エグゼクティブサマリー
マハーラーシュトラ州における太陽光パネル洗浄ロボットの導入事例です。187.5 MWの太陽光発電施設が、マハーラーシュトラ州のサンリ・マドギャルに位置しています。この大規模な地上設置型サイトは、運用においていくつかの困難な課題に直面していました。地域の環境がエネルギー生産に大きな支障をきたしていたのです。この地域では、農業由来の粉塵や道路からの砂ぼこりが常に発生しています。また、湿度の変化も激しく、これらの要因により太陽光ストリング全体で非常に不均一な汚れが発生していました。
従来の人的な洗浄作業では、このサイトの要件を満たすことができませんでした。洗浄スケジュールは不確実で効果も限定的でした。O&M管理者は洗浄作業の進捗把握に苦慮しており、どの区画が実際に清掃されたのかを容易に確認することもできませんでした。さらに、洗浄用水の物流管理も非常に困難でした。夜間の洗浄作業員の調整は、他のサイト運営業務と重複してしまうこともありました。これらの作業は、植生管理や土木メンテナンスの作業時間と競合してしまいました。
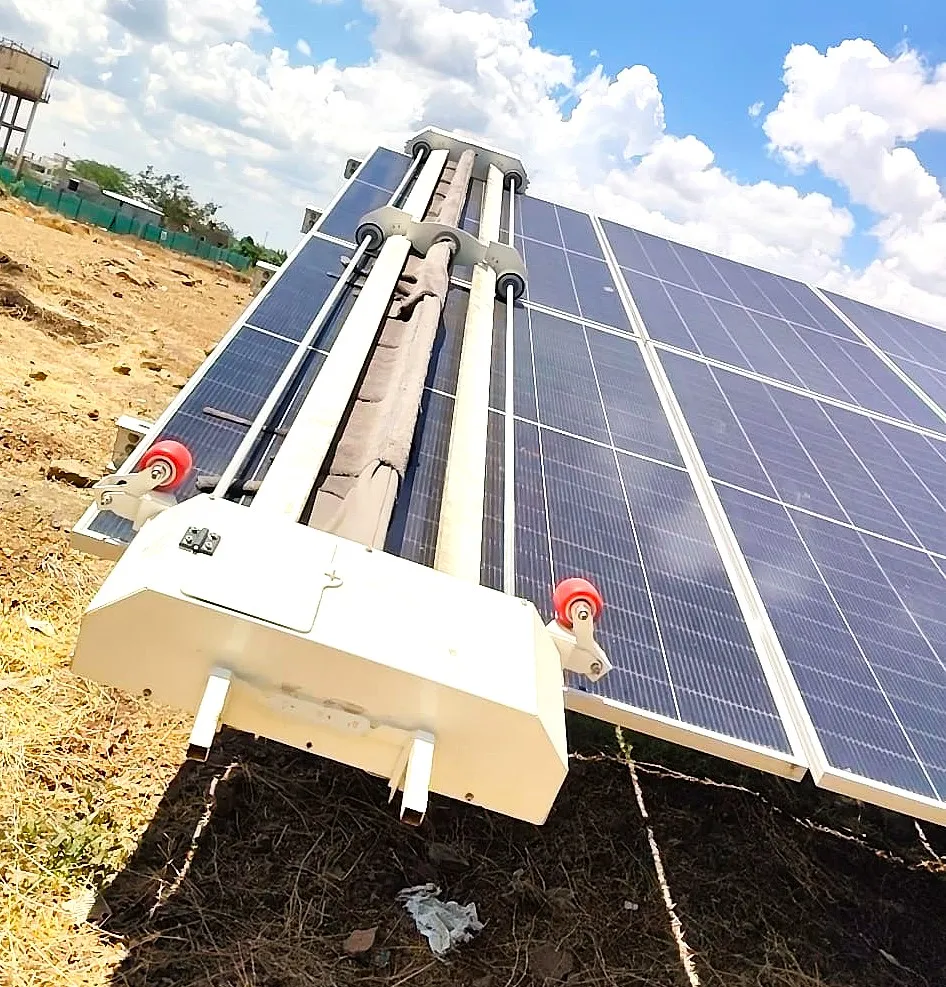
これらの課題を解決するため、TayproはHELYX半自動洗浄ロボット2台を導入しました。これはCapex(資本支出)調達モデルに基づいています。このマハーラーシュトラ州における太陽光パネル洗浄ロボットソリューションは、分散したアレイに必要な精度を提供します。現在、当サイトは体系的な半自動アプローチに移行しました。これにより、不均一な汚れという課題を管理できています。この導入は、劇的な運用改善をもたらしました。サイトは年間で187.5 MWhの追加発電量を回収し、年間70万リットルの水を節約しました。このHELYXシステムは、メガソーラー事業者がいかにして収益を最適化し、資源を節約できるかを示す好例です。
サイト統計の概要
| 指標 | 報告値 |
|---|---|
| 定格容量 | 187.5 MW |
| 州 / 地域 | マハーラーシュトラ州 |
| 全自動ロボット | - |
| 半自動ロボット | 2 |
| 総フリート数 | ロボット2台 |
| MWあたりのロボット数 | 約0.01 |
| 主要システム | NYUMA |
| 洗浄モード | 半自動 |
| 調達形態 | Capex |
| モニタリング | 点検主導型プラン |
| 節水量 | 約70万リットル / 年 |
| 発電向上分 | 約187.5 MWh / 年 |
数値はサイトからの報告値です。投資委員会での利用に際しては、SCADAのデータ、出力抑制の状況、および開示手法と照らし合わせて検証してください。
サンリ・マドギャルにおける環境と汚れの状況
サンリ・マドギャルにおける環境要因と汚れのダイナミクス
サンリ・マドギャル地域は複雑な環境下にあります。この環境が、187.5 MWの太陽光資産に付着する塵の量に直接影響を与えています。当施設は活発な農業地帯に位置しています。この地域では、耕作サイクル中に大量の有機的な飛散粉塵が発生します。近くの道路からも微細な砂ぼこりが加わります。これらの塵と砂ぼこりが組み合わさると、モジュール上に層を形成します。この層は付着性が高く、研磨性も併せ持っています。
マハーラーシュトラ州の湿度サイクルは、これを悪化させる触媒となります。夜間、パネルは空気中の水分を吸収します。この湿気が塵や砂ぼこりをガラスに「焼き付け」ます。乾いた状態では飛散していた物質が、硬いセメント状の膜へと変化します。このプロセスにより、自然の降雨ではパネルを洗浄できなくなります。雨は硬化した層を洗い流すことができず、かえってストリング単位での不均一な汚れパターンを助長してしまいます。
このサイト特有の汚れの発生により、多くの運用上の課題が生じました。これらの問題により、マハーラーシュトラ州での太陽光パネル洗浄ロボットの導入が不可欠となりました:
- ストリング単位の不均一性:湿度の高い朝には特定の場所に残留物が蓄積します。これにより、O&Mチームはブロックごとに予測不可能な発電量の低下に悩まされていました。
- 物流上の制約:定期的な洗浄サイクルが、他のサイト業務と競合していました。これには土木作業や植生管理が含まれます。また、洗浄用水の物流もリソースを圧迫していました。
- 検証機能の欠如:管理者は自動ログツールを持っていませんでした。そのため、作業員がすべてのストリングを清掃したかを確認できず、未検出のパフォーマンス低下につながっていました。
現在、プラントは自律型の水を使わない洗浄方法を採用しています。このアプローチは、湿度によって引き起こされる汚れを源流で抑制します。一貫したドライクリーニングを可能にし、砂ぼこりと湿気がガラスに結合するのを防ぎます。その結果、187.5 MWのアレイ全体でエネルギー収量が安定しています。
Taypro導入前のO&M
マハーラーシュトラ州におけるロボット洗浄導入前の運用上の課題
O&M部門は、新しいソリューションを導入する前、多くの物流上の困難に直面していました。187.5 MWのサンリ・マドギャルサイトは、手作業の洗浄チームに依存していました。これにより、メンテナンススケジュールに大きな変動が生じていました。これらの作業員を管理することは絶え間ない闘いでした。チームは水の手配や夜間シフトのローテーションを調整しなければなりませんでした。これらのタスクは、サイトの重要なニーズと頻繁に競合していました。例えば、洗浄作業は植生管理や土木メンテナンスの作業時間と重なることが多々ありました。
プラント管理者は、監督体制の欠如についても懸念していました。このギャップが運用上の説明責任を果たすことを非常に困難にしていました。これほど大規模なサイトでは、手作業での検証はほぼ不可能です。管理者は作業員がすべてのストリングを洗浄したか確信を持てませんでした。各ブロックに対する証明がないため、監査上の欠陥が生じていました。スーパーバイザーはどの場所がメンテナンス済みかを追跡できず、ボトルネックによってどの箇所の清掃が未完了になったかを特定することもできませんでした。
- 監査上の欠陥:スーパーバイザーには、ブロックごとの洗浄に関する文書による証明が欠けていました。そのため、発電量低下の原因が汚れによるものか、技術的な故障によるものかを判断するのが困難でした。
- リソースの競合:手作業の洗浄には大量の水が必要です。この調整には、限られたサイトへのアクセス時間を確保する必要があり、汚れが激しい時期の清掃が遅れることがありました。
- パフォーマンスの変動:O&Mチームには正確なデータログがありませんでした。一貫した洗浄間隔を維持できず、187.5 MWのアレイ全体で不均一なエネルギー出力をもたらしていました。
ロボット洗浄戦略への移行により、これらの問題は解消されました。手作業による不確実性は、管理された体系的なサイクルに置き換えられました。現在、すべてのモジュールは特定のスケジュールに基づいて対応がなされています。
187.5 MWサイトのフリートと導入
187.5 MWサイトにおけるフリートの導入と半自動化の統合
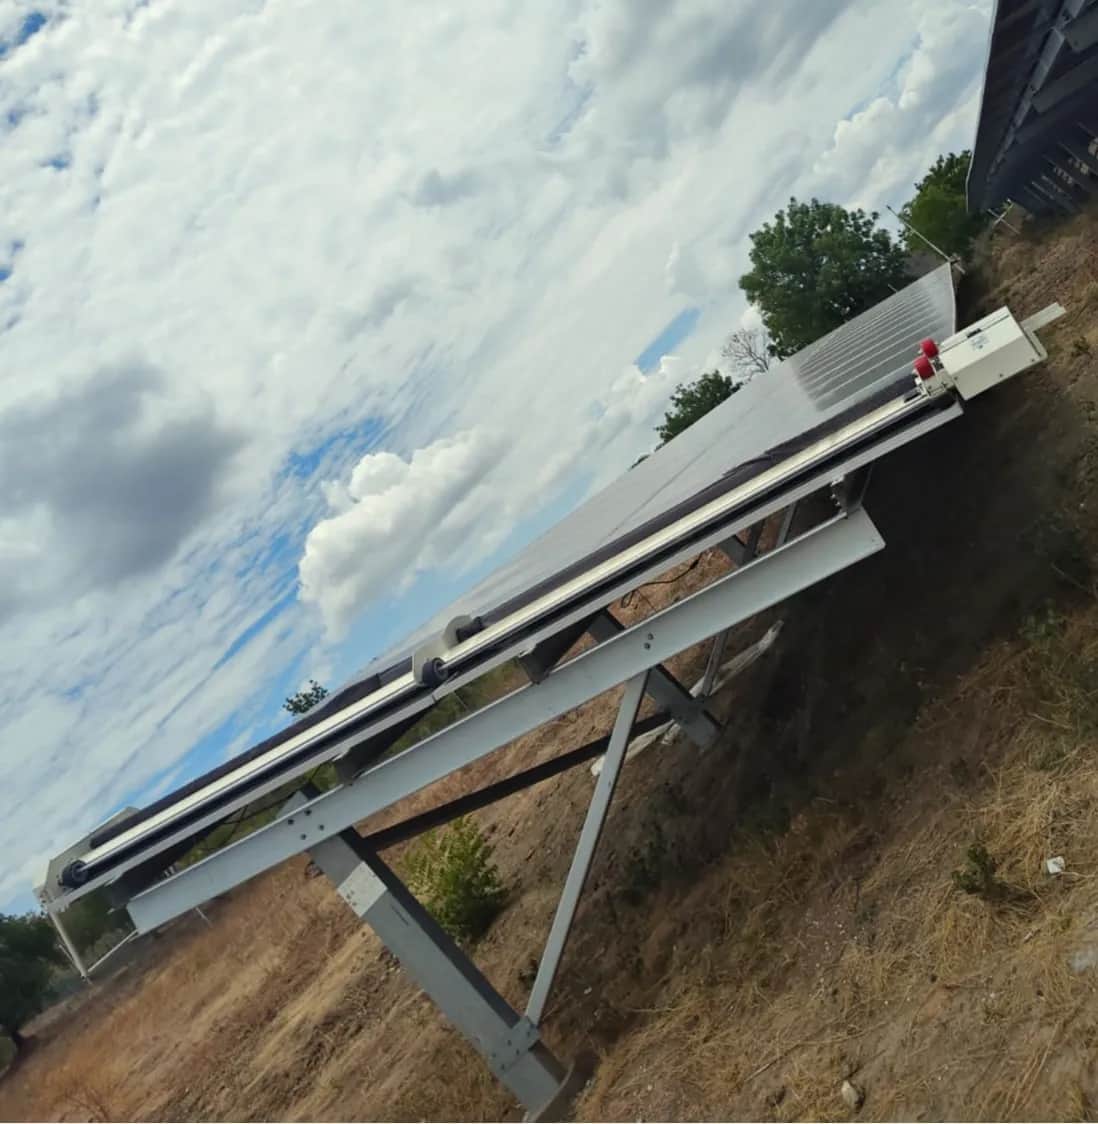
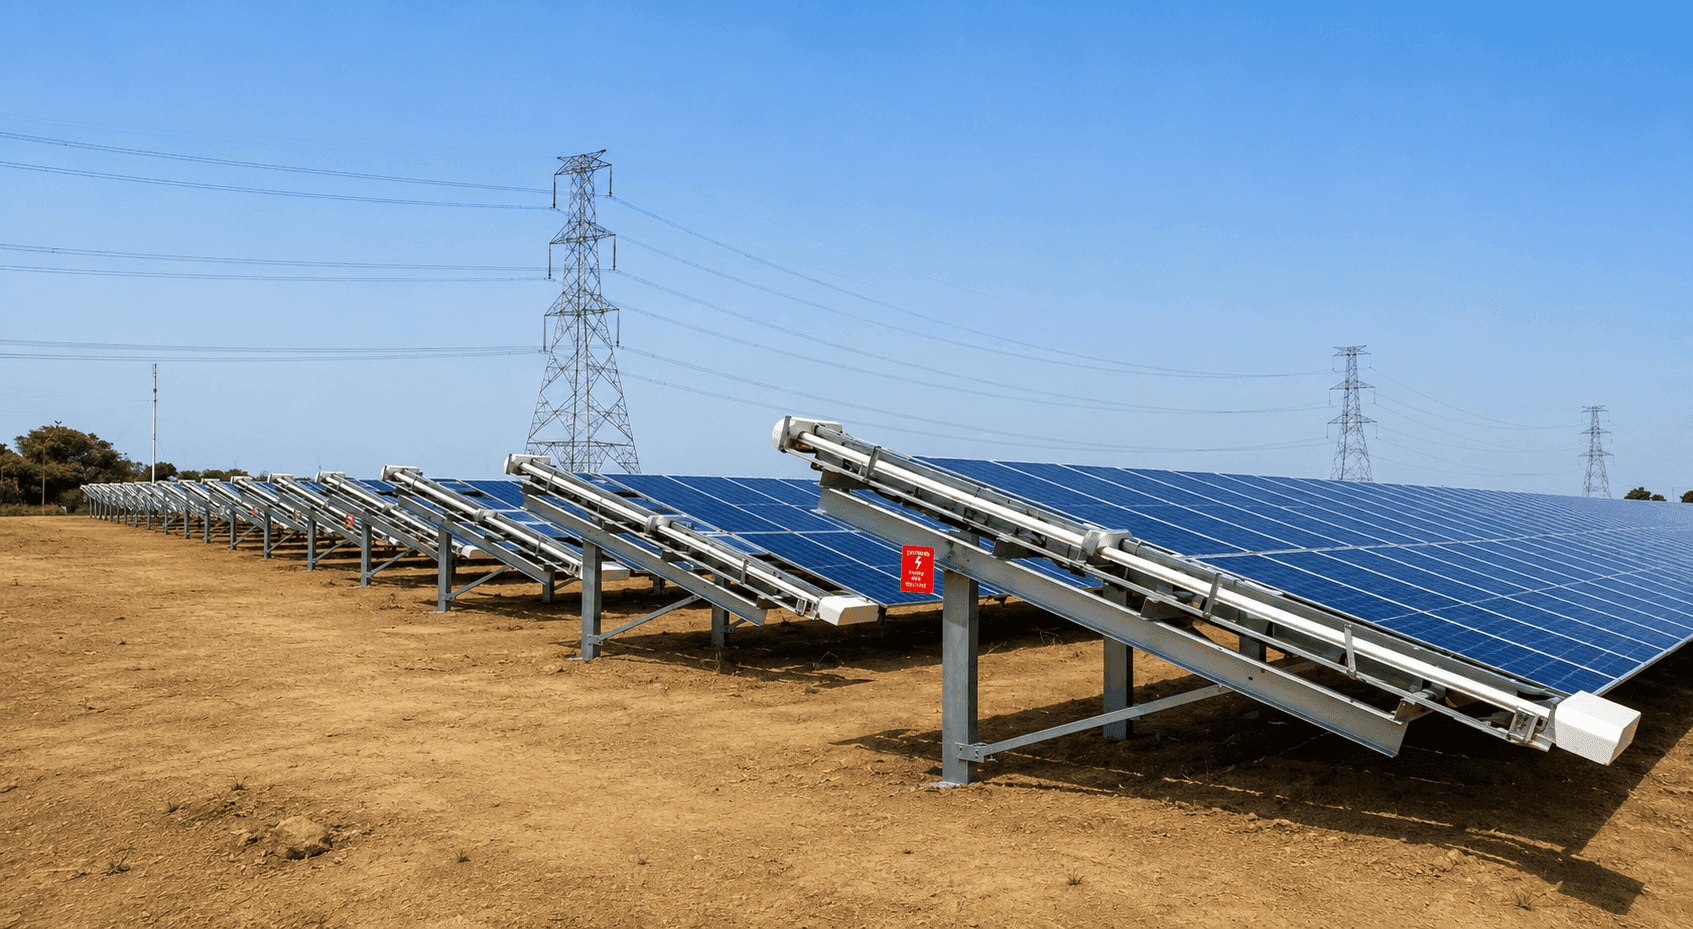
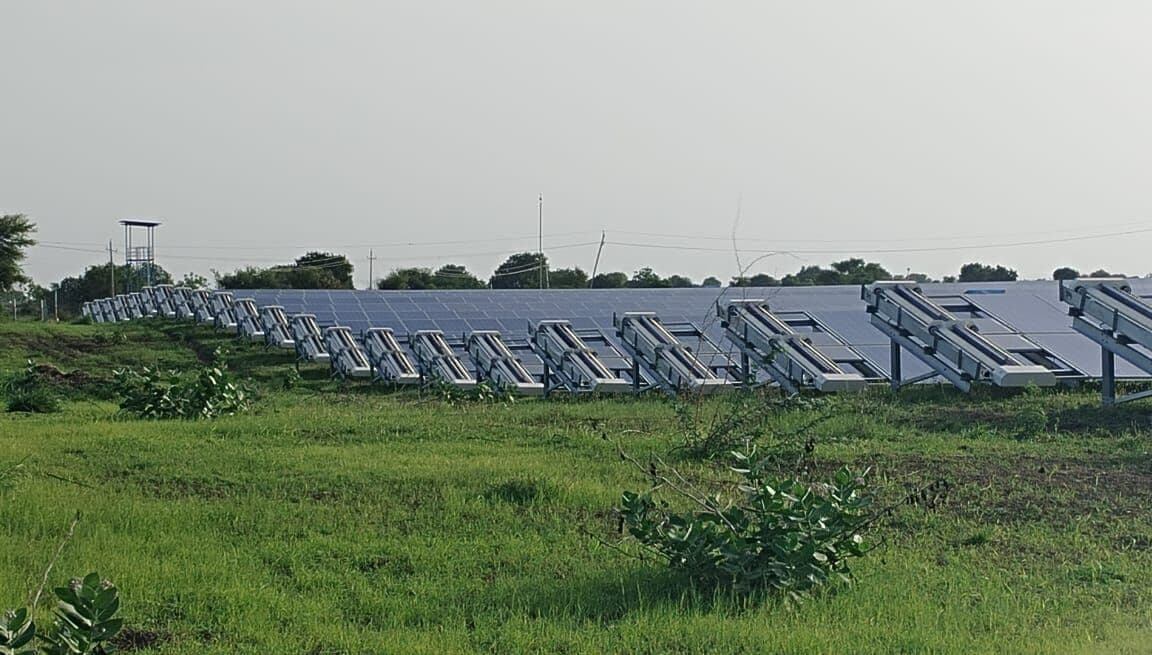
Tayproは、この187.5 MWプロジェクトに対してターゲットを絞ったフリート戦略を採用しました。私たちは管理された半自動メンテナンスに焦点を当てました。当サイトでは、2台のHELYXピック・アンド・プレース型ロボットを使用しています。これらはCapexベースの調達モデルを通じて導入されました。この構成は、農業由来の粉塵や道路からの砂ぼこりによって引き起こされる問題を解決するのに役立ちます。また、地域の湿気サイクルも管理します。
HELYXシステムは、高効率な洗浄ソリューションです。分散されたメガソーラーのレイアウト向けに特別に設計されています。この半自動アプローチは、手作業よりもはるかに優れています。O&Mチームが構造化された洗浄サイクルを実行することを可能にします。チームは2台のロボットをサイト全体でローテーションします。これにより、月あたり3~10回のドライクリーニングサイクルを安定したペースで維持します。この頻度は、リアルタイムの汚れレベルに基づいています。また、サイトへのアクセス性も考慮しています。これにより、水を使う作業員のようなスケジュールの競合なしに、エネルギーの回収を最大化します。
- ロボットフリート:当サイトではHELYXを2台使用しています。これらはシングルパスのPBTブラシ技術を採用しており、パネルに触れても安全で、水を使用しません。
- 調達モデル:CapexモデルはO&M資産を中央集約化します。これにより、サイトは直接の所有権と長期的な管理体制を持つことができます。
- 導入戦略:ピック・アンド・プレースモデルは非常に柔軟です。ロボットが分散したブロック間を移動できるため、マハーラーシュトラ州の不均一な汚れに対して最適です。
- パフォーマンス検証:ロボット洗浄は手作業の不確実性を排除します。文書化された高効率なプロセスを提供し、年間70万リットルの水を節約します。
HELYXロボットは優れた技術仕様を誇ります。各ユニットの重量は39 kgです。毎分10~15メートルの速度で移動します。1回の充電で最大3 kmまで洗浄できます。ブラシはUV安定性のあるPBT素材で作られており、シングルパスの洗浄用に設計されています。この方法は、ゴミや汚れを除去するのに非常に効果的です。サイトは現在、より信頼性の高いO&Mの機会を実現しています。ロボットは農業由来のゴミや砂ぼこりを確実に除去します。これにより、年間187.5 MWhの追加発電量を達成しています。
運用とモニタリング
運用とモニタリング:187.5 MWサンリ・マドギャルプラントにおける半自動洗浄の管理
マハーラーシュトラ州で187.5 MWのサイトを運用するには、厳格な調整が必要です。洗浄サイクルは、サイト内の他のメンテナンスと並行して実施する必要があります。サンリ・マドギャルプラントでは、汚れに対処するために2台のHELYXロボットを使用しています。これらのロボットは、道路の砂ぼこりや農業由来の粉塵を処理します。この導入により、予測不可能な手作業チームは不要となりました。その代わり、構造化されたモデルが使用されています。このモデルは、NECTYRフリート管理システムによってサポートされています。
物流計画は運用の重要な部分です。チームは月あたり3~10回の予定されたドライクリーニングサイクルと、植生管理や土木工事のバランスをとります。当サイトはピック・アンド・プレース型ロボットを使用しているため、管理者はNECTYRを使用して洗浄ルートをマッピングします。これにより、すべてのストリングが着実に対応されることを保証します。また、以前の手作業チームを悩ませていたスケジュールの競合を防ぐことができます。
- 説明責任と証明:NECTYRは、すべてのブロックに対してデジタルログを提供します。これらのログは、どのストリングが清掃されたかを検証します。これにより、パフォーマンスに関する曖昧さが排除されます。
- 強風対策と安全:O&Mチームは、天候連動型の強風対応(ウインドホールド)機能を使用しています。これにより、強風時にロボットの安全を確保します。これは地域特有の気候において極めて重要です。
- リソースの最適化: この現場では「毎日洗浄」という神話に依存していません。データに基づいた間隔で清掃を行うことで水資源を節約し、夜間勤務の大人数を管理する負担も回避しています。
- システム的な効率化: ロボットは植生が活発な区域を回避できます。これにより、187.5 MWhの追加発電量を確実に確保しています。運用は信頼性が高く、メンテナンスフリーです。
点検主導型のモデルは、管理者が高い稼働率を維持するのに役立ちます。マハラシュトラ州における半自動太陽光パネル洗浄ロボットの導入は成功を収めています。これは、一貫性があり予測可能なドライクリーニングが機能することを証明しており、大規模かつ複雑な環境汚染に対処する最善の方法です。
結果と影響
マハラシュトラ州における太陽光パネル洗浄ロボットの結果と影響
ロボット洗浄への移行により、Sangli-Madgyalのメンテナンス体制が再定義されました。同サイトは、人手による水洗浄作業から脱却しました。この変更により、コストと変動性が削減され、夜間シフトの運用に伴う摩擦も解消されました。水資源の調達はもはや大きな問題ではありません。これは、農業と植生管理がリソースを奪い合う地域において極めて重要です。
主な効果は、洗浄の精度から生まれています。NECTYRは、O&Mチームに粒度の高い監視能力を提供します。清掃頻度は現在、任意のスケジュールではなく、実際の汚染レベルに合わせて調整されています。この体系的なアプローチにより、道路の砂埃や塵の堆積が阻止され、かつてサイトを悩ませていた発電量の低下が防止されます。
- 大幅な節水: このプラントでは水を使わない洗浄プロトコルを採用しています。これにより、地域の水供給への依存が解消されました。サイトは年間で膨大な節水を実現し、パネルの石灰化も防いでいます。
- 発電量の回復: データ主導の洗浄サイクルにより、さらなるエネルギーが解放されました。サイトの年間発電量は向上しています。187.5 MWの容量は、本来の効率で稼働するようになりました。
- 運用の透明性: 自動ログにより、曖昧さがすべて排除されました。管理者は、完了したタスクの検証済み証拠を手にすることができます。これにより、プロアクティブなメンテナンス文化が促進されます。
- リソースの最適化: ロボット洗浄により、現場のスタッフは解放されます。スタッフは、土木O&Mや植生管理に集中できるようになりました。これにより、プラント全体のワークフローが効率化されます。
Sangli-Madgyalプロジェクトは、業界のベンチマークです。これはマハラシュトラ州における太陽光パネル洗浄ロボットの価値を示しています。インテリジェントな監視と半自動機器の組み合わせは効果的であり、環境が厳しい大規模太陽光発電所に向けて、堅牢でスケーラブルなソリューションを提供します。
同業他社との比較と計画チェックリスト
マハラシュトラ州のユーティリティ規模サイトに向けた同業他社比較と計画
Sangli-Madgyalサイトは、187.5 MWという主要なベンチマークです。マハラシュトラ州における太陽光パネル洗浄ロボットの基準を確立しました。他のプロジェクトと比較してみましょう。14 MWのYavatmal-Kuptiサイトははるかに小規模です。Sangli-Madgyalでは、より大型の専門的な半自動艦隊を使用しているため、はるかに高い処理能力を扱えます。しかし、両サイトとも同じ粉塵と湿気のサイクルに直面しています。Soyegaonの太陽光プロジェクトも、これらのロボットがいかにスケーラブルであるかを示しています。これは、水資源を大量に消費する労働からの脱却が不可欠であることを証明しています。このことは、マハラシュトラ州の多様な地形すべてに当てはまります。
自動洗浄への移行を計画する際は、以下のチェックリストを活用してください:
- 汚染密度のマッピング: アレイ内の影響が大きいゾーンを特定してください。農業由来の粉塵や道路の砂埃が多いエリアに注目し、ロボットの配置を計画します。
- 水のロジスティクスを評価: 現在の水コストを確認し、現場での水へのアクセスがどれほど容易かを調査してください。これにより、水を使わないシステムのROIを計算できます。
- インフラの適合性を評価: レールと列の仕様を確認してください。ロボットがブロック間を簡単に移動できるようにし、手作業による介入や物流のボトルネックを回避します。
- 検証プロトコルの確立: NECTYR統合モニタリングを活用してください。人間依存のスケジュールから脱却し、パフォーマンスに基づいた検証済みの洗浄サイクルを採用します。
- O&Mスケジュールの調整: ロボットの稼働時間を他の現場作業と調整してください。これには植生管理や土木メンテナンスが含まれます。作業の競合を防ぎ、効率を最大化します。