নির্বাহী সারাংশ
সোলার প্যানেল ক্লিনিং রোবট ইন্ডিয়া, আপনি কি ভারতে একটি কার্যকর সোলার প্যানেল ক্লিনিং রোবট খুঁজছেন? এই কেস স্টাডিতে ১৮৭.৫ মেগাওয়াট (MW) ক্ষমতাসম্পন্ন সাঙ্গালি-বেলান্দগি গ্রাউন্ড মাউন্ট সাইটটি পর্যালোচনা করা হয়েছে। এই কেন্দ্রটি বড় ধরনের অপারেশনাল বা পরিচালনগত সমস্যার সম্মুখীন হয়েছিল। আঞ্চলিক ময়লার ব্যাপক উপস্থিতি একটি স্থায়ী সমস্যা ছিল। এছাড়া, সাইটটিতে পানির উৎস ব্যবহারের সুযোগ ছিল অত্যন্ত সীমিত। এই সমস্যাগুলোর কারণে ম্যানুয়াল পদ্ধতিতে পরিষ্কার করা খুবই কঠিন হয়ে পড়েছিল।
ম্যানুয়াল পরিষ্কারের ওপর নির্ভর করায় দুটি বড় সমস্যা তৈরি হয়। প্রথমত, বিদ্যুৎ উৎপাদন ছিল অসামঞ্জস্যপূর্ণ। দ্বিতীয়ত, পরিচালন ব্যয় ক্রমাগত বাড়তে থাকে। বিদ্যুৎ কেন্দ্রটির মডিউল রক্ষণাবেক্ষণের জন্য আরও টেকসই পদ্ধতির প্রয়োজন ছিল। এটি সমাধানের জন্য ব্যবস্থাপনা কর্তৃপক্ষ একটি ক্যাপিটাল এক্সপেন্ডিচার (Capex) বা মূলধন ব্যয় মডেল বেছে নেয়। তারা শক্তি উৎপাদন স্থিতিশীল করতে রোবোটিক প্রযুক্তি যুক্ত করে। এটি তাদের দুষ্প্রাপ্য পানির সরবরাহের ওপর নির্ভরতা কমাতেও সাহায্য করে।
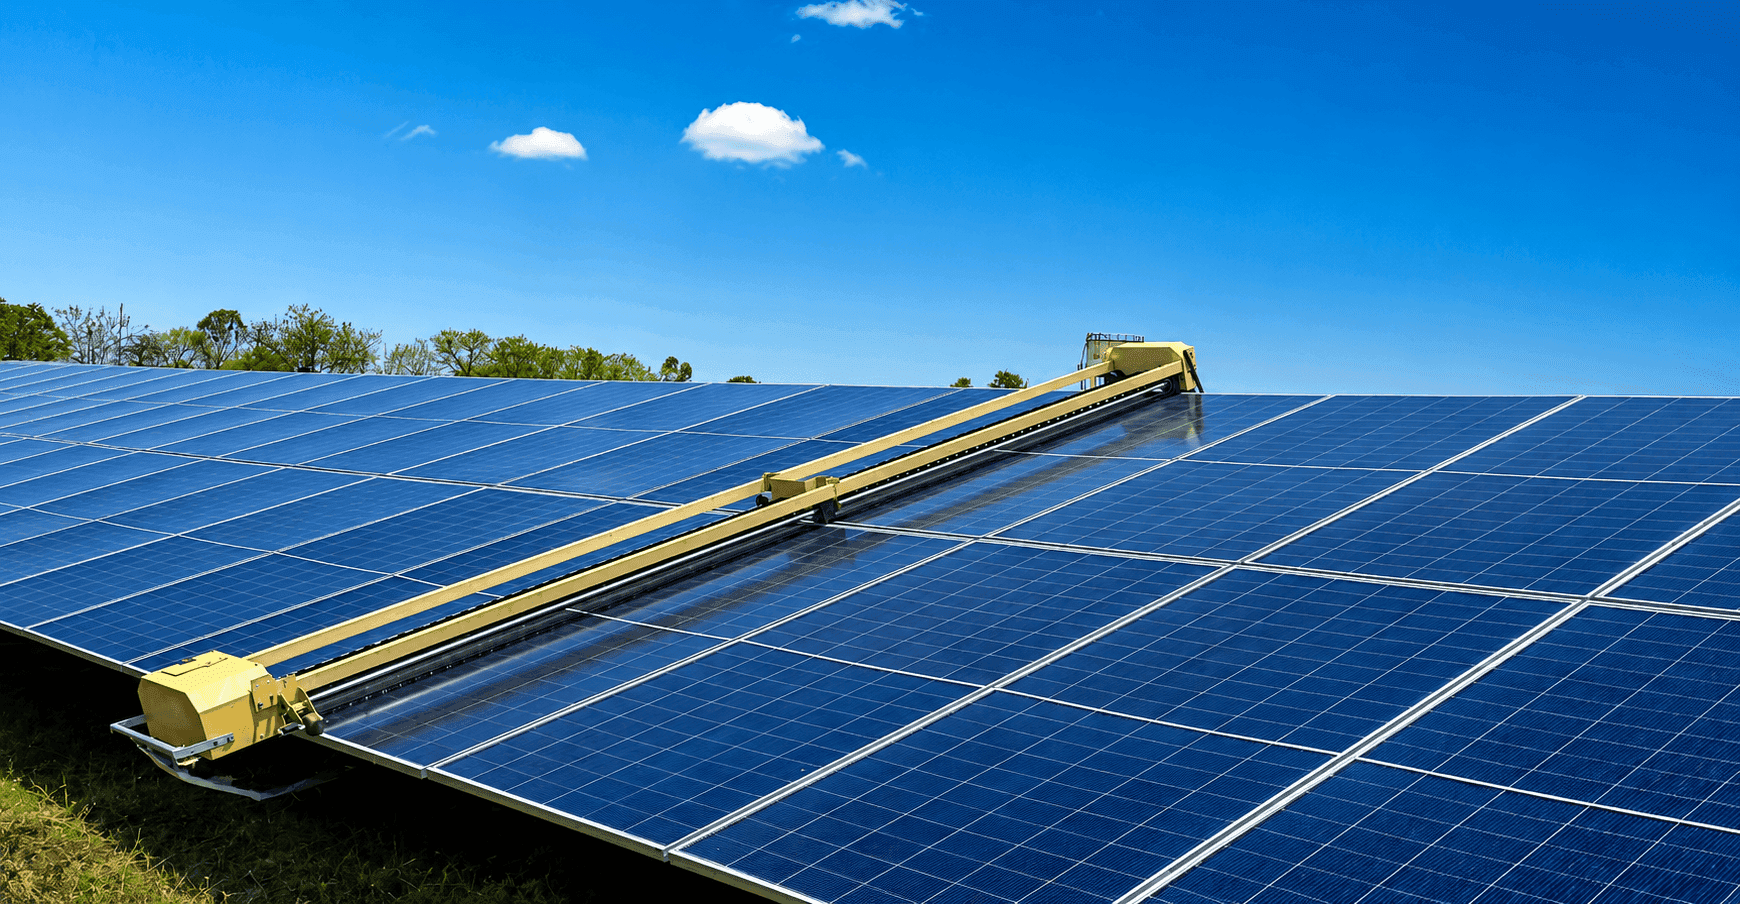
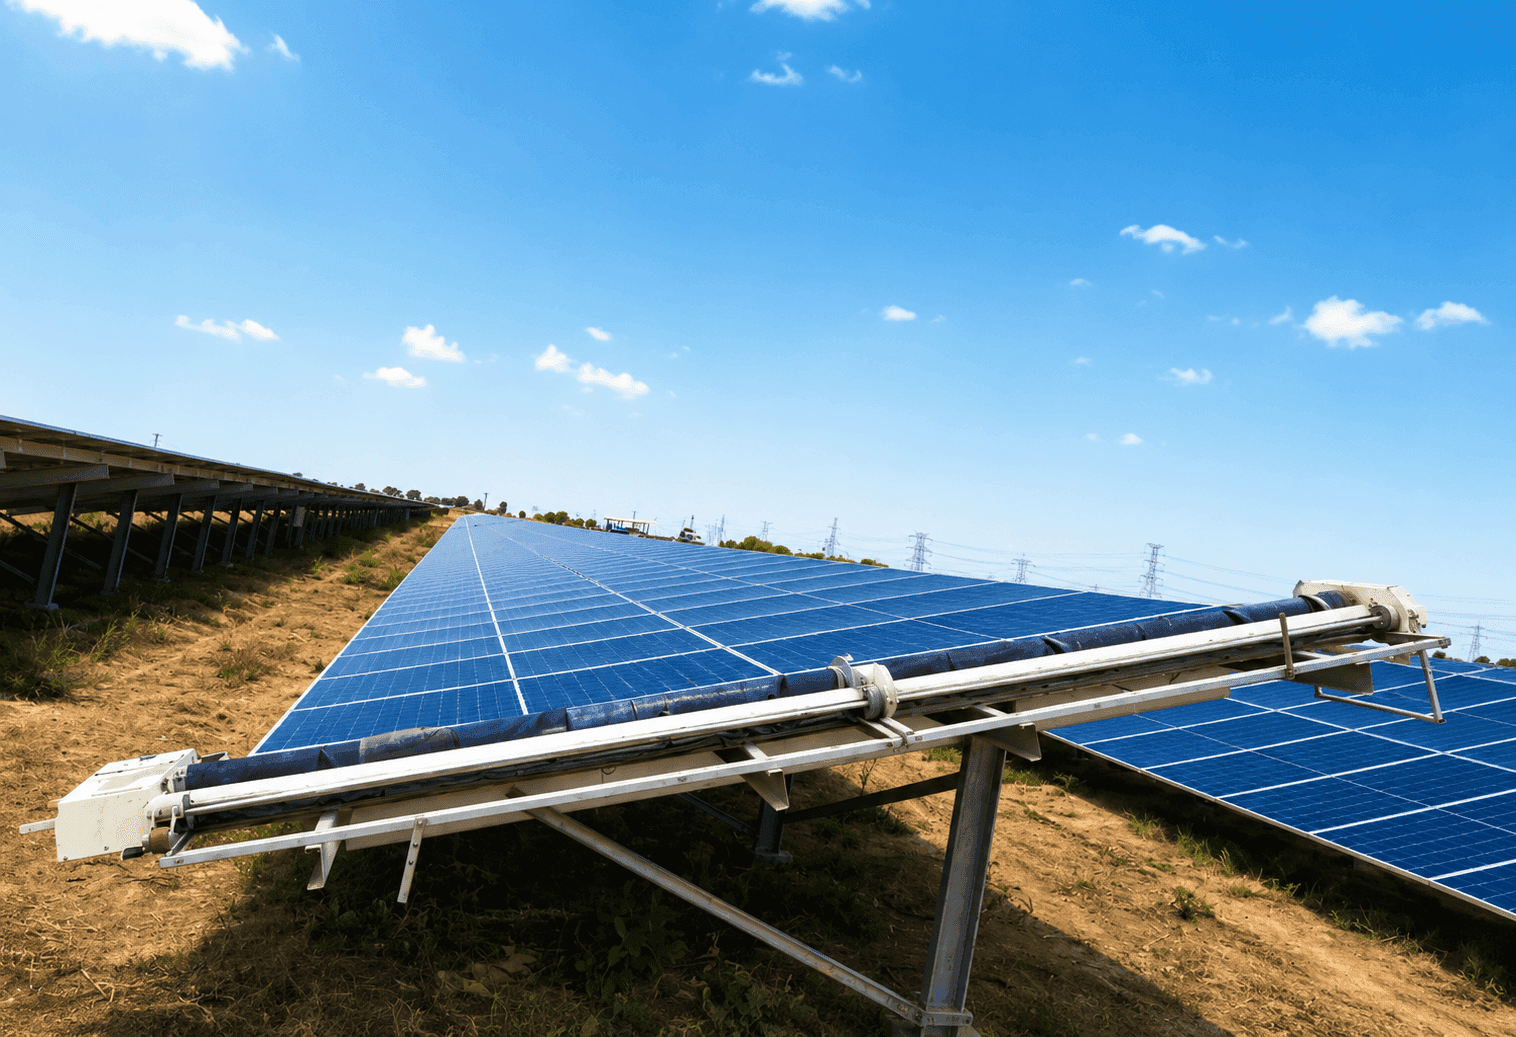
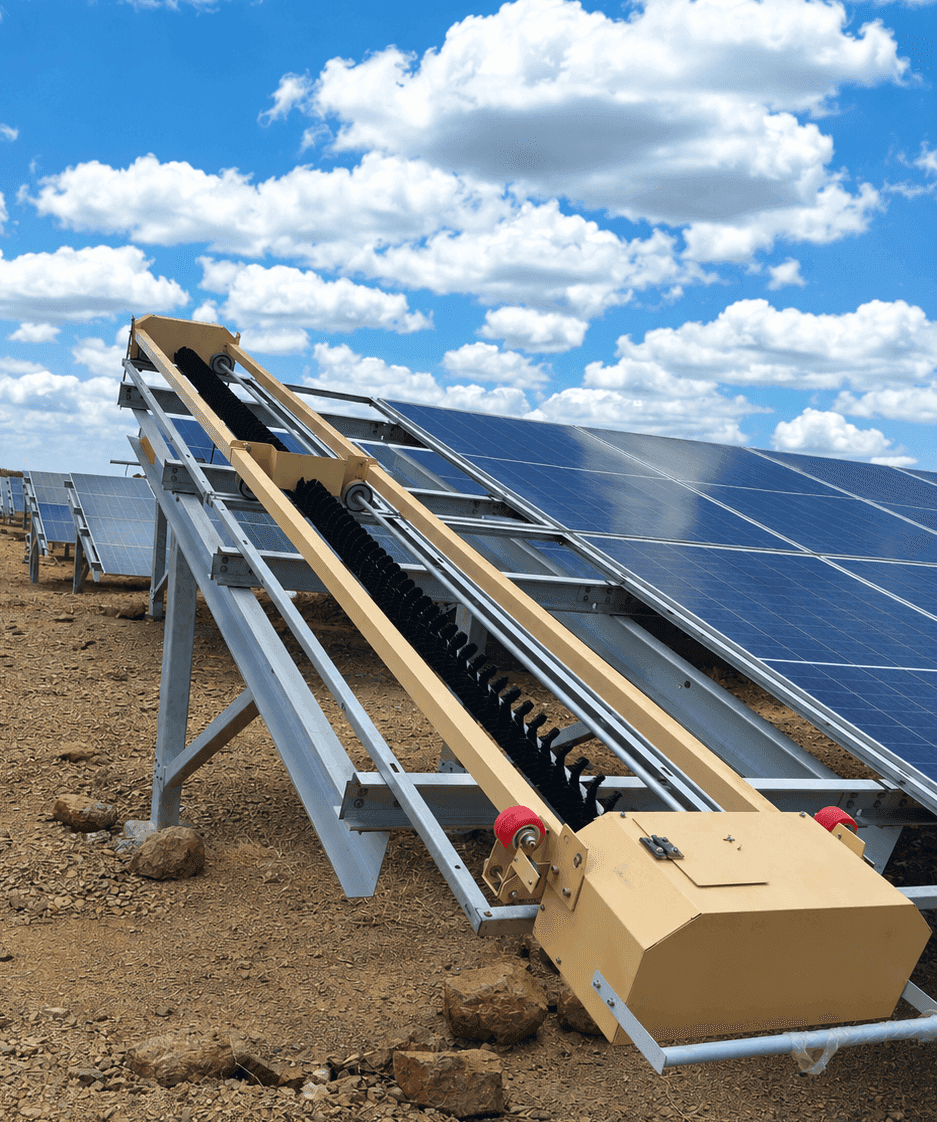
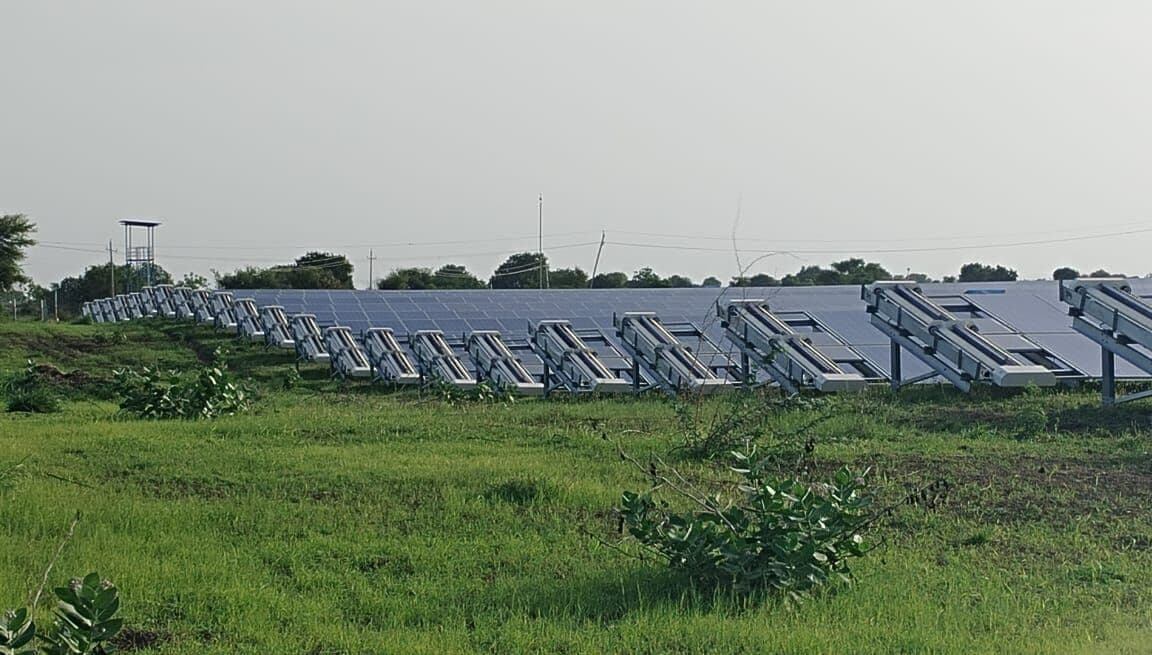
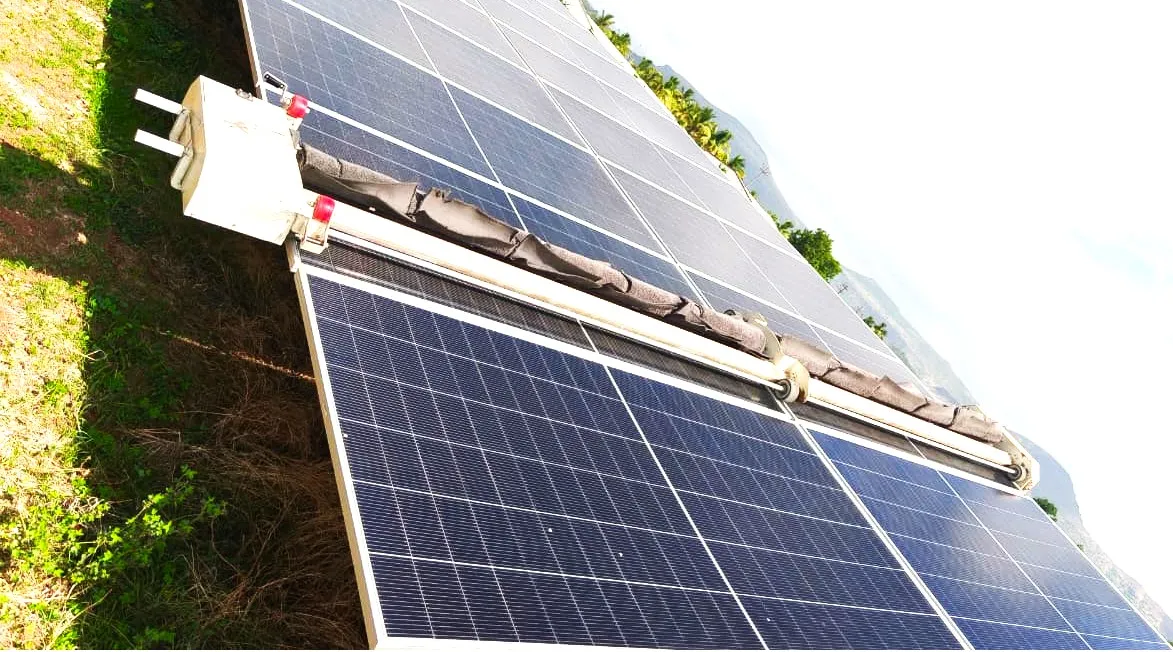
এই প্রকল্পে দুটি NYUMA সেমি-অটোমেটিক রোবট মোতায়েন করা হয়েছে। এই রোবটগুলো পিক-এন্ড-প্লেস পদ্ধতি ব্যবহার করে। এগুলো বিক্ষিপ্ত ইউটিলিটি-স্কেল ব্লক পরিষ্কারের জন্য উপযুক্ত। রোবটগুলো সিঙ্গেল-পাস PBT ব্রাশ প্রযুক্তি ব্যবহার করে। এগুলো মাসে ৩ থেকে ১০ বার নির্ধারিত ড্রাই ক্লিনিং বা শুষ্ক পরিষ্কারের চক্র সম্পন্ন করে। এটি স্থানীয় আবহাওয়া এবং ধুলোর পরিমাণের ওপর নির্ভর করে।
ফলাফল খুবই ইতিবাচক। সাইটটি এখন প্রতি বছর অতিরিক্ত ১৮৭.৫ মেগাওয়াট-ঘণ্টা (MWh) বিদ্যুৎ উৎপাদন করে। এটি প্রতি বছর ৭,০০,০০০ লিটার পানিও সাশ্রয় করে। এই পরিবর্তনটি দেখায় যে রোবটগুলো কীভাবে ইউটিলিটি-স্কেল সম্পদকে অপ্টিমাইজ করতে পারে। এটি আরও প্রমাণ করে যে বৃহৎ পরিসরের সৌর কার্যক্রমে সম্পদ সংরক্ষণ সম্ভব।
এক নজরে সাইট পরিসংখ্যান
| মেট্রিক | রিপোর্ট করা মান |
|---|---|
| নেমপ্লেট ক্ষমতা | ১৮৭.৫ মেগাওয়াট |
| রাজ্য / অঞ্চল | - |
| স্বয়ংক্রিয় রোবট | - |
| সেমি-অটোমেটিক রোবট | ২ |
| মোট ফ্লিট | ২ টি রোবট |
| প্রতি মেগাওয়াটে রোবট | ~০.০১ |
| প্রাথমিক সিস্টেম | NYUMA |
| ক্লিনিং মোড | সেমি-অটোমেটিক |
| প্রকিউরমেন্ট | ক্যাপিটাল এক্সপেন্ডিচার (Capex) |
| মনিটরিং | ইন্সপেকশন-লেড প্ল্যান |
| পানি সাশ্রয় | ~৭ লক্ষ লিটার / বছর |
| উৎপাদন বৃদ্ধি | ~১৮৭.৫ মেগাওয়াট-ঘণ্টা/বছর |
উপাত্তগুলো সাইট থেকে রিপোর্ট করা হয়েছে। বিনিয়োগ কমিটির ব্যবহারের আগে আপনার SCADA, কার্টেলমেন্ট এবং ডিসক্লোজার পদ্ধতির সাথে যাচাই করে নিন।
সাঙ্গালি-বেলান্দগি (বেল্লুন্দাগি)-তে পরিবেশ এবং ধুলোবালি
বেল্লুন্দাগিতে মাটির জমা এবং পরিবেশগত অবস্থা ব্যবস্থাপনা
বেল্লুন্দাগি অঞ্চলের পরিবেশ অনন্য। এই পরিবেশ সোলার মডিউলের কার্যক্ষমতাকে প্রভাবিত করে। প্রতিটি সোলার সাইটের নিজস্ব আবহাওয়ার ধরণ থাকে। উদাহরণস্বরূপ, উপকূলীয় সাইটগুলো লবণাক্ত বাতাসের সাথে মোকাবিলা করে। মরুভূমি এলাকাগুলো সূক্ষ্ম বালির সাথে কাজ করে। সাঙ্গালি-বেলান্দগি ভিন্ন। এটি মৌসুমী বায়ুমণ্ডলীয় ধুলো এবং কৃষিজনিত কণার সম্মুখীন হয়।
এখানে স্থানীয় বাতাসের ধরণ বড় ভূমিকা পালন করে। গ্রীষ্মকাল এবং বর্ষার আগের মাসগুলোতে বাতাস শুকনো পলি বহন করে। এই পলি নিকটবর্তী অনাবাদি জমি থেকে আসে। ধুলো দ্রুত গ্রাউন্ড-মাউন্টেড অ্যারেতে জমা হয়। এটি মডিউলগুলোর ওপর ময়লার একটি পুরু স্তর তৈরি করে। যদি পরিষ্কার না করা হয়, তবে এই ময়লা সূর্যালোক আটকে দেয় এবং বিদ্যুৎ উৎপাদন কমিয়ে দেয়।
এই সাইটের ময়লার প্রোফাইলের জন্য বিশেষ পদ্ধতির প্রয়োজন। ঐতিহ্যবাহী ম্যানুয়াল পরিষ্কার ঝুঁকিপূর্ণ হতে পারে। স্থানীয় ধুলো প্রায়শই ঘর্ষণকারী হয়। কর্মীরা যদি এটি সঠিকভাবে পরিচালনা না করেন, তবে তারা গ্লাসে মাইক্রো-স্ক্র্যাচ তৈরি করতে পারেন। এই ক্ষুদ্র আঁচড়গুলো সময়ের সাথে সাথে মডিউলগুলোর ক্ষতি করে। প্ল্যান্টের দীর্ঘমেয়াদী স্বাস্থ্য রক্ষার জন্য আমাদের এটি এড়িয়ে চলতে হবে।
তাপমাত্রার পরিবর্তনও সাইটটিকে প্রভাবিত করে। আঞ্চলিক জলবায়ুতে তাপমাত্রার ব্যাপক তারতম্য ঘটে। তীব্র দিনের রোদ ধুলোকে মডিউলের সাথে শক্তভাবে আটকে দিতে পারে। এটি "কেকড" বা জমাটবদ্ধ ময়লার একটি শক্ত স্তর তৈরি করে। যদি পরিষ্কার যথেষ্ট ঘনঘন না হয়, তবে শক্তির অবনতি বাড়তে থাকে। পরিষ্কারের ফ্রিকোয়েন্সি ধুলো জমার গতির সাথে সামঞ্জস্যপূর্ণ হতে হবে।
আমরা এই ১৮৭.৫ মেগাওয়াট সাইটের জন্য তিনটি মূল পরিবেশগত কারণ চিহ্নিত করেছি:
- কৃষিজনিত ভাসমান কণা: পার্শ্ববর্তী মাঠগুলো মৌসুমী জৈব অবশিষ্টাংশ তৈরি করে। এই অবশিষ্টাংশ এবং মাটির ধুলো পরিষ্কার না করলে কাচকে দাগযুক্ত করতে পারে।
- তাপীয় জমাটবদ্ধতা (Thermal Caking): উচ্চ তাপ এবং সূক্ষ্ম ধুলো একটি শক্ত স্তর তৈরি করে। পৃষ্ঠের ক্ষতি এড়াতে এর জন্য শুকনো, ঘর্ষণহীন পরিষ্কার প্রয়োজন।
- টপোগ্রাফিক্যাল ধুলো জমা: ফিক্সড-টিল্ট গ্রাউন্ড মাউন্ট লেআউটটি মাইক্রো-জলবায়ু তৈরি করে। সারির নিচের নির্দিষ্ট জায়গায় ধুলো জমার প্রবণতা থাকে।
প্ল্যান্টটি এখন একটি স্বয়ংক্রিয়, পানিহীন পরিষ্কার কৌশল ব্যবহার করে। এটি সাইট-নির্দিষ্ট সমস্যার সমাধান করে। এটি পানি-নির্ভর পরিষ্কার চক্রের প্রয়োজনীয়তা দূর করে। এটি গুরুত্বপূর্ণ কারণ এই অঞ্চলে পানির অভাব রয়েছে। নতুন কৌশলটি নিশ্চিত করে যে পিভি মডিউলগুলো উচ্চ বিকিরণের মাসগুলোতে পরিষ্কার থাকে।
Taypro-এর আগে ওএন্ডএম (O&M)
১৮৭.৫ মেগাওয়াট সাঙ্গালি-বেলান্দগি সাইটে ম্যানুয়াল ক্লিনিং সীমাবদ্ধতা জয় করা
১৮৭.৫ মেগাওয়াট সাঙ্গালি-বেলান্দগি সাইট পরিচালনা করা আগে খুব কঠিন ছিল। প্ল্যান্টটি একটি নিবিড় ম্যানুয়াল ওএন্ডএম কৌশলের ওপর নির্ভরশীল ছিল। এই কৌশলটি কেন্দ্রের বিশাল আকার সামাল দিতে হিমশিম খাচ্ছিল। একটি বিশাল কর্মীবাহিনীকে সমন্বয় করা বড় লজিস্টিক্যাল চ্যালেঞ্জ। এত বড় জায়গায় কর্মী আনা-নেওয়া করা কঠিন ছিল।
রোবট আসার আগে সাইটটিতে কোনো সম্পূর্ণ স্বয়ংক্রিয় সিস্টেম ছিল না। পরিবর্তে, প্ল্যান্টটি খণ্ডিত ম্যানুয়াল প্রচেষ্টার ওপর নির্ভর করত। এই প্রচেষ্টাগুলো প্রায়শই অসামঞ্জস্যপূর্ণ ছিল। এর ফলে অডিট বা নিরীক্ষায় বড় ধরনের ফাঁক থেকে যেত। অ্যারের বড় অংশ প্রায়শই পুরু ধুলোর নিচে পড়ে থাকত। এই ধুলোবালিযুক্ত অংশগুলো পূর্ণ বিদ্যুৎ উৎপাদন করতে পারত না। এটি সরাসরি প্ল্যান্টের মোট শক্তি উৎপাদনকে ক্ষতিগ্রস্ত করত।
ম্যানুয়াল শ্রম পানির সমস্যাও তৈরি করেছিল। ১৮৭.৫ মেগাওয়াট প্যানেলের জন্য যথেষ্ট পানি নিশ্চিত করা কঠিন। সাইট জুড়ে পানি পরিবহন করা খুবই ব্যয়বহুল। স্থানীয় পরিবেশের জন্যও এটি টেকসই নয়। সাইটটি স্থানীয় পানি সংকটের সমস্যার সম্মুখীন হয়েছিল। এই অভাব একটি অপারেশনাল বাধা তৈরি করেছিল। পানি পাওয়া কঠিন ছিল বলে টিম পর্যাপ্ত ঘনঘন প্যানেল পরিষ্কার করতে পারত না।
পরিষ্কারের এই অভাব প্ল্যান্টটিকে ঝুঁকিপূর্ণ করে তুলেছিল। চরম ধুলোবালিযুক্ত সময়ে কর্মক্ষমতা উল্লেখযোগ্যভাবে কমে যেত। অপারেশনাল কর্মপ্রবাহ তিনটি প্রধান ব্যর্থতার সম্মুখীন হয়েছিল:
- উচ্চ শ্রম ব্যয়: বড় আকারের ম্যানুয়াল পরিষ্কারের জন্য অনেক শ্রমিকের প্রয়োজন হয়। এটি অনিয়মিত ব্যয়ের দিকে নিয়ে যায়। এটি কর্মীদের জন্য নিরাপত্তা ঝুঁকিও বাড়ায়।
- অসামঞ্জস্যপূর্ণ কর্মক্ষমতা অডিট: ম্যানুয়াল ক্লিনিং লগগুলো প্রায়শই নির্ভরযোগ্য নয়। ওএন্ডএম টিমের জন্য পরিচ্ছন্নতা ট্র্যাক করা কঠিন। রিয়েল-টাইম বিদ্যুৎ লাভের সাথে পরিষ্কারের সংযোগ স্থাপন করাও কঠিন।
- সম্পদের ওপর চাপ: অতিরিক্ত পানি ব্যবহার একটি পরিবেশগত সমস্যা। এটি একটি আর্থিক দায়ও বটে। এটি নিয়মিত রক্ষণাবেক্ষণকে আরও জটিল ও ব্যয়বহুল করে তোলে।
প্ল্যান্টটি এখন এই ম্যানুয়াল সীমাবদ্ধতাগুলো অতিক্রম করেছে। তারা প্রযুক্তি-সমন্বিত কৌশল অবলম্বন করেছে। নতুন পানিহীন, রোবোটিক সিস্টেম অনেক বেশি নিয়ন্ত্রিত। এটি রক্ষণাবেক্ষণের জন্য ডেটা-ভিত্তিক পদ্ধতি ব্যবহার করে। এটি অডিটের ফাঁক দূর করে। এটি বার্ষিক পানি খরচ ৭ লক্ষ লিটার কমায়।
১৮৭.৫ মেগাওয়াটে ফ্লিট এবং মোতায়েন
১৮৭.৫ মেগাওয়াটে ফ্লিট এবং মোতায়েন
একটি রোবোটিক কাঠামোয় রূপান্তর ছিল একটি কৌশলগত পদক্ষেপ। সাঙ্গালি-বেলান্দগি সাইট একটি ক্যাপিটাল এক্সপেন্ডিচার (Capex) প্রকিউরমেন্ট মডেল ব্যবহার করেছে। তারা দুটি NYUMA সেমি-অটোমেটিক রোবট কিনেছে। লক্ষ্য ছিল অসামঞ্জস্যপূর্ণ ম্যানুয়াল পদ্ধতি প্রতিস্থাপন করা। তারা একটি ধারাবাহিক, পানিহীন পরিষ্কারের মান চেয়েছিল। NYUMA সিস্টেম দুর্দান্ত গতিশীলতা প্রদান করে।
প্রজেক্ট টিম একটি ১৮৭.৫ মেগাওয়াট কেন্দ্রের নির্দিষ্ট চাহিদার ওপর আলোকপাত করেছে। তারা পরিবেশগত স্থায়িত্ব নিশ্চিত করতে চেয়েছিল। তারা পানিও সাশ্রয় করতে চেয়েছিল। মোতায়েন প্রক্রিয়াটি কঠোর তিন-ধাপের সময়রেখা অনুসরণ করেছে। এটি নিশ্চিত করেছে যে রোবটগুলো বিদ্যমান কার্যক্রমের সাথে ভালোভাবে সংহত হয়েছে।
ধাপ ১: সাইট মোবিলাইজেশন
টিম একটি সম্পূর্ণ অডিট দিয়ে শুরু করেছিল। তারা অ্যারের ভূসংস্থান পর্যবেক্ষণ করেছে। তারা সারির ব্যবধানও পরীক্ষা করেছে। এটি নিশ্চিত করার জন্য ছিল যে রোবটগুলো নিখুঁতভাবে খাপ খাবে। তারা হার্ডওয়্যারের জন্য স্টোরেজ লজিস্টিক পরিকল্পনা করেছে। এই ধাপটি বিশাল সাইট জুড়ে দক্ষ হ্যান্ডলিংয়ের ভিত্তি তৈরি করেছে।
ধাপ ২: পাইলট সারি কভারেজ প্রমাণ
টিম সবকিছু একসাথে চালু করেনি। তারা নির্দিষ্ট সারিতে নিবিড় পরীক্ষা শুরু করেছিল। এটি ছিল একটি প্রুফ-অফ-কনসেপ্ট ধাপ। তাদের NYUMA সিঙ্গেল-পাস PBT ব্রাশ প্রযুক্তি যাচাই করতে হয়েছিল। তারা নিশ্চিত করেছে যে রোবটগুলো কার্যকরভাবে অ্যারেতে চলাচল করতে পারে। তারা আরও প্রমাণ করেছে যে রোবটগুলো মানুষের সাহায্য ছাড়াই প্রয়োজনীয় পরিচ্ছন্নতার স্তরে পৌঁছাতে পারে।
ধাপ ৩: প্ল্যান্ট ওএন্ডএম-এ হস্তান্তর
চূড়ান্ত ধাপটি ছিল মানুষকে নিয়ে। টিম সাইটে থাকা কর্মীদের প্রশিক্ষণ দিয়েছে। তারা তাদের শিখিয়েছে কীভাবে রোবট মোতায়েন করতে হয়। তারা রোবট রক্ষণাবেক্ষণ এবং ফ্লিট ম্যানেজমেন্টও কভার করেছে। এই হস্তান্তরটি অত্যাবশ্যক ছিল। এটি ওএন্ডএম টিমকে স্বাধীনভাবে নির্ধারিত ড্রাই ক্লিনিং চক্র চালাতে সক্ষম করেছে। এই চক্রগুলো মাসে ৩ থেকে ১০ বার ঘটে।
এই রোবোটিক সংহতি একটি স্কেলেবল মডেল প্রদান করে। এটি দীর্ঘমেয়াদী অপারেশনাল দক্ষতা প্রদান করে। প্ল্যান্টটি ইতিমধ্যে উৎপাদনে একটি ধারাবাহিক উন্নতি দেখেছে। তারা ১৮৭.৫ মেগাওয়াট-ঘণ্টা বিদ্যুৎ পুনরুদ্ধার করেছে যা আগে ধুলোর কারণে নষ্ট হতো। এই কেস স্টাডি প্রমাণ করে যে ভারতে বৃহৎ আকারের সৌর কার্যক্রম উচ্চ কর্মক্ষমতার সাথে সম্পদ সংরক্ষণকে একত্রিত করতে পারে।
পরিচালনা এবং পর্যবেক্ষণ
NECTYR-চালিত কার্যক্রমের মাধ্যমে ১৮৭.৫ মেগাওয়াট প্ল্যান্টের কর্মক্ষমতা অপ্টিমাইজ করা
সাঙ্গালি-বেলান্দগি সাইটে সাফল্য তথ্যের ওপর নির্ভর করে। প্ল্যান্টটি ফ্লিট ম্যানেজমেন্টের জন্য ডেটা-ফার্স্ট বা তথ্য-কেন্দ্রিক পদ্ধতি ব্যবহার করে। তারা NECTYR প্ল্যাটফর্ম সংহত করেছে। NECTYR প্ল্যান্ট ম্যানেজারদের রিয়েল-টাইম দৃশ্যমানতা দেয়। তারা দেখতে পায় সেমি-অটোমেটিক ফ্লিট ঠিক কী করছে। এটি একটি ১৮৭.৫ মেগাওয়াট সাইট পরিচালনার জন্য অপরিহার্য।
NECTYR সমস্ত ফ্লিট লগ কেন্দ্রীভূত করে। এটি হার্ডওয়্যারের স্বাস্থ্য সম্পর্কিত ডেটাও ট্র্যাক করে। এটি O&M টিমকে প্রো-অ্যাক্টিভ হতে সাহায্য করে। সমস্যা ঘটার পর তাদের আর প্রতিক্রিয়া জানাতে হয় না। এর পরিবর্তে, তারা একটি পরিদর্শন-ভিত্তিক মডেল ব্যবহার করে। প্রতিটি রোবট মোতায়েন পরিমাপযোগ্য বিদ্যুৎ উৎপাদন বৃদ্ধির সাথে যুক্ত। এটি নিশ্চিত করে যে পরিষ্কার করার প্রক্রিয়াটি সবসময় ফলপ্রসূ হয়।
এই সাইটটিতে একটি সুবিন্যস্ত পরিষ্কারের সময়সূচী অনুসরণ করা হয়। এই সময়সূচী স্থানীয় পরিবেশের সাথে সামঞ্জস্য রেখে তৈরি করা হয়েছে। কর্মীরা মাসে ৩ থেকে ১০ বার ড্রাই ক্লিনিং বা শুষ্ক পরিষ্কারের চক্র পরিচালনা করেন। ধুলো কত দ্রুত জমে তার ওপর ভিত্তি করে এই সংখ্যাটি নির্ধারণ করা হয়। এটি সাইটে যাতায়াতের সুবিধাকেও বিবেচনায় নেয়। অনেকে মনে করেন যে প্রতিদিন ধোয়ার প্রয়োজন হয়, তবে এটি একটি প্রচলিত ভুল ধারণা। টিম বরং উচ্চ-ফ্রিকোয়েন্সি এবং নিখুঁত ড্রাই ক্লিনিংয়ের ওপর মনোযোগ দেয়। এটি জল অপচয় না করেই প্যানেলগুলোকে পরিষ্কার রাখে।
প্রধান অপারেশনাল বৈশিষ্ট্যগুলোর মধ্যে রয়েছে:
- ফ্লিট ওভারসাইট: NECTYR প্রতিটি গতিবিধি ট্র্যাক করে। এটি ব্যাটারির অবস্থা এবং কাজ সম্পূর্ণ হওয়ার রেকর্ড মনিটর করে। এটি ১৮৭.৫ MW অ্যারে জুড়ে সম্পূর্ণ স্বচ্ছতা প্রদান করে।
- কৌশলগত পরিষ্কার: মাসিক ৩ থেকে ১০ চক্রের বিরতি অত্যন্ত কার্যকরী। এটি MWh পুনরুদ্ধার এবং শ্রমের সঠিক ব্যবহারের মধ্যে ভারসাম্য বজায় রাখে।
- পরিবেশ সুরক্ষা: সাইটটিতে জল-নির্ভর পদ্ধতি এড়িয়ে চলা হয়। এটি প্রতি বছর ৭ লক্ষ লিটার জল সাশ্রয় করে, যা জাতীয় টেকসই লক্ষ্য অর্জনে সাহায্য করে।
- অপারেশনাল নিরাপত্তা: রোবটগুলো সাইট-নির্দিষ্ট বায়ু প্রোটোকল মেনে কাজ করে। যদি বাতাসের গতিবেগ খুব বেশি হয়, তবে রোবটগুলো নিরাপদে ডক করা থাকে। এটি হার্ডওয়্যারের ক্ষতি প্রতিরোধ করে।
এই পরিদর্শন-ভিত্তিক সময়সূচী টিমকে ৯৯% পরিষ্কারের দক্ষতা বজায় রাখতে সাহায্য করে। এটি কায়িক শ্রমের ঝুঁকি দূর করে এবং প্রাথমিক CAPEX বিনিয়োগ থেকে সর্বোচ্চ রিটার্ন নিশ্চিত করে। প্ল্যান্টটি এখন নির্ভরযোগ্য এবং পারফরম্যান্স-ভিত্তিক ব্যবস্থাপনা ব্যবহার করে।
ফলাফল এবং প্রভাব
জলবিহীন রোবোটিক্সের মাধ্যমে ১৮৭.৫ MW প্ল্যান্টের কর্মক্ষমতা সর্বাধিক করা
জলবিহীন রক্ষণাবেক্ষণের দিকে স্থানান্তর সবকিছু বদলে দিয়েছে। সানগালি-বেলনডগি (Snagali-Belondgi) ফ্যাসিলিটি এখন অনেক বেশি দক্ষ। তারা কায়িক শ্রমের পরিবর্তে একটি স্মার্ট রোবোটিক কৌশল গ্রহণ করেছে। এটি উল্লেখযোগ্য পরিমাণ শক্তি পুনরুদ্ধার করেছে। পূর্বে, আঞ্চলিক ধুলোবালি বা সয়েলিংয়ের কারণে বড় আকারের শক্তি ক্ষয় হতো। NYUMA রোবটগুলোর নিখুঁত পরিষ্কারের ফলে এই সমস্যার সমাধান হয়েছে।
এর প্রভাব কেবল অধিক শক্তি উৎপাদনের মধ্যেই সীমাবদ্ধ নয়। এই প্রকল্পটি গুরুত্বপূর্ণ টেকসই লক্ষ্যগুলোও পূরণ করেছে। ফ্যাসিলিটিটি স্থানীয় জলের প্রয়োজনীয়তা নাটকীয়ভাবে হ্রাস করেছে। এটি প্রমাণ করে যে বড় ইউটিলিটি প্ল্যান্টগুলো পরিবেশগতভাবে দায়িত্বশীল হতে পারে এবং উচ্চ পারফরম্যান্স লক্ষ্য অর্জন করতে পারে। সানগালি-বেলনডগিতে সাফল্যের দিকগুলো স্পষ্ট:
- উল্লেখযোগ্য শক্তি পুনরুদ্ধার: পদ্ধতিগত পরিষ্কারের ফলে অধিক শক্তি প্রাপ্তি নিশ্চিত হয়েছে। এটি প্রমাণ করে যে রোবোটিক ধারাবাহিকতা সয়েলিংয়ের প্রভাবকে মোকাবিলা করতে পারে।
- সম্পদ সংরক্ষণ: প্রকল্পটি লক্ষ লক্ষ লিটার জল সাশ্রয় করেছে, যা আঞ্চলিক জল ব্যবস্থাপনার জন্য একটি টেকসই পরিকল্পনা তৈরি করে।
- অপারেশনাল নির্ভরযোগ্যতা: NECTYR এবং NYUMA-এর সংমিশ্রণ কর্মক্ষমতাকে মানসম্মত করেছে। পরিষ্কারের কাজ এখন অনুমানের ভিত্তিতে নয়, বরং ডেটার ভিত্তিতে পরিচালিত হয়।
- নিরাপত্তা এবং স্কেলেবিলিটি: রোবোটিক ক্লিনিং মানব নিরাপত্তার ঝুঁকি দূর করেছে, যা একটি আরও অনুমানযোগ্য এবং স্কেলেবল O&M কাঠামো তৈরিতে সহায়তা করে।
NYUMA সিস্টেম সাইটটিকে পুরোপুরি বদলে দিয়েছে। এটি প্ল্যান্টটিকে অনিশ্চয়তা থেকে অনুমানযোগ্যতায় নিয়ে এসেছে। প্ল্যান্টটি এখন অধিক বিদ্যুৎ উৎপাদন করে এবং পরিষ্কারের কারণে কোনো জলের অপচয় হয় না। এটি অন্যান্য সম্পদ মালিকদের জন্য একটি স্পষ্ট পথপ্রদর্শক। তারা আধুনিক রোবোটিক সরঞ্জাম ব্যবহার করে তাদের সোলার পোর্টফোলিও অপ্টিমাইজ করতে পারে।
পিয়ার তুলনা এবং পরিকল্পনার চেকলিস্ট
পিয়ার তুলনা এবং স্কেলেবল বেঞ্চমার্কিং
সানগালি-বেলনডগিতে ১৮৭.৫ MW মোতায়েন একটি বেঞ্চমার্ক হিসেবে কাজ করে। এটি দেখায় যে ভারতে সেমি-অটোমেটিক সোলার অপারেশন কীভাবে কাজ করে। এটি বোঝার জন্য আমাদের অন্যান্য ধরনের সাইটগুলোর দিকে তাকাতে হবে। আমরা এটিকে ম্যানুয়াল সাইট এবং সম্পূর্ণ স্বয়ংক্রিয় সাইটগুলোর সাথে তুলনা করতে পারি।
একটি স্ট্যান্ডার্ড ৫০ MW ফিক্সড-টিল্ট সাইটে সাধারণত কায়িক শ্রম ব্যবহৃত হয়। এই সাইটগুলোতে প্রায়শই অসামঞ্জস্যপূর্ণ পরিষ্কারের সমস্যা দেখা দেয়। তাদের উচ্চ পরিবর্তনশীল ব্যয় থাকতে পারে এবং তারা ৩% থেকে ৫% পর্যন্ত পারফরম্যান্স ঘাটতির মুখোমুখি হয়। এটি ঘটে কারণ ম্যানুয়াল ক্লিনিং সবসময় সমান হয় না এবং প্রায়ই বাধাগ্রস্ত বা বাদ পড়ে যায়।
অন্যদিকে, একটি ২০০ MW সম্পূর্ণ স্বয়ংক্রিয় প্ল্যান্ট ভিন্ন। এই প্ল্যান্টগুলোতে প্রতিদিন জলবিহীন পরিষ্কারের চক্রের জন্য NYUMA রোবট ব্যবহার করা হয়, যা মানুষের হস্তক্ষেপ সম্পূর্ণ দূর করে। সানগালি-বেলনডগি সাইটটি একটি মধ্যম পর্যায়। এটি দুটি রোবটসহ একটি সেমি-অটোমেটিক পদ্ধতি ব্যবহার করে এবং বড় লাভের জন্য বেশি ধুলোবালিযুক্ত অঞ্চলগুলোতে কাজ করে। এটি প্রমাণ করে যে বড় IPP-এর জন্য সেমি-অটোমেটিক স্কেলিং একটি দারুণ উপায়।
আপনি যদি আপনার রোবোটিক অপারেশন স্কেল করার পরিকল্পনা করেন, তবে এই চেকলিস্টটি ব্যবহার করুন:
- সয়েলিং মূল্যায়ন: আপনার সাইট-নির্দিষ্ট সয়েলিং প্রোফাইলগুলো অধ্যয়ন করুন। সেমি-অটোমেটিক না কি সম্পূর্ণ স্বয়ংক্রিয় ইউনিট প্রয়োজন তা সিদ্ধান্ত নিন।
- CAPEX বিশ্লেষণ: একটি প্রকিউরমেন্ট বিশ্লেষণ পরিচালনা করুন। আপনার রোবট ফ্লিটের আকার আপনার শক্তি পুনরুদ্ধারের লক্ষ্যের সাথে সামঞ্জস্যপূর্ণ করুন।
- টপোগ্রাফি পরীক্ষা: নিশ্চিত করুন যে আপনার সাইটের ঢাল এবং টিল্ট NYUMA বা HELYX সিস্টেমের প্রয়োজনীয়তা পূরণ করে।
- ডেটা সেট আপ করুন: একটি NECTYR-ইন্টিগ্রেটেড ডেটা পাইপলাইন স্থাপন করুন। কর্মক্ষমতা পর্যবেক্ষণ এবং পরিষ্কারের সময়সূচী নির্ধারণে এটি ব্যবহার করুন।
- টিমের সক্ষমতা পর্যালোচনা: আপনার O&M টিমকে মূল্যায়ন করুন। নিশ্চিত করুন যে তারা রোবট মোতায়েন এবং প্রাথমিক রক্ষণাবেক্ষণ তদারকি করতে সক্ষম।