エグゼクティブサマリー
インドの太陽光パネル洗浄ロボット:インドで効率的な太陽光パネル洗浄ロボットをお探しですか?本ケーススタディでは、187.5 MWのSnagali-Belondgi地上設置型サイトを取り上げます。この施設は、運用上の大きな課題に直面していました。地域特有の激しい汚れが常に問題となっていたうえ、水資源へのアクセスも非常に限られていました。これらの課題により、手作業での洗浄は非常に困難でした。
手作業による洗浄への依存は、2つの大きな問題を引き起こしました。第一に、発電量が安定しないこと。第二に、諸経費が増加し続けていることです。プラントには、モジュールを維持するためのより持続可能な方法が必要でした。これを解決するために、経営陣は設備投資(Capex)主導型のモデルを選択しました。彼らはロボット技術を導入してエネルギー出力を安定させました。また、これにより貴重な水資源への依存を断ち切ることにも成功しました。
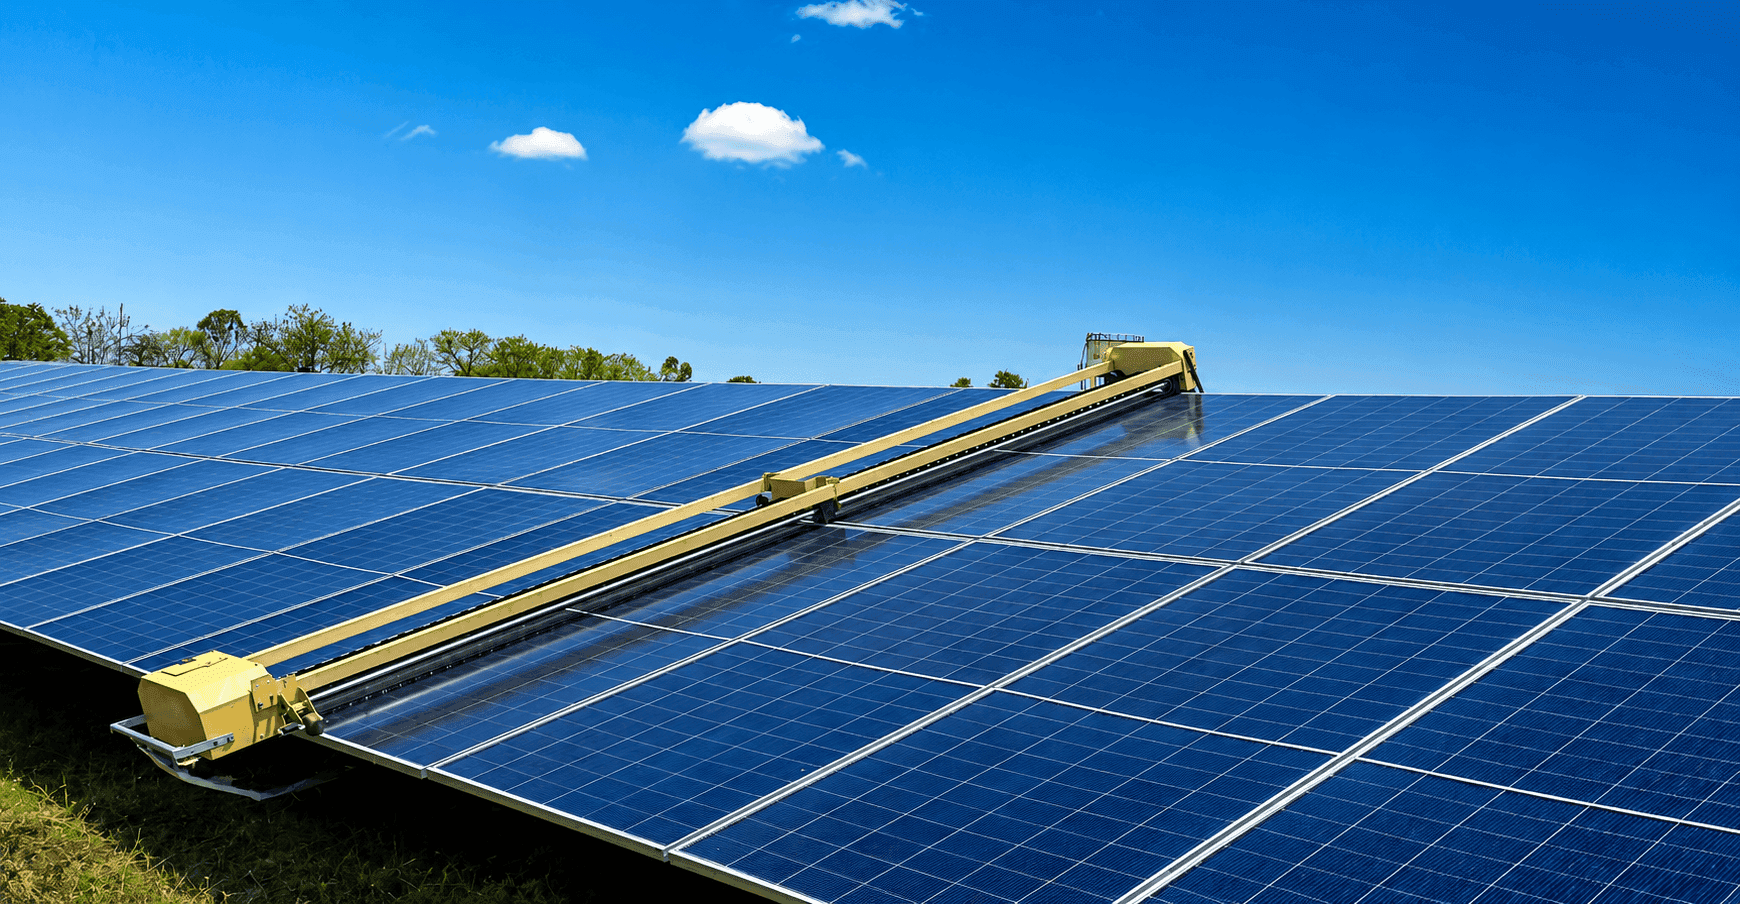
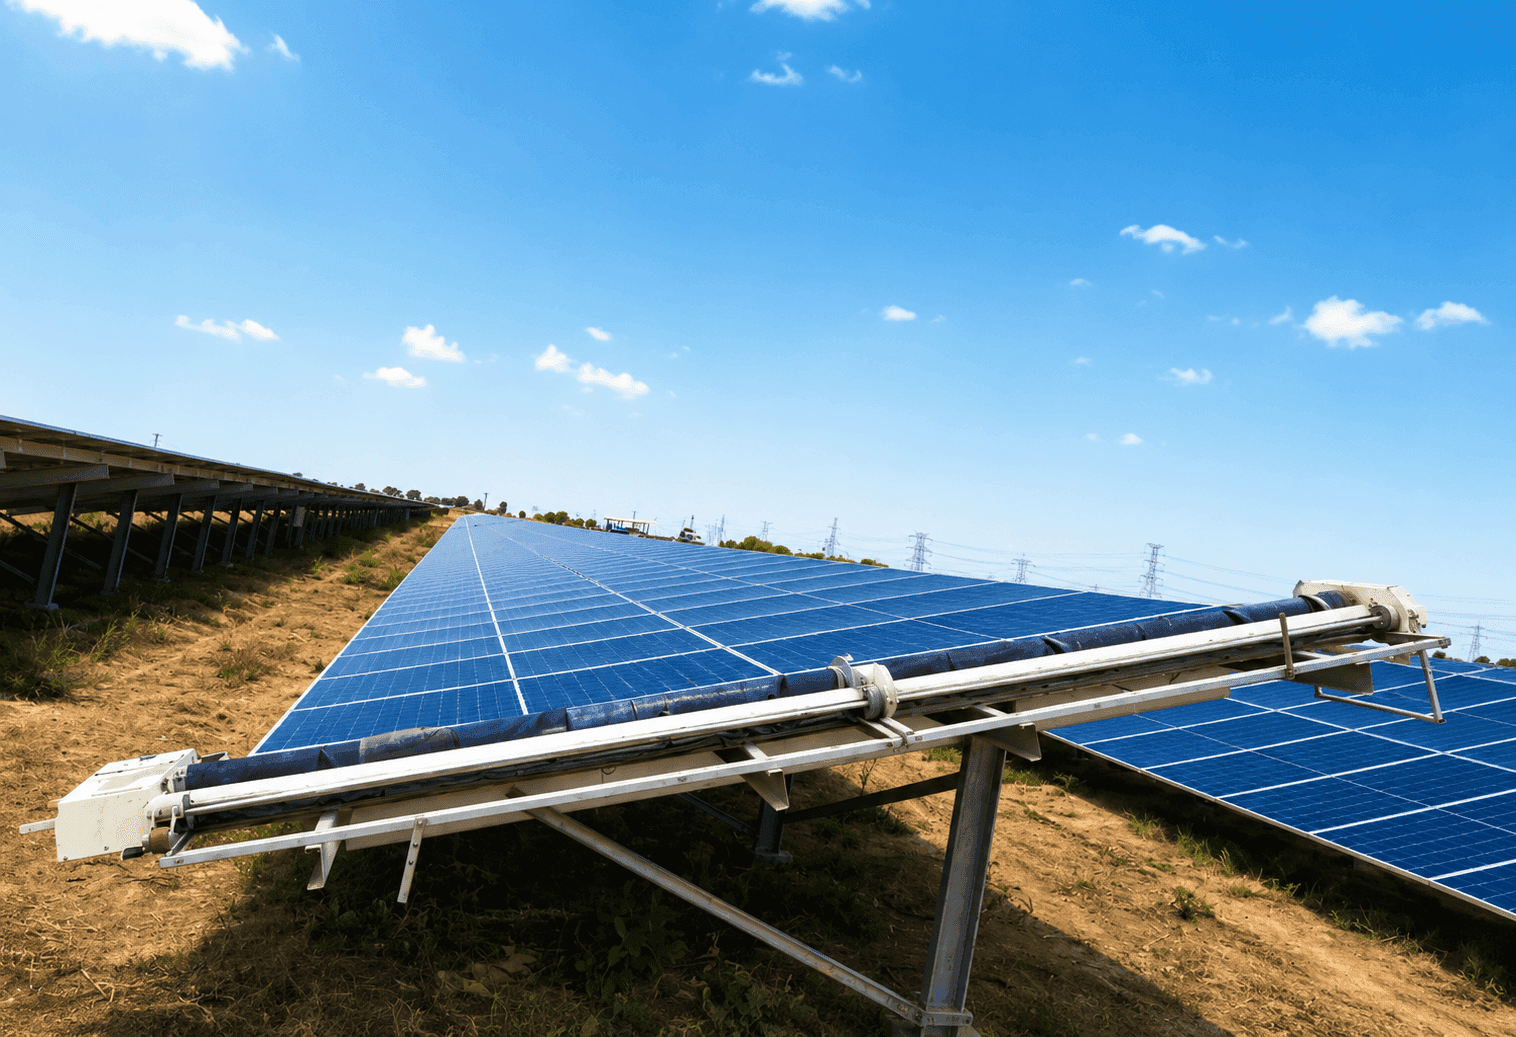
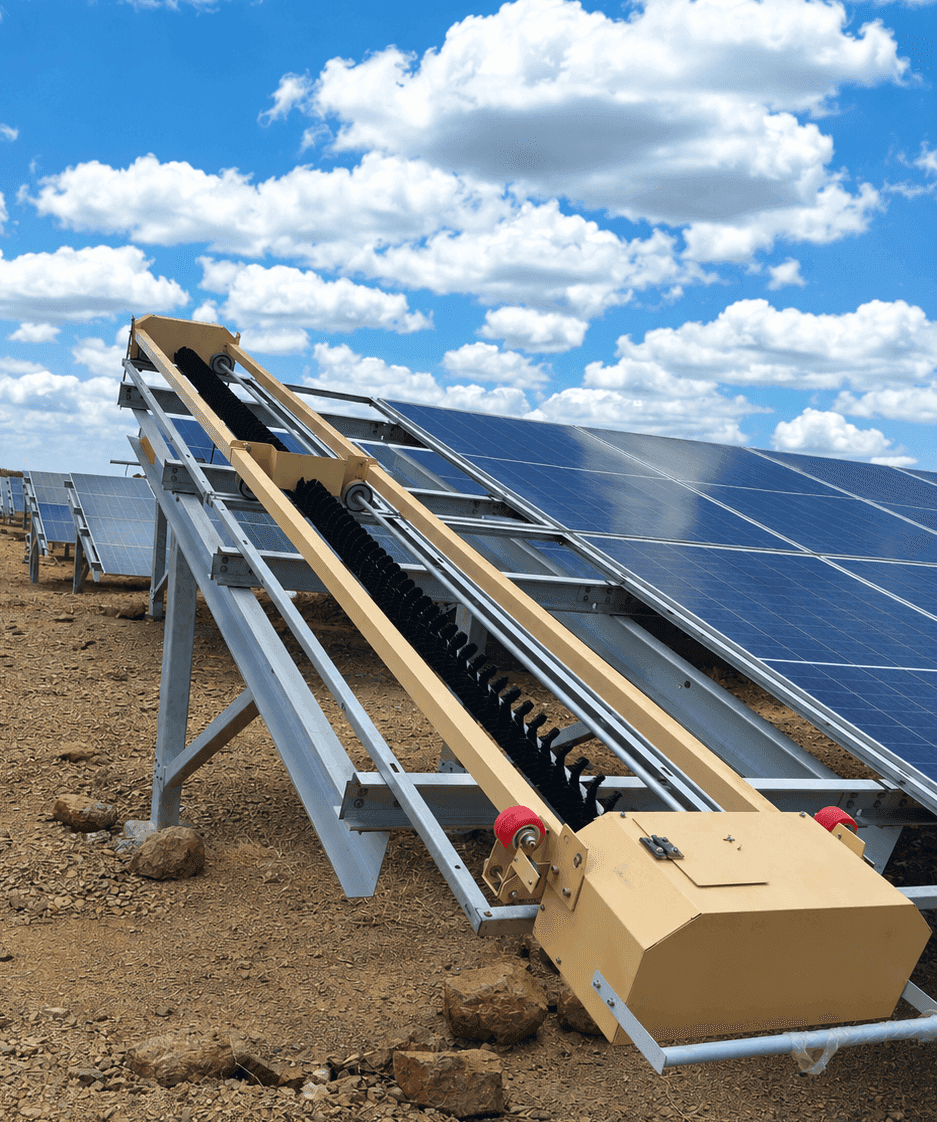
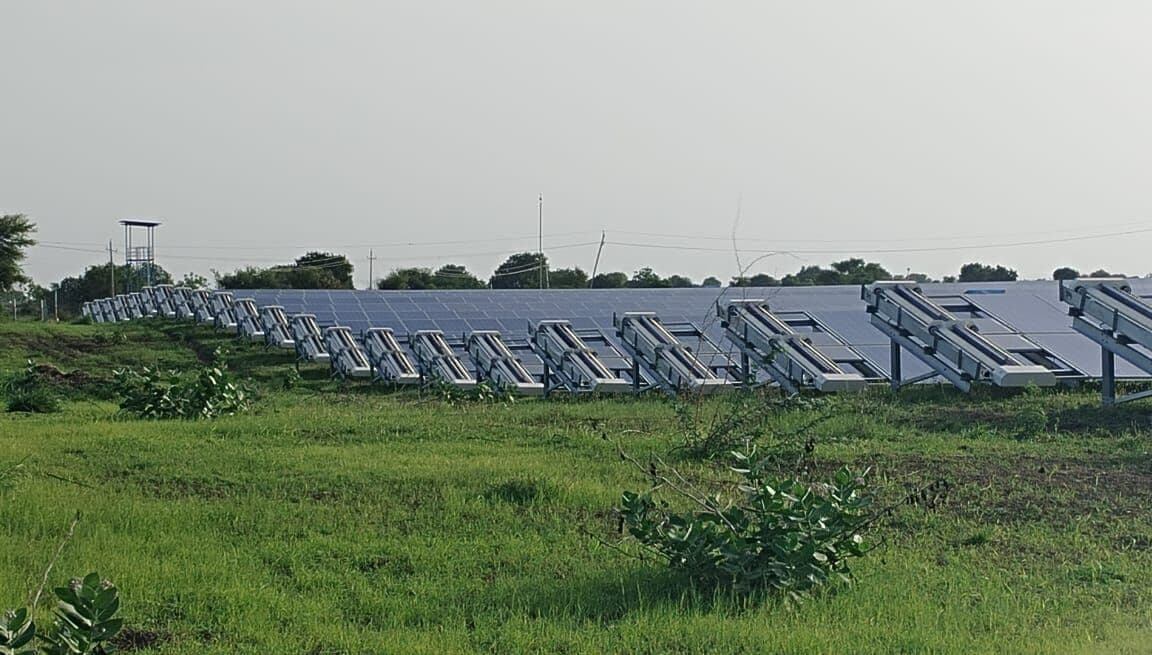
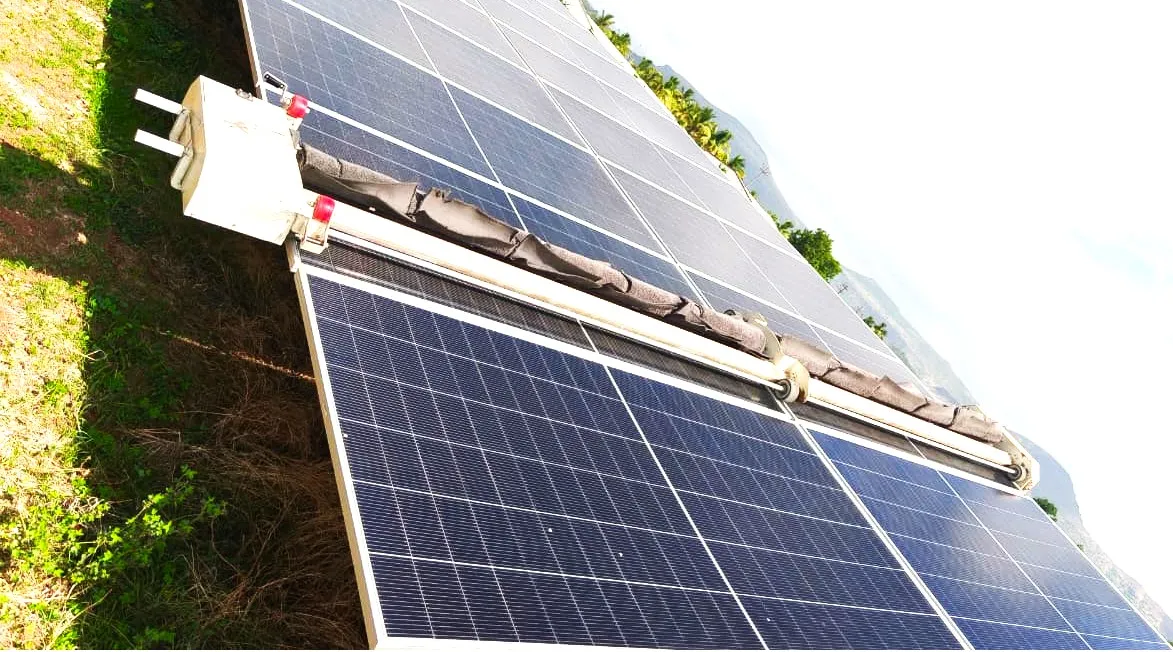
このプロジェクトでは、NYUMAセミオートロボットを2台導入しました。これらのロボットはピック&プレース方式を採用しています。分散したメガソーラー区画の洗浄に最適です。ロボットはシングルパスのPBTブラシ技術を使用しています。これらは定期的に乾式洗浄サイクルを実行します。このサイクルは、現地の天候や塵のレベルに応じて、月に3〜10回行われます。
その結果は非常に良好です。現在、このサイトでは毎年187.5 MWhの発電量増加を実現しています。また、年間70万リットルの節水も達成しました。この移行は、ロボットがいかにしてメガソーラー資産を最適化できるかを示しています。また、大規模な太陽光発電事業において、資源の保護が可能であることも証明しています。
サイト統計の概要
| 指標 | 報告値 |
|---|---|
| 定格出力 | 187.5 MW |
| 州 / 地域 | - |
| 自動ロボット | - |
| セミオートロボット | 2 |
| 総フリート数 | 2台 |
| ロボット台数 / MW | ~0.01 |
| 主要システム | NYUMA |
| 洗浄モード | セミオート |
| 調達 | Capex(設備投資) |
| 監視 | 検査主導型プラン |
| 節水量 | ~70万リットル / 年 |
| 発電量の向上 | ~187.5 MWh / 年 |
数値はサイトからの報告に基づいています。投資委員会で使用する前に、SCADA、出力抑制、開示方法論と照らし合わせて検証してください。
Snagali-Belondgi(Bellundagi)の環境と汚れ
Bellundagiにおける堆積汚れと環境条件の管理
Bellundagi地域は独自の環境を持っており、これが太陽光モジュールの効率に影響を与えます。すべての太陽光発電サイトには固有の気象パターンがあります。例えば、沿岸部のサイトは塩害に対処する必要がありますし、砂漠地帯のサイトは微細な砂に対処する必要があります。Snagali-Belondgiはこれらとは異なり、季節的な大気中の塵や農業由来の粒子に直面しています。
ここでは局地的な風のパターンが大きな役割を果たします。夏期およびモンスーン前の時期には、風が乾燥したシルト(微砂)を運びます。このシルトは近くの休耕地から飛来します。塵は地上設置型アレイの上に素早く堆積し、モジュール上に厚い汚れの層を形成します。放置すると、この汚れが日光を遮り、出力を低下させます。
このサイトの汚れのプロファイルには、特別なアプローチが必要です。従来の手作業による洗浄はリスクを伴う場合があります。現地の塵は研磨性が高いことが多く、作業員が適切に管理しなければ、ガラスに微細な傷をつけてしまう可能性があります。これらの小さな傷は、時間の経過とともにモジュールを損傷させます。プラントの長期的な健全性を守るためには、これを回避しなければなりません。
熱変化もサイトに影響を与えます。この地域の気候は気温差が激しいです。日中の強い日差しは、モジュール上の塵を焼き付け、「ケーキ状」の硬い汚れ層を作り出します。洗浄の頻度が十分でないと、エネルギーの劣化が加速します。洗浄頻度は、塵の蓄積速度に合わせる必要があります。
この187.5 MWのサイトについて、以下の3つの主要な環境要因を特定しました:
- 農業由来の粒子状物質: 周辺の農場からは季節的にバイオマスの残渣が発生します。この残渣と土埃は、除去しなければガラスを汚損させる可能性があります。
- 熱による焼き付き(Thermal Caking): 高温と微細な塵により硬い層が形成されます。これを防ぐには、表面損傷を防ぐ乾式の非研磨洗浄が必要です。
- 地形による塵の堆積: 固定傾斜型の地上設置レイアウトは微気候を作り出します。塵は列の下の特定の場所に溜まりやすい傾向があります。
施設は現在、自律型の水を使わない洗浄戦略を採用しています。これにより、サイト固有の問題が解決されました。大量の水を使用する洗浄サイクルが不要になりました。この地域は水不足であるため、これは非常に重要です。この新しい戦略により、日射量の多い時期でもPVモジュールを清潔に保つことができます。
Taypro導入前のO&M
187.5 MWのSnagali-Belondgiサイトにおける手作業洗浄の限界の克服
187.5 MWのSnagali-Belondgiサイトの管理は、以前は非常に困難でした。プラントは集約的な手作業によるO&M戦略に依存していました。この戦略では、施設の巨大な規模に対応するのに苦労していました。膨大な労働力を調整することは、大きな物流上の課題です。これほど広大な敷地に人を移動させることは困難です。
ロボットが到着する前、サイトには完全に自動化されたシステムがありませんでした。その代わりに、断片的な手作業に依存していました。これらの取り組みはしばしば一貫性を欠いていました。これが監査上の大きな隙間につながりました。アレイの大部分はしばしば厚い塵に覆われていました。これらの汚れたセクションはフルパワーを発揮できず、プラントの総エネルギー出力に直接的な悪影響を与えていました。
手作業による労働は水の問題も引き起こしました。187.5 MWのパネルに必要な水を確保するのは困難です。サイト全体に水を輸送するのは非常に高コストです。また、地域の環境にとっても持続可能ではありません。サイトは地域的な水不足の問題に直面していました。この不足が運用上のボトルネックとなっていました。水が手に入りにくいため、チームは十分な頻度でパネルを洗浄できませんでした。
このような洗浄不足により、プラントは脆弱な状態にありました。汚れがひどい時期にはパフォーマンスが著しく低下しました。運用ワークフローにおいて、以下の3つの主要な失敗が生じていました:
- 高い人件費: 大規模な手作業による洗浄には多くの作業員が必要です。これは予測不可能なコスト増につながります。また、作業員の安全リスクも高めます。
- 一貫性のないパフォーマンス監査: 手作業による洗浄記録は信頼できないことがよくあります。O&Mチームが清潔さを追跡することは困難です。また、洗浄とリアルタイムの発電量増加を結びつけることも困難です。
- 資源への負担: 水を過剰に使用することは環境問題です。また、財務上のリスクでもあります。ルーチンメンテナンスをより複雑で高コストなものにしてしまいます。
プラントは現在、これらの手作業による制限を克服しました。技術を統合した戦略に切り替えています。新しい水を使わないロボットシステムは、はるかに管理されています。データに基づいたメンテナンスアプローチを採用しています。これにより、監査の隙間がなくなりました。また、年間水消費量を70万リットル削減しました。
187.5 MWのフリートと展開
187.5 MWのフリートと展開
ロボットフレームワークへの移行は戦略的な動きでした。Snagali-BelondgiサイトはCapex調達モデルを使用しました。彼らは2台のNYUMAセミオートロボットを購入しました。目標は、一貫性のない手作業による方法を置き換えることでした。彼らは一貫した水を使わない洗浄基準を求めていました。NYUMAシステムは優れた機動性を提供します。
プロジェクトチームは、187.5 MW施設特有のニーズに焦点を合わせました。環境の持続可能性を確保したいと考えていました。また、節水も目指しました。展開は厳格な3フェーズのスケジュールに従いました。これにより、ロボットが既存の運用と適切に統合されることが保証されました。
フェーズ1:サイトの動員
チームは完全な監査から始めました。アレイの地形を調査しました。また、列の間隔も確認しました。これはロボットが完璧に適合するようにするためです。ハードウェアの保管ロジスティクスを計画しました。このフェーズにより、広大なサイト全体で効率的に取り扱うための基盤が築かれました。
フェーズ2:パイロット列のカバー範囲証明
チームはすべてを一度に展開したわけではありません。特定の列で集中的なテストを開始しました。これはコンセプトの検証フェーズでした。NYUMAのシングルパスPBTブラシ技術を検証する必要がありました。ロボットがアレイを効果的に移動できることを確認しました。また、人間の助けなしでロボットが必要な清潔レベルに到達できることも証明しました。
フェーズ3:プラントO&Mへの引き継ぎ
最終段階は人に関するものでした。チームは現地のスタッフをトレーニングしました。ロボットの展開方法を教えました。また、ロボットのメンテナンスとフリート管理もカバーしました。この引き継ぎは極めて重要でした。これにより、O&Mチームは予定された乾式洗浄サイクルを独立して実行できるようになりました。これらのサイクルは月に3〜10回行われます。
このロボットの統合は、スケーラブルなモデルを提供します。長期的な運用効率を実現します。プラントはすでに発電量の一貫した向上を実感しています。以前は塵によって失われていた187.5 MWhのエネルギーを回復しました。このケーススタディは、インドの大規模太陽光発電事業が、高性能と資源保護を両立できることを証明しています。
運用と監視
NECTYR主導の運用による187.5 MWプラントのパフォーマンス最適化
Snagali-Belondgiサイトの成功はデータにかかっています。プラントはフリート管理に対してデータファーストのアプローチを採用しています。彼らはNECTYRプラットフォームを統合しました。NECTYRはプラントマネージャーにリアルタイムの可視性を提供します。彼らはセミオートのフリートが何をしているかを正確に把握できます。これは187.5 MWのサイトを管理する上で不可欠です。
NECTYRは全フリートのログを一元管理し、ハードウェアの健全性データも追跡します。これにより、O&Mチームは先回りした対策が可能になります。問題が発生してから対応するのではなく、検査主導型のモデルを採用しています。ロボットの展開は常に測定可能な発電量の増加と結びついており、清掃作業が常に価値を生むことを保証します。
当サイトでは構造化された清掃スケジュールを採用しており、現地の環境に合わせて調整されています。スタッフは月間3〜10回の乾式清掃サイクルを管理します。この回数は、塵の堆積速度と敷地へのアクセス性を考慮して最適化されています。毎日洗浄する必要があるという考えが一般的ですが、それはよくある誤解です。チームは頻度の高い精密な乾式清掃に重点を置くことで、水を無駄にせずパネルをきれいに保っています。
主な運用機能は以下の通りです:
- フリート監視: NECTYRはすべての動きを追跡し、バッテリー状況や完了記録を監視します。これにより、187.5 MWのメガソーラー全体で完全な透明性が確保されます。
- 戦略的清掃: 月間3〜10回のサイクル間隔は効率的で、MWhの回復とスマートな労働力活用のバランスを保ちます。
- 環境保護: 水を大量に消費する方法を避け、年間70万リットルの水を節約しています。これは国家的な持続可能性目標の達成に貢献します。
- 運用安全: ロボットはサイト固有の風速プロトコルに従って動作します。風が強すぎる場合はロボットが安全に待機するため、ハードウェアの損傷を防げます。
この検査主導型のスケジュールにより、チームは99%の清掃効率を維持しています。人的労働に伴うリスクを排除し、初期のCAPEX投資に対するリターンを最大化します。現在、当発電所は信頼性の高い、パフォーマンス連動型の管理を実現しています。
結果と影響
水を使わないロボット技術による187.5 MW発電所のパフォーマンス最大化
水を使わないメンテナンスへの移行は、すべてを変えました。Snagali-Belondgi施設は現在、非常に効率的です。手作業をスマートなロボット戦略に置き換えたことで、大幅なエネルギー回復を実現しました。以前は深刻な地域特有の汚れが大きなエネルギー損失を引き起こしていましたが、NYUMAロボットによる精密な清掃がこれを解決しました。
その影響はエネルギー効率向上にとどまりません。本プロジェクトは重要な持続可能性目標も達成しています。施設は地域用水の必要量を大幅に削減しました。これは、大規模な電力供給施設が環境に配慮しつつ、高いパフォーマンス目標を達成できることを証明しています。Snagali-Belondgiでの成功は明らかです:
- 大幅なエネルギー回復: 体系的な清掃により、さらなる電力を解放しました。ロボットによる一貫性が汚れの影響を打ち消すことを証明しています。
- 資源保護: プロジェクトは数十万リットルの水を節約しました。これは地域的な水管理のための持続可能な計画となります。
- 運用信頼性: NECTYRとNYUMAの組み合わせにより、パフォーマンスが標準化されました。清掃は推測ではなく、データに基づいて行われています。
- 安全性と拡張性: ロボットによる清掃は人による安全上のリスクを排除します。これにより、より予測可能で拡張性のあるO&Mフレームワークが可能になります。
NYUMAシステムは当サイトを変革しました。発電所を不確実な状態から予測可能な状態へと導きました。現在、発電量は向上しており、清掃による水の無駄もゼロです。これは他の資産所有者にとっても明確なロードマップとなります。最新のロボットツールを活用して、太陽光発電ポートフォリオを最適化できます。
他社比較と計画チェックリスト
他社比較とスケーラブルなベンチマーク
Snagali-Belondgiでの187.5 MWの導入はひとつの基準となります。これはインドにおける半自動太陽光発電運用がいかに機能するかを示しています。これを理解するために、他のタイプのサイトと比較する必要があります。手動サイトや完全自動サイトと比較検討が可能です。
標準的な50 MWの固定架台サイトでは、多くの場合、人手に頼っています。こうしたサイトは清掃の不均一さに悩まされることが多く、変動費が高くなりがちです。また、手動清掃は均一ではなく、中断やスキップが発生しやすいため、3%から5%のパフォーマンスギャップが生じます。
一方で、200 MWの完全自動化プラントは異なります。これらのプラントはNYUMAロボットを使用して毎日乾式清掃サイクルを実行し、人的変数を完全に排除します。Snagali-Belondgiサイトはその中間です。2台のロボットによる半自動アプローチを採用し、汚れのひどいゾーンをターゲットにして大きな成果を上げています。これは、大規模な独立系発電事業者(IPP)にとって、半自動化が優れた橋渡しとなることを示しています。
ロボット運用の拡大を計画している場合は、以下のチェックリストを活用してください:
- 汚れの評価: サイト固有の汚れのプロファイルを調査します。半自動ユニットが必要か、完全自動ユニットが必要かを決定します。
- CAPEXの分析: 調達分析を実施します。ロボットの保有台数とエネルギー回復目標を整合させます。
- 地形の確認: サイトの傾斜がNYUMAまたはHELYXシステムの要件を満たしているか確認します。
- データ環境の構築: NECTYR統合データパイプラインを確立します。パフォーマンス監視と清掃スケジュール管理に使用します。
- チームの能力確認: O&Mチームを評価します。ロボットの配置と基本的なメンテナンスを監督できる能力があるかを確認してください。