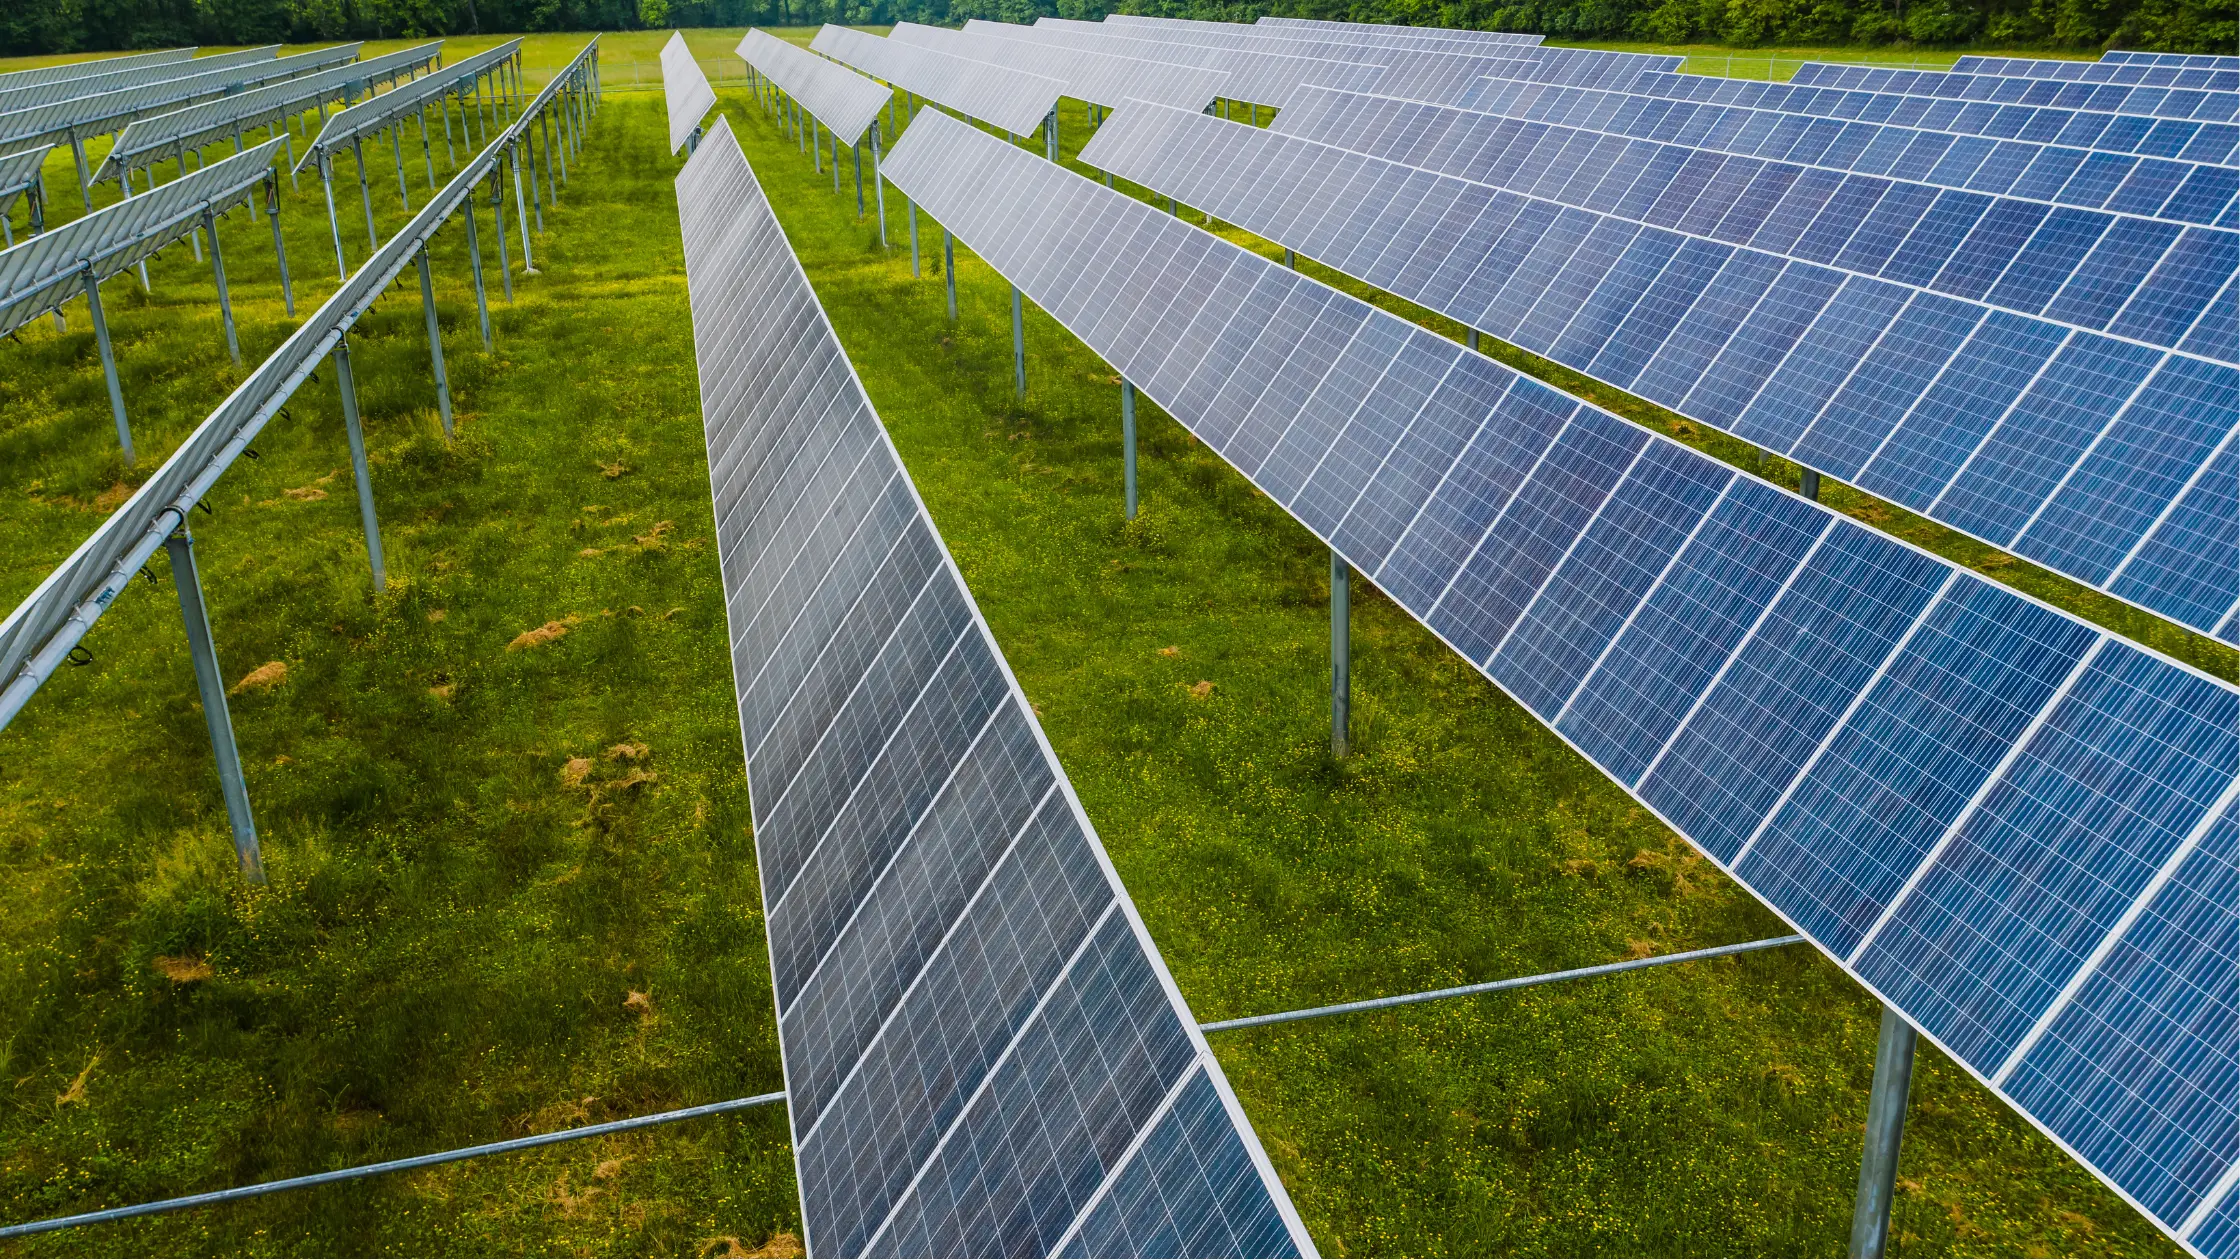
सिंगल-एक्सिस सोलर ट्रैकर्स के लिए डिज़ाइन किए गए रोबोटिक क्लीनिंग सिस्टम: अनुकूलता, चुनौतियां और ध्यान रखने योग्य बातें
भारत में 50 MW से ऊपर के नए यूटिलिटी-स्केल सोलर प्लांट के लिए सिंगल-एक्सिस ट्रैकर्स अब डिफ़ॉल्ट कॉन्फ़िगरेशन बन गए हैं। ये दिन भर सूर्य के साथ घूमकर फिक्स्ड-टिल्ट एरे की तुलना में 15–25% अधिक वार्षिक ऊर्जा उत्पादन प्रदान करते हैं। लेकिन ये एक ऐसी सफाई की समस्या भी पैदा करते हैं जिसे फिक्स्ड-टिल्ट रोबोट हल नहीं कर सकते: पैनल की सतह झुकती, घूमती और हिलती है, और अधिकांश रोबोटिक क्लीनिंग सिस्टम स्थिर सतहों के लिए बनाए गए थे।
यह लेख बताता है कि कौन से रोबोटिक सिस्टम विशेष रूप से भारत में सिंगल-एक्सिस ट्रैकर इंस्टॉलेशन के लिए डिज़ाइन और अनुकूल हैं, मुख्य इंजीनियरिंग चुनौतियां क्या हैं, और ट्रैकर प्लांट पर रोबोट तैनात करने से पहले O&M टीमों को किन बातों का मूल्यांकन करना चाहिए।
फिक्स्ड-टिल्ट रोबोट सिंगल-एक्सिस ट्रैकर्स पर काम क्यों नहीं करते
फिक्स्ड-टिल्ट रोबोटिक क्लीनिंग सिस्टम, जैसे कि ग्राउंड-माउंटेड प्लांट के लिए डिज़ाइन की गई अधिकांश रेल-माउंटेड इकाइयाँ, एक स्थिर पैनल ज्यामिति के इर्द-गिर्द बनाई जाती हैं। रोबोट की डॉकिंग, ब्रश का जुड़ाव और रो के अंत में स्थानांतरण सिस्टम यह मानकर चलते हैं कि पैनल की सतह एक स्थिर कोण पर रहती है। सिंगल-एक्सिस ट्रैकर पर, पैनल टॉर्क ट्यूब दिन भर लगभग −55° से +55° तक घूमती है, और जैसे-जैसे आस-पास की रो झुकती हैं, रो के बीच की दूरी बदलती रहती है।
ट्रैकर प्लांट पर फिक्स्ड-टिल्ट रोबोट को तैनात करने से तीन गंभीर विफलताएं होती हैं: रोबोट अलग-अलग कोणों पर मज़बूती से डॉक नहीं हो पाता, घूमी हुई पैनल सतह पर ब्रश का दबाव असमान होता है, और बगल की ट्रैकर रो में स्थानांतरण के लिए ऐसे क्रॉसिंग तंत्र की आवश्यकता होती है जो फिक्स्ड-टिल्ट सिस्टम में शामिल नहीं होते।
ट्रैकर-अनुकूल क्लीनिंग रोबोट के लिए मुख्य डिज़ाइन आवश्यकताएं
एंगल-एडेप्टिव माउंटिंग या ब्रिज मैकेनिज्म: रोबोट को या तो पैनल के विभिन्न कोणों (आमतौर पर 0° से ±55°) को सहन करने में सक्षम होना चाहिए या उसे केवल तब डॉक करना चाहिए जब ट्रैकर एक निश्चित सफाई कोण (आमतौर पर क्षैतिज, 0°) पर पार्क किया गया हो। दोनों दृष्टिकोणों का व्यावसायिक रूप से उपयोग किया जाता है।
स्वायत्त इंटर-रो ट्रांसफर: ट्रैकर रो के बीच 7–10 मीटर की दूरी होती है। रोबोट को समर्पित ब्रिज संरचनाओं या स्वयं-स्थिति वाले ट्रांसफर वाहन का उपयोग करके बिना मानवीय हस्तक्षेप के रो के बीच से गुजरना चाहिए।
ट्रैकर कंट्रोलर इंटीग्रेशन: क्लीनिंग रोबोट को सफाई से पहले पार्क पोजीशन और बाद में रिलीज का निर्देश देने के लिए ट्रैकर के कंट्रोल सिस्टम के साथ संचार करना चाहिए, बिना सामान्य ट्रैकिंग संचालन में बाधा डाले या सुरक्षा इंटरलॉक पैदा किए।
हल्का निर्माण: ट्रैकर टॉर्क ट्यूब और पर्लिन में फिक्स्ड-टिल्ट रैकिंग की तुलना में कम लोड रेटिंग होती है। रोबोट का वजन ट्रैकर की संरचनात्मक विशिष्टताओं के अनुकूल होना चाहिए, जो आमतौर पर क्लीनिंग हेड असेंबली के लिए 25 किग्रा से कम होता है।
मॉड्यूल अनुकूलता: ट्रैकर प्लांट में तेजी से फ्रेमलेस बाइफेशियल मॉड्यूल का उपयोग किया जा रहा है। रोबोट के व्हील/ट्रैक सिस्टम को फ्रेमलेस मॉड्यूल के किनारे को नहीं छूना चाहिए, जो अधिकांश मॉड्यूल निर्माताओं के लिए वारंटी को अमान्य करने वाली स्थिति है।
विशेष रूप से सिंगल-एक्सिस ट्रैकर्स के लिए डिज़ाइन किए गए रोबोटिक सिस्टम
TAYPRO GLYDE-X
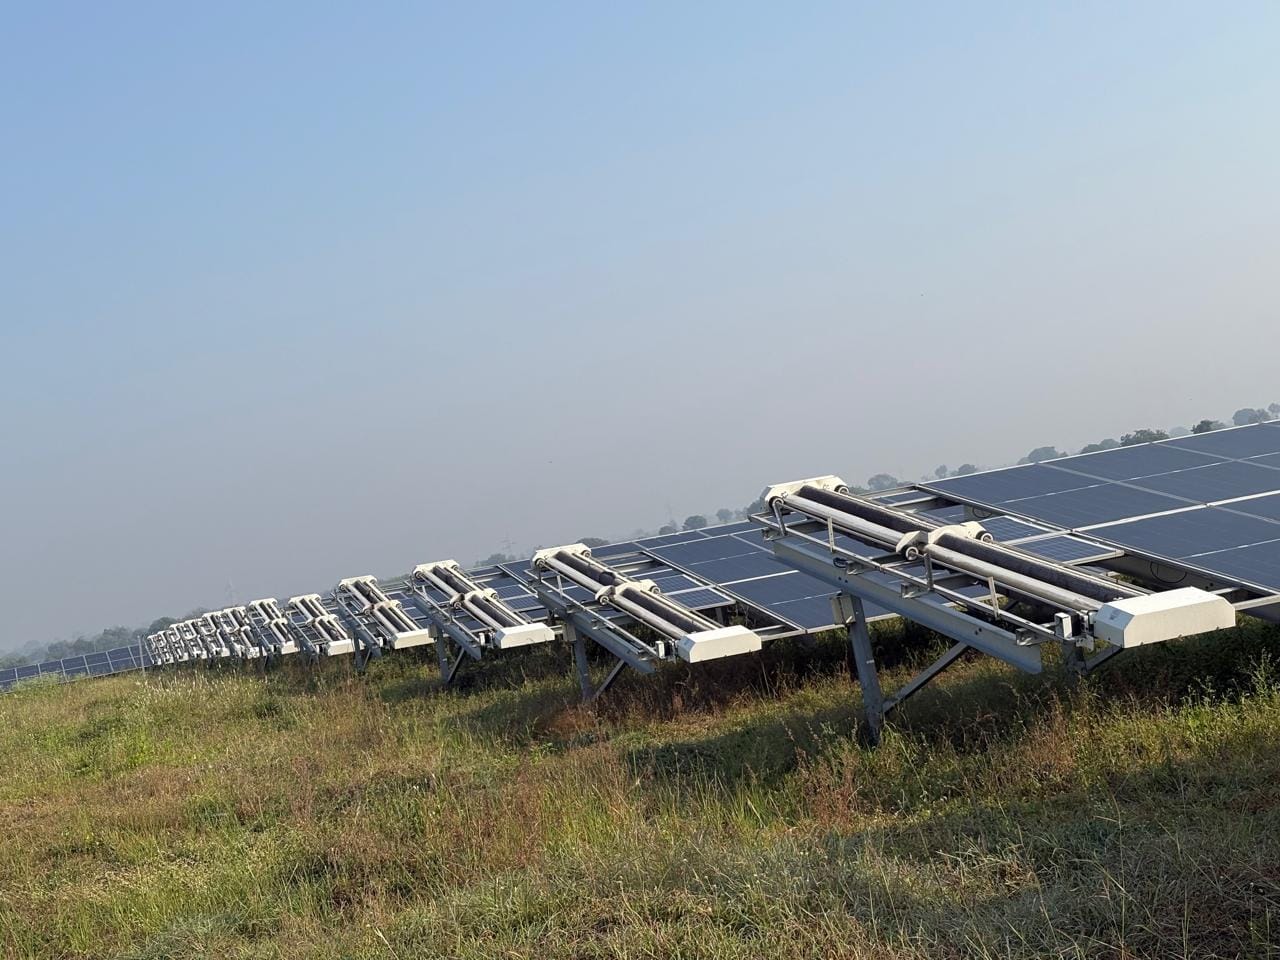
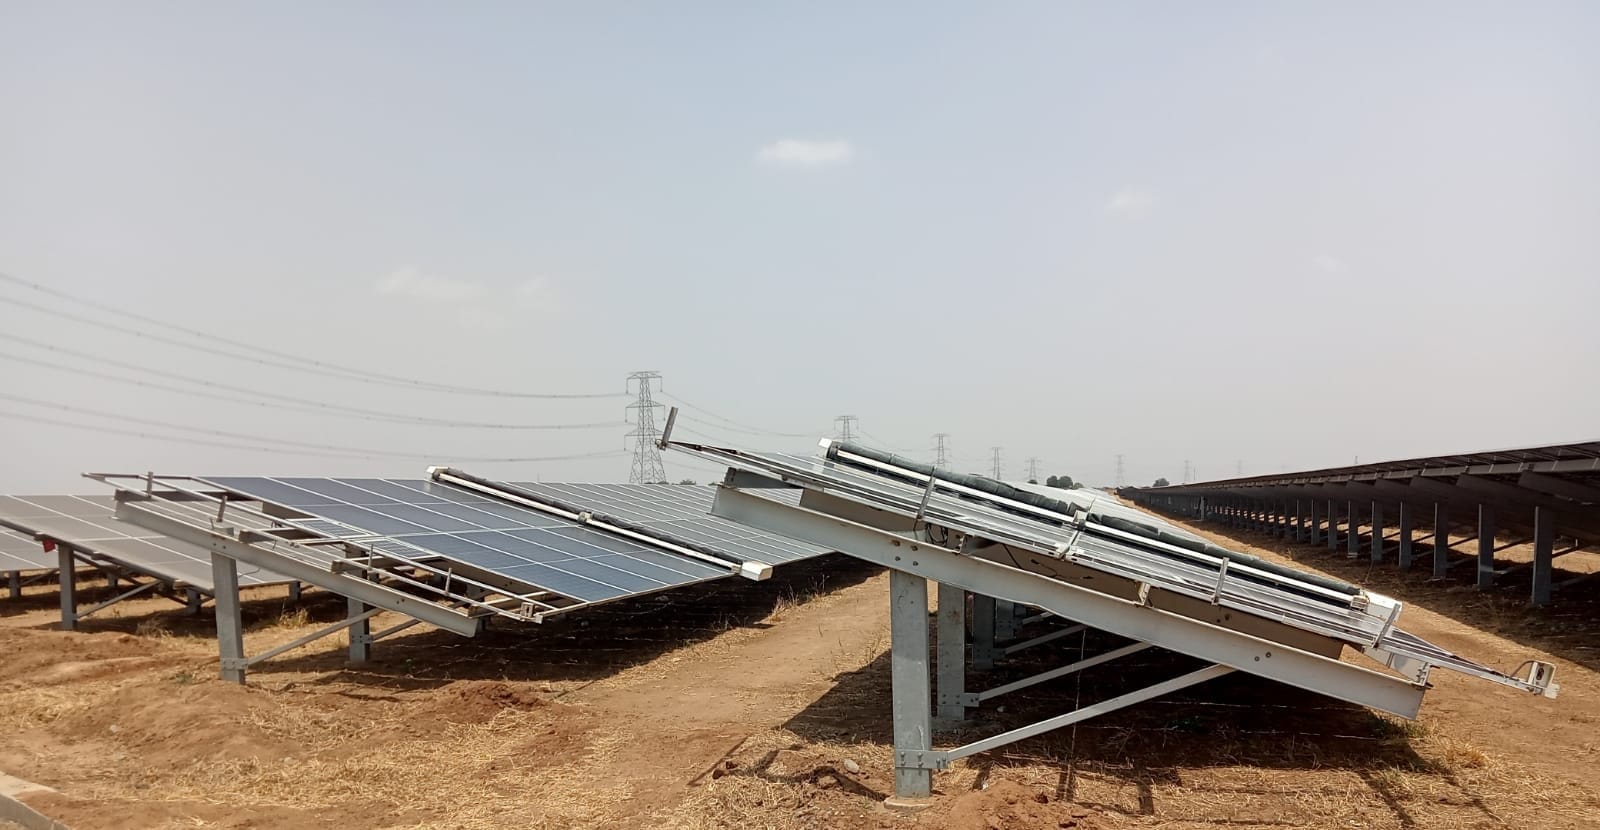
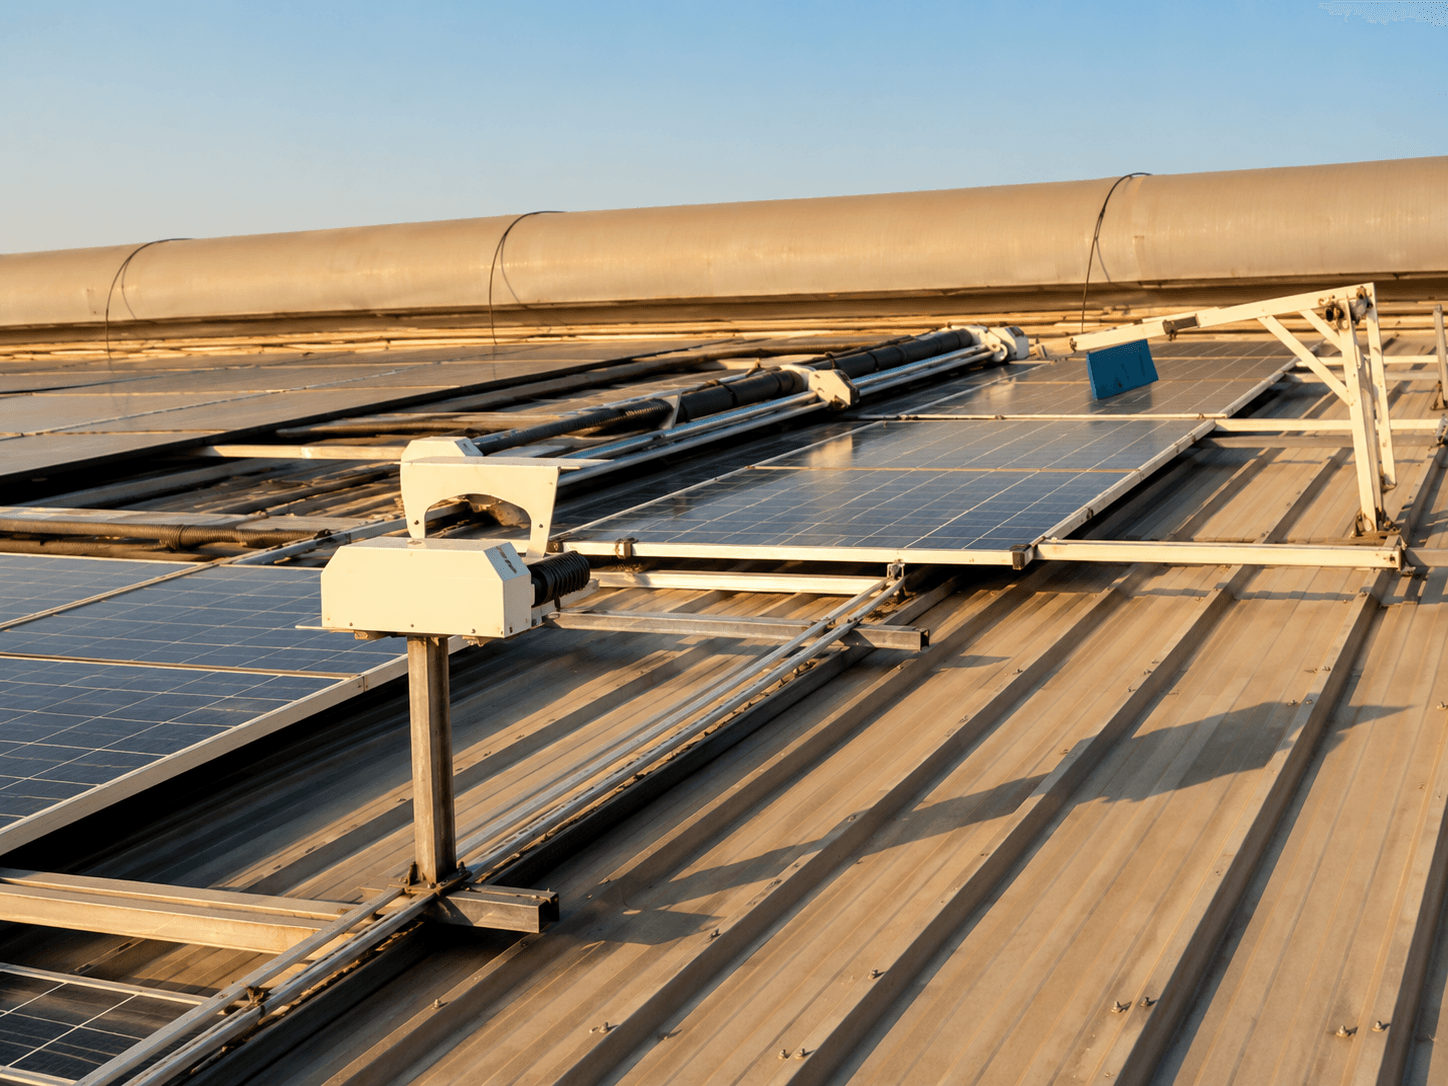
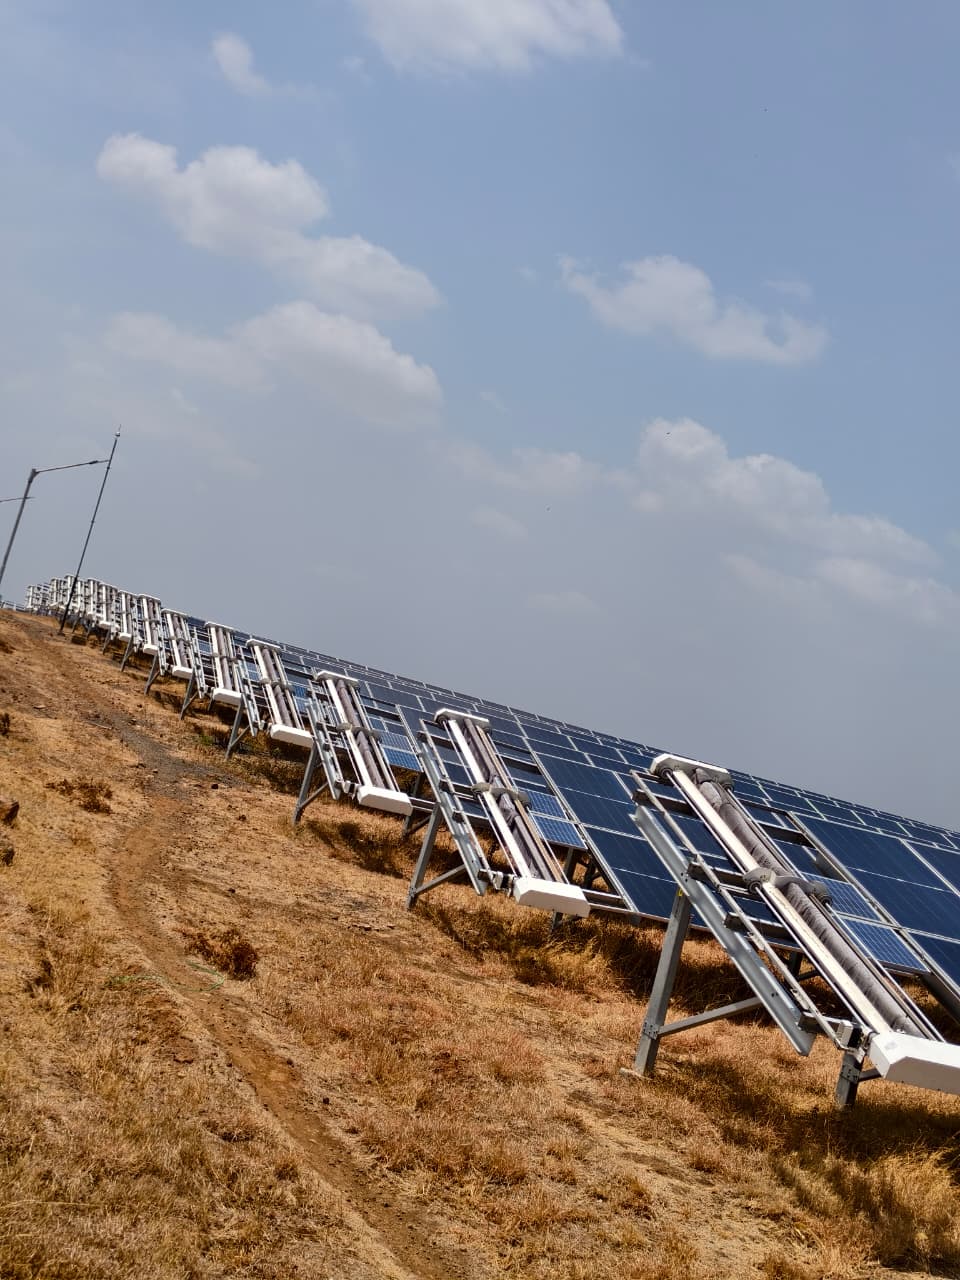
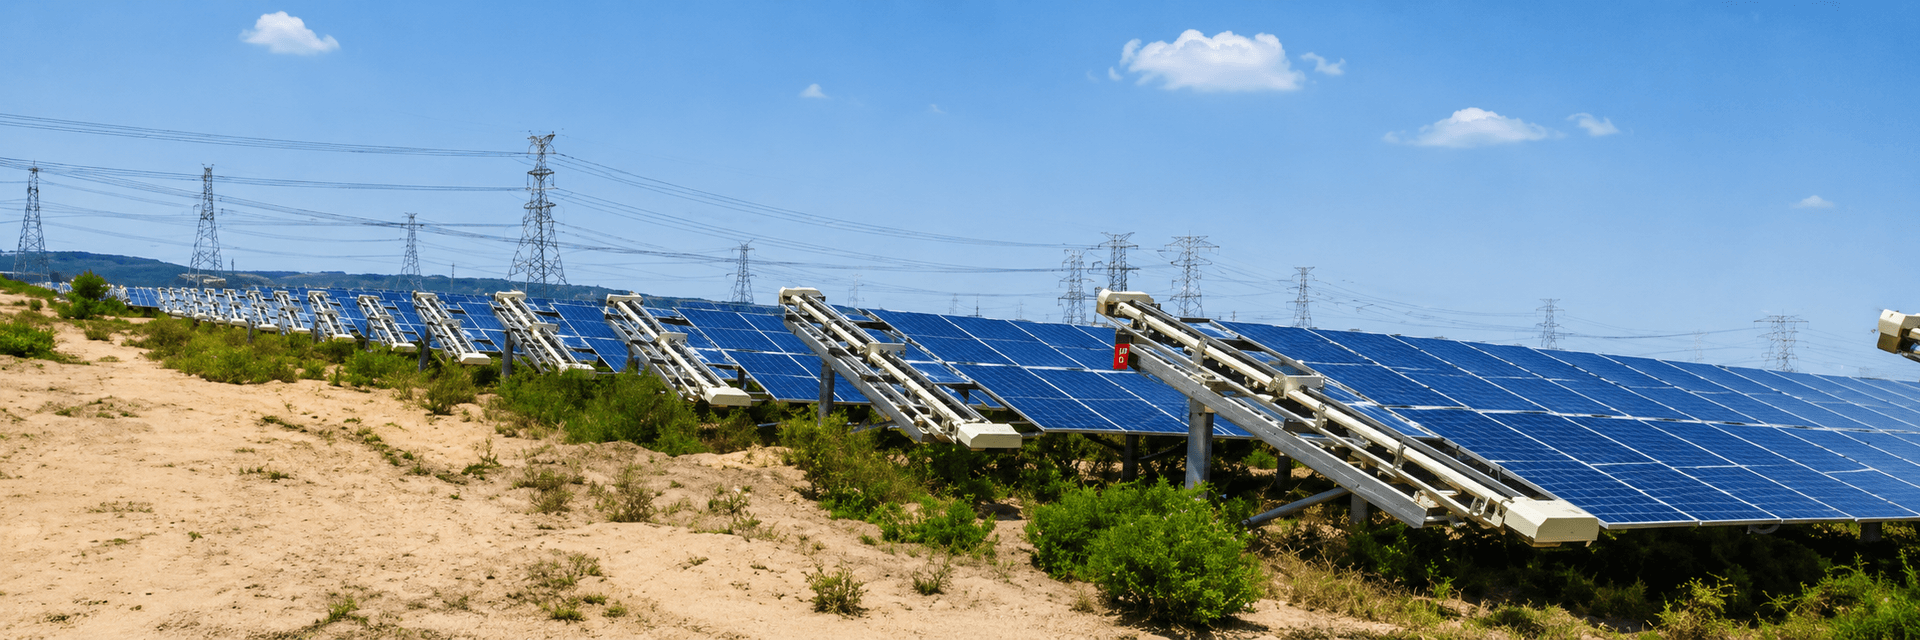
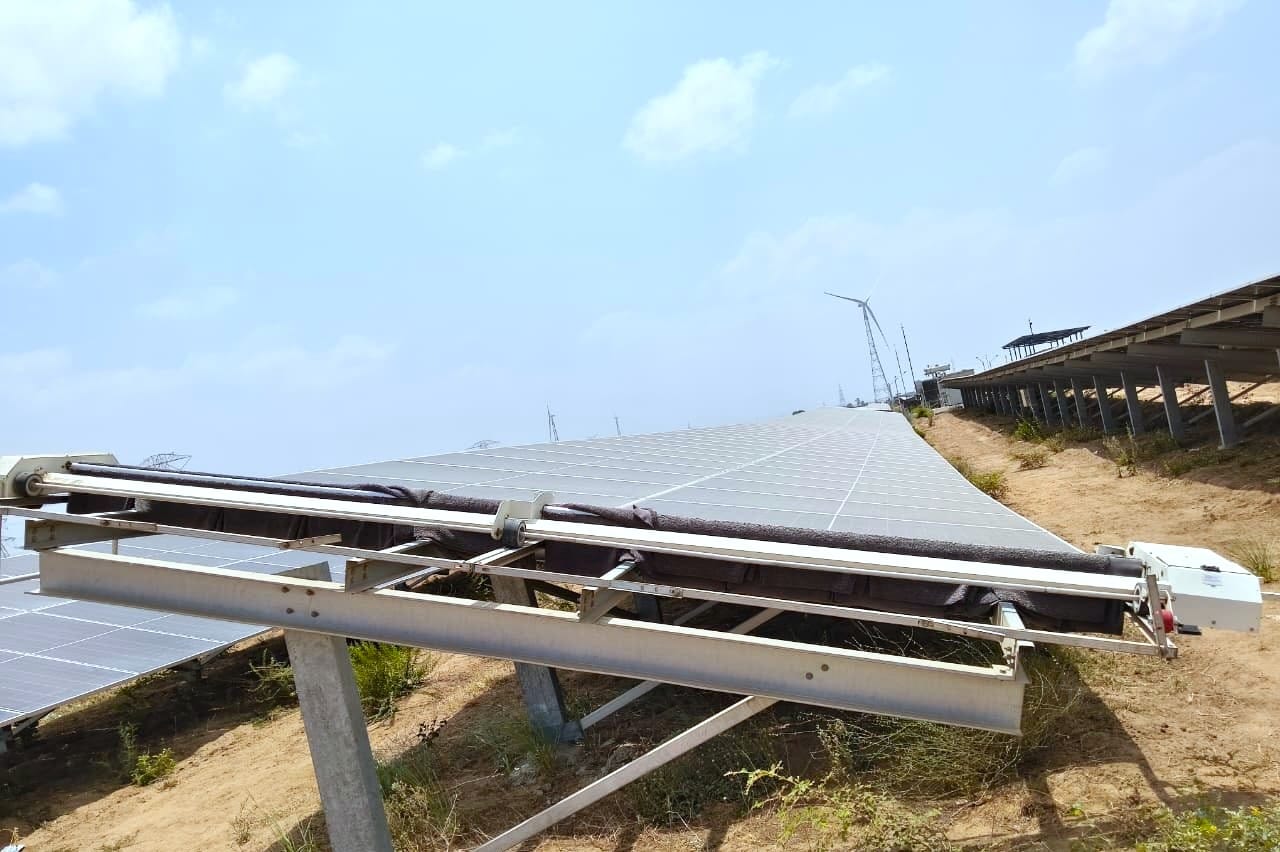
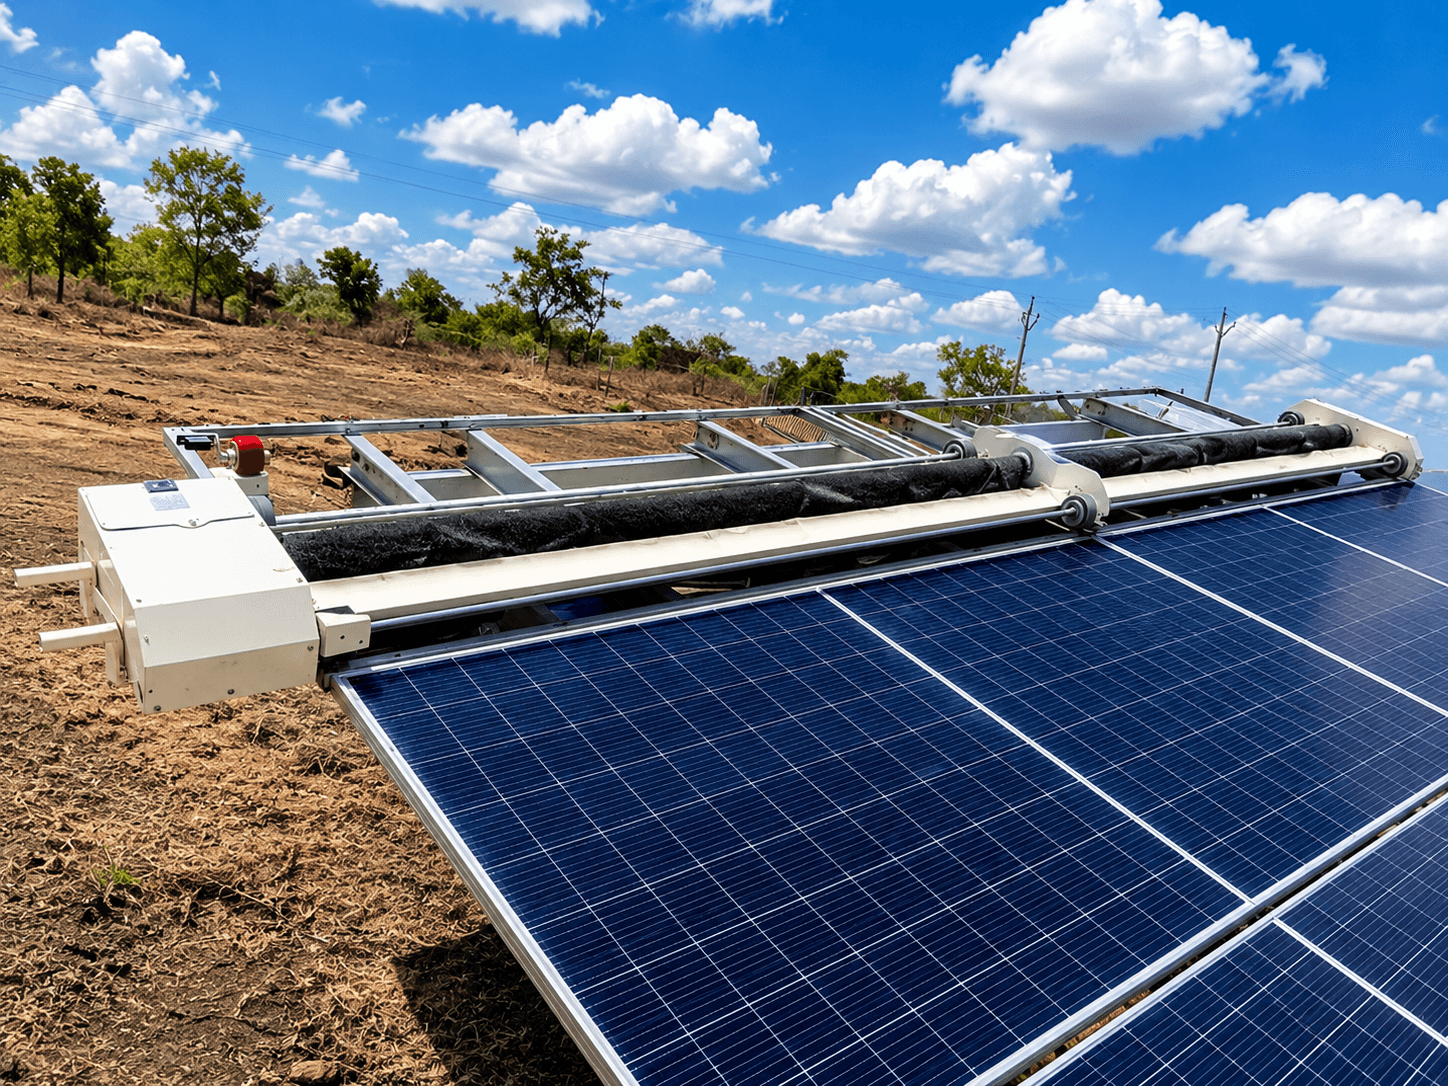
TAYPRO का GLYDE-X, TAYPRO का ट्रैकर-विशिष्ट रोबोट है, जिसे भारत में सिंगल-एक्सिस ट्रैकर प्लांट के लिए इंजीनियर किया गया है। यह 360° लचीले ब्रिज मैकेनिज्म का उपयोग करता है जो ट्रैकर इंस्टॉलेशन की परिवर्तनशील इंटर-रो ज्यामिति को समायोजित करता है। डुअल-पास माइक्रोफाइबर क्लीनिंग सिस्टम ट्रैकर की पार्क की गई स्थिति पर काम करता है, जिसे भोर, गोधूलि या गैर-पीक-इरैडियंस विंडो के दौरान सफाई के लिए शेड्यूल किया जाता है ताकि बिजली उत्पादन पर प्रभाव कम हो। GLYDE-X को TAYPRO के पोर्टफोलियो में ट्रैकर प्लांट पर तैनात किया गया है और यह रिमोट डिस्पैच और प्रदर्शन ट्रैकिंग के लिए NECTYR फ्लीट मैनेजमेंट के साथ एकीकृत होता है।
Ecoppia T4
Ecoppia (अब Ecoppia समूह का हिस्सा, भारत में उपस्थिति के साथ) ने विशेष रूप से सिंगल-एक्सिस ट्रैकर इंस्टॉलेशन के लिए T4 लॉन्च किया। T4 नरम माइक्रोफाइबर और नियंत्रित एयरफ्लो (बिना पानी के) का उपयोग करता है और फ्रेमलेस और थिन-फिल्म सहित सभी ट्रैकर प्रकारों और मॉड्यूल प्रारूपों के साथ अनुकूल है। यह बगल की ट्रैकर रो के बीच जाने के लिए स्वायत्त पुलों का उपयोग करता है। T4 को Nextracker और SunPower से उनके ट्रैकर सिस्टम के लिए अनुकूलता प्रमाणपत्र प्राप्त हुआ। पहली व्यावसायिक तैनाती मध्य पूर्व में थी, और भारत की परियोजनाओं में Fortum का 427 MW का पावागाडा और भादला इंस्टॉलेशन शामिल है।
विज्ञापन
KPI Green OMS इंटेलिजेंट PV क्लीनिंग रोबोट
KPI ग्रुप के रोबोटिक क्लीनिंग सिस्टम को अप्रैल 2025 में Nextracker USA से आधिकारिक अनुकूलता अनुमोदन प्राप्त हुआ, जो Nextracker के NX Horizon स्मार्ट सोलर ट्रैकिंग सिस्टम वारंटी और सेवा शर्तों के अनुपालन की पुष्टि करता है। यह सिस्टम गुजरात में मुख्य रूप से 484 MW से अधिक सौर क्षमता को कवर करने वाले 184 रोबोट के साथ 25 साइटों पर तैनात है। वित्त वर्ष 2023–25 में, इस सिस्टम ने मैनुअल वेट क्लीनिंग की तुलना में 4.81 करोड़ लीटर से अधिक पानी की बचत की है।
Arctech इंटीग्रेटेड क्लीनिंग रोबोट
एक अग्रणी ट्रैकर निर्माता Arctech ने अपने SkyLine ट्रैकर सिस्टम के लिए डिज़ाइन किया गया एक एकीकृत क्लीनिंग रोबोट विकसित किया है। ट्रैकर-निर्माता द्वारा विकसित रोबोट का लाभ यह है कि हार्डवेयर का गहरा एकीकरण होता है, रोबोट की डॉकिंग, पार्किंग कमांड और संरचनात्मक अनुकूलता को सिस्टम के रूप में डिज़ाइन किया गया है, न कि बाद में जोड़ा गया है। Arctech ने REI 2024 में इस सिस्टम का प्रदर्शन किया था।
मुख्य परिचालन चुनौतियां: ट्रैकर बनाम फिक्स्ड-टिल्ट
चुनौती | फिक्स्ड-टिल्ट रोबोट | सिंगल-एक्सिस ट्रैकर रोबोट |
|---|---|---|
पैनल ज्यामिति | स्थिर, रोबोट इंस्टॉलेशन के दौरान एक बार अनुकूलित होता है | गतिशील, पैनल ±55° घूमता है; रोबोट को समायोजित करना होता है या ट्रैकर को पार्क करना होता है |
इंटर-रो ट्रांसफर | सरल, रो के बीच निश्चित अंतराल | जटिल, झुकाव कोण के साथ अंतराल बदलता है; पुल को समायोजित करना होगा या रोबोट ट्रांसफर के लिए ट्रैकर को 0° पर पार्क करता है |
ट्रैकर कंट्रोलर इंटीग्रेशन | आवश्यक नहीं | आवश्यक है, रोबोट पार्किंग स्थिति को कमांड करता है; सुरक्षा शटडाउन को ट्रिगर किए बिना ट्रैकर फॉल्ट मोड को संभालना चाहिए |
सफाई की अवधि | किसी भी समय | पार्किंग के दौरान नुकसान को कम करने के लिए भोर / गोधूलि / कम-इरैडियंस विंडो को प्राथमिकता दी जाती है; आमतौर पर प्रति रो 30–45 मिनट |
संरचनात्मक लोड | फिक्स्ड रैकिंग उच्च स्थिर लोड के लिए रेटेड है | ट्रैकर टॉर्क ट्यूब लोड सीमाएं रोबोट के वजन को प्रतिबंधित करती हैं, आमतौर पर <25 किग्रा |
मॉड्यूल एज संपर्क | फ्रेम वाले मॉड्यूल, फ्रेम पर पहिया स्वीकार्य | फ्रेमलेस बाइफेशियल बढ़ रहे हैं, कांच के किनारे पर पहिए का संपर्क टूटने का जोखिम पैदा करता है; रोबोट को वैकल्पिक मार्गदर्शन का उपयोग करना चाहिए |
विंड स्टोव इंटरैक्शन | लागू नहीं | तेज हवा में ट्रैकर स्टोव हो जाता है, रोबोट को स्टोव से पहले अलग होना चाहिए, या स्टोव कोण को सहन करने के लिए डिज़ाइन किया जाना चाहिए; अप्रत्याशित स्टोव घटनाएं रोबोट को फंसा या नुकसान पहुंचा सकती हैं |
रखरखाव की जटिलता | कम, सरल मैकेनिकल इंटरफ़ेस | अधिक, ब्रिज मैकेनिज्म, ट्रैकर API और विंड स्टो लॉजिक सभी को निरंतर कैलिब्रेशन और फर्मवेयर अपडेट की आवश्यकता होती है |
अपने ट्रैकर प्लांट पर सफाई रोबोट तैनात करने से पहले किन बातों का मूल्यांकन करें
ट्रैकर निर्माता अनुकूलता प्रमाणन (Compatibility certification): पुष्टि करें कि रोबोट प्रदाता के पास आपके ट्रैकर OEM (Nextracker, Array Technologies, Arctech, Soltec, आदि) से लिखित अनुकूलता अनुमोदन है। गैर-अनुमोदित रोबोट ट्रैकर की संरचनात्मक वारंटी को रद्द कर सकते हैं।
उत्पादन पर पार्किंग अवधि का प्रभाव: सफाई के दौरान ट्रैकर को पार्क करने से होने वाले उत्पादन नुकसान को मापें। 100 MW के प्लांट पर सुबह या शाम की सफाई के लिए, यह आमतौर पर दैनिक 0.1–0.3% होता है, जो इससे होने वाले सोइलिंग नुकसान की तुलना में काफी कम है।
साइट के GCR पर इंटर-रो क्लीयरेंस: ग्राउंड कवरेज रेशियो (GCR) यह निर्धारित करता है कि ब्रिज के आवागमन के लिए पंक्तियों के बीच कितनी जगह उपलब्ध है। उच्च-GCR साइटें (0.4+) यह सीमित कर सकती हैं कि कौन से ब्रिज सिस्टम वहां तैनात किए जा सकते हैं।
मॉड्यूल वारंटी अनुपालन: रोबोट प्रदाता से लिखित पुष्टि प्राप्त करें कि उनका सफाई सिस्टम मॉड्यूल OEM के सफाई अनुकूलता विवरण के अंतर्गत कवर किया गया है। TAYPRO इस संबंध में औपचारिक NOC/अनुकूलता विवरण जारी करता है।
विंड स्टो प्रोटोकॉल: पुष्टि करें कि जब ट्रैकर विंड स्टो (तेज हवा में सुरक्षा स्थिति) को ट्रिगर करता है, तो रोबोट कैसे व्यवहार करता है। रोबोट को सुरक्षित रूप से पार्क हो जाना चाहिए या उसे इस तरह डिजाइन किया जाना चाहिए कि वह स्वयं को या मॉड्यूल को नुकसान पहुंचाए बिना स्टो एंगल को सहन कर सके।
अक्सर पूछे जाने वाले प्रश्न
क्या एक ही रोबोट फिक्स्ड-टिल्ट और सिंगल-एक्सिस ट्रैकर पैनल दोनों को साफ कर सकता है?
आमतौर पर नहीं। फिक्स्ड-टिल्ट और ट्रैकर रोबोट अलग-अलग मैकेनिकल डिजाइन के होते हैं। कुछ प्रदाता प्रत्येक कॉन्फ़िगरेशन के लिए अलग रोबोट की एक श्रृंखला पेश करते हैं, न कि एक ही इकाई जो दोनों के अनुकूल हो। TAYPRO का GLYDE फिक्स्ड-टिल्ट और सीजनल-टिल्ट के लिए है, जबकि GLYDE-X विशेष रूप से सिंगल-एक्सिस ट्रैकर्स के लिए इंजीनियर किया गया है।
क्या सफाई के लिए ट्रैकर को पार्क करने से ऊर्जा उत्पादन काफी कम हो जाता है?
नहीं। सफाई सुबह, शाम या कम सौर विकिरण वाले समय में निर्धारित की जाती है। 100 MW के ट्रैकर प्लांट के लिए, 30–45 मिनट की पार्किंग विंडो से होने वाला उत्पादन नुकसान दैनिक आउटपुट का लगभग 0.1–0.2% होता है, जो कि सफाई द्वारा रोकी गई 3–5% दैनिक धूल जमा होने (soiling) की तुलना में बहुत कम है।
सिंगल-एक्सिस ट्रैकर प्लांट पर रोबोट के लिए सफाई की आवृत्ति क्या है?
इष्टतम आवृत्ति फिक्स्ड-टिल्ट के समान ही सोइलिंग-रेट लॉजिक का पालन करती है: शुष्क क्षेत्रों (राजस्थान, गुजरात) में, मानसून से पहले दैनिक या हर दूसरे दिन सफाई, और मानसून के बाद तथा सर्दियों में हर 3–5 दिनों में सफाई। ट्रैकर पार्किंग विंडो की बाधा इष्टतम आवृत्ति को नहीं बदलती है, यह केवल प्रत्येक दिन के भीतर शेड्यूलिंग विंडो को बदलती है।
संबंधित संसाधन
भारत में रोबोटिक सफाई का मूल्यांकन करने वाली खरीद और O&M टीमों के लिए:
संबंधित पठन
2026 के शीर्ष सोलर पैनल सफाई रोबोट: यूटिलिटी-स्केल प्लांट के लिए पूर्ण गाइड
Taypro ने अपने सोलर पैनल सफाई सिस्टम के लिए 4 पेटेंट जीते, "डुअल पास" तकनीक वास्तव में क्या करती है
Compare waterless robots, automatic and semi-automatic models, and managed OPEX on Taypro's solar panel cleaning system for utility plants.
अक्सर पूछे जाने वाले प्रश्न
आमतौर पर नहीं। फिक्स्ड-टिल्ट और ट्रैकर रोबोट के मैकेनिकल डिज़ाइन अलग होते हैं। कुछ प्रदाता ऐसे रोबोट की श्रृंखला प्रदान करते हैं जिसमें हर कॉन्फ़िगरेशन के लिए अलग रोबोट होता है, न कि एक ही यूनिट जो दोनों के लिए अनुकूलित हो। TAYPRO का GLYDE फिक्स्ड-टिल्ट और सीजनल-टिल्ट को कवर करता है, जबकि GLYDE-X विशेष रूप से सिंगल-एक्सिस ट्रैकर्स के लिए इंजीनियर किया गया है।
नहीं। सफाई का समय भोर, गोधूलि या कम रोशनी वाले समय में निर्धारित किया जाता है। 100 MW के ट्रैकर प्लांट के लिए, 30–45 मिनट की पार्किंग विंडो से होने वाली उत्पादन हानि दैनिक उत्पादन का लगभग 0.1–0.2% होती है, जो कि 3–5% की दैनिक धूल जमा होने (soiling) की तुलना में बहुत कम है जिसे सफाई रोकती है।
इष्टतम आवृत्ति फिक्स्ड-टिल्ट के समान ही सोइलिंग-रेट के तर्क का पालन करती है: शुष्क क्षेत्रों (राजस्थान, गुजरात) में मानसून से पहले प्रतिदिन या हर दूसरे दिन सफाई, और मानसून के बाद तथा सर्दियों में हर 3–5 दिनों में सफाई। ट्रैकर पार्किंग विंडो की सीमा इष्टतम आवृत्ति को नहीं बदलती है, यह केवल प्रत्येक दिन के भीतर शेड्यूलिंग विंडो को प्रभावित करती है।