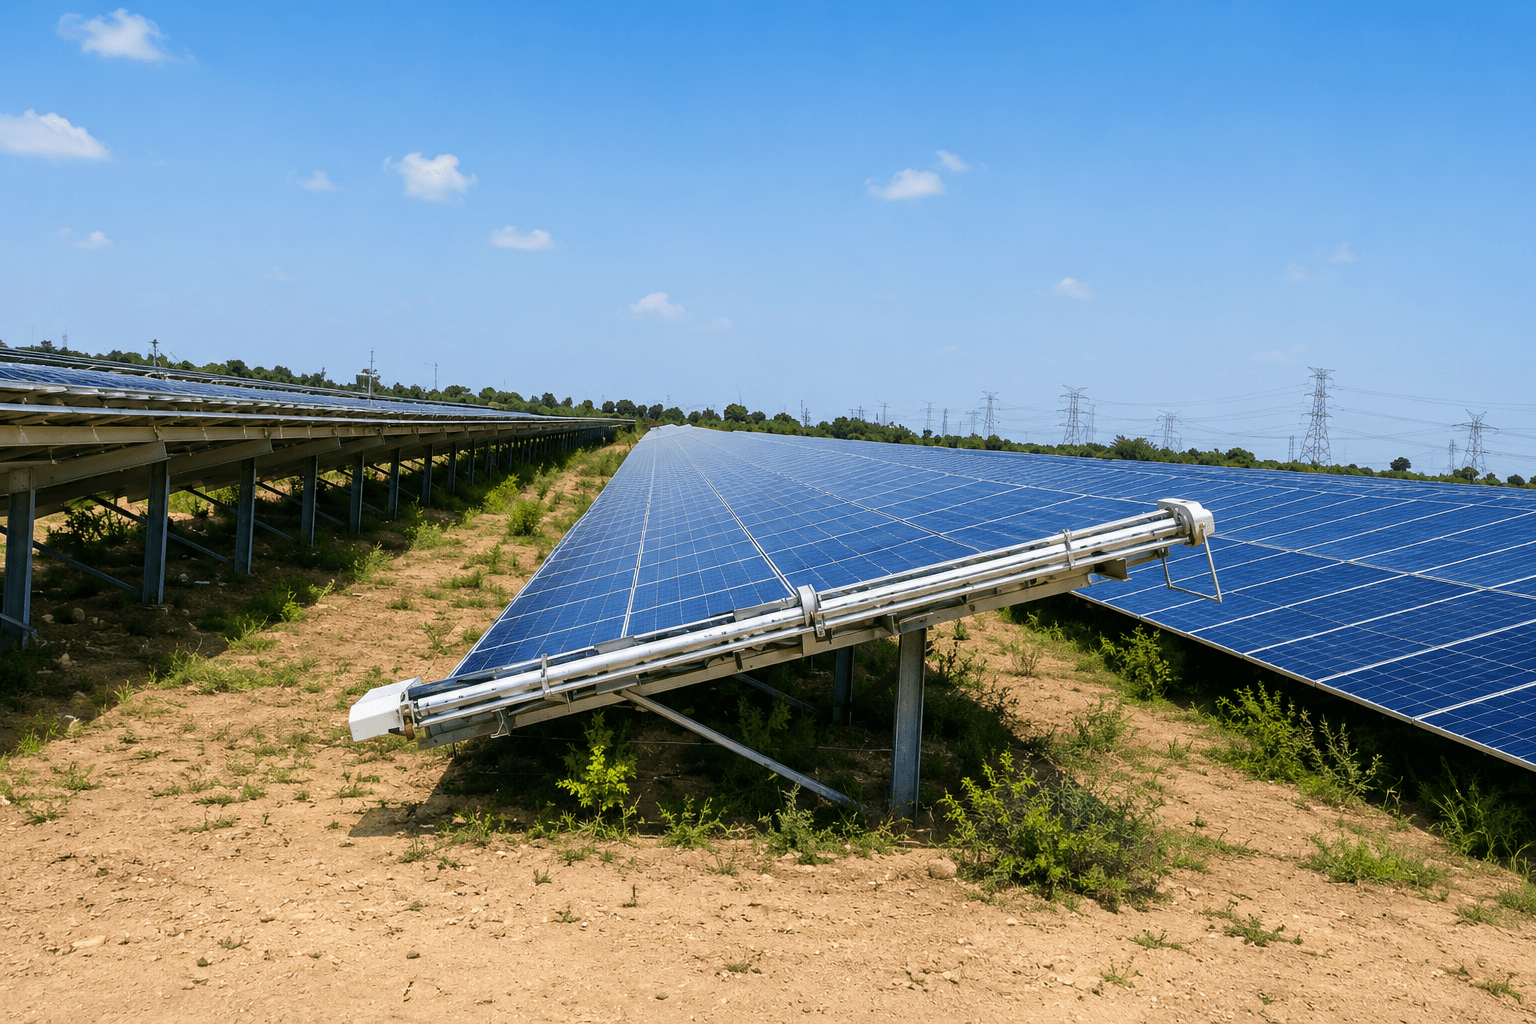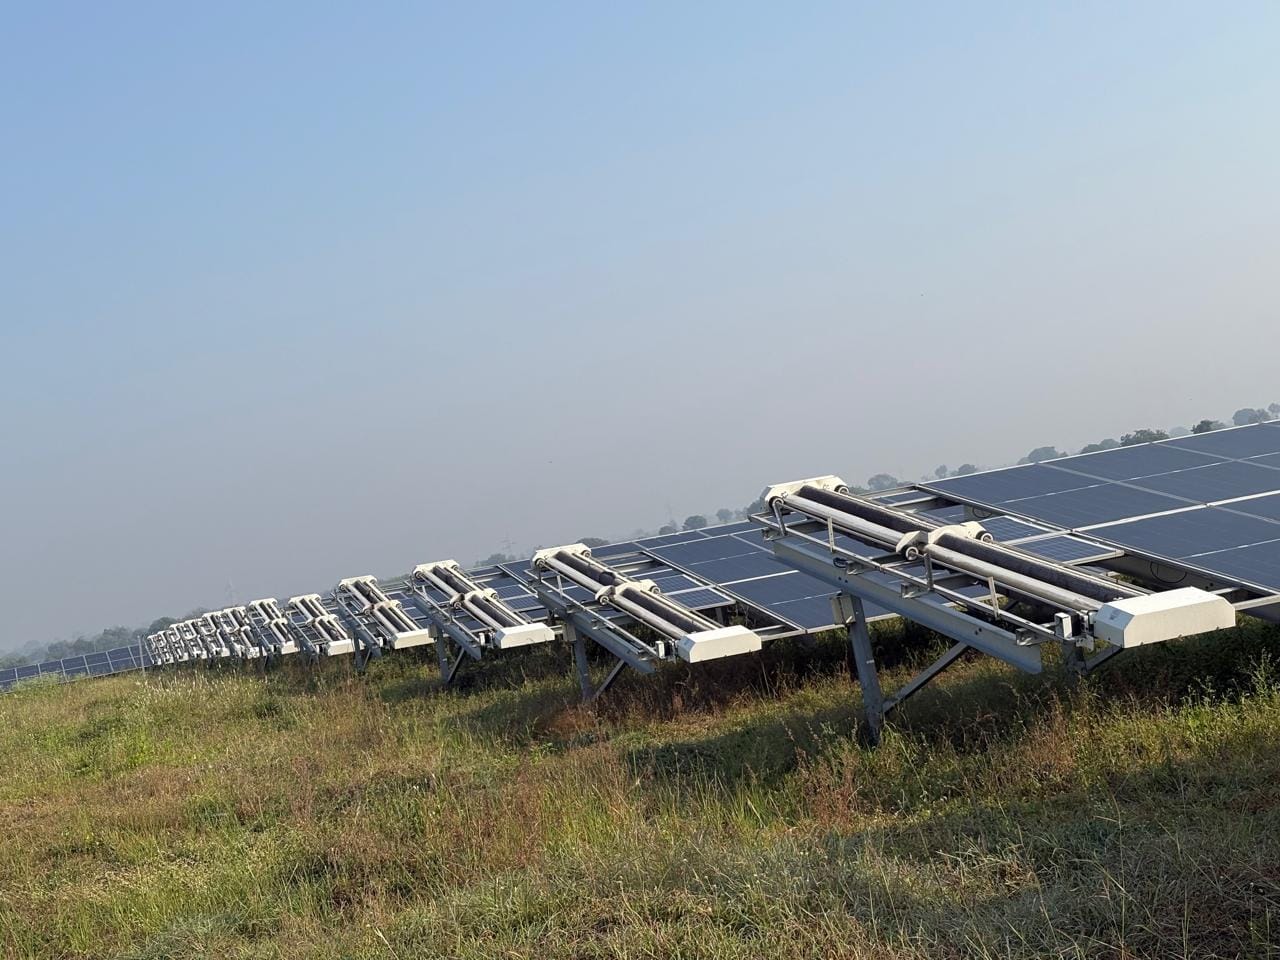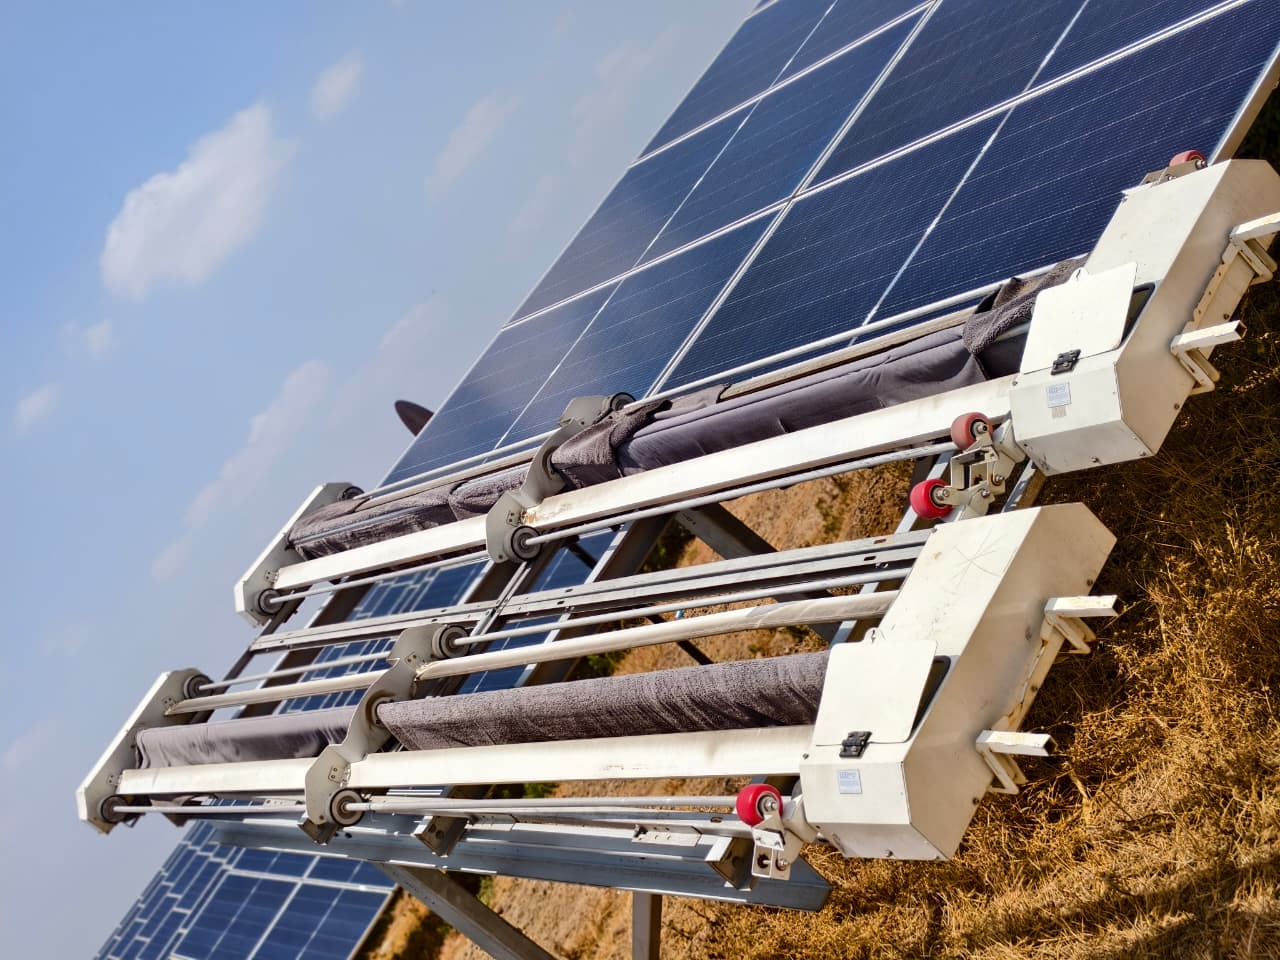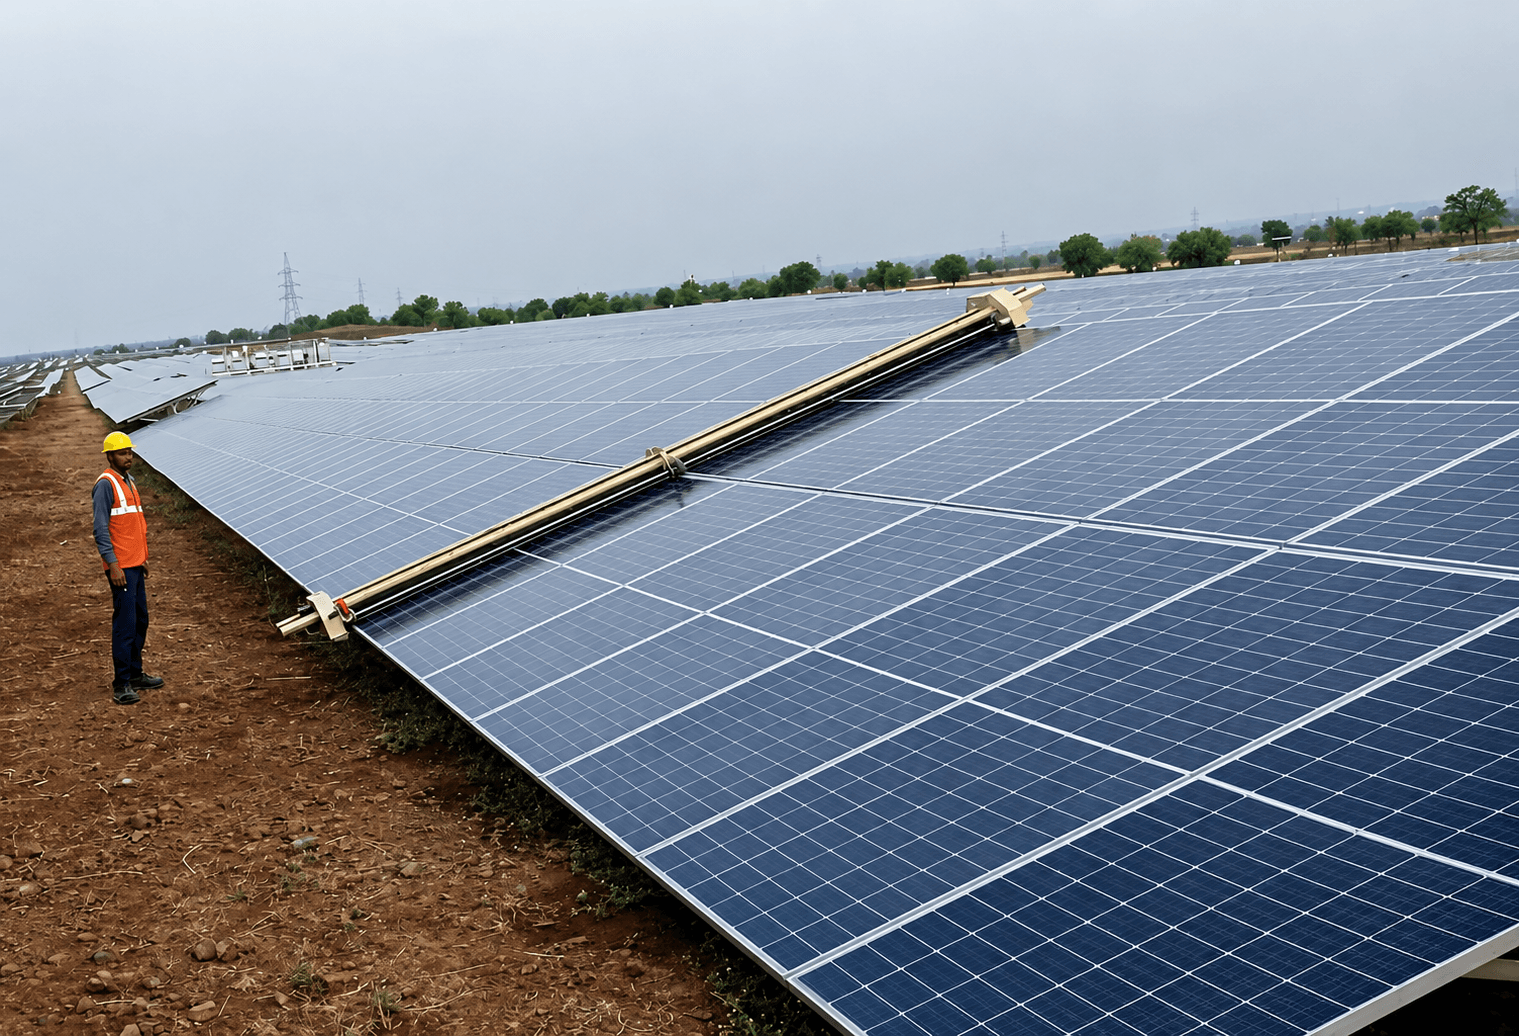
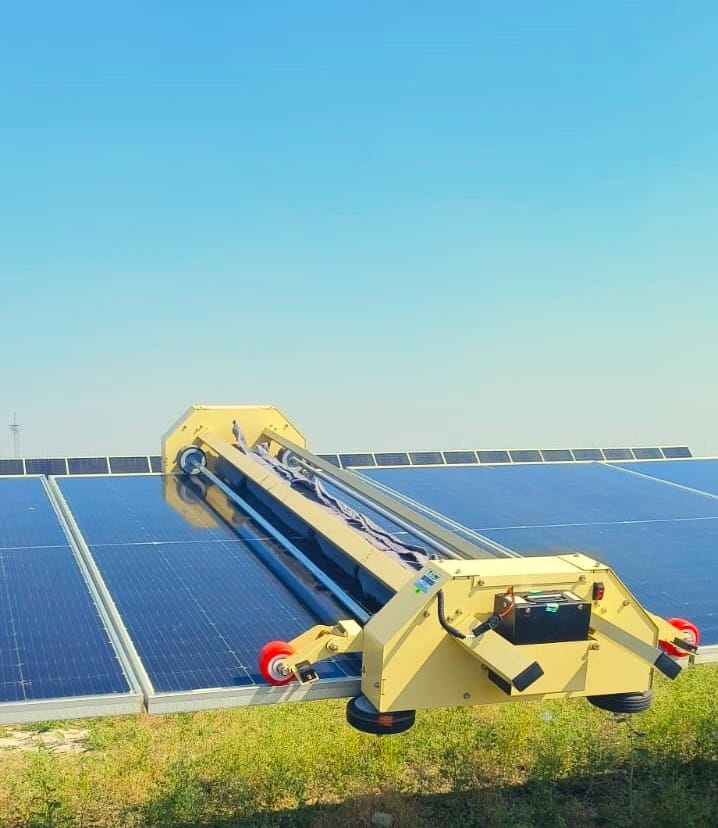
त्वरित उत्तर: बैटरी और रोबोट रखरखाव योजना
सौर सफाई रोबोट बेड़े के लिए उचित रखरखाव योजना उच्च प्रणाली उपलब्धता और अनुमानित O&M खर्च सुनिश्चित करती है। परिसंपत्ति प्रबंधकों को साइट के प्रदर्शन अनुपात (PR) लक्ष्यों को बनाए रखने के लिए समय-समय पर बैटरी बदलने, ड्राइव सिस्टम के यांत्रिक निरीक्षण और सॉफ़्टवेयर अपडेट का ध्यान रखना चाहिए। एकीकृत बेड़े प्रबंधन प्रणाली पर भरोसा करने से बैटरी चक्रों की सटीक ट्रैकिंग और पूर्वानुमानित रखरखाव ट्रिगर की अनुमति मिलती है, जो अधिक धूल-मिट्टी वाले महीनों के दौरान अप्रत्याशित डाउनटाइम को रोकता है।
- औद्योगिक सफाई रोबोटों के लिए बैटरी का सामान्य जीवनकाल चक्र की गहराई और स्थानीय परिवेश के तापमान के आधार पर 3 से 5 वर्ष होता है।
- बैटरी प्रतिस्थापन और ब्रश खराब होने सहित स्पेयर पार्ट्स के लिए वार्षिक रूप से कुल रोबोट CAPEX का 5% से 8% बजट रखें।
- भारत में उपयोगिता-स्तर (utility-scale) के साइटों पर सोइलिंग (धूल) का नुकसान 15% से 30% तक पहुंच सकता है; लक्षित सफाई लगातार PR में 2% से 5% तक सुधार करती है।
- स्वचालित ड्राई-क्लीनिंग के माध्यम से पानी की खपत में कमी प्रति मॉड्यूल 2 से 5 लीटर पानी बचा सकती है, जिससे O&M वॉटर-ट्रकिंग लागत में काफी कमी आती है।
भारत में आपको सौर सफाई रोबोट की बैटरी कितनी बार बदलनी चाहिए?
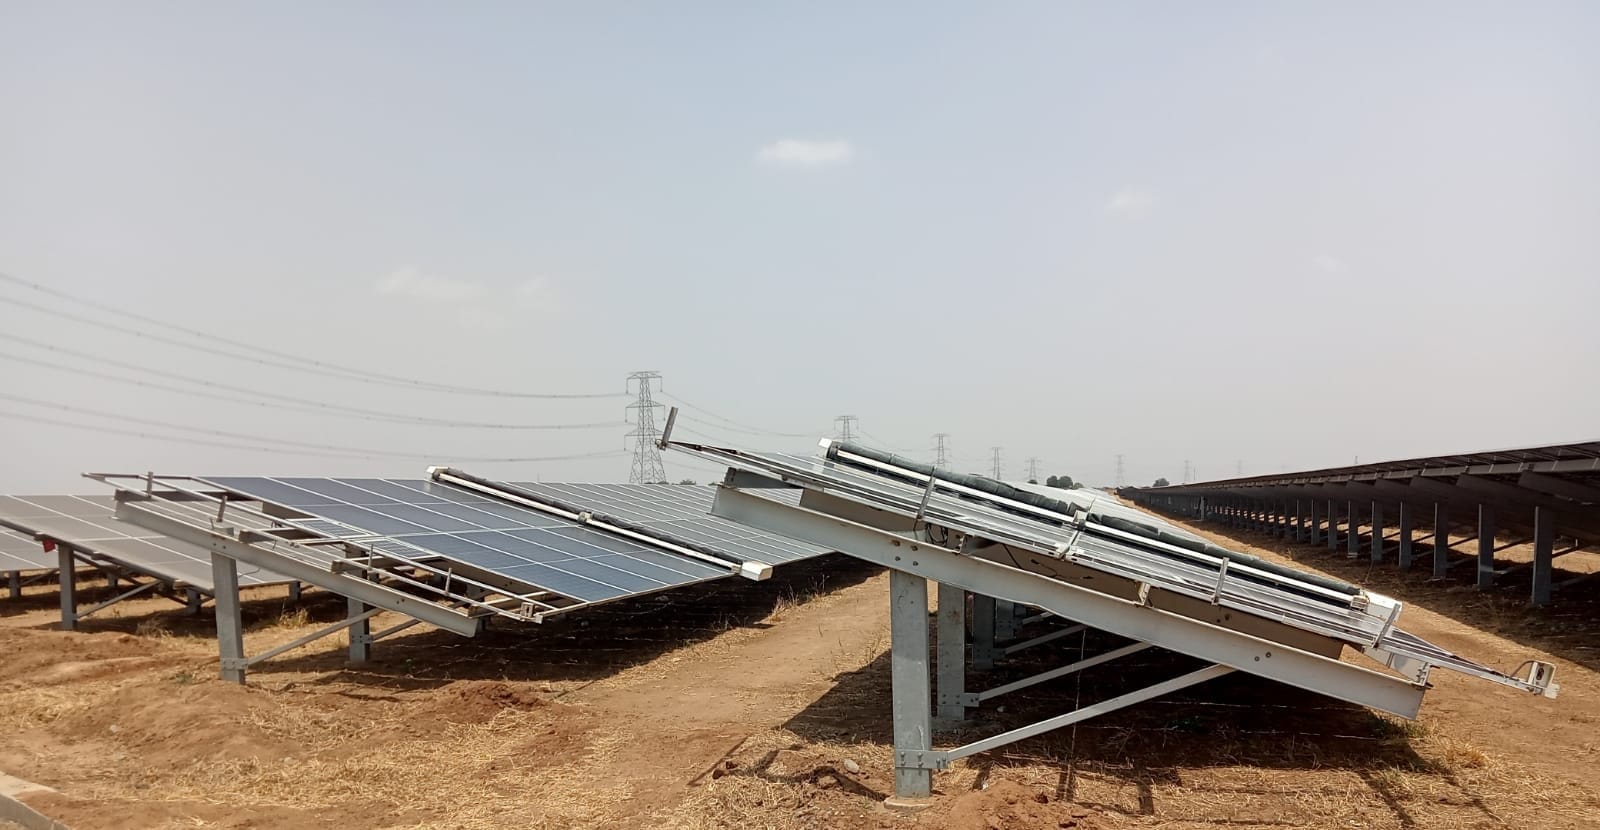
भारत में सौर सफाई रोबोट की बैटरी के लिए प्रतिस्थापन चक्र राजस्थान और गुजरात जैसे उच्च विकिरण वाले राज्यों में पाए जाने वाले अत्यधिक परिवेश के तापमान से बहुत प्रभावित होता है। हालांकि मानक लिथियम-आयन पैक 3 से 5 वर्ष के लिए रेट किए गए हैं, परिचालन तीव्रता अक्सर एक सख्त रखरखाव समय सीमा तय करती है। यदि कोई रोबोट 50 MW की साइट पर प्रतिदिन लंबी दूरी तय करता है, तो संचयी डिस्चार्ज चक्र गिरावट में तेजी लाएंगे, जिससे हर 18 महीने में सक्रिय बैटरी क्षमता परीक्षण की आवश्यकता होगी।
साइट पर 40°C से अधिक का उच्च तापमान बैटरी रसायन विज्ञान पर थर्मल तनाव के जोखिम को बढ़ाता है, जो तेजी से क्षमता हानि का कारण बन सकता है। O&M टीमों को NECTYR जैसे बेड़े निगरानी पोर्टलों का लाभ उठाना चाहिए ताकि व्यक्तिगत रोबोट बैटरी के स्वास्थ्य को वास्तविक समय में ट्रैक किया जा सके। विफल होने से पहले कम चार्ज रखने की क्षमता वाली इकाइयों की पहचान करके, प्रबंधक उत्पादन घाटे को रोक सकते हैं जो अक्सर प्रतिस्थापन बैटरी की लागत से अधिक होते हैं। इन जीवनचक्र जांचों को अपने वार्षिक सफाई रोबोट रखरखाव कार्यक्रम में एकीकृत करने से उन प्रतिक्रियाशील प्रतिस्थापन लागतों से बचा जा सकता है जो तब होती हैं जब कोई रोबोट क्षेत्र में फंस जाता है।
भारत में एक सामान्य 100 MW साइट में, ऑपरेटर अक्सर देखते हैं कि यदि कोई थर्मल प्रबंधन लागू नहीं किया जाता है तो पहले 600 चक्रों के बाद बैटरी प्रदर्शन में 15% की गिरावट आती है। रोबोट को छायादार डॉकिंग ज़ोन में रखकर, आप प्रतिस्थापन सीमा को लगभग 12 महीने तक बढ़ा सकते हैं। 36-महीने के चक्र से 48-महीने के चक्र में यह बदलाव दूरस्थ रेगिस्तानी क्षेत्रों में खरीद और फील्ड इंस्टॉलेशन के लॉजिस्टिक्स पर विचार करते समय दीर्घकालिक OPEX को लगभग 20% तक कम कर देता है।
अत्यधिक विकिरण वाले क्षेत्रों के लिए बैटरी रसायन विज्ञान का मूल्यांकन
सही बैटरी रसायन विज्ञान का चयन करना एक रणनीतिक निर्णय है जो O&M बजट और सौर सफाई रोबोट की परिचालन क्षमता दोनों को प्रभावित करता है। हालांकि लिथियम आयरन फॉस्फेट (LiFePO4) वर्तमान में अपनी थर्मल स्थिरता और चक्र जीवन के कारण उद्योग मानक है, कुछ निर्माता उच्च-तापमान लचीलापन के लिए लिथियम टाइटनेट (LTO) का परीक्षण कर रहे हैं। इन प्रौद्योगिकियों के बीच के अंतर को समझने से संयंत्र प्रबंधकों को प्रतिस्थापन अंतराल को अनुकूलित करने की अनुमति मिलती है।
बैटरी प्रौद्योगिकियों का तुलनात्मक विश्लेषण
| बैटरी का प्रकार | चक्र जीवन (अपेक्षित) | थर्मल सहनशीलता | प्रतिस्थापन अंतराल |
|---|---|---|---|
| मानक Li-ion | 800–1,200 चक्र | मध्यम | 24–36 महीने |
| LiFePO4 | 2,000–3,000 चक्र | उच्च | 48–60 महीने |
| LTO | 5,000+ चक्र | अत्यधिक | 72+ महीने |
अत्यधिक गर्मी वाले क्षेत्रों में स्थित साइटों के लिए, LiFePO4 या LTO सेल की अग्रिम लागत का प्रीमियम आमतौर पर संचालन के पहले दो वर्षों के भीतर वसूल लिया जाता है। बैटरी स्वैपिंग के लिए आवश्यक साइट विज़िट की आवृत्ति को कम करके, ऑपरेटर रखरखाव लॉजिस्टिक्स से जुड़ी छिपी हुई श्रम लागत को काफी कम कर सकते हैं। इसके अलावा, जैसे-जैसे बैटरी प्रबंधन प्रणाली (BMS) तर्क अधिक उन्नत होते जाते हैं, गर्म जलवायु में कोशिकाओं को प्रभावी ढंग से संतुलित करना स्वास्थ्य (SoH) मेट्रिक्स की स्थिति को बनाए रखने में मदद करता है, जिससे अत्यधिक गर्मी वाली गर्मियों के दौरान मानक कोशिकाओं में होने वाले अनियमित वोल्टेज व्यवहार को रोका जा सकता है।
स्पेयर पार्ट्स खरीद के लिए आपूर्ति श्रृंखला संबंधी विचार
स्पेयर बैटरी और महत्वपूर्ण ड्राइव घटकों की खरीद के लिए आपूर्ति श्रृंखला बाधाओं से बचने के लिए चरणबद्ध दृष्टिकोण की आवश्यकता होती है। उपयोगिता-स्तर की परिसंपत्तियों के लिए, यदि स्थानीय इन्वेंट्री का स्तर अपर्याप्त है तो जस्ट-इन-टाइम डिलीवरी पर निर्भर रहना जोखिम भरा हो सकता है। इसके बजाय, O&M प्रबंधकों को कुल बेड़े के आकार के अनुपात में बैटरी का सुरक्षा स्टॉक बनाए रखना चाहिए।
स्पेयर पार्ट्स प्रबंधन चेकलिस्ट
- अपने कुल रोबोट बेड़े की संख्या के कम से कम 5% का पूर्व-चार्ज स्पेयर बैटरी पैक का इन्वेंट्री बनाए रखें।
- निष्क्रिय स्टॉक में स्थायी रासायनिक गिरावट को रोकने के लिए बैटरी भंडारण के लिए FIFO (फर्स्ट-इन, फर्स्ट-आउट) रोटेशन रणनीति लागू करें।
- यह सुनिश्चित करने के लिए कि उच्च-सोइलिंग सीज़न शुरू होने से पहले प्रतिस्थापन आ जाए, साइट उत्पादन चरम अवधि के मुकाबले आपूर्तिकर्ता वारंटी लीड समय का ऑडिट करें।
- बेड़े की इंटरऑपरेबिलिटी बनाए रखने के लिए विभिन्न खरीद बैचों में बैटरी कनेक्टर और BMS फर्मवेयर को मानकीकृत करें।
घटकों को मानकीकृत करने में विफलता इन्वेंट्री को बढ़ा देती है, जहाँ साइट प्रबंधक विभिन्न रोबोट विंटेज के लिए असंगत पुर्जों का स्टॉक जमा कर लेते हैं। खरीद को केंद्रीकृत करके, संयंत्र मात्रा छूट प्राप्त कर सकते हैं और यह सुनिश्चित कर सकते हैं कि क्षेत्र में सभी इकाइयां एक ही रखरखाव चक्र पर काम करें, जो नैदानिक प्रोटोकॉल और तकनीशियन प्रशिक्षण को सरल बनाता है। बड़े पैमाने पर ऑपरेटरों के लिए प्रति वर्ष संभावित उत्पादन का 2% से 4% खोना आम बात है, केवल बेमेल स्पेयर पार्ट की उपलब्धता के कारण जो एक रोबोट बेड़े को अत्यधिक धूल वाली अवधि के दौरान सफाई करने में असमर्थ बना देती है।
रोबोट-आधारित सफाई बेड़े के लिए जीवनचक्र लागत चालक
उपयोगिता-स्तर की साइट पर सौर सफाई रोबोट बेड़े का प्रबंधन केवल प्रारंभिक उपकरण निवेश से अधिक के मूल्यांकन की मांग करता है। जीवनचक्र लागत बैटरी चक्र, ब्रश पर यांत्रिक घिसाव और सिस्टम डाउनटाइम की अप्रत्यक्ष लागत के संयोजन से प्रेरित होती है। भारत में 50 MW+ के बड़े संयंत्रों के लिए, जहाँ धूल जमा होना निरंतर है, O&M बजट को कुल रोबोट पूंजीगत व्यय के 5% से 8% के वार्षिक स्पेयर पार्ट्स आवंटन के लिए जिम्मेदार होना चाहिए। यह बजट माइक्रोफाइबर ब्रश, ड्राइव मोटर और समय-समय पर बैटरी पैक प्रतिस्थापन जैसे आवश्यक घटकों को कवर करता है।
स्वचालित प्रणालियों के साथ भी मैनुअल पर्यवेक्षण के लिए श्रम लागत एक महत्वपूर्ण कारक बनी हुई है। हालांकि रोबोट सफाई का अधिकांश काम संभालते हैं, तकनीकी टीमों को एंड-रो डॉकिंग स्टेशनों का नियमित निरीक्षण करना चाहिए और केंद्रीकृत डैशबोर्ड के माध्यम से कनेक्टिविटी को सत्यापित करना चाहिए। NECTYR जैसी एकीकृत प्रणाली का उपयोग इन रखरखाव ट्रिगर्स को व्यवस्थित रूप से ट्रैक करने में मदद करता है, जिससे आपातकालीन साइट मरम्मत या प्रतिक्रियाशील भाग प्रतिस्थापन से जुड़ी उच्च लागत को रोका जा सकता है।
| साइट का पैमाना | वार्षिक रखरखाव बजट | बैटरी प्रतिस्थापन चक्र | अपेक्षित PR लाभ |
|---|---|---|---|
| 5–20 MW | CAPEX का 7–9% | 36–42 महीने | 2.0–3.0% |
| 20–50 MW | CAPEX का 6–8% | 40–48 महीने | 3.0–4.5% |
| 50 MW+ | CAPEX का 5–7% | 48–60 महीने | 4.0–5.5% |
परिचालन का पैमाना घनत्व की अर्थव्यवस्थाएं प्रदान करता है। जैसे-जैसे साइटें 50 MW से ऊपर जाती हैं, स्पेयर पार्ट्स और रखरखाव यात्रा की प्रति-इकाई लागत कम हो जाती है, जिससे बैटरी स्पेयर की अधिक सटीक इन्वेंट्री प्रबंधन की अनुमति मिलती है। निश्चित कैलेंडर अंतराल के बजाय वास्तविक समय के सोइलिंग डेटा के आधार पर सफाई चक्रों को ठीक से शेड्यूल करने से अनावश्यक मोटर रनटाइम और गहरे डिस्चार्ज घटनाओं को कम करके बैटरी जीवन को और अधिक बढ़ाया जाता है।
मॉड्यूल क्षरण के साथ सफाई आवृत्ति को संतुलित करना
दीर्घकालिक O&M योजना में एक महत्वपूर्ण चूक सफाई आवृत्ति को एक अलग कार्य के रूप में मानना है। उपयोगिता-स्तर के संयंत्रों के लिए, सौर सफाई रोबोट का उपयोग करने की आवृत्ति सीधे दो प्रतिस्पर्धी चर को प्रभावित करती है: प्रदर्शन अनुपात (PR) और PV मॉड्यूल का भौतिक स्वास्थ्य। राजस्थान या गुजरात जैसे उच्च-सोइलिंग कॉरिडोर में, धूल जमा होने के कारण दैनिक गिरावट दर 0.3% से 0.7% तक पहुंच सकती है। हालांकि लगातार सफाई तात्कालिक ऊर्जा उपज को अधिकतम करती है, लेकिन यदि इसे सही ढंग से प्रबंधित नहीं किया गया तो एक आक्रामक कार्यक्रम यांत्रिक तनाव को तेज कर सकता है।
सफाई और क्षरण के बीच के संबंध को कैलेंडर-आधारित दृष्टिकोण के बजाय डेटा-संचालित दृष्टिकोण के माध्यम से सबसे अच्छी तरह से प्रबंधित किया जाता है। यदि कोई संयंत्र प्रबंधक सफाई को बहुत कम बार शेड्यूल करता है, तो सोइलिंग-प्रेरित PR विचलन एक महत्वपूर्ण राजस्व दायित्व बन सकता है, जैसा कि हमारे सोइलिंग हानि में कमी से कार्बन क्रेडिट गणना के विश्लेषण में चर्चा की गई है। इसके विपरीत, निगरानी के बिना अधिक सफाई करने से रोबोट के ड्राइव सिस्टम और बैटरी चक्रों पर अनावश्यक घिसाव हो सकता है। आदर्श संतुलन सोइलिंग-प्रेरित उत्पादन अंतर की निगरानी करके और रोबोट तैनाती की सीमांत लागत से अधिक ऊर्जा हानि की लागत होने पर सफाई चक्र शुरू करके पाया जाता है। उदाहरण के लिए, 100 MW की साइट में, दैनिक स्वचालित चक्र की तुलना में रोबोट तैनात करने से पहले 3% PR गिरावट की प्रतीक्षा करना अक्सर बैटरी घिसाव पर 15% की बचत करता है।
मॉड्यूल पर यांत्रिक तनाव को कम करना
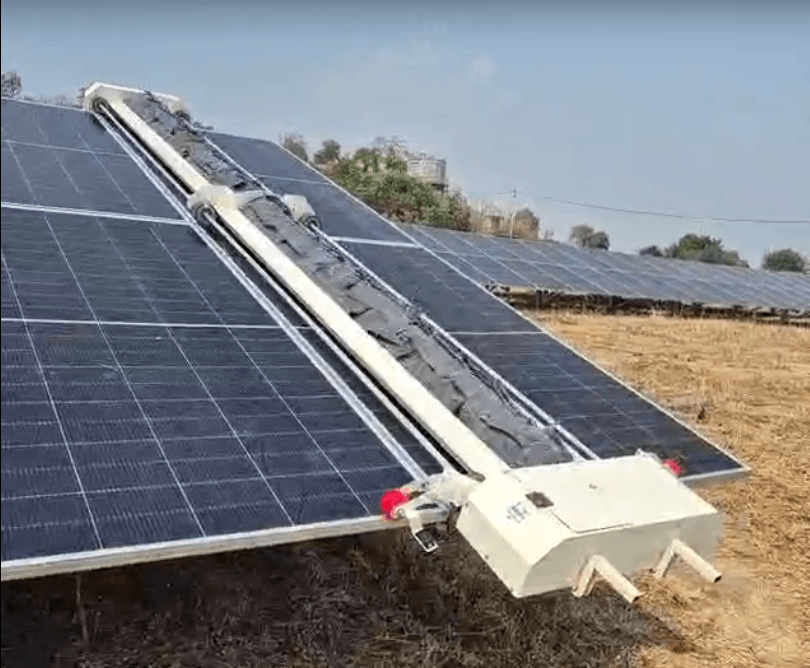
सफाई पद्धति का चयन करते समय, प्लांट प्रबंधकों को मॉड्यूल की एंटी-रिफ्लेक्टिव कोटिंग (ARC) पर सफाई तंत्र के भौतिक प्रभाव पर विचार करना चाहिए। Taypro GLYDE श्रृंखला जैसे रोबोटिक सिस्टम एक पेटेंटेड डुअल-पास माइक्रोफाइबर पद्धति का उपयोग करते हैं, जो उच्च-दबाव वाले पानी या भारी मैनुअल ब्रश से जुड़े घर्षण संबंधी जोखिमों के बिना उच्च सफाई दक्षता (99% तक) सुनिश्चित करती है। इसके विपरीत, अपघर्षक उपकरणों के साथ अनुचित मैनुअल सफाई के कारण माइक्रो-क्रैक या सतह पर खरोंच आ सकती है, जो स्थायी रूप से मॉड्यूल की प्रकाश अवशोषण क्षमता को कम कर देती है।
दीर्घकालिक संपत्ति अखंडता बनाए रखने के लिए, O&M टीमों को इन तकनीकी बाधाओं का पालन करना चाहिए:
- ARC परतों की सुरक्षा के लिए जलहीन, सॉफ्ट-कॉन्टैक्ट तकनीकों (जैसे माइक्रोफाइबर या UV-स्टेबल PBT) का उपयोग करें।
- सिंगल-एक्सिस ट्रैकर प्लांट पर संरचनात्मक बेमेल को रोकने के लिए ट्रैकर मूवमेंट पैटर्न के साथ सफाई रोबोट की तैनाती को संरेखित करें।
- यह सुनिश्चित करने के लिए कि रोबोट केवल तभी चलें जब PR लाभ परिचालन लागत से अधिक हो, सोइलिंग सेंसर को अपने NECTYR फ्लीट मॉनिटरिंग के साथ एकीकृत करें।
प्रतिक्रियाशील सफाई से प्रेडिक्टिव मॉडल की ओर शिफ्ट होकर, ऑपरेटर सौर क्षेत्र के विद्युत प्रदर्शन और भौतिक जीवनकाल दोनों को स्थिर कर सकते हैं। प्रेडिक्टिव मॉडल अक्सर स्थानीय मौसम के पैटर्न को देखते हैं; यदि हल्की बारिश या सुबह की ओस का पूर्वानुमान है, तो सिस्टम बैटरी चक्रों को संरक्षित करने के लिए सफाई को 48 घंटे तक विलंबित कर सकता है। ये स्मार्ट समायोजन सालाना लगभग 100 से 150 चक्रों की बचत करते हैं, जिससे कुल बैटरी जीवन काफी बढ़ जाता है।
मौजूदा SCADA में रोबोटिक फ्लीट का तकनीकी एकीकरण
आधुनिक यूटिलिटी-स्केल संचालन के लिए यह आवश्यक है कि एक सोलर क्लीनिंग रोबोट एक अलग संपत्ति के रूप में काम न करे। निर्बाध एकीकरण के लिए, रोबोट का परिचालन डेटा अंततः प्लांट के व्यापक सुपरवाइजरी कंट्रोल एंड डेटा एक्विजिशन (SCADA) सिस्टम या एक एकीकृत प्लांट प्रबंधन प्रणाली में जाना चाहिए। यह इस बात का समग्र दृष्टिकोण प्रदान करता है कि सफाई गतिविधियां वास्तविक समय के पावर आउटपुट और इनवर्टर प्रदर्शन के साथ कैसे संबंधित हैं।
प्रभावी एकीकरण डेटा प्रवाह के तीन-स्तरीय पदानुक्रम का पालन करता है:
- एज लेयर: रोबोट स्वयं बाधाओं का पता लगाता है और मॉड्यूल क्षति या पंक्ति के अंत से बचने के लिए अपने तत्काल पथ की योजना बनाता है।
- फ्लीट लेयर: NECTYR जैसे केंद्रीकृत सॉफ्टवेयर, सभी रोबोटों से टेलीमेट्री को एकत्रित करते हैं, जिसमें बैटरी स्वास्थ्य, सफाई की प्रगति और मोटर टॉर्क स्तर शामिल हैं।
- प्लांट लेयर: उच्च-स्तरीय डेटा को प्लांट के SCADA या परिसंपत्ति प्रबंधन सॉफ्टवेयर पर भेजा जाता है ताकि सोइलिंग स्तर को कुल प्लांट PR और ऊर्जा उपज के साथ सहसंबद्ध किया जा सके।
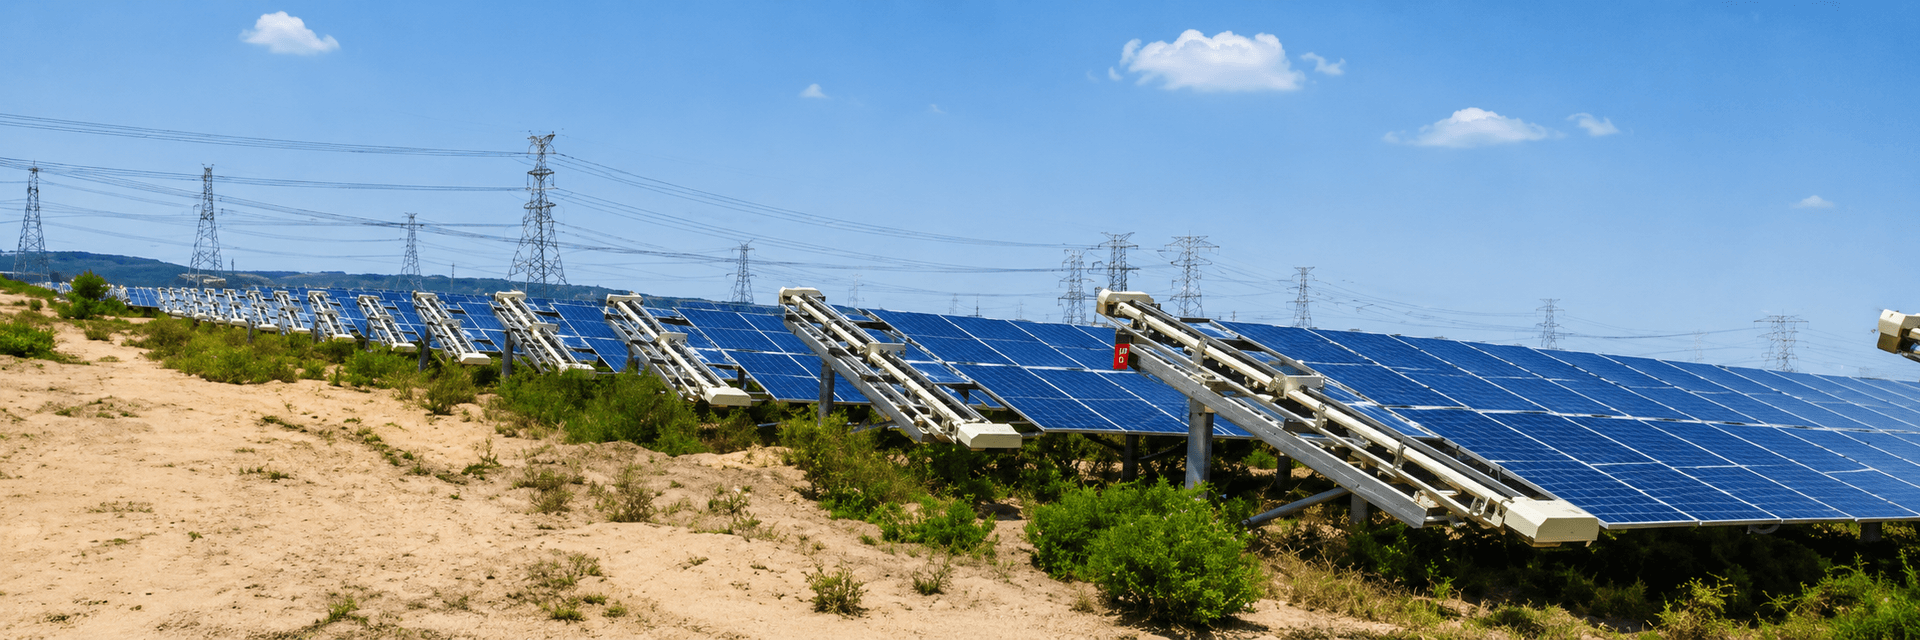
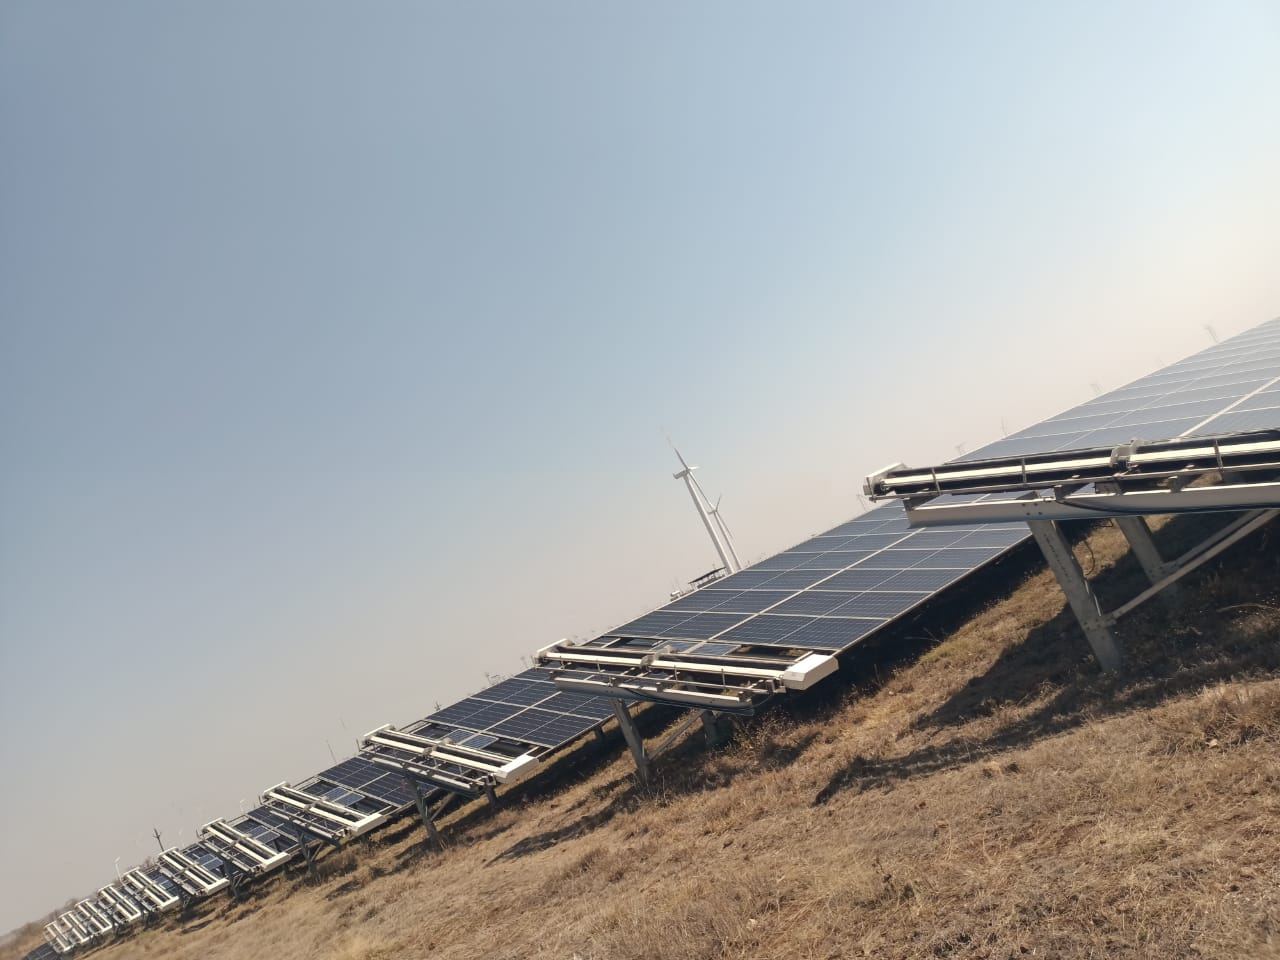
विकेंद्रीकृत या बिखरे हुए ब्लॉक वाले प्लांटों के लिए, CRADYL जैसे मोबिलिटी प्लेटफॉर्म का उपयोग इस एकीकरण को सरल बना सकता है। रेल-आधारित डॉकिंग स्टेशनों के माध्यम से पंक्तियों के बीच रोबोट के स्थानांतरण को स्वचालित करके, सिस्टम आवश्यक मैनुअल हस्तक्षेप को कम करता है। एकीकरण स्वचालित आपातकालीन स्टॉप की भी अनुमति देता है; यदि SCADA ग्रिड अस्थिरता की स्थिति या तेज हवा की स्थिति का पता लगाता है जिसके लिए ट्रैकर स्टो (stow) की आवश्यकता होती है, तो यह एक साथ रोबोट को डॉक और बंद करने का संकेत दे सकता है, जिससे यांत्रिक टकराव को रोका जा सकता है जिसके लिए अन्यथा महंगी फील्ड मरम्मत की आवश्यकता होती है।
उच्च तापमान वाले वातावरण में रोबोट बैटरी स्वास्थ्य का प्रबंधन
भारतीय यूटिलिटी-स्केल प्लांटों में जहां जमीनी स्तर का तापमान 50°C से अधिक हो सकता है, वहां सोलर क्लीनिंग रोबोट का थर्मल प्रबंधन उसकी सफाई के यांत्रिकी जितना ही महत्वपूर्ण है। जब बैटरियां इन चरम परिवेशी स्थितियों के अधीन होती हैं, तो वे सबसे पहले खराब होने वाले घटकों में से होती हैं, विशेष रूप से यदि वे डॉक या निष्क्रिय अवस्था में रहते हुए सीधी धूप के संपर्क में रहती हैं। रोबोट चेसिस पर उन्नत थर्मल शील्डिंग उच्च-विकिरण क्षेत्रों के लिए मानक अभ्यास बन गई है, क्योंकि यह सरल डिजाइन संशोधन आंतरिक घटकों के तापमान को 10°C तक कम कर सकता है।
बैटरी की लंबी उम्र बढ़ाने के लिए, O&M टीमों को निम्नलिखित साइट-स्तरीय प्रोटोकॉल लागू करने चाहिए:
- रणनीतिक डॉकिंग: अत्यधिक तापमान की अवधि से बचने के लिए पीक थर्मल घंटों (आमतौर पर दोपहर 12:00 बजे से 3:00 बजे तक) के दौरान चार्जिंग डॉक को छायादार क्षेत्रों में या मॉड्यूल पंक्तियों के नीचे रखें।
- साइकिल डेप्थ प्रबंधन: लिथियम-आयन सेल पर रासायनिक तनाव को कम करने के लिए चार्ज की स्थिति (SoC) को 20% और 80% के बीच बनाए रखें, जो सीधे बैटरी प्रतिस्थापन चक्र की आवृत्ति को प्रभावित करता है।
- सॉफ्टवेयर-परिभाषित कूलिंग: ठंडी सुबह या देर शाम की खिड़कियों के दौरान सफाई शेड्यूल करने के लिए NECTYR फ्लीट पोर्टल का उपयोग करें, जो इलेक्ट्रॉनिक्स की रक्षा करता है और मिशन के दौरान इष्टतम बैटरी रनटाइम सुनिश्चित करता है।
बैटरी को हार्डवेयर के एक स्थिर टुकड़े के बजाय एक उच्च-मूल्य वाली उपभोग्य वस्तु के रूप में मानकर, प्लांट प्रबंधक समय से पहले क्षमता हानि को रोक सकते हैं। यह व्यवस्थित दृष्टिकोण, शुरुआती नैदानिक अलर्ट के साथ मिलकर, यह सुनिश्चित करता है कि फ्लीट का डाउनटाइम महत्वपूर्ण उत्पादन खिड़कियों में बाधा न डाले। 200 MW के प्लांट के लिए, इन शेड्यूल को अनुकूलित करने से सालाना लगभग 5,000 MWh ऊर्जा का नुकसान रोका जा सकता है जो अन्यथा सोइलिंग से संबंधित PR गिरावट के कारण नष्ट हो जाती।
प्लांट प्रबंधकों के लिए मुख्य निष्कर्ष
- अनावश्यक यांत्रिक टूट-फूट और बैटरी की कमी को रोकने के लिए सफाई की आवृत्ति को वास्तविक समय के सोइलिंग डेटा के साथ संरेखित करें।
- MW-स्केल साइटों पर रोबोट स्वास्थ्य की दृश्यता बनाए रखने के लिए NECTYR जैसे फ्लीट सॉफ्टवेयर को मौजूदा SCADA के साथ एकीकृत करें।
- मॉड्यूल कोटिंग्स की रक्षा करने और दीर्घकालिक PR बनाए रखने के लिए जलहीन, सॉफ्ट-कॉन्टैक्ट सफाई विधियों (जैसे GLYDE श्रृंखला में) का उपयोग करें।
- क्षेत्रीय ताप प्रोफाइल और वास्तविक चक्र गणना के आधार पर बैटरी के लिए प्रेडिक्टिव रखरखाव शेड्यूल अपनाएं।
- बिखरे हुए या बड़े-फॉर्मेट वाले सोलर फार्मों में श्रम आवश्यकताओं को कम करने के लिए CRADYL जैसे स्वचालित पंक्ति-स्थानांतरण सिस्टम का लाभ उठाएं।
स्रोत और आगे पढ़ने के लिए
अक्सर पूछे जाने वाले प्रश्न
सोलर क्लीनिंग रोबोट फ्लीट के लिए उचित रखरखाव योजना उच्च सिस्टम उपलब्धता और अनुमानित O&M खर्च सुनिश्चित करती है। एसेट मैनेजर्स को साइट परफॉर्मेंस रेशियो (PR) के लक्ष्यों को बनाए रखने के लिए समय-समय पर बैटरी बदलने, ड्राइव सिस्टम के यांत्रिक निरीक्षण और सॉफ्टवेयर अपडेट को ध्यान में रखना चाहिए।
सोलर क्लीनिंग रोबोट लागत को आवर्ती श्रम और पानी की ढुलाई से हटाकर हार्डवेयर रखरखाव की ओर स्थानांतरित करके बजट को प्रभावित करता है। स्वचालित ड्राई क्लीनिंग लागू करके, आप प्रति मॉड्यूल 2 से 5 लीटर पानी बचा सकते हैं और साइट परफॉर्मेंस रेशियो में 2% से 5% का सुधार कर सकते हैं, जो यांत्रिक और बैटरी रखरखाव की आवधिक लागतों को संतुलित करने में मदद करता है।
भारत के उच्च विकिरण वाले क्षेत्रों में, सोलर क्लीनिंग रोबोट के लिए बैटरी का सेवा जीवन 3 से 5 वर्ष के बीच होता है। यदि रोबोट उच्च परिचालन तीव्रता या 40°C से अधिक परिवेशी तापमान के लंबे समय तक संपर्क में रहता है, तो यह अवधि कम हो सकती है क्योंकि इससे थर्मल स्ट्रेस और क्षमता का नुकसान तेजी से होता है।
प्राथमिक लागत कारकों में रोबोट के लिए प्रारंभिक पूंजीगत व्यय (CAPEX), बैटरी जैसे घटकों के लिए 5% से 8% का वार्षिक स्पेयर पार्ट्स बजट, और मैन्युअल श्रम तथा जल रसद (water logistics) व्यय में कमी शामिल है। इसके अतिरिक्त, आपको प्रदर्शन को ट्रैक करने और अप्रत्याशित डाउनटाइम को रोकने के लिए सॉफ्टवेयर मॉनिटरिंग लागतों का भी हिसाब रखना होगा।