প্ল্যান্ট ম্যানেজারদের জন্য সারাংশ
আপনি যদি ৫ মেগাওয়াট (MW) স্কেলে রোবট ফ্লিট পরিচালনা করেন, তবে আপনি সাধারণ হাব-অ্যান্ড-স্পোক (hub-and-spoke) সেটআপের ওপর নির্ভর করতে পারবেন না। আপনার প্রয়োজন একটি সেলফ-হিলিং বা স্বয়ংক্রিয়ভাবে মেরামতযোগ্য ওয়্যারলেস মেশ টপোলজি। ভারতের বড় সাইটগুলোর জন্য এই আর্কিটেকচার অত্যন্ত গুরুত্বপূর্ণ, যেখানে মডিউল স্ট্রাকচারগুলো ঘন ঘন সিগন্যাল বা গেটওয়েকে বাধাগ্রস্ত করে। একটি মেশ সেটআপ নিশ্চিত করে যে ইন্টারফারেন্স বা হস্তক্ষেপের পরেও পরিষ্কারের কাজ অব্যাহত থাকে, যা ধূলিময় বিস্তীর্ণ এলাকায় নির্ভরযোগ্য যোগাযোগ বজায় রাখে যেখানে প্রথাগত স্টার-টপোলজি ওয়াই-ফাই সাধারণত অকার্যকর হয়ে পড়ে।
- টপোলজি: সেলফ-হিলিং মেশ নেটওয়ার্ক ব্যবহার করুন। ৫ মেগাওয়াটের বেশি ফ্লিটের জন্য এটি একক পয়েন্ট ফেইলিওর বা সিস্টেম অচল হওয়ার ঝুঁকি দূর করে।
- ফ্রিকোয়েন্সি ম্যানেজমেন্ট: দীর্ঘ দূরত্বের কমান্ডের জন্য LoRa-এর মতো সাব-GHz ব্যান্ডে থাকুন এবং হাই-ব্যান্ডউইথ টেলিমেট্রি ও রোবট ডেটার জন্য ২.৪ গিগাহার্টজ (GHz) ব্যবহার করুন।
- ইন্টারফারেন্স প্রশমন: কন্ট্রোল সিগন্যালের মান যেন না কমে, সেজন্য আপনার প্ল্যান্টের SCADA থেকে ২০ ডিবি (dB) সিগন্যাল দূরত্ব বজায় রাখুন।
- ল্যাটেন্সি লক্ষ্যমাত্রা: রিয়েল-টাইম রোবট নিয়ন্ত্রণের জন্য এন্ড-টু-এন্ড ল্যাটেন্সি ২০০ মিলিসেকেন্ডের নিচে থাকা প্রয়োজন।
- অপারেশনাল কন্টিনিউটি: গেটওয়ে আর্কিটেকচার বিকেন্দ্রীকরণ করুন। এটি ম্যানেজারদের ধুলোর কারণে হারানো বিদ্যুৎ উৎপাদন পুনরুদ্ধার করতে সাহায্য করে, বিশেষ করে রাজস্থান বা গুজরাটের মতো ধুলিময় মাসগুলোতে।
এই কাঠামোতে স্থানান্তর করা ওঅ্যান্ডএম (O&M) টিমকে বারবার ম্যানুয়াল কানেক্টিভিটি ঠিক করার ঝামেলা থেকে মুক্তি দেয়। নির্ভরযোগ্য নেটওয়ার্কিং হলো রোবোটিক ক্লিনিং সিস্টেম স্কেল করার মেরুদণ্ড এবং এটি আপনার দীর্ঘমেয়াদী ওঅ্যান্ডএম কৌশলকে সফলভাবে পারফরম্যান্স লক্ষ্যে পৌঁছাতে নিশ্চিত করে।
ইউটিলিটি-স্কেল সোলার ওঅ্যান্ডএম-এ কেন প্রথাগত স্টার টপোলজি ব্যর্থ হয়
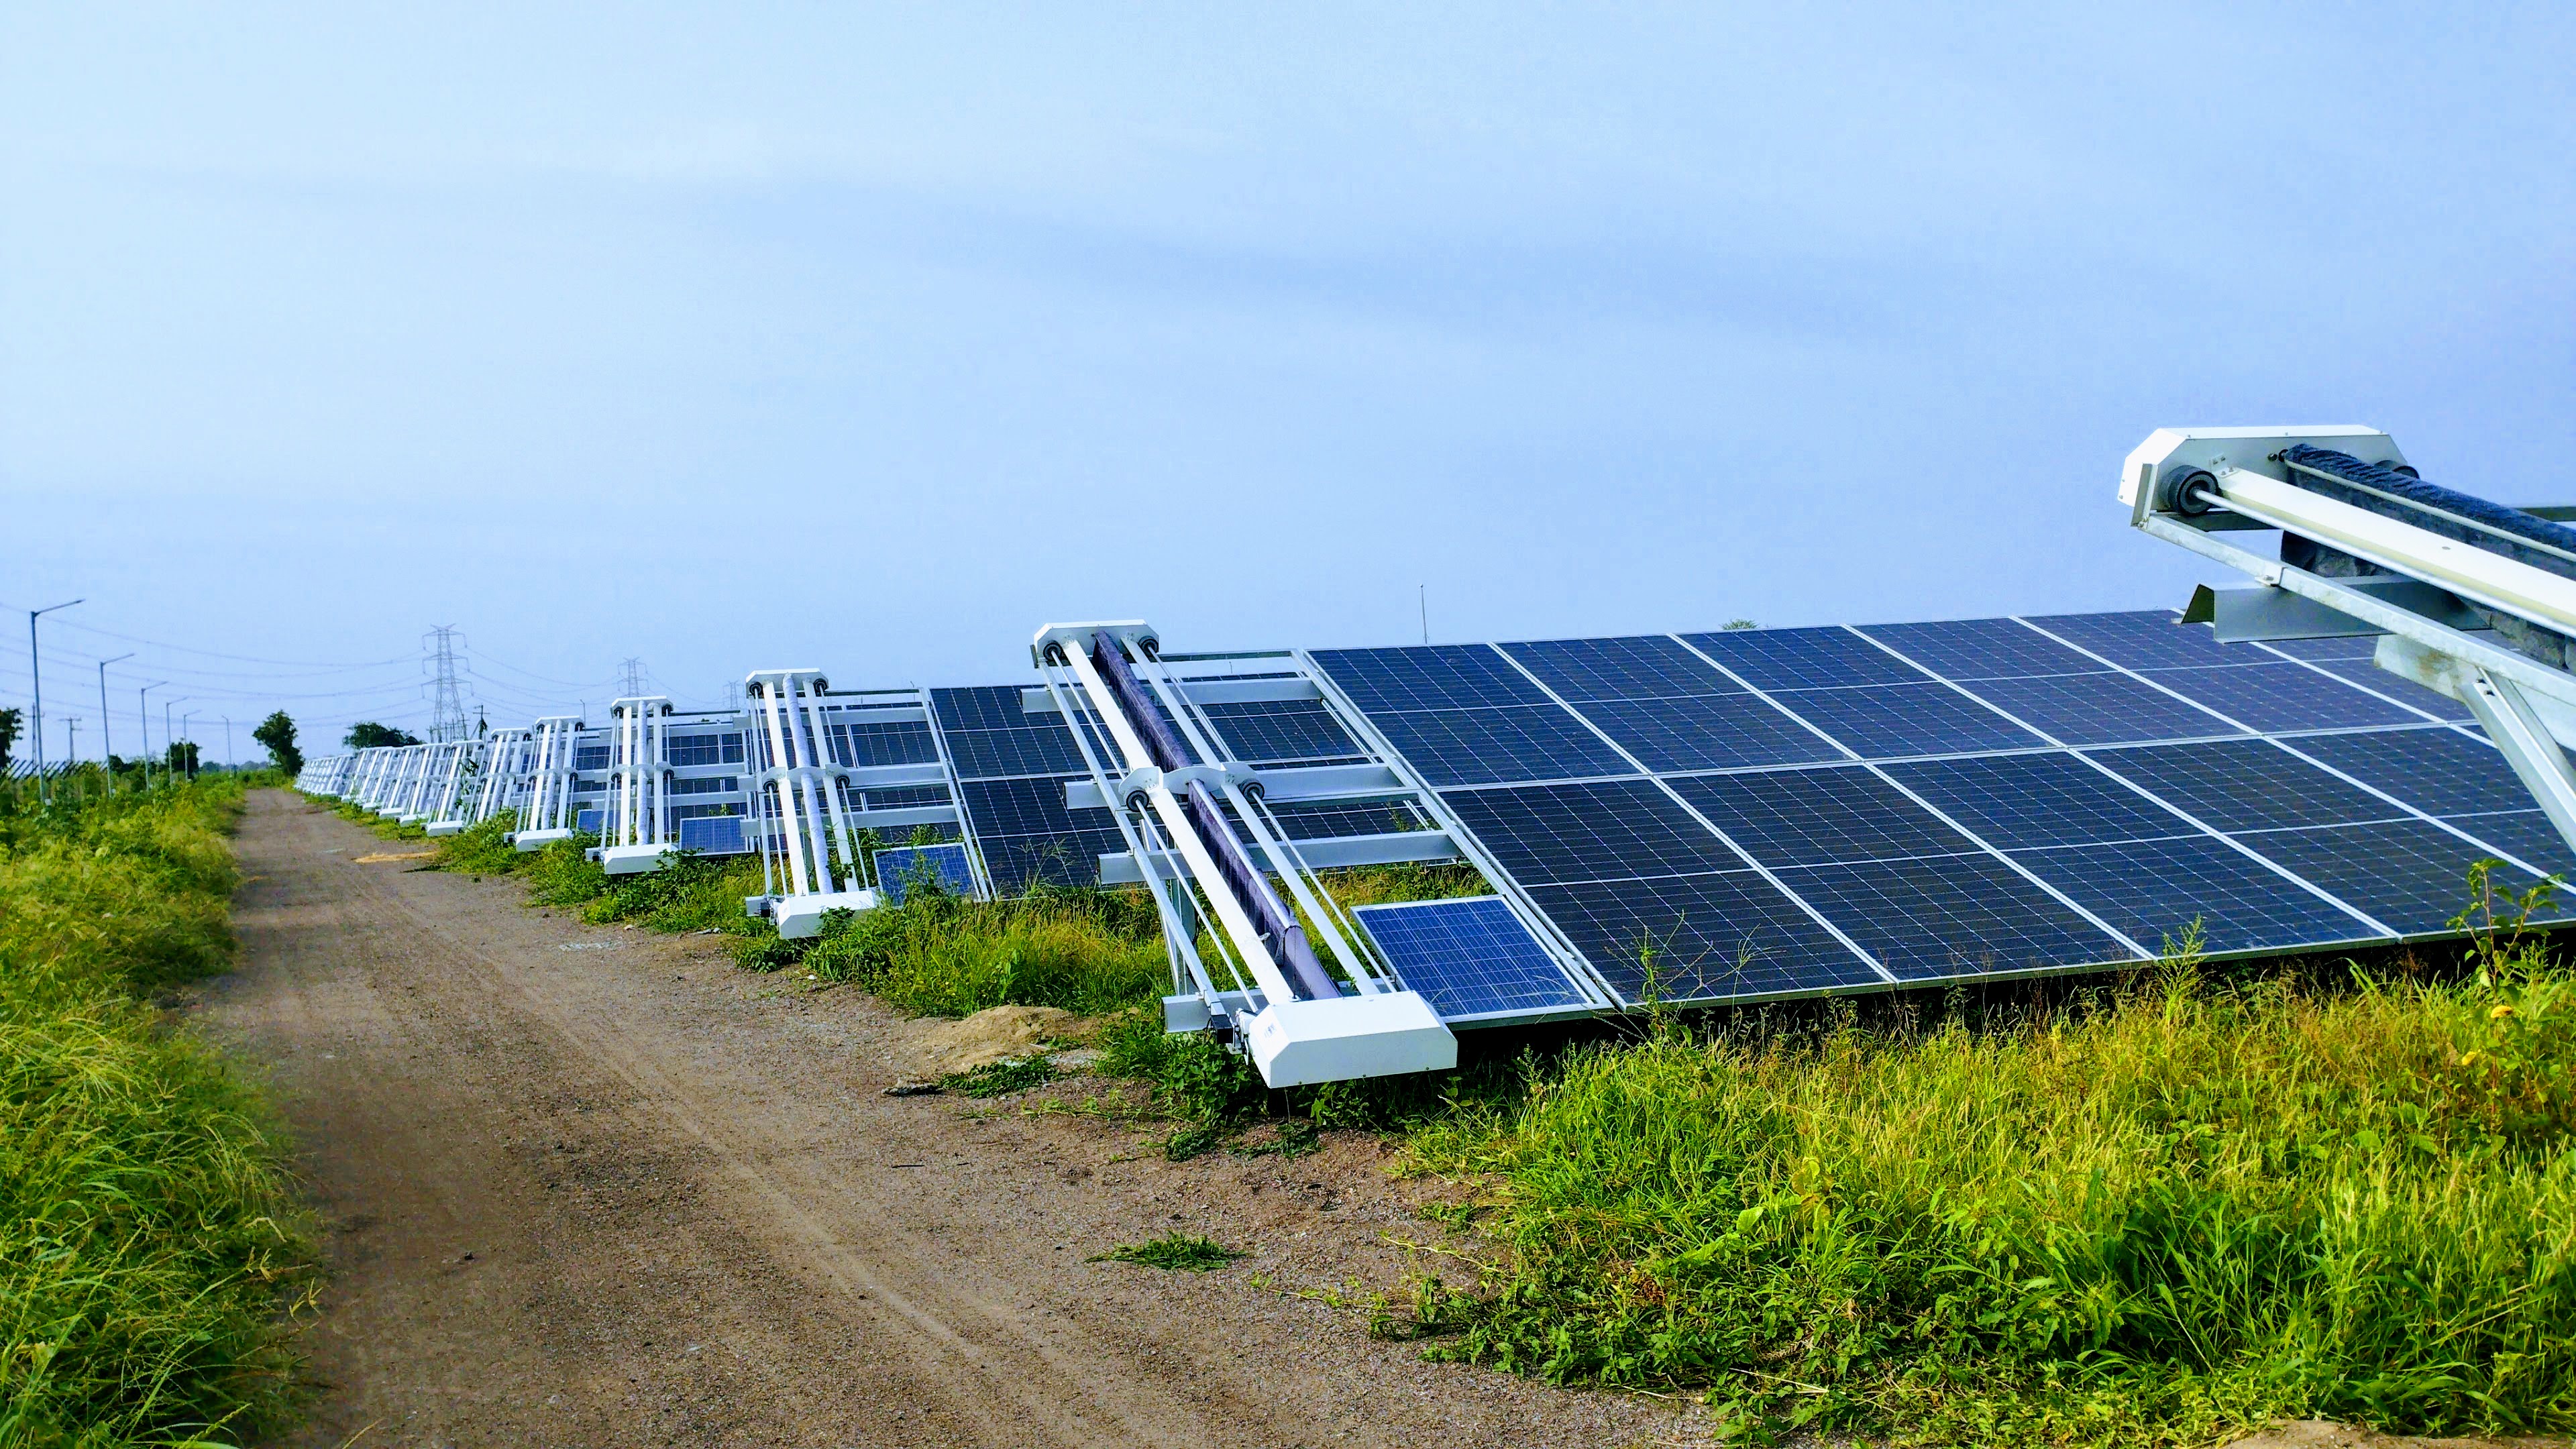
প্ল্যান্ট যখন ৫ মেগাওয়াট ছাড়িয়ে যায়, তখন প্রথাগত স্টার টপোলজি সমস্যা তৈরি করতে শুরু করে। এই মডেলগুলোতে, প্রতিটি রোবট একটি একক কেন্দ্রীয় গেটওয়েতে সংযোগ করার চেষ্টা করে। কিন্তু ভারতের সোলার সাইটগুলো সমতল বা খোলা মাঠ নয়; বিভিন্ন সারির দৈর্ঘ্য এবং ছায়া প্রায়ই আপনার লাইন-অফ-সাইট নষ্ট করে দেয়। রোবটগুলো দূরে সরে গেলে সিগন্যাল কমে যায়, যার ফলে প্যাকেট লস হয় এবং কমান্ড সিকোয়েন্স ভেঙে পড়ে।
ওঅ্যান্ডএম টিম এটিকে ক্লিনিং সাইকেলের সময় ঘন ঘন সংযোগ বিচ্ছিন্ন হওয়া হিসেবে দেখে। যে রোবট মাঝপথে সংযোগ হারায়, তা একটি বাধা সৃষ্টি করে এবং ম্যানুয়াল উদ্ধার প্রয়োজন হয়, যা মডিউলগুলোতে মাইক্রোক্র্যাক বা ছোট ফাটল তৈরির একটি বড় ঝুঁকি। যেহেতু ওয়াই-ফাই সিগন্যাল ধাতব মাউন্টিং স্ট্রাকচারের ভেতর দিয়ে যেতে হিমশিম খায়, তাই মেশ আর্কিটেকচারই এর সমাধান। প্রতিটি রোবট একটি রিলে হিসেবে কাজ করে, যা অতিরিক্ত কেন্দ্রীয় সরঞ্জামের প্রয়োজন ছাড়াই আপনার পরিসীমা বাড়ায়। এটি স্বয়ংক্রিয়ভাবে মেরামতযোগ্য, অর্থাৎ কোনো নোড ব্লক হলে এটি ডেটা পুনরায় রুট করে। ১০ মেগাওয়াট বা ৫০ মেগাওয়াট পোর্টফোলিওগুলোর জন্য মেশ নেটওয়ার্কিং ঐচ্ছিক নয়; রাজস্থান বা গুজরাটের মতো অঞ্চলে রোবোটিক ক্লিনিং সিস্টেম পরিচালনার জন্য এটি একটি অপরিহার্য প্রয়োজন।
রোবট ফ্লিটের জন্য ওয়্যারলেস মেশ নেটওয়ার্কিংয়ের প্রযুক্তিগত বাস্তবায়ন
একটি মেশ নেটওয়ার্ক স্থাপন করতে কিছুটা পরিকল্পনার প্রয়োজন। প্রতিটি দশম সারিতে অন্তত একটি ইন্ডাস্ট্রিয়াল মেশ নোড বসিয়ে শুরু করুন, ধূলিময় অবস্থায় শক্তিশালী সিগন্যাল পেতে ব্যবধান যেন ৮০ মিটারের বেশি না হয়। যেহেতু রাজস্থান বা গুজরাটের মাউন্টিং স্ট্রাকচার সিগন্যাল ব্লক করে, তাই সাব-GHz ফ্রিকোয়েন্সি হপিং ব্যবহার করুন। এটি সাধারণ ওয়াই-ফাইয়ের চেয়ে ধাতব র্যাকিংয়ের ভেতর দিয়ে অনেক ভালো কাজ করে।
আপনার গেটওয়েটি প্ল্যান্ট কন্ট্রোল রুমে থাকা উচিত, যা NECTYR ইন্টারফেসের সাথে আপনার রোবোটিক ক্লিনিং সিস্টেমের সংযোগ স্থাপনের জন্য 4G/5G বা ফাইবার-অপটিক লিঙ্ক ব্যবহার করবে। প্রতিটি রোবটের জন্য ডুয়াল-রেডিও ক্লায়েন্ট প্রয়োজন যাতে তারা ৫ মেগাওয়াট বা ৫০ মেগাওয়াট ব্লকের মধ্যে চলাচলের সময় নির্বিঘ্নে কানেক্টিভিটি বজায় রাখতে পারে। ক্লিনিং ল্যাগ বা দেরি এড়াতে সিগন্যাল-টু-নয়েজ রেশিও অন্তত ২৫ ডিবি (dB) রাখার লক্ষ্য রাখুন। এই মেশ সেটআপ স্বয়ংক্রিয় রিরুটিংয়ের সুযোগ দেয়, যা ম্যানুয়াল ট্রাবলশুটিংয়ের ঝামেলা ছাড়াই দীর্ঘমেয়াদী ওঅ্যান্ডএম কৌশলকে সমর্থন করে।
বিজ্ঞাপন
হার্ডওয়্যার কমিশনিং এবং সিগন্যাল ভ্যালিডেশন
- মেশ নোড ঘনত্ব: একটি রিডানড্যান্ট এবং সেলফ-হিলিং পথ বজায় রাখতে প্রতি ৫০ থেকে ৮০ মিটার অন্তর নোড বসান।
- ফ্রিকোয়েন্সি নির্বাচন: একটি হাইব্রিড পদ্ধতি ব্যবহার করুন। হাই-ব্যান্ডউইথ টেলিমেট্রির জন্য ২.৪ গিগাহার্টজ এবং গুরুত্বপূর্ণ কন্ট্রোল সিকোয়েন্সের জন্য সাব-GHz ব্যান্ড ব্যবহার করুন।
- ল্যাটেন্সি বেঞ্চমার্কিং: সাইটে সিগন্যাল সুইপ চালান। রিয়েল-টাইম সেফটি স্টপের জন্য এন্ড-টু-এন্ড ল্যাটেন্সি অবশ্যই ২০০ মিলিসেকেন্ডের নিচে থাকতে হবে।
- প্রোটোকল নিরাপত্তা: ফ্লিট কমান্ড সুরক্ষিত রাখতে নোড লেভেলে এনক্রিপ্টেড হ্যান্ডশেক ব্যবহার করুন।
কীভাবে নিশ্চিত করবেন যে মেশ কানেক্টিভিটি SCADA সিস্টেমের সাথে হস্তক্ষেপ করবে না?
আপনার SCADA সিস্টেমে সিগন্যালের মান কমা রোধ করার জন্য ফ্রিকোয়েন্সি ম্যানেজমেন্টই হলো চাবিকাঠি। বেশিরভাগ সাইট ইতিমধ্যেই SCADA-এর জন্য ৪০০ মেগাহার্টজ (MHz) বা ৯০০ মেগাহার্টজ ব্যবহার করে, তাই নিরাপদ থাকতে ফ্রিকোয়েন্সি-হপিং প্রোটোকল ব্যবহার করুন। আপনার মেশ নেটওয়ার্ক ৮৬৮ মেগাহার্টজ বা ৯১৫ মেগাহার্টজ ISM ব্যান্ডে চালালে রোবট কমান্ডগুলো গ্রিড ট্রাফিক থেকে মুক্ত থাকে।
আপনার অ্যান্টেনাগুলোকে শারীরিকভাবে আলাদা রাখুন। মেশ নোডের অ্যান্টেনাগুলোকে SCADA গেটওয়ে থেকে অন্তত ১.৫ মিটার দূরে রাখুন। যদি আপনি ৫০ মেগাওয়াটের বেশি সাইট চালান, তবে ফ্লিট ডেটাকে SCADA প্যাকেট থেকে আলাদা করতে ভার্চুয়াল লোকাল এরিয়া নেটওয়ার্ক (VLAN) ব্যবহার করুন। এটি নিশ্চিত করে যে রোবোটিক ক্লিনিং সিস্টেম থেকে আসা প্রচুর ডেটা আপনার ইনভার্টার মনিটরিংকে ধীর না করে দেয়।
সেটআপের সময়, বিদ্যমান আরএফ (RF) নয়েজ শনাক্ত করতে একটি স্পেকট্রাম বিশ্লেষণ করুন। গুজরাটে, যেখানে একাধিক ব্লক অবকাঠামো শেয়ার করতে পারে, সেখানে এটি অত্যন্ত গুরুত্বপূর্ণ। এছাড়াও, নিশ্চিত করুন যে আপনার মেশ গেটওয়ের পাওয়ার সাপ্লাই গ্রিড রিলে থেকে আলাদা, যাতে ইলেক্ট্রোম্যাগনেটিক ইন্টারফারেন্স (EMI) রোধ করা যায়। যেসব সাইট প্রেডিক্টিভ সয়েলিং মডেলিং ব্যবহার করে, তাদের জন্য এই পদক্ষেপগুলো অপরিহার্য।
ভারতে ৫ মেগাওয়াট+ সাইটের জন্য নোডের সঠিক অবস্থান এবং ফ্রিকোয়েন্সি নির্বাচন
৫ মেগাওয়াট+ সাইটগুলোতে, নোড স্থাপনের ক্ষেত্রে লাইন-অফ-সাইটকে অগ্রাধিকার দিতে হবে এবং কাঠামোগত বাধা এড়াতে হবে। ফিক্সড-টিল্ট সেটআপের জন্য, গেটওয়েগুলোকে সর্বোচ্চ উপলব্ধ পয়েন্টে বসান, আদর্শভাবে ইনভার্টার স্কিড বা কম্বাইনার বক্সের কাছাকাছি। যদি আপনার সারিগুলো ১০০ মিটারের বেশি হয়, তবে প্রতি ৫০ থেকে ৬০ মিটার অন্তর রিপিটার নোড ব্যবহার করুন; এটি রাজস্থান বা গুজরাটের জন্য আদর্শ অনুশীলন।
স্থিতিশীলতা ফ্রিকোয়েন্সি পছন্দের ওপর নির্ভর করে। বড় প্ল্যান্টে সাধারণ ২.৪ গিগাহার্টজ ওয়াই-ফাই প্রায়শই অবিশ্বস্ত হয় কারণ সিগন্যালগুলো কাঁচ থেকে প্রতিফলিত হয় এবং প্রচণ্ড হস্তক্ষেপের সম্মুখীন হয়। কন্ট্রোল সিগন্যালের জন্য সাব-GHz ব্যান্ড (৮৬৮ মেগাহার্টজ বা ৯১৫ মেগাহার্টজ) ব্যবহার করুন; এগুলো ঘন সারির ভেতর দিয়ে যেতে পারে এবং ধুলো বা আর্দ্রতা ভালো সামলাতে পারে। ৫ গিগাহার্টজ ব্যান্ডটি ডকিং স্টেশনে ফার্মওয়্যার আপডেটের মতো উচ্চ-গতির কাজের জন্য সংরক্ষণ করুন।
সিগন্যাল সংঘর্ষের দিকে নজর রাখুন। নিশ্চিত করুন যে আপনার ফ্রিকোয়েন্সি ওয়েদার সেন্সরের সাথে ওভারল্যাপ না করে। ৫০ মেগাওয়াট+ পার্কের জন্য, বৈদ্যুতিক হাম (hum) বা ধাতব হাউজিংয়ের কারণে সৃষ্ট ডেড জোনগুলো ম্যাপ করার জন্য আগে সিগন্যাল সার্ভে করুন। নির্ভরযোগ্যতার জন্য একটি রিডানড্যান্ট গেটওয়ে সেটআপ ব্যবহার করুন, যাতে একটি নোড বিদ্যুৎ হারালে স্বয়ংক্রিয়ভাবে ফেলওভার হতে পারে। এটি আপনার রোবোটিক ক্লিনিং সাইকেলগুলোকে নির্বিঘ্নে চালু রাখে।
ধাপে ধাপে: রোবট নেটওয়ার্কিং অবকাঠামোর জন্য ডিপ্লয়মেন্ট শিডিউল
পর্যায়ক্রমিক রোলআউট নেটওয়ার্ক স্যাচুরেশন বা অতিরিক্ত চাপ রোধ করে এবং রোবোটিক ক্লিনিং সিস্টেমকে আপনার বিদ্যমান যোগাযোগ ব্যবস্থার সাথে মসৃণভাবে ইন্টিগ্রেট করতে সাহায্য করে। ভারতের ৫ মেগাওয়াট থেকে ১০ মেগাওয়াট ব্লকের জন্য এই শিডিউল অনুসরণ করুন:
- সপ্তাহ ১: সাইট আরএফ (RF) সার্ভে এবং বেস ম্যাপিং। সিগন্যাল ঘনত্ব ম্যাপ করতে এবং ইনভার্টার বা SCADA গেটওয়ে থেকে আসা হস্তক্ষেপ খুঁজে বের করতে স্পেকট্রাম অ্যানালাইজার ব্যবহার করুন।
- সপ্তাহ ২: গেটওয়ে এবং ব্যাকবোন ইনস্টলেশন। শিল্ডেড ক্যাবলিং ব্যবহার করে সাবস্টেশনে প্রাথমিক গেটওয়ে মাউন্ট করুন। ডেটা লাইনগুলোকে উচ্চ-ভোল্টেজ লাইন থেকে ১.৫ মিটার দূরে রাখুন।
- সপ্তাহ ৩: নোড-টু-রোবট পাইলট টেস্টিং। একটি নিয়ন্ত্রিত সারিতে ২ থেকে ৫টি রোবট পরীক্ষা করুন। ক্লিনিং সাইকেল চলাকালীন সিগন্যাল হ্যান্ডঅফ পরীক্ষা করুন; প্যাকেট লস ২%-এর নিচে থাকা উচিত।
- সপ্তাহ ৪: ফুল ফ্লিট কমিশনিং এবং লোড ব্যালেন্সিং। পুরো প্ল্যান্ট জুড়ে ফ্লিট স্কেল করুন। গেটওয়ে থেকে সান্নিধ্য অনুযায়ী রোবট বরাদ্দ করুন এবং ৫০ মেগাওয়াট+ প্ল্যান্টের জন্য VLAN পার্টিশনিং ব্যবহার করুন।
এই ক্রমটি নিশ্চিত করে যে ডেটা-ভারী কাজগুলো পারফরম্যান্সে প্রভাব ফেলবে না। স্বয়ংক্রিয় ক্লিনিং সিস্টেম থেকে আপডেট বা লগগুলো প্ল্যান্টের গতি কমিয়ে দেবে না। আমি রাজস্থান বা গুজরাটের সাইটের যেকোনো পরিবর্তনের হিসাব রাখতে প্রতি ৯০ দিন অন্তর নেটওয়ার্ক চেক করার পরামর্শ দেব।
ওঅ্যান্ডএম ইঞ্জিনিয়ারদের জন্য বাস্তবায়ন চেকলিস্ট
৫ মেগাওয়াট থেকে ১০ মেগাওয়াট প্ল্যান্ট কমিশনিং করার সময় এই চেকলিস্ট ব্যবহার করুন:
- স্পেকট্রাম ক্লিয়ারেন্স: প্যাকেট লস এড়াতে বিদ্যমান SCADA ওয়াই-ফাইয়ের বাইরের চ্যানেলে গেটওয়ে সেট করুন।
- নোড রিডানড্যান্সি: বিদ্যুৎ ওঠানামার পর পুনরুদ্ধারে সহায়তা করার জন্য প্রতিটি মাস্টার গেটওয়েতে ব্যাটারি ব্যাকআপ ইনস্টল করুন।
- সিগন্যাল কভারেজ ম্যাপ: প্রতিটি সারির শেষে আরএসএসআই (RSSI) চেক করুন; মানগুলো -৭৫ ডিবিএম (dBm)-এর উপরে রাখুন।
- VLAN আইসোলেশন: রোবট ট্রাফিক একটি আলাদা VLAN-এ রুট করুন যাতে ডায়াগনস্টিক ডেটা গ্রিডকে ধীর না করে।
- ফার্মওয়্যার সিঙ্ক্রোনাইজেশন: সর্বোচ্চ রোদ বা পিক আওয়ারে ব্যান্ডউইথ বাঁচাতে কম-ইরেডিয়েন্স বা কম রোদের সময়ে আপডেটের শিডিউল করুন।
- রুটিন কানেক্টিভিটি অডিট: গাছপালা বা সাইটের পরিবর্তনগুলোর হিসাব রাখতে প্রতি ৯০ দিন অন্তর সিগন্যাল তীব্রতা চেক করুন।
এই প্রোটোকলগুলো অনুসরণ করা বড় সাইটে রোবোটিক ক্লিনিং সিস্টেম পরিচালনা করতে সাহায্য করে। প্যাকেট রেট এবং সিগন্যাল-টু-নয়েজ রেশিও মনিটর করে, আপনি প্রাথমিক পর্যায়েই ত্রুটি ধরতে পারবেন এবং সয়েলিং লস বা ধুলোর কারণে হওয়া ক্ষতি রোধ করতে পারবেন। যারা স্বয়ংক্রিয় ক্লিনিং ব্যবহার করছেন, তাদের জন্য এই সুরক্ষা ব্যবস্থাগুলো অপরিহার্য।
প্ল্যান্ট ম্যানেজারদের পরবর্তী করণীয়
- একটি আরএফ (RF) অডিট পরিচালনা করুন: ইনভার্টার বা সেন্সর থেকে আসা হস্তক্ষেপ খুঁজে বের করতে সাইট-ওয়াইড স্পেকট্রাম সার্ভের জন্য একজন বিশেষজ্ঞকে নিয়ে আসুন।
- আরএফপি (RFP)-তে নেটওয়ার্ক সামঞ্জস্যতা উল্লেখ করুন: রোবটগুলো যেন ৫ মেগাওয়াট+ সাইটে কার্যকরভাবে কাজ করে তা নিশ্চিত করতে ইন্ডাস্ট্রিয়াল আরএফ প্রোটোকল সামঞ্জস্যতার দাবি করুন।
উৎস এবং আরও পড়ার জন্য
প্রায়শই জিজ্ঞাসিত প্রশ্ন
৫ MW স্কেলের সোলার রোবট ফ্লিটের জন্য ওয়্যারলেস মেশ নেটওয়ার্কিং প্রয়োজন। হাব-অ্যান্ড-স্পোক মডেল থেকে সরে এসে সেলফ-হিলিং মেশ টপোলজি ব্যবহার করুন।
বিদ্যমান SCADA বা স্ট্রিং-মনিটরিং সিস্টেমের সাথে হস্তক্ষেপ এড়াতে, মেশ নেটওয়ার্ক এবং প্ল্যান্টের বিদ্যমান ফ্রিকোয়েন্সির মধ্যে কমপক্ষে 20dB সিগন্যাল সেপারেশন বজায় রাখা জরুরি।
ভারতের বিশাল এবং ধূলিময় সাইটগুলোতে নির্ভরযোগ্য যোগাযোগ বজায় রাখতে একটি বিকেন্দ্রীভূত মেশ আর্কিটেকচার অপরিহার্য, যেখানে প্রচলিত স্টার-টপোলজি ওয়াই-ফাই সিগন্যাল দ্রুত দুর্বল হয়ে পড়ে।
দীর্ঘ দূরত্বের কমান্ড সিগন্যালের জন্য LoRa-র মতো সাব-GHz ব্যান্ড এবং উচ্চ ব্যান্ডউইথ টেলিমেট্রির জন্য 2.4GHz ব্যান্ড ব্যবহার করে নির্ভরযোগ্যতা অর্জন করা হয়। রিয়েল-টাইম কমান্ড ও নিয়ন্ত্রণের জন্য এন্ড-টু-এন্ড ল্যাটেন্সি 200ms-এর নিচে রাখা হয়।