प्लांट प्रबंधकों के लिए सारांश
यदि आप 5MW स्तर पर रोबोट फ्लीट (बेड़े) का संचालन कर रहे हैं, तो आप बुनियादी हब-एंड-स्पोक सेटअप पर निर्भर नहीं रह सकते। आपको एक सेल्फ-हीलिंग वायरलेस मेश टोपोलॉजी की आवश्यकता है। यह आर्किटेक्चर उन बड़े भारतीय साइटों के लिए महत्वपूर्ण है जहाँ मॉड्यूल संरचनाएं अक्सर सिग्नल या गेटवे को बाधित करती हैं। एक मेश सेटअप यह सुनिश्चित करता है कि व्यवधान आने पर भी सफाई जारी रहे, और यह उन विस्तृत, धूल भरे क्षेत्रों में विश्वसनीय संचार बनाए रखता है जहाँ पारंपरिक स्टार-टोपोलॉजी वाई-फाई अक्सर विफल हो जाता है।
- टोपोलॉजी: सेल्फ-हीलिंग मेश नेटवर्क का उपयोग करें। 5MW से अधिक के फ्लीट के लिए, यह विफलता के एकल बिंदुओं को समाप्त करता है।
- फ्रीक्वेंसी प्रबंधन: लंबी दूरी के कमांड के लिए LoRa जैसे सब-GHz बैंड पर टिके रहें, और उच्च-बैंडविड्थ टेलीमेट्री तथा रोबोट डेटा के लिए 2.4GHz का उपयोग करें।
- हस्तक्षेप न्यूनीकरण (Interference Mitigation): नियंत्रण में गिरावट को रोकने के लिए अपने प्लांट SCADA से 20dB सिग्नल अलगाव बनाए रखें।
- लेटेंसी लक्ष्य: वास्तविक समय में रोबोट नियंत्रण के लिए एंड-टू-एंड लेटेंसी 200ms से कम रहनी चाहिए।
- परिचालन निरंतरता: अपने गेटवे आर्किटेक्चर को विकेंद्रीकृत करें। यह प्रबंधकों को सोइलिंग (धूल जमाव) से होने वाले नुकसान की भरपाई करने में मदद करता है, विशेष रूप से राजस्थान या गुजरात में धूल के चरम महीनों के दौरान।
इस ढांचे पर जाने से O&M टीमें लगातार मैन्युअल कनेक्टिविटी सुधारने की भागदौड़ से बचती हैं। विश्वसनीय नेटवर्किंग रोबोटिक सफाई प्रणालियों को स्केल करने की रीढ़ है और यह सुनिश्चित करती है कि आपकी दीर्घकालिक O&M रणनीति वास्तव में अपने प्रदर्शन लक्ष्यों को पूरा करे।
यूटिलिटी-स्केल सोलर O&M में पारंपरिक स्टार टोपोलॉजी विफल क्यों होती है
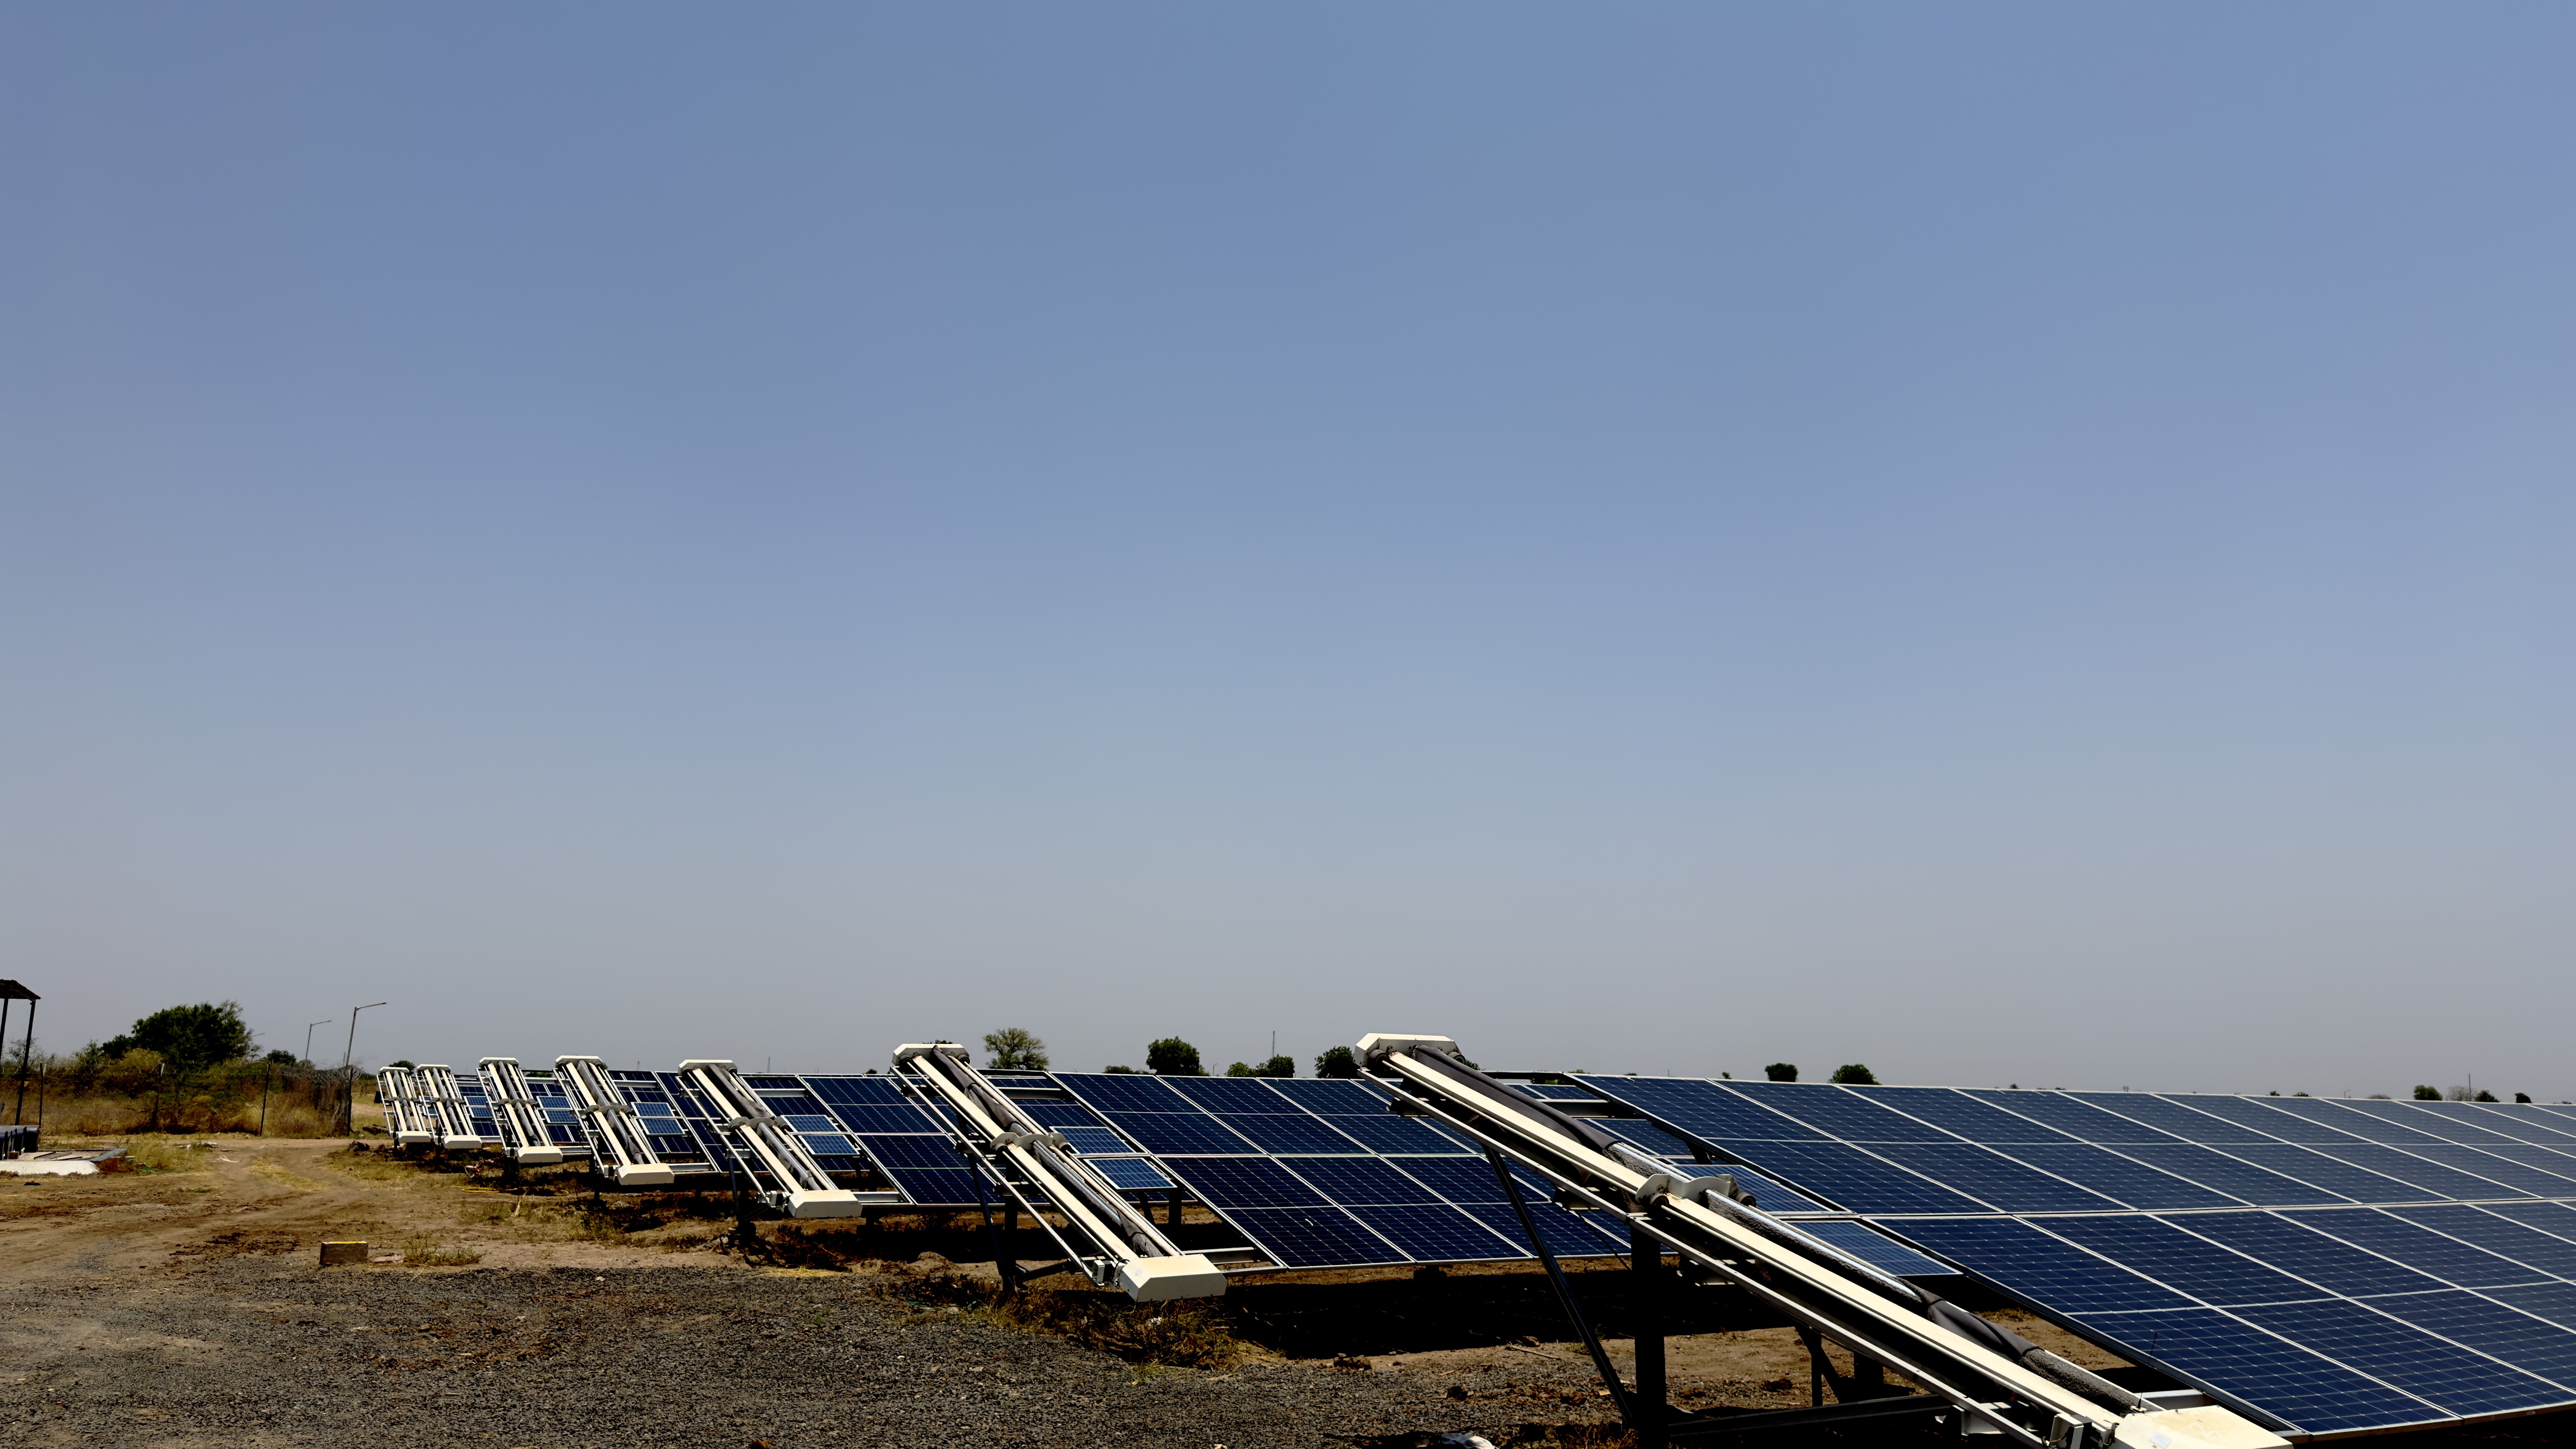
एक बार जब प्लांट 5MW से ऊपर हो जाता है, तो पारंपरिक स्टार टोपोलॉजी डाउनटाइम का कारण बनने लगती है। इन मॉडलों में, प्रत्येक रोबोट एक एकल केंद्रीय गेटवे से जुड़ने का प्रयास करता है। लेकिन भारतीय सोलर साइटें समतल, खुले मैदान नहीं हैं; विभिन्न पंक्तियों की लंबाई और छाया अक्सर आपकी लाइन-ऑफ-साइट को बाधित करती है। जैसे-जैसे रोबोट दूर जाते हैं, सिग्नल कमजोर हो जाता है, जिससे पैकेट लॉस और टूटे हुए कमांड अनुक्रम की समस्या उत्पन्न होती है।
O&M टीमें इसे सफाई चक्र के दौरान बार-बार डिस्कनेक्ट होने के रूप में देखती हैं। एक रोबोट जो बीच में ही कनेक्शन खो देता है, वह एक बाधा बन जाता है, जिसके लिए मैन्युअल पुनर्प्राप्ति की आवश्यकता होती है, जो मॉड्यूल पर माइक्रोक्रैक पैदा करने का एक बड़ा जोखिम है। चूंकि वाई-फाई सिग्नल धातु की माउंटिंग संरचनाओं से गुजरने में संघर्ष करते हैं, इसलिए मेश आर्किटेक्चर ही इसका समाधान है। प्रत्येक रोबोट एक रिले के रूप में कार्य करता है, जो अधिक केंद्रीय उपकरणों की आवश्यकता के बिना आपकी रेंज को बढ़ाता है। यह सेल्फ-हीलिंग है, और यदि कोई नोड अवरुद्ध हो जाता है तो यह डेटा को फिर से रूट कर देता है। 10MW या 50MW पोर्टफोलियो के लिए, मेश नेटवर्किंग वैकल्पिक नहीं है; यह राजस्थान या गुजरात जैसे क्षेत्रों में रोबोटिक सफाई प्रणालियों के प्रबंधन के लिए एक आवश्यकता है।
रोबोट फ्लीट के लिए वायरलेस मेश नेटवर्किंग का तकनीकी कार्यान्वयन
मेश नेटवर्क तैनात करने के लिए थोड़ी योजना की आवश्यकता होती है। कम से कम हर दसवीं पंक्ति में औद्योगिक मेश नोड्स रखकर शुरुआत करें, और यदि आप धूल भरी परिस्थितियों में मजबूत सिग्नल चाहते हैं तो अंतराल को 80 मीटर से अधिक न होने दें। चूंकि राजस्थान या गुजरात में माउंटिंग संरचनाएं सिग्नल को रोकती हैं, इसलिए सब-GHz फ्रीक्वेंसी हॉपिंग का उपयोग करें। यह मानक वाई-फाई की तुलना में धातु की रैक को बहुत बेहतर तरीके से भेदती है।
आपके गेटवे को प्लांट कंट्रोल रूम में स्थित होना चाहिए, जो आपकी रोबोटिक सफाई प्रणालियों को NECTYR इंटरफेस के साथ जोड़ने के लिए 4G/5G या फाइबर-ऑप्टिक लिंक का उपयोग करता हो। प्रत्येक रोबोट को 5MW या 50MW ब्लॉक में चलते समय निर्बाध हैंडऑफ संभालने के लिए एक डुअल-रेडियो क्लाइंट की आवश्यकता होती है। सफाई में देरी को रोकने के लिए कम से कम 25dB का सिग्नल-टू-नॉइज़ अनुपात लक्षित करें। यह मेश सेटअप स्वचालित रिरूटिंग की अनुमति देता है, जो मैन्युअल समस्या निवारण के सिरदर्द के बिना दीर्घकालिक O&M रणनीतियों का समर्थन करता है।
विज्ञापन
हार्डवेयर कमीशनिंग और सिग्नल वैलिडेशन
- मेश नोड घनत्व: एक अनावश्यक, सेल्फ-हीलिंग पथ बनाए रखने के लिए हर 50 से 80 मीटर पर नोड्स रखें।
- फ्रीक्वेंसी चयन: हाइब्रिड दृष्टिकोण का उपयोग करें। उच्च-बैंडविड्थ टेलीमेट्री के लिए 2.4GHz और महत्वपूर्ण नियंत्रण अनुक्रमों के लिए सब-GHz बैंड का उपयोग करें।
- लेटेंसी बेंचमार्किंग: ऑन-साइट सिग्नल स्वीप चलाएं। आपको यह पुष्टि करनी होगी कि विश्वसनीय वास्तविक समय सुरक्षा स्टॉप के लिए एंड-टू-एंड लेटेंसी 200ms से नीचे बनी रहे।
- प्रोटोकॉल सुरक्षा: फ्लीट कमांड को सुरक्षित रखने के लिए नोड स्तर पर एन्क्रिप्टेड हैंडशेक का उपयोग करें।
यह कैसे सुनिश्चित करें कि मेश कनेक्टिविटी SCADA सिस्टम के साथ हस्तक्षेप न करे?
आपके SCADA सिस्टम में सिग्नल की गिरावट को रोकने के लिए फ्रीक्वेंसी प्रबंधन ही सब कुछ है। अधिकांश साइटें पहले से ही SCADA के लिए 400MHz या 900MHz का उपयोग करती हैं, इसलिए सुरक्षित रहने के लिए फ्रीक्वेंसी-हॉपिंग प्रोटोकॉल का उपयोग करें। अपने मेश को 868MHz या 915MHz ISM बैंड पर चलाने से रोबोट कमांड ग्रिड ट्रैफ़िक से स्पष्ट रहते हैं।
अपने एंटेना को भौतिक रूप से अलग करें। मेश नोड एंटेना को SCADA गेटवे से कम से कम 1.5 मीटर दूर रखें। यदि आप 50MW से अधिक की साइटें चला रहे हैं, तो फ्लीट डेटा को SCADA पैकेट से अलग करने के लिए वर्चुअल लोकल एरिया नेटवर्क (VLAN) का उपयोग करें। यह सुनिश्चित करता है कि रोबोटिक सफाई प्रणालियों से प्राप्त बड़ी मात्रा में डेटा आपके इन्वर्टर मॉनिटरिंग को धीमा न करे।
सेटअप के दौरान, मौजूदा RF शोर की पहचान करने के लिए स्पेक्ट्रम विश्लेषण करें। गुजरात में, जहाँ कई ब्लॉक बुनियादी ढांचे साझा कर सकते हैं, यह महत्वपूर्ण है। इसके अलावा, सुनिश्चित करें कि आपके मेश गेटवे के पास इलेक्ट्रोमैग्नेटिक इंटरफेरेंस (EMI) को रोकने के लिए ग्रिड रिले से अलग पावर सप्लाई हो। प्रेडिक्टिव सोइलिंग मॉडलिंग का उपयोग करने वाली साइटों के लिए ये कदम आवश्यक हैं।
भारत में 5MW+ साइटों के लिए इष्टतम नोड प्लेसमेंट और फ्रीक्वेंसी चयन
5MW+ साइटों पर, नोड प्लेसमेंट को लाइन-ऑफ-साइट को प्राथमिकता देनी चाहिए और संरचनात्मक बाधाओं से बचना चाहिए। फिक्स्ड-टिल्ट सेटअप के लिए, गेटवे को उच्चतम उपलब्ध बिंदु पर माउंट करें, आदर्श रूप से इन्वर्टर स्किड्स या कॉम्बिनर बॉक्स के पास। यदि आपकी पंक्तियाँ 100 मीटर से अधिक हैं, तो हर 50 से 60 मीटर पर रिपीटर नोड्स का उपयोग करें, यह राजस्थान या गुजरात के लिए मानक अभ्यास है।
स्थिरता फ्रीक्वेंसी के विकल्प पर निर्भर करती है। मानक 2.4GHz वाई-फाई अक्सर बड़े प्लांटों में अविश्वसनीय होता है क्योंकि सिग्नल कांच से परावर्तित होते हैं और भारी हस्तक्षेप का सामना करते हैं। नियंत्रण संकेतों के लिए सब-GHz बैंड (868MHz या 915MHz) का उपयोग करें; वे घनी पंक्तियों में प्रवेश करते हैं और धूल या नमी को बेहतर तरीके से संभालते हैं। डॉकिंग स्टेशनों पर फर्मवेयर अपडेट जैसे उच्च-गति कार्यों के लिए 5GHz बचाकर रखें।
सिग्नल टकराव पर नज़र रखें। सुनिश्चित करें कि आपकी फ्रीक्वेंसी मौसम सेंसर के साथ ओवरलैप न हो। 50MW+ पार्कों के लिए, विद्युत गूँज (electrical hum) या धातु के आवासों के कारण होने वाले डेड ज़ोन को मैप करने के लिए पहले सिग्नल सर्वे करें। विश्वसनीयता के लिए एक रिडंडेंट गेटवे सेटअप का उपयोग करें, जो किसी नोड के बिजली खोने पर स्वचालित फेलओवर की अनुमति देता है। यह आपके रोबोटिक सफाई चक्रों को सुचारू रूप से चालू रखता है।
स्टेप-बाय-स्टेप: रोबोट नेटवर्किंग इंफ्रास्ट्रक्चर के लिए तैनाती कार्यक्रम
एक चरणबद्ध रोलआउट नेटवर्क संतृप्ति को रोकता है और रोबोटिक सफाई प्रणालियों को आपके मौजूदा संचार के साथ आसानी से एकीकृत करने में मदद करता है। भारत में 5MW से 10MW ब्लॉक के लिए इस कार्यक्रम का पालन करें:
- सप्ताह 1: साइट RF सर्वे और बेस मैपिंग। सिग्नल घनत्व को मैप करने और इनवर्टर या SCADA गेटवे से हस्तक्षेप खोजने के लिए स्पेक्ट्रम एनालाइजर का उपयोग करें।
- सप्ताह 2: गेटवे और बैकबोन इंस्टालेशन। शील्डेड केबलिंग का उपयोग करके सबस्टेशन पर प्राथमिक गेटवे माउंट करें। डेटा लाइनों को हाई-वोल्टेज लाइनों से 1.5 मीटर दूर रखें।
- सप्ताह 3: नोड-टू-रोबोट पायलट टेस्टिंग। नियंत्रित पंक्ति में 2 से 5 रोबोट का परीक्षण करें। सफाई चक्र के दौरान सिग्नल हैंडऑफ की जांच करें; पैकेट लॉस 2% से नीचे रहना चाहिए।
- सप्ताह 4: फुल फ्लीट कमीशनिंग और लोड बैलेंसिंग। प्लांट भर में फ्लीट को स्केल करें। निकटता के आधार पर रोबोट को गेटवे असाइन करें और 50MW+ प्लांट के लिए VLAN विभाजन का उपयोग करें।
यह अनुक्रम सुनिश्चित करता है कि डेटा-भारी कार्य प्रदर्शन को कम न करें। स्वचालित सफाई प्रणालियों से अपडेट या लॉग प्लांट को धीमा नहीं करेंगे। मैं राजस्थान या गुजरात में साइट के किसी भी बदलाव के लिए हर 90 दिनों में नेटवर्क की जांच करने की सलाह देता हूँ।
O&M इंजीनियरों के लिए कार्यान्वयन चेकलिस्ट
5MW से 10MW प्लांट को कमीशन करते समय इस चेकलिस्ट का उपयोग करें:
- स्पेक्ट्रम क्लियरेंस: पैकेट लॉस से बचने के लिए गेटवे को मौजूदा SCADA वाई-फाई से बाहर के चैनलों पर सेट करें।
- नोड रिडंडेंसी: बिजली में उतार-चढ़ाव के बाद रिकवरी में मदद के लिए हर मास्टर गेटवे पर बैटरी बैकअप स्थापित करें।
- सिग्नल कवरेज मैप: हर पंक्ति के अंत में RSSI की जांच करें; मानों को -75 dBm से ऊपर रखें।
- VLAN आइसोलेशन: रोबोट ट्रैफ़िक को एक अलग VLAN पर रूट करें ताकि डायग्नोस्टिक डेटा ग्रिड को धीमा न करे।
- फर्मवेयर सिंक्रोनाइज़ेशन: चरम धूप के दौरान बैंडविड्थ को संरक्षित करने के लिए कम रोशनी के घंटों के दौरान अपडेट निर्धारित करें।
- रूटीन कनेक्टिविटी ऑडिट: वनस्पति या साइट में बदलाव के लिए हर 90 दिनों में सिग्नल तीव्रता की जांच करें।
इन प्रोटोकॉल का पालन करने से बड़ी साइटों पर रोबोटिक सफाई प्रणालियों को प्रबंधित करने में मदद मिलती है। पैकेट दरों और सिग्नल-टू-नॉइज़ अनुपात की निगरानी करके, आप दोषों को जल्दी पकड़ सकते हैं और सोइलिंग से होने वाले नुकसान को रोक सकते हैं। स्वचालित सफाई का उपयोग करने वाली टीमों के लिए, ये सुरक्षा उपाय अनिवार्य हैं।
प्लांट प्रबंधकों को आगे क्या करना चाहिए
- RF ऑडिट आयोजित करें: इनवर्टर या सेंसर से हस्तक्षेप खोजने के लिए साइट-व्यापी स्पेक्ट्रम सर्वे के लिए एक विशेषज्ञ को बुलाएं।
- RFP में नेटवर्क संगतता निर्दिष्ट करें: यह सुनिश्चित करने के लिए कि रोबोट वास्तव में 5MW+ साइटों पर काम करते हैं, औद्योगिक RF प्रोटोकॉल संगतता की आवश्यकता रखें।
स्रोत और आगे पढ़ने के लिए
अक्सर पूछे जाने वाले प्रश्न
5MW पैमाने पर सोलर रोबोट फ्लीट्स के लिए वायरलेस मेश नेटवर्किंग की आवश्यकता होती है। हब-एंड-स्पोक मॉडल से हटकर सेल्फ-हीलिंग मेश टोपोलॉजी अपनाएं।
मौजूदा SCADA या स्ट्रिंग-मॉनिटरिंग सिस्टम के साथ हस्तक्षेप को रोकने के लिए, आपको मेश नेटवर्क और मौजूदा प्लांट आवृत्तियों के बीच कम से कम 20dB का सिग्नल सेपरेशन बनाए रखना होगा।
भारत में बड़े पैमाने की संपत्तियों के लिए एक विकेंद्रीकृत मेश आर्किटेक्चर आवश्यक है ताकि विस्तृत और धूल भरे स्थलों पर विश्वसनीय संचार बना रहे, जहाँ पारंपरिक स्टार-टोपोलॉजी वाई-फाई सिग्नल तेजी से कमजोर हो जाते हैं।
विश्वसनीयता को सब-GHz बैंड्स (जैसे LoRa) का उपयोग करके लंबी दूरी के कमांड सिग्नल के लिए और उच्च बैंडविड्थ टेलीमेट्री के लिए 2.4GHz का उपयोग करके प्राप्त किया जाता है, जबकि वास्तविक समय के कमांड और नियंत्रण के लिए एंड-टू-एंड विलंबता (latency) को 200ms से कम रखा जाता है।