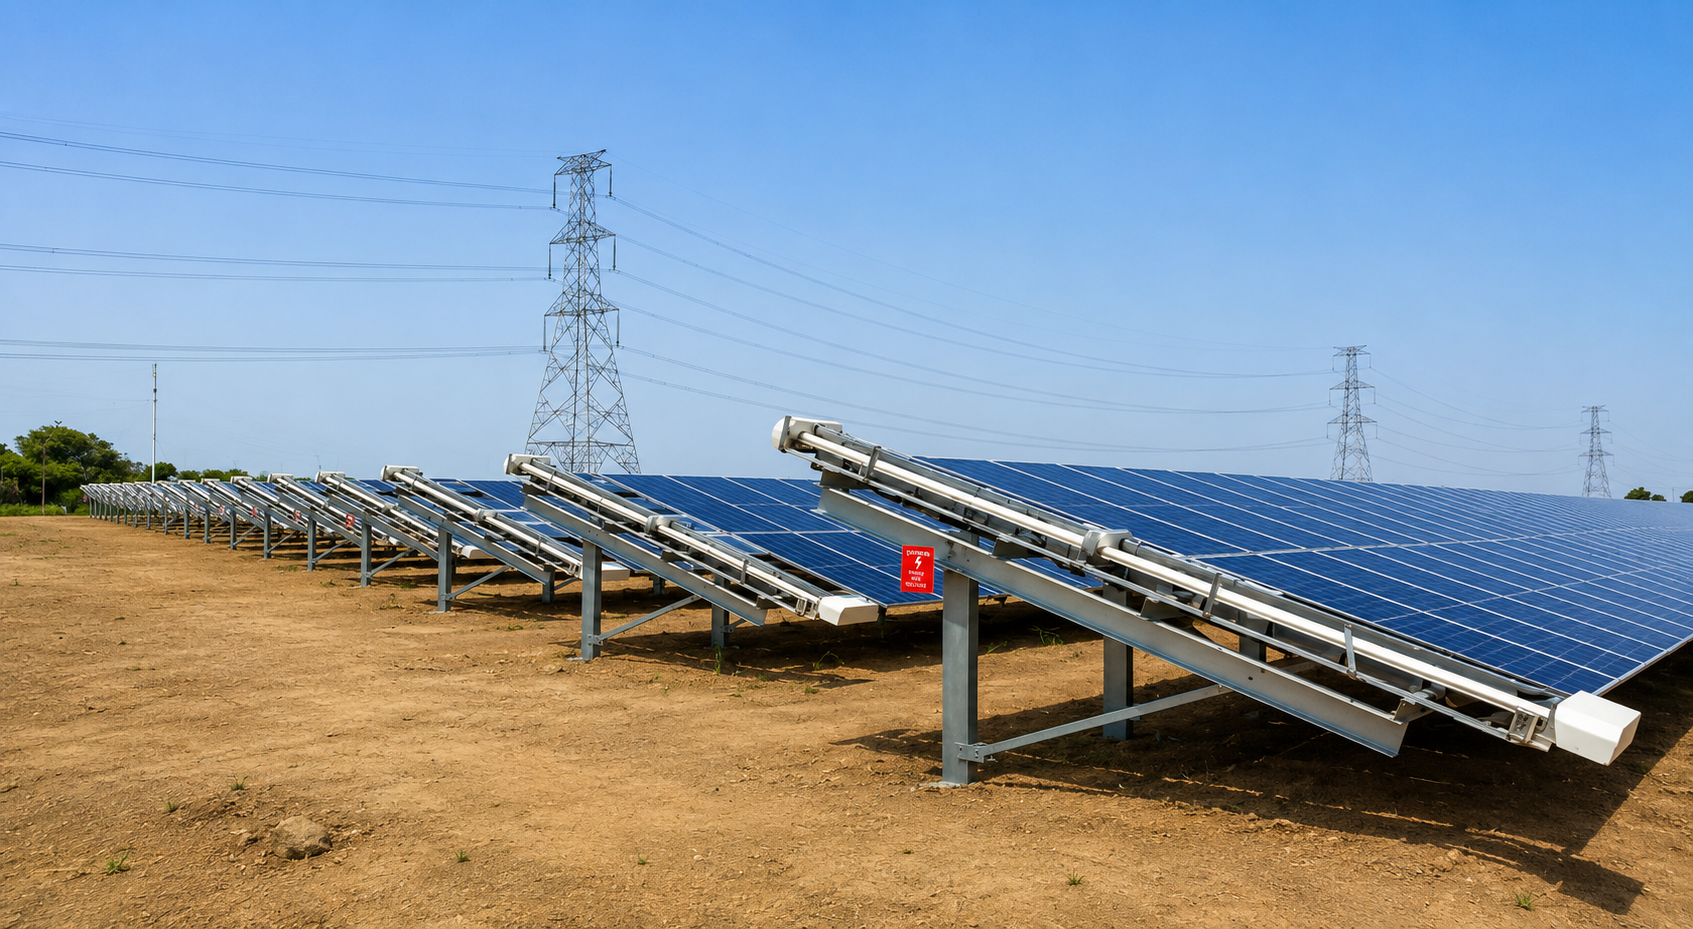
プラントマネージャー向け概要
5MW以上の発電所において、乾式太陽光パネル清掃ロボットの導入は単なるハードウェアの購入ではなく、手作業からデータ駆動型のオペレーションへの転換を意味します。これを成功させるには、サイトのインフラストラクチャと正確な汚れデータに焦点を当て、エネルギーの回収と水資源の無駄を削減する必要があります。本ガイドでは、資産をリスクにさらすことなく、これらのシステムを導入する方法を解説します。
- インドの乾燥地域における一般的な効率低下: 15%~30%
- 最適な清掃開始基準: 日次汚れ率0.5%~1.0%またはPR低下時。
- 導入要件: ロボットが通過するためのモジュールレールおよびフレームのクリアランスの事前監査。
- 統合の成果: 5MW以上のサイトにおける水使用量の削減とPRの安定化。
大規模サイトの管理には統合上の課題が伴います。ロボットの機動性を、特定の架台構造や列の長さに適合させる必要があります。Sunlight Panels: O&M Strategies and Soiling Mitigation in India(太陽光パネル:インドにおけるO&M戦略と汚れ対策)で見てきたように、ラジャスタン州やグジャラート州のような高粉塵地域では、自律型システムが不可欠です。現地の土壌に対してハードウェアがどのように動作するかをパイロットテストで確認してください。予測汚れモデルに関する当社の分析では、AQI(大気質指数)データが清掃スケジュールの最適化にどのように役立つかを示しています。自動化は労働リスクを低減し、粉塵シーズン中も安定した性能を維持します。
導入前評価:インフラおよびモジュールの適合性
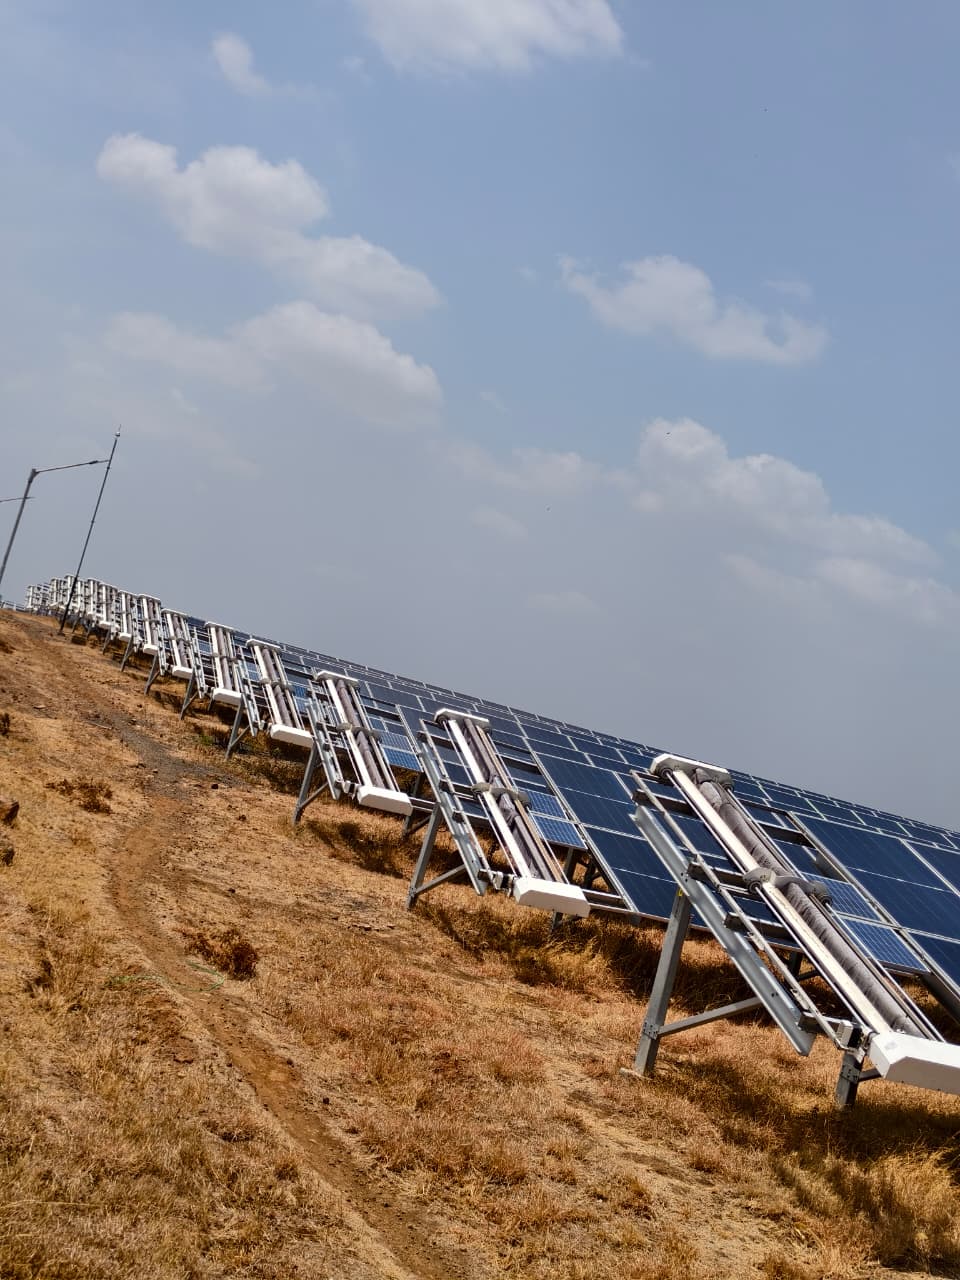
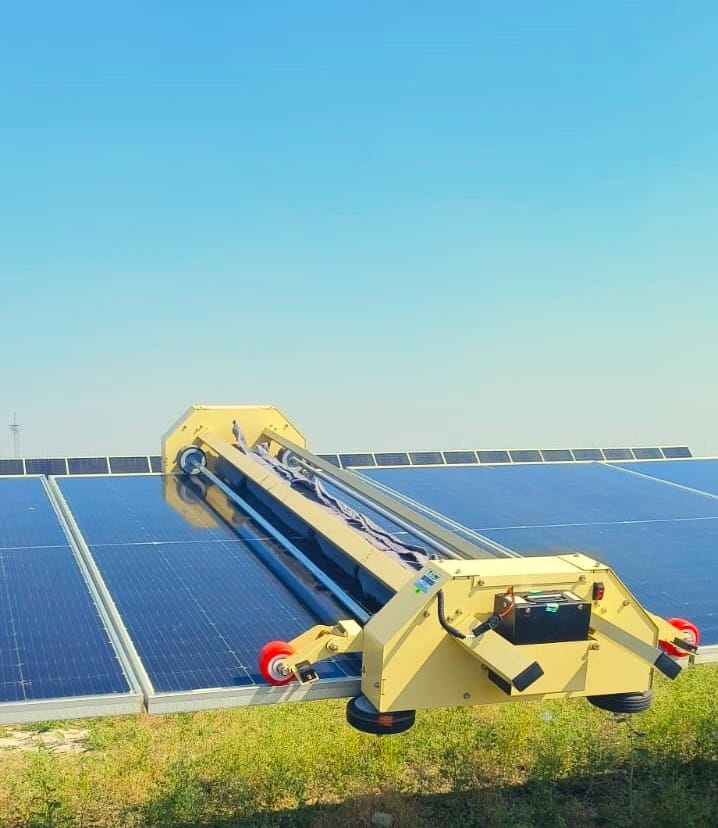
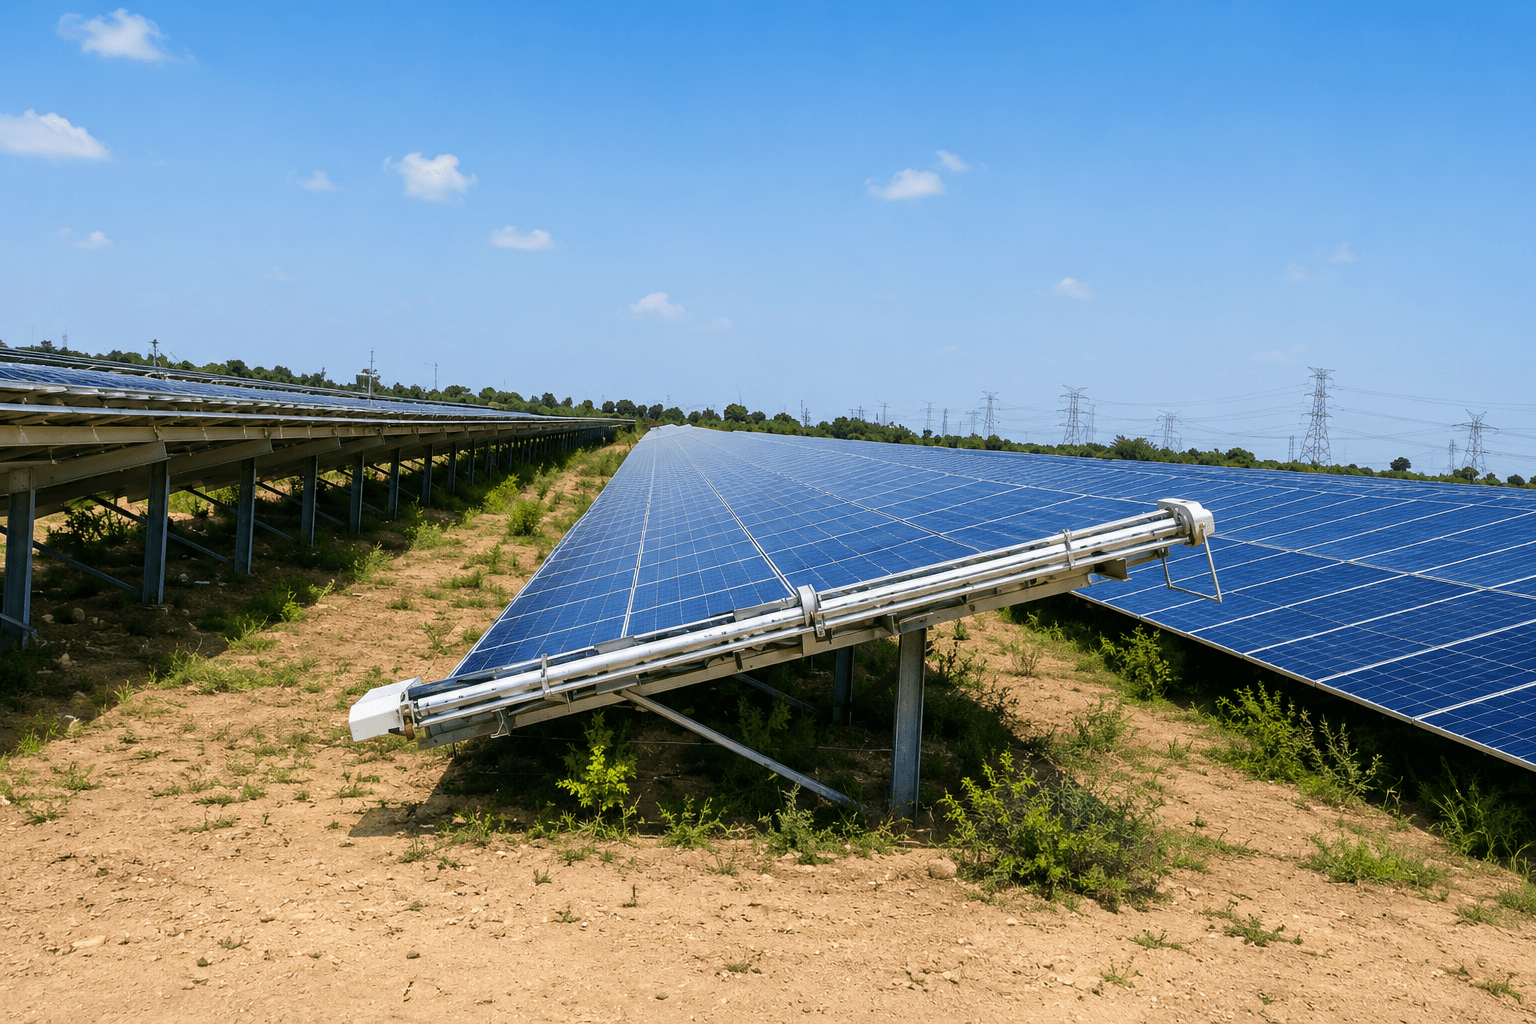
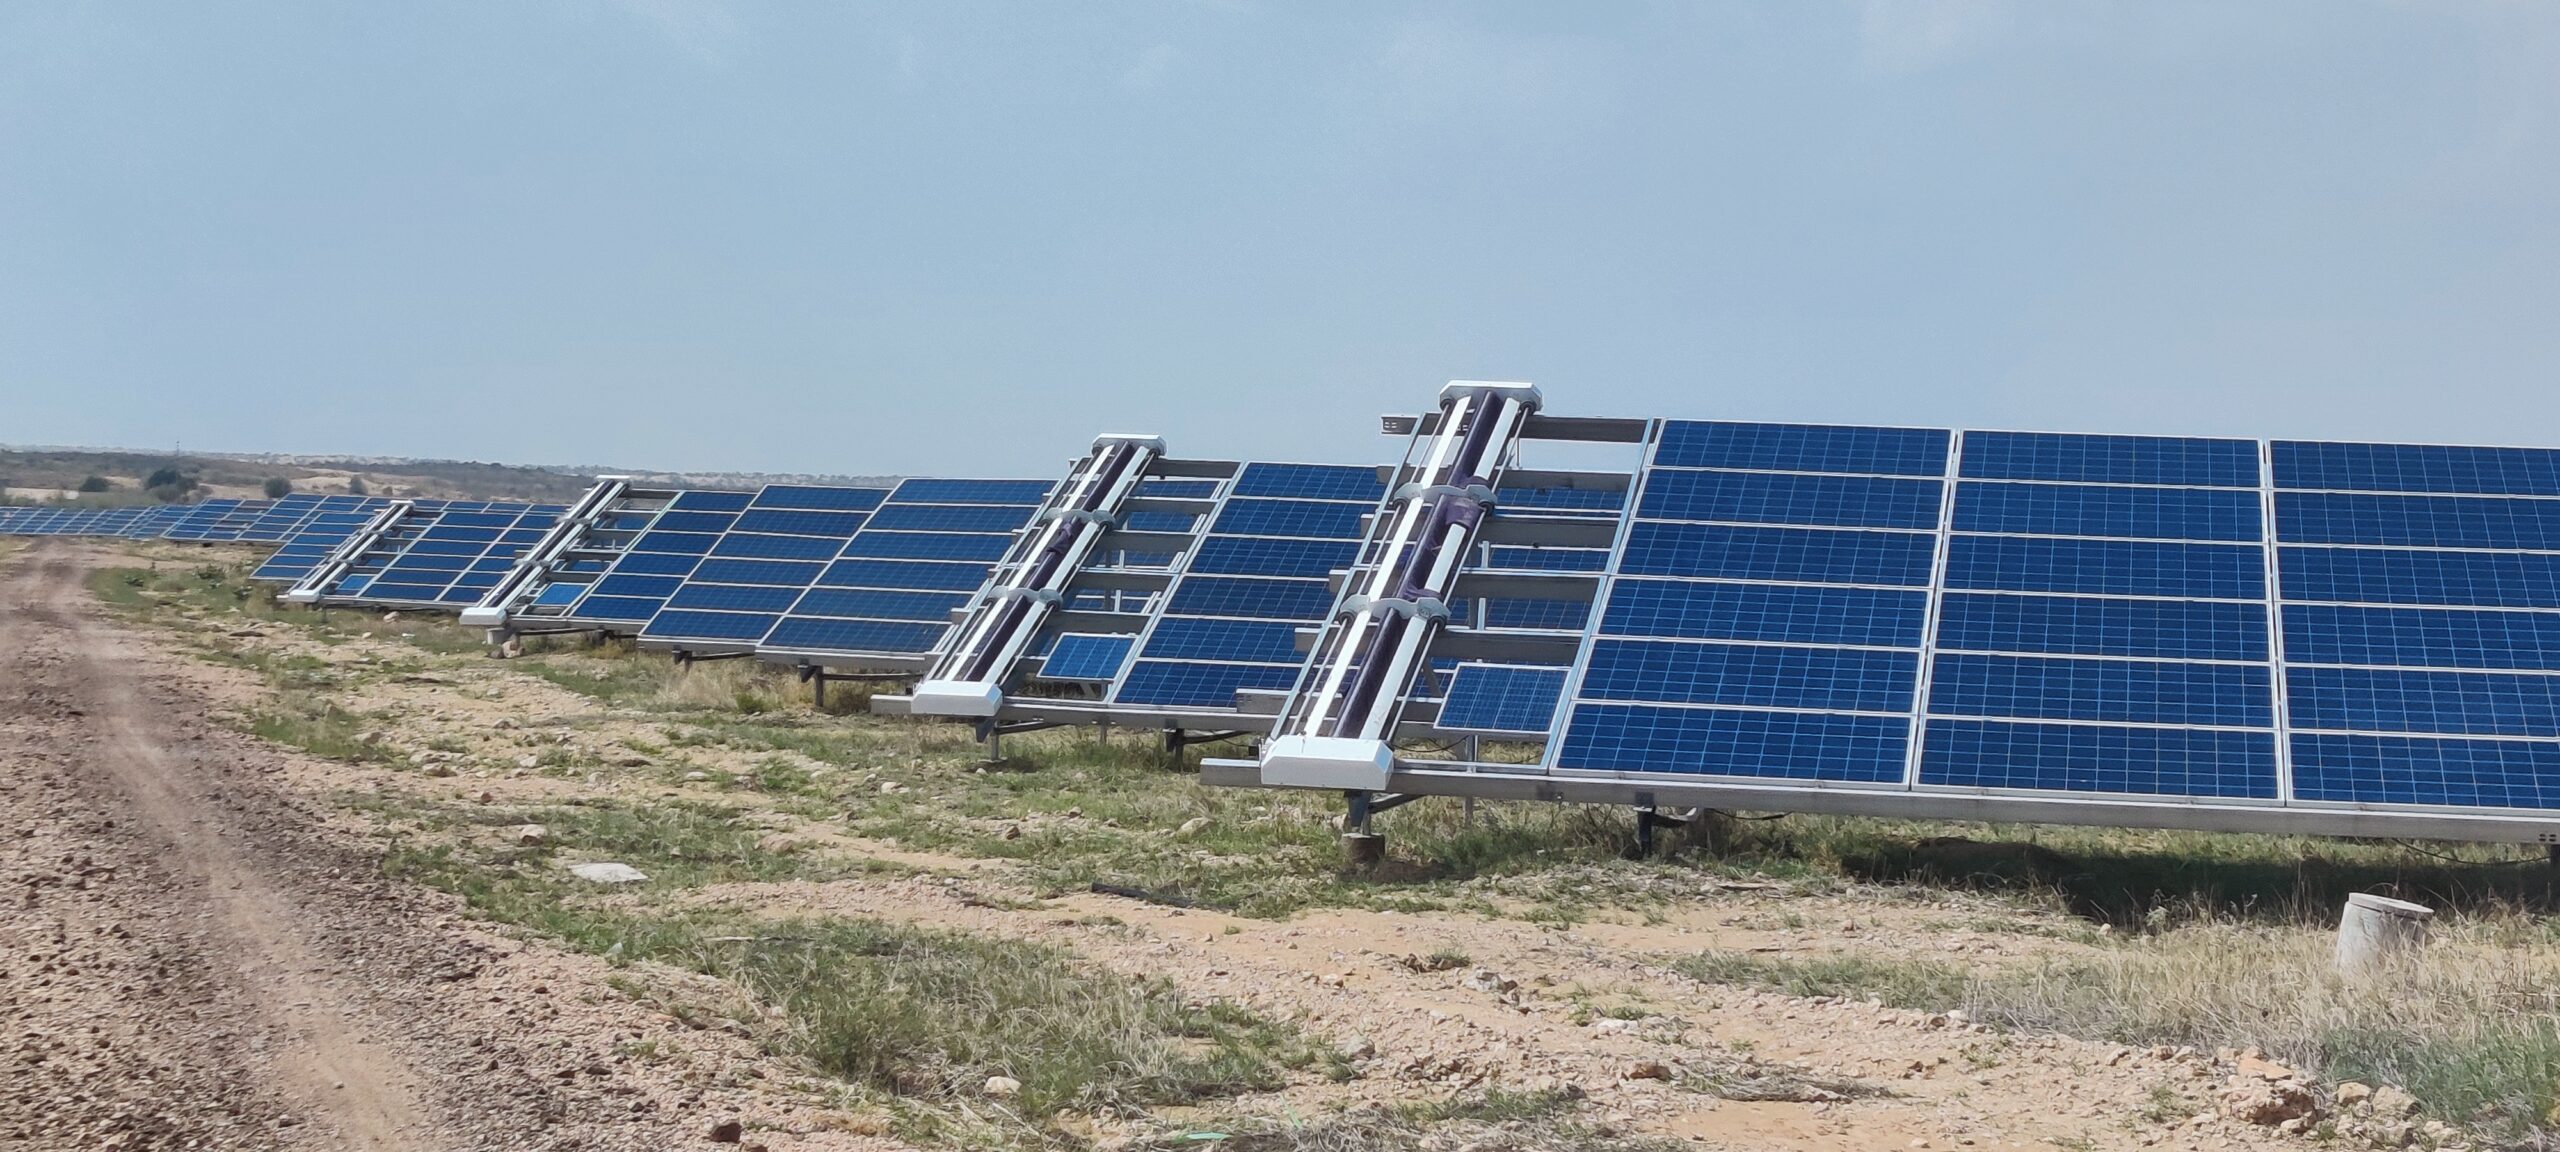
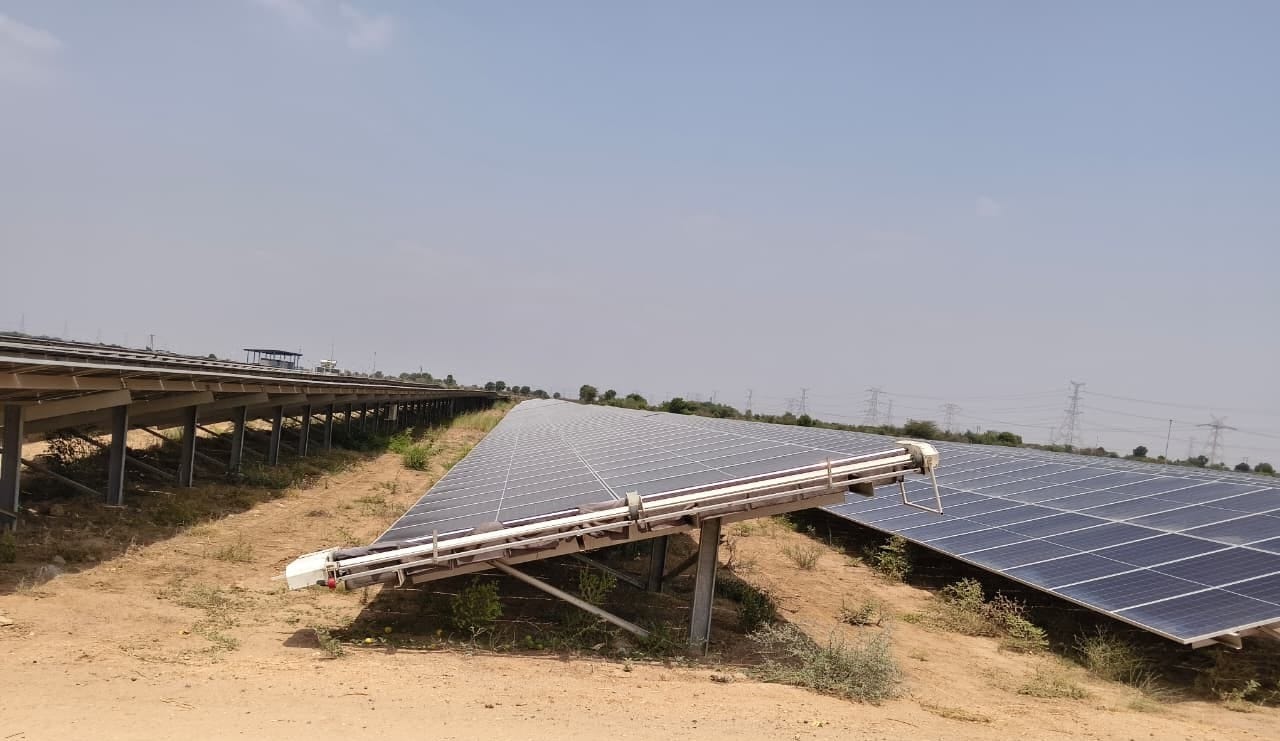
導入を決定する前に、必ずサイト全体の監査を行ってください。アレイの形状を完全に把握し、列の長さ、間隔、および地盤の平坦度を確認する必要があります。5MW以上のユーティリティ規模のサイトでは、GLYDEやNYUMAのようなロボットがスタックせずに列間を移動するための特定のクリアランスが必要です。単軸トラッカーを使用している場合は、傾斜範囲を確認してください。また、完全自動化された移動を目指す場合は、列の終端キャップがCRADYLのようなドッキングステーションをサポートできるかも確認してください。
機械的な故障を避けるため、以下の技術仕様に注意してください。
- 列間のクリアランス: 特にラジャスタン州のような場所では、熱膨張とロボットの幅を考慮した列間の隙間を確保してください。
- モジュールフレームの設計: フレームのプロファイルがロボットのロック機構と適合し、破損が発生しないことを確認してください。
- 傾斜角の制限: サイトの傾斜角が、ロボットの許容範囲を超えていないことを確認してください。
- 障害物のマッピング: 現場を歩き、ロボットの経路を妨げる可能性のあるケーブル、インバーターボックス、または破片がないか確認してください。
レイアウトが複雑な場合は、まず1MWのブロックでパイロット導入を試してください。これにより、ポートフォリオ全体のリスクを冒すことなく、チームが清掃経路とNECTYRの接続性をテストできます。パイロット導入は、トラッカーモーターやサイトの排水溝との干渉を早期に特定するのに役立ちます。ハードウェアを事前に監査することで、モジュールと装置の両方を保護できます。
MW規模の既存レイアウトへの乾式太陽光パネル清掃ロボットの統合方法
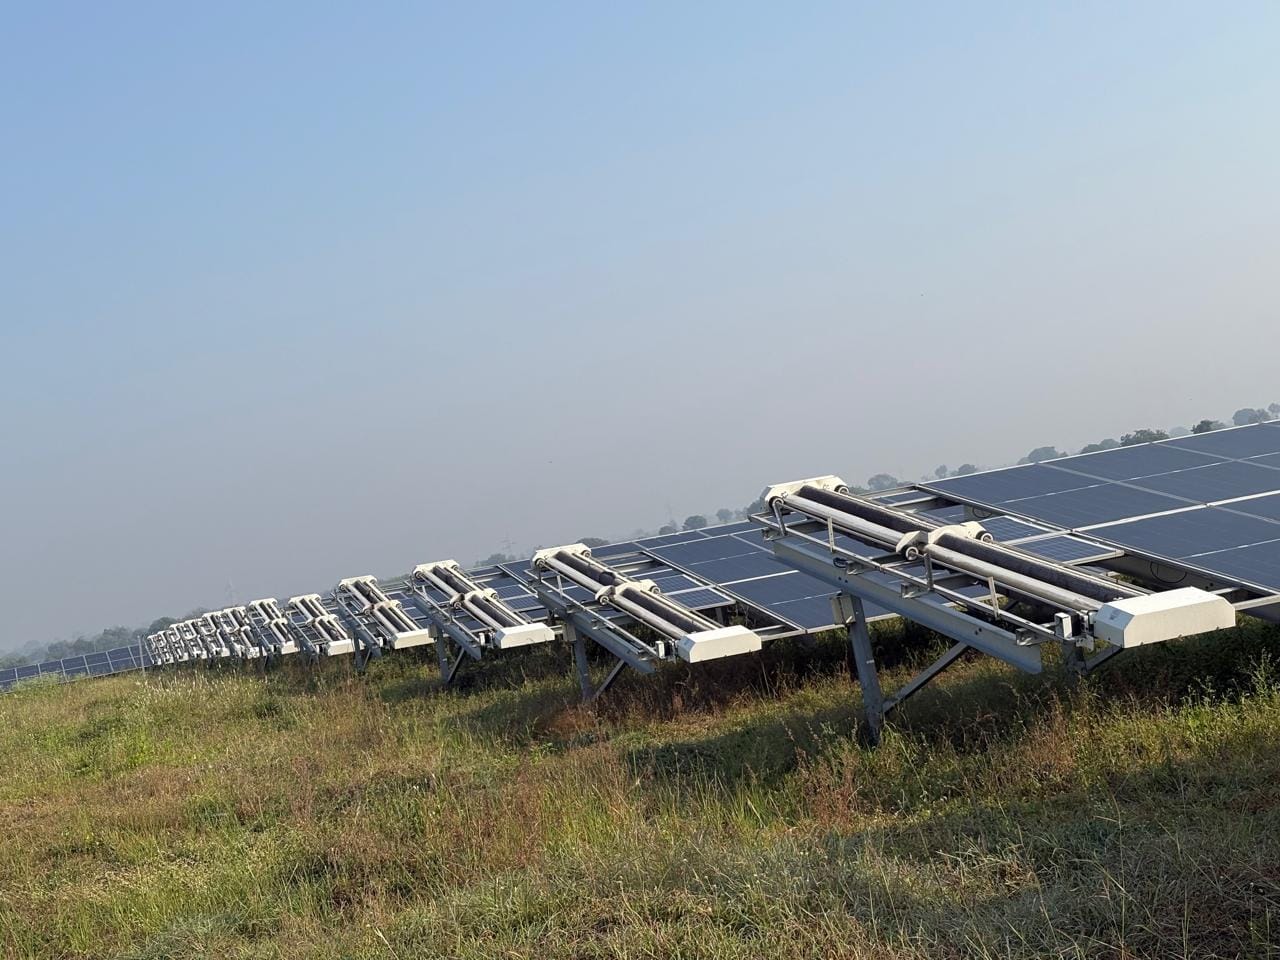
乾式太陽光パネル清掃ロボットの統合には、サイト設計を尊重した確実な計画が必要です。固定架台であれ単軸トラッカーであれ、ロボットの経路を特定の架台システムにマッピングする必要があります。5MW以上のサイトでは、導入の標準化が手作業からの脱却への近道です。トラッカーサイトでは、GLYDE-XやNYUMA-Xのようなロボットは、-52°から+52°の全回転範囲にわたって動作しながら、定常的な接触を維持する必要があります。
スムーズな導入のために以下のステップに従ってください。
- パイロットフェーズ: 1MWのブロックで1台から開始してください。スケールアップする前に、障害物検知とドッキングを調整します。
- 列間移動のロジスティクス: 道路や排水溝で列が分断されている場合は、CRADYLドッキングステーションを使用してください。これにより、人が移動させることなく、ロボットが列間を移動できるようになります。
- 通信ハンドシェイク: NECTYRフリートポータルをSCADAまたはプラントソフトウェアにリンクしてください。これにより、メンテナンス中や悪天候時に清掃を一時停止できます。
- 電源供給の調整: 充電設定を確認してください。バッテリーの健康を維持するため、安定した太陽光充電が可能な場所にドッキングステーションを設置してください。
ロボットフリートは、プラント制御システムの他の部分と同様に扱ってください。それがモジュールやハードウェアの損傷を最小限に抑える最善の方法です。長期的な稼働時間を維持するためには、信頼性の高い清掃経路とドッキングポイントは不可欠です。また、粉塵の多いサイトは極度の高温や強風にさらされており、ナビゲーションや速度に影響を与える可能性があることに留意してください。これらのステップに従うことで、資産価値を保護しながら99%の清掃効率を達成できます。
清掃トリガーの定義:汚れの閾値とパフォーマンス比(PR)への影響
清掃を勘に頼るべきではありません。ユーティリティ規模のO&Mでは、すべての決定がデータに裏打ちされている必要があります。5MW以上のプラントでは、固定スケジュールでの清掃はリソースの無駄であり、過剰な清掃やエネルギー損失につながります。ラジャスタン州やグジャラート州では、PR低下は15%から30%に達し、日々の低下率は0.5%から1.0%の間で推移することが一般的です。
リアルタイムデータを使用してスマートなトリガーを設定してください。基準モジュールとアレイの残りの部分の出力ギャップを監視し、清掃のベストタイミングを見極めます。回収した余剰エネルギーが清掃コストを確実にカバーできるようにする必要があります。大規模サイトでは、毎日すべての列を清掃することは、めったに効率的ではありません。
トリガー設定のベストプラクティスは以下の通りです。
- 汚れ損失の閾値: ブロック内のPR低下が2%~3%に達したときにフル清掃パスを開始します。
- AQIおよび天候の統合: 高いAQIによって激しい粉塵が予測される場合は、即座に再汚染されるのを避けるため、清掃を一時停止します。
- リソース加重スケジュール: 道路やフェンスに近いブロックはアレイの中央部よりも汚れやすいため、優先的に対応します。
- 季節的な調整: PRを安定させるため、粉塵のピーク月には清掃頻度を40%引き上げます。
これらの指標を追跡し、信号を自動化するためにNECTYRを使用してください。これにより、ロボットは収益性が高い場合にのみ稼働し、回収収益が摩耗やエネルギーコストを上回るようになります。これらの閾値を早期に設定することで、地域の風や土壌パターンに適応できるスケーラブルな戦略が構築され、スケジューリングの不備による発電ギャップを防ぐことができます。
運用ロジスティクスの管理:スケジューリングとサイト全体の展開
5MW以上のサイトでロボットフリートを運用するのは、大規模な物流タスクです。単なるハードウェアの問題ではなく、地形、列の長さ、電力網を考慮する必要があります。インドの大規模サイトにおいて成功を収めるかどうかは、列間移動と電力ニーズをどのように処理するかにかかっています。計画がなければ、手作業によって自動化で得られた利益はすぐに失われてしまいます。
スケールを管理するために以下の戦略を使用してください。
- ハブ・アンド・スポーク展開: レイアウトに基づいてプラントをセクターに分割し、移動時間を節約するために各セクターに特定のフリートを割り当てます。
- ドッキングステーションの設定: 50MW以上のサイトでは、自律的な移動を可能にするために列の端にCRADYLシステムを設置します。
- ネットワーク化されたフリート管理: NECTYRまたはSCADAを使用して、すべてのロボットを監視します。リアルタイムログは、スタックしたユニットや障害が深刻化する前に特定するのに役立ちます。
- エネルギー管理: 最適な充電時間に清掃を行います。グリッド電力を節約するため、日照の少ない時間帯にロボットをドッキングさせるのが最善です。
- サポート体制の整備: ファームウェアの更新やセンサーの清掃などを処理するために、ロボットインフラ5MWごとに1名のO&M技術者を配置することを計画してください。
これらの管理策により、運用が予測可能になります。フリートをO&Mスタックの核心部分として扱うことで、事後的な清掃から予防的な管理へと移行できます。これこそが、インドで高い稼働率目標を達成し、投資が長期的な利回りをもたらすことを保証する唯一の方法です。
乾式太陽光パネル清掃ロボットは高効率モジュールに対して安全か?
TOPConやHJTのような最新のモジュールは、誤った清掃習慣によって台無しになる可能性のある敏感な反射防止コーティング(ARC)を備えています。乾式太陽光パネル清掃ロボットは、研磨工具、不均一な圧力、またはガラスを腐食させる可能性のある硬水に頼ることが多い手作業による清掃よりも、実際には安全です。乾式システムは、制御された圧力と特定の素材を使用して、ストレスを最小限に抑えます。
モジュールの保証を維持するために、以下の安全基準に従ってください。
- 素材の適合性: デリケートなARC層への微細な傷を防ぐため、マイクロファイバーや柔らかいPBTブラシなどの清掃メディアを使用してください。
- 接触圧力の校正: ロボットの下向きの力を調整できるようにしてください。10MW以上のプラントでは、フレームを損傷せずに粉塵を除去できているかを確認するためにテストが必要です。
- 障害物検知: ロボットがジャンクションボックス、ケーブル、またはモジュールクリップに衝突するのを防ぐため、エッジセンシング技術を備えたシステムを使用してください。
- TÜVおよび規制基準: 第三者認証を受けた機器を使用してください。これにより、メーカーの保証監査が大幅に容易になります。
自動化により、重機や化学洗浄剤に伴うリスクを排除できます。技術的なハードウェアの詳細については、洗浄技術に関する当社のインサイトをご覧ください。適切なブラシの選択は、モジュールを長期的に健全に保つために不可欠です。これらのプロトコルに従うことで、表面の劣化やマイクロクラックを防ぎながら、99%の効率を維持できます。
メガソーラーのO&M統合における重要なポイント
- 段階的な導入: スケールアップする前に、特定の地域の地理的条件や塵埃レベルがシステムにどのような影響を与えるか、まずはパイロットエリアで試験運用してください。
- データ駆動型のトリガーを優先: 洗浄サイクルをリアルタイムのSCADAおよび汚れデータと連動させることで、収益を最大化します。
- インフラへの投資: CRADYLのようなドッキングソリューションを活用し、人件費の削減と稼働率の向上を実現します。
- 厳格な安全基準の維持: HJTやTOPConのコーティングを保護するため、接触部材と圧力を常に監視してください。
- フリート管理ソフトウェアの活用: NECTYRを使用してバッテリーの健全性とステータスを管理することで、手作業による負担を60%削減できます。
ソースおよび参考文献
よくある質問
5MW以上の施設に水を使わない洗浄ロボットを導入するには、新しいアプローチが必要です。手作業による洗浄から、データ主導型の自律モデルへと移行しなければなりません。
主な要件は、ロボットが移動するために必要なレールと架台のクリアランスが十分であるかを確認するためのインフラ監査です。また、管理者は現地の土壌組成や既存の架台構造とハードウェアがどのように相互作用するかを検証するために、パイロットテストを実施する必要があります。
水を使わない洗浄は、インドの乾燥地域で一般的に発生する塵による15%から30%の効率低下を抑制することで、パフォーマンス比を安定させるのに役立ちます。日々の汚れ率が0.5%から1.0%に達した時点で洗浄サイクルを開始することで、発電所は水への依存を減らしながら安定した出力を維持できます。
はい、可能ですが、統合は特定の列の長さと架台構造の互換性に依存します。管理者は、ロボットのハードウェアがモジュールの整合性や既存のトラッカーの動作を損なうことなく、アレイの形状を安全にナビゲートし、列間を移動できることを確認する必要があります。