クイックアンサー:バッテリーとロボットのメンテナンス計画
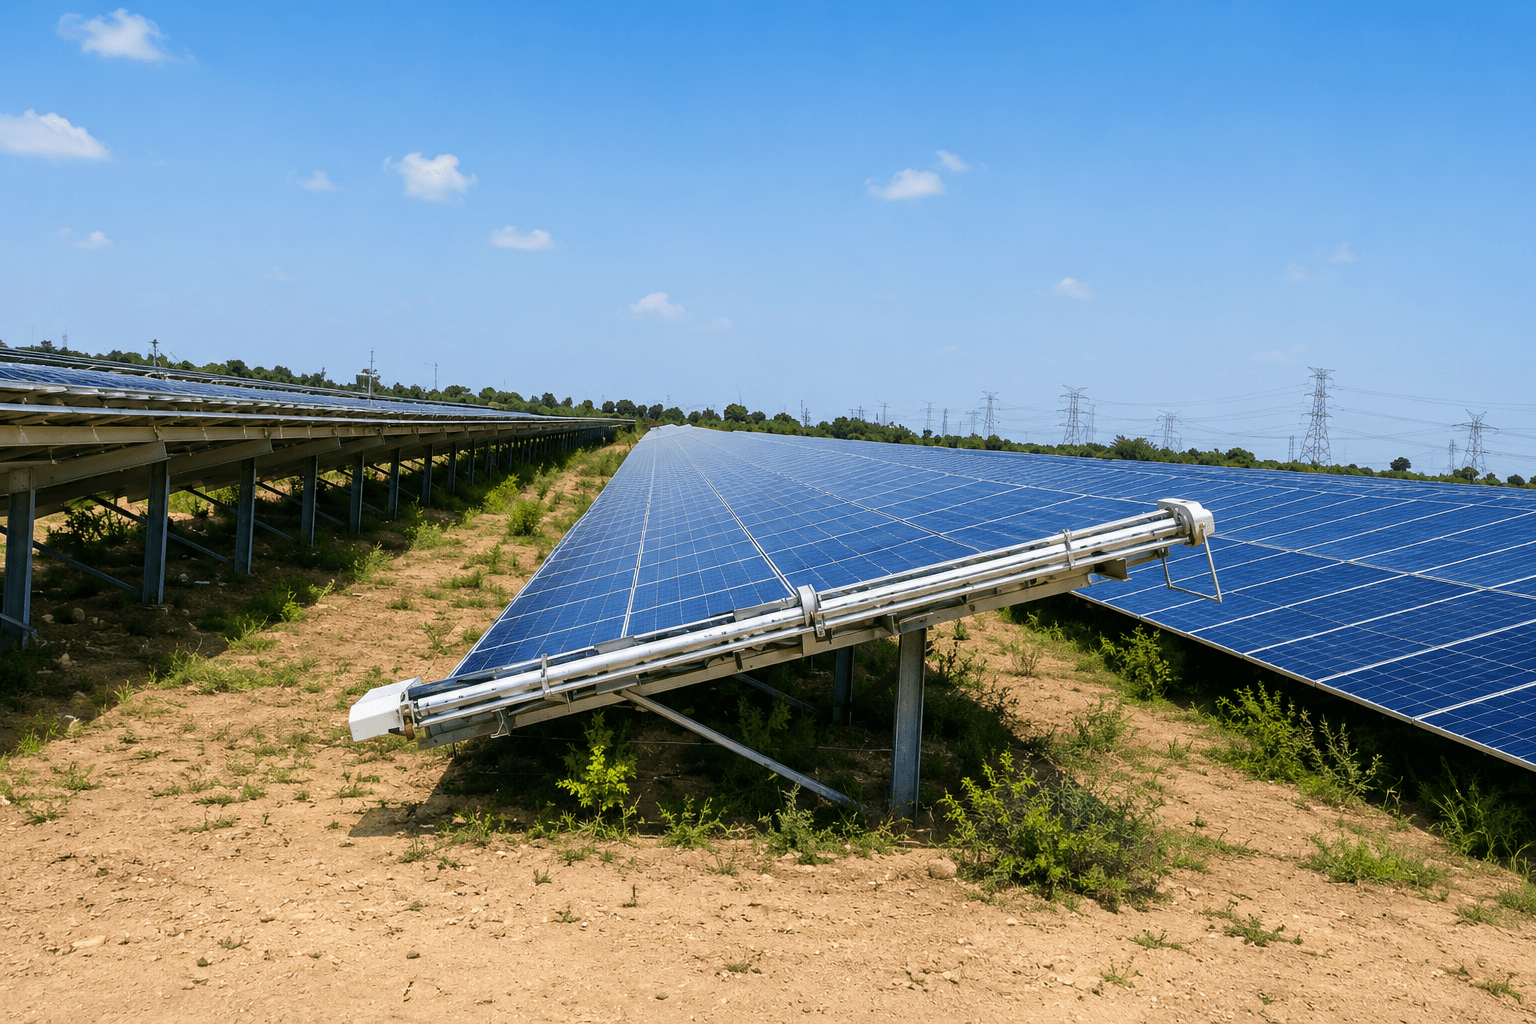
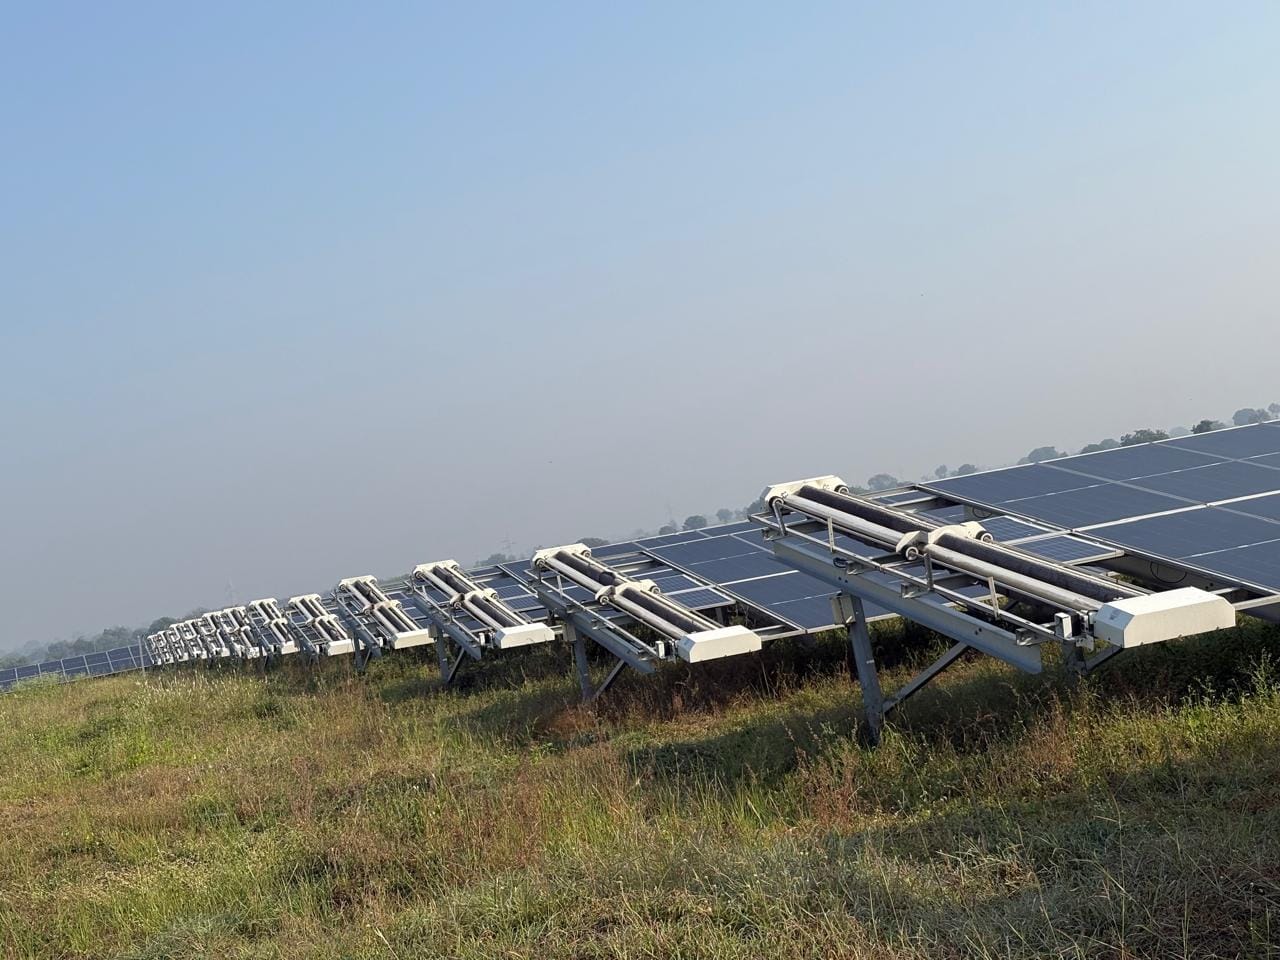
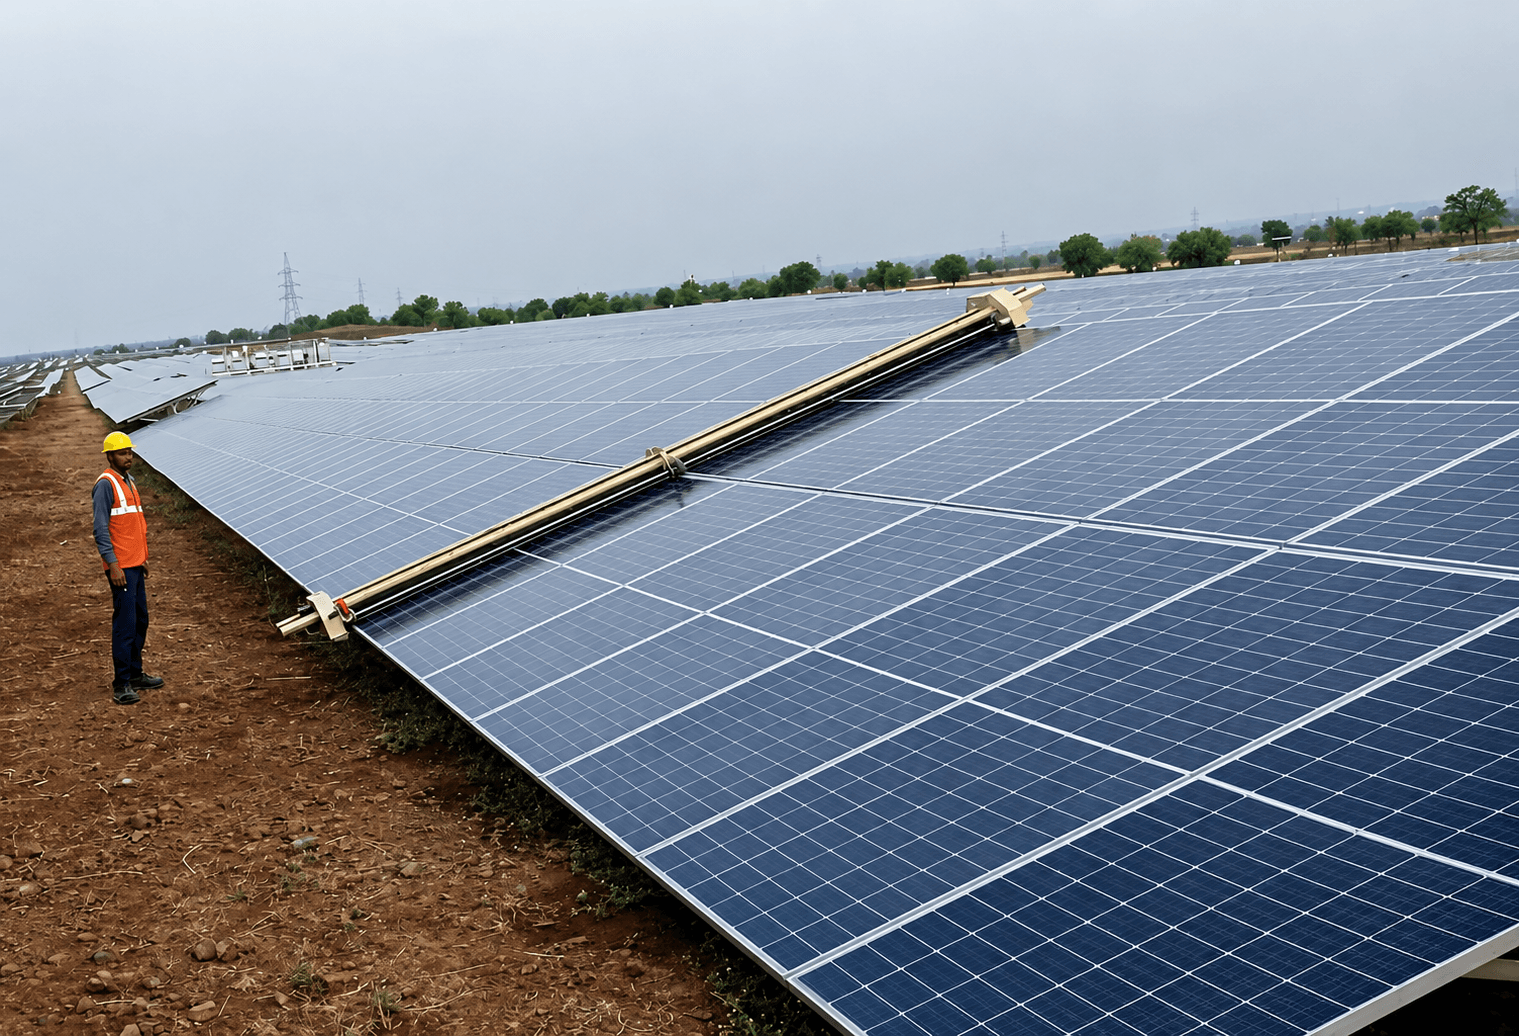
太陽光発電パネル洗浄ロボット群の適切なメンテナンス計画は、システムの稼働率を高め、O&Mコストの予測可能性を確保します。アセットマネージャーは、サイトのパフォーマンス比(PR)目標を維持するために、定期的なバッテリー交換、駆動システムの機械的検査、およびソフトウェアアップデートを考慮に入れる必要があります。統合型フリート管理システムを活用することで、バッテリーサイクルを正確に追跡し、汚れが激しい時期の予期せぬダウンタイムを防ぐ予防保全のトリガーを設定できます。
- 産業用洗浄ロボットの一般的なバッテリー寿命は、サイクル深度や現地の周囲温度に応じて3〜5年です。
- ロボット総CAPEX(設備投資額)の5%〜8%を、バッテリー交換やブラシの劣化を含む予備部品費用として毎年予算計上してください。
- インドのメガソーラーサイトにおける汚れによる損失は15%〜30%に達する可能性があります。ターゲットを絞った洗浄により、PRを安定して2%〜5%改善できます。
- 自動乾式洗浄による水消費量の削減は、モジュール1枚あたり2〜5リットルの節水が可能であり、O&Mにおける給水車のコストを大幅に削減します。
インドでは、太陽光発電パネル洗浄ロボットのバッテリーをどのくらいの頻度で交換すべきですか?
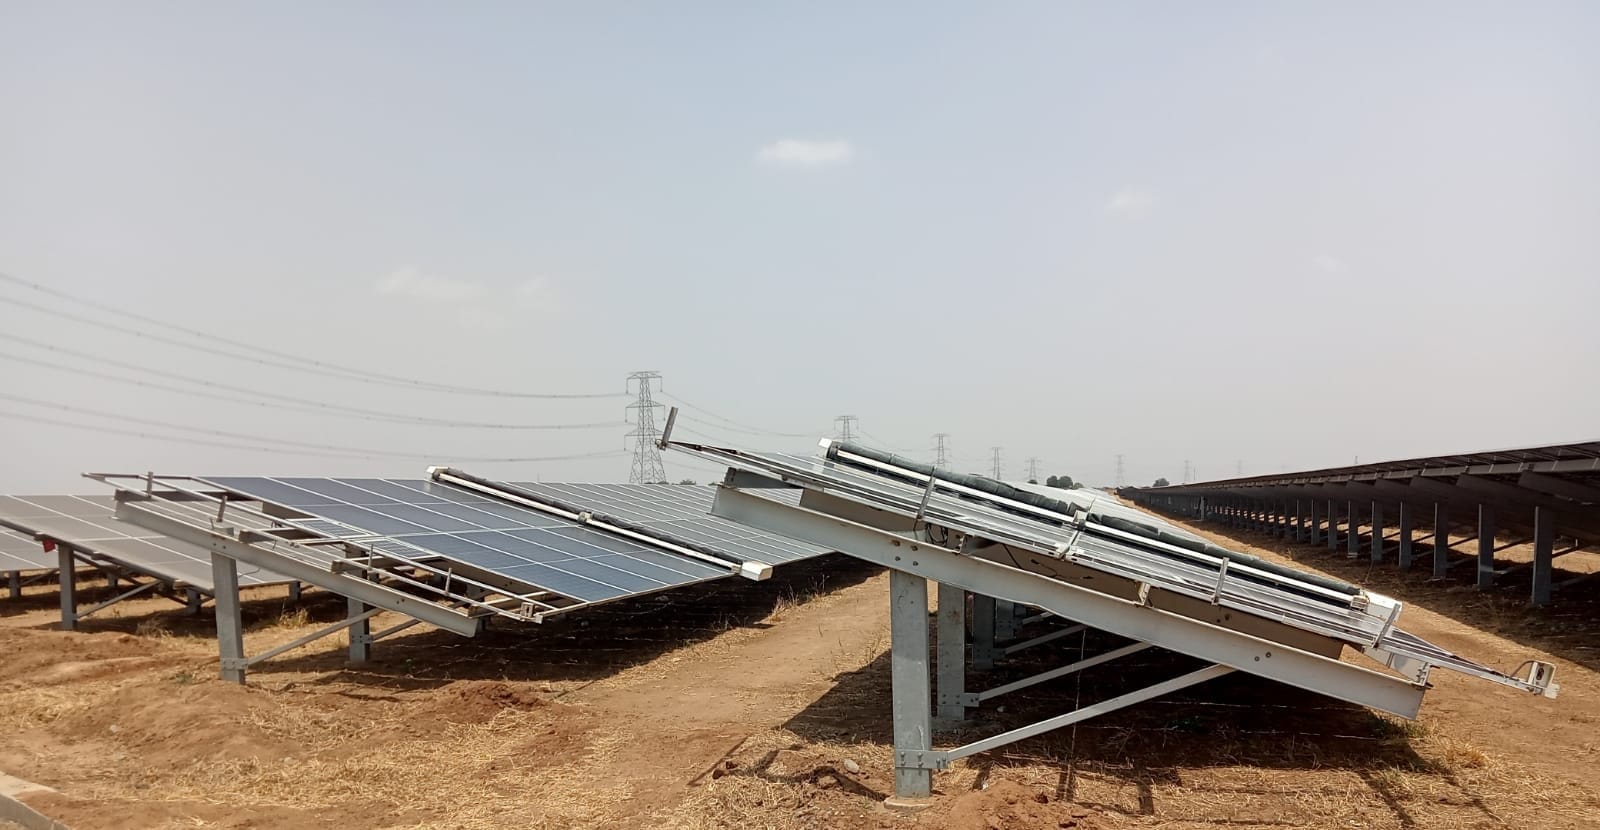
インドにおける洗浄ロボット用バッテリーの交換サイクルは、ラージャスターン州やグジャラート州のような高日射量地域における過酷な周囲温度の影響を強く受けます。標準的なリチウムイオンパックの定格寿命は3〜5年ですが、運用の激しさによっては、より短いメンテナンス間隔が必要となります。50 MWのサイトでロボットが毎日長距離を移動する場合、累積放電サイクルが劣化を加速させるため、18か月ごとに予防的なバッテリー容量テストを行う必要があります。
現場の温度が40°Cを超える場合、バッテリーの化学特性に対する熱ストレスのリスクが高まり、急速な容量低下を招く恐れがあります。O&Mチームは、NECTYRのようなフリート監視ポータルを活用し、個々のロボットのバッテリー状態をリアルタイムで追跡すべきです。蓄電容量が低下しているユニットを故障前に特定することで、交換バッテリーのコストを上回るような発電損失を防ぐことができます。これらのライフサイクルチェックを年次の洗浄ロボットメンテナンス計画に組み込むことで、ロボットが現場で動けなくなった際に発生する突発的な交換コストを回避できます。
インドの一般的な100 MWサイトでは、熱管理が実施されない場合、最初の600サイクル後にバッテリー性能が15%低下することがよくあります。ロボットを日陰のドッキングゾーンに保管することで、交換までの期間を約12か月延長できます。36か月のサイクルを48か月に延長することで、遠隔地の砂漠エリアにおける調達や現地設置の物流コストを考慮すると、長期的なOPEX(運用コスト)を約20%削減可能です。
極端な日射地域に向けたバッテリー化学の評価
適切なバッテリー化学の選択は、O&M予算と洗浄ロボットの運用能力の両方に影響を与える戦略的な決定です。リン酸鉄リチウム(LiFePO4)は、その熱的安定性とサイクル寿命から現在業界標準となっていますが、一部のメーカーは高温耐性のためにチタン酸リチウム(LTO)の試験を行っています。これらの技術間のトレードオフを理解することで、プラントマネージャーは交換間隔を最適化できます。
バッテリー技術の比較分析
| バッテリータイプ | サイクル寿命(期待値) | 耐熱性 | 交換間隔 |
|---|---|---|---|
| 標準リチウムイオン | 800〜1,200サイクル | 中程度 | 24〜36か月 |
| LiFePO4 | 2,000〜3,000サイクル | 高い | 48〜60か月 |
| LTO | 5,000サイクル以上 | 極めて高い | 72か月以上 |
極端な暑さの地域にあるサイトでは、LiFePO4やLTOセルの初期コストの差額は、通常、運用開始から2年以内に回収できます。バッテリー交換のために現地へ向かう頻度を減らすことで、メンテナンスの物流に伴う隠れた人件費を大幅に削減できます。さらに、バッテリー管理システム(BMS)のロジックが高度化するにつれ、暑い気候下でセルを効果的にバランス調整することが、健全性(SoH)指標の維持につながり、猛暑時に標準的なセルで見られる電圧の不安定な挙動を防ぐことができます。
予備部品調達のためのサプライチェーンの検討
予備バッテリーや主要な駆動コンポーネントの調達には、ピーク時のO&M期間中にサプライチェーンのボトルネックを避けるための段階的なアプローチが必要です。メガソーラー資産において、ジャストインタイム配送に頼ることは、現地の在庫レベルが不十分な場合にリスクとなります。そのため、O&Mマネージャーは、全フリート数に比例したバッテリーの安全在庫を維持すべきです。
予備部品管理チェックリスト
- ロボット総数の少なくとも5%を、充電済みの予備バッテリーパックとして在庫する。
- バッテリー保管には先入れ先出し(FIFO)のローテーション戦略を実施し、未使用在庫における化学的な劣化を永久的に防ぐ。
- サイトの発電ピーク期間とサプライヤーの保証リードタイムを照らし合わせ、汚れの多い季節の前に交換品が確実に届くようにする。
- バッテリーコネクタとBMSファームウェアを調達バッチ間で標準化し、フリートの互換性を維持する。
コンポーネントの標準化を怠ると在庫が肥大化し、サイトマネージャーは異なる製造年のロボットのために互換性のない部品を抱え込むことになります。調達を一元化することで、ボリュームディスカウントを享受し、現場の全ユニットが同じメンテナンスサイクルで動作するように管理でき、診断プロトコルや技術者のトレーニングも簡素化されます。大規模なオペレーターでは、予備部品の不一致によってロボット群が汚れのピーク時に洗浄不能となり、年間で2%〜4%の潜在的な発電量を損失することがよくあります。
ロボットベース洗浄フリートのライフサイクルコスト要因
メガソーラーサイトで洗浄ロボットフリートを管理するには、初期の機器投資以上の評価が必要です。ライフサイクルコストは、バッテリーサイクル、ブラシの機械的摩耗、およびシステム停止による間接コストの組み合わせによって決まります。汚れの蓄積が絶え間ないインドの50 MW以上のプラントでは、O&M予算はロボット総資本支出の5%〜8%を毎年予備部品として計上する必要があります。この予算には、マイクロファイバーブラシ、駆動モーター、および定期的なバッテリーパック交換などの重要なコンポーネントが含まれます。
自律型システムであっても、手動監視の人件費は依然として重要な要素です。ロボットが洗浄の大半を処理する一方で、技術チームはエンド列のドッキングステーションの日常検査を行い、一元化されたダッシュボード経由で接続性を確認する必要があります。NECTYRのような統合システムを使用することで、メンテナンスのトリガーを体系的に追跡し、緊急の現場修理や事後対応的な部品交換に伴う高いコストを防ぐことができます。
| サイト規模 | 年間メンテナンス予算 | バッテリー交換サイクル | 期待されるPR向上 |
|---|---|---|---|
| 5〜20 MW | CAPEXの7〜9% | 36〜42か月 | 2.0〜3.0% |
| 20〜50 MW | CAPEXの6〜8% | 40〜48か月 | 3.0〜4.5% |
| 50 MW以上 | CAPEXの5〜7% | 48〜60か月 | 4.0〜5.5% |
運用規模が大きくなるほど、密度による経済性が働きます。サイトが50 MWを超えると、部品やメンテナンス移動のユニットあたりのコストが減少し、バッテリー予備品のより正確な在庫管理が可能になります。固定されたカレンダー間隔ではなく、リアルタイムの汚れデータに基づいて洗浄サイクルを適切にスケジュールすることで、不必要なモーター稼働や過放電イベントを減らし、バッテリー寿命をさらに延ばすことができます。
洗浄頻度とモジュール劣化のバランス
長期的なO&M計画において重大な見落としとなりがちなのが、洗浄頻度を独立したタスクとして扱うことです。メガソーラープラントにおいて、洗浄ロボットを使用する頻度は、パフォーマンス比(PR)とPVモジュールの物理的健全性という、相反する2つの変数に直接影響します。ラージャスターンやグジャラートのような汚れが激しい回廊地帯では、砂塵の蓄積により1日あたりの劣化率が0.3%〜0.7%に達することがあります。頻繁な洗浄は即時のエネルギー収量を最大化しますが、適切に管理されない場合、過度なスケジュールは機械的ストレスを加速させる可能性があります。
洗浄と劣化の関係は、カレンダーベースではなく、データ駆動型のアプローチで管理するのが最適です。プラントマネージャーの洗浄間隔が長すぎると、汚れによるPRの低下が深刻な収益責任となり得ます(詳細は汚れによる損失削減からのカーボンクレジット計算に関する分析を参照)。逆に、監視なしで過剰に洗浄を行うと、ロボットの駆動システムやバッテリーサイクルに不必要な摩耗を引き起こす可能性があります。理想的な平衡点は、汚れによる発電量のギャップを監視し、失われたエネルギーコストがロボット展開の限界コストを超えた時点で洗浄サイクルをトリガーすることで見出せます。例えば、100 MWのサイトでは、3%のPR低下を待ってからロボットを派遣する方が、毎日の自動サイクルと比較して、バッテリーの摩耗を15%抑制できることがよくあります。
モジュールへの機械的ストレスの軽減
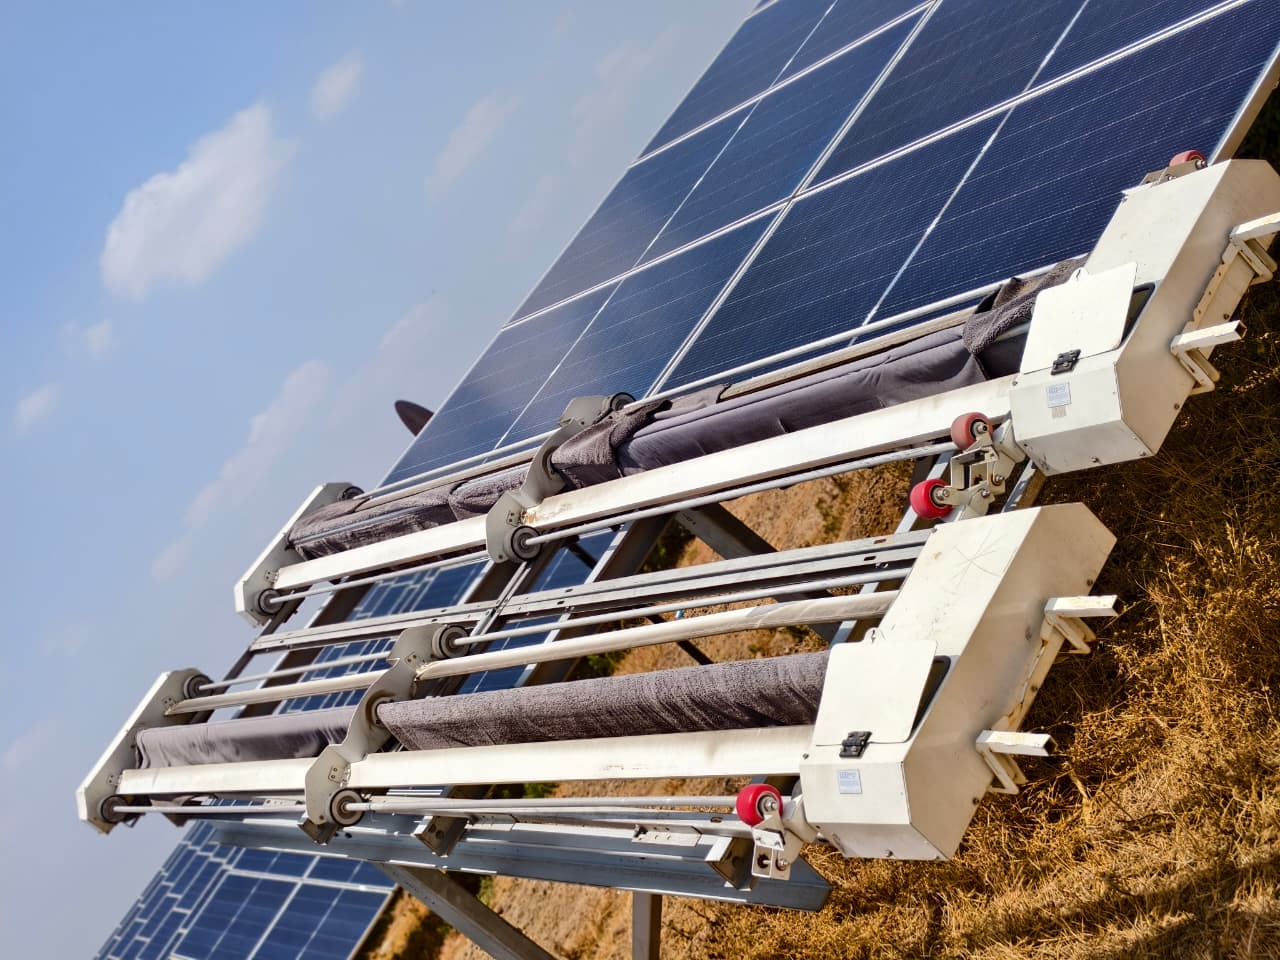
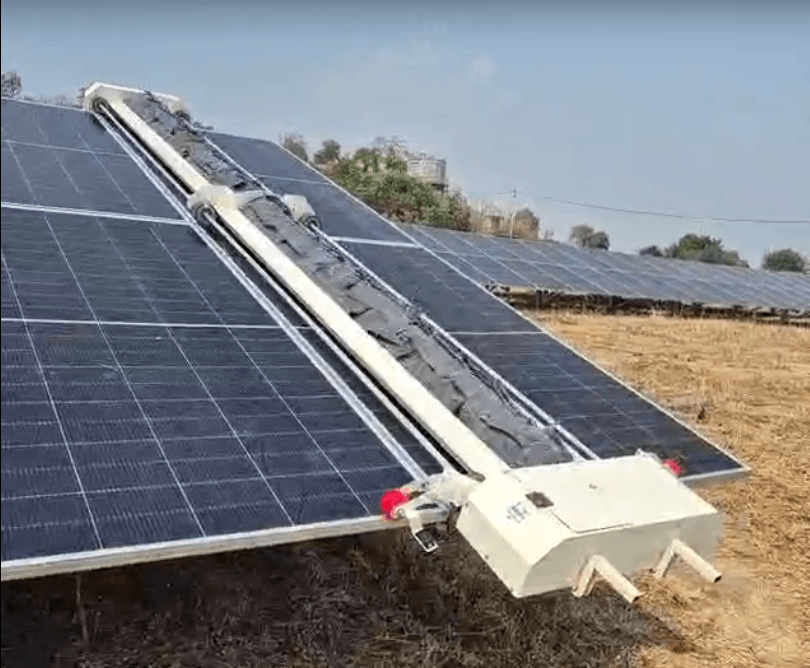
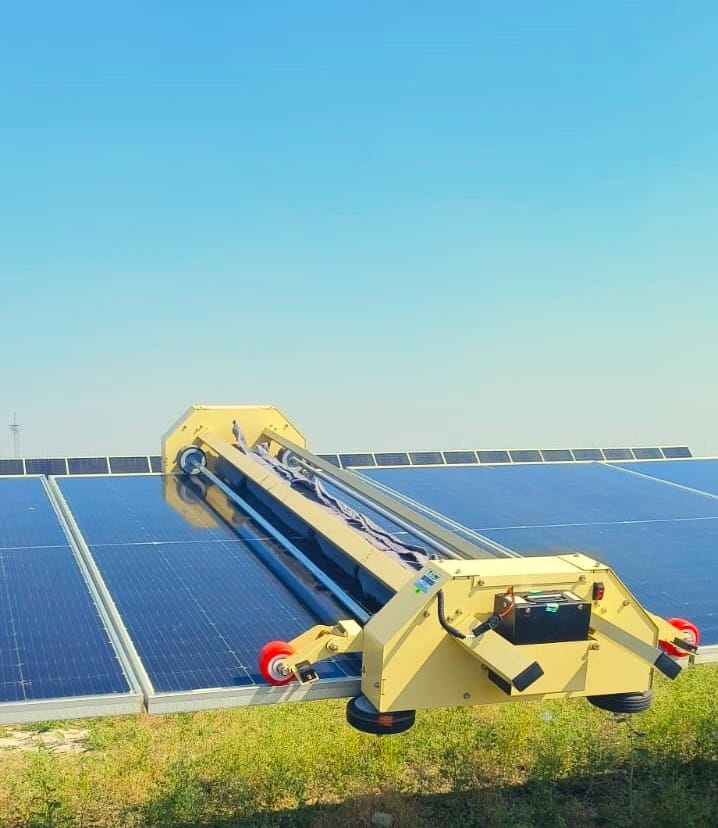
洗浄方法を選択する際、プラント管理者は洗浄メカニズムがモジュールの反射防止(ARC)コーティングに与える物理的な影響を考慮する必要があります。Taypro GLYDEシリーズのようなロボットシステムは、独自の特許取得済みダブルパス・マイクロファイバー方式を採用しており、高圧洗浄や重い手動ブラシに伴う摩耗リスクを回避しつつ、最大99%という高い洗浄効率を実現します。対照的に、研磨剤を含むツールを用いた不適切な手動洗浄は、マイクロクラックや表面の傷を引き起こし、モジュールの光吸収能力を永続的に低下させる可能性があります。
長期的な資産の健全性を維持するために、O&Mチームは以下の技術的要件を遵守する必要があります:
- ARC層を保護するため、水を使わないソフトコンタクト技術(マイクロファイバーや耐UV性のPBTなど)を使用すること。
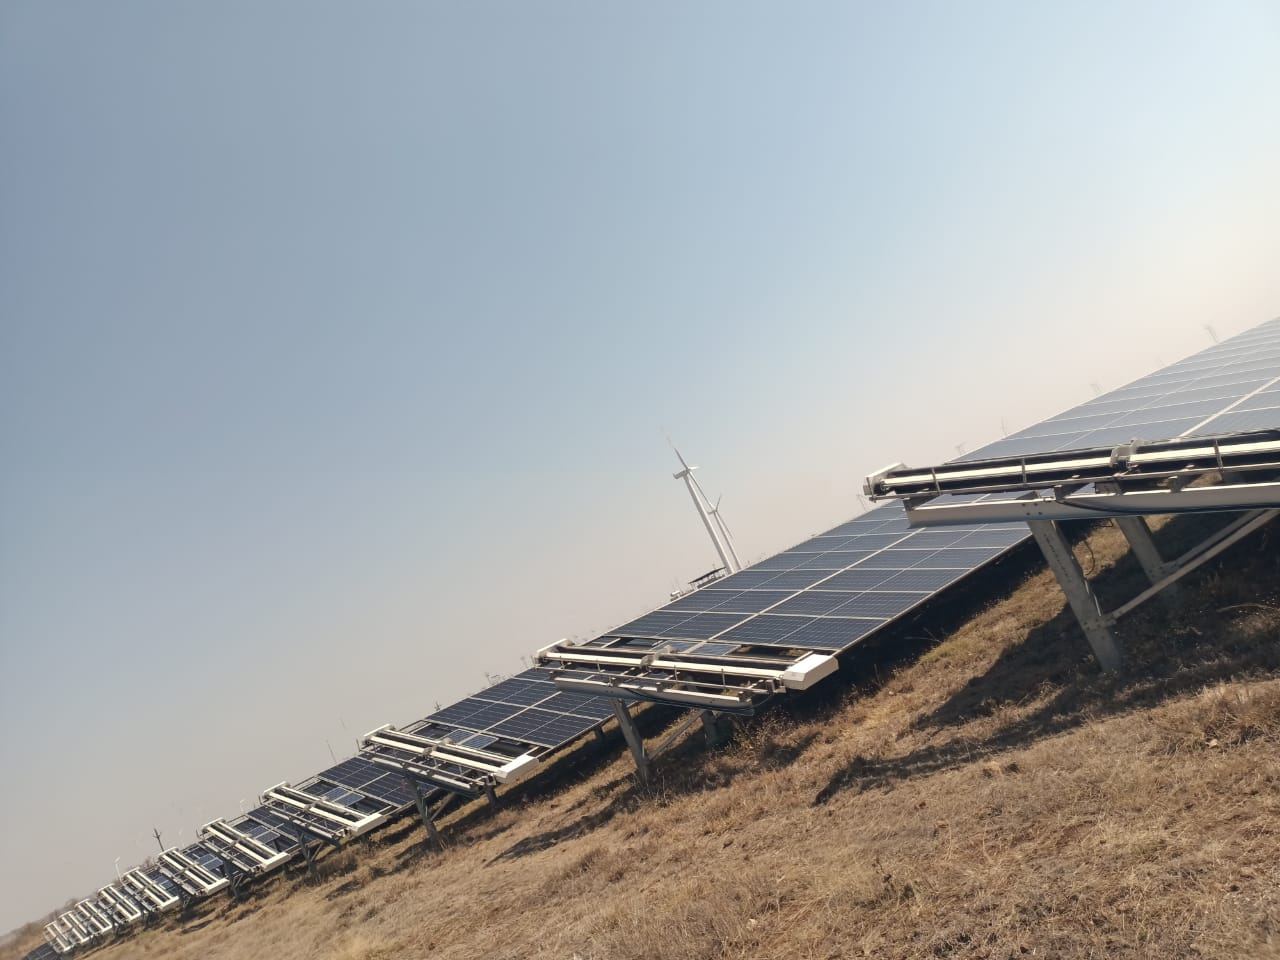
- 単軸トラッカーを備えたプラントでは、トラッカーの動きに合わせて洗浄ロボットの配置を最適化し、構造的な不一致を防ぐこと。
- 汚れセンサーをNECTYRフリートモニタリングと統合し、PR(性能比)の向上が運用コストを上回る場合にのみロボットを稼働させること。
リアクティブ(事後対応型)な洗浄から予測型モデルへ移行することで、オペレーターは太陽光発電所の電気的性能と物理的寿命の両方を安定させることができます。予測モデルは地域の気象パターンを考慮します。小雨や朝露が予報されている場合、システムはバッテリーサイクルを保護するために洗浄を48時間延期することがあります。これらのスマートな調整により、年間で約100~150サイクルが節約され、バッテリーの総寿命が大幅に延長されます。
既存のSCADAへのロボットフリートの技術的統合
現代の大規模発電所運営では、太陽光パネル洗浄ロボットを独立した資産として運用すべきではありません。シームレスな統合のためには、ロボットの稼働データを最終的にプラントの広範な監視制御システム(SCADA)や統合プラント管理システムに取り込む必要があります。これにより、洗浄活動がリアルタイムの発電出力やインバーターの性能とどのように相関しているかを包括的に把握できます。
効果的な統合には、データフローの3階層構造が推奨されます:
- エッジ層:ロボット自身が障害物検知を行い、モジュールの損傷や列の端を回避するための即時経路計画を実行します。
- フリート層:NECTYRのような集中管理ソフトウェアが、バッテリーの健全性、洗浄の進捗、モーターのトルクレベルなど、全ロボットからのテレメトリーを統合します。
- プラント層:上位データがプラントのSCADAまたは資産管理ソフトウェアに送られ、汚れのレベルとプラント全体のPRおよびエネルギー収益との相関関係を分析します。
- 戦略的なドッキング:高温時間帯(通常12:00から15:00)には、充電ドックを日陰やモジュール列の下に配置し、熱による影響を回避すること。
- 放電深度管理:リチウムイオンセルの化学的ストレスを軽減し、バッテリー交換周期に直接影響を与えるため、充電状態(SoC)を20%から80%の範囲で維持すること。
- ソフトウェアによる冷却:NECTYRフリートポータルを活用し、気温が低い早朝や夜間に洗浄をスケジュールすることで、電子機器を保護し、ミッション中の最適なバッテリー稼働時間を確保すること。
- 不必要な機械的摩耗やバッテリー消費を防ぐため、リアルタイムの汚れデータに基づいて洗浄頻度を最適化すること。
- NECTYRのようなフリートソフトウェアを既存のSCADAと統合し、MW規模のサイト全体でロボットの健全性を可視化すること。
- モジュールコーティングを保護し、長期的なPRを維持するために、水を使わないソフトコンタクト方式(GLYDEシリーズなど)の洗浄方法を採用すること。
- 地域の熱プロファイルと実際のサイクル数に基づいた、バッテリーの予測メンテナンススケジュールを採用すること。
- 分散型や大規模な太陽光発電所での労働力要件を最小限に抑えるため、CRADYLのような自動行間移動システムを活用すること。
分散型または散在型のブロックを持つプラントでは、CRADYLのような移動プラットフォームを使用することでこの統合が簡素化されます。レールベースのドッキングステーションを介して行間でのロボット移動を自動化することで、手動介入の必要性を低減します。また、統合により自動緊急停止も可能になります。SCADAが系統不安定イベントやトラッカーの格納が必要な強風状況を検知した場合、同時にロボットへドッキングと電源オフの信号を送り、高額な現地修理を招く機械的衝突を防止します。
高温環境下におけるロボットバッテリーの健全性管理
地表温度が50°Cを超えるインドの大規模発電所では、太陽光洗浄ロボットの熱管理は洗浄メカニズムと同じくらい重要です。バッテリーは、特にドッキング中や待機中に直射日光にさらされると、これらの過酷な環境下で最初に劣化する部品です。ロボットシャーシへの高度な遮熱シールドは、高日射地域では標準的な慣行となっています。このシンプルな設計変更により、内部部品の温度を最大10°C低下させることができます。
バッテリーの長寿命化を図るため、O&Mチームは以下の現場プロトコルを導入すべきです:
バッテリーを静的なハードウェアではなく高価値な消耗品として扱うことで、プラント管理者は早期の容量低下を防ぐことができます。この体系的なアプローチと早期の診断アラートにより、フリートのダウンタイムが重要な発電ウィンドウを妨げることはありません。200 MWのプラントであれば、これらのスケジュールを最適化することで、汚れによるPR低下で失われるはずだった年間約5,000 MWhのエネルギー損失を防ぐことができます。
プラント管理者のための重要ポイント
出典および参考文献
よくある質問
太陽光パネル清掃ロボット群の適切なメンテナンス計画は、高いシステム稼働率の確保と予測可能なO&M予算の維持に繋がります。アセットマネージャーは、定期的なバッテリー交換、駆動システムの機械点検、およびサイトのパフォーマンス比(PR)目標を維持するためのソフトウェア更新を考慮する必要があります。
太陽光パネル清掃ロボットは、継続的な人件費や水輸送費をハードウェアのメンテナンス費用にシフトさせることで予算に影響を与えます。自動乾式洗浄を導入することで、モジュールあたり2〜5リットルの節水が可能になり、サイトのパフォーマンス比を2%〜5%向上させることができるため、機械やバッテリーの保守にかかる定期的な費用を相殺する効果があります。
インドの日射量の多い地域において、太陽光パネル清掃ロボットのバッテリー耐用年数は3〜5年です。ロボットの稼働頻度が高い場合や、40°Cを超える周囲温度に長時間さらされる環境下では、熱ストレスや容量低下が促進されるため、耐用年数はこれより短くなる可能性があります。
主なコスト要因には、ロボットの初期設備投資、バッテリーなどの部品に対する年間5%〜8%のスペアパーツ予算、および人件費と水運搬費の削減が含まれます。さらに、パフォーマンスを追跡し予期せぬダウンタイムを防止するための、ソフトウェア監視費用も考慮する必要があります。