ملخص لمديري المحطات
تتم معالجة نقاط الفشل الشائعة في روبوتات تنظيف الألواح الشمسية، مثل انحراف المستشعرات وتآكل ناقل الحركة الميكانيكي، عادةً من خلال تشخيصات روتينية تتم مراقبتها عبر NECTYR والصيانة المجدولة. يتطلب الاختيار بين التنظيف الآلي والعمالة اليدوية موازنة النفقات الرأسمالية الفورية مقابل الاستمرارية التشغيلية طويلة الأمد لتجنب تدهور الأداء الدائم. ومن خلال تقييم تكاليف التشغيل والصيانة طويلة الأمد وتكاليف التلوث، يمكن لمديري المحطات تبرير التحول إلى الأنظمة الآلية بشكل أفضل.
- تتراوح خسائر التلوث النموذجية في الهند بين 15% و30% بدون تنظيف مستمر، خاصة في المناطق القاحلة.
- تشمل نقاط فشل الروبوت الشائعة انسداد المستشعرات، وتدهور البطارية، وتآكل ناقل الحركة الميكانيكي.
- يمكن أن تتقلب تكلفة التنظيف اليدوي بنسبة تصل إلى 20% بسبب توفر العمالة، في حين توفر النفقات الرأسمالية للروبوتات نفقات تشغيلية طويلة الأمد يمكن التنبؤ بها.
- يمكن أن يؤدي التحول إلى روبوتات التنظيف الجاف إلى تقليل استهلاك المياه بنسبة تصل إلى 90% في المواقع التي تعاني من ندرة المياه مثل راجستان.
- يوصى عمومًا بالتنظيف الآلي للمواقع التي تتجاوز 5 ميجاوات لضمان تحقيق أهداف الإنتاجية المستمرة.
بالنسبة لموقع بقدرة 5 ميجاوات أو أكثر، يكون محرك القرار الأساسي هو ملف تعريف التلوث الخاص بالموقع وليس تكلفة المعدات وحدها. يجب على مالكي الأصول الذين يعطون الأولوية للتوافر العالي تقييم أوضاع فشل الروبوت مقابل مخاطر الأداء الناتجة عن تأخير دورات التنظيف اليدوي، والتي يمكن أن تؤدي إلى ترسب الأوساخ بشكل دائم على الوحدات.
شرح نقاط الفشل الشائعة في روبوتات التنظيف الشمسي
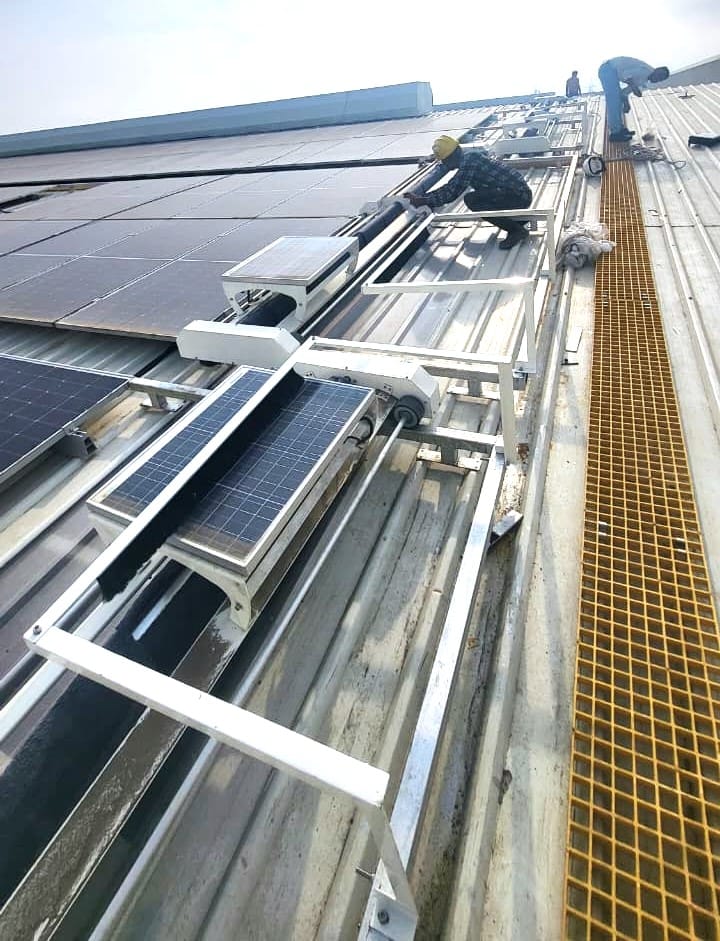
يعد فهم أوضاع فشل أجهزة التنظيف المستقلة أمرًا بالغ الأهمية لأي مدير محطة طاقة على مستوى المرافق. تنبع معظم مشكلات الأنظمة الروبوتية من ضغوط بيئية تتجاوز حدود التصميم. يعد انسداد المستشعر سببًا رئيسيًا لتوقف العمل، حيث يؤدي تراكم الغبار على مستشعرات القرب أو مستشعرات كشف الحواف إلى أخطاء في الملاحة. في ممرات الغبار الكثيف مثل غوجارات، غالبًا ما تعاني الروبوتات التي تفتقر إلى حاويات قوية مصنفة وفق معيار IP65 من دخول الجسيمات التي تؤثر على طول عمر المحرك وكفاءة مجموعة نقل الحركة. هذه المستشعرات عرضة للتنقر الدقيق الناجم عن السيليكا التي تحملها الرياح، والتي يمكن أن تجعل المستشعرات فوق الصوتية عمياء بعد 1000 ساعة تشغيل فقط إذا لم يتم مسحها بانتظام.
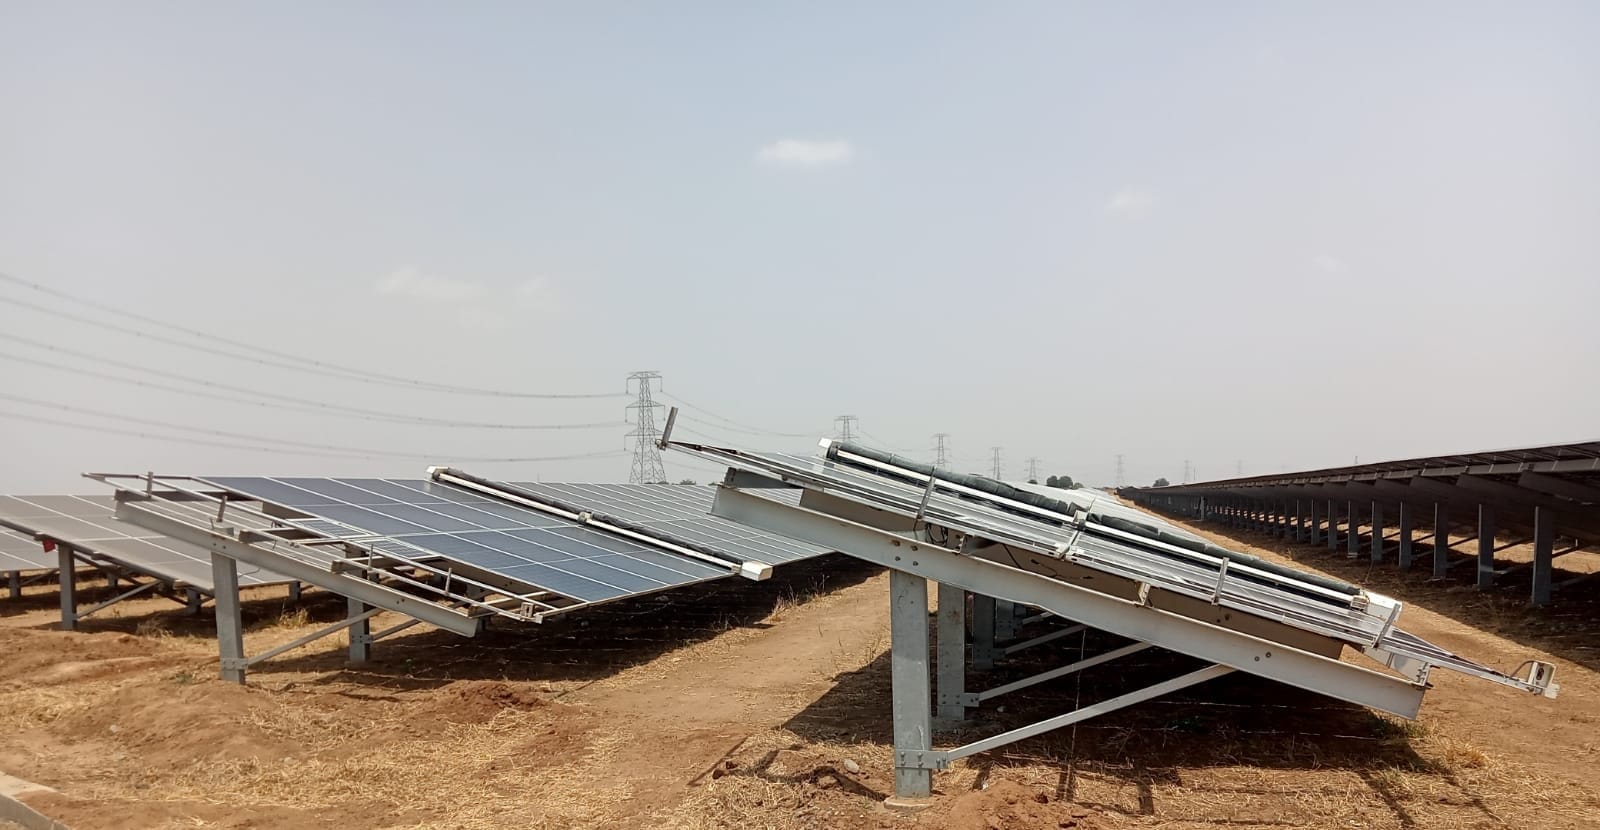
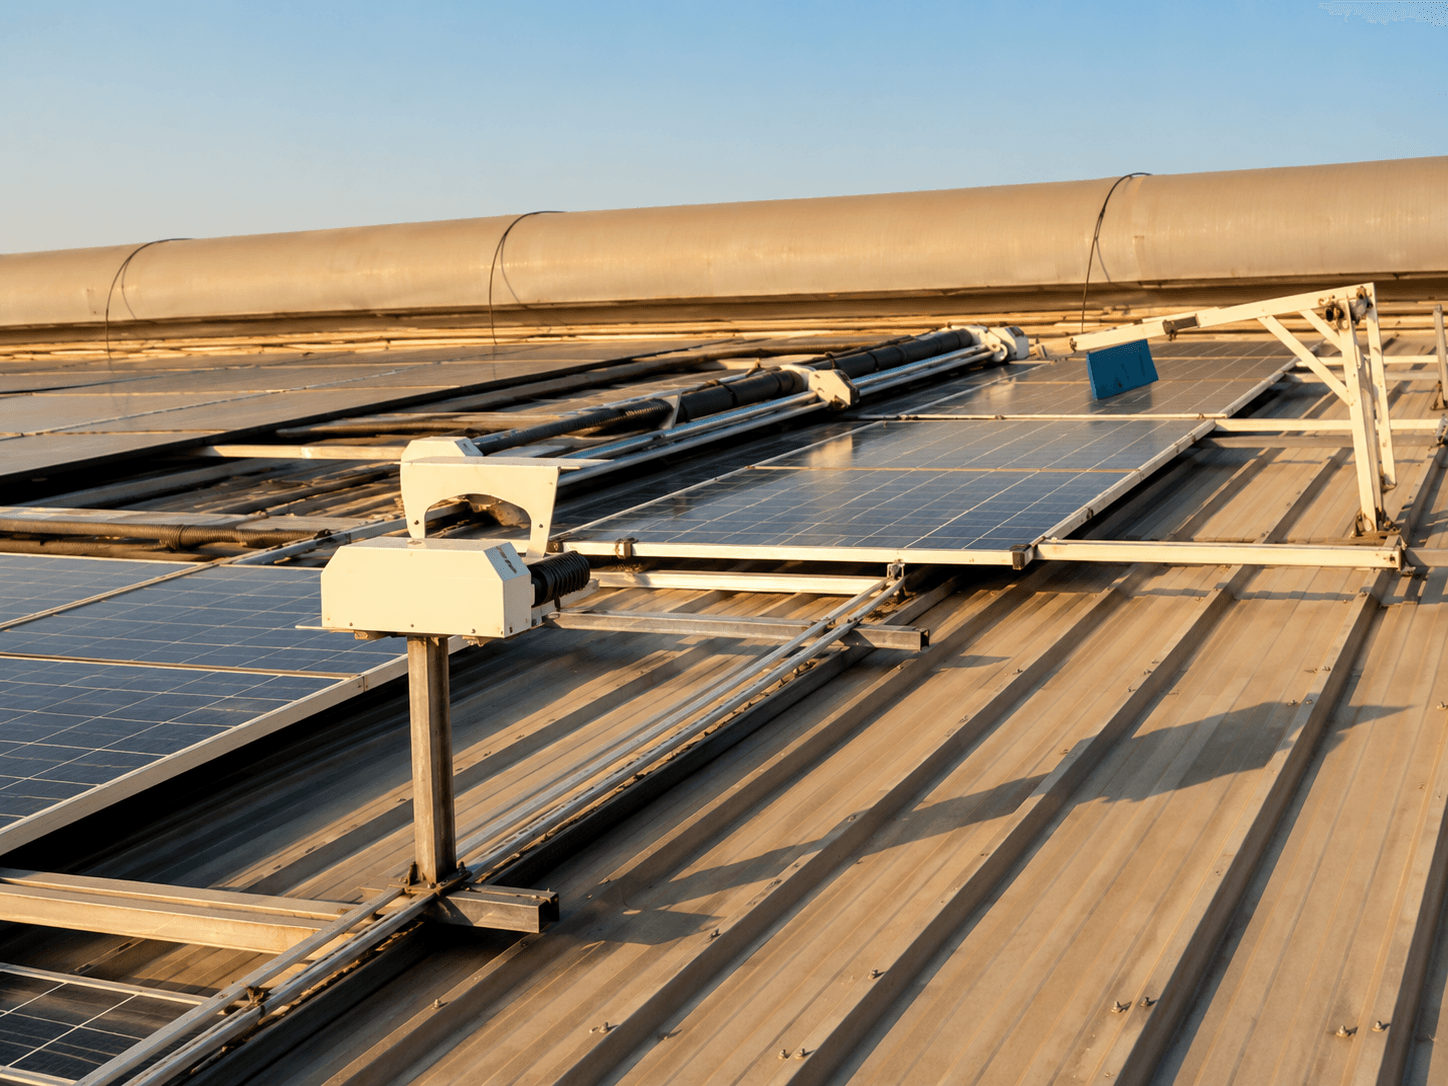
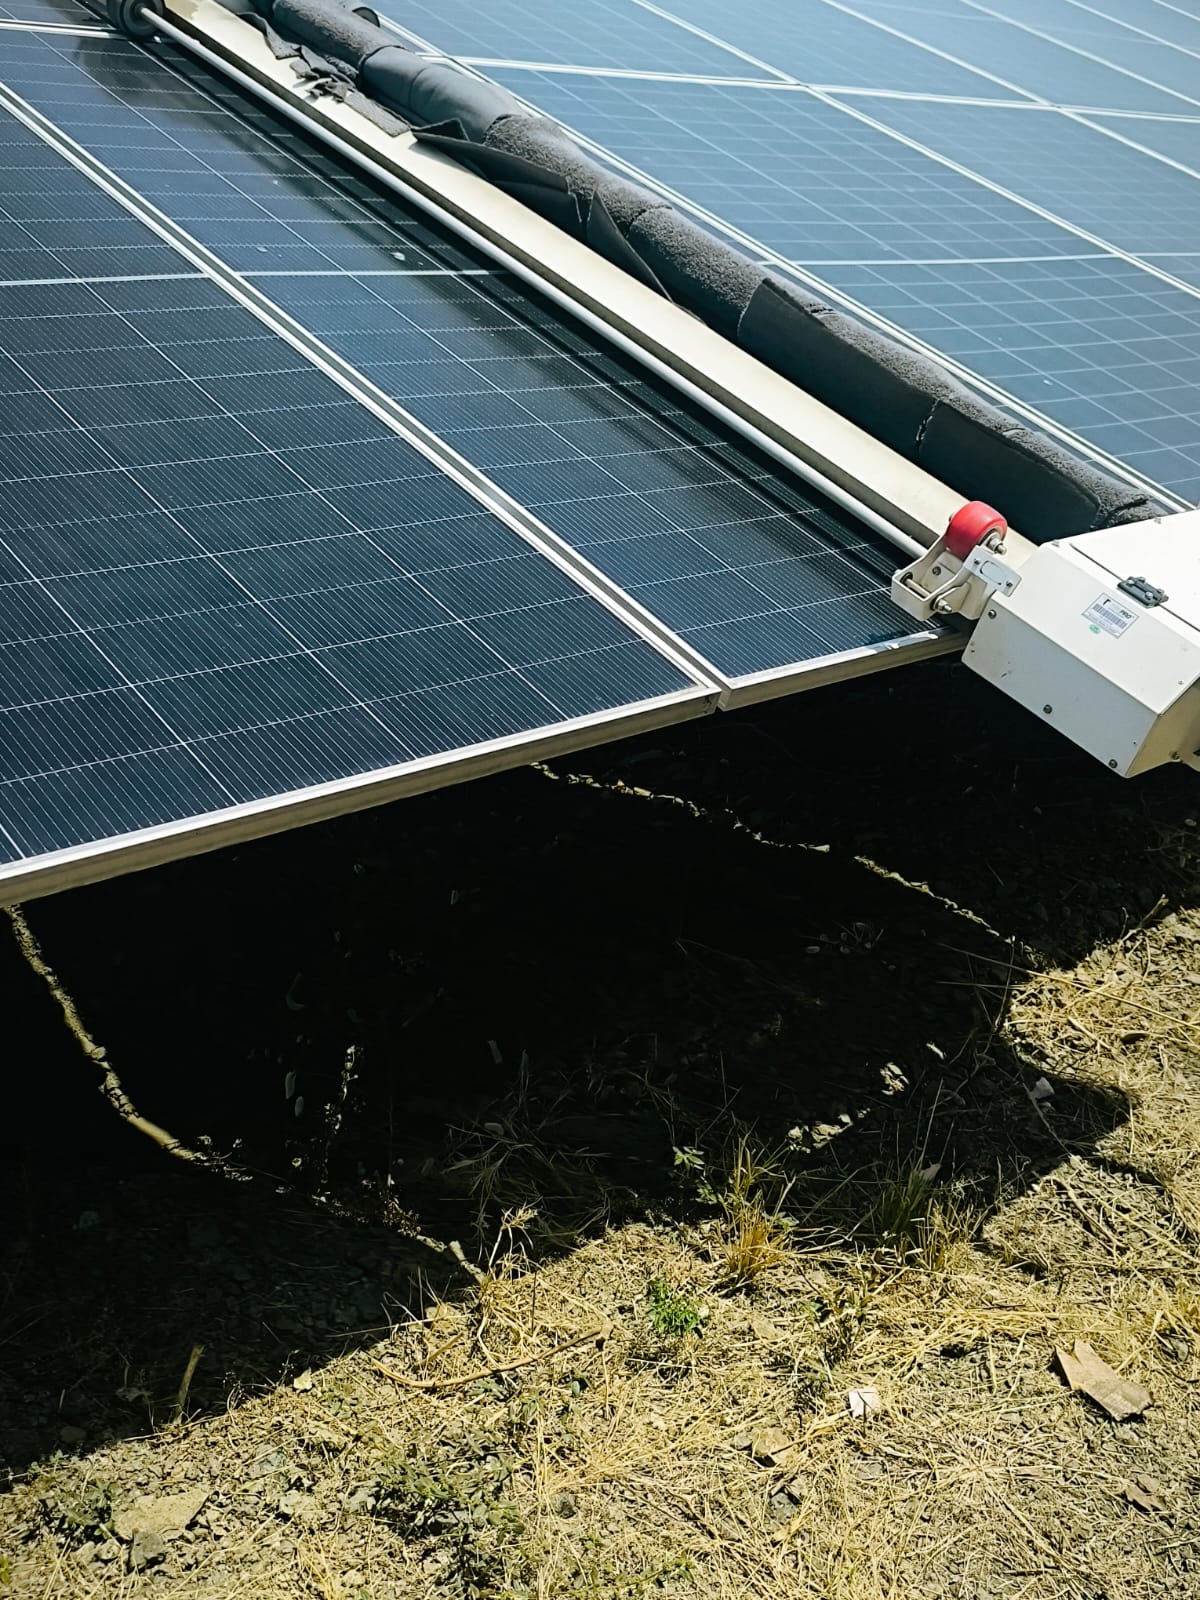
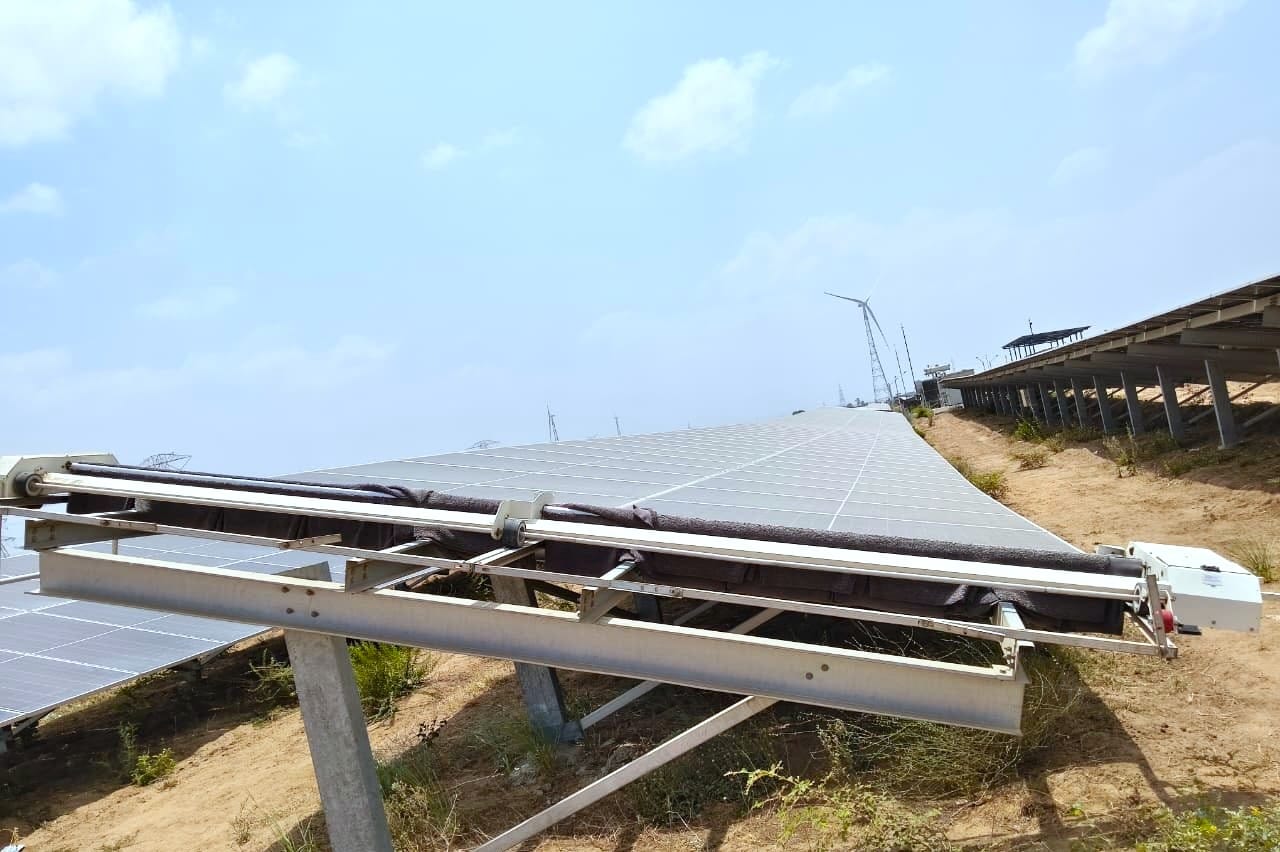
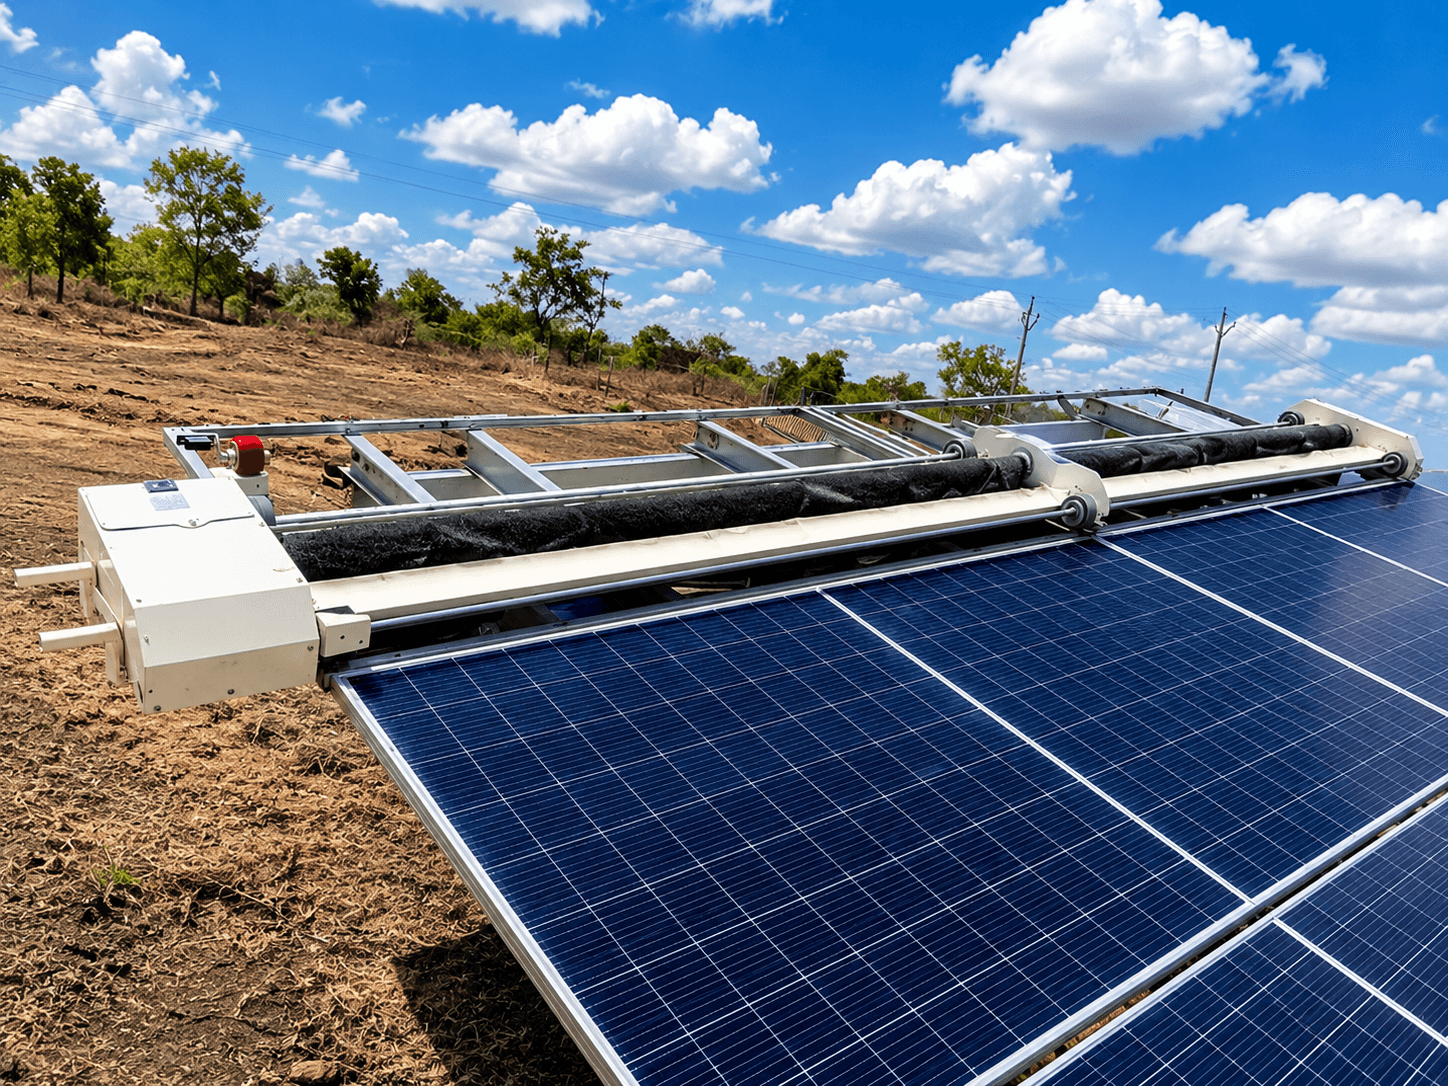
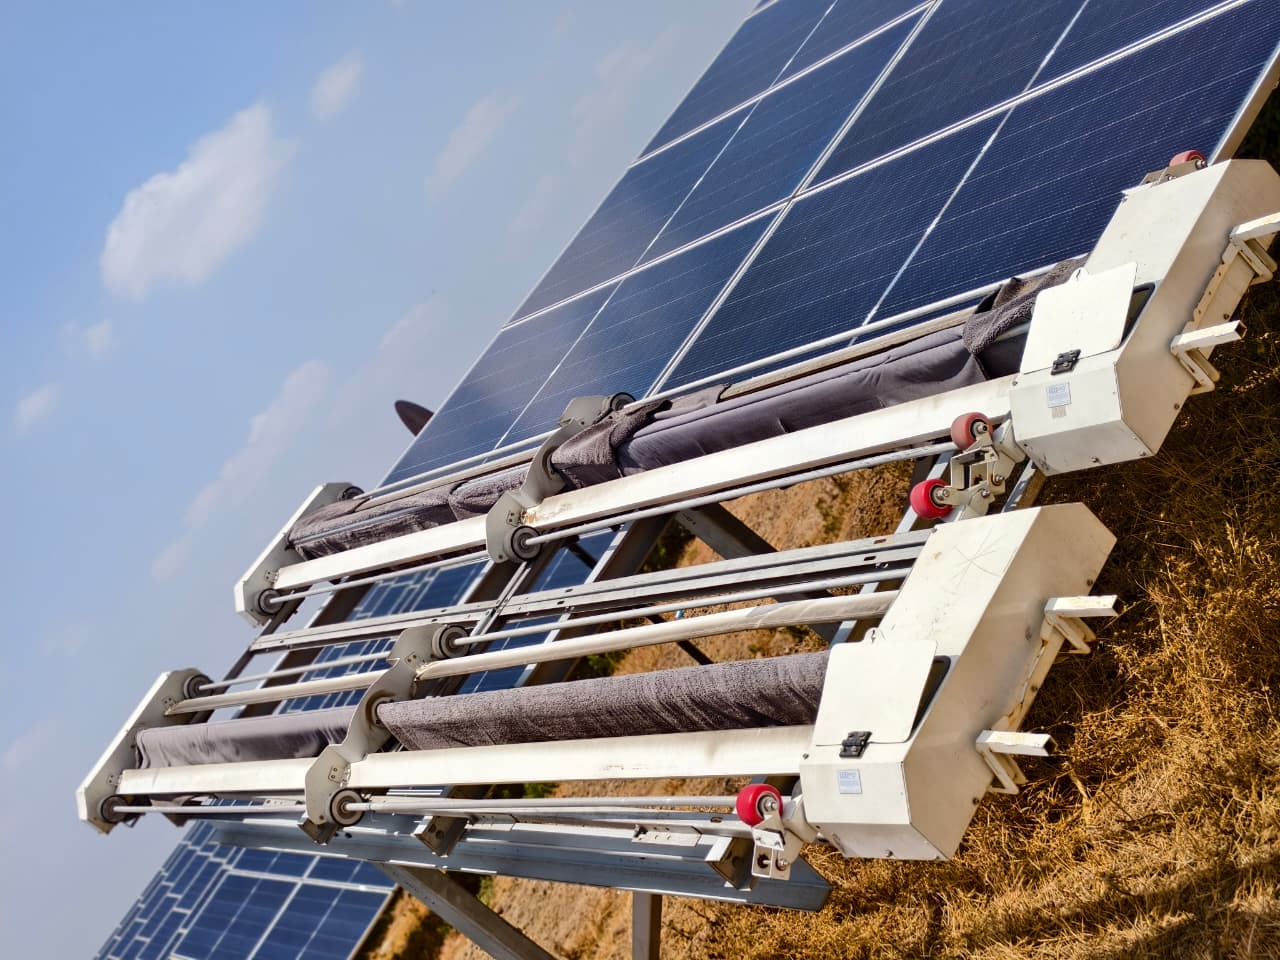
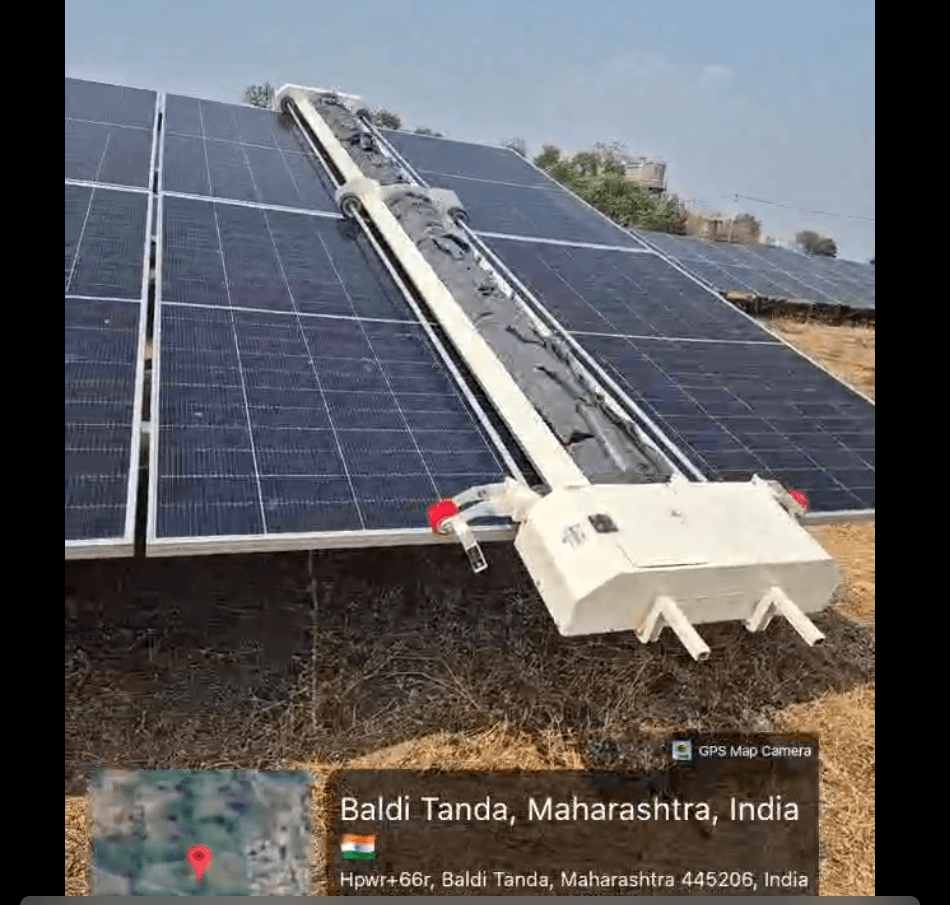
لا يزال التآكل الميكانيكي يمثل مصدر قلق كبير. تعتمد الروبوتات التي تستخدم التنظيف بالفرشاة، مثل سلسلة NYUMA، على مكونات عالية الجودة ومقاومة للأشعة فوق البنفسجية لإدارة عمليات المسح الفردي بفعالية. عندما تتدهور هذه المواد بسبب التعرض الطويل للحرارة الشديدة، يمكن أن يصبح ضغط الفرشاة غير متسق، مما يؤدي إلى تنظيف غير متساوٍ لسطح الوحدة. وبالمثل، يظل تدهور البطارية نقطة فشل في المصفوفات الكبيرة والموزعة. تساعد أنظمة إدارة الأسطول مثل NECTYR المشغلين على تتبع صحة الخلايا وجدولة عمليات إعادة الشحن قبل حدوث الفشل، مما يضمن عدم تعطل الروبوتات في منتصف الصف. تحول المراقبة الاستباقية هذه الإخفاقات المحتملة إلى مهام صيانة يمكن إدارتها بدلاً من خسائر مفاجئة في الإنتاج.
علاوة على ذلك، يمكن أن يؤدي عدم استقرار رابط الاتصال إلى تعطل الروبوتات. في عمليات النشر واسعة النطاق حيث تعمل الروبوتات على شبكة متداخلة (mesh network)، يمكن أن يتسبب تداخل الترددات الراديوية من البنية التحتية الكهربائية المحيطة أو ضعف الإشارة في الصفوف الطويلة في فقدان الروبوت لاتصاله بلوحة تحكم NECTYR. عندما يحدث هذا، يعود الروبوت افتراضيًا إلى حالة التوقف الآمن لمنع الضرر. تعد صيانة شبكة بوابة ترددات راديوية قوية كل 500 متر إجراءً وقائيًا أساسيًا وغالبًا ما يتم تجاهله لموثوقية الأسطول الروبوتي في بيئات المرافق.
استراتيجيات الصيانة التنبؤية لموثوقية الروبوت
لتحقيق أقصى قدر من وقت التشغيل، يجب على فرق التشغيل والصيانة الانتقال من الإصلاح التفاعلي إلى الصيانة التنبؤية. من خلال الاستفادة من البيانات في الوقت الفعلي من NECTYR، يمكن للمديرين تحديد علامات التحذير المبكرة لنقاط الفشل الشائعة في روبوتات التنظيف قبل أن تؤدي إلى حدوث عطل على مستوى النظام بالكامل. الهدف هو الانتقال من جدول الصيانة التصحيحية (الإصلاح بعد العطل) إلى جدول الصيانة القائم على الحالة، والذي يمكن أن يطيل العمر التشغيلي للروبوت بنسبة 30% إلى 40%. غالبًا ما يعتمد التنفيذ الناجح على تكامل الصيانة والتشغيل الاستراتيجي لمواءمة أداء الأجهزة مع أهداف إنتاج الطاقة على مستوى المحطة بالكامل.
إدارة دورة حياة البطارية
غالبًا ما يتبع أداء البطارية منحنى تدهور يمكن التنبؤ به. في درجات الحرارة الصحراوية القاسية، يؤدي الإجهاد الحراري إلى تسريع التحلل الكيميائي. يجب على المشغلين تنفيذ سياسة منظمة لإدارة الشحن تمنع دورات التفريغ العميق (الانخفاض إلى أقل من 20% من السعة). من خلال مراقبة انخفاض الجهد أثناء دورات العمل، يمكن للبرنامج وضع علامة على الوحدات ذات الأداء الضعيف لاستبدالها محليًا، مما يمنع الروبوت من التعطل في منتصف سلسلة طويلة. بالنسبة لموقع بقدرة 50 ميجاوات، يدير أسطولاً من 50 إلى 100 روبوت، يُنصح بالاحتفاظ بـ 5% من إجمالي سعة البطارية كاحتياطي للتبديل الفوري لضمان عدم وجود وقت تعطل أثناء نوافذ التنظيف الحرجة.
معايرة المستشعر وحلقات التشخيص
غالبًا ما تفشل مستشعرات الملاحة، بما في ذلك LiDAR ومستشعرات القرب فوق الصوتية، بسبب تراكم الجسيمات الدقيقة. من المشكلات المتكررة في البيئات المتربة تنقر العدسات، حيث تؤدي جزيئات الرمل الخشنة إلى تآكل الأسطح البصرية. يضمن تنفيذ قائمة فحص بصرية نصف شهرية بقاء هذه المستشعرات معايرة. يمكن للروبوتات ذات حلقات التشخيص الذاتي الإشارة إلى انخفاض قوة الإشارة قبل فترة طويلة من حدوث فشل الملاحة، مما يسمح لطاقم الصيانة بإجراء مسح بسيط بدلاً من استبدال وحدة استشعار مكلفة. عند المعايرة، تأكد من إجراء إعادة ضبط المصنع لوحدة القياس بالقصور الذاتي (IMU) الخاصة بالروبوت كل ستة أشهر على الأقل للتعويض عن الاهتزازات التي يتعرض لها أثناء الانتقال عالي السرعة بين الصفوف.
التقييم الفني لأعطال ناقل الحركة الميكانيكي
يمثل التجميع الميكانيكي لروبوت التنظيف أهم نقطة فشل مادي. نظرًا لأن هذه الآلات تتحرك عبر آلاف الأمتار المربعة من الزجاج، فإن ناقل الحركة يتعرض لتآكل احتكاكي مستمر. يعد فهم أوضاع الفشل هذه ضروريًا للتخطيط طويل المدى للموقع، خاصة عند نشر الوحدات عبر تضاريس غير مستوية أو هياكل تثبيت ذات زوايا ميل متفاوتة.
سلامة محرك الدفع ومراقبة عزم الدوران
تكون محركات الدفع عرضة للسخونة الزائدة عند تنظيف الأسطح ذات الاحتكاك العالي أو التنقل في زوايا تتبع حادة. إذا واجه المحرك صعوبة في الحفاظ على سرعة ثابتة، فهذا غالبًا ما يكون مؤشرًا على تراكم الحطام في مبيت التروس. تعد مراقبة سحب التيار هي الطريقة الأكثر فعالية لاكتشاف فشل المحرك المبكر. يشير عادةً ارتفاع استهلاك الطاقة أثناء اجتياز صف قياسي إلى أن مجموعة نقل الحركة الميكانيكية تواجه مقاومة مفرطة، وغالبًا ما يكون ذلك بسبب دخول الغبار إلى المحامل الداخلية أو تدهور التروس. في المواقع ذات الرياح العالية، قد تواجه عجلات الدفع نسب انزلاق أعلى، مما يؤدي إلى تآكل متسارع للمداس؛ لذلك، يجب مطابقة صلابة مركب المطاط مع مادة التثبيت الخاصة بالموقع (مثل الألومنيوم المؤكسد مقابل الفولاذ المجلفن).
قائمة التحقق من العمر الافتراضي للمكونات
لتجنب الإخفاقات المفاجئة، قم بتتبع المكونات الحيوية التالية مقابل عمر الخدمة المتوقع لها:
| المكون | مؤشر الفشل | فترة الصيانة |
|---|---|---|
| محرك الفرشاة | ارتفاع في التيار أو الأمبير | 18–24 شهرًا |
| عجلات الدفع | انزلاق الجر أو التآكل | 12–18 شهرًا |
| خلايا البطارية | انخفاض سريع في الجهد أو تلاشي السعة | 24–36 شهرًا |
| مستشعرات الحافة | أخطاء الملاحة أو مسار غير منتظم | 6–12 شهرًا |
| سيور ناقل الحركة | أصوات طنين مسموعة أو انزلاق السير | 18–24 شهرًا |
كيف يقارن التنظيف الآلي بالعمالة اليدوية في محطة بقدرة 50 ميجاوات؟
بالنسبة لمنشأة بقدرة 50 ميجاوات، فإن التباين التشغيلي بين الفرق اليدوية والتنظيف الآلي صارخ. يمكن لفريق يدوي مكون من 30 عاملاً تنظيف محطة بقدرة 50 ميجاوات في حوالي 10 إلى 14 يومًا، ولكن جودة التنظيف تخضع للإرهاق، والخطأ البشري، وضغط الفرشاة غير المتسق. في المقابل، يمكن لأسطول روبوتي مكون من 60 إلى 80 وحدة تغطية نفس الموقع في 3 إلى 5 أيام، مما يحافظ على دورات تنظيف موحدة تمنع تكون أسمنت الأوساخ. يُظهر تحليل التكلفة والعائد عادةً أنه على الرغم من أن العمالة اليدوية لها نفقات فورية أقل، فإن فقدان إنتاجية التوليد بسبب دورات التنظيف الأبطأ والبقع الساخنة الموضعية يؤدي إلى انخفاض بنسبة 5% إلى 8% في نسبة الأداء سنويًا مقارنة بالأساطيل الروبوتية. يعد تنفيذ استراتيجيات التشغيل والصيانة الشاملة أمرًا أساسيًا للحفاظ على إنتاجية ثابتة في هذه البيئات واسعة النطاق.
هل يستحق الروبوت الاستثمار مقارنة بالعمالة اليدوية؟
ينطوي الاختيار بين العمالة اليدوية والتنظيف الآلي على مقايضة أساسية بين النفقات التشغيلية المرنة والمنخفضة، وبين الأداء الآلي المتسق وعالي الكفاءة. في المحطات ذات النطاق الخدمي التي تتجاوز قدرتها 5 ميجاوات، غالباً ما تواجه فرق التنظيف اليدوي صعوبات تتعلق بالتغيرات الموسمية وضبط الجودة، مما يؤدي إلى أنماط تنظيف غير متسقة تتسبب في ظهور نقاط ساخنة موضعية على سلاسل الألواح. وبينما توفر أطقم العمل اليدوية حاجز دخول منخفض التكلفة، فإن التأثير طويل المدى لضغط الفرشاة غير المتساوي والتحلل الكيميائي الناتج عن استخدام المياه قد يتجاوز الوفورات الأولية. كما يشكل التنظيف اليدوي مخاطر سلامة على الموظفين الذين يعملون على ارتفاعات وبالقرب من المعدات ذات الجهد العالي، مما يؤدي إلى أقساط تأمين ضد المسؤولية غالباً ما يتم تجاهلها في مقارنة التكاليف الأولية.
توفر الأنظمة الآلية، مثل NYUMA أو GLYDE، دورات تنظيف متكررة وعالية التردد تعمل على استقرار نسبة أداء المحطة. يوضح جدول المقارنة أدناه محركات اتخاذ القرار للمشاريع ذات النطاق الخدمي في الهند.
| العامل | التنظيف اليدوي | التنظيف الآلي |
|---|---|---|
| الاتساق | منخفض (توافر العمالة، الإرهاق) | عالي (دورات مبرمجة مسبقاً) |
| استخدام المياه | مرتفع (1–2 لتر لكل لوح) | يقترب من الصفر (تنظيف جاف) |
| تأثير الألواح | متغير (خطر الخدش اليدوي) | منخفض (ضغط فرشاة ثابت) |
| القابلية للتوسع | تتطلب زيادة خطية في عدد العمال | قابلة للتوسع عبر إدارة الأسطول (NECTYR) |
| ملف التكلفة | نفقات تشغيلية متغيرة (تضخم أجور العمالة) | نفقات رأسمالية متوقعة + نفقات تشغيلية منخفضة |
تأثير الأوساخ والأعطال على أداء محطات الطاقة الشمسية في الهند
تعد خسائر التلوث أحد أكثر العوامل استنزافاً للأداء في الهند، حيث تتراوح انخفاضات الإنتاجية بين 15% و30% سنوياً في المناطق ذات الغبار الكثيف مثل راجاستان وغوجارات. عندما يتعرض الروبوت لعطل فني، يكون التأثير الفوري هو انخفاض موضعي في نسبة أداء صف واحد أو كتلة واحدة. ومع ذلك، تتعامل استراتيجية الأسطول الفعالة مع هذه الأعطال كأحداث قابلة للإدارة بدلاً من كونها فشلاً كارثياً. من خلال استخدام NECTYR للتشخيص في الوقت الفعلي، يمكن للمشغلين تحديد انسداد المستشعرات أو مشاكل البطارية قبل أن تتفاقم لتصبح خسائر تلوث مستمرة.
في المقابل، عندما تتأخر أطقم التنظيف اليدوي، يكون الخطر تراكمياً. يمكن للغبار الذي يبقى على الألواح لفترات طويلة أن يخضع لعملية
الأسئلة الشائعة
نقاط الفشل الشائعة في روبوتات التنظيف بالطاقة الشمسية، مثل انحراف المستشعرات وتآكل المحركات الميكانيكية، يتم تخفيفها عادة من خلال التشخيص الدوري الذي تتم مراقبته عبر نظام NECTYR والصيانة المجدولة. يتطلب الاختيار بين التنظيف الآلي والعمالة اليدوية موازنة النفقات الرأسمالية الفورية مقابل الاستمرارية التشغيلية طويلة الأجل لتجنب التدهور الدائم في الأداء.
يمكن أن تتقلب تكاليف العمالة اليدوية بنسبة تصل إلى 20 بالمائة بناءً على التوفر والأداء المحلي، مما يجعلها أقل قابلية للتنبؤ. في المقابل، يوفر التنظيف الآلي تكاليف تشغيلية ثابتة، ويمكن إدارة أعطال المعدات المحتملة من خلال برامج تشخيص الأسطول.
يوفر التنظيف الآلي عائداً أعلى على الاستثمار من خلال منع خسائر التلوث بنسبة 15 إلى 30 بالمائة، وهي خسائر شائعة في المواقع الهندية التي تفتقر إلى التنظيف المنتظم. بالإضافة إلى ذلك، يمكن لروبوتات التنظيف الجاف تقليل استهلاك المياه بنسبة تصل إلى 90 بالمائة، مما يخفض التكاليف التشغيلية بشكل كبير في المناطق القاحلة.
يعتبر التنظيف الآلي أكثر أماناً للألواح عالية الكفاءة لأنه يتجنب مخاطر الأداء الناتجة عن تأخير دورات التنظيف اليدوي، والتي يمكن أن تسبب تراكم الأتربة بشكل دائم. استخدام الأنظمة الآلية المزودة بمكونات مقاومة للأشعة فوق البنفسجية يضمن ضغطاً ثابتاً للفرشاة ويمنع الضرر المادي الذي غالباً ما يرتبط بالفرك اليدوي غير المنتظم.