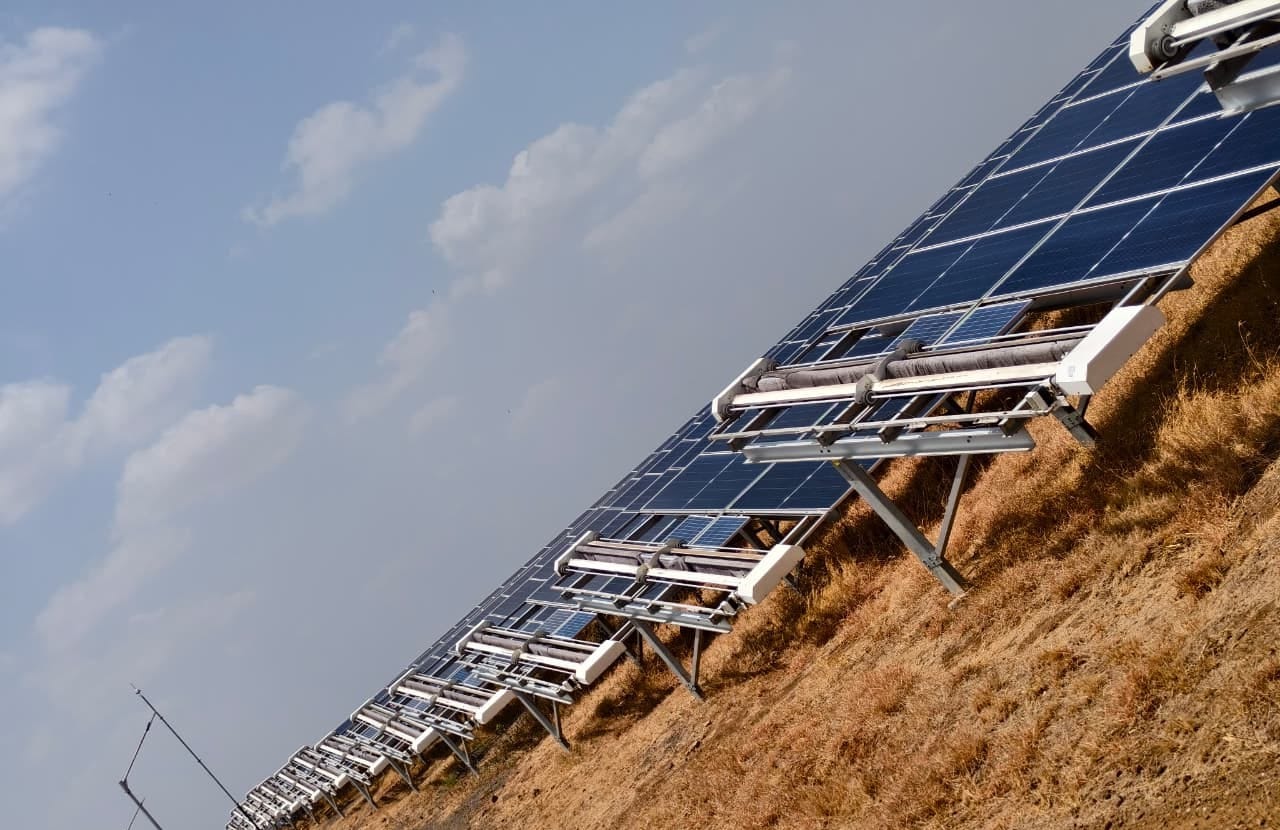
プラントマネージャー向け概要
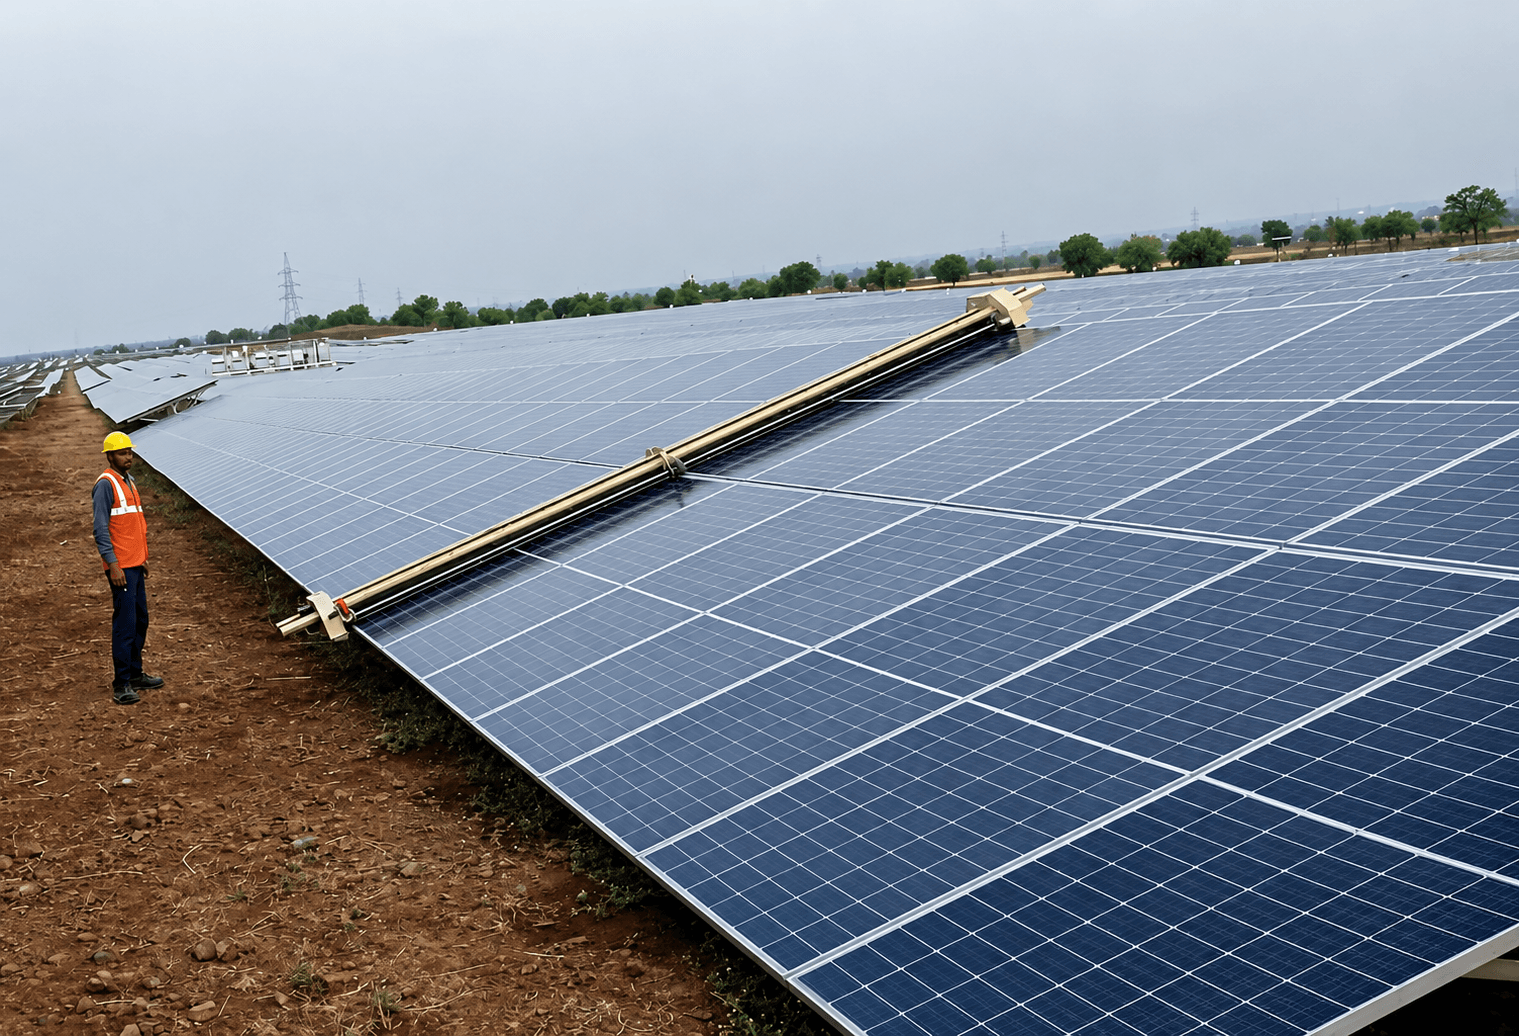
インドの架台式および運河上太陽光発電所にロボット洗浄を導入するには、構造的な安全性に重点を置く必要があります。これらの発電所は地上からのアクセスが困難であり、厳しい重量制限と振動制限の範囲内で動作するロボットが求められます。自動化により、マネージャーは発電損失を回収できるだけでなく、水資源の節約と人件費の削減を実現できます。
- 導入モード:水管理を不要にするため、運河上太陽光発電所では水を使用しないロボットが標準です。
- 洗浄しきい値:性能比(PR)が3~5%低下したタイミングで洗浄を計画してください。粉塵の多い地域では7~14日ごとの実施が目安です。
- 構造的クリアランス:ロボットのトラック幅と重量が、既存の支持構造に適合することを確認してください。
- 一般的な規模:ロボットは、5 MW以上のサイトで最大の効率を発揮します。手作業をデータ駆動型のサイクルに置き換えることができます。
大規模な運用では、メンテナンスをサイトのデータとリンクさせることが重要です。衛星データとAQIデータを用いた予測汚染モデルで説明されているツールを使用すると効果的です。固定された日付ではなく、リアルタイムの粉塵レベルに基づいて洗浄を開始できます。また、モジュールコーティングを保護するためにメーカーと協力してください。当社のPVモジュール供給者のプラントメンテナンス戦略ガイドもあわせて参照してください。これにより、資産のパフォーマンスと保証が保護されます。
架台式および運河上設置におけるロボット洗浄の技術要件
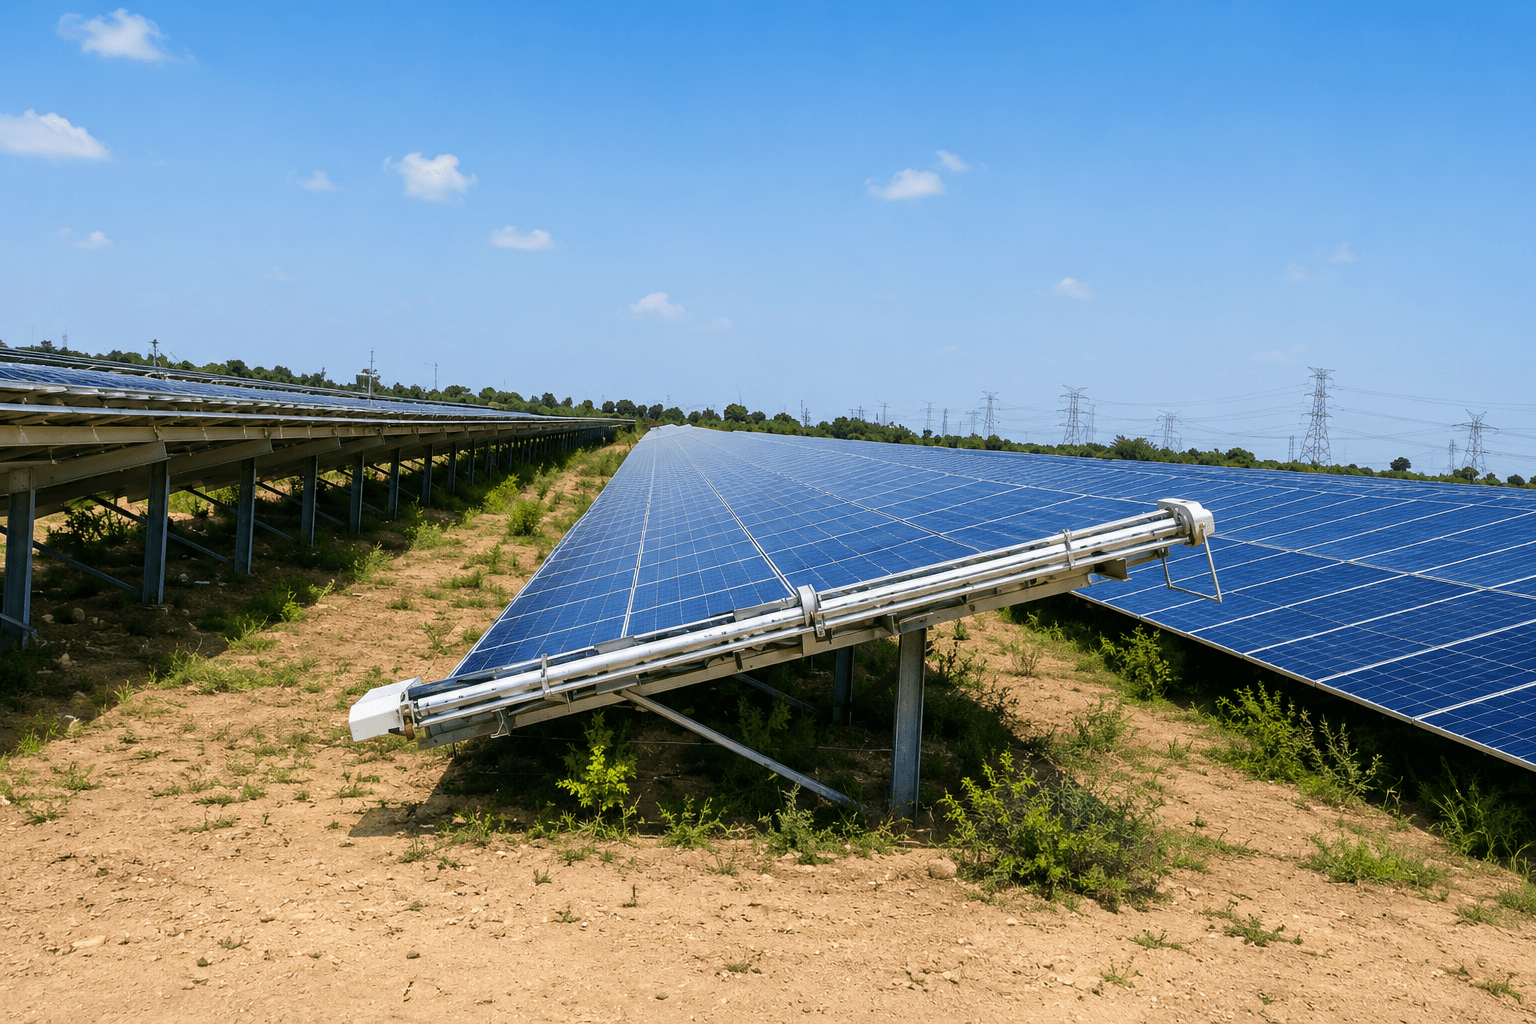
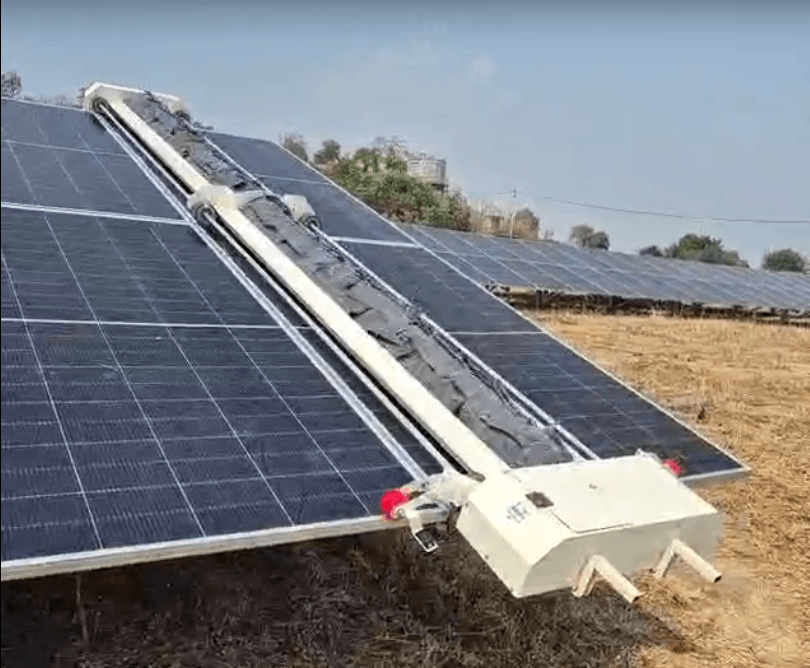
運河上の設置環境は、地上設置型と比較して独特の形状をしています。水上や狭い通路の上に位置するため、軽量でトラクション性能の高いプラットフォームが必要です。重量のある水ベースの機械は支持構造に過度な負担をかけるほか、複雑な配管が必要となり、水分による損傷のリスクも伴います。重量を抑え、水貯蔵の必要性をなくすために、水を使用しないロボットが不可欠です。
運用の安全を確保するには、クリアランス規則の厳守が求められます。運河上の設計では、通路幅が600 mmから900 mmであることが一般的です。ロボットはコンパクトで、手すりや柱に接触することなく列を移動できなければなりません。走行システムは、運河上構造の傾斜に対応する必要があります。また、フレームの損傷を防ぐため、侵襲性のないクランプを備えた自律型ユニットを使用してください。
構造負荷と振動の抑制
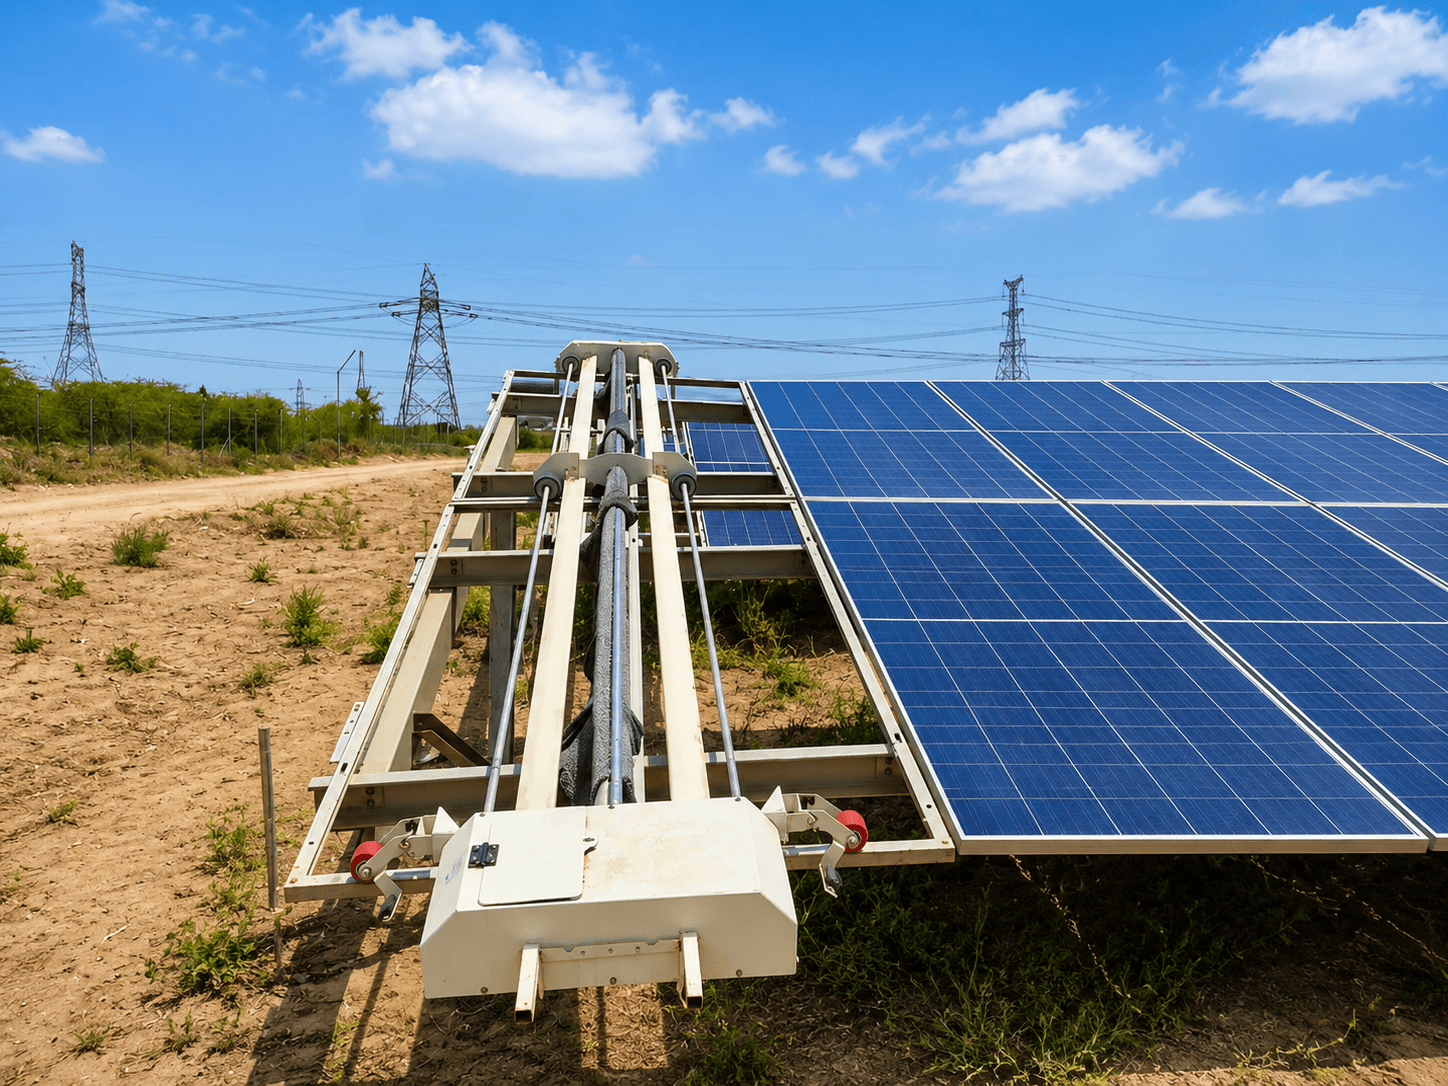
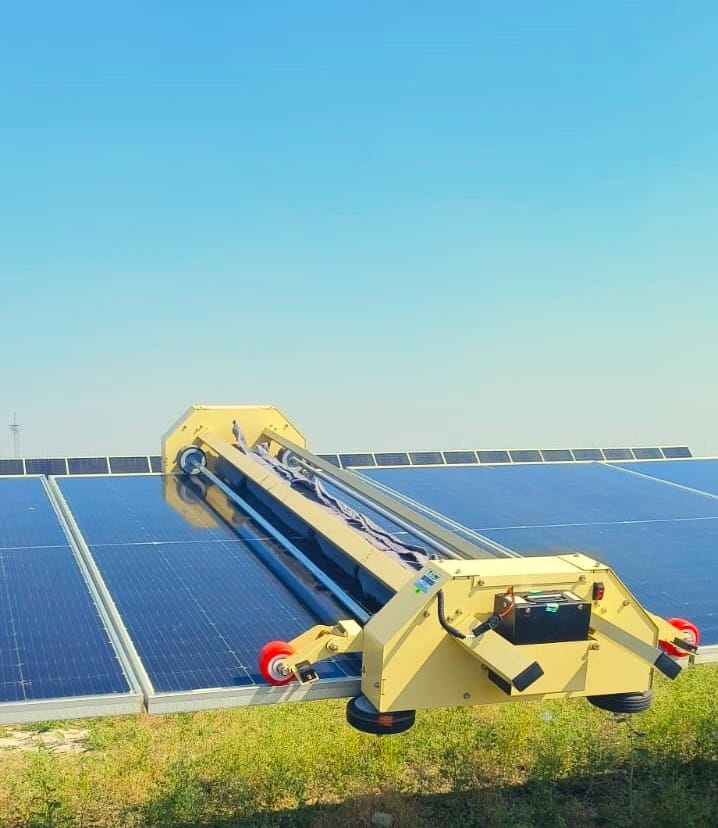
導入前に、技術者は静的および動的な負荷を確認する必要があります。ロボット洗浄は振動を発生させます。機器に適切なサスペンションがない場合、パネルクランプに負担がかかる可能性があります。GLYDE-XやNYUMA-Xのようなシステムは柔軟な本体を備えており、トラッカーテーブルの不整合を吸収します。これにより、モジュールガラスや取付構造のマイクロクラック(微細なひび割れ)を防ぎます。アセットマネージャーは、複数のパネルに重量を分散できるプラットフォームを選択すべきです。
プラント制御システムとの統合
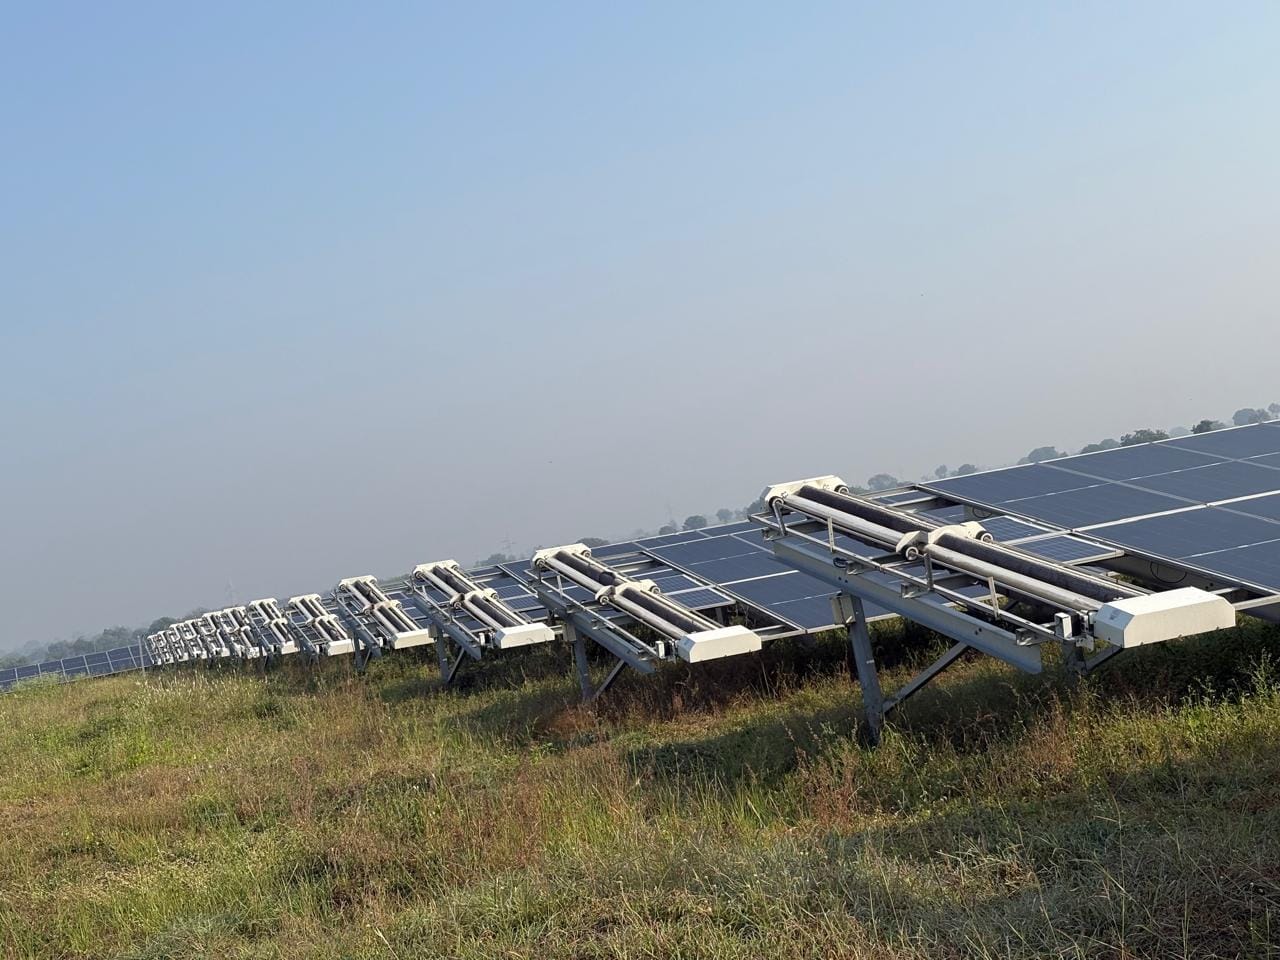
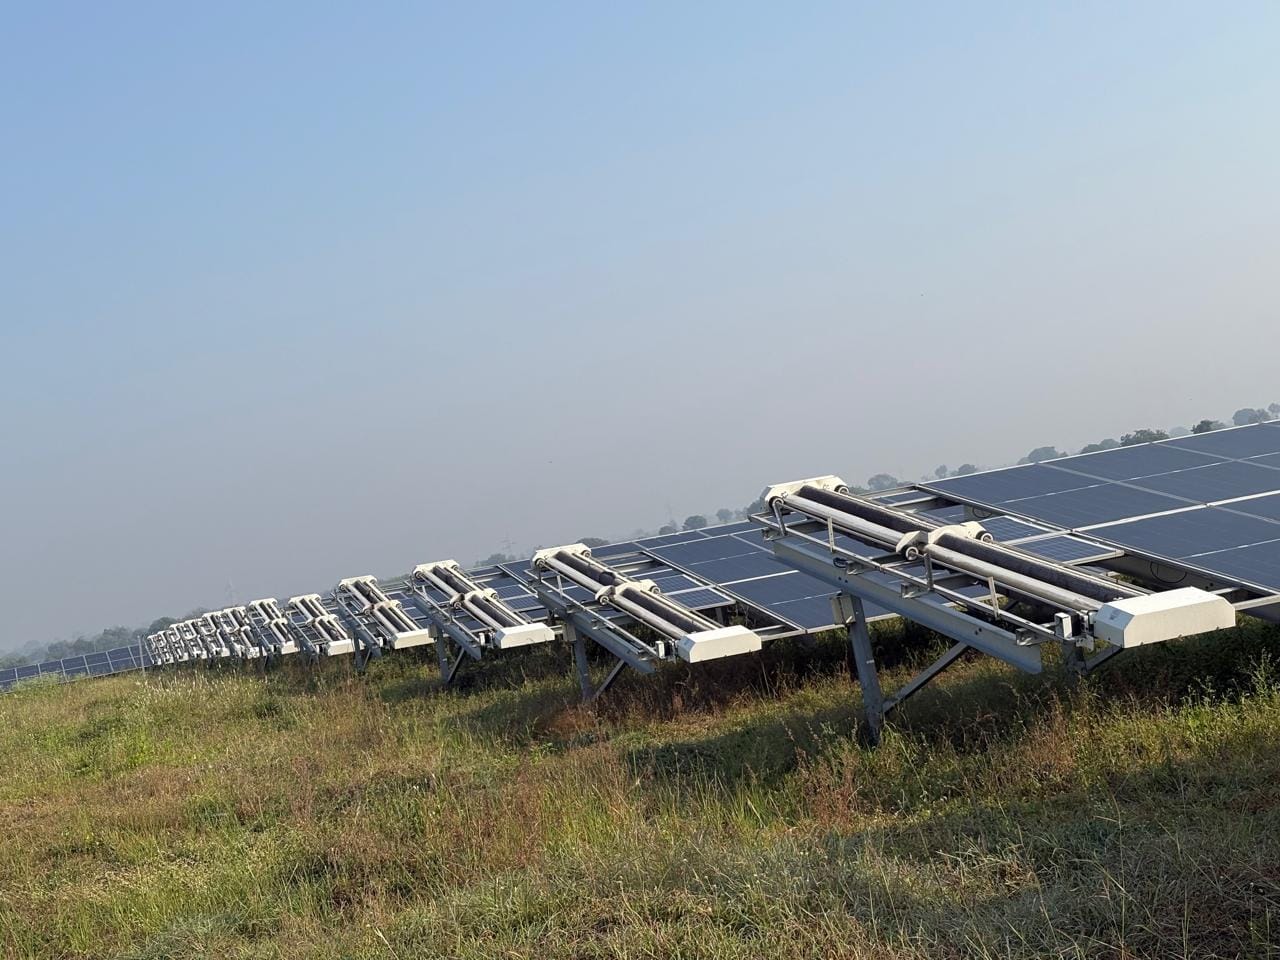
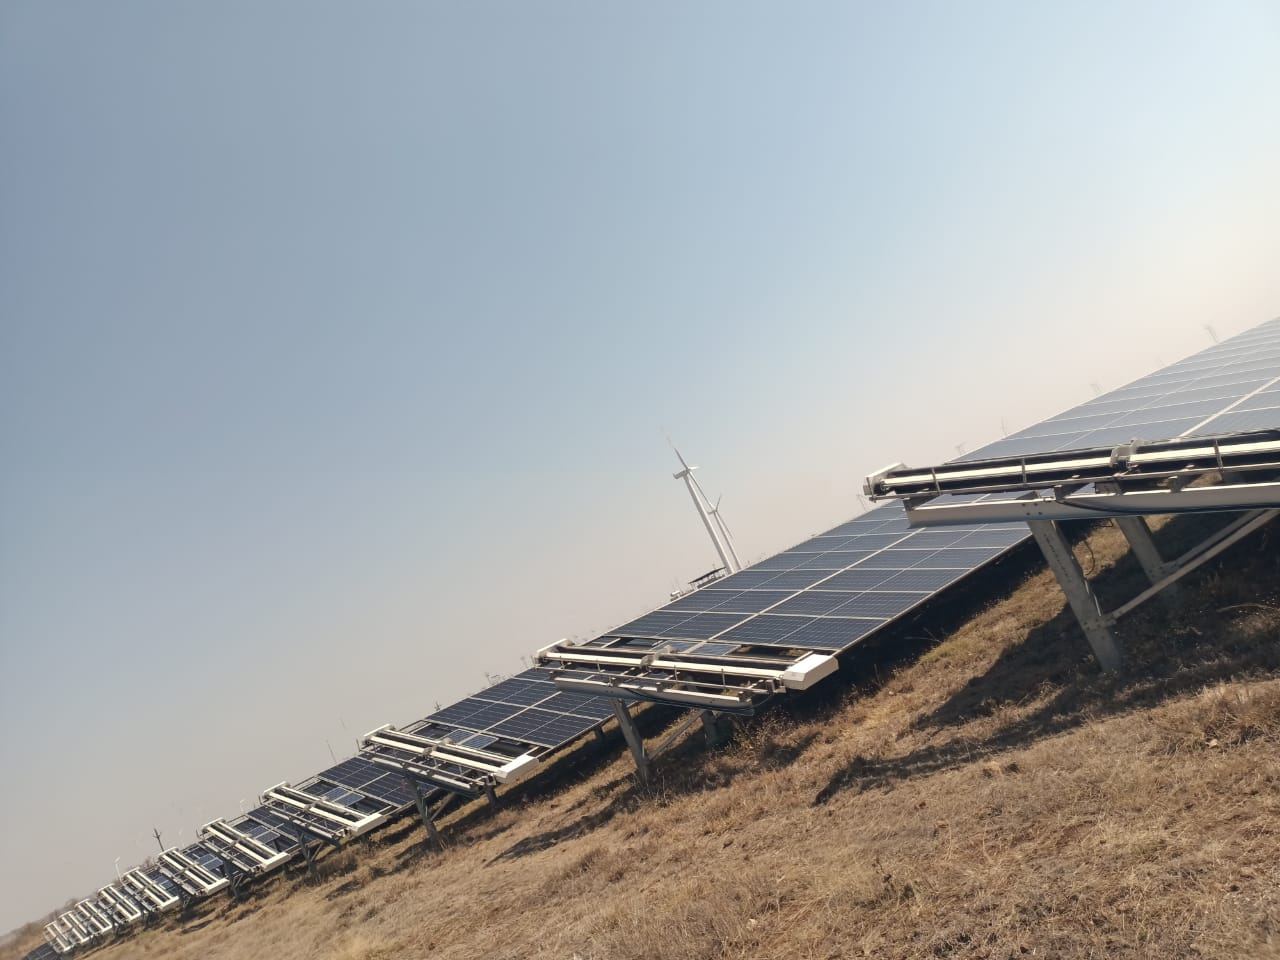
成功の鍵は、ロボットのテレメトリとSCADAまたはNECTYRフリートシステムを連携させることです。これは検査が困難な架台式サイトにおいて極めて重要です。バッテリー、トルク、障害物に関するリアルタイムデータが必要です。運河の範囲をカバーするために堅牢なメッシュネットワークを使用してください。CRADYLのようなシステムを構成して、ロボットを列間で移動させます。これにより手作業での運搬が減り、通路を安全に確保できます。
ステップバイステップ:架台式太陽光構造へのロボット洗浄の統合
統合を成功させるには、安定性を優先した計画が必要です。まずは取付フレームの構造監査から始めましょう。選択したロボットモデルが構造をサポートしていることを確認し、移動中の動的負荷に耐えられるか検証します。完全な自動化は、SCADAフレームワーク内で動作させることで手作業を排除します。
5 MW以上のサイトにおける導入ロードマップ
- サイト評価:メンテナンス通路とプラットフォームの傾斜を測定します。CRADYLのようなドッキングステーションのためのスペースを確保してください。
- ネットワークと電力構成:強力なRFメッシュまたはセルラーネットワークを構築します。これにより、NECTYRを介したリモート監視が可能になります。充電ステーションを配置し、列間の移動距離を短縮します。
- パイロットインストール:1~5 MWのブロックで小規模なフリートをテストし、風や粉塵などの実際のサイト条件下でパフォーマンスを検証します。
- 校正とテスト:センサーを調整し、モジュールフレームとゴミを区別できるように設定して、誤作動を防ぎます。
- 本格展開:パフォーマンス目標を達成したら、プラント全体にスケールアップします。データを使用して、現地の粉塵パターンに基づき洗浄を改善します。詳細は当社の予測汚染モデル分析で詳述しています。
スケジュールを自動化することで、高所作業チームのリスクが排除されます。また、衝撃によるモジュールへの損傷も防げます。洗浄は、損失がサイクルのコストを上回った場合にのみ行われます。継続的な戦略については、保証条件を遵守するため、当社のPVモジュール供給者のプラントメンテナンス戦略ガイドを確認してください。
環境的制約の管理:運河上ロボット洗浄の課題
運河上のサイトは湿度が高く、腐食の原因となったり、結露による汚染を増加させたりする可能性があります。GLYDEやNYUMAのようなロボットは、IP65準拠のエンクロージャを備えている必要があります。モーターやセンサーに湿気が侵入しないようシールが必要です。また、水上ではトンネル効果により強風に見舞われることもあるため、CRADYLのようなドッキングハードウェアが150 km/hを超える風速に耐えられることを確認してください。
有機的な破片や昆虫もガラスに残留物を残す可能性があります。水による手作業での洗浄は無駄が多く、不要な湿気を持ち込みます。自律的な水を使用しない洗浄であれば、液体タンクなしで高いパフォーマンスを維持できます。アクセスが制限されているため、メンテナンス作業は遅れがちです。NECTYRを活用した低メンテナンスのフリートを使用して、早期に問題を特定してください。この予測的アプローチは、急速な汚染が見られる地域では不可欠であり、当社のインドの太陽光発電所における汚染による収益損失に関する分析でも指摘されています。こうした遠隔地では、強力なデータ接続が不可欠です。
5 MW以上のインドのプラントにおけるロボット洗浄のスケジュール頻度は?
インドでは、洗浄スケジュールを動的に設定する必要があります。固定されたカレンダーは使用しないでください。ロボットフリートであれば、実際の汚れの度合いに応じて調整が可能です。ラジャスタン州やグジャラート州のサイトでは、7~10日が一般的な基準ですが、粉塵のピーク時や収穫期には3~5日に短縮してください。
センサーデータをフリートソフトウェアと統合し、最適な頻度を見極めてください。発電量が期待値より2~3%低下したときに洗浄を開始します。これにより不要な摩耗を防ぎ、高いエネルギー収量を維持できます。詳細は衛星データとAQIデータを用いた予測汚染モデルガイドを確認してください。
洗浄サイクルの定義
要件は気候や場所によって異なります。道路や工業地帯に近いプラントは、遠隔地よりも頻繁な洗浄が必要です。NECTYRを使用して日々の収量を追跡し、どの列のサポートが必要かを確認してください。これにより、洗浄の遅延による収益損失を防げます。しきい値を設定する際は、当社のPVモジュール供給者のプラントメンテナンス戦略ガイドに示されている通り、ブラシがモジュールのコーティングに適していることを確認してください。
安全性と信頼性:自動化中のモジュール損傷防止
ロボット洗浄は、架台式構造においてリスクをもたらす可能性があります。最大の懸念はモジュールフレームへの応力です。GLYDE-Xのように、メーカーの負荷制限範囲内で動作するシステムを使用してください。運河上のアレイは風による揚力の影響を受けやすいため、時間の経過とともにマイクロクラックを引き起こす可能性のある過度な振動を避けるよう、ロボットを調整してください。
フリート運用を開始する前に、クリアランス監査を実施してください。ミッドクランプがフレームと面一であることを確認してください。突出した要素があると、ロボットの機構に引っかかる可能性があります。すべてのロボットにエッジ検出センサーと自動停止機能を装備すべきです。これにより、隙間や位置の不整合に到達した場合にユニットを停止させます。NECTYRを使用して安全イベントを監視し、機械的な摩耗を早期に停止させてください。
ブラシ技術をモジュールのコーティングに合わせることも重要です。反射防止コーティングは摩耗に弱いため、ブラシの密度が不適切だと層が剥がれ、収量が低下します。GLYDEシリーズのマイクロファイバーブラシのような、優しい素材を使用してください。これにより発電保証が有効に保たれます。最良の結果を得るために、当社のPVモジュール供給者のプラントメンテナンス戦略ガイドの基準に従ってください。
O&Mの拡大:高汚染地域でのロボット洗浄フリート管理
容量が50 MW以上に拡大した場合は、中央ポータルでフリートを管理してください。ラジャスタン州のような回廊地帯では、汚染パターンが場所によって異なります。NECTYRを使用してスケジュールをリアルタイムで調整し、固定カレンダーではなく、損失が最も大きい列にロボットを集中させてください。
架台式プロジェクトではロジスティクスが優先事項です。ロボットをテーブル間で移動させるために手作業に頼らないでください。CRADYLのような列間転送システムを使用してください。これは、水や鉄鋼構造物によってアクセスが制限されているサイトで極めて重要です。バッテリーの状態を監視し、ロボットが常に稼働できる状態を維持してください。これにより、プラントを最大限の効率で稼働させることができます。
プラントマネージャーが次に行うべきこと
- 汚染関連の損失を監査し、優先ゾーンを特定する。
- サイトレイアウトを確認し、ロボットが負荷制限内に収まるか確認する。
- 中央制御のためにフリートソフトウェアと連動する洗浄ソリューションを購入する。
- 安全性と障害物への対応に関するサイト固有の評価をスケジュールする。
- メーカーの保証を確認し、選択した洗浄方法が承認されているかチェックする。
ソースおよび参考文献
よくある質問
インドにおける高架式および水路上の太陽光発電施設へロボット洗浄を導入するには、構造上の安全性を最優先する必要があります。これらの現場では地上からのアクセスが困難であるためです。
はい。選択した技術が対象のモジュールの反射防止コーティングや構造上の要件に適合していれば安全です。構造物への湿気による損傷を防ぎ、水の供給や運搬を不要にするため、水を使用しない乾式ロボットが推奨されます。
主な課題として、地上からのアクセスが限られていること、架台システムの重量および振動に対する厳しい制限があること、そして水路上の設計に特有の狭い通路内で動作可能なロボットが必要であることが挙げられます。
はい。水を使用しないロボットシステムは、遠隔地にある水路上の現場で水を供給・運搬する必要をなくします。パフォーマンスレシオ(PR)が3~5パーセント低下した時点、あるいは7~14日ごとに洗浄を計画的に行うことで、節水を実現しながら最適な発電量を維持することが可能です。