プラント管理者向けサマリー
5MW規模でロボットフリートを運用する場合、基本的なハブ・アンド・スポーク構成に頼ることはできません。自己修復機能を持つ無線メッシュトポロジーが必要です。このアーキテクチャは、モジュール構造が信号やゲートウェイを遮断することが多いインドの大規模発電所において不可欠です。メッシュ構成を採用することで、干渉が発生した場合でも清掃を継続でき、従来のスター型Wi-Fiでは機能不全に陥りがちな広大で埃っぽい環境においても、信頼性の高い通信を維持できます。
- トポロジー: 自己修復型メッシュネットワークを使用すること。5MWを超えるフリートでは、これにより単一障害点を排除できます。
- 周波数管理: 長距離通信用にはLoRaなどのサブGHz帯を、高帯域幅のテレメトリーやロボットデータ用には2.4GHz帯を使用します。
- 干渉緩和: 制御品質の低下を防ぐため、プラントのSCADAシステムとは20dBの信号分離を維持してください。
- レイテンシ目標: リアルタイムのロボット制御のため、エンドツーエンドのレイテンシを200ms以下に保つ必要があります。
- 運用の継続性: ゲートウェイ構成を分散化すること。これは、特にラージャスターン州やグジャラート州の粉塵が多い時期において、汚れによる発電ロスからの回復を助けます。
このフレームワークへ移行することで、O&Mチームは手作業での接続修正に追われることがなくなります。信頼性の高いネットワークはロボット洗浄システムを拡張するためのバックボーンであり、長期的なO&M戦略のパフォーマンス目標を確実に達成するために不可欠です。
なぜ大規模太陽光発電所のO&Mにおいて従来のスター型トポロジーが失敗するのか
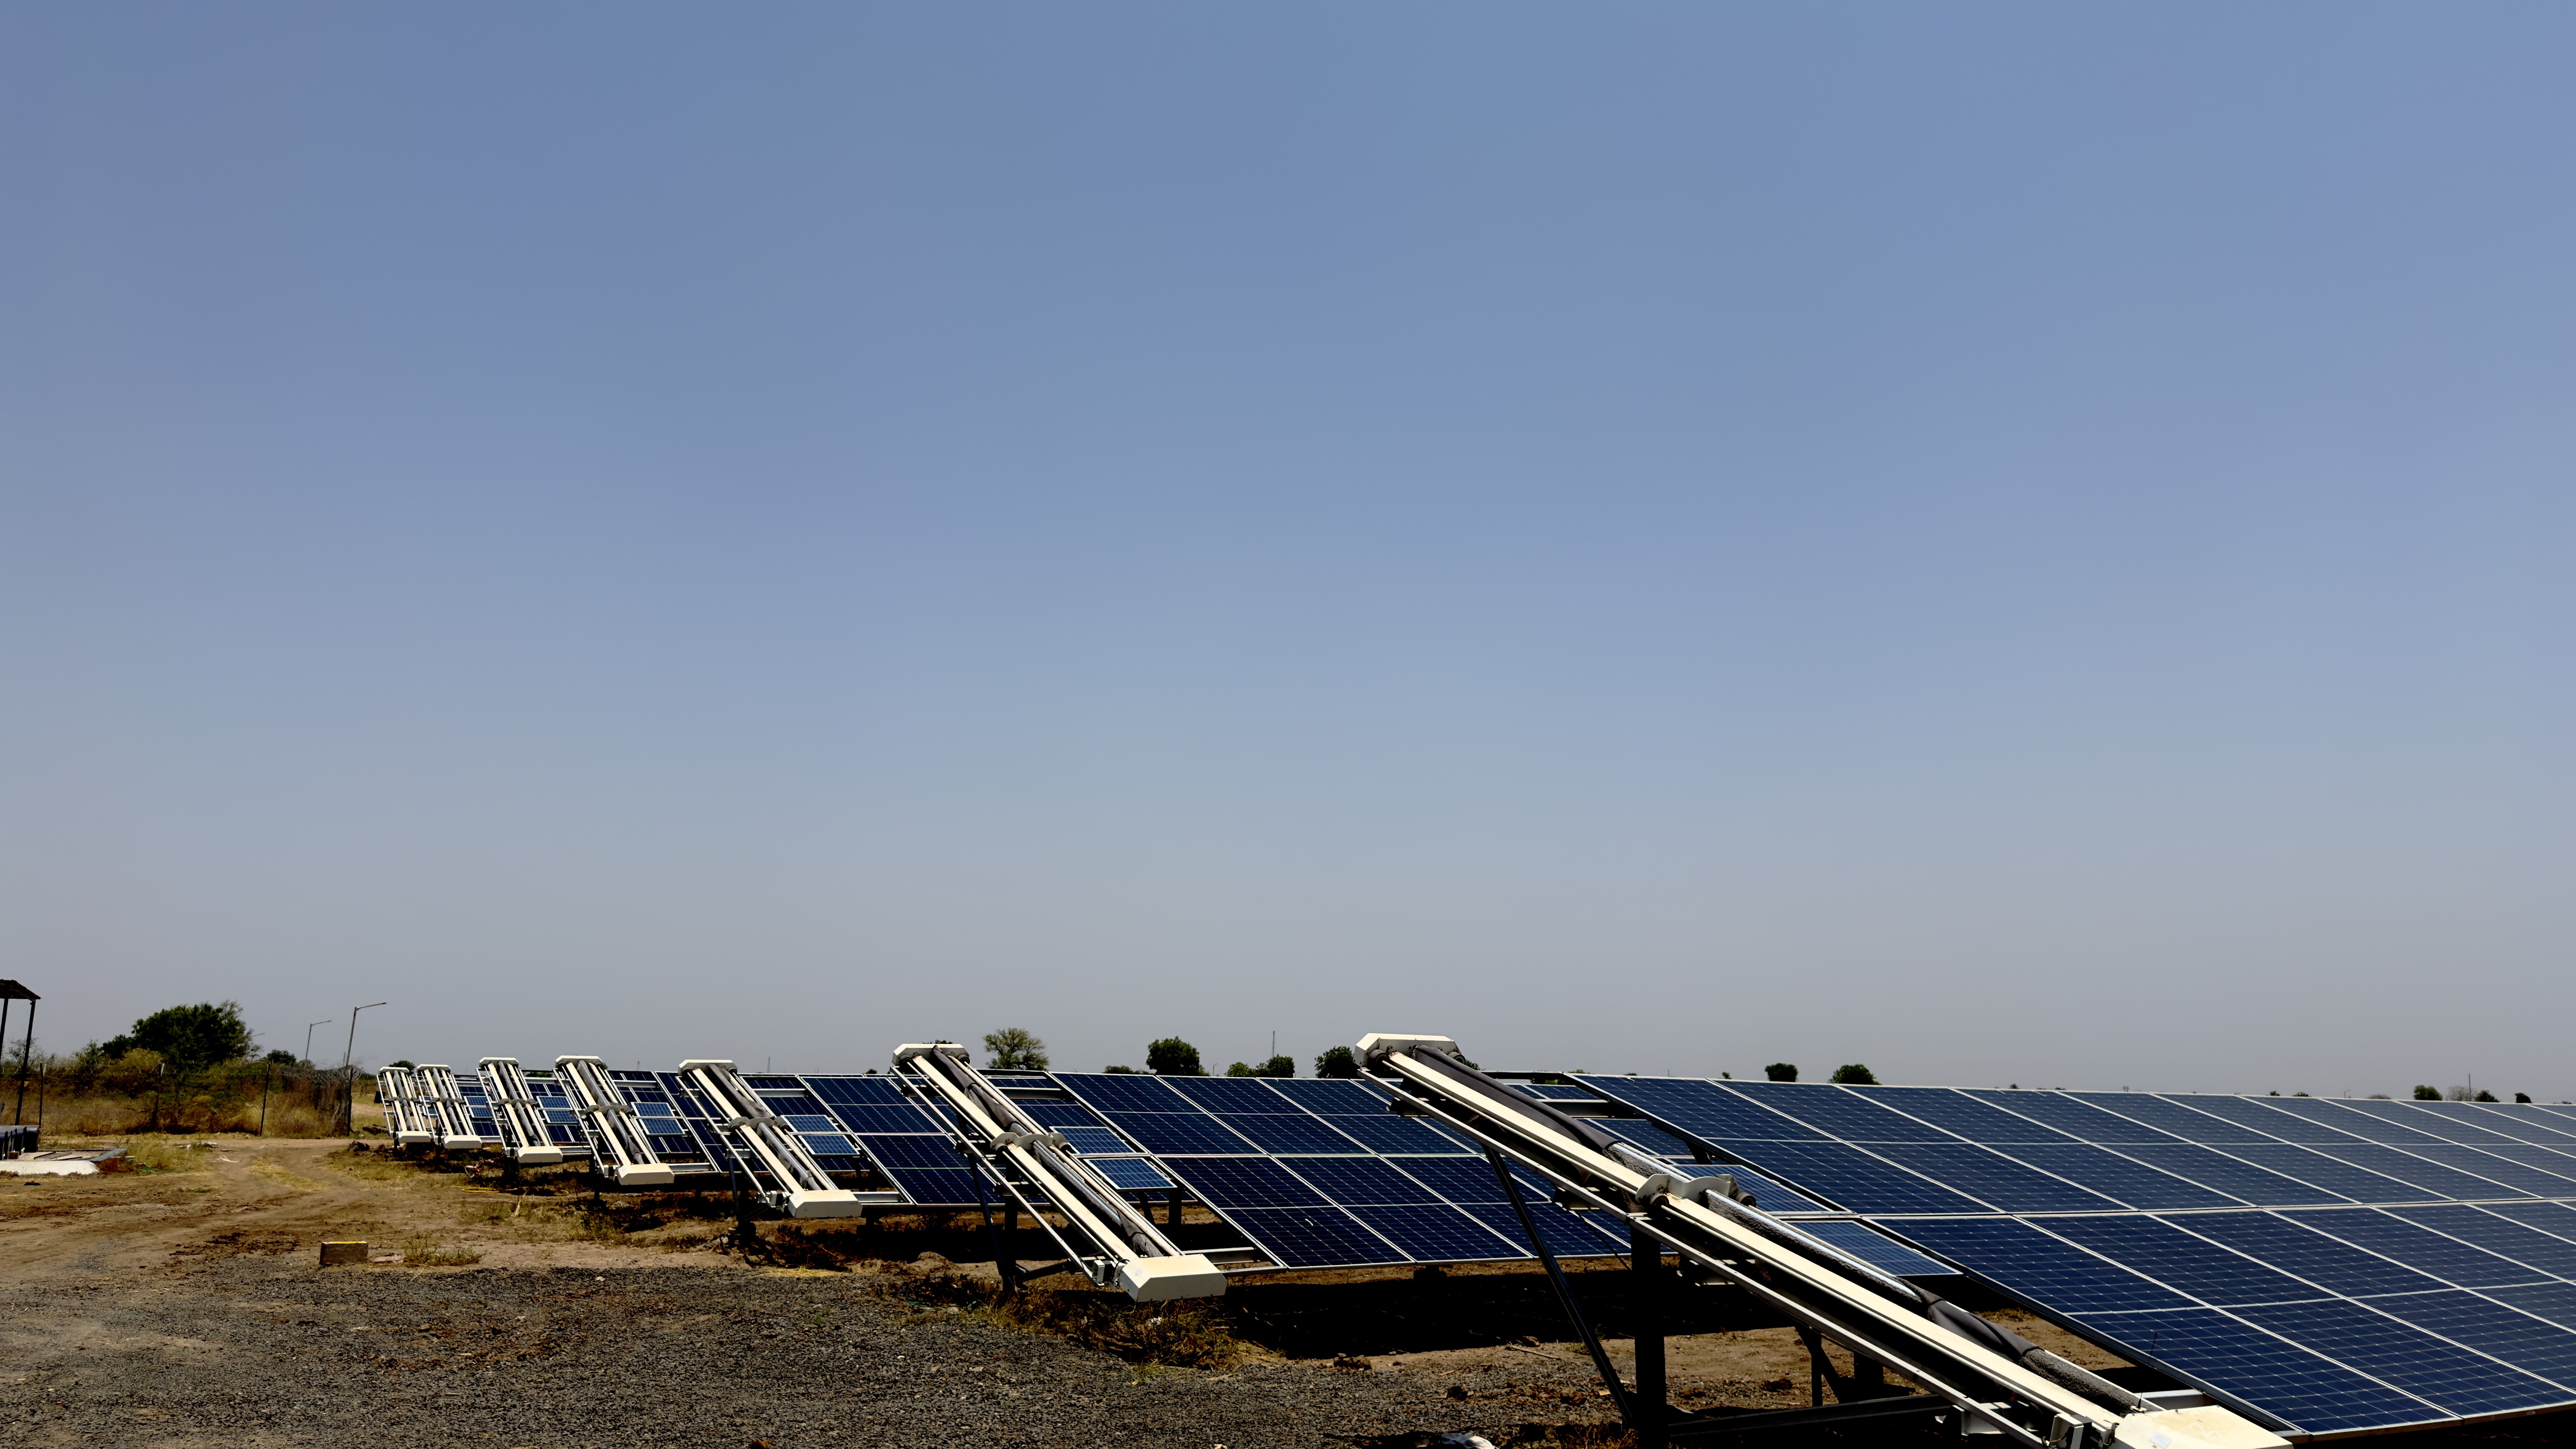
発電所が5MWを超えると、従来のスター型トポロジーではダウンタイムが発生し始めます。このモデルでは、すべてのロボットが単一の中央ゲートウェイに接続しようとします。しかし、インドの太陽光発電所は平坦な開けた土地ばかりではなく、列の長さの変化や影が視線を遮ることが多々あります。ロボットが遠ざかるにつれて信号は低下し、パケット損失やコマンドシーケンスの途絶を引き起こします。
O&Mチームにとって、これは清掃サイクル中の頻繁な切断として現れます。列の途中で接続を失ったロボットはボトルネックとなり、手動での回収が必要になりますが、これはモジュールにマイクロクラック(微細なひび割れ)を生じさせる大きなリスクとなります。Wi-Fi信号は金属製の架台を通過するのが難しいため、メッシュアーキテクチャが解決策となります。各ロボットが中継器として機能し、中央機器を増やすことなく通信範囲を拡大できます。また、自己修復機能により、ノードが遮断された場合にはデータを自動的に再ルーティングします。10MWや50MWのポートフォリオにおいて、メッシュネットワークはオプションではなく、ラージャスターン州やグジャラート州のような地域でロボット洗浄システムを管理するための必須要件です。
ロボットフリート向け無線メッシュネットワークの技術的実装
メッシュネットワークの展開には事前の計画が必要です。まずは、少なくとも10列ごとに産業用メッシュノードを配置することから始め、粉塵の多い環境で強力な信号を維持したい場合は、ノード間の距離を80メートル以内に抑えてください。ラージャスターン州やグジャラート州の架台は信号を遮断するため、サブGHz帯の周波数ホッピングを使用してください。これは標準的なWi-Fiよりも金属ラックを透過する能力がはるかに優れています。
ゲートウェイはプラントの制御室に設置し、4G/5Gや光ファイバーリンクを使用してロボット洗浄システムとNECTYRインターフェースを橋渡しする必要があります。各ロボットは、5MWまたは50MWブロック間を移動する際のシームレスなハンドオフに対応するために、デュアル無線クライアントを搭載する必要があります。洗浄の遅延を防ぐために、信号対雑音比(SNR)で少なくとも25dBを目指してください。このメッシュ構成により、自動的な再ルーティングが可能となり、手作業のトラブルシューティングという頭痛の種なしに長期的なO&M戦略をサポートします。
広告
ハードウェアの試運転と信号検証
- メッシュノードの密度: 冗長で自己修復可能な経路を維持するために、50〜80メートルごとにノードを配置してください。
- 周波数選択: ハイブリッドアプローチを採用すること。高帯域幅のテレメトリーには2.4GHz帯、重要な制御シーケンスにはサブGHz帯を使用します。
- レイテンシのベンチマーク: 現場で信号スイープを実施すること。信頼性の高いリアルタイム安全停止のために、エンドツーエンドのレイテンシが200ms以下であることを確認しなければなりません。
- プロトコルセキュリティ: ノードレベルで暗号化されたハンドシェイクを使用し、フリートのコマンドを保護してください。
メッシュ接続がSCADAシステムに干渉しないようにするには?
SCADAシステムの信号劣化を防ぐためには、周波数管理がすべてです。多くの発電所では既にSCADA用に400MHz帯や900MHz帯を使用しているため、安全を期すために周波数ホッピングプロトコルを使用してください。メッシュを868MHz帯や915MHz帯のISMバンドで運用することで、ロボットのコマンドをグリッドトラフィックから分離できます。
アンテナは物理的に分離してください。メッシュノードのアンテナは、SCADAゲートウェイから少なくとも1.5メートル離す必要があります。50MWを超える発電所を運用している場合は、仮想ローカルエリアネットワーク(VLAN)を使用してフリートデータとSCADAパケットを分離してください。これにより、ロボット洗浄システムからの大容量データがインバーター監視の速度を低下させることを防げます。
設定中にスペクトラムアナライザを実行し、既存のRFノイズを特定してください。複数のブロックでインフラを共有している可能性があるグジャラート州では、これが極めて重要です。また、電磁干渉(EMI)を防ぐために、メッシュゲートウェイの電源がグリッドリレーとは別の系統であることを確認してください。これらの手順は、予測汚れモデリングを使用する発電所にとって不可欠です。
インドの5MW+規模発電所における最適なノード配置と周波数選択
5MW以上の発電所では、ノード配置は視界の確保を優先し、構造的な障害物を回避する必要があります。固定架台構成の場合は、ゲートウェイをインバーター用スキッドやコンバイナーボックスの近くなど、利用可能な最高地点に設置してください。列が100メートルを超える場合は、50〜60メートルごとにリピーターノードを使用してください。これはラージャスターン州やグジャラート州での標準的な慣行です。
安定性は周波数の選択にかかっています。標準的な2.4GHz Wi-Fiは、信号がガラスで反射し、強い干渉を受けるため、大規模プラントでは信頼できないことがよくあります。制御信号にはサブGHz帯(868MHzまたは915MHz)を使用してください。これらは密集した列を透過し、埃や湿気にも強い特性があります。5GHz帯は、ドッキングステーションでのファームウェア更新のような高速通信タスクのために確保しておいてください。
信号の衝突には注意してください。周波数が気象センサーと重複しないように確認してください。50MW以上のパークでは、事前に信号調査を実施し、電気的なハムノイズや金属製の筐体によって生じるデッドゾーンを特定してください。信頼性のために冗長ゲートウェイ構成を採用し、ノードの電源が落ちた場合に備えて自動フェイルオーバーを可能にしてください。これにより、ロボット洗浄サイクルを円滑に運用できます。
ステップバイステップ:ロボットネットワークインフラの展開スケジュール
段階的な導入はネットワークの飽和を防ぎ、ロボット洗浄システムを既存の通信インフラへ円滑に統合するのに役立ちます。インドにおける5MWから10MWのブロックに対しては、以下のスケジュールに従ってください:
- 第1週:サイトのRF調査とベースマッピング。 スペクトラムアナライザを使用して信号密度をマッピングし、インバーターやSCADAゲートウェイからの干渉を特定します。
- 第2週:ゲートウェイおよびバックボーンのインストール。 シールドケーブルを使用して変電所にメインゲートウェイを取り付けます。データ回線は高圧線から1.5メートル以上離してください。
- 第3週:ノードからロボットへのパイロットテスト。 管理された列で2〜5台のロボットをテストします。清掃サイクル中の信号ハンドオフを確認し、パケット損失が2%以下であることを確認します。
- 第4週:フルフリートの試運転と負荷分散。 プラント全体にフリートを展開します。近接性に基づいてロボットをゲートウェイに割り当て、50MW以上のプラントではVLANパーティションを使用します。
この手順により、データ集約的なタスクがパフォーマンスを低下させるのを防げます。自動洗浄システムからのアップデートやログが、プラント全体の動作を妨げることはありません。ラージャスターン州やグジャラート州における現地環境の変化に対応するため、90日ごとにネットワークを確認することを推奨します。
O&Mエンジニア向け実装チェックリスト
5MWから10MWのプラントを試運転する際は、このチェックリストを使用してください:
- スペクトラムのクリアランス: パケット損失を避けるため、ゲートウェイを既存のSCADA Wi-Fi以外のチャンネルに設定してください。
- ノードの冗長性: 電源変動後の復旧を支援するため、すべてのマスターゲートウェイにバッテリーバックアップを設置してください。
- 信号カバレッジマップ: 全ての列の端でRSSIを確認し、値を-75 dBm以上に維持してください。
- VLAN分離: 診断データがグリッド監視を遅延させないよう、ロボットのトラフィックを別のVLANにルーティングしてください。
- ファームウェアの同期: 日照のピーク時に帯域幅を維持するため、日射量の少ない時間帯に更新をスケジュールしてください。
- 定期的な接続性監査: 植生やサイト環境の変化を考慮し、90日ごとに信号強度を確認してください。
これらのプロトコルに従うことで、大規模現場でのロボット洗浄システムの管理が容易になります。パケットレートと信号対雑音比を監視することで、故障を早期に発見し、汚れによる損失を防ぐことができます。自動洗浄を使用するチームにとって、これらのセーフガードは必須です。
プラント管理者が次に行うべきこと
- RF監査の実施: インバーターやセンサーからの干渉を見つけるため、スペクトラム調査の専門家を招いてください。
- RFPでのネットワーク互換性の指定: ロボットが5MW以上のプラントで確実に動作するよう、産業用RFプロトコルの互換性を要件に含めてください。
- 制御された区画でのパイロット運用: 太陽光発電所内の小規模な区画から開始し、信号が列全体にどのように伝搬するかを検証します。
- パフォーマンス監視との統合: NECTYRのようなフリート管理ソフトウェアが貴社のサイトツールと統合されていることを確認し、洗浄サイクルの計画立案に役立ててください。
参照元および参考文献
よくある質問
5MW規模の太陽光発電所におけるロボット群の運用には、ワイヤレスメッシュネットワークが不可欠です。ハブ・アンド・スポーク型モデルから、自己修復機能を持つメッシュトポロジーへの移行を推奨します。
既存のSCADAやストリング監視システムへの干渉を防ぐため、メッシュネットワークと既存のプラント周波数の間で最低20dBの信号分離を維持する必要があります。
インドの広大で塵埃の多い環境では、従来のスター型トポロジーのWi-Fi信号は急速に減衰します。そのため、広大な敷地全体で信頼性の高い通信を維持するには、分散型メッシュアーキテクチャが不可欠です。
信頼性は、長距離コマンド信号にLoRaなどのサブGHz帯を使用し、高帯域幅のテレメトリに2.4GHzを使用することで確保されます。また、リアルタイムのコマンドおよび制御のため、エンド・ツー・エンドのレイテンシを200ms以下に抑えることを目標としています。