প্ল্যান্ট ম্যানেজারদের জন্য সারসংক্ষেপ
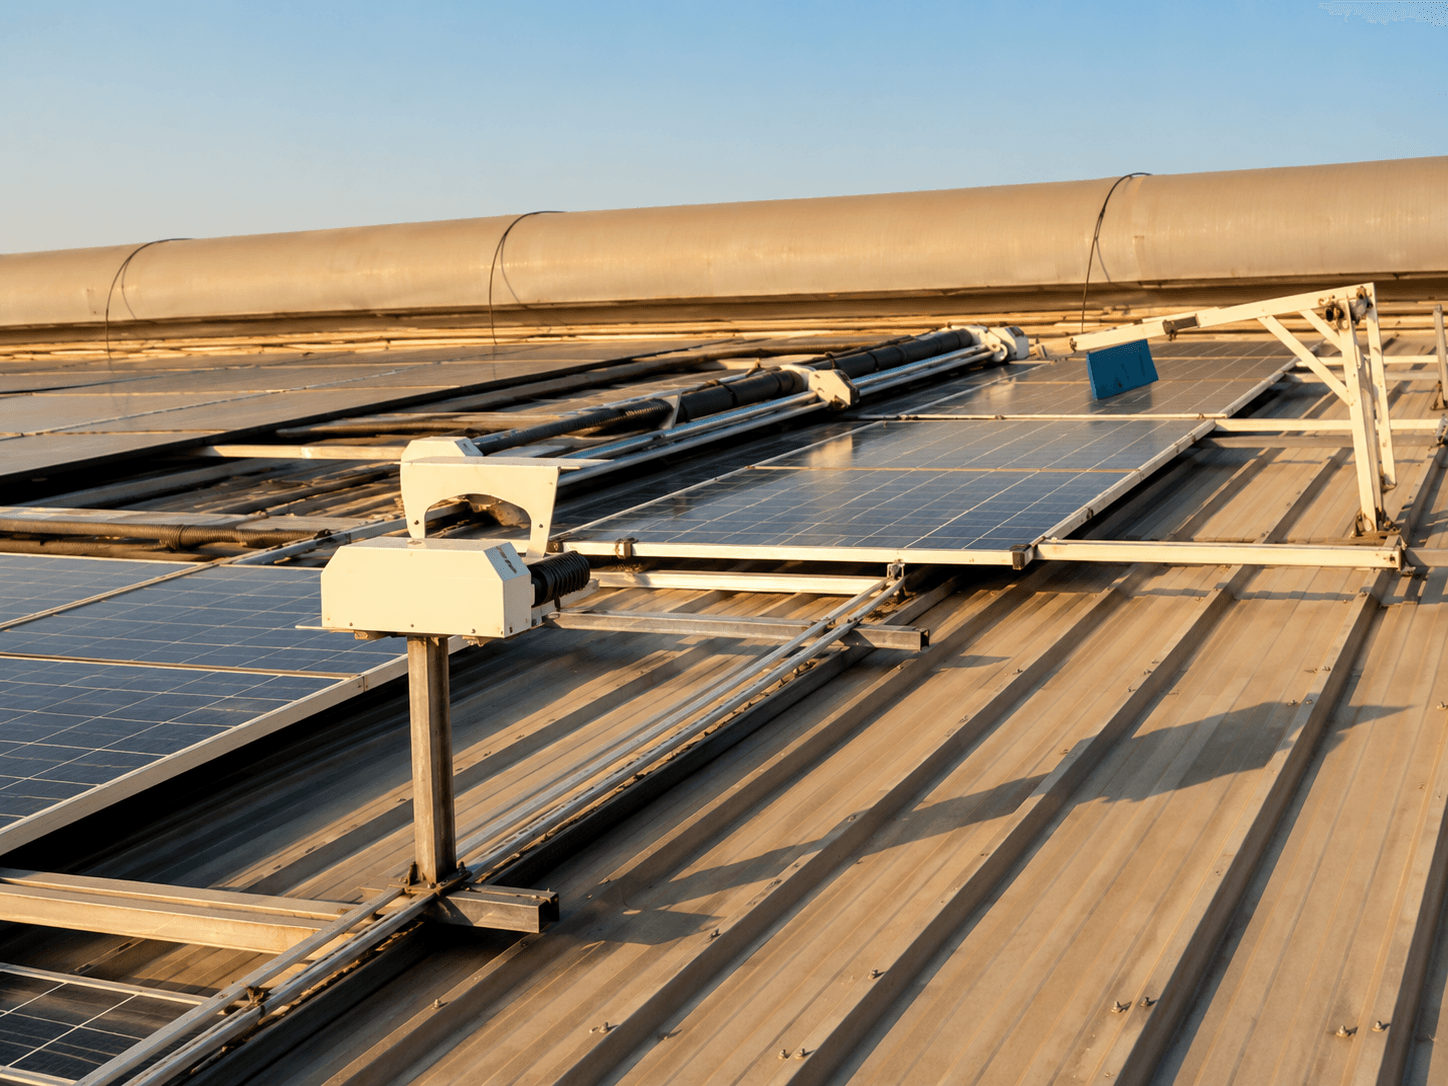
ছাদের ওপর রোবট স্থাপন করার সময় শক্তির অর্জন এবং সাইটের সীমাবদ্ধতার মধ্যে ভারসাম্য বজায় রাখা প্রয়োজন। বড় ইনস্টলেশনের ক্ষেত্রে, প্যারাপেট (প্রান্তের প্রাচীর) ডিজাইন এবং রোবটের চলাচল গুরুত্বপূর্ণ বিষয়। ডিজাইনের পর্যায়ে ম্যানেজারদের অবশ্যই চলাচলের পথ এবং উল্লম্ব স্থান নির্ধারণ করে রাখতে হবে। এটি এমন সীমাবদ্ধতা প্রতিরোধ করে যা দক্ষতা কমায় এবং কায়িক শ্রম বাড়িয়ে দেয়।
- আবশ্যিক পথের প্রস্থ: CEA ২০২৩-এর নিয়ম অনুযায়ী কমপক্ষে ৭৫ সেমি পথ রাখুন। এটি রোবট এবং মানুষ উভয়ের জন্য নিরাপদ যাতায়াত নিশ্চিত করে।
- ধুলাবালির কারণে ক্ষতির প্রভাব: রাজস্থান ও গুজরাটের মতো ধুলিময় এলাকায় প্রতিদিন ০.৩৫% থেকে ০.৫% পর্যন্ত শক্তির ক্ষতি হয়। স্বয়ংক্রিয় শিডিউলিং এর সমাধান করতে সাহায্য করতে পারে।
- প্যারাপেট ক্লিয়ারেন্স: প্যারাপেট এবং সোলার অ্যারের মধ্যে পর্যাপ্ত উল্লম্ব জায়গা রাখুন। এটি রোবটের সেন্সর এবং ক্লিনিং ব্রাশকে সুরক্ষিত রাখে।
- পরিচালনগত দক্ষতা: আঁটসাঁট লেআউট থাকলে পরিষ্কারের সময় ২০% থেকে ৩০% পর্যন্ত বেড়ে যেতে পারে। এটি গ্রাউন্ড-মাউন্ট সিস্টেমের চেয়ে ধীরগতির।
- পরিকল্পনার প্রয়োজনীয়তা: কমিশনিংয়ের সময় রোবট ডকিং এবং চার্জিংয়ের জন্য পরিকল্পনা করুন। এটি পরবর্তীতে ছাদের ওপর ব্যয়বহুল পরিবর্তন এড়াতে সাহায্য করে।
৫ মেগাওয়াট বা তার বেশি ক্ষমতার সাইটের ম্যানেজাররা প্রায়ই রোবট ব্যবহার করে হারানো শক্তি পুনরুদ্ধার করেন। ধুলো জমা কর্মক্ষমতার অনুপাতকে উল্লেখযোগ্যভাবে কমিয়ে দিতে পারে। আপনার সাইট মূল্যায়নের সময়, ধুলোবালি কীভাবে রাজস্ব হ্রাস (revenue leakage) ঘটায় তা দেখুন। প্রায়শই, হারানো শক্তির পরিমাণ ছাদের প্রবেশের পথ ঠিক করার খরচের চেয়ে বেশি হয়। সঠিক পরিকল্পনা নিশ্চিত করে যে আপনার স্বয়ংক্রিয় সোলার প্যানেল ক্লিনিং সিস্টেম কোনো ডাউনটাইম ছাড়াই চলবে। আপনি রিয়েল টাইমে সিস্টেমের কর্মক্ষমতা ট্র্যাক করতে সেন্ট্রাল প্ল্যাটফর্ম ব্যবহার করতে পারেন। এটি আপনাকে ধুলো সংক্রান্ত সমস্যা এবং বৈদ্যুতিক ত্রুটির মধ্যে পার্থক্য বুঝতে সাহায্য করে।
রুফটপ ক্লিনিং রোবট ইনস্টলেশন সীমাবদ্ধতা বোঝা: প্যারাপেট এবং অ্যাক্সেস
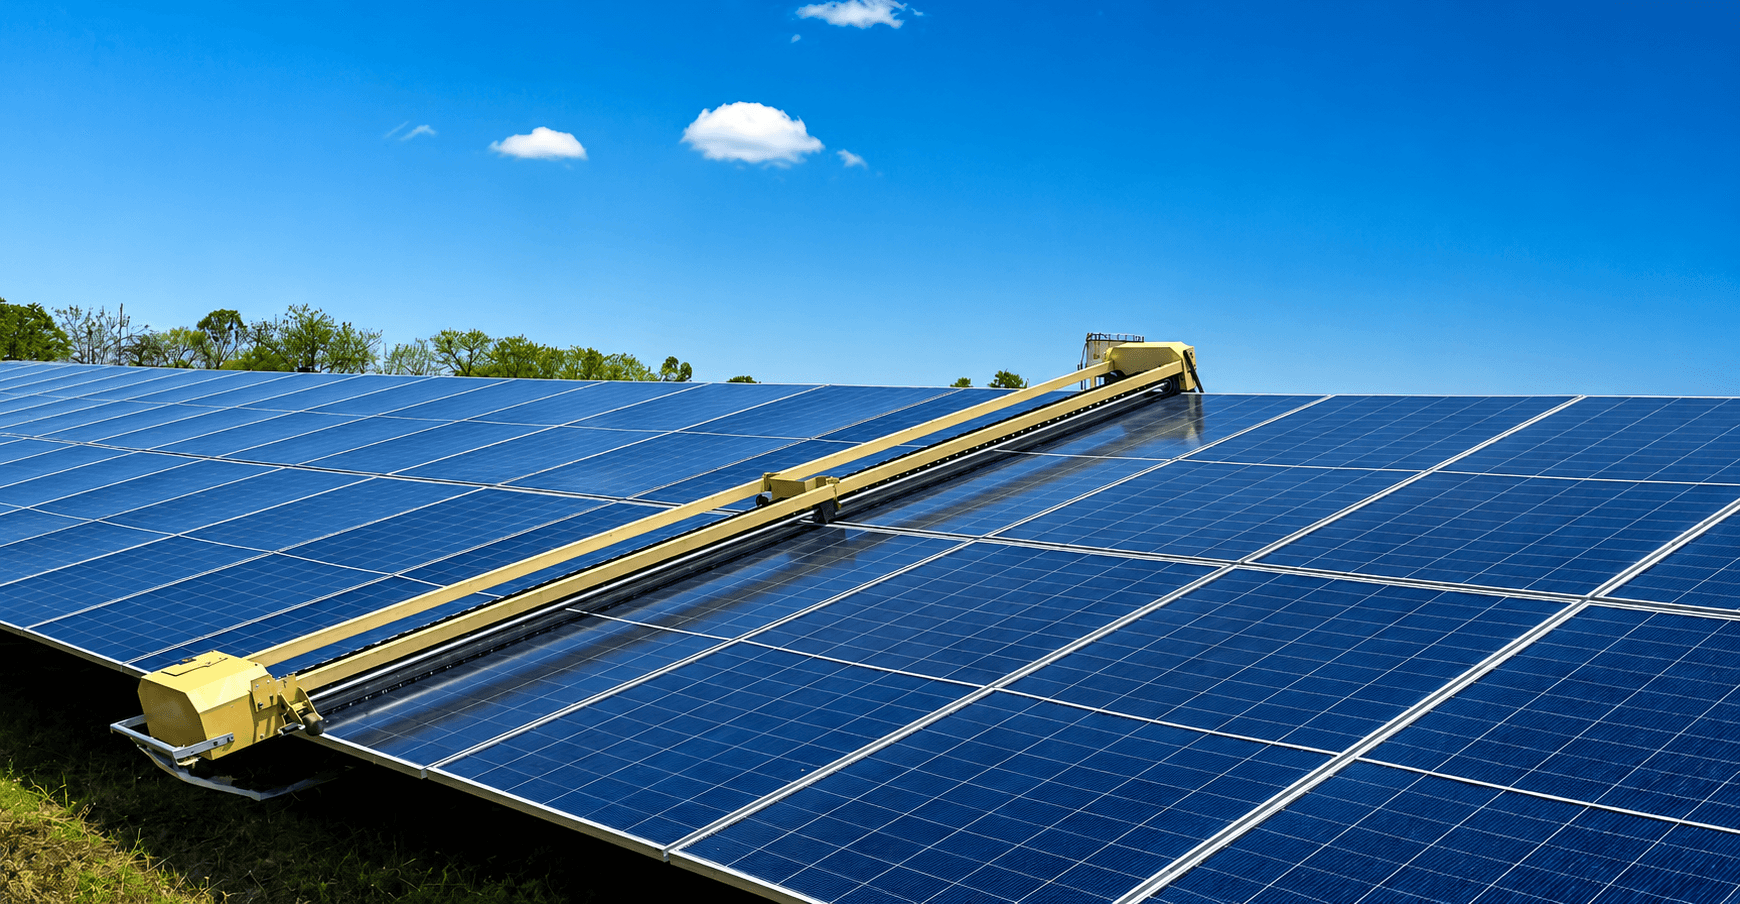
ভারতের বড় সোলার রুফটপগুলোর ক্ষেত্রে, পরিধি বা প্রান্তের প্রাচীর একটি বড় সীমাবদ্ধতা। প্যারাপেট দেয়াল প্রায়ই সাধারণ রোবটগুলোর জন্য 'ডেড জোন' তৈরি করে। এর ফলে প্রান্তের দিকে ধুলো জমে এবং শক্তির ক্ষতি হয়। ডিজাইনারদের রোবট ঘোরার জন্য পর্যাপ্ত জায়গা রাখতে হবে। ১৮০-ডিগ্রি সম্পূর্ণ ঘুরে আসা দেয়ালের সাথে সংঘর্ষ রোধ করে।
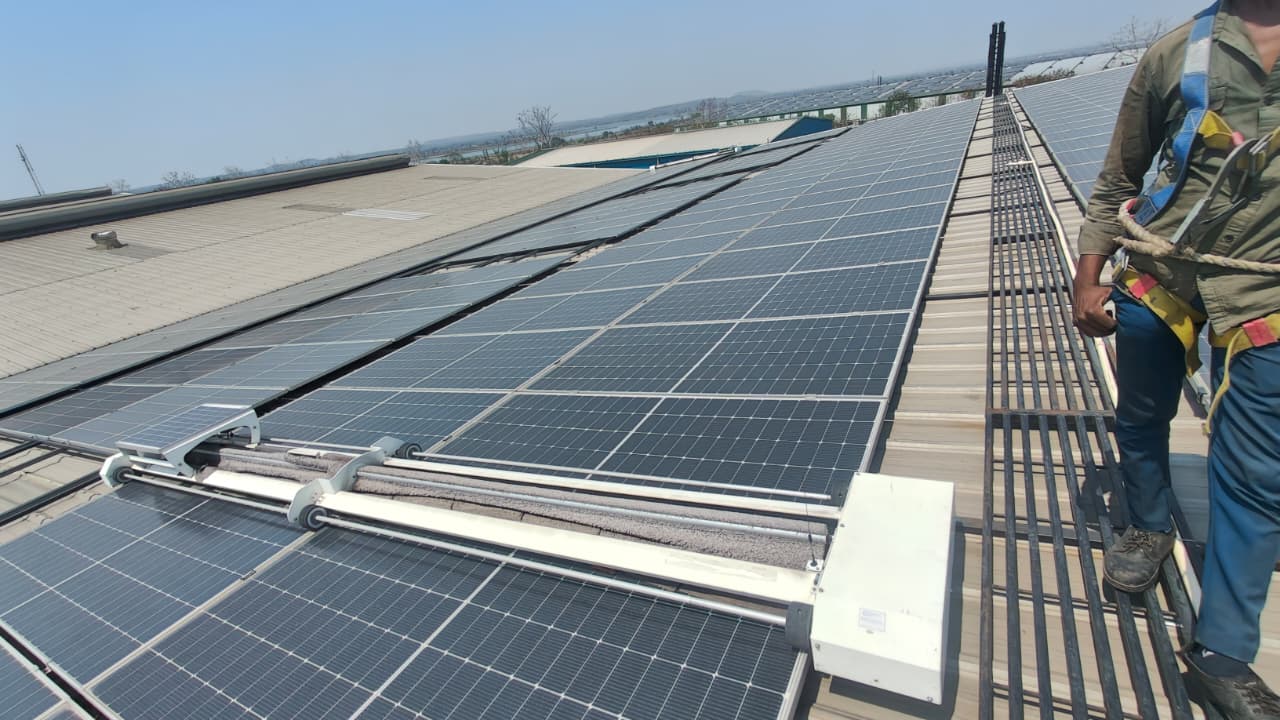
প্রবেশের পথগুলো দ্বিতীয় বড় বাধা। CEA ২০২৩-এর নিয়ম অনুযায়ী কমপক্ষে ৭৫ সেমি প্রশস্ত পথ থাকা প্রয়োজন। এই পথগুলো দুটি উদ্দেশ্য পূরণ করে। এগুলো স্বয়ংক্রিয় রোবটের ট্র্যাক হিসেবে কাজ করে এবং টেকনিশিয়ানদের জন্য নিরাপদ পথ তৈরি করে। যদি পথ ৭৫ সেমির চেয়ে সংকীর্ণ হয়, তবে রোবটের ডক করতে সমস্যা হতে পারে। এতে কর্মীদের হাত দিয়ে রোবট সরাতে হয়, যা সময় এবং অর্থ অপচয় করে।
ছাদের উচ্চতাকেও স্বয়ংক্রিয় সোলার প্যানেল ক্লিনিং সিস্টেম এবং এর ডকগুলোর সাথে সামঞ্জস্যপূর্ণ হতে হবে। প্রবল বাতাস প্যারাপেটের কাছের রোবটগুলোকে প্রভাবিত করতে পারে। ডকিং স্টেশনগুলোকে প্যারাপেটের ছায়ায় স্থাপন করা উত্তম। এটি স্থায়িত্ব বাড়ায় এবং প্রতিকূল আবহাওয়া থেকে চার্জিং পোর্টকে রক্ষা করে। এই পরিমাপগুলো আগেভাগে নির্ধারণ করলে পরবর্তীতে রিট্রোফিটের উচ্চ খরচ এড়ানো যায়।
প্যারাপেট দেয়াল কীভাবে রোবোটিক ক্লিনিংয়ের দক্ষতাকে প্রভাবিত করে?
প্যারাপেট দেয়ালগুলো শারীরিক বাধা হিসেবে কাজ করে। এগুলো রোবটকে দ্রুত থামতে বা ঝুঁকিপূর্ণ পদক্ষেপ নিতে বাধ্য করতে পারে। ভারতের ৫ মেগাওয়াট+ সাইটগুলোতে, এই দেয়ালগুলো শ্যাডো জোন বা ছায়াময় অঞ্চল তৈরি করে। বায়ু চলাচল সীমিত হওয়ায় এখানে দ্রুত ধুলো জমে। রোবট যদি ফাঁকটির তুলনায় বড় হয়, তবে এটি প্রান্তের প্যানেলগুলো পরিষ্কার করতে পারে না। এর ফলে অসম পরিষ্কার হয় এবং রাজস্থানের মতো জায়গায় প্রতিদিন ০.৩৫% থেকে ০.৫% পর্যন্ত শক্তি হ্রাস পায়।
রোবট যখন পরিধির প্রান্তগুলো অতিক্রম করতে পারে না, তখন দক্ষতা কমে যায়। যদি কোনো রোবটকে দেয়াল পার হওয়ার জন্য ম্যানুয়াল সহায়তার প্রয়োজন হয়, তবে সেটি আর সত্যিকারের স্বয়ংক্রিয় থাকে না। এটি একটি পরিকল্পিত কাজকে ধীরগতির ম্যানুয়াল কাজে পরিণত করে। ৯৯% পরিষ্কারের দক্ষতা অর্জনের জন্য, একটি ন্যূনতম ব্যবধান রাখা জরুরি। আমরা যেকোনো উল্লম্ব প্যারাপেট থেকে কমপক্ষে ১.৫ মিটার জায়গা রাখার পরামর্শ দিই। এটি সেন্সর ক্যালিব্রেশন এবং নিরাপদে ঘোরার সুযোগ দেয়।
দুর্বল লেআউট পরিকল্পনা দীর্ঘমেয়াদী রাজস্ব ক্ষতির কারণ হয়। ম্যানেজারদের উচিত ম্যানুয়াল ক্লিনিংয়ের উচ্চ খরচের সাথে ডিজাইন খরচের তুলনা করা। ম্যানুয়াল কাজ প্রায়শই বেশি ব্যয়বহুল এবং কর্মীদের জন্য ঝুঁকিপূর্ণ। পরিষ্কারের অভাবের প্রভাব দেখতে রাজস্ব হ্রাসের (revenue leakage) দিকে নজর দিন। প্যারাপেটের উচ্চতা যেন মডিউল সাপোর্টকে বাধা না দেয় তা নিশ্চিত করুন। এটি অবস্ট্যাকল সেন্সরের জন্য লাইন-অফ-সাইট পরিষ্কার রাখে এবং জরুরি স্টপেজ প্রতিরোধ করে।
রুফটপ সোলার অ্যাক্সেস পাথওয়ের জন্য CEA নিয়ন্ত্রক প্রয়োজনীয়তা
CEA ২০২৩ (নিরাপত্তা ও বিদ্যুৎ সরবরাহ সংক্রান্ত পরিমাপ) নিয়ম অনুযায়ী পরিষ্কার অ্যাক্সেস পাথ থাকা বাধ্যতামূলক। সুবিধা বা ফ্যাসিলিটি ম্যানেজারদের নিয়ম মেনে চলতে হবে। সকল প্রধান হাঁটার পথ কমপক্ষে ৭৫ সেমি প্রশস্ত হতে হবে। এই পথগুলো শুধু জরুরি অবস্থার জন্য নয়, বরং এগুলো রোবট মোতায়েনের জন্য প্রয়োজনীয় মৌলিক অবকাঠামো।
নিয়ম অনুযায়ী পথগুলো সবসময় পরিষ্কার রাখতে হবে। হাঁটার পথে সরঞ্জাম, তার বা ধ্বংসাবশেষ রাখবেন না। ৭৫ সেমির এই নিয়ম রোবটের কাজের জায়গার ক্ষেত্রেও প্রযোজ্য। আপনি যদি ডকিং স্টেশন ব্যবহার করেন, তবে তা ৭৫ সেমি প্রশস্ত পথের বাইরে রাখুন। এটি অগ্নি নিরাপত্তা এবং রক্ষণাবেক্ষণের পথগুলোকে উন্মুক্ত রাখে।
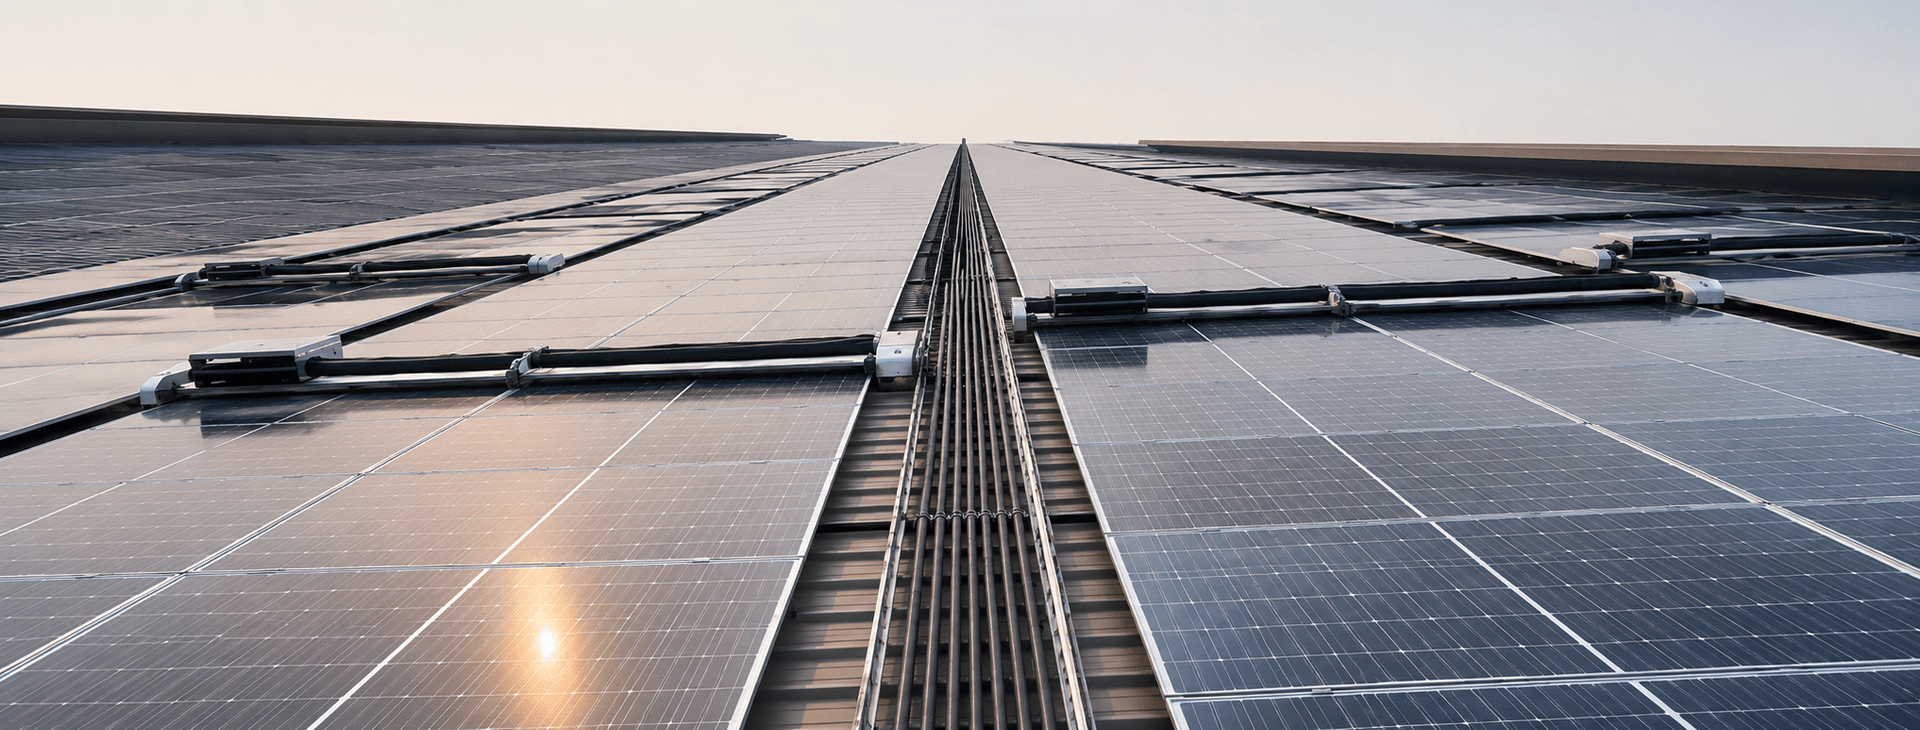
CEA নির্দেশিকায় ছাদের প্রান্ত বা ঢালের কাছে হ্যান্ডরেল থাকাও আবশ্যক। রোবটের পাথ প্ল্যানিং করার সময় এই রেলগুলোর বিষয়টি মাথায় রাখতে হবে যাতে সিগন্যাল সমস্যা না হয়। কমিশনিংয়ের সময় এই পথগুলোর পরিকল্পনা করলে অ-সম্মতির ঝুঁকি কমে। মডুলার ওয়াকওয়ে ডিজাইন ব্যবহার করলে রোবট অন্তর্ভুক্ত করা সহজ হয়। এটি পুরো অ্যারেটিকে রক্ষণাবেক্ষণ এবং পরিদর্শনের জন্য অ্যাক্সেসযোগ্য রাখে।
ক্যানোপি-মাউন্ট বনাম রুফটপ অ্যারে পরিষ্কারের প্রযুক্তিগত চ্যালেঞ্জ
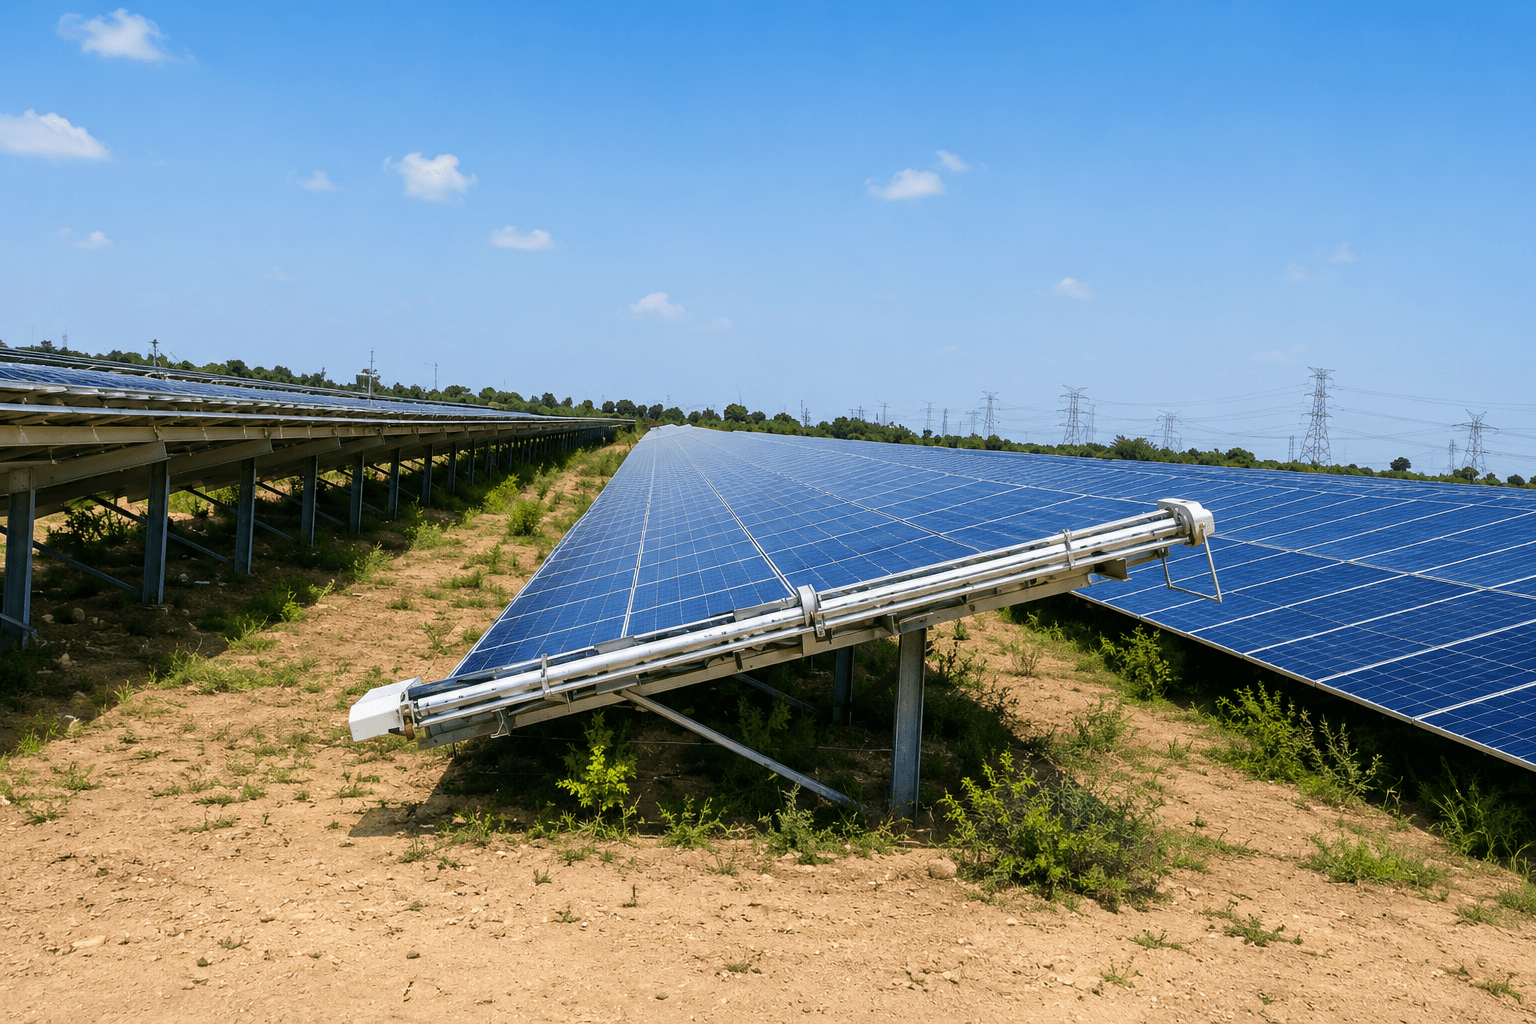
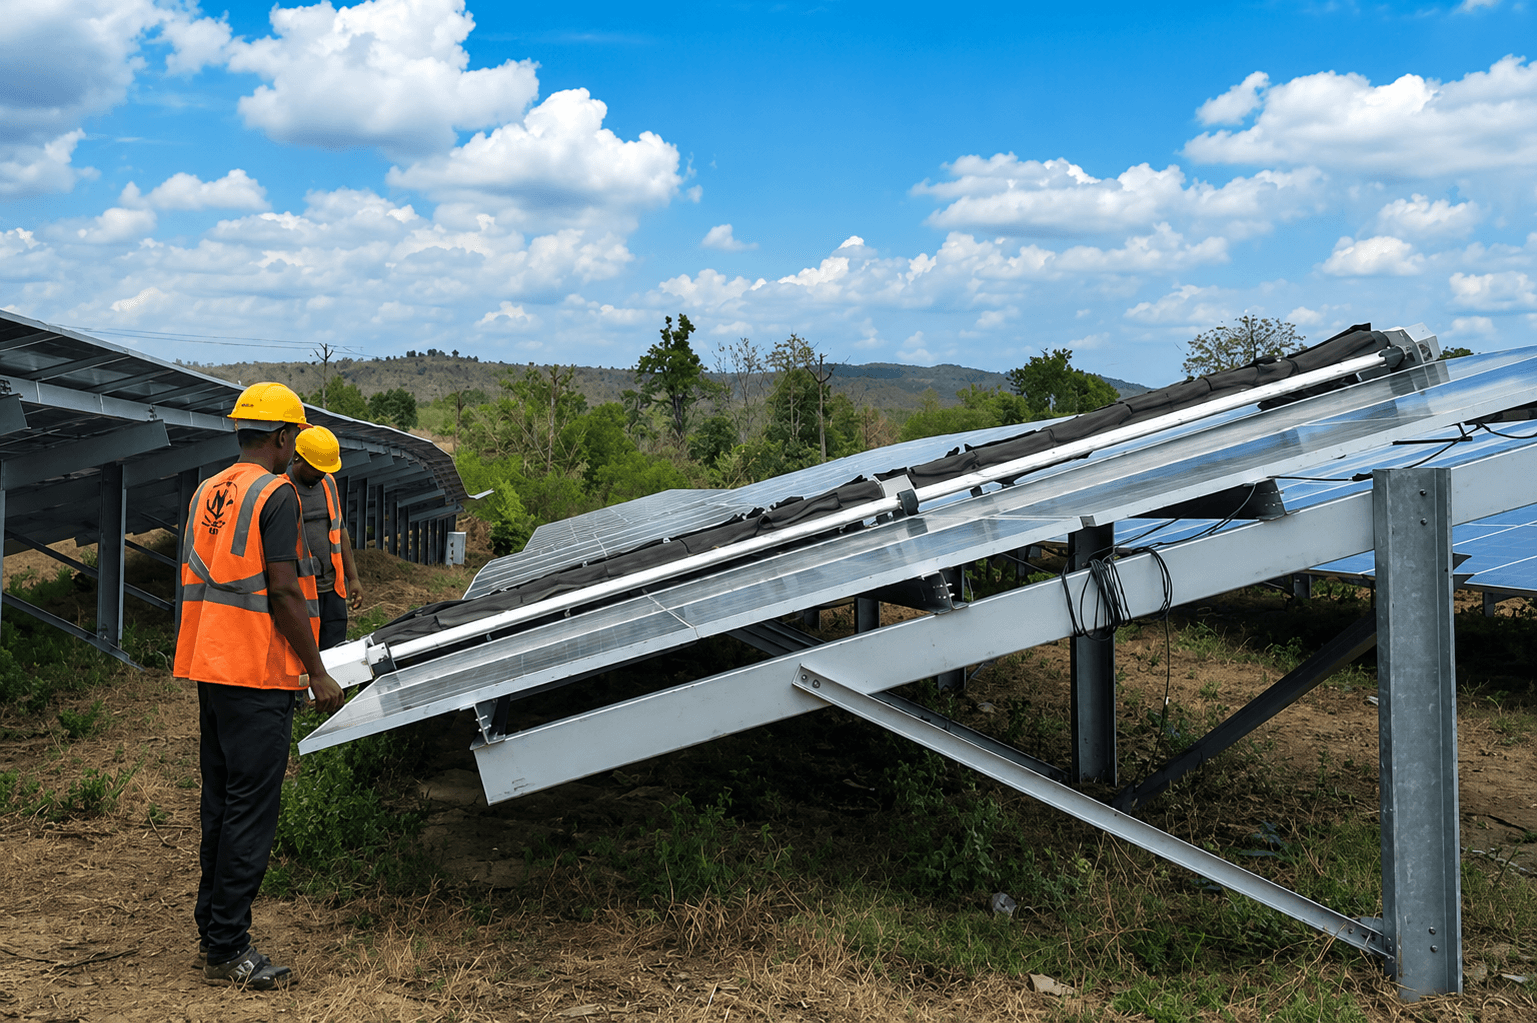
ক্যানোপি অ্যারেগুলোর সীমাবদ্ধতা সাধারণ রুফটপের চেয়ে ভিন্ন। রোবটের ওজন এবং অ্যাঙ্করিং এখানে প্রধান উদ্বেগের বিষয়। রুফটপে সাধারণত শক্ত কংক্রিটের সাপোর্ট থাকে, তবে ক্যানোপি স্ট্রাকচারগুলো প্রায়ই স্টিলের খুঁটির ওপর বসানো থাকে। এই উচ্চতা কম্পন সৃষ্টি করতে পারে। এই কম্পনগুলোর কারণে স্বয়ংক্রিয় সোলার প্যানেল ক্লিনিং সিস্টেমের মতো রোবট ভুলবশত থেমে যেতে পারে।
ক্যানোপির আয়তন সারিগুলোর মধ্যে রোবট ঘোরার ক্ষেত্রে বাধা সৃষ্টি করে। মডিউলগুলো যেখানে ফ্রেমের সাথে মিলিত হয়, সেখানে রোবটকে ঢালু এবং অসম পৃষ্ঠতলে কাজ করতে হয়। সমতল ছাদের বিপরীতে, ক্যানোপিতে প্রায়ই বিভিন্ন টিল্ট বা কোণ থাকে। রোবটকে এই নির্দিষ্ট কোণগুলোর সাথে মানিয়ে নিতে হয়। রোবট যদি এই কোণে উঠতে না পারে, তবে এটি পিছলে যেতে পারে বা নির্দিষ্ট স্থান পরিষ্কার বাদ পড়তে পারে। এতে স্থানীয়ভাবে ধুলো জমতে থাকে।
ক্যানোপি অ্যারের প্রান্তে বাতাসের গতিবেগও বেশি থাকে। এটি প্যানেলে ধ্বংসাবশেষ আঘাত করার ঝুঁকি বাড়ায়। আমরা দেখেছি যে ক্যানোপি সাইটগুলোতে প্রায়ই ঘন ঘন এবং স্বল্প সময়ব্যাপী পরিষ্কারের চক্র প্রয়োজন। এটি উচ্চ কার্যক্ষমতা বজায় রাখতে সাহায্য করে। ফ্লিট বা রোবটের দল যেন নির্বিঘ্নে কাজ করতে পারে তা নিশ্চিত করতে ডিজাইনের পর্যায়ে এই বিষয়গুলো নিয়ে পরিকল্পনা করুন।
সীমাবদ্ধ রুফটপ লেআউটের জন্য ক্লিনিং শিডিউল অপ্টিমাইজ করা
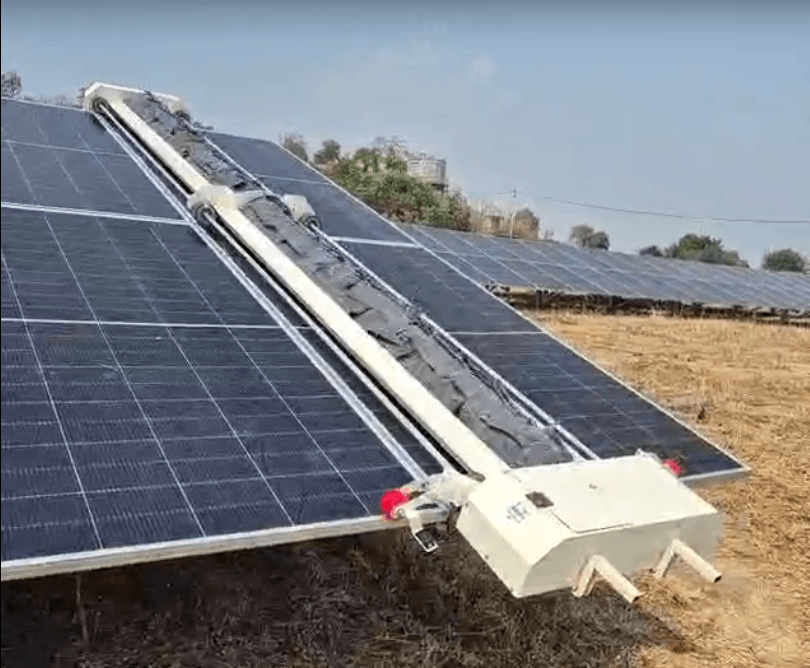
সীমাবদ্ধ রুফটপের জন্য নির্দিষ্ট শিডিউলের পরিবর্তে ডেটা-ভিত্তিক পরিষ্কার করা প্রয়োজন। আঁটসাঁট সাইটগুলোতে ম্যানুয়াল ক্লিনিং ব্যয়বহুল এবং ঝুঁকিপূর্ণ। আমাদের স্বয়ংক্রিয় সোলার প্যানেল ক্লিনিং সিস্টেমের গাইডের মতো স্বয়ংক্রিয় সিস্টেম ব্যবহার করা এক্ষেত্রে সাহায্য করে। এই সিস্টেমগুলো ঘন ঘন হালকা পরিচ্ছন্নতার অনুমতি দেয় যা ধুলোকে জমতে বাধা দেয়।
ম্যানেজারদের উচিত স্থানীয় ধুলোর মাত্রার সাথে পরিষ্কারের সময়সূচি সামঞ্জস্য করা। রাজস্থানে, ধুলোর কারণে দৈনিক ০.৫% পর্যন্ত শক্তি হ্রাস পেতে পারে। এই এলাকাগুলোতে, প্রতিদিন হালকা পরিষ্কার করলে কর্মক্ষমতা ৯৮% এর উপরে থাকে। শহরের শিল্প এলাকায় ধোঁয়া ও কালি জমার কারণে আরও ঘন ঘন চক্রের প্রয়োজন হতে পারে। NECTYR ব্যবহার করে রিয়েল-টাইম মনিটরিং করা সম্ভব। এটি রোবট ফ্লিটকে তাদের গতি সামঞ্জস্য করতে সাহায্য করে যাতে শক্তি উৎপাদন সর্বোচ্চ হয়।
| সীমাবদ্ধতার কারণ | রোবট নির্বাচনের ওপর প্রভাব | সর্বোত্তম প্রশমন কৌশল |
|---|---|---|
| প্যারাপেট উচ্চতা | মোতায়েন নিরাপত্তা | কম উচ্চতার অংশে ইন্টিগ্রেটেড ডকিং স্টেশন |
| অ্যাক্সেস পথের প্রস্থ | রোবট চলাচলের সীমা | নিবেদিত ন্যারো-প্রোফাইল স্বয়ংক্রিয় প্ল্যাটফর্ম |
| উচ্চ ধুলোবালি অঞ্চল | পরিষ্কারের ফ্রিকোয়েন্সি | শুষ্ক মৌসুমে পরিষ্কারের হার বাড়ানো |
| পৃষ্ঠতলের ঢাল | ট্র্যাকশন/পিছলানো | হাই-টর্ক, উচ্চ-গ্রিপ বিশিষ্ট ক্লিনিং ব্রাশ |
স্বয়ংক্রিয় সোলার ক্লিনিং সিস্টেমের জন্য সাইট প্রস্তুত করবেন কীভাবে?
রোবটের জন্য প্রস্তুতি মানে কমিশনিংয়ের সময় জায়গার পরিকল্পনা করা। CEA ২০২৩ অনুযায়ী ৭৫ সেমি পথের প্রস্থ নিশ্চিত করতে একটি জরিপ করুন। এই পথগুলো তার, ক্ল্যাম্প এবং ধ্বংসাবশেষ মুক্ত হতে হবে। এটি নিশ্চিত করে যে স্বয়ংক্রিয় সোলার প্যানেল ক্লিনিং সিস্টেমের মতো ইউনিটগুলো অবাধে চলাচল করতে পারে। ক্যানোপি স্ট্রাকচারের জন্য, এমন কম্পন পরীক্ষা করুন যা সেন্সরকে ব্যাহত করতে পারে।
আপনার মডিউল টিল্ট এবং সারির দূরত্ব আগেভাগে স্ট্যান্ডার্ডাইজ করুন। এটি নিশ্চিত করে যে রোবট প্যানেলের পৃষ্ঠের সাথে সম্পূর্ণ যোগাযোগ স্থাপন করে। উঁচু প্যারাপেটযুক্ত সাইটগুলোর জন্য ইন্টিগ্রেটেড ডকিং স্টেশন ব্যবহার করুন। সেগুলো এমন জায়গায় রাখুন যেখানে প্যারাপেটের উচ্চতা নিরাপদ যাতায়াত বজায় রাখে। এটি বিপজ্জনক ম্যানুয়াল উত্তোলনের প্রয়োজনীয়তা দূর করে। এছাড়া, ডকের বিদ্যুৎ সরবরাহ যেন আউটডোর বৈদ্যুতিক কাজের জন্য CEA নির্দেশিকা অনুসরণ করে তা নিশ্চিত করুন।
পরিশেষে, আপনার ছাদের সমতলতা এবং ঢাল ম্যাপ করুন। NYUMA-এর মতো রোবটগুলো স্থিতিশীল জমিতে সবচেয়ে ভালো কাজ করে। এগুলো পূর্ব-পশ্চিম দিকে ১৫ ডিগ্রির মধ্যে ঢাল থাকলে সবচেয়ে নির্ভরযোগ্যভাবে কাজ করে। ত্রুটি রোধ করতে সারির শেষে সেফটি রেল ইনস্টল করুন। এই পদক্ষেপগুলো একটি জটিল ছাদকে উচ্চ ফলনশীল এবং পূর্বাভাসযোগ্য পরিবেশে রূপান্তরিত করে।
প্ল্যান্ট ম্যানেজারদের পরবর্তী পদক্ষেপ কী হওয়া উচিত
রোবোটিক রক্ষণাবেক্ষণকে সমর্থন করার জন্য গ্যাপ অ্যানালাইসিস বা ঘাটতি বিশ্লেষণ দিয়ে শুরু করুন। আপনার বর্তমান রুফটপ CEA ২০২৩-এর নিরাপত্তা মানদণ্ডের সাথে যাচাই করুন। অটোমেশনের জন্য প্রস্তুতি নিতে ম্যানেজারদের এই কাজগুলোকে অগ্রাধিকার দেওয়া উচিত:
- সকল রুফটপ প্যারাপেট এবং ওয়াকওয়ে অডিট করুন: প্যারাপেটের উচ্চতা ডককে বাধা দেয় কি না তা পরীক্ষা করুন। পথগুলো অন্তত ৭৫ সেমি প্রশস্ত কি না তা নিশ্চিত করুন।
- কাঠামোগত ভারবহন ক্ষমতা পর্যালোচনা করুন: ছাদ নতুন চার্জিং স্টেশন বা ডকিং স্টেশন ধরে রাখতে সক্ষম কিনা তা নিশ্চিত করুন।
- ডেটা-চালিত O&M মডেলে আপগ্রেড করুন: NECTYR থেকে রিয়েল-টাইম সয়েলিং ডেটা ব্যবহার করুন। এটি শক্তির ব্যবহার অপ্টিমাইজ করে এবং কায়িক শ্রম কমায়।
- ক্রয় এবং পরিষেবা চুক্তি আপডেট করুন: এমন ধারা অন্তর্ভুক্ত করুন যাতে ভবিষ্যতের সমস্ত সম্প্রসারণের জন্য রোবট-বান্ধব ডিজাইনের প্রয়োজন হয়।
- একটি পাইলট স্থাপনা সম্পাদন করুন: ৫ মেগাওয়াট (MW)-এর বেশি ক্ষমতার প্ল্যান্টের ক্ষেত্রে প্রথমে একটি ব্লকে রোবট পরীক্ষা করুন। এটি স্থানীয় ধুলোর জন্য ব্রাশ ক্যালিব্রেট করতে সাহায্য করে।
একটি স্বায়ত্তশাসিত কৌশলে স্থানান্তর আপনাকে মেগাওয়াট-ঘণ্টা (MWh) ফলন পুনরুদ্ধার করতে সাহায্য করে। একটি স্বয়ংক্রিয় সোলার প্যানেল ক্লিনিং সিস্টেম ব্যবহার করলে উচ্চ কার্যক্ষমতা বজায় থাকে। এটি উঁচু ছাদে মানুষের শ্রমের নিরাপত্তা ঝুঁকিও কমায়। এই অবকাঠামোগত আপগ্রেডগুলোকে যৌক্তিক প্রমাণ করতে একটি রোবট ROI ক্যালকুলেটর ব্যবহার করুন।
সূত্র এবং আরও পড়ুন
প্রায়শই জিজ্ঞাসিত প্রশ্ন
ছাদে রোবট স্থাপনের ক্ষেত্রে শক্তির উৎপাদন বৃদ্ধি এবং সাইটের সীমাবদ্ধতার মধ্যে ভারসাম্য বজায় রাখা প্রয়োজন। বড় আকারের স্থাপনার জন্য প্যারাপেটের নকশা এবং রোবটের চলাচলের পথ গুরুত্বপূর্ণ বিষয়।
হ্যাঁ, CEA ২০২৩ প্রবিধান অনুযায়ী, প্ল্যান্ট ম্যানেজারদের অবশ্যই কমপক্ষে ৭৫ সেন্টিমিটার চওড়া যাতায়াতের পথ নিশ্চিত করতে হবে। এটি নিশ্চিত করে যে পরিচালনার সময় রোবটিক সিস্টেম এবং কর্মী উভয়ই ছাদের ওপর নিরাপদে চলাচল করতে পারবে।
হ্যাঁ, এটি কাজ করতে পারে, যদি নকশা করার সময় প্যারাপেট এবং সোলার প্যানেলের শুরুর প্রান্তের মধ্যবর্তী উল্লম্ব দূরত্বের বিষয়টি বিবেচনায় রাখা হয়। পরবর্তীতে ব্যয়বহুল পরিবর্তন এড়ানোর জন্য ডকিং এবং চার্জিংয়ের প্রয়োজনীয়তাগুলো মাথায় রেখে সতর্কতামূলক পরিকল্পনা করা আবশ্যক।
ধুলিকণা বেশি এমন অঞ্চলে প্রতিদিন ০.৩৫% থেকে ০.৫% পর্যন্ত বিদ্যুৎ উৎপাদন হ্রাস পায়। এছাড়া রুফটপ লেআউট সীমাবদ্ধ হলে ক্লিনিং সাইকেলের সময়কাল ২০% থেকে ৩০% পর্যন্ত বাড়তে পারে, যা সামগ্রিক শক্তি পুনরুদ্ধারের ওপর আরও প্রভাব ফেলতে পারে।