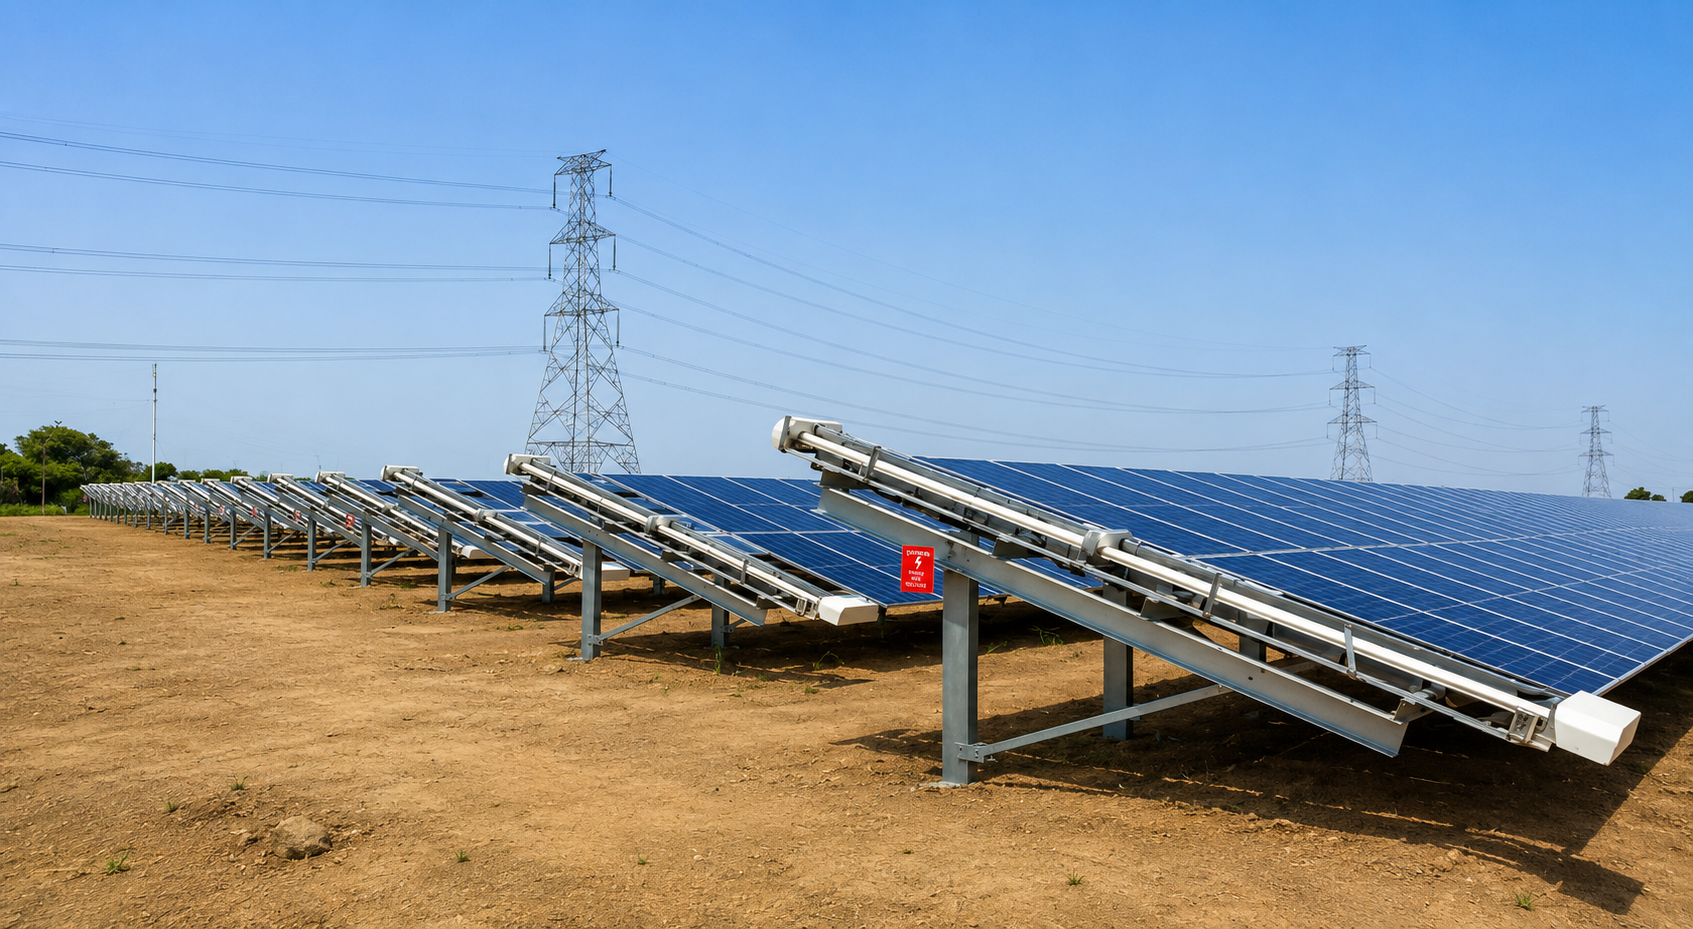
प्लांट प्रबंधकों के लिए सारांश
5MW+ साइट के लिए वॉटरलेस सोलर पैनल क्लीनिंग रोबोट पर स्विच करना केवल हार्डवेयर खरीदने के बारे में नहीं है, बल्कि यह मैन्युअल श्रम से डेटा-संचालित संचालन की ओर एक बदलाव है। इसे सफल बनाने के लिए, आपको अपनी साइट के बुनियादी ढांचे और सटीक सोइलिंग डेटा पर ध्यान केंद्रित करने की आवश्यकता है ताकि ऊर्जा को पुनः प्राप्त किया जा सके और पानी की बर्बादी को कम किया जा सके। यह गाइड बताती है कि अपनी संपत्तियों को जोखिम में डाले बिना इन प्रणालियों को कैसे तैनात किया जाए।
- भारत के शुष्क क्षेत्रों में सामान्य दक्षता हानि: 15% से 30%।
- इष्टतम सफाई का ट्रिगर: 0.5% से 1.0% दैनिक सोइलिंग दर या PR गिरावट।
- कार्यान्वयन आवश्यकता: रोबोट के गुजरने के लिए मॉड्यूल रेल और फ्रेम क्लीयरेंस का ऑडिट करें।
- एकीकरण का परिणाम: 5MW+ साइटों के लिए पानी के उपयोग में कमी और स्थिर PR।
बड़े पैमाने की साइटों का प्रबंधन एकीकरण संबंधी समस्याओं के साथ आता है। आपको रोबोट की गतिशीलता को अपने विशिष्ट माउंटिंग स्ट्रक्चर और पंक्ति की लंबाई के अनुसार मिलाना होगा। जैसा कि हमने Sunlight Panels: O&M Strategies and Soiling Mitigation in India में देखा है, राजस्थान और गुजरात जैसे अधिक धूल वाले क्षेत्रों में स्वायत्त प्रणालियाँ एक आवश्यकता हैं। यह देखने के लिए पायलट परीक्षण चलाएं कि हार्डवेयर आपकी स्थानीय मिट्टी को कैसे संभालता है। प्रेडिक्टिव सोइलिंग मॉडल्स पर हमारी नज़र यह दर्शाती है कि AQI डेटा वास्तव में आपके सफाई कार्यक्रम को बेहतर बनाने में कैसे मदद कर सकता है। स्वचालन श्रम जोखिमों को कम करता है और धूल के मौसम में भी प्रदर्शन को स्थिर रखता है।
पूर्व-एकीकरण मूल्यांकन: बुनियादी ढांचा और मॉड्यूल अनुकूलता
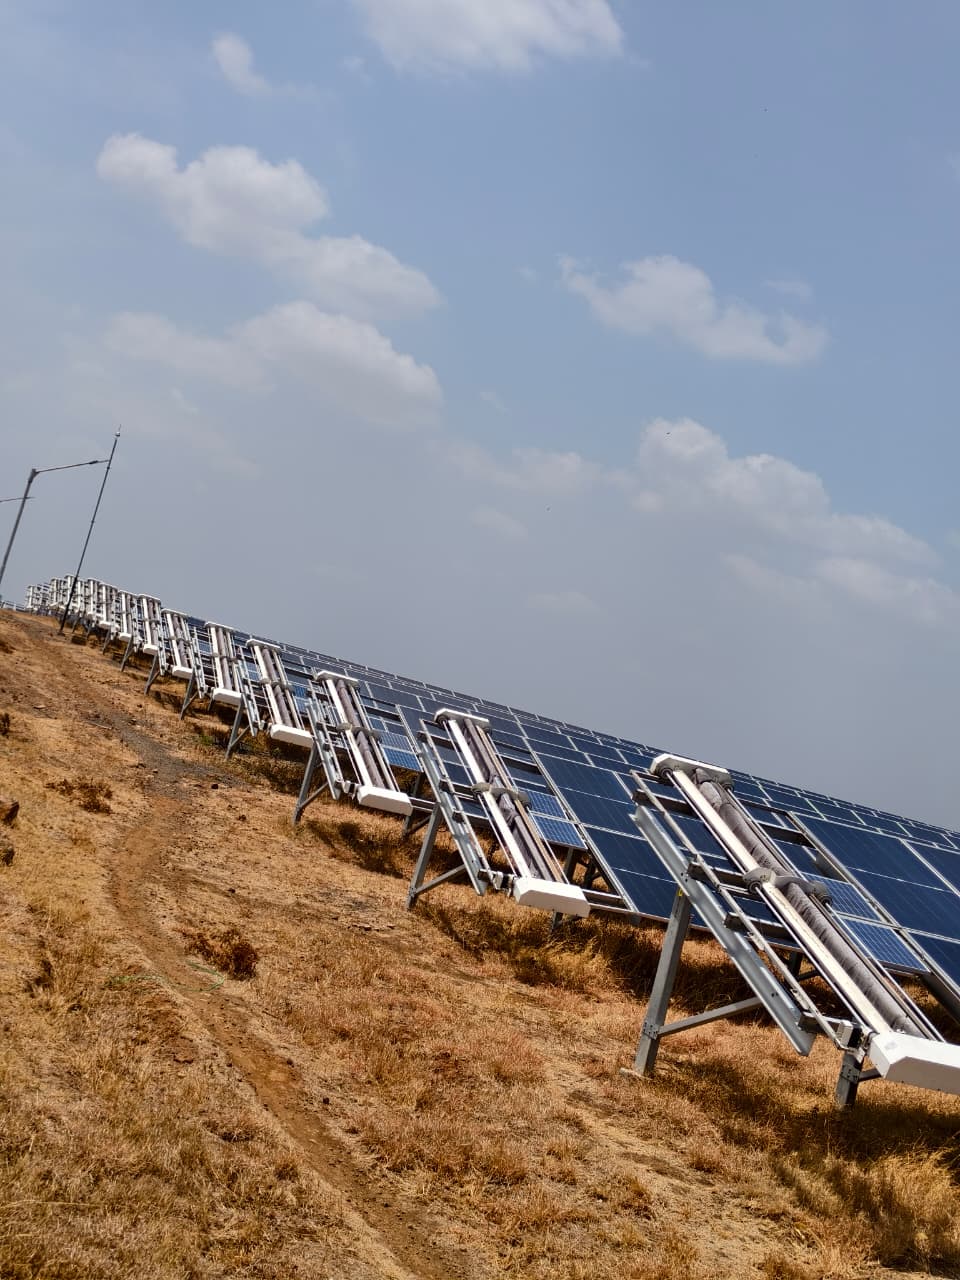
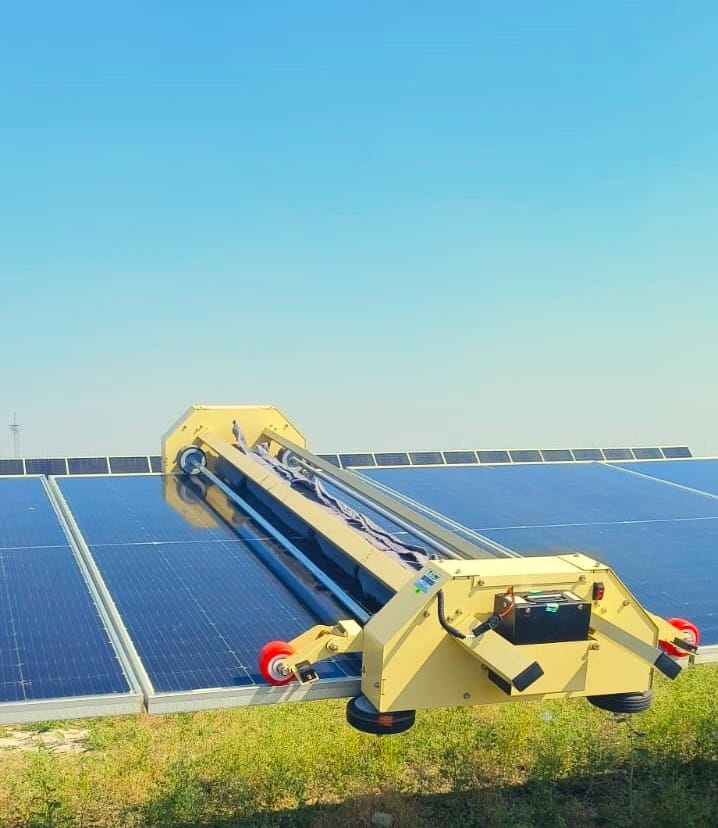
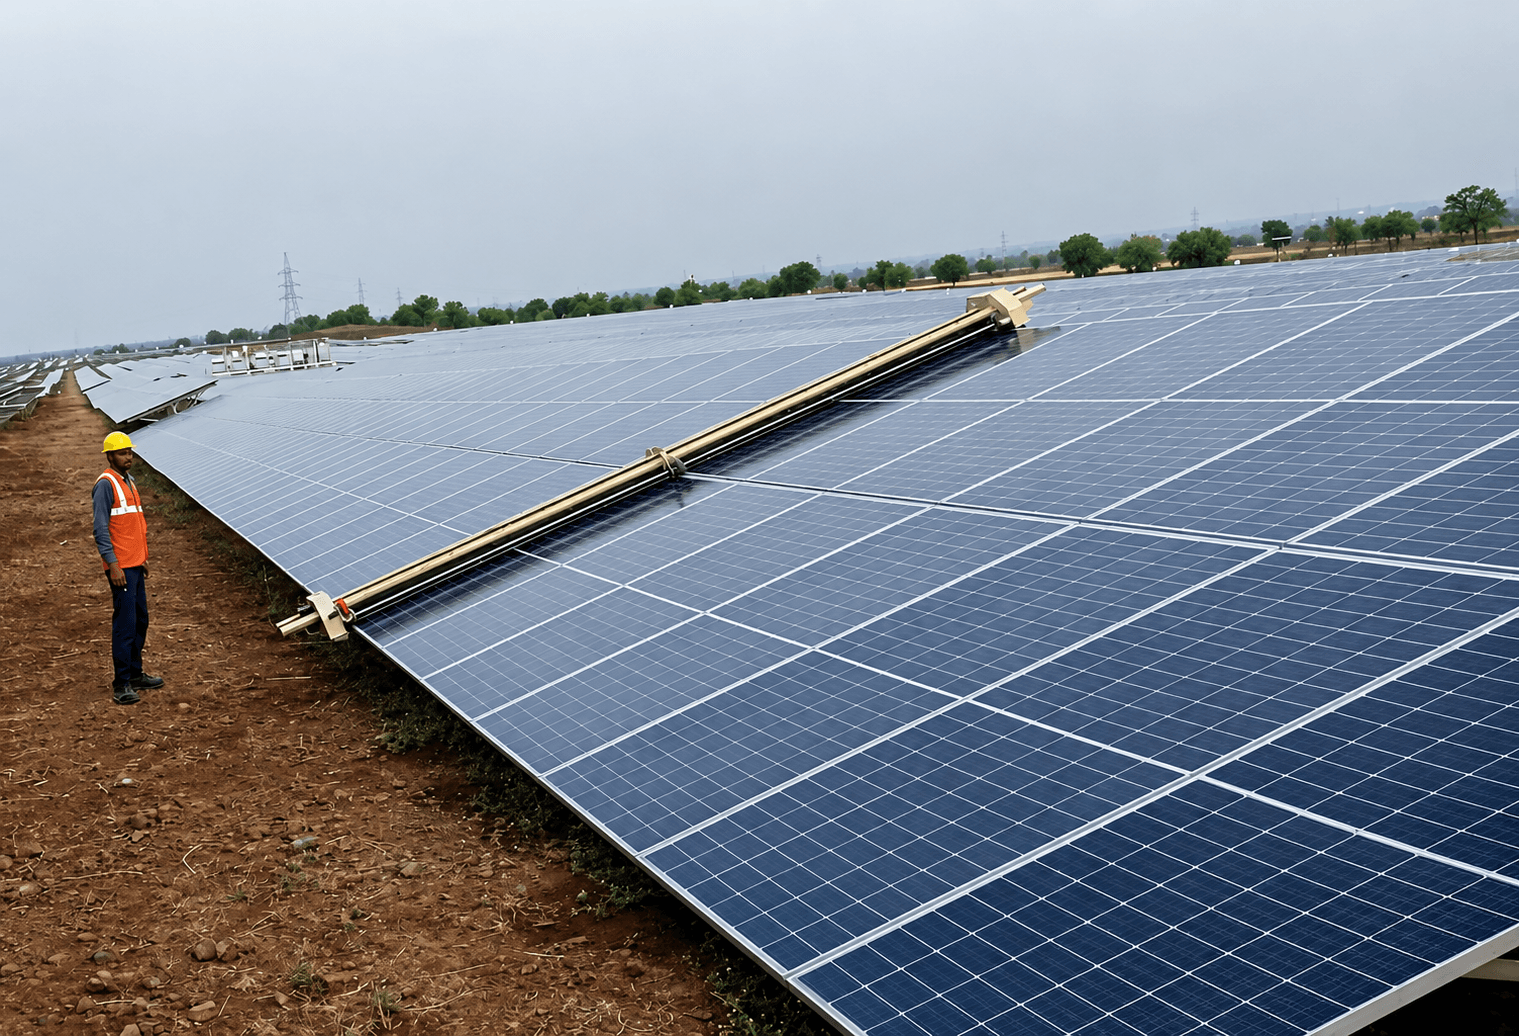
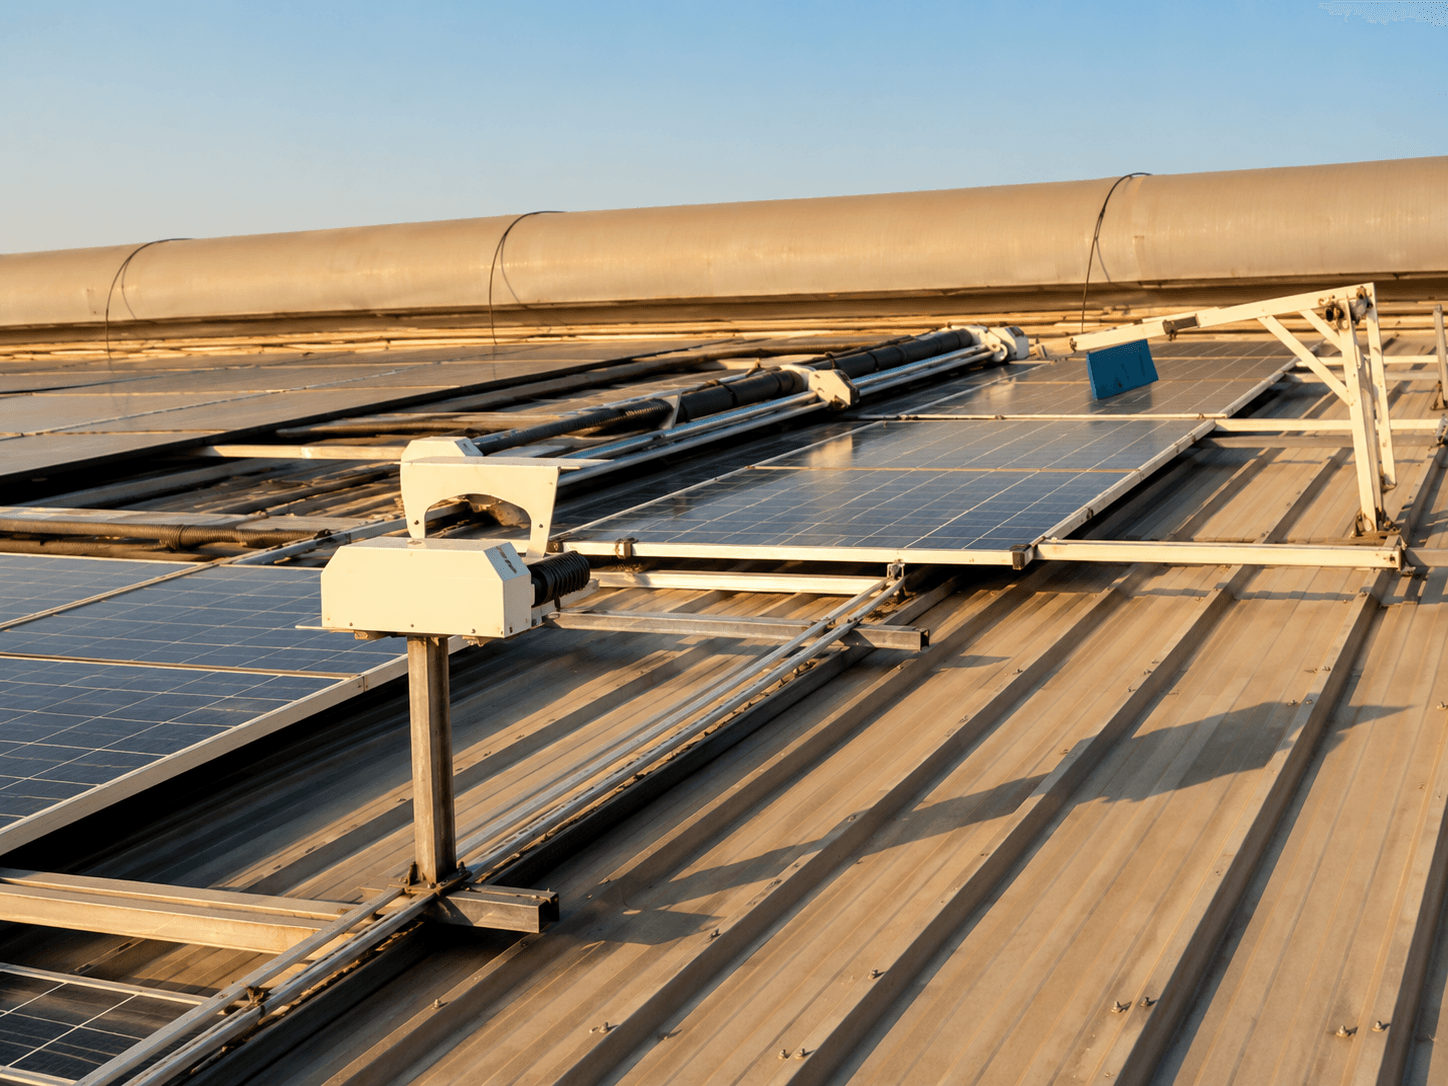
प्रक्रिया शुरू करने से पहले पूर्ण साइट ऑडिट करना न भूलें। आपको अपनी ऐरे ज्यामिति को पूरी तरह से जानना होगा, पंक्ति की लंबाई, रिक्ति और ज़मीन के स्तर की जांच करनी होगी। 5MW+ यूटिलिटी साइटों पर, GLYDE या NYUMA जैसे रोबोट को बिना फंसे पंक्तियों के बीच चलने के लिए विशिष्ट क्लीयरेंस की आवश्यकता होती है। यदि आप सिंगल-एक्सिस ट्रैकर चला रहे हैं, तो उस टिल्ट रेंज की जांच करें। आपको यह भी देखना चाहिए कि यदि आप पूर्णतः स्वचालित मूवमेंट के लिए लक्ष्य बना रहे हैं, तो क्या आपके रो-एंड-कैप CRADYL जैसे डॉकिंग स्टेशनों का समर्थन कर सकते हैं।
यांत्रिक विफलताओं से बचने के लिए इन तकनीकी विशिष्टताओं पर नज़र रखें:
- पंक्ति क्लीयरेंस: सुनिश्चित करें कि पंक्तियों के बीच का अंतर रोबोट की चौड़ाई और गर्मी के विस्तार को ध्यान में रखता है, विशेष रूप से राजस्थान जैसी जगहों पर।
- मॉड्यूल फ्रेम डिज़ाइन: सत्यापित करें कि फ्रेम प्रोफाइल रोबोट के लॉकिंग मैकेनिज्म के साथ काम करते हैं ताकि कुछ भी क्षतिग्रस्त न हो।
- टिल्ट एंगल सीमाएं: पुष्टि करें कि आपकी साइट के टिल्ट एंगल उस सीमा से अधिक नहीं हैं जिसे रोबोट संभाल सकता है।
- बाधा मैपिंग: किसी भी केबल, इन्वर्टर बॉक्स या मलबे को खोजने के लिए साइट का निरीक्षण करें जो रोबोट के रास्ते को अवरुद्ध कर सकते हैं।
यदि आपका लेआउट जटिल है, तो पहले एक 1MW ब्लॉक पर पायलट परिनियोजन का प्रयास करें। यह आपकी टीम को पूरे पोर्टफोलियो को जोखिम में डाले बिना सफाई पथ और NECTYR कनेक्टिविटी का परीक्षण करने देता है। एक पायलट आपको ट्रैकर मोटर्स या साइट ड्रेन के साथ संघर्षों को जल्दी पहचानने में मदद करता है। हार्डवेयर का ऑडिट करना अब आपके मॉड्यूल और उपकरण दोनों की सुरक्षा करता है।
मौजूदा MW-स्केल लेआउट में वॉटरलेस सोलर पैनल क्लीनिंग रोबोट को कैसे एकीकृत करें
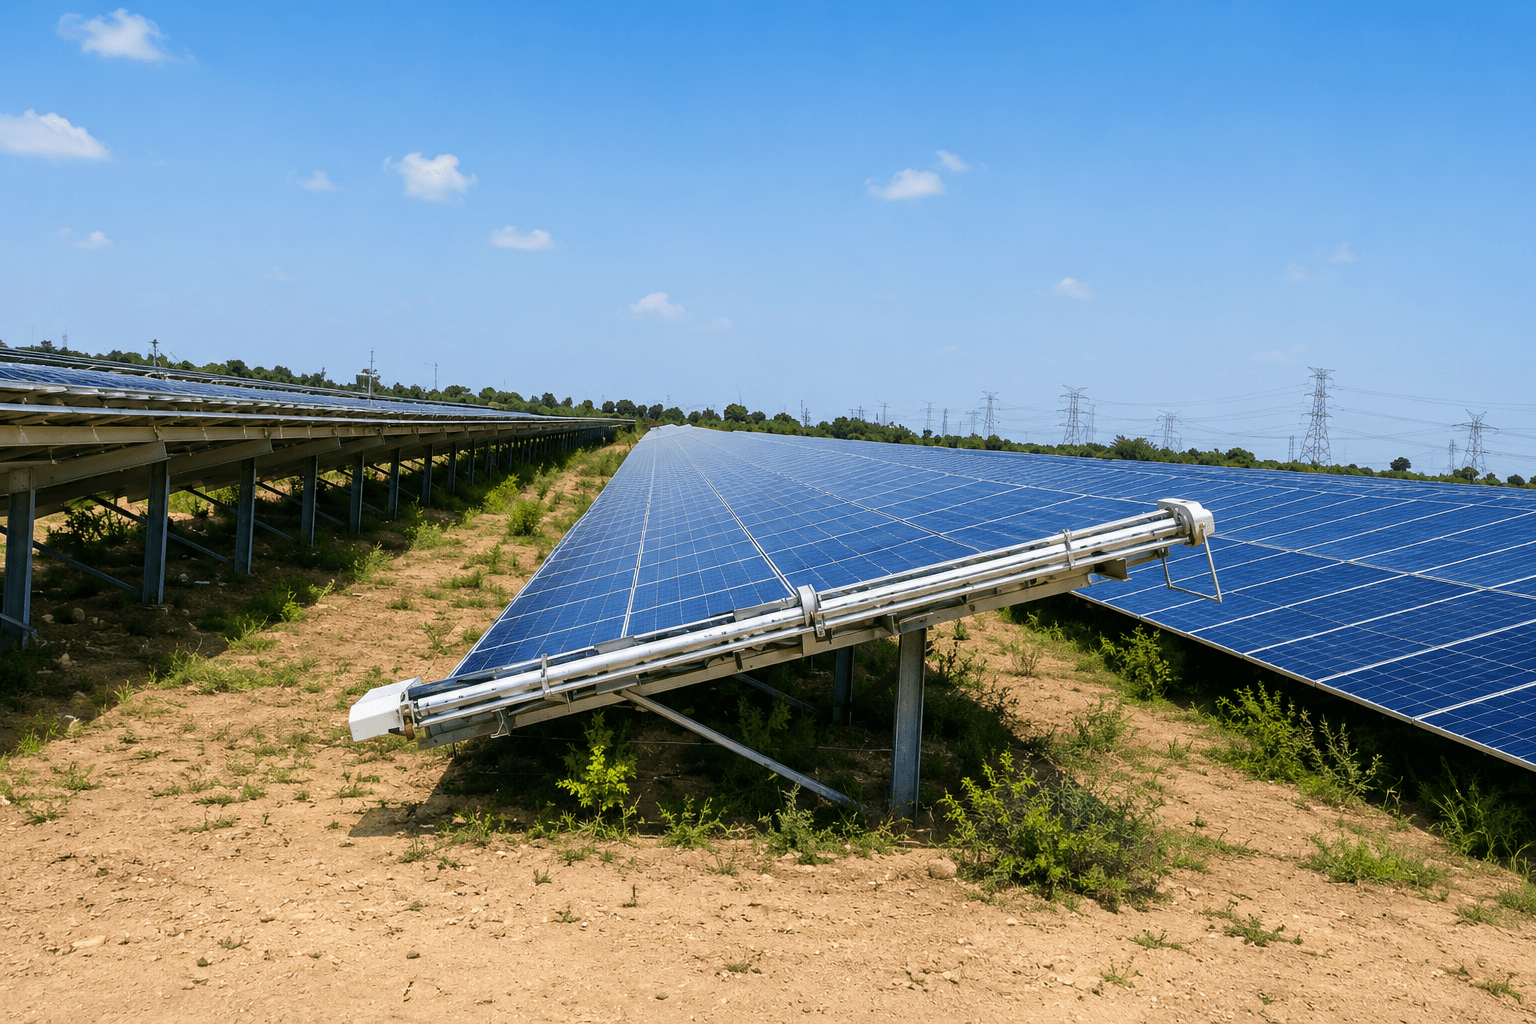
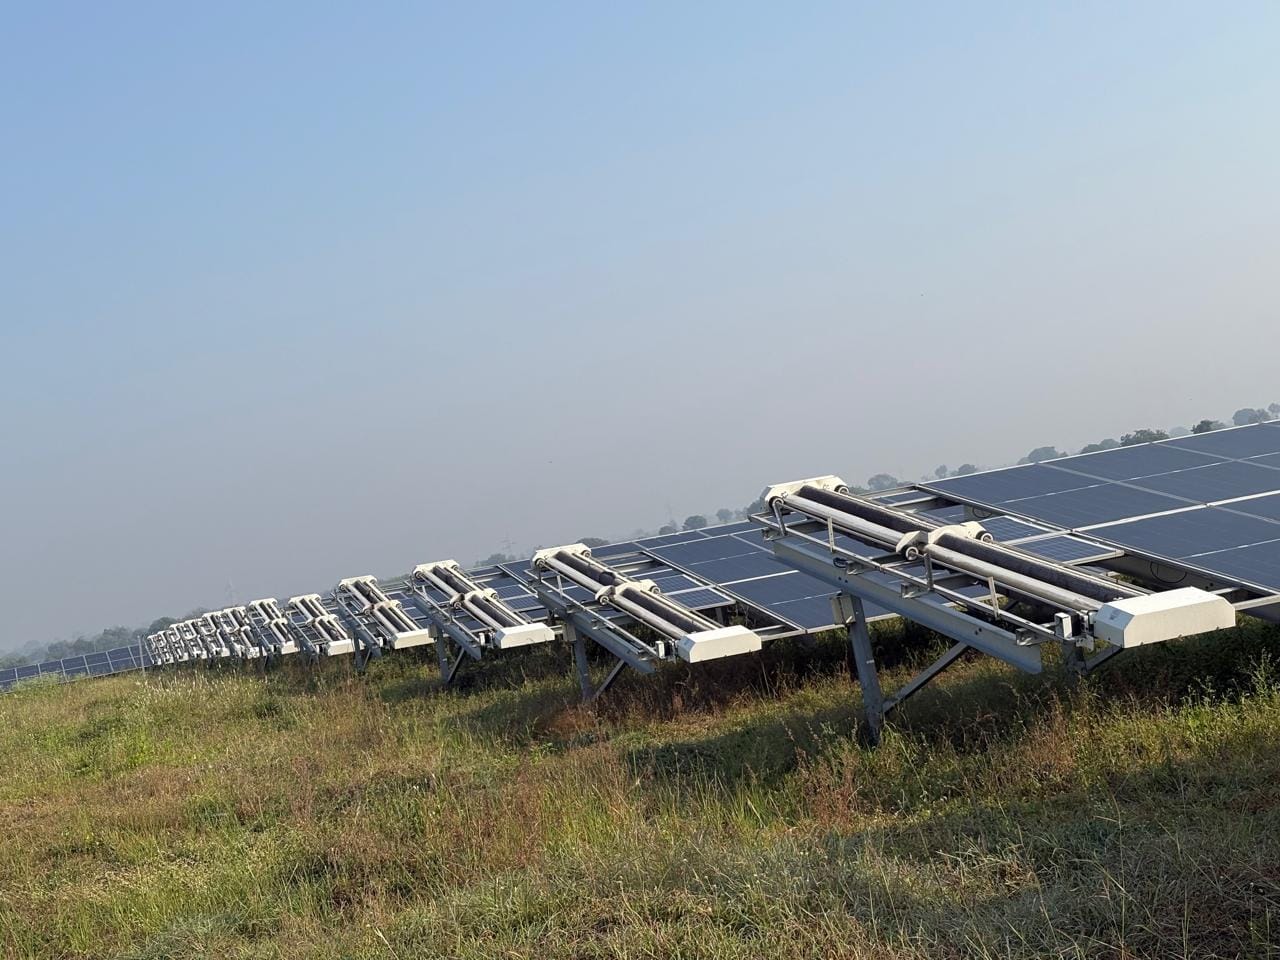
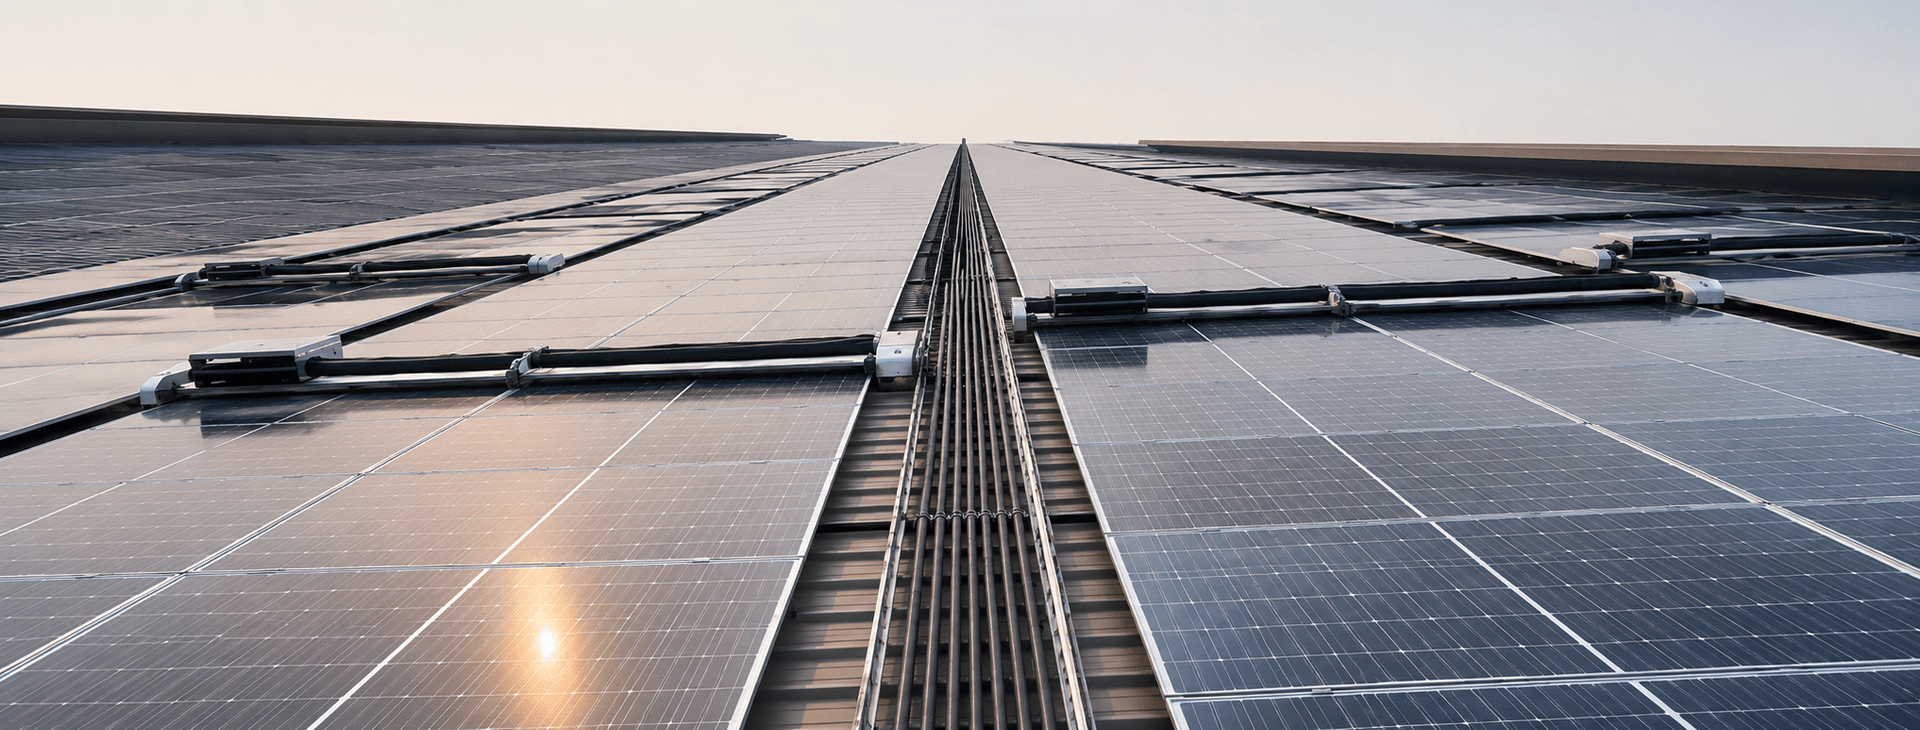
वॉटरलेस सोलर पैनल क्लीनिंग रोबोट को एकीकृत करने के लिए एक ठोस योजना की आवश्यकता होती है जो आपके साइट डिज़ाइन का सम्मान करे। आपको रोबोट के पथ को अपने विशिष्ट माउंटिंग सिस्टम, चाहे वह फिक्स्ड-टिल्ट हो या सिंगल-एक्सिस ट्रैकर, के साथ मैप करना होगा। 5MW से अधिक की साइटों के लिए, मैन्युअल काम से दूर जाने का सबसे अच्छा तरीका परिनियोजन का मानकीकरण करना है। ट्रैकर साइटों पर, GLYDE-X या NYUMA-X जैसे रोबोट को -52° से +52° की पूरी रोटेशन रेंज में काम करते समय निरंतर संपर्क बनाए रखने की आवश्यकता होती है।
सुचारू रोलआउट के लिए इन चरणों का पालन करें:
- पायलट चरण: 1MW ब्लॉक पर एक यूनिट के साथ शुरुआत करें। बड़े पैमाने पर जाने से पहले अपने बाधा पहचान और डॉकिंग को कैलिब्रेट करें।
- पंक्ति-स्थानांतरण रसद: यदि सड़कें या नालियां आपकी पंक्तियों को अलग करती हैं, तो CRADYL डॉकिंग स्टेशन का उपयोग करें। यह रोबोट को किसी व्यक्ति की सहायता के बिना पंक्तियों के बीच जाने देता है।
- संचार हैंडशेक: NECTYR फ्लीट पोर्टल को अपने SCADA या प्लांट सॉफ्टवेयर से लिंक करें। इस तरह, आप रखरखाव या खराब मौसम के दौरान सफाई को रोक सकते हैं।
- बिजली आपूर्ति संरेखण: अपने चार्जिंग सेटअप की जांच करें। डॉकिंग स्टेशनों को वहां रखें जहां उन्हें लगातार सोलर चार्जिंग मिल सके ताकि बैटरी स्वस्थ बनी रहे।
अपने रोबोटिक फ्लीट को अपने प्लांट कंट्रोल सिस्टम के किसी अन्य हिस्से की तरह मानें। मॉड्यूल और हार्डवेयर को होने वाले नुकसान को कम करने का यह सबसे अच्छा तरीका है। विश्वसनीय सफाई पथ और डॉकिंग पॉइंट दीर्घकालिक अपटाइम के लिए अनिवार्य हैं। इसके अलावा, याद रखें कि उच्च धूल वाली साइटें अत्यधिक गर्मी और हवा का सामना करती हैं, जो नेविगेशन और गति को प्रभावित कर सकती हैं। इन चरणों का पालन करने से आपको 99% सफाई दक्षता हासिल करने में मदद मिलती है और साथ ही आपकी संपत्ति का मूल्य भी सुरक्षित रहता है।
सफाई ट्रिगर को परिभाषित करना: सोइलिंग थ्रेशोल्ड और प्रदर्शन अनुपात (PR) प्रभाव
सफाई का काम अंदाजे पर नहीं होना चाहिए। यूटिलिटी-स्केल O&M में, हर निर्णय डेटा द्वारा समर्थित होना चाहिए। 5MW+ प्लांट के लिए, कैलेंडर के आधार पर सफाई करना संसाधनों की बर्बादी है; इससे या तो अधिक सफाई होती है या ऊर्जा हाथ से निकल जाती है। राजस्थान या गुजरात में, PR का नुकसान 15% से 30% तक हो सकता है, जिसमें दैनिक गिरावट अक्सर 0.5% से 1.0% के बीच होती है।
स्मार्ट ट्रिगर सेट करने के लिए वास्तविक समय डेटा का उपयोग करें। सफाई के लिए सही समय खोजने के लिए एक संदर्भ मॉड्यूल और बाकी ऐरे के बीच आउटपुट अंतर की निगरानी करें। आप यह सुनिश्चित करना चाहते हैं कि आपके द्वारा पुनः प्राप्त की गई अतिरिक्त ऊर्जा वास्तव में सफाई की लागत को कवर करे। बड़ी साइटों पर, हर दिन हर पंक्ति को साफ करना शायद ही कभी कुशल होता है।
ट्रिगर सेट करने के लिए इन सर्वोत्तम प्रथाओं का पालन करें:
- सोइलिंग हानि सीमा: जब किसी ब्लॉक में PR गिरावट 2% से 3% के निशान पर पहुंच जाए, तब पूरी सफाई शुरू करें।
- AQI और मौसम एकीकरण: यदि उच्च AQI भारी धूल का संकेत देता है, तो तुरंत पुनः सोइलिंग से बचने के लिए सफाई को रोक दें।
- संसाधन-भारित शेड्यूलिंग: सड़कों या बाड़ के पास के ब्लॉकों को प्राथमिकता दें, क्योंकि इनमें ऐरे के मध्य की तुलना में अधिक धूल जमा होती है।
- मौसमी समायोजन: अपने PR को स्थिर रखने के लिए धूल के चरम महीनों के दौरान सफाई की आवृत्ति 40% तक बढ़ाएं।
इन मेट्रिक्स को ट्रैक करने और अपने संकेतों को स्वचालित करने के लिए NECTYR का उपयोग करें। यह रोबोट को केवल तभी चलने देता है जब यह लाभदायक हो, जिसका अर्थ है कि वसूल किया गया राजस्व घिसावट और ऊर्जा की लागत से अधिक है। इन थ्रेशोल्ड को जल्दी सेट करने से आपको एक स्केलेबल रणनीति मिलती है जो स्थानीय हवा और मिट्टी के पैटर्न के अनुकूल होती है, जिससे खराब शेड्यूलिंग के कारण होने वाले उत्पादन अंतराल को रोका जा सकता है।
परिचालन रसद का प्रबंधन: शेड्यूलिंग और साइट-व्यापी परिनियोजन
5MW+ साइट पर रोबोट फ्लीट चलाना एक विशाल रसद कार्य है। यह केवल हार्डवेयर से कहीं अधिक है; आपको स्थलाकृति, पंक्ति की लंबाई और अपने पावर ग्रिड के लिए भी गणना करनी होगी। बड़ी भारतीय साइटों के लिए, सफलता इस बात पर निर्भर करती है कि आप पंक्ति स्थानांतरण और बिजली की जरूरतों को कैसे संभालते हैं। यदि आपके पास कोई योजना नहीं है, तो मैन्युअल काम स्वचालन से प्राप्त लाभों को जल्दी ही खत्म कर देगा।
स्केल को प्रबंधित करने के लिए इन रणनीतियों का उपयोग करें:
- हब-एंड-स्पोक परिनियोजन: यात्रा के समय को बचाने के लिए लेआउट के आधार पर अपने प्लांट को सेक्टरों में विभाजित करें और प्रत्येक को विशिष्ट फ्लीट सौंपें।
- डॉकिंग स्टेशन कॉन्फ़िगरेशन: 50MW+ साइटों के लिए, स्वायत्त स्थानांतरण की अनुमति देने के लिए पंक्ति के सिरों पर CRADYL सिस्टम स्थापित करें।
- नेटवर्क्ड फ्लीट प्रबंधन: हर रोबोट पर नज़र रखने के लिए NECTYR या SCADA का उपयोग करें। रीयल-टाइम लॉग आपको बड़ी समस्या बनने से पहले फंसी हुई यूनिट या दोषों को पहचानने में मदद करते हैं।
- ऊर्जा प्रबंधन: अपनी सफाई का समय इष्टतम चार्जिंग विंडो के दौरान तय करें। ग्रिड पावर को बचाने के लिए कम रोशनी वाले घंटों के दौरान रोबोट को डॉक करना सबसे अच्छा है।
- समर्थन के लिए स्टाफिंग: फर्मवेयर अपडेट या सेंसर सफाई जैसी चीजों को संभालने के लिए रोबोट बुनियादी ढांचे के प्रत्येक 5MW के लिए एक O&M तकनीशियन की योजना बनाएं।
ये नियंत्रण आपके संचालन को अनुमानित बनाते हैं। जब आप फ्लीट को अपने O&M स्टैक के मुख्य हिस्से के रूप में मानते हैं, तो आप प्रतिक्रियाशील सफाई से निवारक प्रबंधन की ओर बढ़ते हैं। भारत में उच्च उपलब्धता लक्ष्यों को हिट करने और यह सुनिश्चित करने का यही एकमात्र तरीका है कि आपका निवेश वास्तव में दीर्घकालिक पैदावार दे।
क्या वॉटरलेस सोलर पैनल क्लीनिंग रोबोट उच्च-दक्षता वाले मॉड्यूल के लिए सुरक्षित है?
TOPCon और HJT जैसे आधुनिक मॉड्यूल में संवेदनशील एंटी-रिफ्लेक्टिव कोटिंग (ARC) होती है जो खराब सफाई आदतों से खराब हो सकती है। वॉटरलेस सोलर पैनल क्लीनिंग रोबोट वास्तव में मैन्युअल सफाई की तुलना में अधिक सुरक्षित है, जो अक्सर अपघर्षक उपकरणों, असमान दबाव, या कठोर पानी पर निर्भर करती है जो कांच को नुकसान पहुंचा सकते हैं। वॉटरलेस सिस्टम तनाव को कम रखने के लिए नियंत्रित दबाव और विशिष्ट सामग्रियों का उपयोग करते हैं।
अपने मॉड्यूल की वारंटी को सुरक्षित रखने के लिए इन सुरक्षा मानदंडों का पालन करें:
- सामग्री अनुकूलता: उन नाजुक ARC परतों पर सूक्ष्म-खरोंच (micro-scratches) से बचने के लिए माइक्रोफाइबर या नरम PBT ब्रश जैसे सफाई मीडिया का उपयोग करें।
- संपर्क दबाव अंशांकन (Contact Pressure Calibration): सुनिश्चित करें कि आपके रोबोट में समायोज्य नीचे की ओर बल हो। 10MW+ प्लांट पर, आपको यह परीक्षण करने की आवश्यकता है कि आप फ्रेम को नुकसान पहुंचाए बिना धूल हटा रहे हैं।
- बाधा का पता लगाना: रोबोट को जंक्शन बॉक्स, केबल या मॉड्यूल क्लिप से टकराने से रोकने के लिए एज-सेंसिंग तकनीक वाले सिस्टम का उपयोग करें।
- TÜV और नियामक मानक: तृतीय-पक्ष प्रमाणपत्र वाले उपकरणों का उपयोग करें। यह निर्माता की वारंटी ऑडिट के दौरान जीवन को बहुत आसान बना देता है।
स्वचालन भारी मशीनरी और रासायनिक क्लीनर से जुड़े जोखिमों को खत्म करता है। तकनीकी हार्डवेयर पर अधिक जानकारी के लिए, हमारी क्लीनिंग टेक्नोलॉजी संबंधी जानकारियों को देखें। मॉड्यूल के दीर्घकालिक स्वास्थ्य के लिए सही ब्रश का चुनाव महत्वपूर्ण है। इन प्रोटोकॉल का पालन करने से आपको 99% दक्षता बनाए रखने और सतह के खराब होने तथा माइक्रो-क्रैक से बचाव करने में मदद मिलती है।
यूटिलिटी-स्केल O&M एकीकरण के लिए मुख्य बातें
- चरणबद्ध तरीके से अपनाएं: स्केलिंग से पहले यह देखने के लिए कि आपका विशिष्ट भूगोल और धूल का स्तर सिस्टम को कैसे प्रभावित करता है, पहले एक पायलट ब्लॉक का परीक्षण करें।
- डेटा-संचालित ट्रिगर्स को प्राथमिकता दें: अपने राजस्व को अधिकतम करने के लिए क्लीनिंग साइकिल को वास्तविक समय के SCADA और सोइलिंग डेटा से कनेक्ट करें।
- बुनियादी ढांचे में निवेश करें: श्रम लागत को कम करने और अपटाइम बढ़ाने के लिए CRADYL जैसे डॉकिंग समाधानों का उपयोग करें।
- सख्त सुरक्षा मानकों का पालन करें: HJT या TOPCon कोटिंग्स की सुरक्षा के लिए हमेशा संपर्क सामग्री और दबाव की निगरानी करें।
- फ्लीट मैनेजमेंट सॉफ्टवेयर का लाभ उठाएं: बैटरी के स्वास्थ्य और स्थिति पर नजर रखने के लिए NECTYR का उपयोग करें, जो मैन्युअल कार्यभार को 60% तक कम कर सकता है।
स्रोत और आगे पढ़ने के लिए
अक्सर पूछे जाने वाले प्रश्न
5MW+ साइट में वॉटरलेस सोलर पैनल क्लीनिंग रोबोट को एकीकृत करने के लिए एक नए दृष्टिकोण की आवश्यकता होती है। आपको मैनुअल सफाई से हटकर एक स्वायत्त, डेटा-संचालित मॉडल की ओर बढ़ना होगा।
प्राथमिक आवश्यकता एक इन्फ्रास्ट्रक्चर ऑडिट है, ताकि रोबोट के आवागमन के लिए रेल और फ्रेम में पर्याप्त जगह की पुष्टि की जा सके। प्रबंधकों को यह मान्य करने के लिए पायलट परीक्षण भी करने चाहिए कि हार्डवेयर स्थानीय मिट्टी की संरचना और मौजूदा माउंटिंग संरचनाओं के साथ कैसे काम करता है।
वॉटरलेस सफाई धूल के कारण होने वाली 15% से 30% दक्षता हानि को कम करके परफॉरमेंस रेशियो को स्थिर करने में मदद करती है, जो आमतौर पर भारत के शुष्क क्षेत्रों में देखी जाती है। 0.5% से 1.0% की दैनिक सोइलिंग दर पर सफाई चक्र शुरू करके, प्लांट पानी पर निर्भरता कम करते हुए निरंतर उत्पादन बनाए रखते हैं।
हाँ, लेकिन एकीकरण आपकी विशिष्ट रो लंबाई और माउंटिंग संरचना की अनुकूलता पर निर्भर करता है। प्रबंधकों को यह सत्यापित करना होगा कि रोबोट हार्डवेयर मॉड्यूल की अखंडता या मौजूदा ट्रैकर संचालन से समझौता किए बिना एरे ज्यामिति (array geometry) पर सुरक्षित रूप से नेविगेट कर सकता है और पंक्तियों के बीच चल सकता है।