クイックアンサー:太陽光発電所における砂嵐早期警戒システムの導入
インドのメガソーラー資産運用者にとって、早期警戒システムは不可欠です。予測困難な地域の天候から収益を守るため、リアルタイムの砂嵐予測をO&Mワークフローに統合することがマネージャーの助けとなります。これにより、反応的なスケジュールから、パフォーマンスに基づく能動的な介入へとシフトできます。モジュール表面に汚れが固着する前に損失を軽減し、データ主導のプロトコルにより、夏のピーク時の発電量低下を防ぐことが可能です。
- 業界標準の汚れによる損失削減率: 警告統合の最適化により年間15%から30%の改善。
- しきい値ガイダンス: エアロゾル光学的厚さ(AOD)または風速が30 km/hを超えた場合に、事前の清掃を開始。
- データ遅延要件: メガソーラーサイトでは、検知から15分以内にリアルタイムアラートを処理する必要がある。
- 投資の焦点: 独自のハードウェアよりも、低コストのAPIベースの気象サービスをサイトのSCADAと統合する。
湿度の低下や気圧の変化などの気象指標を監視してください。清掃ロボットフリートのSCADA統合内でアラートトリガーを自動化できます。5MW以上のサイトでは、これによりロボットが嵐のイベント前に清掃サイクルを最大化でき、清掃負荷を大幅に削減します。事前の管理により、期待発電量と実際の発電量のギャップを埋めることができます。モジュール劣化と汚れによる損失の違いについての詳細も併せてご確認ください。気象データの統合は、チームが労力とロボットフリートの配置を最適化するのに役立ちます。これにより、ラジャスタン州やグジャラート州のような不安定な地域において年間利回りを保護します。
5MW以上のサイトで砂嵐早期警戒システムはどのように機能するか?
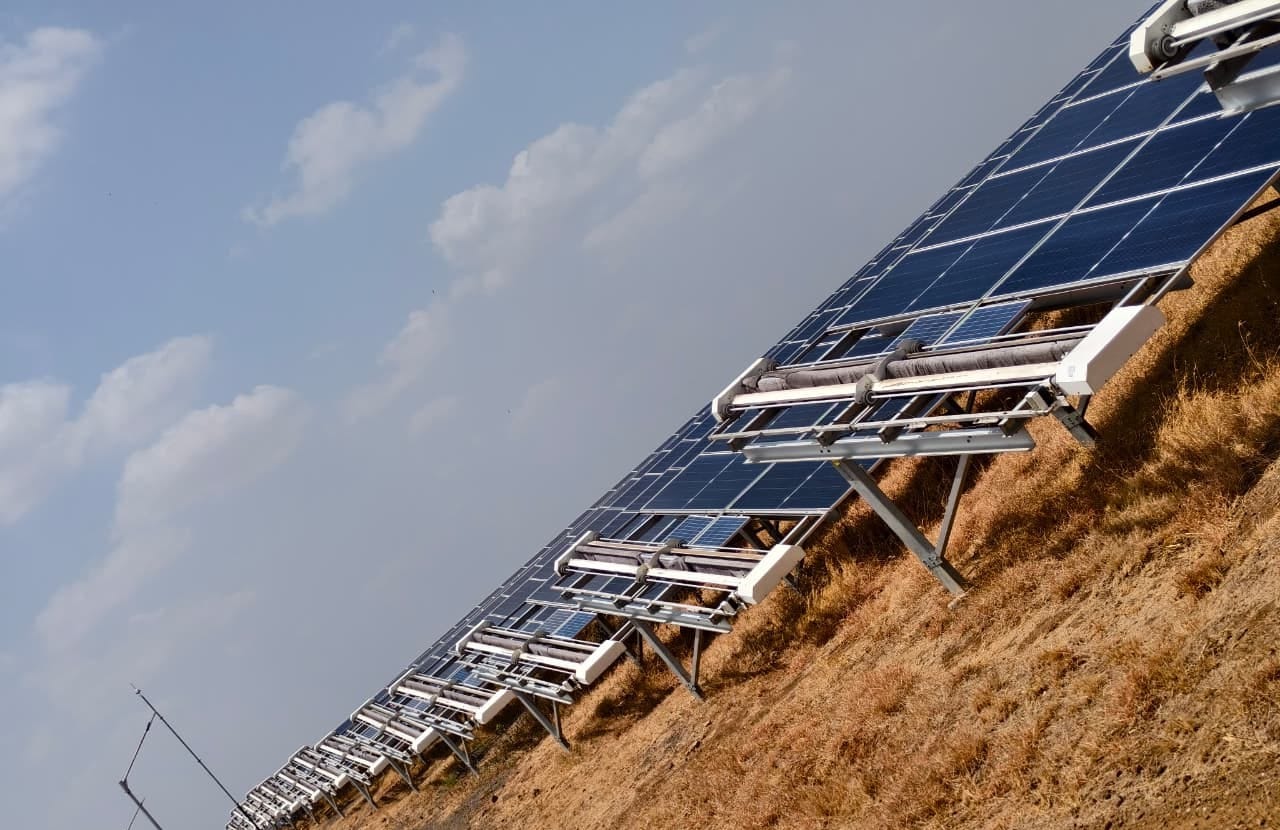
効果的な早期警戒システムは、データストリームを統一されたサイトプロトコルに統合します。5MW以上の設備では、プロセスはデータ取り込み層から始まります。衛星、PM2.5/PM10センサー、風速計からのリアルタイムフィードが集約されます。これらのシステムは、対流性の砂嵐の発生に先行する気温の急上昇や急激な気圧の変化などの指標を監視します。
プラットフォームがしきい値の超過を検知すると、SCADAゲートウェイを通じて自動アラートがトリガーされます。この通知は、環境リスクと運用の対応をつなぐデジタルインターフェースとして機能します。大規模資産にとって、この統合は極めて重要です。人間の監視だけでは、発電所の境界で汚れを引き起こす微気候の変動を捉えることはできません。
データ同期とアラートしきい値
- センサー統合: 発電所の周辺に低コストの局所気象観測所を配置し、地域の衛星フィードを検証する。
- しきい値設定: AOD値が7日間の移動平均を15%上回った場合に、SCADAが「嵐前モード」をトリガーするように設定する。
- 遅延管理: 嵐の到来前にロボットや手動での対応を可能にするため、すべてのデータパイプラインの遅延を15分以内にする。
警告をNECTYRのような集中ポータルに接続します。マネージャーは、特定のブロックにおける予測される塵の付着経路を可視化できます。この詳細な可視性により、ターゲットを絞った配置が可能になり、ロボットフリートの電力消費を最適化し、機械的な摩耗を防ぎます。このデータ重視のアプローチは、両面受光型および高効率モジュールのパフォーマンス比(PR)を保護します。これらのモジュールは、塵が遮光やホットスポットを引き起こすと性能が低下しやすくなります。
気象警告データに基づいて清掃サイクルをどのくらいの頻度で調整すべきか?
ラジャスタン州やカッチのような粉塵の多い地域では、固定の清掃スケジュールはコスト効率が悪いことがほとんどです。マネージャーはイベント駆動型のサイクルに移行すべきです。頻度は到来する天候の厳しさに応じて調整する必要があります。5MW以上のサイトでは、主なトリガーは72時間予報とリアルタイムのPM2.5データを組み合わせたものにするべきです。予報で大幅な風向きの変化が予想される場合は、嵐の到来前に清掃を開始してください。これにより、硬化した汚れの層の形成を防ぎます。
清掃頻度の最適化に関するガイドで概説したように、ロボットの配置を管理することでO&Mコストを削減できます。中規模の嵐が検知された場合は、汚れによる損失のしきい値を3%から5%に設定してください。データが激しいイベントを示している場合は、ロボットフリートの配置スケジュールを前倒しします。シングルパスまたはデュアルパス技術を使用するロボットなどの機械的ストレスを軽減します。塵が乾燥してバラバラの状態であれば、ロボットのパフォーマンスは向上します。
イベントタイプ別の推奨スケジュール調整
- 粉塵少のアラート: サイト固有の標準的な清掃サイクルを維持する。
- 高微粒子のアラート: 予想される最大風速の12時間前に清掃を行い、汚れている時間を最小限に抑える。
- 嵐後の復旧: NECTYRダッシュボードを使用して迅速な診断スキャンを実行し、影響を受けたブロックを優先する。
気象データと既存のSCADAインフラの統合
50MWを超える最新の発電所では、粉塵の脅威を管理するためにセンサーとSCADAのリンクが必要です。日射計やPM2.5センサーなどのハードウェアを、標準のModbus TCP/IPプロトコルを使用してSCADAに統合してください。このハードウェアは基準となる地上実測データを提供します。これを商用衛星フィードと照合してエラーをフィルタリングします。このストリームを正規化することで、5%の性能低下に達する前に警告をトリガーする単一の真実のソースを作成します。
ネットワークが気象ゲートウェイと発電所コントローラー間の15分以内の遅延をサポートしていることを確認してください。この速度は、自律型清掃ロボットを配置する際に極めて重要です。システムがイベントをフラグ付けした場合、NECTYRのようなフリート管理ダッシュボードが自動的に配置をトリガーしなければなりません。これにより、ラジャスタン州のような乾燥地帯で機能しない、固定的なスケジュールへの依存を防ぎます。
データパイプライン統合のための以下の技術要件を検討してください:
- プロトコル互換性: データのサイロ化を防ぐため、気象観測所がModbusまたはOPC-UAをサポートしていることを確認する。
- データ冗長性: ネットワーク干渉時にフローを維持するため、LTE/4Gと衛星リンクを組み合わせたデュアルパス通信を使用する。
- しきい値ロジック: センサーが光量の低下と粒子の急増の両方を確認した場合にのみ、SCADAが清掃を実行するようにプログラムする。
データの取り込みを自動化することで、反応的なトラブルシューティングから能動的なO&M戦略へと移行できます。これにより、最も効率的なタイミングで清掃を行い、投資を保護します。フリートの寿命を延ばし、セメントのような汚れの層の蓄積を防ぎます。
リソース配置の管理:嵐前と嵐後の清掃プロトコル
高リスク地域では、O&Mチームは固定スケジュールからイベント駆動型の対応へ移行する必要があります。システムが24時間以内に大幅な微粒子の急増を予測している場合は、サイト全体の清掃サイクルを開始してください。この事前の清掃により、イベント開始時にモジュールがきれいな状態であることを保証します。露と塵が混ざり合い、除去しにくいカルシウム化した層が形成されるのを防ぎます。
嵐後の配置は、診断階層に従います。嵐の後、NECTYRダッシュボードを使用してストリングブロック全体のPR低下を分析します。一律に再清掃するのではなく、発電量の損失が3%を超えるブロックにロボット清掃フリートを配置します。この的を絞った復旧により、5MW以上のサイトは迅速に最適な出力へと戻ります。
以下の標準的なリソース配置フレームワークを検討してください:
- T-12~24時間: 湿度と塵の結合を防ぐためのサイト全体の清掃。
- 嵐の間: 強風による損傷を防ぐため、自律型ロボットをドッキングさせておく。
- T+0~6時間: リモートスキャンを実行し、部分的な汚れのホットスポットを特定する。
- T+6~24時間: 影響の大きい列から優先的に清掃フリートを誘導する。
カレンダーベースのサイクルからこのリスクベースのモデルへ移行することで、ハードウェアの寿命が延びます。これは、現場の状況に適応するロボット清掃ソリューションを使用している発電所に効果的です。
ラジャスタン州のような粉塵の多い地域における運営リスクとコンプライアンス
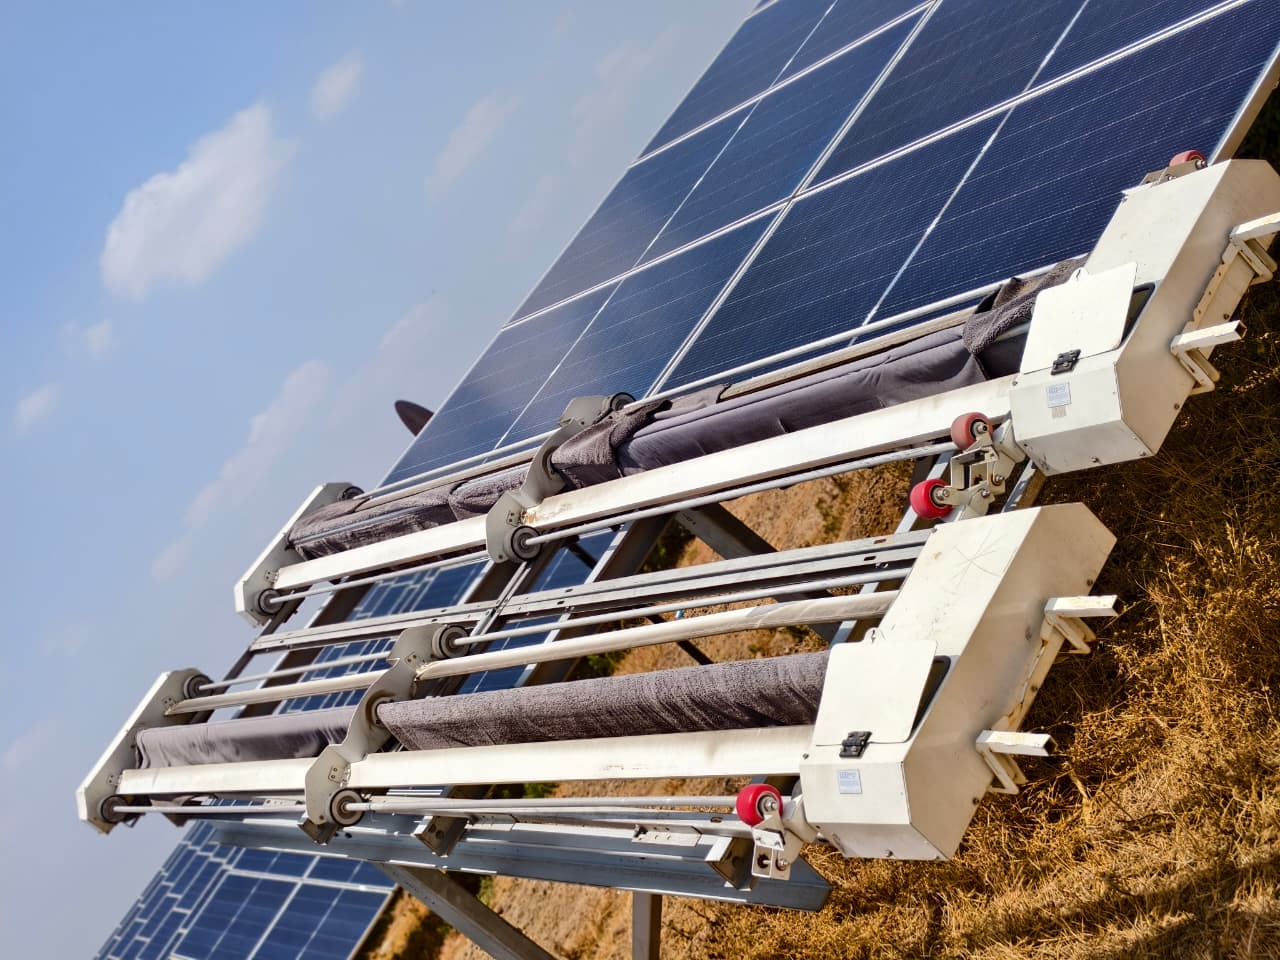
粉塵の多い地域での運営には、コンプライアンスの課題が伴います。資産管理者は、自動プロトコルを中央電力局(CEA)の基準およびメーカー保証と一致させる必要があります。強力な化学薬品や研磨材の使用は禁止されています。これらは反射防止コーティングを剥がし、保証を無効にし、発電量を2%から4%低下させる可能性があります。表面の完全性を維持するために、TUV認定のブラシ圧設定を備えた水を使わない清掃ソリューションを選択してください。
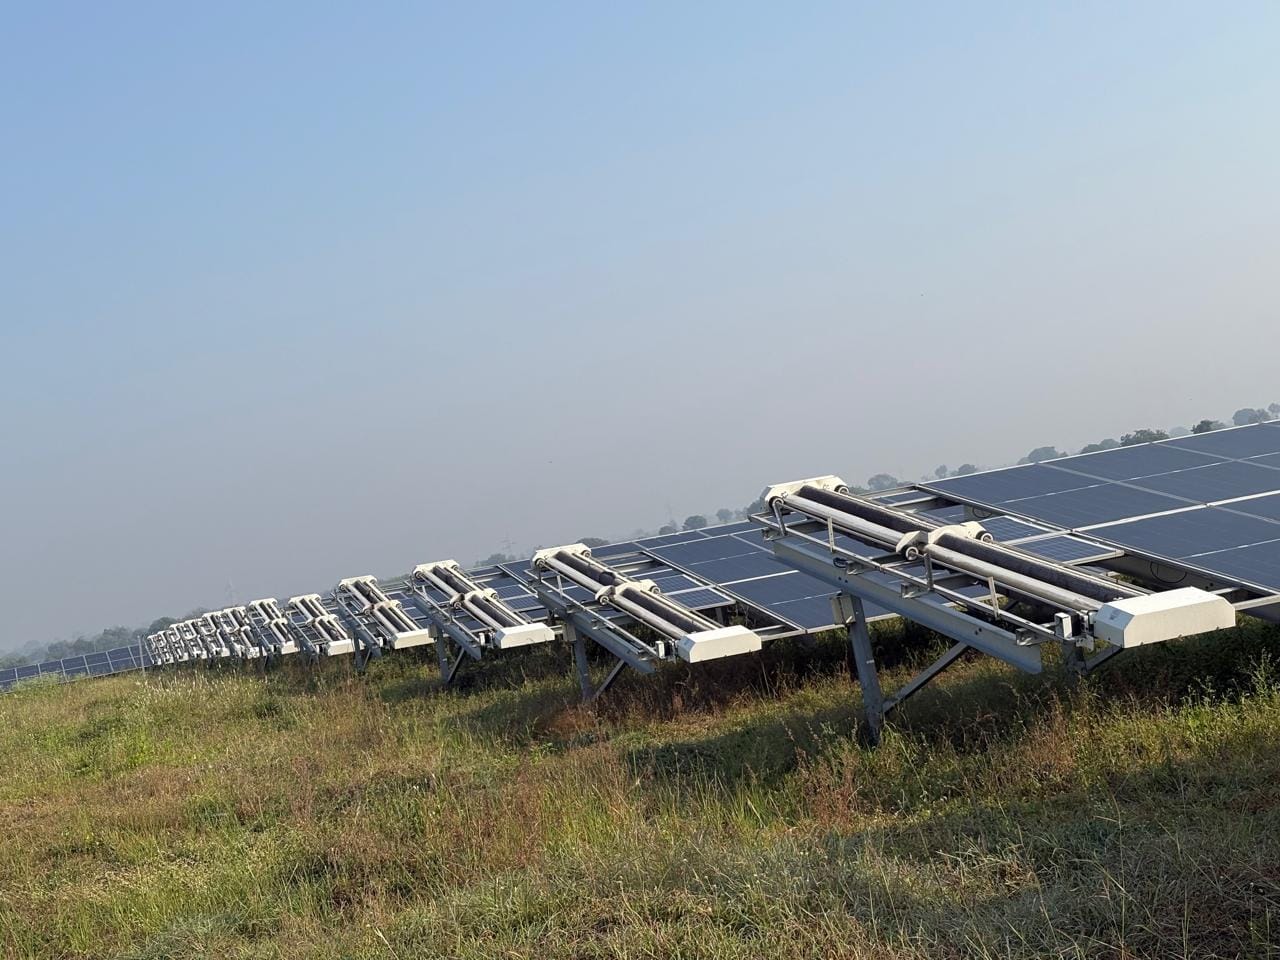
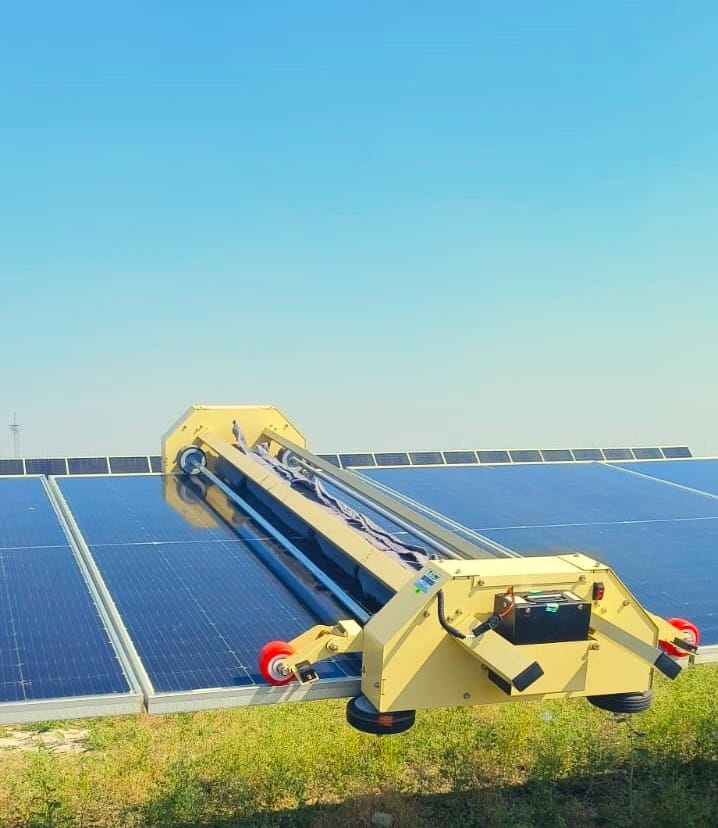
強風が吹く地域でのロボットハードウェアの導入は、構造的損傷のリスクを伴います。すべてのロボットおよびドッキングステーションが、砂の侵入を防ぐためにIP65の保護等級を満たしていることを確認してください。リスクが高い期間中は、O&Mプロトコルに従い、ロボットを列端のドッキングステーションに格納することを優先する必要があります。これにより、ユニットが列を越えて吹き飛ばされ、機器の損失やストリングの損傷を引き起こすリスクを最小限に抑えられます。
リスク軽減は、グリッドバランス調整にも及びます。システムが大規模な清掃を開始する際は、周波数の偏差を避けるためにSCADAを通じて出力の変化を管理してください。ソフトウェアによって、インバーターブロックごとに清掃開始時間をずらすことができるかを確認してください。これにより、発電量のランプアップを安定させることができます。このインテリジェンスを統合することで、グリッド側からのペナルティを防ぎつつ、回収エネルギーを最大化し、運営予算を保護します。
プラントマネージャー向けの重要なポイント
- リスクベースのスケジューリング: データ駆動型の動的な清掃サイクルを活用し、モジュール上の土壌固着を防止します。
- ハードウェアの安全性: 強風警報時には、すべてのロボット清掃機器を列端のドッキングステーションに確実に固定してください。
- パフォーマンスの保護: 嵐の直後に清掃を開始し、収益損失を回復するために風上側の列から優先的に作業を行います。
- コンプライアンスと長寿命化: TÜV認証を受けた水を使わない清掃ソリューションを使用し、モジュールコーティングと保証条件を保護します。
- 統合インテリジェンス: SCADAを介して清掃開始時間をずらし、急激な電力スパイクやグリッドペナルティを回避します。
これらのプロトコルを実装することで、管理者は5MW以上のポートフォリオ全体で一貫したPR値を維持できます。これにより、運用コストを最小化し、ロボット資産の寿命を最大化します。早期警告の統合は、受動的な監視と能動的な収益保護の架け橋となります。貴社のサイトは、インドのユーティリティスケール環境特有の気候課題に対処できる状態に保たれます。
出典および参考文献
よくある質問
インドのユーティリティスケール太陽光発電資産の所有者にとって、早期警戒システムは不可欠です。これは、不安定な地域気象から収益を保護する役割を果たします。
これらのシステムは、リアルタイムの気象アラートをSCADAシステムに直接送ることで統合されます。これにより、現場の管理者は検知から15分以内に清掃ロボットの稼働を自動化し、砂嵐が発生する直前にパネルを清掃することが可能になります。これにより、年間汚れ損失を15%から30%削減できる可能性があります。
処理遅延が15分以内のリアルタイムアラートを提供する、低コストなAPIベースの気象データフィードを優先するツールを選択してください。システムは、気圧の変化や、サイト固有の安全基準である時速30kmを超える風速などの特定の指標を監視できる必要があります。
予測に基づいた清掃の導入は、年間収益を保護し、期待されるパフォーマンス比(PR)と実際の発電量との乖離を是正するのに役立ちます。予防的な介入を通じて汚れによる損失を軽減することで、汚れに起因する出力低下を最小限に抑えることができ、砂塵の多い地域においてもPPAの発電保証を達成しやすくなります。