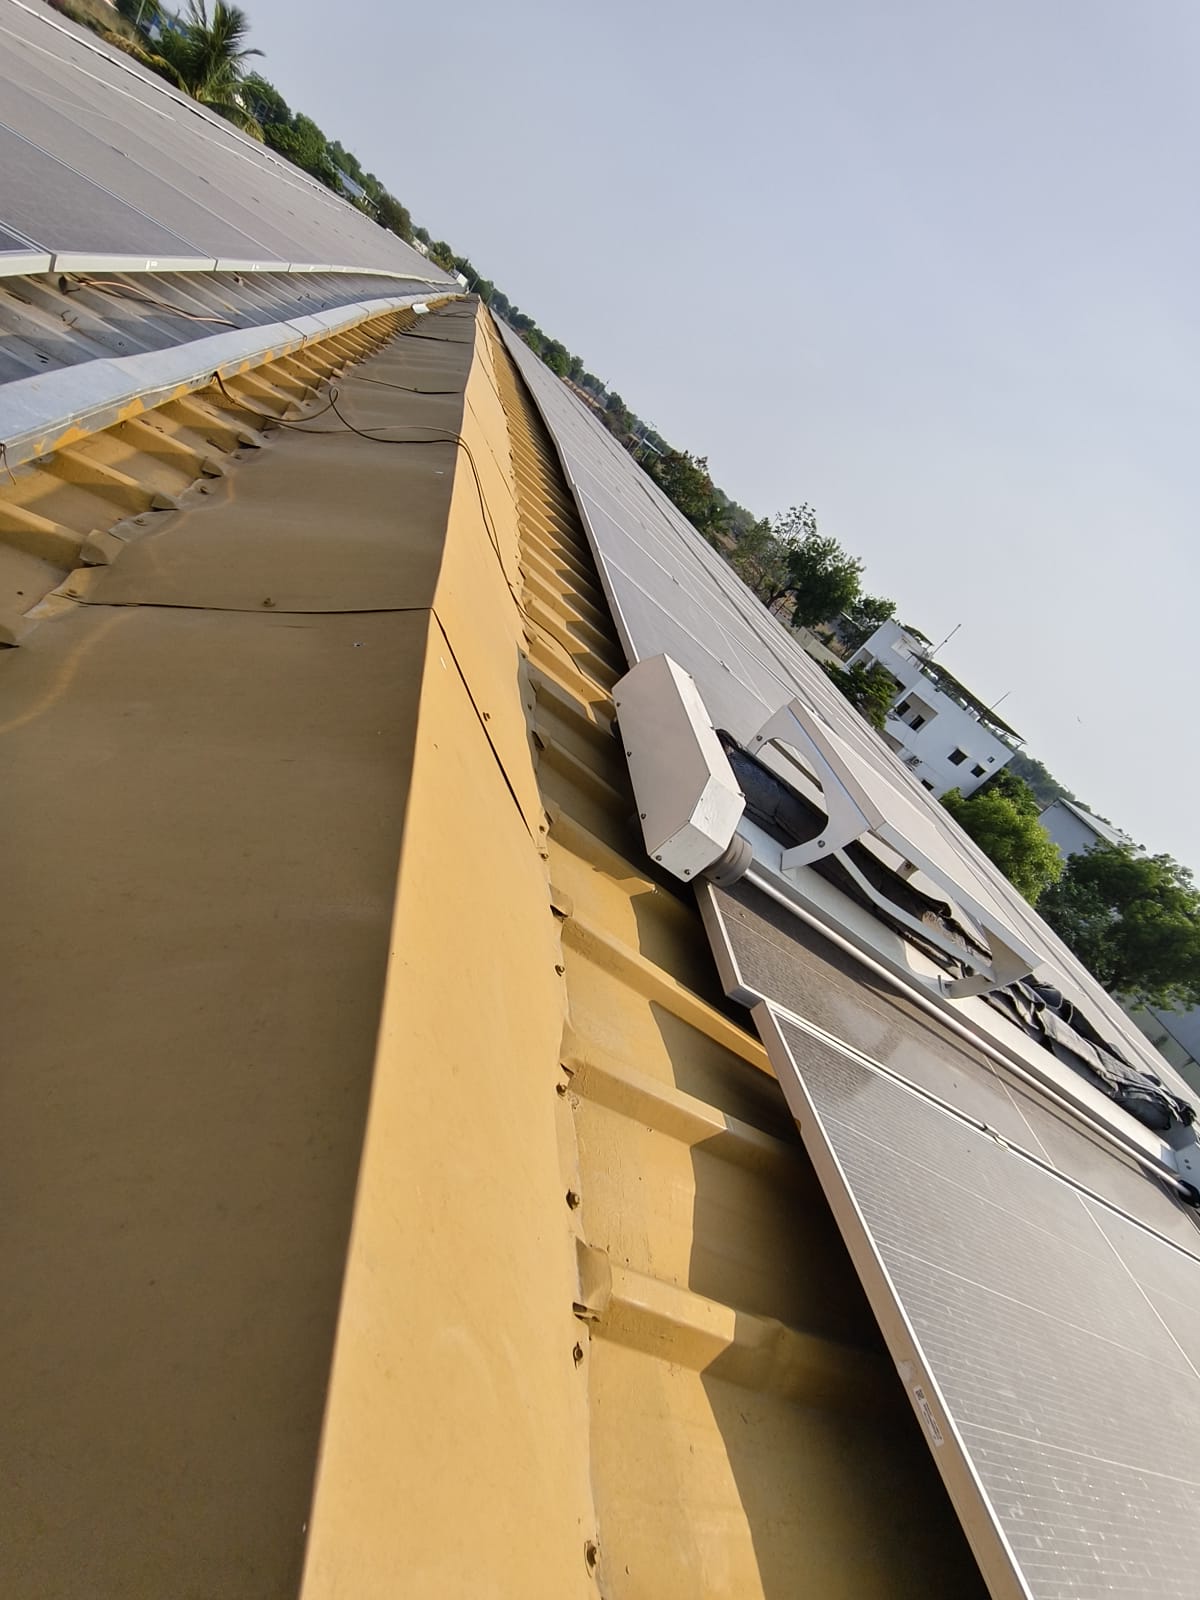
साइट आर्किटेक्चर और कारपोर्ट एक्सेसिबिलिटी का आकलन
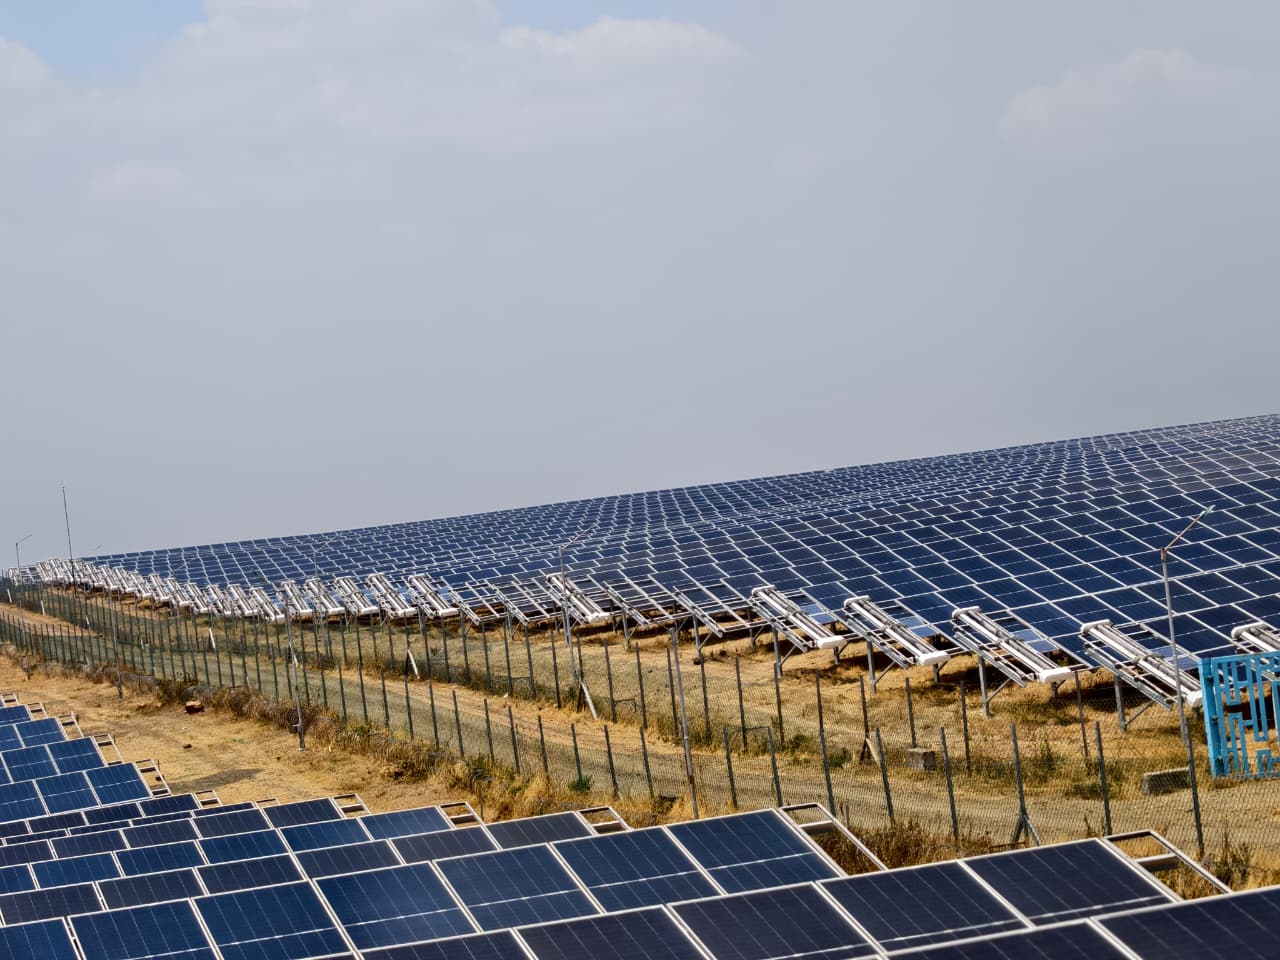
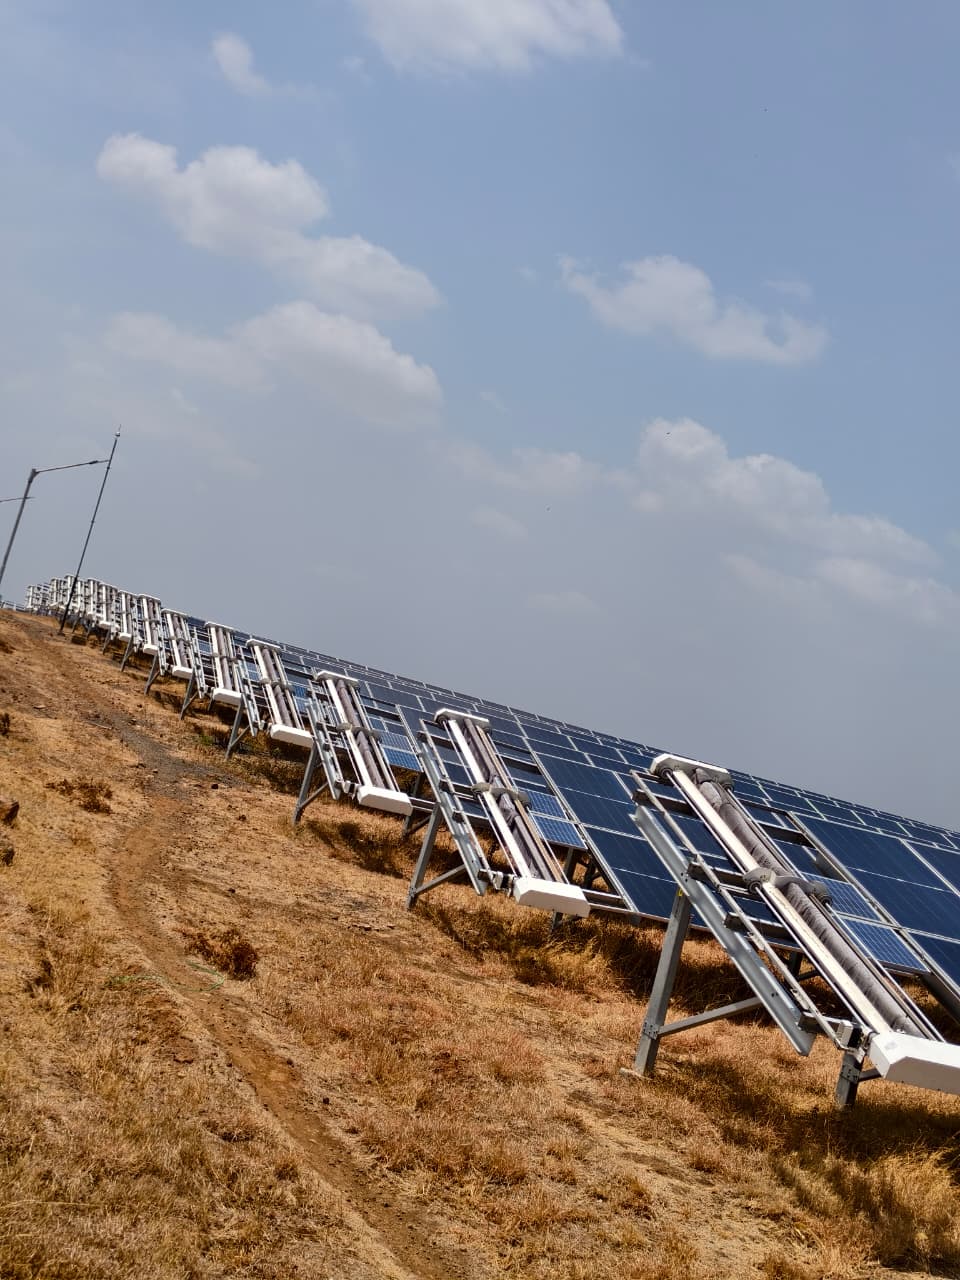
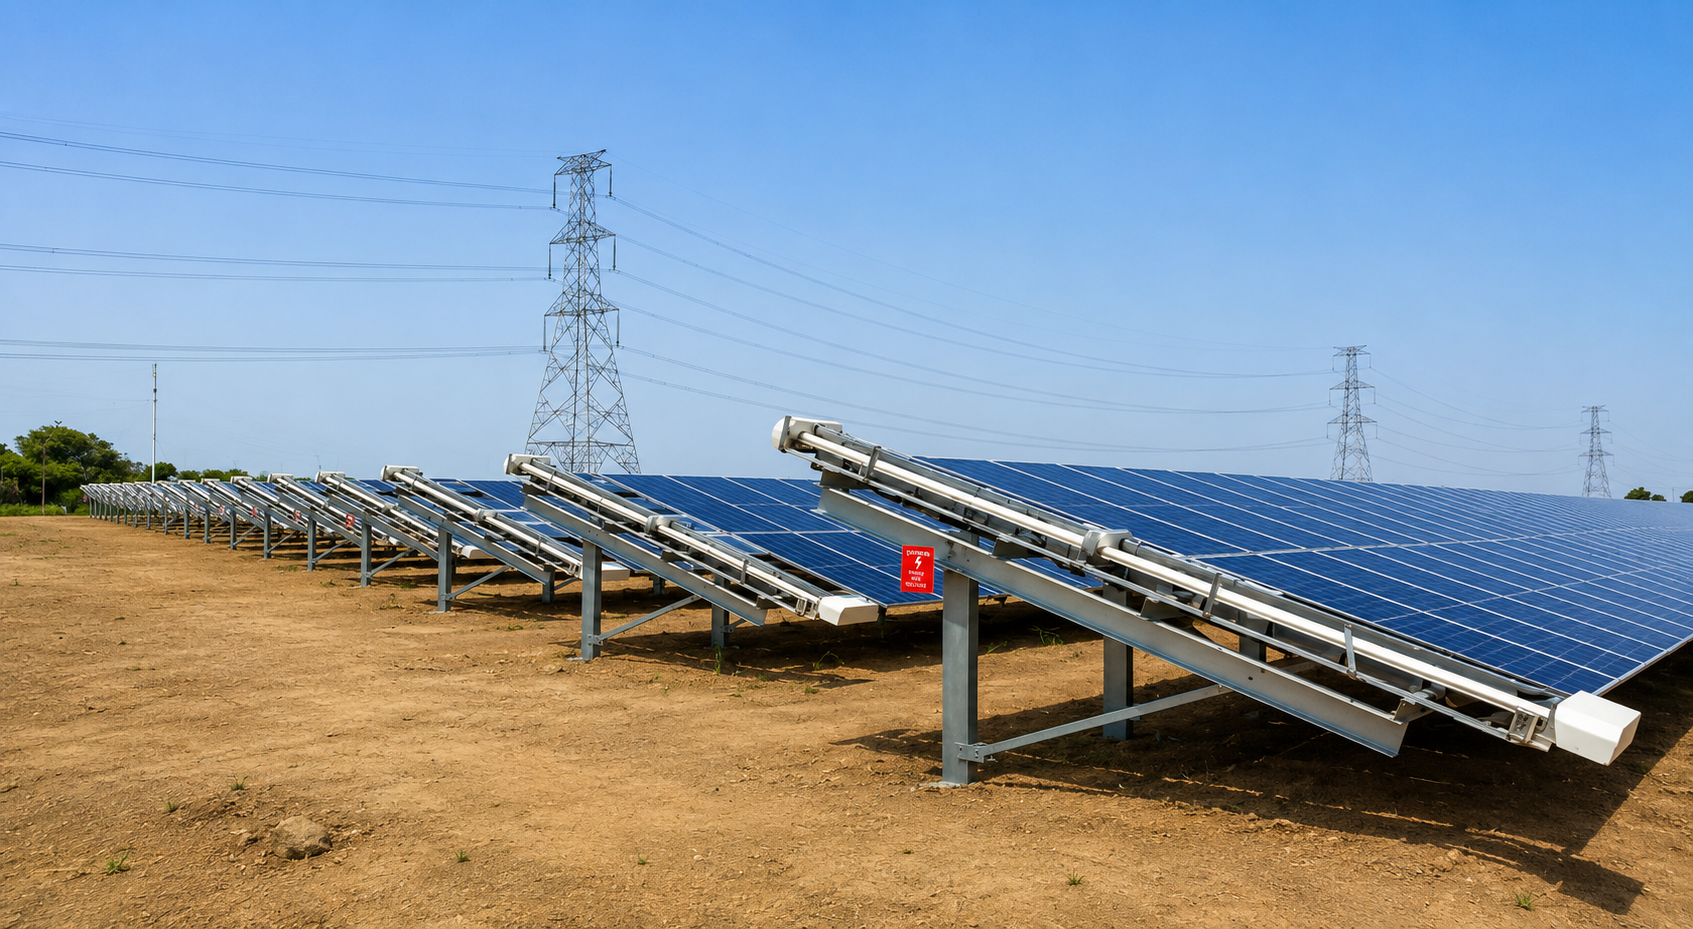
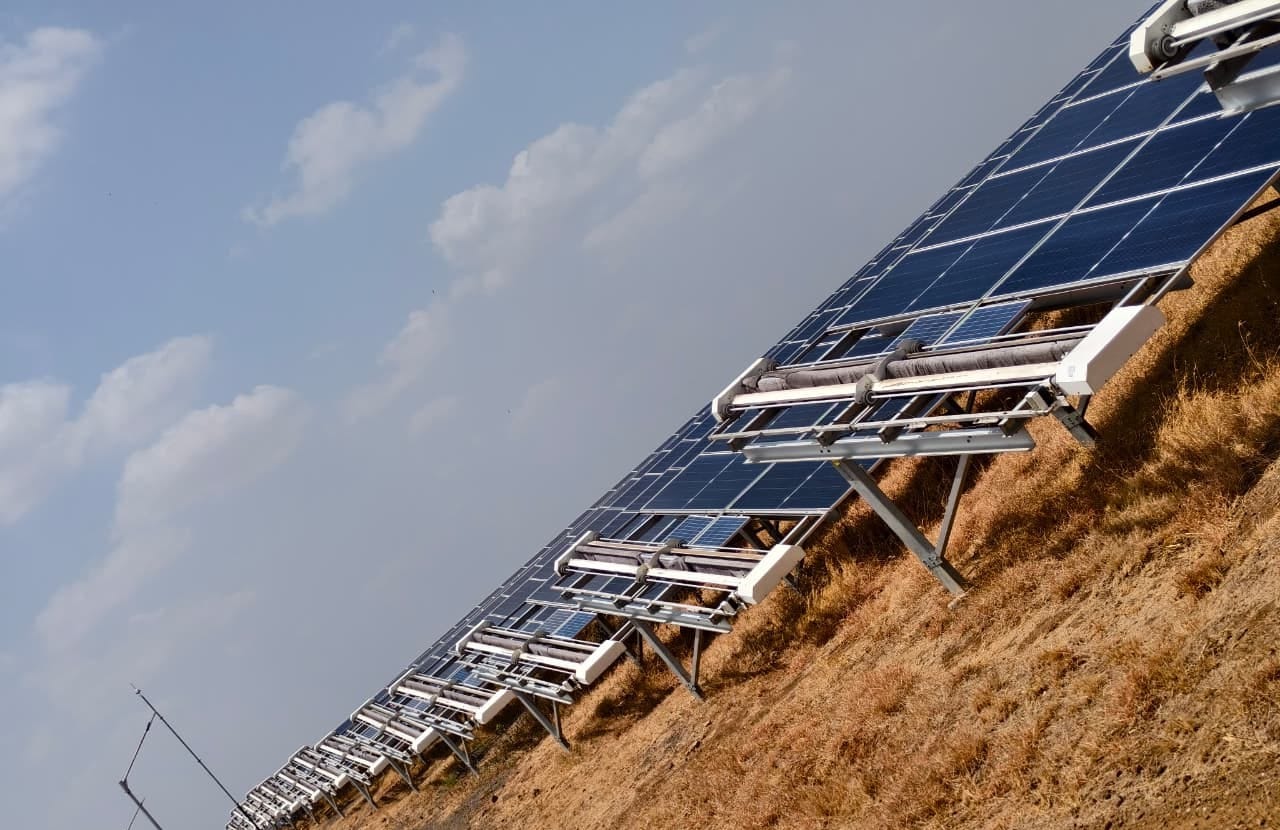
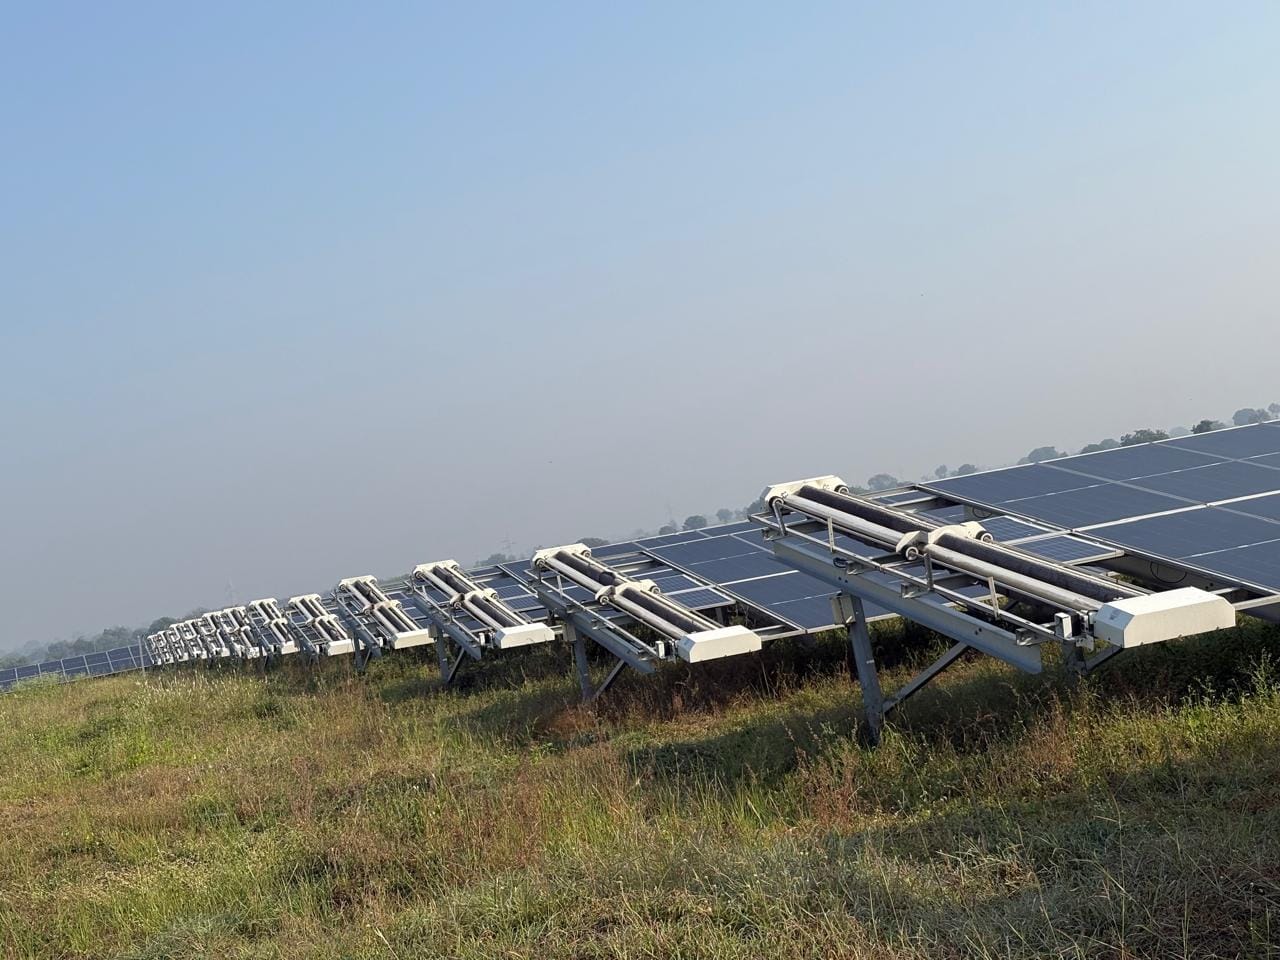
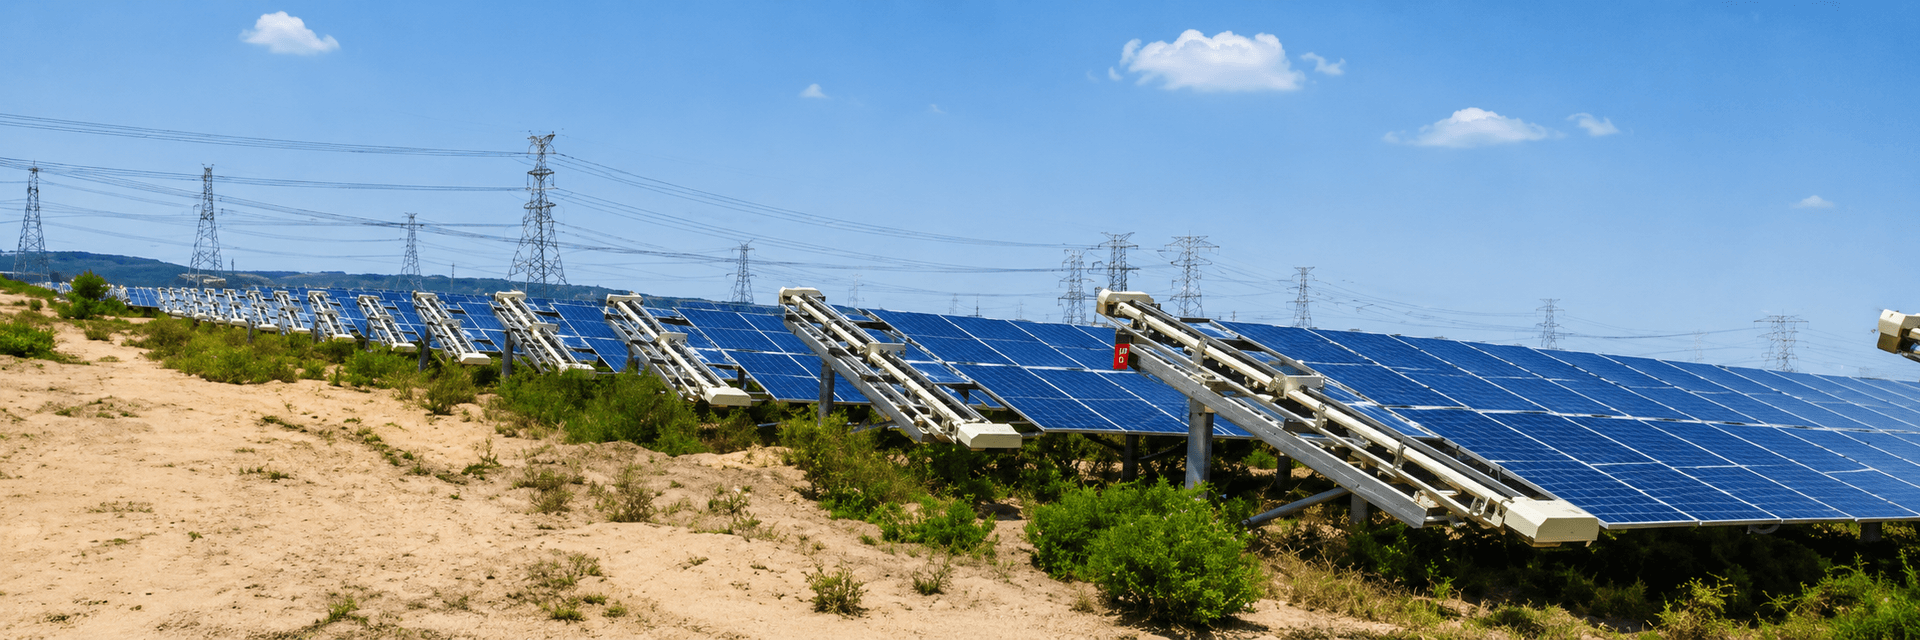
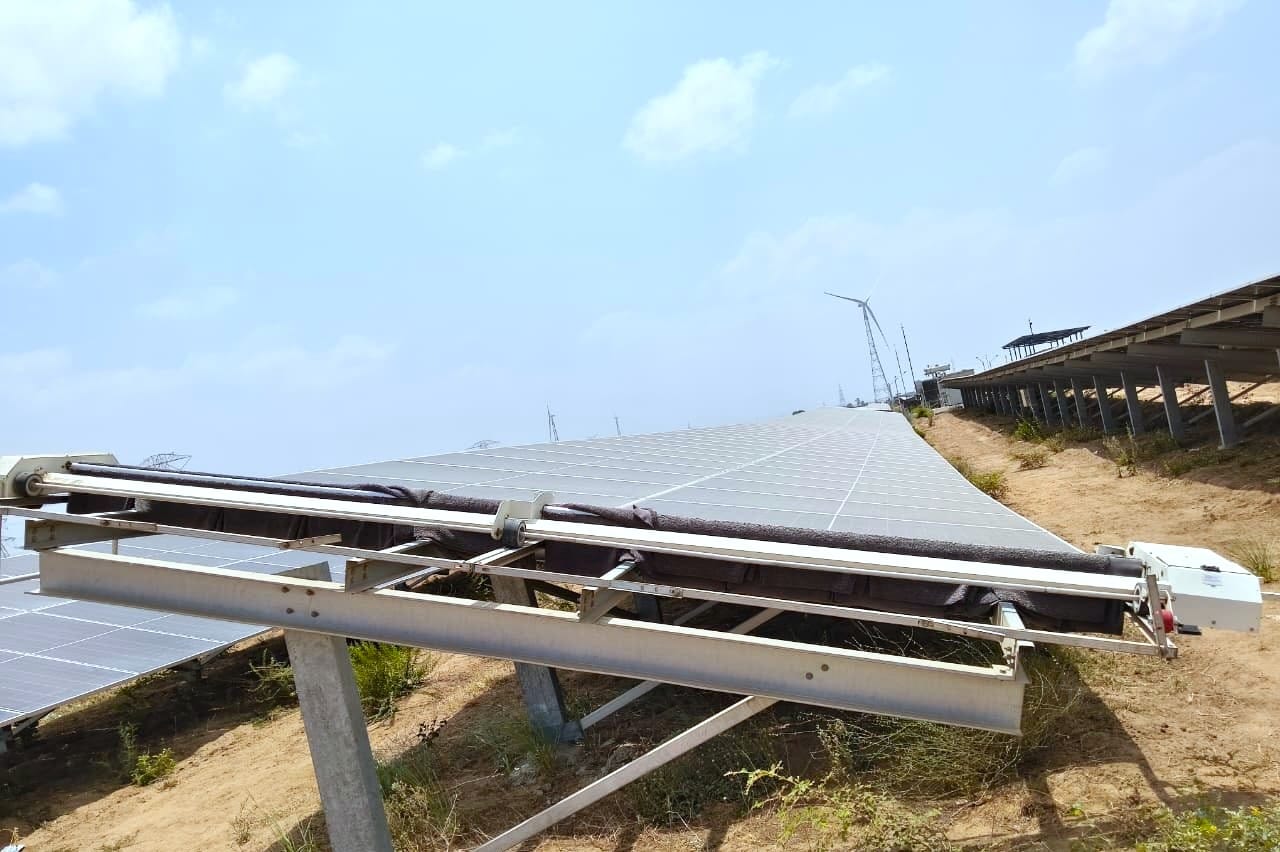
कारपोर्ट आपके मानक ग्राउंड-माउंट या रूफटॉप सेटअप जैसे नहीं होते हैं; ये अपनी परिचालन संबंधी चुनौतियाँ साथ लाते हैं। चूंकि ये संरचनाएँ वाहनों की पार्किंग के लिए ऊंचाई पर होती हैं, इसलिए इनमें निचले हिस्से का फ्रेम खुला होता है जहाँ तक सामान्य सफाई उपकरण नहीं पहुँच सकते। किसी भी सफाई की शुरुआत करने से पहले, आपको संरचनात्मक भार क्षमता (structural load capacity) को सत्यापित करना होगा और यह सुनिश्चित करना होगा कि कारपोर्ट रेल वास्तव में यांत्रिक रूप से सुलभ (mechanically accessible) हैं। आप अक्सर अनूठी पंक्ति रिक्ति (row spacing) और लंबवत निकासी (vertical clearance) की सीमाओं का सामना करेंगे, जो अर्ध-स्वचालित या स्वायत्त रोबोट की आवाजाही को आसानी से रोक सकती हैं।
राजस्थान या गुजरात जैसे क्षेत्रों में, परिवेश की धूल दैनिक सोइलिंग हानि को 0.1% से 0.5% के बीच पहुँचा सकती है। आपकी साइट का आर्किटेक्चर ही वास्तव में आपकी सफाई की लॉजिस्टिक्स तय करता है। आपको कमीशनिंग के दौरान मॉड्यूल टिल्ट, पंक्ति की लंबाई और रेल क्लीयरेंस का दस्तावेजीकरण करना चाहिए था। भारी स्टील संरचनाएं जिनकी टर्निंग रेडियस कम होती है, रोबोट की आवाजाही को रोक सकती हैं, इसलिए आपको केवल यह सुनिश्चित करने के लिए कि वे पारगमन कर सकें, रेल एक्सटेंशन या प्लेटफॉर्म की आवश्यकता हो सकती है। इन सीमाओं को जल्दी पकड़ने से डिप्लॉयमेंट विफलताओं को रोका जा सकता है। क्लीनिंग रोबोट अनुकूलता के लिए पंक्ति रिक्ति और डिजाइन पर हमारी गाइड में और जानें।
सुरक्षित रखरखाव के लिए तकनीकी आवश्यकताएँ
ऊंचाई पर कारपोर्ट की सफाई का मतलब है कि सख्त सुरक्षा प्रोटोकॉल अनिवार्य हैं। अधिकांश साइटें संरचना पर सफाई का भार अधिक सुरक्षित रूप से डालने के लिए मैन्युअल पानी से धुलाई से दूर हट रही हैं। लक्ष्य मॉड्यूल फ्रेम पर भार-जनित तनाव को कम करना है। यदि आप स्वचालित सिस्टम चला रहे हैं, तो इस पर नज़र रखें कि रोबोट का वजन संरचनात्मक थकान के साथ कैसे इंटरैक्ट करता है; यह दीर्घकालिक साइट स्वास्थ्य के लिए महत्वपूर्ण है। पीवी मॉड्यूल कोटिंग्स पर रोबोट ट्रैक घिसाव को रोकने का हमारा विश्लेषण पढ़ें। सफाई की आवृत्ति बढ़ाने से पहले हमेशा अपनी माउंटिंग अखंडता का ऑडिट करें, क्योंकि उपकरणों से होने वाले मामूली कंपन भी फास्टनरों को ढीला कर सकते हैं।
कारपोर्ट एरेज़ पर सोइलिंग का परिचालन प्रभाव
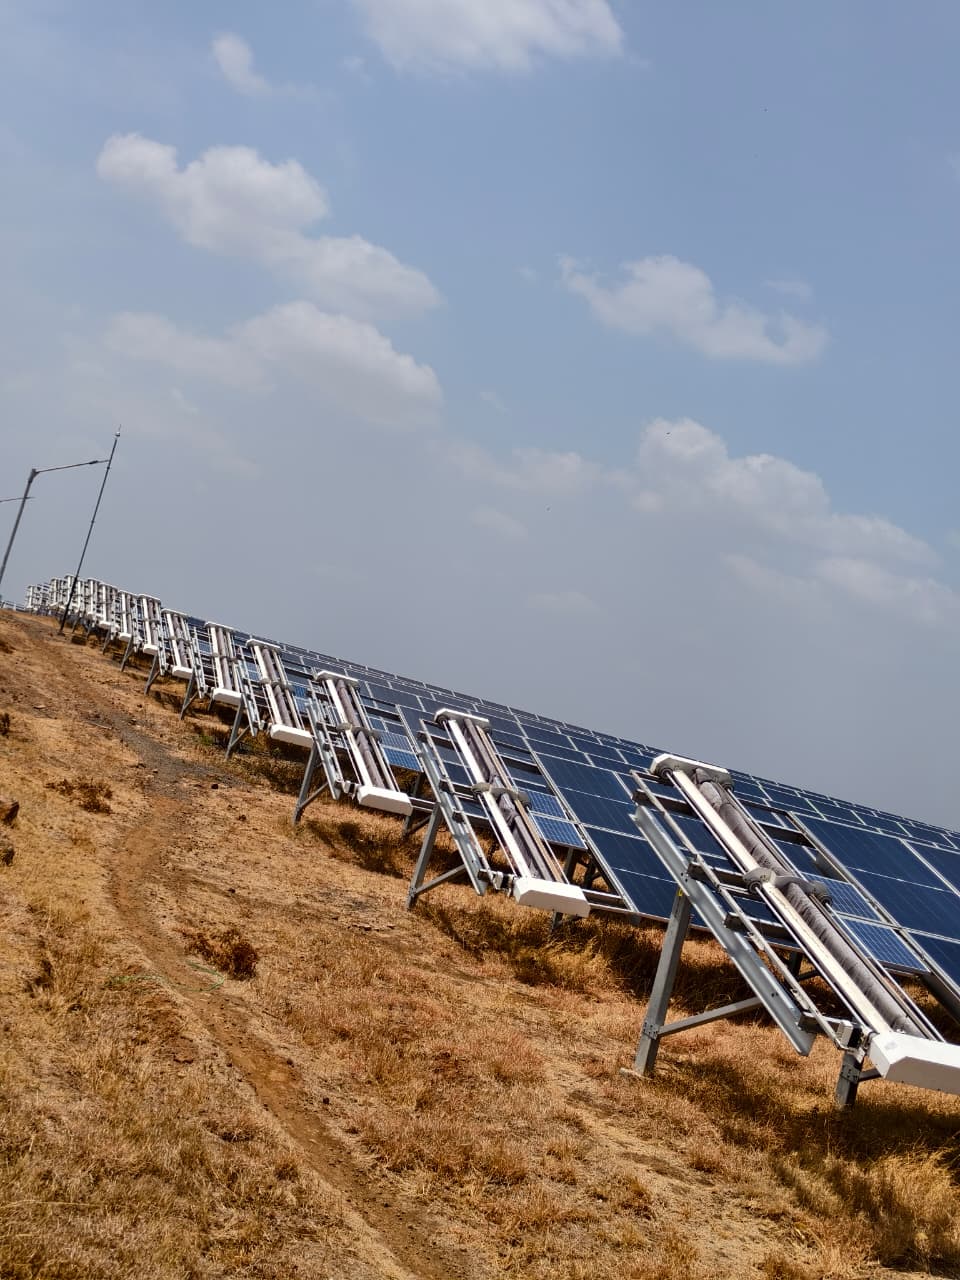
कारपोर्ट पर सोइलिंग ग्राउंड-माउंट एरेज़ जैसा पैटर्न नहीं अपनाती है। वायु प्रवाह का उतार-चढ़ाव और पार्क किए गए वाहन धूल के जमने के तरीके को बदल देते हैं। ये संरचनाएं हीट ट्रैप के रूप में कार्य करती हैं, और वह अतिरिक्त गर्मी धूल को मॉड्यूल की सतहों पर और भी तेजी से चिपका सकती है। साथ ही, उच्च-ट्रैफिक वाले व्यावसायिक क्षेत्रों में, धूल अक्सर वाहन उत्सर्जन से तैलीय अवशेष ले जाती है, जिससे एक ऐसी परत बन जाती है जिसे बारिश नहीं धो पाती है। एक 5 MW C&I साइट इस परत से ही अपने दैनिक प्रदर्शन अनुपात (PR) का 0.2% से 0.6% खो सकती है, और ये नुकसान सालाना राजस्व पर भारी असर डालते हैं।
कारपोर्ट ज्यामिति के कारण धूल का वितरण भी असमान होता है। परिधि के मॉड्यूल हवा से अधिक मलबे को पकड़ते हैं, जबकि बीच की पंक्तियाँ तब तक साफ रह सकती हैं जब तक कि कोई बड़ा मौसम परिवर्तन न हो। यदि आप इन्हें नियमित रूप से साफ नहीं करते हैं, तो यह अंतर स्ट्रिंग-स्तर पर मिसमैच पैदा करता है। यह मिसमैच आपके स्ट्रिंग इनवर्टर को उनके अधिकतम पावर पॉइंट से नीचे काम करने के लिए मजबूर करता है, जो पूरे इनवर्टर ब्लॉक के प्रदर्शन को दंडित करता है। विवरण के लिए हमारा मॉड्यूल डिग्रेडेशन बनाम सोइलिंग लॉस विश्लेषण देखें।
C&I साइटों के लिए सोइलिंग थ्रेशोल्ड का परिमाणीकरण
केवल सामान्य सोलर पार्क शेड्यूल पर भरोसा न करें; स्थानीय सोइलिंग दरों की निगरानी करके अपना सफाई ट्रिगर सेट करें। ऊर्जा उपज में 1% से 2% की गिरावट एक सामान्य आर्थिक ट्रिगर है। यदि आपकी साइट पर सेंसर नहीं हैं, तो आप सात दिनों की अवधि में PR गिरावट को ट्रैक करके थ्रेशोल्ड का अनुमान लगा सकते हैं। अधिक धूल वाले क्षेत्रों में, 15 दिनों से अधिक इंतजार करने से मिट्टी सख्त हो जाती है, जिससे पानी या यांत्रिक तरीकों का उपयोग करके ट्रांसमिशन बहाल करना बहुत कठिन हो जाता है।
ऊंचाई पर सफाई के लिए सुरक्षा और तकनीकी आवश्यकताएँ
कारपोर्ट पर ऊंचाई पर काम करना विशिष्ट खतरों को जन्म देता है। आपके कर्मचारियों को उच्च-स्तरीय एक्सेस प्लेटफॉर्म या विशेष उपकरणों की आवश्यकता होगी, लेकिन उन उपकरणों को स्टील फ्रेमवर्क की संरचनात्मक भार-वहन क्षमता से अधिक नहीं होना चाहिए। एसेट मैनेजर्स को सफाई का कोई भी शेड्यूल शुरू करने से पहले लोड-बेयरिंग ऑडिट करना चाहिए। यदि आप मैन्युअल तरीकों का उपयोग कर रहे हैं, तो फॉल प्रोटेक्शन गैर-परक्राम्य है। आपको हार्नेस एंकर पॉइंट्स को मानकीकृत करना होगा और भारतीय सुरक्षा मानकों को पूरा करने के लिए परिधि को सुरक्षित करना होगा।
विज्ञापन
तकनीकी अखंडता सुरक्षा जितनी ही महत्वपूर्ण है। कारपोर्ट मॉड्यूल अक्सर एल्यूमीनियम प्रोफाइल या क्लैम्प का उपयोग करते हैं जो सफाई मशीनों के कंपन से थकान का सामना कर सकते हैं। सुनिश्चित करें कि आपका सोलर पैनल क्लीनिंग सिस्टम आपके विशिष्ट मॉड्यूल फ्रेम के लिए प्रमाणित है। आप रोबोट के संपर्क दबाव को सत्यापित करने के लिए NECTYR फ्लीट पोर्टल का उपयोग कर सकते हैं, जो माइक्रो-क्रैकिंग और कांच के नुकसान को रोकता है। इसके अलावा, अपने क्लीनिंग रोबोट रखरखाव शेड्यूल के अनुसार सफाई के बाद सभी माउंटिंग फास्टनरों की जांच करें।
ऊंची पंक्तियों के साथ काम करते समय मौसम का ध्यान रखें। कारपोर्ट डिजाइनों में गैर-रेखीय जल निकासी और अलग-अलग वायु प्रोफाइल होते हैं। सत्यापित करें कि आपके सफाई मार्ग नीचे ग्राहकों के वाहनों पर धूल न डालें। दिशात्मक सफाई को प्राथमिकता दें जो मलबे को सुरक्षित क्षेत्रों की ओर ले जाए, और मॉड्यूल क्षरण और दायित्व के जोखिम को कम करने के लिए इन तकनीकी बाधाओं को अपने साइट O&M मैनुअल में प्रलेखित करें।
क्या आपके कारपोर्ट के लिए मैन्युअल या स्वचालित सफाई बेहतर है?
मैन्युअल और स्वचालित सफाई के बीच चुनाव पहुंच, सुरक्षा और पैमाने पर निर्भर करता है। 1 MW से कम साइटों के लिए मैन्युअल ब्रशिंग सामान्य है, लेकिन इसमें असंगत दबाव के कारण मॉड्यूल को नुकसान पहुंचने का अधिक जोखिम होता है। जैसे-जैसे साइटें 5 MW से 10 MW तक बढ़ती हैं, स्वचालित समाधान बेहतर विकल्प बन जाते हैं। वे लगातार दबाव और वह निर्धारित, उच्च-आवृत्ति वाली सफाई प्रदान करते हैं जिसकी आपको शुष्क क्षेत्रों में सख्त धूल की परतों को रोकने के लिए आवश्यकता होती है।
| कारक | मैन्युअल सफाई | स्वचालित सफाई (रोबोटिक) |
|---|---|---|
| संसाधन तीव्रता | उच्च (बार-बार श्रम प्रबंधन) | कम (NECTYR के माध्यम से रिमोट ओवरसाइट) |
| सुरक्षा जोखिम | उच्च (ऊंचाई पर काम करना) | कम (डॉक्ड/रिमोट ऑपरेशन) |
| सफाई निरंतरता | कम (ऑपरेटर पर निर्भर) | उच्च (समान दबाव/पथ) |
| पानी की खपत | परिवर्तनीय (गीली धुलाई के जोखिम) | लगभग शून्य (वाटरलेस तकनीक) |
| इष्टतम साइट पैमाना | 1 MW से कम | 1 MW से 100+ MW |
संरचनात्मक अनुकूलता और अपनी दीर्घकालिक OPEX रणनीति पर ध्यान दें। सिंगल-एक्सिस ट्रैकर्स का उपयोग करने वाले कारपोर्ट के लिए, विभिन्न टिल्ट एंगल्स के लिए डिज़ाइन किए गए रोबोट का उपयोग करें। वाटरलेस सिस्टम पर भरोसा करना आपकी मॉड्यूल वारंटी को सुरक्षित रखता है और विश्वसनीय PR रिकवरी सुनिश्चित करता है, जैसा कि हमारी रोबोट फ्लीट साइजिंग ऑप्टिमाइजेशन गाइड में प्रलेखित है।
व्यावसायिक स्थानों में पानी के उपयोग और रासायनिक अपवाह का प्रबंधन
कारपोर्ट अक्सर उच्च-ट्रैफिक वाले क्षेत्रों में होते हैं, इसलिए पानी आधारित सफाई वाहन को नुकसान पहुँचाने के लिए एक वास्तविक दायित्व है। गीली सफाई के परिणामस्वरूप अक्सर अपवाह होता है जो कार के पेंट पर खनिज जमा छोड़ देता है, जिससे ग्राहकों की शिकायतें और अनावश्यक PR घर्षण होता है। वाटरलेस सफाई में परिवर्तन अब उद्योग मानक है, यह पर्यावरणीय और परिचालन संबंधी दोनों समस्याओं को समाप्त करता है।
वाटरलेस रणनीति को लागू करने के लिए आपके रखरखाव शेड्यूल की समीक्षा की आवश्यकता होती है। आपको यह सुनिश्चित करने की आवश्यकता है कि आप उच्च-धूल वाले गलियारों में 15-30% सोइलिंग शमन थ्रेशोल्ड को पूरा कर रहे हैं। वाटरलेस रोबोटिक सिस्टम सटीक, ज़ोन-दर-ज़ोन सफाई की अनुमति देते हैं, जो धूल को जमने और सख्त होने से रोकता है। यह आपको साइट पर पानी ढोने की परेशानी के बिना आउटपुट बनाए रखने देता है। आप इसे अपनी स्थिरता मेट्रिक्स दिखाने के लिए कार्बन क्रेडिट गणना का उपयोग करके अपनी O&M योजना में एकीकृत भी कर सकते हैं।
पोर्टफोलियो भर में सफाई आवृत्ति का मानकीकरण
यदि आप एक पोर्टफोलियो में लागत को नियंत्रित करना चाहते हैं, तो आपको मानकीकरण की आवश्यकता है। एक स्थिर मासिक शेड्यूल सेट न करें; इसके बजाय, वास्तविक समय के सोइलिंग डेटा के आधार पर एक गतिशील आवृत्ति अपनाएं। भारत के लिए, हर 7 से 10 दिनों में एक स्वचालित सफाई चक्र अनुशंसित आधार रेखा है। यह अंतराल आपके PR को अधिकतम के 2% के भीतर रखता है और आपके O&M व्यय पर एक स्थिर रिटर्न प्रदान करता है।
NECTYR फ्लीट पोर्टल के माध्यम से अपनी निगरानी को केंद्रीकृत करें ताकि प्रबंधक यह सत्यापित कर सकें कि प्रत्येक रोबोट ने वास्तव में अपना रास्ता पूरा किया है। अपने तकनीकी ट्रिगर्स को मानकीकृत करके, आप सुनिश्चित करते हैं कि सफाई एक वास्तविक आर्थिक रिटर्न प्रदान करती है। यह सक्रिय निरीक्षण आपके मॉड्यूल को क्षरण से बचाता है और पूरे पोर्टफोलियो में आपके परिचालन मार्जिन को स्वस्थ रखता है।
प्लांट प्रबंधकों को आगे क्या करना चाहिए
- कारपोर्ट सफाई उपकरणों का समर्थन कर सकता है या नहीं, यह पुष्टि करने के लिए एक संरचनात्मक लोड ऑडिट करें।
- अधिक सोइलिंग वाले महीनों के साथ अपने बजट को संरेखित करने के लिए 12 महीने के PR डेटा की समीक्षा करें।
- OPEX-आधारित रोबोटिक सेवा के मुकाबले अपने सफाई अनुबंध के TCO का मूल्यांकन करें।
- प्रतिक्रियाशील से डेटा-संचालित सफाई की ओर बढ़ने के लिए स्थानीय धूल डेटा के विरुद्ध अपने सफाई शेड्यूल का ऑडिट करें।
50 MW प्लांट पर सोलर पैनल को कितनी बार साफ करना चाहिए?
सर्वोत्तम सफाई आवृत्ति आपकी स्थानीय सोइलिंग दर और परिणामी PR प्रभाव पर निर्भर करती है। राजस्थान जैसे अधिक धूल वाले वातावरण में, आपको हर 7 से 10 दिनों में एक स्वचालित चक्र का लक्ष्य रखना चाहिए। अपने पोर्टफोलियो में इस आवृत्ति को मानकीकृत करने से बेहतर OPEX नियंत्रण मिलता है और जमी हुई धूल से होने वाले दीर्घकालिक मॉड्यूल क्षरण को कम किया जा सकता है।
साइट प्रबंधकों को वास्तविक समय के उत्पादन पर आधारित डायनामिक ट्रिगर्स का उपयोग करना चाहिए। 1% गिरावट की सीमा एक मानक पेशेवर अभ्यास है, ताकि यह सुनिश्चित किया जा सके कि सफाई से स्पष्ट आर्थिक लाभ प्राप्त हो। मैनुअल निरीक्षणों को कम करने और अपने ऑपरेटिंग मार्जिन को स्वस्थ रखने के लिए NECTYR फ्लीट पोर्टल के माध्यम से अपनी निगरानी को केंद्रीकृत करें।
स्रोत और आगे पढ़ने के लिए
अक्सर पूछे जाने वाले प्रश्न
सर्वोत्तम समाधानों में रोबोटिक क्लीनर और अर्ध-स्वचालित प्रणालियों का संयोजन शामिल है, जो कारपोर्ट की विशिष्ट ऊँचाई और संरचनात्मक सीमाओं को ध्यान में रखते हैं। प्रबंधकों को ऐसे उपकरणों को प्राथमिकता देनी चाहिए जो माउंटिंग फ्रेम पर यांत्रिक तनाव को कम करते हैं और साइट के विशिष्ट रेल आयामों तथा पंक्ति के अंत में निकासी स्थान (clearance) के साथ संगतता सुनिश्चित करते हैं।
कारपोर्ट की वास्तुकला ऊर्ध्वाधर निकासी बाधाओं और पंक्ति के बीच की दूरी के कारण लॉजिस्टिक्स को निर्धारित करती है। डिज़ाइनरों को संरचनाओं की भार वहन क्षमता और पंक्ति के सिरों पर उपलब्ध टर्निंग रेडियस को सत्यापित करना चाहिए। यदि उपकरणों को इन अनुभागों से गुजरने की आवश्यकता है, तो निरंतर और सुरक्षित आवागमन सुनिश्चित करने के लिए आपको विशिष्ट रेल एक्सटेंशन या लैंडिंग प्लेटफॉर्म की आवश्यकता हो सकती है।
राजस्थान या गुजरात जैसे अधिक धूल वाले क्षेत्रों में, साइटों को प्रतिदिन 0.1 प्रतिशत से 0.5 प्रतिशत तक सोइलिंग लॉस (धूल के कारण होने वाली हानि) का सामना करना पड़ सकता है। इन नुकसान दरों के आधार पर, O&M प्रबंधकों को ऊर्जा उत्पादन में भारी गिरावट को रोकने के लिए क्षेत्र के विशिष्ट परिवेशी धूल स्तर के अनुरूप एक बार-बार सफाई का कार्यक्रम तैयार करना चाहिए।
स्वचालित सफाई उपकरण यांत्रिक कंपन और भार डालते हैं जिन्हें सहने के लिए संरचना को मूल रूप से रेट नहीं किया गया होगा। ढीले फास्टनरों और संरचनात्मक थकान की जाँच करने के लिए नियमित ऑडिट आवश्यक हैं, क्योंकि अनुचित उपयोग से समय के साथ माउंटिंग विफल हो सकती है।