プラント管理者のための要約
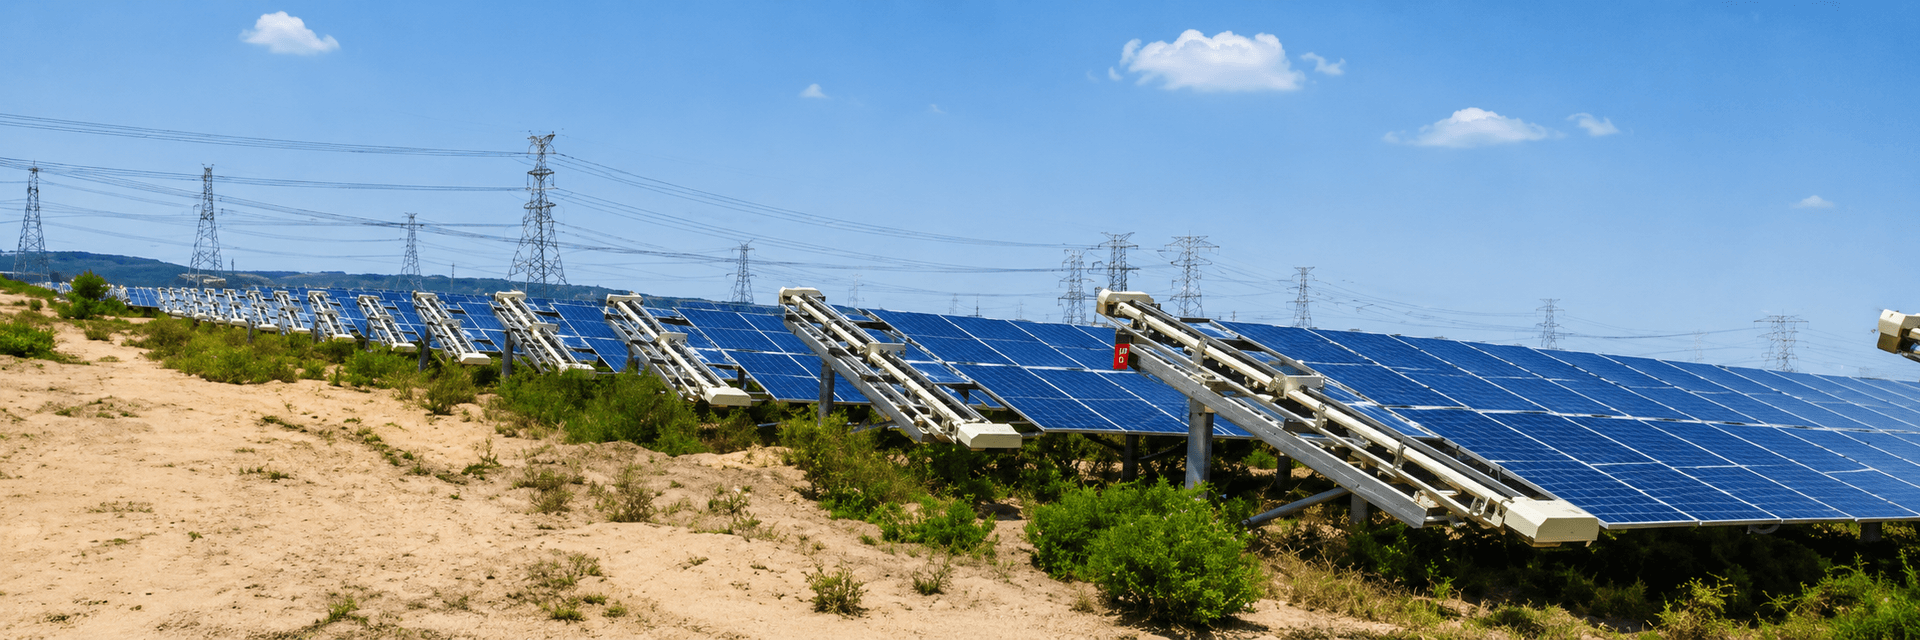
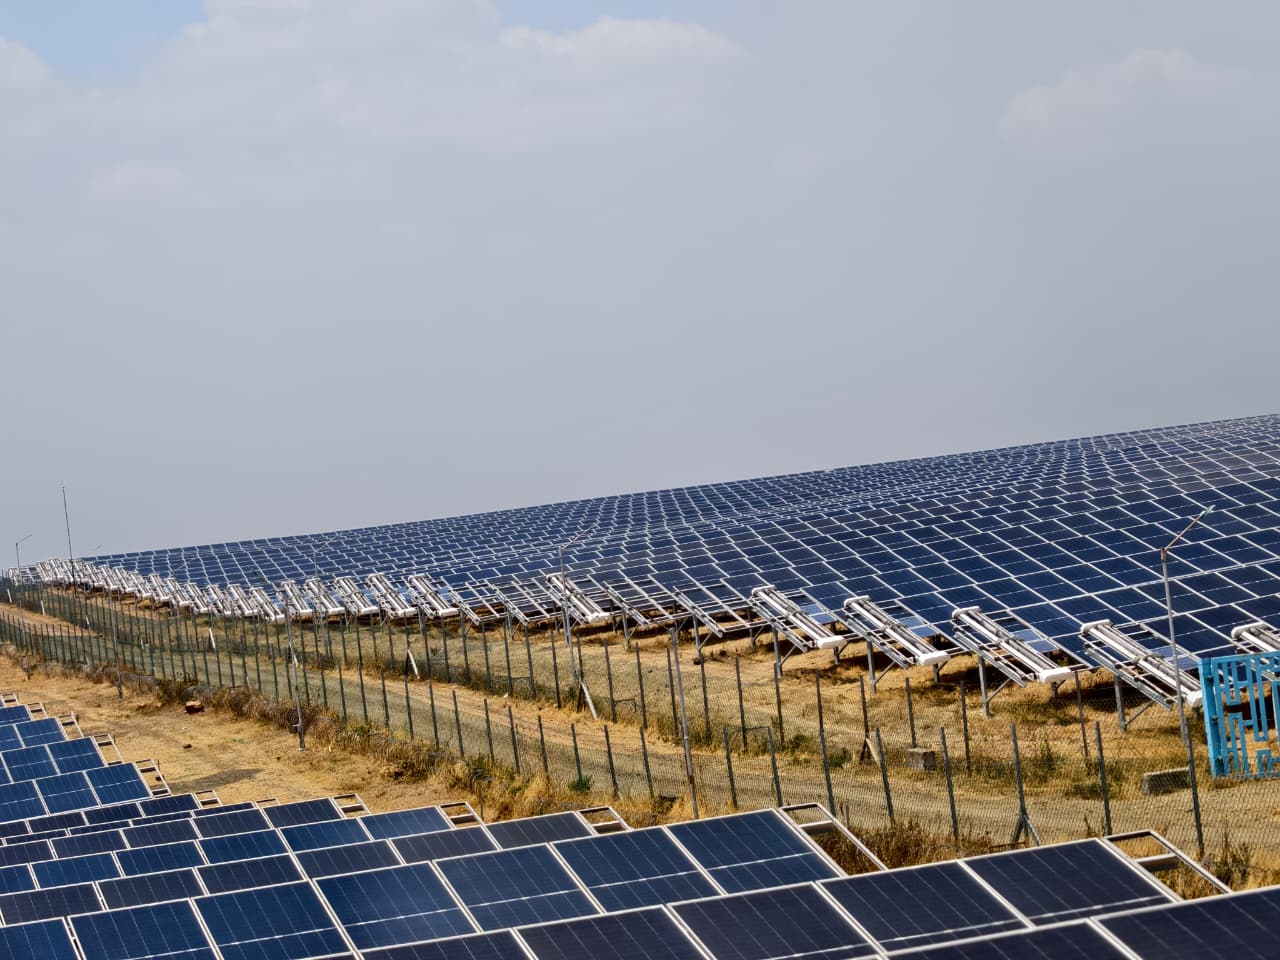
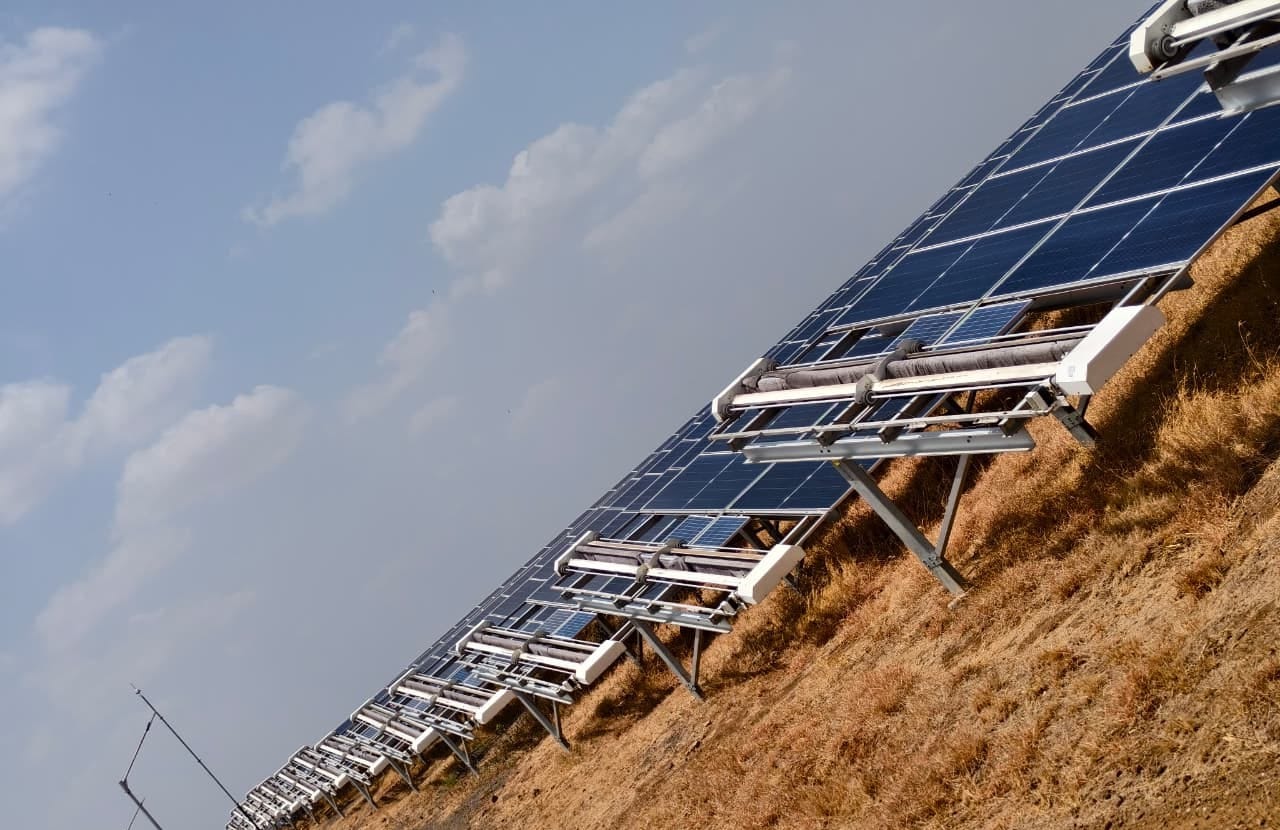
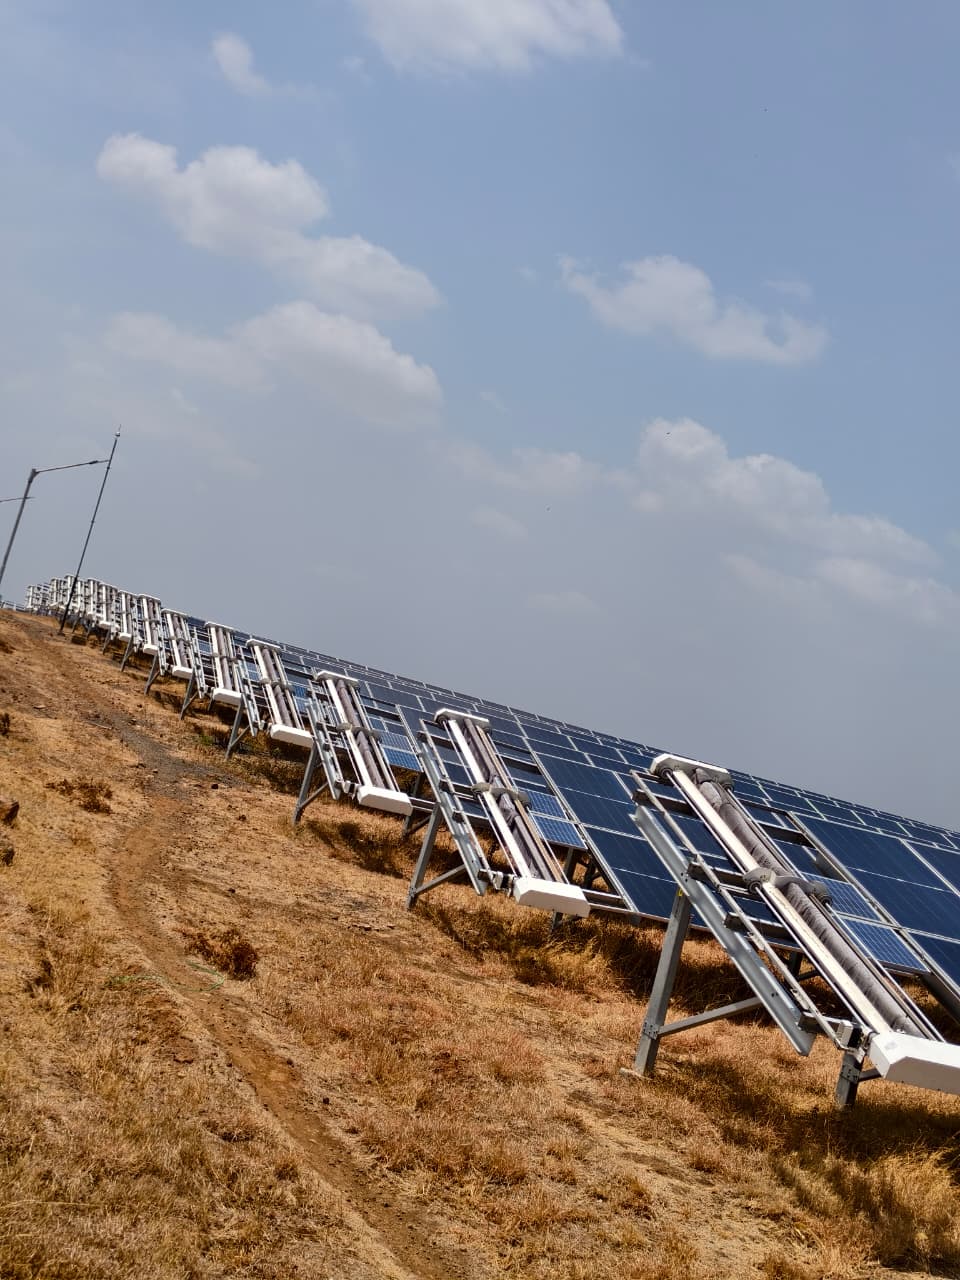
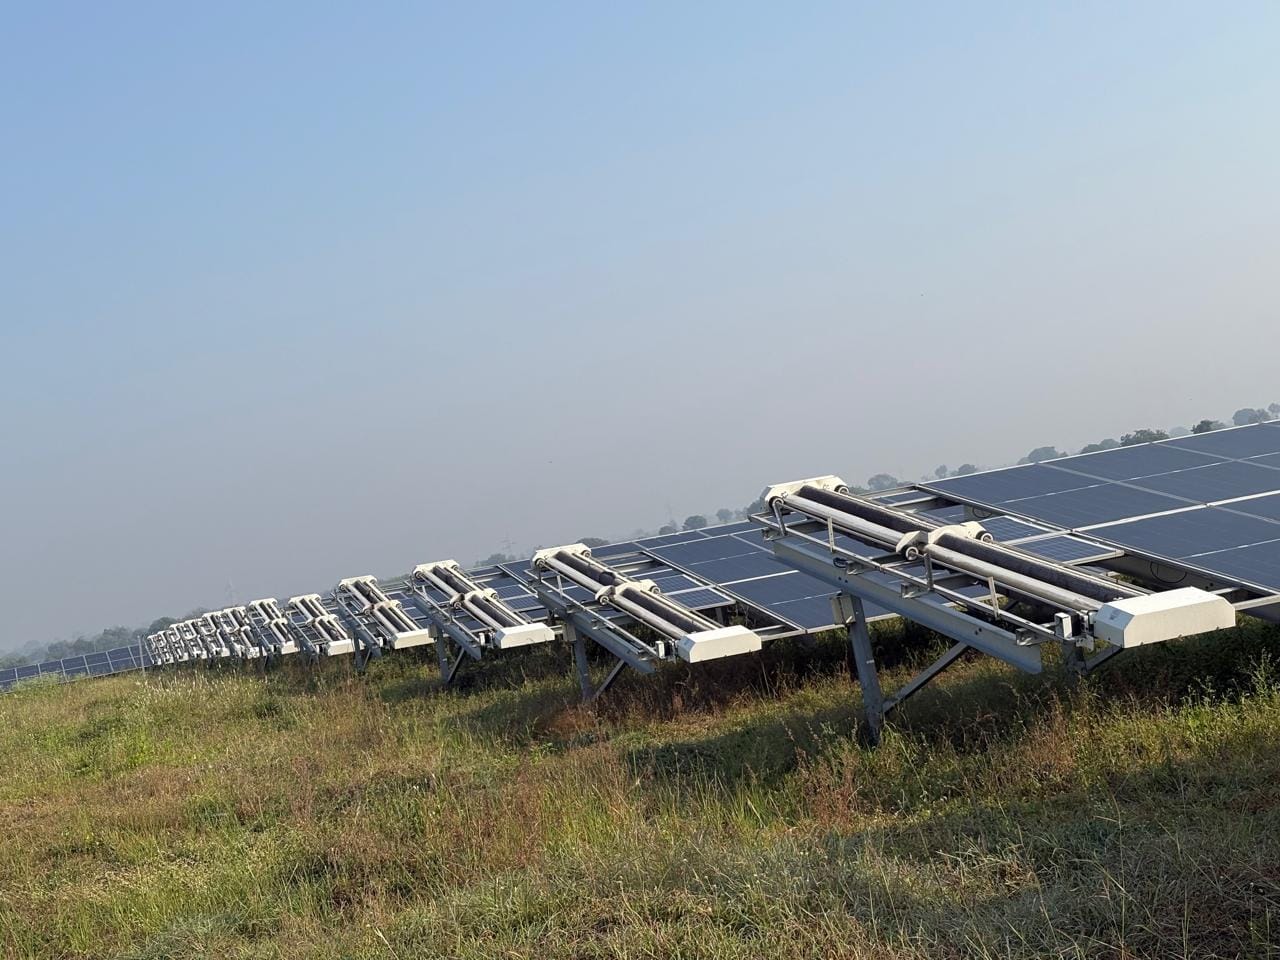
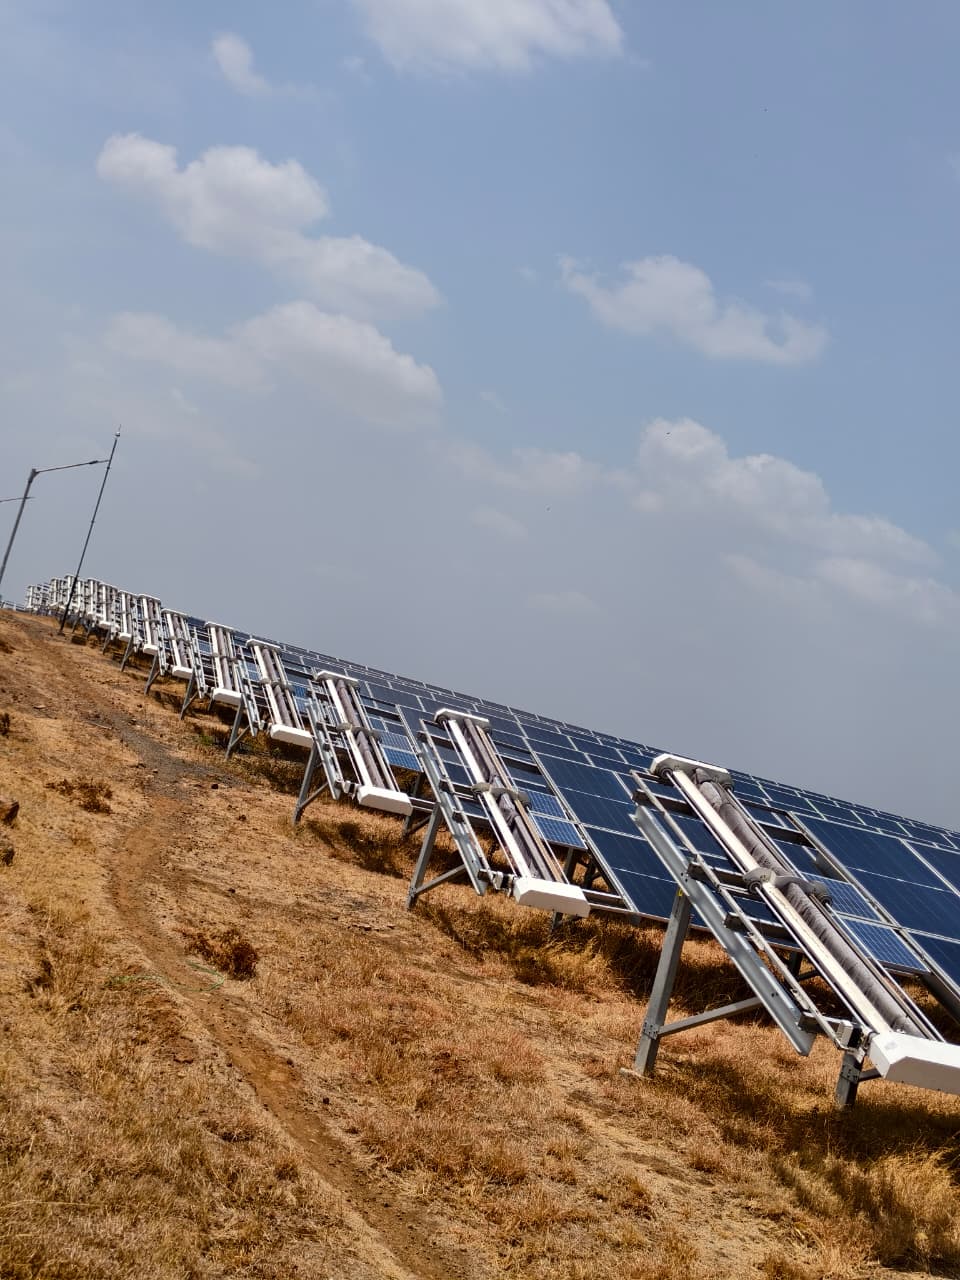
インドの5MW以上のサイトを管理する場合、どの清掃ロボットでも良いというわけではありません。特にガラス・ガラス型の両面発電モジュールを使用している場合、ロボットの重量とモジュールの荷重制限を適合させる必要があります。これを誤ると、フレームの損傷やマイクロクラックが発生し、保証が無効になるだけでなく、エネルギー収率が低下してしまいます。現場の現実は以下の通りです。
- シリコンモジュールの一般的な両面受光係数: 70%~85%
- インドの乾燥地域における一般的な清掃頻度: 7~15日ごと
- 重要な安全しきい値: モジュールの定格荷重容量を超えないこと
- インドにおける汚れによる潜在的なエネルギー損失: 10%~30%以上
ロボットを選ぶ際は、中央のガラスに圧力を集中させるのではなく、フレーム全体に重量を分散させるタイプを探してください。これがパフォーマンス比(PR)を保護し、資産を健全に保つ唯一の方法です。当社の汚れによる収益損失に関するガイドを確認して、これが最終損益にどの程度影響するかを把握するか、自動化されたパフォーマンス監視を活用して、リアルタイムデータに基づいて清掃サイクルを追跡してください。
両面発電モジュール清掃ロボットの互換性について
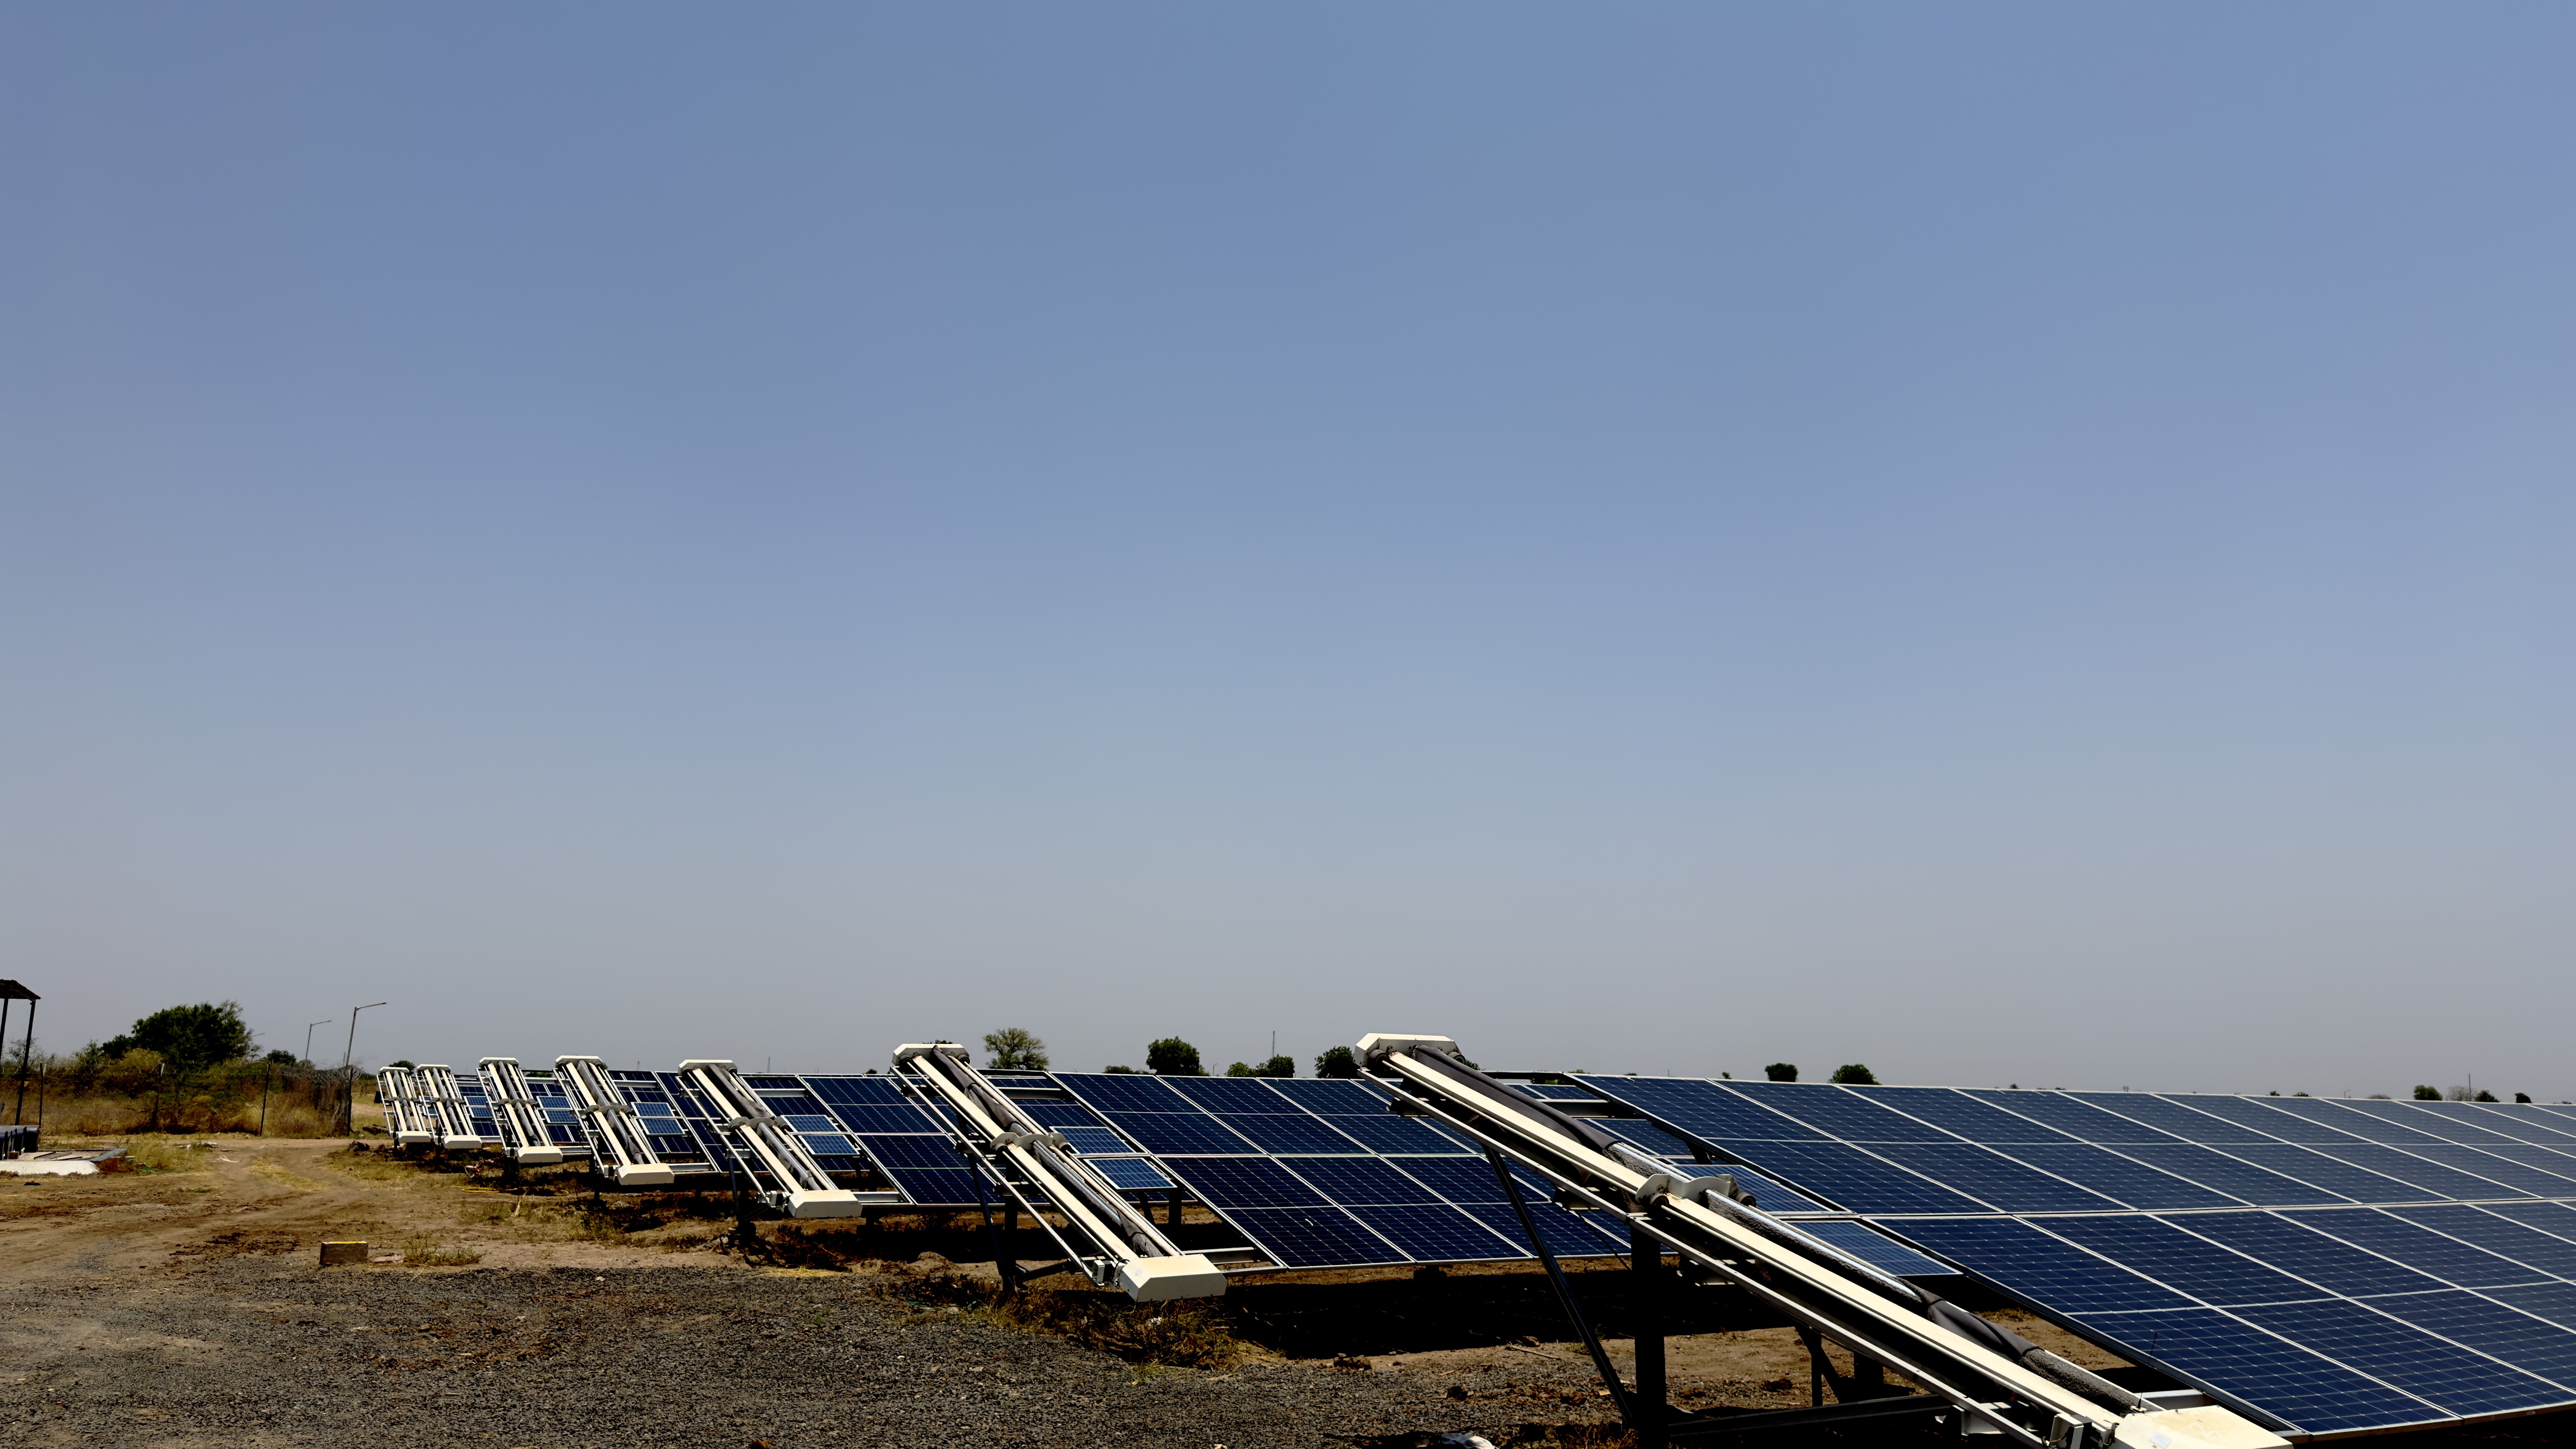
両面発電モジュールと清掃ロボットの互換性を検討する際、重要なのはハードウェアがガラス・ガラス型モジュールとどのように接触するかという点です。保護バックシートを備えた標準的なモジュールとは異なり、両面発電型は両面がガラスであるため、背面が直接機械的ストレスにさらされます。ロボットがIEC 61215または61730で規定された荷重制限内に収まることを確認してください。
接触点を確認してください。ホイールの軌道やブラシが背面ガラスやエッジシールを叩いてはいけません。また、インドのサイトでは気温が45°C~50°Cに達することも忘れてはなりません。その熱によりガラスとロボットのフレームの膨張率が異なるため、フレームの歪みや、長期的な耐久性を損なう目に見えないマイクロクラックにつながる可能性があります。
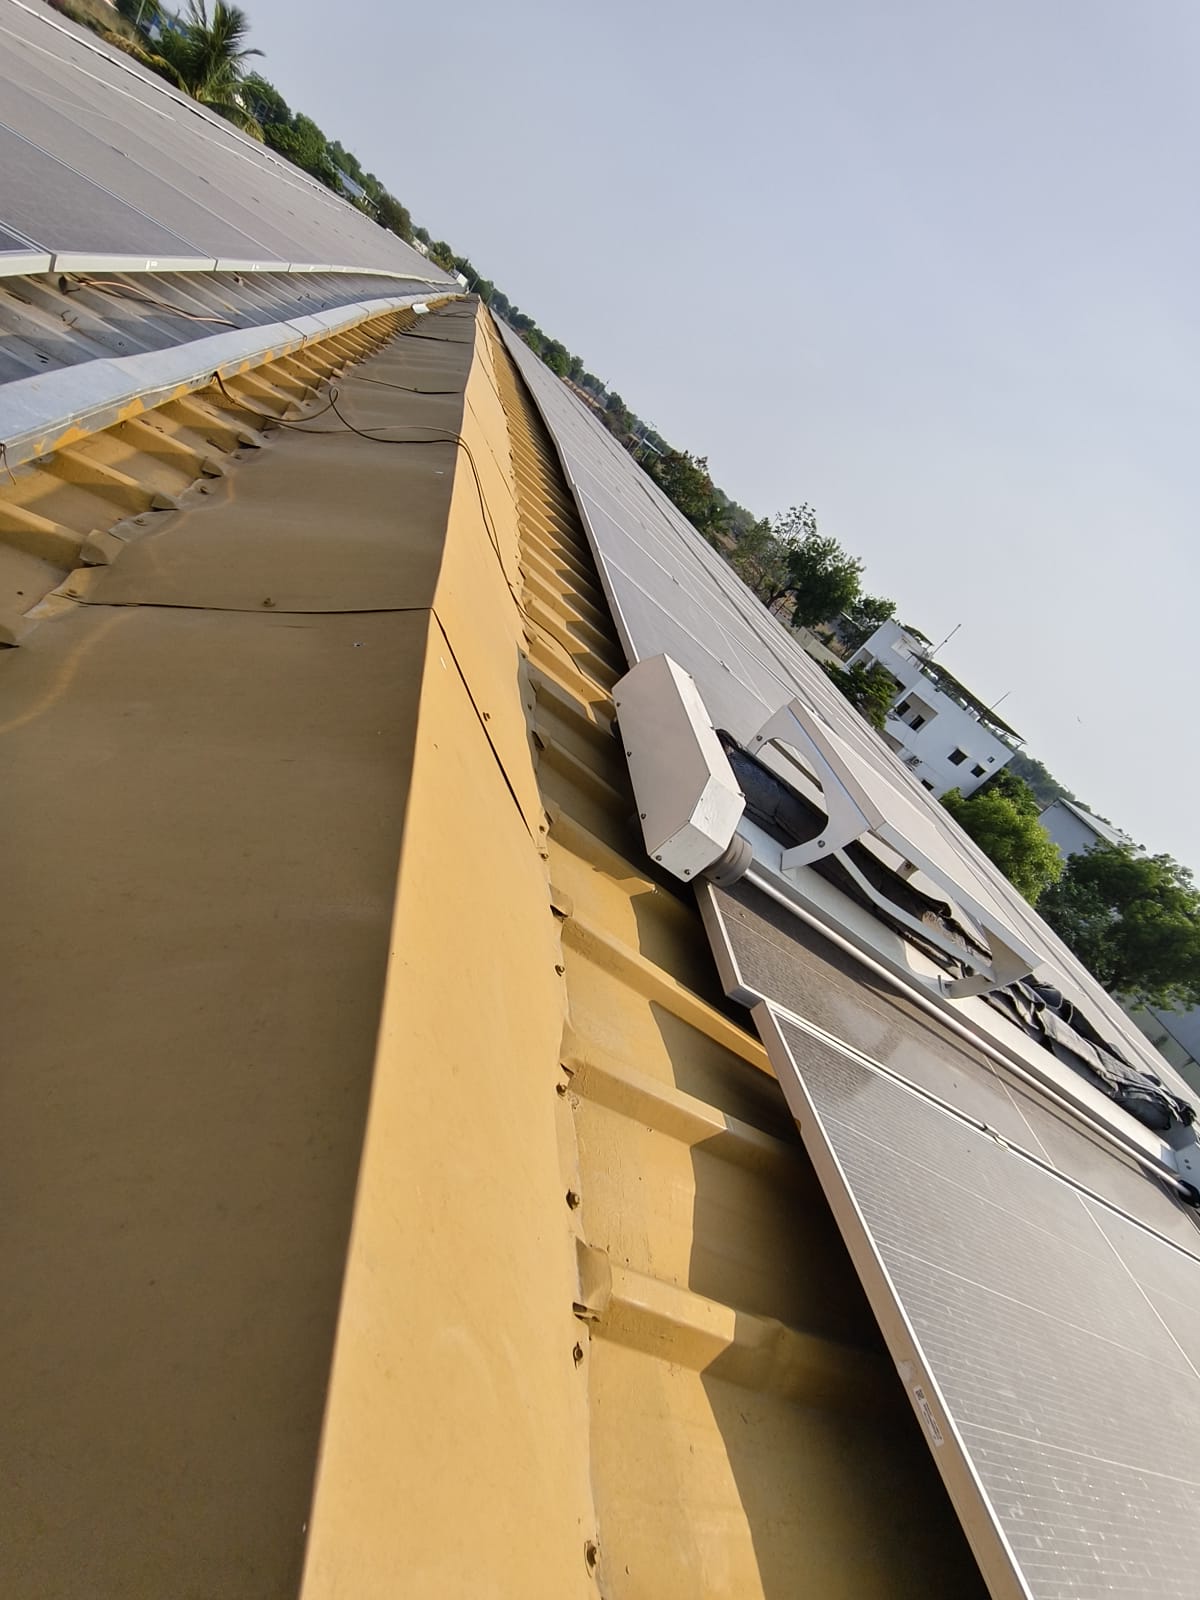
互換性には、センサーや通信の確認も含まれます。例えばGLYDE-Xは、1軸トラッカー上で動作し、取り付けクランプへの不均一なトルクを防ぐために-52°から+52°の傾斜をナビゲートする必要があります。センサーが、ラジャスタン州やグジャラート州で運用されている可能性が高い薄型N型TOPCon両面発電モジュールと互換性があることを確認してください。
ガラス・ガラス型両面発電モジュールの安全性におけるロボット重量の重要性
大規模なユーティリティプラントでは、ロボットの重量が大きな要因となります。重量が重すぎると、ガラスの疲労やフレームの歪みを引き起こします。ガラス・ガラス型モジュールは二重ガラス構造を採用しているため、荷重は直接ガラスに伝わります。ロボットが制限を超えると、端部にマイクロクラックが見られるようになります。
インドの5MW以上のサイトでは、面積あたりの質量比が低いロボットを推奨します。250~500パスカル(Pa)の圧力を加えるものが最適です。ほとんどのモジュールは2400 Paまたは5400 Paの定格ですが、ラジャスタン州やグジャラート州のように頻繁に清掃を行う場合、過剰な重量は背面シールに負担をかけます。
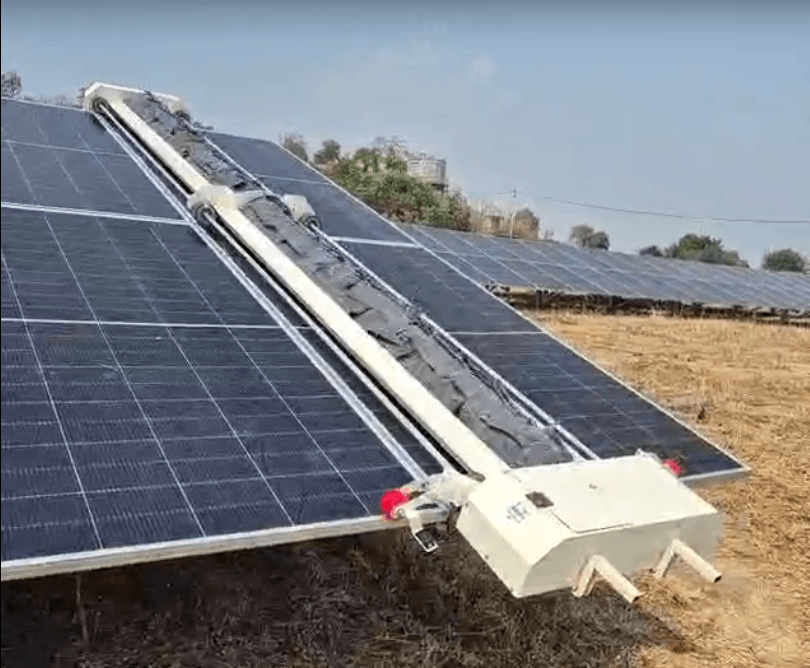
振動も無視できません。38kgのNYUMAロボットは、清掃能力と構造的安全性のバランスを取るために特定の接触圧で設計されています。重心が低いロボットはフレームの歪みを最小限に抑えるのに役立ち、高い両面受光係数を維持し、保証を損なうことがありません。
広告
ガラス・ガラス型モジュールが特別な清掃プロトコルを必要とする理由
ガラス・ガラス型モジュールは耐湿性に優れていますが、柔軟なバックシートのような衝撃吸収性はありません。両面発電モジュール清掃ロボットの互換性プロトコルに従う際は、圧力を注意深く監視する必要があります。硬質な背面は、ミスを許容しません。
エッジシールは不均一な力に特に敏感であり、インドのソーラーパークの高温環境では、ガラスとロボットの金属が異なる速度で膨張するため、事態はさらに悪化します。優れたサスペンションシステムを持たないロボットは、簡単にマイクロクラックを引き起こし、湿気の侵入を許してモジュールの故障を招く恐れがあります。
マイクロファイバーやPBTブラシなどの、柔らかくUV耐性のある素材を使用してください。5MW以上のサイトで導入する前に、必ずモジュールのデータシートを確認してください。構造的な故障を避けるため、ロボットフレームが中央の背面ガラスを圧迫していないことを確認してください。これが、長期的なパフォーマンス比とN型TOPConの保証を保護する最善の方法です。
5MW以上のユーティリティサイトで安全にロボット清掃を導入するには?
ロボットによる安全な清掃は、構造診断から始まります。導入前に、モジュールのフレームと荷重容量を確認する必要があります。私たちは150以上のサイトでこのアプローチを用い、ガラス・ガラス構造へのストレスを防止してきました。
以下の3つのフェーズに従うことを提案します:
- ベースライン構造診断: フレームが、2400 Paまたは5400 Paのモジュール定格に対してロボットの点荷重圧力に耐えられることを確認してください。
- 接続性と経路の検証: 固定傾斜設置でGLYDEまたはNYUMAを使用する場合、ロボットが実際に列をナビゲートできることを確認してください。ブロックが分散している場合は、手動で機器を持ち運ぶ必要がないようCRADYLを使用してください。
- 試運転とテストサイクル: 日中に最初のテストを実行し、フレームの振動やシールの問題がないか注意深く観察してください。圧力とパフォーマンスを追跡するにはNECTYRフリートポータルを利用できます。
購入前にフレーム寸法とトラッカーの範囲を計画してください。これにより、フレームの歪みや表面の傷を防ぎ、ラジャスタン州やグジャラート州で98%以上の清掃効率を達成しつつ、パフォーマンス比(PR)と保証を守ることができます。
インドの乾燥地域における清掃頻度の技術的しきい値
ラジャスタン州やグジャラート州では、カレンダーに基づくのではなく、パフォーマンスに基づいて清掃を行ってください。埃は毎日0.2%~0.5%のPR低下を引き起こす可能性があります。日次の損失が0.3%を超える場合、ロボット導入の費用対効果は十分です。ほとんどの5MW以上のサイトでは、7~15日ごとに清掃が行われています。
以下のしきい値を清掃サイクルのトリガーとして使用してください:
- PRドリフトしきい値: PRがベースラインより3%低下したとき、またはストリングデータで列間に5%の差が見られたときに清掃を実行します。
- 汚れ強度指数: 埃の多いゾーンでは、埃が5g/m²を超えた場合に優先ブロックの清掃を開始します。
- 両面発電効果の保護: 背面ガラスを少なくとも月に2回清掃してください。背面の汚れはエネルギー利得を最大20%カットする可能性があります。
- ロボットバッテリー/サイクルの制約: NECTYRフリートポータルを使用してルートを計画してください。バッテリー寿命を保護するため、1日の移動距離を1.6km以内に抑えてください。
これにより、事後対応から予知保全へと移行でき、機械的な摩耗を軽減し、収益を回復させることが可能になります。
ロボットとモジュールの互換性評価のための運用チェックリスト
新しいフリートを導入する前に物理的な監査を実施し、保証の問題や構造的な故障を回避してください。5MW以上のサイトには以下のチェックリストを使用してください:
- フレームとエッジシールの評価: ロボットのクランプが30mm~35mmのフレームに適合するか確認してください。ホイールがエッジシールを圧迫していないことを確認してください。
- 荷重支持能力: ロボットの重量がフレームレール全体に分散されていることを確認してください。NYUMAは38kgですが、NYUMA-Xは26kgです。これらをモジュールの点荷重定格と照らし合わせてください。
- 両面発電モジュールの背面クリアランス: 1軸トラッカーの隙間を確認してください。GLYDE-Xが他のコンポーネントに接触せずに移動できる十分なクリアランスが必要です。
- 接地と電気的整合性: ロボットがフレームの接地を妨害したり、ストリング監視アラームをトリガーしたりしないことを確認してください。
- 表面コーティングの許容範囲: ブラシ(マイクロファイバーまたはPBT)が特定のコーティングに対して安全であることを確認してください。すべてをNECTYRフリートポータルに記録してください。
資産のバンカビリティを保護するために、ロボットをPVストリングの機械部品として扱ってください。
プラント管理者が次に行うべきこと
ロボット清掃への移行にはしっかりとした計画が必要です。単に機材を購入するだけでなく、統合を資産管理の核となる部分として扱ってください。
- パイロット監査の実施:まずはガラス・ガラスモジュール1ストリングでテストを行い、振動やシールの負荷を確認してください。NECTYRフリートポータルを使用して、発電量が実際に向上しているかを確認しましょう。
- OEM保証条件の確認:使用するロボットとブラシがモジュール供給元によって承認されているかを確認してください。関係書類を保管し、パフォーマンス比(PR)の回復を確実なものにしましょう。
- リアルタイムデータに基づく清掃サイクルの最適化:センサーを活用してスケジュールを管理してください。ラジャスタン州やグジャラート州などの地域では、清掃サイクルを15日から7日に短縮することで、収益を大幅に向上できる可能性があります。
- 運用プロトコルの標準化:緊急停止や手動回収の手順をチームに訓練し、5MW以上の発電所における損傷を防ぎ、稼働時間を最大化してください。
重量、圧力、清掃頻度を適切に管理することこそが、発電所の収益性と長期的なエネルギー収量を守る唯一の方法です。
出典および参考文献
よくある質問
発電所の管理者は、ロボットの重量とモジュールの荷重制限を照合する必要があります。これはガラス・ガラス構造の両面受光型モジュールにとって極めて重要です。
重要な安全基準として、ロボットの重量がモジュールの定格荷重容量を超えてはなりません。ガラス・ガラス構造のモジュールには保護用のバックシートがないため、これらの特定の荷重制限を超えると、フレームの変形やマイクロクラックの原因となる可能性があります。
はい、その機器がモジュールメーカーの機械的仕様と互換性があることが確認されていれば可能です。局所的な圧力を生じさせる、または荷重容量を超えるロボットを使用すると、物理的な損傷を引き起こし、モジュールの保証が無効になる可能性があります。
適切な清掃はエネルギー収量の損失を最小限に抑えます(インドでは汚れにより10%から30%の損失が発生することもあります)が、重量が過大なロボットを選択すると構造的な損傷を引き起こす可能性があります。損傷したモジュールは出力が低下し、発電所の長期的なパフォーマンス比に悪影響を及ぼします。