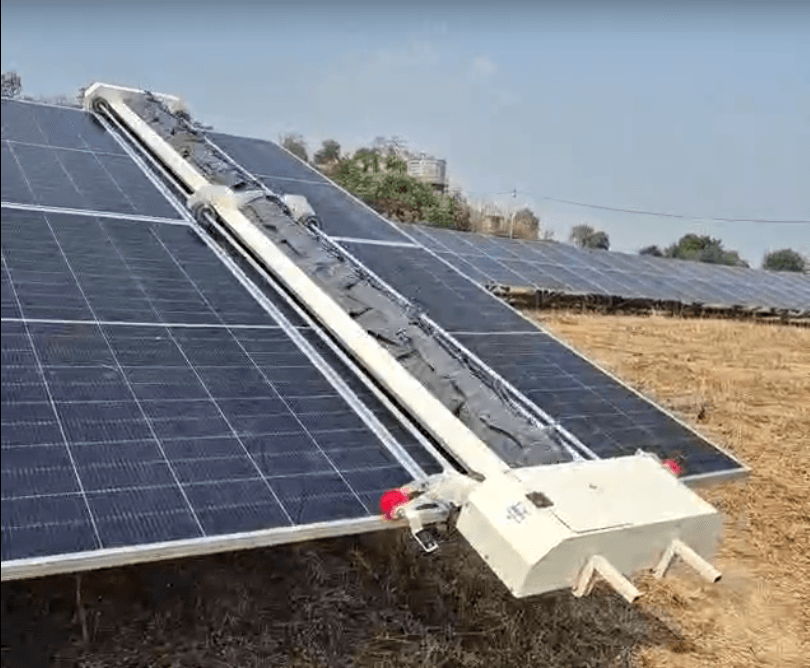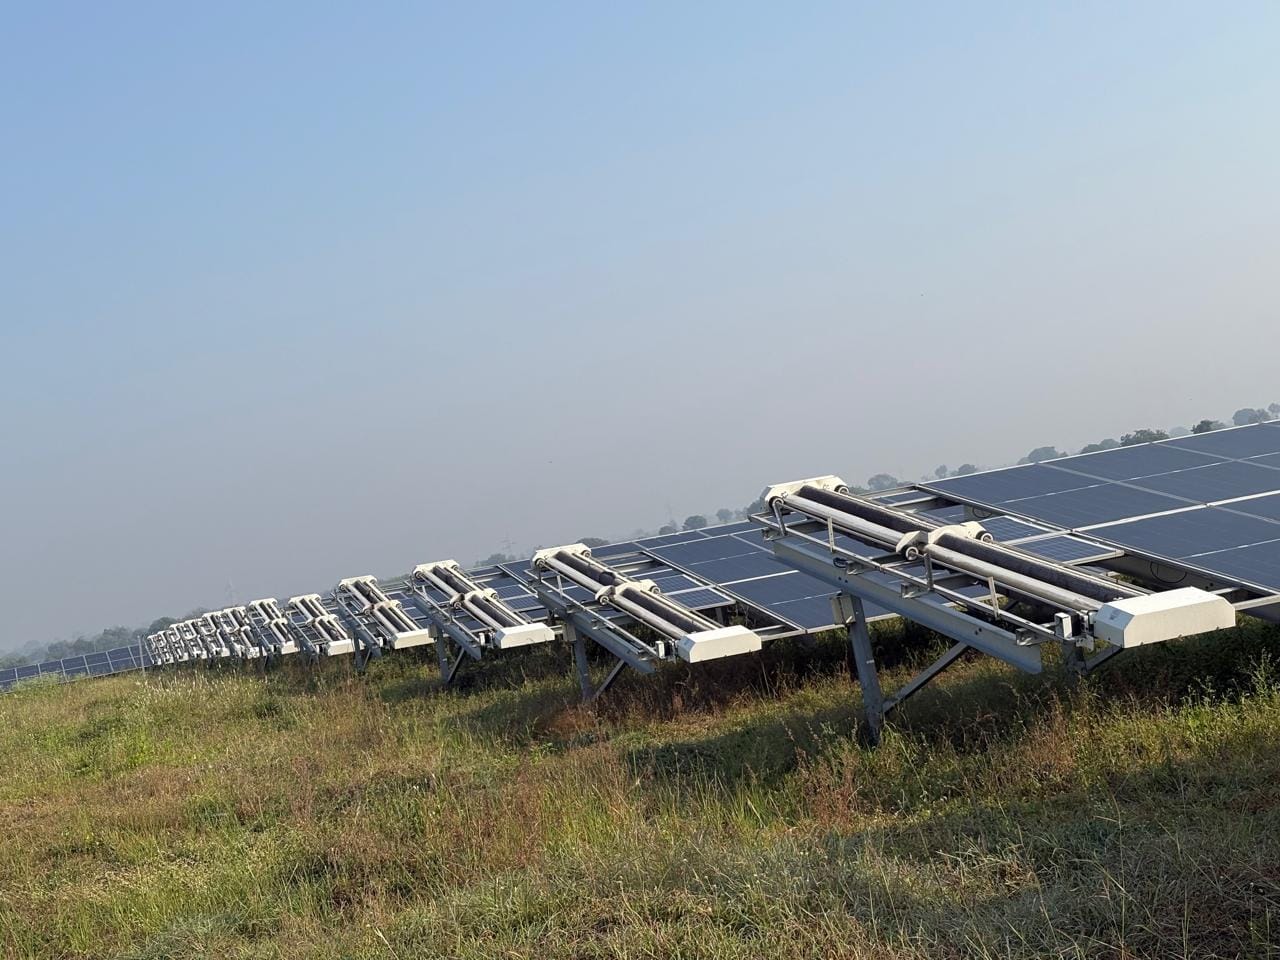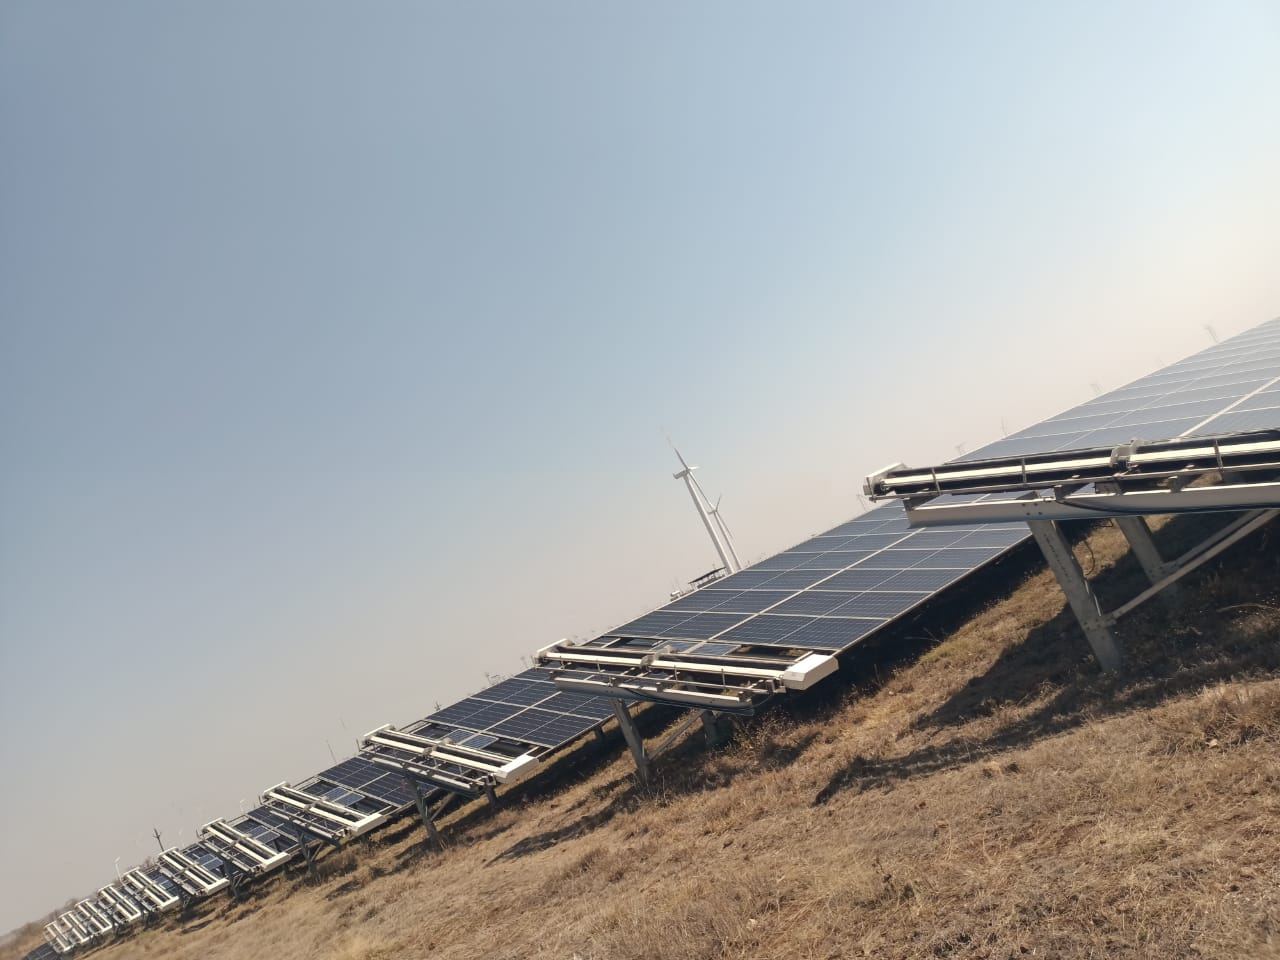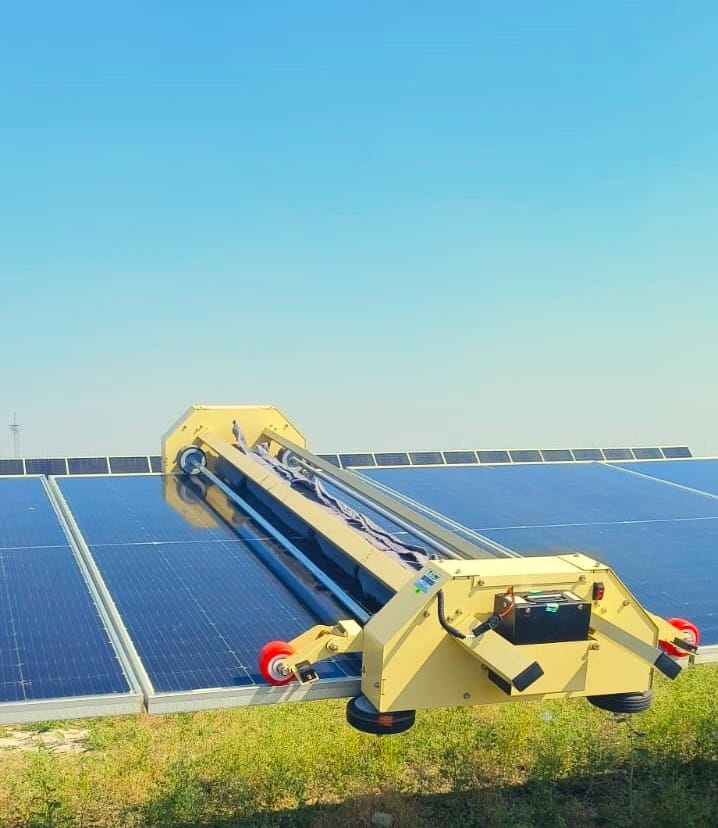
プラントマネージャー向けサマリー
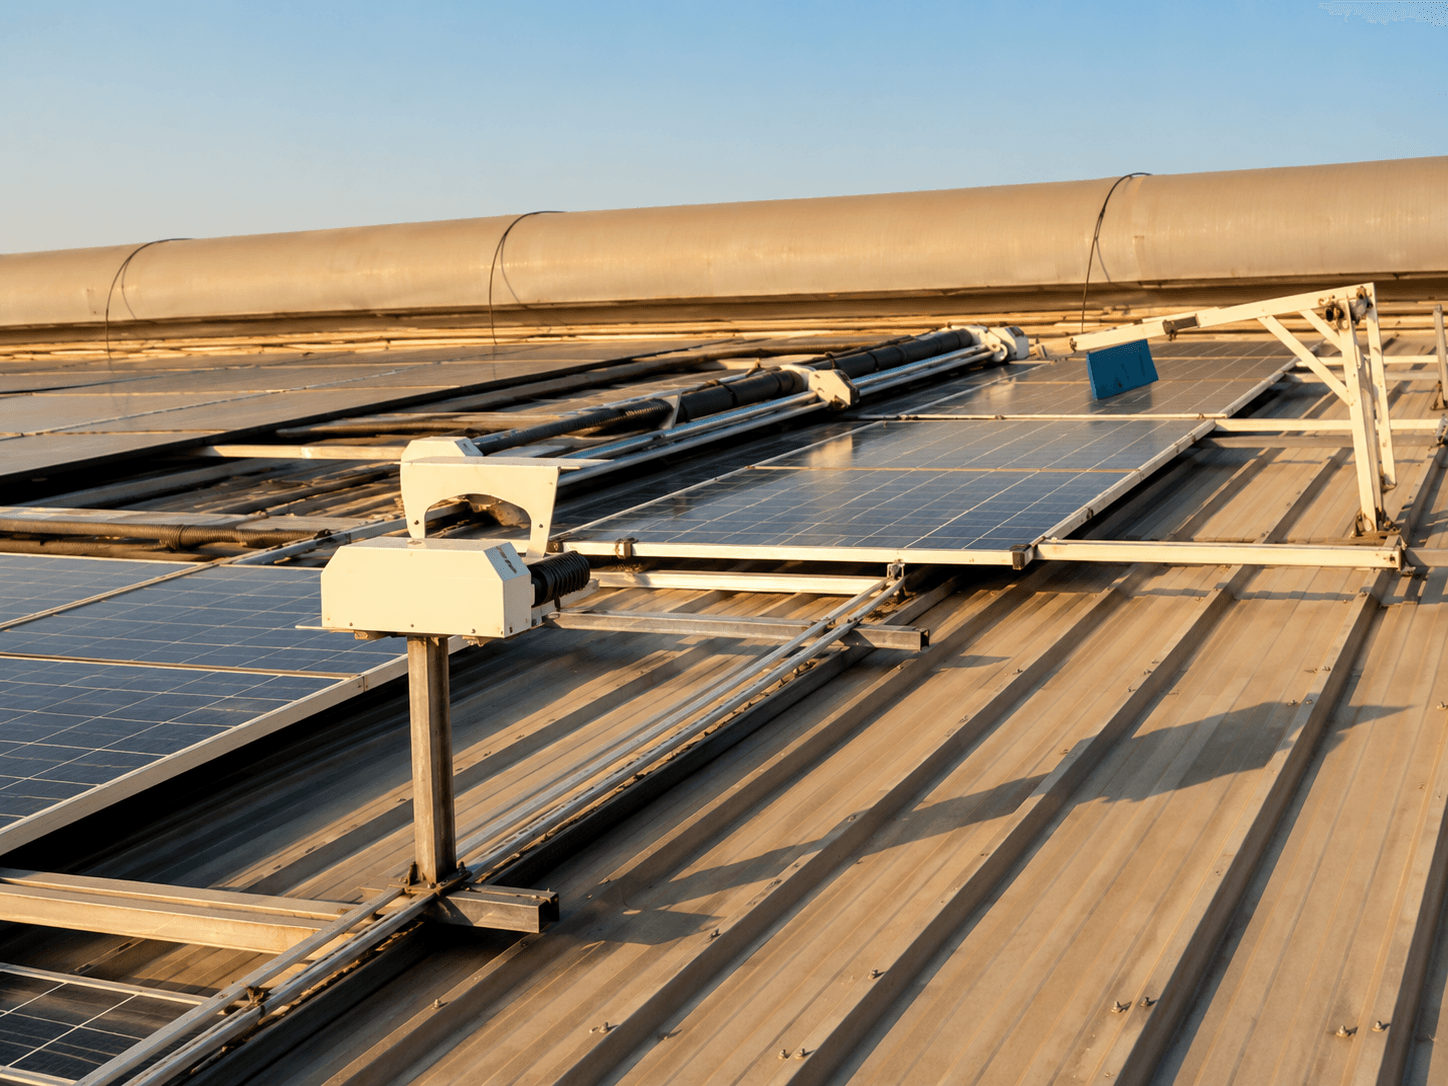
屋根上へのロボット導入には、エネルギー獲得量と現場の制限事項とのバランスを考慮する必要があります。大規模な設置プロジェクトでは、パラペット(手すり壁)の設計とロボットの移動経路が重要な要素となります。マネージャーは設計段階で、十分な移動経路と垂直方向のスペースを確保しなければなりません。これにより、移動制限による効率の低下や、手作業による負担の増加を防ぐことができます。
- 必須の通路幅: CEA 2023の規定に従い、少なくとも75cmを確保してください。これはロボットと作業者の双方にとっての安全なアクセスを保証します。
- 汚れ(Soiling)損失の影響: ラジャスタン州やグジャラート州のような粉塵の多い地域では、1日あたり0.35%から0.5%のエネルギー損失が発生します。自動スケジューリングによってこの課題を解決できます。
- パラペットのクリアランス: パラペットとソーラーアレイの間に十分な垂直スペースを確保してください。これにより、ロボットのセンサーと洗浄ブラシを保護します。
- 運用の効率性: レイアウトが過密な場合、洗浄時間が20%から30%増加する可能性があります。これは地上設置型システムよりも低速です。
- 計画の必要性: 試運転段階でロボットのドッキングと充電計画を立ててください。これにより、将来的に屋根の修正工事を行うという高コストな事態を回避できます。
5 MW以上のサイトのマネージャーは、失われたエネルギーを回収するためにロボットを活用することが一般的です。粉塵の堆積はパフォーマンス比率を大幅に低下させる可能性があります。サイトを評価する際は、汚れがどのように収益の漏出を引き起こしているかを確認してください。多くの場合、エネルギー損失額は屋根のアクセス環境を改善するコストを上回ります。適切な計画は、貴社の自動ソーラーパネル洗浄システムのダウンタイムのない稼働を保証します。中央プラットフォームを使用してシステム性能をリアルタイムで追跡することで、粉塵問題と電気的故障を切り分けて判断できるようになります。
屋根上洗浄ロボット設置の制約:パラペットとアクセス経路の理解
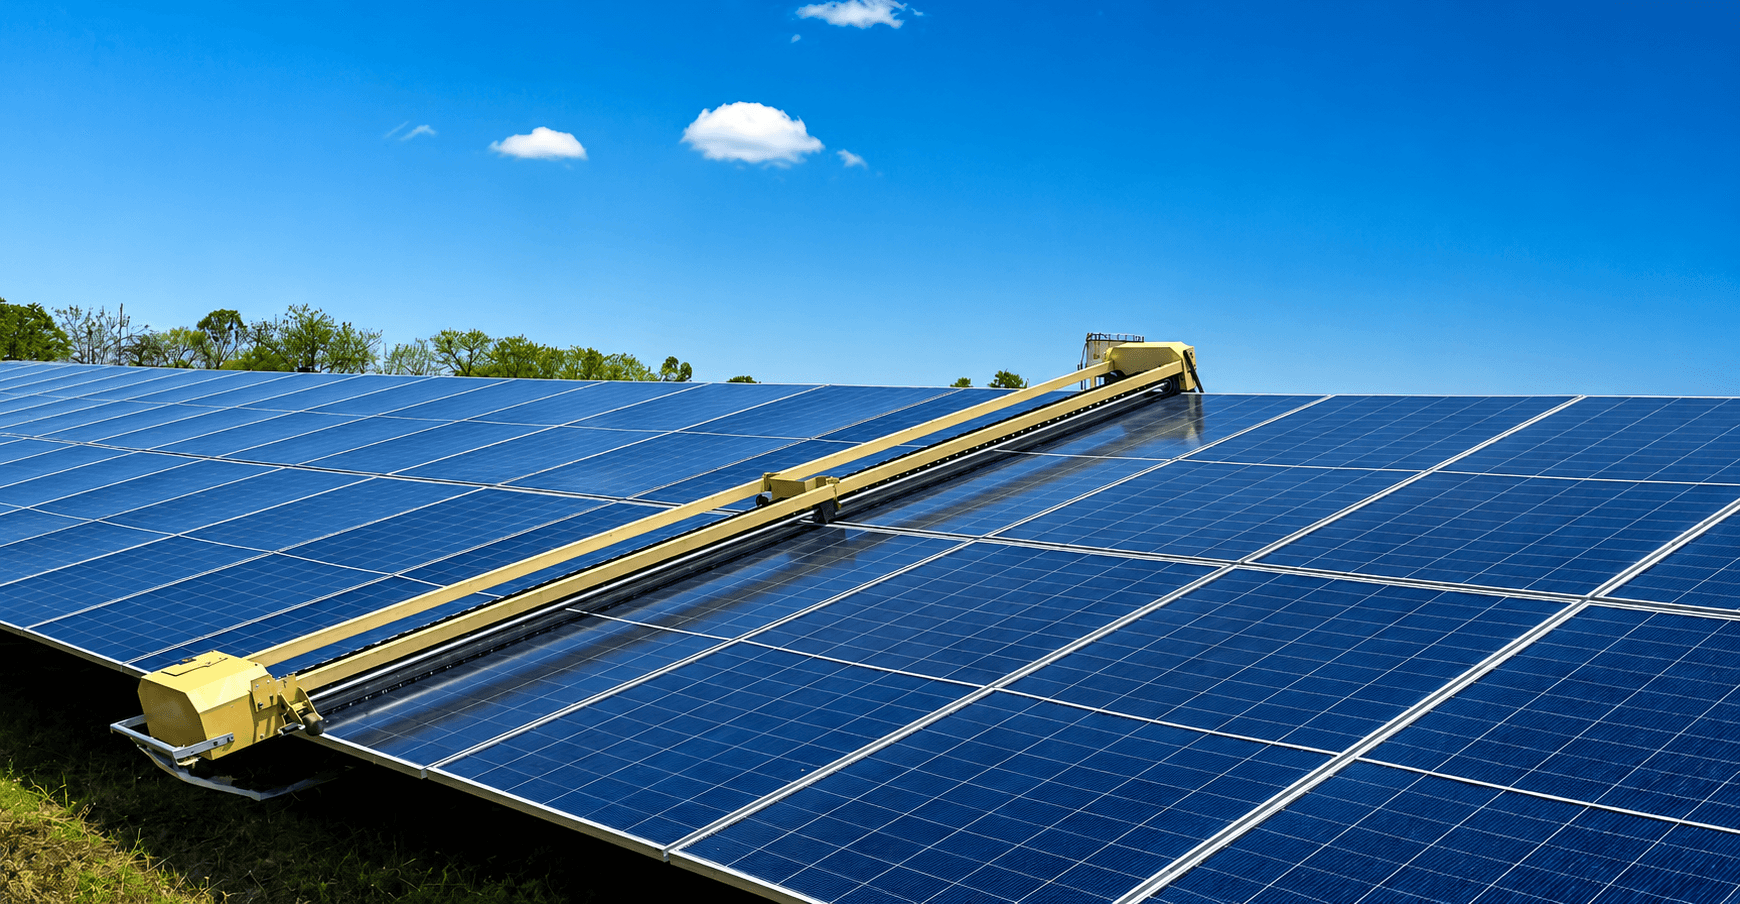
インドの大規模な屋根上太陽光発電所において、外周壁は大きな制約となります。パラペット壁は、標準的なロボットにとって「デッドゾーン」を生じさせることがよくあります。これがエッジ部分の粉塵蓄積とエネルギー損失につながります。設計者は、ロボットが旋回できる十分なスペースを確保する必要があります。180度の完全な旋回を可能にすることで、壁への衝突を防ぐことができます。
アクセス経路も2番目に大きなボトルネックです。CEA 2023の規則では、最小幅75cmが義務付けられています。これらの経路は、自律走行ロボットの軌道として、また技術者の安全なルートとしての2つの役割を果たします。通路が75cm未満の場合、ロボットがドッキングに苦労する可能性があります。その結果、スタッフが手作業でロボットを移動させる必要が生じ、時間とコストの浪費につながります。
屋根の高さも、自動ソーラーパネル洗浄システムとそのドックに適合している必要があります。強風はパラペット壁付近のロボットに影響を与える可能性があります。ドッキングステーションをパラペットの陰に配置するのが最適です。これにより安定性が高まり、充電ポートを異常気象から保護できます。これらの寸法を早期に標準化することで、後からの高額な改修コストを回避できます。
パラペット壁はロボット洗浄の効率にどのような影響を与えるか
パラペット壁は物理的な障壁として機能します。ロボットが早期に停止したり、危険な動きをしたりする原因になります。インドの5 MW以上のサイトにおいて、これらの壁はシャドウゾーン(影)を生み出します。空気の流れが制限されるため、ここでは粉塵がより速く蓄積します。もしロボットが隙間に対して大きすぎる場合、端のパネルを洗浄できません。その結果、洗浄が不均一になり、ラジャスタン州などの地域では1日あたり0.35%から0.5%のエネルギー低下を招きます。
ロボットが外周端をナビゲートできない場合、効率は低下します。壁を回避するためにロボットが手動の助けを必要とするなら、それはもはや真の自律型とは言えません。これでは、予定されたタスクが遅い手作業に変わってしまいます。99%の洗浄効率を実現するには、最小限のセットバック(後退距離)が不可欠です。垂直なパラペットから少なくとも1.5メートルのクリアランスを確保することを推奨します。これにより、センサーのキャリブレーションと安全な旋回が可能になります。
不適切なレイアウト計画は、長期的な収益損失を生みます。マネージャーは設計コストと、手作業による洗浄の高いコストを比較検討しなければなりません。手作業は多くの場合、より高コストであり、スタッフにとって危険です。不適切な洗浄の影響については、収益の漏出を参照してください。パラペットの高さがモジュールの支持架台を塞がないようにしてください。これにより障害物センサーの視界がクリアに保たれ、緊急停止を防ぐことができます。
屋根上太陽光発電のアクセス経路に関するCEA規制要件
CEA 2023(安全および電気供給に関する措置)規則では、明確なアクセス経路が求められています。施設管理者はコンプライアンスを維持するためにこれらの規則に従う必要があります。すべての主要な通路は、少なくとも75cmの幅が必要です。これらの経路は単なる緊急用ではありません。ロボットを安全に配備するために必要な基本インフラです。
規則では、経路は常にクリアな状態に保つ必要があると定められています。通路に機器、ケーブル、ゴミを放置しないでください。この75cmルールはロボットの作業スペースにも適用されます。ドッキングステーションを使用する場合は、75cmの通路の外側に配置してください。これにより、消防安全ルートや保守ルートが確保されます。
CEAのガイドラインでは、屋根の端や段差付近の手すりの設置も義務付けられています。ロボットの経路計画は、信号障害を避けるためにこれらの手すりを考慮しなければなりません。試運転フェーズでこれらの経路を計画することで、非コンプライアンスのリスクを軽減できます。モジュール式の歩道設計を使用することで、ロボットの導入が容易になります。これにより、アレイ全体が保守や点検のために常にアクセス可能な状態に保たれます。
キャノピー設置型と屋根上アレイの洗浄における技術的課題
キャノピー(屋根付き駐車場等)のアレイは、標準的な屋根とは異なる制約があります。ロボットの重量と固定方法が重要な懸念事項です。屋根は通常、頑丈なコンクリート構造ですが、キャノピー構造は多くの場合、鉄柱の上に設置されます。この高さにより振動が発生する可能性があります。この振動が原因で、自動ソーラーパネル洗浄システムのようなロボットが誤って停止することがあります。
キャノピーのフットプリントは、ロボットが列の間で旋回する方法も制限します。ロボットは、モジュールがフレームと接する傾斜や不均一な表面をナビゲートする必要があります。フラットな屋根とは異なり、キャノピーは傾斜角が異なることがよくあります。ロボットはこれらの特定の角度に適応しなければなりません。ロボットが角度を登れない場合、滑ったり、場所を見落としたりする可能性があります。これが局所的な粉塵蓄積の原因となります。
キャノピーアレイの端では風速も高くなります。これはパネルにゴミが衝突するリスクを高めます。キャノピーサイトでは、より頻繁で短い洗浄サイクルが必要になることが多いことがわかっています。これが高いパフォーマンス比率を維持する助けとなります。設計段階でこれらの要因を考慮し、フリート(ロボット群)が円滑に動作するように計画してください。
制約のある屋根レイアウトに向けた洗浄スケジュールの最適化
制約のある屋根では、固定スケジュールの代わりにデータ駆動型の洗浄が必要です。過密なサイトでは、手作業での洗浄は高コストで危険です。当社の自動ソーラーパネル洗浄システムガイドにあるような自律型システムを活用してください。これらのシステムは、頻繁かつ軽微な洗浄を可能にし、粉塵の付着を防ぎます。
マネージャーは、地元の粉塵レベルに合わせて洗浄を調整する必要があります。ラジャスタン州では、汚染損失が1日あたり0.5%に達することがあります。こうした地域では、毎日の軽い洗浄がパフォーマンスを98%以上に保ちます。都市部では、産業ススにより、より頻繁なサイクルが必要になる場合があります。NECTYRを使用することで、リアルタイムのモニタリングが可能になります。これは、エネルギー収穫を最大化するためにロボットの速度を調整するのに役立ちます。
| 制約要因 | ロボット選定への影響 | 最適な緩和戦略 |
|---|---|---|
| パラペットの高さ | 配備の安全性 | 低層セクションへの統合型ドッキングステーション |
| アクセス経路の幅 | ロボット通過の制限 | 専用の狭幅プロファイル自律型プラットフォーム |
| 高粉塵地帯 | 洗浄頻度 | 乾燥シーズンのスケジュール頻度向上 |
| 表面の傾斜 | トラクション/スリップ | 高トルク・高グリップの洗浄ブラシ |
自動ソーラー洗浄システムに向けてサイトを準備する方法
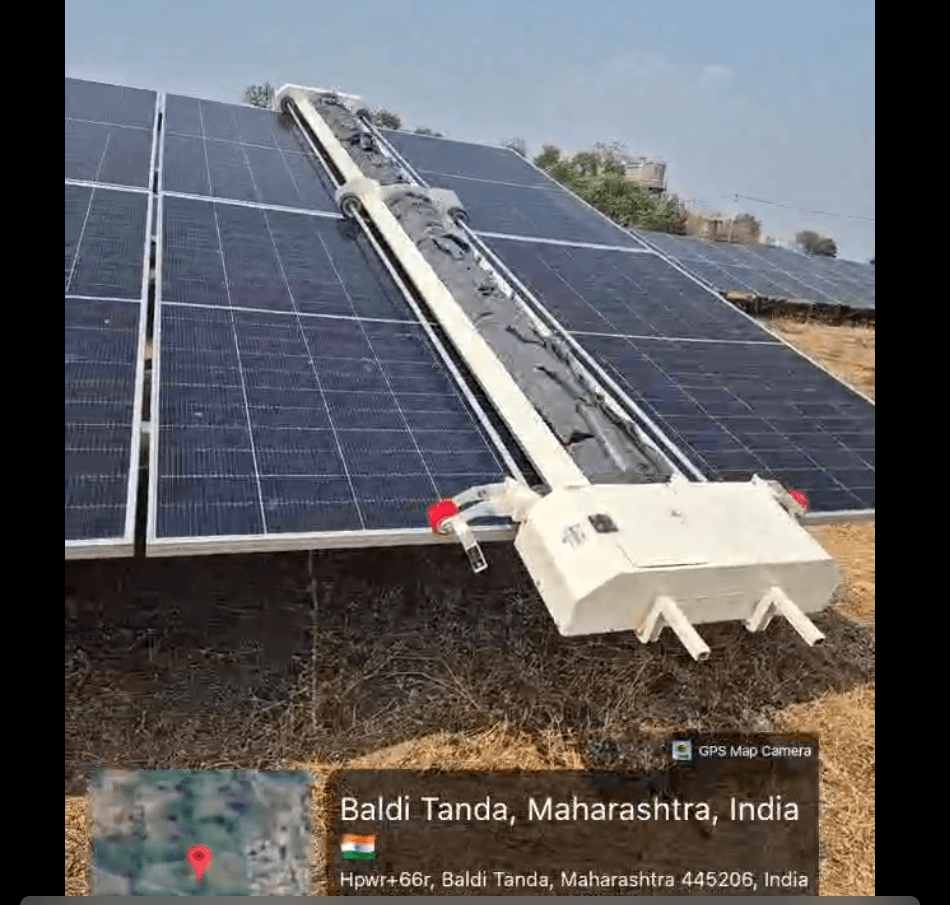
ロボットの導入に向けた準備とは、試運転段階でスペースを確保することを意味します。調査を実施し、CEA 2023で義務付けられている75cmの通路幅を確認してください。これらの経路にはケーブル、クランプ、ゴミがない状態にする必要があります。これにより、自動ソーラーパネル洗浄システムのようなユニットが自由に移動できます。キャノピー構造の場合は、センサーを混乱させる振動がないか確認してください。
モジュールの傾斜と列の間隔を早期に標準化してください。これにより、ロボットがパネル表面と完全に接触することが保証されます。パラペットが高いサイトでは、統合型のドッキングステーションを使用してください。パラペットの高さが安全な通過を許容する場所に設置してください。これにより、危険な手動の持ち上げ作業が不要になります。また、ドック用の電源が屋外電気工事に関するCEAガイドラインに準拠していることを確認してください。
最後に、屋根の平坦度と傾斜をマッピングしてください。NYUMAのようなロボットは安定した地面で最もよく動作します。東西の傾斜が15度以内の場合、最も確実に動作します。列の終わりに安全レールを設置し、エラーを防いでください。これらの手順により、複雑な屋根を高収益かつ予測可能な環境へと変えることができます。
プラントマネージャーが次にすべきこと
ロボットによるメンテナンスをサポートするために、まずはギャップ分析から始めてください。現在の屋根の状態をCEA 2023安全基準と照らし合わせて確認してください。マネージャーは、自動化に備えて以下の対策を優先してください:
- すべての屋根のパラペットと通路の監査: パラペットの高さがドックを塞いでいないか確認してください。通路が少なくとも75cm以上の幅があることを確認してください。
- 構造的な耐荷重の確認: 屋根が新しい充電ステーションやドッキングステーションを支えられることを確認してください。
- データ駆動型のO&Mモデルへのアップグレード: NECTYRから得られるリアルタイムの汚れデータを活用してください。これによりエネルギー使用が最適化され、手作業による業務が軽減されます。
- 調達・サービス契約の更新: 今後の拡張において、ロボットに適した設計を求める条項を盛り込んでください。
- 試験的な導入の実施: 5 MWを超えるプラントでは、まず1ブロックでロボットをテストしてください。これにより、現地の埃の状況に合わせてブラシを調整できます。
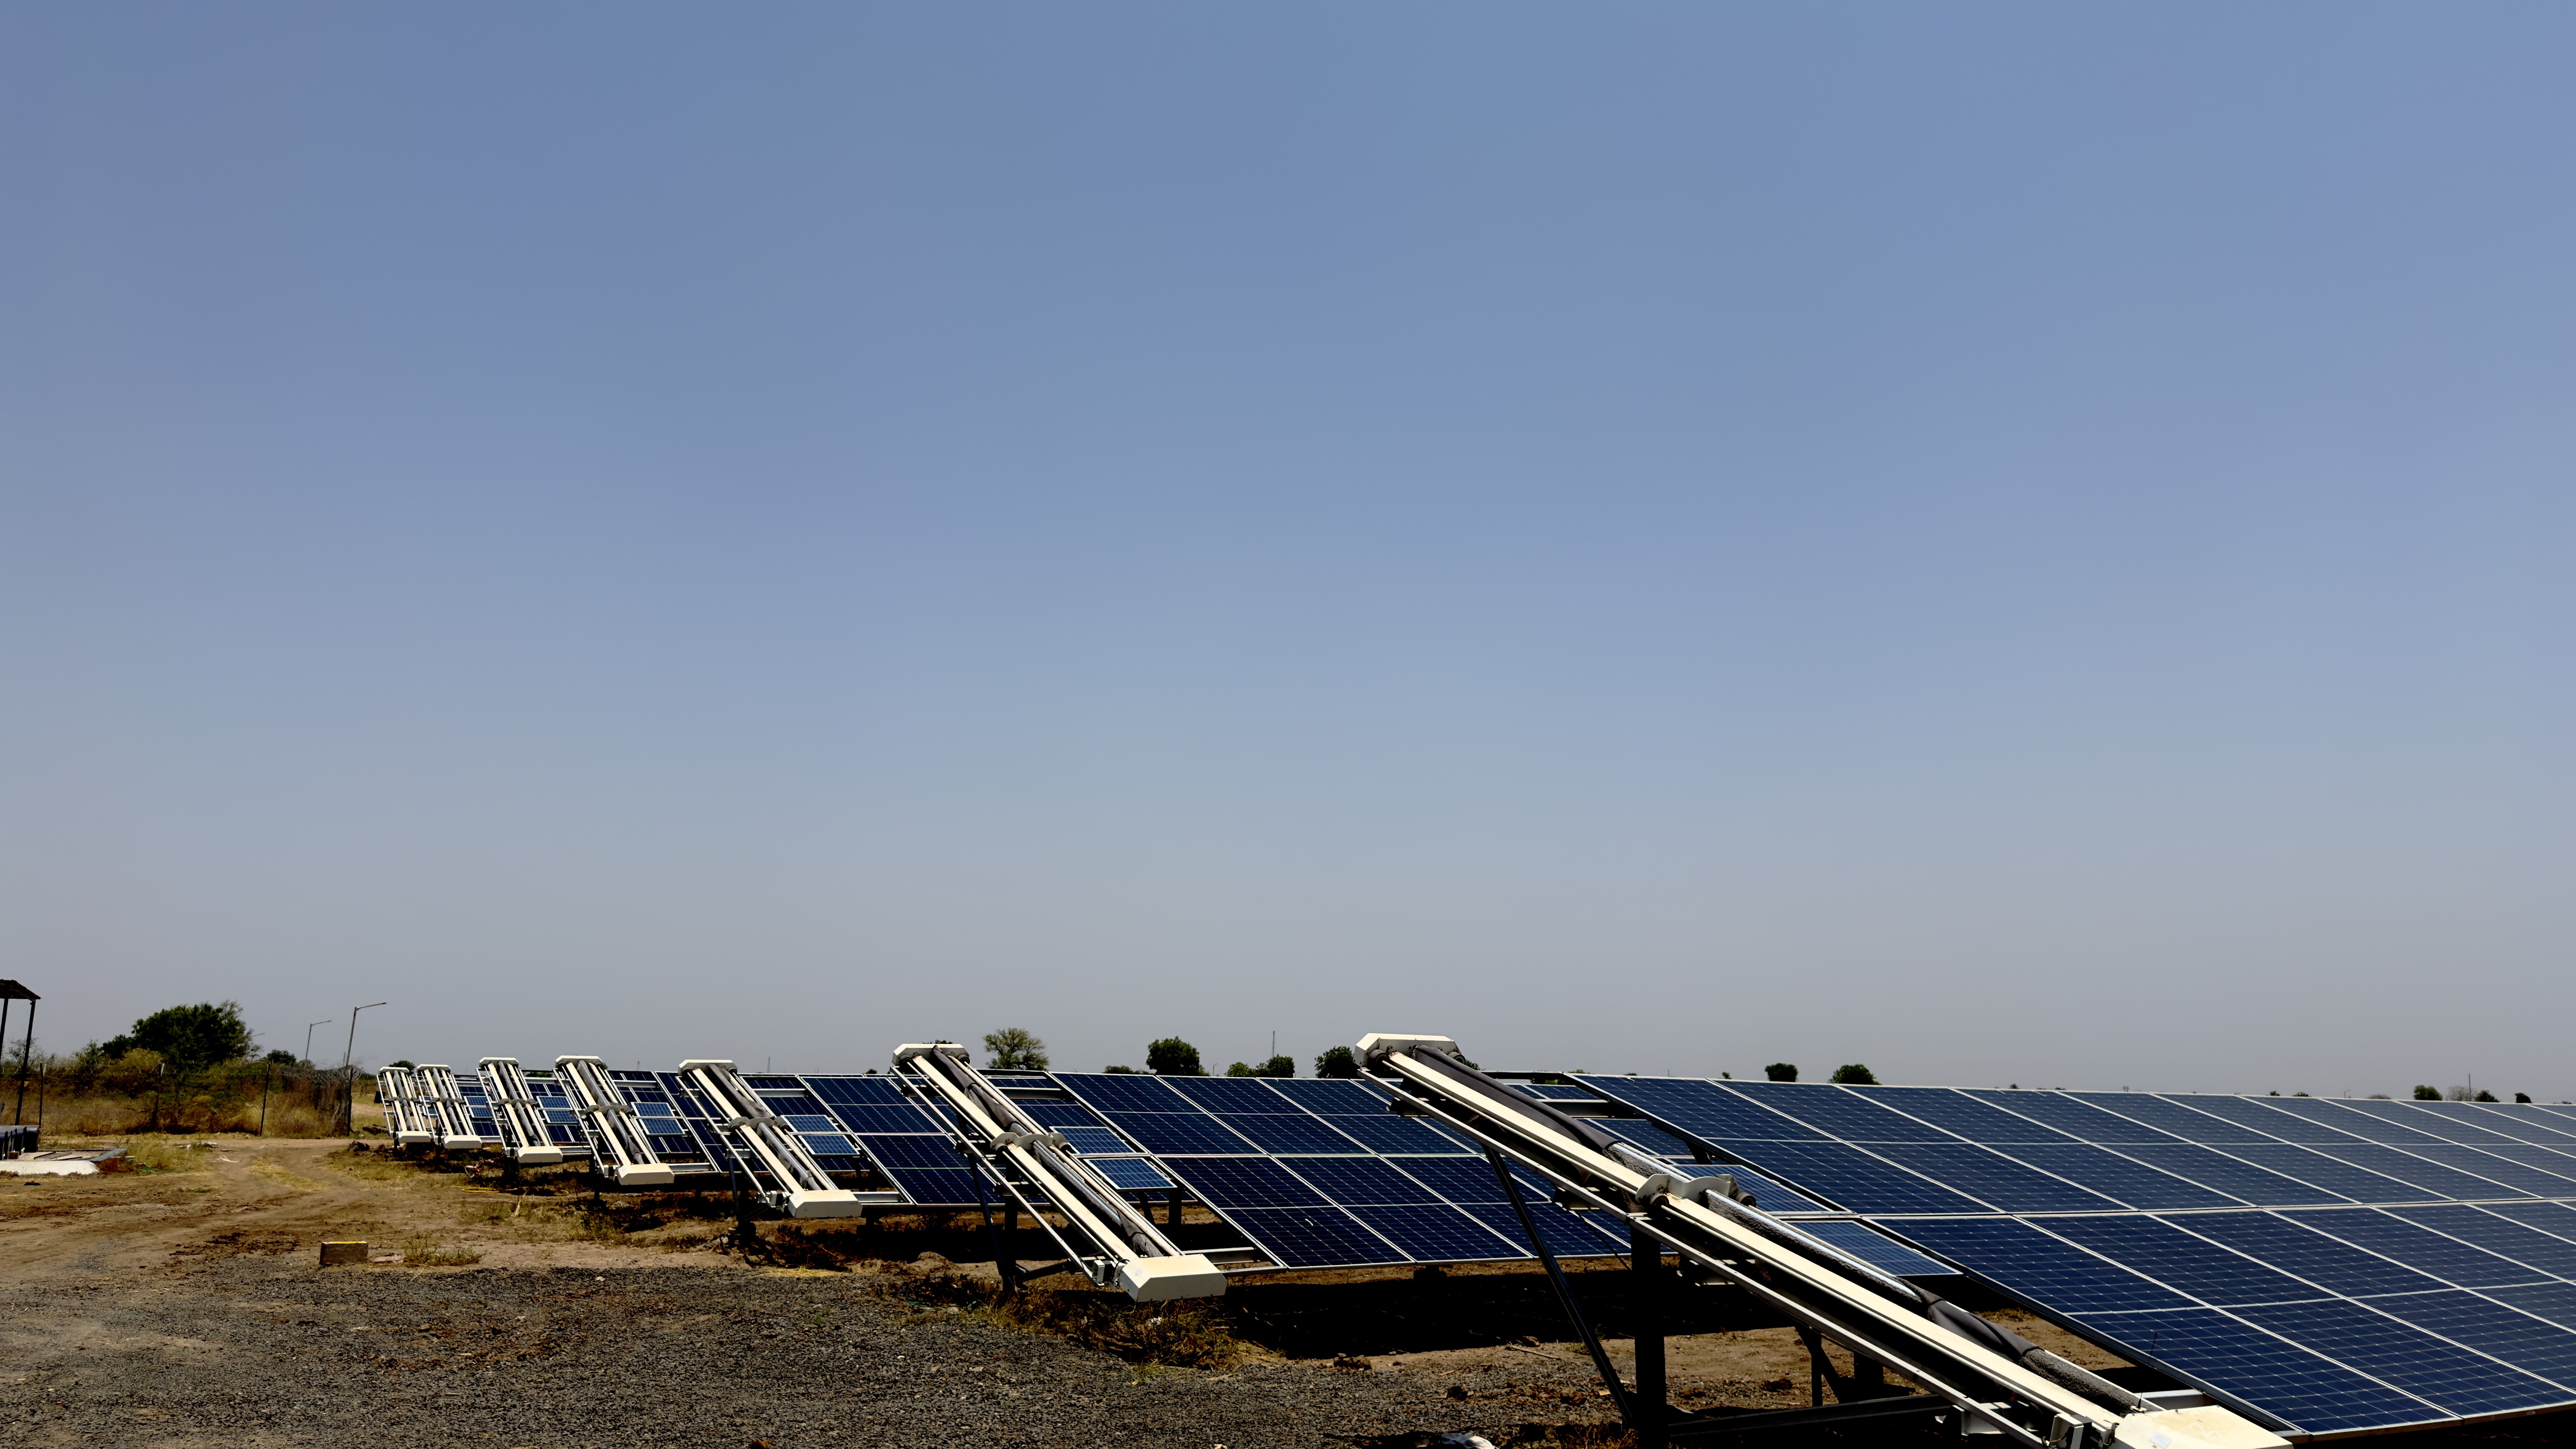
自律型戦略への移行は、MWh単位の発電量回復に貢献します。自動太陽光パネル洗浄システムを活用することで、高いパフォーマンスを維持できます。また、高所での作業にともなう労働者の安全リスクも軽減されます。ロボットROI計算ツールを使用して、これらのインフラ投資の正当性を証明してください。
情報源および参考文献
よくある質問
屋上にロボットを導入する際は、エネルギー獲得量と現場の物理的制限のバランスを考慮する必要があります。大規模な設置プロジェクトでは、パラペットの設計とロボットの可動範囲が重要な要素となります。
はい。CEA 2023年規制に基づき、プラント管理者は最低75cmのアクセス通路幅を確保する必要があります。これにより、ロボットシステムと保守作業員の双方が屋上での運用時に安全に移動できるようになります。
運用可能です。ただし、パラペットとアレイの端との間に必要な垂直方向のクリアランスが確保されている設計である必要があります。高額な後付け工事を避けるため、ドッキングや充電ニーズを考慮した慎重な計画が求められます。
粉塵の多い地域では、1日あたりの発電損失は0.35%から0.5%に達します。さらに、屋上のレイアウトに制約がある場合、清掃サイクル時間が20%から30%増加する可能性があり、これが総エネルギー回収量にさらなる影響を及ぼす可能性があります。