簡単な回答
空港や大規模インフラ施設における太陽光発電の清掃管理は複雑です。厳格なセキュリティ規則と高いパフォーマンス基準のバランスを取る必要があります。こうした現場では、プラント管理者は水を使わないロボットソリューションを採用すべきです。このアプローチにより、現場へのアクセスを維持しつつ、水の消費を回避できます。
- インドの乾燥地域における一般的な汚れによる損失:エネルギー収率が10%から30%低下します。
- 推奨される清掃頻度:現地のAQI(大気質指数)や粉塵レベルに応じて7〜14日ごと。
- 標準的な閾値:汚れによる損失がベースラインPRの3%を超えた時点で清掃を開始。
- 運用の優先事項:高セキュリティかつ交通量の多いゾーンには、水を使わないロボット清掃を採用すること。
インテリジェントなフリート管理を活用して、予防的な清掃スケジュールを設定してください。これは、オペレーターが性能低下を防ぎ、長期的な資産運用を確実にするのに役立ちます。PR(性能比)の追跡は、エネルギー生成を保護するために不可欠です。汚れによる損失の影響とカーボンクレジットの計算に関する分析で、詳細を確認できます。
空港および大規模インフラ施設における清掃の定義
空港や大規模インフラ施設での清掃は、単なる粉塵の除去以上のものです。PV(太陽光発電)モジュールが特有の汚染物質とどのように相互作用するかを管理するための体系的な方法です。これらの施設は、ジェットエンジンの排気、激しい交通による細かい粉塵、そして厳格な安全規則に直面しています。オペレーターにとって、清掃はメガソーラー運用の核心部分です。これにより、敏感なエリアにおいても高いエネルギー生産量を維持できます。
大規模施設には土地利用制限があることが多く、手作業によるメンテナンスが困難です。遠隔地のプロジェクトとは異なり、空港の太陽光発電所では業務を中断させないメンテナンスが必要です。手作業による方法は大量の水を使用します。多くの高セキュリティゾーンでは、水の利用を厳しく監視または制限しています。代わりに、特定のメンテナンス期間内に動作する自律型ツールを使用してください。成功の鍵は、場当たり的な清掃からデータ主導の行動へと移行することにあります。これらの行動は、現場の粉塵と厳格なアクセス規則を考慮しなければなりません。
インテリジェントなフリート管理を使用して、リアルタイムデータに基づいた清掃サイクルを設定してください。固定されたカレンダーの日付に頼ってはいけません。わずかな性能低下でも大きな経済的損失につながる可能性があります。管理者は、一貫した年間性能比(PR)を目標にすべきです。成功とは、現地の粉塵やエアロゾルに関わらず、PRを最大値の2%以内に保つことを意味します。
大規模インフラにおける太陽光発電の運用・保守(O&M)の技術的課題
空港の太陽光発電資産は、特有の障壁に直面しています。これらは標準的な遠隔地のプラントとは異なります。主な課題は、局地的な汚れのプロファイルです。インドの地域には粉塵や砂が含まれますが、これらの施設はジェット燃料の排気や滑走路からのゴム粒子にもさらされています。これらの油分を含んだエアロゾルは、通常の粉塵よりもモジュールに付着しやすくなっています。コーティングの劣化やガラスのエッチングを防ぐには、専門的な清掃が必要になる場合があります。
物理的なアクセスが2番目に大きな制約です。インフラ施設におけるセキュリティ規則は非常に厳格です。手作業のクルーは、許可を得るまでに長い遅延に直面します。これが、従来の湿式清掃をコストのかかる複雑なものにしています。湿式清掃には給水車、ホース、そして大規模なチームが必要です。手作業に頼ることは、運用リスクを生みます。もしチームがセキュリティゲートで足止めされれば、エネルギー損失は自動化のコストをすぐに上回ってしまいます。水を使わないロボットは、外部の物流に頼ることなく、メンテナンスサイクルをより正確に制御できます。
最後に、これらのプラントには厳格な稼働率要件があることが多いです。空港の太陽光発電は、多くの場合、重要な電力マイクログリッドの一部です。一貫性のない性能は、地域のグリッド安定性に悪影響を及ぼす可能性があります。粉塵の堆積はPRドリフトを引き起こします。頻繁かつデータに基づいた清掃は、こうした不足を防ぎます。SCADA統合型の清掃フリートを活用することで、このギャップを埋めることができます。これにより、交通量や大気質に関わらずモジュールをクリーンに保つことができます。
大規模インフラ施設の太陽光パネルはどのくらいの頻度で清掃すべきか
空港での清掃頻度はカレンダーではなく、地域の粉塵量に依存します。工業交通量が多い乾燥地域では、7〜15日ごとに清掃してください。これにより年間性能比(PR)が保護されます。よりクリーンなサイトでは21〜30日ごとの清掃で済む場合もあります。しかし、インフラ施設にあるゴムや燃料の排気は急速に膜を形成します。恒久的なシミを防ぐには、より頻繁な清掃が必要です。
汚れの閾値に基づいてフリートのサイズを設定する必要があります。SCADAデータを監視し、PRの低下を確認してください。もしPRが毎日0.15%〜0.2%低下するなら、清掃のタイミングです。これを無視すると収益の損失につながります。50 MWのプラントの場合、リアルタイムの清掃により、乾季の間もPRを80%から84%の間に維持できます。
広告
空港の清掃スケジュールには、以下の技術的トリガーを使用してください:
- 汚れの閾値:特定のブロックでエネルギー収率が2%以上低下したときに清掃を開始。
- 大気質指数(AQI):ロボットの清掃を、エアロゾルや粉塵の多いイベントと同期させる。
- インフラの交通ピーク:交通量が多い時期や降雨の少ない季節には清掃頻度を上げる。
- ロボットの稼働率:SCADA統合型フリートがトリガー発生から48時間以内にすべての列をカバーできるようにする。
このデータ主導のアプローチにより、コストとリスクが削減されます。油分の層が蓄積するのを防ぎ、太陽光資産を長期にわたって健全に保ちます。
MWクラスのプラント向け段階的清掃スケジュールの導入
階層化された清掃スケジュールは、コストを管理し資産価値を保護します。サイト全体を一度に清掃してはいけません。代わりに、粉塵レベルに基づいてサイトをゾーンに分割します。滑走路や未舗装の通路に近いエリアは粉塵が多いため、毎週または隔週の清掃を優先してください。交通量の少ないゾーンは月次のサイクルで十分な場合があります。
この方法はSCADA統合型清掃フリートを使用します。リアルタイムデータに基づいて展開してください。このモジュール式プログラムにより、すでにきれいな列に対して無駄な労力を費やすことを防げます。汚れの激しいエリアが15%のエネルギー損失に達する前に清掃することを確実にします。フリートのサイズ設計は重要です。フリートは追加のロボットを必要とせずに、ピーク時の汚れに対応できなければなりません。
効果的なスケジュールのために以下の手順に従ってください:
- 汚れゾーンの定義:滑走路や道路への近接度に基づいてブロックをグループ化。
- 閾値トリガーの設定:SCADAで0.15%の毎日のPR低下をトリガーとして設定。
- 千鳥足展開:優先度の高いブロックにロボットを先に送る。
- 継続的な監査:清掃フリートのテレメトリーを使用して、収率の回復をコストと比較評価する。
この戦略は、メンテナンスを反応的なものから予測可能なものへと移行させます。厳格なセキュリティや物流規則があるサイトに最適です。
高セキュリティサイトにおける水使用型と水なし清掃の比較
空港では、清掃の物流が清掃そのものと同じくらい重要です。給水車やホースのような水に依存する方法は、多くの障害を生みます。大型車両は制限区域に進入しなければならず、セキュリティの護衛や通行許可が必要です。これにより、数日で終わる作業が数週間かかる可能性があります。また、大きな水タンクは泥を生じさせたり、高圧でハードウェアを損傷させたりする恐れがあります。
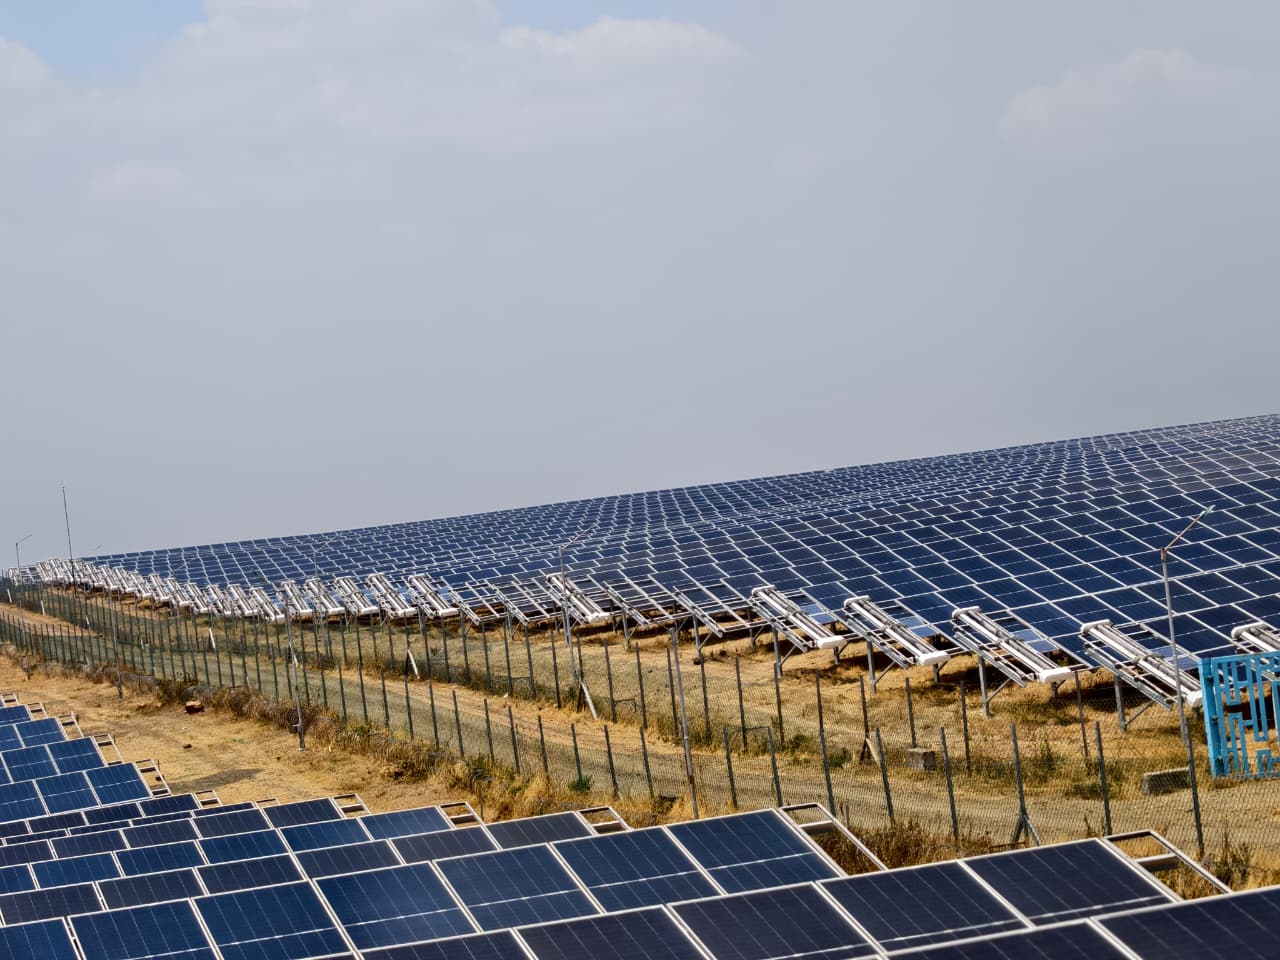
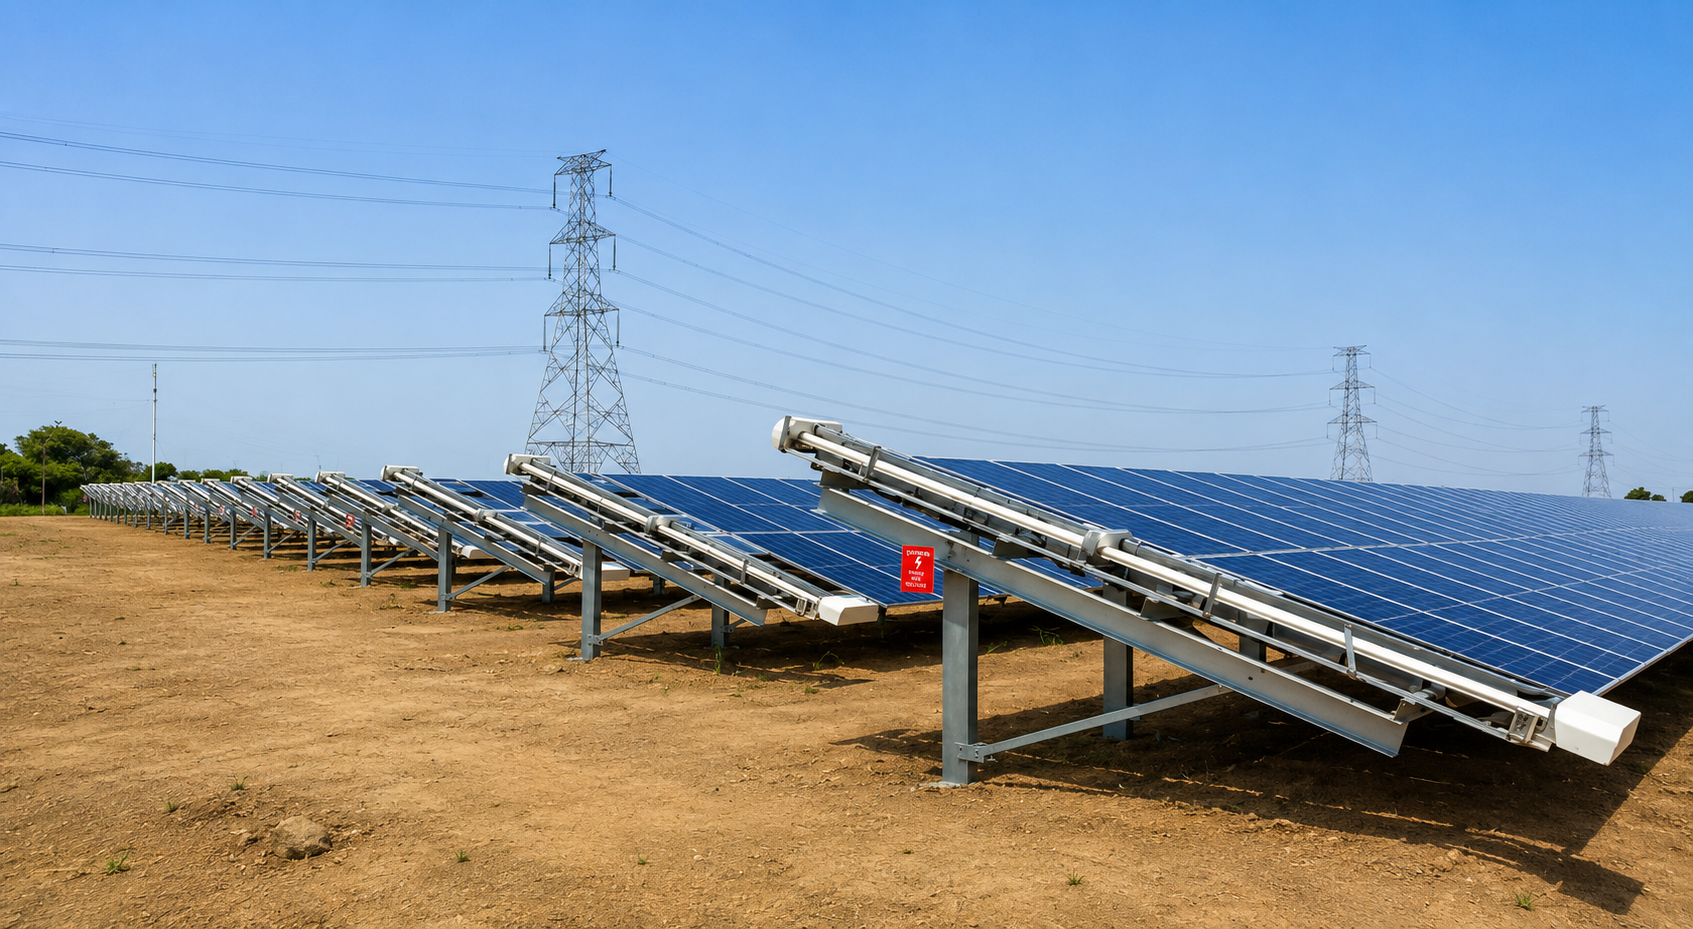
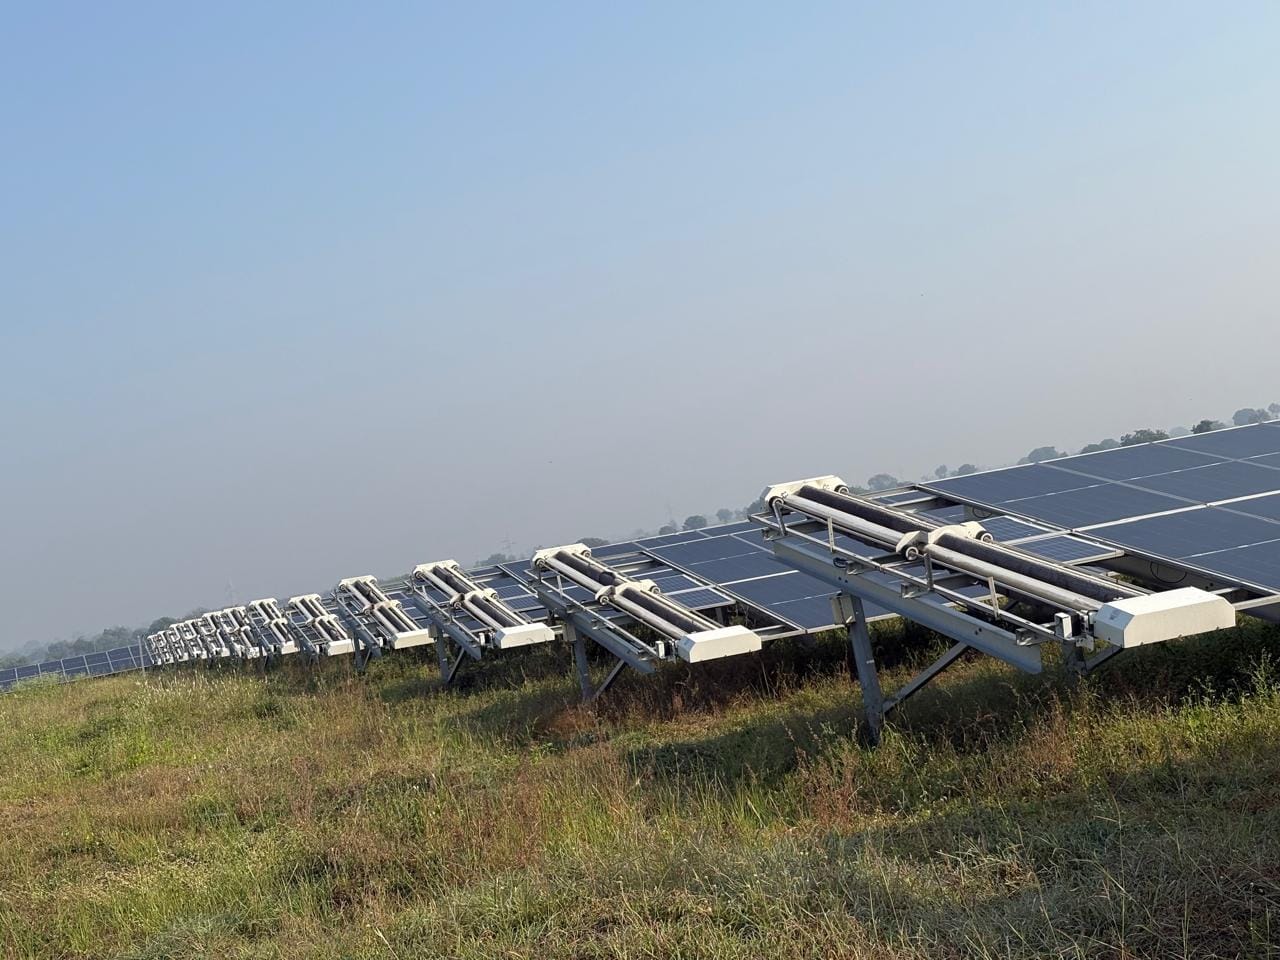
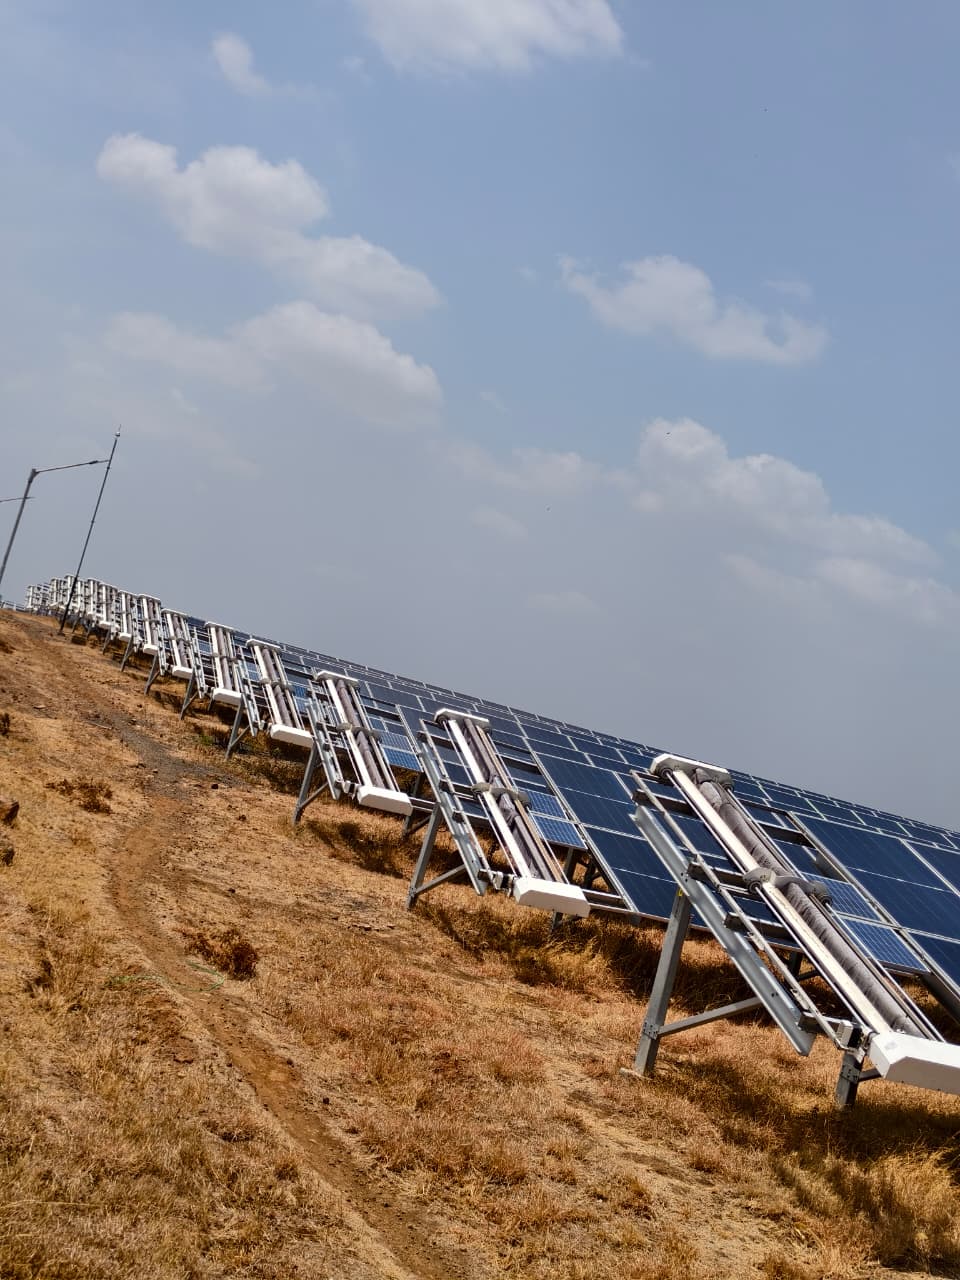
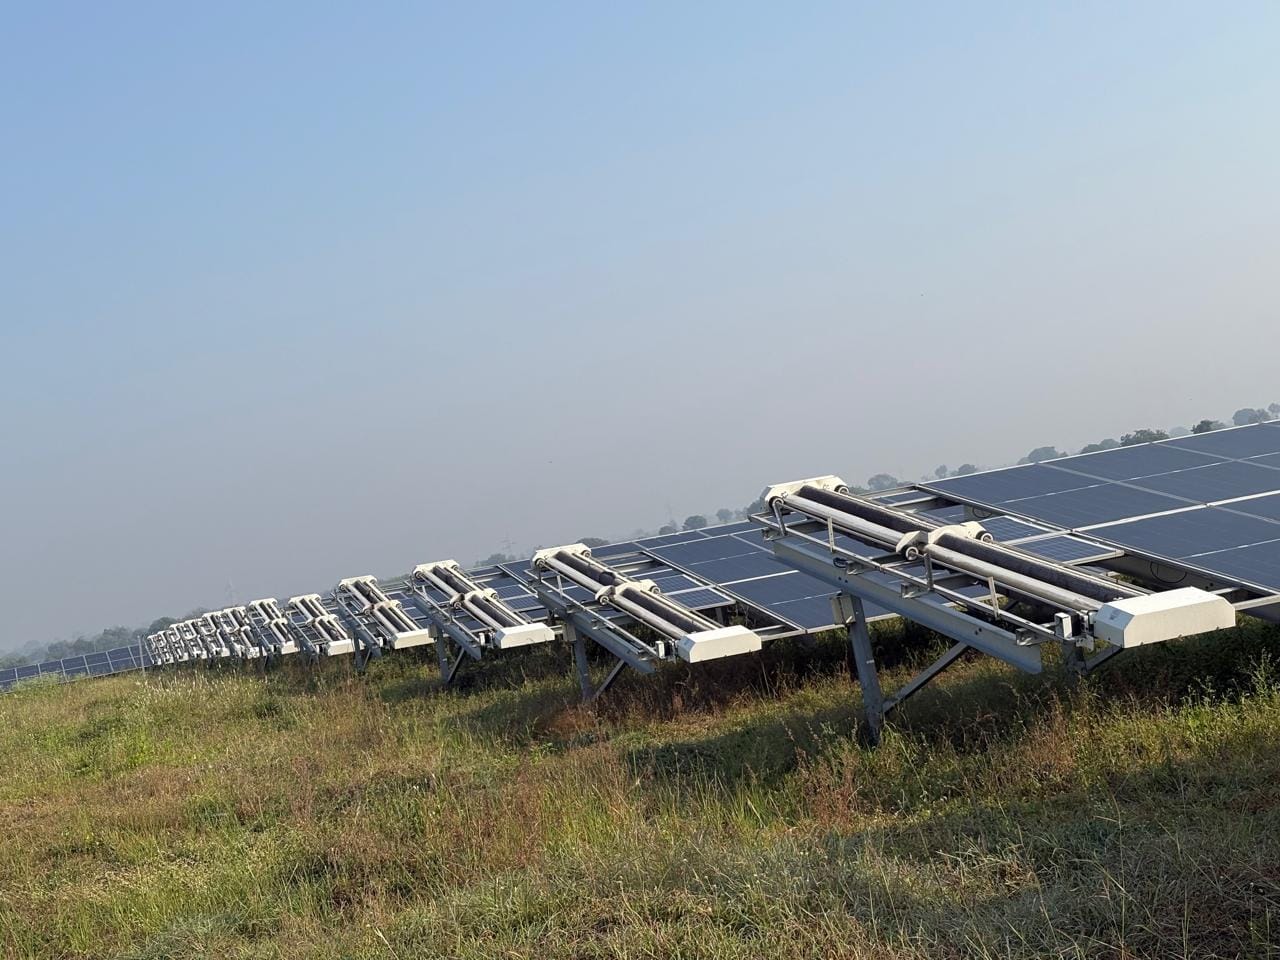
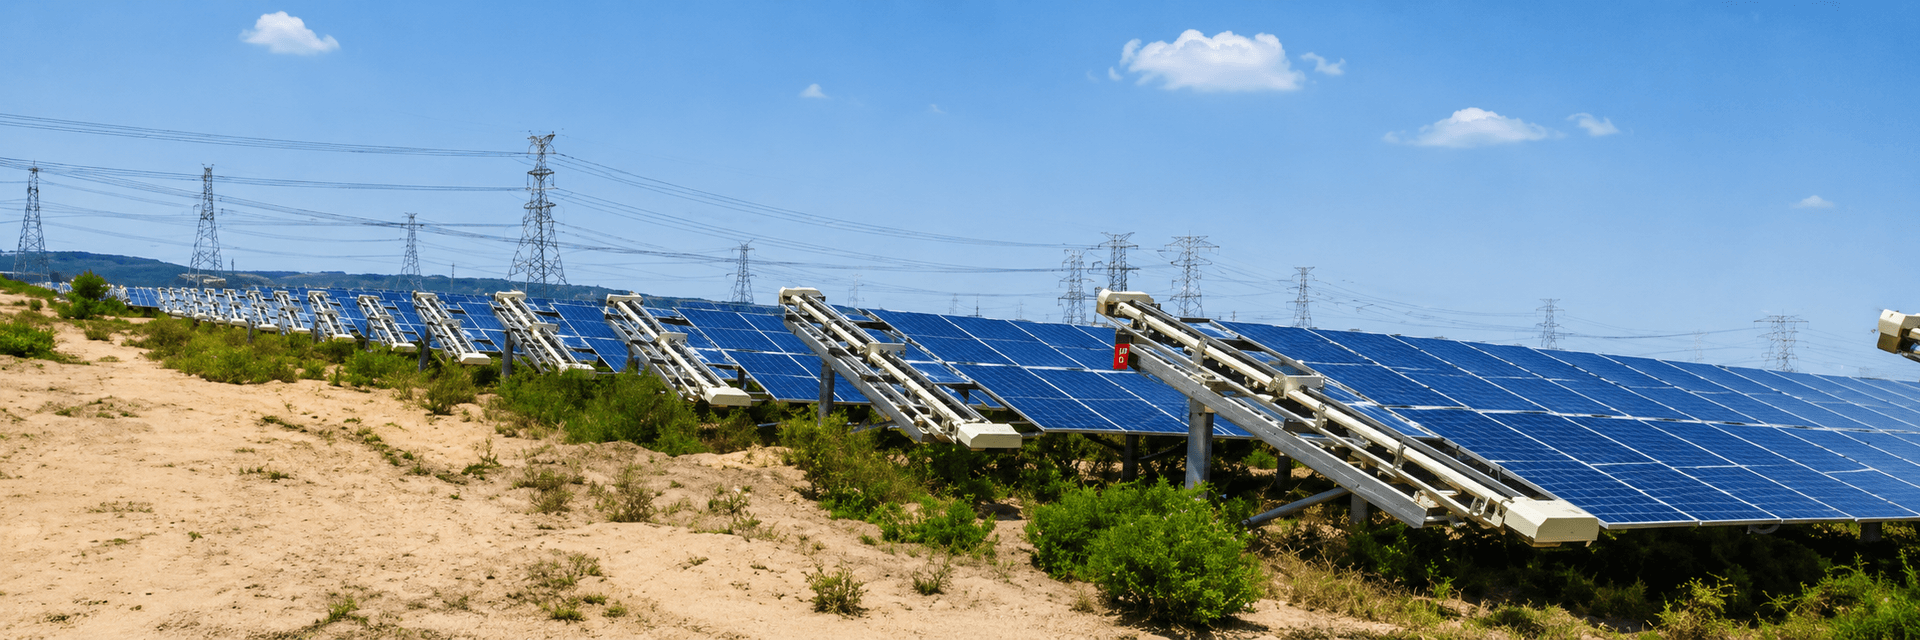
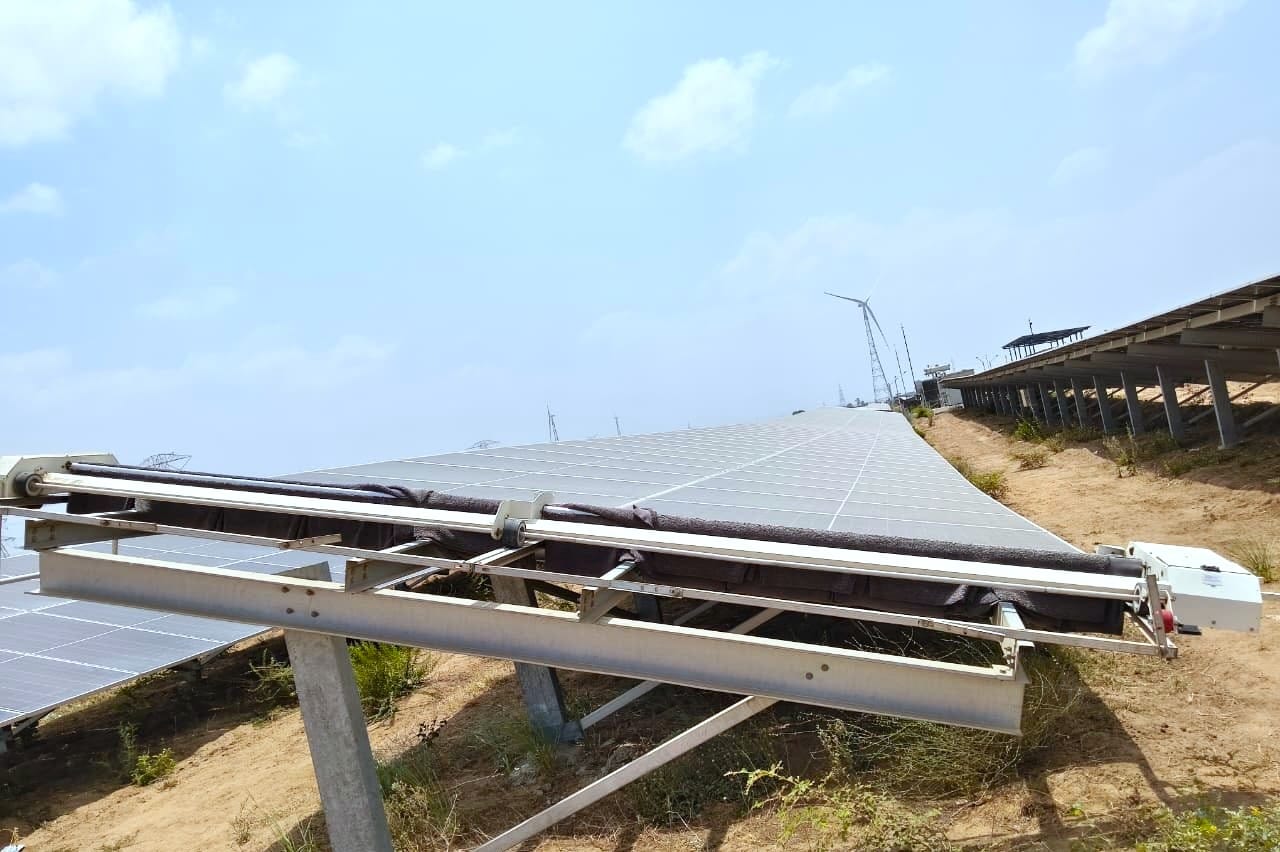
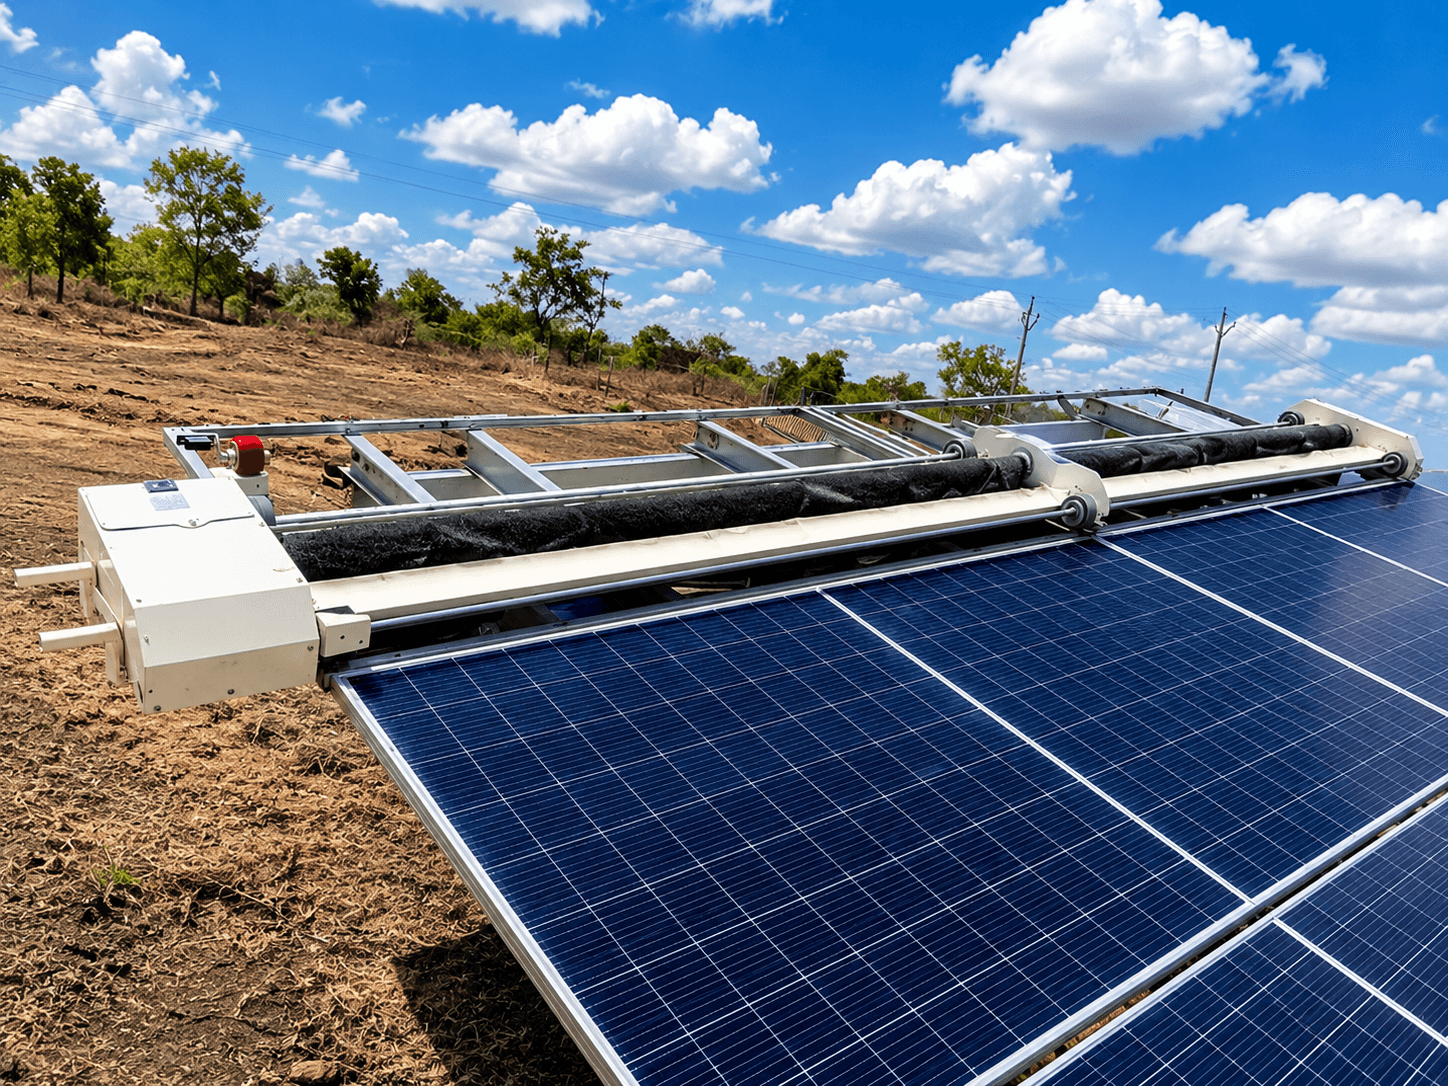
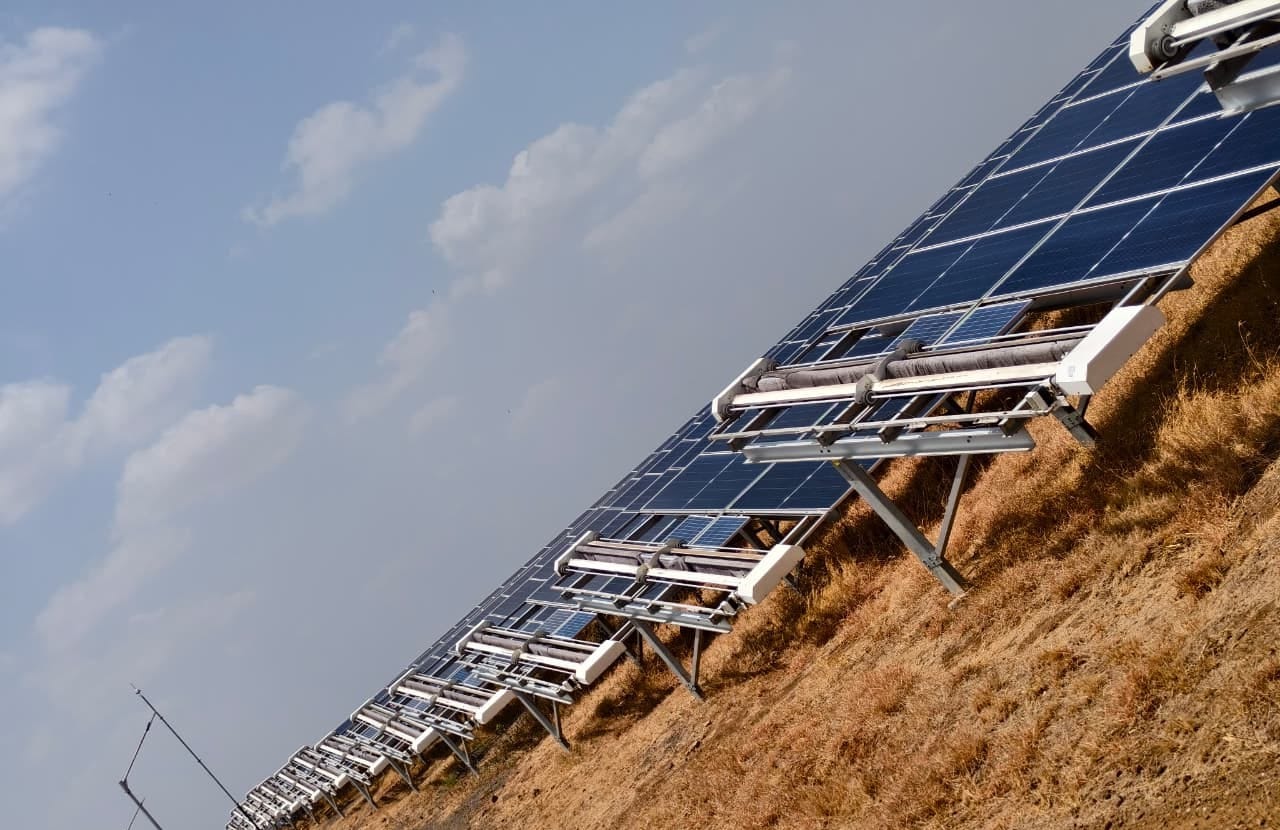
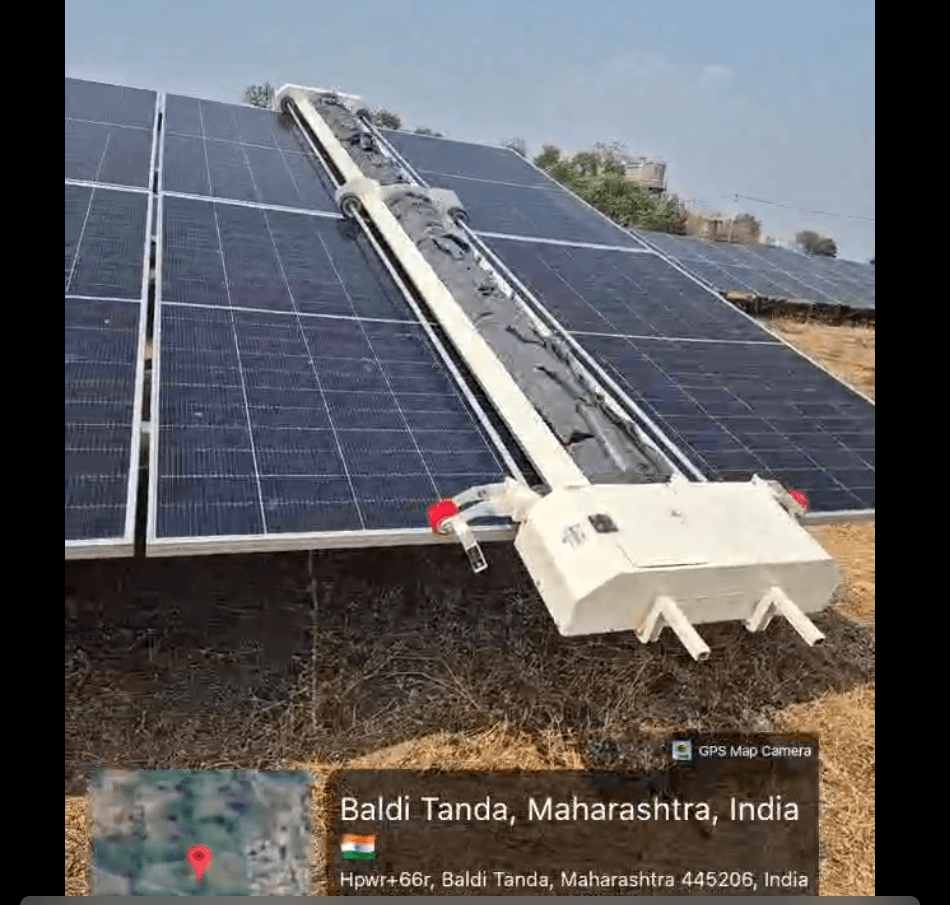
水を使わない自律型システムは、安全なサイトにより適しています。これらはO&Mプロセスを分散化します。GLYDEまたはNYUMAのようなロボットは現場に留まります。これにより、毎日の車両アクセスや手作業の必要性がなくなります。一度設置すれば、清掃はSCADAを介して自動的に行われます。これにより、セキュリティリスクとダウンタイムの両方が削減されます。
| 要因 | 水使用型清掃 | 水なしロボット清掃 |
|---|---|---|
| サイトセキュリティへの影響 | 高:車両および人員のアクセスが必要 | 低:完全自律型、人の介入は最小限 |
| 運用物流 | 重い:給水車、護衛、物流が必要 | なし:ドッキング式、太陽光駆動システム |
| 水の使用量 | 重要:1回の清掃につきモジュールあたり1〜2リットル | ゼロ:乾式清掃技術 |
| コンプライアンス管理 | 高:車両許可証、安全チェック | 低:標準的なSCADAレポート |
| インフラリスク | 泥、高圧による損傷の可能性 | 制御された、表面を傷つけない清掃 |
プラント管理者は、ダウンタイムのコストとスケジュールの安定性を天秤にかける必要があります。水を使わないフリートは、信頼性の高いルーチンを提供します。手作業による不安定さを排除し、PRを保護します。この予測可能性は、厳格な収益保証があるサイトにとって不可欠です。これにより、インドの乾燥地域における粉塵による損失を10-15%以下に抑えます。
空港の太陽光発電施設における物流および安全上の制約の管理
空港の太陽光発電サイトには特有の課題があります。セキュリティ規則により、清掃は複雑な作業となります。義務付けられた身元調査や飛行経路の規則は、作業を遅らせる可能性があります。給水車のスケジュール調整は、しばしば遅延を引き起こします。すべてのトラックには承認と護衛が必要です。これが、各サイクルのコストと時間を増加させます。
この問題を解決するには、自律型ソリューションへの移行が必要です。GLYDEシリーズやNYUMAシリーズのような自律型ロボットを導入してください。これらのユニットは、洗浄作業を車両の物流から切り離すことができます。ロボットは発電所内に常駐するため、繰り返しのセキュリティクリアランスは不要です。設置後、すぐに稼働を開始できます。
安全性も極めて重要です。空港の敷地内では、異物(FOD)の管理が必須です。手作業による洗浄では、ホースや布を使用するため滑走路にリスクをもたらす可能性があります。乾式洗浄ロボットなら、この問題を回避できます。ロボットは閉鎖環境内で動作し、スリップの原因や土壌浸食につながる水漏れも防止します。NECTYRによる遠隔テレメトリー機能を備えた機器を選択してください。これにより、管理室から洗浄状況を監視できます。高いPRを維持しながら、厳格な安全基準を遵守することが可能です。
プラントマネージャーが次にすべきこと
データに基づいた洗浄プロトコルへの移行は、エネルギー収量を守るために不可欠です。これは、インドの厳しい気候環境を管理するための最良の方法です。まずは、現在の洗浄頻度の監査から始めましょう。サイト内で一般的な汚れの種類を特定してください。これにより、事後保全から予知保全への移行が可能になります。
以下の手順で戦略を近代化しましょう:
- 今四半期中に汚れの分析を実施する。洗浄を開始すべき正確なPR低下率を特定する。
- 予算を見直す。手作業と自動洗浄のコストを比較する。輸送費や保険料も忘れずに含める。
- プラントのレイアウトを確認する。列間のスペースがロボットのアップグレードに対応できることを確認する。
- フリートサイジングツールを使用してニーズをモデル化する。
- カーボンクレジットの可能性を評価する。NECTYRを活用して、洗浄データをESG指標へと変換する。
文書化された洗浄体制は、運用上のリスクを低減します。これは50 MW規模のプラントから数ギガワット規模のメガソーラーまで対応可能です。水を使わない技術は資産の健全性を確保し、送電網の要件を満たします。
出典および参考文献
よくある質問
空港や大規模インフラ施設での太陽光発電システムの清掃管理は複雑です。厳格なセキュリティ規定と高い性能基準の双方を両立させる必要があります。
インドの砂塵の多い地域では、汚れによりエネルギー収量が10%から30%低下する可能性があります。運用者は性能比(PR)を監視し、汚れによる損失が基準となる性能比の3%を超えた時点で清掃を開始することを推奨します。
はい、空港のようなセキュリティと交通量が多いエリアでは、水を使わないロボット清掃が推奨されます。この方法は、現場の安全プロトコルを遵守しつつ、水の使用が厳しく制限または推奨されない環境下での性能低下を抑えるのに役立ちます。
推奨される清掃頻度は7日から14日に一度です。正確な間隔は、地域の空気質指数(AQI)および設置場所の具体的な粉塵レベルによって異なります。