クイックアンサー
インドで5MW以上の発電所を運営する場合、O&Mチーム向けのトレーニングプログラムこそが発電所を維持する生命線となります。単にボタンを押す方法を教えるだけでは不十分です。モジュールを保護し稼働率を最大化するために、センサーのキャリブレーション、トラブルシューティング、SCADA連動モニタリングを習得させる必要があります。
- トレーニングでは、現場の安全性、基礎的なメカトロニクス、SCADAのトラブルシューティングをカバーする必要があります。
- 5MW以上の発電所では、「ロボット運用責任者(Lead Robotic Technician)」を選任してください。この人物はフリートの稼働率とセンサーのキャリブレーションに責任を持ちます。
- 自動化システムは、手作業を最大70%削減し、PR(性能比)の一貫性を向上させることができます。
- 新しいファームウェアのアップデートやモジュールコーティングに対応するため、6か月ごとにトレーニングを更新してください。
ラジャスタン州やグジャラート州のような高粉塵地帯において、自律型フリートを効果的に管理する唯一の方法は、適切なトレーニングです。ロボットが日常業務の一部としてシームレスに機能するよう、既存のメンテナンススケジュールにこれらのプログラムを直接組み込むことを推奨します。
ロボット洗浄システムを扱うO&Mチームのトレーニング範囲の定義
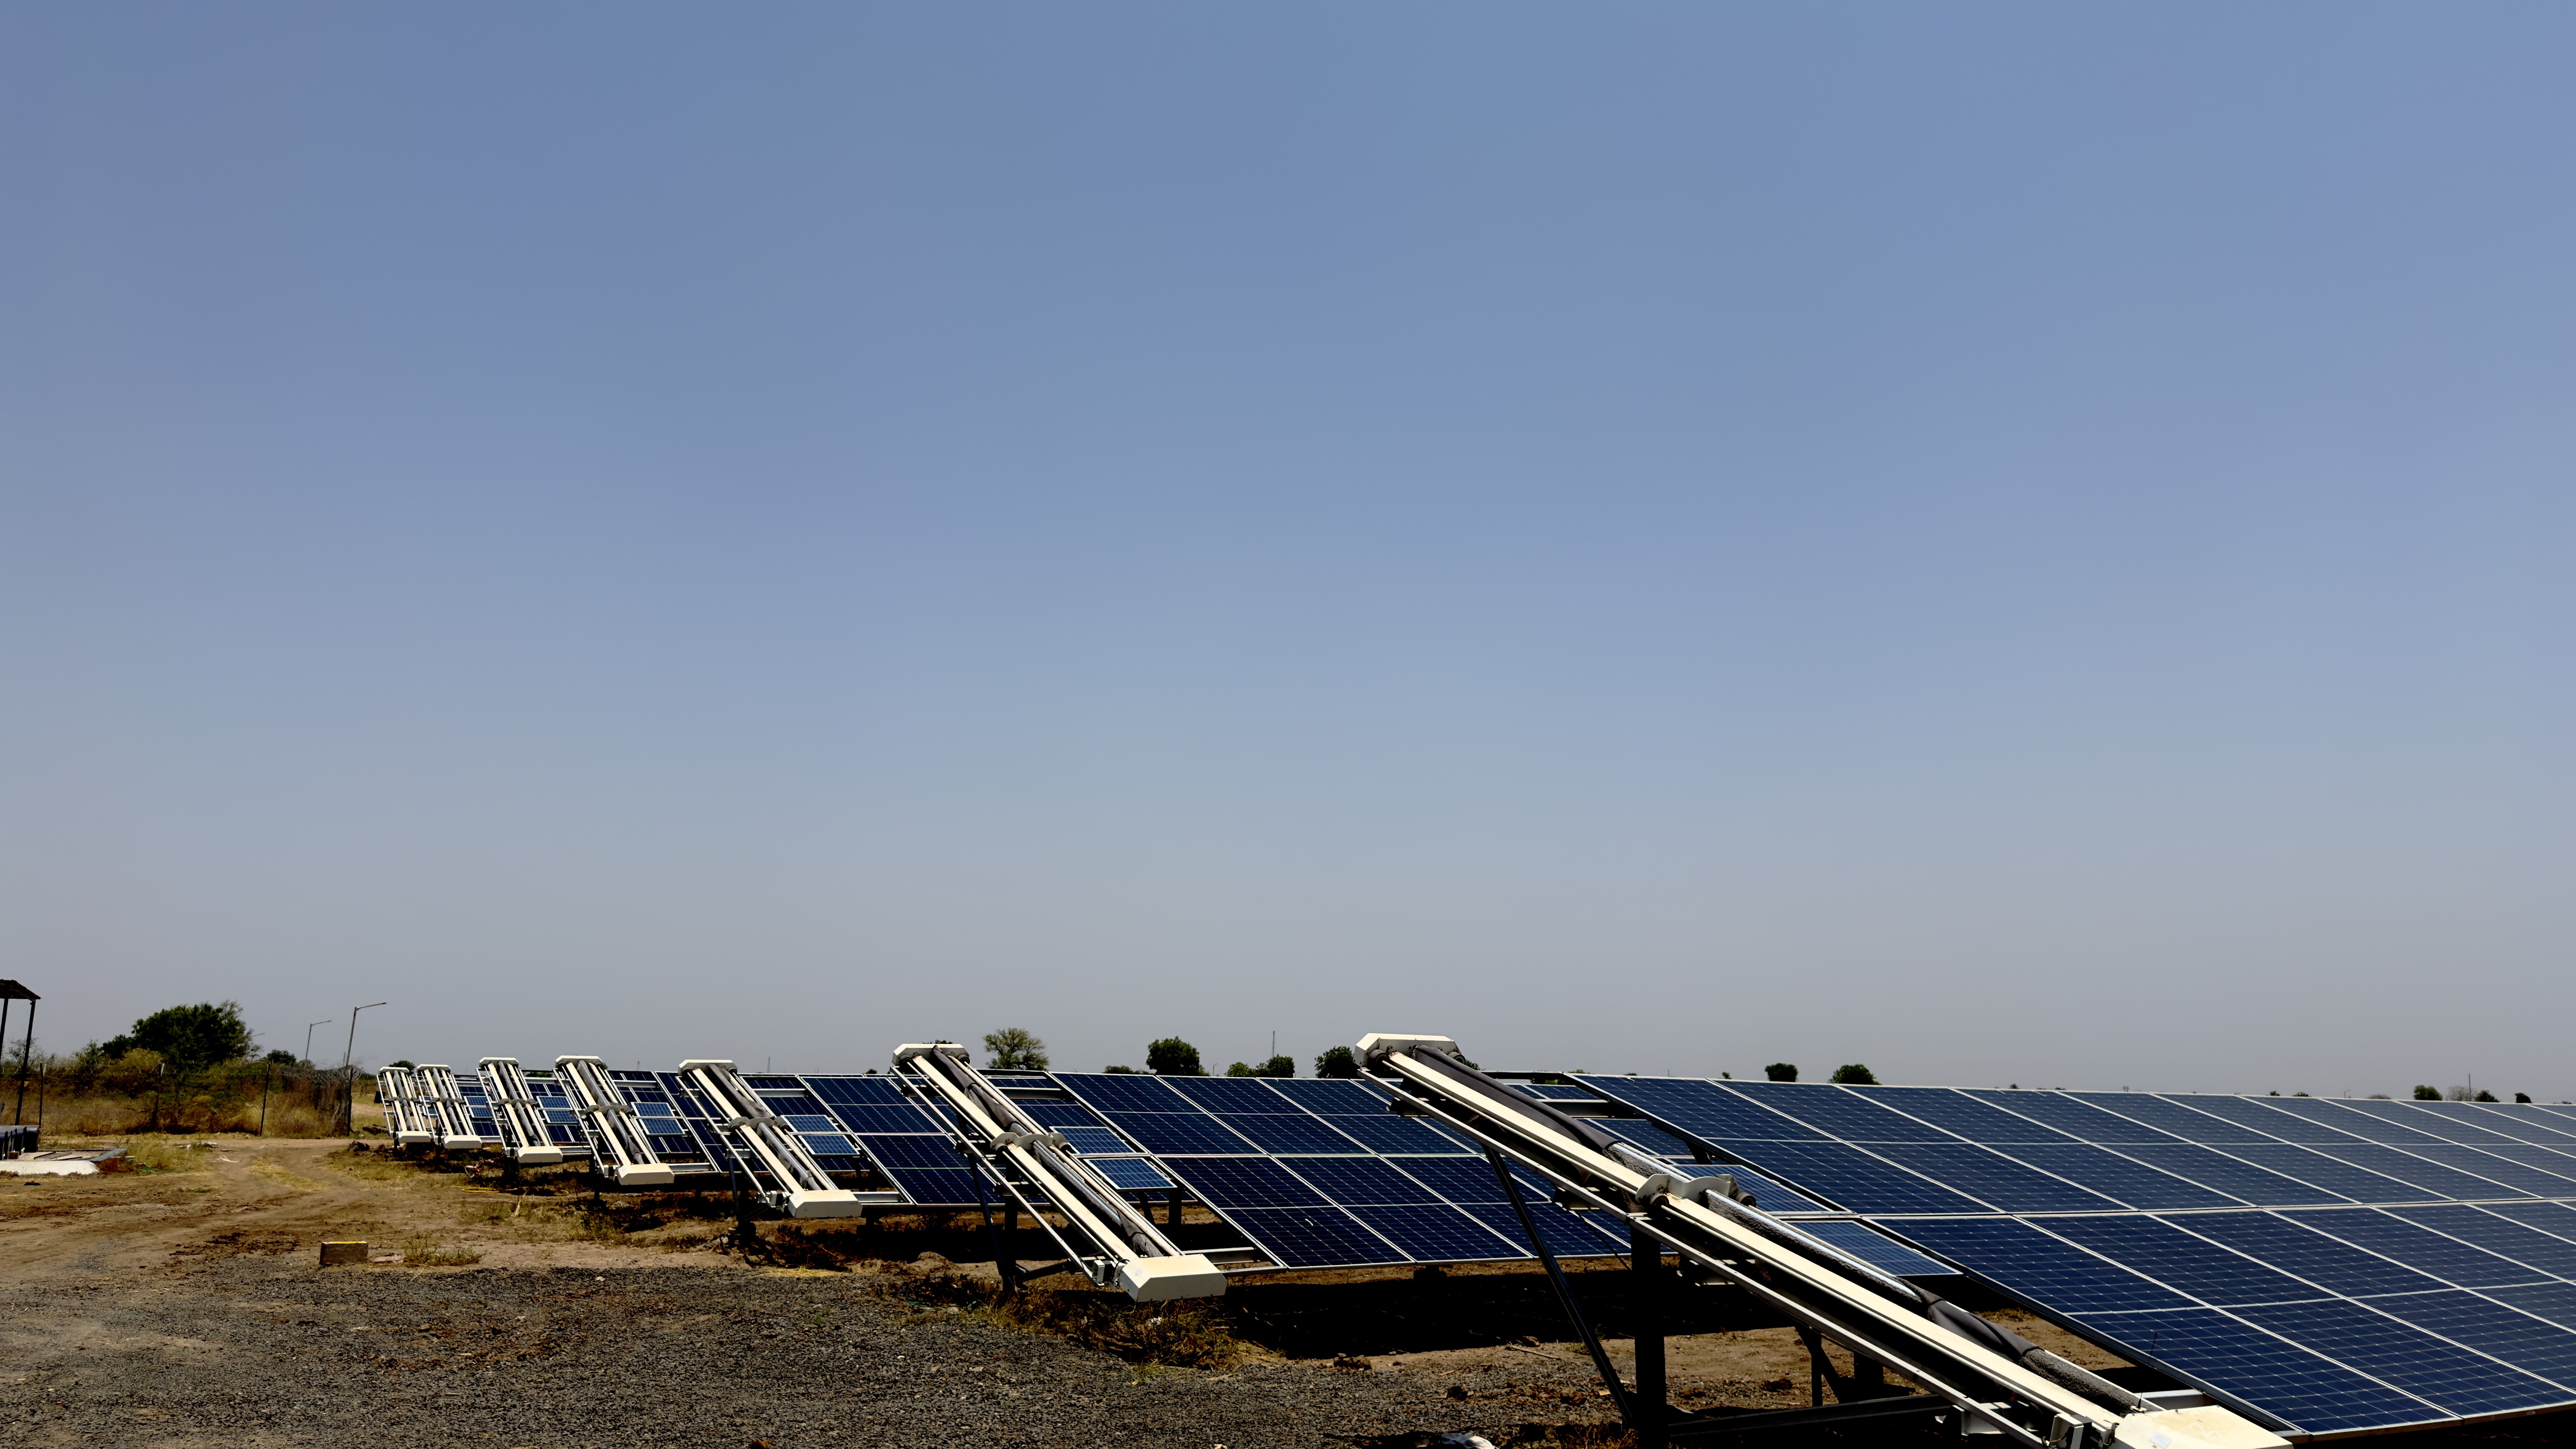
5MW以上の規模では、場当たり的な対応は通用しません。従来の手作業による洗浄と、現代の自律的なワークフローとのギャップを埋める体系的なプログラムが必要です。手作業による洗浄は人員と水へのアクセスが全てですが、ロボットシステムでは機械とソフトウェアのメンテナンスに重点を置く必要があります。
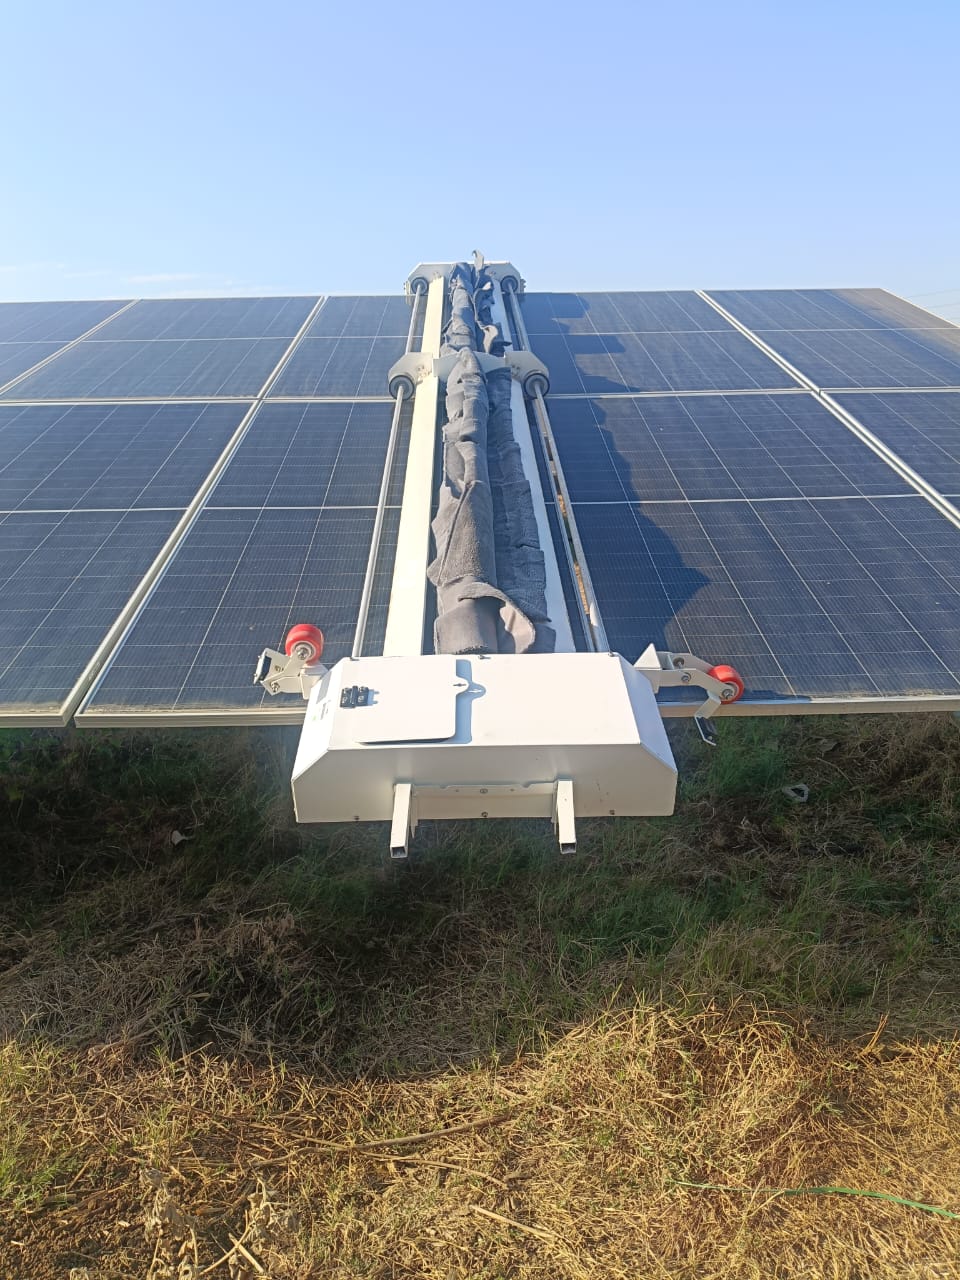
トレーニングは、機械の維持管理、電子機器の診断、データ監視の3つの柱を中心に行うべきです。まず、技術者に現場での実務メンテナンスを行わせてください。ロボット洗浄システムで使用されるマイクロファイバーやPBTコンポーネントなどのブラシがゴミで詰まっていないかを確認する方法を習得させる必要があります。また、ドック・ツー・ロウ(設置場所から列まで)のシステムが正しく整列していることも確認しなければなりません。
次に、チームは診断ツールに精通する必要があります。NECTYRのようなフリートポータルを使用して接続の問題を発見し、洗浄スケジュールに支障が出る前にセンサーのアラートを検知できるようにします。第三に、メンテナンス記録を標準化しなければなりません。これは洗浄頻度の計画と保証の順守において不可欠です。
インドでは、乾季の汚れによる損失は容易に15%を超える可能性があります。チームには、ロボットのエラーとSCADAの問題を区別するスキルが必要です。その見極めこそが、高い稼働率を維持する鍵となります。
ユーティリティスケールのO&Mにおける役割の変遷
O&Mの職務記述書は変化しています。かつて手作業による洗浄に20〜30人の作業員を必要とした50MWの発電所は、現在では3〜5人の熟練した少人数の技術者チームで運営可能です。このシフトにより、トレーニングはデジタルダッシュボード、ファームウェアの更新、リモートでのトラブルシューティングへと移行する必要があります。
以下の表は、現代の太陽光発電所におけるスキルセットの変遷を示しています。
| 指標 | 手作業による洗浄(従来) | ロボット洗浄(現代) |
|---|---|---|
| 毎日の人員需要 | 高(10〜20人) | 最小限(1〜2人の監督者) |
| 主な目的 | 表面の汚れ除去 | PRの最適化とデータログ記録 |
| 水消費量 | モジュールあたり最大1.5リットル | 0リットル(ドライブラッシング) |
| 稼働率への影響 | 労働力の確保状況に左右される | SCADAスケジュールにより管理 |
フィールドエンジニアおよび技術者向けの技術モジュール
トレーニングは一般的なメンテナンスの枠を超える必要があります。5MW以上の現場向けに、技術トレーニングを機械組立、電子診断、ソフトウェアによるフリート管理の3つのモジュールに分けています。
広告
機械およびメカトロニクスの習熟
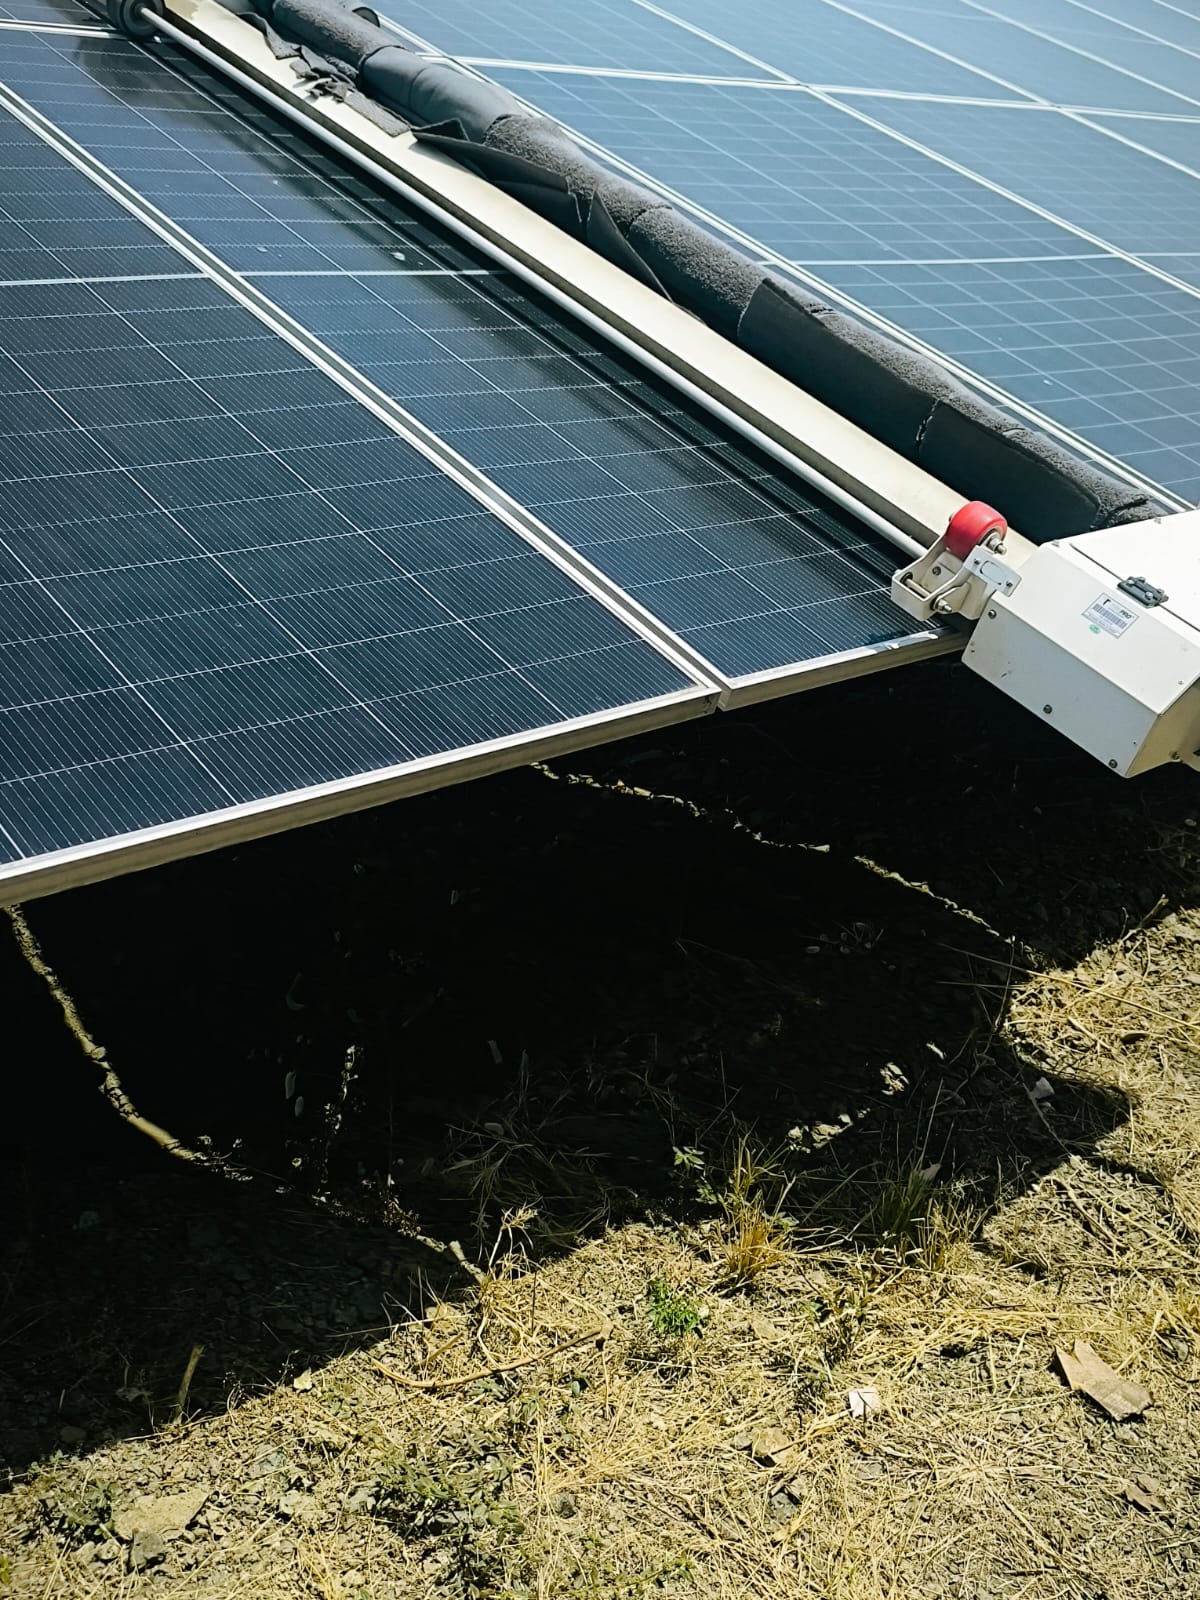
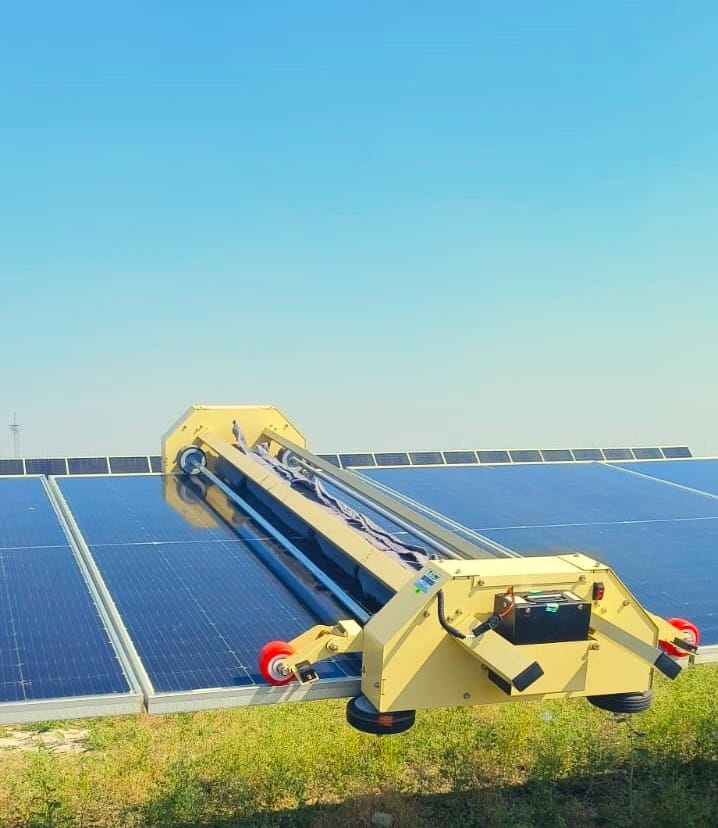
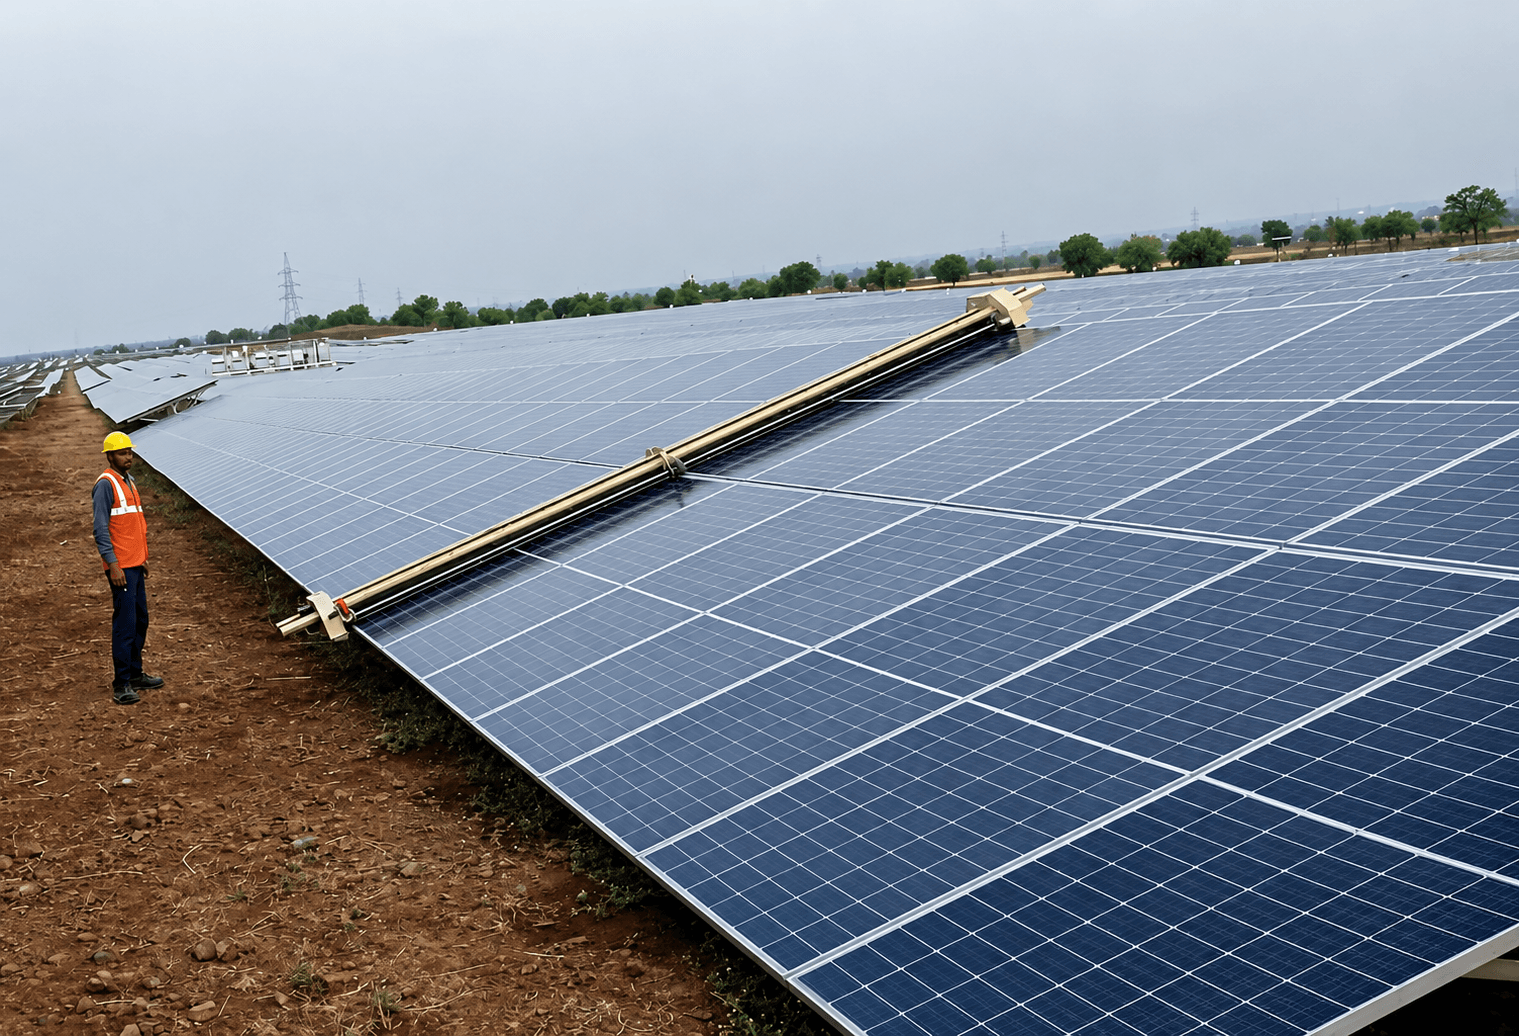
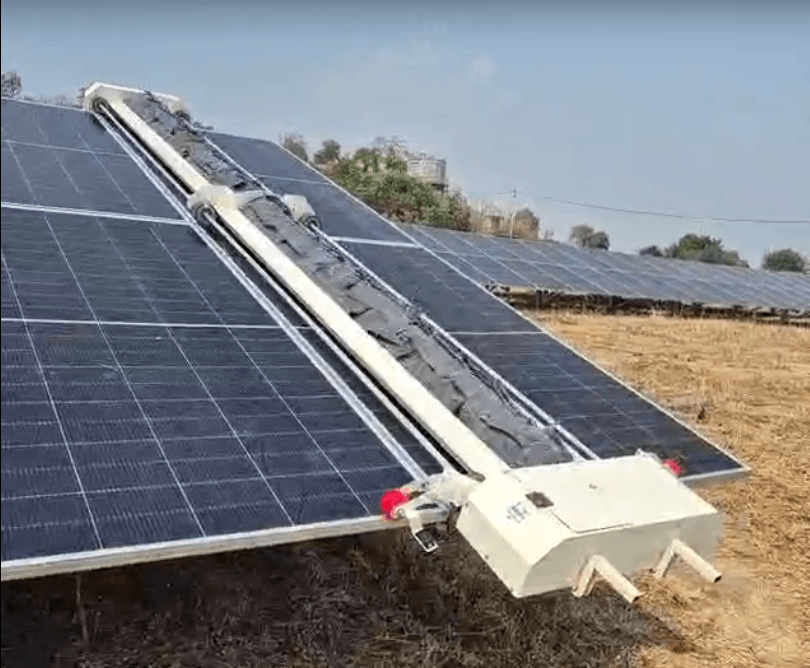
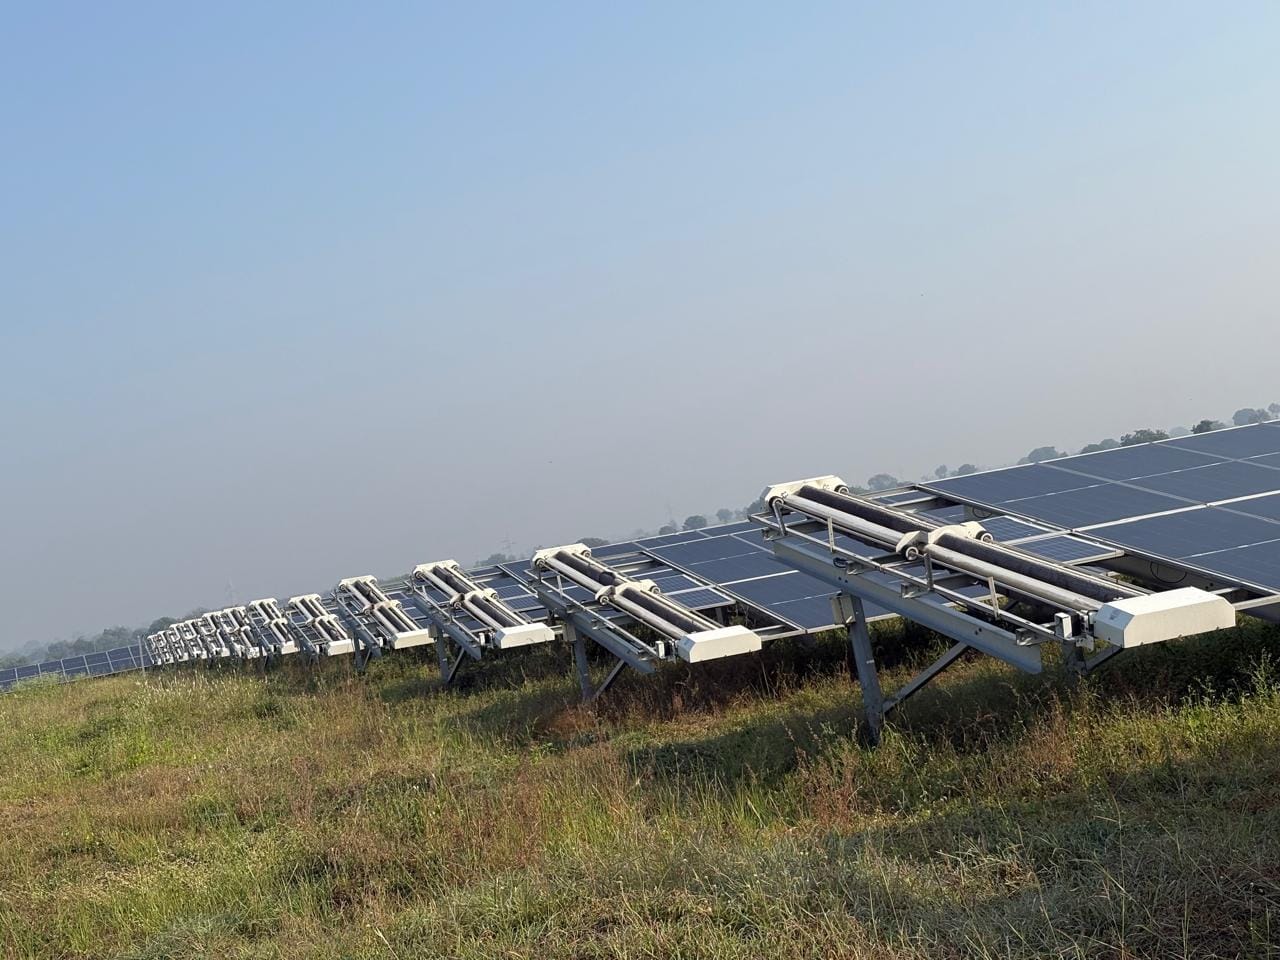
エンジニアは実際の洗浄メカニズムを理解しなければなりません。例えば、Taypro NYUMAのトレーニングではPBTブラシに焦点を当て、技術者が毛先の摩耗と適切な位置合わせを確認できるようにします。NYUMA-Xのようなトラッカー搭載モデルを使用する場合、指導内容は変わります。チームは、構造への負荷を避けるために360度関節と柔軟なブリッジ機構を理解する必要があります。
グジャラート州では、15日ごとにブラシの砂を確認してください。研磨性の高い砂はブラシの寿命を30%縮める可能性があります。明確な視覚ガイドをトレーニングで使用し、スタッフが毛先の変形を早期に発見できるようにすることで、通常1ユニットあたり500〜1,500インドルピーかかる交換費用を回避してください。
電子機器および診断トラブルシューティング
ロボットシステムには一定レベルのメカトロニクス知識が必要です。技術者は、ロボットが経路から外れないよう、障害物検知とエッジ検知のセンサーをキャリブレーションできる必要があります。バッテリー管理も重要であり、特に気温が摂氏40度を頻繁に超えるラジャスタン州やグジャラート州では、電圧の監視と安全な充電が不可欠です。
高温はリチウムイオンバッテリーを劣化させます。技術者はNECTYRインターフェースで熱警告ログを読み取る方法を知っておくべきです。ロボットが「エッジ検知エラー」を報告した場合、まずはイソプロピルアルコールで光学センサーレンズを清掃し、次にモバイルアプリ経由で列の境界を再キャリブレーションするよう指示してください。これを適切に行うだけで、外部へのサービス依頼を年間40%削減できます。
データ統合とSCADAの習熟
現代のフリートは本質的にデータシステムです。トレーニングでは、O&MのリーダーがNECTYRのようなポータルを操作してロボットの健全性ログを解釈し、接続の不備を発見する方法を教える必要があります。また、ロボットデータをSCADAインバーター効率と照らし合わせて、現場の小さな問題を解決する方法も必要です。
50MW以上のポートフォリオでは、高いPRを維持するためにこれが不可欠です。アセットマネージャーは、ロボットのデータがプラント管理ソフトウェアに直接流れ込むようなAPI統合をカバーするトレーニングを探すべきです。これにより、自動化された汚れによる損失レポートの生成が容易になり、ステークホルダーに対してハードウェア投資の正当性を証明する助けとなります。
ロボット洗浄システムを扱うチームの安全性をいかに確保するか?
高電圧周辺での作業には厳格なプロトコルが必要です。誰かがロボット資産に触れる前に、必ず絶縁およびロックアウト手順を使用してください。現場の全員が高電圧安全認定を持ち、帯電したバスバーとコンバイナボックスを特定する方法を知っていなければなりません。
また、明確なタグ付けシステムが必要です。ロボットが手動修理中の場合はタグを付けてください。これにより、誰かがコントロールポータル経由で誤って洗浄サイクルを開始し、架台上で作業中の人を巻き込む事態を防げます。
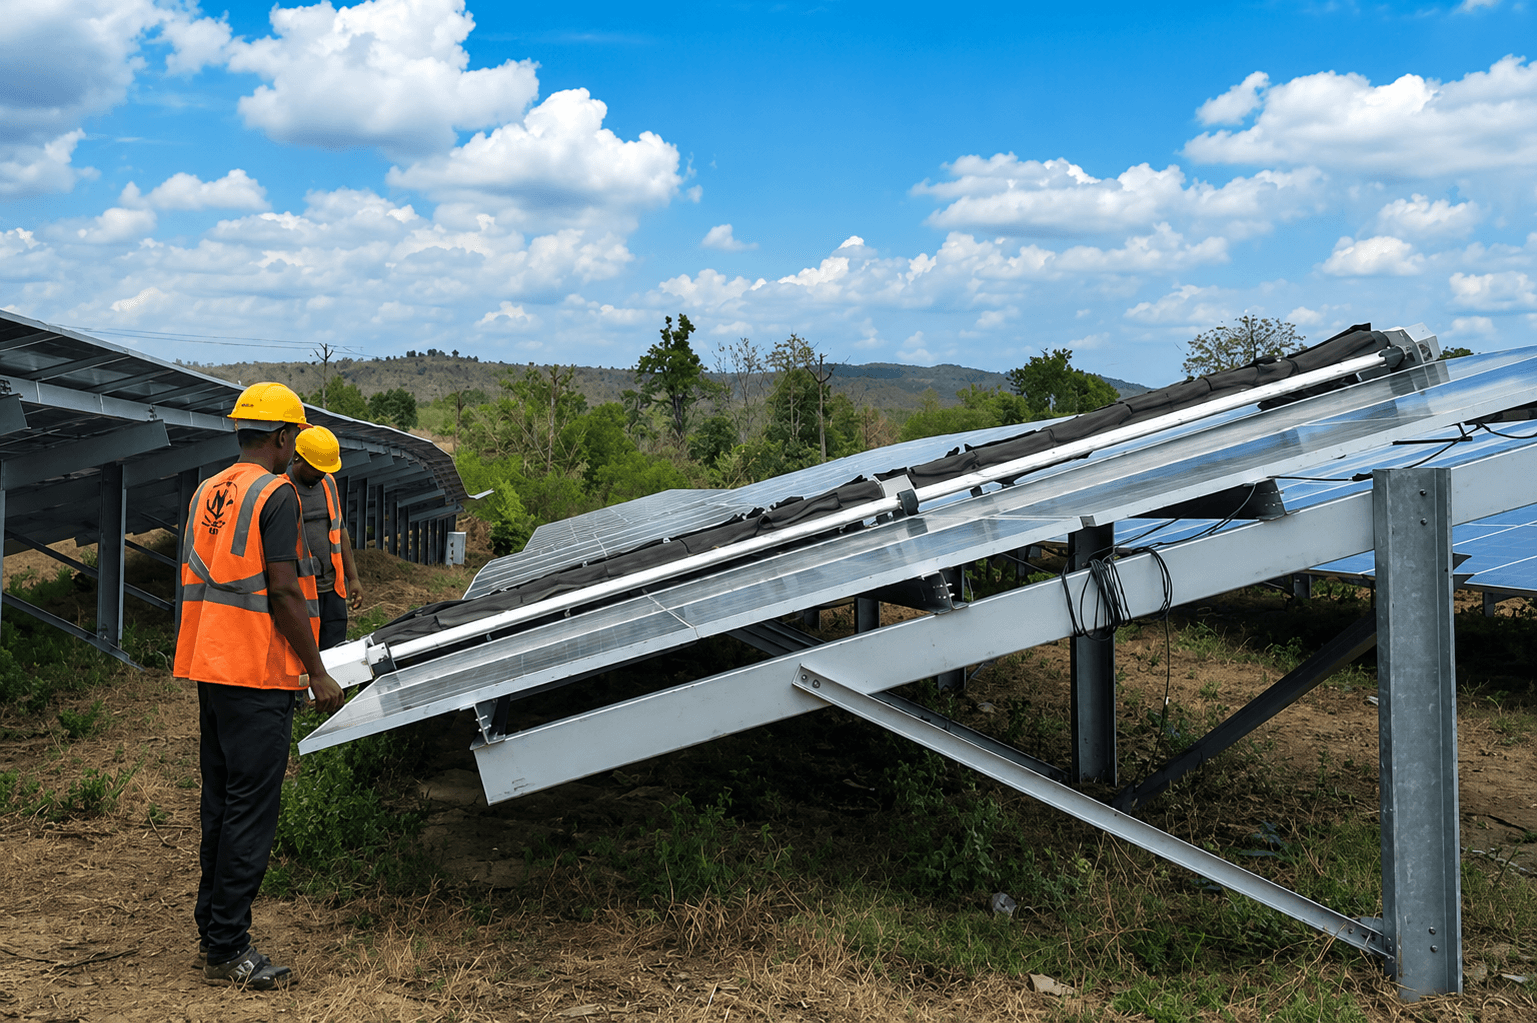
GLYDEやHELYXのようなロボットはテンションのかかったPVモジュール上で動作するため、取り扱いプロトコルが必須です。ロボットの移動や回収は、アレイが安定している時のみ行ってください。これは特に強風時のトラッカーベースの発電所で重要です。これらのルールは作業員とモジュールを守ります。10MWの発電所では、四半期ごとに安全監査を実施し、上級エンジニアがすべてのロックアウト/タグアウトのトレーニング時間を検証するようにしてください。
手作業による洗浄からロボット監視への移行管理
手作業のクルーからロボットへの移行は管理上の転換です。単に人員を削減するのではなく、再配置してください。O&Mチームの業務を、手作業による洗浄からフリートの監視へとシフトさせましょう。トレーニングでは、これが単なる人員削減ではなく、運用の拡大であることを強調する必要があります。
以前は手作業で5MWを管理していたクルーは、デジタルダッシュボードを管理する1人の熟練した監督者に置き換えることができます。リーダーは、日常的なメンテナンスと、バッテリーの健康状態や異常な汚れパターンといった発電所全体のシステム的な問題との違いを見分ける方法を学ぶ必要があります。
厳格なカレンダーに頼るのではなく、NECTYRからのデータを使用して洗浄を促進してください。気象データを使用して洗浄頻度を設定することで、節水につながりモジュールコーティングを保護できます。例えば、モンスーンの季節には、湿気による電気的故障を防ぐために洗浄を一時停止するようチームに設定方法を指導してください。これは「高度なフリート監視」トレーニングの重要な部分です。
O&Mリーダー向けのパフォーマンスモニタリングとデータリテラシー
データリテラシーは、あらゆるユーティリティスケールのロボットプログラムの背骨です。スタッフを単なる機械修理工からフリートの監督者へと変える必要があります。トレーニングでは、洗浄ログとPR回復指標に焦点を当ててください。O&Mリーダーが洗浄スケジュールと気象データを照らし合わせれば、汚れのパターンを予測し、即座に調整を行うことができます。
詳細は最適な洗浄頻度に関するガイドをご覧ください。標準化されたワークフローこそが、高い性能比(PR)を保証するものです。例えば、チームに「洗浄による利得(CIG)」、つまりロボット走行前後のPRの変化を追跡するように教えてください。CIGが低い場合、影の影響や汚れが取り切れていない場所がないか確認する必要があります。このデータを活用することで、100MW以上のポートフォリオ全体でリソースを管理し、四半期ごとに数千時間の労働時間を節約できます。
資産所有者およびプラントマネージャー向けの要点
- トレーニングを標準化し、フリート監視と診断に集中させること。
- 安全第一のトレーニングを優先すること。高電圧エリアでは厳格なロックアウト手順を使用すること。
- データ主導型のスケジュール作成のためにフリート管理ソフトウェアを使用すること。カレンダーに頼らないこと。
- モデル間の技術的な違いを考慮すること。例えば、GLYDEはマイクロファイバーを使用し、NYUMAはPBTブラシを使用する。
- デジタル記録を使用して5MWから100MWへと拡張すること。パフォーマンス、メンテナンス、コンポーネントのライフサイクルを追跡すること。
出典および参考文献
よくある質問
インドの5MW以上の発電所において、O&M(運用・保守)チーム向けのトレーニングプログラムは極めて重要です。これにより、発電所の稼働率を最大化し、モジュールの健全性を維持することが可能になります。
チームには、ブラシの異物除去やドックの位置合わせといった機械的なメンテナンススキルに加え、電子的な診断能力が求められます。また、フリート管理ポータルを使用してセンサーアラートを監視し、保証遵守のための記録を適切に管理する能力も不可欠です。
50MWの発電所に拡大する場合、トレーニングの内容を基本的な操作タスクから、より高度なフリート監督管理へと移行させる必要があります。大規模な設備全体において、稼働率の管理、センサーの校正、および一貫したパフォーマンスモニタリングを行うための専任のロボット技術責任者(Lead Robotic Technician)を配置することが不可欠です。
外部の正式な認定制度は地域によって異なりますが、スタッフが手作業から自律システムの管理へと移行するためには、組織内での徹底したトレーニングが不可欠です。効果的なトレーニングを行うことで、ロボットを運用の一部としてシームレスに機能させることができ、手作業による労働負荷を最大70パーセント削減することが可能です。