クイックアンサー
5MW以上の規模におけるソーラーパネル清掃ロボットのベンダー選定には、運用上の制約と特定のサイト要件のバランスを考慮する必要があります。プラント管理者は、実証済みの稼働信頼性を備え、既存のモジュールやトラッカーインフラと互換性のあるベンダーを優先すべきです。
- インドの乾燥地域における典型的な年間汚れ損失:15%~30%。
- ロボット式乾式清掃技術による節水効果:手動の湿式清掃と比較して最大90%削減。
- 高粉塵環境下での日次パフォーマンス比(PR)への影響:1日あたり0.3%~0.5%の損失。
- 運用の閾値:自動化されたロボットソリューションは、5MWを超える容量のサイトにおいて顕著なROIを提供します。
パートナー選びは単なるハードウェアの購入ではなく、長期的なO&M(運用・保守)へのコミットメントです。導入を成功させるには、サイト固有の汚れの性質を明確に理解し、ベンダーがサポート、スペアパーツ、リモート診断を提供する能力を持っていることが不可欠です。これについては、パフォーマンス比損失の管理に関するガイドで詳しく解説しています。ラジャスタン州やグジャラート州のような水ストレスの高い地域で稼働するプラントにとって、最大の目的は、PRの低下を許容範囲内に維持するための定期的な清掃頻度を保ちつつ、水の消費量を最小限に抑えることです。インドにおける太陽光パネルのO&M戦略でも言及されているように、カレンダーベースの清掃から自律的なデータ駆動型のサイクルへ移行することが、ユーティリティスケールの効率化において最も効果的な手段です。調達チームは、ベンダー評価を単なる初期資本コストの比較ではなく、システムの稼働時間保証に重点を置いた技術監査と見なすべきです。選定した技術が長期的な資産管理ソフトウェアと整合していることを確認し、ポートフォリオ全体で清掃スケジュールやパフォーマンスアラートのシームレスな統合を実現してください。
ソーラーパネル清掃ロボットのベンダー評価における主要な基準
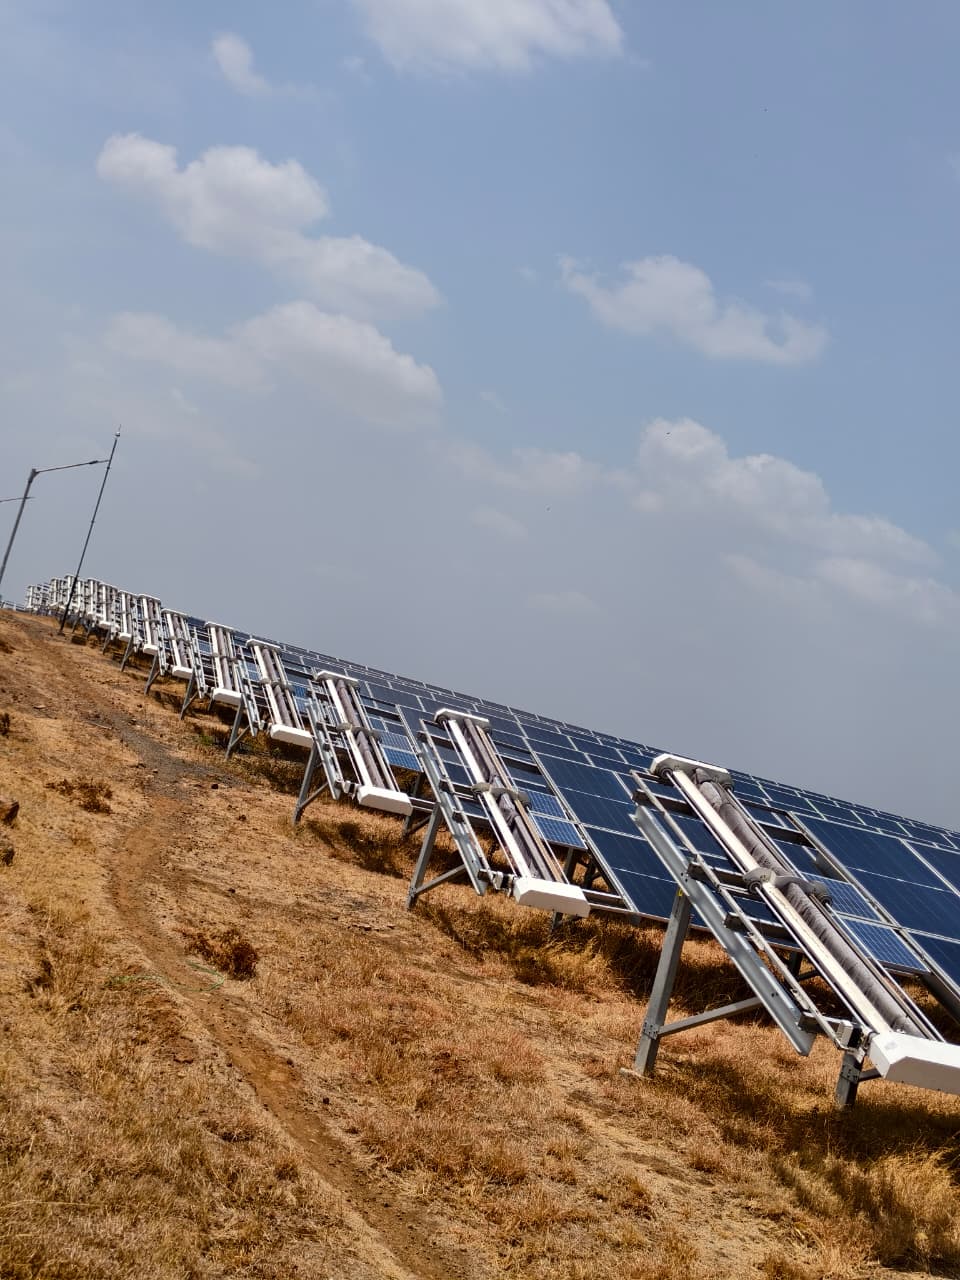
ユーティリティスケールでソーラーパネル清掃ロボットのベンダーを選定するには、標準的な調達から技術パートナーシップへの転換が必要です。5MW以上のサイトは24時間365日稼働しているため、選定するベンダーは、その技術が特定のモジュールタイプや既存の架台インフラとシームレスに統合できることを証明しなければなりません。以下の4つの重要な柱に基づいてベンダーを評価してください。
- 稼働率とSLA: 単に保証を求めるだけでなく、フリート全体の明確な稼働率保証を要求してください。ベンダーの平均修理時間(MTTR)の指標や、ラジャスタン州やカルナータカ州などの遠隔地へのフィールドエンジニア派遣プロセスを確認してください。
- インフラの互換性: ロボットのハードウェアがサイトのモジュール仕様、および該当する場合はトラッカーブランドと互換性があることを検証してください。ロボットの重量がモジュールの架台構造の機械的負荷制限を超えないようにしてください。
- フリートインテリジェンスの統合: ロボットが単独で動作する場合、SCADAやNECTYRのような専用プラットフォームにレポートしなければ、それは負債となります。ベンダーがリアルタイムの診断ログ、リモートスケジュール管理、および資産管理ダッシュボードに直結する自動エラー通知を提供していることを確認してください。
- スペアパーツとローカルサポート: 消耗品の調達を完全に海外からの配送に頼っているベンダーは避けてください。実行可能なベンダーであれば、インド国内に倉庫ネットワークを維持し、問題報告から48時間以内にスペアパーツやメンテナンスツールがサイトに届く体制を整えているはずです。
ハードウェアだけでなく、ビジネスモデルの整合性も評価してください。大規模なロボットフリートを管理するための技術的リソースがサイトチームに不足している場合は、包括的なO&Mサービスモデルを提供するベンダーを優先してください。パフォーマンス比損失に関する以前の分析で議論したように、管理されていないロボットフリートによって引き起こされるダウンタイムコストは、安価でサポートのないユニットの初期節約分を上回ることがよくあります。初期のサイトパイロット運用をオプションではなく要件として扱ってください。5MWの試行は、現地の汚れの化学的性質の下でロボット性能を検証するために必要な実データを提供し、これが乾式清掃法の有効性を決定付けます。このパイロットフェーズを利用して、ベンダーの主張と実際の清掃サイクル時間やバッテリー寿命を監査し、ポートフォリオ全体に拡大する前に、約束通りに機能することを確認してください。複雑なサイトについては、太陽光パネルのO&M戦略のようなプラットフォームを検討し、フリート監視がいかに一貫した高利回りの運営のバックボーンとなるかを確認してください。
清掃方法の比較:手動 vs. 半自動 vs. ロボット
ユーティリティスケールの資産にとって、清掃方法の選択は長期的な運用の健全性と総所有コストの両方を左右します。以下の表は、インドの5MW以上のサイトにおける運用シナリオに基づく比較です。
| 方法 | 水の使用量 | 労働集約度 | PRへの影響(典型) | 最適な用途 |
|---|---|---|---|---|
| 手動(湿式) | 高(モジュールあたり約1-2L) | 非常に高い | 中/高(変動あり) | 小規模・分散型のC&Iサイト |
| 半自動(HELYX型) | 低(水不使用) | 中程度 | 一貫性あり | 分散型ユーティリティブロック |
| ロボット(自動) | ゼロ(水不使用) | 低い | 高(最適化済み) | ユーティリティスケール、トラッカー、固定架台 |
手動の湿式清掃は依然として多くのレガシーサイトの基準ですが、重大なリスクを伴います。ラジャスタンのような乾燥地域での水の使用は、現地の水資源ロジスティクスへの依存を生み出し、パネル表面にミネラル堆積物を引き起こし、結果として時間とともに光透過率を低下させる可能性があります。さらに重要なことに、手動チームは安全上のリスクと高い離職率に直面しており、それが清掃品質の不均一性を招き、プラントのパフォーマンス比(PR)を低下させます。
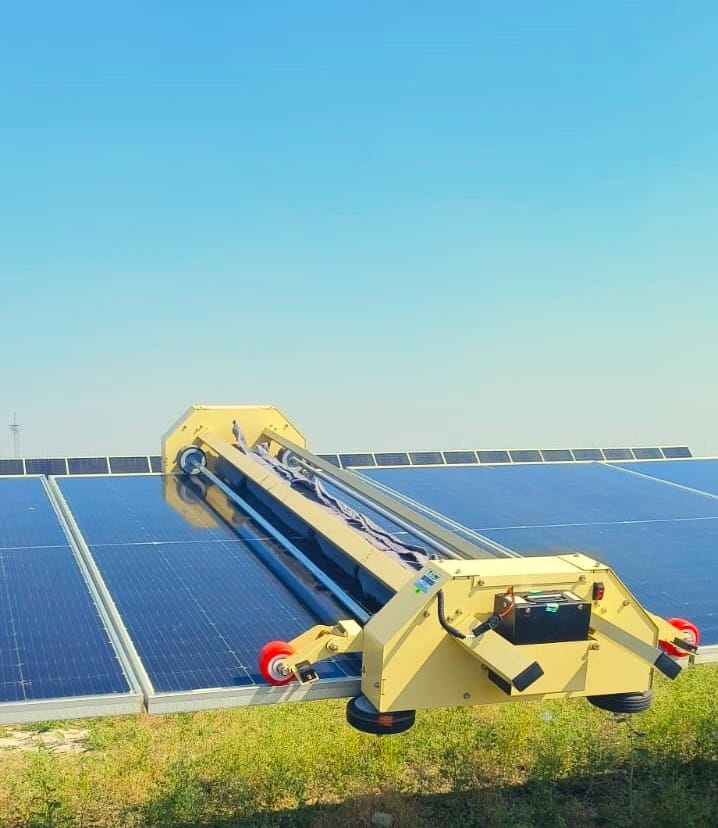
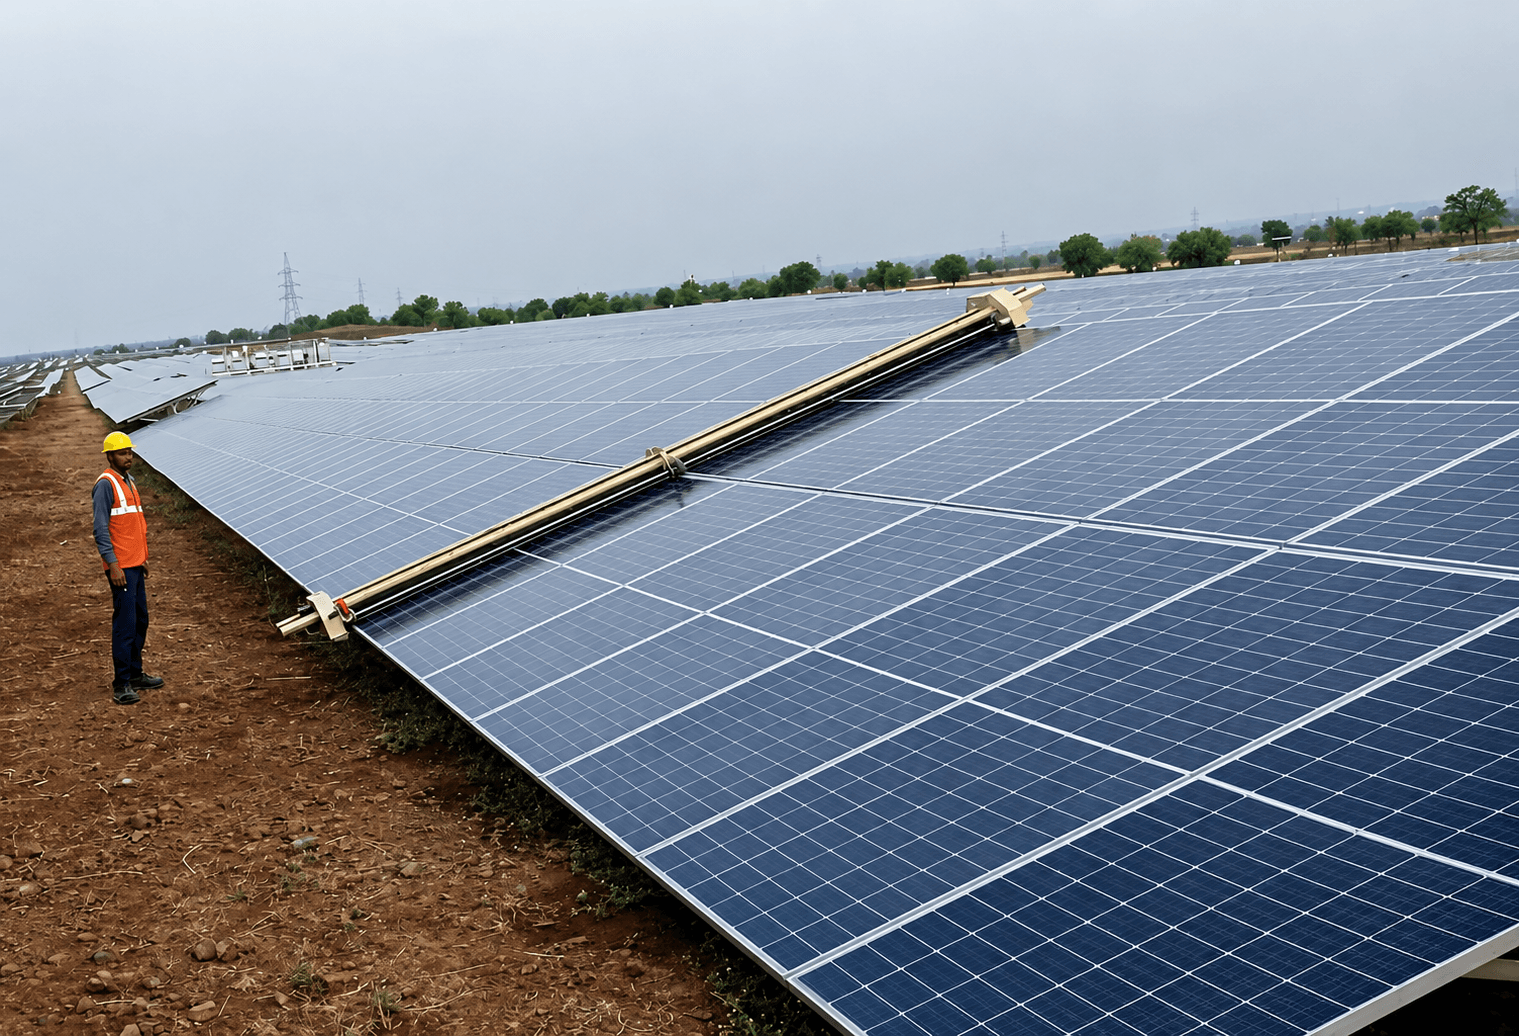
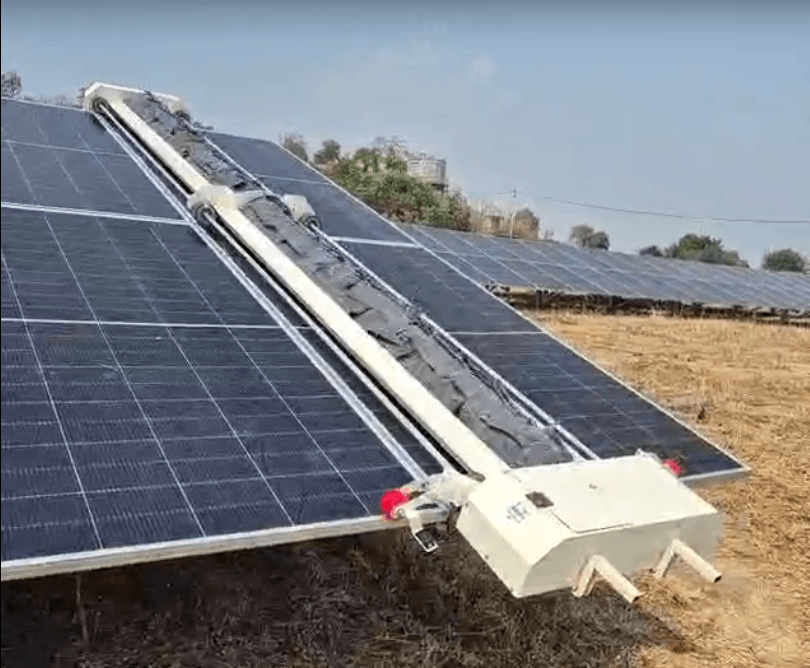
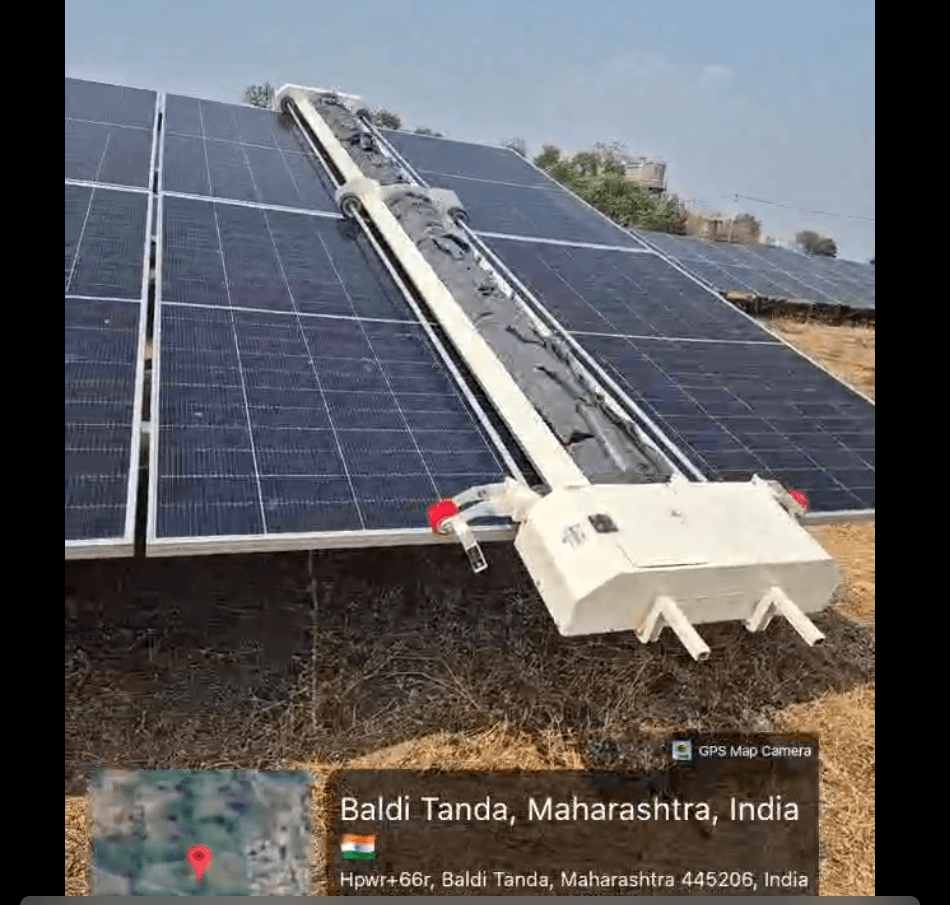
HELYXピックアンドプレースロボットのような半自動システムは、分散型ユーティリティ資産のためのギャップを埋める存在です。これらは、より少人数のO&Mチームで複数の列を管理することを可能にし、すべての列の端に固定インフラを設置することなく、機械による清掃の一貫性を提供します。しかし、広大な連続フィールドの場合は、GLYDEのような完全自律型ロボットシステムが、人的要因を完全に取り除くことで優れたモデルとなります。
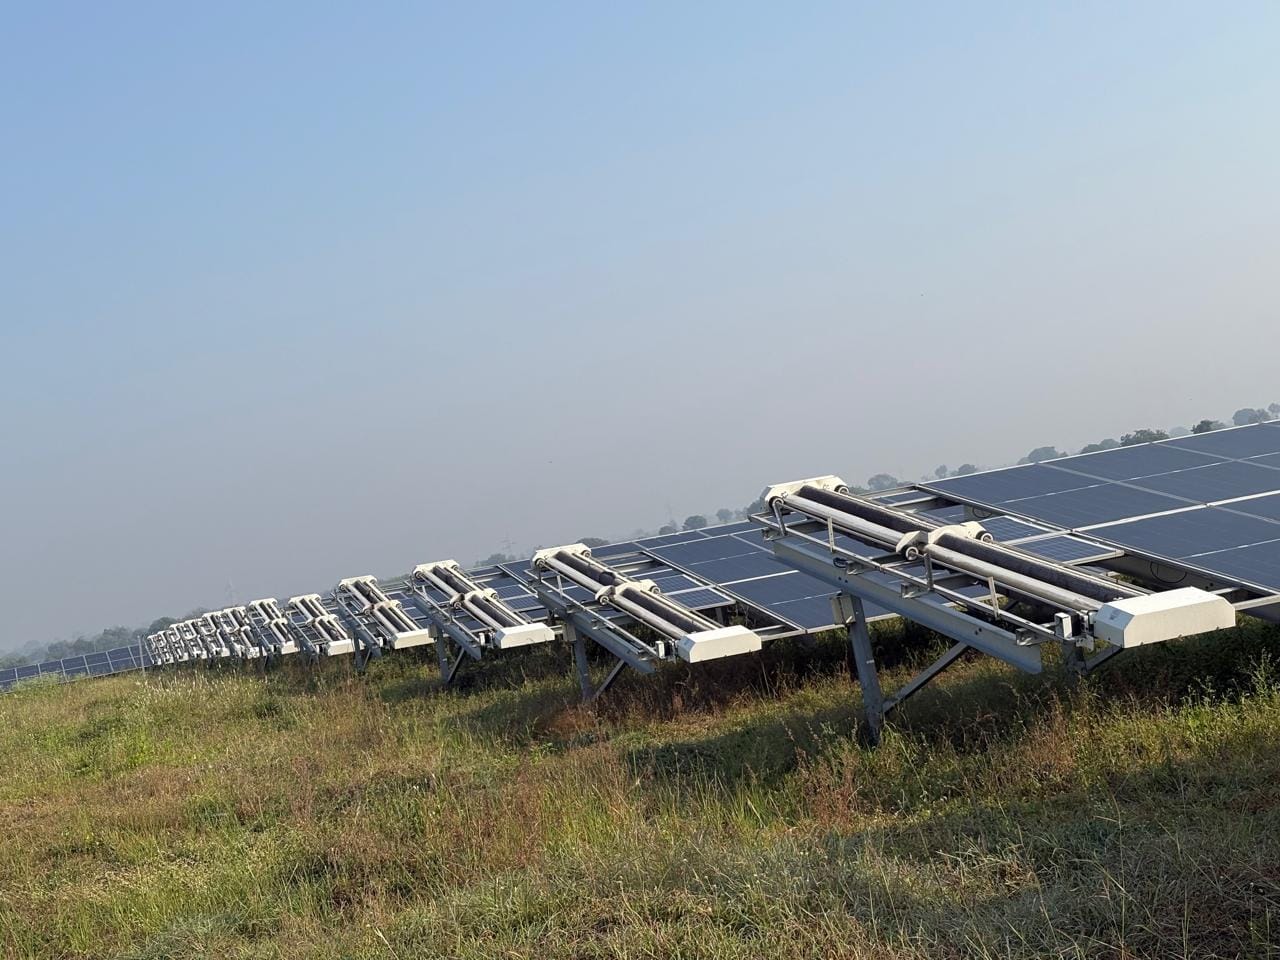
自律型ロボット、特にデュアルパスのマイクロファイバーやPBTブラシ技術を利用するものは、最高の清掃頻度を提供します。短く高頻度なサイクルを実行することで、これらのシステムはPR低下曲線をフラットに保ち、清掃間隔が15日や30日を超える場合に発生する大幅な生産減を防ぎます。これらの方法を評価する際は、サイトのレイアウトを確認してください。1軸トラッカーを採用している場合、NYUMA-XやGLYDE-Xのようなロボットの機械的な互換性が、調達チェックリストの決定的な要因となります。自律的な水不要のソリューションへ移行したプラントは、パフォーマンス比損失に関する以前の分析で強調したように、年間エネルギー収量の測定可能な向上を実感しています。
清掃技術はインドのPRと汚れによる損失にどのような影響を与えるか?
タール砂漠やカルナータカ州、グジャラート州の乾燥地帯など、インド全土の粉塵の多い地域では、汚れが予測不可能なパフォーマンス比(PR)変動の最大の要因となっています。自律的な清掃スケジュールがない場合、ユーティリティスケールのプラントは通常、1日あたり0.3%から0.5%の発電損失を経験します。標準的な30日間の清掃サイクルでは、次の手動介入が行われるまでに、この累積損失によりプラントの出力が最大15%低下する可能性があります。対照的に、自動ロボットシステムを導入すると、モジュールの透明度を維持するために頻繁で低負荷の清掃サイクルが実行されるため、PR低下曲線が安定します。
技術の選択は、PR回復の程度に直接影響します。GLYDEシステムのようなデュアルパス気流とマイクロファイバーを使用する技術は、現代のPVモジュールの反射防止コーティングを保護する深い微粒子除去を実現します。これはTOPConやHJTのような高効率セルにとって不可欠です。不適切な手動清掃や研磨性の高いPBTブラシは、時間とともに微細な傷を引き起こす可能性があるためです。ミネラル分が豊富な水による水垢や石灰化のリスクをもたらす手動の湿式清掃とは対照的に、水不要のロボットは分光透過率を一貫して維持し、ガラス表面の長期的な劣化を防ぎます。
資産管理者にとって、有効性の主な指標は「PRデルタ」、つまり理論上の発電量と実際の発電量のギャップです。当社が提供するパフォーマンスレシオ(PR)損失の管理のようなデータ駆動型のアプローチを統合することで、定期的な大規模清掃を、一貫性のある軽微なメンテナンスへと効果的に置き換えることができます。これにより、手作業による運用・保守(O&M)でよく見られる、発電量低下の「鋸歯状」パターンを防ぐことができます。汚染緩和戦略に関する当社の研究で実証されているように、ロボットシステムへ移行した現場では、激しい砂嵐や湿度の高い月であっても、エネルギー生産プロファイルが平準化されます。ロボットによる清掃頻度はNECTYRのテレメトリに基づいて動的に調整できるため、毎月や四半期のメンテナンス期間を待つことなく、地域の環境条件にリアルタイムで対応することが可能です。
水消費量と環境コンプライアンスの評価
ラジャスタン州やグジャラート州のような水不足が懸念される地域でのユーティリティスケールのプロジェクトにおいて、O&Mの環境への影響は重要な調達基準となりつつあります。従来の湿式洗浄方法では、パネル1枚あたり毎回0.5~1.5リットルの水が消費されることが多く、50 MWのプラントでは年間で数百万リットルに達することもあります。ロボット乾式洗浄システムへ移行すれば、水の使用量を最大90%削減できます。これは、運用上の水調達コストを下げるだけでなく、Tayproがサポートする拠点で年間7億リットル以上の節水を達成しているように、環境・社会・ガバナンス(ESG)レポートの評価も向上させます。
環境コンプライアンスは、単なる節水にとどまりません。モジュールの完全性や化学物質の流出管理も含まれます。手作業による湿式洗浄は、敷地周囲の土壌に浸透して地域の環境排出規制に抵触する恐れのある洗剤に大きく依存しています。GLYDEやNYUMAシリーズのようなロボットシステムは純粋に機械的であり、乾燥ブラシや気流技術を使用するため、石鹸や界面活性剤を一切必要としません。このアプローチにより、地域の土壌化学を保護し、手作業による湿式洗浄で未ろ過の硬水を使用する際に一般的な副作用となる、ガラス表面へのミネラル石灰化という長期的なリスクを回避できます。
ベンダーのコンプライアンス認証を評価する際は、その装置が反射防止コーティング(ARC)に与える影響に関する文書を要求する必要があります。TOPConやHJTのような高効率モジュールに研磨剤入りの洗浄媒体を使用すると、ブラシ技術が承認されていない場合、メーカー保証が無効になる可能性があります。ロボットベンダーは、その洗浄プロセスがマイクロスクラッチを引き起こしたり、フレームシールを損傷させたりしないことを示す試験報告書を提出しなければなりません。さらに、自動洗浄は列間の歩行を減らすため、トラッカーやモジュール取り付け金具への構造的な損傷リスクを大幅に低減します。O&M戦略をこれらの低負荷技術に合わせることで、プラントが現在の環境基準と長期的な資産信頼性基準の両方を満たすことを確実にできます。この戦略については、汚染緩和戦略の分析で詳しく述べています。資産管理者は、単なる即時の除塵効率に焦点を当てるのではなく、モジュールの耐用年数である25年間を通して、洗浄サイクルがどのようにパネル表面の健全性を維持するかについて、実証データを提供するベンダーを優先すべきです。
ロボット洗浄の総所有コスト(TCO)とは
太陽光パネル洗浄ロボットのTCOを評価するには、初期のハードウェア調達から、5年または10年の運用期間へと視点をシフトさせる必要があります。自動化されたフリートへの先行投資は、従来の水ベースの清掃契約よりも高く見えることが多いですが、長期的なO&Mコストの削減により、ユーティリティスケールでは移行が正当化されるのが一般的です。業界標準のTCO計算では、ハードウェアの減価償却、バッテリー充電用の電力、計画メンテナンス(ブラシ交換など)、およびNECTYRフリートポータルを監視するための労務費という4つの主要な柱を考慮に入れます。
この計算の重要な要素は、発電損失の回避です。毎日の劣化が0.5%に達する可能性のある高ダスト地帯では、月に1~2回の手作業による清掃スケジュールでは、重大な「鋸歯状」の収益損失が生じます。ロボット洗浄を導入すると、頻度が増えることでモジュール表面が最適なパフォーマンス帯に維持され、プラントの年間エネルギー生産量(AEP)が直接向上します。50 MWのプラントでは、反応的な手作業サイクルと自律的なロボット頻度の差は、ネット出力の3%~5%の改善につながる可能性があります。
純粋な生産量を超えて、手作業による隠れたコストは単純な予算スプレッドシートでは報告されないことがよくあります。これには、大型給水車の手配、作業員の安全管理、研磨を伴う手作業のブラシが反射防止コーティングに与える長期的な影響などの物流コストが含まれます。GLYDEやNYUMAシリーズのようなロボットシステムは、一貫した反復可能な機械的動作を提供することで、これらの変数を排除します。予測可能なロボットによるOPEXモデルに移行することで、資産管理者はキャッシュフローを安定させ、年間清掃予算の変動を最小限に抑えることができます。調達チームには、初期の機器価格に焦点を当てるのではなく、25年間の清掃均等化コスト(LCOC)アプローチの使用を推奨します。この方法は、ロボット洗浄が単なる機器のアップグレードではなく、ユーティリティスケールの太陽光発電資産全体のパフォーマンスレシオ(PR)と寿命を確保するための不可欠なリスク軽減ツールであることを示しています。
ユーティリティスケールの太陽光発電清掃調達のための技術チェックリスト
5 MW以上の太陽光発電用地のベンダーを選定するには、ハードウェアの機能と運用サポート体制の両方を厳格に評価する必要があります。長期のサービス契約や調達契約を締結する前に、この技術チェックリストを使用して潜在的なパートナーを精査してください。
- 反射防止コーティング(ARC)の安全性: ロボットのブラシやマイクロファイバー要素が、特定のモジュール技術(PERC、TOPCon、HJTなど)にマイクロスクラッチを引き起こさないことを検証した、第三者機関による実証試験報告書を要求すること。
- 通信とフリート統合: ロボットが信頼性の高いRFメッシュやLTEを介して通信し、既存のSCADAや監視プラットフォームにシームレスに統合されることを確認すること。孤立したロボットフリートは手動でのデータ入力を必要とし、運用上の死角を生みます。
- 展開アーキテクチャ: ベンダーが取り付け構造に適したモデルを提供していることを確認すること。例えば、トラッカーにはGLYDE-XやNYUMA-Xシリーズに見られるような360度アーティキュレーションと動的傾斜調整を備えた特殊な設計が必要ですが、固定傾斜の現場では標準的な自律型フリートを活用できます。
- メンテナンスとスペアパーツの供給体制: インド国内に現地の倉庫とサービスチームが存在することを確認すること。基本的なブラシ交換やコントローラーボードの交換のために海外からの輸送に依存しているベンダーは、汚れが激しいピーク月に稼働率のSLAを満たすことができません。
- 水を使わない運用とエネルギー効率: 給水車の手配という物流・経済的負担を排除するために、水を使用せずに稼働するシステムを優先すること。ロボット自体が統合されたソーラーパネルで自己発電し、プラントの送電網への寄生負荷を防ぐことを確認すること。
- エッジおよび障害物検知: ロボットが堅牢な衝突回避センサーを備えていることを確認すること。これにより、不規則な列の末端や取り付け金具上の予期せぬ破片を移動する際の衝撃からパネルを保護します。
- 運用実績: ベンダーが少なくとも12か月間、一貫した清掃性能を維持してきた、累積容量50 MW以上のインドのユーティリティスケール拠点の参照リストを要求すること。
調達チームは、このチェックリストをリスク管理のベースラインとして扱うべきです。ベンダーにこれらの特定の分野での能力を実証させることで、モジュールの劣化加速、高い労務費、パフォーマンスレシオ目標の未達といった一般的な落とし穴を回避できます。これらの技術を特定の現場レイアウトに統合するための詳細なガイダンスについては、自動太陽光パネル洗浄システムの概要と、インドのユーティリティバイヤー向けの詳細なロボット価格ガイドを参照してください。
プラント管理者が次にすべきこと
現在5 MW以上の拠点を管理しているプラント管理者にとって、自動洗浄への移行は長期的な収益を確保するための戦略的な動きです。手作業からロボットによる方法への転換には、注文書以上のものが必要です。それは、現場レイアウト、データの可視化、ベンダーの信頼性に対する統合的なアプローチを必要とします。
- パイロット調査の実施: 最も汚れが激しいブロックで、異なる列の向きに3~5台のテストフリートを展開すること。これにより、実際のパフォーマンスを過去のPRデータと比較して測定し、特定の取り付け金具上でのロボットのナビゲーションの安全性を検証できます。
- TCO監査の実施: 25年間の清掃均等化コスト分析を使用して、機器購入のCAPEX(設備投資)とOPEX(運用経費)ベースのサービスモデルを比較すること。この分析には、節水によるメリット、手作業による洗浄の労務費、および一貫したPRメンテナンスによる潜在的な収益向上を考慮に入れる必要があります。
- デジタル成熟度の評価: NECTYRのような、既存のSCADAシステムと統合可能な実用的なソフトウェアインターフェースをベンダーが提供しているかを確認してください。データ駆動型のスケジューリングは、バッテリー寿命を最適化し、実際の現場の汚れ具合に応じて洗浄強度を調整するための最も効果的な方法です。
- 現地のサービス拠点の確認: 契約を締結する前に、スペアパーツの供給や技術者派遣のためのベンダーの物理的な拠点を確認してください。インド市場においては、ラジャスタン州、グジャラート州、カルナータカ州などの発電所に近い場所は、稼働率のSLA目標を達成するための重要な要素となります。
- コンプライアンスと保証の確認: 標準的な性能保証が無効になる事態を避けるため、マイクロファイバー製かPBTベースかに関わらず、使用する洗浄技術がモジュールメーカーによって承認されていることを確認してください。
これらの手順に従うことで、大規模太陽光発電所の汚れによる運用リスクを軽減し、資産の総発電量を最大化できます。まずは、お客様の現場における投資回収の可能性をより明確にするためにROI価格計算ツールをご活用いただくか、インドのIPPに関連する市場全体の価格動向についてはロボット価格ガイドをご覧ください。
出典および参考文献
Compare waterless robots, automatic and semi-automatic models, and managed OPEX on Taypro's solar panel cleaning system for utility plants.
よくある質問
5MW以上の規模を持つ発電所において太陽光パネル清掃ロボットのベンダーを評価するには、運用上の制約と特定のサイト要件のバランスを考慮する必要があります。プラント管理者は、実証済みの稼働率と、既存のモジュールやトラッカーインフラとの適合性を重視するベンダーを優先すべきです。
稼働頻度は現地の汚れの堆積速度に依存します。粉塵の多い環境では1日あたり0.3%から0.5%の性能低下が生じる可能性があります。乾燥地域においては、カレンダーに基づいた定期清掃からデータ駆動型のサイクルへ移行することが、性能比の低下を抑制する最も効果的な方法です。
高品質なロボットソリューションは、標準モジュールおよび高効率モジュールの双方と適合するように設計されています。ベンダーを選定する際は、稼働時の機械的ストレスを回避するため、その機器が貴社の特定のモジュールタイプおよび架台構造に対して認定を受けていることを確認してください。
5MWを超えるサイトでは、自動化されたロボットソリューションが水の消費量を最大90%削減し、年間15%から30%の汚れによる損失を軽減することで大きな投資回収率(ROI)を実現します。これらのシステムは、ラジャスタン州やグジャラート州のような水不足地域において特に高い費用対効果を発揮します。