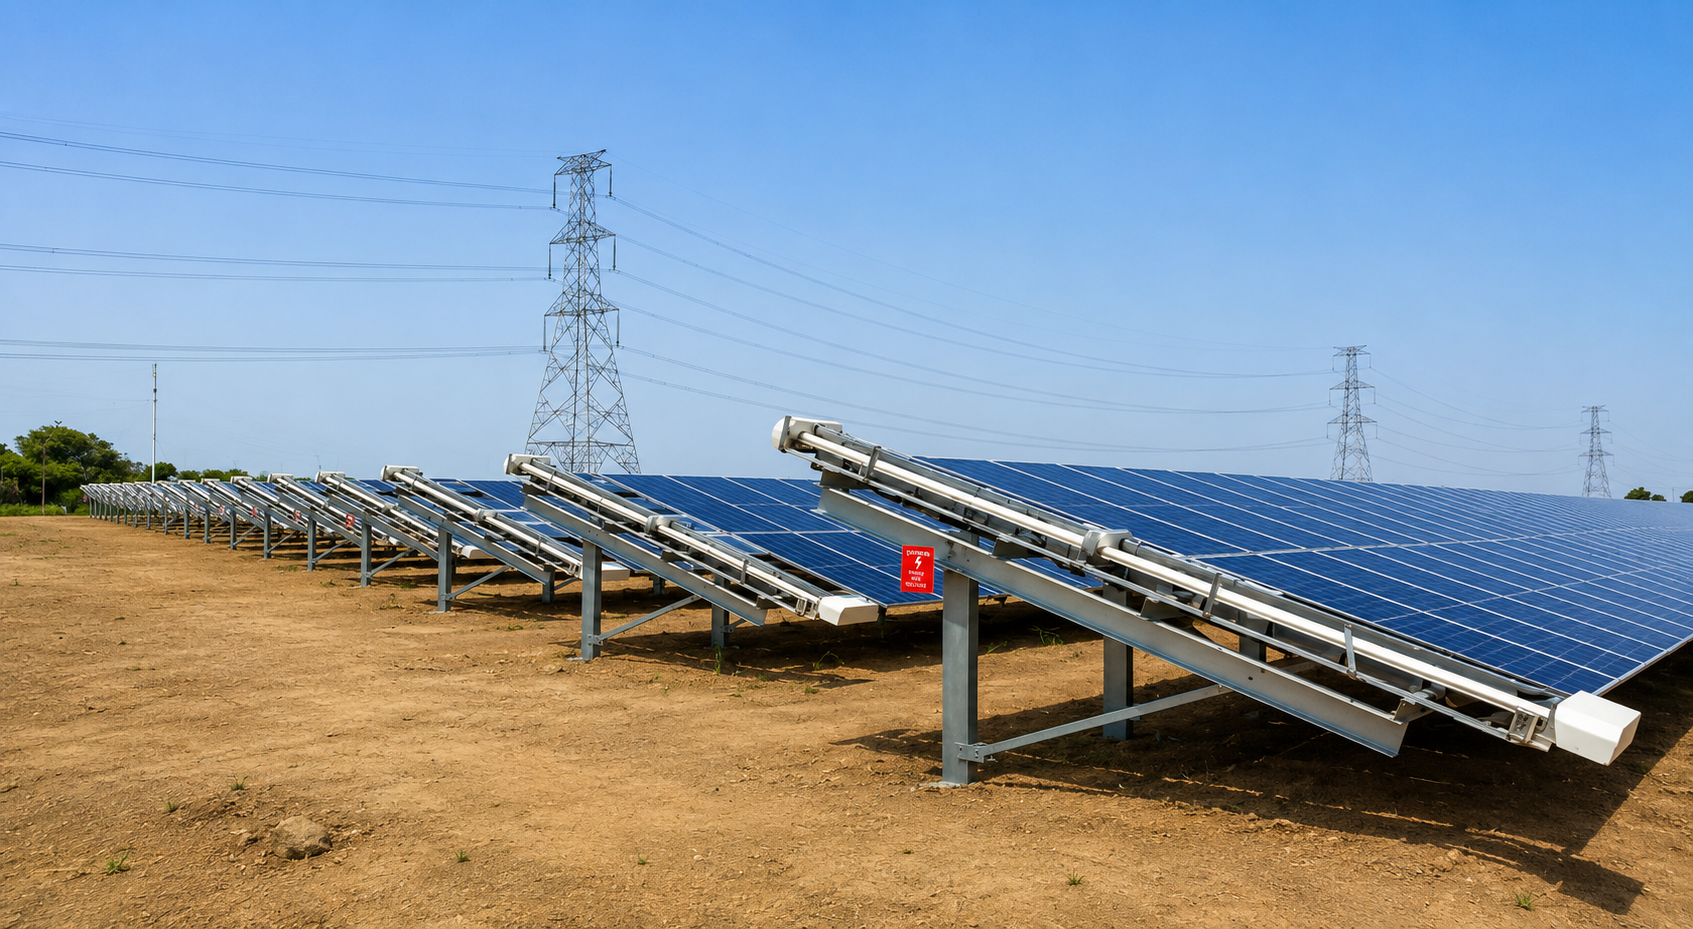
প্ল্যান্ট ম্যানেজারদের জন্য সারাংশ
৫ মেগাওয়াট বা তার বেশি ক্ষমতার সাইটের জন্য জলহীন সোলার প্যানেল ক্লিনিং রোবটে রূপান্তর শুধুমাত্র হার্ডওয়্যার কেনার বিষয় নয়; এটি কায়িক শ্রম থেকে ডেটা-চালিত কার্যক্রমে সরে আসার একটি প্রক্রিয়া। এটি সফল করতে, আপনাকে আপনার সাইটের অবকাঠামো এবং সঠিক সয়েলিং ডেটার দিকে মনোযোগ দিতে হবে, যাতে শক্তি পুনরুদ্ধার করা যায় এবং জলের অপচয় কমানো সম্ভব হয়। এই নির্দেশিকাটি ব্যাখ্যা করে যে কীভাবে আপনার সম্পদের ঝুঁকি না নিয়ে এই সিস্টেমগুলি স্থাপন করবেন।
- ভারতের শুষ্ক অঞ্চলে সাধারণ কার্যক্ষমতা হ্রাস: ১৫% থেকে ৩০%।
- সর্বোত্তম ক্লিনিং ট্রিগার: দৈনিক ০.৫% থেকে ১.০% সয়েলিং হার বা পিআর (PR) হ্রাস।
- বাস্তবায়নের প্রয়োজনীয়তা: রোবট চলাচলের জন্য মডিউল রেল এবং ফ্রেমের ছাড়পত্র অডিট করা।
- ইন্টিগ্রেশনের ফলাফল: ৫ মেগাওয়াট+ সাইটের জন্য জলের ব্যবহার হ্রাস এবং স্থিতিশীল পিআর (PR)।
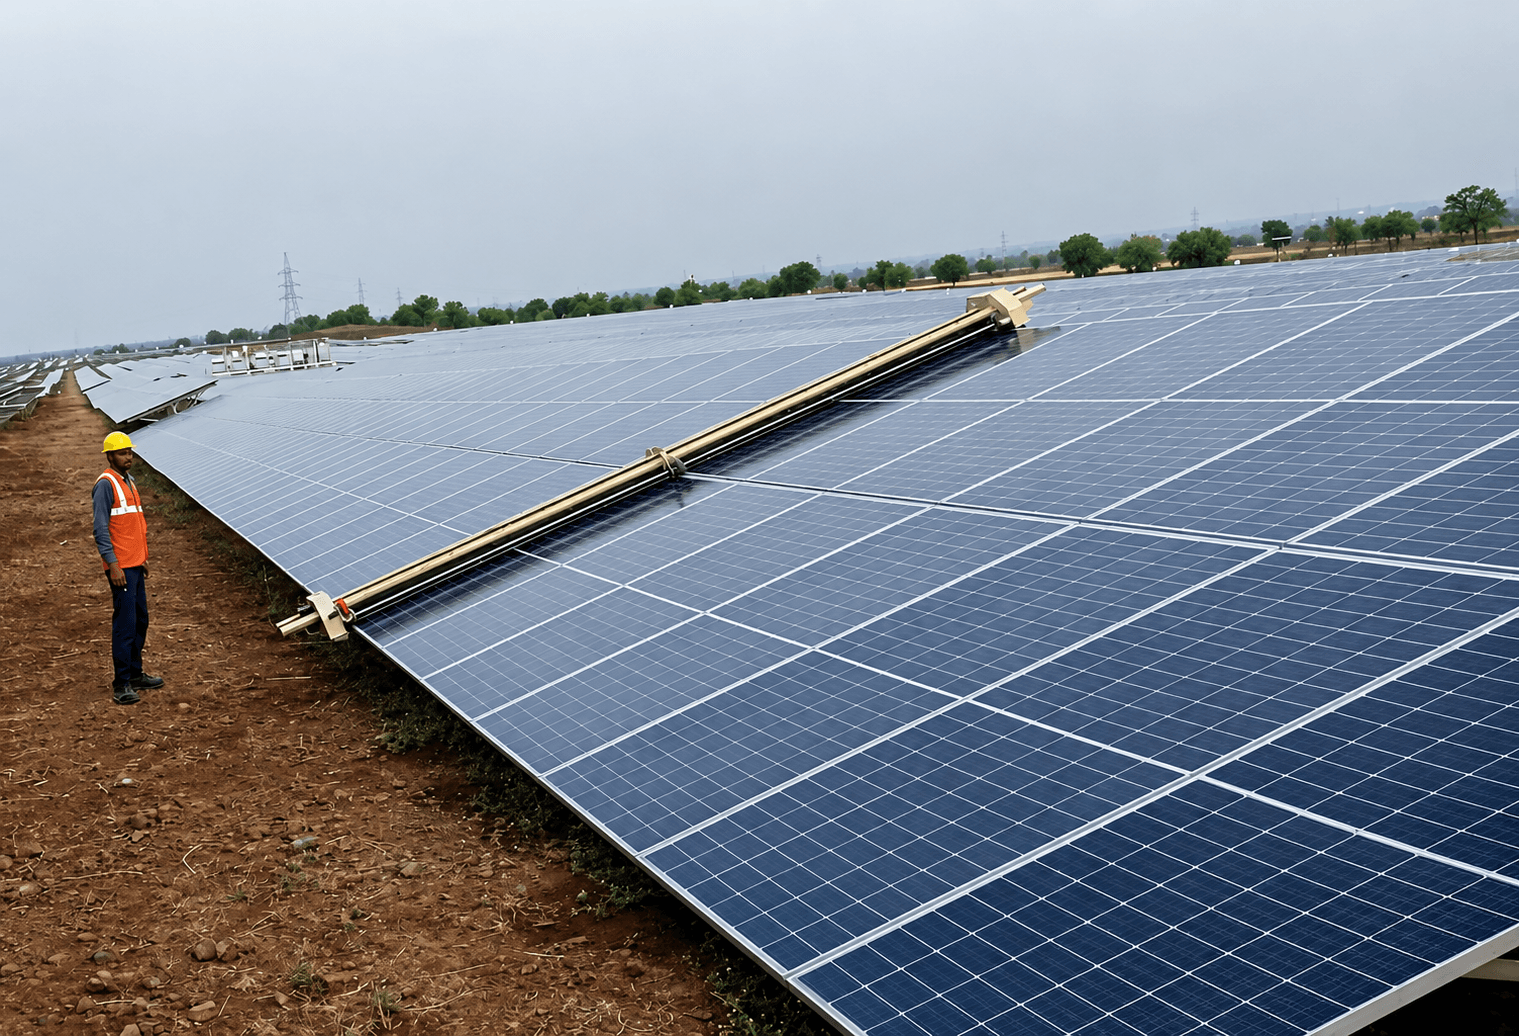
বৃহৎ আকারের সাইট পরিচালনা করার সময় ইন্টিগ্রেশনের সমস্যা দেখা দেয়। আপনাকে আপনার নির্দিষ্ট মাউন্টিং কাঠামো এবং সারির দৈর্ঘ্যের সাথে রোবটের গতিশীলতার সামঞ্জস্য বজায় রাখতে হবে। আমরা Sunlight Panels: O&M Strategies and Soiling Mitigation in India-এ যেমনটি দেখেছি, রাজস্থান এবং গুজরাটের মতো ধুলোবালিযুক্ত এলাকায় স্বায়ত্তশাসিত সিস্টেম একটি প্রয়োজনীয়তা। হার্ডওয়্যার আপনার স্থানীয় মাটির সাথে কীভাবে কাজ করে তা দেখার জন্য পাইলট পরীক্ষা চালান। প্রেডিক্টিভ সয়েলিং মডেল সম্পর্কে আমাদের পর্যালোচনা দেখায় যে কীভাবে এয়ার কোয়ালিটি ইনডেক্স (AQI) ডেটা আপনাকে ক্লিনিং শিডিউল উন্নত করতে সহায়তা করতে পারে। অটোমেশন শ্রমের ঝুঁকি কমায় এবং ধুলোর মৌসুমে কর্মক্ষমতা স্থিতিশীল রাখে।
প্রাক-ইন্টিগ্রেশন মূল্যায়ন: অবকাঠামো এবং মডিউল সামঞ্জস্যতা
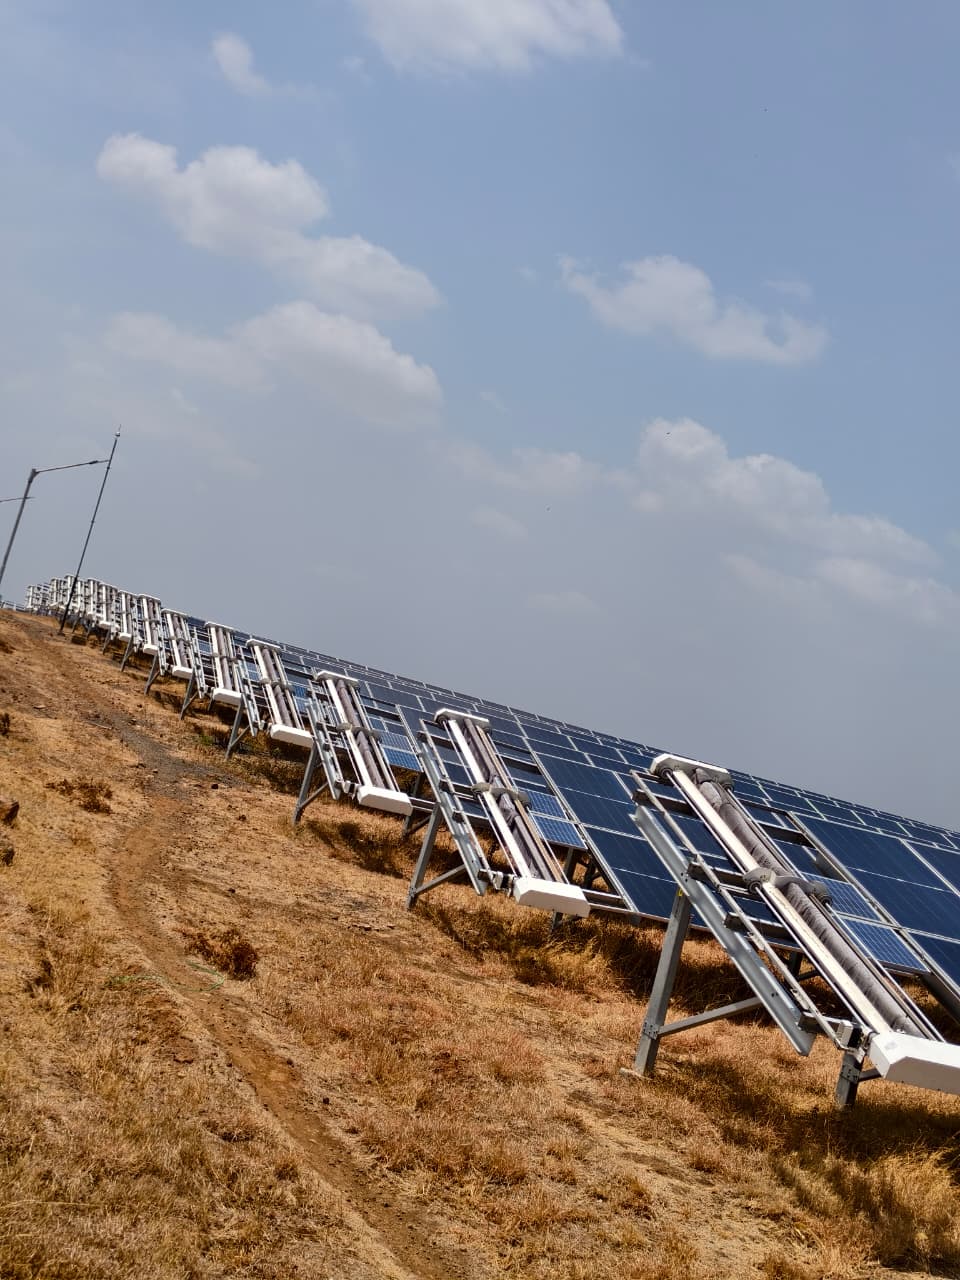
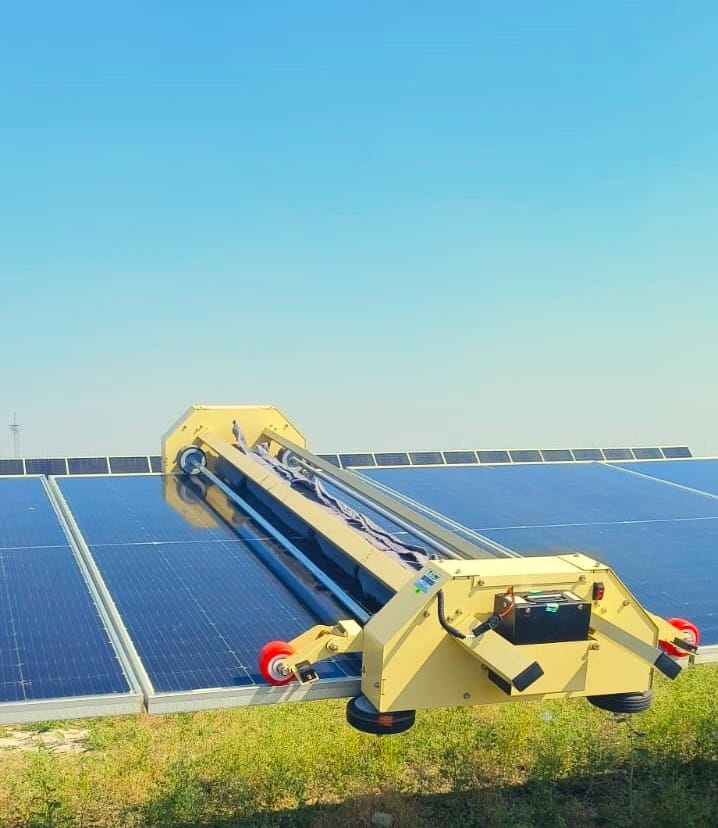
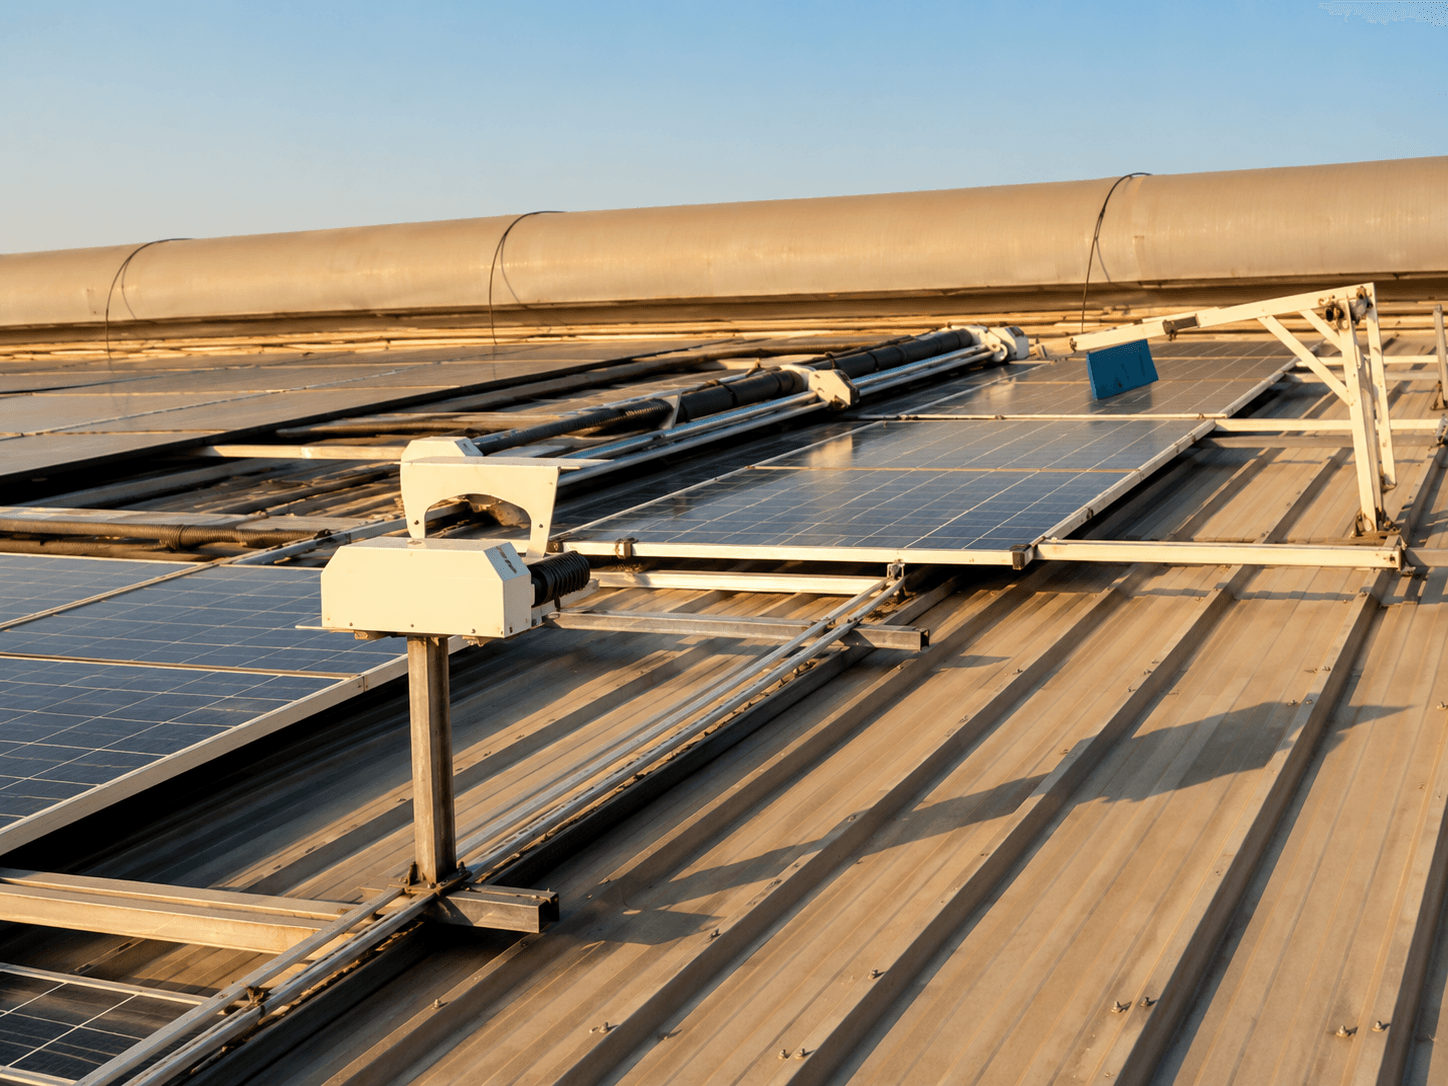
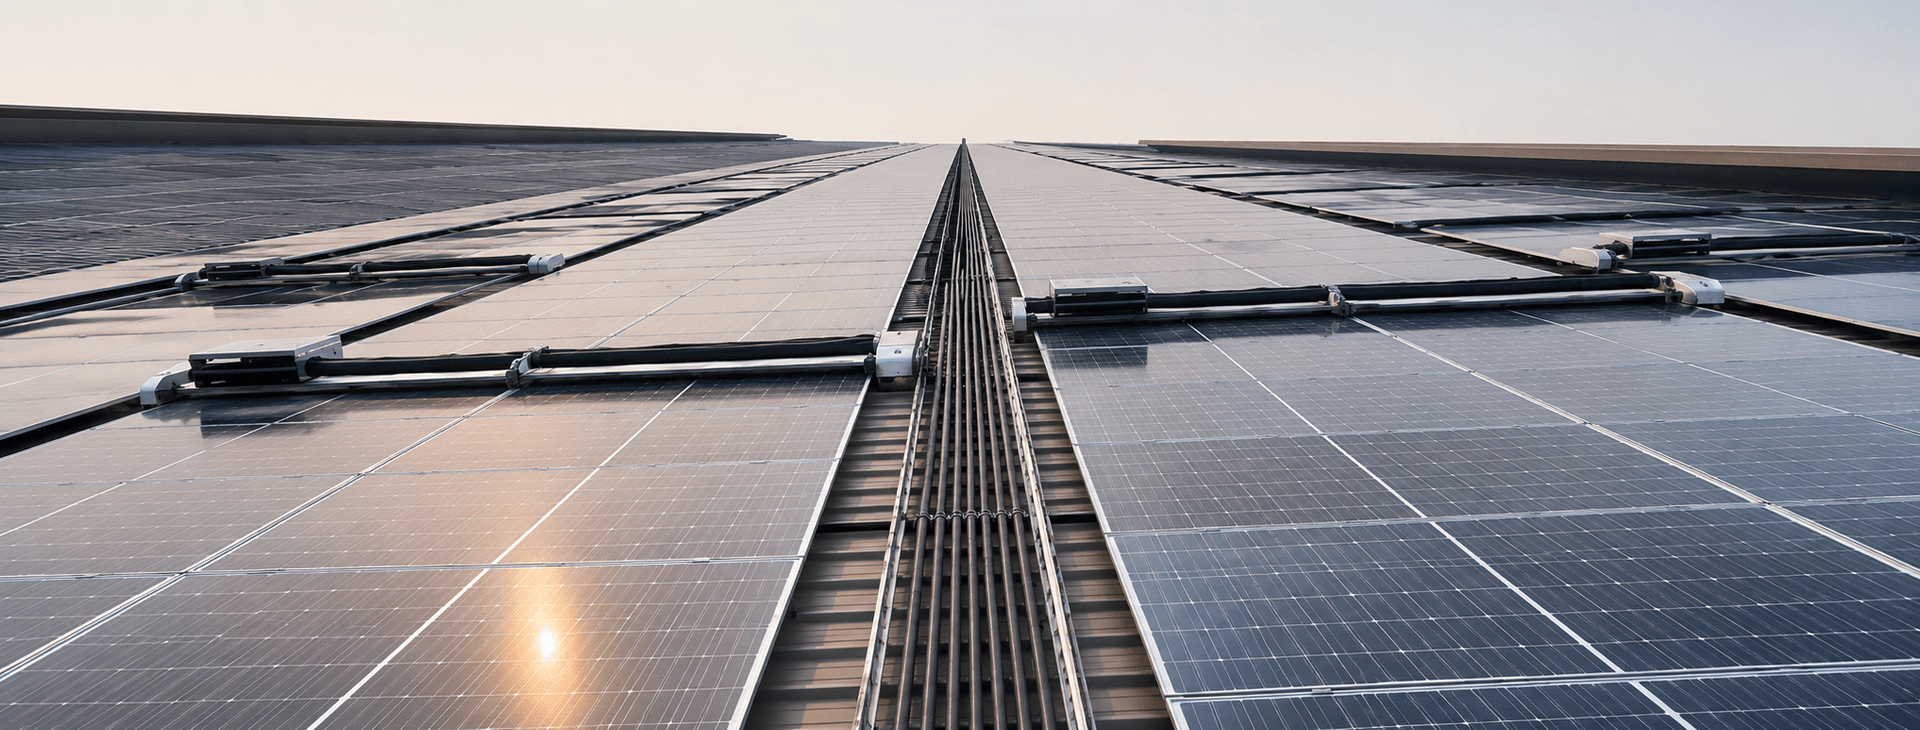
কাজ শুরু করার আগে সম্পূর্ণ সাইট অডিট করতে ভুলবেন না। আপনার অ্যারে জ্যামিতি, সারির দৈর্ঘ্য, ব্যবধান এবং মাটির স্তর সম্পর্কে আপনার বিস্তারিত জ্ঞান থাকা প্রয়োজন। ৫ মেগাওয়াট বা তার বেশি ইউটিলিটি সাইটগুলিতে, GLYDE বা NYUMA-এর মতো রোবটগুলোর আটকে না গিয়ে সারিগুলোর মধ্যে চলাচলের জন্য নির্দিষ্ট ছাড়পত্রের প্রয়োজন হয়। যদি আপনি সিঙ্গেল-অ্যাক্সিস ট্র্যাকার ব্যবহার করেন, তবে সেটির টিল্ট রেঞ্জ পরীক্ষা করুন। আপনি যদি সম্পূর্ণ স্বয়ংক্রিয় চলাচলের লক্ষ্য রাখেন তবে আপনার সারির শেষ প্রান্তের ক্যাপগুলো CRADYL-এর মতো ডকিং স্টেশন সমর্থন করে কিনা তাও দেখুন।
যান্ত্রিক ব্যর্থতা এড়াতে এই প্রযুক্তিগত স্পেসিফিকেশনগুলোর দিকে নজর রাখুন:
- সারির ছাড়পত্র: রোবটের প্রস্থ এবং তাপীয় প্রসারণ বিবেচনা করে সারিগুলোর মধ্যে ব্যবধান নিশ্চিত করুন, বিশেষ করে রাজস্থানের মতো জায়গায়।
- মডিউল ফ্রেমের নকশা: নিশ্চিত করুন যে ফ্রেম প্রোফাইলগুলো রোবটের লকিং মেকানিজমের সাথে কাজ করে, যাতে কোনো ক্ষতি না হয়।
- টিল্ট অ্যাঙ্গেল সীমা: নিশ্চিত করুন যে আপনার সাইটের টিল্ট অ্যাঙ্গেল রোবটের ধারণক্ষমতার বাইরে নয়।
- বাধা ম্যাপিং: কোনো কেবল, ইনভার্টার বক্স বা ধ্বংসাবশেষ রোবটের পথে বাধা সৃষ্টি করতে পারে কিনা তা দেখতে পুরো সাইটটি ঘুরে দেখুন।
যদি আপনার লেআউট জটিল হয়, তবে প্রথমে ১ মেগাওয়াটের ব্লকে একটি পাইলট স্থাপনের চেষ্টা করুন। এটি আপনার টিমকে পুরো পোর্টফোলিও ঝুঁকিতে না ফেলে ক্লিনিং পাথ এবং NECTYR কানেক্টিভিটি পরীক্ষা করার সুযোগ দেয়। একটি পাইলট আপনাকে ট্র্যাকার মোটর বা সাইট ড্রেইনের সাথে সংঘর্ষ দ্রুত চিহ্নিত করতে সাহায্য করে। হার্ডওয়্যার অডিট করা এখন আপনার মডিউল এবং সরঞ্জাম উভয়কেই সুরক্ষিত রাখে।
বিদ্যমান মেগাওয়াট-স্কেল লেআউটে জলহীন সোলার প্যানেল ক্লিনিং রোবট কীভাবে ইন্টিগ্রেট করবেন
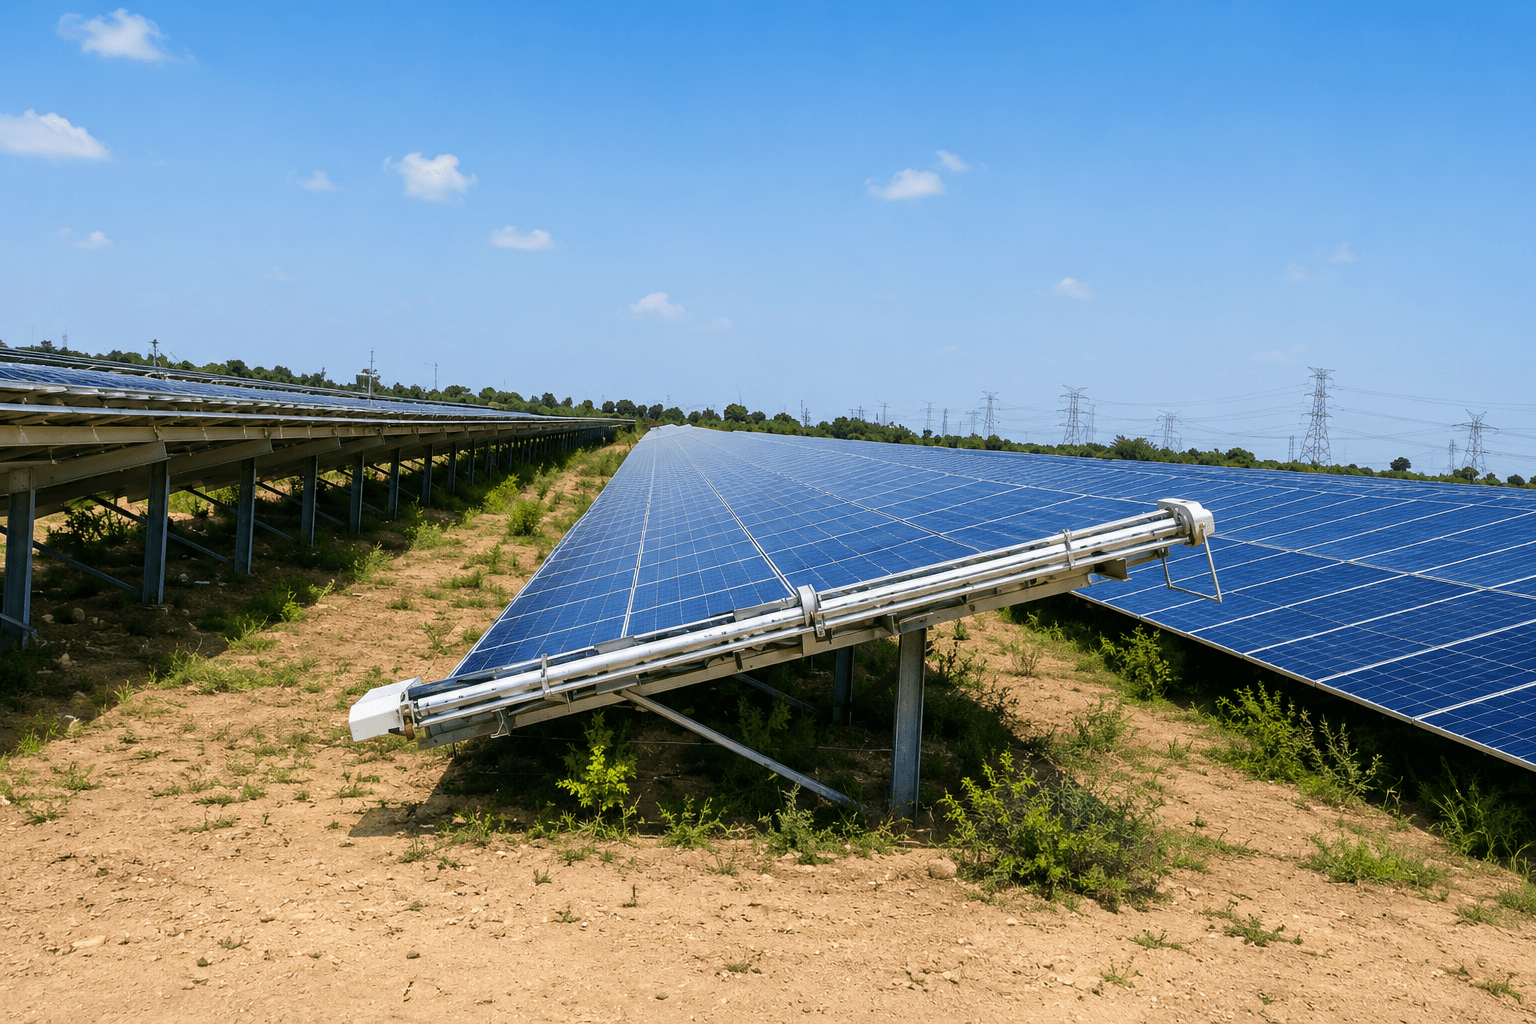
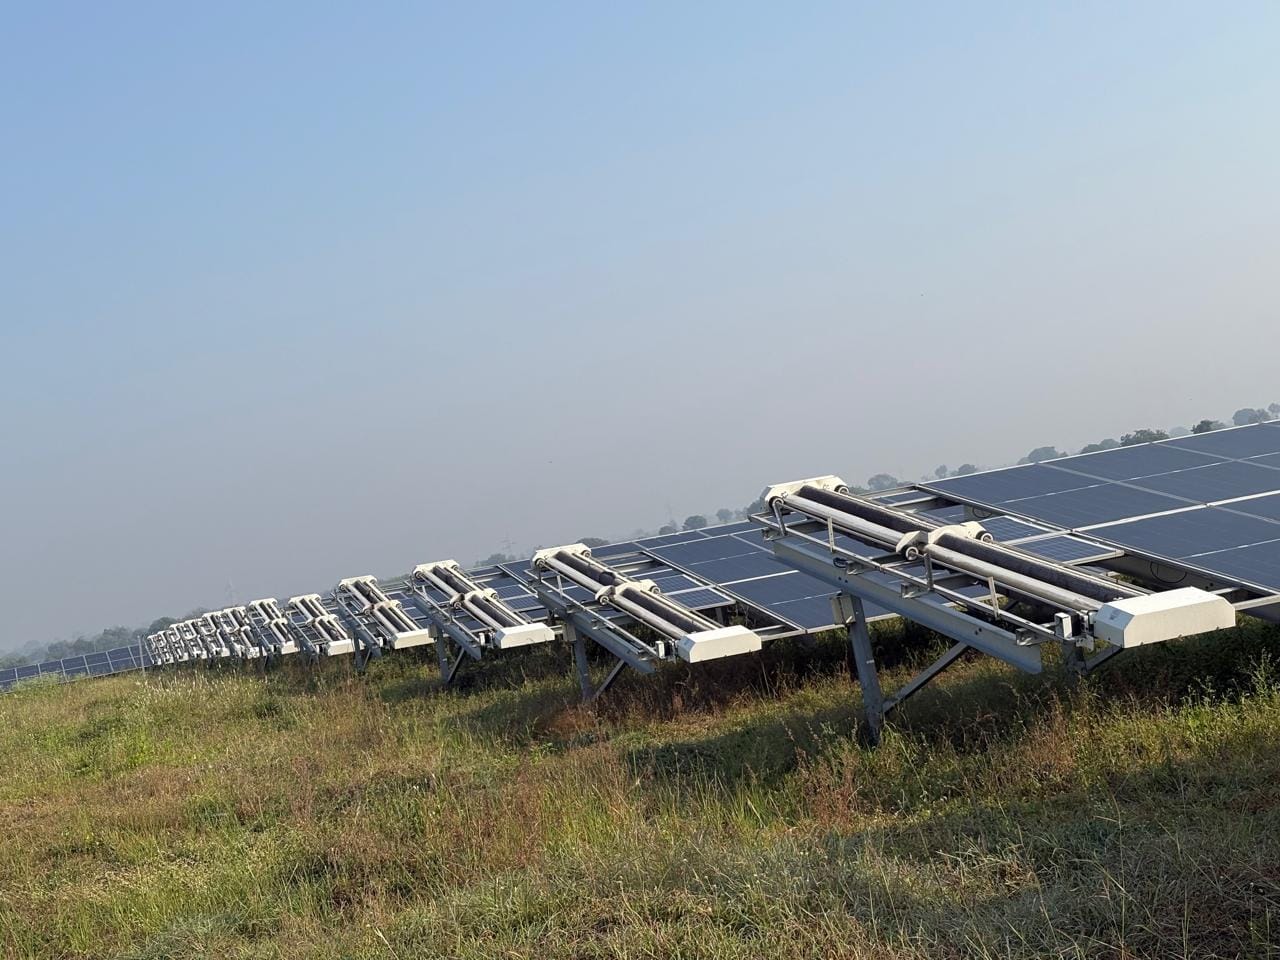
একটি জলহীন সোলার প্যানেল ক্লিনিং রোবট ইন্টিগ্রেট করার জন্য একটি সুদৃঢ় পরিকল্পনার প্রয়োজন যা আপনার সাইট ডিজাইনের সাথে সামঞ্জস্যপূর্ণ। ফিক্সড-টিল্ট হোক বা সিঙ্গেল-অ্যাক্সিস ট্র্যাকার, আপনাকে রোবটের পথটি আপনার নির্দিষ্ট মাউন্টিং সিস্টেমের সাথে ম্যাপ করতে হবে। ৫ মেগাওয়াটের বেশি সাইটগুলোর জন্য, কায়িক শ্রম থেকে সরে আসার সেরা উপায় হলো স্থাপনাকে মানক করা। ট্র্যাকার সাইটগুলোতে, GLYDE-X বা NYUMA-X-এর মতো রোবটগুলোকে -৫২° থেকে +৫২° পর্যন্ত সম্পূর্ণ ঘূর্ণন পরিসীমা জুড়ে কাজ করার সময় নিরবচ্ছিন্ন যোগাযোগ বজায় রাখতে হয়।
সুষ্ঠু বাস্তবায়নের জন্য এই ধাপগুলো অনুসরণ করুন:
- পাইলট পর্যায়: ১ মেগাওয়াট ব্লকে একটি ইউনিট দিয়ে শুরু করুন। স্কেল বাড়ানোর আগে আপনার বাধা শনাক্তকরণ এবং ডকিং ক্যালিব্রেট করুন।
- সারি স্থানান্তর লজিস্টিকস: যদি রাস্তা বা ড্রেন আপনার সারিগুলোকে আলাদা করে, তবে CRADYL ডকিং স্টেশন ব্যবহার করুন। এটি রোবটকে সাহায্যকারী ছাড়াই এক সারি থেকে অন্য সারিতে যেতে দেয়।
- কমিউনিকেশন হ্যান্ডশেক: NECTYR ফ্লিট পোর্টালকে আপনার SCADA বা প্ল্যান্ট সফটওয়্যারের সাথে লিঙ্ক করুন। এইভাবে, আপনি রক্ষণাবেক্ষণ বা খারাপ আবহাওয়ার সময় ক্লিনিং বন্ধ রাখতে পারেন।
- বিদ্যুৎ সরবরাহ সামঞ্জস্য: আপনার চার্জিং সেটআপ পরীক্ষা করুন। ডকিং স্টেশনগুলোকে এমন জায়গায় রাখুন যেখানে তারা ব্যাটারি সুস্থ রাখতে নিয়মিত সৌর চার্জ পেতে পারে।
আপনার রোবোটিক ফ্লিটকে আপনার প্ল্যান্ট কন্ট্রোল সিস্টেমের অন্য যেকোনো অংশের মতো বিবেচনা করুন। এটি মডিউল এবং হার্ডওয়্যারের ক্ষতি কমানোর সেরা উপায়। দীর্ঘমেয়াদী আপটাইমের জন্য নির্ভরযোগ্য ক্লিনিং পাথ এবং ডকিং পয়েন্ট অপরিহার্য। মনে রাখবেন, বেশি ধুলোযুক্ত সাইটগুলো প্রচণ্ড তাপ এবং বাতাসের মুখোমুখি হয়, যা নেভিগেশন এবং গতিতে প্রভাব ফেলতে পারে। এই ধাপগুলো অনুসরণ করলে আপনি ৯৯% ক্লিনিং দক্ষতা অর্জনের পাশাপাশি আপনার সম্পদের মান রক্ষা করতে পারবেন।
ক্লিনিং ট্রিগার নির্ধারণ: সয়েলিং থ্রেশহোল্ড এবং পারফরম্যান্স রেশিও (PR)-এর প্রভাব
ক্লিনিং কোনো অনুমান নির্ভর কাজ হওয়া উচিত নয়। ইউটিলিটি-স্কেল অপারেশন এবং রক্ষণাবেক্ষণে, প্রতিটি সিদ্ধান্তের পেছনে ডেটা থাকা প্রয়োজন। ৫ মেগাওয়াট বা তার বেশি প্ল্যান্টের জন্য, ক্যালেন্ডার অনুযায়ী ক্লিনিং করা সম্পদের অপচয়; এটি অতিরিক্ত ক্লিনিং অথবা শক্তির অপচয় ঘটায়। রাজস্থান বা গুজরাটে, পিআর (PR) ক্ষতি ১৫% থেকে ৩০% পর্যন্ত হতে পারে, দৈনিক অবনমন প্রায়শই ০.৫% থেকে ১.০% এর মধ্যে থাকে।
স্মার্ট ট্রিগার সেট করতে রিয়েল-টাইম ডেটা ব্যবহার করুন। ক্লিনিংয়ের জন্য সঠিক সময় নির্ধারণ করতে একটি রেফারেন্স মডিউল এবং বাকি অ্যারের মধ্যে আউটপুট গ্যাপ পর্যবেক্ষণ করুন। আপনি নিশ্চিত করতে চাইবেন যে আপনি যে অতিরিক্ত শক্তি পুনরুদ্ধার করছেন তা আসলে ক্লিনিংয়ের খরচ পূরণ করে। বৃহৎ সাইটগুলোতে, প্রতিদিন প্রতিটি সারি পরিষ্কার করা খুব কমই কার্যকর হয়।
ট্রিগার সেট করার জন্য এই সর্বোত্তম অনুশীলনগুলো অনুসরণ করুন:
- সয়েলিং লস থ্রেশহোল্ড: যখন একটি ব্লকে পিআর (PR) অবনমন ২% থেকে ৩% এর কোঠায় পৌঁছায় তখন সম্পূর্ণ ক্লিনিং শুরু করুন।
- AQI এবং আবহাওয়া ইন্টিগ্রেশন: যদি উচ্চ AQI নির্দেশ করে যে ভারী ধুলো আসছে, তবে তাৎক্ষণিক পুনরায় ধুলো জমা এড়াতে ক্লিনিং বন্ধ রাখুন।
- সম্পদ-ভিত্তিক সময়সূচী: রাস্তা বা বেড়ার কাছের ব্লকগুলোকে অগ্রাধিকার দিন, কারণ এগুলো অ্যারের মাঝের অংশের তুলনায় বেশি ধুলো সংগ্রহ করে।
- মৌসুমী সমন্বয়: পিআর (PR) স্থিতিশীল রাখতে ধুলোর মৌসুমে ক্লিনিংয়ের ফ্রিকোয়েন্সি ৪০% বাড়িয়ে দিন।
এই মেট্রিকগুলো ট্র্যাক করতে এবং আপনার সিগন্যাল স্বয়ংক্রিয় করতে NECTYR ব্যবহার করুন। এটি শুধুমাত্র তখনই রোবট পরিচালনা করে যখন এটি লাভজনক, যার অর্থ পুনরুদ্ধারকৃত আয় পরিধান এবং শক্তির ব্যয়ের চেয়ে বেশি। এই থ্রেশহোল্ডগুলো আগেভাগে সেট করা আপনাকে একটি পরিমাপযোগ্য কৌশল দেয় যা স্থানীয় বায়ু এবং মাটির ধরনের সাথে খাপ খাইয়ে নেয়, ফলে খারাপ সময়সূচীর কারণে শক্তির উৎপাদনের ঘাটতি রোধ করা যায়।
অপারেশনাল লজিস্টিকস পরিচালনা: সময়সূচী এবং সাইট-ব্যাপী স্থাপনা
একটি ৫ মেগাওয়াট বা তার বেশি সাইট জুড়ে রোবট ফ্লিট চালানো একটি বিশাল লজিস্টিক কাজ। এটি কেবল হার্ডওয়্যারের চেয়েও বেশি কিছু; আপনাকে ভূসংস্থান, সারির দৈর্ঘ্য এবং আপনার পাওয়ার গ্রিডের হিসাব রাখতে হবে। বড় ভারতীয় সাইটগুলোর জন্য, সাফল্য নির্ভর করে আপনি কীভাবে সারি স্থানান্তর এবং বিদ্যুতের চাহিদা পরিচালনা করেন তার ওপর। যদি আপনার পরিকল্পনা না থাকে, তবে কায়িক শ্রম দ্রুত অটোমেশন থেকে প্রাপ্ত লাভ নষ্ট করে ফেলবে।
স্কেল পরিচালনা করতে এই কৌশলগুলো ব্যবহার করুন:
- হাব-অ্যান্ড-স্পোক স্থাপনা: লেআউটের ভিত্তিতে আপনার প্ল্যান্টকে সেক্টরে বিভক্ত করুন এবং ভ্রমণের সময় বাঁচাতে প্রতিটি সেক্টরে নির্দিষ্ট ফ্লিট বরাদ্দ করুন।
- ডকিং স্টেশন কনফিগারেশন: ৫০ মেগাওয়াট বা তার বেশি সাইটগুলোর জন্য, স্বয়ংক্রিয় স্থানান্তরের অনুমতি দিতে সারির শেষে CRADYL সিস্টেম ইনস্টল করুন।
- নেটওয়ার্কযুক্ত ফ্লিট ম্যানেজমেন্ট: প্রতিটি রোবটের ওপর নজর রাখতে NECTYR বা SCADA ব্যবহার করুন। রিয়েল-টাইম লগগুলো আপনাকে কোনো ইউনিট আটকে গেলে বা ত্রুটি দেখা দিলে তা বড় সমস্যা হওয়ার আগেই চিহ্নিত করতে সাহায্য করে।
- শক্তি ব্যবস্থাপনা: সর্বোত্তম চার্জিং সময়ে আপনার ক্লিনিং শিডিউল করুন। গ্রিড পাওয়ার বাঁচাতে রোবটগুলোকে কম আলোর সময় ডক করা সবচেয়ে ভালো।
- সাপোর্ট স্টাফিং: ফার্মওয়্যার আপডেট বা সেন্সর ক্লিনিংয়ের মতো বিষয়গুলো সামলানোর জন্য প্রতি ৫ মেগাওয়াট রোবট অবকাঠামোর জন্য একজন O&M টেকনিশিয়ান রাখার পরিকল্পনা করুন।
এই নিয়ন্ত্রণগুলো আপনার কার্যক্রমকে অনুমানযোগ্য করে তোলে। যখন আপনি ফ্লিটটিকে আপনার O&M স্ট্যাকের মূল অংশ হিসেবে বিবেচনা করেন, তখন আপনি প্রতিক্রিয়াশীল ক্লিনিং থেকে প্রতিরোধমূলক ব্যবস্থাপনার দিকে সরে যান। ভারতে উচ্চ প্রাপ্যতা লক্ষ্যমাত্রা অর্জন এবং আপনার বিনিয়োগ দীর্ঘমেয়াদী ফল দেয় তা নিশ্চিত করার এটাই একমাত্র উপায়।
জলহীন সোলার প্যানেল ক্লিনিং রোবট কি উচ্চ-দক্ষ মডিউলের জন্য নিরাপদ?
TOPCon এবং HJT-এর মতো আধুনিক মডিউলগুলোতে সংবেদনশীল অ্যান্টি-রিফ্লেক্টিভ কোটিং (ARC) থাকে, যা ভুল ক্লিনিং পদ্ধতির কারণে নষ্ট হতে পারে। একটি জলহীন সোলার প্যানেল ক্লিনিং রোবট আসলে কায়িক ক্লিনিংয়ের চেয়ে নিরাপদ, কারণ কায়িক পদ্ধতিতে প্রায়শই ক্ষয়কারী সরঞ্জাম, অসম চাপ বা কঠোর জল ব্যবহার করা হয় যা কাঁচকে ক্ষতিগ্রস্ত করতে পারে। জলহীন সিস্টেমগুলো চাপ নিয়ন্ত্রণ করে এবং নির্দিষ্ট উপাদান ব্যবহার করে যা মডিউলের ওপর চাপ কমিয়ে রাখে।
আপনার মডিউল ওয়ারেন্টি অক্ষত রাখতে এই নিরাপত্তা মানদণ্ডগুলো অনুসরণ করুন:
- উপাদানের সামঞ্জস্য: ওই নাজুক ARC স্তরে সূক্ষ্ম আঁচড় এড়াতে মাইক্রোফাইবার বা নরম PBT ব্রাশের মতো ক্লিনিং মিডিয়া ব্যবহার করুন।
- কন্টাক্ট প্রেশার ক্যালিব্রেশন: নিশ্চিত করুন যে আপনার রোবটগুলোতে অ্যাডজাস্টেবল ডাউনওয়ার্ড ফোর্স রয়েছে। ১০ মেগাওয়াট বা তার বেশি প্ল্যান্টে, ফ্রেমের ক্ষতি না করে ধুলো অপসারণ নিশ্চিত করতে এটি পরীক্ষা করা প্রয়োজন।
- বাধা শনাক্তকরণ: জংশন বক্স, কেবল বা মডিউল ক্লিপে রোবটের আঘাত রোধ করতে এজ-সেন্সিং প্রযুক্তিযুক্ত সিস্টেম ব্যবহার করুন।
- TÜV এবং রেগুলেটরি স্ট্যান্ডার্ড: তৃতীয় পক্ষের সার্টিফিকেশনসহ সরঞ্জাম ব্যবহার করুন। এটি প্রস্তুতকারকের ওয়ারেন্টি অডিটের সময় কাজ অনেক সহজ করে দেয়।
অটোমেশন ভারী যন্ত্রপাতি এবং রাসায়নিক ক্লিনার সম্পর্কিত ঝুঁকিগুলো দূর করে। টেকনিক্যাল হার্ডওয়্যারের গভীর বিশ্লেষণের জন্য, আমাদের ক্লিনিং টেকনোলজি সংক্রান্ত ইনসাইটগুলো দেখুন। দীর্ঘমেয়াদী মডিউল স্বাস্থ্যের জন্য সঠিক ব্রাশ নির্বাচন করা অত্যন্ত গুরুত্বপূর্ণ। এই প্রোটোকলগুলো অনুসরণ করলে আপনি ৯৯% কার্যকারিতা বজায় রাখতে পারবেন এবং একই সাথে পৃষ্ঠতলের অবক্ষয় ও মাইক্রো-ক্র্যাক থেকে সুরক্ষা নিশ্চিত করতে পারবেন।
ইউটিলিটি-স্কেল ওএন্ডএম (O&M) ইন্টিগ্রেশনের জন্য মূল বিষয়সমূহ
- পর্যায়ক্রমিক রোলআউট গ্রহণ করুন: স্কেল করার আগে আপনার নির্দিষ্ট ভৌগোলিক অবস্থান এবং ধুলোর মাত্রা কীভাবে সিস্টেমকে প্রভাবিত করে তা দেখার জন্য প্রথমে একটি পাইলট ব্লক পরীক্ষা করুন।
- ডেটা-চালিত ট্রিগারকে অগ্রাধিকার দিন: আপনার রাজস্ব সর্বোচ্চ করার জন্য ক্লিনিং সাইকেলগুলোকে রিয়েল-টাইম স্ক্যাডা (SCADA) এবং সয়েলিং ডেটার সাথে সংযুক্ত করুন।
- অবকাঠামোতে বিনিয়োগ করুন: শ্রম খরচ কমাতে এবং আপটাইম বাড়াতে ক্র্যাডেল (CRADYL)-এর মতো ডকিং সলিউশন ব্যবহার করুন।
- কঠোর নিরাপত্তা মান বজায় রাখুন: এইচজেটি (HJT) বা টিওপিকন (TOPCon) কোটিং সুরক্ষিত রাখতে সবসময় কন্টাক্ট ম্যাটেরিয়াল এবং চাপ পর্যবেক্ষণ করুন।
- ফ্লিট ম্যানেজমেন্ট সফটওয়্যার ব্যবহার করুন: ব্যাটারির স্বাস্থ্য এবং অবস্থা ট্র্যাক রাখতে নেকটিয়ার (NECTYR) ব্যবহার করুন, যা ম্যানুয়াল কাজের চাপ ৬০% পর্যন্ত কমাতে পারে।
উৎস এবং আরও পড়ার জন্য
প্রায়শই জিজ্ঞাসিত প্রশ্ন
৫ মেগাওয়াট বা তার বেশি ক্ষমতার সাইটে ওয়াটারলেস সোলার প্যানেল ক্লিনিং রোবট যুক্ত করার জন্য নতুন একটি পদ্ধতির প্রয়োজন। আপনাকে ম্যানুয়াল ক্লিনিং পদ্ধতি থেকে বেরিয়ে স্বয়ংক্রিয় এবং ডেটা-চালিত মডেলে স্থানান্তর করতে হবে।
সবচেয়ে গুরুত্বপূর্ণ প্রয়োজনীয়তা হলো অবকাঠামো নিরীক্ষা (ইনফ্রাস্ট্রাকচার অডিট), যাতে রোবট চলাচলের জন্য রেল এবং ফ্রেমের উপযুক্ত দূরত্ব নিশ্চিত করা যায়। এছাড়া, স্থানীয় মাটির ধরন এবং বিদ্যমান মাউন্টিং স্ট্রাকচারের সাথে হার্ডওয়্যার কীভাবে কাজ করে, তা যাচাই করতে পরিচালকদের পাইলট টেস্ট বা পরীক্ষামূলক পরীক্ষা চালানো উচিত।
ভারতের শুষ্ক অঞ্চলে ধুলিকণার কারণে সাধারণত যে ১৫% থেকে ৩০% কার্যক্ষমতা হ্রাস পায়, ওয়াটারলেস ক্লিনিং তা কমিয়ে পারফরম্যান্স রেশিও স্থিতিশীল রাখতে সাহায্য করে। প্রতিদিন ০.৫% থেকে ১.০% হারে ধুলো জমলে নিয়মিত ক্লিনিং সাইকেল চালু করার মাধ্যমে প্ল্যান্টগুলো পানির ওপর নির্ভরতা কমিয়েও নিরবচ্ছিন্ন বিদ্যুৎ উৎপাদন বজায় রাখতে পারে।
হ্যাঁ, তবে এই সংযুক্তি আপনার রো-এর দৈর্ঘ্য এবং মাউন্টিং স্ট্রাকচারের সামঞ্জস্যের ওপর নির্ভর করে। মডিউলের ক্ষতি না করে বা বিদ্যমান ট্র্যাকার অপারেশনে কোনো প্রভাব না ফেলে রোবটটি কীভাবে পুরো অ্যারে বা সারি জুড়ে চলাচল করতে পারবে, তা পরিচালকদের যাচাই করে নিতে হবে।