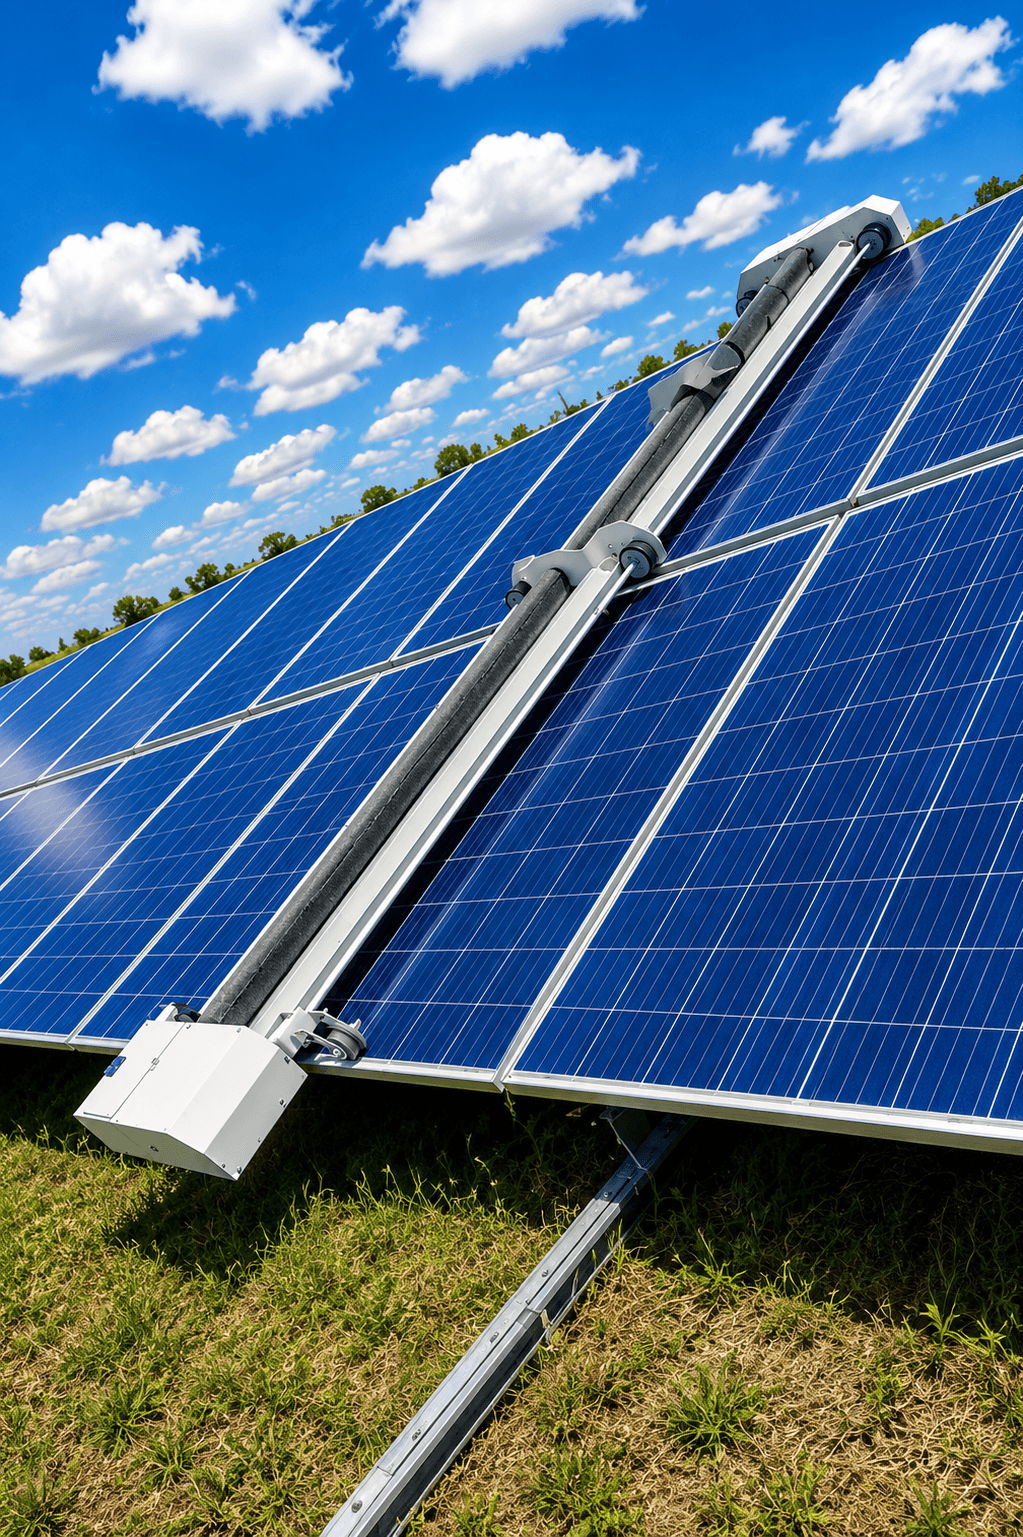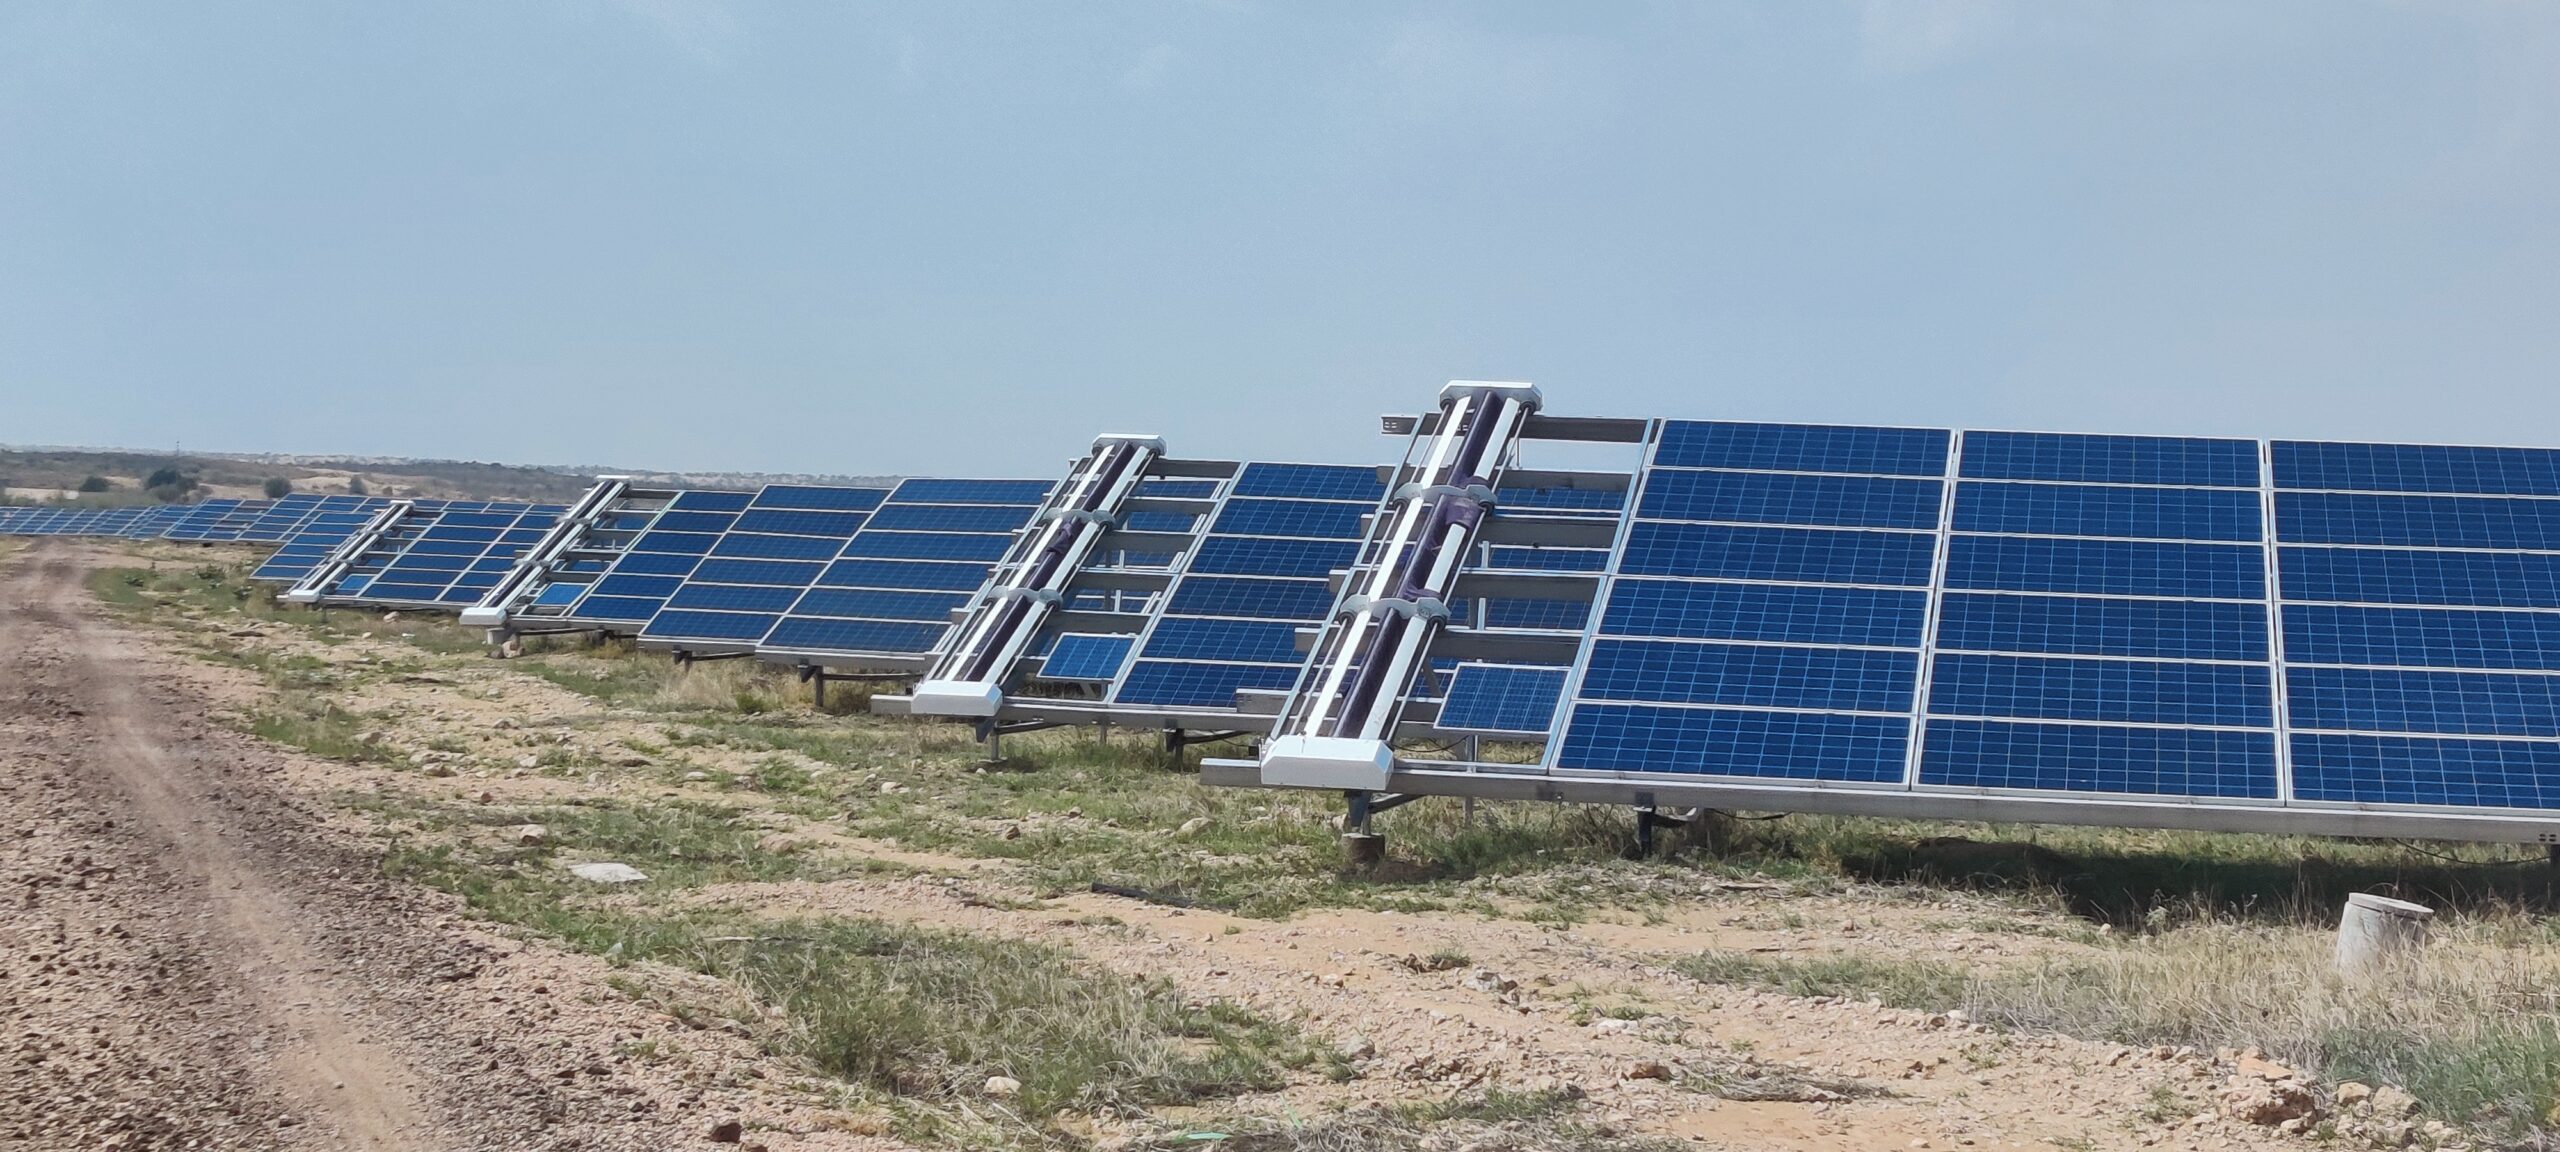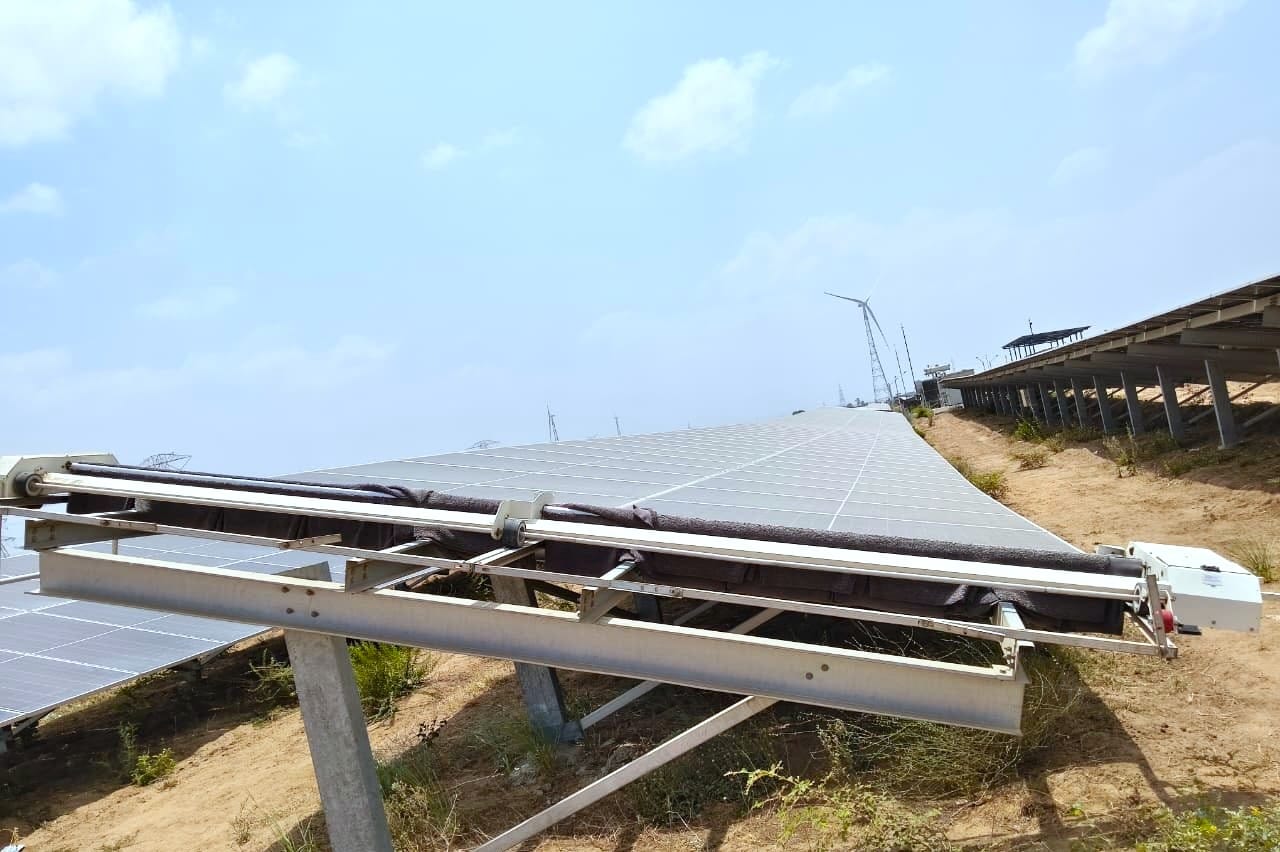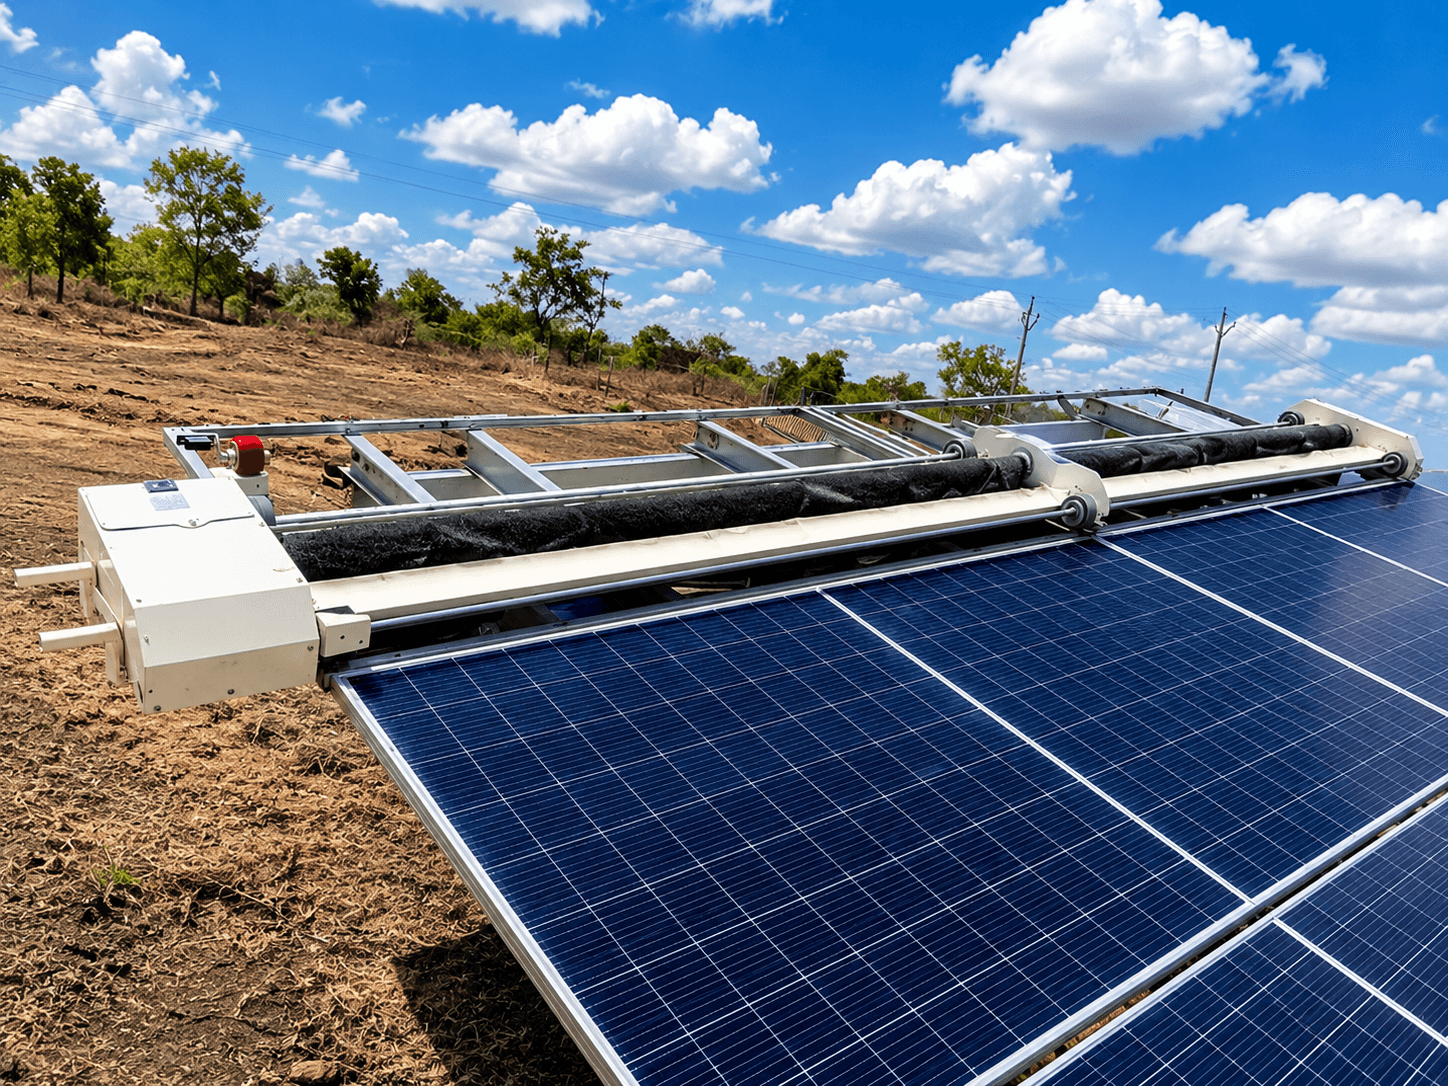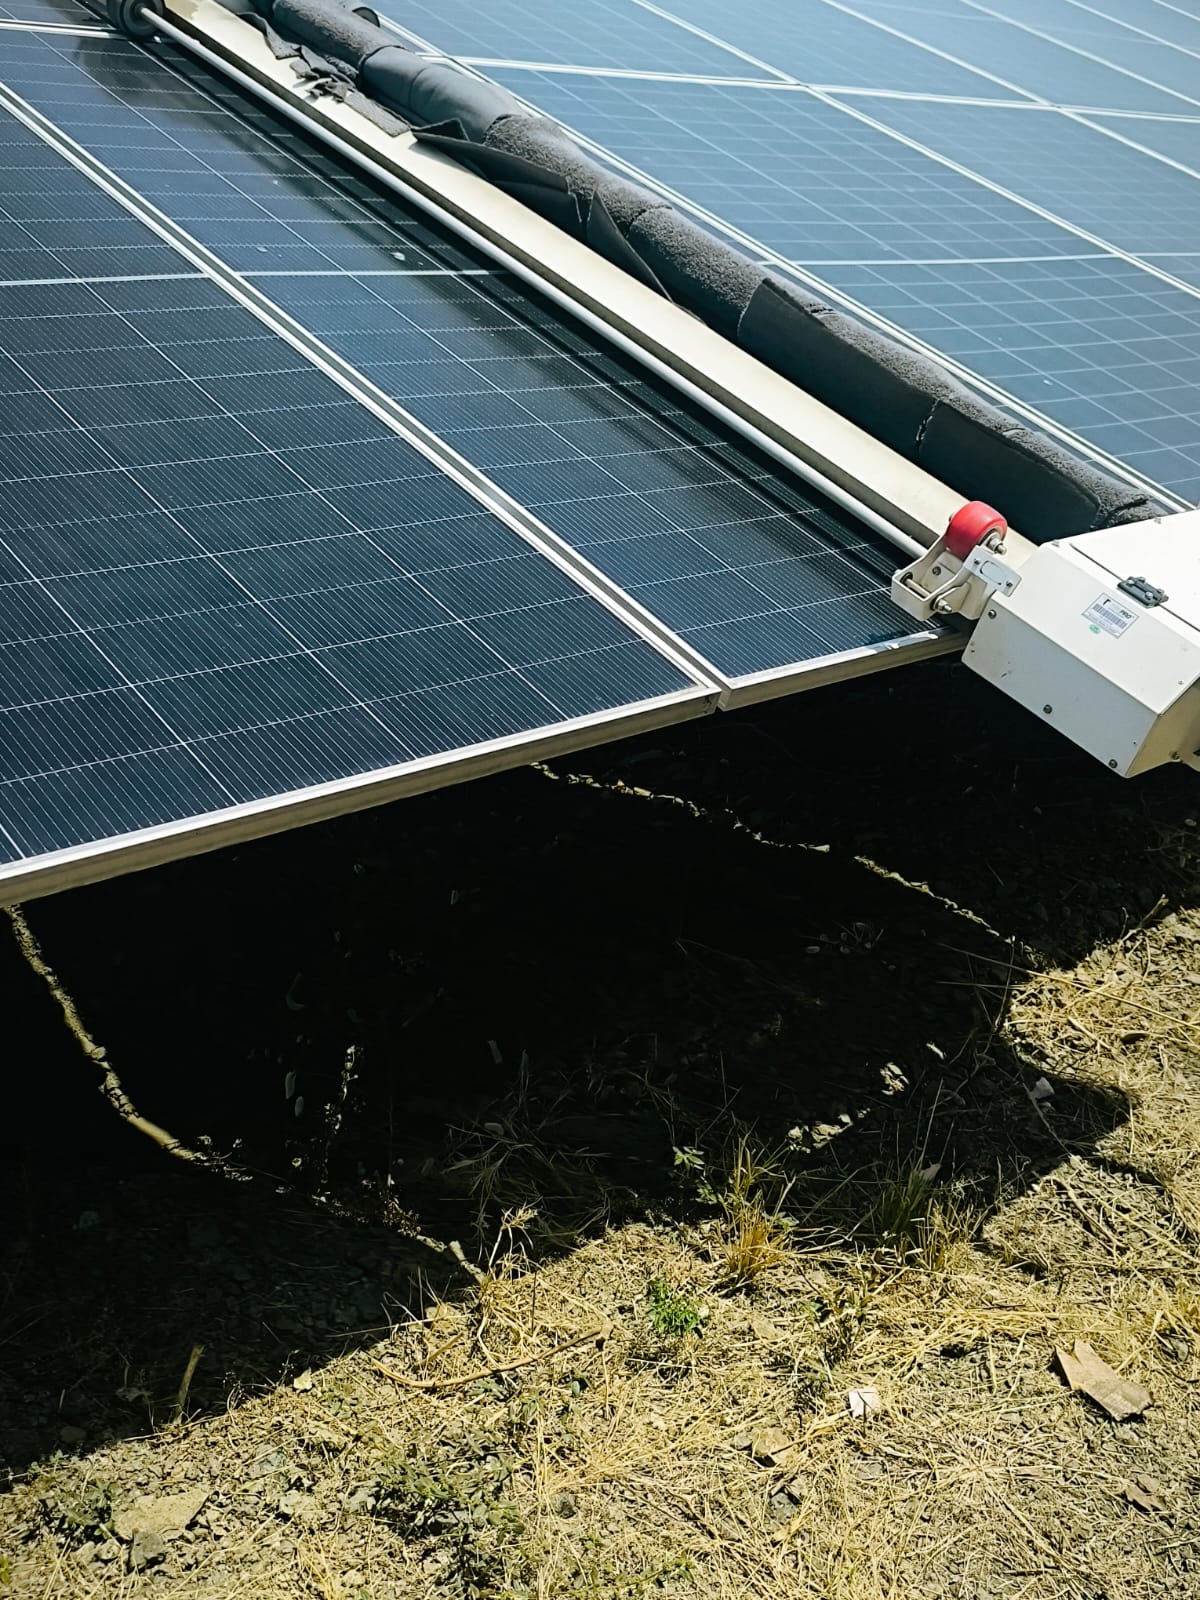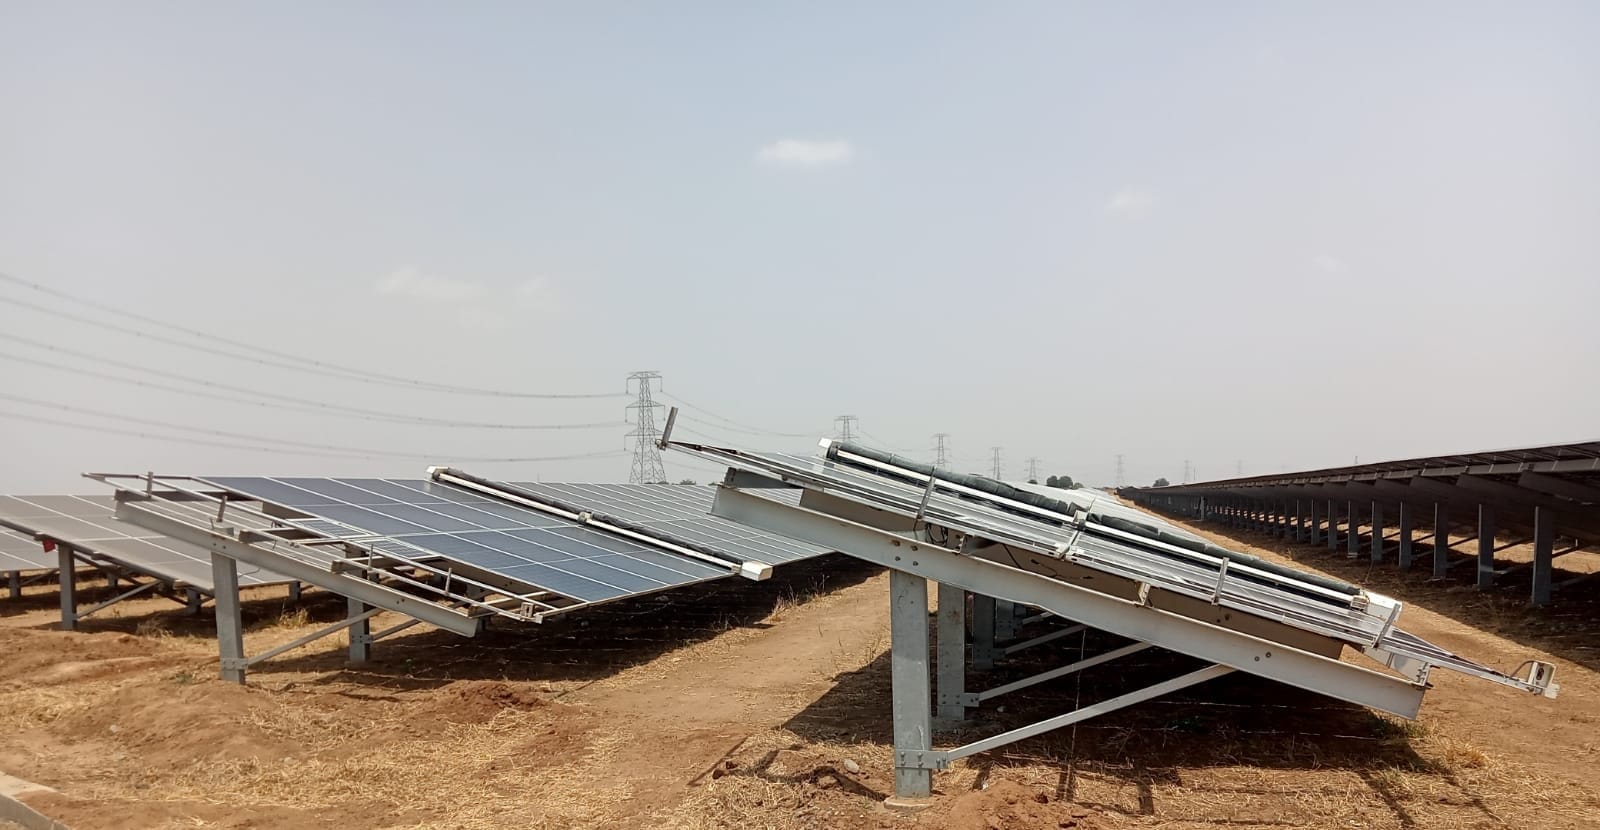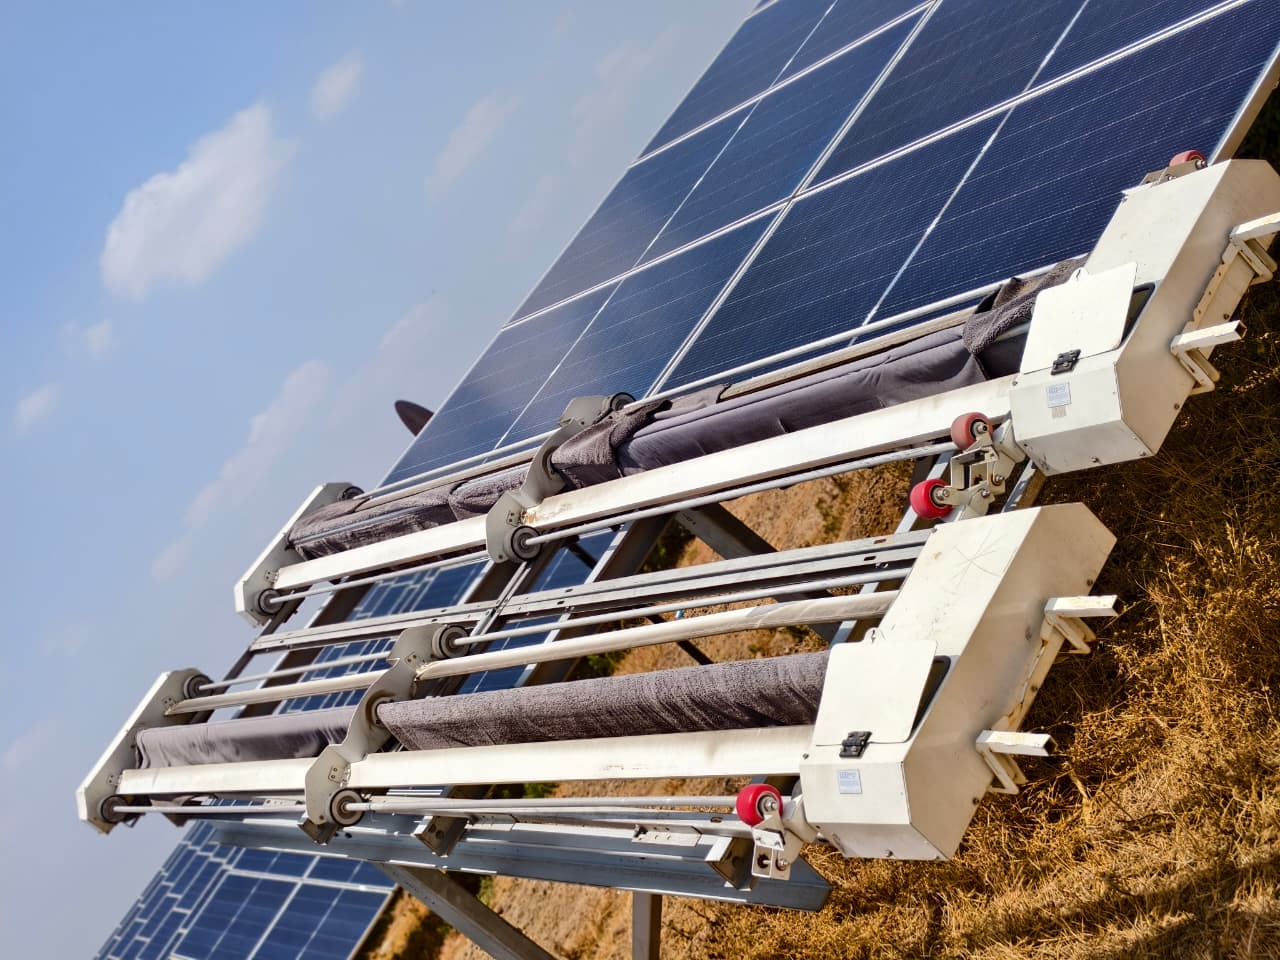
সিঙ্গেল-অ্যাক্সিস ট্র্যাকারগুলোতে ক্লিনিং রোবটগুলো সাধারণত ছোটখাটো সিভিল ত্রুটির কারণে ব্যর্থ হয়। যেমন: খুব নিচে ক্যাবল ট্রে ইনস্টল করা, ম্যানুয়াল ক্রু-দের জন্য ডিজাইন করা কিন্তু রোবট ট্রেইলারের জন্য অনুপযোগী টার্ন রেডিয়াস, অথবা ফ্লিট আসার আগে কেউ নথিবদ্ধ করেনি এমন সব উইন্ড রুলস। যেসব ইন্ডিয়ান ইপিসি (EPC) টিম সাইট প্রস্তুতিকে কমিশন পরবর্তী বাড়তি কাজ মনে করে, তারা দ্বিতীয় বছরে এসে আংশিক রো ক্লিনিং নিয়ে সমস্যায় পড়ে, যার ফলে রক্ষণাবেক্ষণ না হওয়া ব্লকগুলোতে পিআর (PR) কমতে থাকে।
এই নির্দেশিকাটি ভারতে ট্র্যাকার ইউটিলিটি প্ল্যান্টে অটোমেটিক ক্লিনিং শুরু করার আগে কী কী সার্ভে এবং স্পেসিফাই করতে হবে তা তুলে ধরে: ক্লিয়ারেন্স, রাস্তা, ডকিং, যোগাযোগ এবং ওঅ্যান্ডএম (O&M)-এর জন্য প্রয়োজনীয় হ্যান্ডওভার ডকুমেন্ট, যা মে মাসের ধুলোর ঝড়ের আগে প্রয়োজন।
সংক্ষিপ্ত উত্তর
- প্রতিটি ট্র্যাকার রো সার্ভে করুন, শুধু দুপুরের দিকে নয়, বরং স্টো (stow) পজিশনে রোবটের যাতায়াতের জন্য পর্যাপ্ত ক্লিয়ারেন্স আছে কি না তা যাচাই করুন।
- রোবট পরিবহন এবং রাতের কাজের সময়ের জন্য রাস্তা ও টার্নিং রেডিয়াসের ডিজাইন করুন।
- ট্র্যাকার এবং রোবট ওএম (OEM)-দের সাথে লিখিতভাবে উইন্ড/স্টো ইন্টারলক নথিভুক্ত করুন।
- ডক বা চার্জারগুলো প্রধান জেনারেশন রো-এর বাইরে এমনভাবে স্থাপন করুন যাতে তা এসএলএ (SLA)-এর মধ্যে পৌঁছানো যায়।
- প্রথম ঝড়ের আগেই প্রাকটিক্যাল কমপ্লিশনের পর অ্যাজ-বিল্ট (as-built) ম্যাপ হস্তান্তর করুন।
ফিক্সড-টিল্ট প্রস্তুতির চেয়ে ট্র্যাকার জ্যামিতি কেন আলাদা
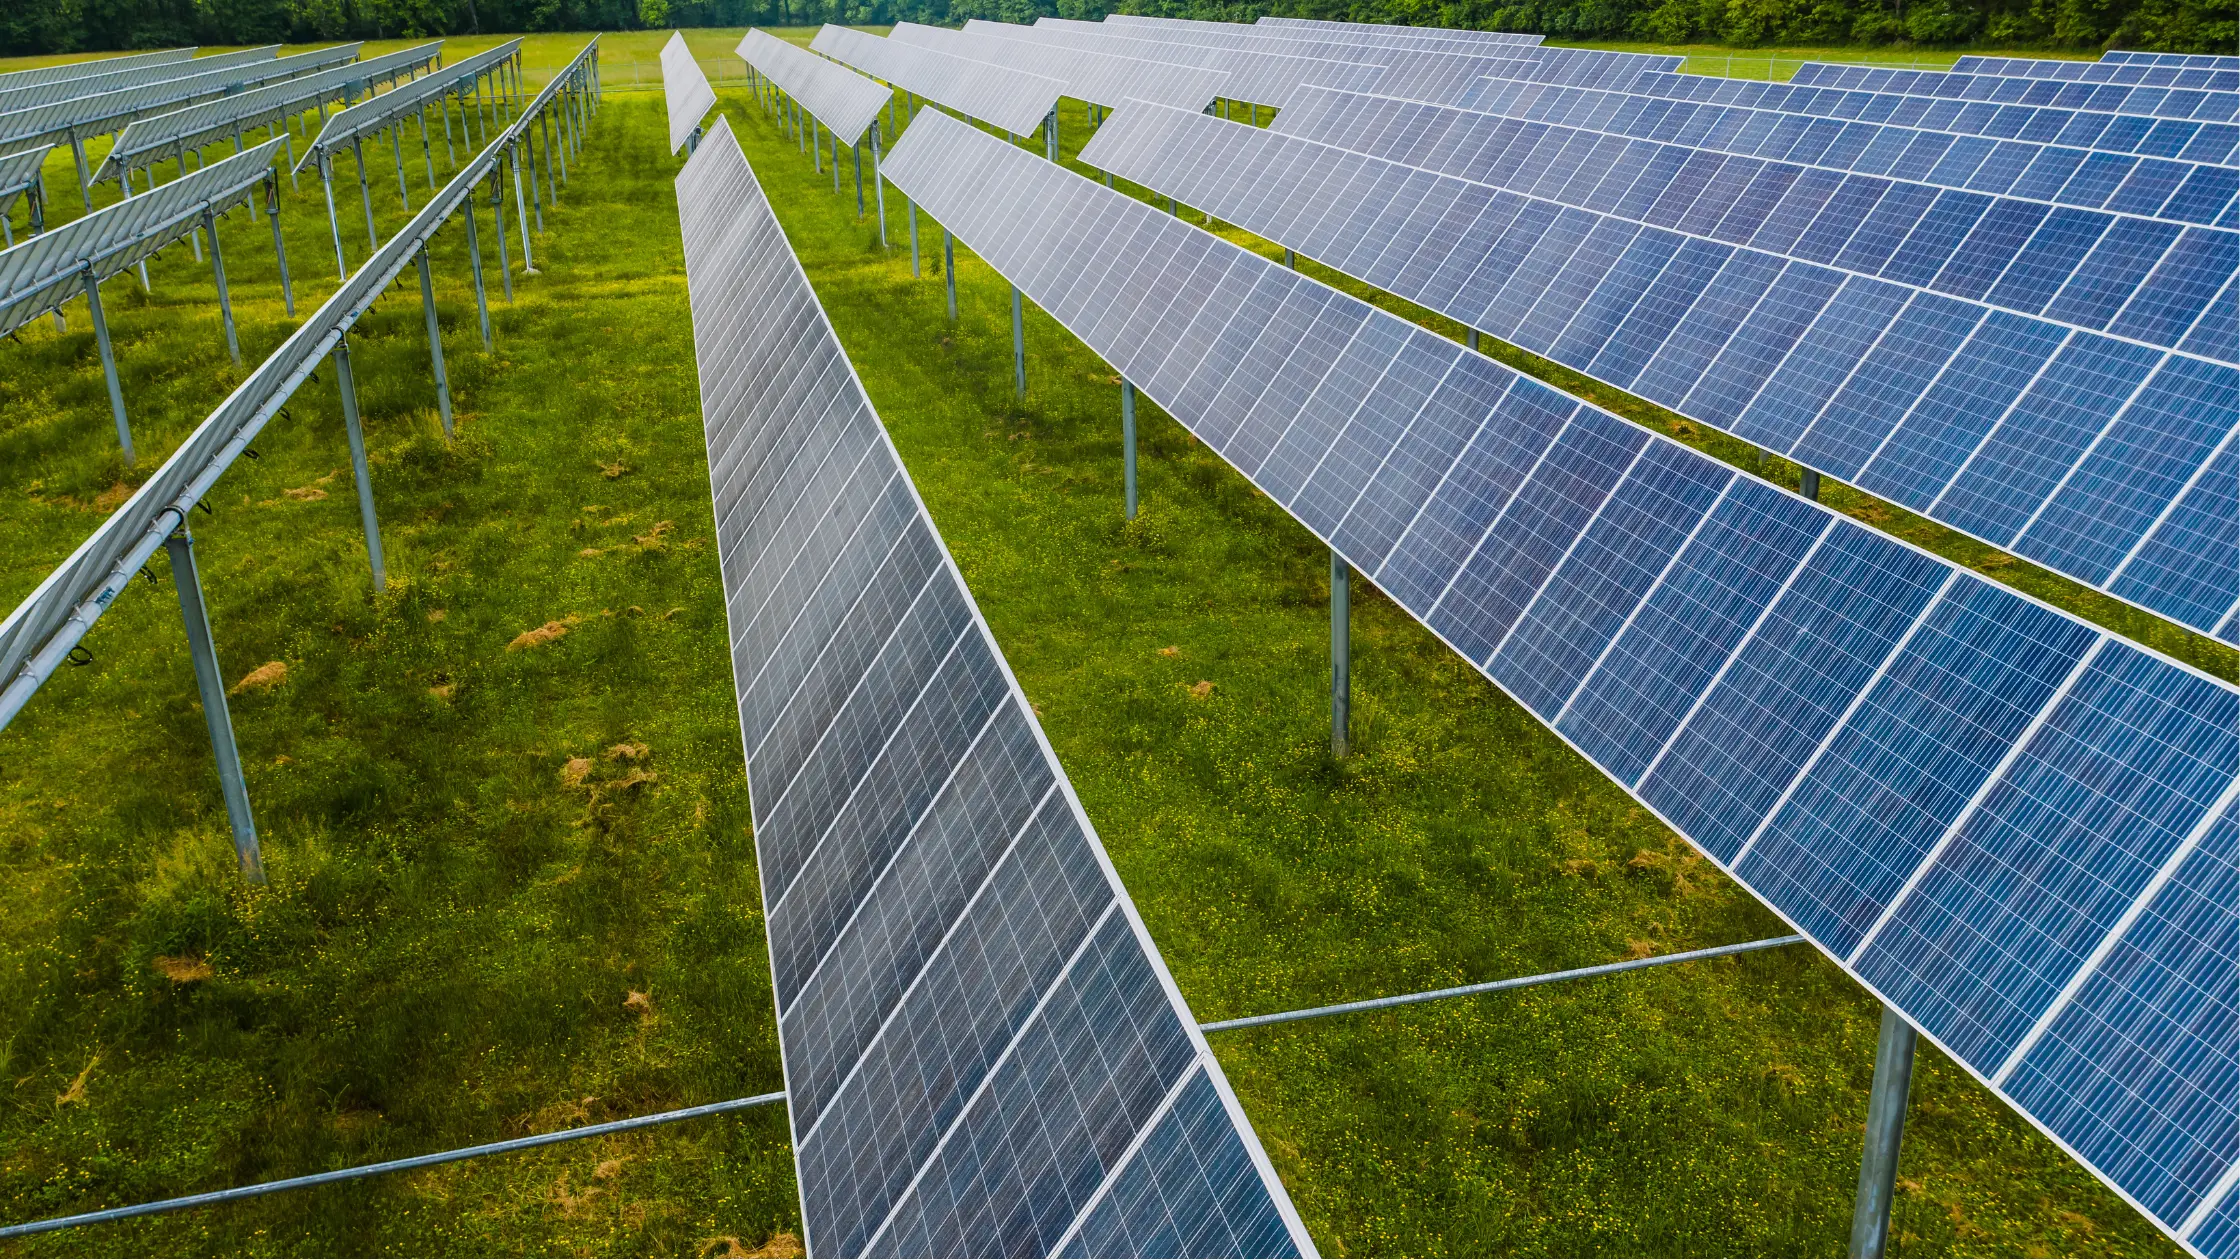
ফিক্সড-টিল্ট টেবিলে ব্রাশের গতিপথ আগে থেকেই বোঝা যায়। কিন্তু ট্র্যাকার নড়াচড়া করে: স্টো অ্যাঙ্গেলের কারণে গ্রাউন্ড ক্লিয়ারেন্স পরিবর্তিত হয়, লম্বা সারিগুলো ছোটখাটো বাধাকে বড় করে তোলে এবং রো-এর শেষে ড্রাইভ গ্যাপগুলোতে রোবটের ঘোরার জন্য জায়গা থাকতে হয়, অন্যথায় ম্যানুয়াল শ্রমের প্রয়োজন পড়ে। একটি ৫০ মেগাওয়াট ট্র্যাকার ব্লকে ৪০০ মিটার লম্বা সারি থাকলে মিলিমিটারের ভুলও বড় সমস্যা তৈরি করে যা ফিক্সড-টিল্ট সাইটগুলোতে এড়িয়ে যাওয়া সম্ভব।
তুলনামূলক প্রেক্ষাপট: ট্র্যাকার বনাম ফিক্সড-টিল্ট রোবটিক ক্লিনিং চ্যালেঞ্জসমূহ।
প্রি-ডিজাইন সার্ভে চেকলিস্ট
| আইটেম | যা যাচাই করতে হবে | সাধারণ ব্যর্থতার কারণ |
|---|---|---|
| স্টো ক্লিয়ারেন্স | নাইট স্টো পজিশনে রোবটের উচ্চতা বনাম মডিউল | ফ্রেমের সাথে ধাক্কা বা গ্লাসে চাপ |
| রো-এর শেষ প্রান্ত | টার্নিং রেডিয়াস, মোটর হাউজিং | রোবট সারি সম্পন্ন করতে পারে না |
| ক্যাবল ট্রে / কম্বাইনার | মাঠ থেকে উচ্চতা | প্রতিবার কাজ বাধাগ্রস্ত হওয়া |
| গাছপালা জোন | সারিগুলোর পাশে গাছের বৃদ্ধি | মৌসুমী বাধা |
| অভ্যন্তরীণ রাস্তা | প্রস্থ, পৃষ্ঠতল, ঢাল | ফ্লিট মোতায়েন করতে না পারা |
| সাবস্টেশন বেড়া | নাইট ক্রু-দের জন্য গেট অ্যাক্সেস | ঝড়ে দ্রুত সাড়া দিতে দেরি |
রাস্তা, লজিস্টিকস এবং ব্লক লেআউট
ঝড় সংক্রান্ত এসএলএ বজায় রাখতে রোবট ফ্লিটের জন্য ডক থেকে ব্লকে নিয়মিত যাতায়াত প্রয়োজন। টেবিলের মাঝে সরু রাস্তা, অসমতল নুড়ি পাথর, বা কৃষকদের সাথে রাস্তা শেয়ার করার ফলে রাতের বেলায় কাজ বাধাগ্রস্ত হয়। ইপিসি-র উচিত ইনভার্টার বসানোর ড্রয়িংয়ের সাথেই রাস্তার ন্যূনতম প্রস্থ এবং টার্নিং পকেটের ডিজাইন নির্দিষ্ট করা।
রাজস্থান এবং গুজরাটের নতুন সাইটগুলোতে অসমাপ্ত রাস্তার ধুলো প্রাক-বর্ষার ঝড়ের সময় কনভয়কে ধীর করে দেয়। ঋণদাতার অভিযোগ আসার আগে রোবট পাইলট প্রজেক্টের আগেই রাস্তা তৈরি করুন।
উইন্ড, স্টো এবং সেফটি ইন্টারলকস
ট্র্যাকার ওএম-রা বাতাসের লিমিট নির্দিষ্ট করে দেয়। রোবট ভেন্ডররা রোবটের অপারেটিং উইন্ড সিলিং নির্ধারণ করে। সাইট প্রস্তুতির সময় উভয়কে সমন্বয় করতে হয়: আগে কোনটি থামবে, কন্ট্রোল রুম কীভাবে অ্যালার্ম পাবে এবং প্ল্যান্ট জুড়ে স্টো হওয়ার আগে কি আংশিক সারি সম্পন্ন করা যাবে কি না। ওঅ্যান্ডএম চুক্তিতে অ্যাবোর্ট লগের প্রয়োজনীয়তা নথিভুক্ত করুন।
রাতের ক্লিনিং সাধারণত স্টোড মডিউলের সাথে সামঞ্জস্যপূর্ণ হয়, কিন্তু তা কেবল তখনই সম্ভব যদি রোবট ওএম এবং ট্র্যাকার ওএম ওই অ্যাঙ্গেলে ক্লিয়ারেন্সের বিষয়ে একমত হয়। সাবস্টেশনের কাছের ডেমো রো-তে নয়, বরং সবচেয়ে কঠিন সারিগুলোতে পাইলট করুন।
ডকিং, পাওয়ার এবং যোগাযোগ
ডকের জন্য চার্জিং পাওয়ার, ধুলোবালি থেকে সুরক্ষার জন্য শেল্টার এবং চুরির হাত থেকে নিরাপত্তা প্রয়োজন। মেশ বা এলটিই (LTE) ব্যাকহোল অবশ্যই সারির শেষ প্রান্ত পর্যন্ত পৌঁছাতে হবে। ইনস্টল করার পর অনুমান না করে আগে থেকেই গেটওয়ে প্লেসমেন্ট সার্ভে করা জরুরি।
পড়ুন ইউটিলিটি সাইটে ফ্লিট কমিউনিকেশন এবং রোবট ডেপ্লয়মেন্টের ধাপসমূহ।
মডিউল ওএম এবং মেথড অনুমোদন
সাইট প্রস্তুতির কাগজে আপনার নির্দিষ্ট রোবট ব্রাশ এবং চাপের জন্য মডিউল ক্লিনিংয়ের লিখিত অনুমোদন থাকা বাধ্যতামূলক। এটি ছাড়া রোবট নিখুঁতভাবে কাজ করলেও ওয়ারেন্টি দাবি করা কঠিন হয়ে পড়ে। অ্যাজ-বিল্ট প্যাকে এই অনুমোদনটি সংরক্ষণ করুন।
দেরিতে প্রস্তুতির ইপিসি খরচ (১০ মেগাওয়াট ট্র্যাকার ব্লক)
| দেরি হওয়ার কারণ | খরচের প্রভাব |
|---|---|
| ক্যাবল ট্রে উঁচুকরণ | ১৫-৪০ লক্ষ টাকা + আউটেজ উইন্ডো |
| সিওডি (COD) পরবর্তী রাস্তা প্রশস্তকরণ | ৮-২০ লক্ষ টাকা সিভিল কাজ |
| আংশিক ক্লিনিংয়ের মৌসুম | ৩০ লক্ষ-১ কোটি টাকা (৩.৫০ টাকা/কিলোওয়াট আওয়ার হিসেবে) |
সংখ্যাগুলো শুধুমাত্র আলোচনার উদ্দেশ্যে দেওয়া হয়েছে, উদ্ধৃতি হিসেবে নয়।
ফ্লিট পিও (PO) এর আগে পাইলট রো
- প্রতিটি ব্লকের সবচেয়ে লম্বা এবং বাধাগ্রস্ত সারিগুলো নির্বাচন করুন।
- লগিং সহ রোবট ট্রাভার্স চালান।
- অ্যাবোর্ট হওয়ার কারণ রেকর্ড করুন এবং সিভিল সমস্যা সমাধান করুন।
- সারি সম্পন্ন হওয়ার হার সম্মত সীমার বেশি না হওয়া পর্যন্ত পুনরায় চালান।
- রেফারেন্স সারিগুলো সফল হওয়ার পরই হ্যান্ডওভার স্বাক্ষর করুন।
হ্যান্ডওভারের সময় ইপিসি-র কী কী সরবরাহ করা উচিত?
রো আইডি সহ অ্যাজ-বিল্ট ক্যাড (CAD) বা জিআইএস (GIS), বাধার এনোটেশন, অনুমোদিত ক্লিনিং মেথডের চিঠি, উইন্ড ইন্টারলক সেটিং, ডক লোকেশন এবং পাইলট পাসের লগ। মে মাসের ঝড়ের সময় ওঅ্যান্ডএম টিমের জন্য যেন কোনো রো ব্লকড না থাকে, তা নিশ্চিত করতে হবে।
মূল সারসংক্ষেপ
- ট্র্যাকার ক্লিনিং প্রস্তুতি মানে শুধু রোবটের ব্রোশিওর নয়, এটি সিভিল এবং মেকানিক্যাল ডিজাইন।
- স্টো পজিশনে, রাতে এবং সবচেয়ে লম্বা সারিগুলোতে সার্ভে করুন।
- সিওডি-র আগেই ট্র্যাকার এবং রোবট ওএম-এর মধ্যে উইন্ড রুলস নিয়ে সমঝোতা করুন।
- ডেস্কটপ অনুমানের চেয়ে পাইলট ট্রাভার্স অনেক বেশি নির্ভরযোগ্য।
ডিফেক্ট পিরিয়ড শেষ হওয়ার আগেই হ্যান্ডওভার প্যাকে রোবট পথের অ্যাজ-বিল্ট রেকর্ডগুলো নিশ্চিত করুন। দ্বিতীয় বছরে গাছপালা বা ক্যাবল ট্রের কোনো পরিবর্তন হলে পুনরায় সার্ভে করা উচিত, আংশিক ক্লিনিং মেনে নেওয়া উচিত নয়।
সম্পর্কিত রিসোর্স
- ট্র্যাকার রক্ষণাবেক্ষণ নির্দেশিকা
- ক্লিনিং সিস্টেম বেছে নেওয়ার উপায়
- ট্র্যাকার ক্লিনিং সিস্টেম
- ইউটিলিটি-স্কেল অপারেশনস
Compare waterless robots, automatic and semi-automatic models, and managed OPEX on Taypro's solar panel cleaning system for utility plants.
প্রায়শই জিজ্ঞাসিত প্রশ্ন
সিওডি (COD)-এর আগে ট্র্যাকার এবং রোবট ওএম (OEM)-এর সাথে সারির প্রান্তের টার্নিং, স্টো ক্লিয়ারেন্স, কেবল ট্রে-এর উচ্চতা, অভ্যন্তরীণ রাস্তার প্রস্থ, ডকিং বা চার্জিং লোকেশন এবং উইন্ড ইন্টারলক নিয়মাবলি যাচাই করে নিন। এস-বিল্ট জরিপের মাধ্যমে এমন বাধাগুলোকে চিহ্নিত করতে হবে যা রাতে রোবটের চলাচলে বিঘ্ন ঘটাতে পারে।
কমিশনিং-এর পরে নয়, বরং বিস্তারিত ডিজাইনের সময়েই এটি করতে হবে। রোবটের চলার পথ নির্ধারণের জন্য ডিজাইনের ৩০ শতাংশ পর্যায়ে যখন সারির জ্যামিতি পরিবর্তন করা সম্ভব, তখন তা করাই উত্তম, কারণ পরবর্তীতে এনার্জাইজড ট্র্যাকার রোতে ক্লিয়ারেন্স রিট্রোফিটিং করা অনেক বেশি ব্যয়বহুল।
রোবটগুলো সাধারণত রাতে চলে যখন মডিউলগুলো স্টো অবস্থায় থাকে। সাইট প্রস্তুতিতে অবশ্যই স্টো অ্যাঙ্গেল, সর্বনিম্ন গ্রাউন্ড ক্লিয়ারেন্স এবং অপারেশনের জন্য সর্বোচ্চ বায়ুর গতিবেগ নথিভুক্ত থাকতে হবে। রোবট বহর কেনার আগেই অ্যাসেট ম্যানেজমেন্টের সাথে কাজ বন্ধ করার সীমা নির্ধারণ করে নিতে হবে।
ব্লকগুলোর মধ্যে যাতায়াতের পথে রোবট ট্রেলার এবং সার্ভিস ভেহিকলের জন্য পর্যাপ্ত প্রস্থ থাকতে হবে। সারির শেষে সরু বাঁক থাকলে রোবট সারি মিস করতে পারে বা ম্যানুয়ালি পুনরায় সেটআপ করার প্রয়োজন হতে পারে, যা ৫০ মেগাওয়াট বা তার চেয়ে বড় সাইটগুলোতে অটোমেশনের অর্থনৈতিক সুবিধাকে বাধাগ্রস্ত করে।
এস-বিল্ট রো ম্যাপ, বাধার তালিকা, মডিউল ওএম (OEM) থেকে অনুমোদিত ক্লিনিং পদ্ধতির চিঠি, উইন্ড বা স্টো ইন্টারলক সেটিংস এবং সফল ট্রাভার্সাল সম্পন্ন করা রেফারেন্স সারির ছবি।