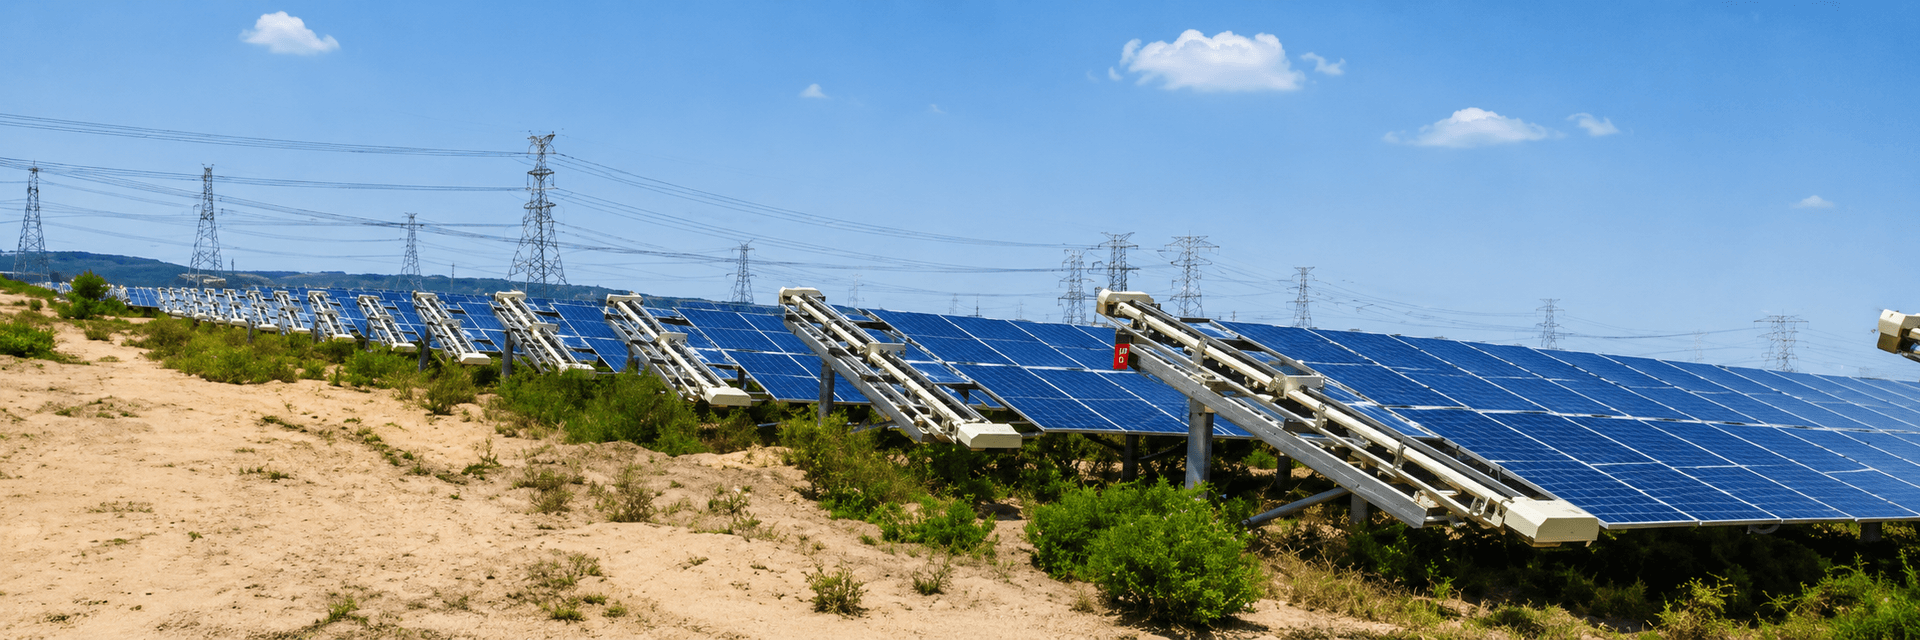
त्वरित उत्तर
सफाई रोबोट द्वारा मॉड्यूल कोटिंग को होने वाले नुकसान से बचने के लिए ट्रैक दबाव और सामग्री संरचना पर रणनीतिक ध्यान केंद्रित करना आवश्यक है, विशेष रूप से आधुनिक N-type और TOPCon मॉड्यूल के लिए जिनमें नाजुक एंटी-रिफ्लेक्टिव कोटिंग होती है। संयंत्र प्रबंधकों को यह सुनिश्चित करना चाहिए कि रोबोट ट्रैक उच्च-घर्षण, गैर-अपघर्षक पॉलिमरों पर आधारित हों ताकि सूक्ष्म-खरोंचों (micro-scratches) से बचा जा सके, जो लंबी अवधि में मॉड्यूल के प्रदर्शन को खराब करती हैं। जटिल संपत्तियों का प्रबंधन करने वालों के लिए, आउटपुट और सतह की सुरक्षा के बीच संतुलन बनाने हेतु इष्टतम सफाई आवृत्ति को समझना महत्वपूर्ण है।
- ARC घर्षण के कारण परावर्तन (reflectance) में होने वाली 2.3% तक की वृद्धि को रोकें।
- N-type और TOPCon मॉड्यूल के लिए गैर-अपघर्षक ट्रैक सामग्री की पुष्टि करें।
- ट्रैक के नीचे रेत-कणों के जमाव को प्रबंधित करने के लिए सफाई आवृत्ति की निगरानी करें।
- परिचालन के दौरान सूक्ष्म-खरोंचों से बचने के लिए ट्रैक दबाव की सीमाओं को मानकीकृत करें।
उपयोगिता-स्केल (utility-scale) साइटों के लिए, मॉड्यूल की लंबी उम्र बनाए रखने हेतु यह दृष्टिकोण महत्वपूर्ण है। एक संरचित O&M योजना को लागू करना यह सुनिश्चित करता है कि स्वचालन उन प्रदर्शन लाभों का त्याग न करे जिनके लिए सफाई रोबोट बनाए गए हैं। सोइलिंग (soiling) की लागत और रखरखाव की तुलना के बारे में गहरी जानकारी के लिए, सोइलिंग राजस्व हानि पर हमारी मार्गदर्शिका देखें और स्वचालित प्रणाली के प्रदर्शन की निगरानी के बारे में जानें।
सफाई रोबोट द्वारा मॉड्यूल कोटिंग को होने वाले नुकसान की क्रियाविधि को समझना
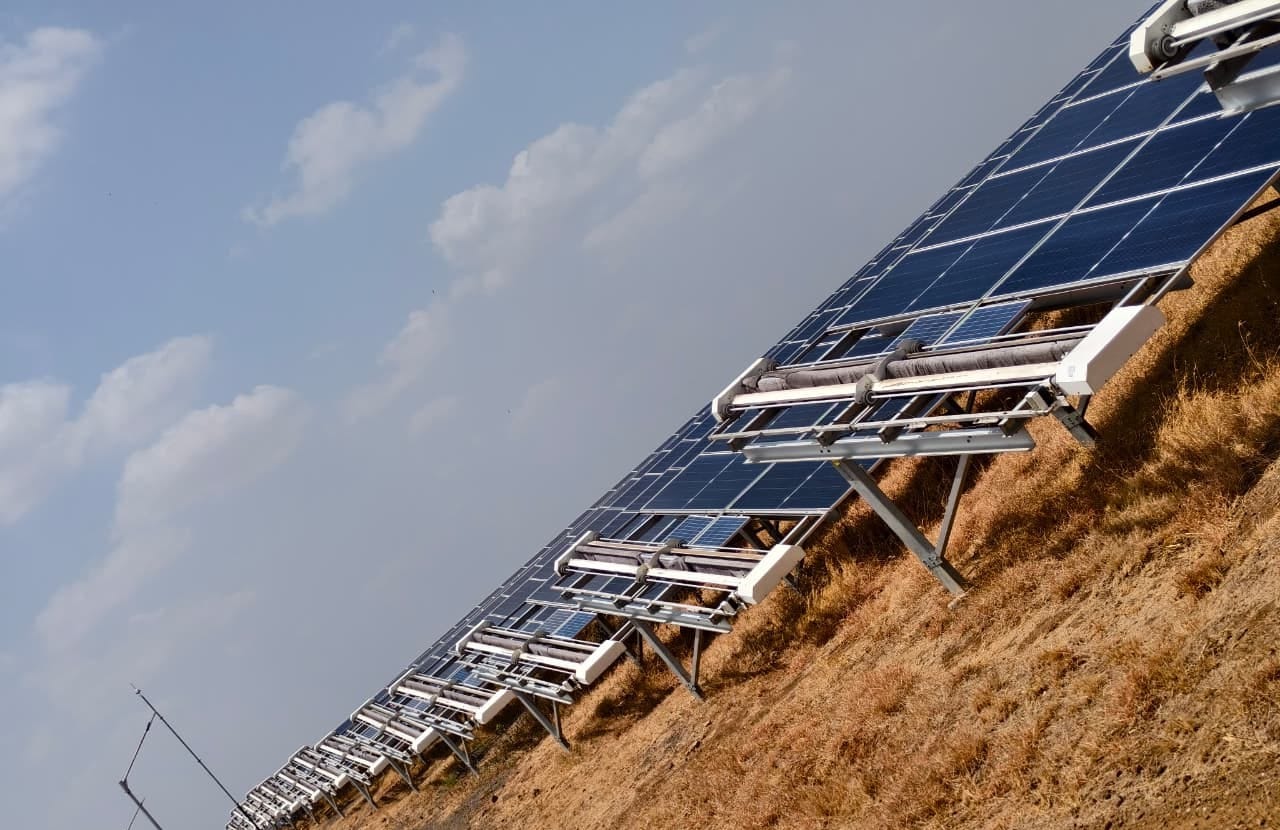
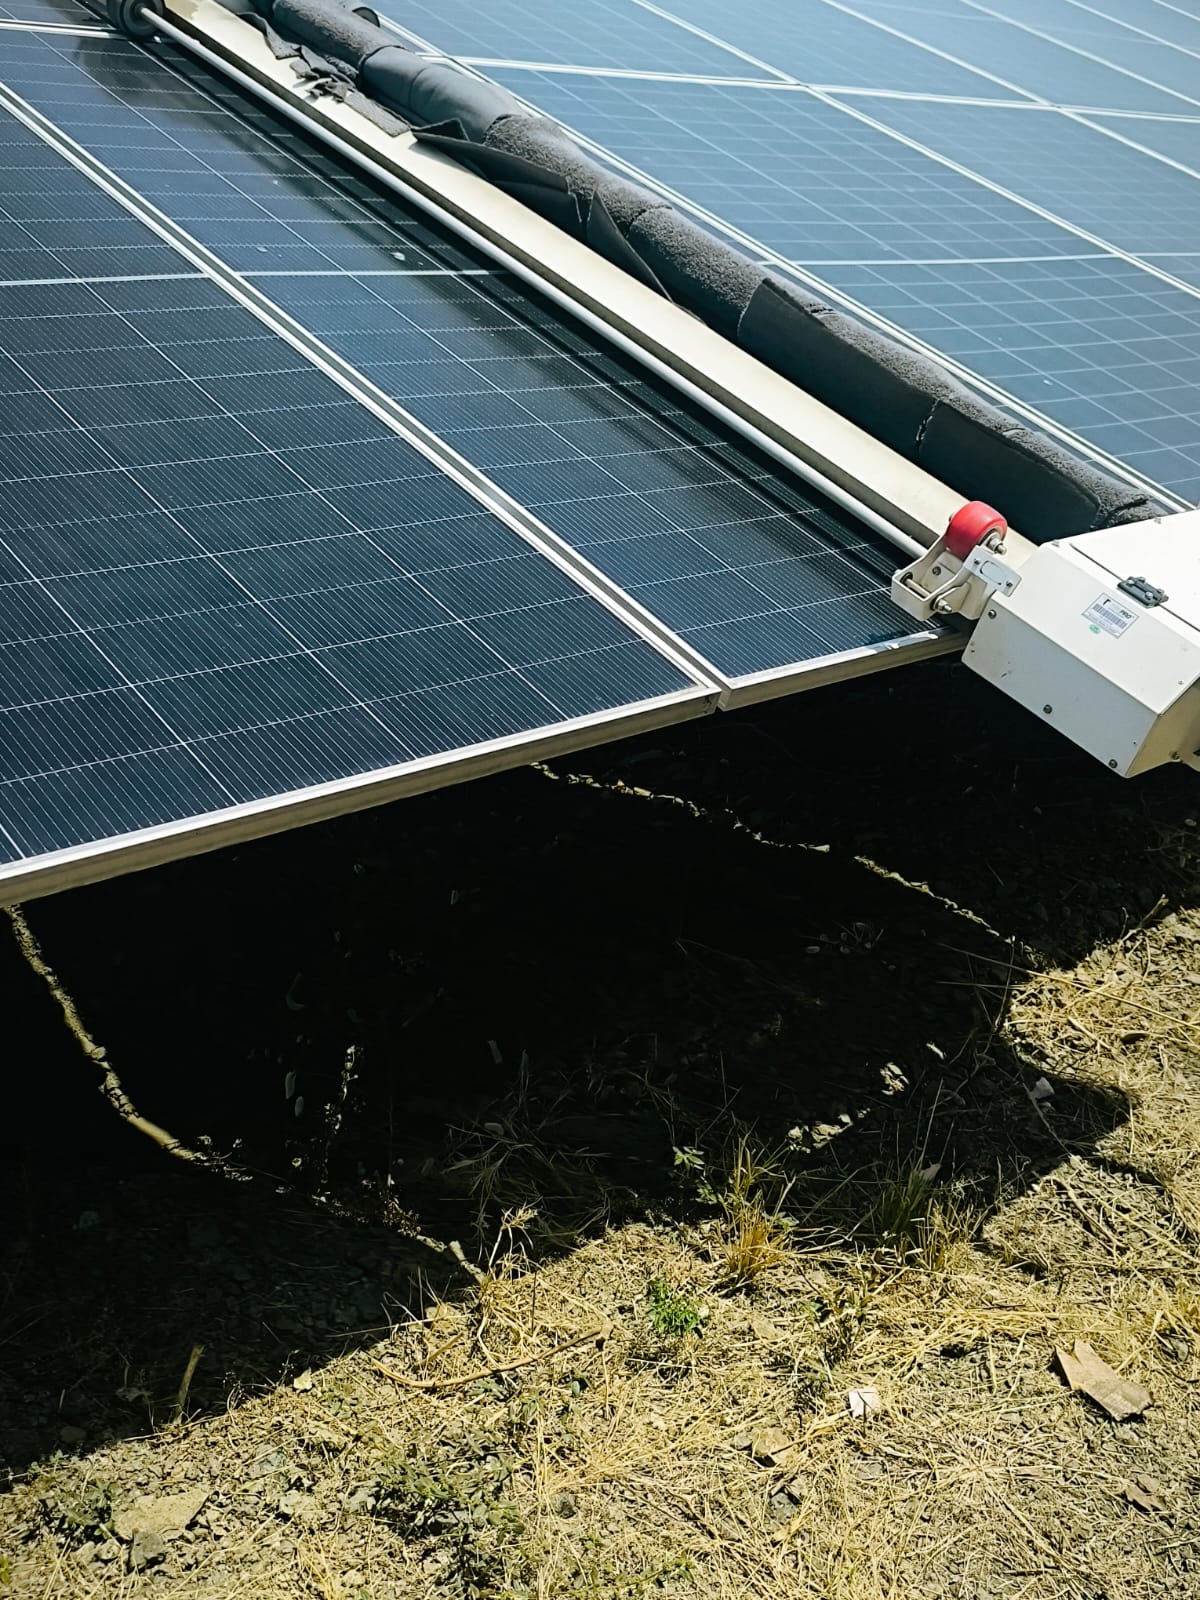
एंटी-रिफ्लेक्टिव कोटिंग (ARC) पर यांत्रिक घिसाव आमतौर पर तब होता है जब सिलिका-आधारित धूल जैसे बाहरी कण सफाई रोबोट ट्रैक और कांच की सतह के बीच फंस जाते हैं। रोबोटिक प्रणाली के वजन के तहत, ये कण एक अपघर्षक माध्यम के रूप में कार्य करते हैं, जो हर पास के दौरान कोटिंग को रगड़ते हैं। हालांकि मानक कांच टिकाऊ होता है, ARC एक पतली, संरचित परत है जिसे प्रकाश को पकड़ने के लिए डिज़ाइन किया गया है; एक बार जब सूक्ष्म-खरोंचें विकसित हो जाती हैं, तो मॉड्यूल स्थायी रूप से अपनी प्रकाश-संचयन दक्षता का 2% से 3% खो देता है।
भारत में उपयोगिता-स्केल संपत्तियों के लिए, यह जोखिम धूल की क्षेत्र-विशिष्ट संरचना के कारण बढ़ जाता है, जिसमें अक्सर महीन, अपघर्षक क्वार्ट्ज की उच्च सांद्रता होती है। जब उच्च शोर कठोरता वाला रोबोट ट्रैक इस रेत पर चलता है, तो इंटरफेस एक स्थानीय दबाव बिंदु बनाता है। यदि ट्रैक सामग्री में पर्याप्त लचीलापन नहीं है, तो बल वितरित होने के बजाय केंद्रित हो जाता है, जिससे नाजुक कोटिंग का घिसाव तेज हो जाता है। यह क्षति अक्सर नग्न आंखों को दिखाई नहीं देती, जब तक कि प्रदर्शन में गिरावट साइट-विशिष्ट सोइलिंग राजस्व हानि रिपोर्टों में सैद्धांतिक प्रदर्शन और वास्तविक दुनिया के PR के बीच विसंगति के रूप में दिखाई नहीं देती। इन जोखिमों को कम करने के लिए, टीमों को स्थानीय मार्गदर्शन के लिए हमारे मौसम प्रभाव और O&M प्लेबुक का संदर्भ लेना चाहिए।
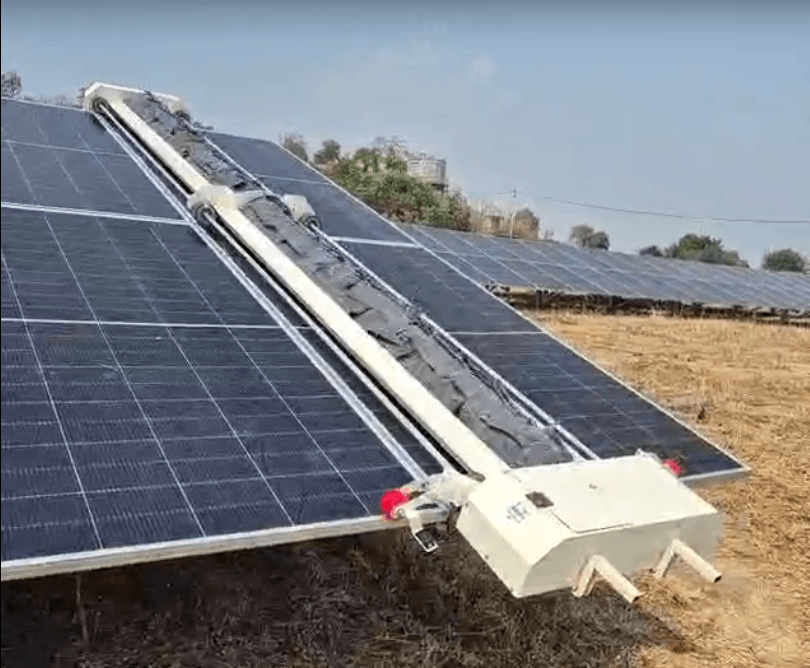
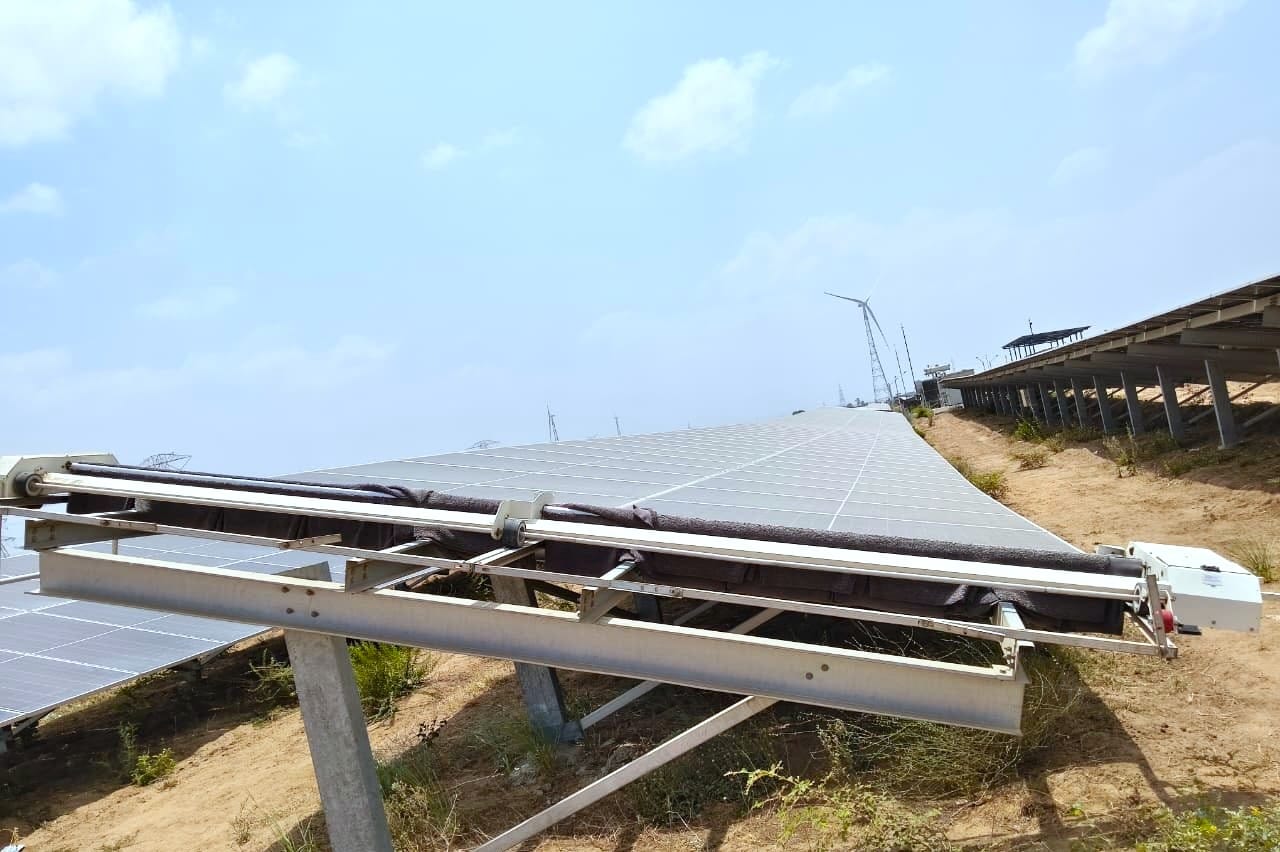
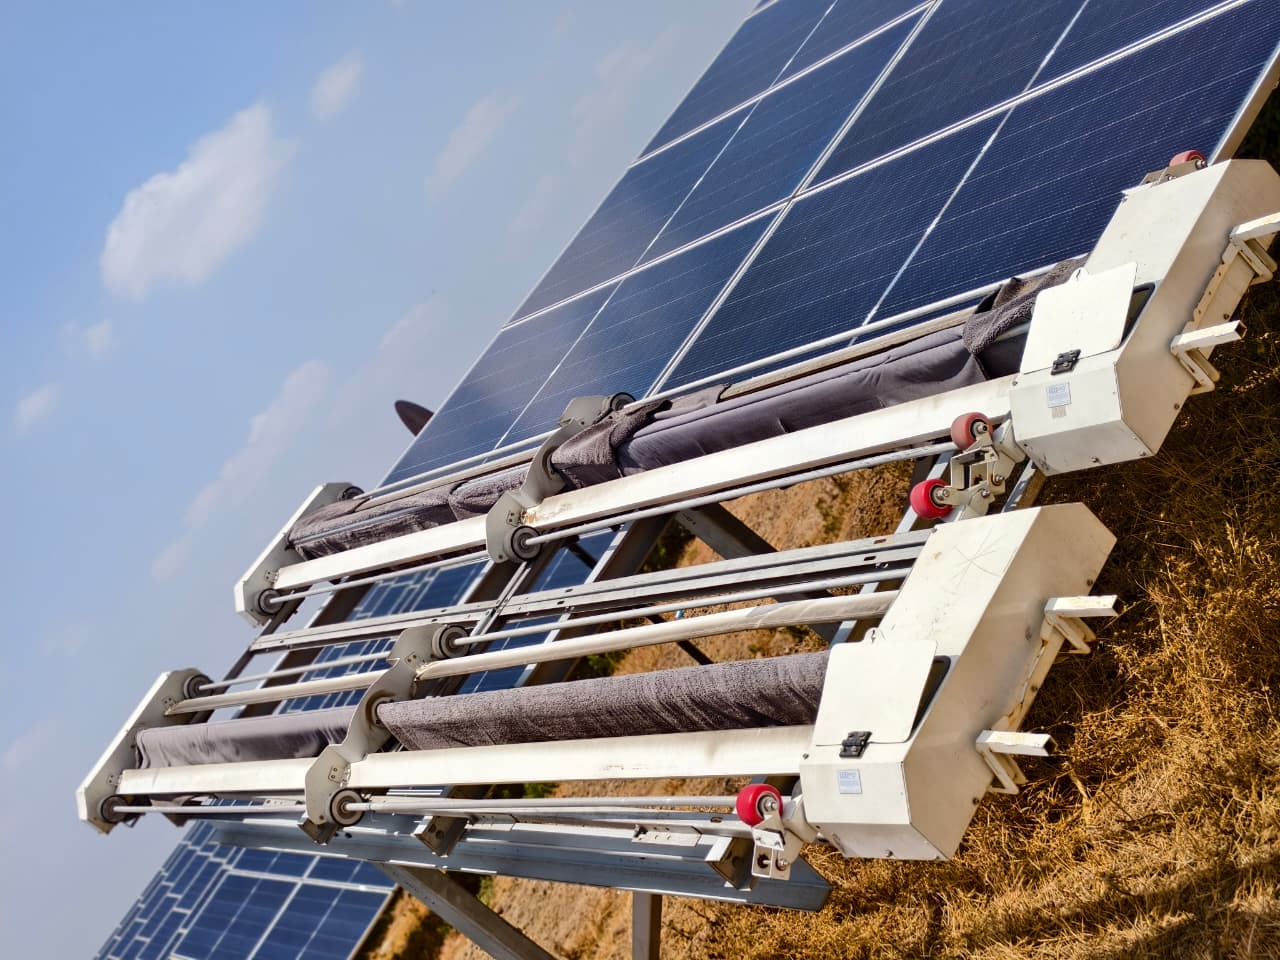
तकनीकी साइट टीमों को उच्च-घर्षण, गैर-अपघर्षक पॉलिमरों से बने ट्रैकों को प्राथमिकता देनी चाहिए जो मॉड्यूल की सतह में धंसे बिना पर्याप्त कर्षण प्रदान करते हैं। उच्च-रेत वाले वातावरण में, रोबोट ट्रैकों में फंसे मलबे के लिए नियमित निरीक्षण एक महत्वपूर्ण रखरखाव चरण है। यदि सफाई रोबोट के ट्रेड्स में बड़े रेत के कण जमा हो जाते हैं, तो प्रणाली प्रभावी रूप से एक सैंडर बन जाती है, जो एक निवारक O&M गतिविधि को दीर्घकालिक गिरावट की घटना में बदल देती है। प्रदर्शन निगरानी को एकीकृत करने वाली साइटों के लिए, सफाई चक्र के बाद अचानक, स्थानीयकृत आउटपुट गिरावट का पता लगाना अक्सर स्थानीयकृत अपघर्षक घिसाव का प्रारंभिक संकेतक हो सकता है।
उच्च-दक्षता वाले N-type मॉड्यूल के लिए रोबोट ट्रैक का घिसाव एक गंभीर जोखिम क्यों है
TOPCon और HJT जैसी आधुनिक मॉड्यूल तकनीकें प्रकाश ग्रहण करने और प्रति वर्ष 0.3% से 0.4% की निचली गिरावट दर प्राप्त करने के लिए पतली, अत्यधिक अनुकूलित ARC परतों पर निर्भर करती हैं। पुराने P-type मॉड्यूल के विपरीत, ये उच्च-दक्षता वाली कोशिकाएं यांत्रिक सतह परिवर्तनों के प्रति संवेदनशील होती हैं। जब एक रोबोटिक सफाई प्रणाली घिसे हुए या अपघर्षक ट्रैकों के साथ इन सतहों को पार करती है, तो संपर्क बिंदुओं पर ARC परत के छिलने का जोखिम होता है। यह सूक्ष्म क्षति प्रकाश प्रतिबिंब को बढ़ाती है और हॉट स्पॉट को बढ़ावा देती है, जो प्रभावी रूप से प्रीमियम मॉड्यूल चुनने के प्रदर्शन लाभों को समाप्त कर देती है।
भारतीय उपयोगिता साइटों के लिए जहां अत्यधिक गर्मी और धूल की रसायन विज्ञान राज्य के अनुसार भिन्न होती है, यह जोखिम ट्रैकों के भौतिक गुणों से और बढ़ जाता है। N-type मॉड्यूल में अक्सर ग्लास-ग्लास निर्माण होता है, जिसे झुकने वाले तनाव (bending stress) को रोकने के लिए रोबोटिक सफाई के दौरान एक विशिष्ट सहायता संरचना की आवश्यकता होती है। यदि मॉड्यूल फ्रेम की यांत्रिक भार क्षमता के लिए ट्रैक दबाव को कैलिब्रेट नहीं किया जाता है, तो एक स्वायत्त बेड़े के दोहराव वाले चक्र संचयी कोटिंग गिरावट का कारण बन सकते हैं। यह राजस्थान जैसे रेगिस्तानी क्षेत्रों या तटीय संयंत्रों में विशेष रूप से समस्याग्रस्त है, जहां सिलिकेट और नमक जमा रोबोट ट्रैक के नीचे पीसने वाले एजेंटों के रूप में कार्य करते हैं। जल और भूमि उपयोग के संबंध में ESG अनुपालन सुनिश्चित करना अक्सर हितधारकों के लिए इन स्थायी रखरखाव प्रथाओं को सिद्ध करने में शामिल होता है।
तकनीकी O&M टीमों को ट्रैक-मॉड्यूल इंटरफेस संगतता को संयंत्र कमीशनिंग के मुख्य घटक के रूप में देखना चाहिए। एक ऐसे सफाई भागीदार का चयन करना जो कठोर औद्योगिक रबर या धातु-प्रबलित ट्रेड्स के बजाय विशेष, उच्च-घर्षण पॉलिमरों का उपयोग करता है, ARC गिरावट के खिलाफ एक आवश्यक बचाव है। दृश्य विफलता के बजाय परिचालन घंटों के आधार पर ट्रैक प्रतिस्थापन के लिए एक सख्त कार्यक्रम बनाए रखने से यह सुनिश्चित होता है कि रोबोट आपके उच्च-दक्षता वाले कांच पर कभी भी अपघर्षक तत्व बने बिना अपना घर्षण गुणांक बनाए रखता है।
PV कांच पर ट्रैक-जनित घर्षण को कैसे रोकें?
रोबोटिक सफाई के दौरान यांत्रिक क्षति को रोकने के लिए सामग्री चयन, मलबे के प्रबंधन और दबाव-संवेदी संचालन पर केंद्रित तीन-आयामी दृष्टिकोण की आवश्यकता होती है। प्राथमिक लक्ष्य सोइलिंग को हटाते समय एंटी-रिफ्लेक्टिव कोटिंग (ARC) की अखंडता को बनाए रखना है। भारत के शुष्क उपयोगिता वातावरण में, क्वार्ट्ज-आधारित धूल घर्षण का सबसे आम एजेंट है, जो अनुचित तरीके से रखरखाव किए गए ट्रैकों को उच्च-घर्षण वाले ग्रिट ट्रैप में बदल देती है।
तकनीकी प्रबंधकों को 5MW+ तैनाती वाली सभी साइटों पर इन विशिष्ट निवारक उपायों को लागू करना चाहिए:
- सामग्री कठोरता निर्दिष्ट करें: उच्च-घर्षण, गैर-अपघर्षक पॉलिमरों से बने रोबोट ट्रैक चुनें। ये सामग्रियां टेम्पर्ड PV कांच की तुलना में नरम होने के लिए इंजीनियर की गई हैं, जिससे यह सुनिश्चित होता है कि ट्रैक कोटिंग में दबाने के बजाय रेत के खिलाफ विकृत हो जाता है।
- कठोर प्री-साइकिल निरीक्षण अपनाएं: सुनिश्चित करें कि तैनाती से पहले प्रत्येक बार सफाई रोबोटों का मलबे के लिए निरीक्षण किया जाए। धूल भरी आंधियों या तेज हवा वाली घटनाओं के बाद, मशीन के नई पंक्ति में प्रवेश करने से पहले सफाई टीमों को ट्रैकों से जमा रेत को साफ करने के लिए संपीड़ित हवा या नरम ब्रश का उपयोग करना चाहिए।
- नीचे की ओर दबाव को कैलिब्रेट करें: आधुनिक उपयोगिता-स्केल प्रणालियों को मॉड्यूल कांच की संरचनात्मक भार सीमाओं से अधिक हुए बिना सफाई दक्षता के लिए पर्याप्त बल लगाने हेतु कैलिब्रेट किया जाना चाहिए। यह उन बाइफेशियल और बड़े-फॉर्मेट वाले मॉड्यूल के लिए महत्वपूर्ण है जो पारगमन के दौरान झुकने वाले तनाव का अनुभव कर सकते हैं।
- नियोजित ट्रैक प्रतिस्थापन लागू करें: दृश्य विफलता की प्रतीक्षा करने के बजाय कुल परिचालन घंटों या परिभाषित ड्यूटी चक्रों के आधार पर रोबोट ट्रेड्स को बदलें। उच्च-दक्षता वाले N-type मॉड्यूल (TOPCon/HJT) के लिए जिनमें पतली कोटिंग परतें होती हैं, 25-वर्षीय संयंत्र जीवनकाल में जमा होने वाली सूक्ष्म-घर्षणों के जोखिम को कम करने के लिए अधिक रूढ़िवादी प्रतिस्थापन कार्यक्रम मानक उद्योग अभ्यास है।
एक ऑपरेशंस-फर्स्ट मेंटेनेंस मॉडल पर स्विच करके, O&M टीमें प्रतिक्रियाशील सुधारों से दूर होकर एक सक्रिय संपत्ति प्रबंधन रणनीति की ओर बढ़ती हैं जो पूरे बेड़े के प्रदर्शन अनुपात की रक्षा करती है। वार्षिक नमूना परीक्षण या उच्च-रिज़ॉल्यूशन ड्रोन निरीक्षण के माध्यम से स्थानीयकृत सतह गिरावट की निगरानी यह पुष्टि कर सकती है कि क्या आपकी ट्रैक सामग्री और रखरखाव अनुसूची मॉड्यूल ARC को लंबे समय तक संरक्षित करने में सफल है या नहीं।
चरण-दर-चरण: 5MW+ साइटों पर सुरक्षित रोबोटिक सफाई लागू करना
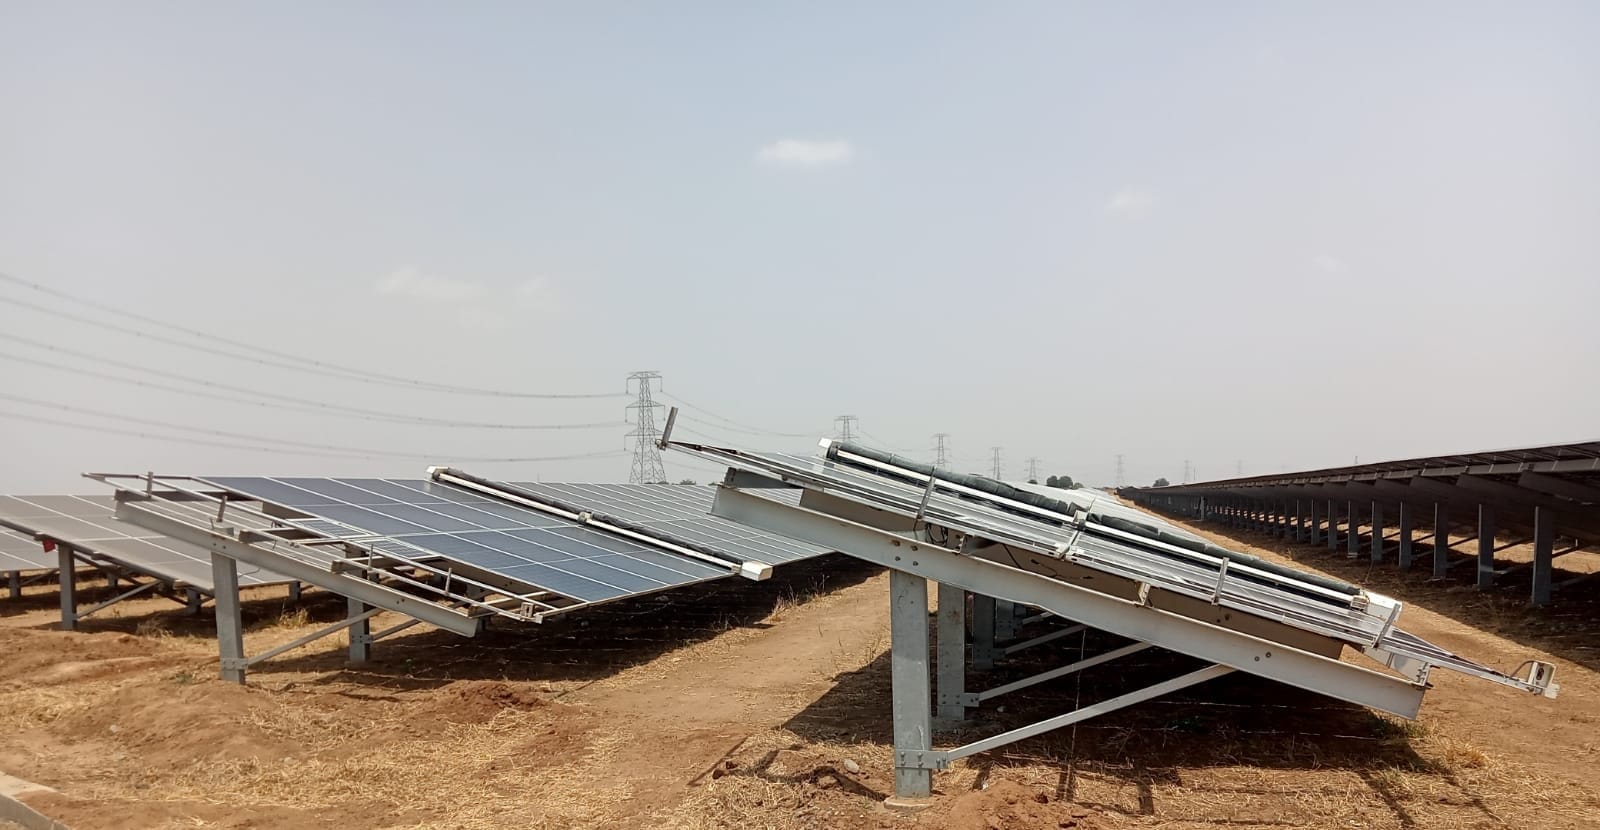
पूरे भारत में उपयोगिता-स्केल परिनियोजन के लिए, मैन्युअल जल-आधारित धुलाई से स्वचालित ड्राई क्लीनिंग में परिवर्तन एक बड़ा परिचालन बदलाव है। सफाई रोबोट द्वारा मॉड्यूल कोटिंग को होने वाले नुकसान से बचने के लिए, तकनीकी प्रबंधकों को इस संरचित कार्यान्वयन चक्र का पालन करना चाहिए।
- साइट मूल्यांकन और ग्रिड मैपिंग: तैनात करने से पहले, मॉड्यूल गिरावट और कांच की अखंडता का आधारभूत सर्वेक्षण करें। मौजूदा सूक्ष्म-दरारों या डीलेमिनेशन की पहचान करने के लिए ड्रोन-आधारित थर्मल इमेजिंग का उपयोग करें, यह सुनिश्चित करते हुए कि आपका बेड़ा सेटअप आपके विशिष्ट मॉड्यूल प्रकार, चाहे PERC हो या N-type, की संरचनात्मक सीमाओं का सम्मान करता है।
- सतह संगतता ऑडिट: पुष्टि करें कि सफाई रोबोट ट्रैक आपके स्थापित मॉड्यूल की एंटी-रिफ्लेक्टिव कोटिंग (ARC) के साथ संगत हैं। मॉड्यूल निर्माता से परामर्श करके यह पुष्टि करें कि रोबोट ट्रेड घर्षण गुणांक कांच-प्रकार की कोटिंग के लिए अनुमोदित मापदंडों के भीतर आते हैं, विशेष रूप से बाइफेशियल इकाइयों के लिए जो उच्च थर्मल तनाव के प्रति प्रवण होती हैं।
- पायलट चरण और टेलीमेट्री एकीकरण: स्थानीयकृत यांत्रिक घिसाव की निगरानी के लिए 5MW के एक प्रतिनिधि ब्लॉक पर छोटे परीक्षण बेड़े को तैनात करें। इस 30-दिवसीय परीक्षण के दौरान, रोबोट टॉर्क, ट्रैक स्लिप दर और वास्तविक समय में प्रदर्शन अनुपात (PR) रिकवरी को ट्रैक करने के लिए NECTYR जैसे बेड़े निगरानी प्लेटफार्मों का उपयोग करें और तदनुसार परिचालन थ्रेसहोल्ड को समायोजित करें।
- चरणबद्ध स्केलिंग और रखरखाव प्रोटोकॉल: एक बार जब पायलट यह पुष्टि कर देता है कि ARC में कोई घर्षण नहीं है, तो बेड़े को 50MW+ वाली बड़ी साइट पर तैनात करें। धूल भरी आंधियों के बाद सिलिका की गंदगी को साफ करने के लिए संकुचित हवा (compressed air) का उपयोग करके ट्रैक की सफाई के लिए एक सख्त कार्यक्रम लागू करें। नियमित ट्रैक प्रतिस्थापन के लिए पूंजी आवंटन को सही ठहराने के लिए सख्त राजस्व हानि ट्रैकिंग स्थापित करें, यह सुनिश्चित करते हुए कि हार्डवेयर कभी भी घर्षण का जोखिम कारक न बने।
- ऑडिट और ऑडिट-लूप: मॉड्यूल की सतह का त्रैमासिक निरीक्षण करें, विशेष रूप से ऐसे पैटर्न या निशान की तलाश करें जो ट्रेड-जनित घिसाव का संकेत देते हैं। यदि ऐसा पाया जाता है, तो नीचे के दबाव को फिर से कैलिब्रेट करने या नरम, उच्च-घर्षण वाले पॉलिमर के साथ ट्रेडों को बदलने का मूल्यांकन करने के लिए तुरंत बेड़े को रोक दें।
तकनीकी तुलना: ट्रैक सामग्री बनाम ARC लचीलापन
सफाई रोबोट द्वारा मॉड्यूल कोटिंग को होने वाले नुकसान से बचाने के लिए सही ट्रैक सामग्री का चयन एक मौलिक निर्णय है, क्योंकि घर्षण का गुणांक और सामग्री की कठोरता सीधे कांच की सतह की दीर्घकालिक अखंडता को प्रभावित करते हैं। कठोर पॉलिमर उच्च ढलान वाले इलाकों या धूल भरी मानसूनी स्थितियों में बेहतर पकड़ प्रदान कर सकते हैं, लेकिन उनमें अक्सर नाजुक एंटी-रिफ्लेक्टिव कोटिंग्स (ARC) पर सूक्ष्म घर्षण से बचने के लिए आवश्यक लचीलेपन की कमी होती है। यूटिलिटी-स्केल प्रतिष्ठानों के लिए, हम विशेष सिंथेटिक इलास्टोमेर या सॉफ्ट-शोर पॉलीयुरेथेन से बने ट्रैक को प्राथमिकता देने की सलाह देते हैं जो PV मॉड्यूल की सुरक्षात्मक परत से समझौता किए बिना उच्च घर्षण प्रदान करते हैं।
निम्नलिखित तालिका रोबोटिक सफाई में उपयोग की जाने वाली सामान्य ट्रैक सामग्रियों के बीच के अंतर को संक्षेप में प्रस्तुत करती है, जिसका मूल्यांकन भारतीय उपयोगिता वातावरण में ARC संरक्षण की आवश्यकता के विरुद्ध किया गया है, जहाँ सिलिका युक्त धूल रोबोट और पैनल सतह के बीच एक अपघर्षक माध्यम बनाती है।
| ट्रैक सामग्री | कठोरता (Shore) | ARC घर्षण जोखिम | सर्वोत्तम उपयोग का मामला |
|---|---|---|---|
| हार्डन्ड रबर | 80-90A | उच्च | गैर-नाजुक कांच; भारी गंदगी वाले औद्योगिक क्षेत्र |
| सिंथेटिक इलास्टोमेर | 60-70A | कम | मानक ARC; N-type TOPCon/HJT मॉड्यूल |
| सॉफ्ट-शोर पॉलीयुरेथेन | 40-55A | न्यूनतम | प्रीमियम उच्च-दक्षता वाले बाइफेशियल मॉड्यूल |
यांत्रिक घिसाव अक्सर केवल ट्रैक सामग्री का परिणाम नहीं होता है, बल्कि पर्यावरणीय गंदगी का जमा होना भी है। ट्रैक सामग्री चाहे जो भी हो, यदि रोबोट के काम शुरू करने से पहले गंदगी को साफ नहीं किया जाता है, तो यह पीसने वाले पेस्ट के रूप में कार्य करती है। यह राजस्थान और गुजरात के कुछ हिस्सों जैसी मिट्टी में उच्च क्वार्ट्ज सामग्री वाले क्षेत्रों में स्थित संयंत्रों के लिए संकुचित हवा की प्री-क्लीनिंग या स्व-सफाई वाले ट्रैक डिजाइन के कार्यान्वयन को आवश्यक बनाता है। अभिनव AI-संचालित रखरखाव मॉडल का उपयोग करके और ट्रैक की लोच सुनिश्चित करके, O&M प्रमुख उस स्थानीय घर्षण को रोक सकते हैं जो ARC के क्षरण का कारण बनता है। ARC बरकरार रहने पर यह आमतौर पर मॉड्यूल के ऊर्जा उत्पादन में 2% से 3% की वृद्धि करता है। सटीकता के साथ सफाई के माध्यम से प्रदर्शन अनुपात को कैसे बनाए रखा जाता है, इस पर अधिक जानकारी के लिए, यूटिलिटी-स्केल बेड़े में सौर पैनल प्रदर्शन की निगरानी पर हमारे विश्लेषण को देखें।
ट्रैक-संबंधित मॉड्यूल घिसाव के लिए O&M निरीक्षण चेकलिस्ट
शुरुआती चरण के घर्षण नुकसान की पहचान करने के लिए एक कठोर ऑडिट प्रक्रिया स्थापित करना आवश्यक है, इससे पहले कि यह स्थायी ARC गिरावट या वारंटी अनुपालन के नुकसान का कारण बने। 10MW से अधिक की साइटों पर, O&M टीमों को रोबोटिक तैनाती की पहली तिमाही के दौरान सामान्य मॉड्यूल घिसाव का आधार रेखा स्थापित करने के लिए मासिक वॉकथ्रू करना चाहिए। रोबोट ट्रैक से जुड़े यांत्रिक घर्षण का व्यवस्थित रूप से निरीक्षण करने के लिए इस चेकलिस्ट का उपयोग करें:
- दृश्य कंट्रास्ट परीक्षण: सतह के उन निशानों को प्रकट करने के लिए कम रोशनी की स्थिति में निरीक्षण करें जो सीधे दोपहर की धूप में अदृश्य हो सकते हैं, इसके लिए उच्च-तीव्रता वाली दिशात्मक रोशनी का उपयोग करें।
- किनारे से केंद्र तक प्रोफाइलिंग: विशेष रूप से रोबोट ट्रैक संपर्क क्षेत्रों के समानांतर मॉड्यूल कांच की जांच करें। मॉड्यूल फ्रेम के निचले 100 मिमी और ऊपरी 100 मिमी पर ध्यान केंद्रित करें जहाँ त्वरण और मंदी के बल सबसे अधिक होते हैं।
- सूक्ष्म-घर्षण ऑडिट: ट्रैक पथ और मॉड्यूल के गैर-ट्रैवर्स केंद्र के बीच परावर्तकता (reflectivity) को मापने के लिए एक पोर्टेबल ग्लॉस मीटर का उपयोग करें। बेसलाइन की तुलना में ट्रैक ज़ोन में 0.5% से अधिक परावर्तकता में गिरावट रोबोट के नीचे के दबाव के तत्काल समायोजन या ट्रैक सामग्री को बदलने की आवश्यकता का सुझाव देती है।
- गंदगी संचय की निगरानी: धूल भरी शिफ्ट के बाद रोबोट ट्रेड की दरारों की भौतिक जांच करें। यदि इलास्टोमेर में महीन सिलिका या क्वार्ट्ज की गंदगी जमा हो गई है, तो रोबोट वास्तव में सैंड-पेपरिंग डिवाइस के रूप में कार्य कर रहा है। दैनिक चार्जिंग रूटीन के हिस्से के रूप में रोबोट ट्रेडों के लिए संकुचित हवा की सफाई निर्धारित करें।
- फ्रेम-सील अखंडता: सुनिश्चित करें कि ट्रैक संपर्क मॉड्यूल एनकैप्सुलेशन या जंक्शन बॉक्स सील पर पार्श्व दबाव न डाले। फ्रेम के किनारे के पास सीलेंट के हटने का कोई भी संकेत संरेखण समस्या को इंगित करता है जिसके लिए NECTYR बेड़े प्रबंधन प्रणाली के भीतर रोबोट यात्रा पथ को फिर से कैलिब्रेट करने की आवश्यकता होती है।
इन निष्कर्षों को एक केंद्रीकृत प्रदर्शन निगरानी ढांचे में डिजिटाइज़ करके, O&M प्रबंधक स्थानीयकृत घिसाव पैटर्न को विशिष्ट रोबोट इकाइयों के साथ जोड़ सकते हैं। यह सक्रिय रखरखाव की अनुमति देता है, जैसे कि उच्च-घिसाव वाले ट्रेड सेट को घुमाना या नेविगेशन मापदंडों को समायोजित करना, इससे पहले कि संचयी प्रभाव साइट के वार्षिक उत्पादन लक्ष्यों को प्रभावित करे।
संयंत्र प्रबंधकों के लिए मुख्य निष्कर्ष
- संवेदनशील N-type मॉड्यूल कोटिंग्स पर सूक्ष्म घर्षण को कम करने के लिए कम शोर कठोरता रेटिंग वाली ट्रैक सामग्रियों को प्राथमिकता दें।
- राजस्थान या गुजरात जैसे क्षेत्रों में जहाँ सिलिका युक्त मिट्टी पीसने वाले एजेंट के रूप में कार्य करती है, रोबोट ट्रैक के लिए दैनिक संकुचित हवा की सफाई लागू करें।
- त्रैमासिक रूप से मॉड्यूल परावर्तकता का ऑडिट करें; संपर्क क्षेत्रों में 0.5% से अधिक की गिरावट तत्काल हार्डवेयर पुन: अंशांकन की आवश्यकता का संकेत देती है।
- सुनिश्चित करें कि सफाई दक्षता दीर्घकालिक संपत्ति गिरावट की कीमत पर न हो, इसके लिए ट्रैक रखरखाव को अपने राजस्व हानि ट्रैकिंग प्रोटोकॉल में एकीकृत करें।
- विभिन्न मॉड्यूल ग्लास-ग्लास या ग्लास-बैकशीट संरचनात्मक कठोरता की भरपाई के लिए परिवर्तनीय नीचे के दबाव क्षमताओं वाले रोबोटिक बेड़े को तैनात करें।
स्रोत और आगे पढ़ने के लिए
अक्सर पूछे जाने वाले प्रश्न
सफाई रोबोट मॉड्यूल कोटिंग को होने वाले नुकसान को रोकने के लिए ट्रैक प्रेशर और सामग्री संरचना पर रणनीतिक ध्यान देना आवश्यक है, विशेष रूप से आधुनिक एन-टाइप (N-type) और टीओपीसीओन (TOPCon) मॉड्यूल के लिए जिनमें नाजुक एंटी-रिफ्लेक्टिव कोटिंग्स होती हैं। प्लांट मैनेजरों को यह सुनिश्चित करना चाहिए कि रोबोट ट्रैक का चयन उच्च-घर्षण, गैर-अपघर्षक पॉलिमर के आधार पर किया जाए ताकि माइक्रोक्रेच से बचा जा सके जो मॉड्यूल के दीर्घकालिक प्रदर्शन को खराब करते हैं।
हाँ। जब सिलिका या क्वार्ट्ज धूल जैसे अपघर्षक कण रोबोट ट्रैक के नीचे फंस जाते हैं, तो सिस्टम का वजन इन कणों को एआरसी (ARC) में पीस देता है। यह प्रक्रिया माइक्रोक्रेच पैदा करती है जो प्रकाश-संचयन दक्षता को स्थायी रूप से कम कर सकती है।
ट्रैक सामग्री की संरचना सीधे मॉड्यूल की लंबी उम्र को प्रभावित करती है। उच्च शोर कठोरता (shore hardness) वाले ट्रैक अक्सर स्थानीय दबाव बिंदु पैदा करते हैं जो कोटिंग्स को नुकसान पहुंचाते हैं। लचीली, गैर-अपघर्षक पॉलिमर सामग्री का उपयोग दबाव को अधिक समान रूप से वितरित करने में मदद करता है और एन-टाइप (N-type) तथा टीओपीसीओन (TOPCon) मॉड्यूल की नाजुक सतहों की रक्षा करता है।
एंटी-रिफ्लेक्टिव कोटिंग का घर्षण परावर्तन (reflectance) में 2.0% से 2.3% की वृद्धि का कारण बन सकता है। यह गिरावट प्रकाश-संचयन क्षमता में सीधा नुकसान पहुंचाती है, जो संपूर्ण यूटिलिटी-स्केल सोलर एसेट के प्रदर्शन अनुपात (PR) को कम कर देती है।