भारतीय उपयोगिता संयंत्रों (utility plants) के लिए सफाई पद्धतियों पर चर्चा धूल के भौतिकी, जल रसद, और पंक्ति ज्यामिति से शुरू होनी चाहिए, न कि विक्रेता की पसंद से। एक स्प्रिंकलर सिस्टम जो 5 MW के हल्के EPC डिज़ाइन पर काम करता था, वह थार की कठोर धूल के बाद विफल हो सकता है। फिक्स्ड-टिल्ट टेबल के लिए उत्तम रोबोट बेड़ा, व्यस्त ट्रैकर सिरों पर रात में काम करना बंद कर सकता है। मालिक साइट की वास्तविकता और पांच-वर्षीय अर्थशास्त्र के अनुसार विधि का चयन करते हैं।
यह लेख 10–100 MW संपत्तियों पर मैनुअल वेट, ट्रैक्टर ब्रश, स्प्रिंकलर, वॉटरलेस रोबोटिक, और हाइब्रिड दृष्टिकोणों की भारतीय संदर्भ में तुलना करता है: राजस्थान के तूफान, गुजरात में कृषि अपवाह, मानसून की कीचड़, और PPA टैरिफ जहाँ प्राप्त MWh, O&M खर्च को उचित ठहराते हैं।
त्वरित उत्तर
- मैनुअल वेट: लचीला, कम capex, बड़े पैमाने पर अधिक श्रम और पानी की आवश्यकता।
- ट्रैक्टर ब्रश: चौड़े फिक्स्ड-टिल्ट पर तेज, अनियंत्रित होने पर धारियाँ पड़ने का जोखिम।
- स्प्रिंकलर: डिज़ाइन के समय रिंसिंग के लिए, भारी कठोर धूल पर केवल इनका उपयोग कमजोर है।
- वॉटरलेस रोबोट: बार-बार सफाई, कम पानी, पंक्ति में फिट और अपटाइम की आवश्यकता।
- हाइब्रिड: धूल के लिए रोबोट, फिल्मों के लिए वेट; बड़ी साइटों पर सामान्य।
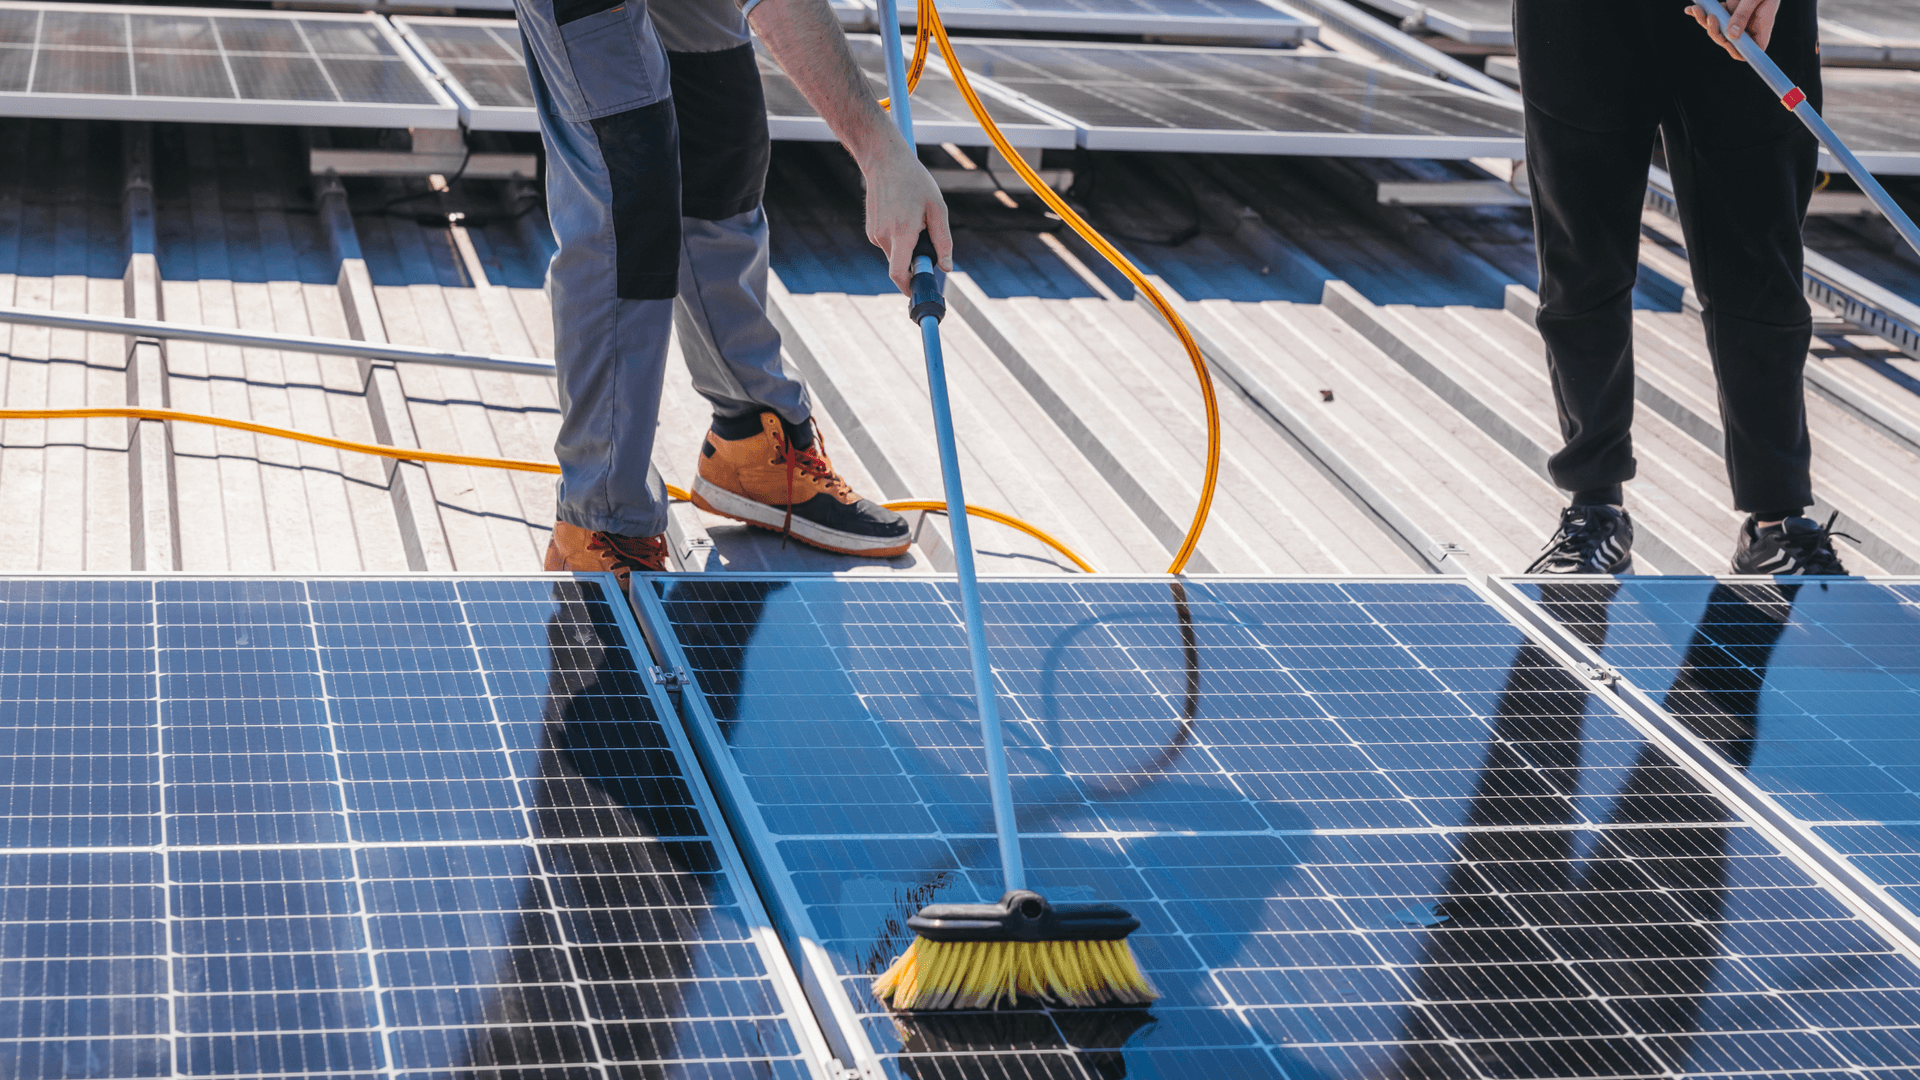
पोल क्रू के साथ मैनुअल वेट क्लीनिंग
पानी से चलने वाले ब्रश के साथ अनुबंधित क्रू कई भारतीय MW साइटों पर डिफ़ॉल्ट बने हुए हैं। O&M ठेकेदारों के लिए मोबिलाइजेशन परिचित है; रोबोट की तुलना में capex कम है। मध्यम धूल और विश्वसनीय बोरवेल पानी वाले 20–30 MW फिक्स्ड-टिल्ट ब्लॉक पर, अनुशासित मैनुअल प्रोग्राम PR को आधार रेखा के 2–3% के भीतर रख सकते हैं यदि चक्र समय पर हों।
सीमाएं पैमाने और गति पर दिखाई देती हैं: राजस्थान में टैंकर कतारें, गर्मी में सुरक्षा कैप, और तूफानों के बाद दस-दिवसीय पूर्ण-संयंत्र चक्र जबकि अछूते क्षेत्रों में MWh का नुकसान होता है। श्रम लागत MW के साथ बढ़ती है; पर्यवेक्षण की गुणवत्ता विक्रेता परिवर्तन के अनुसार बदलती है।
ट्रैक्टर-माउंटेड और मशीनीकृत ब्रश सिस्टम
माउंटेड ब्रश वाले ट्रैक्टर पर्याप्त पंक्ति रिक्ति वाले समान फिक्स्ड-टिल्ट पर सफाई तेज करते हैं। वे आंतरिक सड़क पहुंच वाली समतल गुजरात साइटों के लिए उपयुक्त हैं। जोखिम यह है कि यदि गति और ओवरलैप नियंत्रित नहीं हैं तो धारियाँ पड़ सकती हैं और फ्रेम-किनारे पर कीचड़ का जमाव हो सकता है। सभी ट्रैकर साइटें सुरक्षित पहुंच की अनुमति नहीं देती हैं।
पानी का उपयोग महत्वपूर्ण बना रहता है। OEM ब्रश अनुमोदन अभी भी आवश्यक है। अक्सर स्टैंडअलोन रोबोटिक्स के बजाय मैनुअल विक्रेता के दायरे के हिस्से के रूप में तैनात किया जाता है।
फिक्स्ड स्प्रिंकलर और रिंस सिस्टम
कुछ EPC डिज़ाइन आवधिक रिंसिंग के लिए टेबल किनारों पर स्प्रिंकलर एम्बेड करते हैं। पूंजी निर्माण के समय खर्च हो जाती है; चालू लागत पानी और पंप शक्ति है। हल्की धूल की रिंसिंग काम करती है; तूफान के बाद जमी हुई फिल्मों के लिए आमतौर पर यांत्रिक क्रिया की आवश्यकता होती है। लंबी पंक्तियों पर असमान कवरेज PR मानचित्रों में कीचड़ के त्रिकोणीय क्षेत्रों को छोड़ सकती है।
उच्च धूल वाले क्षेत्रों में स्प्रिंकलर का मूल्यांकन हाइब्रिड रणनीति के हिस्से के रूप में करें, न कि एकमात्र कार्यक्रम के रूप में।
स्वायत्त वॉटरलेस रोबोटिक क्लीनिंग
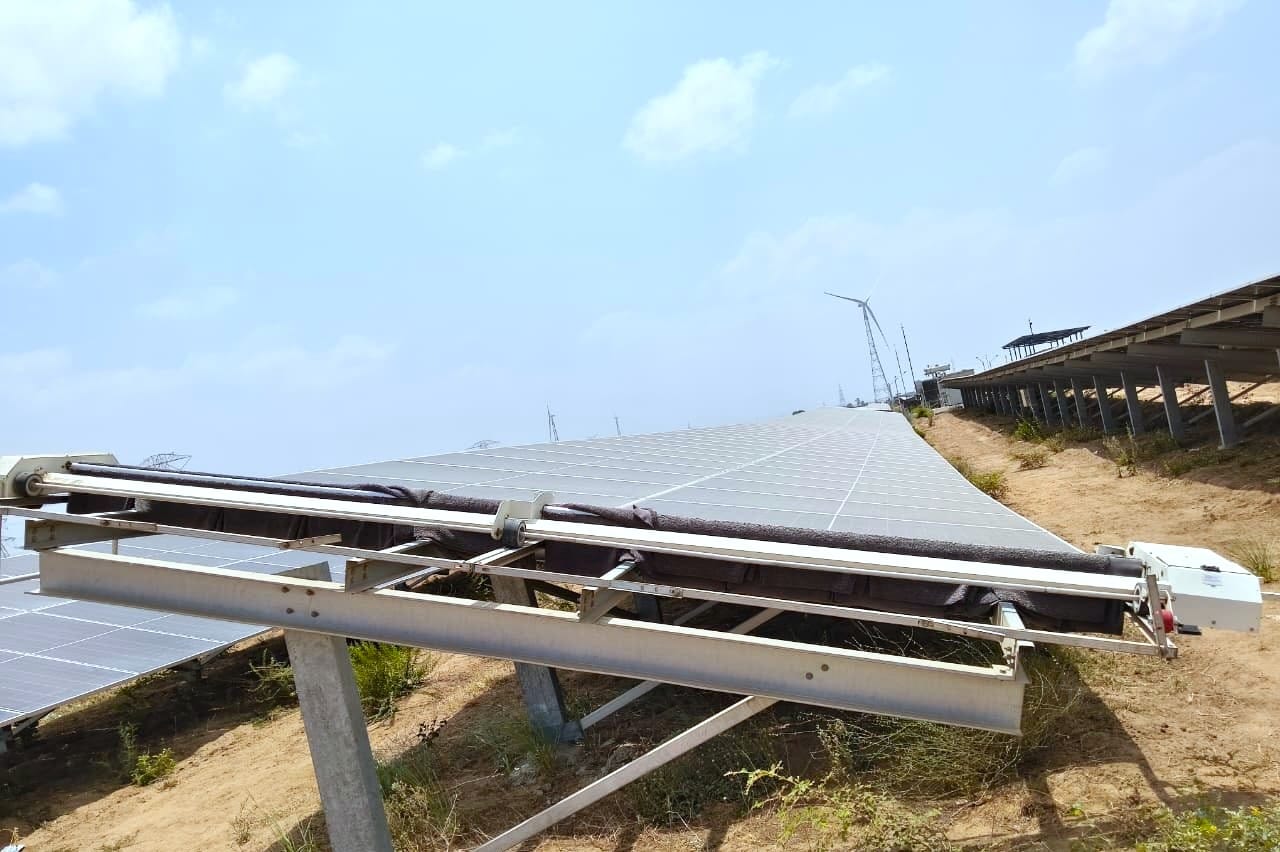
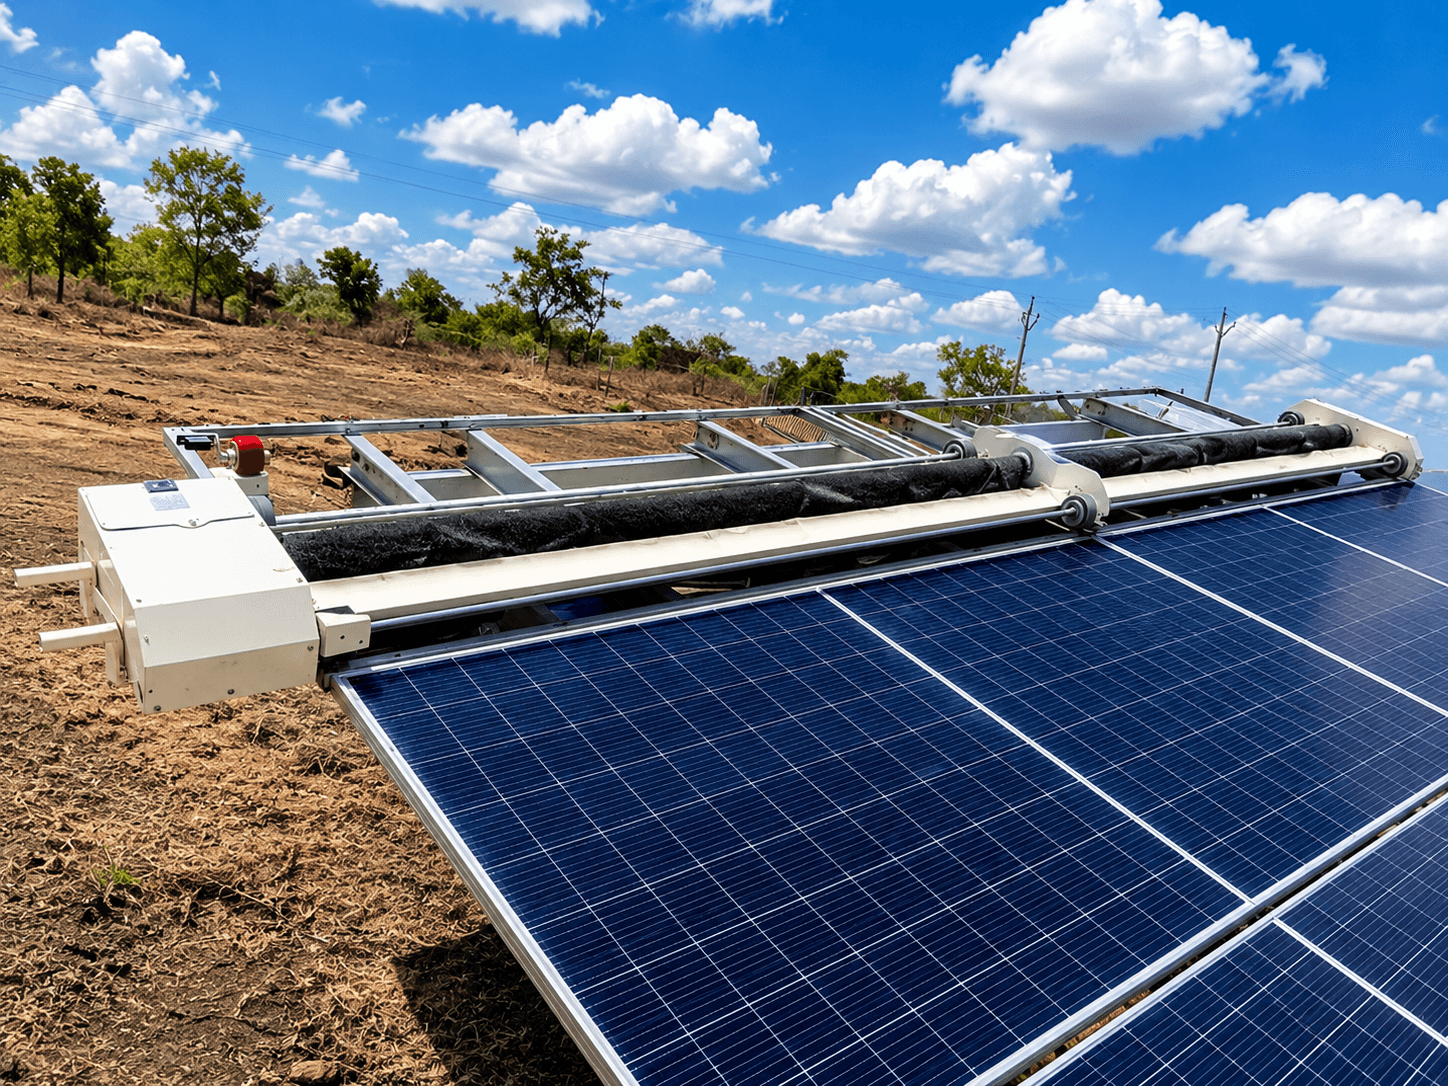
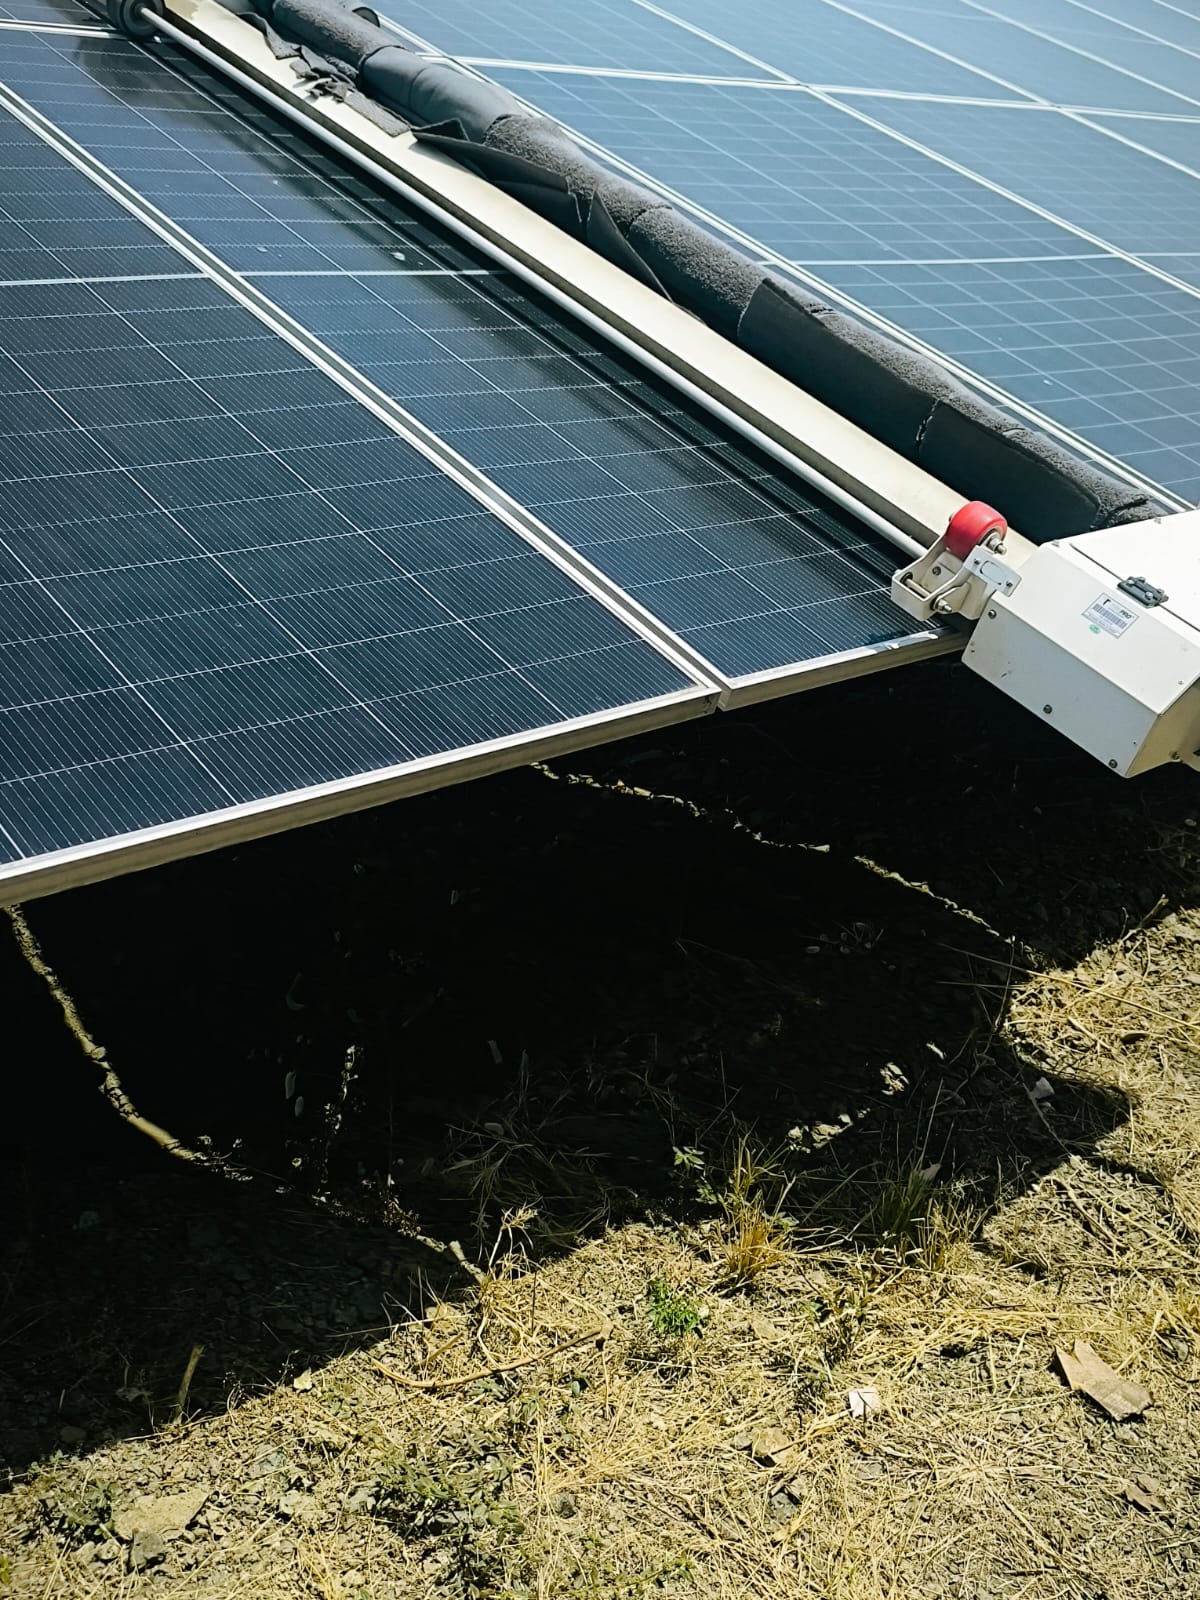
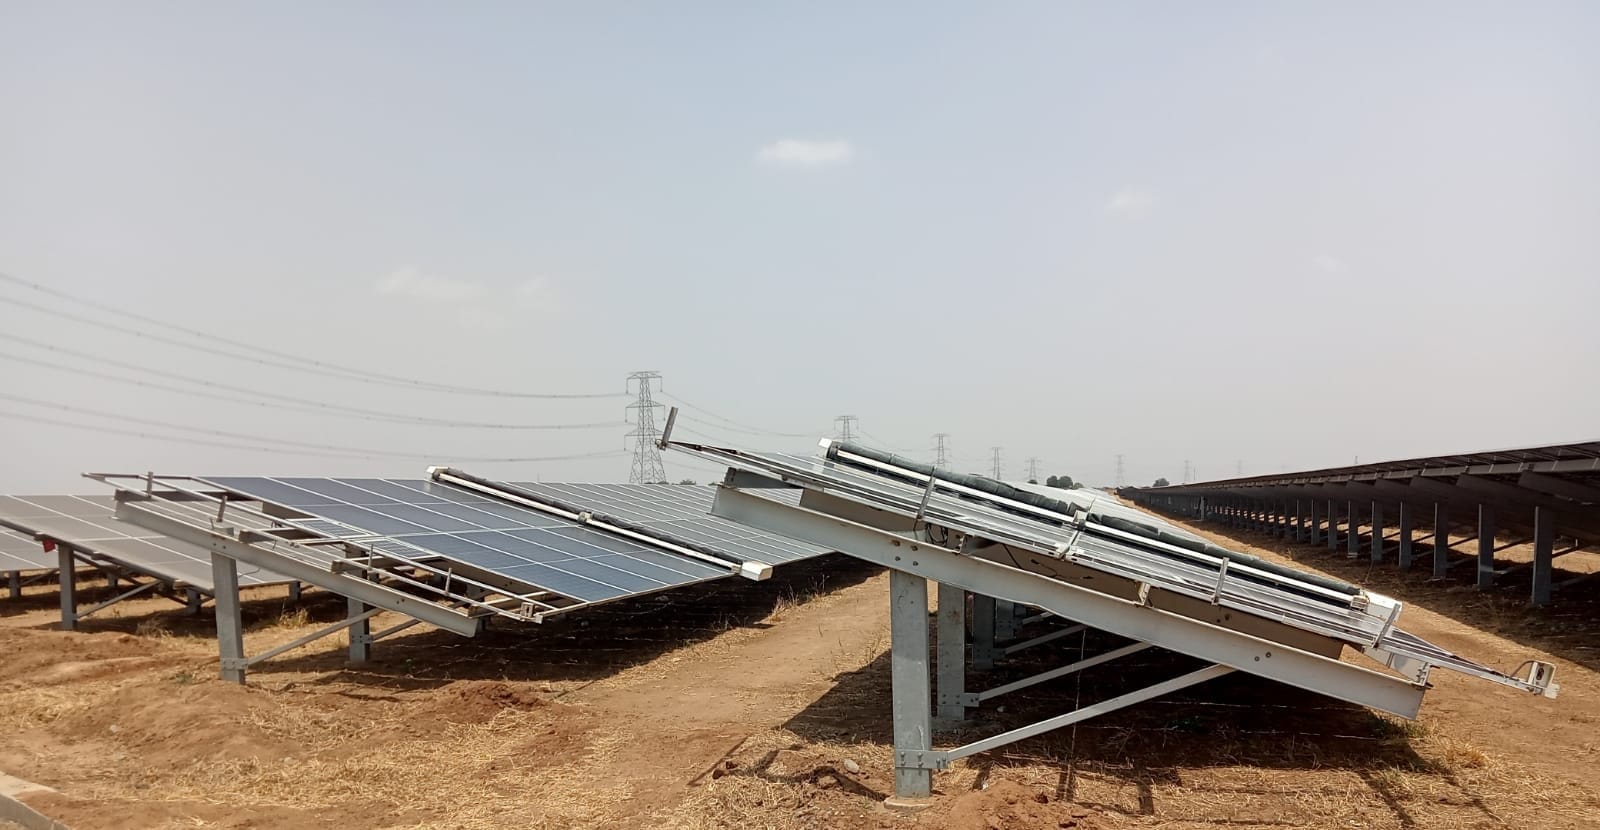
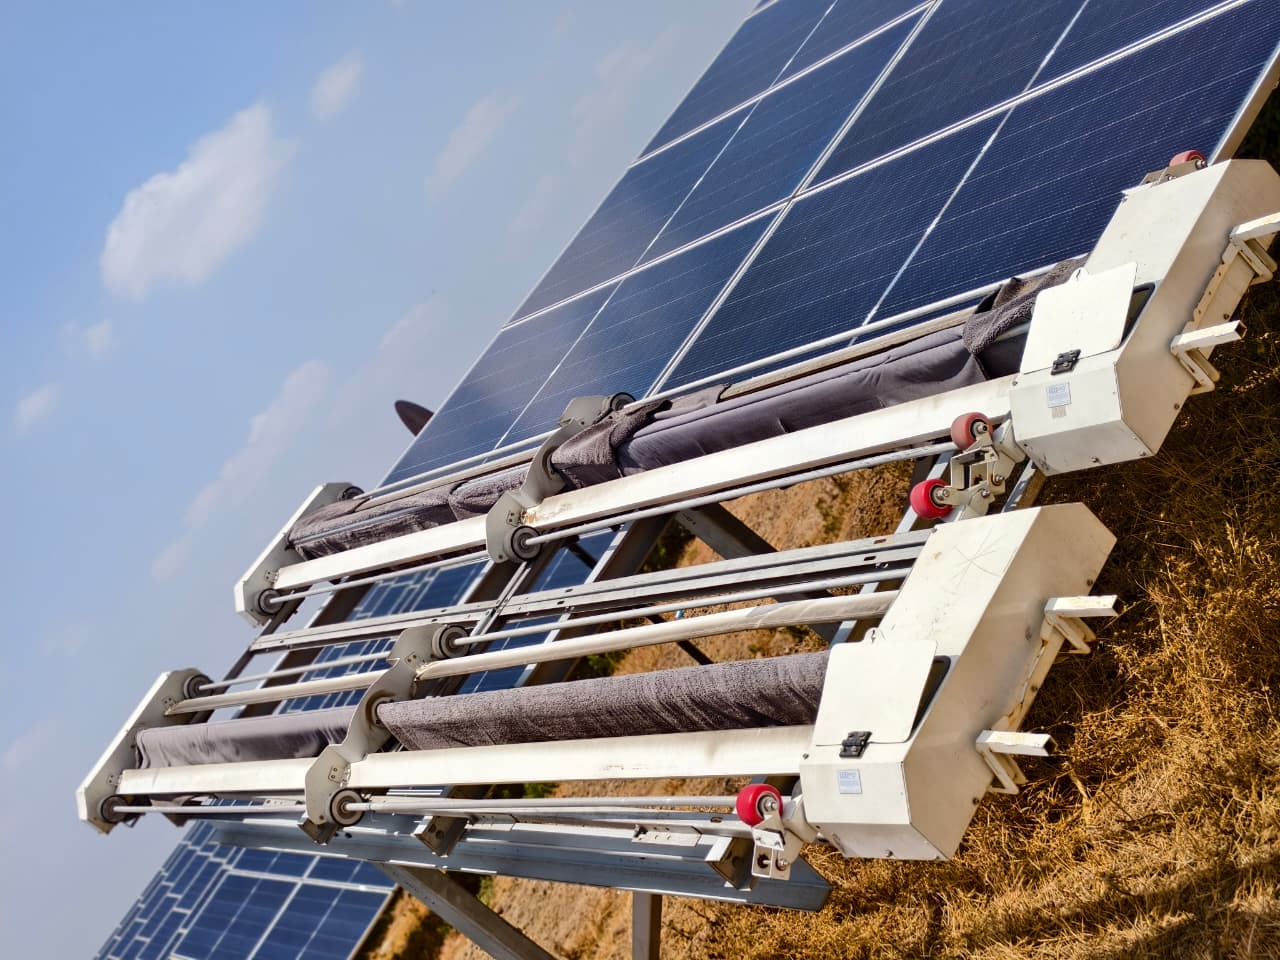
रोबोट नियंत्रित गति से इंजीनियर ब्रश हेड्स के साथ पंक्तियों को पार करते हैं, अक्सर रात में स्टowed ट्रैकर्स पर। फ्लीट सॉफ्टवेयर पास कवरेज को लॉग करता है। वेट वॉश की तुलना में पानी की खपत काफी गिर जाती है, जिससे पानी की कमी वाले जिलों और ESG रिपोर्टिंग में मदद मिलती है।
इसके लिए रूट सर्वे, मॉड्यूल अनुमोदन, अतिरिक्त बैटरी, प्रशिक्षित ऑपरेटर और अपटाइम अनुशासन की आवश्यकता होती है। पारंपरिक बनाम वॉटरलेस रोबोट और रोबोट क्या हैं में गहराई से तुलना करें।
विधि तुलना तालिका (उपयोगिता स्तर)
| विधि | पानी का उपयोग | Capex | सर्वोत्तम फिट (सामान्य) | पैमाने की समस्या |
|---|---|---|---|---|
| मैनुअल वेट | अधिक | कम | 5–30 MW मध्यम धूल | क्रू चक्र >7 दिन |
| ट्रैक्टर ब्रश | मध्यम-अधिक | मध्यम | समान फिक्स्ड-टिल्ट | ट्रैकर्स, तंग पंक्तियाँ |
| स्प्रिंकलर रिंस | मध्यम-अधिक | EPC पर खर्च | हल्की धूल, डिज़ाइन की गई साइटें | भारी फिल्में |
| वॉटरलेस रोबोट | बहुत कम | अधिक | 10–100 MW+ धूल क्षेत्र | खराब ज्यामिति, कम अपटाइम |
| हाइब्रिड | मिश्रित | मिश्रित | बड़ी मिश्रित साइटें | अनुबंध जटिलता |
पांच-वर्षीय अर्थशास्त्र स्नैपशॉट (25 MW, पश्चिम भारत उदाहरणात्मक)
| विधि | उदाहरणात्मक 5-वर्षीय O&M | उपेक्षा बनाम PR लाभ | पानी का विवरण |
|---|---|---|---|
| केवल मैनुअल वेट | ₹2.5–4.0 करोड़ | यदि चक्र बने रहें तो मध्यम | उच्च निकासी |
| रोबोट वॉटरलेस | ₹3.5–5.5 करोड़ लोडेड | यदि अपटाइम 85%+ हो तो उच्च | न्यूनतम |
| हाइब्रिड | ₹3.0–5.0 करोड़ | अक्सर मिश्रित सोइलिंग पर सर्वोत्तम | वेट-ओनली की तुलना में कम |
पायलट और ROI कैलकुलेटर के साथ सत्यापन करें, न कि ब्रोशर के डिफ़ॉल्ट के साथ।
हाइब्रिड कार्यक्रम: जब संयोजन जीतता है
रोबोट संगत ब्लॉकों पर रात में बार-बार खनिज धूल को संभालते हैं। मैनुअल वेट टीमें कम टेबल पर मानसून के बाद की कीचड़, तटीय साइटों पर नमक के किनारों, या हवा की घटनाओं के बाद रोबोट द्वारा छोड़ी गई पंक्तियों को साफ करती हैं। अनुबंधों को हैंडऑफ, प्रत्येक क्षेत्र के लिए OEM विधियों और एकीकृत PR रिपोर्टिंग को परिभाषित करना चाहिए।
हाइब्रिड तब विफल होते हैं जब मालिक ज़ोनिंग अनुशासन के बिना पूर्ण मैनुअल हेडकाउंट और पूर्ण रोबोट बेड़े दोनों के लिए भुगतान करते हैं।
परिसंपत्ति मालिकों के लिए चयन ढांचा
- ब्लॉक प्रकार के आधार पर संदर्भ मॉड्यूल पर सोइलिंग और PR अंतर को मापें।
- पानी की लागत, श्रम दर, और तूफान मोबिलाइजेशन इतिहास को मैप करें।
- रोबोट फिट बनाम केवल-मैनुअल ज़ोन के लिए ज्यामिति का सर्वेक्षण करें।
- शॉर्टलिस्ट की गई विधियों के लिए OEM सफाई अनुमोदन प्राप्त करें।
- गंदे ब्लॉकों पर दो विधियों का पायलट करें; MWh रिकवरी के साथ पांच वर्षों का मॉडल बनाएं।
सफाई प्रणाली कैसे चुनें और सर्वोत्तम प्रथाएं पढ़ें।
धूल कणों का आकार वितरण थार की खनिज धूल और गुजरात के कृषि एरोसोल के बीच भिन्न होता है। खनिज धूल अक्सर सूखी ब्रशिंग पर अच्छी प्रतिक्रिया देती है; चिपचिपी जैविक फिल्मों को स्वीकृत वेट सहायता की आवश्यकता हो सकती है। मिट्टी के प्रकार के बिना विधि चयन से रोबोट उन फिल्मों पर खराब प्रदर्शन करते हैं जिन्हें वे हटा नहीं सकते।
खरीद टीमों को सफाई विक्रेताओं को पायलट परिणामों पर स्कोर करना चाहिए, न कि केवल ब्रोशर के लीटर-प्रति-MW दावों पर। सुरक्षा और OEM नियम जहां अनुमति दें, वहां दो विधियों के साथ समान गंदे ब्लॉकों पर परीक्षण करें, फिर डेटा पर अनुबंध लॉक करें।
वेट विधियों के लिए डिस्चार्ज, रनऑफ और पर्यावरणीय अनुपालन
वेट मैनुअल और स्प्रिंकलर विधियां रनऑफ पैदा करती हैं जो गांव के कृषि क्षेत्रों के पास नालियों में तलछट ले जा सकती हैं। कुछ जिले अब पूछते हैं कि धुलाई का पानी कहां जाता है। रोबोट और ड्राई ब्रश रनऑफ जोखिम को कम करते हैं; वेट प्रोग्राम को पर्यावरणीय फाइलों में प्रलेखित रोकथाम या स्वीकृत डिस्चार्ज बिंदुओं की आवश्यकता होती है।
पोर्टफोलियो अधिग्रहण पर ESG देय परिश्रम तेजी से सौर O&M से पानी और मिट्टी के रनऑफ को चिह्नित कर रहा है। विधि का विकल्प तत्काल PR से परे सौदे के मूल्यांकन को प्रभावित करता है।
मॉड्यूल वारंटी और बीमा इंटरैक्शन
अनधिकृत सफाई विधियां मॉड्यूल वारंटी दावों को शून्य कर देती हैं जब क्षति ब्रश या दबाव के कारण मानी जाती है। ओलावृष्टि या मॉड्यूल टूटने के बाद बीमा सर्वेक्षण घर्षण को एक योगदान कारक के रूप में खारिज करने के लिए सफाई रिकॉर्ड मांग सकते हैं। विधि दस्तावेज़ीकरण जोखिम प्रबंधन है, नौकरशाही नहीं।
वारंटी अभियानों के बाद मॉड्यूल बदलते समय, यह मानने से पहले कि पिछले रोबोट सेटिंग्स मान्य हैं, नए SKU के लिए सफाई अनुमोदन फिर से प्राप्त करें।
पूरे भारत में क्षेत्रीय विधि प्राथमिकताएं
राजस्थान के रेगिस्तानी पार्क धूल भरी आंधियों के बाद वॉटरलेस रोबोट और मैनुअल अपवादों की ओर झुकते हैं। गुजरात की मिश्रित कृषि साइटों को अक्सर पराग और मिट्टी के छींटों के लिए हाइब्रिड वेट की आवश्यकता होती है। मध्यम वर्षा वाली कर्नाटक साइटें लंबे समय तक मैनुअल रह सकती हैं लेकिन अभी भी मानसून के बाद PR को मापती हैं। 50 MW से ऊपर स्केलिंग करने वाले मध्य प्रदेश के सोलर पार्क तेजी से स्वायत्तता का पायलट कर रहे हैं क्योंकि श्रम मोबिलाइजेशन कठिन होता जा रहा है।
विधि का चुनाव ब्लॉक-स्तरीय सोइलिंग टाइपोलॉजी का पालन करना चाहिए, न कि केवल राज्य की सीमाओं का। एक 80 MW साइट में धूल भरे फिक्स्ड-टिल्ट ब्लॉक और हल्की ट्रैकर जोन हो सकते हैं जिनके लिए विभाजित कार्यक्रमों की आवश्यकता होती है।
विधि चयन को प्रभावित करने वाले प्रौद्योगिकी रुझान
मॉड्यूल ग्लास कोटिंग्स, पीछे की सोइलिंग के प्रति बाइफेशियल गेन संवेदनशीलता, और लंबी ट्रैकर पंक्तियाँ ब्रश चयन और रोबोट क्लीयरेंस आवश्यकताओं को बदलती हैं। COD पर स्वीकृत विधियों को मॉड्यूल प्रतिस्थापन अभियानों या रेट्रोफिट ट्रैकर अपग्रेड के बाद पुनर्मूल्यांकन की आवश्यकता हो सकती है।
मेष संचार और AI-सहायता प्राप्त सोइलिंग पूर्वानुमान, जिन पर Taypro साहित्य में चर्चा की गई है, पास को समय पर करने में मदद करते हैं, लेकिन फिल्में मौजूद होने पर यांत्रिक सफाई की जगह नहीं लेते हैं।
40 MW राजस्थान ट्रैकर प्लांट को कौन सी विधि चुननी चाहिए?
यदि सामान्य तूफानों के बाद मैनुअल पूर्ण-संयंत्र पास सात से दस दिनों से अधिक हो जाते हैं और पानी महंगा या सीमित है, तो संगत पंक्तियों पर वॉटरलेस रोबोट और अपवादों के लिए मैनुअल बैकअप अक्सर हर्डल रेट्स को पार कर जाते हैं जब फ्लीट अपटाइम लगभग 85–90% से ऊपर रहता है। यदि पंक्तियों में रोबोट क्लीयरेंस की कमी है, तो सख्त ज़ोन SLA के साथ मशीनीकृत मैनुअल रेट्रोफिट तक अंतरिम रह सकता है। पोर्टफोलियो प्रतिबद्धता से पहले पायलट करें।
संयंत्र प्रबंधकों के लिए मुख्य निष्कर्ष
- कोई सार्वभौमिक सर्वोत्तम विधि नहीं; साइट अर्थशास्त्र और ज्यामिति निर्णय लेती हैं।
- पांच-वर्षीय लोडेड लागत और रिकवर किए गए MWh की तुलना करें, न कि केवल capex की।
- मिश्रित सोइलिंग और आंशिक रोबोट फिट के लिए हाइब्रिड पर विचार करें।
- उपयोग में आने वाली प्रत्येक विधि के लिए OEM अनुमोदन प्रलेखित करें।
- सबसे खराब ब्लॉकों पर पायलट करें; वॉटरलेस बनाम वेट तुलना पढ़ें।
बड़ी साइटों पर ब्लॉक के आधार पर हाइब्रिड विधियां सामान्य हैं। तूफानों के बाद विक्रेता के दायरे के विवादों से बचने के लिए दस्तावेज़ बनाएं कि कौन सी ज्यामिति किस विधि का उपयोग करती है।
संबंधित संसाधन
अक्सर पूछे जाने वाले प्रश्न
10–100 MW के पैमाने पर मैन्युअल वाटर-फेड पोल क्रू, ट्रैक्टर-माउंटेड ब्रश, फिक्स्ड स्प्रिंकलर रिंस सिस्टम और ऑटोनॉमस वाटरलेस रोबोट सबसे आम हैं। ट्रैकर साइटों को अक्सर विशेष रोबोट क्लीयरेंस या धीमी मैन्युअल रो समय की आवश्यकता होती है। हाइब्रिड प्रोग्राम अक्सर धूल के लिए रोबोट और कीचड़ या नमक के लिए OEM मार्गदर्शन के अनुसार लक्षित गीली धुलाई का संयोजन करते हैं।
अनुमोदित वाटरलेस रोबोटिक सिस्टम आमतौर पर सामान्य धूल के लिए पानी की खपत को शून्य के करीब रखते हैं। राजस्थान और गुजरात जैसे शुष्क क्षेत्रों में मैन्युअल वेट क्लीनिंग और स्प्रिंकलर सिस्टम सबसे अधिक लीटर प्रति MW पानी की खपत करते हैं, जहाँ टैंकर लॉजिस्टिक्स केवल मीटर्ड पानी से परे लागत बढ़ाते हैं।
हाँ। कई मालिक अक्सर खनिज धूल के लिए रोबोट चलाते हैं और मानसून के बाद कीचड़ या कृषि फिल्मों के लिए मैन्युअल वेट टीमों को तैनात करते हैं जिन्हें रोबोट साफ नहीं कर सकते। हाइब्रिड मॉडल तब काम करते हैं जब अनुबंध यह परिभाषित करते हैं कि कौन से ब्लॉक किस विधि का उपयोग करेंगे और सभी रास्तों के पास OEM अनुमोदन हो।
अपने PPA टैरिफ, रो ज्यामिति, जल अधिकारों, श्रम उपलब्धता और मॉड्यूल OEM अनुमोदनों पर प्राप्त MWh के मुकाबले पांच साल की पूरी लागत का मॉडल तैयार करें। किसी एक वेंडर या विधि को पोर्टफोलियो-मानक बनाने से पहले दो गंदे ब्लॉकों पर पायलट परीक्षण करें।
ट्रैकर स्टो क्लीयरेंस और नाइट पास के लिए डिज़ाइन किए गए रोबोट अक्सर लंबी कतारों पर मैन्युअल क्रू से बेहतर प्रदर्शन करते हैं, लेकिन केवल विंड इंटरलॉक और OEM स्वीकृति के साथ। पुराने ट्रैकर साइटों पर रेट्रोफिट या हाइब्रिड ज़ोनिंग से पहले मैन्युअल ब्रश का उपयोग सामान्य है।