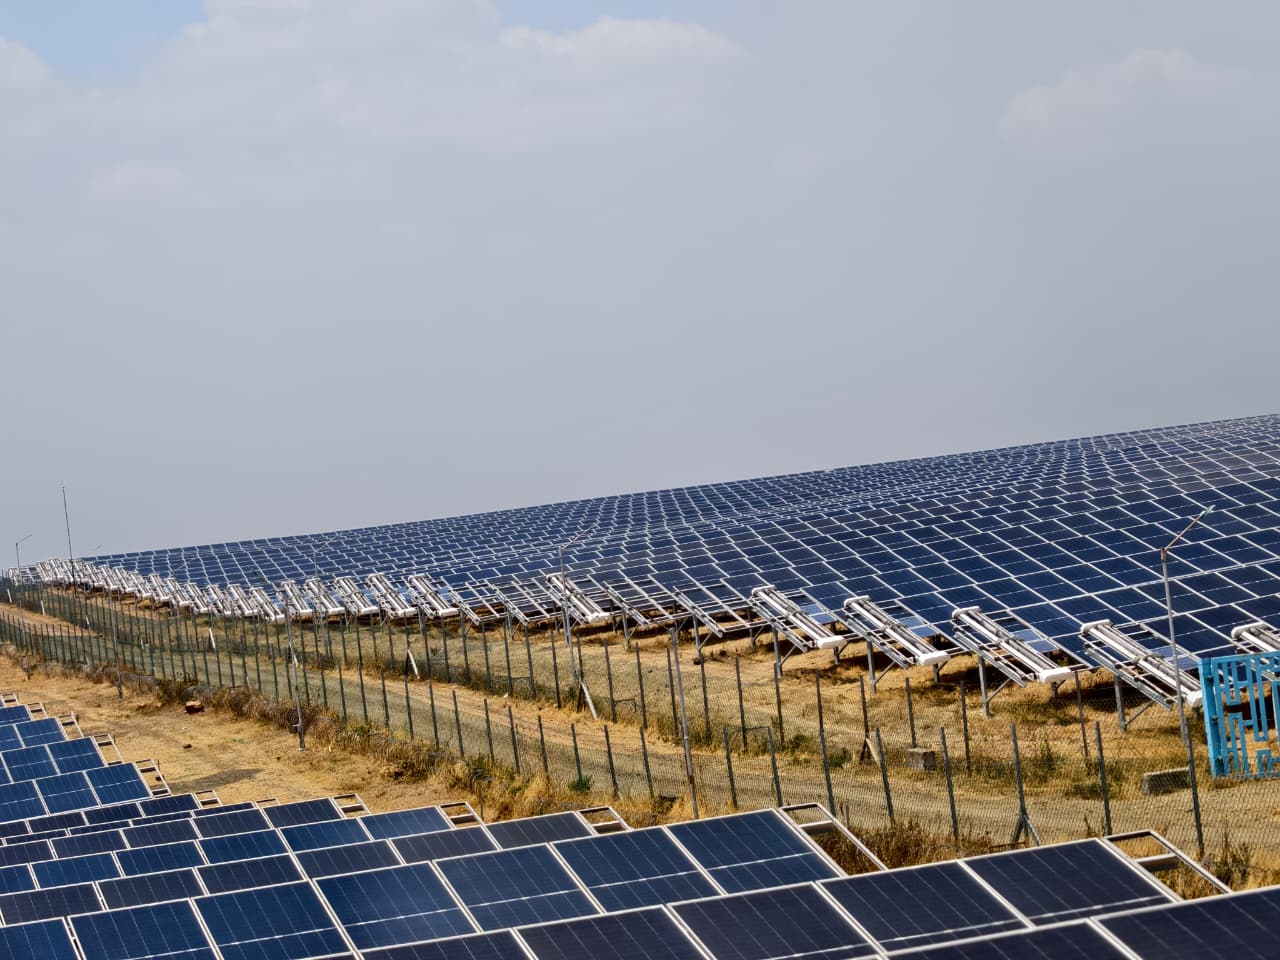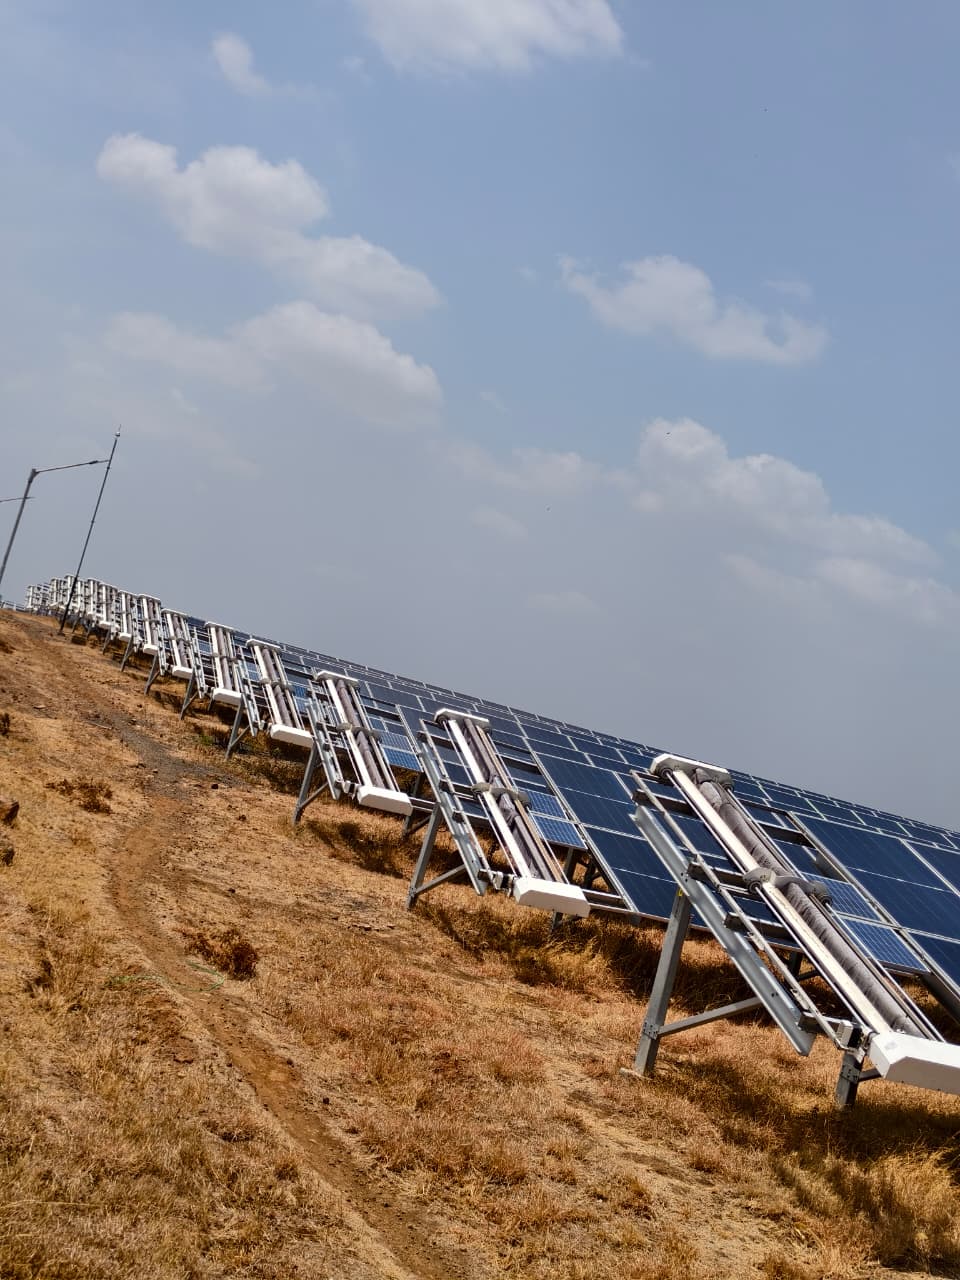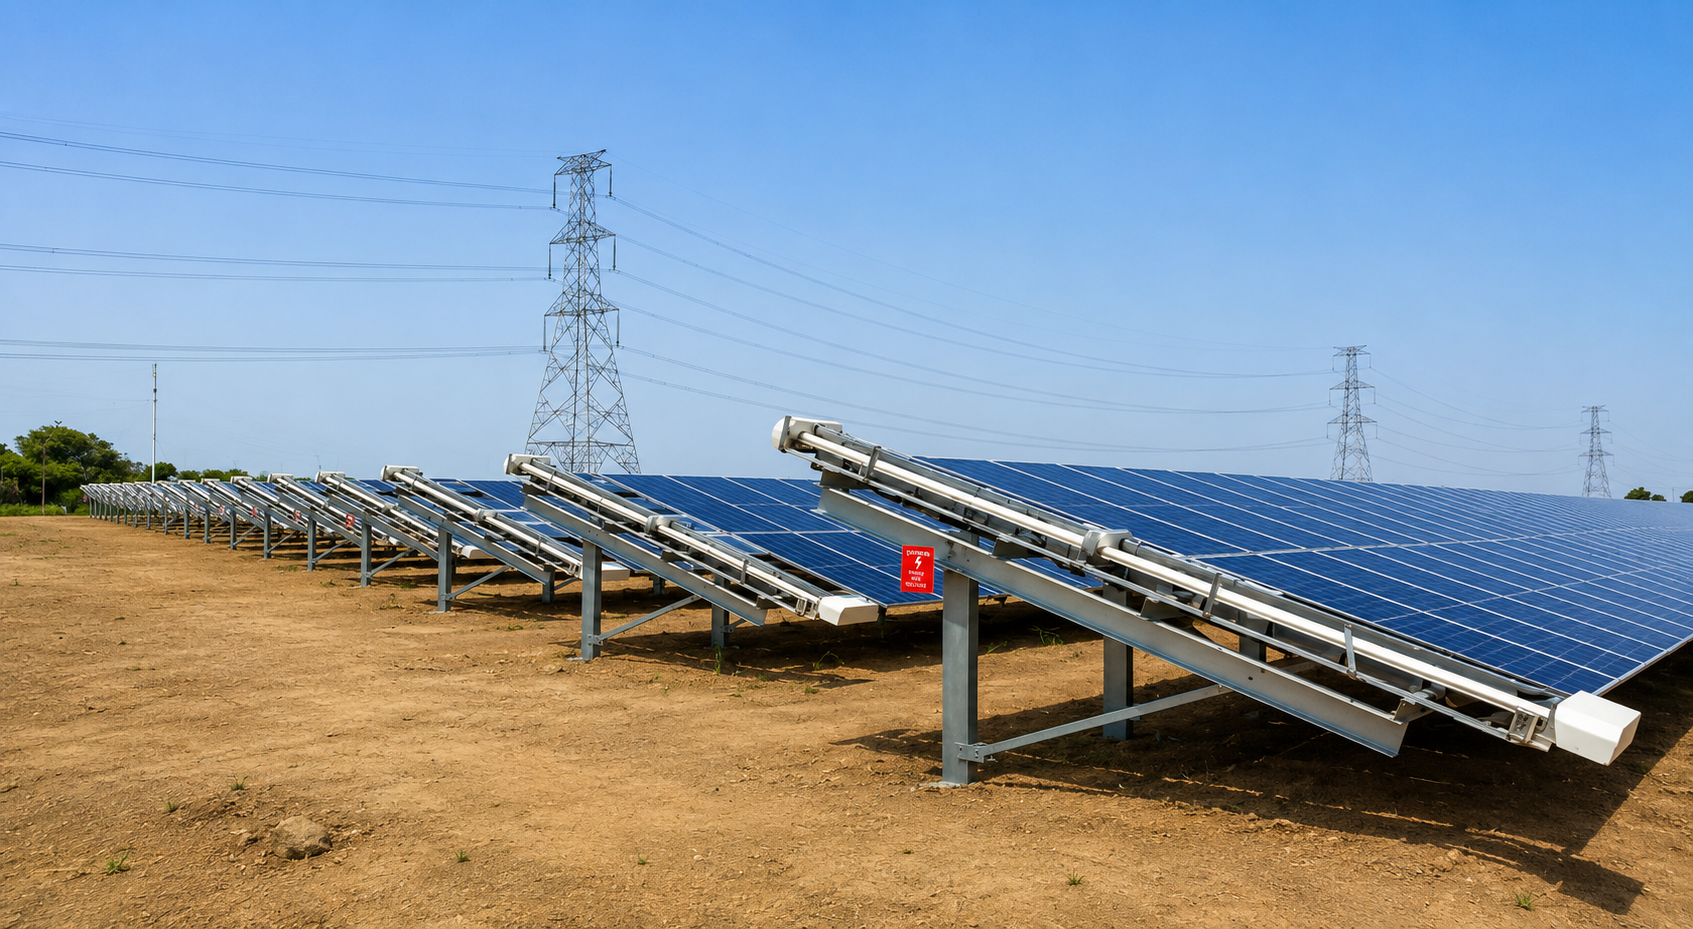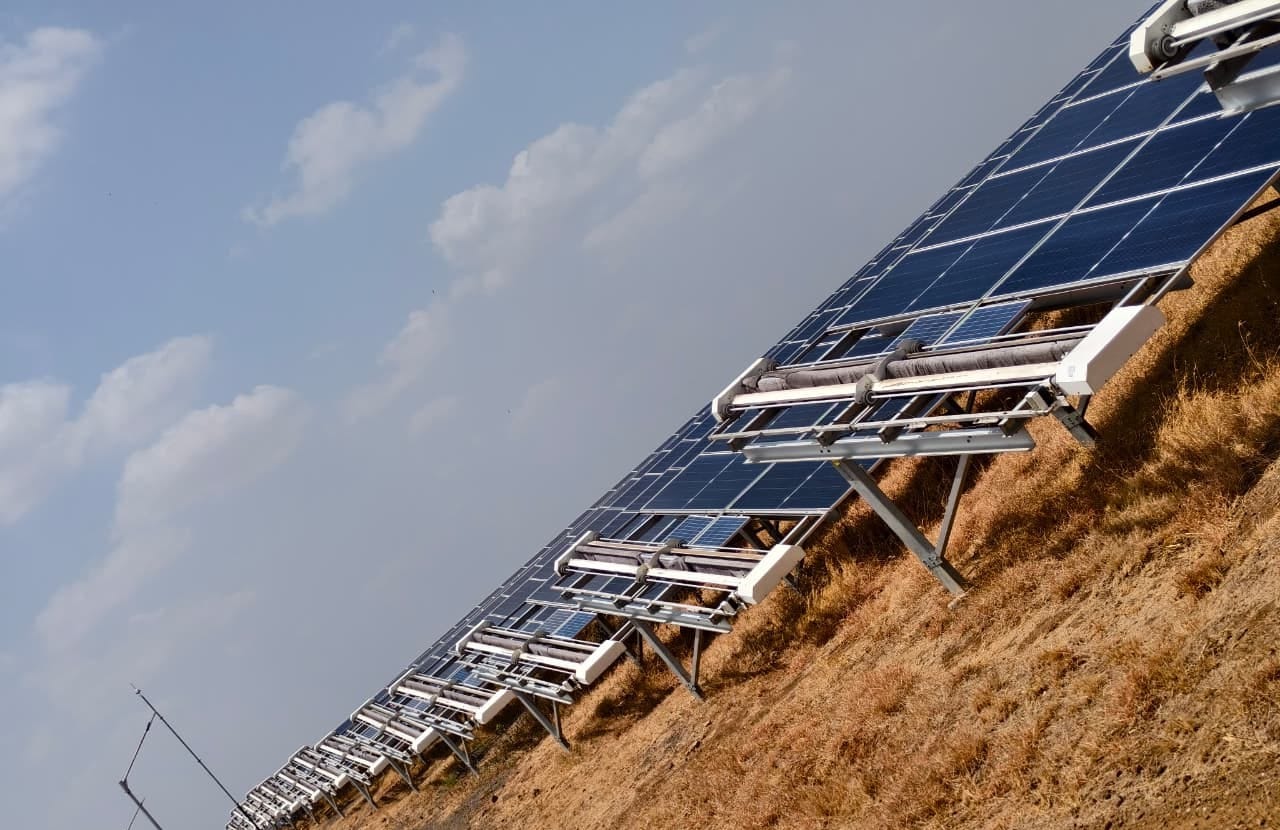
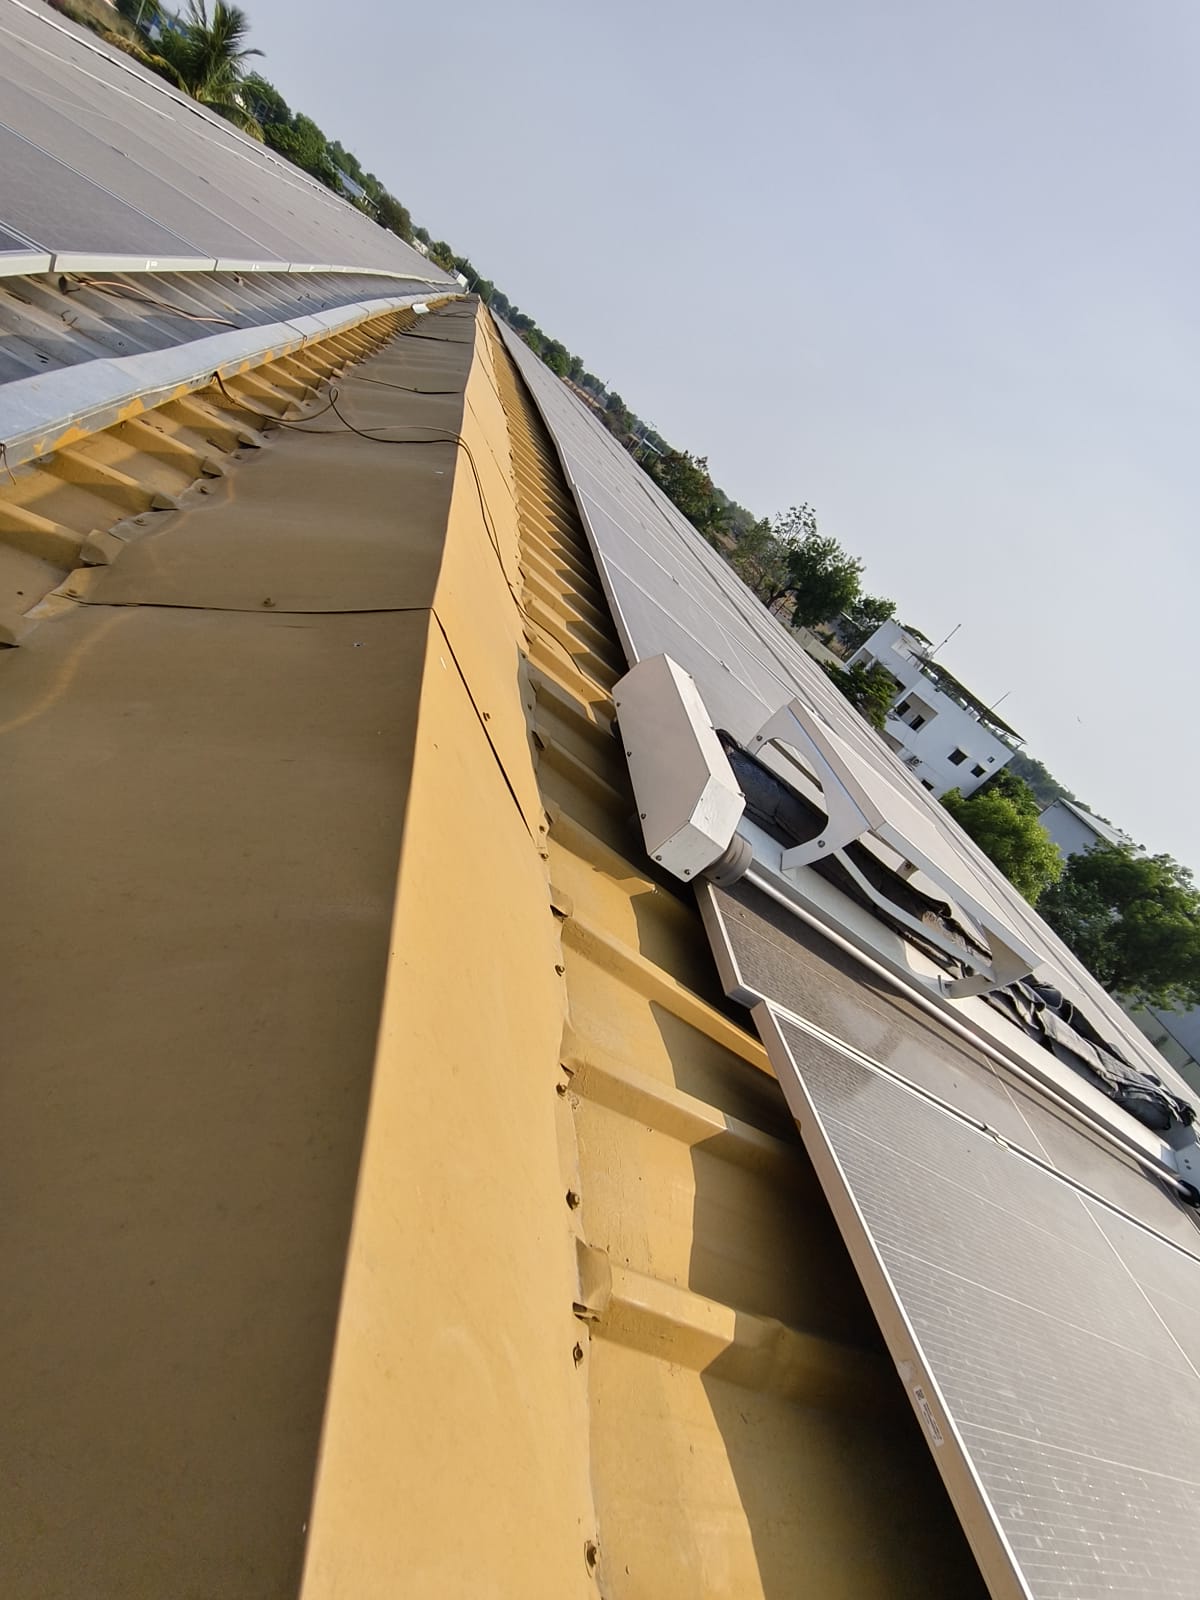
サイト構成とカーポートのアクセシビリティの評価
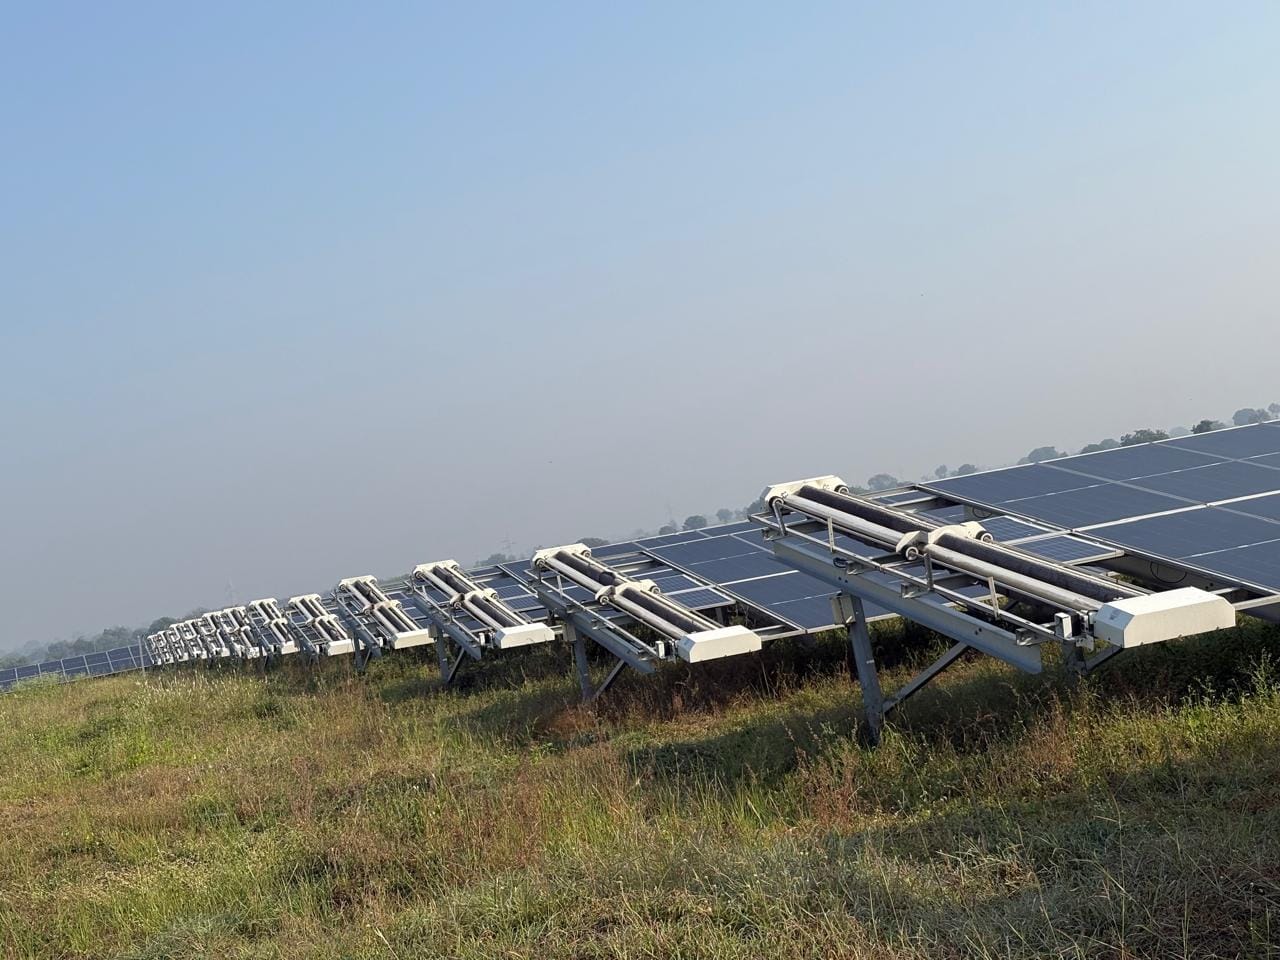
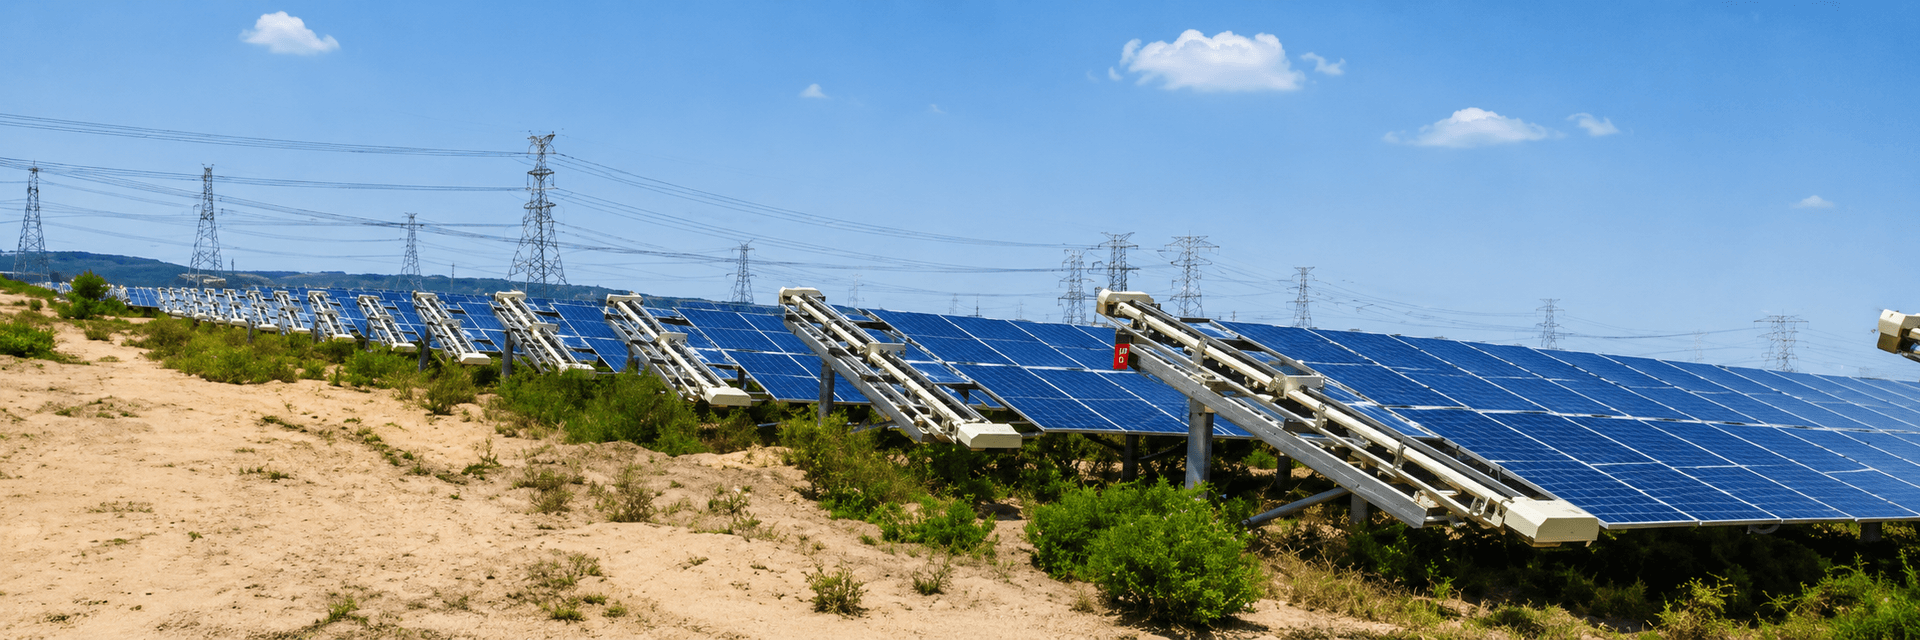
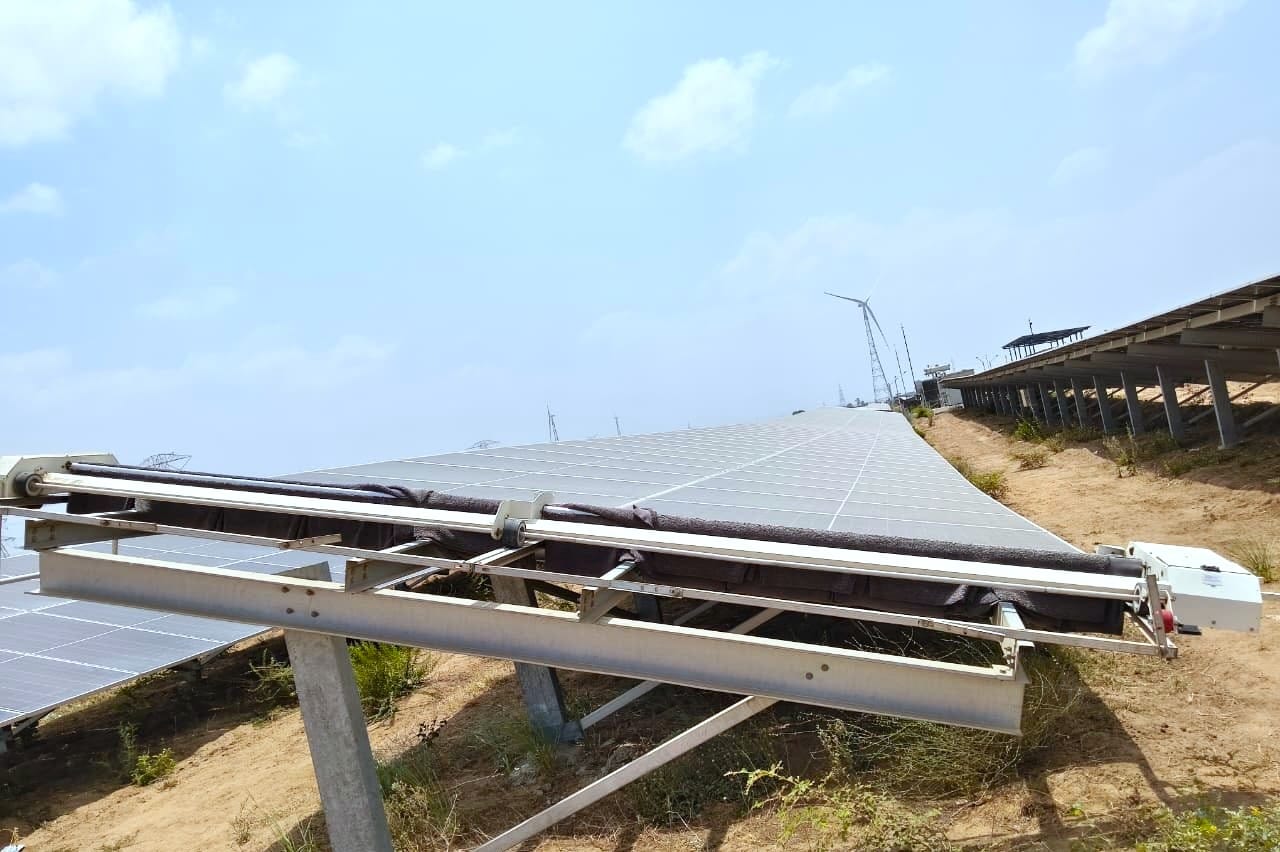
カーポートは、標準的な地上設置型や屋根置き型の設備とは異なり、独自の運用上の課題を抱えています。これらの構造物は車両を駐車するために高所に設置されているため、標準的な洗浄機材では届かないフレームの裏側が露出しています。洗浄を開始する前に、構造的な耐荷重を確認し、カーポートのレールが実際に機械的にアクセス可能であることを検証する必要があります。多くの場合、独自の列間隔や垂直方向のクリアランス制限に遭遇し、半自動または自律型ロボットの移動が容易に妨げられることがあります。
ラジャスタン州やグジャラート州のような地域では、周囲の粉塵により、1日あたり0.1%から0.5%の汚れによる損失が発生する可能性があります。洗浄ロジスティクスを真に決定づけるのはサイトの構成です。試運転時にモジュールの傾斜角、列の長さ、およびレールのクリアランスを文書化しておくべきでした。回転半径が狭い頑丈な鋼鉄構造物はロボットの動きを停止させる可能性があるため、移動を確実にするためにレール延長やプラットフォームが必要になる場合があります。これらの制限を早期に把握することで、展開の失敗を防ぐことができます。詳細は洗浄ロボットの適合性のための列間隔と設計に関するガイドをご覧ください。
安全なメンテナンスのための技術的要件
高所のカーポートを洗浄するということは、厳格な安全プロトコルが必須であることを意味します。多くのサイトでは、洗浄負荷をより安全に構造物にかけるために、手作業による水洗浄から移行しています。目標は、モジュールフレームにかかる重量起因のストレスを最小限に抑えることです。自動システムを運用している場合は、ロボットの重量が構造疲労にどのように影響するかを監視してください。これは長期的なサイトの健全性にとって不可欠です。PVモジュールコーティングへのロボットトラック摩耗防止の分析をお読みください。機材からのわずかな振動でも留め具が緩む可能性があるため、洗浄頻度を上げる前に常に架台の完全性を監査してください。
カーポートアレイの汚れが運用に与える影響
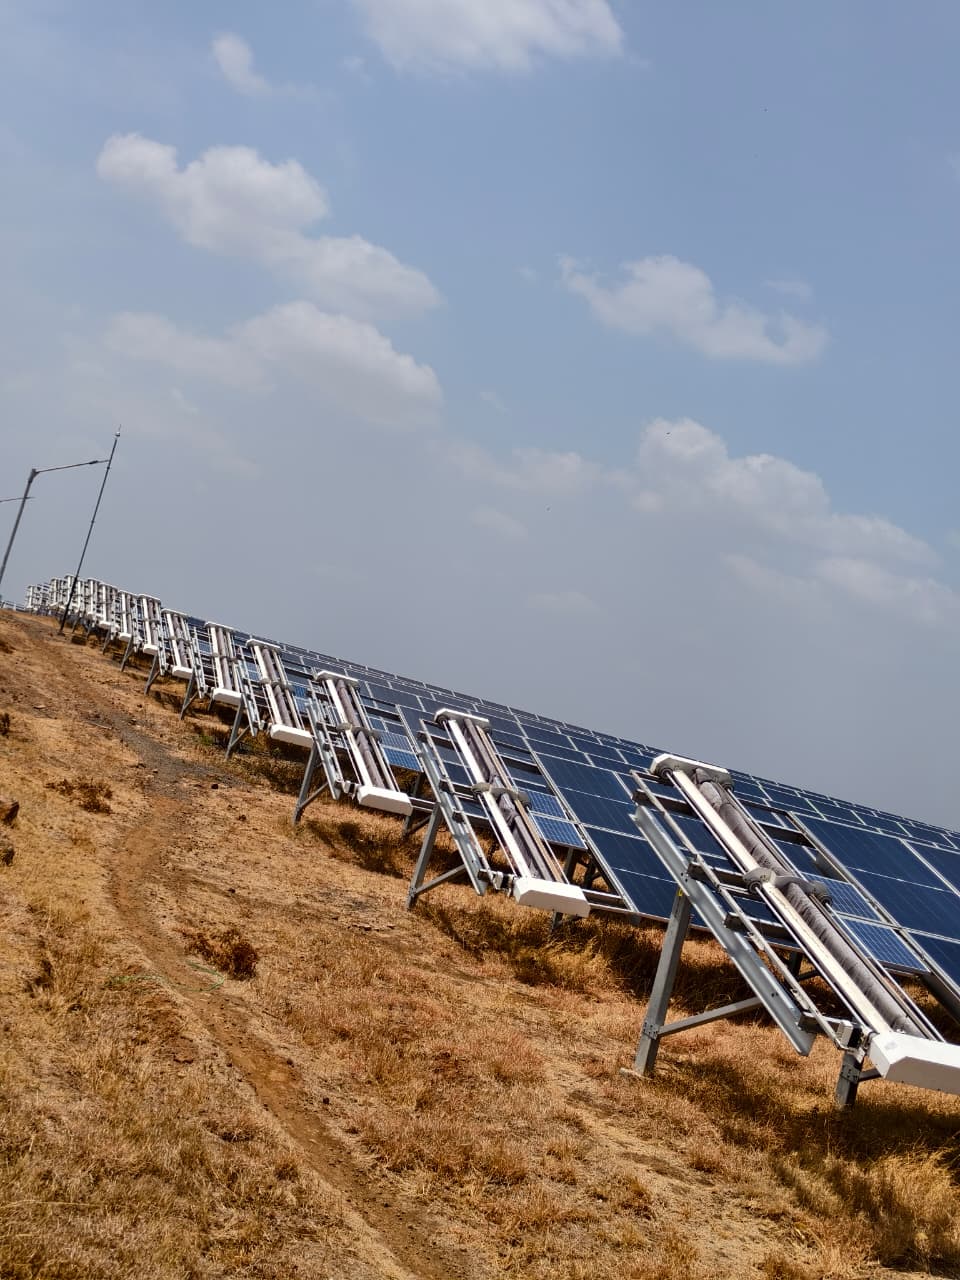
カーポートの汚れは、地上設置型アレイと同じパターンをたどりません。気流の乱れと駐車車両が、塵の沈着方法を変化させます。これらの構造物は熱トラップとして機能し、その余分な熱によって塵がモジュール表面にさらに速く付着する可能性があります。さらに、交通量の多い商業ゾーンでは、塵は車両の排出ガスからの油性残留物を含んでいることが多く、雨では洗い流せない膜を作り出します。5 MWの産業用サイトでは、この膜だけで日々のパフォーマンス比(PR)の0.2%から0.6%が失われ、その損失が積み重なると年間収益に多大な打撃を与えます。
カーポートの形状は、不均一な塵の分布を引き起こす傾向もあります。周辺のモジュールは風によってより多くの破片を受け止めますが、中央の列は大きな気象イベントが発生するまでよりクリーンな状態を保つかもしれません。これらを定期的に洗浄しないと、その差がストリングレベルの不整合を生み出します。この不整合により、ストリングインバーターは最大電力点以下で動作せざるを得なくなり、インバーターブロック全体のパフォーマンスを低下させます。詳細はモジュールの劣化と汚れによる損失:PRデータ内でこれらを分離する方法の分析をご覧ください。
産業用サイトの汚れのしきい値を定量化する
一般的なソーラーパークのスケジュールだけに頼らず、現地の汚れ率を監視することで洗浄のトリガーを設定してください。エネルギー収量の1%から2%の低下が、一般的な経済的トリガーとなります。サイトにセンサーがない場合は、7日間のPR低下を追跡することでしきい値を推定できます。高粉塵地域では、15日以上放置すると汚れが固着し、水や機械的な方法で復元することが非常に困難になります。
高所での洗浄に関する安全および技術的要件
カーポートでの高所作業には特有の危険が伴います。スタッフには高レベルのアクセスプラットフォームや特殊機材が必要ですが、その機材は鋼鉄フレームの構造的な耐荷重を超えてはなりません。資産管理者は、洗浄スケジュールを開始する前に耐荷重監査を実施する必要があります。手作業の方法を使用する場合、落下防止は交渉の余地がありません。ハーネスのアンカーポイントを標準化し、周辺を保護してインドの安全基準を満たす必要があります。
広告
技術的な完全性は安全と同じくらい重要です。カーポートのモジュールは、多くの場合、洗浄機の振動によって疲労する可能性のあるアルミニウムプロファイルやクランプを使用しています。使用する太陽光パネル洗浄システムが、特定のモジュールフレームに対して認定されていることを確認してください。NECTYRフリートポータルを使用して、マイクロクラックやガラスの損傷を防ぐためにロボットの接触圧を検証できます。また、洗浄ロボットのメンテナンススケジュールに従って、洗浄後にすべての取り付け留め具を確認してください。
高所の列を扱う際は天候を考慮してください。カーポートの設計には非線形の排水と変化する風のプロファイルがあります。洗浄ルートが、下の顧客の車両に塵を押し付けるだけにならないように確認してください。破片を安全なゾーンに向かって掃き出す方向の洗浄を優先し、これらの技術的制約をサイトのO&Mマニュアルに文書化して、モジュールの劣化や賠償責任問題のリスクを軽減してください。
カーポートには手作業と自動洗浄のどちらが適していますか?
手作業と自動洗浄の選択は、アクセス、安全性、および規模によって決まります。手作業によるブラッシングは1 MW未満のサイトでは一般的ですが、圧力の一貫性が欠けるため、モジュール損傷のリスクが高くなります。5 MWから10 MWの規模になると、自動ソリューションが優れた選択肢となります。これらは一貫した圧力を提供し、乾燥地域で固着した塵の層を防ぐために必要な、スケジュール化された高頻度の洗浄を可能にします。
| 要因 | 手作業洗浄 | 自動洗浄(ロボット) |
|---|---|---|
| リソース強度 | 高(頻繁な労働管理) | 低(NECTYR経由の遠隔監視) |
| 安全リスク | 高(高所作業) | 低(ドッキング/遠隔操作) |
| 洗浄の一貫性 | 低(作業員に依存) | 高(均一な圧力/経路) |
| 水消費量 | 可変(湿式洗浄のリスク) | ほぼゼロ(水なし技術) |
| 最適なサイト規模 | 1 MW未満 | 1 MWから100 MW以上 |
構造的な互換性と長期的なOPEX戦略に焦点を当ててください。単軸トラッカーを使用するカーポートでは、さまざまな傾斜角に対応するように設計されたロボットを使用します。水なしシステムに頼ることで、モジュールの保証が保持され、確実なPR回復が保証されます。これはロボットフリートサイズの最適化ガイドに文書化されています。
商業スペースにおける水使用量と化学薬品の流出管理
カーポートは交通量の多いゾーンにあることが多いため、水ベースの洗浄は車両損傷に対する真の賠償責任となります。湿式洗浄は、車の塗装にミネラル沈着物を残す流出を引き起こすことが多く、顧客からの苦情や不必要なPR摩擦につながります。水なし洗浄への移行は現在の業界標準であり、環境と運用の両方の頭痛の種を解消します。
水なし戦略を実施するには、メンテナンススケジュールの見直しが必要です。高粉塵地域では、15~30%の汚れ緩和しきい値を確実に満たす必要があります。水なしロボットシステムは、ゾーンごとの正確な洗浄を可能にし、塵の蓄積と固着を防ぎます。これにより、サイトへの水運搬の手間をかけずに出力を維持できます。汚れ損失削減によるカーボンクレジット計算を使用して、これをO&M計画に統合し、持続可能性の指標を示すこともできます。
ポートフォリオ全体で洗浄頻度を標準化する
ポートフォリオ全体のコストを管理したい場合は、標準化が必要です。静的な月次スケジュールを設定するのではなく、リアルタイムの汚れデータに基づいた動的な頻度を採用してください。インドの場合、7~10日ごとの自動洗浄サイクルが推奨されるベースラインです。この間隔により、PRは最大値から2%以内に保たれ、O&M支出に対して安定したリターンが得られます。
NECTYRフリートポータルを通じて監視を一元化し、管理者がすべてのロボットが実際に経路を完了したことを確認できるようにします。技術的なトリガーを標準化することで、洗浄が実際に経済的なリターンをもたらすことを保証します。この積極的な監視により、モジュールを劣化から保護し、ポートフォリオ全体で健全な営業利益率を維持します。
プラント管理者が次に行うべきこと
- 構造耐荷重監査を実施し、カーポートが洗浄機材を支えられるかを確認します。
- 12か月分のPRデータを見直し、予算を汚れの多い月と調整します。
- 洗浄契約のTCOをOPEXベースのロボットサービスと比較評価します。
- 地域の粉塵データと洗浄スケジュールを監査し、反応型からデータ駆動型の洗浄へと移行します。
50 MWのプラントで太陽光パネルをどのくらいの頻度で洗浄すべきですか?
最適な洗浄頻度は、現地の汚れ率と、その結果として生じるPRへの影響によって異なります。ラジャスタン州のような高粉塵環境では、7~10日ごとの自動サイクルを目指すべきです。この頻度をポートフォリオ全体で標準化することで、OPEX管理が強化され、固着した塵による長期的なモジュール劣化が軽減されます。
サイト管理者は、リアルタイムの発電量に基づいた動的なトリガーを使用する必要があります。1%の低下しきい値を設定することは、洗浄が明確な経済的リターンをもたらすことを保証するための専門的な標準慣行です。NECTYRフリートポータルを使用して監視を一元管理することで、手作業による点検を削減し、健全な営業利益率を維持してください。
情報源と推奨資料
よくある質問
最も適したソリューションは、カーポート特有の高さや構造上の制約を考慮した、ロボット洗浄機と半自動システムの組み合わせです。管理者は、取り付けフレームへの機械的負荷を最小限に抑え、サイトの特定のレール寸法や列端のクリアランスとの互換性を確保できる機器を優先する必要があります。
カーポートの建築構造は、垂直方向のクリアランスの制約や列の間隔によって物流を決定づけます。設計者は構造の耐荷重能力を確認し、列の端で利用可能な旋回半径を検証する必要があります。機器がこれらの区間を移動する必要がある場合は、継続的かつ安全な移動を確保するために、特定のレール延長や着陸プラットフォームが必要になることがあります。
ラジャスタン州やグジャラート州のような粉塵の多い地域では、日々の汚れによる損失が0.1%から0.5%に達することがあります。これらの損失率に基づき、O&Mマネージャーは、エネルギー収率の著しい低下を防ぐため、地域の環境粉塵レベルに合わせた頻繁な清掃スケジュールを策定する必要があります。
自動清掃機器は、構造が元々想定していない機械的振動や重量負荷をもたらす可能性があります。不適切な導入は時間の経過とともに取り付けの故障につながる可能性があるため、留め具の緩みや構造疲労がないか定期的に点検を行うことが不可欠です。