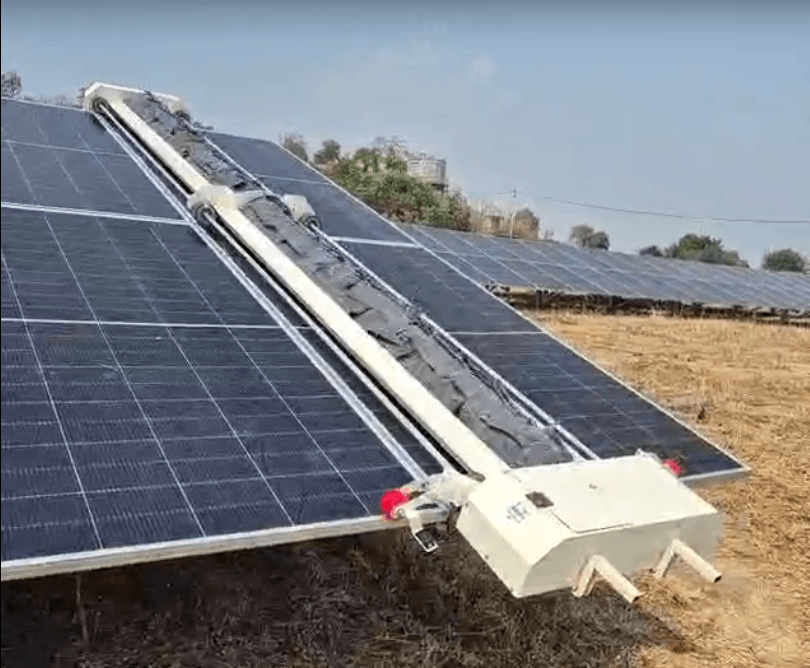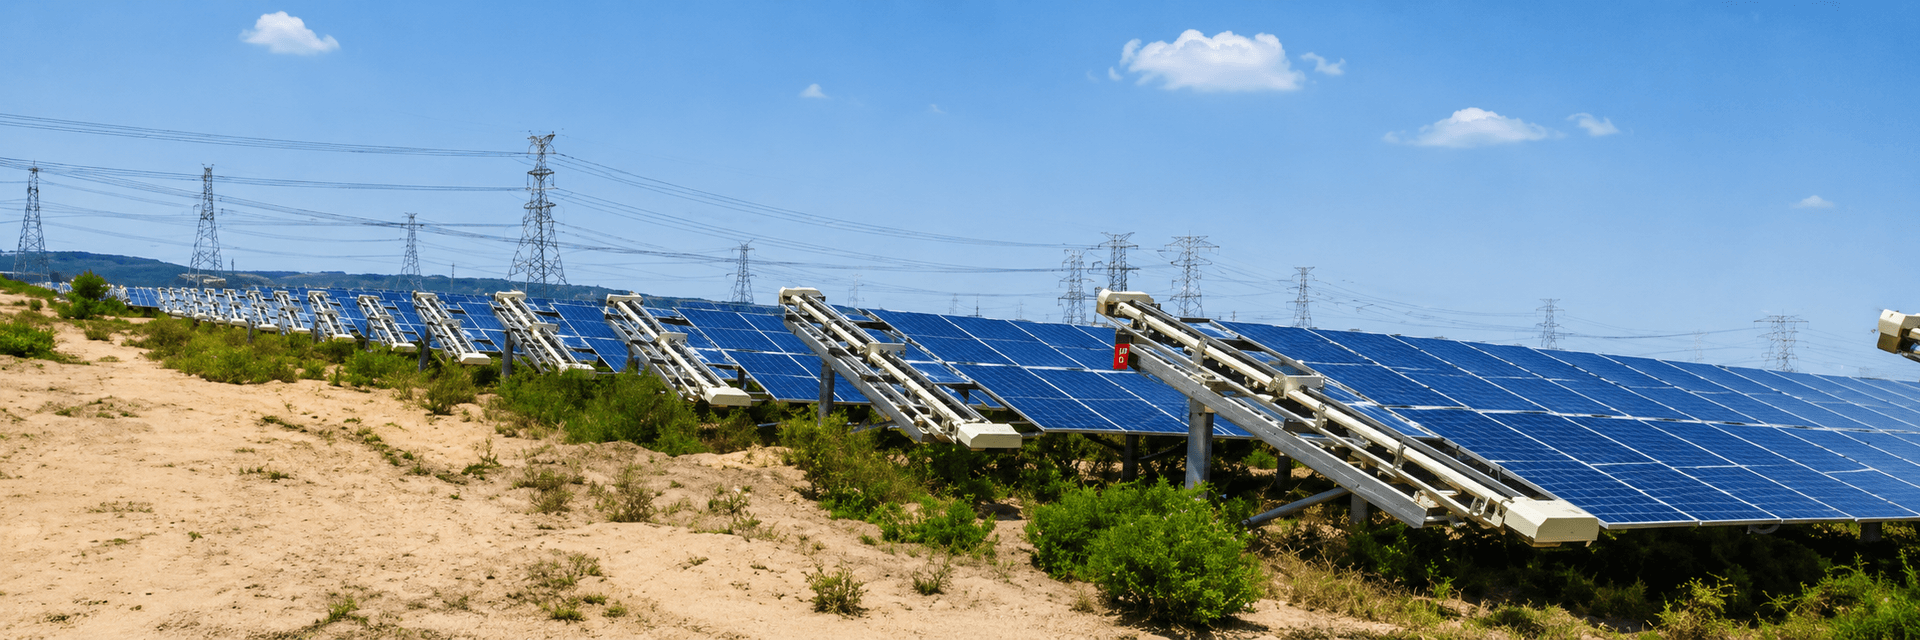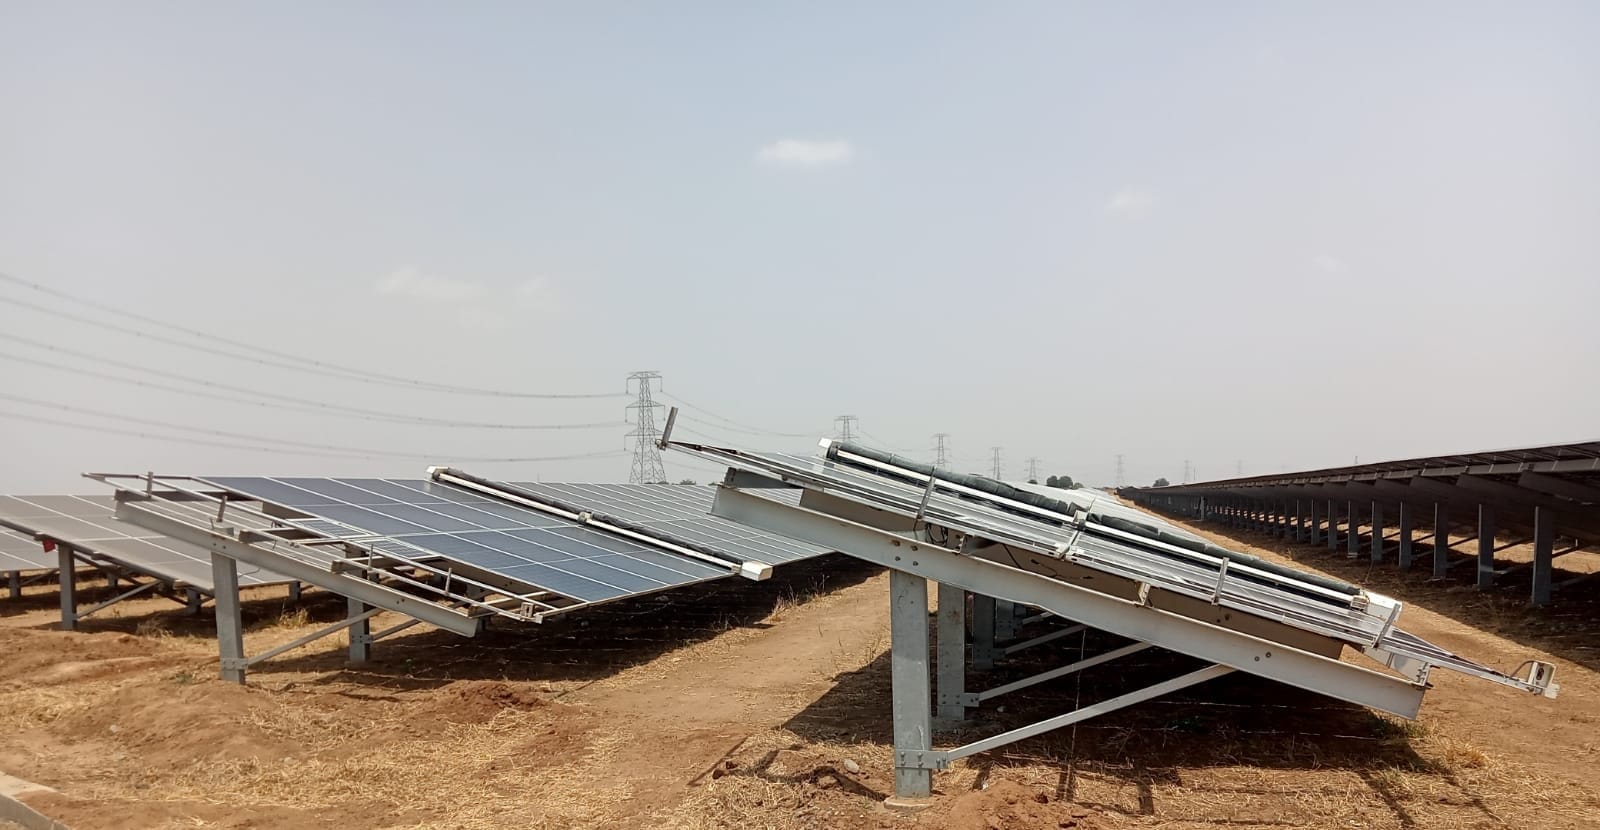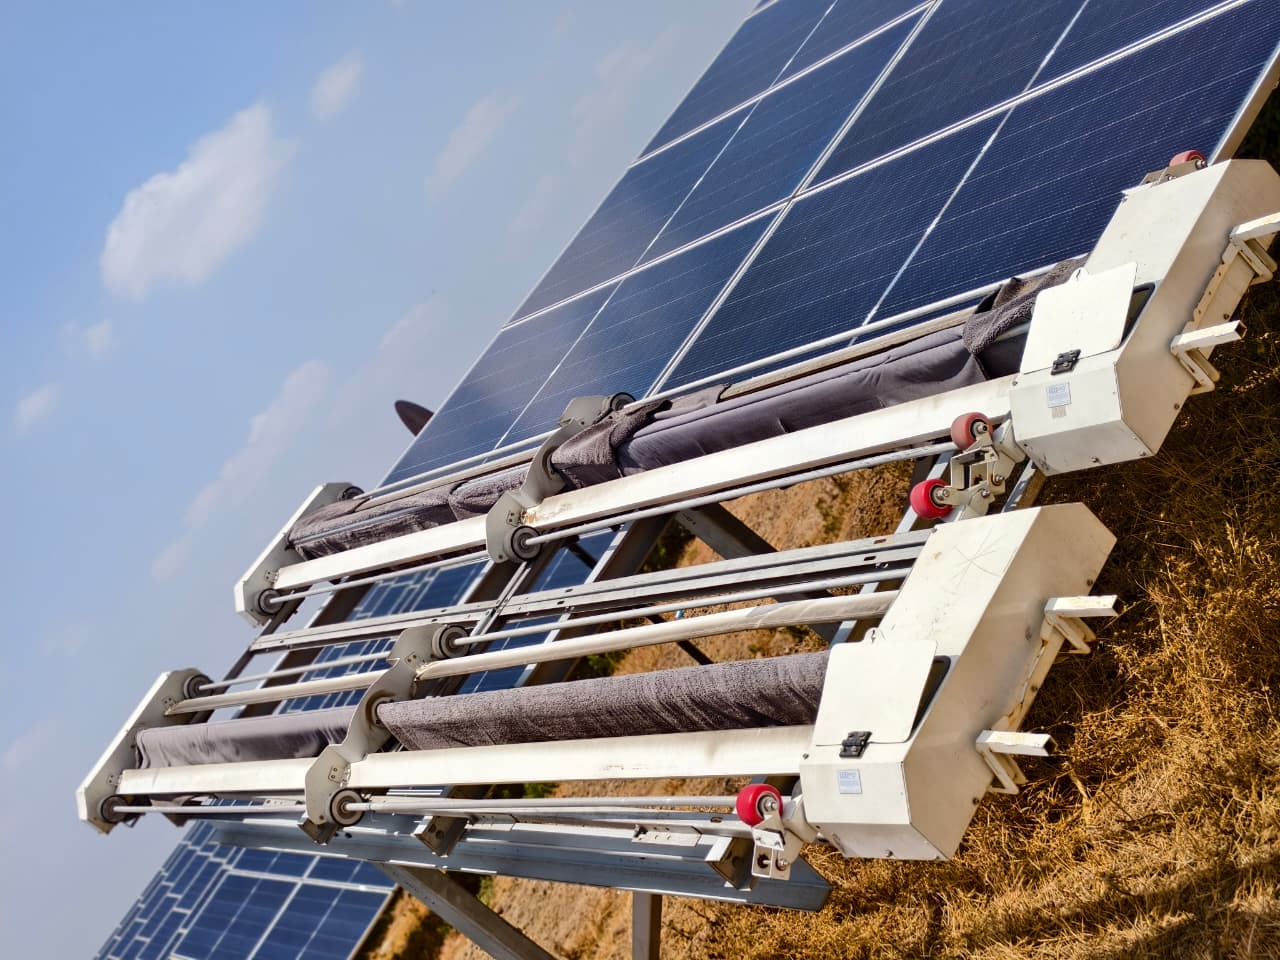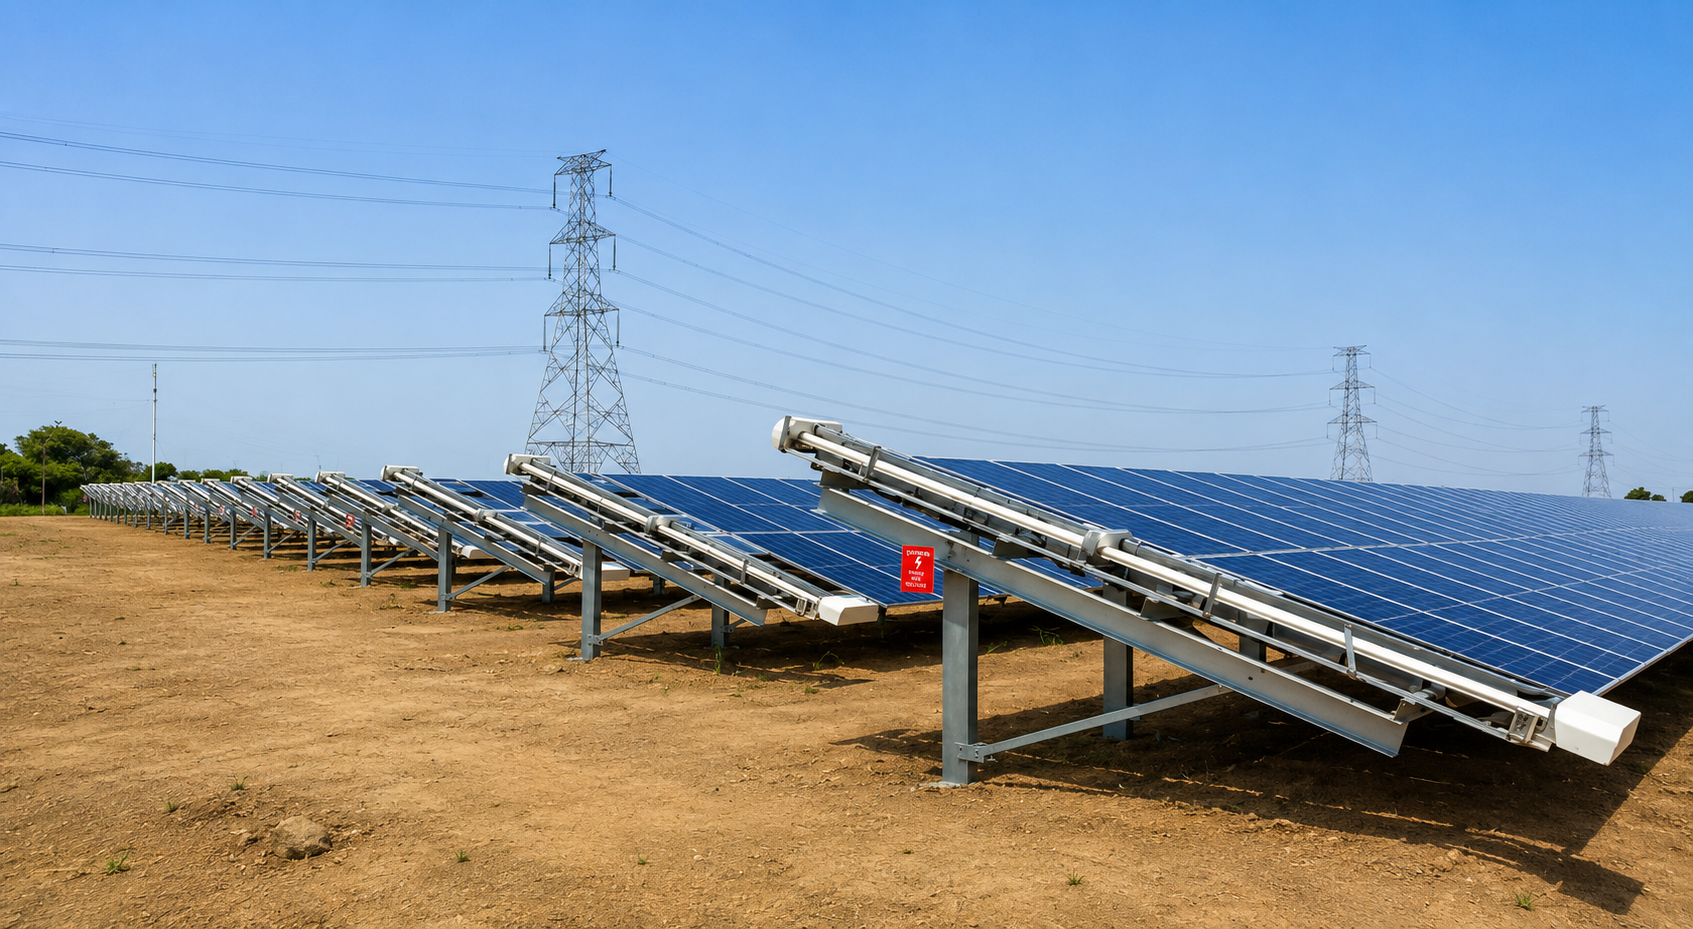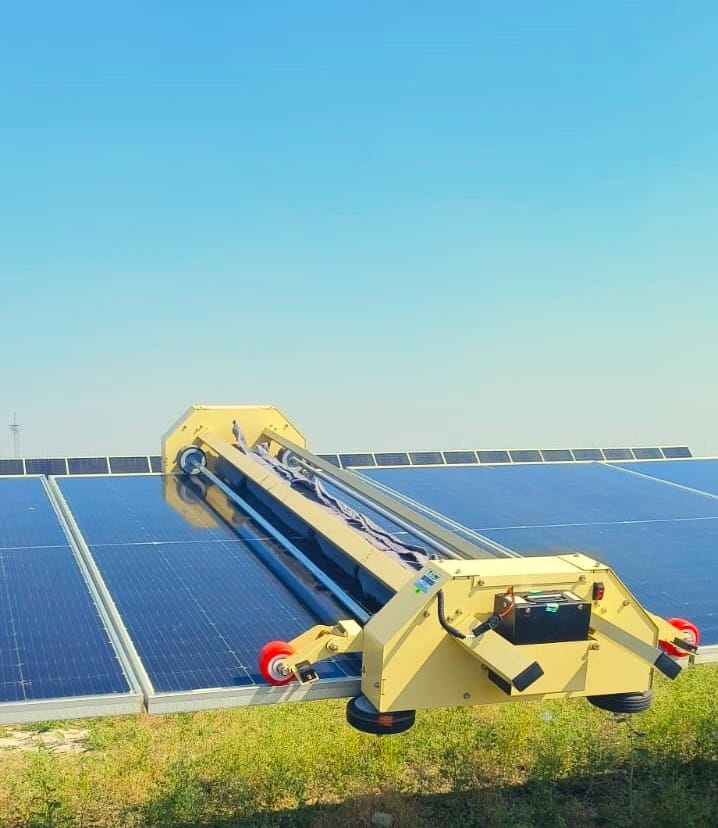
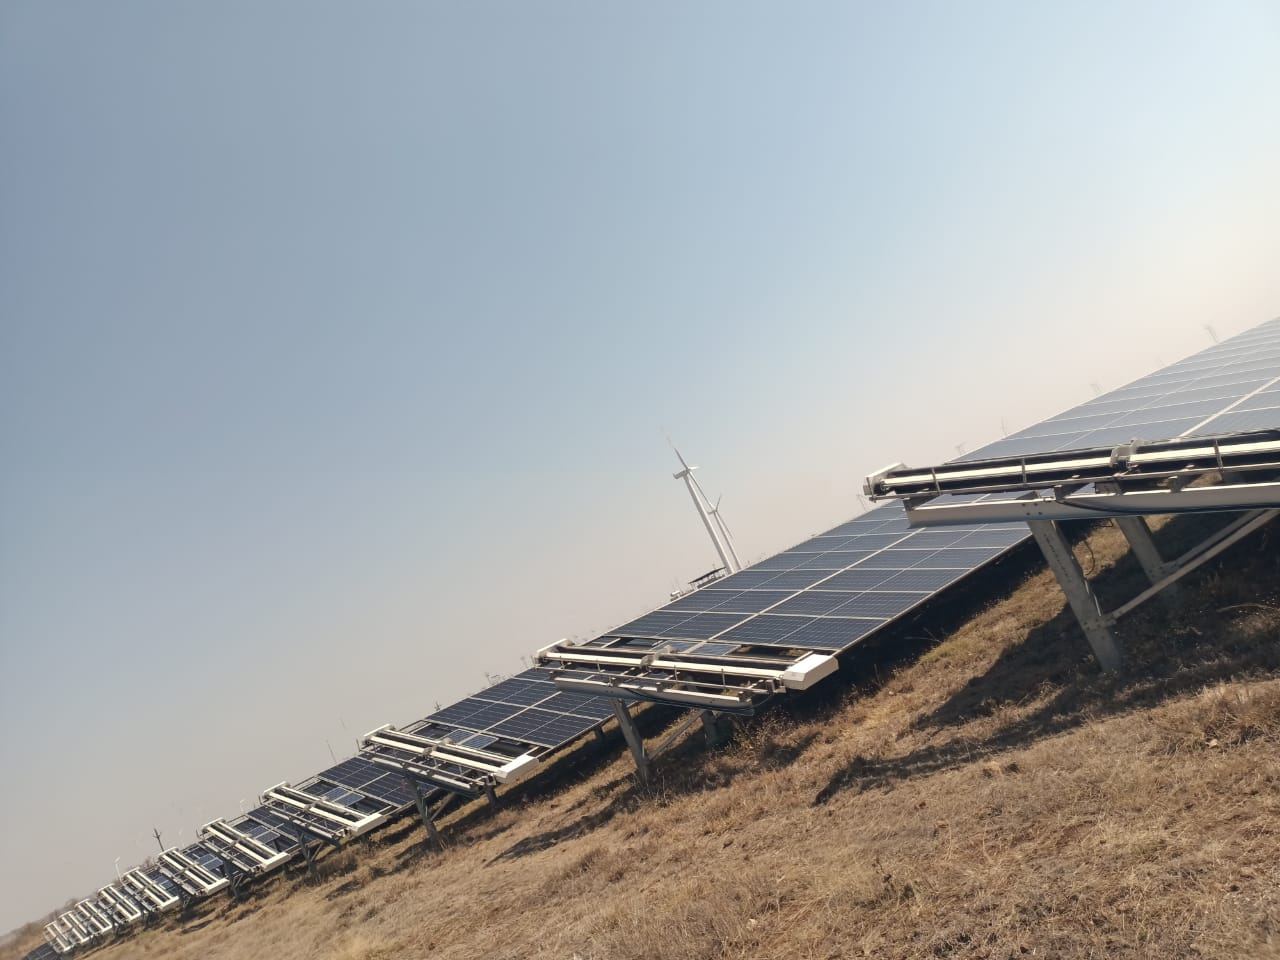
প্ল্যান্ট ম্যানেজারদের জন্য সারাংশ
অ্যাগ্রিভোল্টাইক সাইটগুলো পথ পরিকল্পনার ক্ষেত্রে অনন্য চ্যালেঞ্জ তৈরি করে। সারির মধ্যে অনিয়মিত দূরত্ব এবং ক্যানোপির বাধা স্বয়ংক্রিয় পরিচ্ছন্নতাকে জটিল করে তোলে। ম্যানেজারদের অবশ্যই মনে রাখতে হবে যে এই লেআউটগুলোর জন্য উন্নত বাধা শনাক্তকরণ ব্যবস্থা সম্পন্ন রোবট প্রয়োজন। এই সিস্টেমগুলো মডিউলের কাছাকাছি থাকা উদ্ভিদের বৃদ্ধি নিয়ন্ত্রণ করে। স্বয়ংক্রিয় ওয়ার্কফ্লো বাস্তবায়নের মাধ্যমে শক্তির অপচয় পুনরুদ্ধার করা সম্ভব। ভারতের ধূলিময় কৃষি অঞ্চলে এই অপচয় ৮% থেকে বেড়ে ২৫% পর্যন্ত হতে পারে।
- সাধারণ সয়েলিং লস: স্থানীয় ফসলের ধরন এবং ধূলিকণার মাত্রার ওপর ভিত্তি করে ৮–২৫%।
- পথ পরিকল্পনার প্রয়োজনীয়তা: উচ্চ-নির্ভুল লিডার (LiDAR) বা আইএমইউ (IMU) সেন্সর আবশ্যক। এই সরঞ্জামগুলো ছায়া-ঘন, অ-মানক অ্যাগ্রিভোল্টাইক সারিতে নেভিগেট করতে সাহায্য করে।
- পরিচ্ছন্নতার ফ্রিকোয়েন্সি: পশ্চিম ভারতে শুষ্ক মৌসুমে প্রতি দুই সপ্তাহে একবার পরিচ্ছন্নতার সুপারিশ করা হয়। এটি শক্ত ধূলিকণার স্তর জমা হওয়া রোধ করে।
- পরিচালনগত সীমাবদ্ধতা: গ্রাউন্ড ক্লিয়ারেন্স বজায় রাখুন। এটি মডিউল টিল্ট চক্র এবং ফসলের উচ্চতা বিবেচনা করে।
- রোবট সামঞ্জস্যতা: রোবটগুলোর যেন স্বয়ংক্রিয় বাধা এড়ানোর সক্ষমতা থাকে তা নিশ্চিত করুন। এটি ঘন উদ্ভিদে রোবট আটকে যাওয়া এবং ফসলের ক্ষতি রোধ করে।
৫ মেগাওয়াট (MW) বা তার বেশি পোর্টফোলিও থাকা আইপিপিগুলোর (IPP) ক্ষেত্রে, রোপণ চক্রের সাথে রোবট মোতায়েন সমন্বয় করুন। সাধারণ ফিক্সড-টিল্ট সময়সূচী ব্যবহার করবেন না। আমাদের ভারতে পরিচ্ছন্নতার ফ্রিকোয়েন্সি বিষয়ক গাইডে উল্লেখ করা হয়েছে যে, ডেটা-চালিত ট্রিগার ব্যবহার করুন। এটি বিদ্যুৎ উৎপাদন এবং ফসলের স্বাস্থ্য উভয়ই রক্ষা করে। স্বয়ংক্রিয় ব্যবস্থায় রূপান্তর হাজার হাজার লিটার পানি সাশ্রয় করে। এই সিস্টেমগুলো সম্পর্কে আরও তথ্যের জন্য আমাদের পারফরম্যান্স মনিটরিং স্ট্যাক ওভারভিউ দেখুন।
ভারতের ইউটিলিটি-স্কেল সাইটে অ্যাগ্রিভোল্টাইক পরিচ্ছন্নতার সীমাবদ্ধতা বোঝা
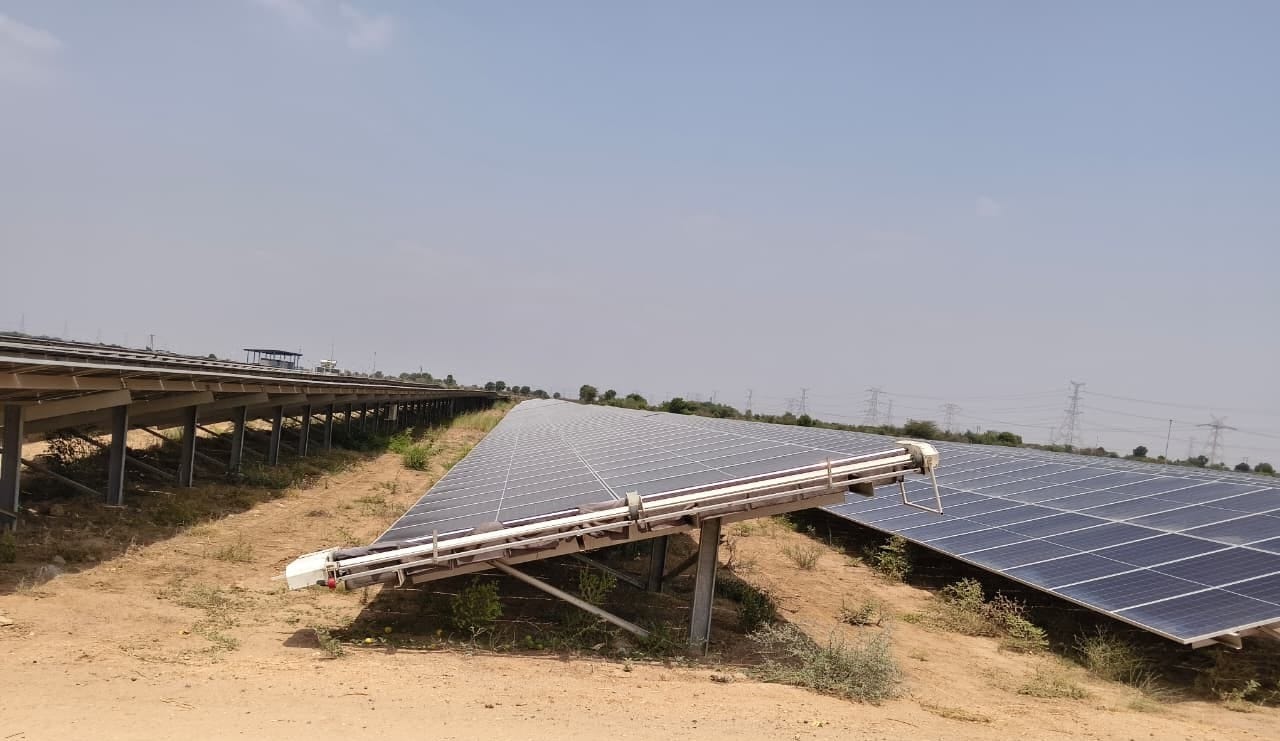
অ্যাগ্রিভোল্টাইক সিস্টেম জটিল পরিচালনাগত সীমাবদ্ধতা নিয়ে আসে। প্ল্যান্টগুলোকে বিদ্যুৎ উৎপাদন এবং কৃষি উৎপাদনের মধ্যে ভারসাম্য বজায় রাখতে হয়। মহারাষ্ট্র এবং গুজরাটের মতো উচ্চ-ঘনত্বের অঞ্চলগুলোতে ফসলের চক্র রোবট ব্যবহারের সময় নির্ধারণ করে দেয়। সাধারণ সোলার অ্যারেতে এমন সময়সূচীর প্রয়োজন হয় না। ম্যানেজারদের অবশ্যই মৌসুমী পরিবর্তনের জন্য পরিকল্পনা করতে হবে। ফসলের উচ্চতা মডিউল ক্লিয়ারেন্সকে প্রভাবিত করে, যার জন্য নির্দিষ্ট হার্ডওয়্যার নির্বাচন এবং উচ্চতা প্রোফাইল প্রয়োজন।
ধূলিকণার প্যাটার্নও সাধারণ ইউটিলিটি বেঞ্চমার্ক থেকে ভিন্ন হয়। ফসলের প্রস্বেদন মডিউলের কাছাকাছি আর্দ্রতা বৃদ্ধি করে। এটি বাতাসে থাকা ধূলিকণাকে একটি আঠালো স্তরে পরিণত করে। এটি শুকনো মাটির চেয়ে পরিষ্কার করা কঠিন। এর জন্য শক্তিশালী ব্রাশ বা ডুয়াল-পাস এয়ারফ্লো মেকানিজম প্রয়োজন। অ্যাসেটের আর্থিক রিটার্ন রক্ষা করতে ৯৯% পরিচ্ছন্নতা দক্ষতা বজায় রাখুন। ৫ মেগাওয়াটের বেশি পোর্টফোলিওগুলোর জন্য, সীমাবদ্ধতাটি তৈরি হয় সেখানে যেখানে রোবট উদ্ভিদের লাইনের সংস্পর্শে আসে।
এই ঝুঁকিগুলো মোকাবিলা করার জন্য সাইট প্রস্তুতি অপরিহার্য। রোবটের টার্নিং রেডিয়াস অনুযায়ী সারির শেষ প্রান্তের ক্লিয়ারেন্স এবং দূরত্ব নিশ্চিত করুন। সূর্যালোক অপ্টিমাইজ করার জন্য অ্যাগ্রিভোল্টাইকে অ-মানক সারির দূরত্ব ব্যবহার করা হয়। এই অনিয়ম উন্নত পথ পরিকল্পনা দাবি করে। রোবটগুলো অতিরিক্ত ঘন উদ্ভিদে আঘাত করলে সাধারণ রুটগুলো যান্ত্রিক ত্রুটির কারণ হতে পারে। সময়সূচী নির্ধারণের জন্য NECTYR-এর মতো প্ল্যাটফর্ম ব্যবহার করুন। এটি ফসলের রক্ষণাবেক্ষণের সাথে পরিচ্ছন্নতার সমন্বয় ঘটায়, মানুষের প্রবেশ কমায় এবং ফলন রক্ষা করে।
অ্যাগ্রিভোল্টাইক লেআউটগুলো কীভাবে রোবটের পথ পরিকল্পনাকে প্রভাবিত করে?
অ্যাগ্রিভোল্টাইক অ্যারেগুলো রৈখিক পথ থেকে বাধা-সচেতন নেভিগেশনের দিকে সরে আসা প্রয়োজন। প্রথাগত রোবটগুলো সরলরেখার মানচিত্র অনুসরণ করে। অ্যাগ্রিভোল্টাইক সাইটে পরিবর্তনশীল ক্যানোপির উচ্চতা থাকে যা সেন্সরগুলোতে বাধা দেয়। বৃদ্ধির ধরন শনাক্ত করার জন্য লজিক ক্যালিব্রেট করতে হবে। এটি রোবটগুলোকে উচ্চতা সামঞ্জস্য করতে বা অতিরিক্ত পাতাযুক্ত সারি এড়িয়ে চলতে সাহায্য করে।
ভারতে ৫ মেগাওয়াট+ পোর্টফোলিওগুলোর জন্য, লিডার (LIDAR) এবং আল্ট্রাসনিক সেন্সর বাধ্যতামূলক। এই সেন্সরগুলো পাইপ, বেড়া এবং উল্লম্ব ট্রেলিস শনাক্ত করে। NECTYR-এর মতো এআই-চালিত ফ্লিট পোর্টাল ব্যবহার করুন। অপারেটররা ফসলের ধরন এবং বৃদ্ধির গতি অনুযায়ী সাইটগুলোকে ভাগ করতে পারেন। এটি উচ্চ-সয়েলিং জোনে নিবিড় চক্র পরিচালনা করতে এবং অন্যান্য জায়গায় হালকা প্রভাব বজায় রাখতে সাহায্য করে।
এই সাইটগুলোতে শক্তিশালী এজ ডিটেকশন প্রয়োজন। মডিউলের দূরত্ব অনিয়মিত হওয়ায় রোবটগুলোকে ডাইনামিক টার্নিং রেডিয়াস সামলাতে হয়। CRADYL-এর মতো রো-ট্রান্সফার সাপোর্ট করে এমন সিস্টেম ব্যবহার করুন। এটি ম্যানুয়াল লিফটিং প্রতিরোধ করে এবং ফসলের ক্ষতি এড়ায়। সঠিক সময়সূচী নিশ্চিত করে যে রোবটগুলো শুধুমাত্র তখনই মাঠে থাকবে যখন পরিচ্ছন্নতার প্রয়োজন। এটি শক্তি এবং কৃষি উভয় ক্ষেত্রেই আপটাইম সর্বোচ্চ করে।
প্রযুক্তিগত সীমাবদ্ধতা: ক্রপ জোন এবং অনিয়মিত মডিউল জ্যামিতি নেভিগেট করা
ভারতীয় অ্যাগ্রিভোল্টাইকে হলুদ বা আদার মতো ফসলের জন্য আলোর ভারসাম্য বজায় রাখতে অ-মানক সারির দূরত্ব থাকে। এটি সাধারণ প্ল্যান্টের গ্রিড লেআউটকে ব্যাহত করে। এটি পরিচ্ছন্নতা রোবটগুলোর জন্য অনন্য সীমাবদ্ধতা তৈরি করে। অ্যাগ্রিভোল্টাইক ডিজাইনে বিভিন্ন সারির দৈর্ঘ্য বা উল্লম্ব সাপোর্ট স্ট্রাকচার থাকতে পারে। ট্রেলিস বা সেচ ব্যবস্থার সাথে সংঘর্ষ এড়াতে রোবটগুলোর উচ্চ-নির্ভুল নেভিগেশন প্রয়োজন।
সেন্সরগুলো যখন অ-মডিউল জ্যামিতি শনাক্ত করে তখন সাধারণ অ্যালগরিদমগুলো সমস্যায় পড়ে। এটি ভুল ত্রুটির কারণ হয়। ৫ মেগাওয়াট+ পোর্টফোলিওগুলোর জন্য, উন্নত এজ ডিটেকশন সম্পন্ন সিস্টেম ব্যবহার করুন। GLYDE-X-এর মতো সরঞ্জামগুলো ফ্লেক্সিবল ব্রিজ প্রযুক্তি ব্যবহার করে। এটি লেআউট পরিবর্তন ছাড়াই টিল্টের পার্থক্য অতিক্রম করতে রোবটকে সাহায্য করে। আইল অতিক্রম করার জন্য CRADYL-এর মতো রো-ট্রান্সফার স্টেশন ব্যবহার করুন। এটি কৃষি বেড মাড়িয়ে যাওয়া প্রতিরোধ করে।
কমিশনিংয়ের সময় কাঠামোগত সীমাবদ্ধতাগুলো ম্যাপ করুন। NECTYR পোর্টালে 'নো-গো' জোন সংজ্ঞায়িত করুন। কৃষি বাফারগুলোকে ডিজিটাল বাধা হিসেবে বিবেচনা করুন। রোবটটি উচ্চ ফলনশীল সারিকে অগ্রাধিকার দেওয়ার জন্য তার পথ অপ্টিমাইজ করে। এটি মেশিন এবং ফসলের মধ্যে হস্তক্ষেপ কমিয়ে দেয়। এই রোবটগুলো ৯৯% পরিচ্ছন্নতা দক্ষতা প্রদান করে, যা রাজস্থান এবং গুজরাটের মতো অঞ্চলে অত্যন্ত গুরুত্বপূর্ণ।
ধাপে ধাপে: অ্যাগ্রিভোল্টাইক খামারের জন্য স্বয়ংক্রিয় পরিচ্ছন্নতার ওয়ার্কফ্লো বাস্তবায়ন
সফল ইন্টিগ্রেশনের জন্য সাইট-নির্দিষ্ট প্রোটোকল প্রয়োজন। প্ল্যান্ট ম্যানেজারদের অবশ্যই খামারটিকে একটি হাইব্রিড ইকোসিস্টেম হিসেবে বিবেচনা করতে হবে। রোবটিক চলাচলের জন্য সেচ বা সার চক্রের মতোই যত্ন প্রয়োজন।
- ডিজিটাল সীমানা নির্ধারণ করুন: সংবেদনশীল জোন এবং ট্রেলিস ম্যাপ করতে NECTYR পোর্টাল ব্যবহার করুন। রোবট যেন ভঙ্গুর সারিগুলো এড়িয়ে চলে তা নিশ্চিত করুন।
- ফসলের সময়সূচীর সাথে সিঙ্ক্রোনাইজ করুন: ফসল তোলার সাথে চক্রগুলোর সমন্বয় করুন। মিথস্ক্রিয়া এড়াতে বৃদ্ধির সময় রোবট মোতায়েন করুন। নিবিড় পরিচ্ছন্নতার জন্য সুপ্তাবস্থা ব্যবহার করুন।
- রো-ট্রান্সফার ডকিং ব্যবহার করুন: সারির মধ্যে যাতায়াতের জন্য CRADYL-এর মতো সিস্টেম মোতায়েন করুন। এটি মাটি এবং মেশিনের অখণ্ডতা রক্ষা করে।
- অভিযোজিত রাউটিং বাস্তবায়ন করুন: মৌসুমী আলোর চাহিদা অনুসরণ করার জন্য রাউটিং কনফিগার করুন। ভুল ত্রুটি ছাড়াই গ্যাপগুলো সামলানোর জন্য প্যারামিটারগুলো অ্যাডজাস্ট করুন।
- ক্রমাগত পারফরম্যান্স ফিডব্যাক: রিয়েল-টাইম পিআর (PR) ডেটার সাথে লগগুলো ইন্টিগ্রেট করুন। নোংরা মডিউলগুলোকে অগ্রাধিকার দিতে রোবটগুলোকে পুনরায় রুট করতে ফ্লিট টেলিমেট্রি ব্যবহার করুন।
এই পদ্ধতি অনুসরণ করে, ওঅ্যান্ডএম (O&M) টিমগুলো কৃষির সাথে আপস না করেই উচ্চ পারফরম্যান্স বজায় রাখতে পারে। GLYDE-X-এর মতো প্রযুক্তি নিশ্চিত করে যে পরিচ্ছন্নতা একটি বোঝা না হয়ে সম্পদ হিসেবে বজায় থাকে।
উচ্চ-ধূলিকণা যুক্ত ভারতীয় অ্যাগ্রিভোল্টাইক জোনে সয়েলিং ম্যানেজমেন্ট অপ্টিমাইজ করা
রাজস্থান এবং গুজরাটে, সয়েলিংয়ের কারণে বার্ষিক ক্ষতি ২০% ছাড়িয়ে যেতে পারে। অ্যাগ্রিভোল্টাইক সাইটগুলো দ্বিমুখী চ্যালেঞ্জের সম্মুখীন হয়। ফসলের প্রস্বেদন এবং মাটির ধুলো আঠালো স্তর তৈরি করে। জলহীন রোবটিক পরিচ্ছন্নতা ব্যবহার করে ওঅ্যান্ডএম টিমগুলো পিআর (PR) বজায় রাখতে পারে। এটি উচ্চ পানি ব্যবহার এবং ট্র্যাক্টরের কারণে মাটি শক্ত হয়ে যাওয়া রোধ করে।
পরিচ্ছন্নতার ফ্রিকোয়েন্সি অবশ্যই ডাইনামিক হতে হবে। ২% ড্রপের মতো রিয়েল-টাইম পিআর থ্রেশহোল্ডের ভিত্তিতে অ্যাসেটগুলোর চক্র ট্রিগার করা উচিত। এটি নিশ্চিত করে যে রোবটগুলো শুধুমাত্র তখনই মাঠে প্রবেশ করবে যখন প্রয়োজন। এটি উদ্ভিদের সাথে যান্ত্রিক যোগাযোগ কমায়।
এই ব্যবস্থাপনা কৌশলগুলো গ্রহণ করুন:
- নির্ভুল সময়সূচী: ফসল রক্ষণাবেক্ষণের সাথে সময়সূচী সংযুক্ত করুন। ফসল তোলার সময় সেক্টরগুলোতে প্রবেশাধিকার লক করতে NECTYR পোর্টাল ব্যবহার করুন।
- জলহীন প্রযুক্তি ইন্টিগ্রেশন: GLYDE-এর মতো জলহীন রোবট মোতায়েন করুন। শুকনো পরিচ্ছন্নতা কৃষি মাটির রাসায়নিক ভারসাম্য রক্ষা করে।
- পারফরম্যান্স-ভিত্তিক পথ পুনঃনির্ধারণ: আর্দ্র মাইক্রোক্লাইমেটে পরিচ্ছন্নতার ফ্রিকোয়েন্সি বৃদ্ধি করুন। টার্গেটেড পাসের মাধ্যমে স্থায়ী সয়েলিং দাগ প্রতিরোধ করুন।
- বাধার জন্য সেন্সর ক্যালিব্রেশন: নির্দিষ্ট ফসলের উচ্চতার জন্য সেন্সর ক্যালিব্রেট করুন। এটি রোবটগুলোকে গাছপালার সাথে কাঠামোগত বিপত্তি গুলিয়ে ফেলা থেকে বিরত রাখে।
পরিচ্ছন্নতাকে একটি সার্জিক্যাল হস্তক্ষেপ হিসেবে গণ্য করা কার্যকারিতা এবং পারফরম্যান্সের মধ্যে ব্যবধান কমায়। NECTYR দ্বারা সমর্থিত এই ডেটা-চালিত পদ্ধতিটি কৃষি জমি রক্ষা করার পাশাপাশি শক্তি উৎপাদন সর্বোচ্চ করে।
একটি সাধারণ সোলার ক্লিনিং রোবট কি অ্যাগ্রিভোল্টাইক কাঠামোর সাথে সামঞ্জস্যপূর্ণ?
বেশিরভাগ সাধারণ রোবট কৃষি-সৌর (agrivoltaic) সাইটের সাথে সরাসরি সামঞ্জস্যপূর্ণ নয়। ট্র্যাক্টরের চলাচলের সুবিধার জন্য মডিউলগুলো সাধারণত উঁচুতে স্থাপন করা হয়। সাধারণ ডকিং স্টেশন এই উচ্চতায় পৌঁছাতে পারে না। অধিকন্তু, রোবটগুলো প্রায়ই এমন রেল জ্যামিতির ওপর নির্ভর করে যা সেচ পাইপের সাথে সংঘর্ষ তৈরি করে।
ভারতের ইউটিলিটি-স্কেল কৃষি-সৌর প্রকল্পের ক্ষেত্রে সামঞ্জস্য তিনটি বিষয়ের ওপর নির্ভর করে:
- ক্লিয়ারেন্স এবং বাধা অতিক্রম করা: ফসল নষ্ট হওয়া রোধ করতে রোবটের উচ্চ ক্লিয়ারেন্স থাকতে হবে। সেন্সরগুলো এমনভাবে টিউন করতে হবে যাতে সেগুলো নিচু গাছপালাকে উপেক্ষা করতে পারে।
- ব্রিজ এবং সারি স্থানান্তর: সাধারণ রোবটগুলোর জন্য প্রায়ই সারির শেষে শক্ত স্টিলের প্রয়োজন হয়। এসব এলাকায় সাধারণত সেন্সর বা পাম্প থাকে। সেক্ষেত্রে CRADYL-এর মতো কমপ্যাক্ট এবং রেল-ইন্টিগ্রেটেড সমাধান ব্যবহার করুন।
- ভূখণ্ডের সংবেদনশীলতা: কৃষি-সৌর প্রকল্পের মাটি সাধারণ খামারের মাটির চেয়ে নরম হয়। GLYDE-X-এর মতো রোবটগুলোতে নমনীয় আর্টিকুলেশন থাকে, যা মাটির ওপর চাপ কমায়।
নমনীয় বডিযুক্ত মডেলগুলোকে অগ্রাধিকার দিন। শক্ত শিল্প-কাঠামো সংঘর্ষের ঝুঁকি বাড়ায়। সর্বদা গ্রাউন্ড-ক্লিয়ারেন্স রেটিং এবং জৈব-বৈচিত্র্যময় পরিবেশের জন্য সেন্সর-টিউনিং ডেটা সম্পর্কে জিজ্ঞাসা করুন।
ওঅ্যান্ডএম (O&M) লিডদের জন্য মূল বিষয়সমূহ
ভারতীয় কৃষি-সৌর প্রকল্পে রোবোটিক ক্লিনিং একীভূত করার জন্য সাধারণ মডেলের বাইরে চিন্তা করা প্রয়োজন। সাফল্য নির্ভর করে কৃষিগত সীমাবদ্ধতার সাথে পাথ প্ল্যানিং বা পথ পরিকল্পনার সমন্বয়ের ওপর।
- প্রাথমিক পর্যায়ে হার্ডওয়্যার নির্ধারণ করুন: আপনার নির্দিষ্ট লেআউটের ওপর ভিত্তি করে রোবট নির্বাচন করুন। যদি ফসল ১ মিটারের বেশি লম্বা হয়, তবে GLYDE-X-এর মতো নমনীয় রোবোটিকস ব্যবহার করুন।
- সার্জিক্যাল শিডিউলিং গ্রহণ করুন: ময়লা জমে থাকা এলাকাগুলোতে মনোযোগ দিতে NECTYR টেলিমেট্রি ব্যবহার করুন। এটি পরিধান কমায় এবং ফসলের ক্ষতি রোধ করে।
- মাটির অখণ্ডতাকে অগ্রাধিকার দিন: শক্ত প্যাডের ওপর CRADYL-এর মতো চার্জিং পরিকাঠামো ইনস্টল করুন। এটি মাটিকে শক্ত হওয়া থেকে বাঁচায় এবং শিকড়ের স্বাস্থ্য রক্ষা করে।
- সেন্সর ক্যালিব্রেশন স্ট্যান্ডার্ড করুন: আপনার সাইটের ক্যানোপি ঘনত্বের জন্য বাধা শনাক্তকারী সেন্সরগুলোকে টিউন করুন। এটি রোবট আটকে যাওয়া রোধ করার প্রধান উপায়।
- ফলনের ভারসাম্য বজায় রাখুন: মনে রাখবেন যে কৃষি-সৌর প্রকল্পে দ্বিমুখী মানসিকতা প্রয়োজন। প্রতিটি সাইকেলকে সৌর এবং কৃষি উভয় উৎপাদনের নিরিখে যাচাই করুন।
উৎস এবং আরও পড়ার জন্য
প্রায়শই জিজ্ঞাসিত প্রশ্ন
এগ্রিভোল্টাইক সাইটগুলোতে পাথ প্ল্যানিংয়ের ক্ষেত্রে অনন্য চ্যালেঞ্জ তৈরি হয়। অনিয়মিত সারির দূরত্ব এবং ক্যানোপির প্রতিবন্ধকতা স্বয়ংক্রিয় পরিষ্কারের প্রক্রিয়াকে জটিল করে তোলে।
প্রধান সীমাবদ্ধতাগুলোর মধ্যে রয়েছে মডিউল টিল্ট সাইকেল এবং ফসলের বর্তমান উচ্চতা অনুযায়ী ন্যূনতম গ্রাউন্ড ক্লিয়ারেন্স বজায় রাখা। এছাড়া, রোবটগুলোকে এমনভাবে চলাচল করতে হয় যাতে গাছপালার কোনো ক্ষতি না হয় বা ঘন ফসলের মধ্যে আটকে না যায়।
হ্যাঁ, ভারতের এগ্রিভোল্টাইক সাইটগুলোর জন্য জলবিহীন রোবটিক সিস্টেম উপযুক্ত। ৮% থেকে ২৫% পর্যন্ত শক্তির অপচয় রোধ করতে এবং জল সম্পদ সংরক্ষণের জন্য স্বয়ংক্রিয়, জলবিহীন পরিষ্কার পদ্ধতি ব্যবহারের সুপারিশ করা হয়, তবে রোবটগুলোতে ফসলের ক্যানোপির চারপাশে চলাচলের জন্য উন্নত সেন্সর থাকতে হবে।
কৃষি কার্যক্রমের ফলে বাতাসে ধুলোবালি এবং অবশিষ্টাংশ বেড়ে যাওয়ায় প্যানেলে ময়লা জমার হার বৃদ্ধি পেতে পারে। ভারতে শুষ্ক মৌসুমে শক্তির উৎপাদন কমে যাওয়া রোধ করতে প্রতি ৭ থেকে ১৪ দিন অন্তর প্যানেল পরিষ্কার করা প্রয়োজন, কারণ দীর্ঘ সময় পরিষ্কার না করলে শক্ত আস্তরণ তৈরি হয়ে শক্তির উৎপাদন উল্লেখযোগ্যভাবে কমিয়ে দেয়।