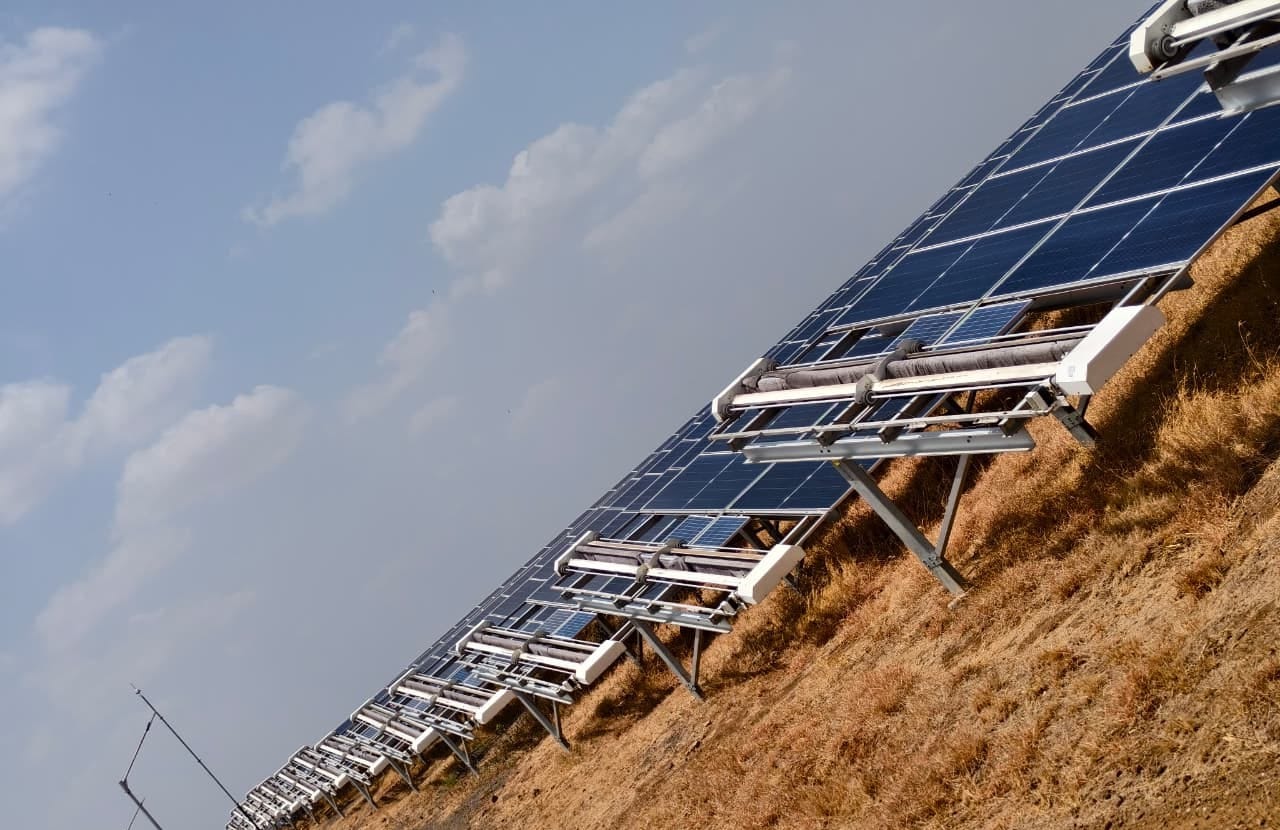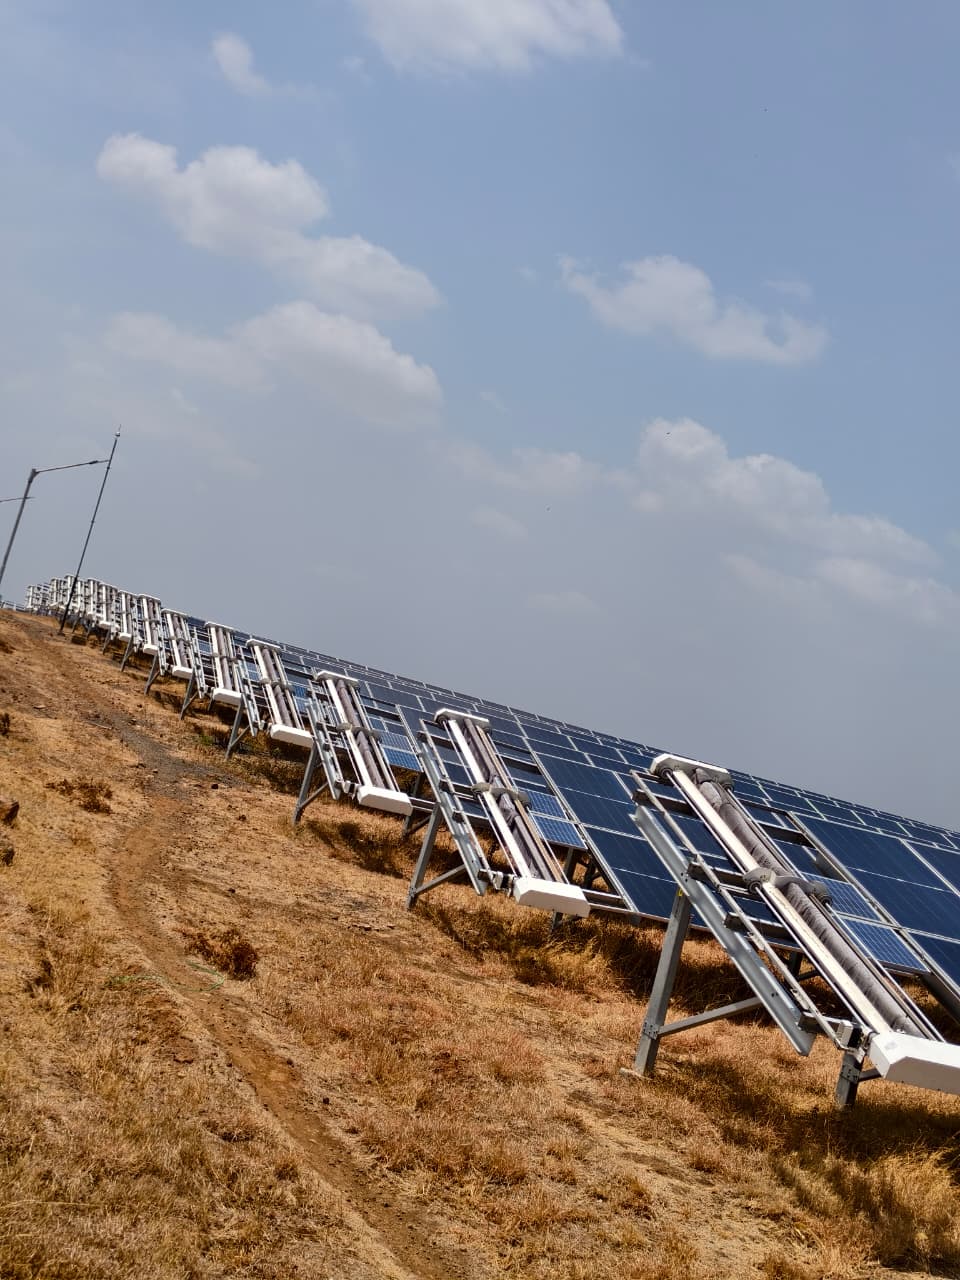
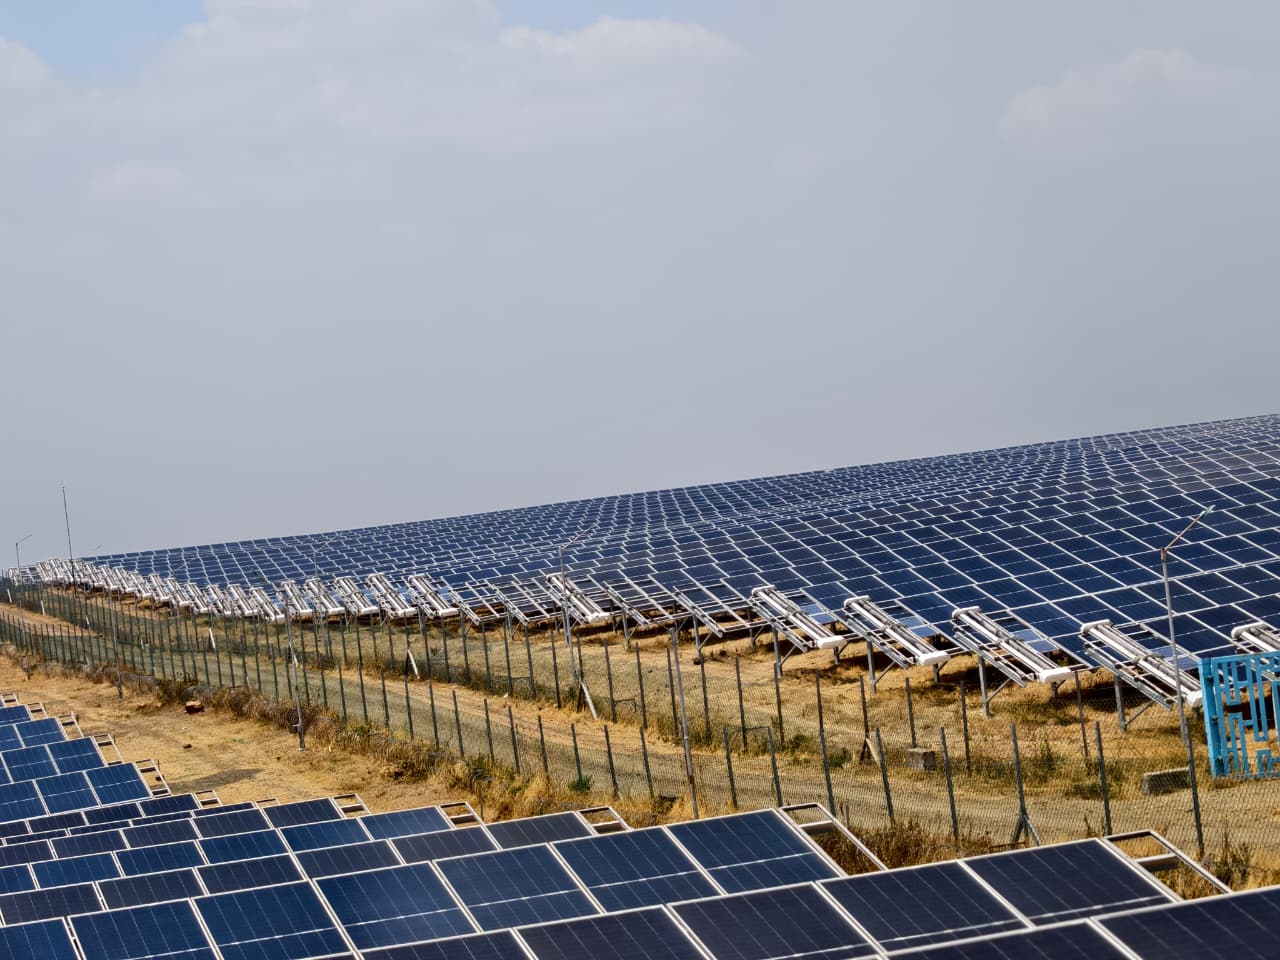
ভারতীয় ইউটিলিটি অ্যারেগুলোতে, রাতের বেলায় পরিষ্কারের সীমাবদ্ধতা সাধারণত ব্রাশের RPM নয়। বরং এটি শক্তির বিষয়: প্রতিটি ব্যাটারি সাইকেলে রোবটটি মাঝপথে থেমে যাওয়ার বা চার্জের জন্য ফিরে যাওয়ার আগে কতগুলো মডিউল বর্গমিটার পরিষ্কার করতে পারে। অপ্টিমাইজ না করা রোবটগুলো একই সারি বারবার পার হয়, মাঝখানের অংশ বাদ দেয় এবং অপ্রয়োজনীয় যাতায়াতে ব্যাটারি খরচ করে। ও অ্যান্ড এম (O&M) টিমগুলো ভোরে এসে হতাশাজনক কভারেজ ম্যাপ এবং পিআর (PR) ডিপ দেখতে পায়, যা তিন দিন পর ধরা পড়ে।
ব্যাটারি অপ্টিমাইজেশন বলতে বোঝায় স্থায়ী সাইট ম্যাপিং, চার্জ-সচেতন রাউটিং এবং সোয়াপ বা ডক শিডিউলিংয়ের সমন্বয়, যার ফলে একই হার্ডওয়্যার ক্লাস ব্যবহার করেও প্রতিটি সাইকেল অন্ধভাবে চলাচলের তুলনায় প্রায় দ্বিগুণ প্যানেল এলাকা পরিষ্কার করতে পারে। এই নিবন্ধে ২৫ থেকে ২০০ মেগাওয়াট ট্র্যাকার এবং ফিক্সড-টিল্ট প্ল্যান্টের জন্য মেকানিক্স, সোয়াপ অপারেশন এবং গ্রহণযোগ্যতার মেট্রিকগুলো ব্যাখ্যা করা হয়েছে।
সংক্ষিপ্ত উত্তর
- একবার ম্যাপ করুন, রাতে রুট করুন: পুনরায় খোঁজার পরিবর্তে সংরক্ষিত সারির জ্যামিতিক তথ্যের ভিত্তিতে এটি করুন।
- অধিক ধুলোযুক্ত ব্লকগুলোকে অগ্রাধিকার দিন: যখন চার্জের পরিমাণ কম থাকে।
- ব্যাটারি সোয়াপ রোটেশন: বড় সাইটগুলোতে কার্যক্ষম সময় বাড়িয়ে দেয়।
- চার্জ প্রতি ~২ গুণ এলাকা পরিষ্কারের লক্ষ্যমাত্রা রাখুন: সাধারণ পথের তুলনায়; আপনার লেআউটে এটি যাচাই করুন।
- যাতায়াত ও পরিষ্কারের অনুপাত পর্যবেক্ষণ করুন: ফ্লিট লগগুলোতে সাপ্তাহিক ভিত্তিতে এটি দেখুন।
কেন ইউটিলিটির রাতে ব্রাশের গতির চেয়ে শক্তি বেশি গুরুত্বপূর্ণ
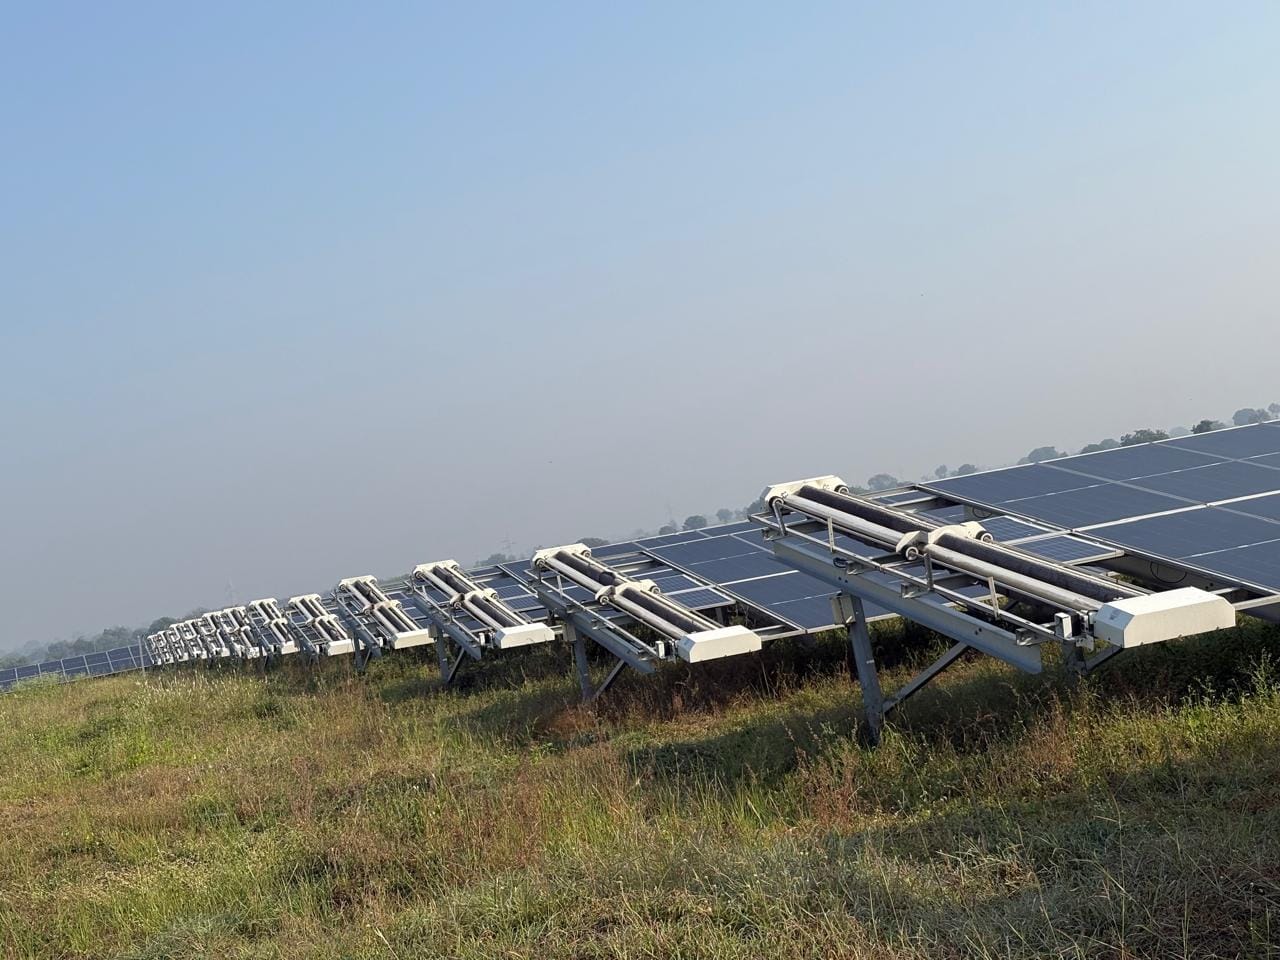
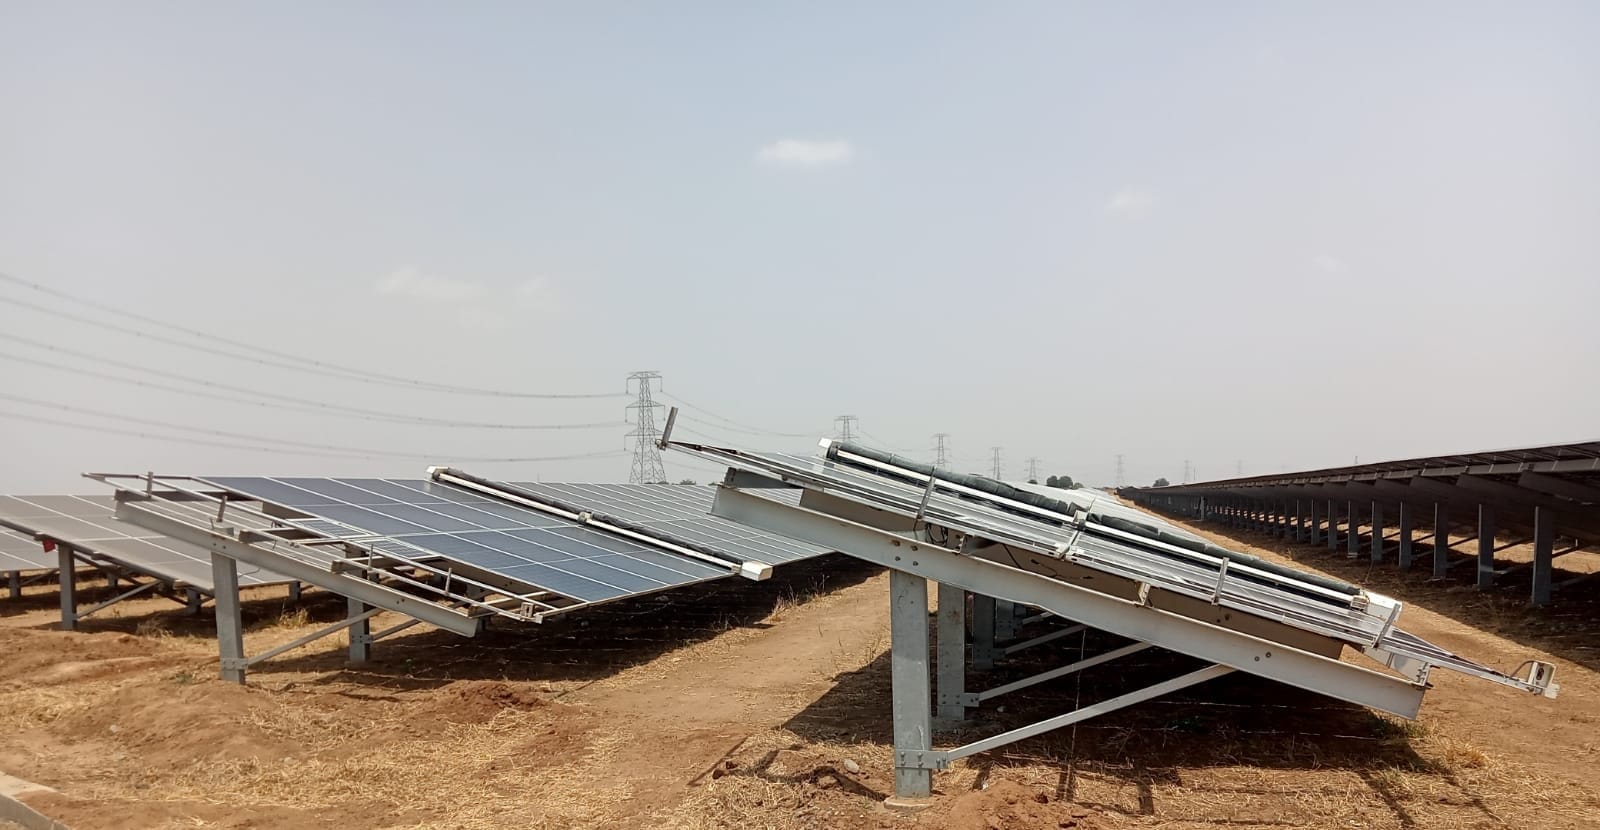
একটি ৫০ মেগাওয়াট ট্র্যাকার প্ল্যান্টে পূর্ণ কভারেজ ক্যাম্পেইনের জন্য ৮০ থেকে ১২০ কিমি কার্যকর সারি ভ্রমণ থাকতে পারে। ২৬ থেকে ৩৮ কেজি ক্লাসের হালকা রোবট প্ল্যাটফর্মগুলো কাঠামোগত চাপ কমায় কিন্তু সীমিত প্যাক ক্ষমতার সম্মুখীন হয়। যদি রাউটিং কোনো ইউনিটকে সারিগুলোর মাঝখানের রাস্তা দিয়ে বারবার আসা-যাওয়া করায়, তবে পরিষ্কারের সময় যাতায়াতেই নষ্ট হয়ে যায়। সম্পদ মালিকরা রোবট ভাড়া করেন গ্লাসে ঘষা দেওয়ার জন্য, যাতায়াতের জন্য নয়।
অপ্টিমাইজেশনের মাধ্যমে লক্ষ্যহীন ঘোরাঘুরির বদলে ব্রাশ করার ওপর গুরুত্ব দেওয়া হয়। ফিল্ড টিমগুলো রিপোর্ট করেছে যে, রাউটিং যখন ব্লক সীমানা এবং প্রথমবার স্থাপনের সময় শেখা ভূখণ্ড মেনে চলে, তখন অসম্পূর্ণ ব্লকের সংখ্যা এবং জরুরি ভিত্তিতে দিনের বেলা ম্যানুয়াল টাচ-আপের প্রয়োজনীয়তা অনেক কমে যায়।
ধাপ ১: এমএল (ML) অ্যারে ম্যাপিং সাইটের জ্যামিতিক তথ্য সংরক্ষণ করে
কমিশনিংয়ের সময়, মডেলগুলো সারির দৈর্ঘ্য, ফাঁক, টিল্ট পরিবর্তন এবং ট্র্যাকারের আন্ডুলেশন প্রোফাইল রেকর্ড করে। সেই সাইট মডেলটি স্থায়ী থাকে; প্রতিটি শিফটের জন্য এটি নতুন করে তৈরি করার প্রয়োজন হয় না। রুট প্ল্যানিং ম্যাপটি ব্যবহার করে পাসগুলোর ক্রম ঠিক করে, ব্লক আইডির সাথে সমন্বয় করে এবং ফেরার পথ কমিয়ে আনে।
অসমান গ্রিডিং বা সারির শেষে ঘোরার সীমাবদ্ধতা থাকা ভারতীয় ট্র্যাকার সাইটগুলো এতে সবচেয়ে বেশি উপকৃত হয়। বড় কোনো লেআউট পরিবর্তন বা রিপাওয়ারিংয়ের পর পুনরায় ম্যাপ করুন; মডিউলের উচ্চতায় ২০ থেকে ৩০ মিমি পরিবর্তন এন্ড-টার্ন ক্লিয়ারেন্স এবং কার্যকর সারির ক্রমে প্রভাব ফেলতে পারে।
ধাপ ২: প্রকৃত সীমাবদ্ধতার অধীনে ব্যাটারি-সচেতন রাউটিং
| অবস্থা | অপ্টিমাইজ না করা আচরণ | অপ্টিমাইজ করা আচরণ |
|---|---|---|
| ফুল চার্জ, পরিষ্কার রাত | ধুলো নির্বিশেষে ক্রমানুসারে সারি পরিষ্কার | নির্ধারিত জোনের মধ্যে দীর্ঘতম কার্যকর পথ অনুসরণ |
| মেঘলা দিনের পর আংশিক চার্জ | পুরো জোন পরিষ্কারের চেষ্টা, মাঝপথে বন্ধ | ব্লকগুলোকে র্যাঙ্ক করুন; সবচেয়ে বেশি ধুলোযুক্ত ব্লক আগে পরিষ্কার |
| সীমার কাছাকাছি বাতাসের কারণে বিরতি | অন্ধভাবে একই পথে পুনরায় শুরু | খোলা সারিগুলো বাদ দিন; সুরক্ষিত ব্লকগুলো শেষ করুন |
| সোয়াপ বিলম্ব | সারি মাঝখানে রোবট নিষ্ক্রিয় | চার্জ পয়েন্টে আটকে রাখা; নতুন প্যাক দিয়ে পুনরায় পাঠানো |
১০০ মেগাওয়াট সাইটে ব্যাটারি সোয়াপ অপারেশন
যখন চার্জিংয়ের সময় সারি পরিষ্কারের সময়ের চেয়ে বেশি হয়, তখন ফিক্সড ডক চার্জিং সাইকেলকে সীমিত করে। সোয়াপ প্রোগ্রামগুলো নাইট শিফটে প্রতি সক্রিয় রোবটের জন্য দুটি থেকে চারটি চার্জ করা প্যাক রাখে। অপারেটরের কর্মপ্রবাহ:
- রোবট কম চার্জ থাকা অবস্থায় নির্দিষ্ট সোয়াপ পয়েন্টে ফিরে আসে।
- OEM পদ্ধতি অনুযায়ী হট-সোয়াপ প্যাক; চার্জহীন প্যাকটি চার্জার ব্যাংকে দেওয়া হয়।
- রোবট নির্ধারিত টার্নঅ্যারাউন্ড সময়ের মধ্যে (প্রায়ই ৮ থেকে ১২ মিনিটের নিচে) পরবর্তী সারিতে পুনরায় প্রবেশ করে।
- চার্জার ব্যাংক পরবর্তী রোটেশনের জন্য চার্জহীন প্যাকগুলো চার্জ করে।
পর্যাপ্ত কর্মী না থাকা সোয়াপ টিমগুলোর ব্যর্থতার একটি সাধারণ কারণ: রোবটগুলো মূলত চার্জ থাকা সত্ত্বেও মানুষের পদক্ষেপের অপেক্ষায় অলস বসে থাকে। ও অ্যান্ড এম মডেলে ক্যাপেক্সের পাশাপাশি রাতের শিফটের জন্য বাস্তবসম্মত জনবল নির্ধারণ করুন।
বিজ্ঞাপন
সোয়াপ বনাম ডক: কোনটি কখন মানানসই
| উপাদান | ডক চার্জিং | ব্যাটারি সোয়াপ |
|---|---|---|
| প্ল্যান্টের আকার | ১০ থেকে ৩০ মেগাওয়াট, ছোট সারি | ৫০ মেগাওয়াট+, লম্বা ট্র্যাকার সারি |
| প্রয়োজনীয় রাতের সময় | সিঙ্গেল পাস জোন | মাল্টি-জোন বা ঝড়ো আবহাওয়ার সময় |
| শ্রম | কম | প্রতি জোনে নিবেদিত সোয়াপ অপারেটর |
| ক্যাপেক্স | হাব-এ চার্জার অবকাঠামো | অতিরিক্ত প্যাক + চার্জার ব্যাংক |
| কভারেজের সীমা | প্রতি রাতে প্যাক সাইকেল | প্রায়ই ১.৫ থেকে ২ গুণ কার্যকর সময় |
কেন হালকা প্ল্যাটফর্মগুলো স্মার্ট রাউটিংয়ের সাথে ভালো কাজ করে
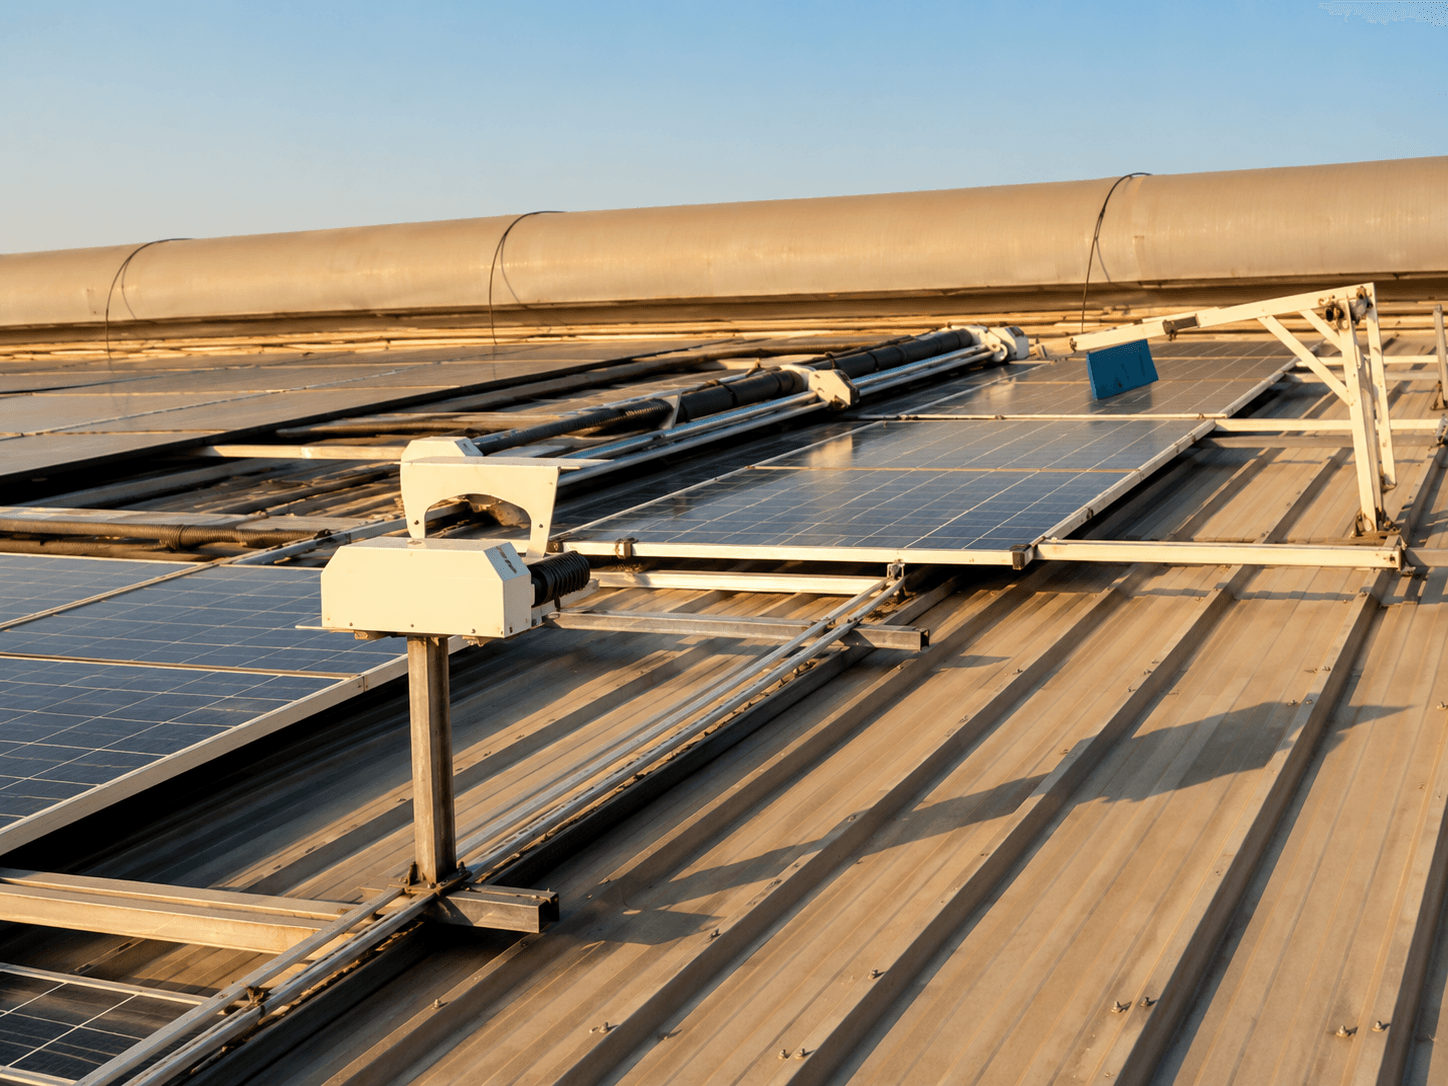
কম ওজন ২৫ বছরের আয়ুষ্কালে ফ্রেমের ওপর চাপ কমায়, তবে এটি একা কভারেজ দ্বিগুণ করতে পারে না। রাউটিংয়ের সাথে যুক্ত হয়ে যা ত্বরণ এবং মৃত পথ (dead legs) কমিয়ে আনে, হালকা ইউনিটগুলো প্রতি ওয়াট-ঘণ্টায় বেশি কার্যকর মিটার পরিষ্কার করতে পারে। রোবট অনুমোদনের জন্য প্রযুক্তিগত পরামর্শদাতাদের কাছে কাঠামোগত লোড এবং ব্যাটারি অপ্টিমাইজেশন একটি সম্পর্কিত বিষয়।
সাবসিস্টেম প্রেক্ষাপটের জন্য কীভাবে ক্লিনিং রোবট কাজ করে এবং পরিমাপকৃত ইউটিলিটি সুবিধাগুলো পড়ুন।
NECTYR এবং অপারেটরের দৃশ্যমানতা
ফ্লিট ড্যাশবোর্ডগুলোতে প্রতি রোবটের চার্জের অবস্থা, সম্পন্ন বনাম অপেক্ষমাণ ব্লক এবং সোয়াপ ইভেন্টের টাইমস্ট্যাম্প দেখানো উচিত। দৃশ্যমানতা ছাড়া, সকালের পিআর (PR) লক্ষ্যমাত্রা পূরণ না হলে অপ্টিমাইজেশন অ্যালগরিদমগুলোকে রহস্যময় মনে হয়। মাসিক এএমসি (AMC) পর্যালোচনার জন্য লগ এক্সপোর্ট করুন, পাশাপাশি বড় সাইটে যোগাযোগ ব্যবস্থা দেখুন।
সাইন-অফের আগে গ্রহণযোগ্যতা পরীক্ষা
- দীর্ঘতম সারি: অপ্টিমাইজ করা ম্যাপ বনাম বেসলাইন পাথ এ/বি (A/B) টেস্ট ব্যবহার করে এক চার্জে উভয় দিক সম্পন্ন করা।
- আংশিক চার্জ দৃশ্যপট: সবচেয়ে বেশি ধুলোযুক্ত ব্লক আগে পরিষ্কার হচ্ছে কি না যাচাই করা।
- সোয়াপ টার্নঅ্যারাউন্ড: দশটি ইভেন্ট জুড়ে চুক্তিবদ্ধ সীমার নিচে মিডিয়ান সময়।
- এলাকা পরিমাপক: প্রতি সাইকেলে হেক্টর বা মডিউল স্পর্শের তথ্য স্বয়ংক্রিয়ভাবে লগ করা।
- অপ্টিমাইজ করা সপ্তাহের পর রেফারেন্স ব্লকে সাত দিনের পিআর (PR) চেক।
সাধারণ ভুল যা দ্বিগুণ লাভ মুছে দেয়
ট্র্যাকার রেট্রোফিটের পর পুনরায় ম্যাপ না করা। মে মাসের ধুলোময় সপ্তাহগুলোতে অতিরিক্ত প্যাক ছাড়া সোয়াপ চালানো। ম্যাপের অংশ নষ্ট করে এমন বাধাগুলোকে উপেক্ষা করা। অ্যালগরিদমের আউটপুটের বদলে ম্যানুয়াল ক্রুর পথের মতো সারির ক্রম নির্ধারণ করা। অস্থির জেনারেটর সাপ্লাইয়ে প্যাক চার্জ করা যা রোটেশন ধীর করে দেয়।
ব্যাটারি অপ্টিমাইজেশন কি আরও রোবটের প্রয়োজনীয়তা প্রতিস্থাপন করে?
প্রায়ই এটি লক্ষ্যমাত্রা কভারেজ ফ্রিকোয়েন্সির জন্য রোবটের সংখ্যা কমায়, তবে সবসময় নয়। ঝড়ো সপ্তাহের জন্য রাউটিং নির্বিশেষে অতিরিক্ত ইউনিটের প্রয়োজন হতে পারে। আপনার প্রয়োজনীয় পাস ইন্টারভ্যাল (যেমন, শুষ্ক মৌসুমে প্রতি ৫ থেকে ৭ কার্যকর দিনে পুরো প্ল্যান্ট) সহ এজ-বিল্ট লেআউটে ভেন্ডর সিমুলেশন ব্যবহার করুন। রোবোটিক ক্লিনিং আরআই (ROI) বিশ্লেষণে টিসিও (TCO) তুলনা করুন।
নৈশ শিফট শক্তি বাজেটের উদাহরণ (১০০ মেগাওয়াট ট্র্যাকার)
| মেট্রিক | অপ্টিমাইজ না করা ফ্লিট | অপ্টিমাইজ করা + সোয়াপ |
|---|---|---|
| প্রতি রাতে রোবট প্রতি মডিউল স্পর্শ | ১,২০০ থেকে ১,৬০০ | ২,৪০০ থেকে ৩,২০০ |
| সাইকেল টাইমে যাতায়াতের অংশ | ৩৫ থেকে ৪৫% | ১৫ থেকে ২২% |
| ৭ দিনের কার্যকর কভারেজের জন্য প্রয়োজনীয় রোবট | ১০ থেকে ১৪ | ৬ থেকে ৯ |
| সুপারিশকৃত অতিরিক্ত প্যাক | প্রযোজ্য নয় (কেবল ডক) | প্রতি ৩ সক্রিয় রোবটে ২ |
আপনার সারির দৈর্ঘ্য এবং স্টো উইন্ডোসহ ভেন্ডর সিমুলেশনে যাচাই করুন।
ভারতীয় সাইটগুলোতে মৌসুমী ব্যাটারি নীতি
বর্ষার আগের ধুলোময় সপ্তাহগুলোতে আগ্রাসী সোয়াপ স্টাফিং এবং চার্জ-অবস্থার নিম্নসীমা কঠোর রাখা প্রয়োজন, যাতে ভোরের আর্দ্রতা বাড়ার আগেই রোবটগুলো তাদের নির্ধারিত জোন শেষ করতে পারে। বর্ষার সময় শুষ্ক রাতের সংখ্যা কম হতে পারে; মেঘলা জেনারেটর সপ্তাহের পর প্যাকের ক্ষমতা কমে গেলে চার্জ-সচেতন রাউটিং সবচেয়ে বেশি অর্থনৈতিকভাবে ধুলোযুক্ত ব্লকগুলোকে অগ্রাধিকার দেয়। রাজস্থানের শীতের শিশির ভেজা রাতগুলো কার্যকর পরিষ্কারের সময় কমিয়ে দিতে পারে; শিশিরের ঝুঁকি কেটে যাওয়ার পর সোয়াপের সময় নির্ধারণ করুন, যেখানে এলিমেন্ট ময়েশ্চার সেন্সর অনুমতি দেয়।
সোয়াপ এবং রাউটিং অ্যালার্টের জন্য অপারেটরদের প্রশিক্ষণ
নাইট টিমের তিনটি অ্যালার্ট ক্লাস বোঝা উচিত: এখনই সোয়াপ করুন (নিরাপদ পয়েন্টে লো চার্জ), রিরুট (বাতাস বা বাধা থাকলে অংশ বাদ দেওয়া), এবং স্থগিত করুন (আর্দ্রতা বা বৃষ্টি)। মিশ্র প্রতিক্রিয়া সাইকেল নষ্ট করে। মাসিক ড্রিল: সময়ের লক্ষ্যমাত্রার নিচে একটি সিমুলেটেড সোয়াপ, বাধার কারণে থামার পর একটি ম্যাপ সেগমেন্ট রিভিউ। রোবট কতক্ষণ চালু ছিল তার ওপর নয়, বরং নথিভুক্ত কভারেজ শতাংশের ওপর বোনাস প্রদান করুন।
ব্যাটারি অপ্টিমাইজেশন কি একাই ছোট ফ্লিটের সমস্যা সমাধান করতে পারে?
না। যদি বেস রোবট সংখ্যা নিখুঁত রাউটিং দক্ষতার সাথেও প্ল্যান্টের হেক্টর কভার করতে না পারে, তবে সফটওয়্যার কেবল অপর্যাপ্ত ফ্লিটের অপচয় কমায়। অপ্টিমাইজেশন একটি নির্দিষ্ট ক্যাডেন্সের জন্য প্রয়োজনীয় সংখ্যা কমায় কিন্তু পদার্থবিদ্যার নিয়ম পরিবর্তন করে না। আইসি (IC) অনুমোদনের আগে পাইলট চলাকালীন প্রতি-রাত-প্রতি-হেক্টর বেঞ্চমার্ক পরীক্ষা করুন।
ও অ্যান্ড এম (O&M) রোবট টেন্ডারে কীভাবে ব্যাটারি অপ্টিমাইজেশন উল্লেখ করবে?
পাইলট সারিতে নথিভুক্ত প্রতি-চার্জ এলাকা বেঞ্চমার্ক, সোয়াপ টার্নঅ্যারাউন্ড এসএলএ (SLA), লেআউট পরিবর্তনের পর ম্যাপ আপডেট পদ্ধতি এবং সাপ্তাহিক যাতায়াত-থেকে-পরিষ্কারের অনুপাত রিপোর্ট করার প্রয়োজনীয়তা উল্লেখ করুন। লগ করা মেট্রিক ছাড়া অপ্টিমাইজেশন দাবিগুলো প্রযুক্তিগত মূল্যায়নে শূন্য স্কোর পাওয়া উচিত।
মূল বিষয়গুলো
- ব্যাটারি অপ্টিমাইজেশন হলো রাউটিং এবং অপারেশন, কেবল বড় প্যাক নয়।
- স্থায়ী অ্যারে ম্যাপ ভারতীয় ট্র্যাকার সারিতে অপ্রয়োজনীয় ভ্রমণ কমায়।
- ৫০ মেগাওয়াট+ সাইটে সঠিকভাবে জনবল থাকলে সোয়াপ প্রোগ্রাম রাতের কাজ দীর্ঘায়িত করে।
- গ্রহণযোগ্যতার সময় এ/বি (A/B) কভারেজের প্রমাণ এবং সোয়াপ টার্নঅ্যারাউন্ড কেপিআই (KPI) দাবি করুন।
- মেঘলা সপ্তাহে আংশিক চার্জের লজিক সবচেয়ে বেশি ধুলোযুক্ত ব্লকের এমডাব্লিউএইচ (MWh) সুরক্ষা দেয়।
সম্পর্কিত সম্পদ
- ইউটিলিটি স্কেলে ফ্লিট ডেটা সুবিধা
- ক্লিনিং ফ্লিটের জন্য এআই (AI) বুদ্ধিমত্তা
- রোবট আরওআই (ROI) ক্যালকুলেটর
- ইউটিলিটি-স্কেল সোলার অপারেশন
Compare waterless robots, automatic and semi-automatic models, and managed OPEX on Taypro's solar panel cleaning system for utility plants.
প্রায়শই জিজ্ঞাসিত প্রশ্ন
এটি এমন একটি সফটওয়্যার এবং পরিচালনা পদ্ধতি যা অ্যারেটিকে একবার ম্যাপ করে, ডেড ট্রাভেল কমানোর জন্য সারিগুলোকে ক্রমানুসারে সাজায়, চার্জ সীমিত থাকলে বেশি ময়লা জমে থাকা ব্লকগুলোকে অগ্রাধিকার দেয় এবং ব্যাটারি অদলবদল বা ডক চার্জিং শিডিউল করে যাতে প্রতিটি ওয়াট-আওয়ার সর্বোচ্চ পরিমাণ মডিউল এরিয়া পরিষ্কার করতে পারে। এর লক্ষ্য হলো প্রতি চার্জে সর্বোচ্চ কভারেজ নিশ্চিত করা, রোবটের সর্বোচ্চ গতি নয়।
স্থায়ী ডক চার্জিংয়ের ক্ষেত্রে যেখানে ঘণ্টার পর ঘণ্টা সময় লাগে, সেখানে ব্যাটারি সোয়াপ বা অদলবদল করলে রোবটগুলো মাত্র কয়েক মিনিটের মধ্যে আবার সারিতে ফিরে যেতে পারে। ১০০ MW সাইটগুলোতে, প্রতিটি সক্রিয় রোবটের জন্য তিনটি থেকে চারটি চার্জড প্যাকের রোটেশন ব্যবহার করলে তা একক সাইকেলের সীমার বাইরেও কার্যকর ক্লিনিংয়ের সময় বৃদ্ধি করতে পারে, বিশেষ করে যখন রাউটিং সফটওয়্যারটি পুনরায় একই সারি অতিক্রম করা এড়িয়ে চলে।
ম্যাপ করা ইউটিলিটি অ্যারেগুলোতে ভেন্ডর-ভ্যালিডেটেড কেসগুলো থেকে দেখা যায়, একই হার্ডওয়্যারে অপ্টিমাইজ না করা পথের তুলনায় প্রতি চার্জে প্রায় ১.৮ গুণ থেকে ২.২ গুণ বেশি এরিয়া পরিষ্কার করা সম্ভব। এই মাল্টিপ্লায়ারটি সারির দৈর্ঘ্য, সারির মধ্যবর্তী ফাঁকা স্থান, ট্র্যাকার আনডুলেশন এবং অপারেটরের সোয়াপ ডিসিপ্লিনের ওপর নির্ভর করে। ব্রোশিয়ারের গড়ের ওপর ভিত্তি না করে সাইট সিমুলেশনের দাবি করুন।
ব্যাটারি-সচেতন সিস্টেমগুলো ব্লকগুলোকে তাদের সোয়েলিং ইকোনমিক স্কোর অনুযায়ী র্যাঙ্ক করে এবং পুরো অ্যারে পরিষ্কার করতে ব্যর্থ হওয়ার বদলে সর্বোচ্চ মূল্যবান জোনগুলো আগে সম্পন্ন করে। ট্রানজিট-নির্ভর রুটে ব্যাটারি নিঃশেষ করে ফেলার চেয়ে আংশিক অর্থবহ কভারেজ অনেক ভালো ফলাফল দেয়।
ফ্লিট ড্যাশবোর্ডে সারির শুরুতে এবং শেষে চার্জের অবস্থা, প্রতি সাইকেলে পরিষ্কার করা এরিয়া, সোয়াপ টার্নঅ্যারাউন্ড টাইম এবং কারণসহ স্থগিত করা ব্লকগুলোর তালিকা ট্র্যাক করুন। সাপ্তাহিক পর্যালোচনায় ট্রানজিট এবং ক্লিনিংয়ের সময়ের অনুপাত দেখুন; ট্রানজিটের হার বৃদ্ধি পাওয়ার অর্থ হলো ম্যাপ ড্রিফট বা বাধা জনিত সমস্যা, যা ফিল্ডে সমাধান করা প্রয়োজন।