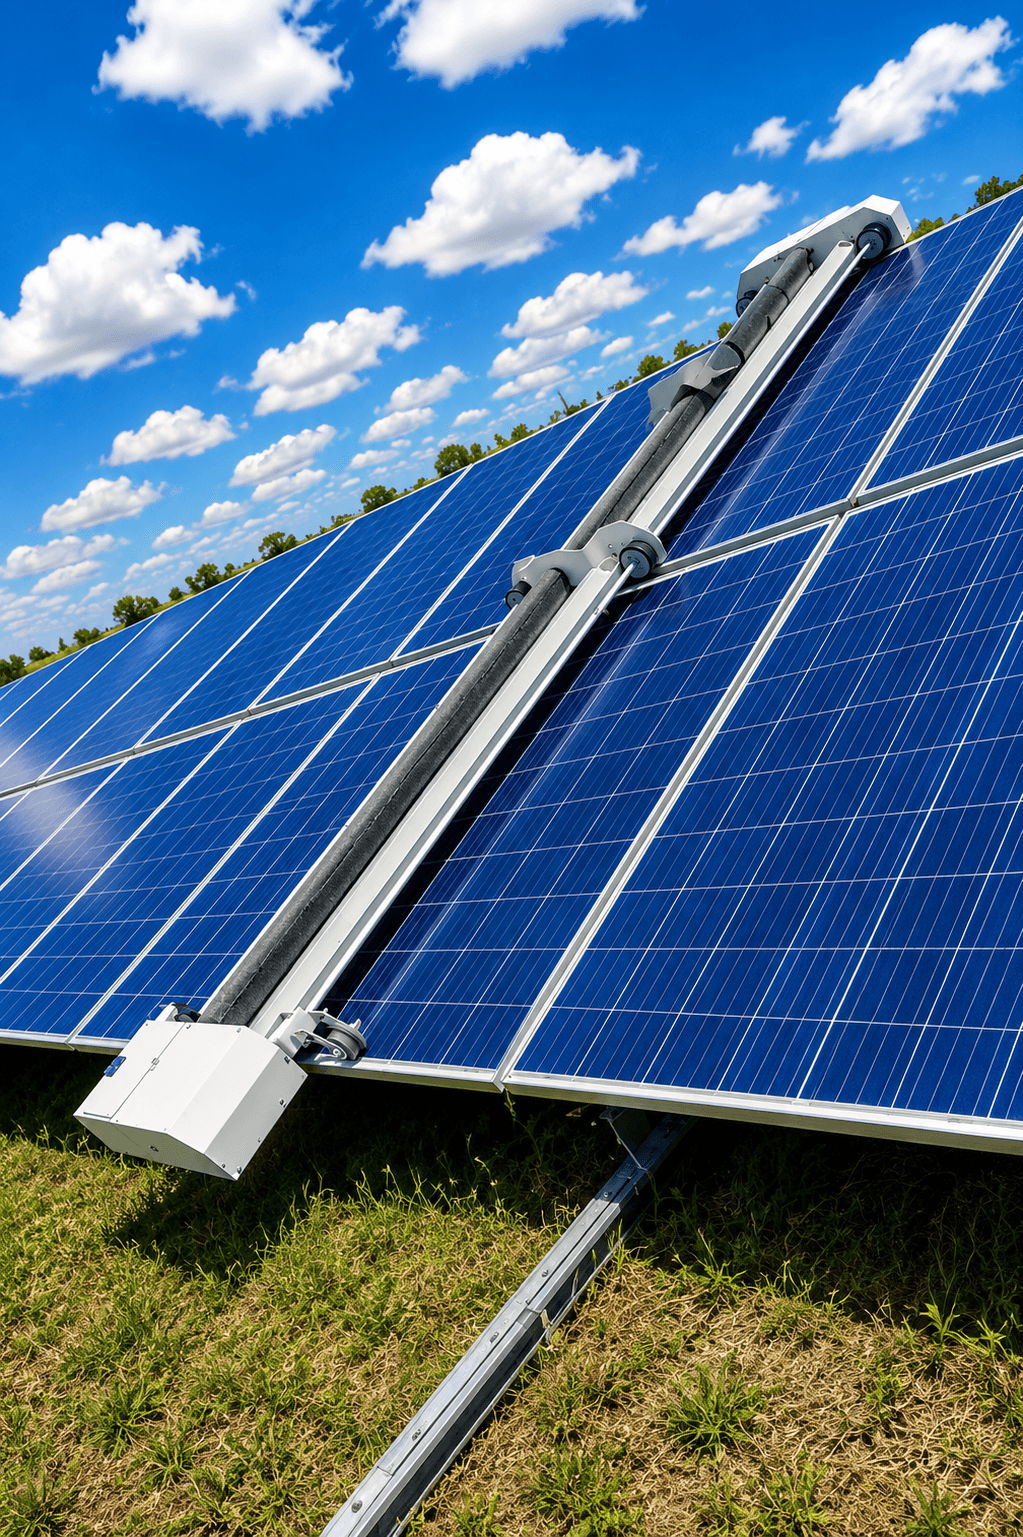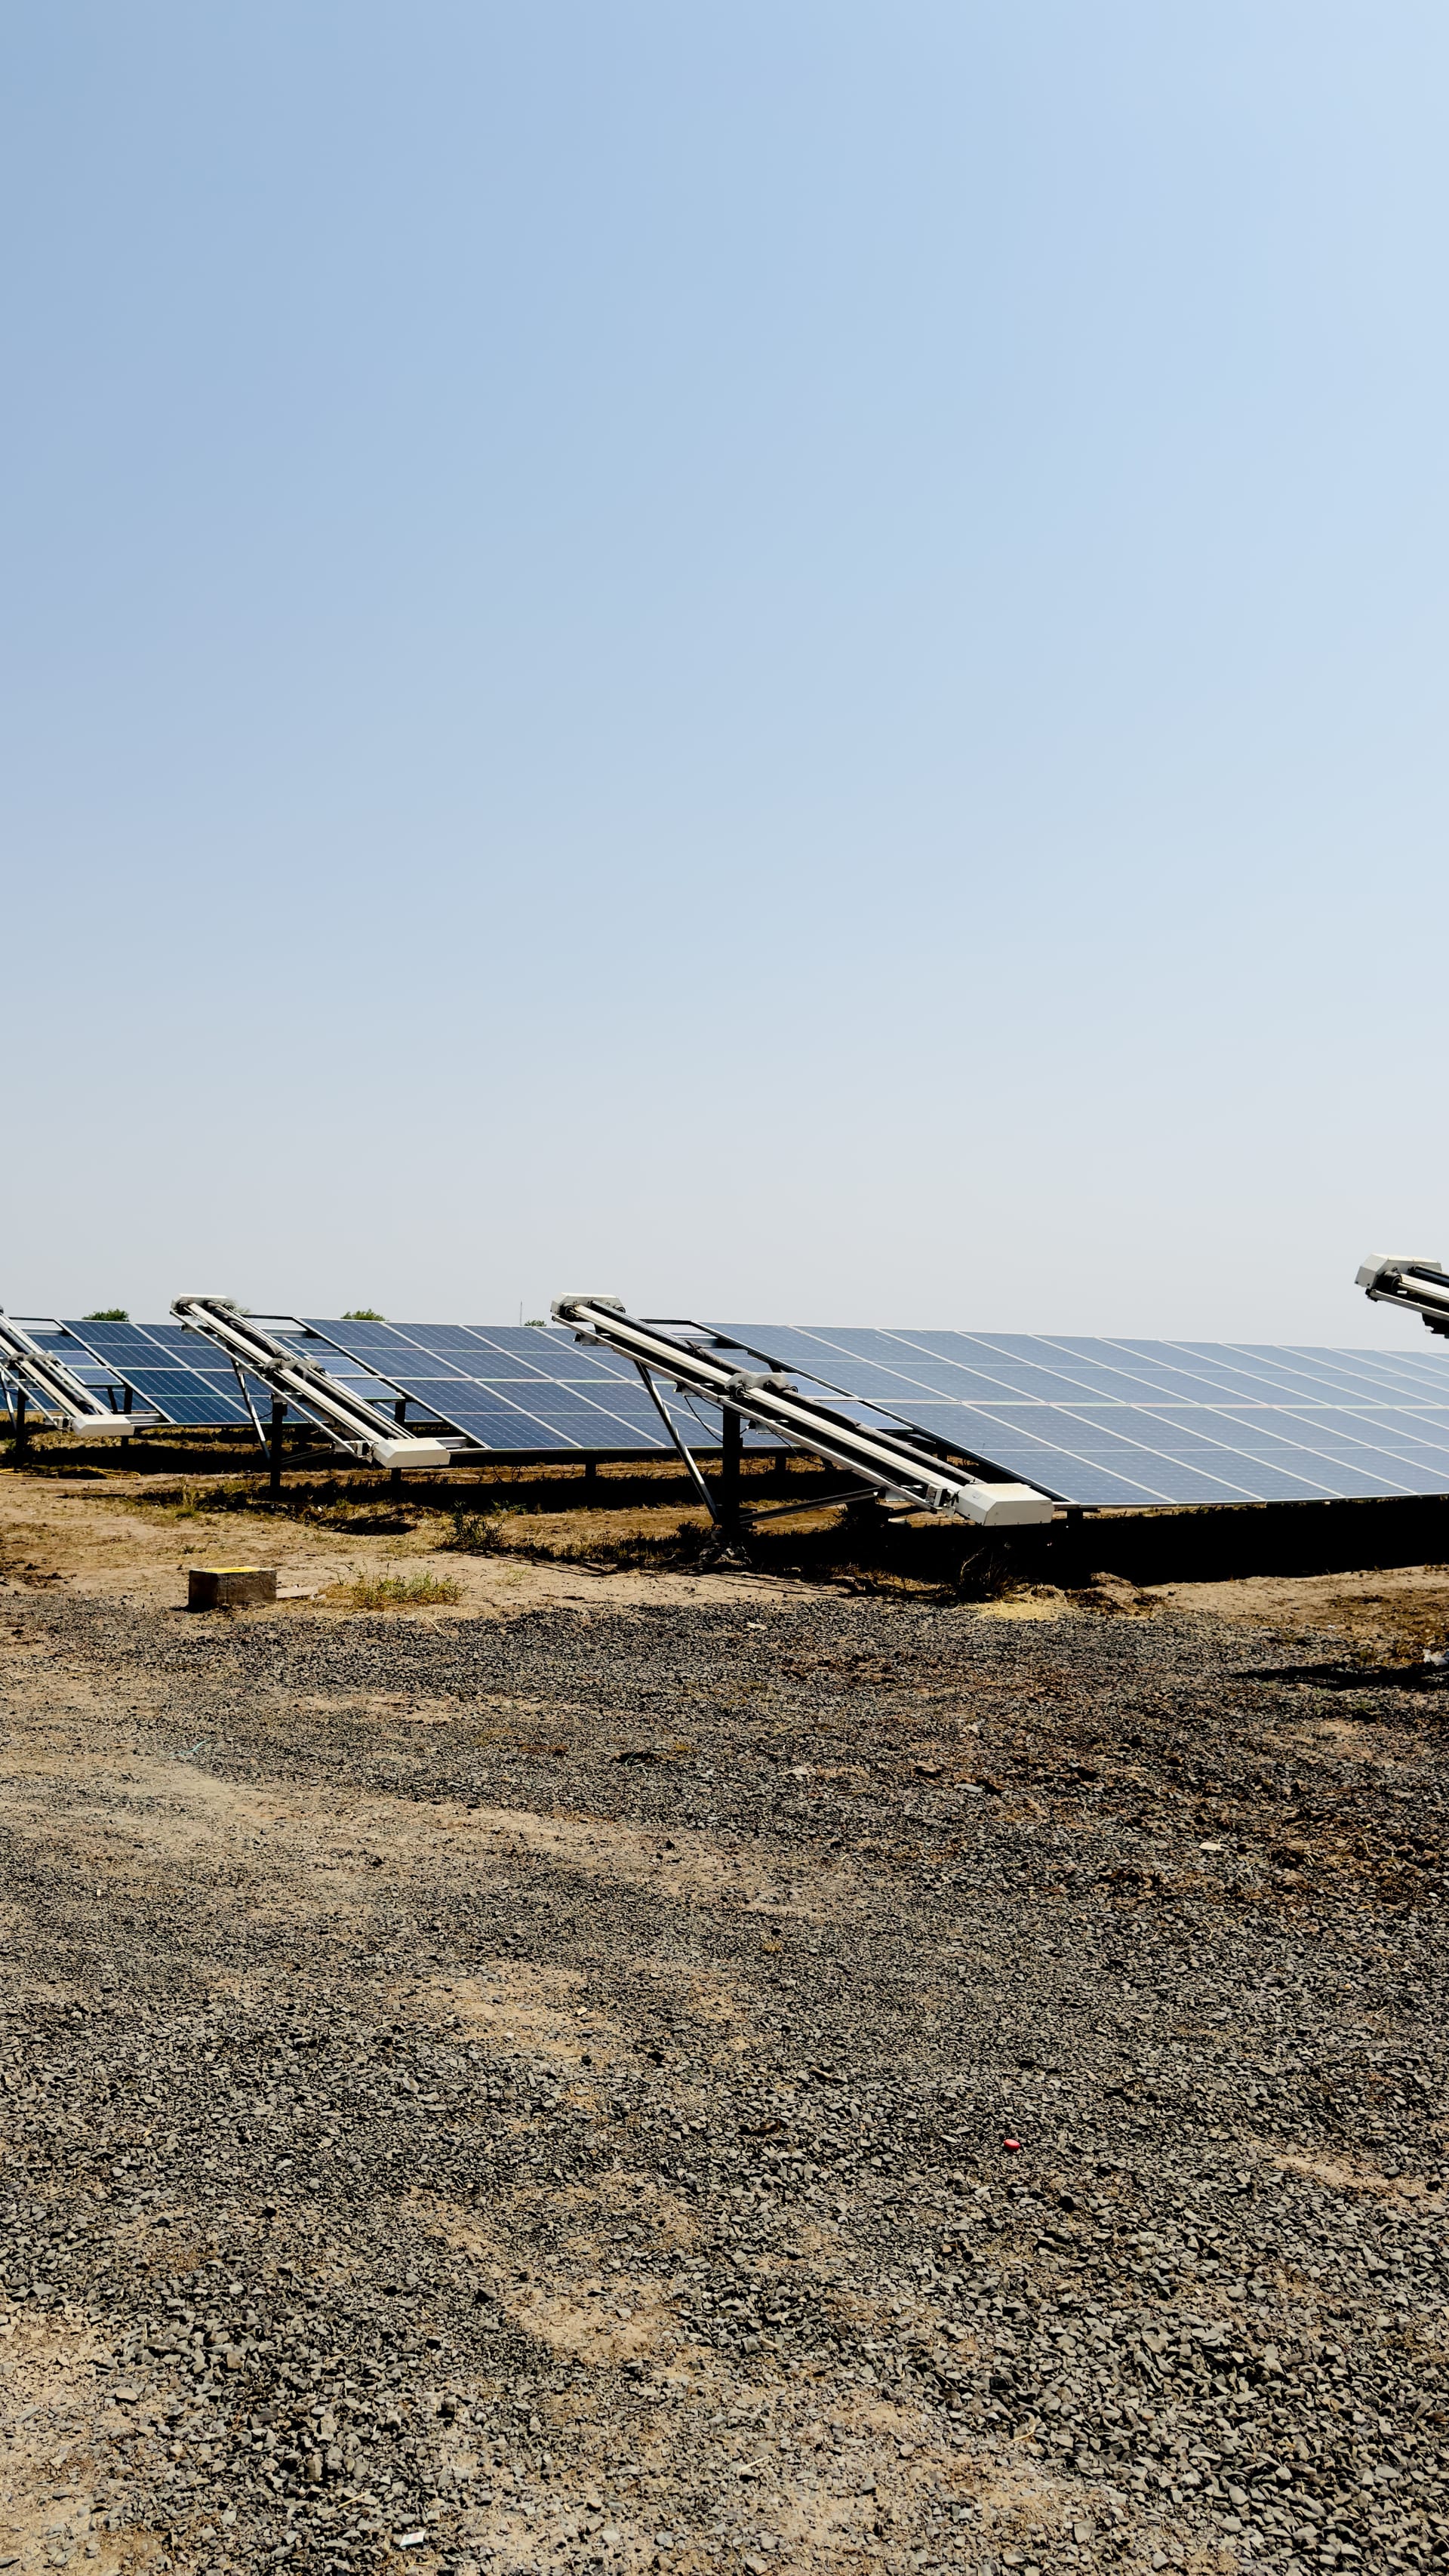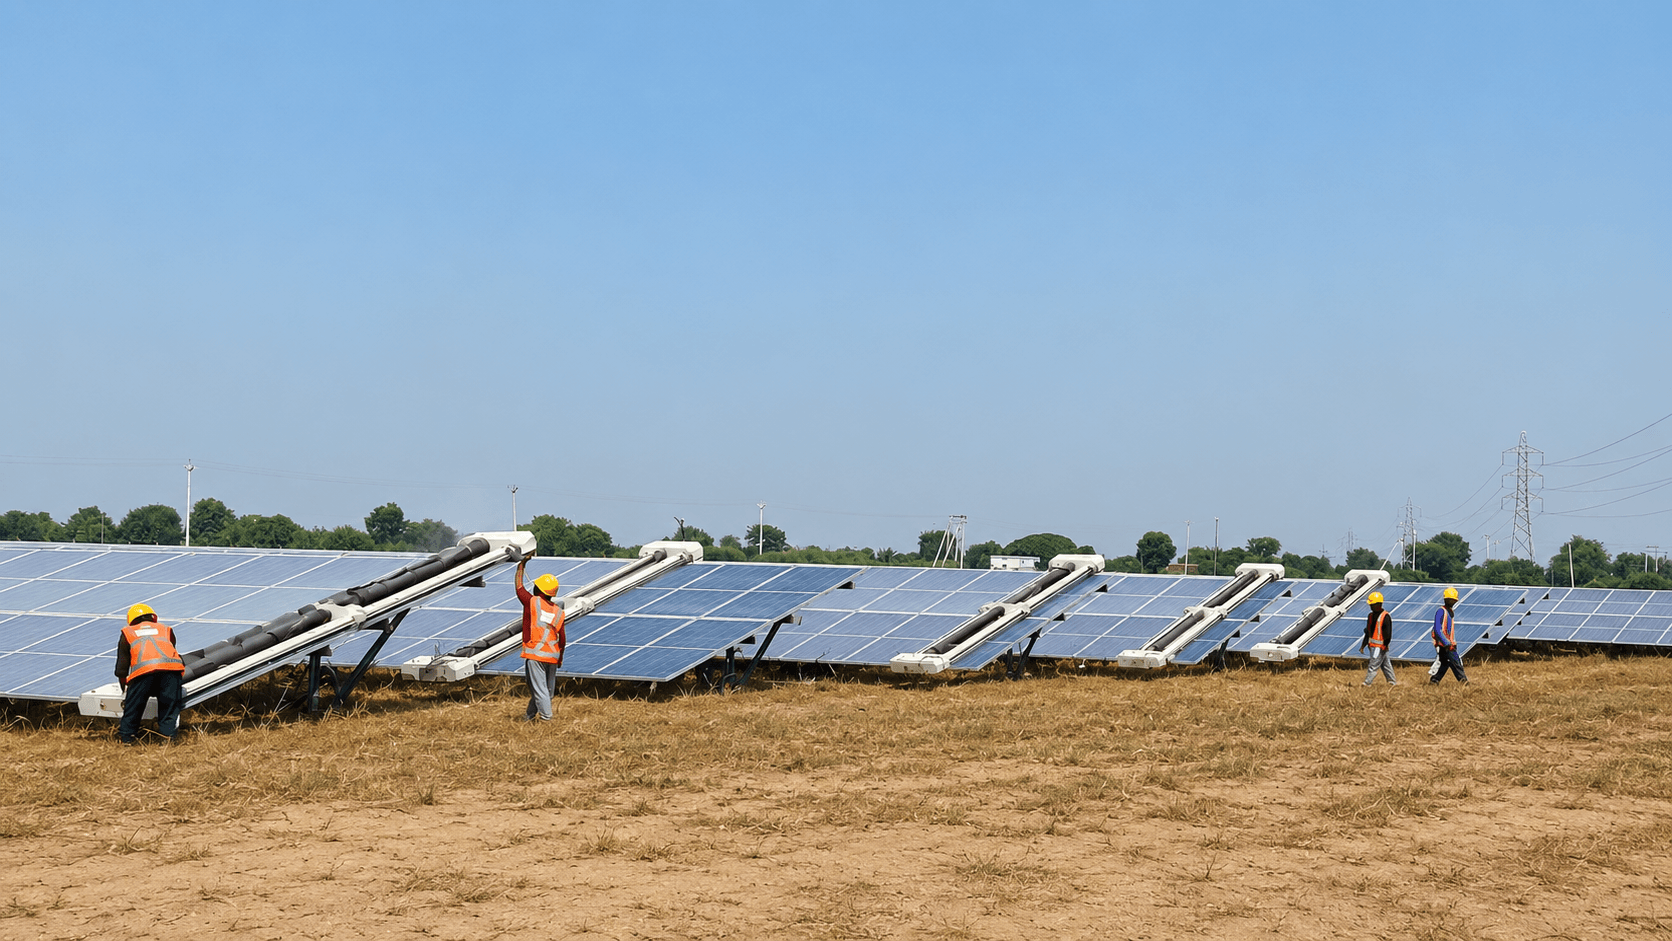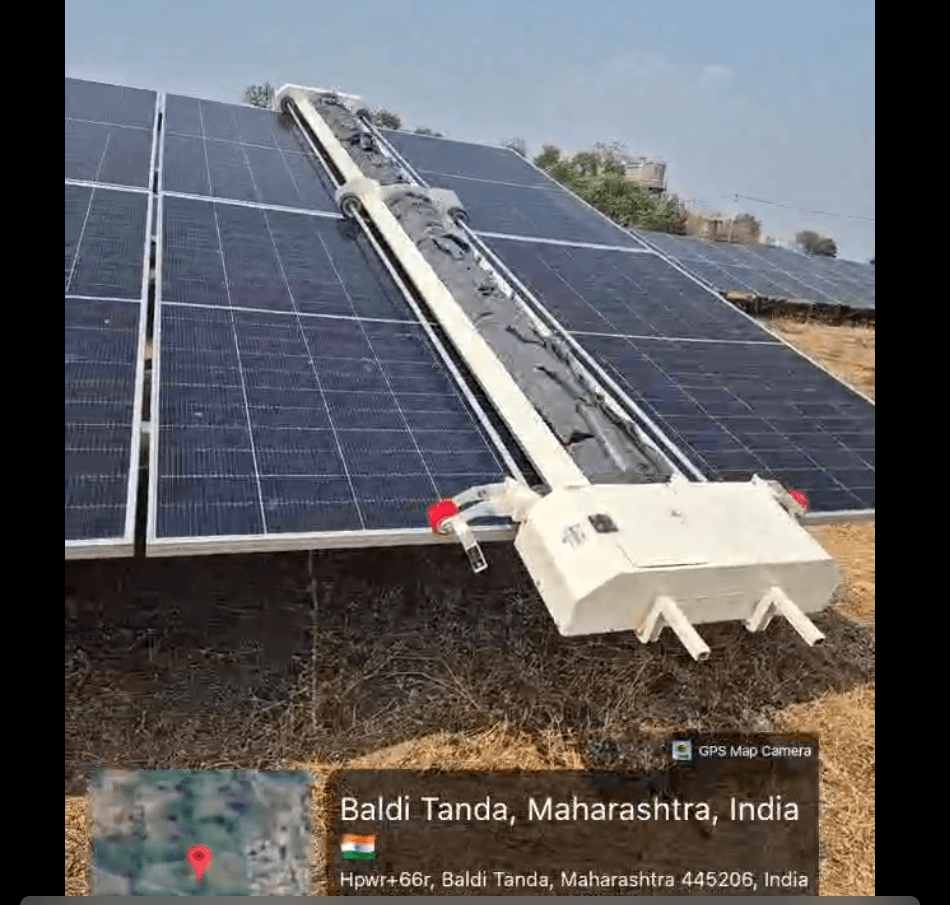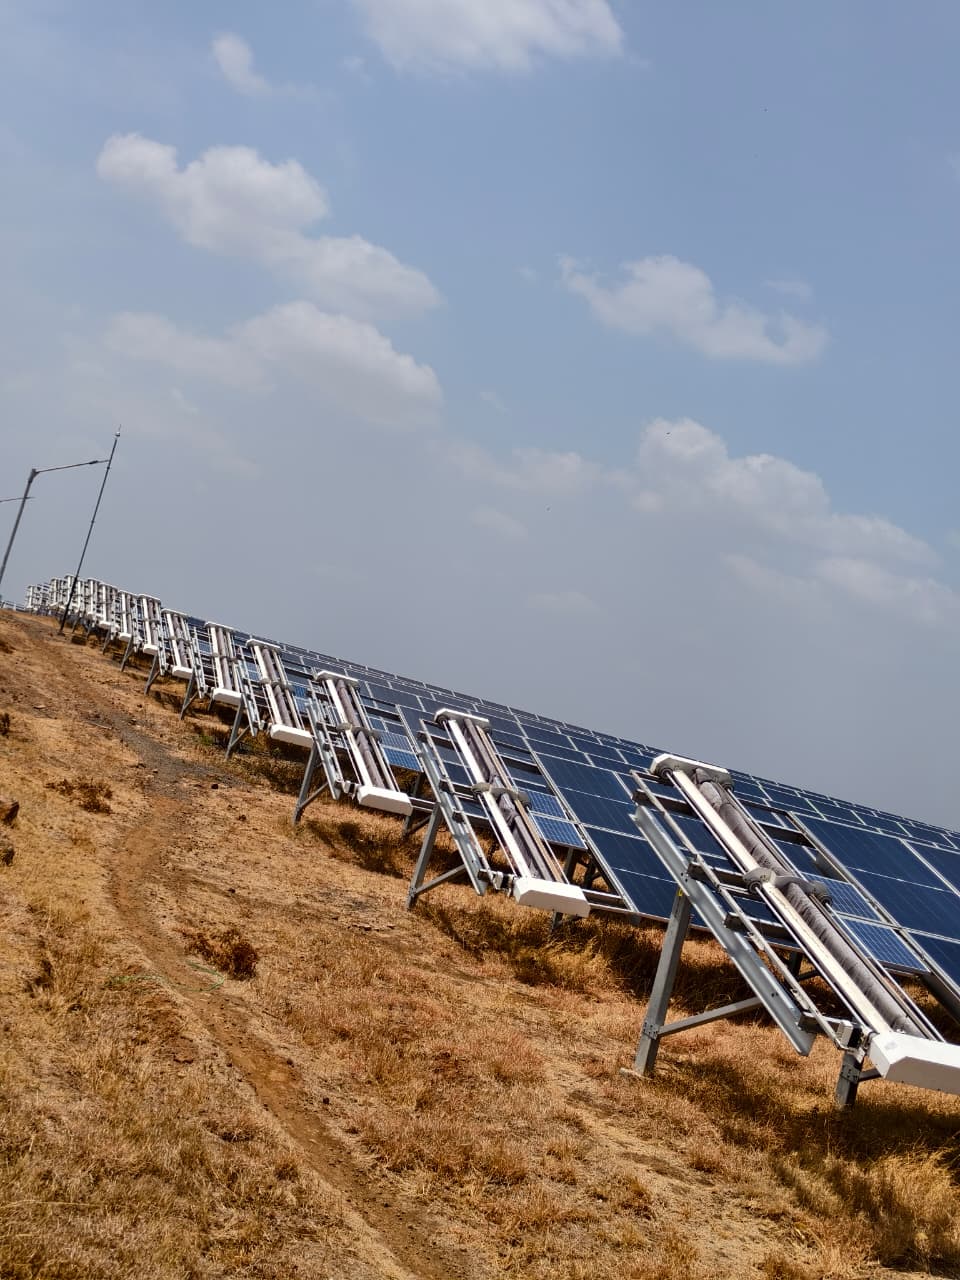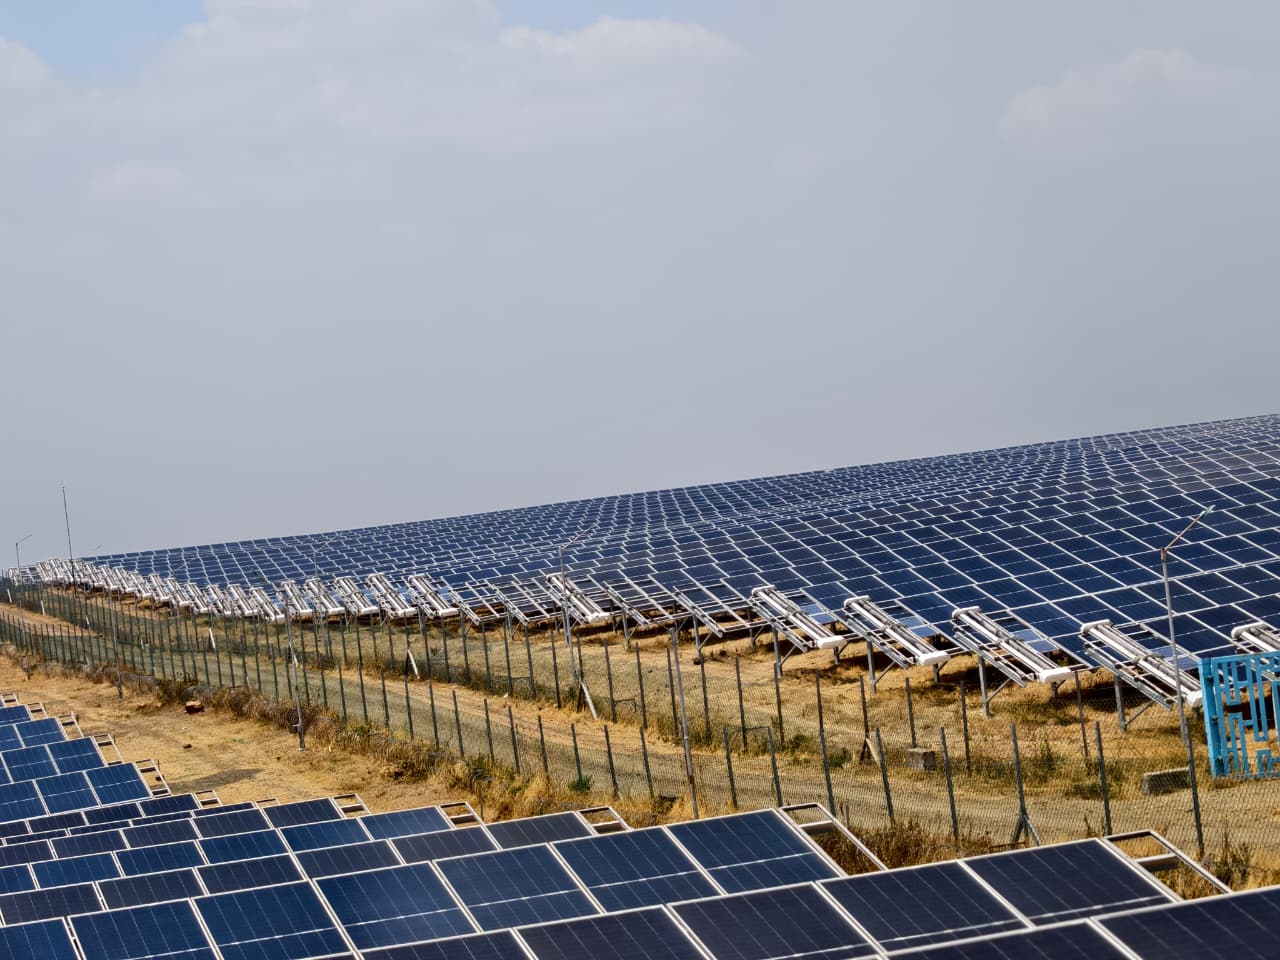
यूटिलिटी प्लांट पर सफाई करने वाला रोबोट घरेलू उपकरण की तुलना में एक छोटे स्वायत्त वाहन के अधिक करीब होता है। इसे किलोमीटर लंबी पंक्तियों (rows) से गुजरना होता है, ट्रैकर स्टो (tracker stow) का सम्मान करना होता है, एसेट मैनेजरों के लिए कवरेज लॉग करना होता है, और पतले PPA बाजारों में पूंजीगत व्यय (capex) को सही ठहराने के लिए पर्याप्त MWh की रिकवरी करनी होती है। स्वचालन (automation) का मूल्यांकन करने वाले भारतीय ऑपरेटरों को मार्केटिंग के शब्दों की नहीं, बल्कि मैकेनिक्स की जरूरत है।
यह लेख 10 से 100 MW वाली उन साइटों के लिए सबसिस्टम, जलविहीन (waterless) बनाम गीली विधियां, नाइट विंडो और कमीशनिंग चरणों के बारे में बताता है, जहां धूल भरे इलाकों में मैन्युअल टीमें पहले से ही बड़े पैमाने पर काम करने में संघर्ष कर रही हैं।
त्वरित उत्तर
- रोबोट ऑनबोर्ड कंट्रोल और सुरक्षा स्टॉप के साथ फ्रेम या रेल पर पंक्तियों (rows) से गुजरते हैं।
- ब्रश या जलविहीन (waterless) सिस्टम OEM द्वारा अनुमोदित होने पर कांच को नुकसान पहुंचाए बिना धूल हटाते हैं।
- रात या कम रोशनी (low-irradiance) वाली विंडोज दिन के दौरान उत्पादन के नुकसान से बचाती हैं।
- ट्रैकर साइटों को स्टो लॉजिक, हवा की सीमा और क्लीयरेंस सत्यापन की आवश्यकता होती है।
- अपने सोइलिंग डेटा पर ROI मॉडल के साथ सत्यापन करें।
रोबोट किस समस्या का समाधान करता है
50 MW+ स्केल पर मैन्युअल गीली सफाई में मोबिलाइजेशन में देरी, जल रसद (water logistics), और दिन के दौरान उत्पादन में रुकावट जैसी समस्याएं आती हैं। रोबोट अग्रिम capex के बदले दोहराने योग्य रो थ्रूपुट प्रदान करते हैं, अक्सर रात में, ऐसे पास लॉग के साथ जो कवरेज साबित करते हैं। वे O&M को खत्म नहीं करते हैं; वे बाधा को "क्या हम इस सप्ताह टीमों को जुटा सकते हैं" से बदलकर "क्या फ्लीट अपटाइम लक्ष्य से ऊपर है" में बदल देते हैं।
यह सुनिश्चित करने से पहले कि रोबोट हर ब्लॉक के लिए उपयुक्त हैं, पारंपरिक बनाम जलविहीन रोबोटिक सफाई में अर्थशास्त्र की तुलना करें।
मुख्य सबसिस्टम
| सबसिस्टम | कार्य | स्वीकृति परीक्षण |
|---|---|---|
| ड्राइव + नेविगेशन | पंक्ति का अनुसरण, अंत-मोड़, बाधा स्टॉप | बिना मैन्युअल धक्का दिए दोनों दिशाओं में पायलट पंक्ति पूरी करना |
| क्लीनिंग हेड | ब्रश, एयर असिस्ट, या OEM के अनुसार माइक्रो-मिस्ट | 50 पास के बाद संदर्भ मॉड्यूल पर कांच को कोई नुकसान नहीं |
| पावर | बैटरी स्वैप या डॉक चार्जिंग | नियोजित नाइट शिफ्ट के लिए पर्याप्त चक्र |
| कम्युनिकेशंस | फ्लीट डैशबोर्ड, पास पुष्टिकरण | सबसे दूर के ब्लॉक से लॉग सिंक |
| सेफ्टी इंटरलॉक | हवा, बारिश, मैन्युअल ई-स्टॉप | दस्तावेज में दर्ज एबॉर्ट और रिज्यूमे व्यवहार |
एक सामान्य सफाई चक्र कैसे चलता है
- शेड्यूल: O&M सोइलिंग डेटा या तूफान की प्रतिक्रिया के आधार पर ब्लॉक असाइन करता है।
- प्री-चेक: हवा सीमा से कम है, यदि आवश्यक हो तो ट्रैकर स्टो हैं, कम्युनिकेशंस ऑनलाइन हैं।
- डिप्लॉय: रोबोट को पंक्ति की शुरुआत में रखा गया या डॉक से ऑटो-डिस्पैच किया गया।
- ट्रैवर्स: ब्रश नियंत्रित गति और दबाव पर कांच को छूते हैं।
- अंत-मोड़: रोबोट अगली पंक्ति में जाता है या चार्ज पॉइंट पर लौटता है।
- लॉग: पास पुष्टिकरण अपलोड होता है; दोष टिकट उत्पन्न करते हैं।
कम्युनिकेशंस आर्किटेक्चर: MW साइटों पर रोबोट फ्लीट कम्युनिकेशंस।
भारतीय साइटों पर जलविहीन (waterless) बनाम गीली सफाई
राजस्थान और गुजरात में जल रसद (water logistics) गीले O&M पर हावी है। टैंकर, बोरवेल की गहराई, और डिस्चार्ज के नियम धोने की आवृत्ति को आर्थिक आवश्यकता से नीचे सीमित कर सकते हैं। जलविहीन डुअल-पास ब्रश सिस्टम प्रति मॉड्यूल लीटर पानी का उपयोग किए बिना अधिकांश धूल को हटा देते हैं, जिससे अधिक बार सफाई संभव होती है और जल निकासी पर मजबूत ESG नैरेटिव का समर्थन मिलता है।
| कारक | वेट रोबोट / मैन्युअल वेट | जलविहीन रोबोट |
|---|---|---|
| पानी का उपयोग | प्रति MW प्रति पास लीटर में | लगभग शून्य |
| धूल का प्रकार | जमी हुई कीचड़ के लिए उपयुक्त | सूखी धूल पर सर्वोत्तम; कीचड़ के लिए गीली सफाई की आवश्यकता हो सकती है |
| ESG रिपोर्टिंग | प्रति MWh निकासी को ट्रैक करना | डिस्क्लोजर में कम पानी की खपत |
| OEM अनुमोदन | दबाव और रसायनों के लिए आवश्यक | ब्रश के प्रकार और दबाव के लिए आवश्यक |
अपने टैंकर और श्रम शुल्क के साथ जलविहीन बनाम जल-आधारित सफाई की तुलना करें।
ट्रैकर्स: स्टो, हवा, और नाइट विंडोज
सिंगल-एक्सिस ट्रैकर रोबोट के संचालन को बदलते हैं। दिन के समय की सफाई में उत्पादन के नुकसान और लंबी पंक्तियों पर श्रमिकों के गर्मी की चपेट में आने का खतरा रहता है। रात में सफाई करना जब मॉड्यूल स्टो होते हैं, तो मानक है, लेकिन केवल तभी जब:
- रोबोट क्लीयरेंस स्टो एंगल और केबल ट्रे लेआउट से मेल खाती हो।
- हवा की सीमाएं अलर्ट के साथ स्वचालित रूप से रन को रोकती हों।
- OEM ट्रैकर-माउंटेड मॉड्यूल के लिए सफाई विधि को मंजूरी देता हो।
पढ़ें ट्रैकर्स बनाम फिक्स्ड टिल्ट पर रोबोटिक सफाई और ट्रैकर क्लीनिंग सिस्टम।
सचित्र फ्लीट साइजिंग (उद्योग रेंज, साइट पर सत्यापन करें)
| प्लांट का आकार | सचित्र रोबोट की संख्या | मान्यताएं |
|---|---|---|
| 10 MW फिक्स्ड-टिल्ट | 1–3 इकाइयां | छोटी पंक्तियां, कम रात के घंटों की आवश्यकता |
| 50 MW ट्रैकर | 4–8 इकाइयां | 5-7 दिन के प्रभावी पूर्ण कवरेज का लक्ष्य |
| 100 MW मिश्रित | 8–14 इकाइयां | विभाजित ब्लॉक, तूफान के हफ्तों के लिए अतिरिक्त क्षमता |
वेंडर की कार्यक्षमता भिन्न होती है। PO से पहले ऑन-साइट पंक्तियों पर डिमांड सिम्युलेशन करें।
विज्ञापन
स्थापना और कमीशनिंग
तैनाती प्लग-एंड-प्ले नहीं है। सामान्य चरण:
- सबसे खराब ब्लॉक पर रूट सर्वे और पंक्ति क्लीयरेंस माप।
- उत्पादन मीटर और संदर्भ मॉड्यूल के साथ पायलट पंक्तियां।
- सबसे दूर के इन्वर्टर पैड तक गेटवे और मेश कमीशनिंग।
- एबॉर्ट कोड, बैटरी स्वैप और लॉग पर ऑपरेटर प्रशिक्षण।
- O&M के साथ दायर लिखित OEM मॉड्यूल सफाई अनुमोदन।
विवरण: रोबोट स्थापना के चरण और स्वचालित सफाई प्रणाली का अवलोकन।
जो रोबोट नहीं करते
- इन्वर्टर दोष, ट्रैकर मिसअलाइनमेंट या कर्टेलमेंट को ठीक करना।
- वनस्पति प्रबंधन या कीचड़ छप निकासी ठीक करना।
- अपटाइम और कवरेज अनुशासन के बिना PR लाभ की गारंटी देना।
- इंजीनियरिंग समीक्षा के बिना हर पंक्ति ज्यामिति में फिट होना।
लाभ का संदर्भ: यूटिलिटी प्लांट पर लाभ और सफाई रोबोट क्या है।
माइक्रोफाइबर बनाम ब्रश: जो कांच को छूता है
क्लीनिंग हेड डिज़ाइन मिट्टी हटाने और वारंटी जोखिम को निर्धारित करता है। जब दबाव और गति को नियंत्रित किया जाता है, तो सॉफ्ट माइक्रोफाइबर-स्टाइल पथ महीन रेगिस्तानी धूल के लिए उपयुक्त होते हैं। जलविहीन रोबोटों पर डुअल-पास ब्रश सिस्टम मॉड्यूल OEM सीमाओं के लिए इंजीनियर किए जाने पर भारी बोझ को संभालते हैं। सिलिका-युक्त धूल साइटों में घिसे हुए ब्रश या एब्रेसिव पैड माइक्रौ-स्क्रैच का जोखिम पैदा करते हैं जो वर्षों बाद वारंटी विवादों में दिखाई देते हैं।
टेंडरों में सामान्य ब्रश विनिर्देशों को स्वीकार करने से पहले माइक्रोफाइबर बनाम डुअल-पास ब्रश तुलना पढ़ें। संदर्भ मॉड्यूल पर 50 पास के बाद पायलट निरीक्षण मानक स्वीकृति मानदंड होना चाहिए।
100 MW नाइट शिफ्ट पर ऑपरेटर वर्कफ़्लो
फ्लीट संचालन एकल-मशीन संचालन की तुलना में रसद (logistics) के समान होता है:
- दोपहर: सोइलिंग अलर्ट और हवा की सीमा के लिए मौसम का पूर्वानुमान देखें।
- शाम: ब्लॉक असाइन करें; SCADA के साथ ट्रैकर स्टो विंडोज की पुष्टि करें।
- रात: बैटरी स्वैप रोटेशन के साथ प्रति ज़ोन दो से चार रोबोट सक्रिय।
- भोर: पास लॉग समीक्षा; सूरज की रोशनी बढ़ने से पहले एबॉर्ट की गई पंक्तियों को फिर से शेड्यूल करें।
- साप्ताहिक: ब्रश घिसने की जांच; धूल के मौसम में गेटवे एंटीना की सफाई।
कम कर्मचारी वाली नाइट टीमें विफलता का एक सामान्य तरीका हैं: रोबोट बेकार रहते हैं जबकि ऑपरेटर कहीं और इन्वर्टर अलार्म कवर करते हैं। O&M मॉडल में हेडकाउंट का यथार्थवादी बजट बनाएं।
फ्लीट साइन-ऑफ से पहले स्वीकृति परीक्षण
EPC और O&M को संयुक्त रूप से केवल दस्तावेजी परीक्षणों के बाद ही रोबोट स्वीकृति पर हस्ताक्षर करने चाहिए:
| परीक्षण | स्वीकृति मानदंड (सचित्र) |
|---|---|
| सबसे लंबी पंक्ति का ट्रैवर्स | बिना मैन्युअल हस्तक्षेप के दोनों दिशाएं पूरी करें |
| हवा का एबॉर्ट | विनिर्देश के भीतर रुकें; डैशबोर्ड पर अलर्ट प्राप्त हो |
| कम्युनिकेशंस ड्रॉप | लिंक वापस आने के 15 मिनट के भीतर पास लॉग बफर और सिंक हो |
| कांच का निरीक्षण | 100 पास के बाद 10 संदर्भ मॉड्यूल पर कोई नया दोष नहीं |
| रात का उत्पादन | ऊर्जावान पंक्ति पर परीक्षण विंडो के दौरान शून्य निर्यात |
COD दबाव को पूरा करने के लिए स्वीकृति छोड़ना पहले वर्ष के विवाद पैदा करता है। रोबोट स्थापना के चरण कमीशनिंग क्रम का विवरण देते हैं।
स्पेयर पार्ट्स और उपभोग्य सामग्रियों की योजना
फ्लीट की विश्वसनीयता भागों के अनुशासन पर निर्भर करती है। 50 MW रोबोटिक प्रोग्राम के लिए न्यूनतम स्टॉकिंग चित्र:
- सिलिका-युक्त साइटों में प्रति पांच सक्रिय रोबोट के लिए दो अतिरिक्त ब्रश हेड सेट।
- नाइट-डबल-शिफ्ट प्रोग्राम पर प्रति तीन रोबोट के लिए एक स्पेयर बैटरी पैक।
- दूर के ब्लॉकों के लिए गेटवे स्पेयर और पहले से पेयर किए गए मेश नोड।
- साप्ताहिक निवारक रखरखाव के लिए ड्राइव व्हील और सेंसर सफाई किट।
मई के धूल भरे हफ्तों के दौरान स्टॉकआउट, पार्ट्स इन्वेंट्री ले जाने की लागत से अधिक MWh में नुकसान पहुंचाते हैं। स्पेयर पार्ट्स को रोबोट खरीदार गाइड वेंडर सिफारिशों के साथ संरेखित करें।
ऑपरेटरों द्वारा की जाने वाली सामान्य गलतियां
स्टो (stow) की स्थिति की पुष्टि किए बिना हवा वाली रातों में रोबोट चलाना वारंटी को शून्य कर देता है और मॉड्यूल को नुकसान का खतरा पैदा करता है। बाधा आने के कारण रोबोट के रुकने के बाद अंतिम पंक्ति (end-row) का मैन्युअल निरीक्षण न करने से धूल की धारियाँ रह जाती हैं। गैर-ओईएम (non-OEM) ब्रश का उपयोग करने से अनुमतियाँ अमान्य हो जाती हैं। मानसून-पूर्व हर मौसम में प्रशिक्षण को दोहराना साइटों के बीच बदलते अनुबंध ऑपरेटरों में कौशल की कमी को रोकता है।
मॉड्यूल फॉर्मेट में बदलाव के लिए भविष्य की तैयारी
बड़े मॉड्यूल के साथ ब्लॉक को रिपावर करते समय, यह मान लेने से पहले कि मौजूदा फ्लीट सेटिंग्स प्रभावी हैं, रोबोट पाथ सिमुलेशन को फिर से चलाएं। फ्रेम की ऊंचाई में 20–30 मिमी का बदलाव भी ट्रैकर्स पर ब्रश के संपर्क दबाव और एंड-टर्न क्लीयरेंस को प्रभावित कर सकता है।
मुख्य निष्कर्ष
- रोबोट ओ एंड एम (O&M) उपकरण हैं जिनमें ड्राइव, ब्रश, पावर और संचार सबसिस्टम होते हैं।
- जब धूल सूखी हो, तो पानी रहित (waterless) तरीके जल-तनाव वाले भारतीय उपयोगिता स्थलों के लिए उपयुक्त होते हैं।
- ट्रैकर्स को रात के समय के विंडो, स्टो लॉजिक और ओईएम अनुमोदन की आवश्यकता होती है।
- पास लॉग, पायलट पंक्तियों और एज़-बिल्ट (as-builts) पर फ्लीट सिमुलेशन की मांग करें।
- आरओआई (ROI) कवरेज और आवृत्ति पर निर्भर करता है, न कि केवल रोबोट की संख्या पर।
रात में कमीशनिंग के दौरान ऑपरेटरों के साथ एक पूरी पंक्ति पर चलें। साइट पर एबॉर्ट कोड (abort codes) को समझना वेंडर के जाने के बाद होने वाली आंशिक सफाई की समस्या को रोकता है।
संबंधित अध्ययन
Compare waterless robots, automatic and semi-automatic models, and managed OPEX on Taypro's solar panel cleaning system for utility plants.
अक्सर पूछे जाने वाले प्रश्न
अधिकांश यूटिलिटी रोबोट पंक्तियों को पार करने और अंत में मुड़ने के लिए गाइडेड व्हील्स, सेंसर और ऑनबोर्ड कंट्रोलर्स का उपयोग करके मॉड्यूल फ्रेम या समर्पित रेल्स पर चलते हैं। ट्रैकर प्लांट में प्रत्येक रन से पहले स्टो-अवेयर शेड्यूलिंग, क्लीयरेंस जांच और विंड इंटरलॉक्स की आवश्यकता होती है।
कुछ रोबोट माइक्रो-वेट या ब्रश-एंड-मिस्ट सिस्टम का उपयोग करते हैं; भारत में कई यूटिलिटी डिप्लॉयमेंट शुष्क क्षेत्रों में पानी बचाने के लिए वाटरलेस डुअल-पास ब्रश पर जोर देते हैं। विधि का चुनाव O&M लागत, मॉड्यूल OEM अनुमोदन और ESG जल प्रकटीकरण को प्रभावित करता है।
अक्सर रात में या सुबह जल्दी ताकि उत्पादन में कमी और उच्च सेल तापमान से बचा जा सके। ट्रैकर साइटों पर विंड और स्टो इंटरलॉक्स रन को रोक देते हैं। यूटिलिटी प्लांट पर दिन के समय सफाई दुर्लभ है, जब तक कि आउटेज विंडो निर्धारित न हो।
रो ज्योमेट्री फिट, O&M डैशबोर्ड के साथ संचार, पास कवरेज लॉग, मॉड्यूल वारंटी का लिखित अनुमोदन, और आपकी सोइलिंग कर्व पर मैन्युअल क्रू की तुलना में क्लीनिंग ROI। सबसे आसान ब्लॉक के बजाय सबसे खराब ट्रैकर पंक्तियों पर पायलट प्रोजेक्ट चलाएं।
फ्लीट का आकार पंक्ति की लंबाई, ब्लॉक्स, उपलब्ध रात के घंटों और लक्षित पास फ्रीक्वेंसी पर निर्भर करता है। उदाहरण के लिए: 50 MW की ट्रैकर-हेवी साइटों के लिए 4–12 रोबोट, वेंडर-विशिष्ट थ्रूपुट के आधार पर। सामान्य तालिकाओं के बजाय अपने एज़-बिल्ट लेआउट पर फ्लीट सिमुलेशन की मांग करें।