प्लांट प्रबंधकों के लिए सारांश
2026 तक, भारत में बड़े सौर संयंत्रों के लिए स्वायत्त (autonomous) और पानी रहित सफाई एक विकल्प नहीं बल्कि आवश्यकता होगी। क्षेत्रीय धूल जमाव के कारण ऊर्जा में 15% से 30% तक का नुकसान होता है, इसलिए हमें प्रतिक्रियाशील मैन्युअल काम से आगे बढ़ना होगा। इसके बजाय, आपको रीयल-टाइम सेंसर और प्रबंधन सॉफ्टवेयर का उपयोग करके प्रेडिक्टिव शेड्यूलिंग (अनुमानित समय-सारणी) की ओर बढ़ना चाहिए। यह बदलाव चरणों में किया जाना चाहिए।
- धूल जमाव के कारण आमतौर पर होने वाले 15% से 30% वार्षिक ऊर्जा उत्पादन (AEP) नुकसान की भरपाई करें।
- पानी रहित रोबोटिक सफाई के माध्यम से पानी की खपत में 90% तक की कटौती करें।
- जब परफॉरमेंस रेशियो (PR) मौसमी स्तर से 2-3% नीचे गिर जाए, तो प्रेडिक्टिव शेड्यूल पर स्विच करें।
- 5MW+ साइटों के लिए O&M बजट को मैन्युअल श्रम लागत से हटाकर निश्चित-लागत वाले रोबोटिक मॉडलों में बदलें।
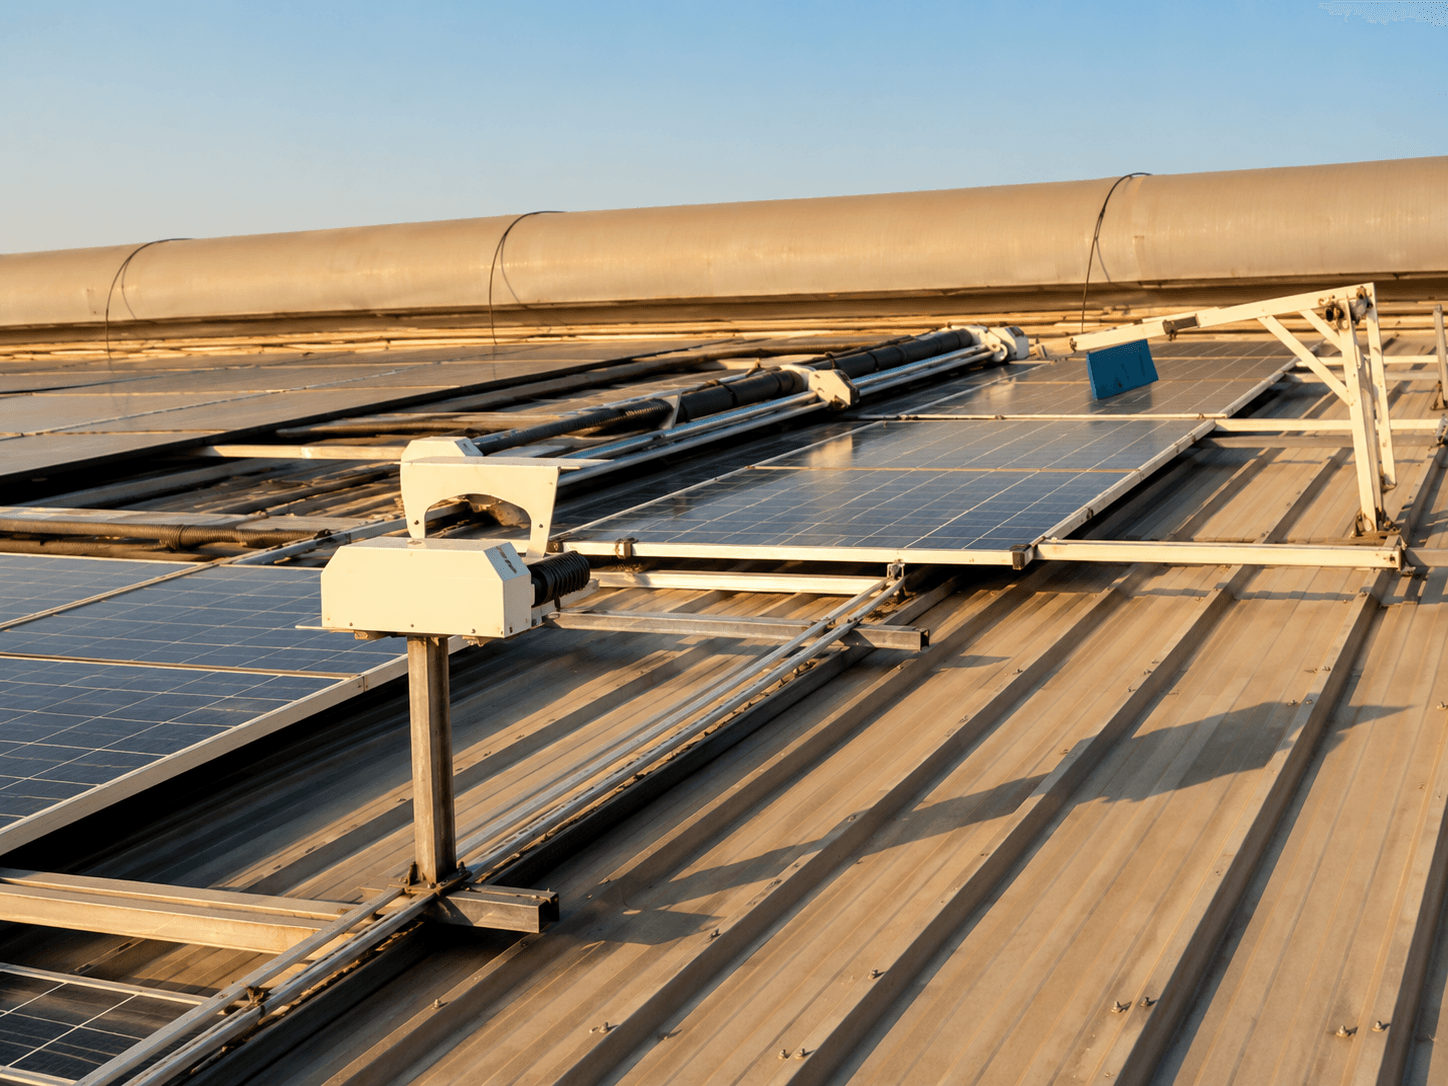
यदि आप 5MW+ पोर्टफोलियो का प्रबंधन कर रहे हैं, तो अपने इलाके और ट्रैकर अनुकूलता का मूल्यांकन करके शुरुआत करें। GLYDE या NYUMA सीरीज जैसे सिस्टम मानक विकल्प हैं। 2026 के लिए, अनुसंधान और विकास (R&D) का केंद्र NECTYR-एकीकृत एनालिटिक्स के माध्यम से अपटाइम को अधिकतम करना है। एक निश्चित कैलेंडर का पालन करने के बजाय, स्मार्ट और ट्रिगर-आधारित सफाई का उपयोग करें। यह आपकी पैनल कोटिंग्स की रक्षा करता है और राजस्थान और गुजरात जैसे शुष्क क्षेत्रों में पैदावार को स्थिर रखता है। जैसा कि हमारे O&M रणनीति गाइड में उल्लेख किया गया है, संयंत्र के मुनाफे की सुरक्षा के लिए अब ऑटोमेशन एक आवश्यकता है।
2026 में सफाई रोबोटिक्स को गति देने वाले मुख्य रुझानों को समझना
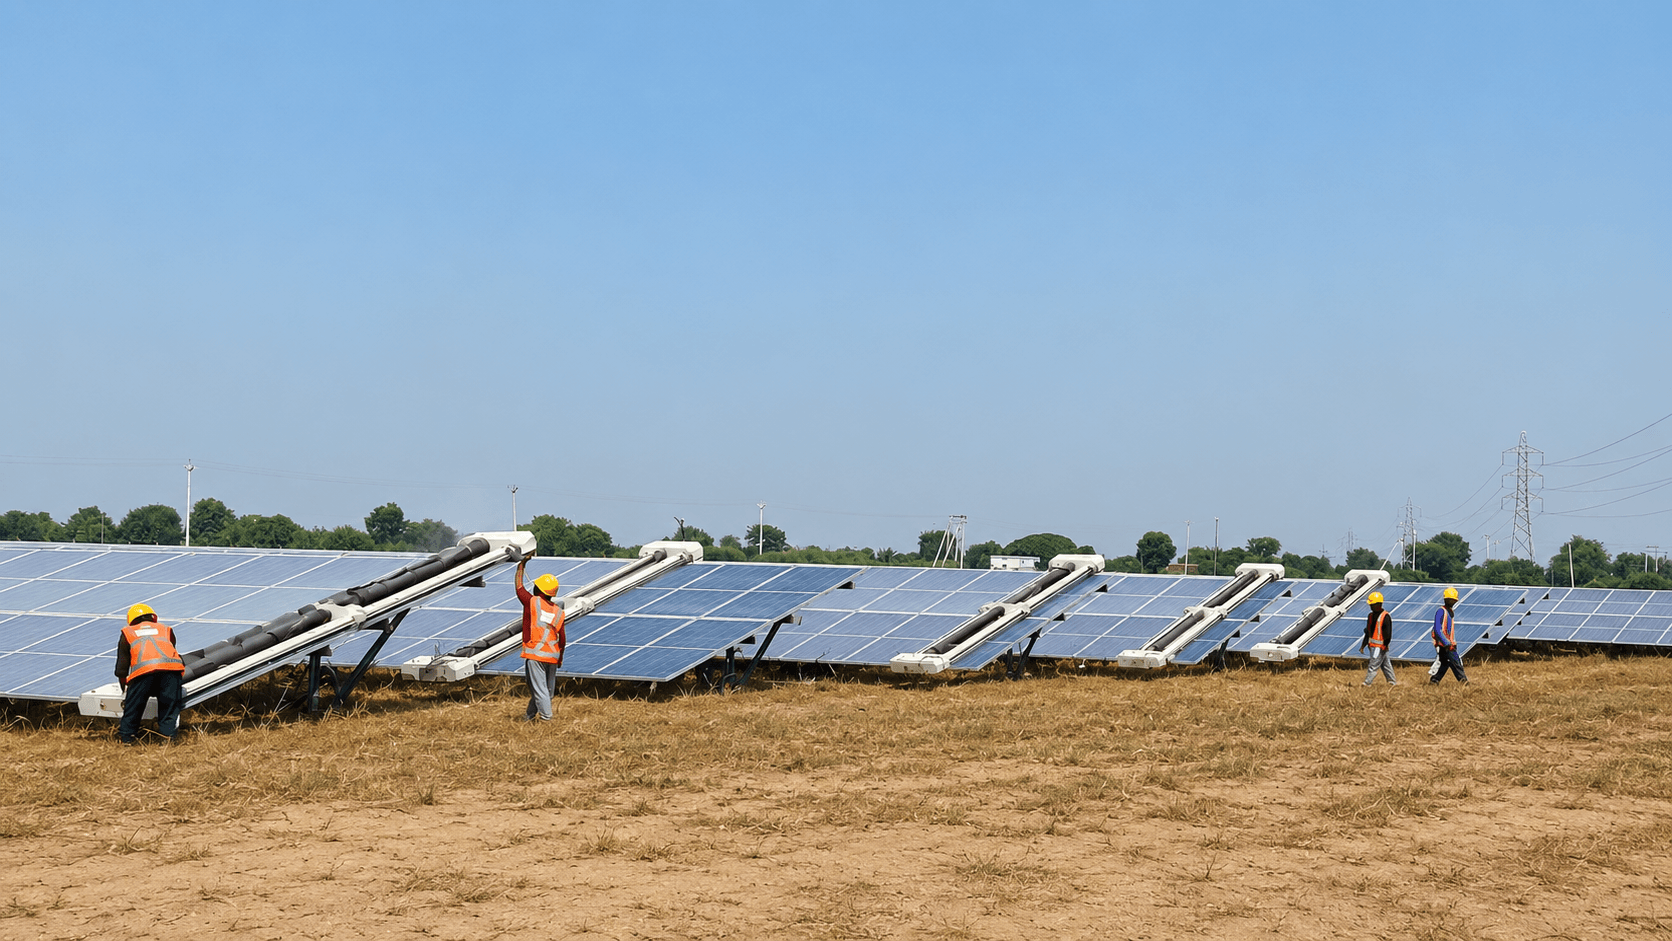
2026 में, सौर R&D बुनियादी हार्डवेयर से हटकर बुद्धिमान पारिस्थितिकी तंत्र की ओर स्थानांतरित हो रहा है। प्लांट प्रबंधकों को साधारण सफाई और एक स्वायत्त बेड़े (fleet) का प्रबंधन करने के बीच का अंतर समझने की आवश्यकता है। चूंकि धूल जमाव भारत में परफॉरमेंस रेशियो (PR) को 30% तक प्रभावित कर सकता है, इसलिए उद्योग तीन मुख्य स्तंभों पर ध्यान केंद्रित कर रहा है।
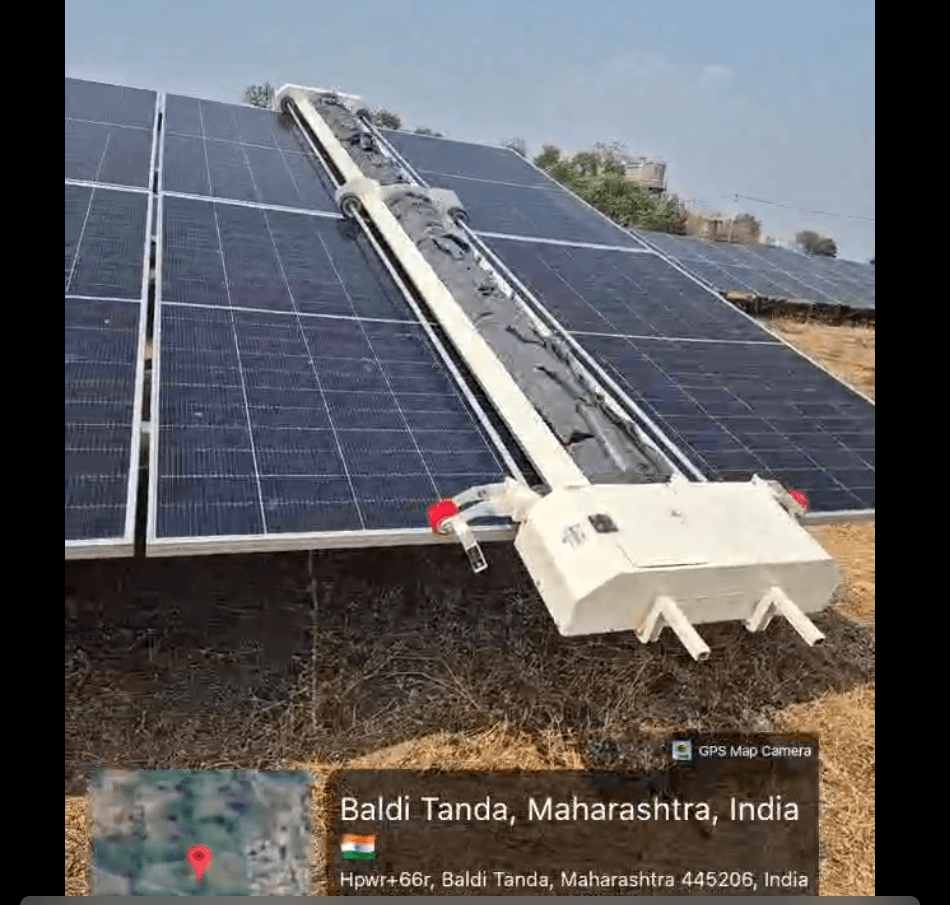
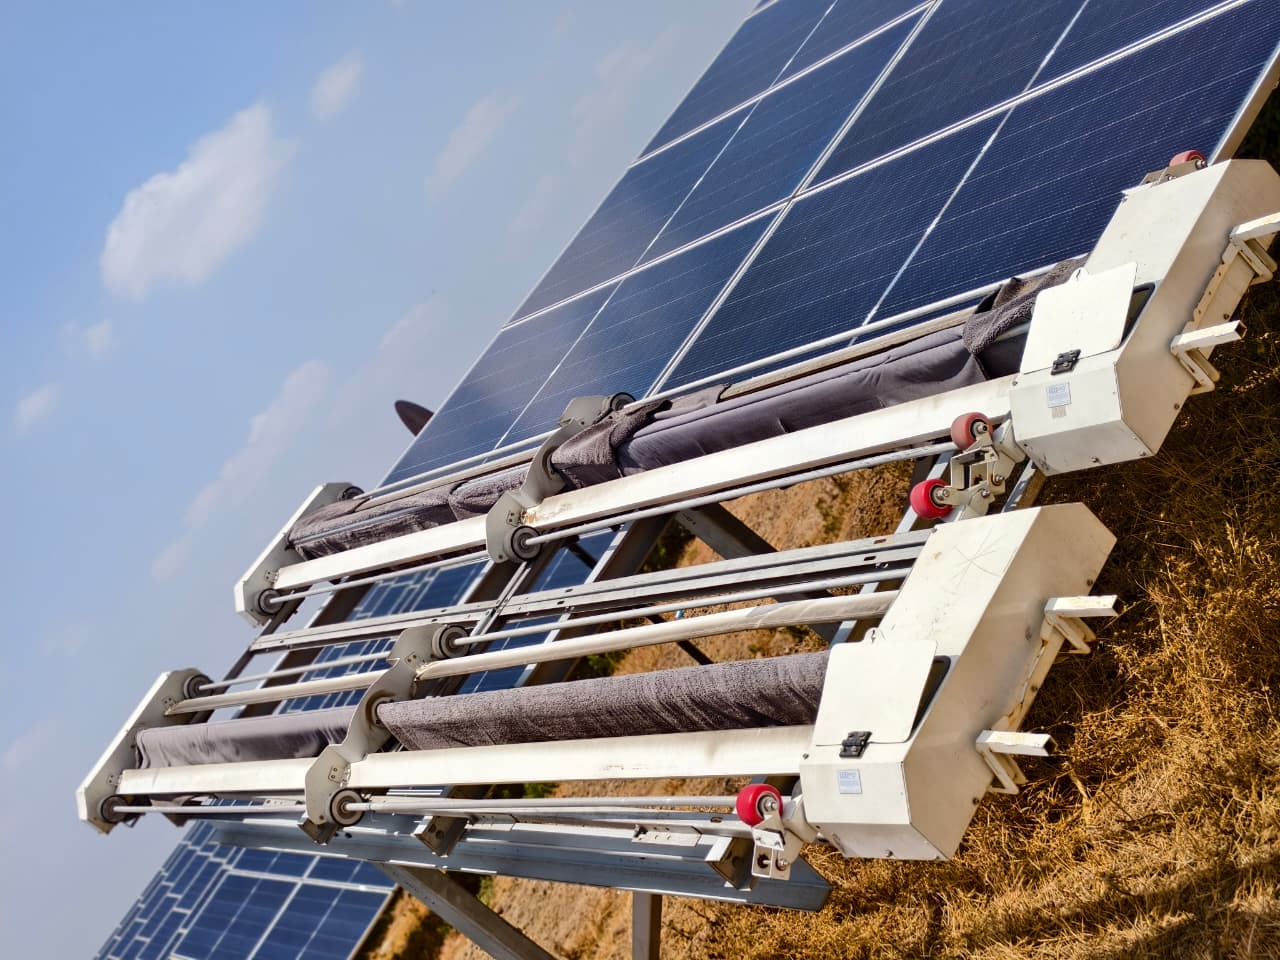
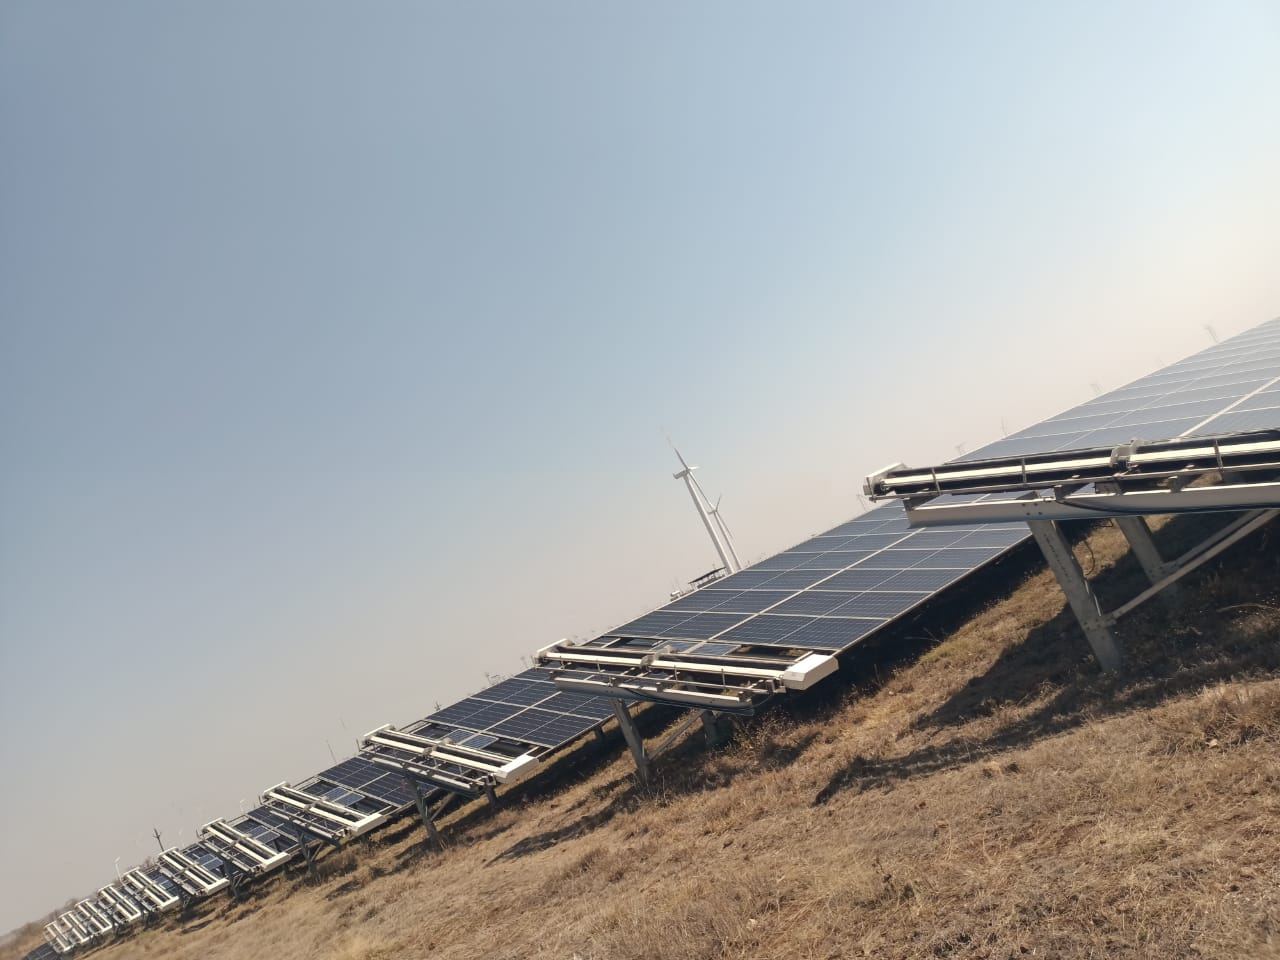
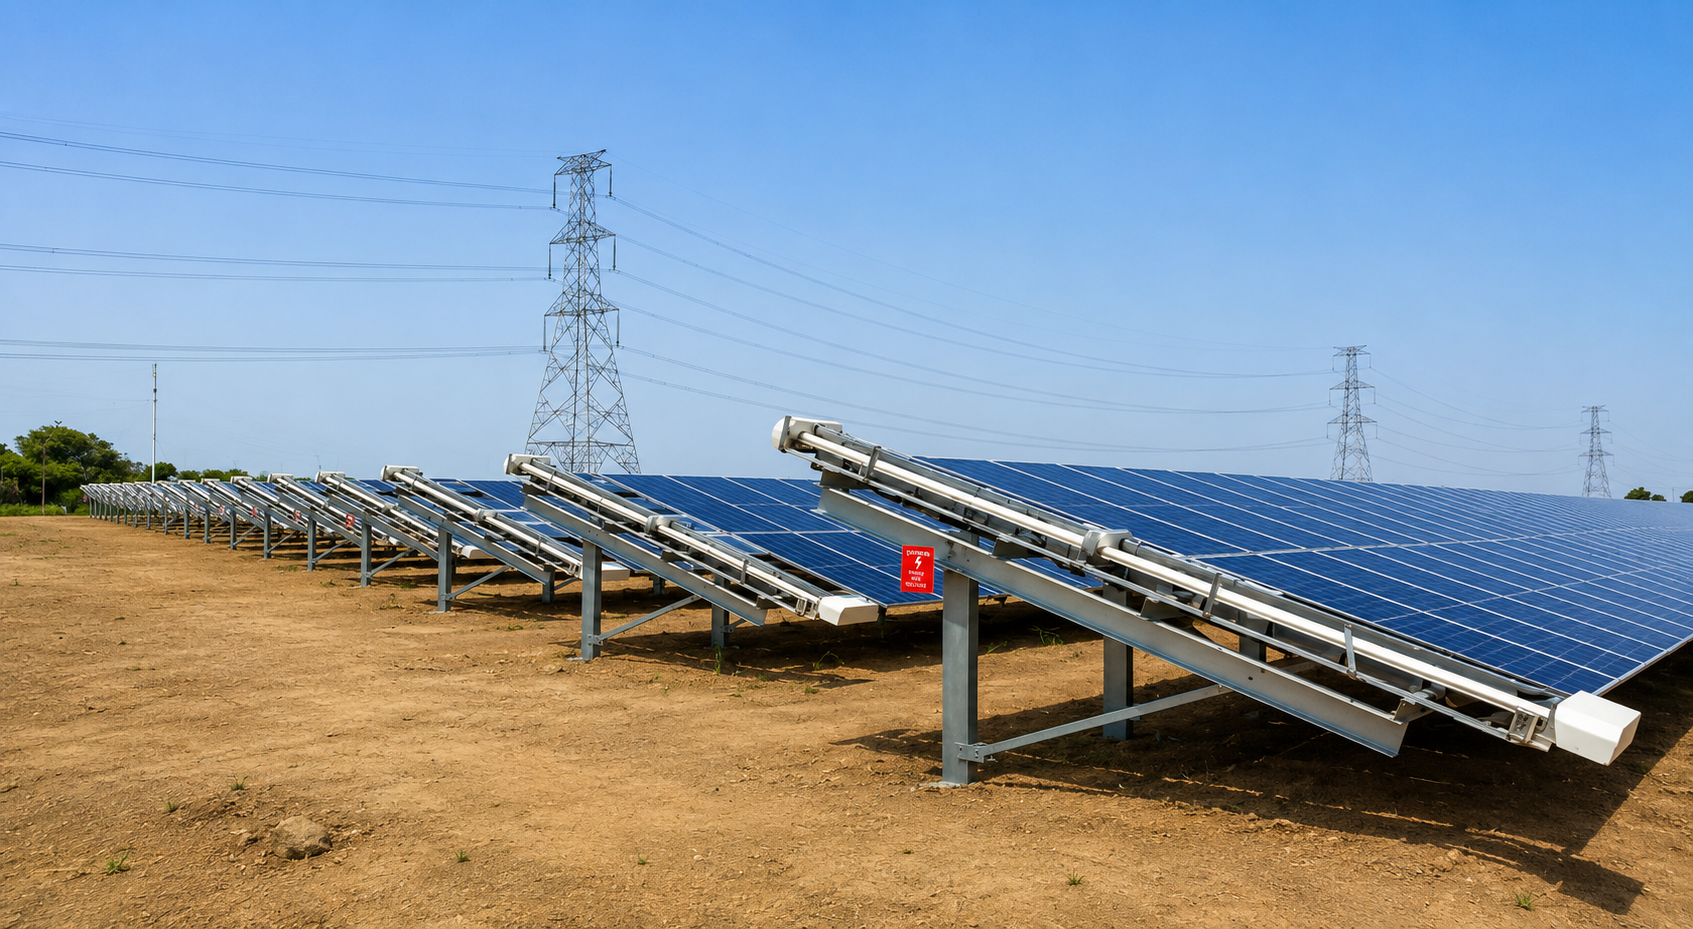
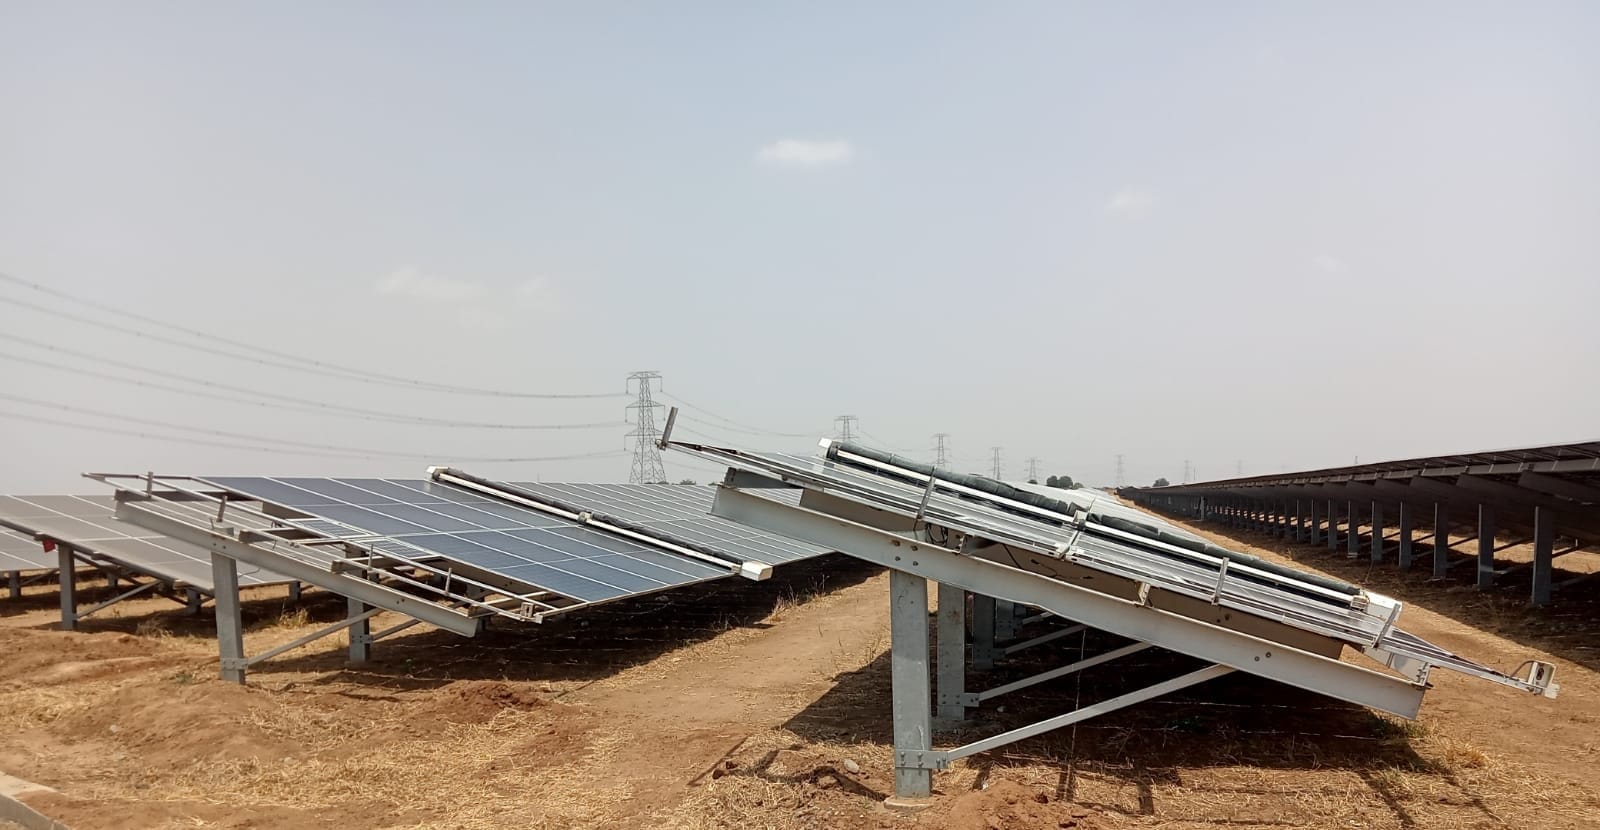
सबसे पहले, हम विशेष रोबोट डिजाइन देख रहे हैं। मानक मॉडलों को GLYDE-X या NYUMA-X जैसे ट्रैकर-संगत इकाइयों से बदला जा रहा है। ये विभिन्न कोणों पर पैनलों के साथ संपर्क बनाए रखने के लिए लचीले शरीर का उपयोग करते हैं, जिससे ट्रैकर चलते समय भी सफाई संभव हो पाती है। यह धूल को उन लंबे समय के दौरान मॉड्यूल पर जमने से रोकता है जब वे स्थिर होते हैं।
दूसरा, डेटा निश्चित कैलेंडर की जगह ले रहा है। आधुनिक साइटें NECTYR-एकीकृत प्रेडिक्टिव सफाई का उपयोग करती हैं, जहां रोबोट तभी तैनात होते हैं जब सेंसर या AQI डेटा उच्च धूल जमाव का संकेत देते हैं। यह रोबोट की टूट-फूट को सीमित करता है, ऊर्जा बचाता है, और यह सुनिश्चित करता है कि सफाई ठीक उसी समय हो जब ऊर्जा लाभ सबसे अधिक हो।
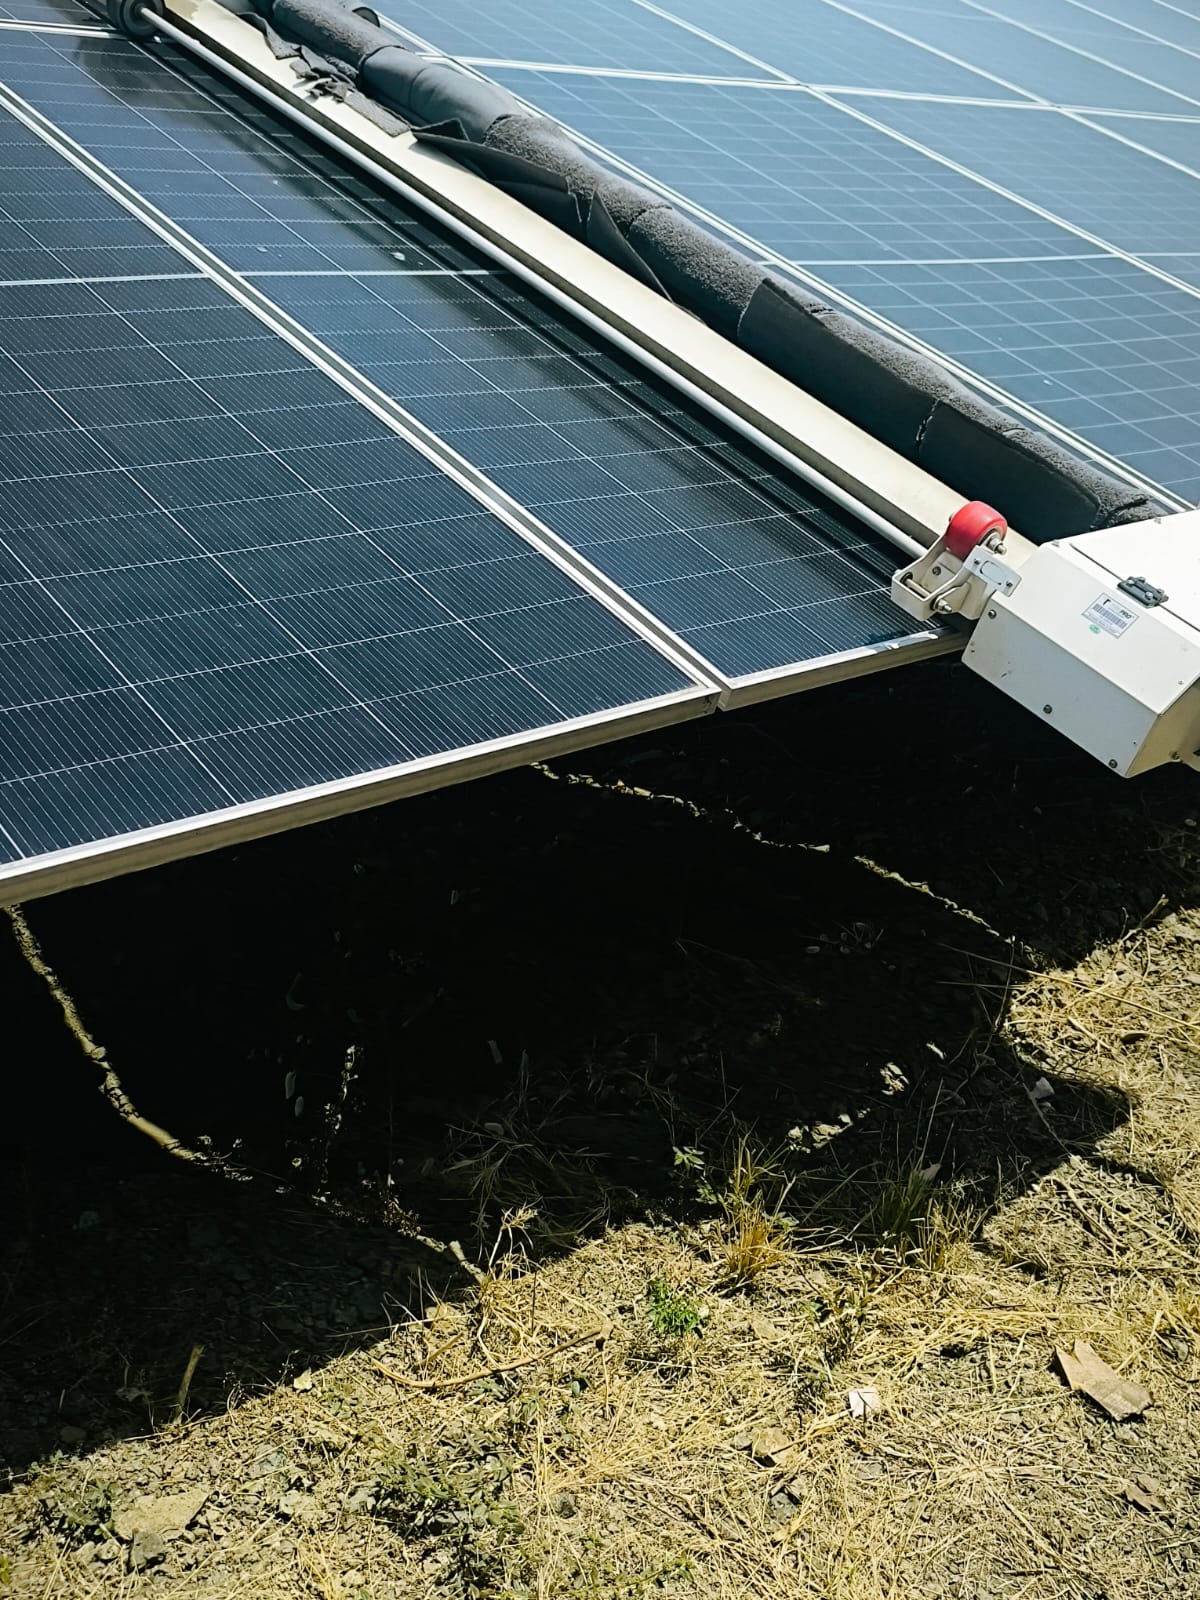
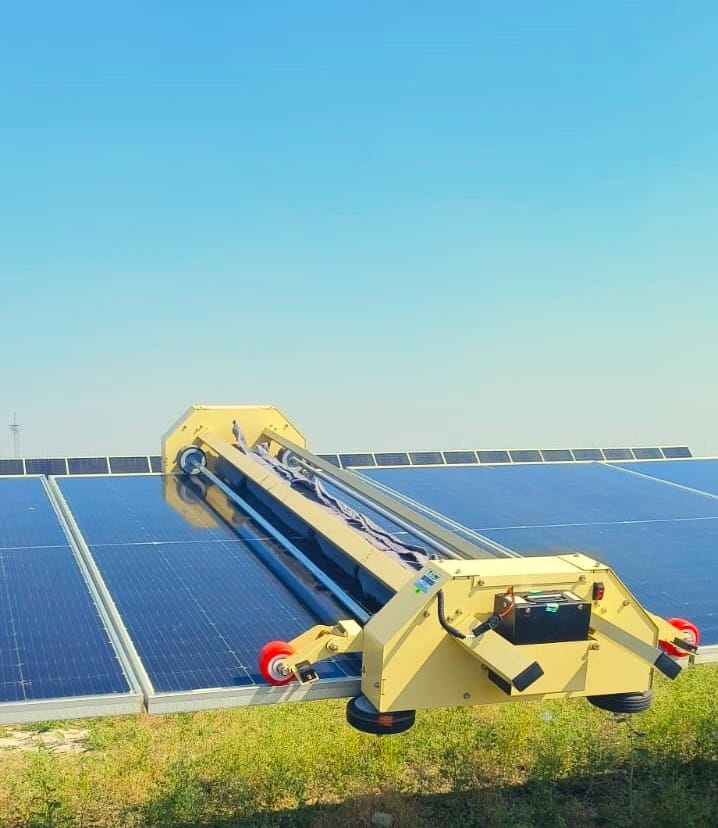
तीसरा, गुजरात और राजस्थान में पानी की कमी के कारण ड्राई क्लीनिंग की ओर बढ़ना अनिवार्य हो गया है। 2026 में R&D के रुझान डुअल-पास माइक्रोफाइबर या UV-स्टेबल PBT ब्रश जैसे गैर-अपघर्षक (non-abrasive) तरीकों पर केंद्रित हैं। ये उपकरण पानी के भारी उपयोग के बिना धूल को हटा देते हैं, जिससे एंटी-रिफ्लेक्टिव कोटिंग्स को नुकसान से बचाया जा सकता है। इन स्मार्ट रोबोटिक बेड़ों का उपयोग करने से भारतीय IPPs को अपनी संपत्ति सुरक्षित करने और परिवर्तनीय लागत कम करने में मदद मिलती है।
5MW+ भारतीय साइटों पर स्वचालित सफाई कार्यक्रम कैसे लागू करें
5MW या उससे बड़ी साइट को रोबोटिक सफाई में बदलने के लिए चरणबद्ध दृष्टिकोण की आवश्यकता होती है। आपको यह सुनिश्चित करने की आवश्यकता है कि रोबोट आपके ट्रैकर्स और स्थानीय मौसम के साथ सही ढंग से काम करें। मैं एक 1MW ब्लॉक पर पायलट परिनियोजन के साथ शुरुआत करने की सलाह देता हूं। यह आपको स्थानीय धूल के खिलाफ सेंसर ट्रिगर का परीक्षण करने और अपने वर्तमान कार्यों को बाधित किए बिना मैन्युअल सफाई की तुलना में ऊर्जा लाभ देखने की सुविधा देता है।
चरण 1: बेसलाइन साइट मैपिंग और सेंसर कैलिब्रेशन
GLYDE-X या NYUMA-X रोबोट स्थापित करने से पहले, अपनी पंक्ति की लंबाई और किसी भी बाधा का नक्शा तैयार करें। अपने स्वचालित धूल सेंसर को अपने मौजूदा SCADA सिस्टम से कनेक्ट करें। जैसलमेर या कच्छ जैसे धूल भरे क्षेत्रों में, PR में 3% की गिरावट आपका सामान्य ट्रिगर है। यह डेटा-संचालित दृष्टिकोण रोबोट के चलने के तरीके को अनुकूलित करता है, बैटरी स्वास्थ्य की रक्षा करता है, और यांत्रिक तनाव को कम करता है।
चरण 2: परिचालन एकीकरण और फ्लीट स्टेजिंग
भारत में सफल कार्यान्वयन स्मार्ट फ्लीट स्टेजिंग पर निर्भर करता है। यात्रा के समय को कम रखने के लिए पंक्तियों के अंत में CRADYL डॉकिंग स्टेशन रखें। यदि आपकी साइट पर ब्लॉक बिखरे हुए हैं, तो HELYX सिस्टम गैर-सतत अनुभागों की लागत-प्रभावी सफाई के लिए एक अच्छा विकल्प है। यह मॉड्यूलर सेटअप आपको नियमित O&M निगरानी के माध्यम से पाए गए मौसमी धूल के चरम के आधार पर अपने बेड़े को स्केल करने की अनुमति देता है।
चरण 3: प्रदर्शन सत्यापन और स्केलिंग
कम से कम एक महीने के लिए अपने दैनिक PR सुधारों की निगरानी करें। आपको लगभग 3% से 5% का AEP लाभ दिखाई देना चाहिए। एक बार चीजें स्थिर हो जाने के बाद, आप अपनी टीम को मैन्युअल कर्मचारियों से तकनीकी पर्यवेक्षकों में स्थानांतरित कर सकते हैं जो NECTYR डैशबोर्ड के माध्यम से बेड़े का प्रबंधन करते हैं। यह आपको ऊर्जा रिकवरी और पानी की बचत को ट्रैक करने देता है, जो कार्बन क्रेडिट रिपोर्टिंग और निवेशक ESG आवश्यकताओं के लिए आवश्यक डेटा प्रदान करता है।
क्या स्वायत्त ड्राई क्लीनिंग मौजूदा मॉड्यूल वारंटी को बाधित करेगी?
कई भारतीय IPPs को चिंता है कि क्या ड्राई क्लीनिंग HJT या TOPCon तकनीक के साथ काम करती है। अधिकांश Tier-1 निर्माता सूखी, गैर-अपघर्षक रोबोटिक सफाई को स्वीकार करते हैं, बशर्ते रोबोट UV-स्टेबल PBT या माइक्रोफाइबर जैसी अनुमोदित सामग्री का उपयोग करे। मैन्युअल गीली सफाई अक्सर गलत ब्रश या अत्यधिक दबाव का उपयोग करती है, जो सील या कोटिंग को नुकसान पहुंचा सकती है। प्रमाणित रोबोट चीजों को सुरक्षित रखने के लिए नियंत्रित दबाव का उपयोग करते हैं।
जब आप एक भागीदार चुन रहे हों, तो अनुकूलता प्रमाणपत्र देखें। Taypro जैसे निर्माता यह सुनिश्चित करते हैं कि उनके उपकरण सुरक्षित हैं; उदाहरण के लिए, NYUMA सिंगल-पास PBT ब्रश का उपयोग करता है, जबकि GLYDE सीरीज डुअल-पास माइक्रोफाइबर का उपयोग करती है। दोनों मॉड्यूल आपूर्तिकर्ताओं द्वारा निर्धारित तनाव सीमाओं के भीतर रहते हैं। लंबी अवधि के आउटपुट के लिए उच्च-दक्षता वाले मॉड्यूल के लिए उचित सफाई रणनीति बनाए रखना महत्वपूर्ण है, और सटीक पथ नियंत्रण सेल टूटने जैसी ऑपरेटर त्रुटियों को रोकता है।
प्लांट प्रबंधकों को यह सुनिश्चित करने के लिए अपने O&M अनुबंधों और वारंटी की जांच करनी चाहिए कि आपका रोबोट प्रदाता मॉड्यूल आपूर्तिकर्ता के दिशानिर्देशों का पालन करता है। मैन्युअल श्रम की तुलना में एक रोबोटिक दृष्टिकोण सुरक्षा जोखिमों को कम करता है और मॉड्यूल स्वास्थ्य के लिए आवश्यक सौम्य सफाई प्रदान करता है। अत्यधिक धूल वाले क्षेत्रों में, ड्राई रोबोट 'सीमेंटिंग' को रोकते हैं, जो बार-बार पानी के छिड़काव के कारण होने वाले स्थायी ग्लास क्षति को रोकता है।
तकनीकी एकीकरण: प्रतिक्रियाशील से प्रेडिक्टिव सफाई की ओर बढ़ना
प्रेडिक्टिव सफाई 2026 के लिए सबसे बड़ा रुझान है। यह आपको कठोर सफाई कैलेंडर से दूर और सेंसर और AI से रीयल-टाइम डेटा की ओर ले जाता है। NECTYR पोर्टल पर धूल डेटा भेजकर, प्रबंधक गतिशील ट्रिगर सेट कर सकते हैं। यह कम धूल वाली अवधि के दौरान सफाई को रोकता है और उन पंक्तियों को प्राथमिकता देता है जिनमें सबसे अधिक ऊर्जा हानि हो रही है।
5MW+ साइट पर, एकीकरण आमतौर पर इन चरणों का पालन करता है:
- सेंसर कैलिब्रेशन: ऐसे सेंसर स्थापित करें जो स्थानीय AQI डेटा को PR नुकसान से जोड़ते हैं।
- थ्रेशोल्ड सेटिंग: लागत के आधार पर सफाई ट्रिगर सेट करें। शुष्क क्षेत्रों में, 1.5% से 2% PR गिरावट सामान्य है।
- स्वचालित शेड्यूलिंग: रोबोट को कार्य भेजने के लिए NECTYR डैशबोर्ड का उपयोग करें। जैसे ही कोई पंक्ति थ्रेशोल्ड तक पहुँचती है, रोबोट सफाई शुरू कर देता है।
- सफाई के बाद सत्यापन: PR लाभ का तुरंत ऑडिट करने के लिए सिस्टम का उपयोग करें, जिससे एक स्पष्ट ऑडिट ट्रेल तैयार हो सके।
इन निर्णयों को स्वचालित करने से वार्षिक ऊर्जा उत्पादन का 3% से 5% तक पुनर्प्राप्त किया जा सकता है, जो रोबोटिक बेड़े का उपयोग करने वाली 150 से अधिक साइटों पर सिद्ध हो चुका है। यह लागत को अनुकूलित करता है, ESG ऑडिट के लिए एक परिसंपत्ति स्वास्थ्य रिकॉर्ड बनाता है, और हार्डवेयर की टूट-फूट को कम करता है। NYUMA या GLYDE इकाइयों का उपयोग यह सुनिश्चित करता है कि रोबोट केवल तभी चलते हैं जब यह वास्तव में सार्थक हो।
स्केलिंग रोबोटिक्स: भारत में उपयोगिता-स्तर की परियोजनाओं के लिए परिनियोजन रसद
50 MW+ तक स्केल करने के लिए साइट एक्सेस और अपटाइम पर केंद्रित एक ठोस लॉजिस्टिक्स योजना की आवश्यकता होती है। लक्ष्य मैन्युअल काम में कटौती करना है। GLYDE-X या NYUMA-X जैसे रोबोटों को पंक्तियों के बीच आसानी से चलने की आवश्यकता है, इसलिए अपने बुनियादी ढांचे की जांच करके शुरुआत करें। आपको लंबे ट्रैकर टेबल पर रोबोट को संरेखित रखने में मदद करने के लिए एंड-रो रेल या गाइड पथ स्थापित करने की आवश्यकता हो सकती है।
मैं पूर्ण पैमाने पर जाने से पहले परीक्षण की अनुमति देने के लिए एक चरणबद्ध रोलआउट की सलाह देता हूं। 100 MW साइट के लिए, इन चरणों का पालन करें:
- इन्फ्रास्ट्रक्चर ऑडिट: पंक्ति रिक्ति, निकासी, और ट्रैकर टिल्ट अनुकूलता की जाँच करें।
- पायलट परिनियोजन: एक ब्लॉक पर 5 से 10 इकाइयों का परीक्षण करें। स्थानीय धूल में प्रदर्शन देखें और गर्मी में बैटरी जीवन की जांच करें।
- पूर्ण एकीकरण: प्रति MW रोबोट की सही संख्या खोजने के लिए फ्लीट साइजिंग गणना का उपयोग करके बेड़े को स्केल करें।
- निरंतर रखरखाव: स्पेयर पार्ट्स और नियमित सेवा के लिए साइट पर ही एक मरम्मत सुविधा रखें।
जटिल इलाके वाली साइटों के लिए, CRADYL जैसा रो-ट्रांसफर सिस्टम उपयोगी है। यह एक रोबोट को मैन्युअल मदद के बिना कई पंक्तियों की सेवा करने की अनुमति देता है, जो मैन्युअल टीमों के लिए सुरक्षा खतरों से बचाता है और सफाई की गुणवत्ता को सुसंगत रखता है। ये लॉजिस्टिक्स प्रबंधकों को राजस्थान और गुजरात जैसे क्षेत्रों में पानी की बचत करते हुए 99% सफाई दक्षता तक पहुंचने में मदद करते हैं।
प्लांट प्रबंधकों को आगे क्या करना चाहिए?
2026 की फ्लीट रणनीति के लिए डेटा-संचालित, भविष्य कहनेवाला (predictive) मॉडल की ओर बढ़ने की आवश्यकता है। एसेट मैनेजरों को वर्तमान बुनियादी ढांचे का रो-आधारित रोबोट के साथ संगतता के लिए ऑडिट करके शुरुआत करनी चाहिए। 5 MW से अधिक के साइट्स के लिए, संभावित PR रिकवरी को मापने के लिए एक पायलट प्रोजेक्ट चलाएं। संचालन को केंद्रीकृत करने और वित्तीय और स्वास्थ्य ऑडिट के लिए आवश्यक डेटा प्राप्त करने के लिए NECTYR डैशबोर्ड का उपयोग करें।
राजस्थान या गुजरात जैसे धूल-संभावित क्षेत्रों में, पानी के तनाव को कम करने और मॉड्यूल के जीवन को बढ़ाने के लिए पानी रहित सफाई (waterless cleaning) को प्राथमिकता दें। अपने O&M को बेहतर बनाने के लिए इन चरणों पर विचार करें:
- मिट्टी के जमाव (Soiling) का बेंचमार्क करें: ऊर्जा के सटीक नुकसान की पहचान करने के लिए ऐतिहासिक PR डेटा का उपयोग करें।
- बुनियादी ढांचे को अपग्रेड करें: GLYDE-X या NYUMA-X जैसी इकाइयों के लिए रेल या गाइड पथ को रेट्रोफिट करें।
- पायलट और स्केल: बड़े पैमाने पर लागू करने से पहले अपनी स्थानीय मिट्टी में एक छोटे फ्लीट का परीक्षण करें।
- प्रेडिक्टिव शेड्यूलिंग का उपयोग करें: अपने रोबोट फ्लीट मैनेजमेंट सॉफ्टवेयर को मौसम और AQI पूर्वानुमानों के साथ जोड़ें।
- ROI का ऑडिट करें: अपना बिजनेस केस तैयार करने के लिए ऊर्जा लाभ और पानी की बचत को ट्रैक करें।
उन भागीदारों को प्राथमिकता दें जो हार्डवेयर और इंटेलिजेंस दोनों प्रदान करते हैं। रोबोटिक सफाई केवल एक उपकरण अपग्रेड नहीं है; यह वह तरीका है जिससे भारतीय IPP बिजली उत्पादन को स्थिर रख सकते हैं और ESG लक्ष्यों को प्राप्त कर सकते हैं। फ्लीट साइजिंग रणनीतियों का उपयोग करके, मैनेजर संपत्ति के पूरे जीवनकाल के लिए उच्च उत्पादन सुनिश्चित कर सकते हैं।
स्रोत और आगे पढ़ने के लिए
अक्सर पूछे जाने वाले प्रश्न
2026 में, भारत में बड़े सौर संयंत्रों के लिए स्वायत्त और जल-रहित सफाई अनिवार्य है। यह महत्वपूर्ण है क्योंकि क्षेत्रीय सोइलिंग (धूल जमाव) के कारण 15% से 30% तक ऊर्जा का नुकसान होता है।
ऑपरेटर्स को मैनुअल शेड्यूल से हटकर सीधे प्रेडिक्टिव ट्रिगर्स (पूर्वानुमान आधारित) का उपयोग करना चाहिए, विशेषकर जब साइट का परफॉर्मेंस रेशियो (PR) स्थापित मौसमी आधार रेखा से 2-3% नीचे गिर जाए, ताकि 15% से 30% ऊर्जा नुकसान की प्रभावी ढंग से भरपाई हो सके।
2026 के वर्तमान रोबोटिक समाधान ट्रैकर अनुकूलता और सटीक संचालन के लिए डिज़ाइन किए गए हैं। इनका मुख्य उद्देश्य पारंपरिक मैनुअल तरीकों की आक्रामक सफाई के बजाय स्मार्ट तैनाती के माध्यम से अपटाइम को अधिकतम करना और पैनल कोटिंग्स की सुरक्षा करना है।
5 MW से अधिक बड़ी साइटों के लिए, O&M बजट को वेरिएबल, अधिक श्रम-आधारित मैनुअल लागत से बदलकर एक अनुमानित, फिक्स्ड-कॉस्ट रोबोटिक OPEX मॉडल में स्थानांतरित करने की अनुशंसा की जाती है, जो अधिग्रहण और दीर्घकालिक बेड़े प्रबंधन दोनों का समर्थन करता है।