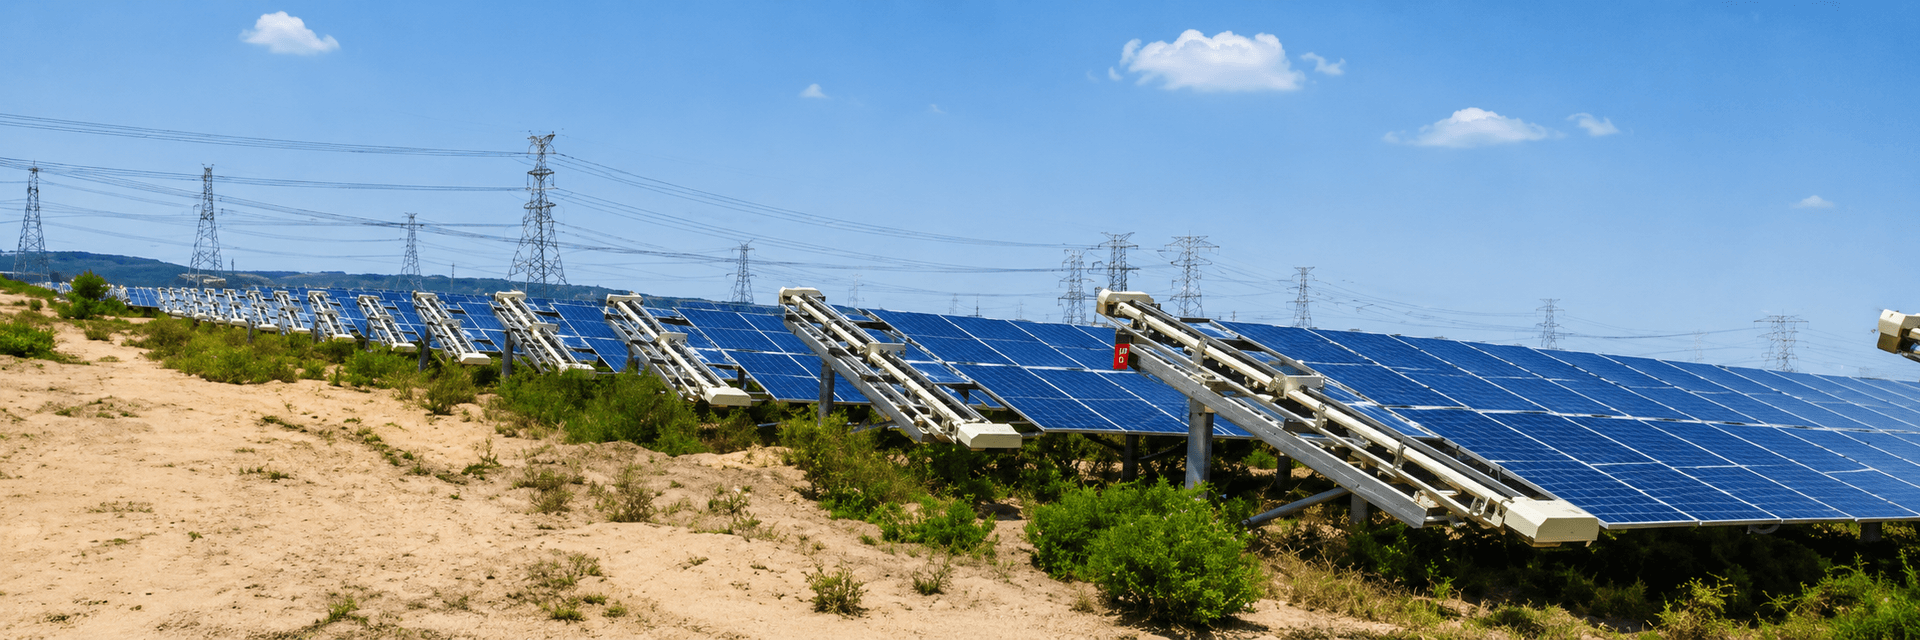
クイックアンサー
クリーニングロボットによるモジュールコーティングの損傷を防ぐには、特に繊細な反射防止(ARC)コーティングを採用した最新のN型およびTOPConモジュールにおいて、トラックの圧力と素材構成に戦略的に注力する必要があります。プラント管理者は、モジュールの長期的な性能を低下させる微細な傷(マイクロスクラッチ)を回避するため、高摩擦かつ非研磨性のポリマーを用いたロボットトラックを選定しなければなりません。複雑な資産を管理する担当者にとって、出力と表面の安全性のバランスを維持するには、最適な洗浄頻度を理解することが極めて重要です。
- ARCの摩耗によって引き起こされる反射率の最大2.3%の増加を防止します。
- N型およびTOPConモジュールに適した非研磨性トラック素材であることを検証します。
- トラックの下に砂やグリットが蓄積しないよう、洗浄頻度を監視します。
- 稼働中のマイクロスクラッチを回避するため、トラックの圧力閾値を標準化します。
メガソーラー規模の現場において、このアプローチはモジュールの寿命を維持するために不可欠です。構造化されたO&M計画を導入することで、クリーニングロボット本来の目的である性能向上を妨げずに自動化を実現できます。汚れによるコストとメンテナンスの比較など、より詳細な洞察については、汚れによる収益損失に関するガイドをご覧いただくか、自動システムの性能監視についての学習をお勧めします。
クリーニングロボットによるモジュールコーティング損傷のメカニズムを理解する
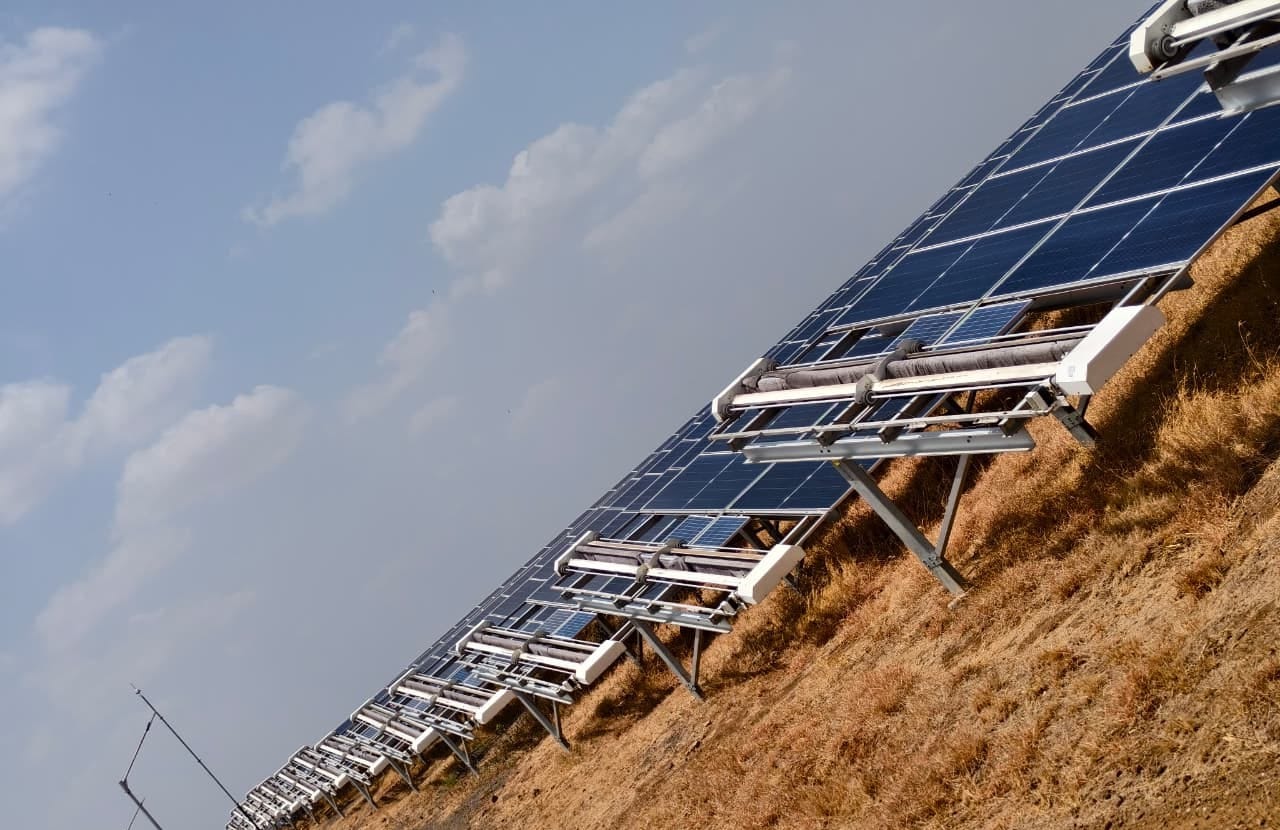
反射防止コーティング(ARC)の機械的摩耗は、一般的にシリカベースの塵埃などの異物が、クリーニングロボットのトラックとガラス表面の間に挟まったときに発生します。ロボットシステムの重量がかかると、これらの粒子は研磨剤として作用し、通過するたびにコーティングを削り取ってしまいます。標準的なガラスは耐久性に優れていますが、ARCは光を捕らえるために設計された薄く構造化された層であるため、一度マイクロスクラッチが発生すると、モジュールは光捕集効率の2%から3%を恒久的に失います。
インドのメガソーラー資産にとって、このリスクは地域特有の塵埃成分によって増幅されます。塵埃には微細で研磨性の高い石英が多量に含まれることが多いためです。ショア硬度の高いロボットトラックがこのグリット(砂礫)の上を移動すると、接触面が局所的な圧力ポイントとなります。トラック素材の弾力性が不十分な場合、力は分散されずに集中し、繊細なコーティングの摩耗を加速させます。理論上の性能と実際のPR(性能比)との乖離として汚れによる収益損失レポートに性能低下が現れるまで、この損傷は肉眼では見えないことがよくあります。これらのリスクを軽減するために、チームは地域に特化したガイダンスとして当社の気象影響とO&Mのプレイブックを参照してください。
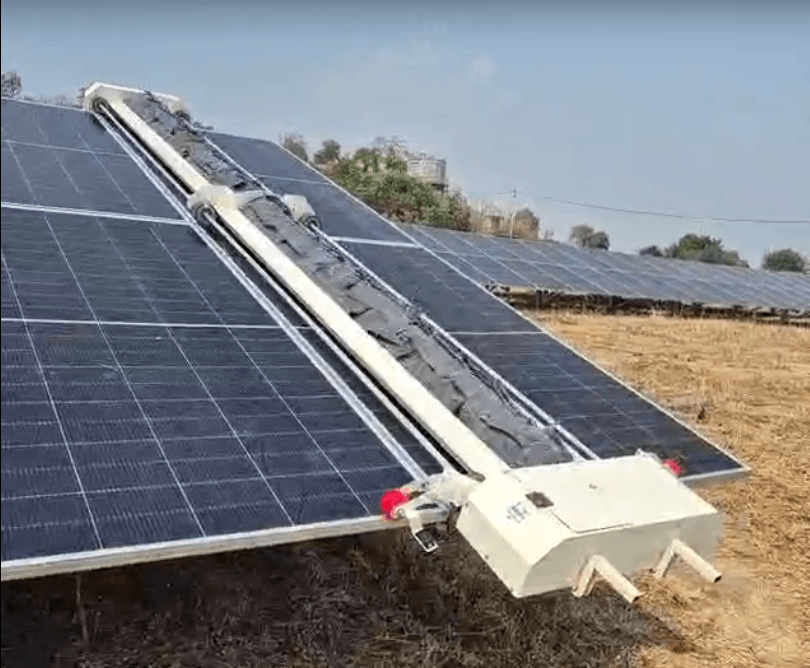
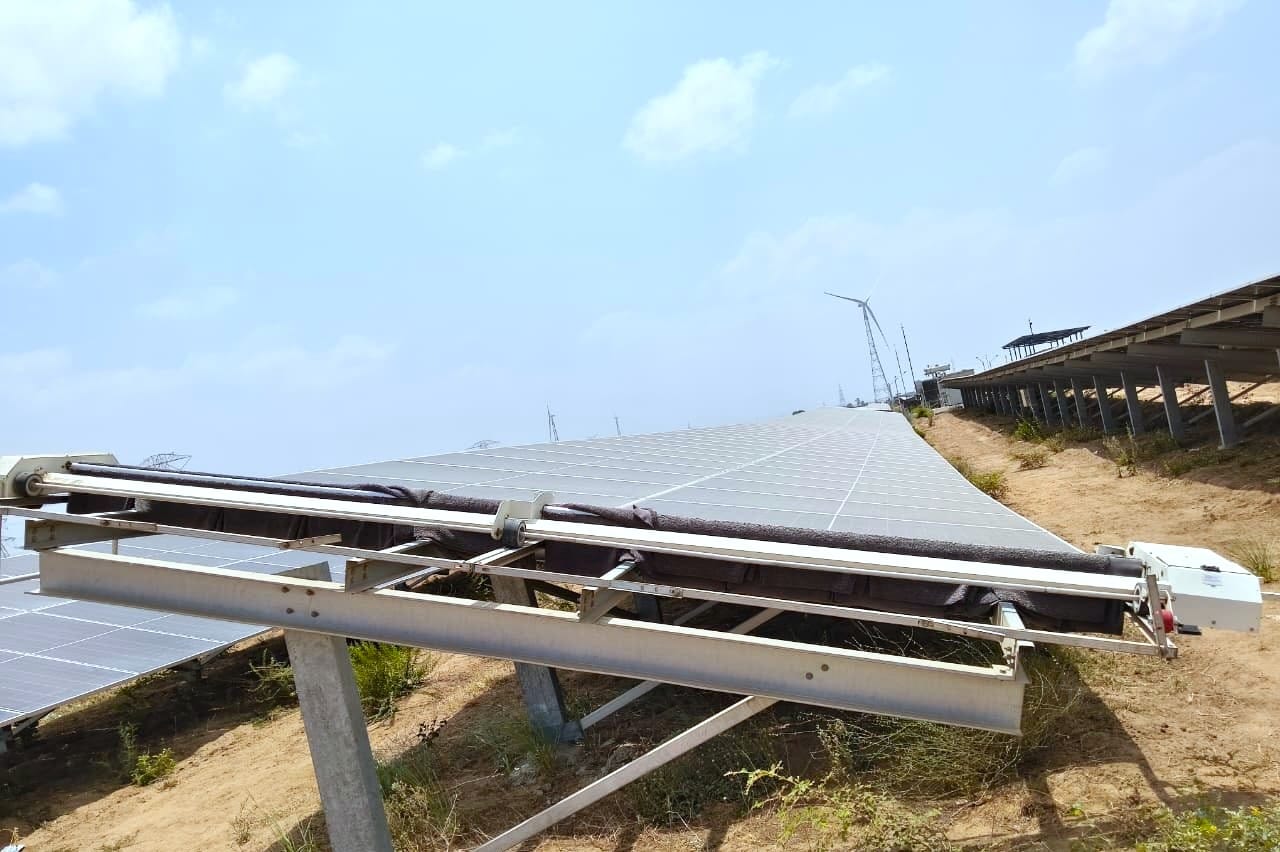
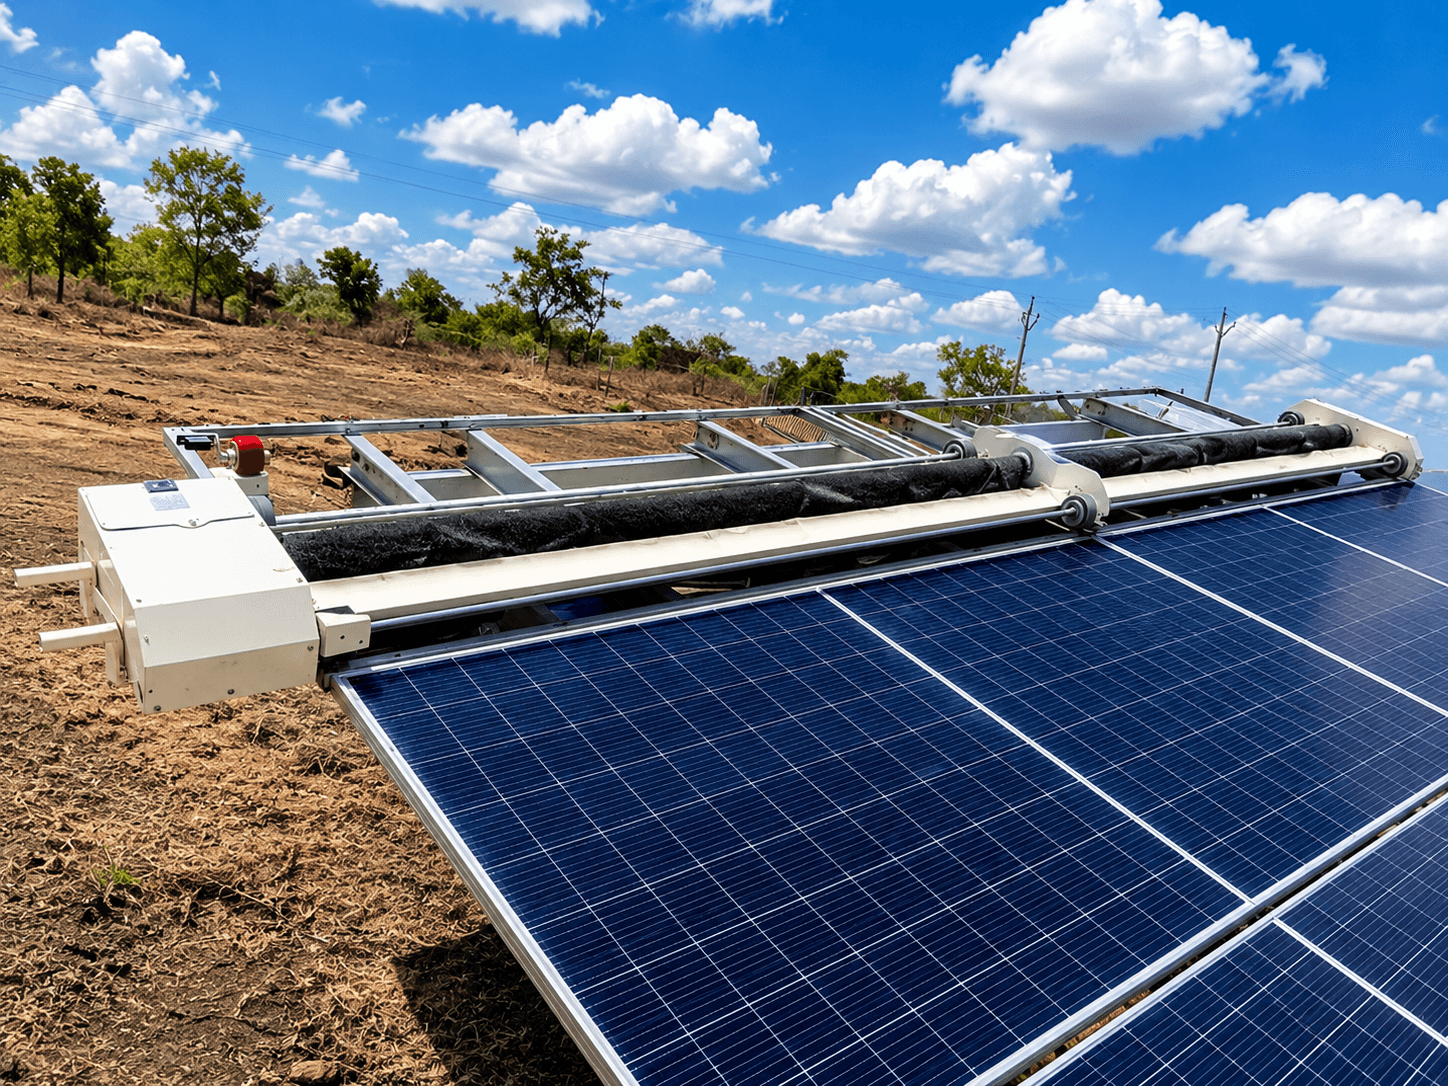
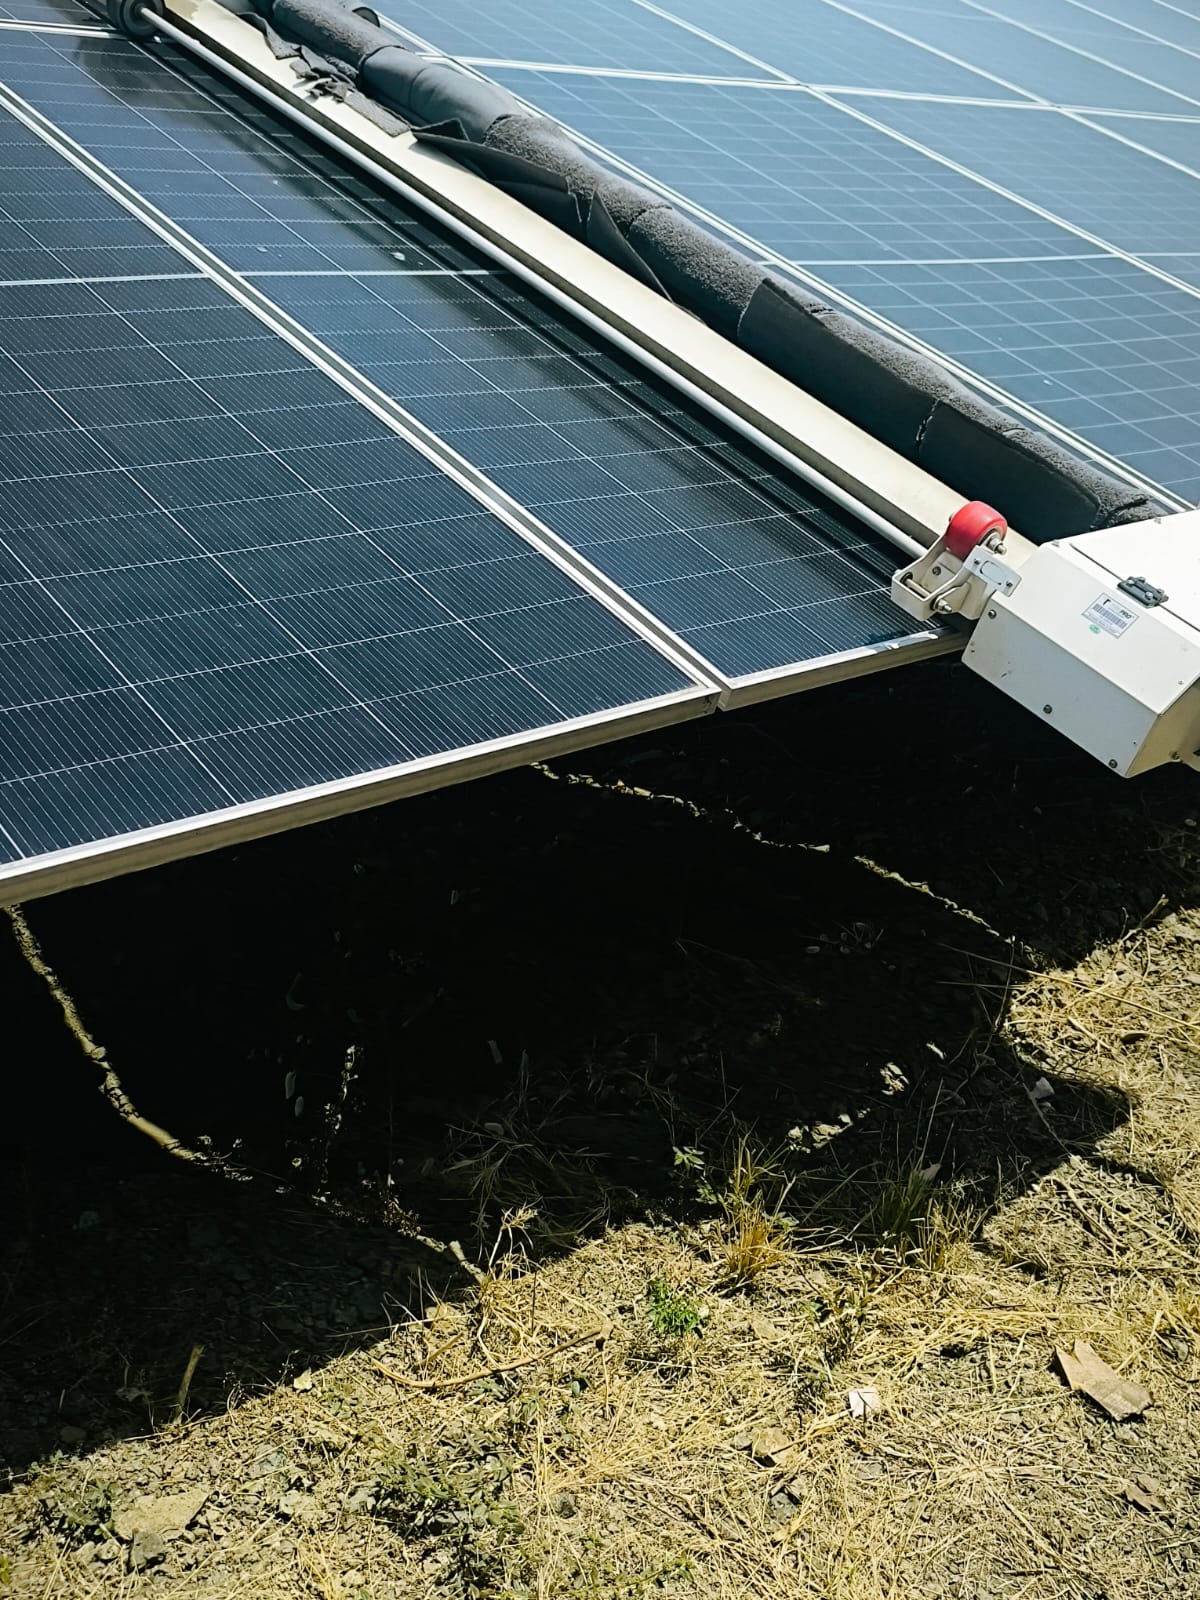
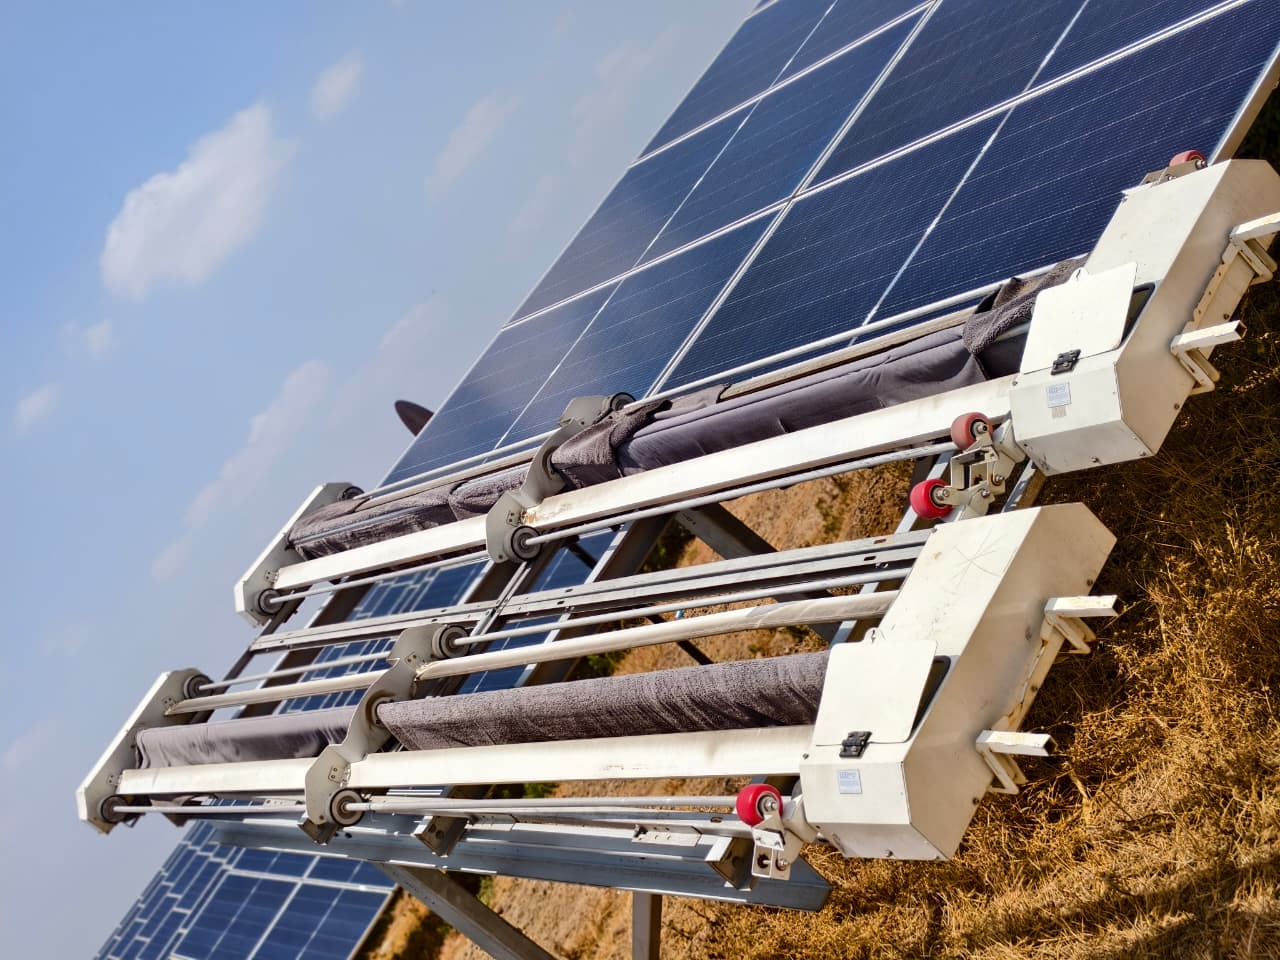
技術現場チームは、モジュール表面を傷つけずに十分なトラクションを得られる、高摩擦かつ非研磨性のポリマー製トラックを優先的に使用すべきです。グリットが多い環境では、ロボットトラックに異物が埋め込まれていないかを定期的に点検することが重要なメンテナンス手順となります。クリーニングロボットの踏面に大きな砂粒子が蓄積すると、システムは実質的にサンダー(研磨機)となり、予防的なO&M活動が長期的な劣化イベントに転じてしまいます。性能監視を統合している現場では、洗浄サイクル後に局所的な出力低下が急激に発生した場合、それが局所的な摩耗の初期指標となることがよくあります。
なぜロボットトラックの摩耗が、高効率N型モジュールにとって重大なリスクなのか
TOPConやHJTといった最新のモジュール技術は、より薄く最適化されたARC層に依存しており、光捕集を最大化し、年間0.3%から0.4%という低い劣化率を達成しています。従来のP型モジュールとは異なり、これらの高効率セルは機械的な表面の変化に敏感です。摩耗したり研磨性が高まったりしたトラックでロボット洗浄システムが表面を移動すると、接触点でARC層を剥離させるリスクがあります。この微視的な損傷は光の反射を増加させ、ホットスポットを誘発し、せっかくの高品質モジュールを選択したことによる性能メリットを実質的に打ち消してしまいます。
インドのメガソーラー現場では、州ごとに極端な熱や塵埃の化学的性質が異なるため、トラックの材料特性によってリスクがさらに複雑化します。N型モジュールは多くの場合ガラス・ガラス構造を採用しており、曲げ応力を防ぐためにロボット洗浄時には特定の支持構造を必要とします。トラックの圧力がモジュールフレームの機械的負荷容量に合わせて調整されていない場合、自動運転フリートによる繰り返しのサイクルが蓄積的なコーティング劣化につながる可能性があります。これは、ラジャスタン州のような砂漠地帯や、ケイ酸塩や塩の堆積物がロボットトラックの下で研磨剤として作用する沿岸部のプラントでは特に問題となります。水と土地利用に関するESGコンプライアンスの確保には、多くの場合、こうした持続可能なメンテナンス慣行をステークホルダーに証明することが求められます。
技術的なO&Mチームは、トラックとモジュールのインターフェースの互換性を、プラント試運転における重要な構成要素と見なすべきです。硬い工業用ゴムや金属補強された踏面ではなく、特殊な高摩擦ポリマーを使用する洗浄パートナーを選ぶことは、ARC劣化に対する必要なリスクヘッジです。視覚的な故障を待つのではなく、稼働時間に基づいてトラックの交換スケジュールを厳守することで、ロボットは意図した摩擦係数を維持でき、高効率ガラスに対する研磨要素となることを防げます。
PVガラスへのトラックによる摩耗をどう防ぐか?
ロボット洗浄中の機械的損傷を防ぐには、素材選定、異物管理、および圧力に配慮した運用に重点を置いた3本柱のアプローチが必要です。主な目的は、汚れを除去しながら反射防止コーティング(ARC)の完全性を維持することです。インドの乾燥したメガソーラー環境では、石英ベースの塵埃が最も一般的な摩耗源であり、適切にメンテナンスされていないトラックを、高摩擦のグリットトラップに変えてしまいます。
技術管理者は、5MW以上のデプロイメントを行うすべての現場で、以下の具体的な予防措置を実施する必要があります。
- 材料の硬度を規定する: 高摩擦で非研磨性のポリマー製ロボットトラックを選択してください。これらの素材は強化PVガラスよりも柔らかくなるよう設計されており、グリットをコーティングに押し付けるのではなく、トラック自体が変形することで対応します。
- 厳格なサイクル前点検を採用する: クリーニングロボットの展開前に、必ず異物の混入がないか点検してください。洗浄チームは、特に砂嵐や強風イベントの後、マシンが新しい列に入る前に、圧縮空気や柔らかいブラシを使用して踏面に蓄積したグリットを取り除く必要があります。
- 下降圧力を校正する: 最新のメガソーラー規模のシステムは、モジュールガラスの構造的負荷制限を超えずに、洗浄効率に必要なだけの力を加えるように校正しなければなりません。これは、輸送中に曲げ応力が発生する可能性がある両面受光型や大型フォーマットのモジュールにとって不可欠です。
- 計画的なトラック交換を実施する: 目に見える物理的な破損を待つのではなく、総稼働時間や定義されたデューティサイクルに基づいてロボットの踏面を交換してください。薄いコーティング層を持つ高効率N型モジュール(TOPCon/HJT)の場合、25年間のプラント寿命の間に蓄積するマイクロ摩耗のリスクを軽減するため、より保守的な交換スケジュールが業界標準となっています。
O&Mチームがオペレーションファースト(運用優先)のメンテナンスモデルへ移行することで、事後対応の修正から、フリート全体の性能比を保護するプロアクティブな資産管理戦略へとシフトできます。年次サンプル試験や高解像度ドローン検査を通じて局所的な表面劣化を監視することで、トラック素材とメンテナンススケジュールが長期にわたってモジュールのARCを正常に維持できているかを確認できます。
ステップ・バイ・ステップ: 5MW以上の現場で安全なロボット洗浄を実装する
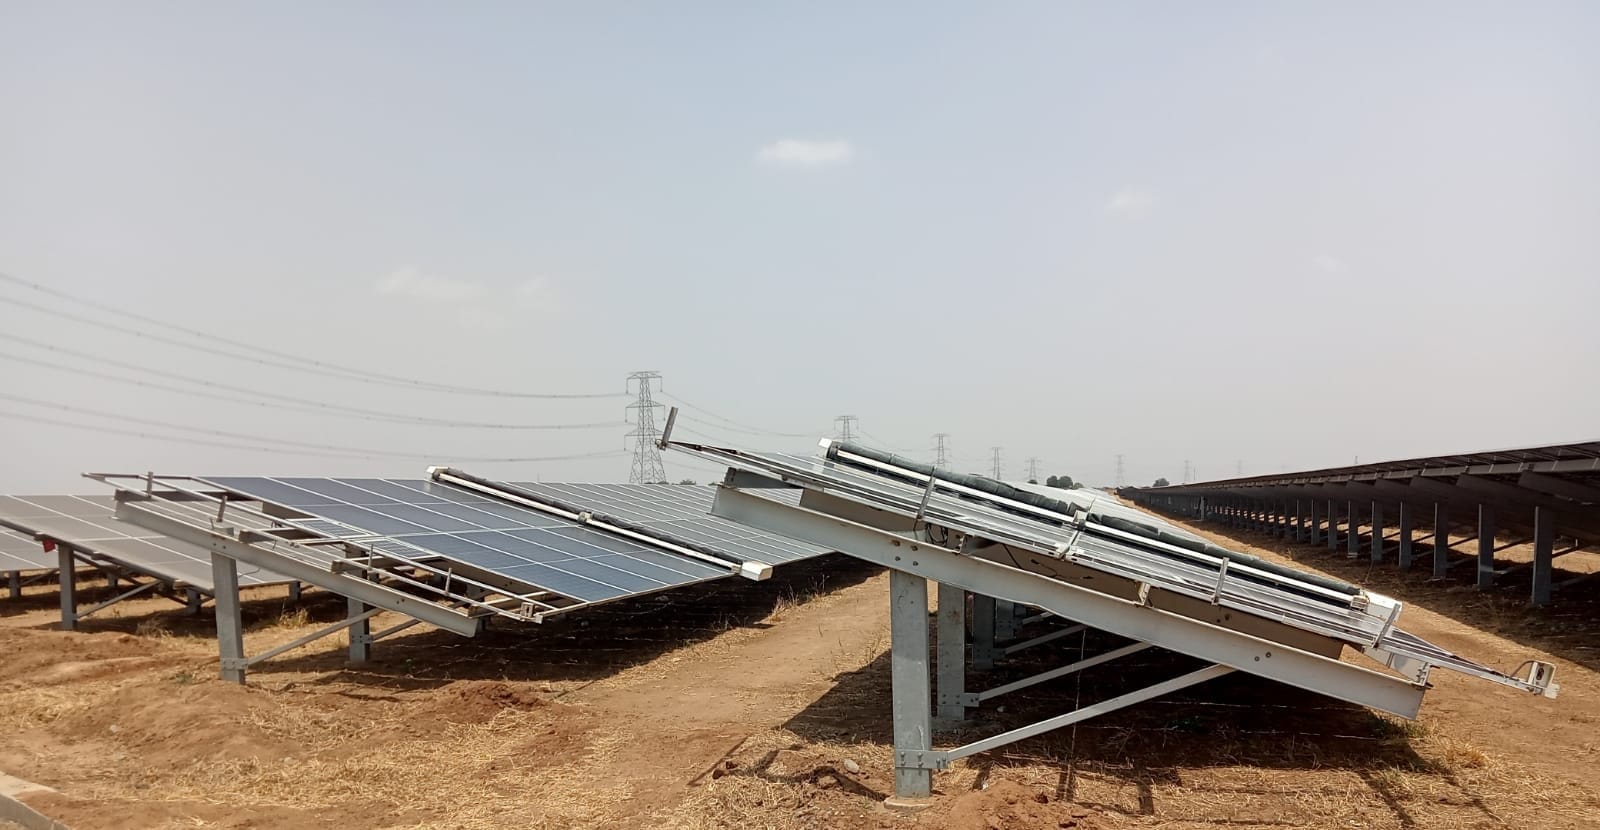
インド全土のメガソーラー展開において、手動の水洗浄から自動乾式洗浄への移行は、主要な運用上の転換点となります。クリーニングロボットによるモジュールコーティングの損傷を避けるため、技術管理者はこの構造化された実装サイクルに従うべきです。
- 現場評価とグリッドマッピング: 導入前に、モジュールの劣化とガラスの完全性のベースライン調査を実施してください。ドローンを用いたサーモグラフィを使用して、既存のマイクロクラックや剥離を特定し、PERCかN型かにかかわらず、フリートの設定が使用している特定のモジュールタイプの構造的制限を確実に遵守するようにしてください。
- 表面適合性監査: クリーニングロボットのトラックが、設置されているモジュールの反射防止コーティング(ARC)と互換性があることを確認してください。ロボットの踏面の摩擦係数が、ガラスタイプのコーティングに対して承認されたパラメーター内に収まっていることをモジュールメーカーに問い合わせて確認してください。特に、より高い熱ストレスを受けやすい両面受光型モジュールでは重要です。
技術比較:トラック素材とARCの耐性
清掃ロボットによるモジュールコーティングの損傷を防ぐ上で、適切なトラック素材の選択は極めて重要です。摩擦係数と素材の硬度は、ガラス表面の長期的な健全性に直接影響するためです。硬質で剛性の高いポリマーは、急傾斜地や砂の多いモンスーン条件下では優れたトラクションを発揮しますが、繊細なARCに対する微細な摩耗を防ぐための追従性が不足していることがよくあります。ユーティリティスケールの設置案件では、PVモジュールの保護層を損なうことなく高い摩擦力を提供する、特殊な合成エラストマーやソフトショアポリウレタン製のトラックを優先的に使用することを推奨します。
以下の表は、ロボット清掃で使用される一般的なトラック素材間のトレードオフをまとめたものです。これは、シリカを多く含む土壌がロボットとパネル表面の間に研磨媒体として作用するインドのユーティリティ環境において、ARC保護の必要性を考慮して評価したものです。
| トラック素材 | 硬度(ショア) | ARC摩耗リスク | 最適な用途 |
|---|---|---|---|
| 硬質ゴム | 80-90A | 高 | 非繊細なガラス、汚れの激しい工業地帯 |
| 合成エラストマー | 60-70A | 低 | 標準的なARC、N型TOPCon/HJTモジュール |
| ソフトショアポリウレタン | 40-55A | 最小 | プレミアム高効率両面発電モジュール |
機械的な摩耗は、多くの場合、トラック素材単体ではなく、環境中の砂の巻き込みが原因で発生します。素材に関わらず、砂が蓄積すると、ロボットが稼働する前に除去されない限り、研磨剤として機能します。そのため、ラジャスタン州やグジャラート州の一部など、土壌に石英が多く含まれる地域では、圧縮空気による事前清掃や、自己清掃型のトラック設計を導入することが不可欠です。革新的なAI駆動型メンテナンスモデルを活用し、トラックの弾力性を確保することで、O&M担当者はARCの劣化につながる局所的な擦り傷を防止できます。ARCが無傷であれば、通常、モジュールのエネルギー出力は2%から3%向上します。精密清掃を通じて性能比を維持する方法についての詳細は、ユーティリティスケールのフリート全体で太陽光パネルの性能を監視する分析記事を参照してください。
トラック関連のモジュール摩耗に関するO&M点検チェックリスト
早期の摩擦損傷を特定し、永久的なARC劣化や保証適用外の事態を防ぐには、厳格な監査体制の確立が不可欠です。10MWを超えるサイトでは、O&Mチームはロボット導入の最初の四半期に毎月の巡回点検を実施し、通常のモジュール摩耗のベースラインを確立する必要があります。以下のチェックリストを使用して、ロボットのトラックに関連する機械的摩耗を体系的に点検してください。
- 視覚コントラストテスト:低照度条件下で高輝度の指向性照明を使用して点検を行い、日中の直射日光下では見えない表面の擦り傷や渦状のパターンを明らかにします。
- 端から中央へのプロファイリング:ロボットのトラック接触ゾーンに対応する平行な経路に沿って、モジュールガラスを特に重点的に検査します。加速および減速の力が最も大きい、モジュールフレームの下部100mmおよび上部100mmに注力してください。
- 微細摩耗の監査:ポータブル光沢計を使用して、トラック通過経路と通過していない中心部の反射率を測定します。トラックゾーンの反射率がベースラインと比較して0.5%以上低下している場合は、ロボットのダウンフォースの即時調整またはトラック素材の交換が必要です。
- 砂の蓄積監視:砂の多いシフト終了後、ロボットのトレッドの隙間を目視で確認してください。細かいシリカや石英の砂がエラストマーに埋め込まれている場合、ロボットは事実上のサンドペーパーとして機能しています。日常的な充電ルーチンの一部として、ロボットのトレッドに対する圧縮空気清掃を組み込んでください。
- フレームシールの健全性:トラックの接触が、モジュールの封止材やジャンクションボックスのシールに横方向の圧力をかけていないことを確認します。フレーム端付近でシール材のずれが見られる場合は、NECTYRフリート管理システム内でロボットの走行経路を再調整する必要があるアライメントの問題を示しています。
これらの調査結果を中央の性能監視フレームワークにデジタル化することで、O&M管理者は局所的な摩耗パターンを特定のロボットユニットに関連付けることができます。これにより、累積的な影響がサイトの年間発電目標に影響を与える前に、摩耗の激しいトレッドセットの交換やナビゲーションパラメータの調整といった予防的なメンテナンスが可能になります。
プラントマネージャー向けの主要なポイント
- 繊細なN型モジュールコーティングへの微細な摩耗を最小限に抑えるため、ショア硬度の低いトラック素材を優先的に使用してください。
- シリカを多く含む土壌が研磨剤として作用するラジャスタン州やグジャラート州のような地域では、ロボットのトラックに対する日常的な圧縮空気による清掃を導入してください。
- モジュールの反射率を四半期ごとに監査してください。接触ゾーンで0.5%以上の低下が見られる場合は、直ちにハードウェアの再調整が必要です。
- 清掃効率が長期的な資産価値の低下を招かないよう、トラックのメンテナンスを収益損失追跡プロトコルに組み込んでください。
- モジュールガラス(ガラス・ガラス構造やガラス・バックシート構造)の構造的な剛性の違いに対応するため、ダウンフォースの可変機能を持つロボットフリートを展開してください。
ソースと参考文献
よくある質問
清掃ロボットによるモジュールコーティングの損傷を防ぐには、特に繊細な反射防止コーティング(ARC)が施された最新のN型やTOPConモジュールに対して、走行トラックの圧力と素材構成を戦略的に検討する必要があります。管理者は、長期的なモジュール性能の低下を招く微細な傷を回避するために、高摩擦で非研磨性のポリマーを用いたロボットトラックを選択することが重要です。
はい。シリカや石英粉塵などの研磨性粒子がロボットトラックの下に挟まると、システムの重量によりそれらの粒子がARCに押し付けられ、研磨されてしまいます。このプロセスで発生する微細な傷により、光吸収効率が恒久的に低下する可能性があります。
トラックの素材構成はモジュールの寿命に直接影響します。ショア硬度が高いトラックは局所的な圧力集中を引き起こしやすく、コーティングを損傷させる原因となります。弾力性のある非研磨性のポリマー素材を使用することで、圧力を均一に分散させ、繊細なN型およびTOPConモジュールの表面を保護することが可能になります。
反射防止コーティングの摩耗は、反射率を2.0%から2.3%上昇させる可能性があります。この劣化は光吸収能力の直接的な損失を招き、メガソーラー発電資産全体の性能比(PR)を低下させます。