プラントマネージャーのためのサマリー
2026年までに、インドの大規模太陽光発電所において自律型ドライ洗浄は必須となります。地域特有の汚れにより15%から30%のエネルギー損失が発生している現状では、事後対応型の人的作業から脱却する必要があります。今後は、リアルタイムセンサーと管理ソフトウェアを用いた予測ベースのスケジュールへと移行すべきです。この転換は段階的に進めることが推奨されます。
- 汚れにより失われる年間エネルギー生産量(AEP)の15%から30%を回収します。
- 水を使わないロボット洗浄により、水消費量を最大90%削減します。
- パフォーマンス比率(PR)が季節レベルから2-3%低下した際に予測スケジュールへ切り替えます。
- 5MW以上のサイトにおいて、O&M予算を手作業コストから固定費型のロボットモデルへ移行します。
5MW以上のポートフォリオを管理されている場合、まずは地形とトラッカー適合性の評価から始めてください。GLYDEやNYUMAシリーズのようなシステムが標準的な選択肢です。2026年に向けた研究開発は、NECTYR統合分析による稼働率の最大化に重点が置かれています。固定されたカレンダーに従うのではなく、スマートなトリガーベースの洗浄を行ってください。これによりパネルコーティングが保護され、ラジャスタン州やグジャラート州のような乾燥地域でも収益が安定します。O&M戦略ガイドでも述べた通り、自動化はプラントの利益を守るための必要不可欠な要素です。
2026年の洗浄ロボットを牽引する主要トレンドの理解
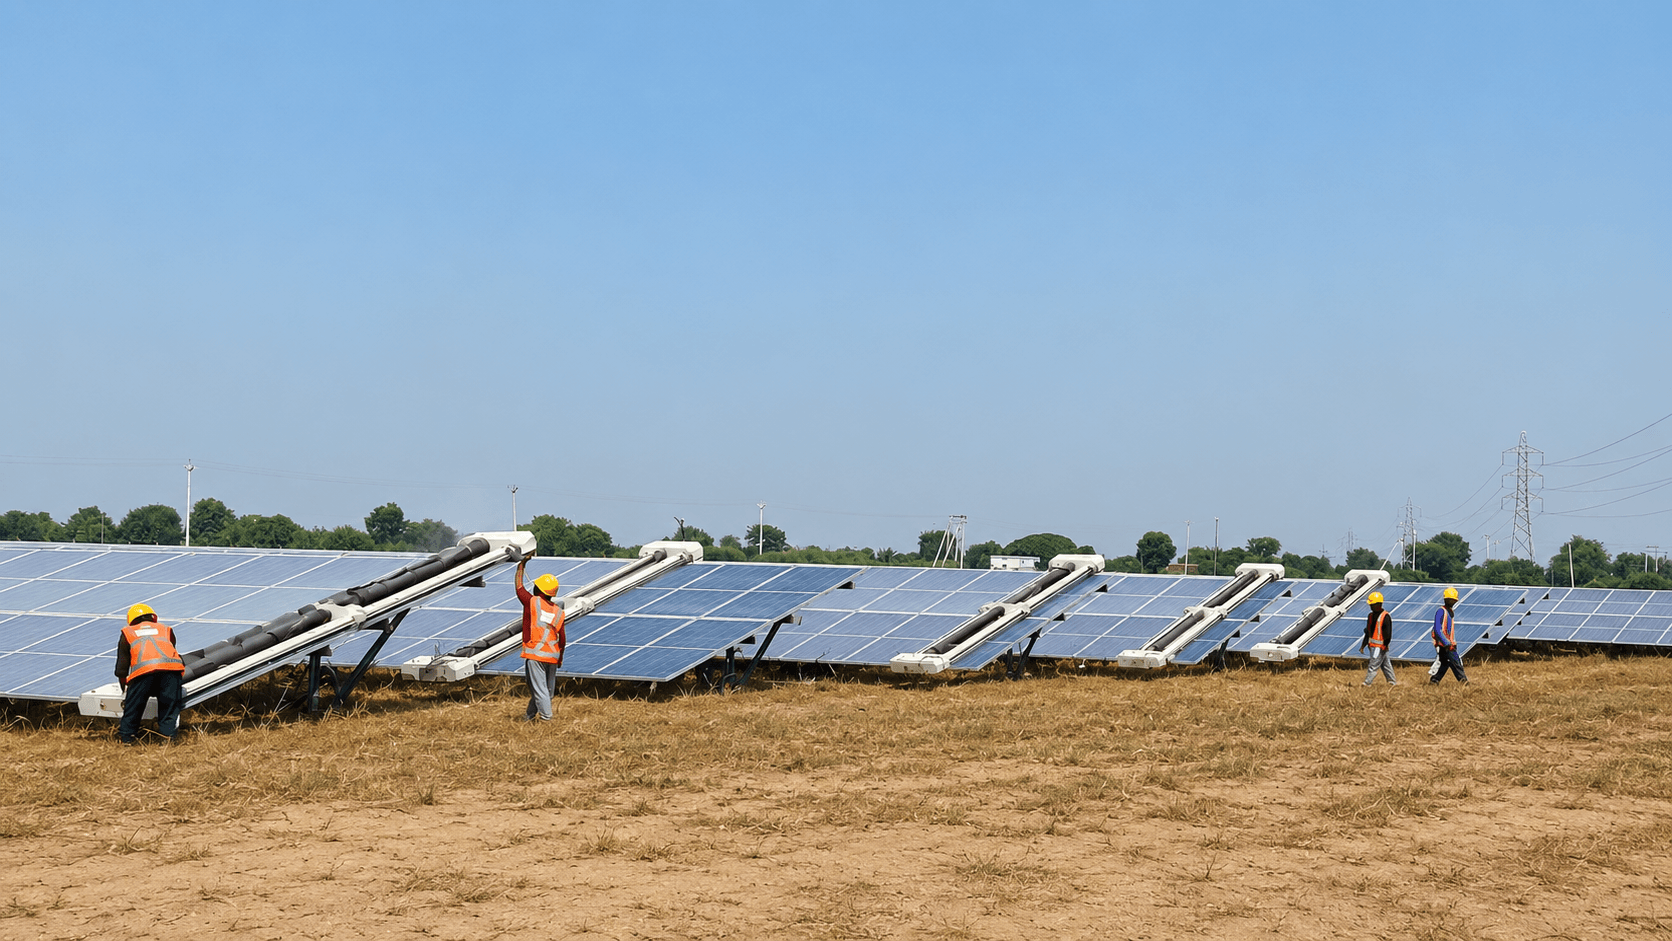
2026年、太陽光発電の研究開発は基礎的なハードウェアからインテリジェントなエコシステムへとシフトしています。プラントマネージャーは、単なる洗浄と自律型フリート管理の違いを理解する必要があります。インドでは汚れがパフォーマンス比率(PR)を最大30%低下させる可能性があるため、業界は主に3つの柱に注力しています。
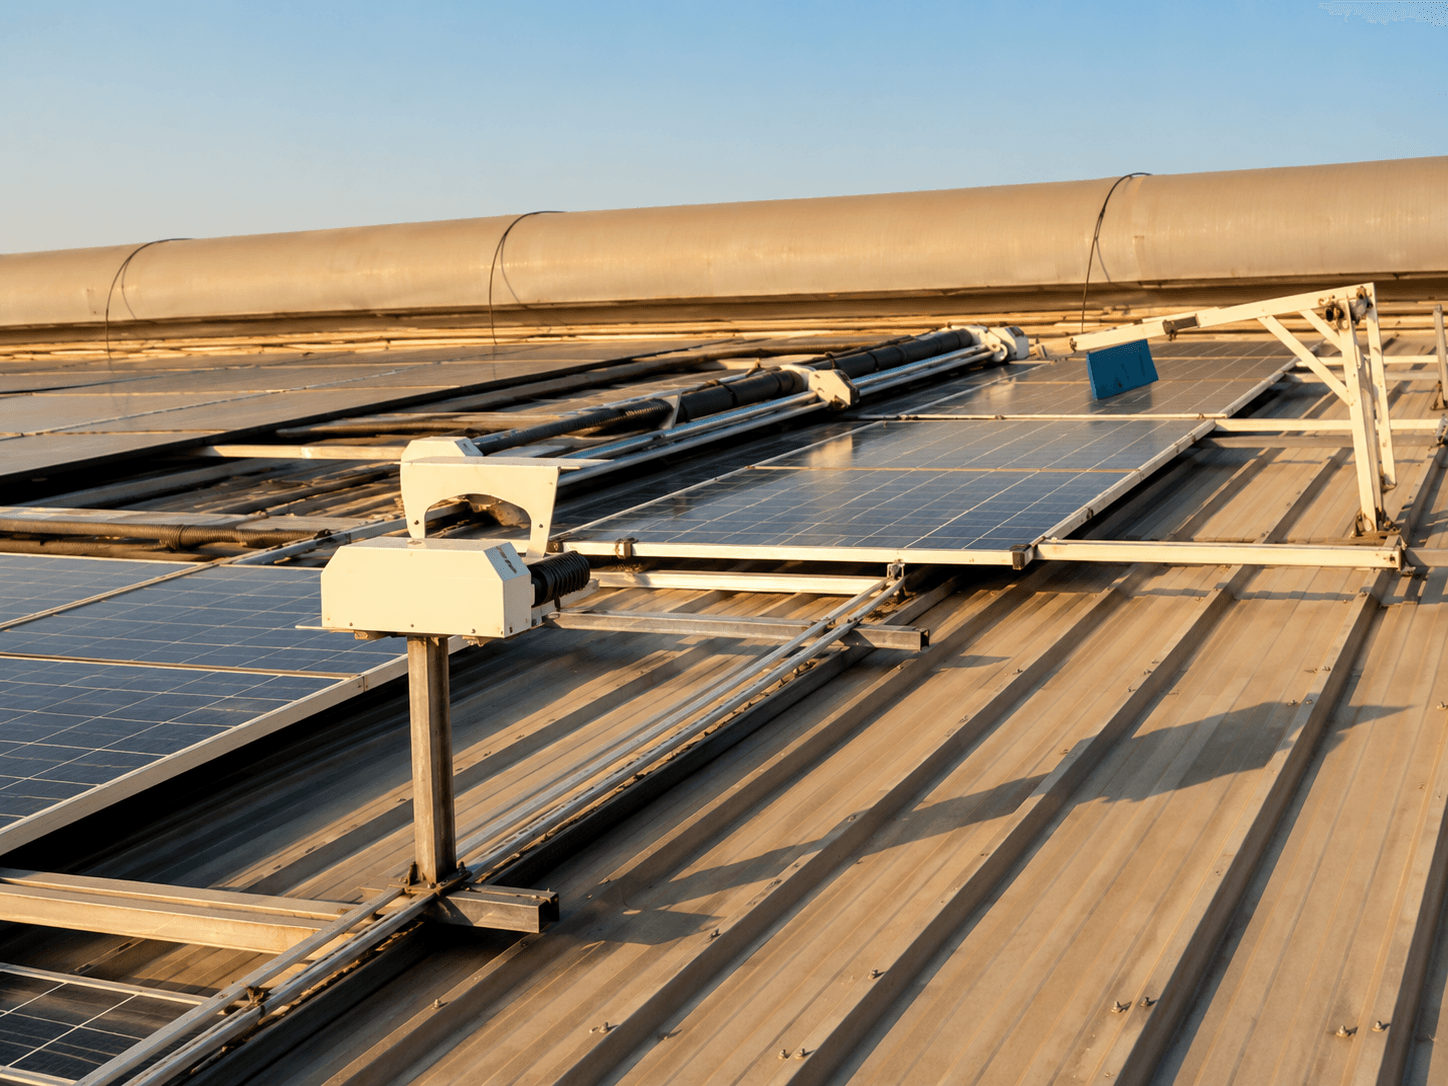
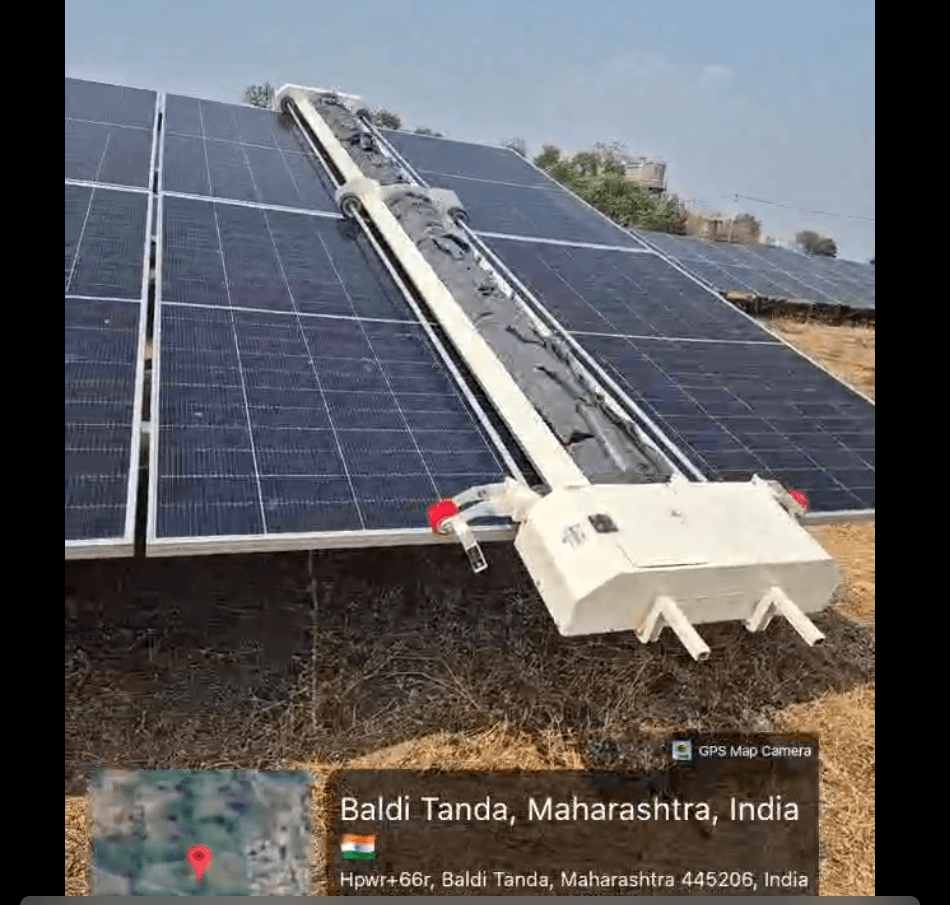
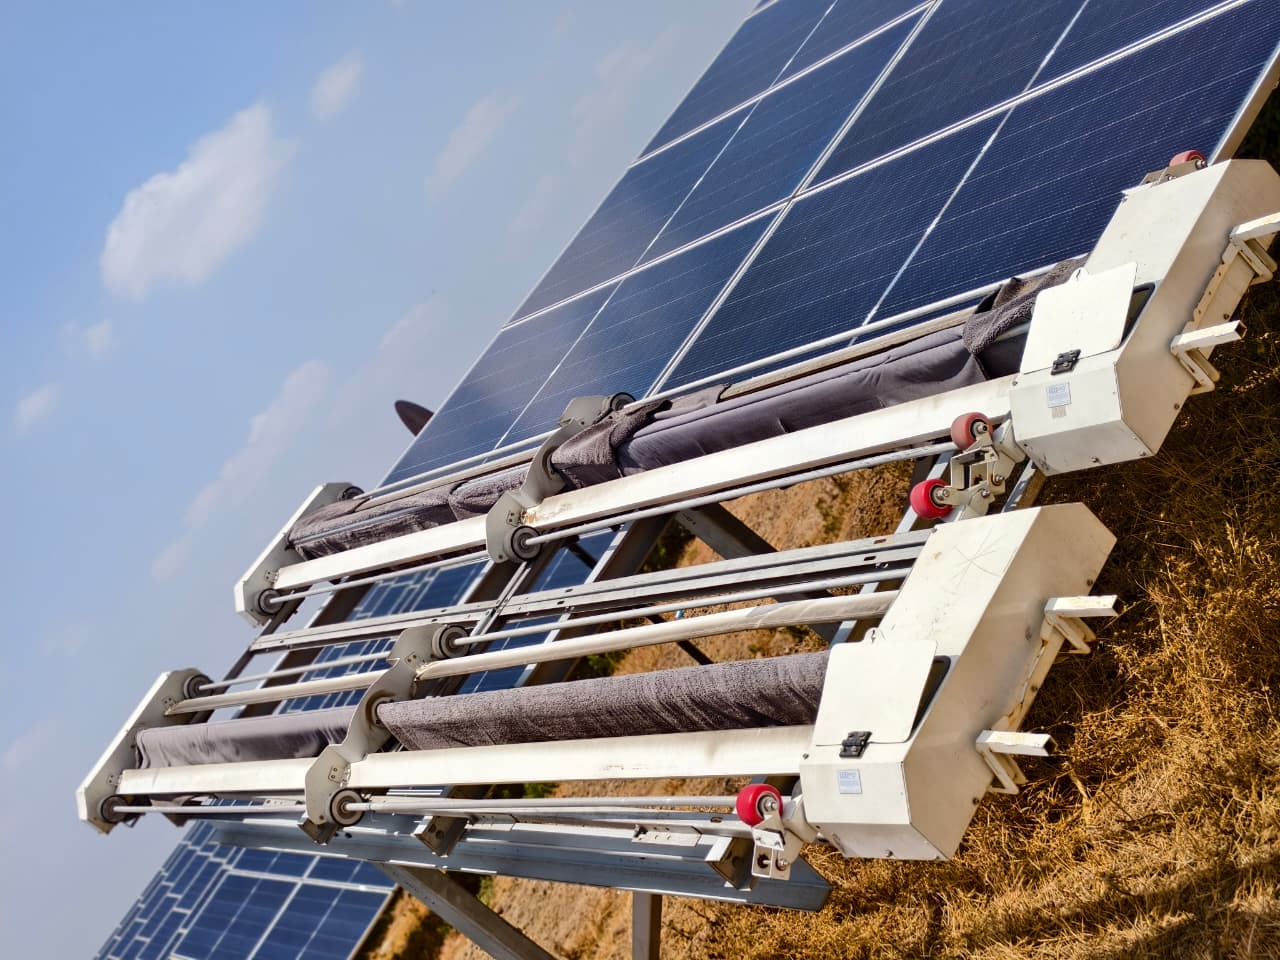
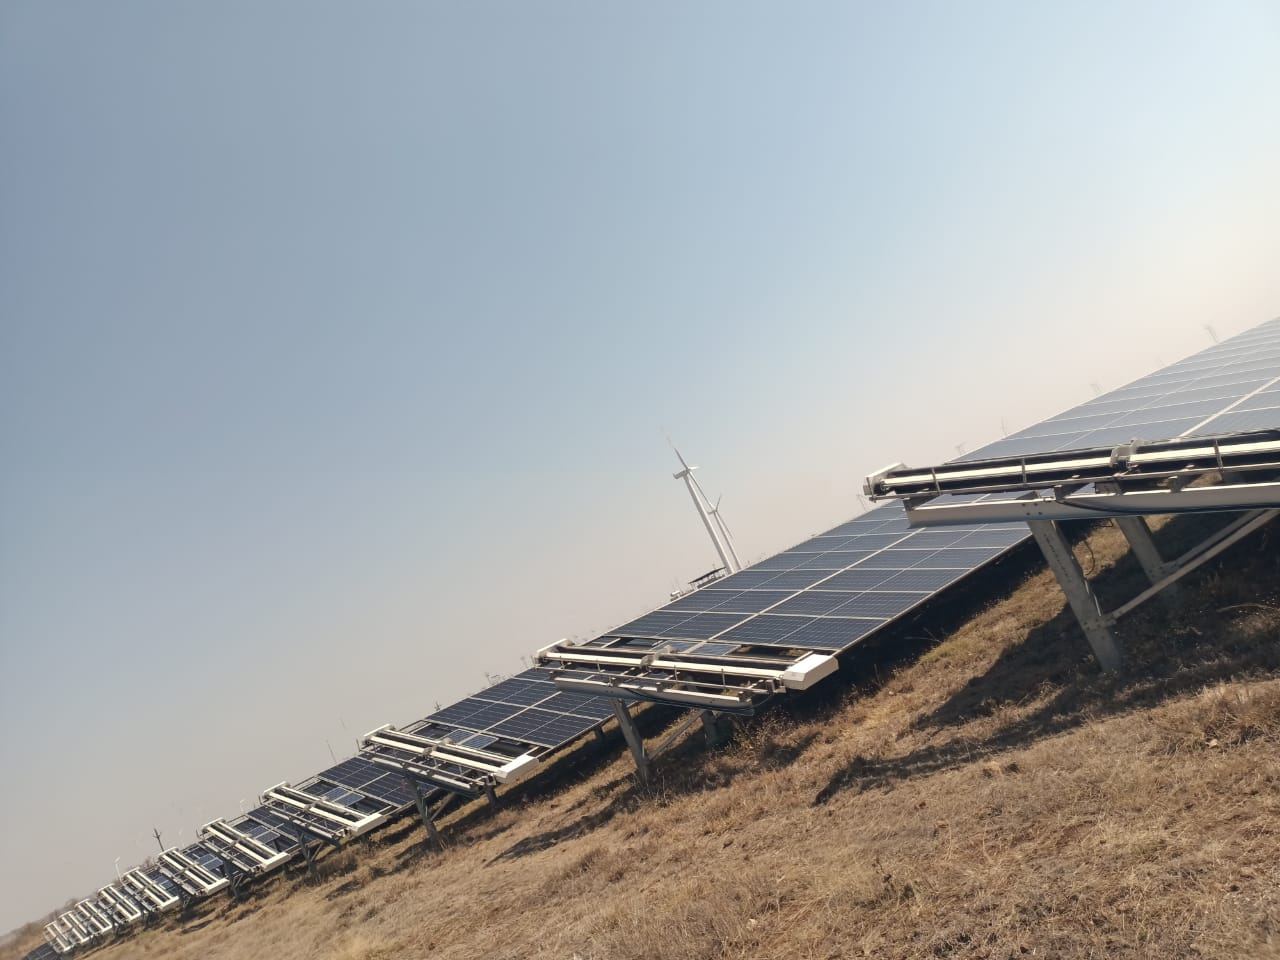
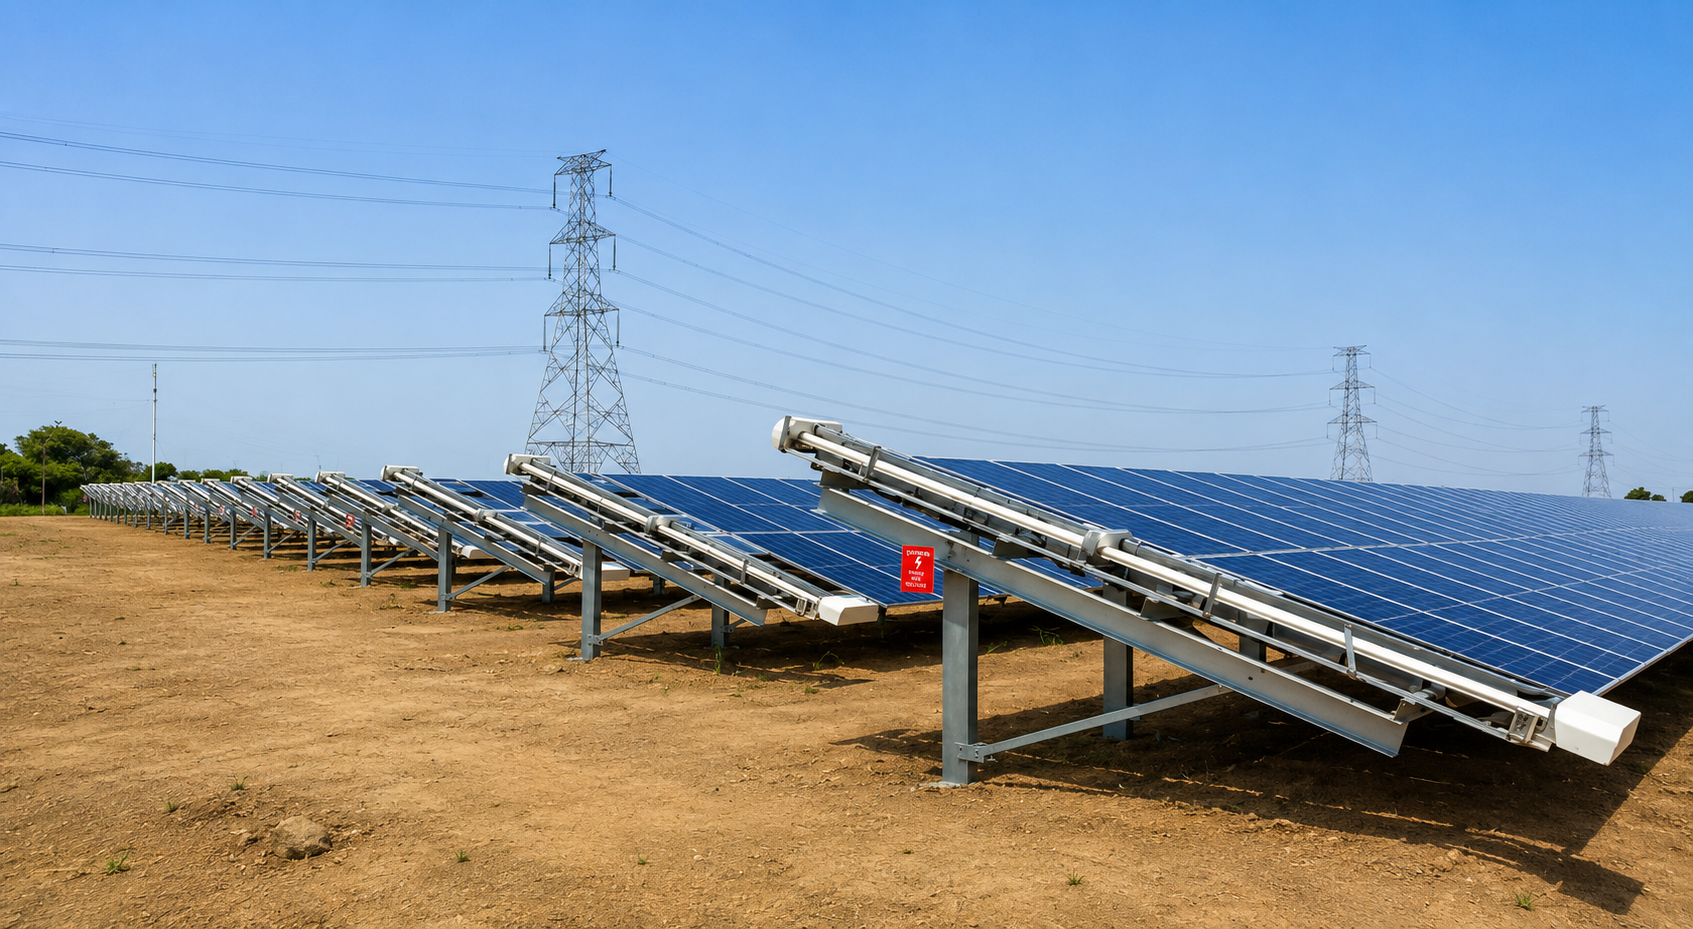
第一に、専用ロボット設計の進歩です。標準モデルから、GLYDE-XやNYUMA-Xのようなトラッカー対応ユニットへの置き換えが進んでいます。これらは柔軟なボディ構造により、さまざまな角度でパネルとの接触を維持し、トラッカーが動作中でも洗浄を可能にします。これにより、トラッカーが停止している長時間の間、埃がモジュールに固着するのを防ぎます。
第二に、固定カレンダーからデータ主導への移行です。最新のサイトではNECTYR統合型の予測洗浄が利用されており、センサーや大気質指数(AQI)データが深刻な汚れを示した時のみロボットが配備されます。これによりロボットの摩耗が抑えられ、エネルギーを節約し、最大のエネルギーゲインが得られるタイミングで確実に洗浄を実行できます。
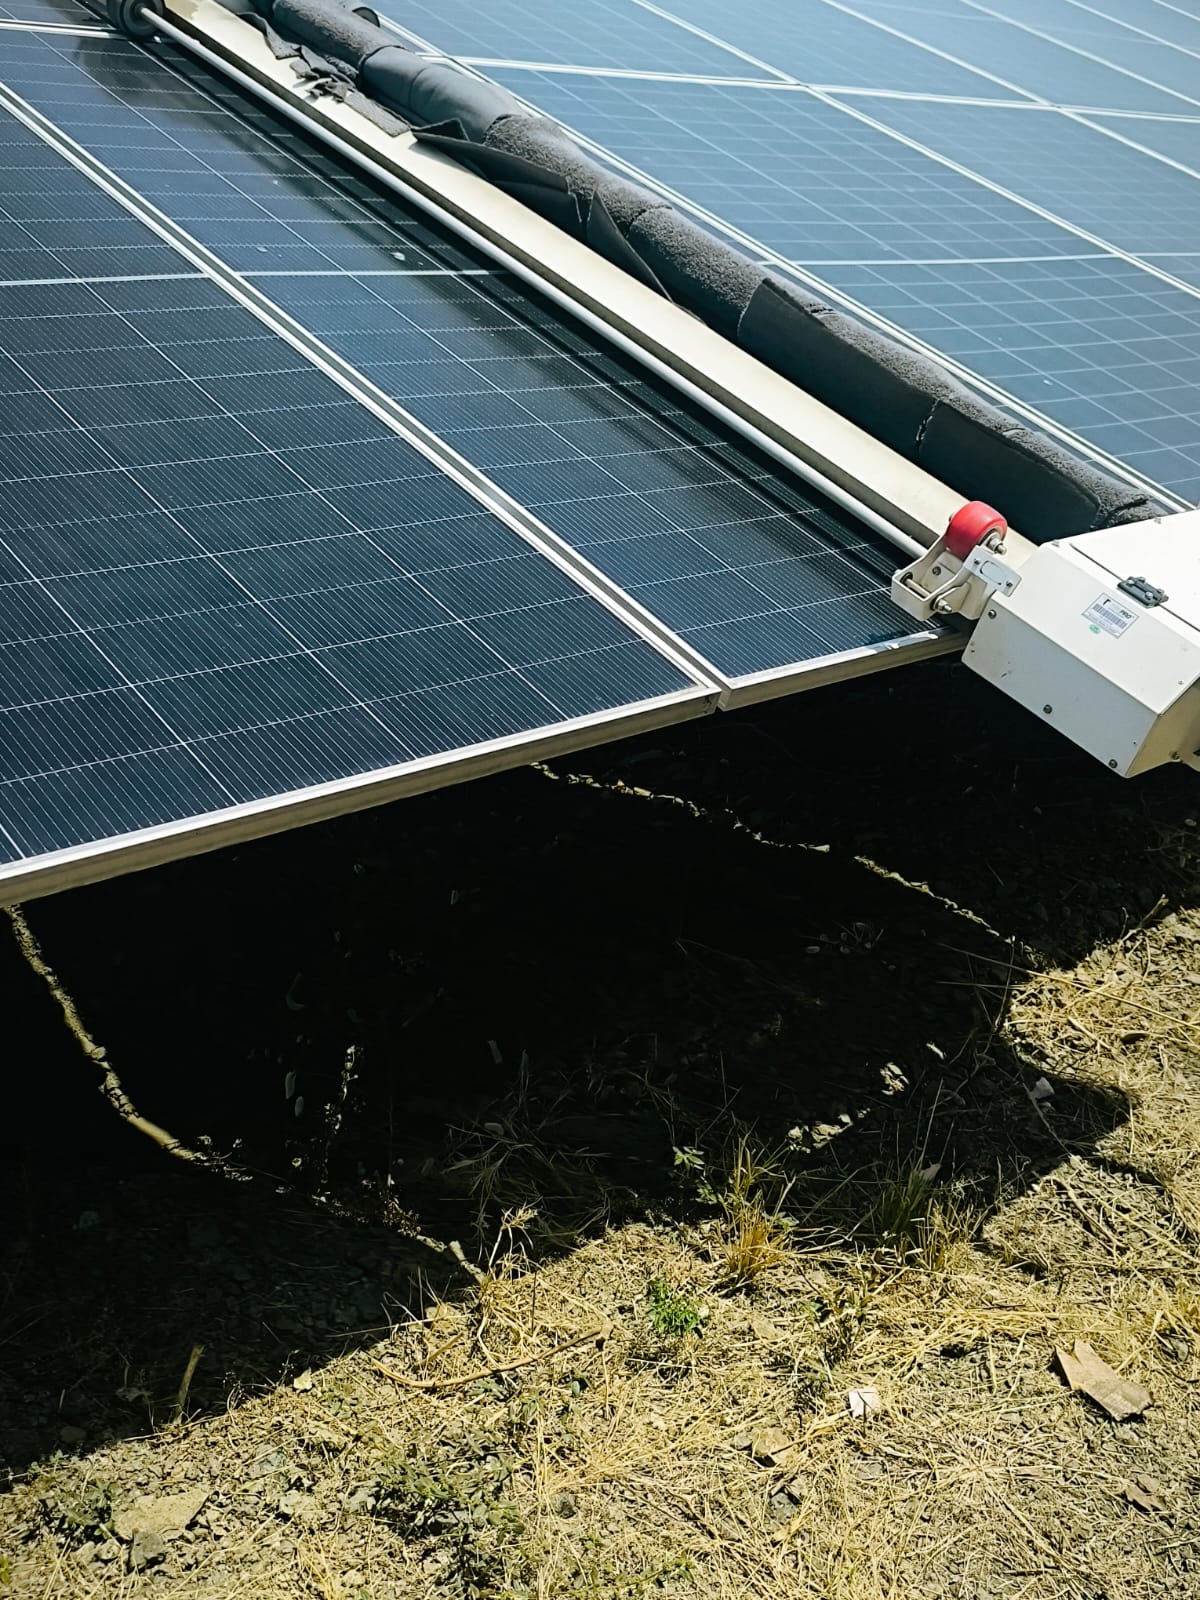
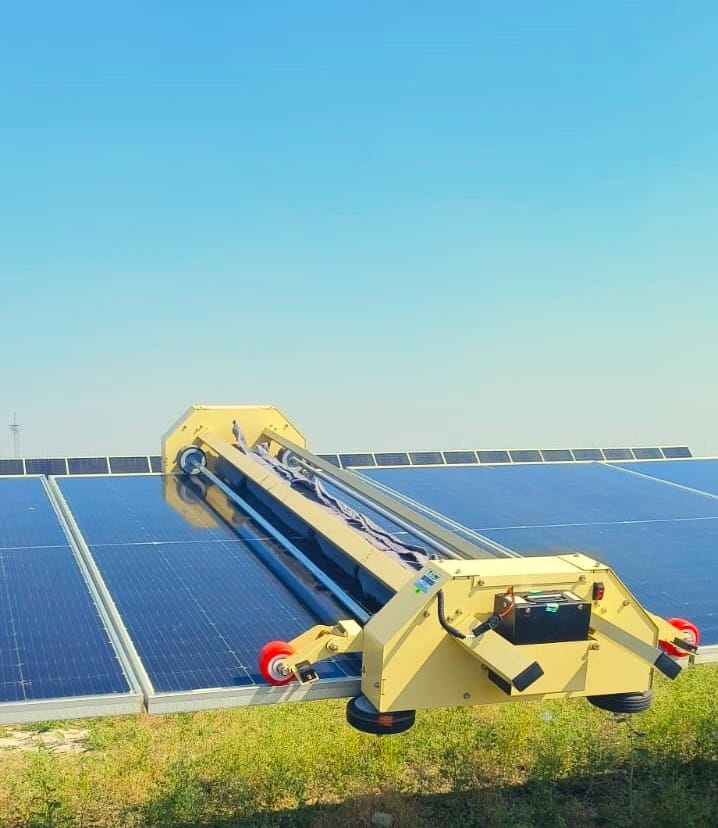
第三に、グジャラート州およびラジャスタン州における水不足により、ドライ洗浄への移行が加速しています。2026年の研究開発トレンドは、デュアルパスのマイクロファイバーや耐UV性のPBTブラシなど、非研磨性の手法に焦点を当てています。これらのツールは大量の水を使わずに埃を除去し、反射防止コーティングへのダメージを防ぎます。こうしたスマートなロボットフリートを活用することで、インドの独立系発電事業者(IPP)は資産を保護し、変動費を削減できます。
5MW以上のインドのサイトで自動洗浄スケジュールを導入する方法
5MW以上のサイトでロボット洗浄を導入するには、段階的なアプローチが必要です。ロボットがトラッカーや地域の気象条件と適合することを確認しなければなりません。まずは1MWのブロックで試験運用を開始することをお勧めします。これにより、現場の塵に対するセンサートリガーを検証し、現在の運用を乱すことなく手動洗浄とのエネルギーゲインを比較できます。
フェーズ1:サイトマッピングの基準作成とセンサー校正
GLYDE-XまたはNYUMA-Xロボットを設置する前に、列の長さと障害物をマッピングしてください。自動化された汚れセンサーを既存のSCADAシステムに接続します。ジャイサルメールやカッチのような粉塵地帯では、PRの3%低下が一般的なトリガーとなります。このデータ主導のアプローチにより、ロボットの動きが最適化され、バッテリー寿命が保護され、機械的なストレスが軽減されます。
フェーズ2:運用の統合とフリートの配置
インドでの導入成功は、スマートなフリート配置にかかっています。CRADYLドッキングステーションを列の端に設置し、移動時間を短縮してください。サイトが分散している場合は、連続していないエリアをコスト効率よく洗浄できるHELYXシステムが適しています。このモジュール式設定により、定期的なO&Mモニタリングで把握された季節ごとの汚れのピークに基づいて、フリート規模を調整できます。
フェーズ3:パフォーマンス検証と拡張
少なくとも1か月間、毎日のPR改善を監視してください。約3%から5%のAEP向上が確認できるはずです。安定したら、手動作業クルーを、NECTYRダッシュボードを通じてフリートを管理する技術管理職へと移行できます。これによりエネルギー回収量と節水量を追跡でき、カーボンクレジット報告や投資家のESG要件に必要なデータを提供できます。
自律型ドライ洗浄は既存のモジュール保証を損なうか?
多くのインドのIPPは、ドライ洗浄がHJTやTOPConテクノロジーで機能するかを懸念しています。ほとんどのTier-1メーカーは、ロボットが耐UV性のPBTやマイクロファイバーなどの承認済み素材を使用している限り、ドライで非研磨性のロボット洗浄を認めています。手動の水洗浄では、誤ったブラシや過剰な圧力が使用されることが多く、シールやコーティングを損傷させる可能性があります。認定されたロボットは、制御された圧力を使用するため安全です。
パートナーを選択する際は、適合性認証を確認してください。Tayproのようなメーカーはツールの安全性を保証しています。例えば、NYUMAはシングルパスのPBTブラシを使用し、GLYDEシリーズはデュアルパスのマイクロファイバーを使用しており、どちらもモジュールサプライヤーが設定したストレス制限内に収まっています。高効率モジュールに適した洗浄戦略を維持することは長期的な出力に不可欠であり、正確な経路制御はセル割れなどの操作ミスを防ぎます。
プラントマネージャーは、ロボットプロバイダーがモジュールサプライヤーのガイドラインに従っているか、O&M契約と保証を確認すべきです。ロボットによるアプローチは、手作業に比べて安全リスクを低減し、モジュールの健康維持に必要な繊細な洗浄を提供します。汚れがひどい地域では、ドライロボットが「固着」を防ぎ、水噴霧の繰り返しによるガラスの永久的な損傷を防止します。
技術統合:事後対応型から予測型の洗浄へ
予測型洗浄は2026年最大のトレンドです。これは固定的な洗浄カレンダーから、センサーやAIからのリアルタイムデータに基づく運用への移行を意味します。汚れデータをNECTYRポータルに送信することで、マネージャーは動的なトリガーを設定できます。これにより埃の少ない時期の洗浄を回避し、エネルギー損失が最も高い列を優先できます。
5MW以上のサイトにおける統合手順は以下の通りです:
- センサーの校正:地域のAQIデータとPR損失をリンクさせるセンサーを設置します。
- しきい値の設定:コストに基づいて洗浄トリガーを設定します。乾燥地域では、1.5%から2%のPR低下が一般的です。
- 自動スケジューリング:NECTYRダッシュボードを使用してロボットにタスクを送信します。列がしきい値に達するとすぐにロボットが洗浄を開始します。
- 洗浄後の検証:システムを使用してPRの向上を即座に監査し、明確な監査証跡を作成します。
これらの判断を自動化することで、年間エネルギー生産量の3%から5%を回収できます。これは150以上のサイトで実証されています。これによりコストが最適化され、ESG監査のための資産健全性記録が作成され、ハードウェアの摩耗が低減されます。NYUMAやGLYDEユニットの使用は、理にかなったタイミングでのみロボットを稼働させることを確実にします。
ロボット工学の拡張:インドにおける大規模プロジェクトの展開ロジスティクス
50MW以上に拡張するには、サイトへのアクセスと稼働率に焦点を当てた堅実なロジスティクス計画が必要です。目標は手作業を削減することです。GLYDE-XやNYUMA-Xのようなロボットは列間を容易に移動する必要があるため、まずはインフラの確認から始めてください。長いトラッカーテーブル上でロボットを整列させるために、列の端にレールやガイドパスを設置する必要があるかもしれません。
フルスケール展開の前に、段階的なロールアウトをお勧めします。100MWのサイトでは以下のフェーズに従ってください:
- インフラストラクチャ監査:列の間隔、クリアランス、トラッカーの傾斜適合性を確認します。
- 試験運用:1つのブロックで5から10台のユニットをテストします。地元の埃の中での性能を観察し、熱環境下でのバッテリー寿命を確認します。
- 完全統合:フリートサイジング計算を使用して、MWあたりの適切なロボット数を算出します。
- 継続的な保守:予備部品と日常サービスのために現場に修理施設を維持します。
複雑な地形のサイトでは、CRADYLのような列移動システムが有用です。これによりロボット1台で手作業なしに多数の列をサービスできるため、手作業チームの安全上のリスクを回避し、一貫した洗浄品質を維持できます。これらのロジスティクスは、マネージャーがラジャスタン州やグジャラート州のような地域で節水をしながら、99%の洗浄効率を達成する助けとなります。
プラントマネージャーが次にすべきこと
2026年の運用フリート戦略には、データ駆動型の予測モデルへの移行が求められます。アセットマネージャーは、まず現在のインフラが列ごとのロボット運用に適しているかを評価することから始めるべきです。5 MWを超える発電所では、試験運用を行い、潜在的なPR(性能比)回復率を測定してください。NECTYRダッシュボードを活用して運用を一元管理し、財務および設備健全性監査に必要なデータを収集しましょう。
ラジャスタン州やグジャラート州のような粉塵が多い地域では、水不足への対策とモジュール寿命の延長を図るため、水を使わない洗浄を優先してください。O&Mを改善するために、以下のステップを検討しましょう:
- 汚れのベンチマーク設定:過去のPRデータを使用して、正確なエネルギー損失量を特定します。
- インフラのアップグレード:GLYDE-XやNYUMA-Xといった機種に対応するため、レールやガイドパスを改修します。
- 試験運用と本格導入:現地の土壌環境で小規模なフリートをテストしてから、導入規模を拡大します。
- 予測ベースのスケジューリング:ロボットフリート管理ソフトウェアを、天気予報や大気質指数(AQI)と連携させます。
- ROIの監査:エネルギー増加分と節水量を追跡し、ビジネスケースを構築します。
ハードウェアとインテリジェンスの両方を提供するパートナーを優先してください。ロボットによる洗浄は単なる機器のアップグレードではなく、インドの独立系発電事業者(IPP)が安定した発電量を維持し、ESG目標を達成するための手段です。フリートサイジング戦略を用いることで、マネージャーは資産寿命全体にわたって高い出力を確保することが可能になります。
出典および参考文献
よくある質問
2026年には、インドの大規模太陽光発電所において、自律走行型および水を使用しない清掃ロボットの導入が不可欠となります。これは、地域の汚れが15%から30%のエネルギー損失を引き起こすため極めて重要です。
発電所の稼働率(Performance Ratio)が季節ごとの基準値を2%から3%下回った時点で、手動スケジュールから予測に基づいた自動トリガーへと直ちに移行してください。これにより、15%から30%のエネルギー損失を効率的に回復できます。
2026年の現在のロボットソリューションは、トラッカーとの互換性と精密な動作を考慮して設計されています。従来の手作業による激しい摩擦とは異なり、スマートな展開を通じて稼働率の最大化とパネルコーティングの保護を重視しています。
5 MWを超えるサイトでは、O&M予算を人件費に依存する変動コストから、予測可能な固定コストのロボット運用モデル(OPEX)へ移行することを推奨します。このモデルは、ロボットの導入および長期的なフリート管理の両面をサポートします。