クイックアンサー
- 設計段階で洗浄インフラを統合し、O&M向けに1〜2%のCAPEX(設備投資)を確保してください。これを怠ると、汚れがひどい地域では10〜30%の発電損失を招くことがよくあります。
- コミッショニング(試運転)には、水圧の100%検証、列端のロボットドッキング、および自動化フリート向けの通信信号強度の確認を必ず含めてください。
- 汚れセンサーまたは予測分析を導入し、発電性能(PR)の低下が3〜5%に達した時点で洗浄サイクルを開始することで、ROIを最適化します。
- 洗浄システムとトラッカーのチルト角との互換性を確保し、機械的な衝突を防いでください。特にCOD(商業運転開始)前にアレイ全域の5%でテストを実施することが重要です。
コミッショニング時に洗浄インフラを統合することで、発電所は稼働初月から設計上のPRを維持できるようになります。洗浄インフラを含む強固なコミッショニングチェックリストには、給水ロジスティクス、ロボット用の電力供給、および運用上のボトルネックを避けるための列端へのアクセス性を含める必要があります。建設フェーズでモジュールの仕様とO&M戦略を整合させることで、長期的なサイトの信頼性を確保できます。
プロジェクト設計時の洗浄インフラ統合
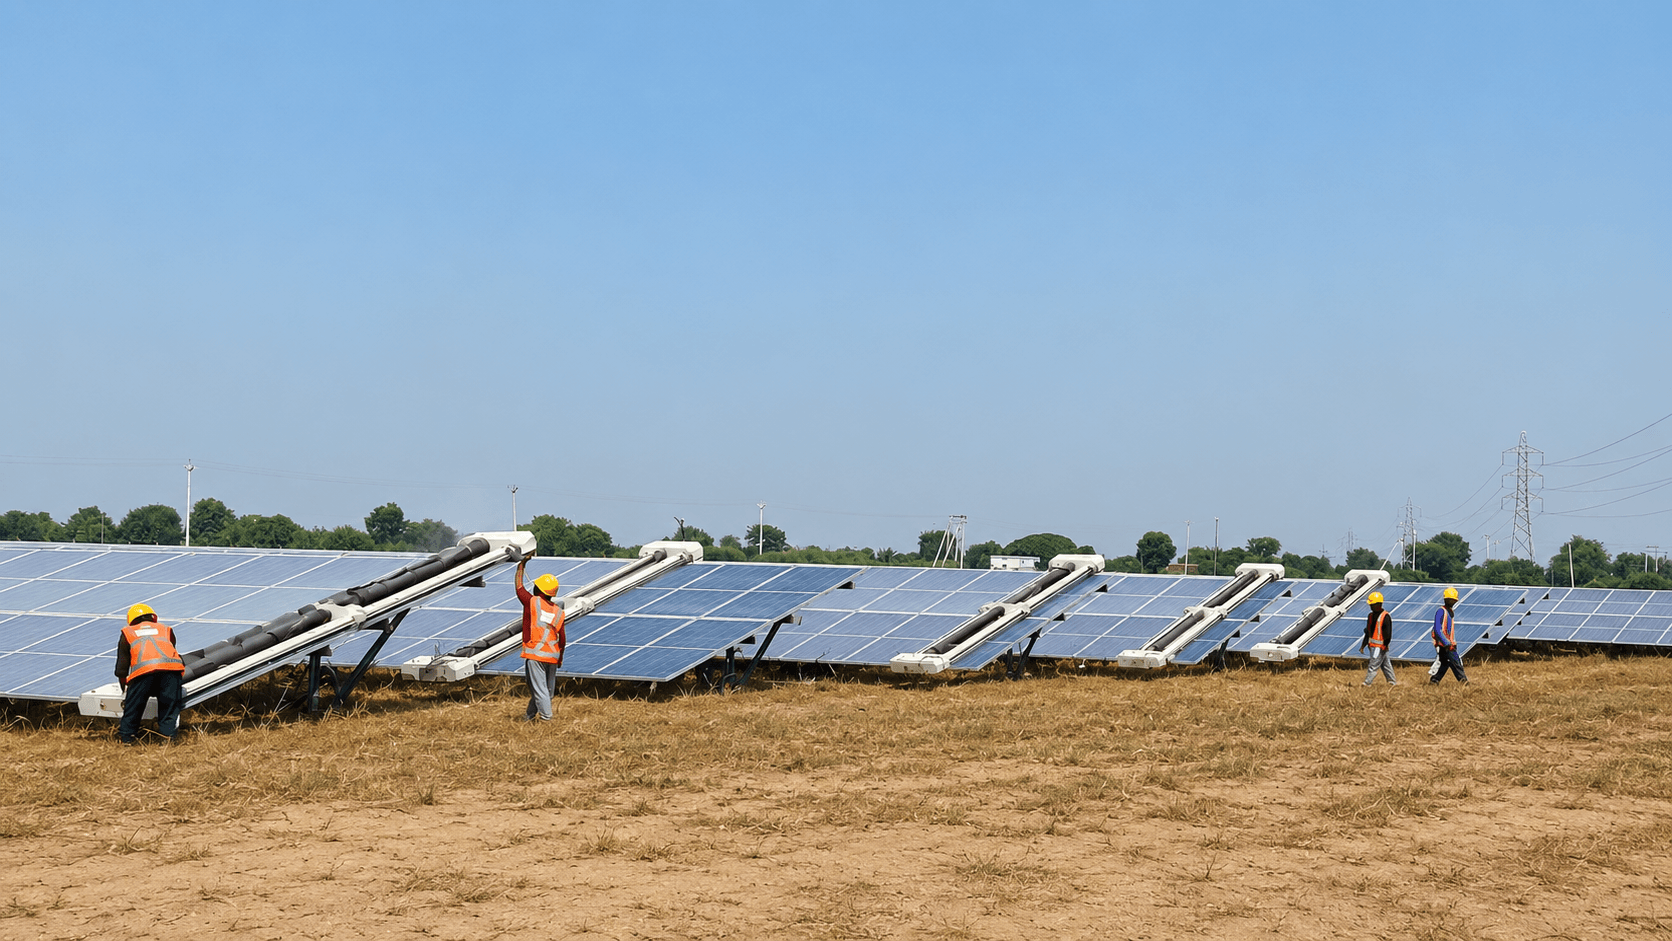
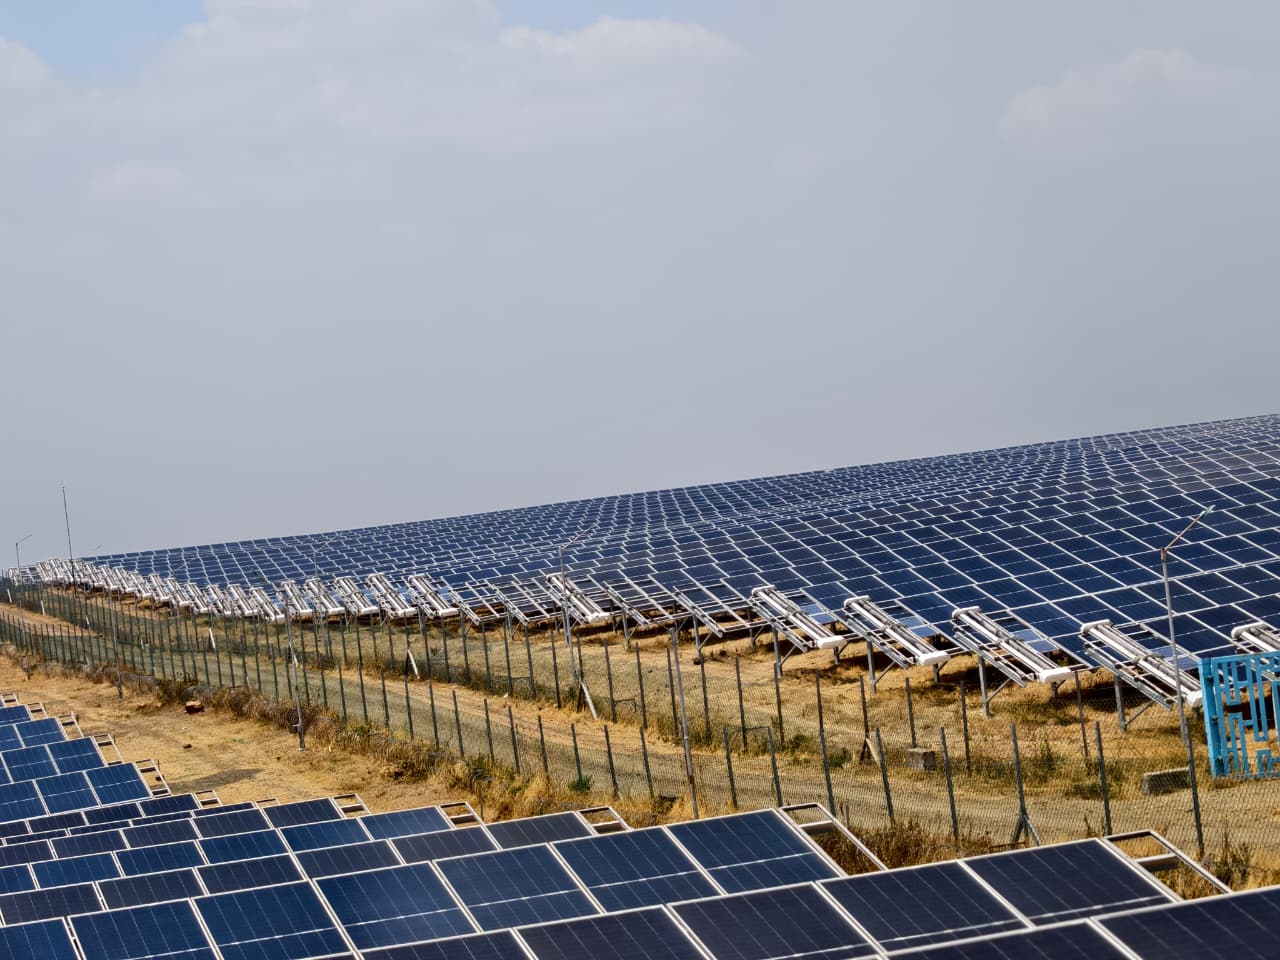
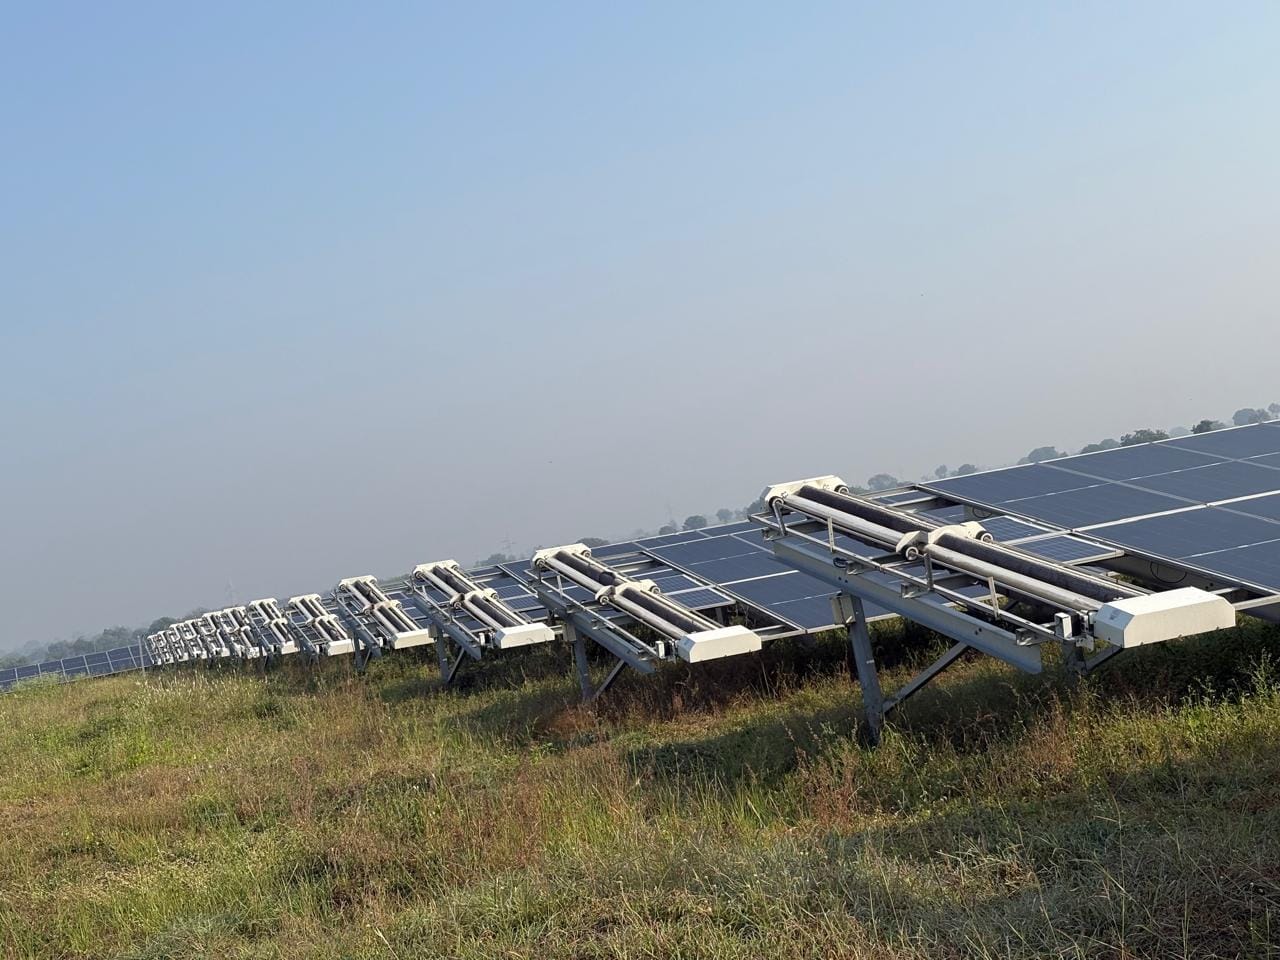
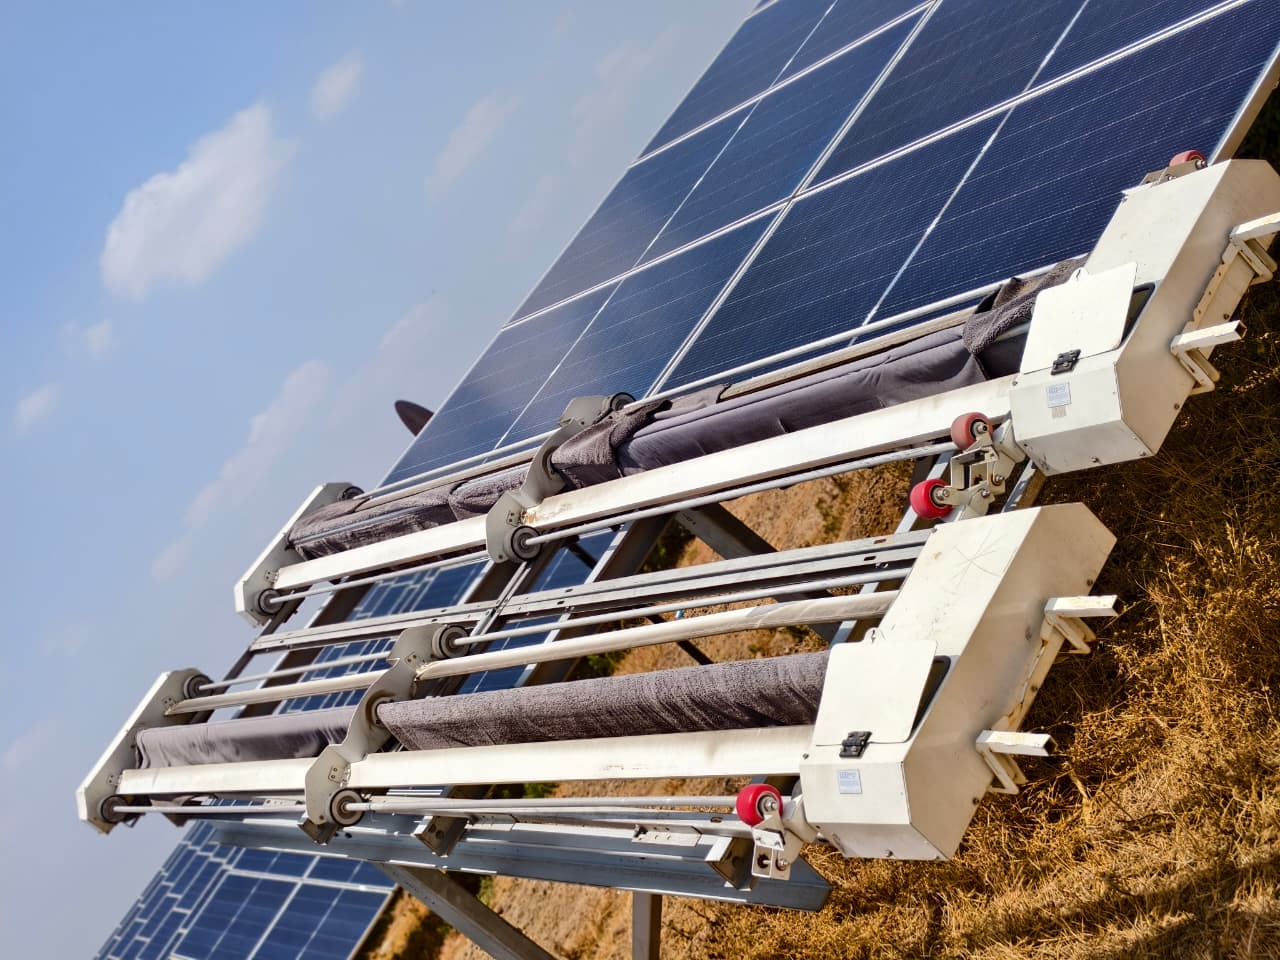
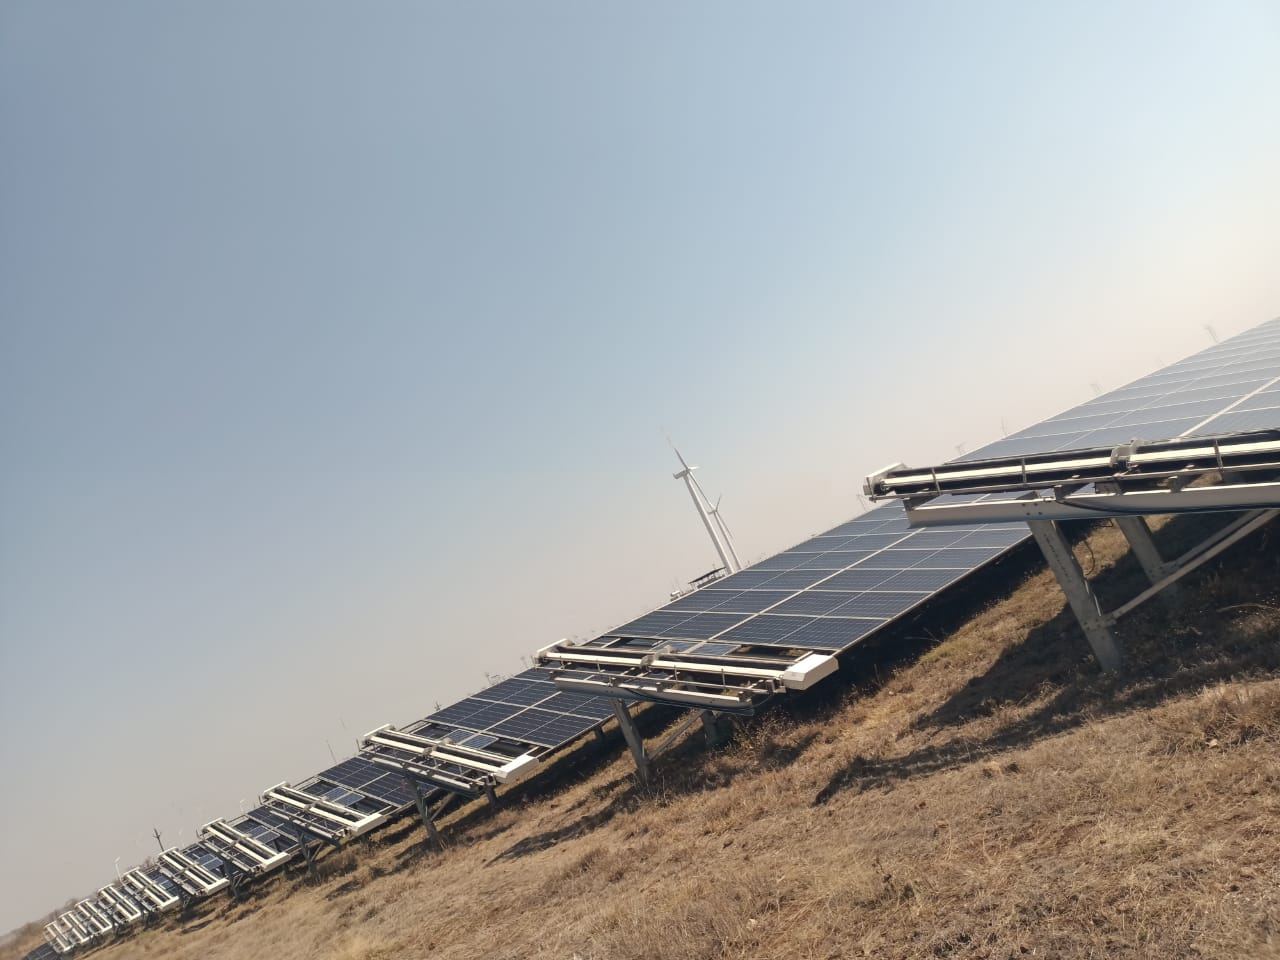
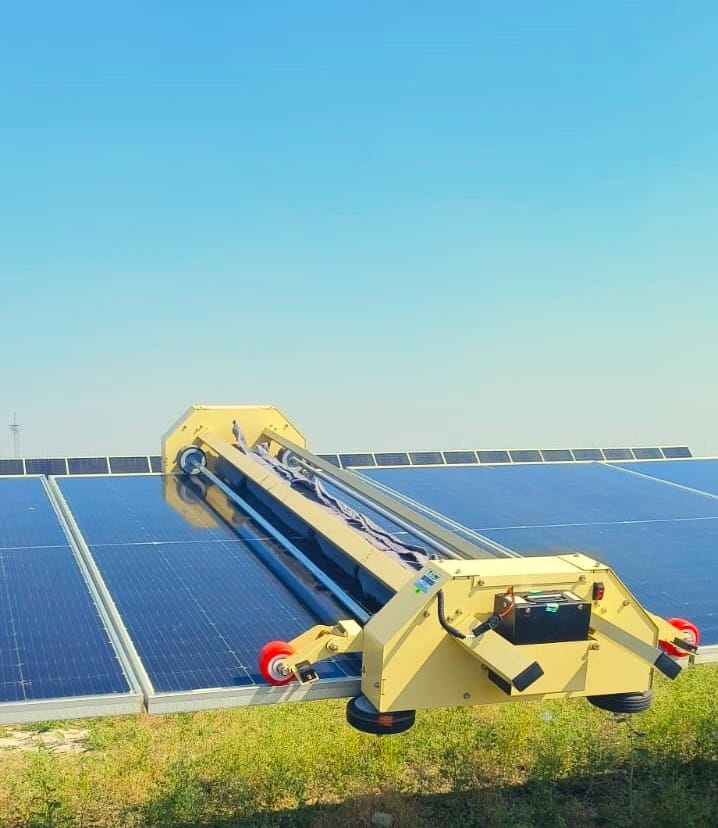
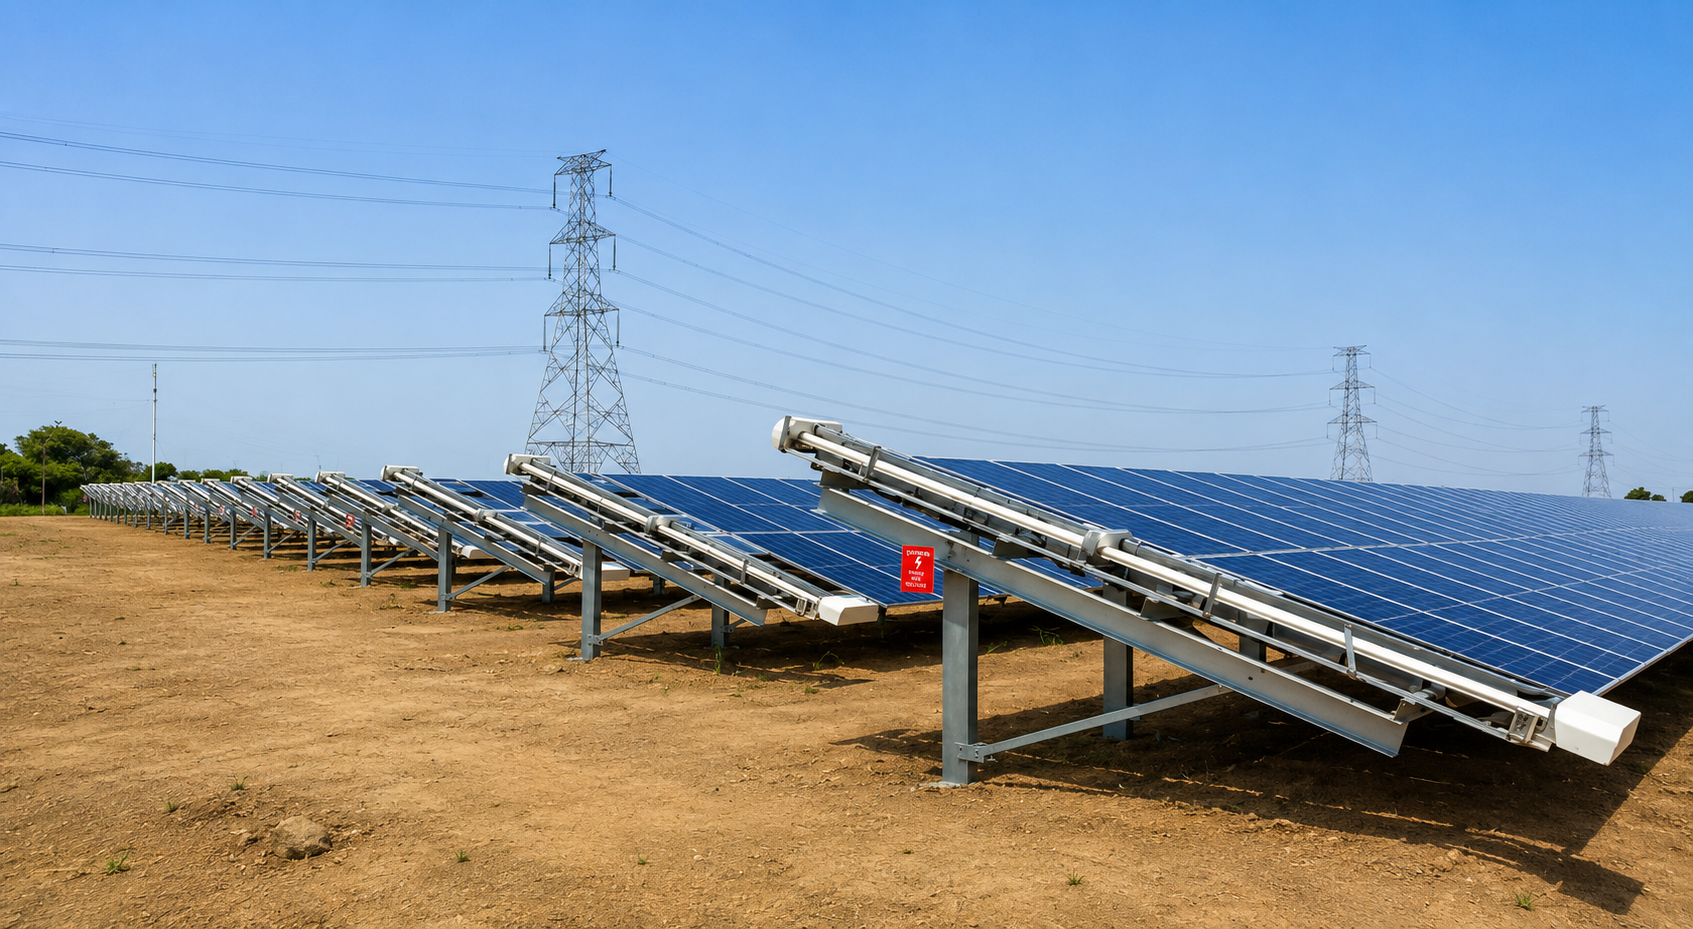
多くの場合、洗浄ロジスティクスはコミッショニングフェーズで後回しにされます。インドの50MW以上の発電所では、パネルの洗浄方法をCOD後に決定すると、運用コストの増大や安全上のリスクにつながる傾向があります。設計者は、土木工事を開始する前に、水ベースの手作業洗浄に頼るか、自動化された水なしソリューションを採用するかを評価する必要があります。ロボット洗浄を選択する場合は、列端のドッキングステーションや特定のトラッカーメンテナンスモードなどのインフラを事前に構成しておく必要があります。これらのシステムを早期に統合することで、サイト全体の電力および通信ケーブルを主要な電気インフラと並行して敷設できます。これにより、手戻りが最小限に抑えられ、資産の長期的な健全性が保護されます。セットアップの調整に関する詳細については、ユーティリティ規模発電所向けのロボットフリート選定ガイドを参照してください。
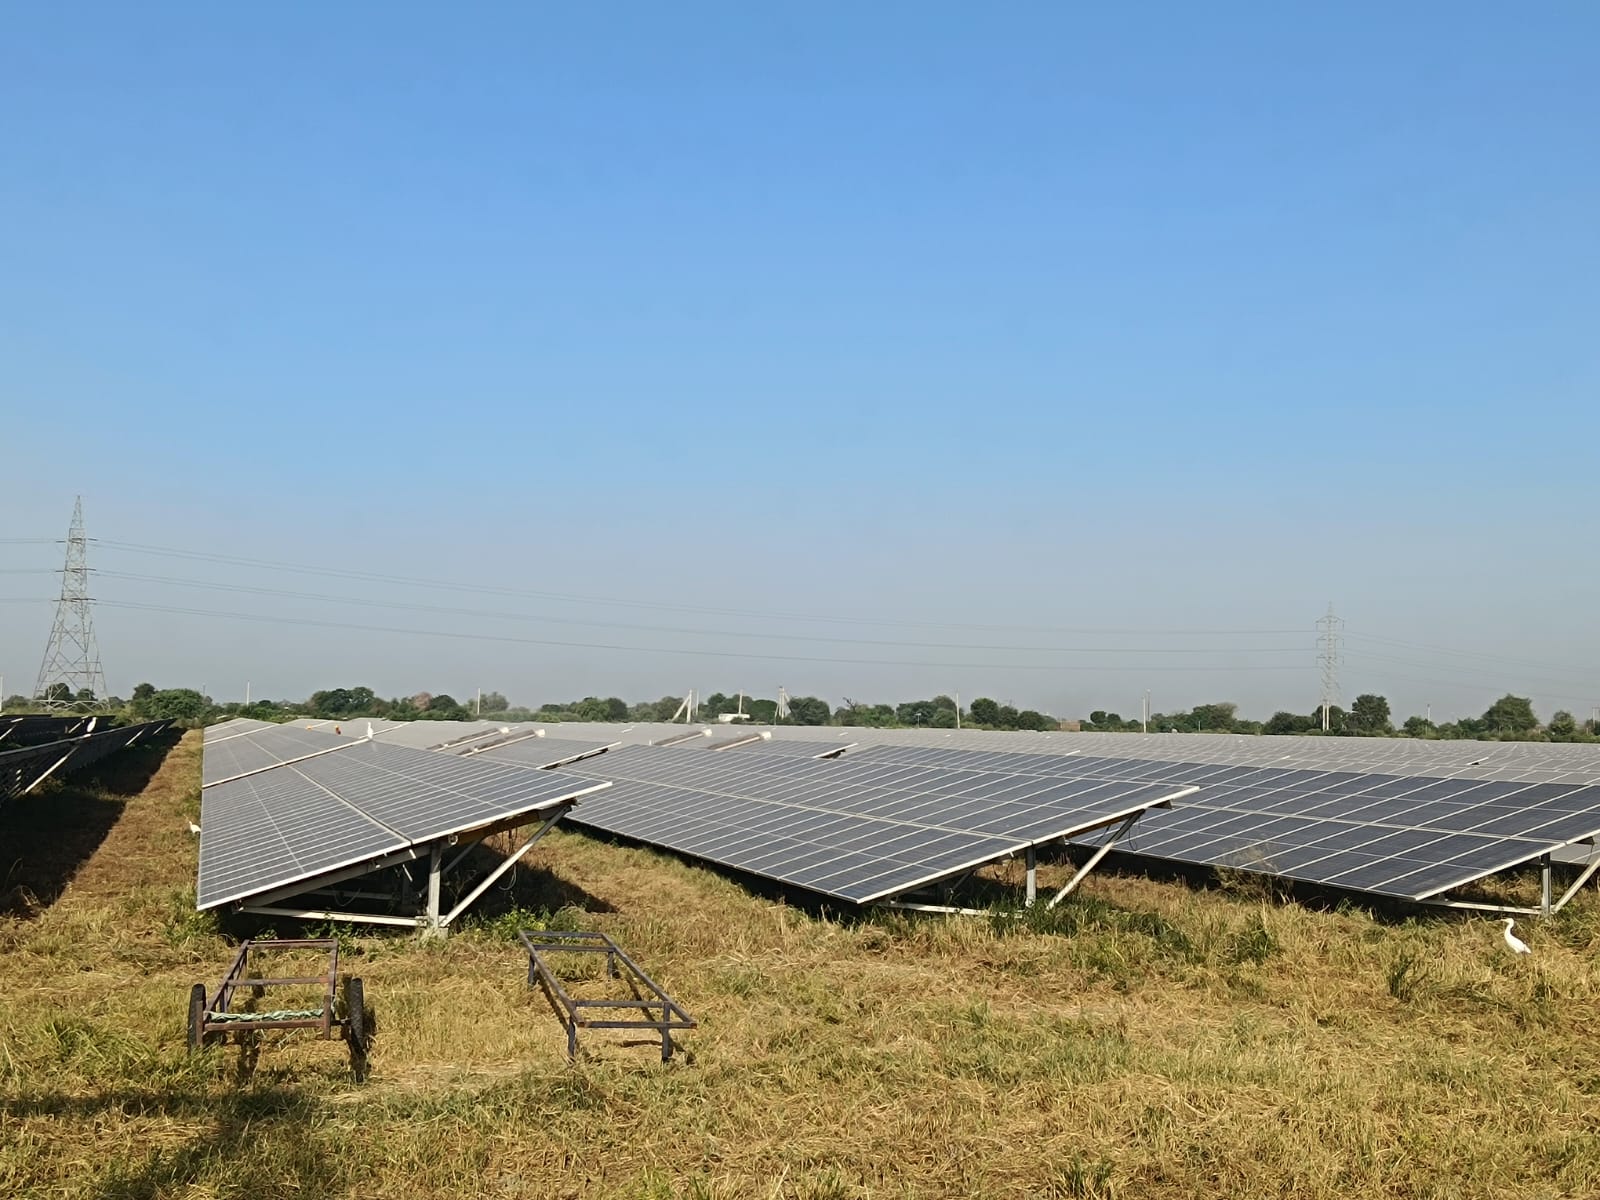
大規模な導入を計画する際は、土木レイアウトにおいて洗浄機器の回転半径と、移動式給水タンクの重量配分を考慮する必要があります。グジャラート州のように砂地の多い地域では、雨季に重量のある洗浄車両が沈み込まないよう、アクセス道路の設計を強化しなければなりません。さらに、列端の電気ケーブルは、自律走行ロボットプラットフォームの繰り返しの走行に耐えられるよう、十分な深さに埋設するか、コンクリート縁石で保護する必要があります。設計段階で運用ワークフロー全体をシミュレーションすることで、サイト修復に伴う高額なコストを回避できます。インドの多くのユーティリティプロジェクトでは、COD後に後付けした場合、初期のO&M予算設定に15〜20%の上乗せが必要になることがわかっています。長期的なO&Mと汚れによるコスト管理を早期に実施することは、プロジェクトの健全なIRRを維持するために不可欠です。
コミッショニングチェックリストに含めるべき具体的なインフラとは
洗浄インフラのためのコミッショニングチェックリストは、電気試験と同程度に厳格である必要があります。運用者は以下の4つの柱を優先してください。
- 電力と接続性: ロボットが自己充電式ソーラーモジュールまたは系統連系型ドッキングステーションを通じて一貫した電力アクセスを得られるか、またサイト内の通信信号(LTE/Wi-Fi)がフリート管理システムのためにアレイ全体を100%カバーしているかを確認してください。
- 列端へのアクセス性: トラクターや現場作業員が、ケーブルや地上の機器を損傷することなく、安全に列端にアクセスできることを確認してください。
- 給水ロジスティクス(該当する場合): 水ベースの洗浄を継続する発電所の場合、現地の乾燥帯の干ばつ状況に合わせて貯水タンクのサイズを設定し、ポンプがフィールドの最も遠い列まで安定した水圧を提供できることを確認してください。
- 機械的統合: 選択した洗浄機器がトラッカーのチルト角と完全な互換性を持つことを検証し、洗浄サイクル中の機械的衝突を防止してください。
これらの柱に加え、テクニカルマネージャーはストレステスト中に洗浄フリート全体の電力負荷を記録する必要があります。100MWのサイトでは、充電インフラの負荷を平準化し、補助変圧器で電圧降下が発生しないようにしなければなりません。さらに、サイバーセキュリティの検証も不可欠です。不正アクセスを防ぐため、フリート通信ネットワークが発電所のメイン制御システムから分離されていることを確認してください。詳細なコミッショニングの承認には、各ロボットユニットのコンプライアンス文書を含め、中央監視サーバーとの通信ハンドシェイクがサイトのジオフェンス座標の100%で成功していることを証明する必要があります。
洗浄インフラ手法の比較
| 機能 | 水ベースの手作業 | 自動化された水なしロボット |
|---|---|---|
| 運用コスト(年間) | 高(人件費+水) | 低(メンテナンス重視) |
| 水消費量 | 高(1〜2リットル/m2) | ゼロ(無視できる程度) |
| 効率回復率 | 8〜12% | 6〜15% |
| 展開スピード | 低速(手作業) | 高速(自律的) |
| 初期CAPEX | 中程度 | 高 |
50MW以上のユーティリティ発電所ではどのくらいの頻度で洗浄計画を立てるべきか
インドのユーティリティ規模発電所における洗浄頻度は、画一的な指標ではありません。現地の塵の特性、季節的な気象パターン、およびサイト固有の汚れ蓄積率に大きく依存します。ラジャスタン州やグジャラート州のような乾燥地帯にある一般的な50MW発電所では、業界の典型的なベンチマークとして、蓄積された塵が0.5%から1%の毎日の発電損失を引き起こすことが示唆されています。
構造化された洗浄スケジュールがない場合、月間の発電損失は10%から30%に達する可能性があります。これを防ぐために、現場マネージャーはカレンダーベースの固定洗浄から脱却し、データ駆動型のスケジュールに移行する必要があります。洗浄サイクルを開始するための一般的な閾値は、発電性能(PR)の低下が設計値の3%から5%に達した時点です。このアプローチにより、洗浄コストと発電量の減少による収益損失のバランスをとることができます。砂塵の激しいサイトでは、乾季に週次サイクルが必要になる場合があります。逆に、モンスーン期間中は自然の雨が定期的な洗浄を担うため、洗浄頻度は大幅に低下することが一般的です。予測汚れモデルを統合することで、ROIがプラスになる場合にのみ洗浄を行うよう、サイクルを最適化できます。
データ分析によると、高濃度の粒子状物質を発生させる産業集積地や農地の近くにあるサイトでは、より頻繁な介入が必要であることが示されています。このような場合、目視検査のみでは不十分です。資産管理者は、高解像度の気象データを使用して汚れの発生を予測し、塵の層が硬化する前に積極的に洗浄ロボットを展開する必要があります。硬化した塵はロボットブラシの摩擦係数とエネルギー消費を大幅に増加させ、洗浄機器の寿命を20〜30%短縮させる可能性があるためです。
乾燥地域のプロジェクトサイトにおける水へのアクセスと貯水の管理
インドの多くの地域において、水不足は太陽光発電事業者(IPP)にとって主要な運用リスクです。コミッショニングチェックリストに水ベースの洗浄インフラが含まれている場合、水源の存在だけでなく、大規模サイト全体でその水を輸送するロジスティクスも考慮しなければなりません。
- 貯蔵容量: 現場の貯水タンクが、乾季のピーク需要を満たすサイズであることを確認してください。外部の給水タンク車に依存している場合は、干ばつ時に洗浄作業が停滞しないよう、トラックの回転時間を計算してください。
- 圧力と配水: 大規模なMWクラスのサイトでは、アレイの端の方で水圧が低下することがよくあります。コミッショニング中にポンプの容量と配管の直径をテストし、すべてのモジュールに一貫した圧力が届くことを確認してください。
- 水質: 地下水にミネラル分が多く含まれていると、ガラス表面に硬水スケールが発生し、反射防止コーティングの恒久的な劣化を引き起こす可能性があります。洗浄方法を確定する前に水質サンプルをテストしてください。
- 水なしの選択肢: これらのリスクを完全に軽減するために、多くの開発者が水なしのロボットソリューションに移行しています。水なしモデルへの移行により、手作業の洗浄と比較して水消費量を最大90%削減可能であり、これは水不足に悩む州のプロジェクトにとって極めて重要な要素です。
水集約型と水なし戦略のどちらを選択するかは、主要なCAPEX/OPEXのトレードオフです。サイトが塵の多い乾燥地域にある場合、25年間のライフサイクルにわたって水調達やロジスティクスのコストが増大し続けることを管理するよりも、設計段階で水なし洗浄インフラに投資する方が経済的である場合が多々あります。これらの経済的トレードオフの詳細については、太陽光パネル洗浄におけるCAPEX対OPEXモデルのガイドを参照してください。
COD前の洗浄インフラパフォーマンスの検証
インフラのテストは、期待される運用環境を正確にシミュレーションできて初めて有用なものとなります。運用開始前の段階では、合計アレイ面積の少なくとも5%を使用してクリーニングフリートのストレステストを実施し、潜在的なエッジケースの障害を特定してください。この検証フェーズ中に、ロボットの展開速度、自動ドッキングの成功率、およびロボットとフリート監視ダッシュボード間のデータレイテンシを測定します。手作業による洗浄とロボット運用を組み合わせる戦略をとる場合は、プラントの最も遠い列での水圧が全負荷下でテストされていることを確認してください。水の供給が不均一であることは、水ベースのシステムにおいて性能低下を招く主要な要因です。テスト手順を改善するために、地域ごとのベストプラクティスであるO&M戦略および汚れ緩和策を参照してください。コミッショニング時にこれらの性能基準数値を文書化しておくことは、将来のすべてのO&M性能監査における参照ポイントとなります。
プラントマネージャー向けの重要なポイント
- 早期統合:高コストな改修や後からの列間隔の制限を回避するため、初期のEPCフェーズでプラントのレイアウトにクリーニングインフラを設計に組み込んでください。
- 物流の検証:商業運転開始日(COD)を宣言する前に、オンサイトの貯水設備とロボットの充電ネットワークがピーク時の需要に対して十分な負荷耐性を持っていることを確認してください。
- データ駆動型O&M:フリート監視プラットフォームを導入し、手作業による洗浄サイクルを、リアルタイムの汚れデータに基づいた予測的な自動スケジュールへと転換してください。
- 性能に応じた拡張:業界標準のフリートサイジング指標を使用して、クリーニング密度がサイト特有の汚れの蓄積率と一致するようにしてください。高粉塵地域では通常、6%から15%のPR(パフォーマンス比)回復を目標とします。
情報源と参考文献
よくある質問
設計段階から洗浄インフラを組み込み、O&M向けに設備投資額(CAPEX)の1〜2%を確保してください。これを怠ると、汚れの激しい地域では10〜30%の発電損失につながる恐れがあります。試運転では、水圧、列端のロボットドッキング、および自動化フリート向けの通信信号範囲を100%検証する必要があります。
土木工事が始まる前に、トラッカーのメンテナンスモードと列端のドッキングステーションを事前設定してください。これにより、電力・通信ケーブルを主要な電気インフラと並行して敷設できるため、将来的にコストのかかる改修作業を回避できます。
インドのユーティリティスケールサイトでは、体系的な洗浄計画がない場合、毎月10〜30%の発電損失が発生する可能性があります。商業運転開始日(COD)の前にこれらのシステムを統合することで、資産を直後の性能低下から守り、将来的な運用コストの増大を防ぐことができます。
はい、チェックリストでは非水洗浄ソリューションの技術的要件(バッテリー充電接続性やロボットフリート管理システムの通信範囲など)を検証する必要があります。これらのシステム導入に際しては、O&M向けCAPEXの1〜2%の範囲内で予算を確保することを推奨します。