運用上の可視化: ラジャスタン州の50MWサイトにおける汚れ(ソーリング)管理
ラジャスタン州で50MWの発電所を運営するには、リアルタイムの汚れ率を明確に可視化する必要があります。多くのサイトマネージャーは、モジュールの劣化と実際の塵埃の堆積を区別することに苦労しており、その結果、非効率な洗浄スケジュールによってコストが無駄になっています。水を使用しない太陽光パネル洗浄へ移行することは、従来のスケジュールベースのルーチンから脱却することを意味します。その代わりに、地域の空気質データとPR(パフォーマンス比)監視を照らし合わせることで、データ主導のアプローチを採用すべきです。
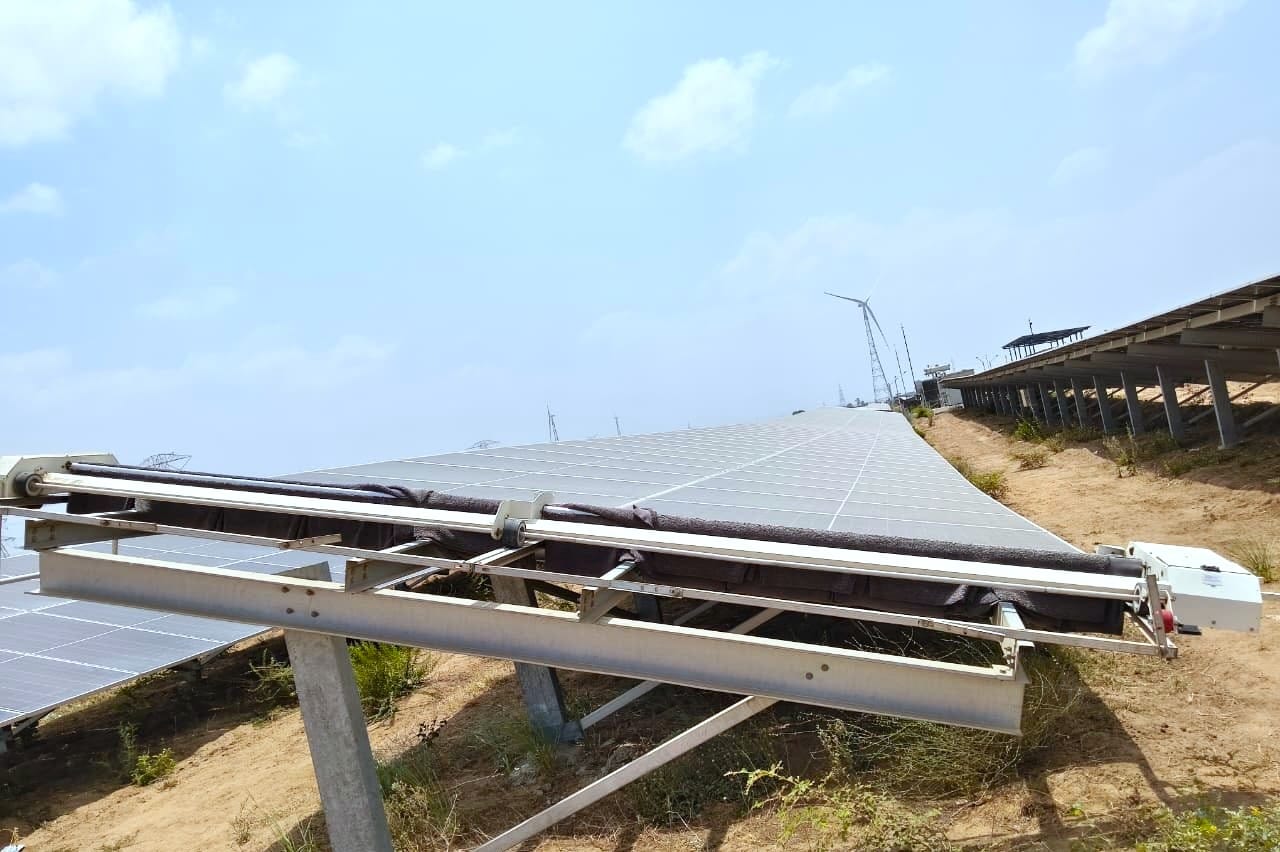
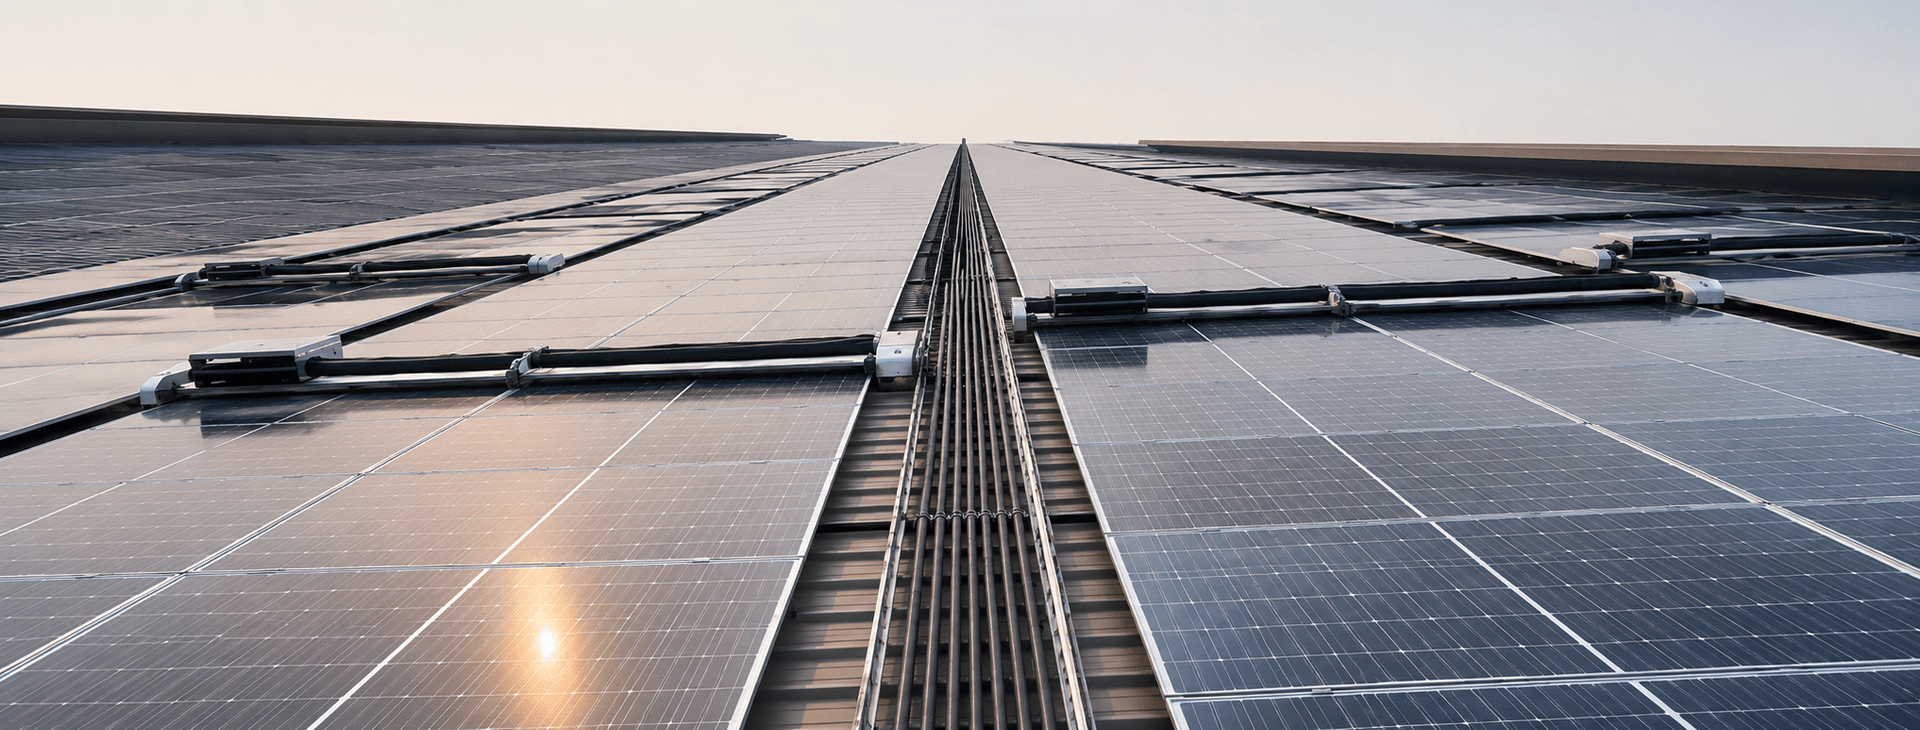
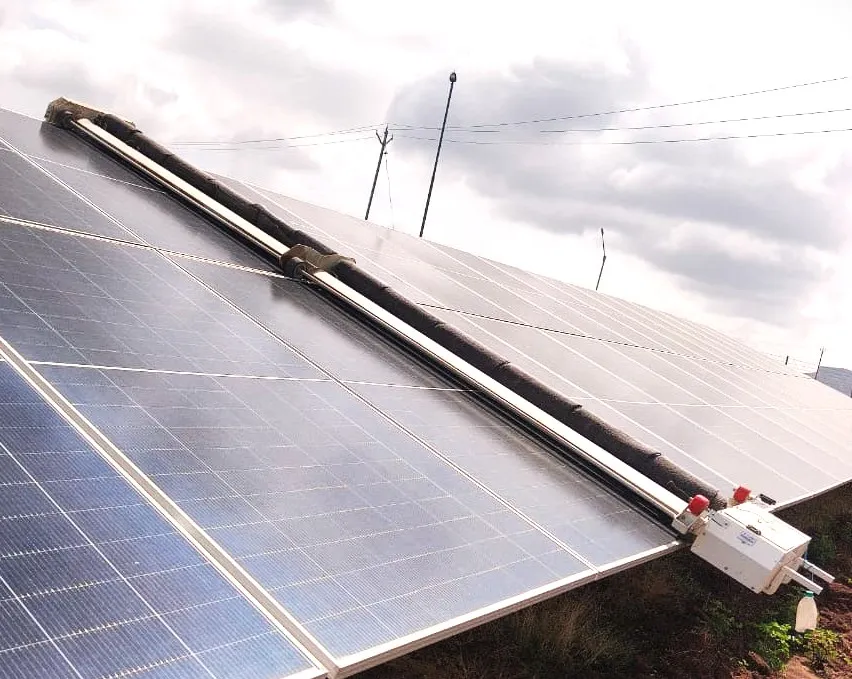
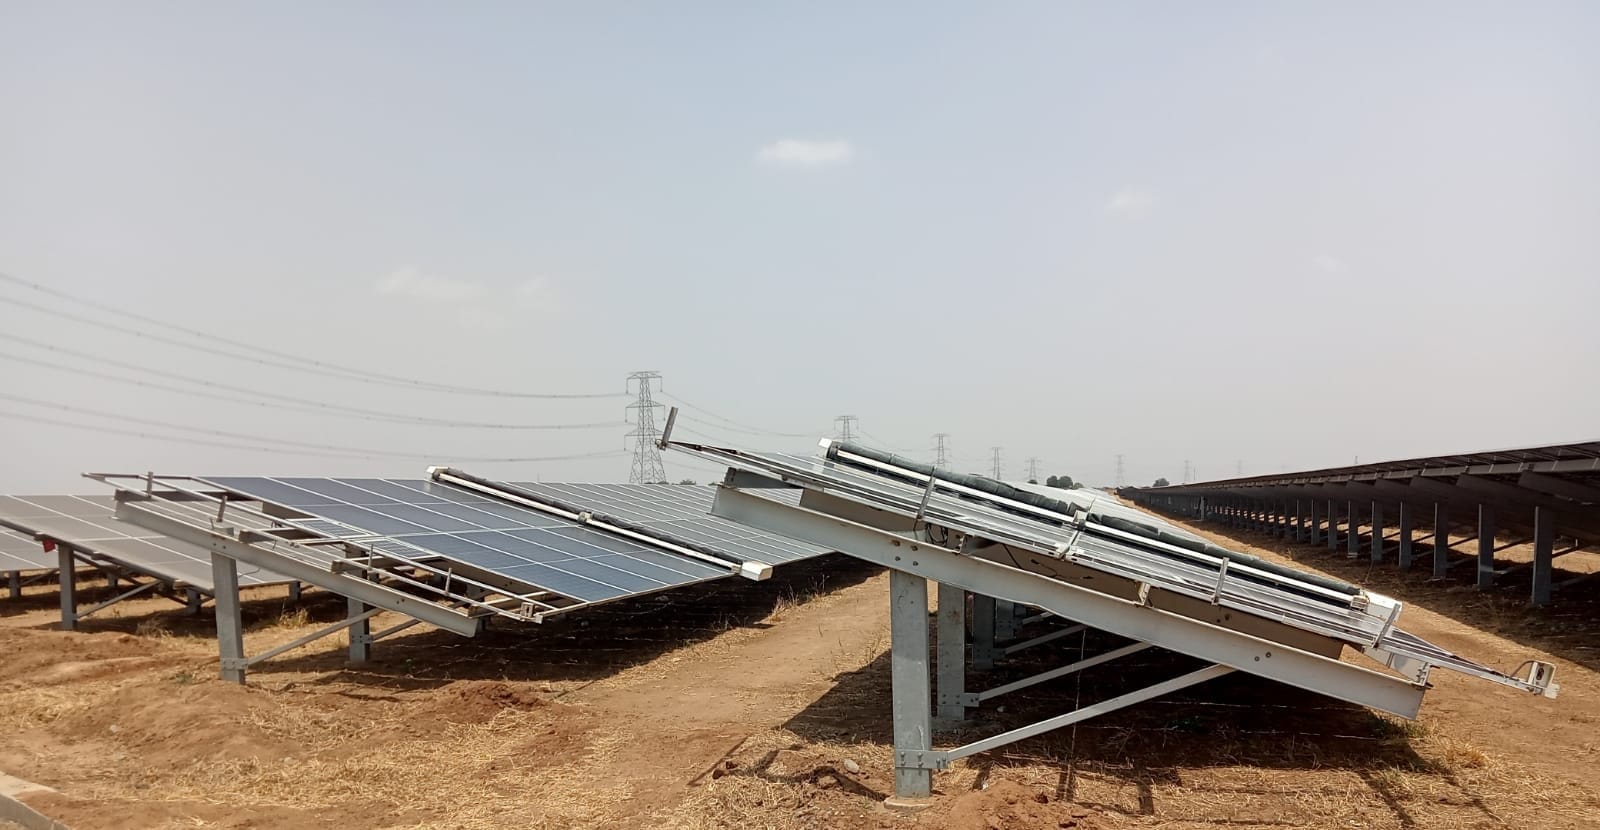
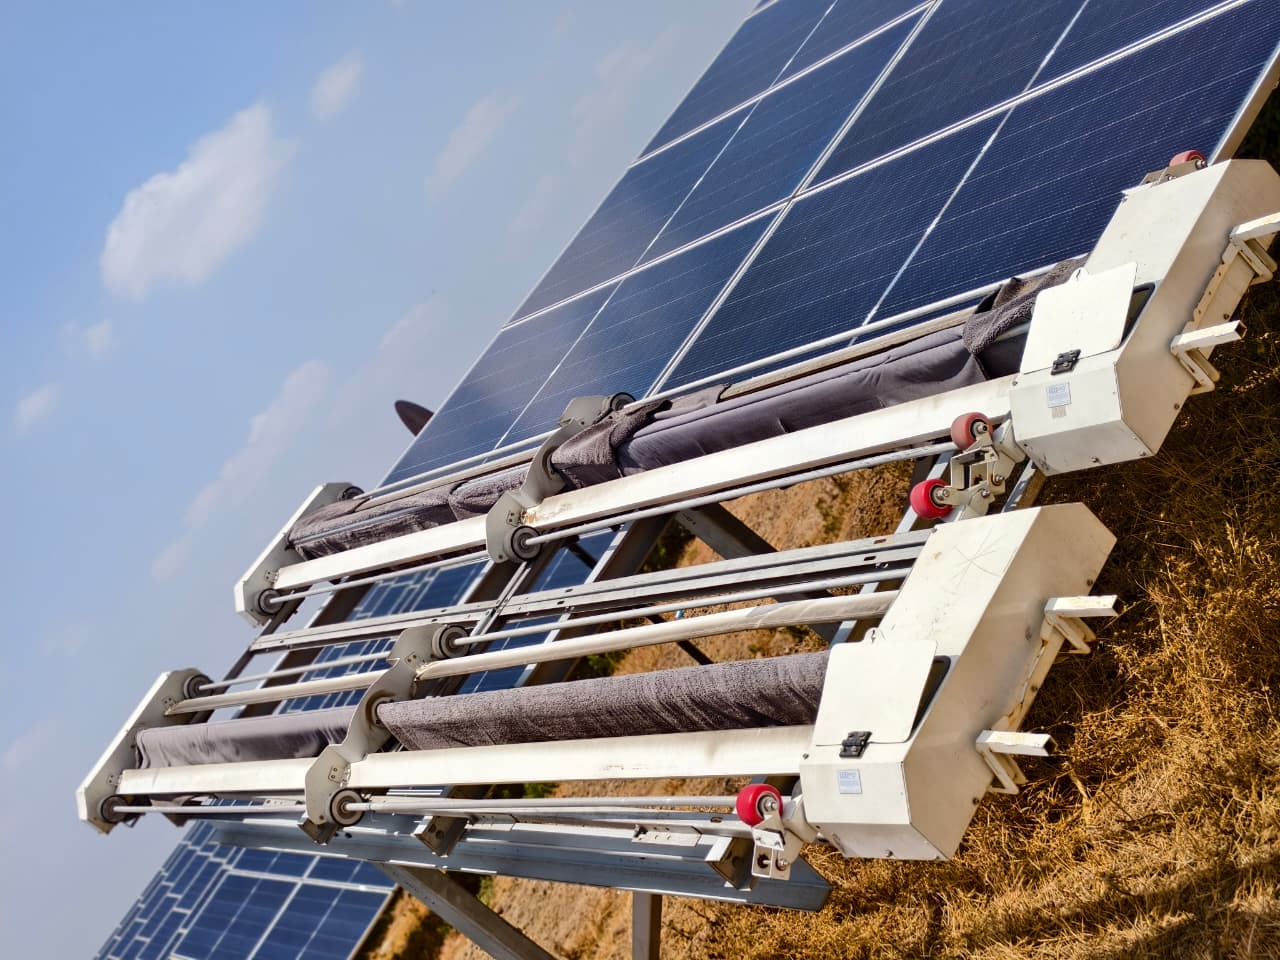
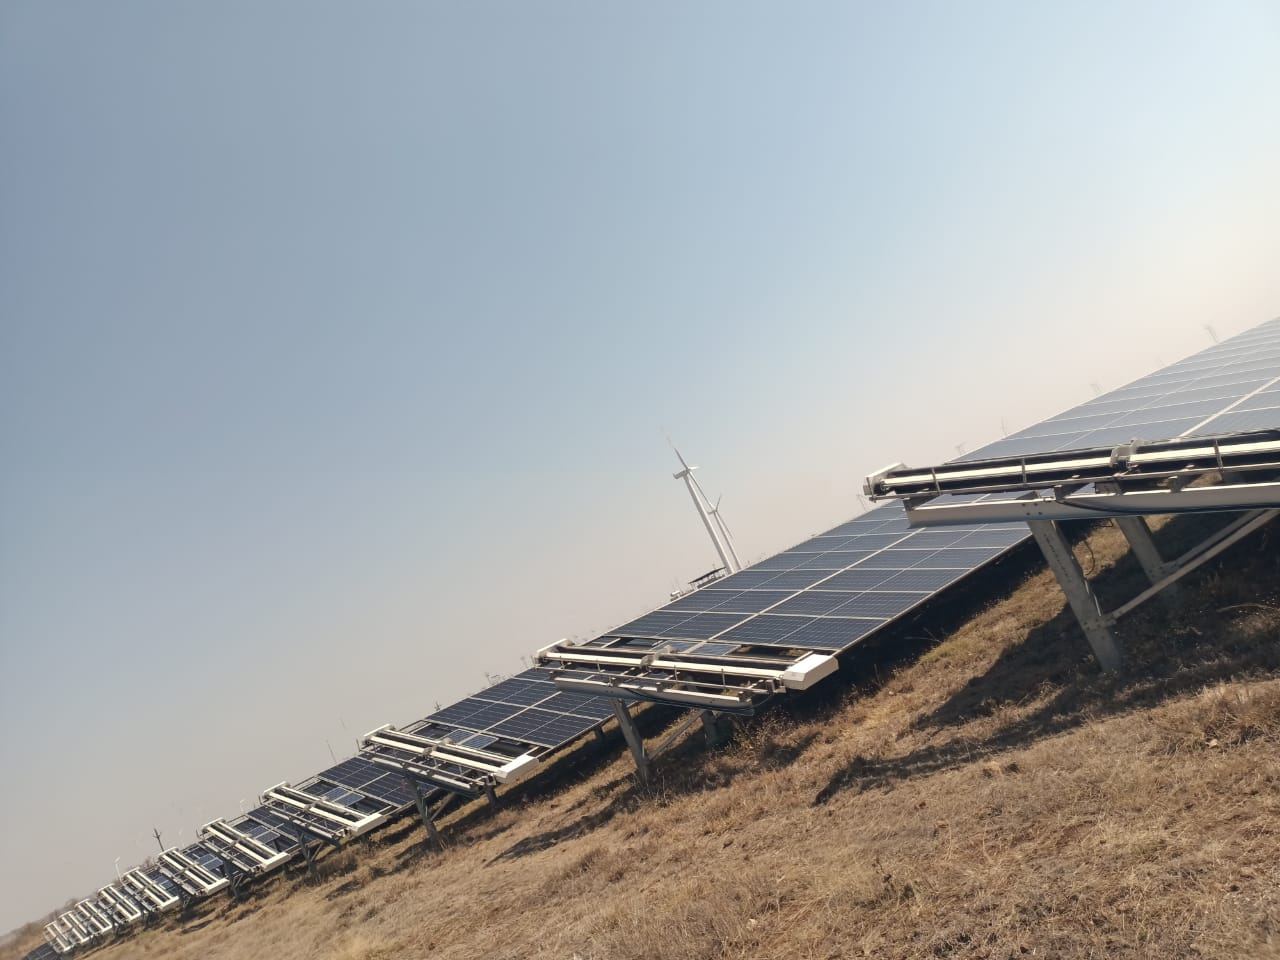
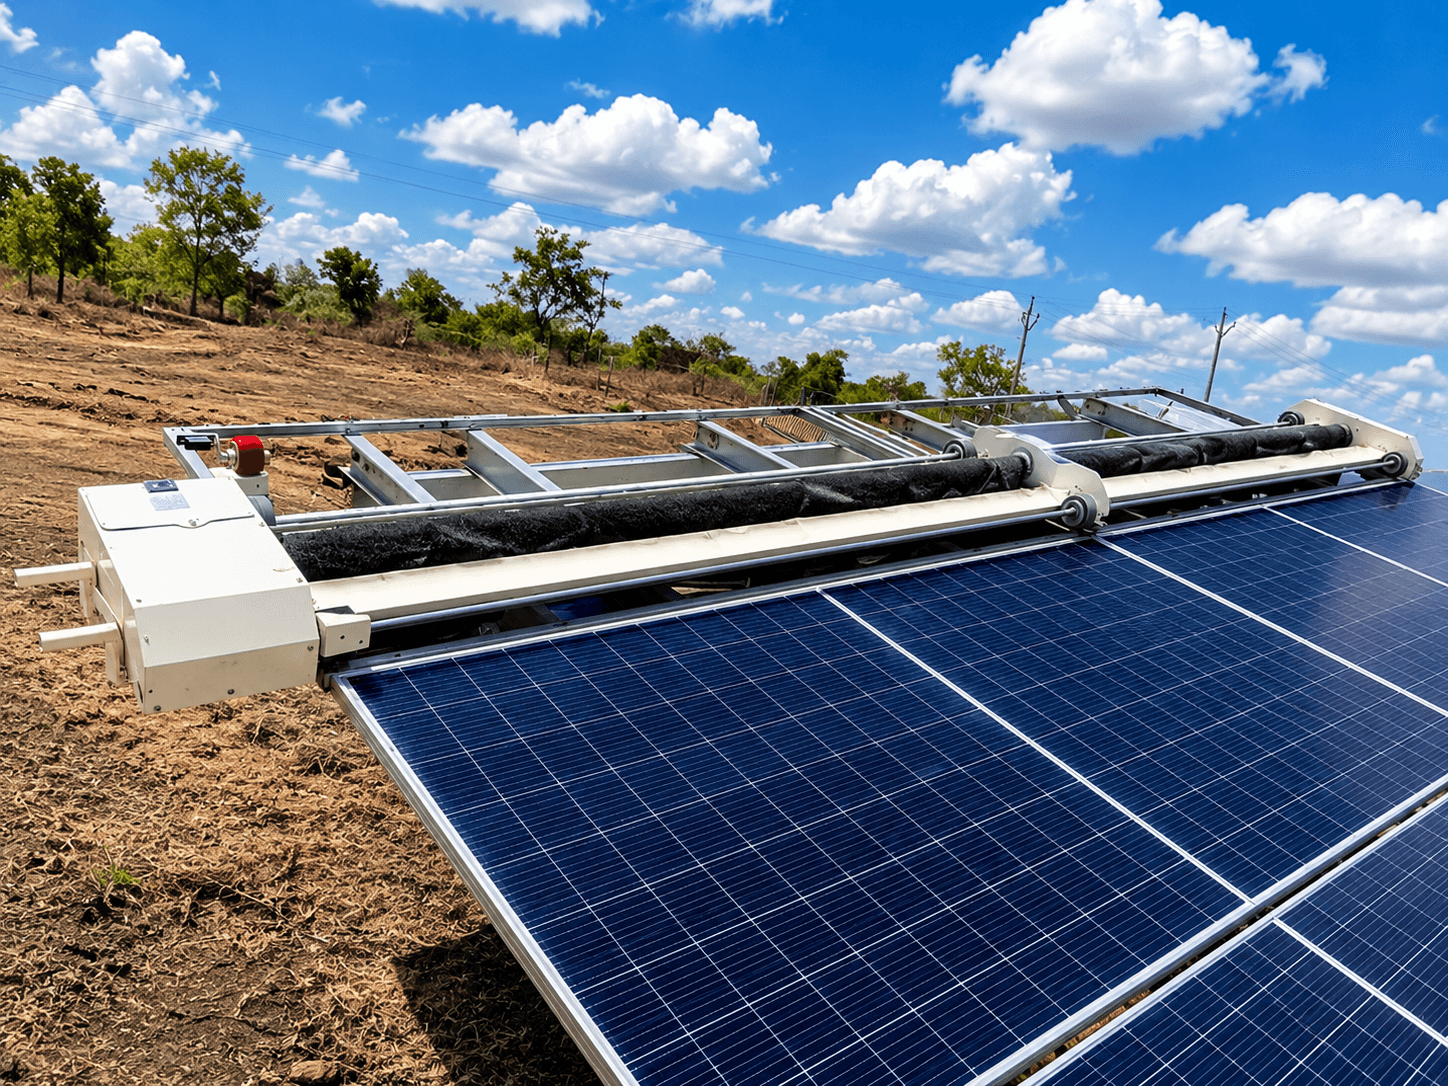
この規模の発電所では、自動化された乾式洗浄フリートが、安定した結果を得るための唯一の方法です。手作業のスタッフでは、列ごとの信頼性を確保することは不可能です。水を使用しない太陽光パネル洗浄戦略は、乾燥地域で水を運搬するという大きな頭痛の種を排除し、貴重な地下水を保護します。さらに、これらのロボットを早朝などの日射量が少ない時間帯に稼働させることで、モジュールへの熱衝撃や、水垢によるシミを防ぐことができます。
インドの現代的な50MWサイトでは、予測可能な汚れモデルを使用して洗浄のタイミングを判断するケースが増えています。衛星フィードや地域のセンサーデータを取り入れることで、これらのシステムは、エネルギー損失が洗浄コストを正当化するタイミングを正確に計算します。これにより、ハードウェアの摩耗を最小限に抑えます。フリートは、エネルギー支出を計算が裏付ける場合にのみ稼働します。詳細については、衛星およびAQIデータを使用した予測汚染モデルに関する詳細な解説をご覧ください。洗浄をデータ主導のプロセスにすることで、通常15%から30%の失われたエネルギー収量を回復できます。
現在のO&M戦略を再検討してください。乾式運用への移行は単なる効率化ではなく、財務上の大きな利益をもたらします。水の使用量を減らすことは、ESGの義務を果たすために不可欠であり、これこそがインドの太陽光発電プロジェクトにおいて機関投資家が重視する点です。これらのプロトコルを標準化することで、OPEXをより厳密に管理し、スタッフが本来の予防メンテナンスに集中できるようになります。この取り組みがカーボン指標にどのような影響を与えるかについては、汚染損失削減によるカーボンクレジットの算出に関する分析をご確認ください。
水を使用しない太陽光パネル洗浄は、乾燥地域の発電所パフォーマンスにどのような影響を与えるか?
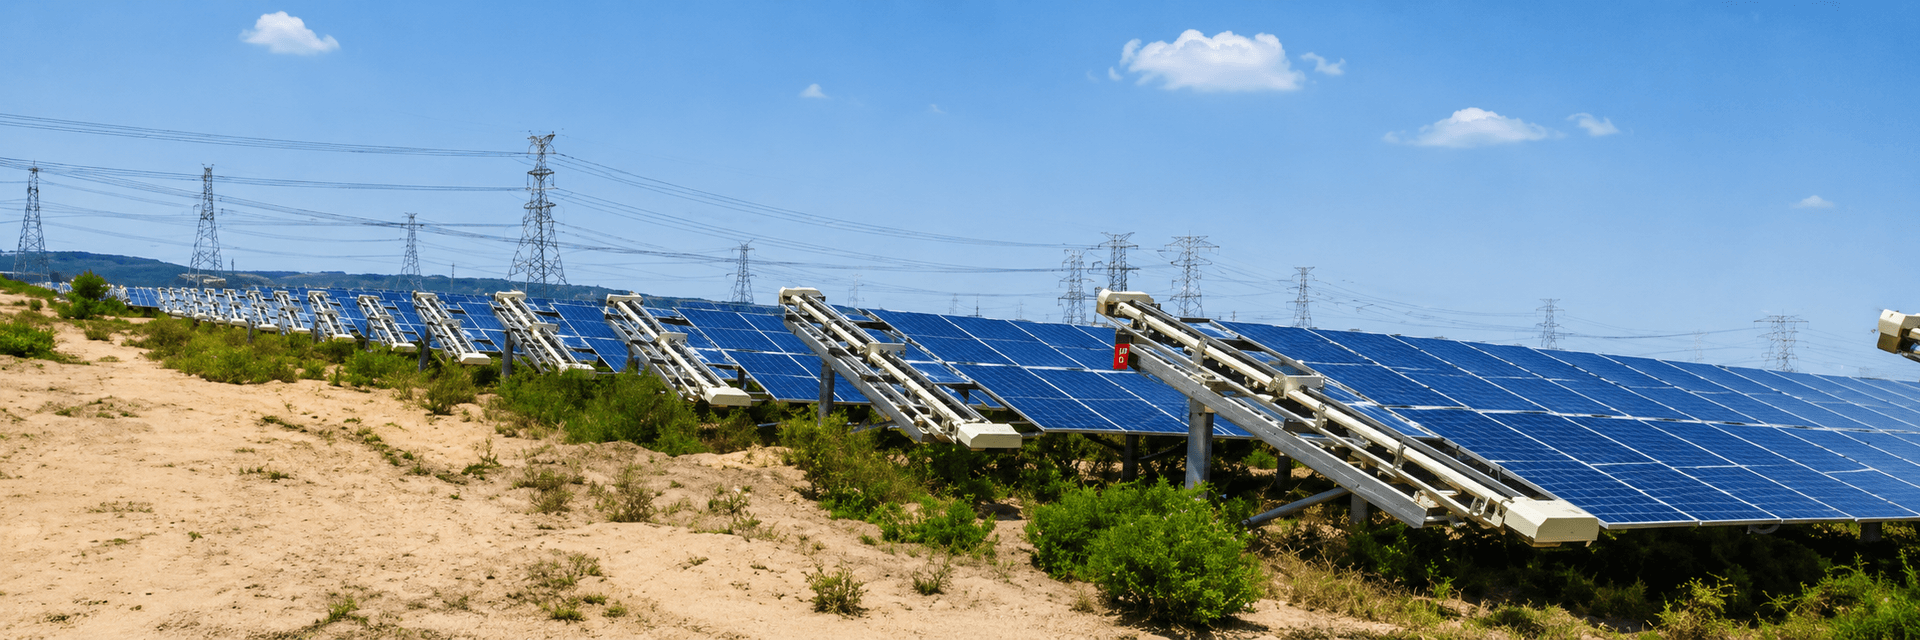
タール砂漠のような場所では、水を使用しない太陽光パネル洗浄は、収量の安定性において劇的な変化をもたらします。湿式洗浄方式はミネラル分を残留させることが多く、それが光を散乱させる水垢となり、ガラス表面を劣化させます。機械的な空気流とマイクロファイバーの接触を使用することで、硬水によるスケールのリスクを効果的に排除できます。
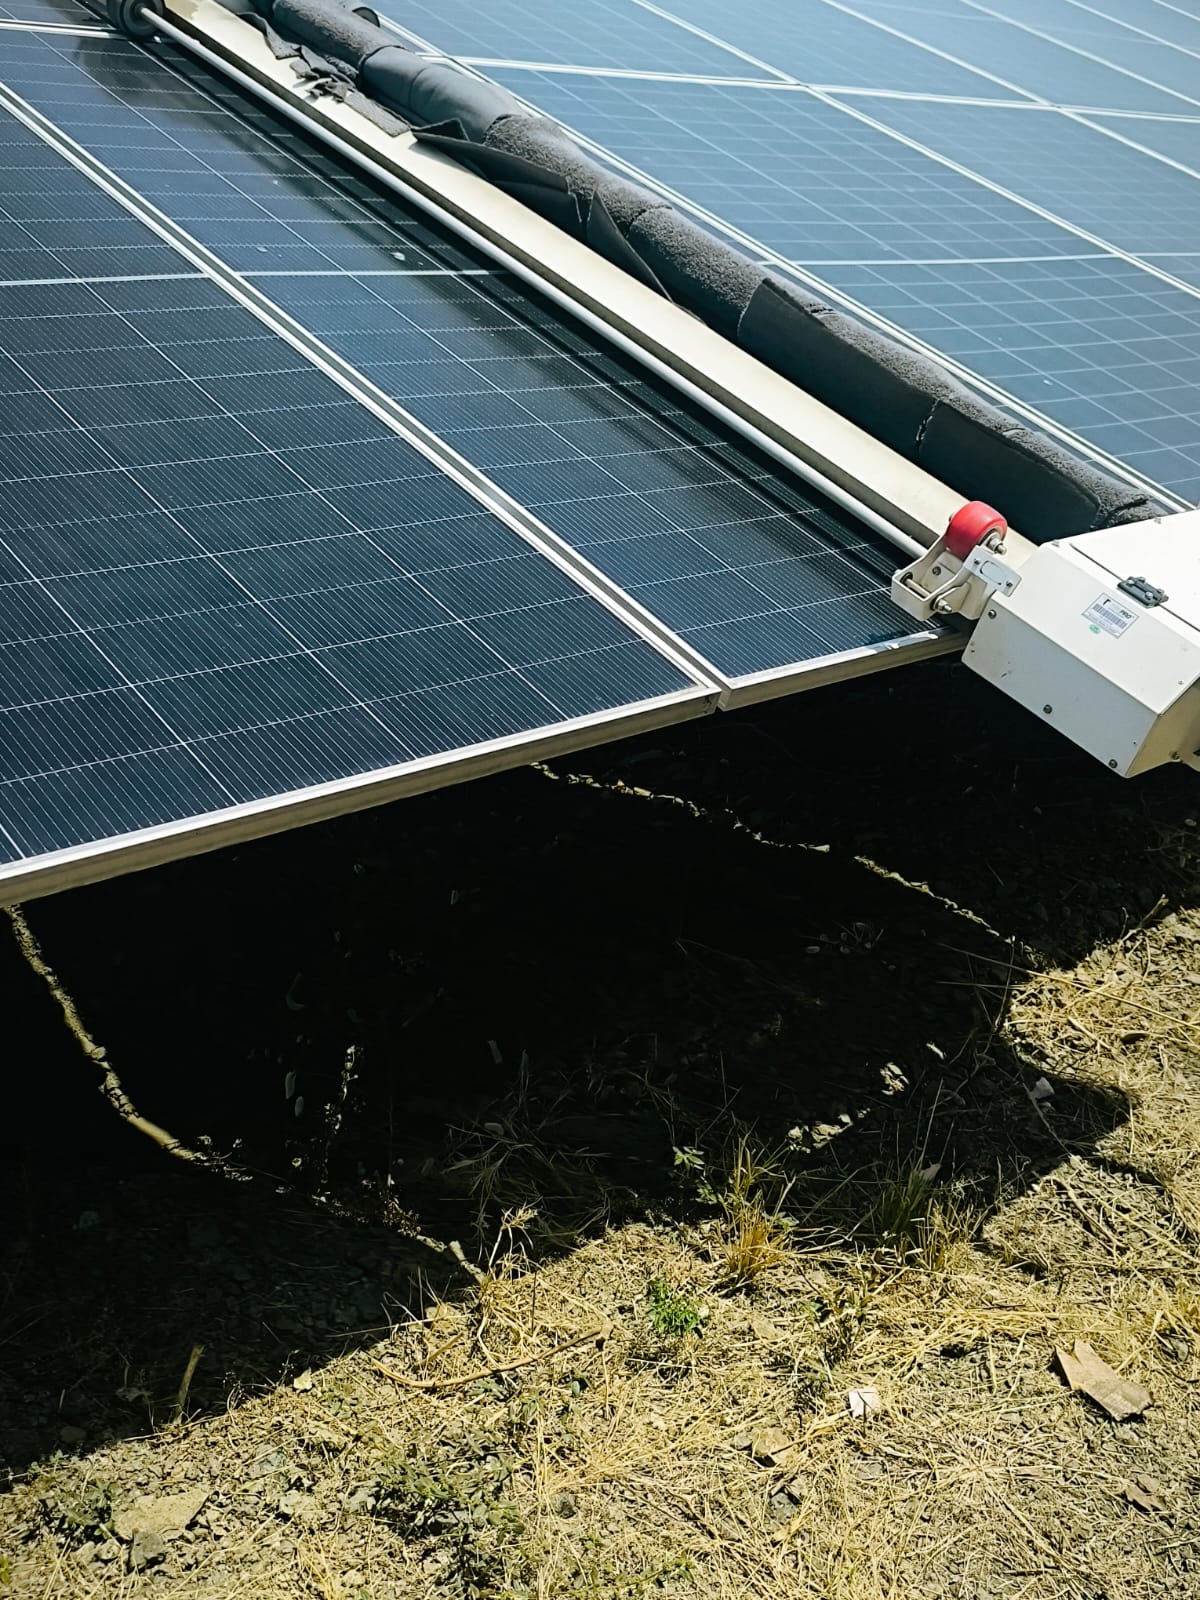
PRデータは通常、現場の状況を物語っています。塵の多い地域では、微粒子の堆積によって15%から30%の電力損失が発生する可能性があります。体系的な乾式洗浄プログラムにより、水源確保の物流上の負担なしに、頻繁かつ穏やかな洗浄が可能になります。ロボットは制御された接触圧を使用するため、高圧ホースよりも反射防止コーティング(ARC)に優しく、稼働率と収益の向上につながります。詳細については、モジュール劣化と汚染損失:PRデータにおける両者の分離方法に関する当社の評価を参照してください。
乾式化は熱衝撃を排除します。高温のモジュールに水をかけることは、マイクロクラックの原因となります。ロボットシステムは夜明け前の時間帯に動作するため、ピーク生産時間を完全に維持できます。この制御レベルにより、ダウンタイムコストをより適切に管理し、モジュールの透明性を最高レベルに保つことができます。
インドのソーラーパークにおける水不足と環境トレードオフ
ラジャスタン州やグジャラート州において、洗浄に地下水を使用することは重大な持続可能性のリスクとなります。100MWのサイトでは毎年数百万リットルもの水が消費され、多くの場合、地域の農家と井戸の使用権を競合しています。これは明確なESGリスクを生み出し、地域社会との摩擦や規制当局による監視を招く可能性があります。
また、水質の課題もあります。地域の水はTDS(総溶解固形分)が高いことが多く、ミネラル残留物を残し、時間が経つにつれてかえって汚れが悪化します。水を使用しない太陽光パネル洗浄は、この環境フットプリントを解消し、地域資源を争うことなくMNREガイドラインへのコンプライアンスを維持します。詳細については、汚染損失削減によるカーボンクレジットの算出に関する分析をお読みください。
乾式システム移行のための技術的ワークフロー
水を使用しない太陽光パネル洗浄への移行は、トラッカーや配線を損傷しないよう段階的に展開する必要があります。まずは5MWから10MWのパイロットブロックで、ロボットが特定の塵埃の化学的性質にどう対応するかを確認してから、本格展開してください。このフェーズにより、チームはダウンタイムコストへの影響を測定し、予測汚染モデルを微調整できます。
統合を成功させるには、次の3つのステップに従ってください:
- サイトの準備と監査:GLYDEやNYUMAのようなユニットを導入する前に、トラッカーのエンドストップを固定し、行間の配線が引っかからないよう十分に確認してください。ロボットが明確な動作範囲を持つようにチルト範囲を調整します。
- ネットワークとSCADAの統合:NECTYRを使用してフリートを中央オペレーションルームに接続します。これにより、バッテリーの状態、洗浄ステータス、および失敗した試行をリモートで可視化できます。
- 洗浄スケジュールの最適化:カレンダーではなく、PRの低下や地域の気象センサーに基づいて洗浄サイクルを決定します。日照の少ない時間帯に洗浄することで、収益を保護します。
この体系的なアプローチにより、レトロフィットがより安全になり、ESGレポートに必要な文書化が可能になります。詳細については、汚染損失削減によるカーボンクレジットの算出に関する注記を参照してください。規律ある手順を維持することは、資産のライフサイクルに真の価値をもたらします。
乾式洗浄は高効率なTOPConおよびHJTモジュールに有効か?
TOPConやHJTのような高効率モジュールは繊細です。湿式洗浄は、古い多結晶パネルに比べて、これらの表面に対してダメージが大きくなる可能性があります。GLYDE-Xのような乾式洗浄ソリューションは、研磨性の高い湿式ブラシでしばしば発生する微細なピッティングを防ぎ、湿度に敏感なセルを保護します。
両面受光型TOPConアレイの場合、ARCの純度を保つことが優先事項です。未処理の水を使用した手作業の湿式洗浄は、セルを遮る残留物を残します。ロボットシステムは低衝撃に調整されたマイクロファイバーの接触を使用し、ホースに関連する熱衝撃やスクラブによる損傷を回避します。
HJTまたはTOPConフリート用のソリューションを選択する際は、以下の機能を確認してください:
- 低接触圧:モジュールフレーム全体に重量が分散されることを保証します。
- ケミカルフリーの運用:不動態化表面への界面活性剤の残留を防ぎます。
- デュアル両面受光型形状との互換性:走行中に背面ガラスを傷つけないことを確認します。
乾式ロボットシステムは、水分の浸入やシミを防ぐための最も安全な選択肢です。今すぐガラスを保護することは、25年間の収量目標を達成するために不可欠です。資産価値の維持については、高効率TOPConおよびHJTモジュールのための洗浄戦略ガイドを参照してください。
手作業の湿式洗浄とロボット乾式洗浄の運用コストの定量化
総保有コスト(TCO)が乾式洗浄への移行における主な原動力です。実数を見ると、手作業による洗浄には、水調達、人件費、物流の継続的なコストに加え、サイクル間のパフォーマンス低下による収益損失が伴います。50MWのサイトでは、それらの輸送コストは通常、ロボットフリートのコストをはるかに上回ります。
手作業サイクルと自動化されたリズムのメガワット(MW)あたりのコストを比較すると、違いは明らかです。手作業による洗浄は絶え間ない人的介入を必要としますが、水を使用しないロボットは毎日のスケジュールを実行し、頑固な堆積を防ぎます。以下は50MWプロジェクトの内訳です。
| コスト要因 | 手作業による湿式洗浄 | ロボットによる乾式洗浄 |
|---|---|---|
| 労働集約度 | 高い | 低い |
| 水消費量 | 非常に高い | ゼロ |
| 安定したPR | 変動しやすい | 高い |
| 運用リスク | 高い | 低い |
ロボット戦略は、変動する労働集約的なOPEXを予測可能な項目に変えます。CAPEX対OPEXガイドで説明したように、水の輸送を削減することで年間10%から15%の節約が可能であり、反射防止コーティングも頻繁なスクラブなしで長持ちします。特定の投資回収期間をモデル化するには、ROI価格計算ツールを参照してください。
O&Mマネージャーおよび資産所有者向けの重要なポイント
- 水不足や高い人件費を緩和するために、水を使用しないシステムを優先してください。
- NECTYRのようなソフトウェアによって管理されるデータ主導型のスケジュールへ、リアクティブな洗浄からシフトしてください。
- HJTまたはTOPCon表面でのピッティングを防ぐために、保証条件を確認してください。
- パフォーマンスデータをESGレポートに統合し、回復した発電価値を反映させてください。詳細は、汚染損失削減によるカーボンクレジットの算出ガイドをご覧ください。
- 行の形状がロボットのドッキングおよび走行能力をサポートしていることを確認してください。
出典および参考文献
Compare waterless robots, automatic and semi-automatic models, and managed OPEX on Taypro's solar panel cleaning system for utility plants.
よくある質問
非水洗浄は、自動走行するドライクリーニングロボットを活用し、列ごとに均一な洗浄を行います。このシステムは、衛星データや現地センサーを分析する予測型汚れモデルに基づいて作動するため、エネルギー損失が洗浄コストを上回る場合にのみ洗浄が実施されます。
非水洗浄は、早朝や夜間といった日射量の少ない時間帯に洗浄を行うため、熱衝撃やウォータースポットの発生を防ぎます。手作業から自動ドライクリーニング技術へ移行することで、機械的な摩耗を回避し、資産の健全性を維持しながら、水を用いた表面洗浄に伴うリスクを排除できます。
固定的なスケジュールに基づく運用ではなく、データ駆動型のアプローチへの転換が推奨されます。洗浄頻度は、現地の空気質指数(AQI)とリアルタイムのパフォーマンス比(PR)監視を照らし合わせることで決定し、投資収益率が正当化される場合にのみメンテナンスを実施します。
はい。インテリジェントな運用として導入された場合、非水洗浄システムは、砂塵により失われていたエネルギー収量の15%から30%を安定して回復させることが可能です。これにより、手作業による湿式洗浄と同等、あるいはそれ以上のパフォーマンス比の改善を実現できます。