インドの公益事業用太陽光発電所における洗浄手法の議論は、ベンダーの好みではなく、粉塵の物理特性、水供給のロジスティクス、および列の形状から始めるべきです。小規模な5 MWのEPC設計で機能したスプリンクラーシステムが、タール砂漠のセメント状の粉塵に対しては失敗する可能性があります。固定傾斜のテーブルで完璧に動作するロボット群も、混雑したトラッカーの端では毎晩動作を停止するかもしれません。オーナーは、サイトの現実と5年間の経済性を考慮して手法を選択する必要があります。
本記事では、10~100 MW規模の資産を対象に、インド特有の環境(ラジャスタン州の嵐、グジャラート州の農業飛散物、モンスーン期の泥、および回収されたMWhが運用保守コストを正当化するPPA価格)を考慮し、手作業による湿式洗浄、トラクターブラシ、スプリンクラー、水なしロボット、およびハイブリッド方式を比較します。
クイックアンサー
- 手作業による湿式洗浄: 柔軟性が高く初期投資は低いが、大規模では人件費と水の使用量が増大する。
- トラクターブラシ: 広大な固定傾斜地で高速だが、制御が不十分だと筋状の汚れが残るリスクがある。
- スプリンクラー: 設計段階での洗浄に適しているが、重度のセメント状の粉塵には単独では弱い。
- 水なしロボット: 高頻度な洗浄が可能で水使用量が少ないが、列の適合性と稼働率が必要。
- ハイブリッド方式: ロボットで粉塵を、湿式で膜汚れを除去。大規模サイトで一般的。
ポールクルーによる手作業の湿式洗浄
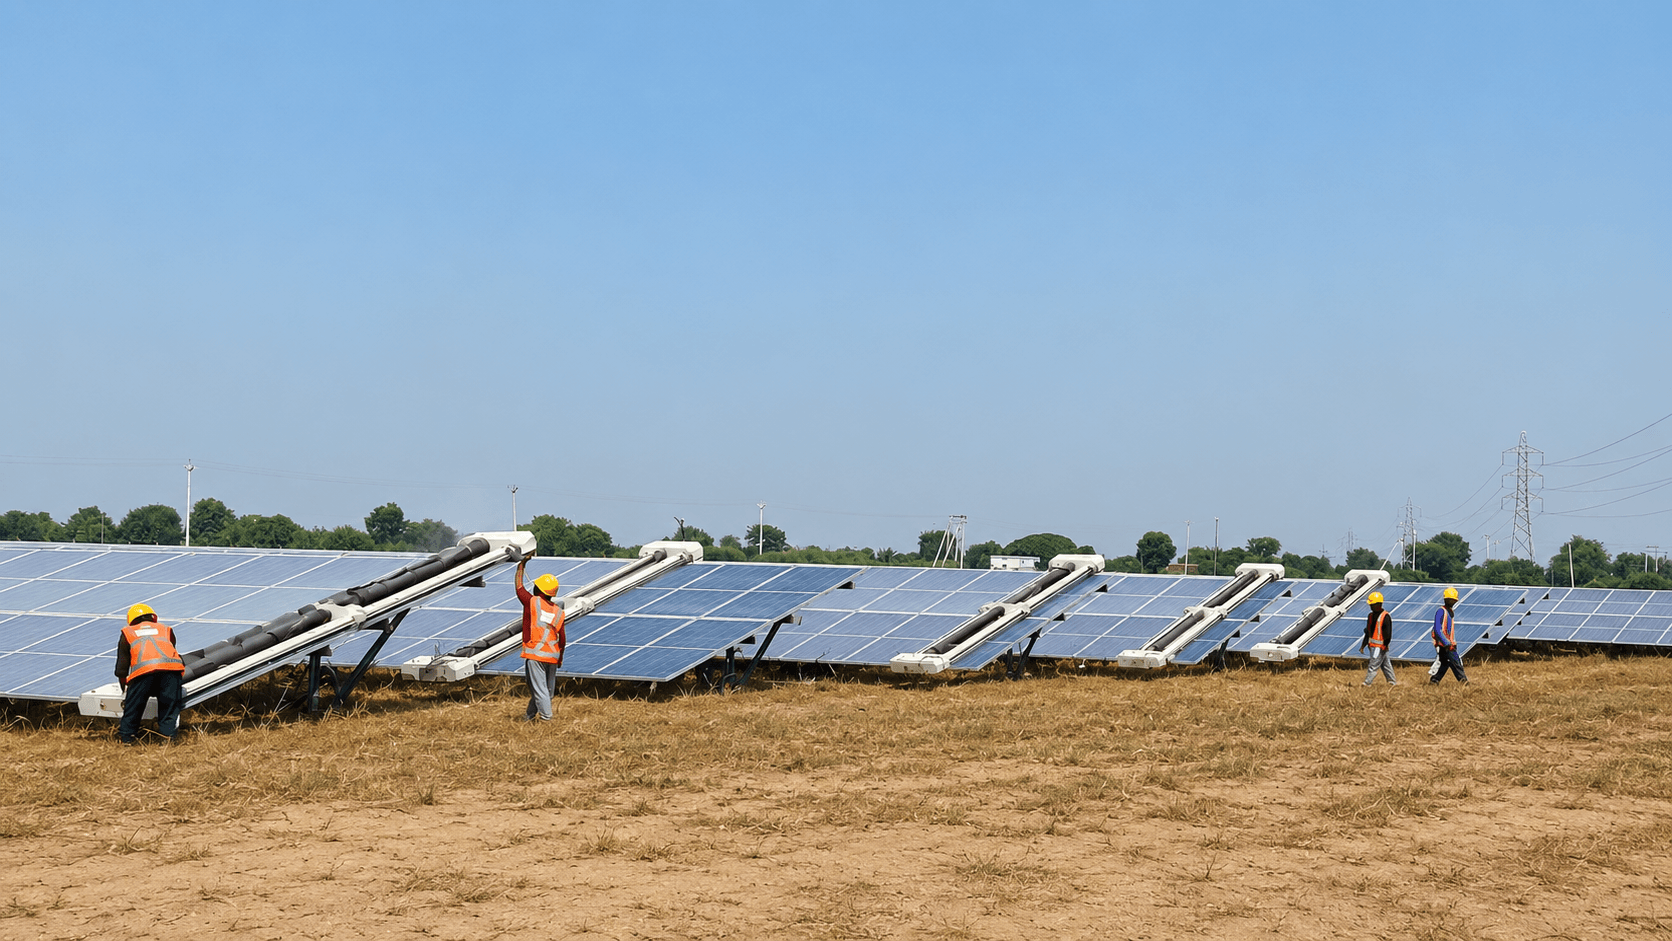
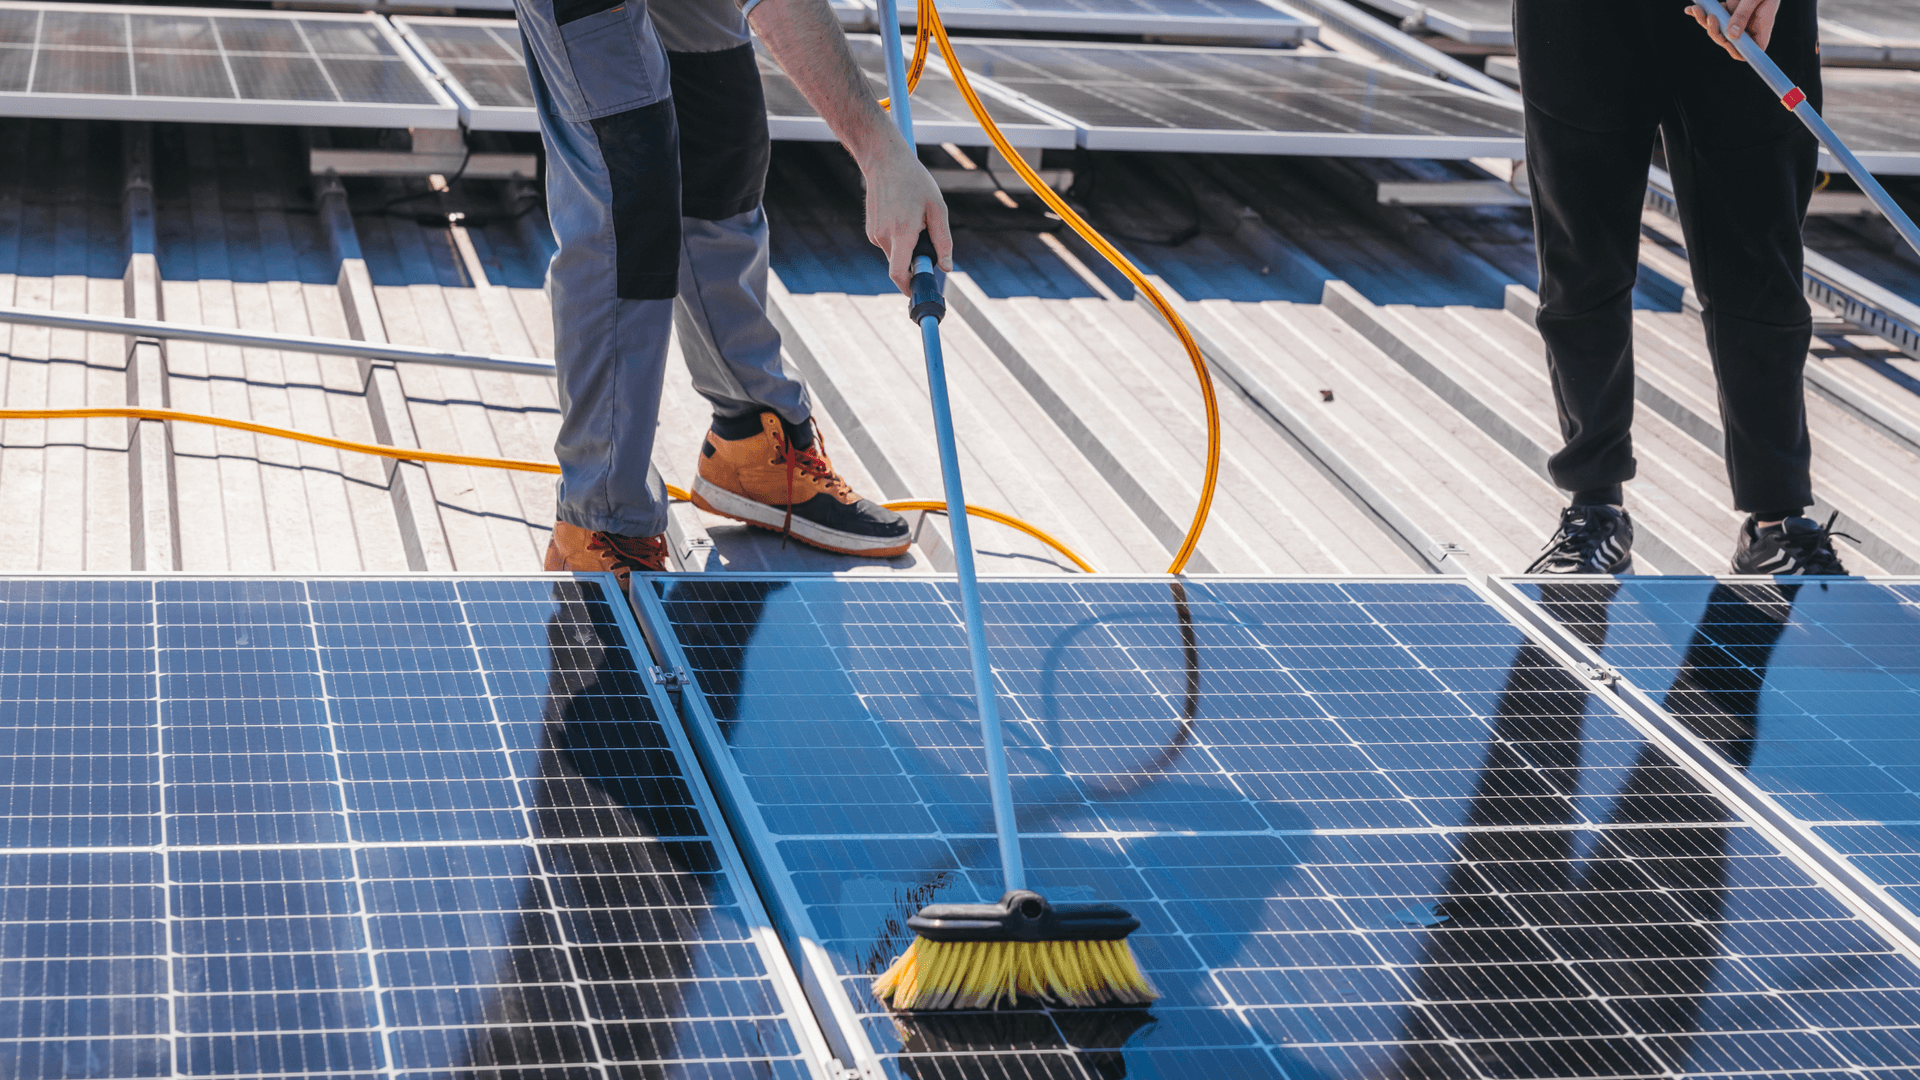
インドの多くのMW規模のサイトでは、給水ブラシを備えた契約作業員による洗浄が依然として標準です。O&M業者にとって動員が容易であり、ロボットと比較して初期投資は低く抑えられます。粉塵が中程度で地下水供給が安定している20~30 MWの固定傾斜ブロックにおいて、規律ある手作業プログラムを維持できれば、洗浄サイクルをスケジュール通りに行うことで、PRをベースラインの2~3%以内に収めることが可能です。
限界は規模と速度です。ラジャスタン州での給水車待ち、夏季の熱中症安全対策、そして嵐の後のフルプラント洗浄に要する10日間など、洗浄が追いつかないエリアではMWhが失われます。人件費はMW規模に応じて上昇し、現場監督の質も業者の交代によって変動します。
トラクター搭載型および機械式ブラシシステム
ブラシを搭載したトラクターは、適切な列間隔がある均一な固定傾斜地で効率的に作業できます。これらは、内部道路へのアクセスが確保されたグジャラート州の平坦なサイトに適しています。リスクは、速度と重なりが制御されていない場合の筋状の洗浄跡や、フレーム端に泥が溜まることです。すべてのトラッカーサイトで安全なアクセスが許可されるわけではありません。
水の使用量は依然として重要です。メーカーによるブラシ使用の承認も必要です。多くの場合、スタンドアロンのロボットシステムではなく、手作業業者のスコープの一部として導入されます。
固定式スプリンクラーおよびリンスシステム
一部のEPC設計では、定期的な洗浄のためにテーブルの端にスプリンクラーを組み込んでいます。資本は建設時に投入され、継続的なコストは水とポンプの電力です。軽い粉塵の洗浄には効果的ですが、嵐の後に固まった膜状の汚れには、多くの場合機械的な動作が必要です。長い列でのカバレッジが不均一だと、PRマップ上にくさび形の汚れゾーンが見えることがあります。
高粉塵地帯では、単独のプログラムとしてではなく、ハイブリッド戦略の一部として検討してください。
自律型水なしロボット洗浄
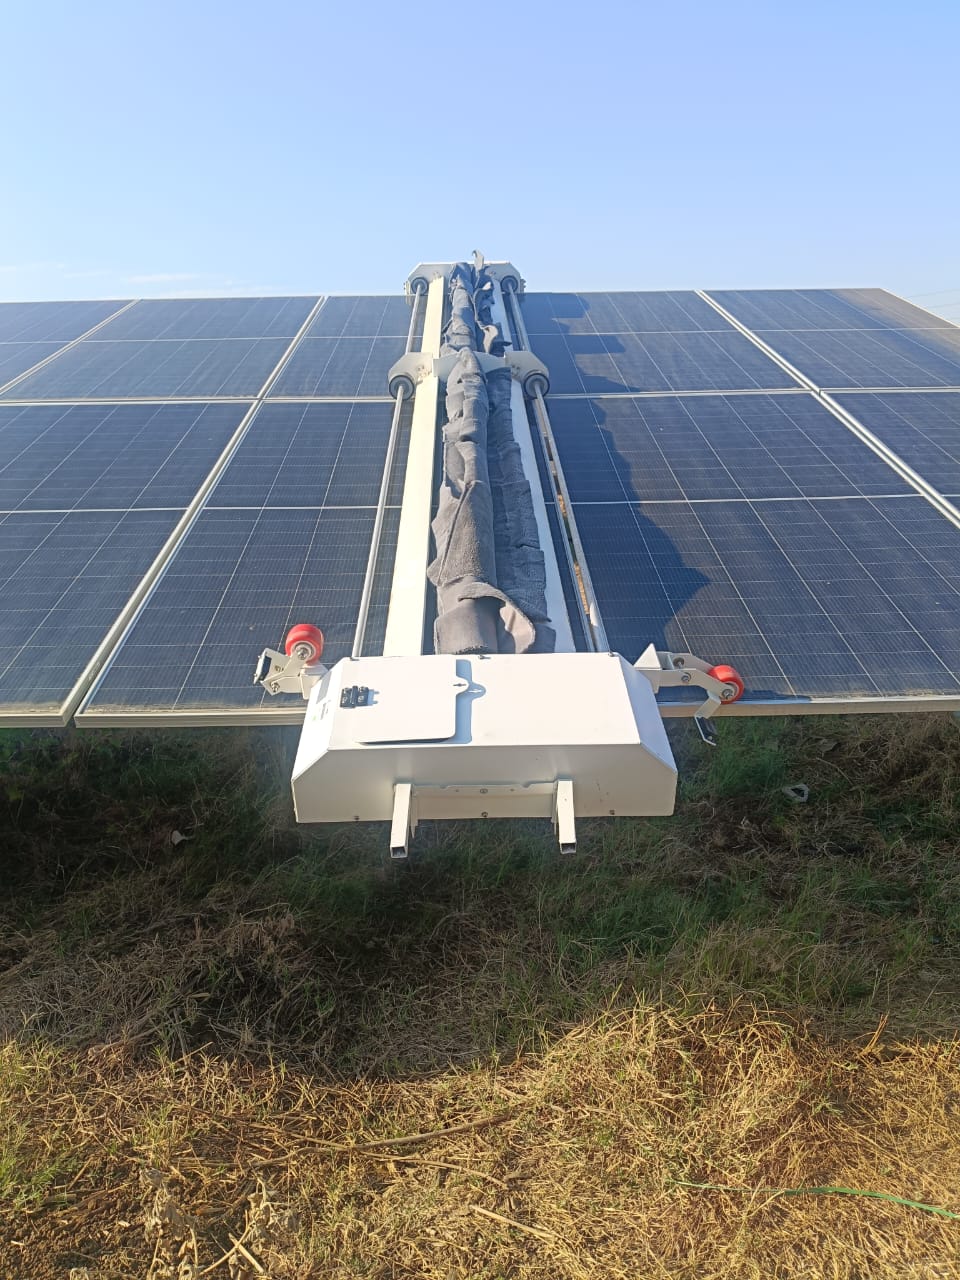
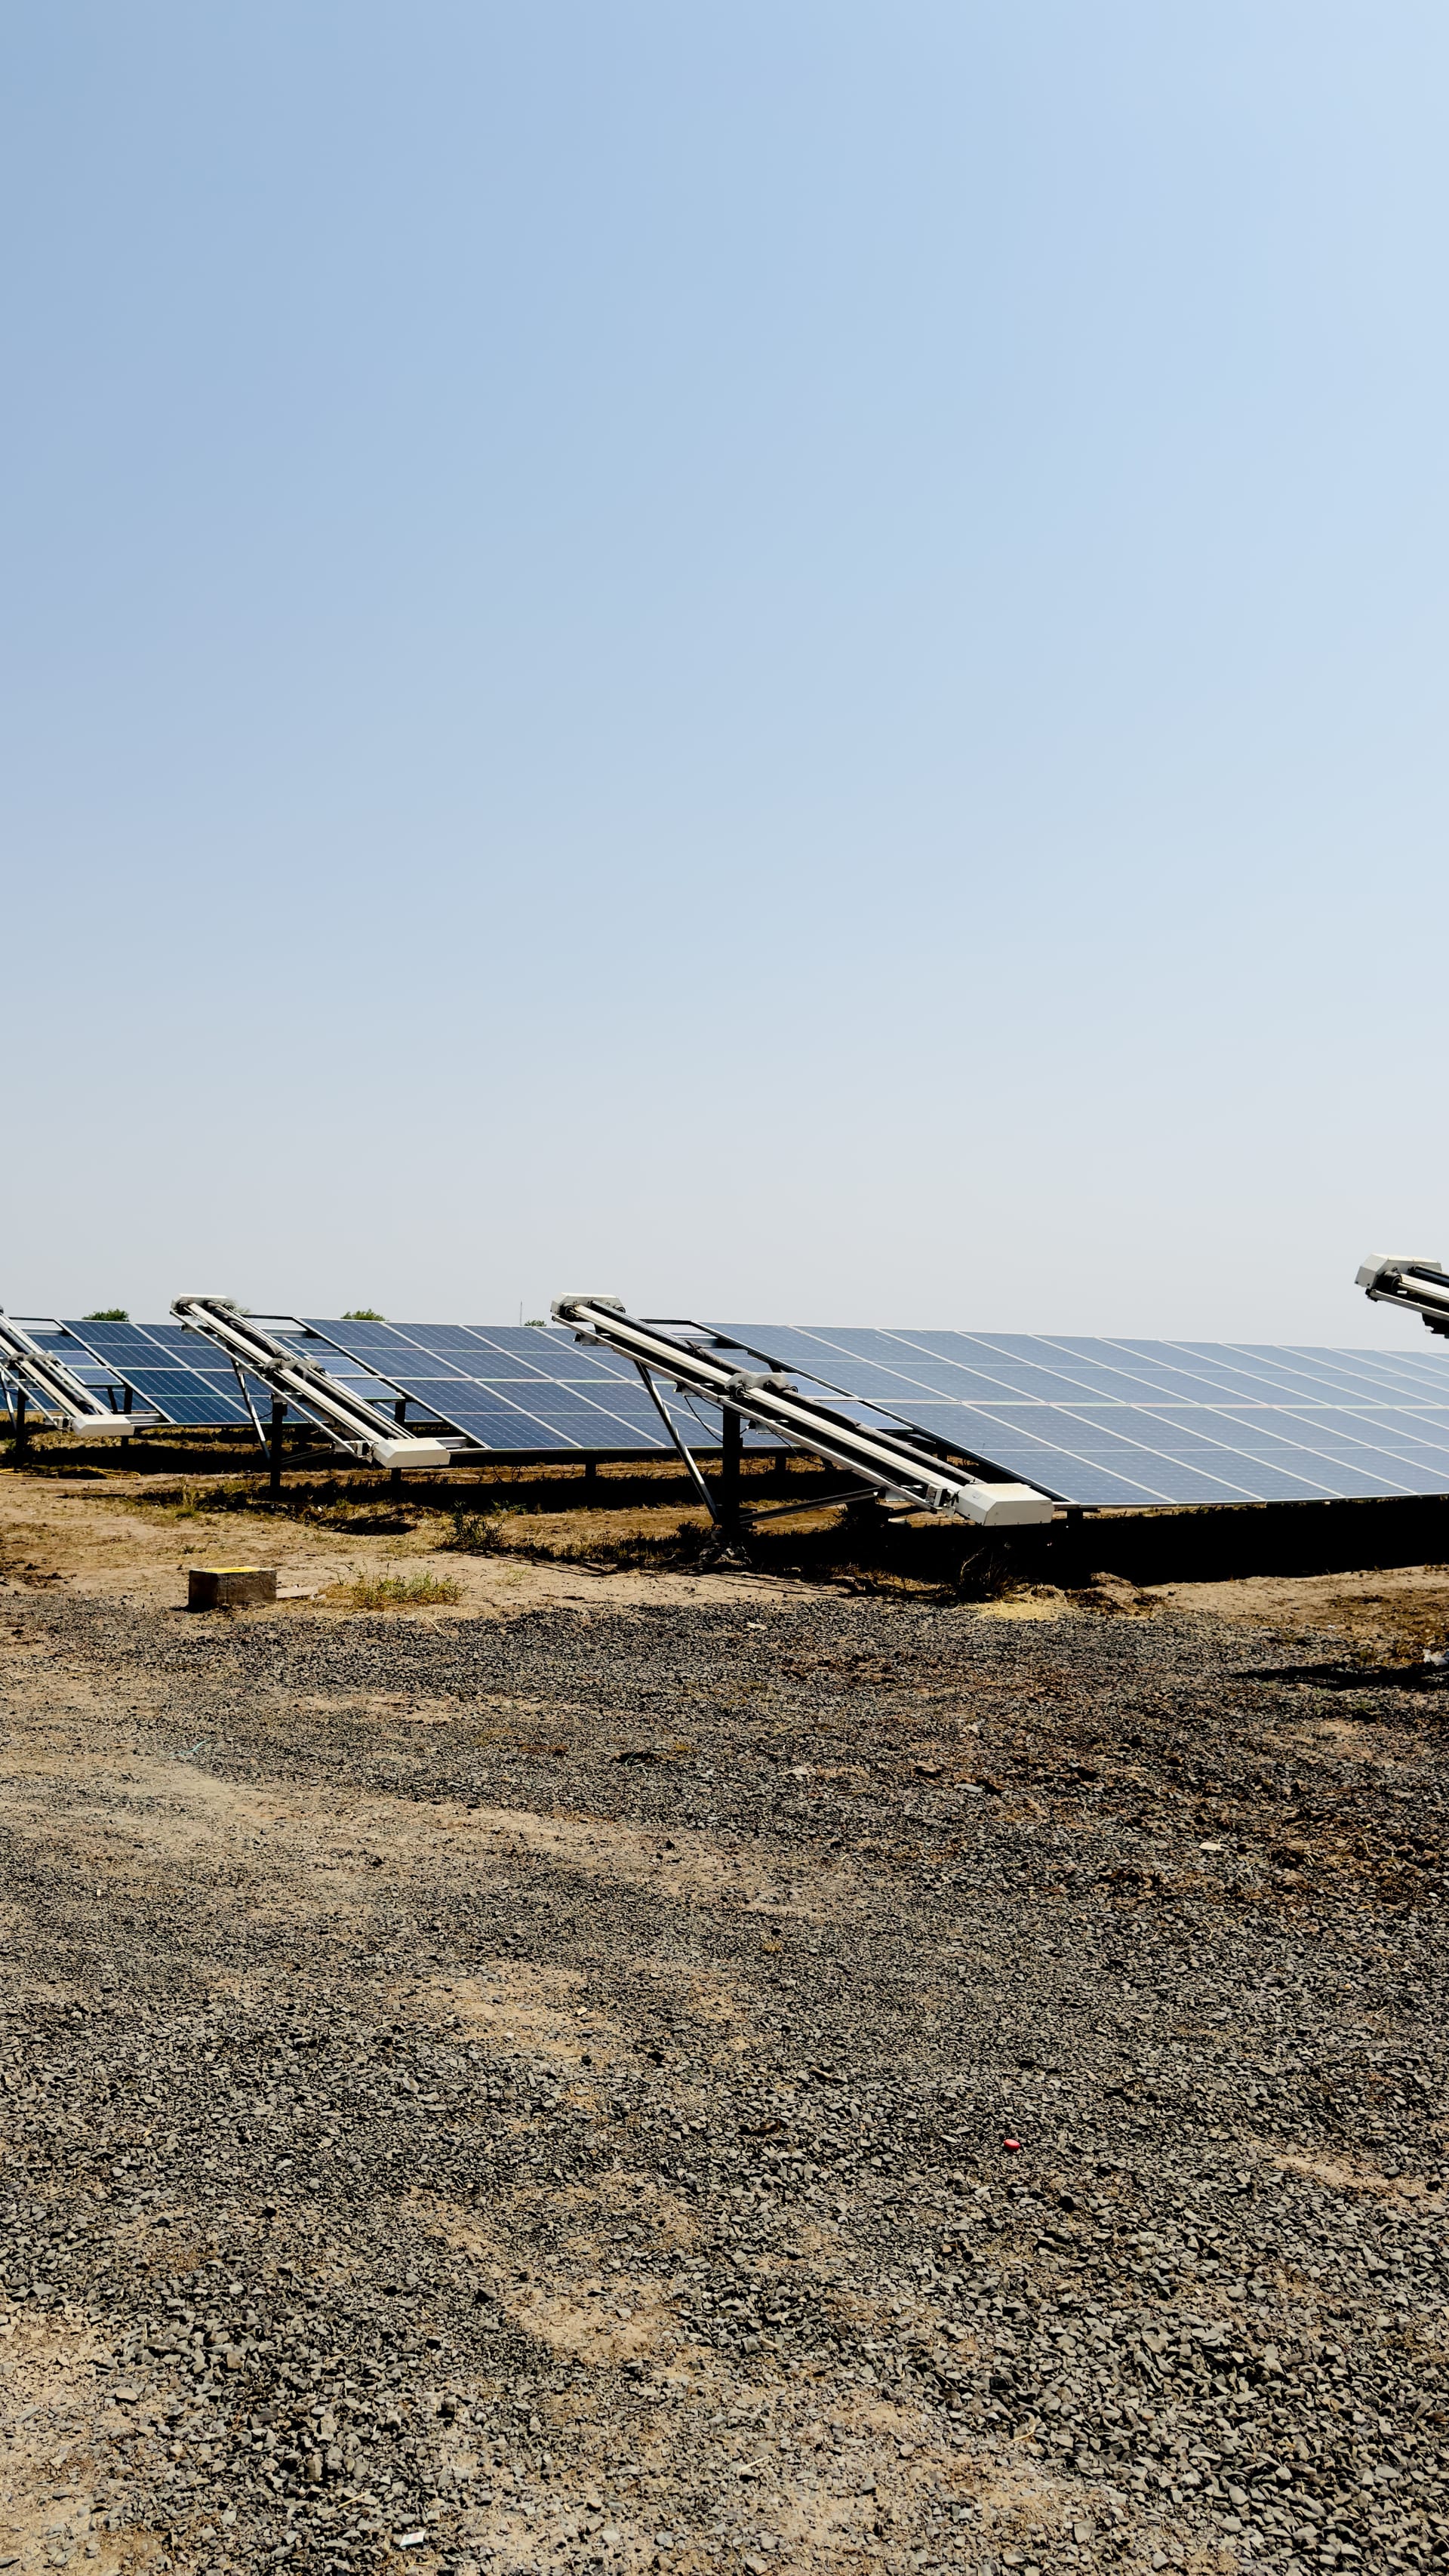
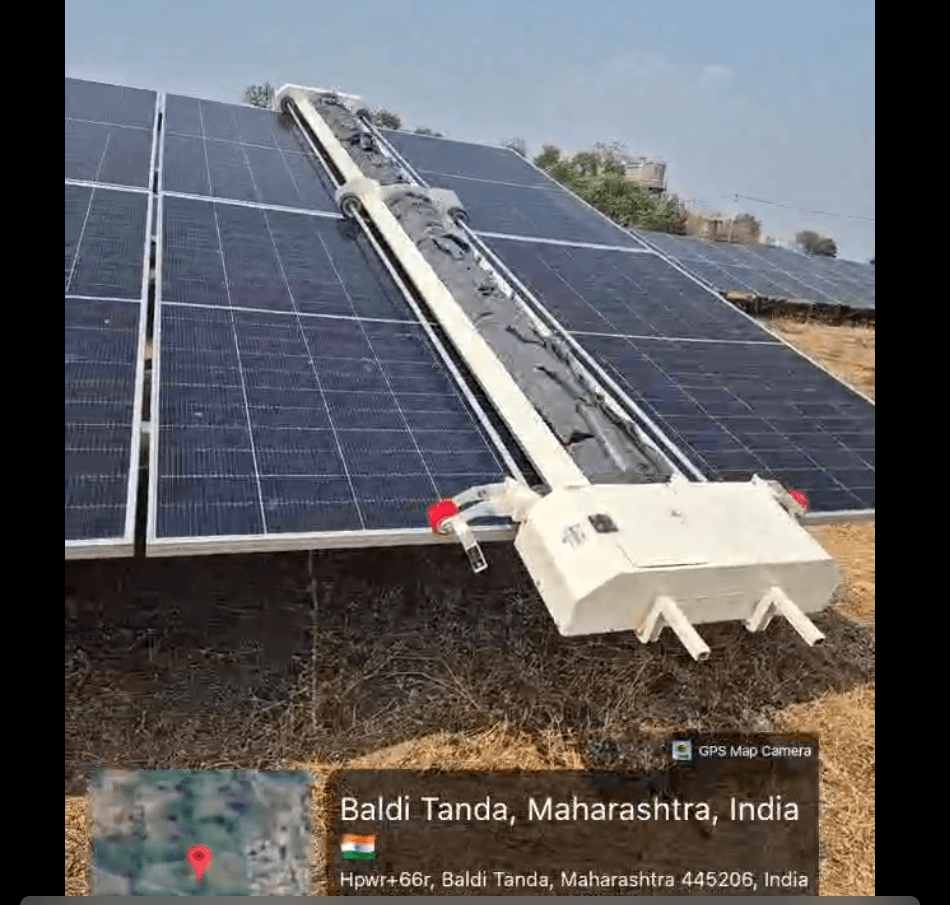
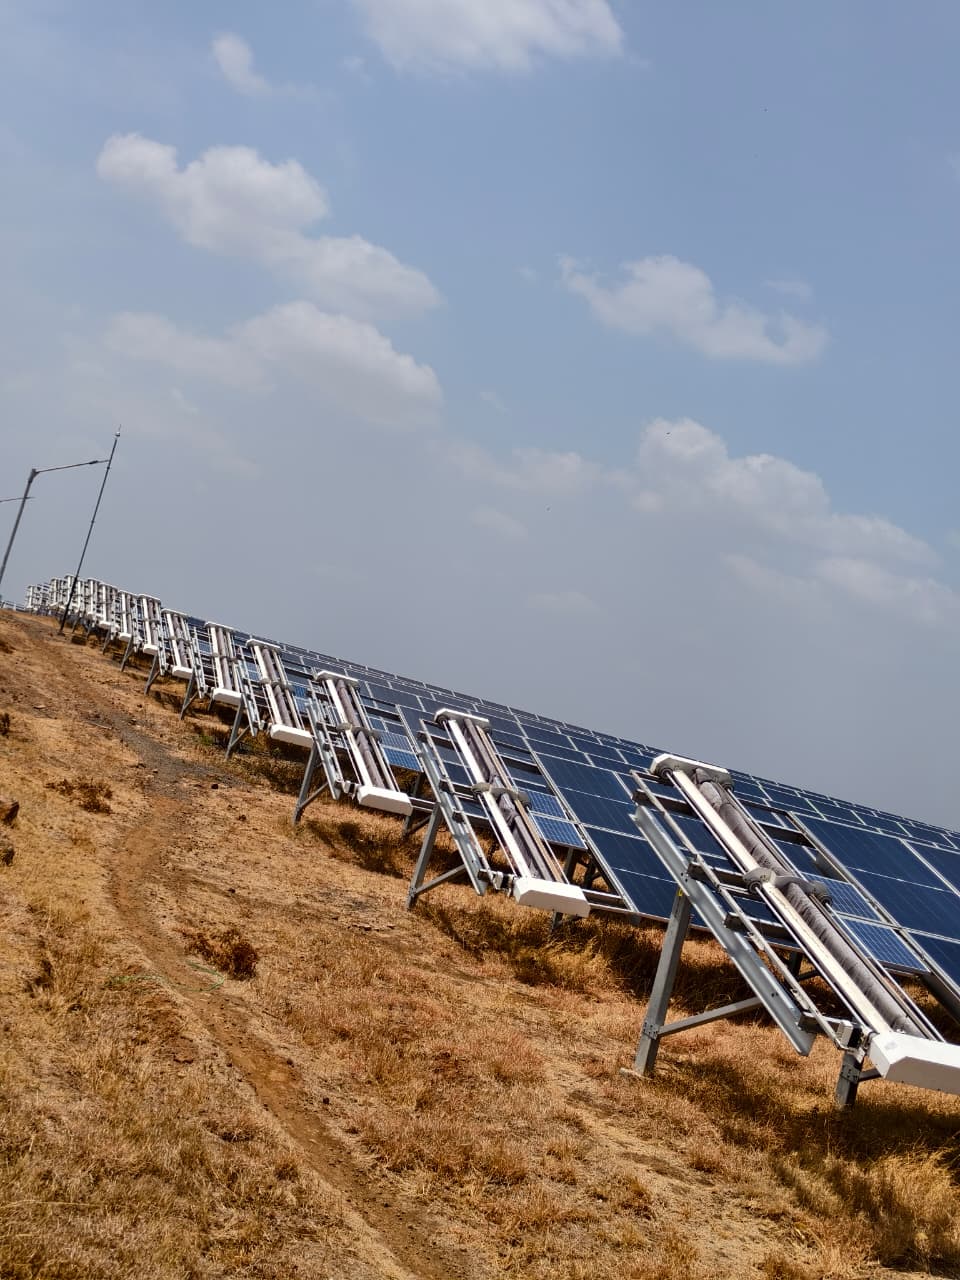
ロボットは設計されたブラシヘッドを搭載し、制御された速度で列を移動します。多くの場合、トラッカーを水平(stowed)位置にして夜間に作業が行われます。フリート管理ソフトウェアが洗浄範囲を記録します。水消費量は湿式洗浄と比較して劇的に低下し、水不足地域やESG報告に寄与します。
ルート調査、モジュール承認、予備バッテリー、訓練を受けたオペレーター、そして稼働率維持の規律が必要です。詳細については、従来型と水なしロボットの比較およびロボットとは何かをご覧ください。
広告
手法比較テーブル(公益事業規模)
| 手法 | 水使用量 | 初期投資 | 最適な用途(一般的) | 規模拡大の課題 |
|---|---|---|---|---|
| 手作業(湿式) | 高 | 低 | 5–30 MW 中程度の粉塵 | 作業サイクルが7日を超える |
| トラクターブラシ | 中~高 | 中 | 均一な固定傾斜地 | トラッカー、狭い列 |
| スプリンクラー | 中~高 | EPC時に投入済 | 軽度の粉塵、設計済みサイト | 頑固な膜汚れ |
| 水なしロボット | 非常に低い | 高 | 10–100 MW+ 粉塵地帯 | 不適合な形状、稼働率低下 |
| ハイブリッド | 混在 | 混在 | 大規模な混合サイト | 契約の複雑さ |
5年間の経済スナップショット(25 MW、インド西部を想定)
| 手法 | 5年間の想定O&M費 | 放置と比較した平均PR向上 | 水に関する状況 |
|---|---|---|---|
| 手作業(湿式)のみ | ₹2.5–4.0 crore | サイクル維持で中程度向上 | 高消費 |
| ロボット(水なし) | ₹3.5–5.5 crore(諸経費込) | 稼働率85%以上でより高く向上 | 最小限 |
| ハイブリッド | ₹3.0–5.0 crore | 複合的な汚れに最適 | 湿式のみより低減 |
カタログの数値を鵜呑みにせず、パイロットテストとROI計算ツールで検証してください。
ハイブリッドプログラム:組み合わせが勝利するケース
ロボットは、適合するブロックにおいて毎晩、頻繁に発生する鉱物性の粉塵を処理します。手作業の湿式チームは、モンスーン後の泥、沿岸部の塩分付着、または風によるイベント後にロボットが停止した列を処理します。契約には、各ゾーンの引き継ぎ、メーカー承認済みの洗浄手法、および統一されたPR報告を定義する必要があります。
ハイブリッドは、オーナーがゾーンごとの規律なしに、手作業員とロボットの両方に全額を支払う場合に失敗します。
資産オーナーのための選択フレームワーク
- ブロックタイプごとに基準モジュールの汚れとPRギャップを測定する。
- 水のコスト、人件費、および過去の嵐による動員履歴をマッピングする。
- ロボットの適合性と手作業のみのゾーンを分けるため、形状を調査する。
- 候補となるすべての手法に対してメーカーの洗浄承認を取得する。
- 汚れのひどいブロックで2つの手法をテストし、MWhの回復量を考慮して5年間のモデルを作成する。
洗浄システムの選び方とベストプラクティスを読んでください。
粉塵の粒径分布は、タール砂漠の鉱物粉塵とグジャラート州の農業用エアロゾルで異なります。鉱物粉塵は乾式ブラシによく反応しますが、粘着性のある有機膜には承認された湿式洗浄が必要になる場合があります。土壌分析を行わずに手法を選択すると、ロボットが除去できない汚れが残り、パフォーマンスが低下します。
調達チームは、カタログ上のMWあたりのリットル数などの主張だけで評価するのではなく、パイロットの結果で洗浄業者をスコアリングすべきです。安全基準やメーカー規定が許す範囲で、同じ汚れ具合のブロックで2つの手法をテストし、データに基づいて契約を締結してください。
湿式手法における排水、流出、および環境コンプライアンス
手作業の湿式やスプリンクラー方式は、村の農地近くの排水溝に堆積物を運ぶ可能性のある流出水を生み出します。一部の地域では、洗浄水の行き先を問うようになっています。ロボットや乾式ブラシは流出リスクを低減します。湿式プログラムの場合は、環境申告書に文書化された封じ込め設備や承認された排出ポイントが必要です。
ポートフォリオ買収時のESGデューデリジェンスでは、太陽光発電のO&Mによる水と土壌の流出が懸念材料として挙げられることが増えています。手法の選択は、短期的なPRだけでなく、取引の評価額にも影響を与えます。
モジュール保証と保険との関わり
承認されていない洗浄手法は、ブラシや圧力による損傷が原因とされた場合、モジュールの保証請求を無効にします。雹害やモジュール破損後の保険調査では、摩耗が寄与因子でないことを証明するために洗浄記録が求められることがあります。手法の文書化は官僚的な手続きではなく、リスク管理です。
保証期間後にモジュールを交換する場合は、以前のロボット設定が有効であると想定する前に、新しいSKUに対して改めて洗浄承認を取得してください。
インド全域における地域的な手法の傾向
ラジャスタン州の砂漠地帯では、水なしロボットとハブーブ(砂嵐)後の手作業による例外対応が主流です。グジャラート州の混合農業サイトでは、花粉や風下側の列への土跳ねのために、多くの場合ハイブリッド湿式が必要です。カルナータカ州のように降雨量がある地域では手作業が長く続くかもしれませんが、それでもモンスーン後のPR測定は行われています。マディヤ・プラデーシュ州の50 MWを超える大規模公園では、労働力の確保が困難になるにつれ、自律化の試験導入が進んでいます。
手法の選択は、州境だけでなく、ブロックレベルの汚れのタイプに従うべきです。80 MWのサイト一つをとっても、粉塵の多い固定傾斜ブロックと、より穏やかなトラッカーゾーンが混在し、プログラムの分割が必要になる場合があります。
手法の選択に影響を与える技術トレンド
モジュールガラスのコーティング、裏面の汚れに対する両面受光型の感度、およびより高いトラッカーの列は、ブラシの選択とロボットのクリアランス要件を変化させます。COD(商業運転開始)時に承認された手法も、モジュール交換キャンペーンやトラッカーのレトロフィット後に再検証が必要になる場合があります。
Tayproの粉塵予測に関する資料で論じているメッシュ通信やAI支援による汚れ予測は、作業タイミングの最適化には役立ちますが、膜状の汚れが存在する場合の機械的洗浄を代替するものではありません。
40 MWのラジャスタン州トラッカープラントは何を選ぶべきか?
典型的な嵐の後に手作業によるフルプラント洗浄が7~10日を超える場合、かつ水のコストが高価あるいは制限されている場合は、適合する列への水なしロボットと、例外的な場合のバックアップとしての手作業の組み合わせが、フリートの稼働率がサイトやベンダーに応じて85~90%を維持できる場合に hurdle rate(目標収益率)をクリアすることが多いです。列がロボットのクリアランスを欠いている場合は、レトロフィットまで厳格なゾーンSLAを持つ機械化された手作業が暫定的な解決策となる可能性があります。ポートフォリオに導入する前にパイロットテストを行ってください。
プラントマネージャーへの重要なポイント
- 万能な手法は存在しない。サイトの経済性と形状で決定すること。
- 初期投資だけでなく、5年間の総コストと回復したMWhで比較すること。
- 複合的な汚れやロボットの適合性が部分的な場合はハイブリッドを検討すること。
- 使用するすべての手法についてメーカーの承認を文書化すること。
- 最も汚れのひどいブロックでパイロットテストを実施すること。水なしと湿式の比較を読むこと。
大規模サイトではブロックごとのハイブリッド手法が一般的です。嵐の後の業者間のスコープ争いを避けるため、どの形状でどの手法を使用するかを文書化してください。
関連リソース
よくある質問
10–100 MW規模のプラントでは、手動の水供給式ポール作業員、トラクター搭載型ブラシ、固定式スプリンクラー洗浄システム、自律型乾式ロボットが最も一般的です。追尾式架台(トラッカー)サイトでは、ロボットのクリアランス確保や手動での作業時間を長めに設定する必要があります。ハイブリッド型の運用プログラムとして、OEMの指針に基づき、乾式ロボットによる頻繁な清掃と、泥や塩分に対する局所的な湿式洗浄を組み合わせる事例が増えています。
承認済みの乾式ロボットシステムを使用することで、日常的な塵埃除去に必要な取水量をほぼゼロに抑えることができます。一方、ラージャスターン州やグジャラート州のような乾燥地帯では、手動による湿式洗浄やスプリンクラーシステムが最も多くの水(リットル/MW)を消費します。この地域では、計量された水の使用料以上に、給水車の手配などの物流コストが負担となります。
はい、可能です。多くの運営者は、鉱物性の塵埃に対してロボットを頻繁に稼働させ、モンスーン後の泥やロボットでは除去できない農業由来の膜などに対して、手動による湿式洗浄チームを派遣しています。ハイブリッド運用は、どのエリアにどの方法を適用するかを契約で明確に定め、すべての手法がOEMの承認を得ている場合に有効です。
PPA価格に基づく回収可能電力量(MWh)、架台の形状、水利権、労働力の確保状況、およびモジュールOEMの承認を考慮し、5年間の総コストをモデル化してください。特定のベンダーや手法をポートフォリオ全体で標準化する前に、まずは汚れの目立つ2つのブロックで試験運用を行うことを推奨します。
トラッカーの格納状態でのクリアランスに対応し、夜間に走行するよう設計されたロボットは、長い列において手動作業員よりも効率的な場合が多いですが、それには風速インターロックとOEMの承認が必須です。ロボットの適合が困難な古いトラッカーサイトでは、レトロフィットやハイブリッドなゾーニングが行われるまでは、手動ブラシによる清掃が一般的です。