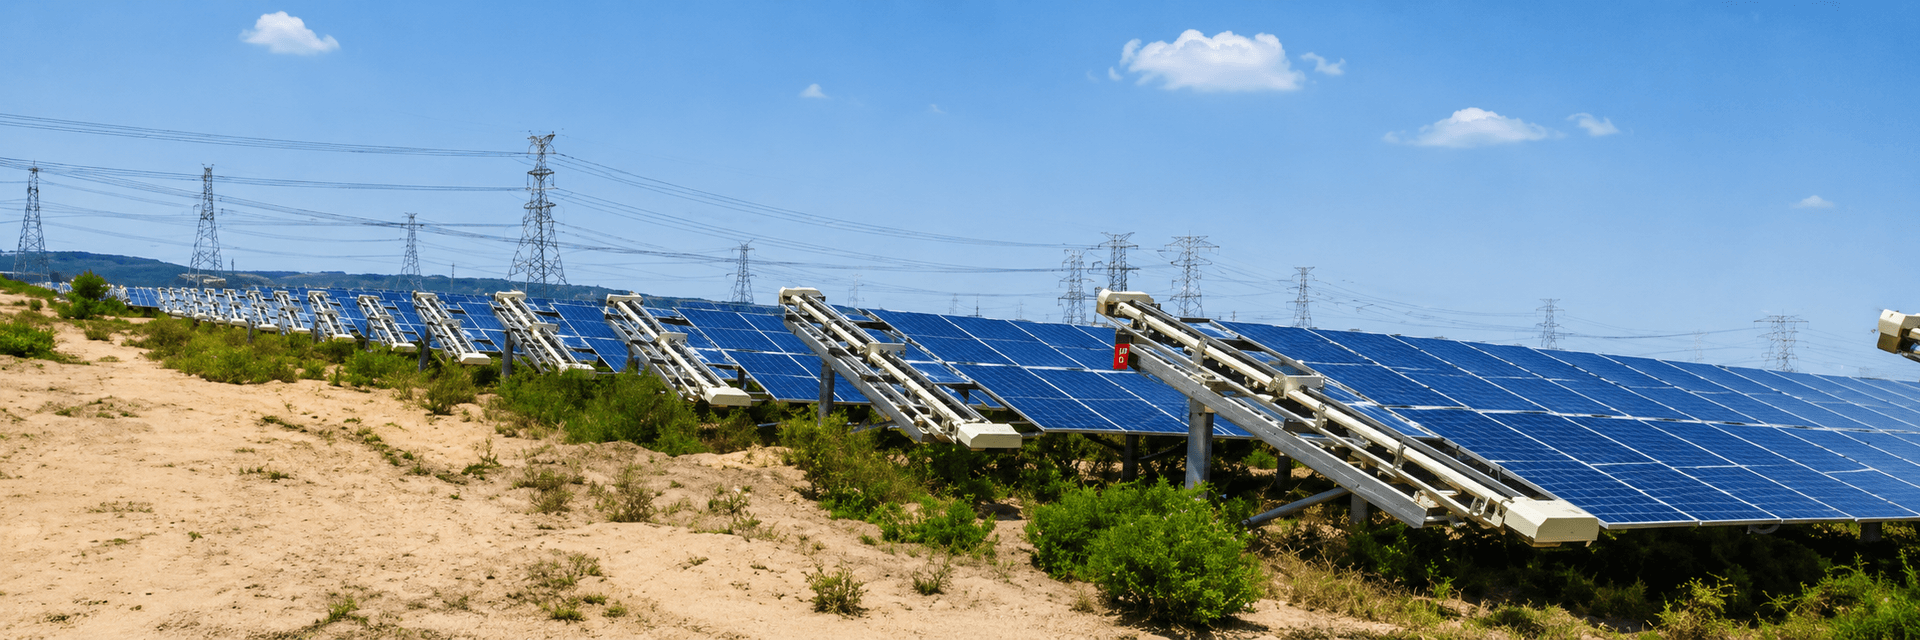
দ্রুত উত্তর
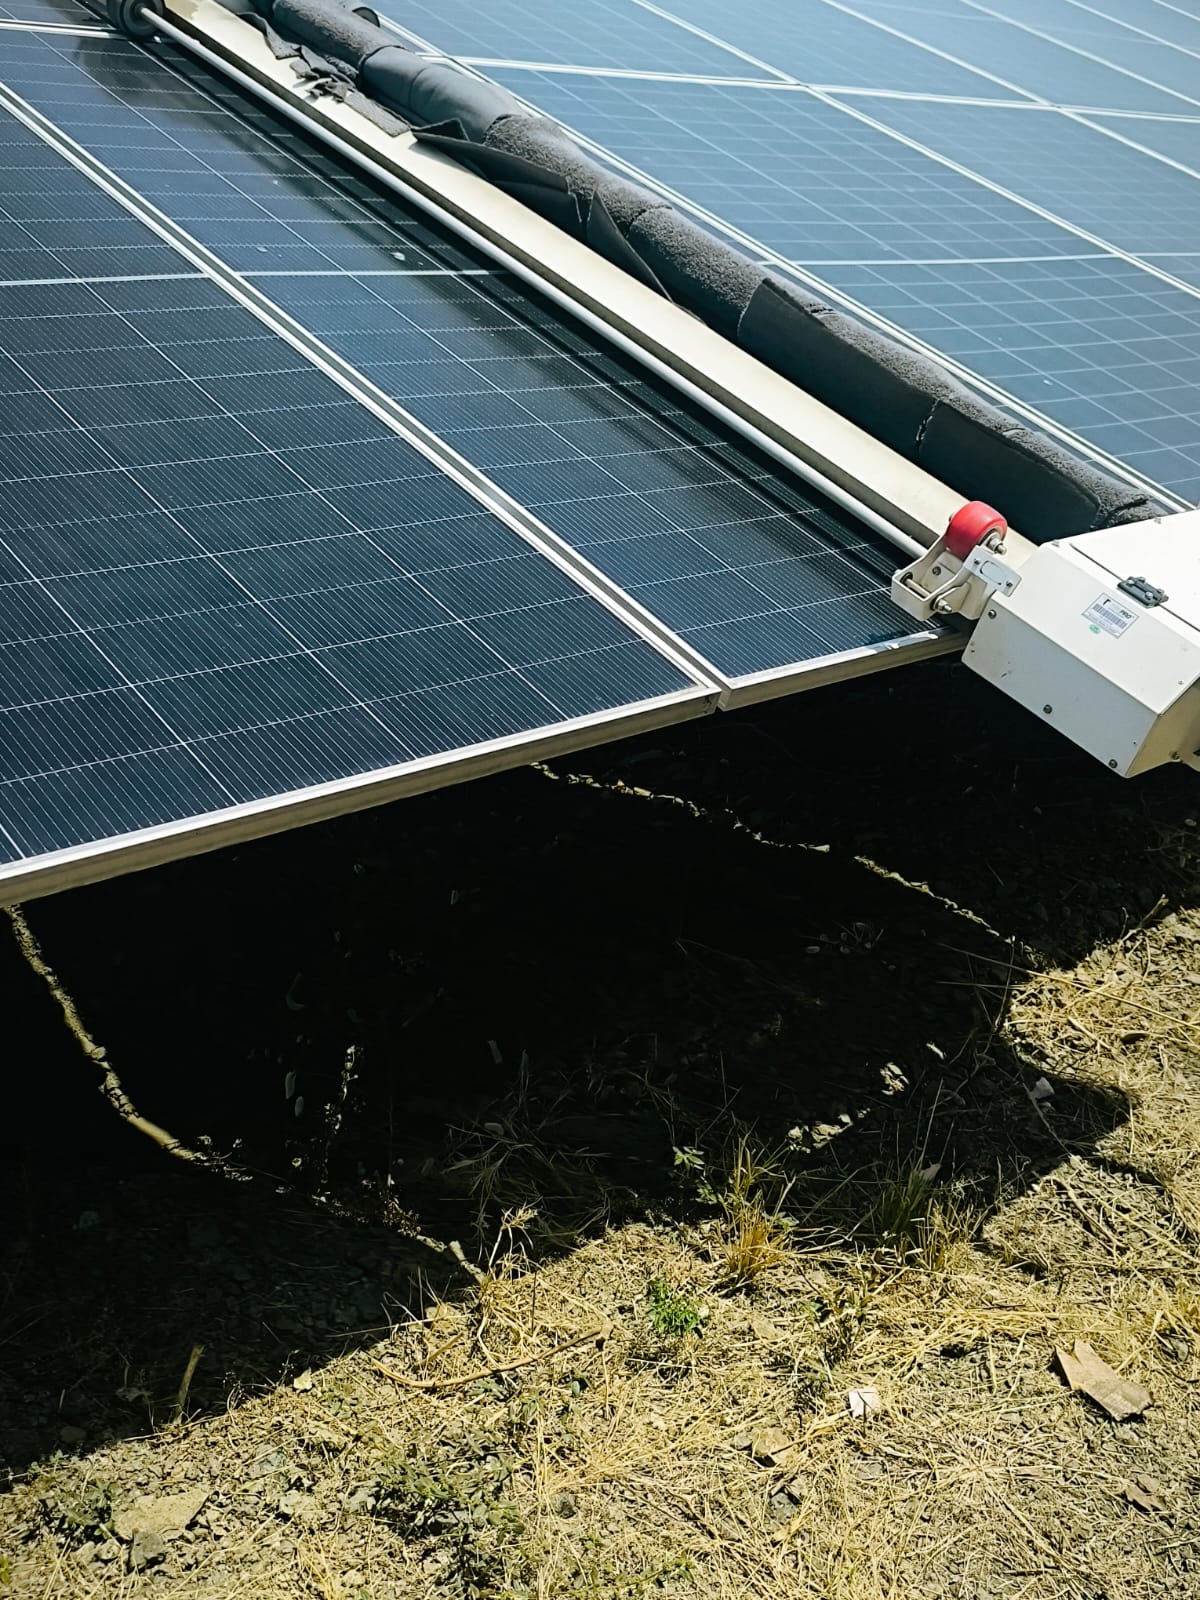
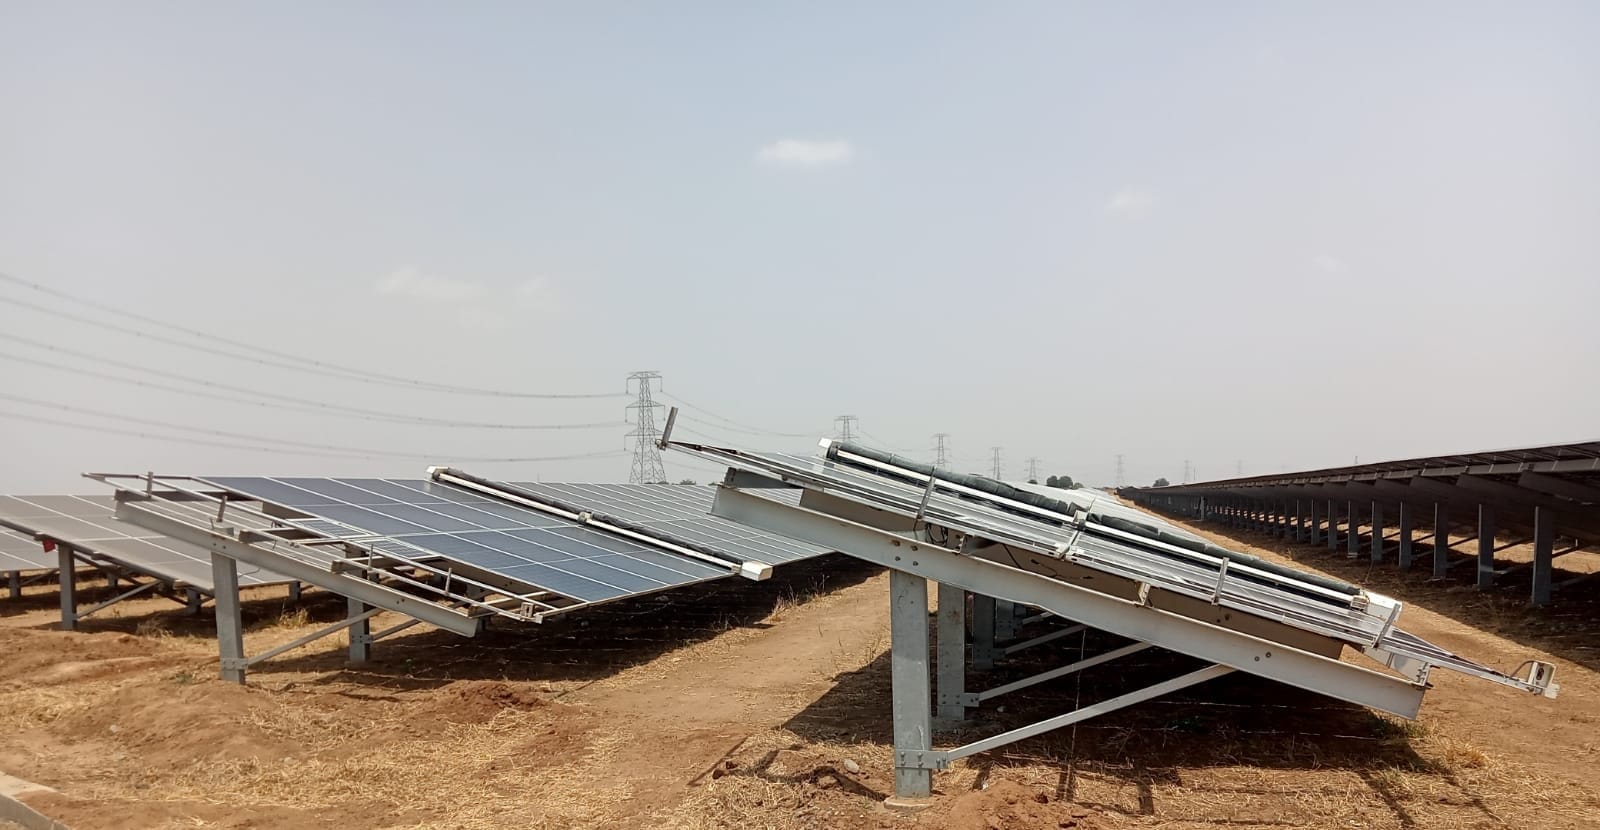
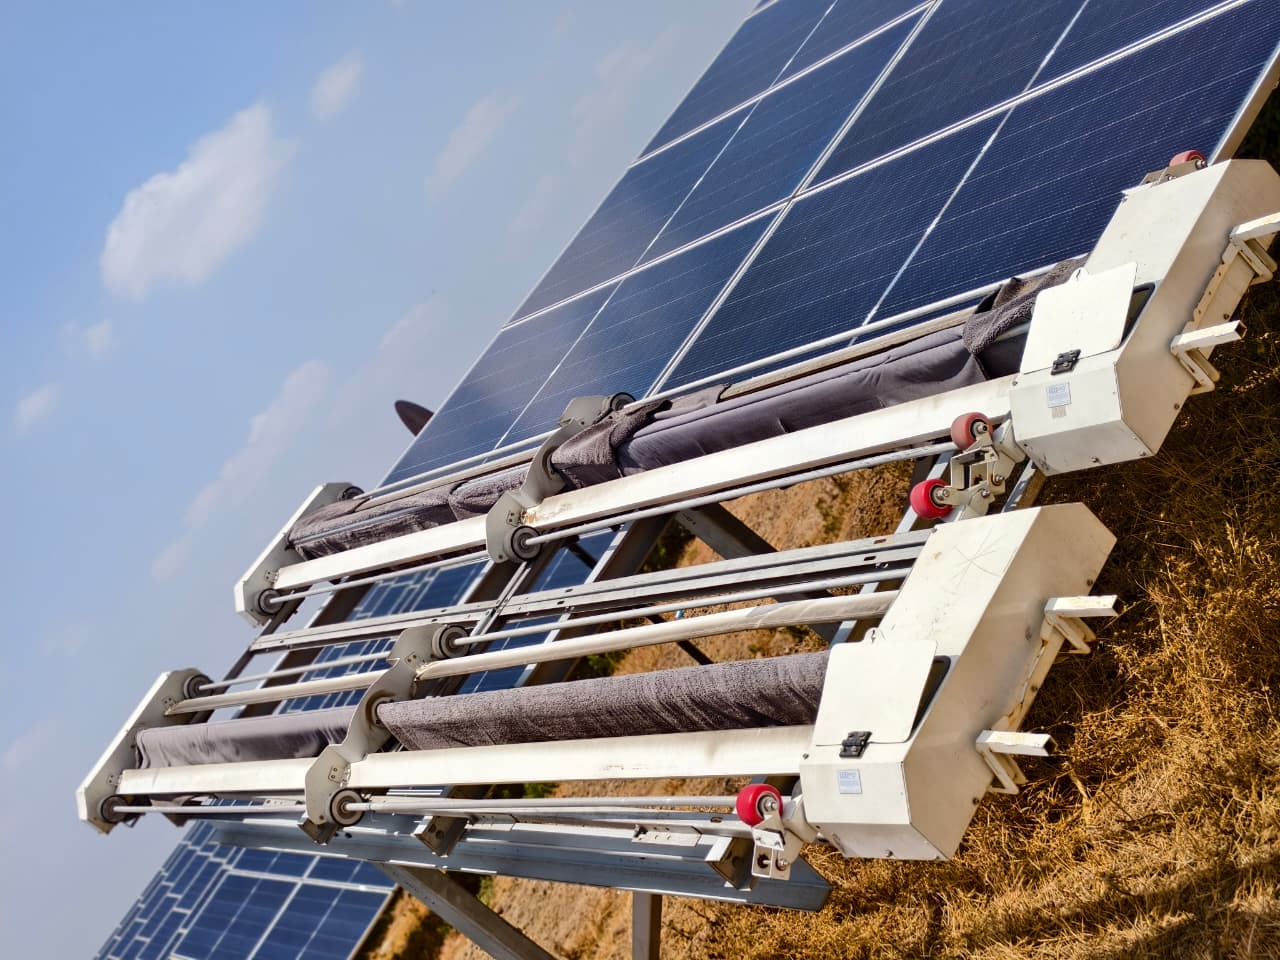
ক্লিনিং রোবটের কারণে মডিউল কোটিং বা প্রলেপ ক্ষতিগ্রস্ত হওয়া রোধ করতে ট্র্যাকের চাপ এবং উপাদানের গঠনের ওপর কৌশলগত গুরুত্ব দেওয়া প্রয়োজন। বিশেষ করে আধুনিক N-type এবং TOPCon মডিউলে অত্যন্ত সংবেদনশীল অ্যান্টি-রিফ্লেক্টিভ কোটিং (ARC) থাকে। প্ল্যান্ট ম্যানেজারদের অবশ্যই নিশ্চিত করতে হবে যে রোবটের ট্র্যাকগুলো যেন উচ্চ-ঘর্ষণ ক্ষমতা সম্পন্ন ও ক্ষয়হীন পলিমার দিয়ে তৈরি হয়, যাতে মাইক্রো-স্ক্র্যাচ বা সূক্ষ্ম আঁচড় না পড়ে যা দীর্ঘমেয়াদে মডিউলের কার্যক্ষমতা কমিয়ে দেয়। যারা জটিল অ্যাসেট পরিচালনা করছেন, তাদের জন্য সঠিক পরিচ্ছন্নতার বিরতি বা ফ্রিকোয়েন্সি সম্পর্কে ধারণা থাকা জরুরি, যা উৎপাদনের সাথে পৃষ্ঠের সুরক্ষার ভারসাম্য বজায় রাখতে সহায়তা করে।
- ARC ঘর্ষণের কারণে প্রতিফলন ২.৩% পর্যন্ত বৃদ্ধি রোধ করুন।
- N-type এবং TOPCon মডিউলের জন্য ক্ষয়হীন ট্র্যাক উপাদান যাচাই করুন।
- ট্র্যাকের নিচে বালি ও ধূলিকণা জমে থাকা রোধ করতে পরিচ্ছন্নতার ফ্রিকোয়েন্সি পর্যবেক্ষণ করুন।
- অপারেশনের সময় মাইক্রো-স্ক্র্যাচ এড়াতে ট্র্যাকের চাপের মাত্রা বা থ্রেশহোল্ড নির্ধারণ করুন।
ইউটিলিটি-স্কেল সাইটগুলোর জন্য মডিউলের দীর্ঘস্থায়ীত্ব বজায় রাখতে এই পদ্ধতি অত্যন্ত গুরুত্বপূর্ণ। একটি সুসংগঠিত O&M পরিকল্পনা বাস্তবায়ন করা জরুরি, যাতে অটোমেশন বা স্বয়ংক্রিয় ব্যবস্থা এমন কোনো ক্ষতির কারণ না হয় যা পরিচ্ছন্নতা রোবট দ্বারা অর্জিত পারফরম্যান্সকে নষ্ট করে। সয়েলিং বা ধুলোর কারণে খরচের তুলনায় রক্ষণাবেক্ষণের খরচের পার্থক্যের গভীর বিশ্লেষণের জন্য আমাদের গাইড দেখুন সয়েলিং রেভিনিউ লস বা রাজস্ব ক্ষতি সম্পর্কে এবং জানুন স্বয়ংক্রিয় সিস্টেমের পারফরম্যান্স মনিটরিং সম্পর্কে।
ক্লিনিং রোবটের কারণে মডিউল কোটিং ক্ষতিগ্রস্ত হওয়ার প্রক্রিয়া বোঝা
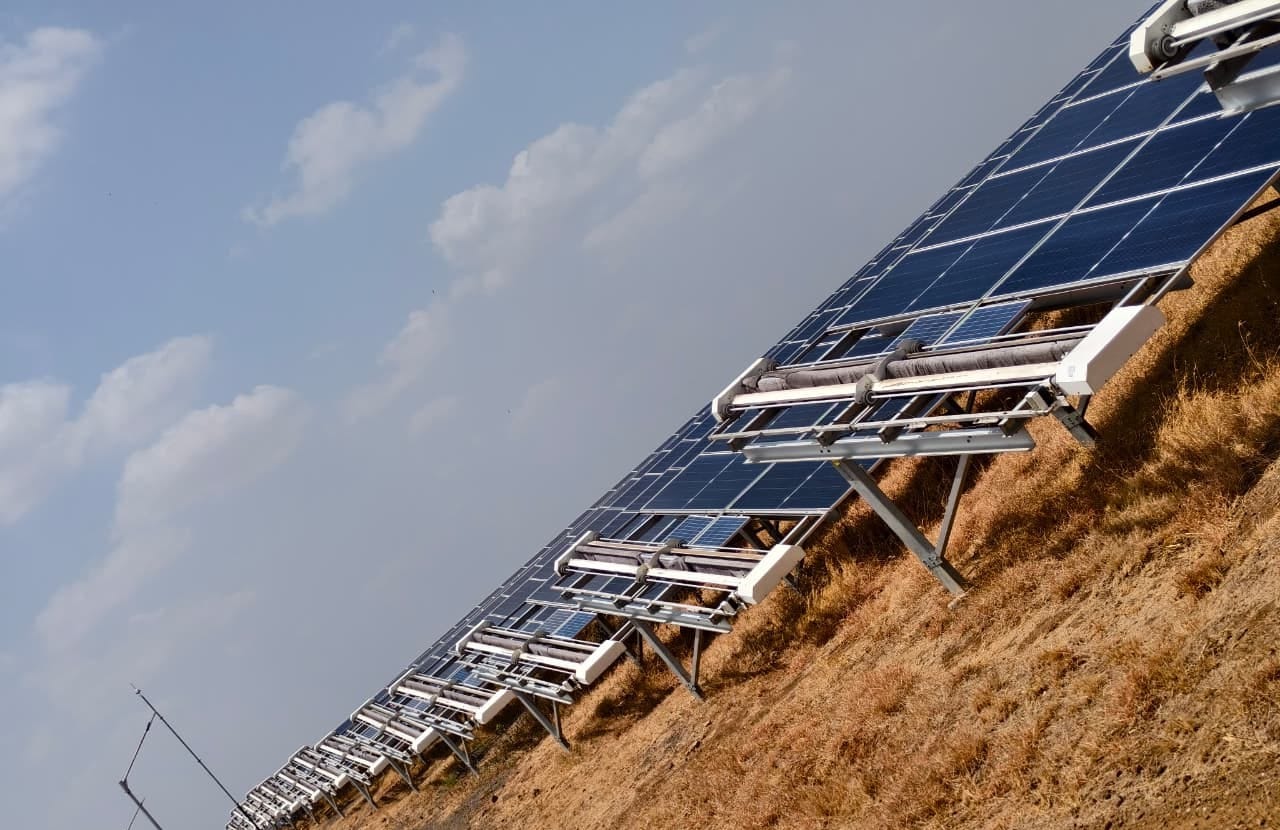
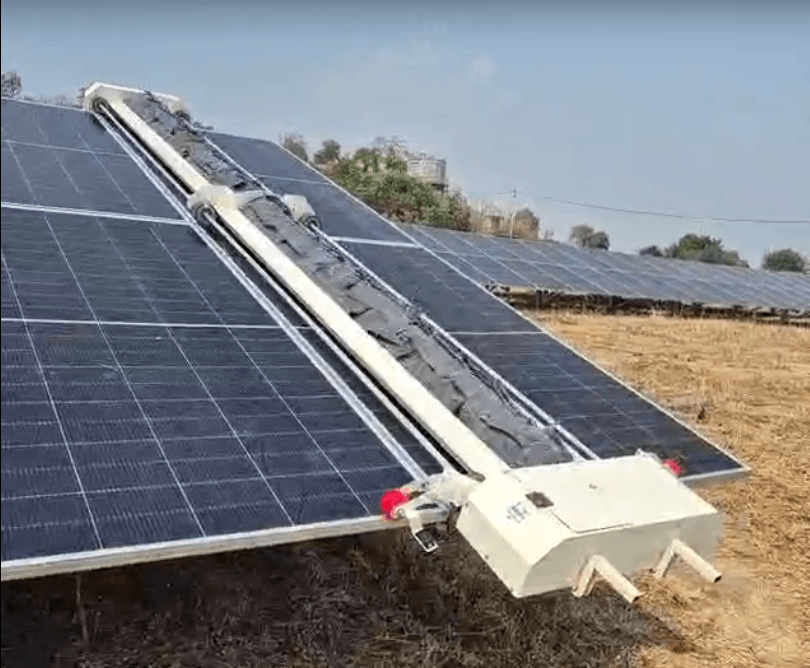
অ্যান্টি-রিফ্লেক্টিভ কোটিংয়ের (ARC) যান্ত্রিক ক্ষয় সাধারণত তখনই ঘটে যখন সিলিকা-ভিত্তিক ধুলোর মতো বাইরের কণাগুলো ক্লিনিং রোবটের ট্র্যাক এবং কাচের পৃষ্ঠের মাঝে আটকে যায়। রোবোটিক সিস্টেমের ওজনের নিচে, এই কণাগুলো একটি ক্ষয়কারী মাধ্যম হিসেবে কাজ করে এবং প্রতিটি চলাচলের সময় কোটিংয়ের ওপর ঘষা লাগে। যদিও সাধারণ কাচ টেকসই, কিন্তু ARC হলো একটি পাতলা এবং সুবিন্যস্ত স্তর যা আলোকে ধরে রাখার জন্য ডিজাইন করা; একবার মাইক্রো-স্ক্র্যাচ তৈরি হলে, মডিউলটি স্থায়ীভাবে তার আলো সংগ্রহের ২% থেকে ৩% কার্যক্ষমতা হারায়।
ভারতে ইউটিলিটি-স্কেল অ্যাসেটের জন্য, এই ঝুঁকিটি ধূলিকণার অঞ্চলের নির্দিষ্ট গঠনশৈলীর কারণে আরও বেড়ে যায়, যাতে প্রায়শই সূক্ষ্ম ও ক্ষয়কারী কোয়ার্টজের উচ্চ ঘনত্ব থাকে। যখন উচ্চ শোর হার্ডনেস বা কঠোরতা সম্পন্ন রোবট ট্র্যাক এই বালির ওপর দিয়ে চলে, তখন ইন্টারফেসে একটি নির্দিষ্ট চাপের কেন্দ্র তৈরি হয়। ট্র্যাকের উপাদানে যদি পর্যাপ্ত স্থিতিস্থাপকতা না থাকে, তবে চাপটি এক জায়গায় ঘনীভূত হয়, যা ভঙ্গুর কোটিংয়ের ক্ষয়কে ত্বরান্বিত করে। এই ক্ষতি খালি চোখে প্রায়শই অদৃশ্য থাকে, যতক্ষণ না পারফরম্যান্সের অবনতি সাইট-নির্দিষ্ট সয়েলিং রেভিনিউ লস রিপোর্টে তাত্ত্বিক এবং বাস্তব পারফরম্যান্সের মধ্যে গরমিল হিসেবে ধরা পড়ে। এই ঝুঁকি কমাতে টিমের উচিত আমাদের আবহাওয়ার প্রভাব এবং O&M প্লেবুক অনুসরণ করা।
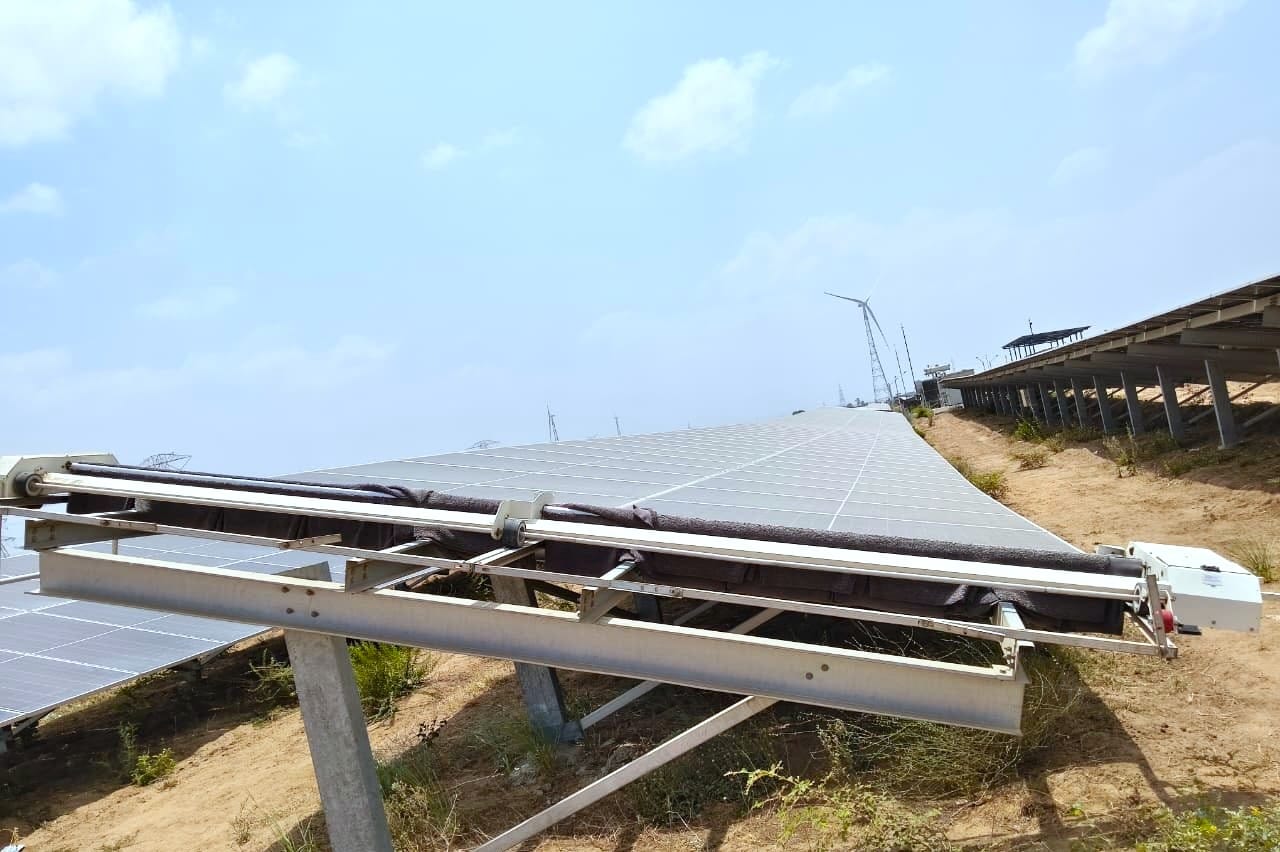
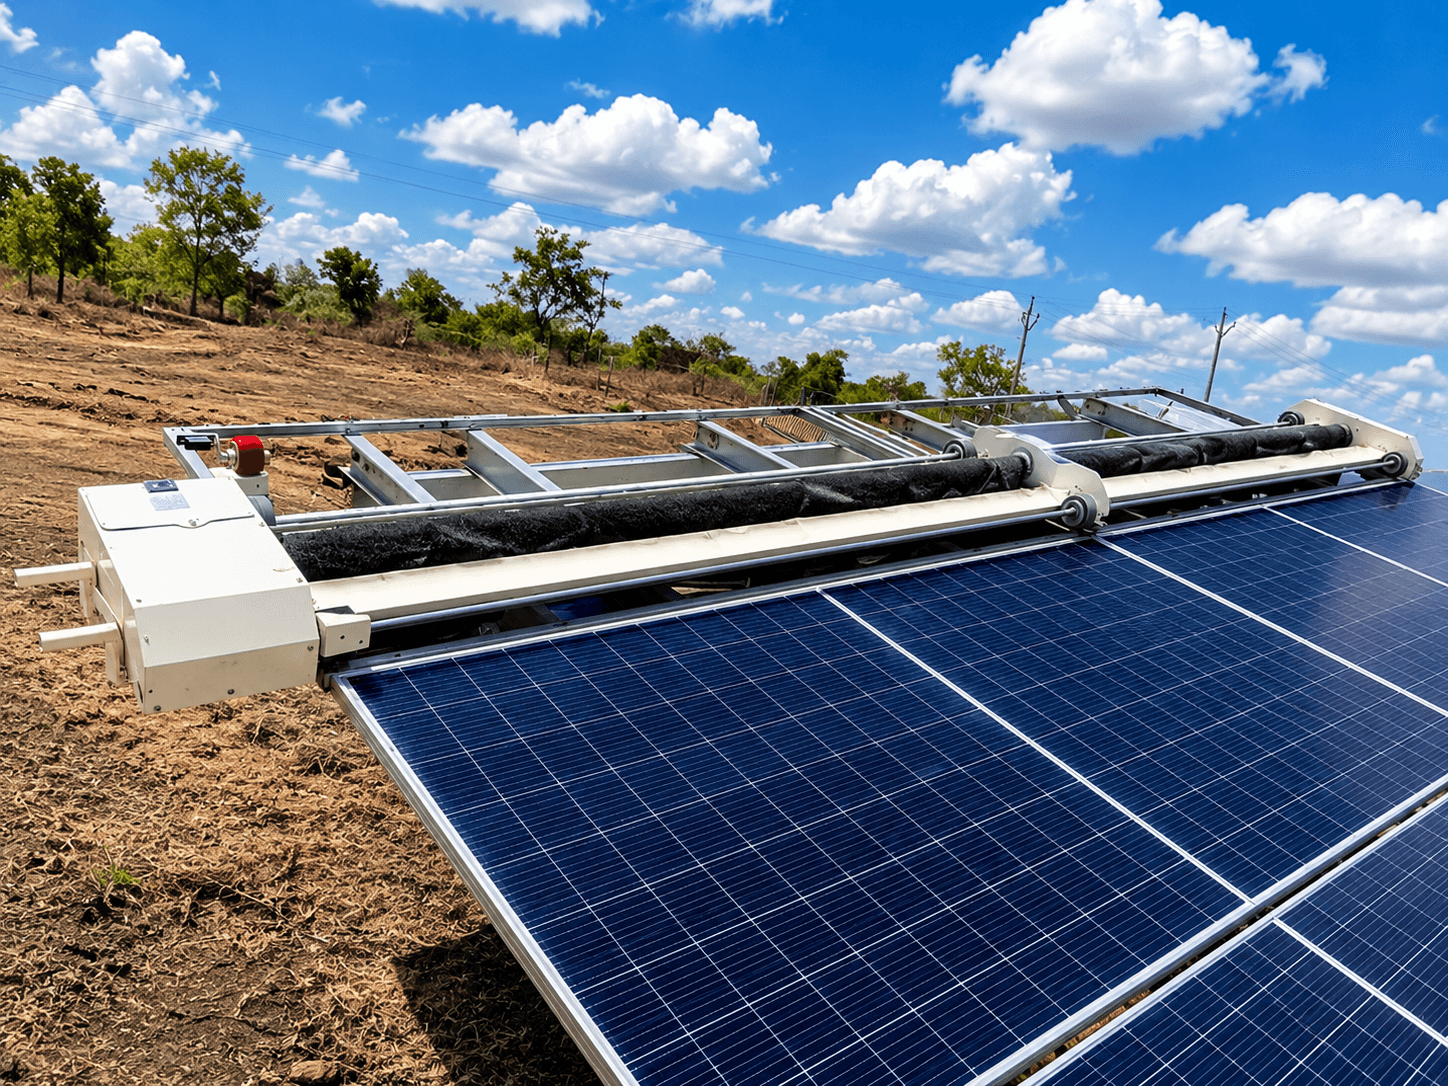
টেকনিক্যাল সাইট টিমের উচিত উচ্চ-ঘর্ষণ সম্পন্ন, ক্ষয়হীন পলিমারের তৈরি ট্র্যাককে অগ্রাধিকার দেওয়া, যা মডিউলের পৃষ্ঠে আঘাত না করেই পর্যাপ্ত ট্র্যাকশন প্রদান করে। উচ্চ ধূলিকণা বা গ্রিটযুক্ত পরিবেশে, রোবটের ট্র্যাকে আটকে থাকা ময়লা নিয়মিত পরিদর্শন করা রক্ষণাবেক্ষণের একটি গুরুত্বপূর্ণ ধাপ। যদি ক্লিনিং রোবটের ট্র্যাডে বড় বালুকণা জমে যায়, তবে সিস্টেমটি কার্যকরভাবে স্যান্ডপেপার বা শিরিষ কাগজের মতো কাজ করে, যা একটি প্রতিরোধমূলক O&M কার্যক্রমকে দীর্ঘমেয়াদী ক্ষতির কারণ হিসেবে রূপান্তর করে। যেসব সাইট পারফরম্যান্স মনিটরিং ব্যবস্থার সাথে যুক্ত, তাদের ক্ষেত্রে ক্লিনিং সাইকেলের পরে হঠাৎ localised আউটপুট কমে যাওয়া দেখে প্রাথমিক ক্ষয়ের লক্ষণ সনাক্ত করা সম্ভব।
কেন উচ্চ-দক্ষতা সম্পন্ন N-type মডিউলের জন্য রোবট ট্র্যাকের ক্ষয় একটি বড় ঝুঁকি
TOPCon এবং HJT-এর মতো আধুনিক মডিউল প্রযুক্তিগুলো সূক্ষ্ম এবং অত্যন্ত অপ্টিমাইজ করা ARC স্তরের ওপর নির্ভর করে যাতে আলোর প্রতিফলন সর্বোচ্চ হয় এবং প্রতি বছর ০.৩% থেকে ০.৪% এর কম অবক্ষয় হার অর্জন করা যায়। প্রথাগত P-type মডিউলের তুলনায় এই উচ্চ-দক্ষতা সম্পন্ন সেলগুলো যান্ত্রিক পৃষ্ঠের পরিবর্তনের প্রতি সংবেদনশীল। যখন একটি রোবোটিক ক্লিনিং সিস্টেম ক্ষয়প্রাপ্ত বা রুক্ষ ট্র্যাক নিয়ে এই পৃষ্ঠগুলোর ওপর দিয়ে চলাচল করে, তখন তা সংযোগস্থলে ARC স্তর তুলে ফেলার ঝুঁকি তৈরি করে। এই মাইক্রোস্কোপিক ক্ষতি আলোর প্রতিফলন বাড়িয়ে দেয় এবং হট স্পট তৈরি করে, যা মূলত প্রিমিয়াম মডিউল নির্বাচনের সুফলগুলোকে নষ্ট করে দেয়।
ভারতের ইউটিলিটি সাইটগুলোতে যেখানে চরম তাপ এবং ধূলিকণার গঠন রাজ্যভেদে পরিবর্তিত হয়, সেখানে ট্র্যাকের উপাদানের কারণে ঝুঁকি আরও বেড়ে যায়। N-type মডিউলে প্রায়শই গ্লাস-গ্লাস নির্মাণ শৈলী থাকে, যা রোবোটিক পরিষ্কারের সময় বাঁকানো চাপ রোধ করতে একটি নির্দিষ্ট সাপোর্ট স্ট্রাকচার দাবি করে। যদি ট্র্যাকের চাপ মডিউল ফ্রেমের যান্ত্রিক লোড ক্ষমতার জন্য ক্যালিব্রেট বা সামঞ্জস্য না করা হয়, তবে স্বয়ংক্রিয় ফ্লিটের পুনরাবৃত্তিমূলক চক্রের ফলে ক্রমবর্ধমান কোটিং ক্ষয় হতে পারে। এটি রাজস্থানের মতো মরুভূমি অঞ্চল বা উপকূলীয় প্ল্যান্টের জন্য বিশেষভাবে সমস্যাজনক, যেখানে সিলিকেট এবং লবণের স্তর রোবটের ট্র্যাকের নিচে গ্রাইন্ডিং এজেন্ট হিসেবে কাজ করে। জল ও ভূমির ব্যবহার সংক্রান্ত ESG নীতিমালা মেনে চলার অংশ হিসেবে এই টেকসই রক্ষণাবেক্ষণ পদ্ধতি স্টেকহোল্ডারদের কাছে প্রমাণ করা প্রয়োজন।
টেকনিক্যাল O&M টিমের উচিত ট্র্যাক ও মডিউলের ইন্টারফেসের সামঞ্জস্যতাকে প্ল্যান্ট চালুর মূল অংশ হিসেবে বিবেচনা করা। কঠোর ইন্ডাস্ট্রিয়াল রাবার বা ধাতু-শক্তিশালী ট্র্যাডের পরিবর্তে বিশেষ উচ্চ-ঘর্ষণ পলিমার ব্যবহারকারী ক্লিনিং পার্টনার নির্বাচন করা ARC ক্ষয় রোধে একটি প্রয়োজনীয় পদক্ষেপ। ভিজ্যুয়াল ত্রুটির জন্য অপেক্ষা না করে কর্মঘণ্টার ভিত্তিতে ট্র্যাক পরিবর্তনের কঠোর সময়সূচী বজায় রাখা নিশ্চিত করে যে, রোবটটি তার ঘর্ষণ সহগ বজায় রাখে এবং উচ্চ-দক্ষতা সম্পন্ন কাচের জন্য ক্ষতিকর উপাদানে পরিণত না হয়।
PV গ্লাসে ট্র্যাকের কারণে ঘর্ষণজনিত ক্ষতি কীভাবে রোধ করা যায়?
রোবোটিক ক্লিনিংয়ের সময় যান্ত্রিক ক্ষতি রোধ করতে উপাদান নির্বাচন, ময়লা ব্যবস্থাপনা এবং চাপ-সংবেদনশীল অপারেশনের সমন্বয়ে তিন-স্তরীয় পদ্ধতি প্রয়োজন। এর মূল লক্ষ্য হলো ময়লা পরিষ্কার করার সময় অ্যান্টি-রিফ্লেক্টিভ কোটিংয়ের (ARC) অখণ্ডতা বজায় রাখা। ভারতের শুষ্ক ইউটিলিটি পরিবেশে, কোয়ার্টজ-ভিত্তিক ধুলো হলো ঘর্ষণের সবচেয়ে বড় কারণ, যা যথাযথ রক্ষণাবেক্ষণ না করা ট্র্যাকগুলোকে উচ্চ-ঘর্ষণের গ্রিট ট্র্যাপে পরিণত করে।
টেকনিক্যাল ম্যানেজারদের ৫ মেগাওয়াট+ সক্ষমতার সাইটগুলোতে এই সুনির্দিষ্ট প্রতিরোধমূলক ব্যবস্থা নেওয়া উচিত:
- উপাদানের কঠোরতা নির্ধারণ: উচ্চ-ঘর্ষণ এবং ক্ষয়হীন পলিমারের তৈরি রোবট ট্র্যাক বেছে নিন। এই উপাদানগুলো টেম্পারড PV কাচের চেয়ে নরম হওয়ার জন্য ডিজাইন করা হয়েছে, যা নিশ্চিত করে যে ট্র্যাকটি বালুর দানা বা গ্রিটের ওপর চাপ না দিয়ে বরং তার বিপরীতে নমনীয় থাকে।
- কঠোর পরিদর্শন পদ্ধতি: প্রতিটি সাইকেল শুরুর আগে ক্লিনিং রোবটগুলোতে কোনো ময়লা আটকে আছে কি না তা নিশ্চিত করুন। ধূলিঝড় বা প্রবল বাতাসের পর ক্লিনিং টিমগুলোর উচিত সংকুচিত বাতাস বা নরম ব্রাশ ব্যবহার করে রোবটের ট্র্যাক থেকে জমে থাকা গ্রিট পরিষ্কার করা।
- নিম্নমুখী চাপ ক্যালিব্রেট করা: আধুনিক ইউটিলিটি-স্কেল সিস্টেমগুলোকে এমনভাবে ক্যালিব্রেট করতে হবে যাতে মডিউল কাচের কাঠামোগত সীমার বাইরে না গিয়ে পরিষ্কারের কার্যক্ষমতা বজায় থাকে। বাইফেসিয়াল এবং বড় সাইজের মডিউলের জন্য এটি অত্যন্ত গুরুত্বপূর্ণ, যা ট্রানজিটের সময় বেন্ডিং বা বাঁকানো চাপের সম্মুখীন হতে পারে।
- পরিকল্পিত ট্র্যাক প্রতিস্থাপন: দৃশ্যমান ক্ষতির জন্য অপেক্ষা না করে মোট কর্মঘণ্টা বা নির্ধারিত ডিউটি সাইকেলের ভিত্তিতে রোবট ট্র্যাক প্রতিস্থাপন করুন। N-type মডিউলের (TOPCon/HJT) ক্ষেত্রে, যার কোটিং স্তর পাতলা, মাইক্রো-ক্ষয়ের ঝুঁকি কমাতে রক্ষণশীল প্রতিস্থাপন সময়সূচী অনুসরণ করা একটি স্ট্যান্ডার্ড ইন্ডাস্ট্রি প্র্যাকটিস।
একটি অপারেশন-ফার্স্ট রক্ষণাবেক্ষণ মডেল-এ স্থানান্তরের মাধ্যমে, O&M টিমগুলো প্রতিক্রিয়ামূলক সমাধান থেকে সরে এসে সক্রিয় অ্যাসেট ম্যানেজমেন্ট কৌশলের দিকে যেতে পারে, যা পুরো ফ্লিটের পারফরম্যান্স রেশিও রক্ষা করে। বার্ষিক নমুনা পরীক্ষা বা হাই-রেজোলিউশন ড্রোন পরিদর্শনের মাধ্যমে স্থানীয় পর্যায়ের পৃষ্ঠের ক্ষয় পর্যবেক্ষণ করে নিশ্চিত হওয়া যায় যে, আপনার ট্র্যাক উপাদান এবং রক্ষণাবেক্ষণ সময়সূচী দীর্ঘমেয়াদে মডিউল ARC-কে সফলভাবে রক্ষা করছে কিনা।
ধাপে ধাপে: ৫ মেগাওয়াট+ সাইটে নিরাপদ রোবোটিক ক্লিনিং বাস্তবায়ন
ভারতে ইউটিলিটি-স্কেল প্রকল্পে, ম্যানুয়াল জল-ভিত্তিক ধোয়া থেকে স্বয়ংক্রিয় ড্রাই ক্লিনিংয়ে রূপান্তর একটি বড় অপারেশনাল পরিবর্তন। ক্লিনিং রোবটের কারণে মডিউল কোটিং ক্ষতিগ্রস্ত হওয়া রোধ করতে, টেকনিক্যাল ম্যানেজারদের এই সুসংগঠিত বাস্তবায়নের ধাপগুলো অনুসরণ করা উচিত।
- সাইট অ্যাসেসমেন্ট এবং গ্রিড ম্যাপিং: কাজ শুরু করার আগে, মডিউল অবক্ষয় এবং কাচের অখণ্ডতা নিয়ে প্রাথমিক জরিপ চালান। বিদ্যমান মাইক্রো-ক্র্যাক বা ডিল্যামিনেশন সনাক্ত করতে ড্রোন-ভিত্তিক থার্মাল ইমেজিং ব্যবহার করুন, যাতে আপনার ফ্লিট সেটআপ মডিউলের কাঠামোগত সীমাকে সম্মান করে, তা PERC হোক বা N-type।
- সারফেস বা পৃষ্ঠের সামঞ্জস্য অডিট: যাচাই করুন যে ক্লিনিং রোবটের ট্র্যাকগুলো আপনার মডিউলে থাকা অ্যান্টি-রিফ্লেক্টিভ কোটিংয়ের (ARC) সাথে সামঞ্জস্যপূর্ণ কিনা। মডিউল প্রস্তুতকারকের সাথে পরামর্শ করে নিশ্চিত করুন যে রোবট ট্র্যাডের ঘর্ষণ সহগ কাচের আবরণের অনুমোদিত প্যারামিটারের মধ্যে রয়েছে, বিশেষ করে বাইফেসিয়াল ইউনিটগুলোর ক্ষেত্রে যা উচ্চ তাপীয় চাপের প্রতি সংবেদনশীল।
- পাইলট পর্যায় এবং টেলিমেট্রি ইন্টিগ্রেশন: স্থানীয় যান্ত্রিক ক্ষয় পর্যবেক্ষণ করার জন্য ৫ মেগাওয়াট ব্লকের একটি প্রতিনিধি দলে ছোট একটি টেস্ট ফ্লিট মোতায়েন করুন। এই ৩০ দিনের ট্রায়ালের সময়, রোবটের টর্ক, ট্র্যাক স্লিপের হার এবং রিয়েল-টাইম পারফরম্যান্স রেশিও (PR) রিকভারি ট্র্যাক করতে NECTYR-এর মতো ফ্লিট মনিটরিং প্ল্যাটফর্ম ব্যবহার করুন এবং সেই অনুযায়ী অপারেশনাল থ্রেশহোল্ডগুলো অ্যাডজাস্ট করুন।
- পর্যায়ক্রমিক স্কেলিং এবং রক্ষণাবেক্ষণ প্রোটোকল: পাইলট ট্রায়ালে এআরসি (ARC) ঘর্ষণ না হওয়ার বিষয়টি নিশ্চিত হলে, ৫০ মেগাওয়াট+ সাইটজুড়ে ফ্লিটটি চালু করুন। ধূলিঝড়ের পর সিলিকা গ্রিট পরিষ্কার করার জন্য কমপ্রেশড এয়ার ব্যবহার করে ট্র্যাক পরিষ্কার করার একটি কঠোর সময়সূচি বাস্তবায়ন করুন। নিয়মিত ট্র্যাক পরিবর্তনের জন্য মূলধন বরাদ্দের যৌক্তিকতা প্রমাণ করতে কঠোর রাজস্ব ক্ষতি ট্র্যাকিং ব্যবস্থা স্থাপন করুন, যাতে হার্ডওয়্যার কখনোই ক্ষয়কারী ঝুঁকির কারণ না হয়ে ওঠে।
- অডিট এবং অডিট-লুপ: মডিউলের পৃষ্ঠে ত্রৈমাসিক পরিদর্শন পরিচালনা করুন, বিশেষ করে ঘূর্ণায়মান প্যাটার্ন বা ঘষার দাগ খুঁজুন যা ট্র্যাকজনিত ক্ষয়ের ইঙ্গিত দেয়। যদি এমন কিছু শনাক্ত হয়, তবে ডাউনওয়ার্ড প্রেশার পুনরায় ক্যালিব্রেট করতে বা নরম, উচ্চ-ঘর্ষণযুক্ত পলিমার দিয়ে ট্র্যাকগুলো প্রতিস্থাপনের বিষয়টি মূল্যায়ন করতে অবিলম্বে ফ্লিট থামিয়ে দিন।
প্রযুক্তিগত তুলনা: ট্র্যাকের উপাদান বনাম এআরসি (ARC) সহনশীলতা
ক্লিনিং রোবট দ্বারা মডিউলের আবরণের ক্ষতি রোধ করার জন্য সঠিক ট্র্যাক উপাদান নির্বাচন করা একটি মৌলিক সিদ্ধান্ত, কারণ ঘর্ষণ সহগ এবং উপাদানের কঠোরতা সরাসরি কাঁচের পৃষ্ঠের দীর্ঘমেয়াদী অখণ্ডতাকে প্রভাবিত করে। শক্ত, অনমনীয় পলিমারগুলো উঁচু ঢালু জমিতে বা ধূলিকণাময় বর্ষা মৌসুমে ভালো ট্র্যাকশন প্রদান করতে পারে, কিন্তু এগুলোতে প্রায়শই সূক্ষ্ম অ্যান্টি-রিফ্লেক্টিভ কোটিং (ARC) এর ওপর মাইক্রো-অ্যাব্রেশন এড়ানোর মতো নমনীয়তার অভাব থাকে। ইউটিলিটি-স্কেলের ইনস্টলেশনের জন্য, আমরা এমন বিশেষ সিন্থেটিক ইলাস্টোমার বা সফট-শোর পলিউরেথেন দিয়ে তৈরি ট্র্যাকগুলোকে অগ্রাধিকার দেওয়ার পরামর্শ দিই, যা পিভি মডিউলের প্রতিরক্ষামূলক স্তরকে ক্ষতিগ্রস্ত না করেই উচ্চ ঘর্ষণ প্রদান করে।
নিচের সারণীটি রোবটিক ক্লিনিংয়ে ব্যবহৃত সাধারণ ট্র্যাক উপাদানগুলোর মধ্যে তুলনা তুলে ধরে। ভারতের ইউটিলিটি পরিবেশে, যেখানে সিলিকা-সমৃদ্ধ ধূলিকণা রোবট এবং প্যানেলের পৃষ্ঠের মাঝে একটি ক্ষয়কারী মাধ্যম তৈরি করে, সেখানে এআরসি (ARC) সংরক্ষণের প্রয়োজনীয়তার প্রেক্ষিতে এই মূল্যায়ন করা হয়েছে।
| ট্র্যাক উপাদান | কঠোরতা (শোর) | এআরসি (ARC) ঘর্ষণ ঝুঁকি | সর্বোত্তম ব্যবহারের ক্ষেত্র |
|---|---|---|---|
| হার্ডেন্ড রাবার | ৮০-৯০এ | উচ্চ | সাধারণ কাঁচ; প্রচুর ধুলোবালিযুক্ত শিল্পাঞ্চল |
| সিন্থেটিক ইলাস্টোমার | ৬০-৭০এ | নিম্ন | স্ট্যান্ডার্ড এআরসি (ARC); এন-টাইপ টপকন (TOPCon)/এইচজেটি (HJT) মডিউল |
| সফট-শোর পলিউরেথেন | ৪০-৫৫এ | সামান্য | প্রিমিয়াম উচ্চ-দক্ষতাসম্পন্ন বাইফেসিয়াল মডিউল |
যান্ত্রিক ক্ষয় প্রায়শই শুধুমাত্র ট্র্যাক উপাদানের কারণে হয় না, বরং পরিবেশগত গ্রিট বা বালুকণা জমে থাকার কারণে হয়। ট্র্যাকের উপাদান যা-ই হোক না কেন, রোবট চলার আগে যদি গ্রিট পরিষ্কার না করা হয় তবে তা গ্রাইন্ডিং পেস্টের মতো কাজ করে। এটি রাজস্থান ও গুজরাটের মতো বেশি কোয়ার্টজযুক্ত মাটির অঞ্চলে রোবটের জন্য কমপ্রেশড এয়ার প্রি-ক্লিনিং বা স্বয়ংক্রিয়ভাবে ট্র্যাক পরিষ্কারের ডিজাইন অপরিহার্য করে তোলে। উদ্ভাবনী এআই-চালিত রক্ষণাবেক্ষণ মডেল ব্যবহার করে এবং ট্র্যাকের স্থিতিস্থাপকতা নিশ্চিত করে, ওঅ্যান্ডএম (O&M) প্রধানরা সেই স্থানীয় ঘর্ষণ প্রতিরোধ করতে পারেন যা এআরসি (ARC) এর অবক্ষয় ঘটায়। এটি অক্ষত থাকলে মডিউলের শক্তি উৎপাদন সাধারণত ২% থেকে ৩% বৃদ্ধি পায়। নির্ভুল ক্লিনিংয়ের মাধ্যমে পারফরম্যান্স রেশিও কীভাবে বজায় রাখা হয় সে সম্পর্কে আরও তথ্যের জন্য, ইউটিলিটি-স্কেল ফ্লিটে সোলার প্যানেলের কর্মক্ষমতা পর্যবেক্ষণ সম্পর্কিত আমাদের বিশ্লেষণ দেখুন।
ট্র্যাকজনিত মডিউল ক্ষয় পরিদর্শনের জন্য ওঅ্যান্ডএম (O&M) চেকলিস্ট
স্থায়ী এআরসি (ARC) অবক্ষয় বা ওয়ারেন্টি অমান্য হওয়ার আগেই ঘর্ষণজনিত ক্ষতি শনাক্ত করতে একটি কঠোর অডিট ব্যবস্থা স্থাপন করা অপরিহার্য। ১০ মেগাওয়াটের বেশি সাইটগুলোতে, ওঅ্যান্ডএম (O&M) টিমগুলোর উচিত রোবটিক মোতায়েনের প্রথম ত্রৈমাসিকে মাসিক পরিদর্শন করা যাতে স্বাভাবিক মডিউল ক্ষয়ের একটি বেসলাইন তৈরি করা যায়। রোবটের ট্র্যাকের কারণে যান্ত্রিক ঘর্ষণ শনাক্ত করতে এই চেকলিস্টটি ব্যবহার করুন:
- ভিজ্যুয়াল কন্ট্রাস্ট টেস্ট: তীব্র আলোকসজ্জা ব্যবহার করে কম আলোতে পরিদর্শন করুন যাতে পৃষ্ঠের সেই ঘষার দাগ বা ঘূর্ণায়মান প্যাটার্নগুলো দেখা যায়, যা দিনের কড়া রোদে অদৃশ্য থাকে।
- প্রান্ত থেকে কেন্দ্র পর্যন্ত প্রোফাইলিং: বিশেষ করে রোবট ট্র্যাকের সংস্পর্শে আসা সমান্তরাল পথ বরাবর মডিউলের কাঁচ পরীক্ষা করুন। মডিউল ফ্রেমের নিচের ১০০ মিমি এবং উপরের ১০০ মিমি অংশে ফোকাস করুন, যেখানে গতি পরিবর্তন ও ব্রেকিং ফোর্স সবচেয়ে বেশি থাকে।
- মাইক্রো-অ্যাব্রেশন অডিট: ট্র্যাকের পথে প্রতিফলন এবং মডিউলের অস্পর্শিত কেন্দ্রের প্রতিফলন পরিমাপ করতে একটি পোর্টেবল গ্লস মিটার ব্যবহার করুন। বেসলাইনের তুলনায় ট্র্যাক জোনে ০.৫%-এর বেশি প্রতিফলন কমে গেলে রোবটের ডাউনওয়ার্ড প্রেশার অবিলম্বে অ্যাডজাস্ট করা বা ট্র্যাক উপাদান পরিবর্তনের প্রয়োজন হতে পারে।
- গ্রিট জমার পর্যবেক্ষণ: ধূলিকণাময় শিফটের পর রোবটের ট্রেডের খাঁজগুলো শারীরিকভাবে পরীক্ষা করুন। যদি ইলাস্টোমারের মধ্যে মিহি সিলিকা বা কোয়ার্টজ গ্রিট আটকে থাকে, তবে রোবটটি কার্যত শিরীষ কাগজের মতো কাজ করছে। প্রতিদিন চার্জ করার রুটিনের অংশ হিসেবে রোবট ট্রেডগুলোর জন্য কমপ্রেশড এয়ার ক্লিনিং শিডিউল করুন।
- ফ্রেম-সিল অখণ্ডতা: নিশ্চিত করুন যে ট্র্যাকের সংস্পর্শ যেন মডিউল এনক্যাপসুলেশন বা জাংশন বক্সের সিমে কোনো পার্শ্বীয় চাপ না ফেলে। ফ্রেমের প্রান্তের কাছাকাছি সিল্যান্ট সরে যাওয়ার যেকোনো লক্ষণ একটি অ্যালাইনমেন্ট সমস্যার ইঙ্গিত দেয়, যার জন্য NECTYR ফ্লিট ম্যানেজমেন্ট সিস্টেমের মধ্যে রোবটের ভ্রমণের পথ পুনরায় ক্যালিব্রেট করা প্রয়োজন।
এই ফলাফলগুলোকে একটি কেন্দ্রীভূত পারফরম্যান্স মনিটরিং কাঠামোতে ডিজিটাইজ করার মাধ্যমে, ওঅ্যান্ডএম (O&M) ম্যানেজাররা নির্দিষ্ট রোবট ইউনিটের সাথে স্থানীয় ক্ষয়ের প্যাটার্নগুলোকে সম্পর্কিত করতে পারেন। এটি সাইটের বার্ষিক উৎপাদন লক্ষ্যমাত্রাকে প্রভাবিত করার অনেক আগেই সক্রিয় রক্ষণাবেক্ষণ, যেমন অতিরিক্ত ক্ষয়প্রাপ্ত ট্রেড সেট পরিবর্তন বা নেভিগেশন প্যারামিটার অ্যাডজাস্ট করার সুযোগ দেয়।
প্ল্যান্ট ম্যানেজারদের জন্য মূল বিষয়সমূহ
- এন-টাইপ (N-type) মডিউলের স্পর্শকাতর আবরণে মাইক্রো-অ্যাব্রেশন কমাতে কম শোর হার্ডনেস রেটিংযুক্ত ট্র্যাক উপাদানগুলোকে অগ্রাধিকার দিন।
- রাজস্থান বা গুজরাটের মতো অঞ্চলে যেখানে সিলিকা-সমৃদ্ধ মাটি ঘষার এজেন্ট হিসেবে কাজ করে, সেখানে রোবট ট্র্যাকের জন্য প্রতিদিন কমপ্রেশড এয়ার পার্জিং পদ্ধতি প্রয়োগ করুন।
- ত্রৈমাসিকভাবে মডিউলের প্রতিফলন অডিট করুন; স্পর্শকাতর অঞ্চলে ০.৫%-এর বেশি হ্রাস পাওয়া মানে অবিলম্বে হার্ডওয়্যার পুনরায় ক্যালিব্রেট করা প্রয়োজন।
- ক্লিনিংয়ের দক্ষতা যেন দীর্ঘমেয়াদী সম্পদ ক্ষয়ের মূল্যে না আসে, তা নিশ্চিত করতে আপনার রাজস্ব ক্ষতি ট্র্যাকিং প্রোটোকলে ট্র্যাক রক্ষণাবেক্ষণকে অন্তর্ভুক্ত করুন।
- মডিউলের গ্লাস-গ্লাস বা গ্লাস-ব্যাকশিট কাঠামোগত দৃঢ়তার পার্থক্যের সাথে মানিয়ে নিতে পরিবর্তনশীল ডাউনওয়ার্ড প্রেশার ক্ষমতার রোবটিক ফ্লিট মোতায়েন করুন।
উৎস এবং আরও পড়ার জন্য
প্রায়শই জিজ্ঞাসিত প্রশ্ন
ক্লিনিং রোবটের মডিউল কোটিংয়ের ক্ষতি রোধ করতে ট্র্যাকের চাপ এবং উপাদানের গঠনের দিকে কৌশলগত মনোযোগ দেওয়া প্রয়োজন। বিশেষ করে আধুনিক এন-টাইপ (N-type) এবং টপকন (TOPCon) মডিউলগুলোতে সূক্ষ্ম অ্যান্টি-রিফ্লেক্টিভ কোটিং থাকে। প্ল্যান্ট ম্যানেজারদের নিশ্চিত করতে হবে যে, রোবটের ট্র্যাকগুলো যেন উচ্চ-ঘর্ষণযুক্ত এবং ক্ষয়কারী নয় এমন পলিমার দিয়ে তৈরি হয়, যাতে মাইক্রো-স্ক্র্যাচ এড়ানো যায় এবং মডিউলের দীর্ঘমেয়াদী কার্যক্ষমতা বজায় থাকে।
হ্যাঁ। যখন সিলিকা বা কোয়ার্টজ ধুলোর মতো ঘর্ষণকারী কণাগুলো রোবটের ট্র্যাকের নিচে আটকা পড়ে, তখন সিস্টেমের ওজন এই কণাগুলোকে এআরসি (ARC)-এর ওপর ঘষে ফেলে। এই প্রক্রিয়ার ফলে তৈরি হওয়া মাইক্রো-স্ক্র্যাচগুলো স্থায়ীভাবে আলোক শোষণের দক্ষতা কমিয়ে দিতে পারে।
ট্র্যাকের উপাদানের গঠন সরাসরি মডিউলের দীর্ঘস্থায়িত্বকে প্রভাবিত করে। উচ্চ শোর হার্ডনেস (Shore hardness) সম্পন্ন ট্র্যাকগুলো প্রায়শই নির্দিষ্ট স্থানে চাপের সৃষ্টি করে, যা কোটিংয়ের ক্ষতি করে। ইলাস্টিক বা স্থিতিস্থাপক এবং ক্ষয়কারী নয় এমন পলিমার উপাদান ব্যবহার করলে চাপ সমানভাবে ছড়িয়ে পড়ে, যা এন-টাইপ এবং টপকন (TOPCon) মডিউলের সূক্ষ্ম পৃষ্ঠতলকে সুরক্ষিত রাখে।
অ্যান্টি-রিফ্লেক্টিভ কোটিং ক্ষয়প্রাপ্ত হলে আলোর প্রতিফলন ২.০% থেকে ২.৩% পর্যন্ত বৃদ্ধি পেতে পারে। এই অবক্ষয়ের ফলে আলোক শোষণের সক্ষমতা সরাসরি হ্রাস পায়, যা পুরো ইউটিলিটি-স্কেল সোলার অ্যাসেটের পারফরম্যান্স রেশিওকে কমিয়ে দেয়।