ভারতীয় ইউটিলিটি প্ল্যান্টগুলোতে পরিষ্কার করার পদ্ধতি নিয়ে আলোচনার শুরুটা হওয়া উচিত ধূলিকণার পদার্থবিজ্ঞান, জল সংক্রান্ত লজিস্টিকস এবং রো জ্যামিতি দিয়ে, ভেন্ডর পছন্দের ভিত্তিতে নয়। একটি ৫ মেগাওয়াট ইপিসি (EPC) ডিজাইনে কাজ করা স্প্রিংকলার সিস্টেম থর মরুভূমির শক্ত ধূলিকণার ক্ষেত্রে ব্যর্থ হতে পারে। ফিক্সড-টিল্ট টেবিলের জন্য উপযুক্ত রোবট বহর কনজেস্টেড ট্র্যাকার প্রান্তগুলোতে প্রতি রাতে কাজ করা বন্ধ করে দিতে পারে। মালিকরা সাইটের বাস্তবতা এবং পাঁচ বছরের অর্থনীতির সাথে সামঞ্জস্য রেখে পদ্ধতি বেছে নেন।
এই নিবন্ধটি ১০–১০০ মেগাওয়াট সম্পত্তিতে ম্যানুয়াল ওয়েট, ট্রাক্টর ব্রাশ, স্প্রিংকলার, ওয়াটারলেস রোবটিক এবং হাইব্রিড পদ্ধতির তুলনা করে, যেখানে রাজস্থানের ঝড়, গুজরাটের কৃষি ধূলিকণা, বর্ষাকালের কাদা এবং পিপিএ ট্যারিফের মতো ভারতীয় প্রেক্ষাপট বিবেচনা করা হয়েছে, যেখানে পুনরুদ্ধারকৃত মেগাওয়াট (MWh) ওঅ্যান্ডএম (O&M) খরচকে যৌক্তিক করে তোলে।
দ্রুত উত্তর
- ম্যানুয়াল ওয়েট: নমনীয়, কম ক্যাপিটাল খরচ, তবে বড় স্কেলে প্রচুর শ্রম ও জলের প্রয়োজন হয়।
- ট্রাক্টর ব্রাশ: প্রশস্ত ফিক্সড-টিল্টে দ্রুত কাজ করে, তবে নিয়ন্ত্রণ না থাকলে স্ট্রাইপ তৈরির ঝুঁকি থাকে।
- স্প্রিংকলার: ডিজাইনের সময় থেকেই ধুয়ে ফেলার জন্য ভালো, কিন্তু শুধু ভারী জমে যাওয়া ধুলোর ক্ষেত্রে দুর্বল।
- ওয়াটারলেস রোবট: ঘন ঘন ব্যবহার করা যায়, জলের ব্যবহার কম, তবে রো-ফিট এবং আপটাইম প্রয়োজন।
- হাইব্রিড: ধুলোর জন্য রোবট এবং ফিল্মের জন্য ওয়েট পদ্ধতি; বড় সাইটগুলোর জন্য এটি সাধারণ।
পোল ক্রু দ্বারা ম্যানুয়াল ওয়েট ক্লিনিং
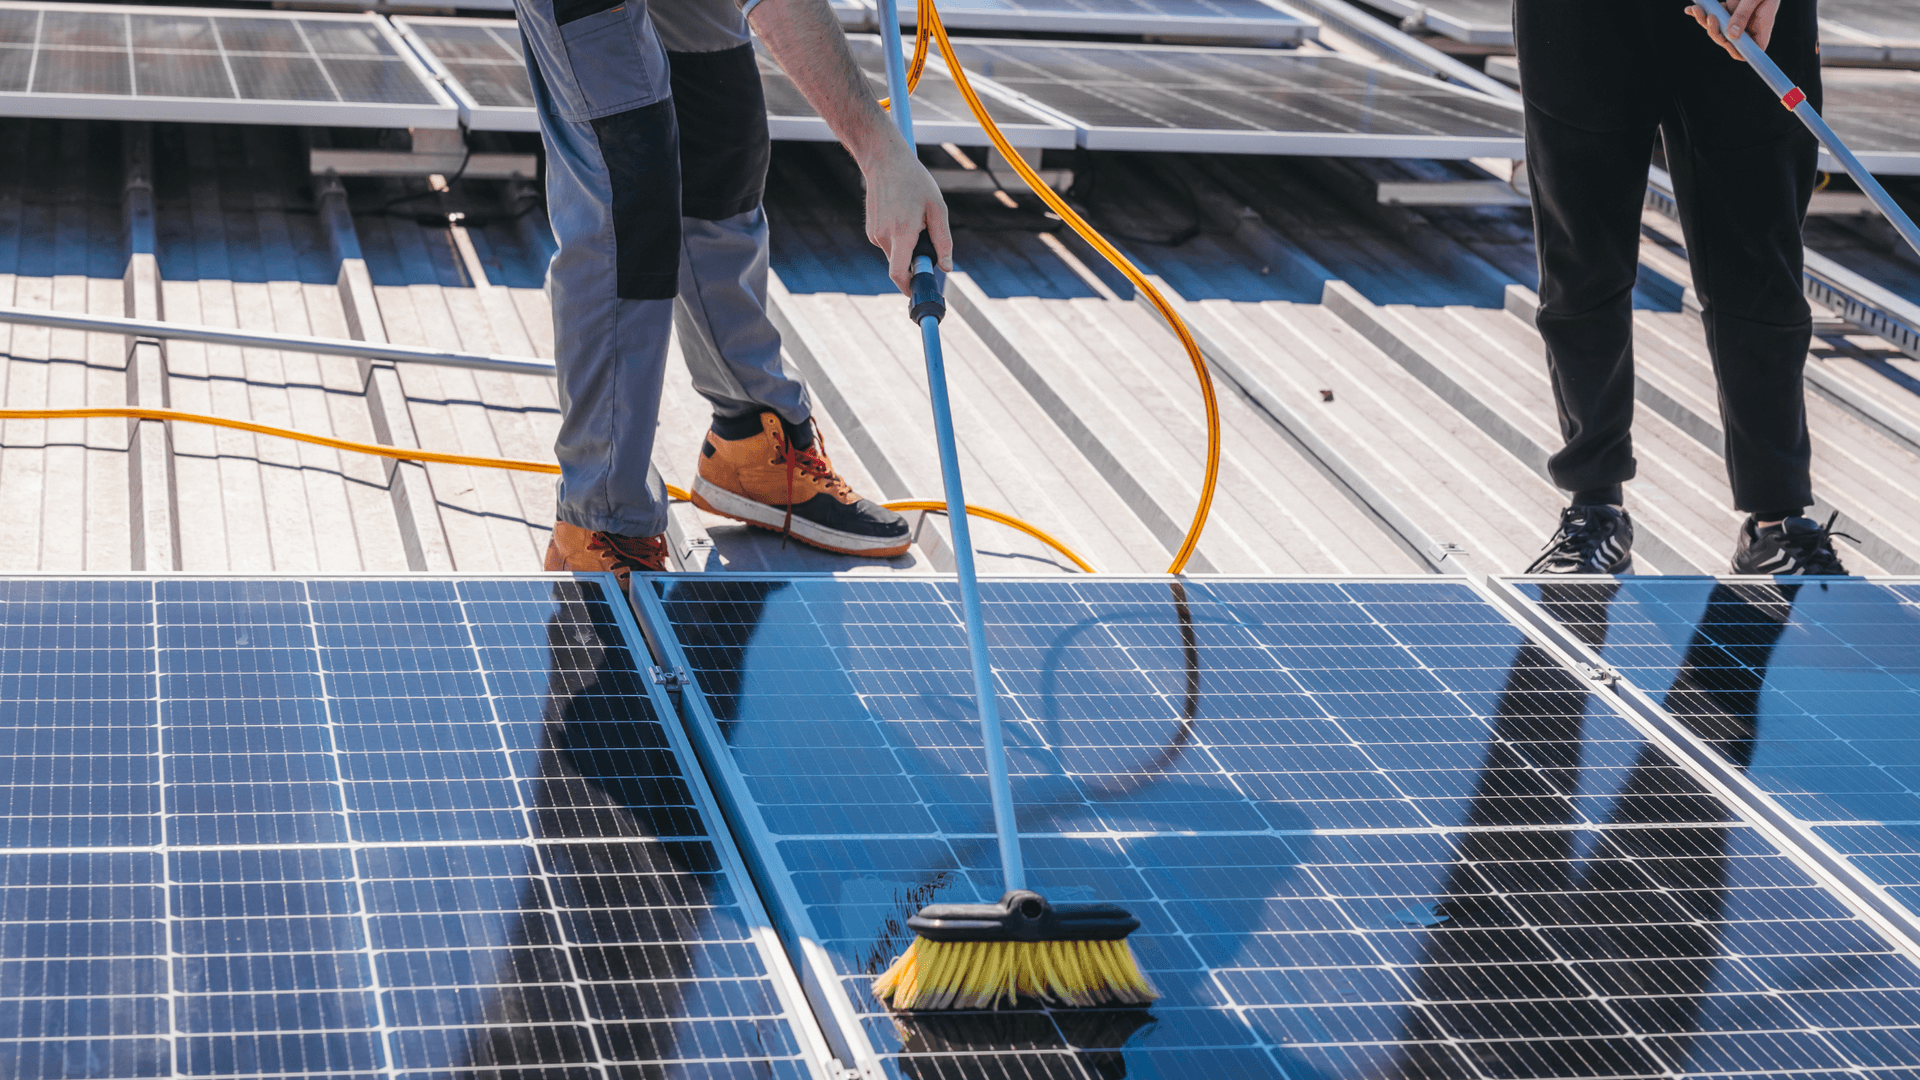
ভারতের অনেক মেগাওয়াট সাইটে জলযুক্ত ব্রাশ ব্যবহারকারী চুক্তিবদ্ধ কর্মীরাই ডিফল্ট বা প্রধান পছন্দ। ওঅ্যান্ডএম কন্ট্রাক্টরদের কাছে এই পদ্ধতি পরিচিত এবং রোবটের তুলনায় এর ক্যাপিটাল খরচ কম। ২০–৩০ মেগাওয়াট ফিক্সড-টিল্ট ব্লকে যেখানে ধুলোর পরিমাণ মাঝারি এবং বোরওয়েলের জল নির্ভরযোগ্য, সেখানে সুশৃঙ্খল ম্যানুয়াল প্রোগ্রামগুলো সিডিউল অনুযায়ী চললে পিআর (PR) বেসলাইনের ২–৩ শতাংশের মধ্যে রাখা সম্ভব।
স্কেল এবং গতির ক্ষেত্রে সীমাবদ্ধতা দেখা দেয়: রাজস্থানে ট্যাঙ্কারের সারি, গ্রীষ্মে তাপজনিত নিরাপত্তা ক্যাপ এবং ঝড়ের পর পুরো প্ল্যান্ট পরিষ্কার করতে দশ দিন লেগে যায়, যার ফলে কিছু অংশ অবিকৃত থেকে যায় এবং মেগাওয়াট নষ্ট হয়। মেগাওয়াট বাড়ার সাথে সাথে শ্রম খরচ বাড়ে এবং ভেন্ডর পরিবর্তনের সাথে সাথে তদারকির গুণমান পরিবর্তিত হয়।
ট্রাক্টর-মাউন্ট করা এবং যান্ত্রিক ব্রাশ সিস্টেম
মাউন্ট করা ব্রাশযুক্ত ট্রাক্টরগুলো পর্যাপ্ত রো স্পেসিং থাকা ফিক্সড-টিল্টে দ্রুত কাজ করতে পারে। এগুলো গুজরাটের সমতল সাইট যেখানে অভ্যন্তরীণ রাস্তা আছে, সেগুলোর জন্য উপযুক্ত। ঝুঁকি হলো স্ট্রাইপ ক্লিনিং এবং গতি ও ওভারল্যাপ নিয়ন্ত্রণ না থাকলে ফ্রেমের কিনারে কাদার বাঁধ তৈরি হওয়া। সব ট্র্যাকার সাইট এই ধরনের চলাচলের অনুমতি দেয় না।
জলের ব্যবহার তখনও উল্লেখযোগ্য। ওএম (OEM) ব্রাশের অনুমোদন প্রয়োজন। এটি সাধারণত একক রোবটিক্সের চেয়ে ম্যানুয়াল ভেন্ডরের পরিধির অংশ হিসেবে ব্যবহৃত হয়।
ফিক্সড স্প্রিংকলার এবং রিন্স সিস্টেম
কিছু ইপিসি ডিজাইনে পর্যায়ক্রমিক ধোয়ার জন্য টেবিলের কিনারে স্প্রিংকলার বসানো থাকে। নির্মাণকালীন খরচ বেশি; চলমান খরচ হলো জল এবং পাম্পের বিদ্যুৎ। হালকা ধুলো ধোয়ার জন্য এটি ভালো কাজ করে, কিন্তু ঝড়ের পর জমে থাকা আস্তরণের জন্য সাধারণত যান্ত্রিক ঘর্ষণের প্রয়োজন হয়। দীর্ঘ সারিতে অসম কভারেজের কারণে পিআর ম্যাপে ওয়েজ-আকৃতির নোংরা এলাকা দেখা যেতে পারে।
উচ্চ ধুলোবালি যুক্ত অঞ্চলে স্প্রিংকলারগুলোকে হাইব্রিড কৌশলের অংশ হিসেবে বিবেচনা করুন, একক প্রোগ্রাম হিসেবে নয়।
স্বয়ংক্রিয় ওয়াটারলেস রোবটিক ক্লিনিং
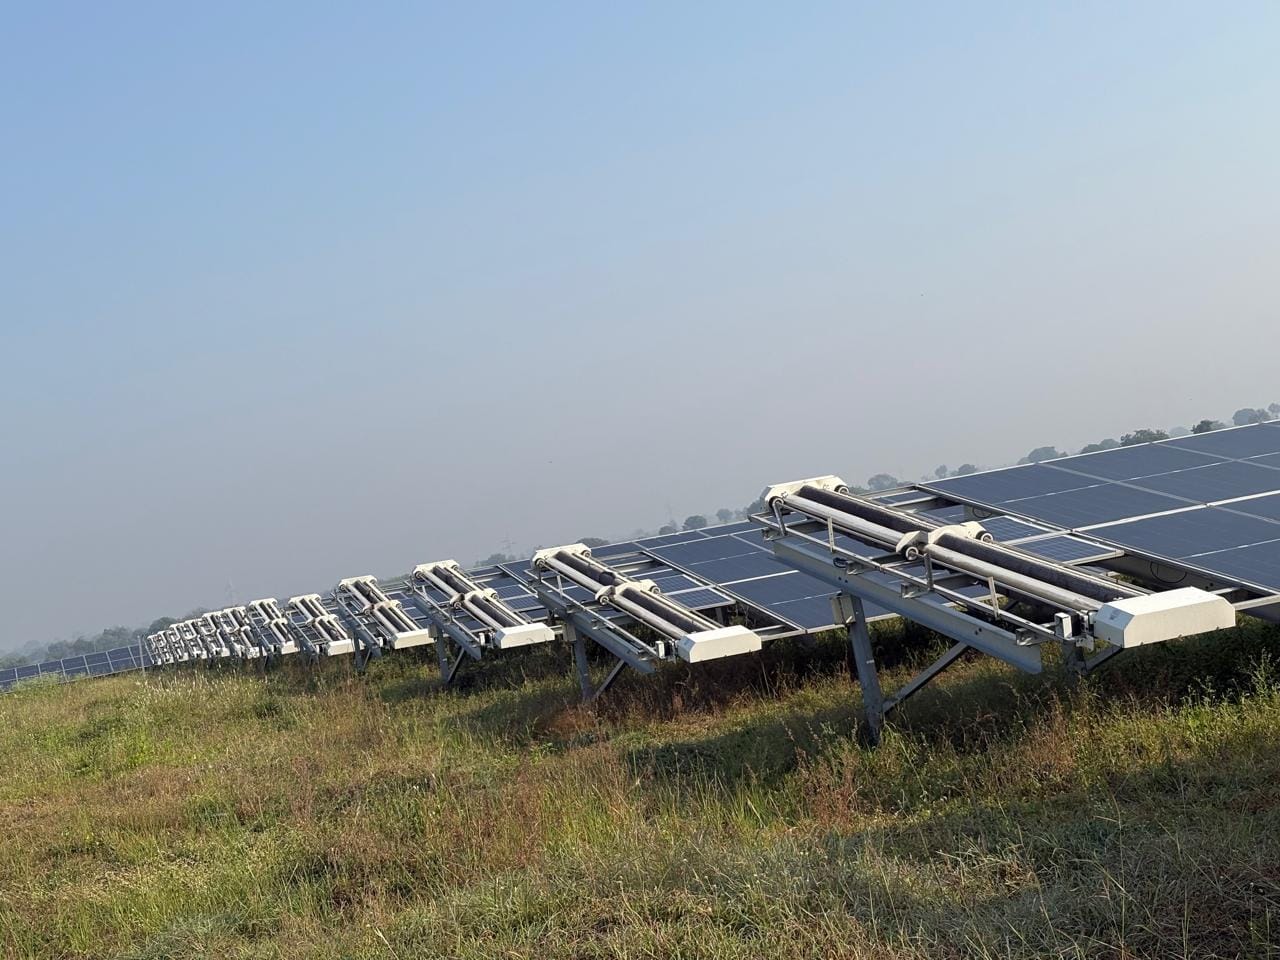
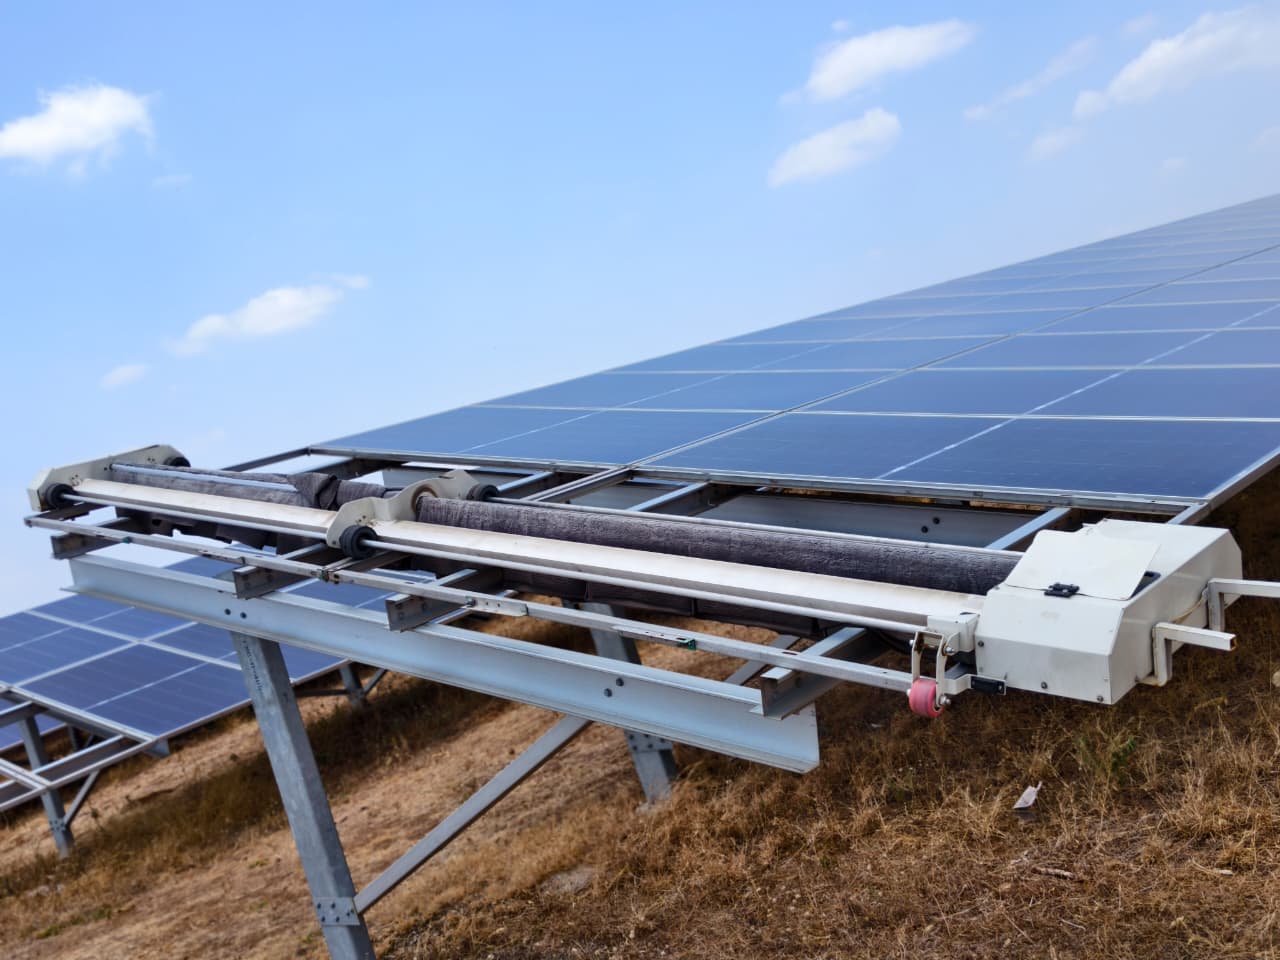
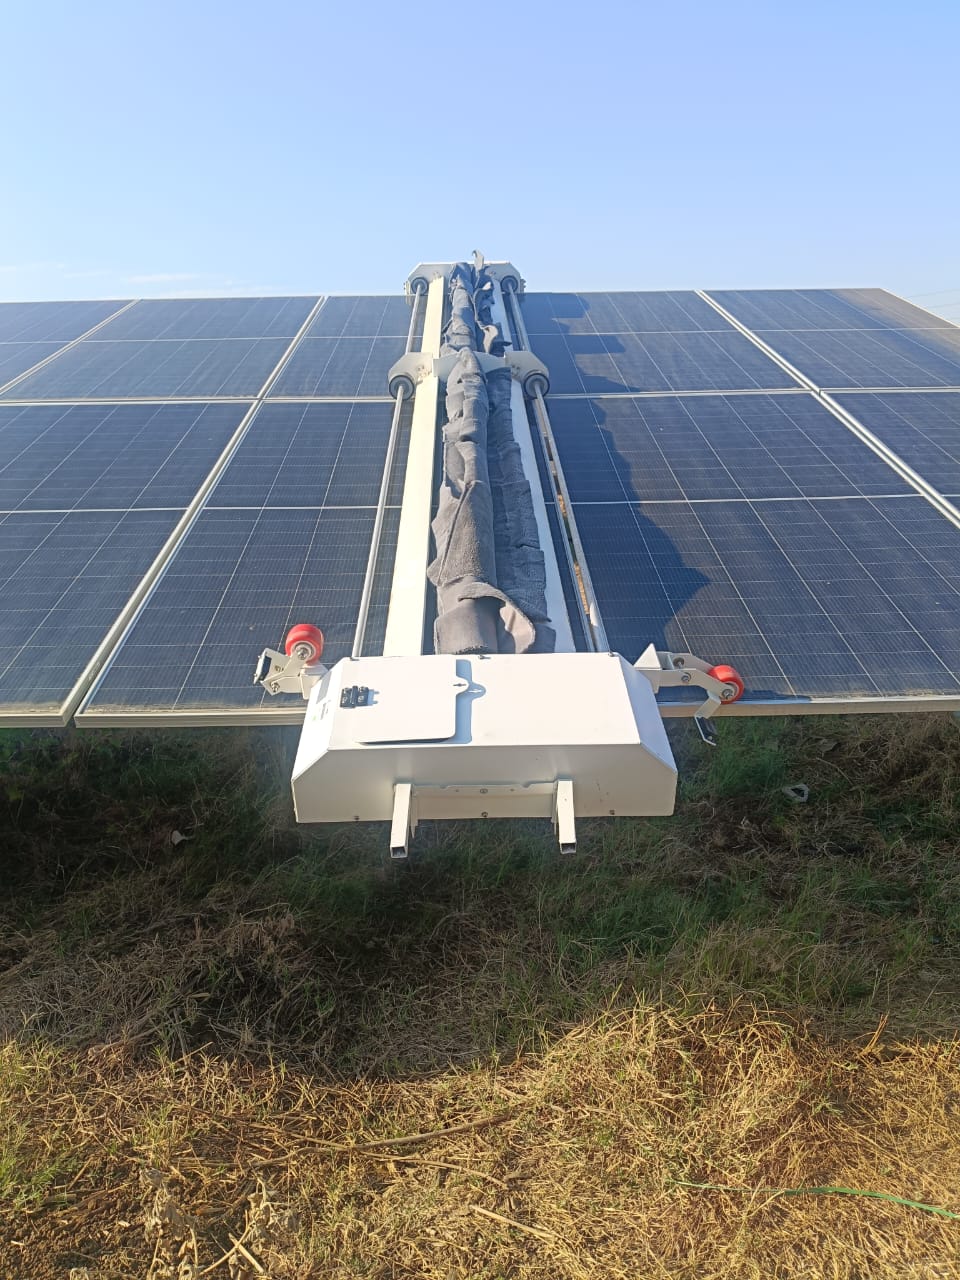
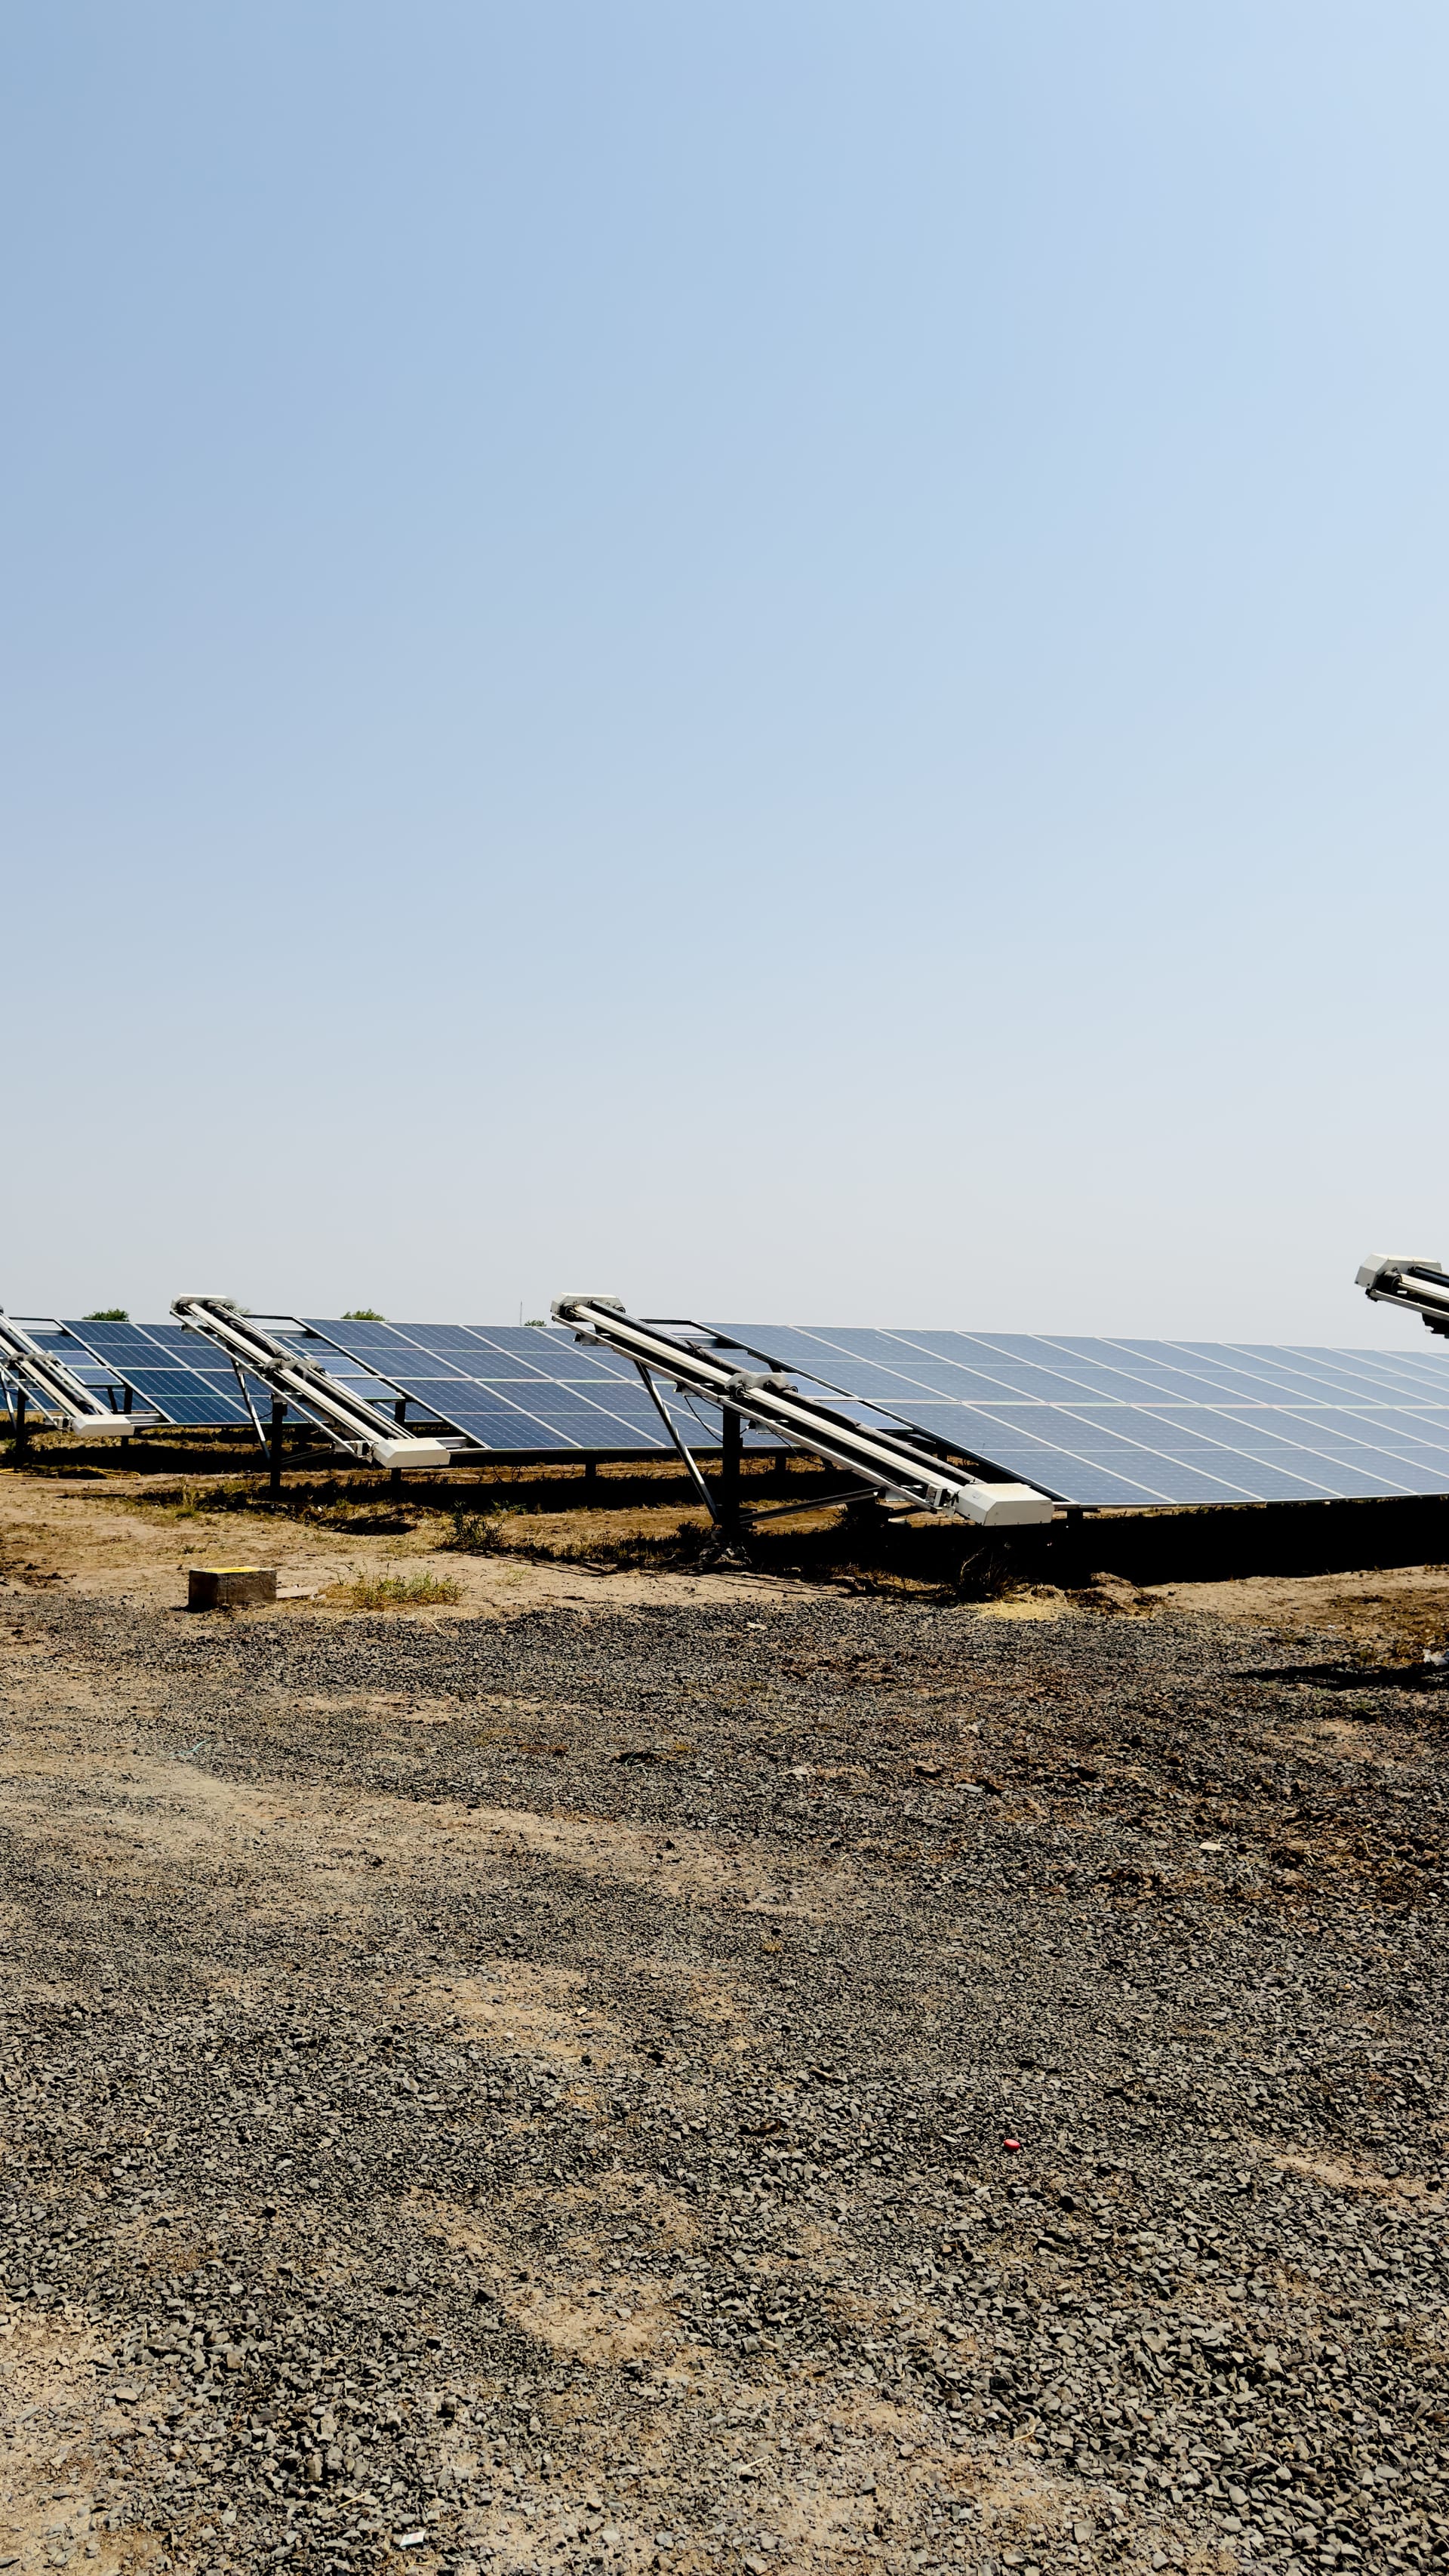
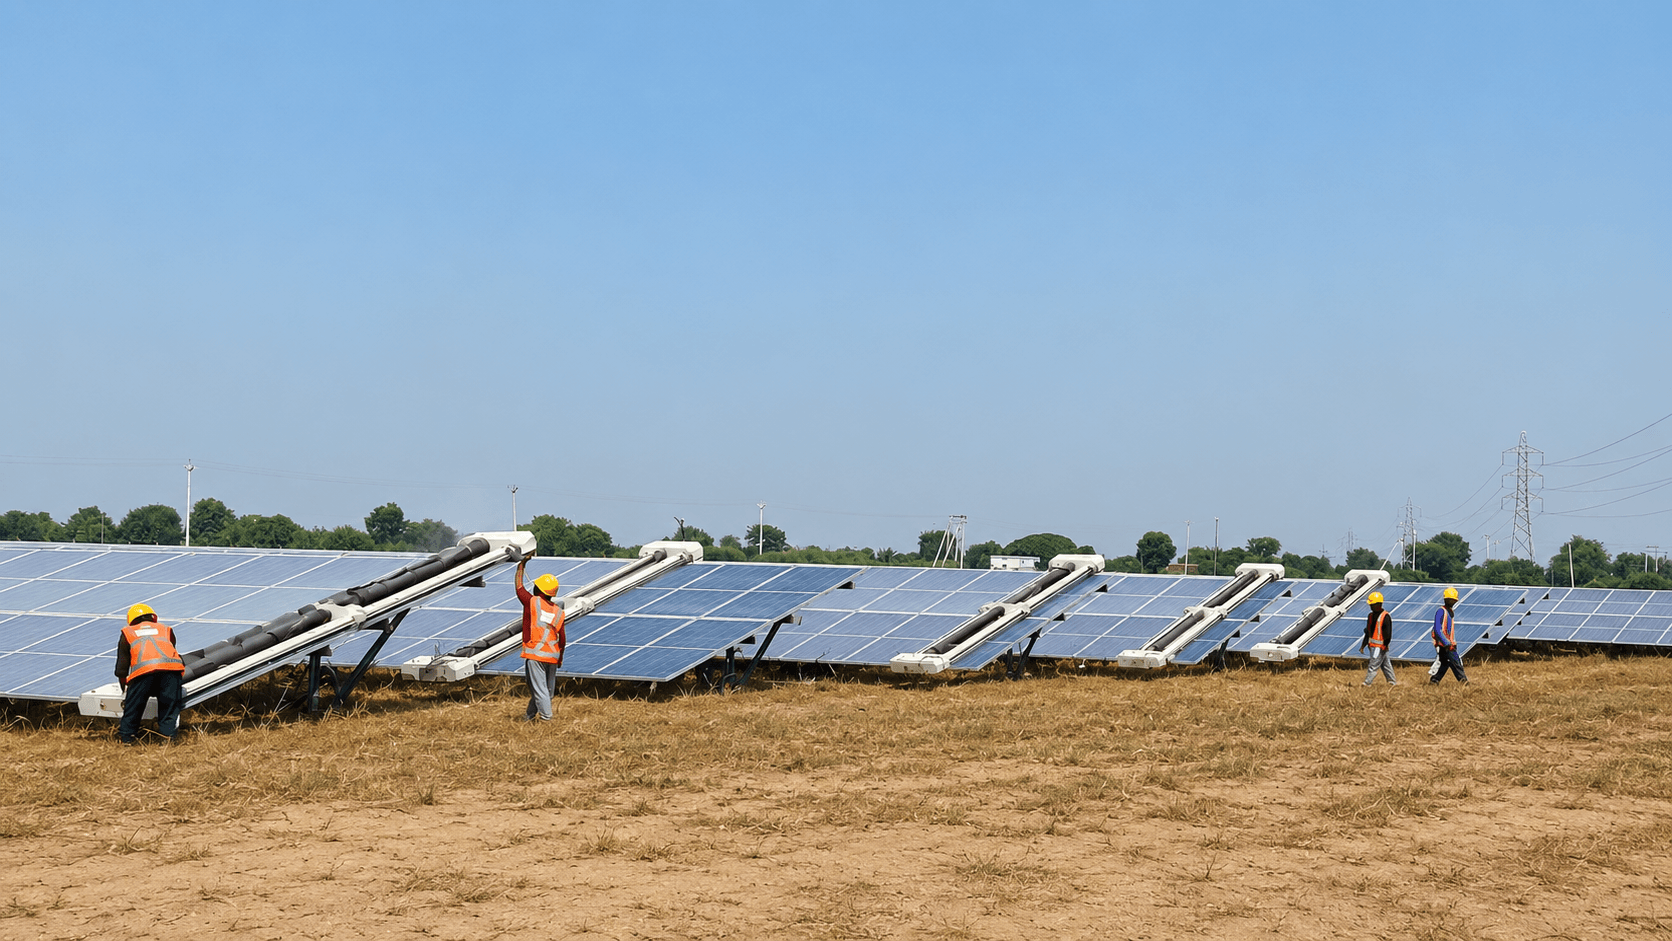
রোবটগুলো নিয়ন্ত্রিত গতিতে ইঞ্জিনিয়ারড ব্রাশ হেড নিয়ে সারিতে চলাচল করে, প্রায়শই ট্র্যাকার স্টো (stowed) অবস্থায় রাতে এটি চালানো হয়। ফ্লিট সফটওয়্যার কভারেজ লগ করে। ওয়েট ওয়াশের তুলনায় জলের ব্যবহার অনেক কমে যায়, যা জলসংকট কবলিত জেলা এবং ইএসজি (ESG) রিপোর্টিংয়ের জন্য সহায়ক।
এর জন্য রুট সার্ভে, মডিউল অনুমোদন, অতিরিক্ত ব্যাটারি, প্রশিক্ষিত অপারেটর এবং আপটাইম ডিসিপ্লিন প্রয়োজন। বিস্তারিত তুলনা দেখুন ঐতিহ্যগত বনাম ওয়াটারলেস রোবট এবং রোবট কী বিষয়ক নিবন্ধে।
বিজ্ঞাপন
পদ্ধতি তুলনা টেবিল (ইউটিলিটি স্কেল)
| পদ্ধতি | জলের ব্যবহার | ক্যাপিটাল খরচ | সেরা ফিট (সাধারণ) | স্কেল সমস্যা |
|---|---|---|---|---|
| ম্যানুয়াল ওয়েট | উচ্চ | কম | ৫–৩০ মেগাওয়াট মাঝারি ধুলো | ক্রু সাইকেল >৭ দিন |
| ট্রাক্টর ব্রাশ | মাঝারি–উচ্চ | মাঝারি | ইউনিফর্ম ফিক্সড-টিল্ট | ট্র্যাকার, সরু সারি |
| স্প্রিংকলার রিন্স | মাঝারি–উচ্চ | ইপিসি-তে খরচ হয় | হালকা ধুলো, পরিকল্পিত সাইট | ভারী ফিল্ম |
| ওয়াটারলেস রোবট | খুব কম | উচ্চ | ১০–১০০ মেগাওয়াট+ ধুলো অঞ্চল | ভুল জ্যামিতি, কম আপটাইম |
| হাইব্রিড | মিশ্র | মিশ্র | বড় মিশ্র সাইট | চুক্তি জটিলতা |
পাঁচ বছরের অর্থনৈতিক স্ন্যাপশট (২৫ মেগাওয়াট, পশ্চিম ভারত উদাহরণস্বরূপ)
| পদ্ধতি | ৫ বছরের ওঅ্যান্ডএম খরচ | অবহেলা বনাম গড় পিআর সুবিধা | জলের বর্ণনা |
|---|---|---|---|
| শুধু ম্যানুয়াল ওয়েট | ₹২.৫–৪.০ কোটি | চক্র বজায় থাকলে মাঝারি | উচ্চ প্রত্যাহার |
| ওয়াটারলেস রোবট | ₹৩.৫–৫.৫ কোটি | আপটাইম ৮৫%+ হলে উচ্চতর | ন্যূনতম |
| হাইব্রিড | ₹৩.০–৫.০ কোটি | মিশ্র ময়লার জন্য সেরা | ওয়েট-অনলির চেয়ে কম |
ব্রোশিওরের তথ্যের ওপর ভিত্তি না করে পাইলট প্রজেক্ট এবং আরওআই (ROI) ক্যালকুলেটর ব্যবহার করে যাচাই করুন।
হাইব্রিড প্রোগ্রাম: যখন সংমিশ্রণ জয়ী হয়
রোবটগুলো প্রতি রাতে সামঞ্জস্যপূর্ণ ব্লকে ঘন ঘন খনিজ ধুলো পরিষ্কার করে। ম্যানুয়াল ওয়েট টিমগুলো বর্ষার পরবর্তী কাদা, উপকূলীয় সাইটের লবণের আস্তর বা রোবট ব্যর্থ হওয়া সারিতে কাজ করে। চুক্তিপত্রে হ্যান্ডঅফ, প্রতিটি জোনের জন্য ওএম পদ্ধতি এবং ইউনিফাইড পিআর রিপোর্টিং সংজ্ঞায়িত থাকতে হবে।
হাইব্রিড পদ্ধতি তখন ব্যর্থ হয় যখন মালিকরা জোন ডিসিপ্লিন ছাড়াই ম্যানুয়াল টিম এবং রোবট ফ্লিট উভয়ের জন্য পূর্ণ খরচ করেন।
সম্পদ মালিকদের জন্য সিলেকশন ফ্রেমওয়ার্ক
- ব্লকের ধরণ অনুযায়ী রেফারেন্স মডিউলে ময়লা এবং পিআর গ্যাপ পরিমাপ করুন।
- জলের খরচ, শ্রমের হার এবং ঝড়ের ইতিহাসের ম্যাপিং করুন।
- রোবটের উপযোগী বনাম ম্যানুয়াল-অনলি জোনের জন্য জ্যামিতি সার্ভে করুন।
- শর্টলিস্ট করা পদ্ধতির জন্য ওএম ক্লিনিং অনুমোদন নিন।
- নোংরা ব্লকে দুটি পদ্ধতির পাইলট করুন; মেগাওয়াট পুনরুদ্ধারের সাথে পাঁচ বছরের মডেল তৈরি করুন।
পড়ুন কীভাবে ক্লিনিং সিস্টেম বেছে নেবেন এবং সেরা অনুশীলনসমূহ।
থর খনিজ ধুলো এবং গুজরাটের কৃষি অ্যারোসল-এর মধ্যে ধূলিকণার আকারের পার্থক্য রয়েছে। খনিজ ধুলো সাধারণত শুকনো ব্রাশের সাথে ভালো প্রতিক্রিয়া দেখায়; আঠালো জৈব ফিল্মের জন্য অনুমোদিত ওয়েট সহায়তা প্রয়োজন হতে পারে। মাটি পরীক্ষা না করে পদ্ধতি নির্বাচন করলে রোবটগুলো এমন ময়লার ওপর কার্যকর হয় না যা তারা অপসারণ করতে পারে না।
প্রকিউরমেন্ট টিমের উচিত ব্রোশিওরের মেগাওয়াট প্রতি লিটার দাবির চেয়ে পাইলটের ফলাফলের ওপর ভিত্তি করে ক্লিনিং ভেন্ডরদের স্কোর করা। নিরাপত্তা ও ওএম নিয়ম অনুযায়ী দুটি পদ্ধতির মাধ্যমে সমান নোংরা ব্লকে কাজ চালিয়ে দেখুন, তারপর ডেটার ভিত্তিতে চুক্তি করুন।
ওয়েট পদ্ধতির জন্য নিষ্কাশন, রানঅফ এবং পরিবেশগত সম্মতি
ওয়েট ম্যানুয়াল এবং স্প্রিংকলার পদ্ধতিতে রানঅফ তৈরি হয় যা গ্রামের ফসলি জমির কাছে ড্রেনে তলানি নিয়ে যেতে পারে। কিছু জেলা এখন জানতে চায় ধোয়া জল কোথায় যাচ্ছে। রোবট এবং ড্রাই ব্রাশ রানঅফের ঝুঁকি কমায়; ওয়েট প্রোগ্রামের ক্ষেত্রে পরিবেশগত ফাইলিংয়ে নথিভুক্ত কন্টেইনমেন্ট বা অনুমোদিত ডিসচার্জ পয়েন্টের প্রয়োজন হয়।
পোর্টফোলিও অধিগ্রহণের ক্ষেত্রে ইএসজি ডিউ ডিলিজেন্স সোলার ওঅ্যান্ডএম থেকে জল এবং মাটির রানঅফকে ক্রমবর্ধমানভাবে চিহ্নিত করছে। পদ্ধতির পছন্দ তাৎক্ষণিক পিআর ছাড়াও চুক্তির মূল্যায়নে প্রভাব ফেলে।
মডিউল ওয়ারেন্টি এবং বীমা মিথস্ক্রিয়া
অননুমোদিত ক্লিনিং পদ্ধতি ব্যবহার করলে ব্রাশ বা চাপের কারণে ক্ষতি হলে মডিউল ওয়ারেন্টি বাতিল হয়ে যায়। শিলাবৃষ্টি বা মডিউল ভাঙার পর বীমা সার্ভেগুলো ঘর্ষণকে কারণ হিসেবে বাদ দেওয়ার জন্য ক্লিনিং রেকর্ড চাইতে পারে। পদ্ধতির ডকুমেন্টেশন আমলাতন্ত্র নয়, বরং ঝুঁকি ব্যবস্থাপনা।
ওয়ারেন্টি ক্যাম্পেইনের পর মডিউল প্রতিস্থাপন করার সময়, আগের রোবট সেটিংস বৈধ ধরে নেওয়ার আগে নতুন এসকেইউ (SKU)-এর জন্য পুনরায় ক্লিনিং অনুমোদন নিন।
ভারতজুড়ে আঞ্চলিক পদ্ধতির পছন্দ
রাজস্থানের মরুভূমি পার্কগুলোতে ওয়াটারলেস রোবট এবং ঝড়ের পর ম্যানুয়াল ব্যতিক্রমের দিকে ঝোঁক বেশি। গুজরাটের মিশ্র কৃষি সাইটগুলোতে পরাগ এবং মাটির ছিটার জন্য প্রায়ই হাইব্রিড ওয়েট পদ্ধতির প্রয়োজন হয়। কর্ণাটকের মাঝারি বৃষ্টিপাতের সাইটগুলো ম্যানুয়াল পদ্ধতি চালিয়ে যেতে পারে, তবে বর্ষার পরবর্তী পিআর পরিমাপ করা হয়। মধ্যপ্রদেশের ৫০ মেগাওয়াট ছাড়িয়ে যাওয়া সোলার পার্কগুলো শ্রমের অভাবের কারণে ক্রমশ স্বায়ত্তশাসনের পাইলট করছে।
পদ্ধতির পছন্দ শুধু রাজ্যের সীমানা অনুযায়ী নয়, ব্লক-স্তরের ময়লার ধরণের ওপর ভিত্তি করে হওয়া উচিত। একটি ৮০ মেগাওয়াট সাইটে ধুলোবালিযুক্ত ফিক্সড-টিল্ট ব্লক এবং মৃদু ট্র্যাকার জোন থাকতে পারে যা আলাদা প্রোগ্রাম দাবি করে।
পদ্ধতির পছন্দকে প্রভাবিতকারী প্রযুক্তির ধারা
মডিউল গ্লাস কোটিং, পিছনের ময়লার প্রতি বাইফেসিয়াল গেইন সেন্সিটিভিটি এবং উঁচু ট্র্যাকার রো ব্রাশের নির্বাচন ও রোবট ক্লিয়ারেন্সের প্রয়োজন পরিবর্তন করে। সিওডি (COD)-তে অনুমোদিত পদ্ধতিগুলো মডিউল প্রতিস্থাপন বা ট্র্যাকার আপগ্রেডের পরে পুনরায় যাচাইয়ের প্রয়োজন হতে পারে।
ধুলোর পূর্বাভাস সম্পর্কিত Taypro-এর সাহিত্যে আলোচিত মেশ কমিউনিকেশন এবং এআই-সহায়তা প্রাপ্ত ময়লার পূর্বাভাস কাজ করার সময় নির্ধারণে সাহায্য করে, তবে ফিল্ম থাকলে যান্ত্রিক ক্লিনিংয়ের বিকল্প হতে পারে না।
৪০ মেগাওয়াট রাজস্থান ট্র্যাকার প্ল্যান্টের কোন পদ্ধতি বেছে নেওয়া উচিত?
যদি সাধারণ ঝড়ের পর ম্যানুয়াল পূর্ণ-প্ল্যান্ট পরিষ্কারে সাত থেকে দশ দিনের বেশি সময় লাগে এবং জল ব্যয়বহুল বা সীমিত হয়, তবে ওয়াটারলেস রোবট এবং ব্যতিক্রমগুলোর জন্য ম্যানুয়াল ব্যাকআপ কার্যকর হয়, যদি ফ্লিট আপটাইম প্রায় ৮৫–৯০% এর উপরে থাকে। যদি সারিগুলোতে রোবটের ক্লিয়ারেন্স না থাকে, তবে রেট্রোফিট না হওয়া পর্যন্ত কঠোর জোন এসএলএ (SLA) সহ যান্ত্রিক ম্যানুয়াল পদ্ধতি বজায় থাকতে পারে। পোর্টফোলিও প্রতিশ্রুতি দেওয়ার আগে পাইলট করুন।
প্ল্যান্ট ম্যানেজারদের জন্য মূল বিষয়বস্তু
- কোনো সার্বজনীন সেরা পদ্ধতি নেই; সাইটের অর্থনীতি এবং জ্যামিতিই সিদ্ধান্ত নেয়।
- শুধু ক্যাপিটাল খরচ নয়, পাঁচ বছরের লোডেড খরচ এবং পুনরুদ্ধারকৃত মেগাওয়াট তুলনা করুন।
- মিশ্র ময়লা এবং আংশিক রোবট ফিটের জন্য হাইব্রিড বিবেচনা করুন।
- ব্যবহৃত প্রতিটি পদ্ধতির জন্য ওএম অনুমোদন নথিভুক্ত করুন।
- সবচেয়ে খারাপ ব্লকগুলোতে পাইলট করুন; পড়ুন ওয়াটারলেস বনাম ওয়েট তুলনা।
বড় সাইটগুলোতে ব্লক অনুযায়ী হাইব্রিড পদ্ধতি সাধারণ। ঝড়ের পর ভেন্ডরের পরিধি নিয়ে ঝগড়া এড়াতে কোন জ্যামিতিতে কোন পদ্ধতি ব্যবহার করা হয় তা নথিভুক্ত করুন।
সম্পর্কিত রিসোর্স
প্রায়শই জিজ্ঞাসিত প্রশ্ন
১০–১০০ মেগাওয়াট স্কেলের প্ল্যান্টগুলোতে সাধারণত ম্যানুয়াল ওয়াটার-ফেড পোল ক্রু, ট্রাক্টর-মাউন্টেড ব্রাশ, ফিক্সড স্প্রিংকলার রিন্স সিস্টেম এবং স্বয়ংক্রিয় ওয়াটারলেস রোবট সবচেয়ে বেশি ব্যবহৃত হয়। ট্র্যাকার সাইটগুলোর জন্য অনেক সময় বিশেষ রোবট ক্লিয়ারেন্স অথবা ধীরগতির ম্যানুয়াল সারি পদ্ধতির প্রয়োজন হয়। হাইব্রিড প্রোগ্রামগুলোতে OEM-এর নির্দেশিকা অনুযায়ী নিয়মিত শুষ্ক রোবটিক পাস এবং কাদা বা লবণের জন্য লক্ষ্যভিত্তিক ভেজা রিন্স ব্যবহার করা হয়।
অনুমোদিত ওয়াটারলেস রোবটিক সিস্টেমগুলো সাধারণত নিয়মিত ধুলো পরিষ্কারের ক্ষেত্রে পানির ব্যবহার প্রায় শূন্যে নামিয়ে আনে। রাজস্থান এবং গুজরাটের শুষ্ক অঞ্চলে ম্যানুয়াল ওয়েট ক্লিনিং এবং স্প্রিংকলার সিস্টেমে সবচেয়ে বেশি লিটার পানি ব্যয় হয়, যেখানে মিটারের পানির খরচের বাইরেও ট্যাঙ্কার লজিস্টিকসের কারণে খরচ আরও বেড়ে যায়।
হ্যাঁ, সম্ভব। অনেক মালিক নিয়মিত খনিজ ধুলো পরিষ্কারের জন্য রোবট ব্যবহার করেন এবং বর্ষা পরবর্তী কাদা বা কৃষিভিত্তিক আস্তরণ যা রোবট পরিষ্কার করতে পারে না, তার জন্য ম্যানুয়াল ওয়েট টিম মোতায়েন করেন। হাইব্রিড পদ্ধতিগুলো তখনই কার্যকর হয় যখন চুক্তিতে নির্দিষ্ট করা থাকে কোন ব্লকে কোন পদ্ধতি ব্যবহার করা হবে এবং সমস্ত পদ্ধতি OEM-এর অনুমোদনপ্রাপ্ত হয়।
আপনার PPA ট্যারিফ অনুযায়ী পুনরুদ্ধারকৃত MWh, সারির জ্যামিতি, পানির অধিকার, শ্রমের প্রাপ্যতা এবং মডিউল OEM-এর অনুমোদনের বিপরীতে পাঁচ বছরের সম্পূর্ণ খরচ মডেলিং করুন। কোনো একটি ভেন্ডর বা পদ্ধতি পোর্টফোলিও স্ট্যান্ডার্ড হিসেবে গ্রহণ করার আগে দুটি অপরিষ্কার ব্লকে পাইলট প্রকল্প পরিচালনা করুন।
ট্র্যাকার স্টো ক্লিয়ারেন্স এবং রাতের বেলায় পাসের জন্য ডিজাইন করা রোবটগুলো দীর্ঘ সারিতে ম্যানুয়াল ক্রুদের তুলনায় ভালো কাজ করে, তবে তা অবশ্যই উইন্ড ইন্টারলক এবং OEM-এর অনুমোদনের ভিত্তিতে হতে হবে। রেট্রোফিট বা হাইব্রিড জোন করার আগ পর্যন্ত যেসব পুরনো ট্র্যাকার সাইটে রোবট ব্যবহারের সুযোগ নেই, সেখানে ম্যানুয়াল ব্রাশ পদ্ধতিই প্রচলিত রয়েছে।