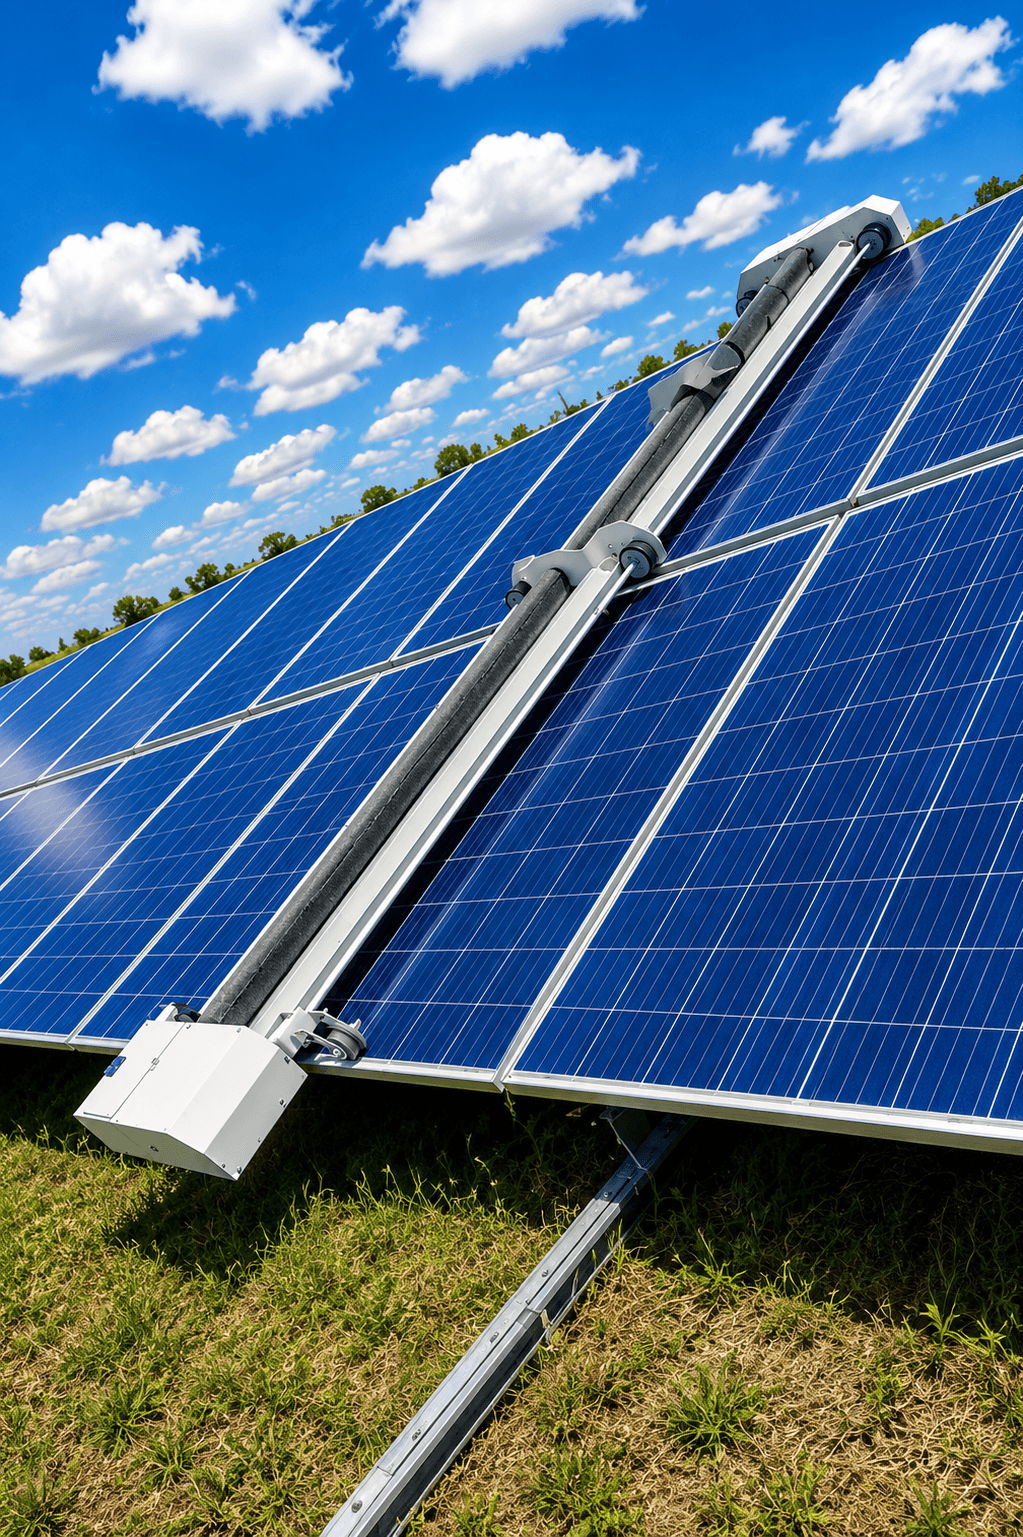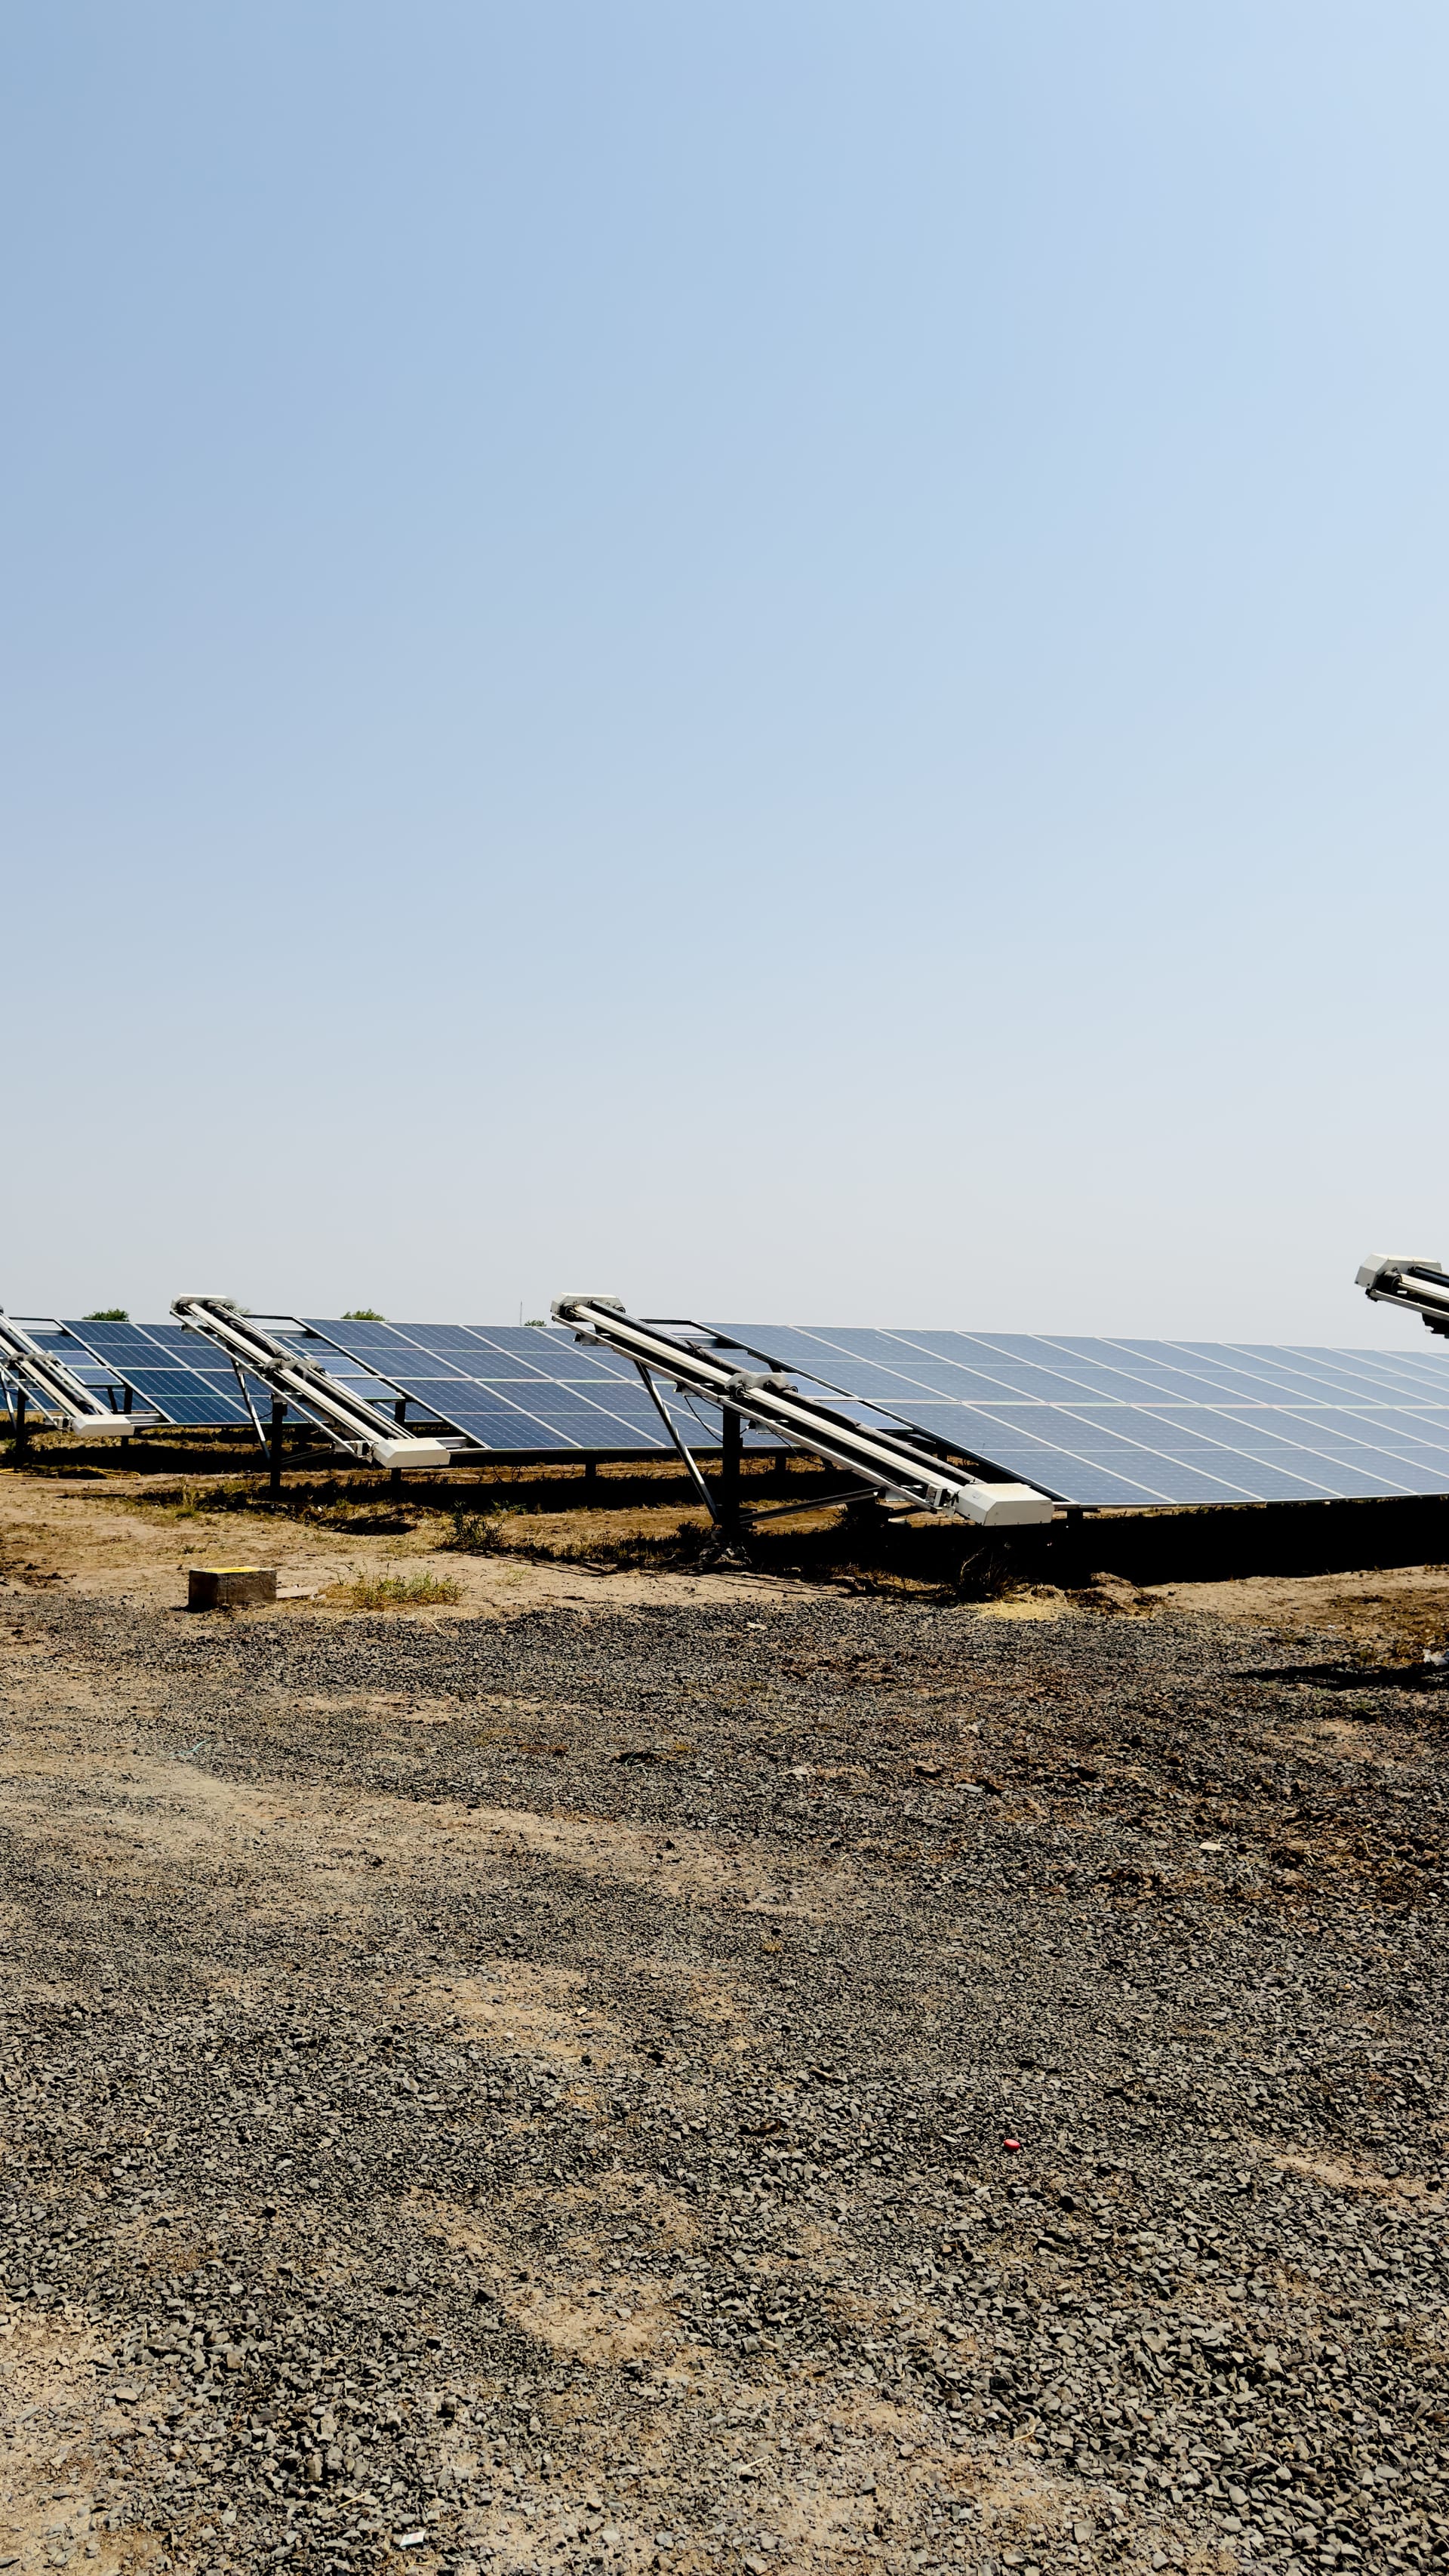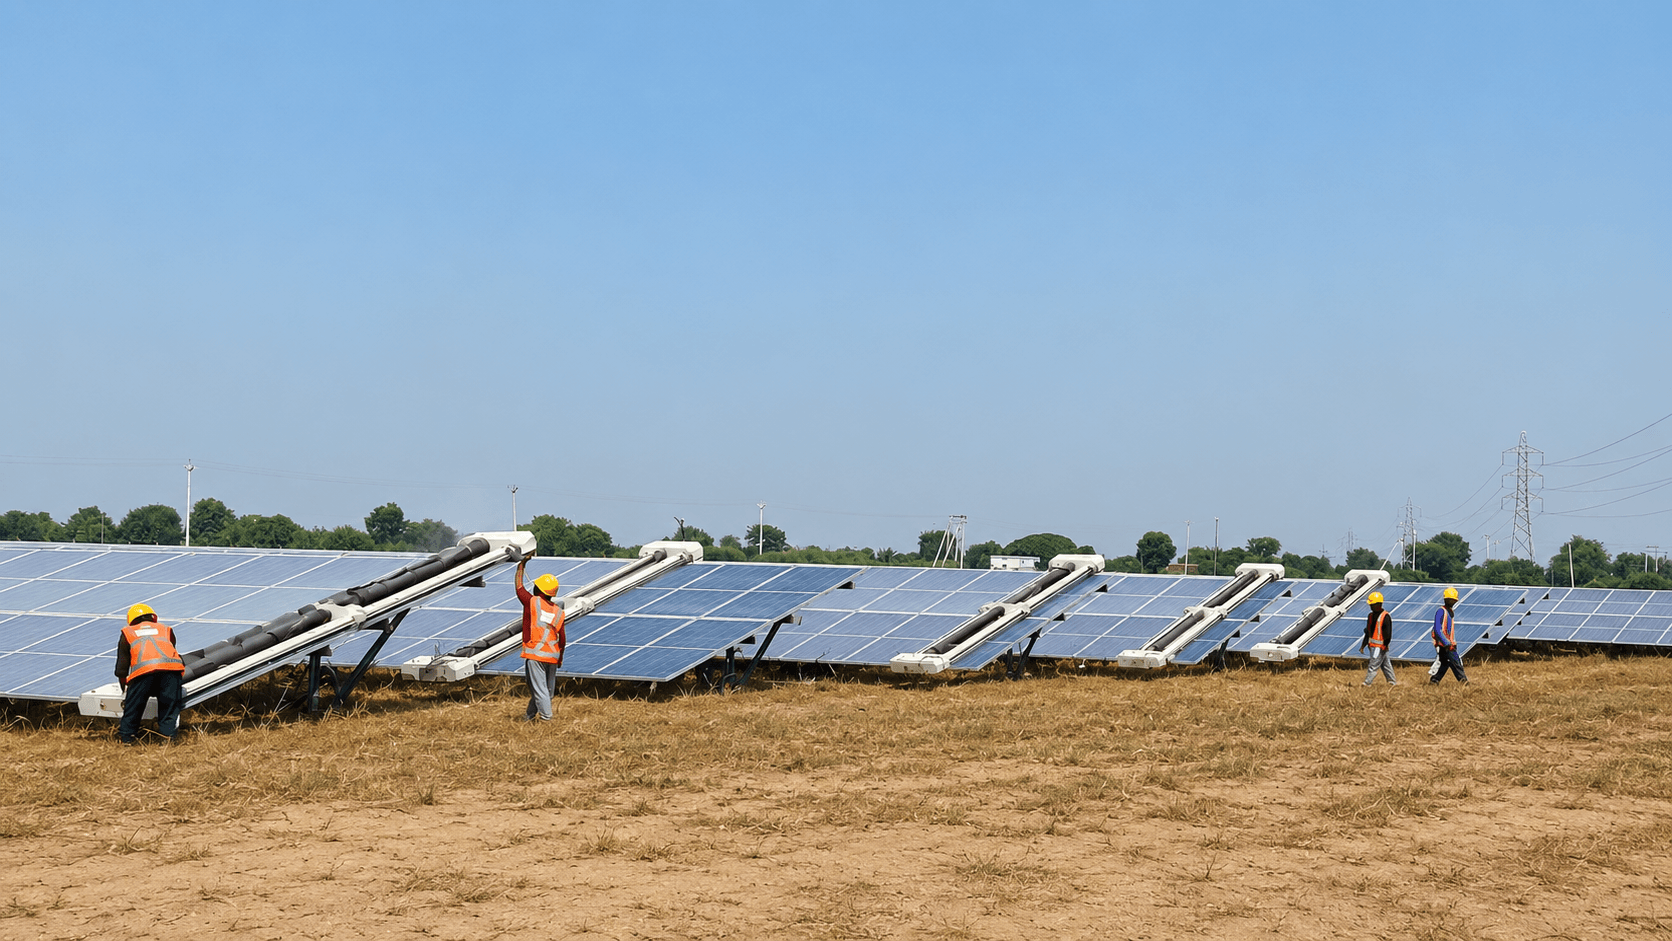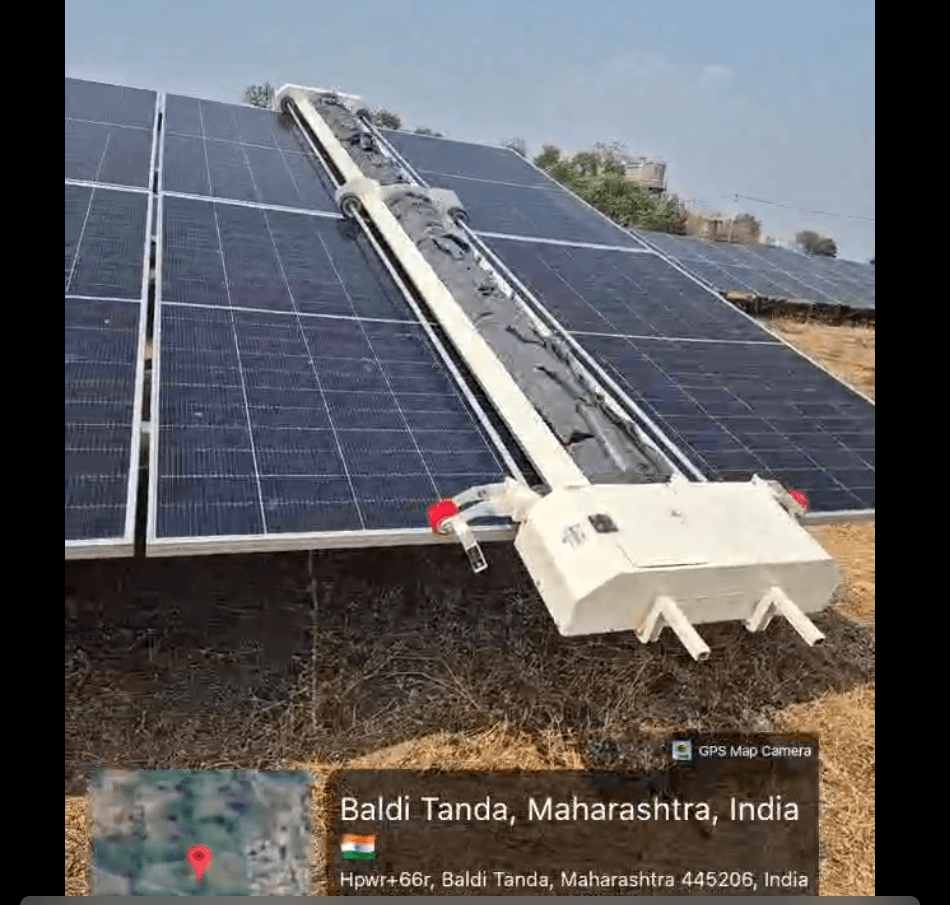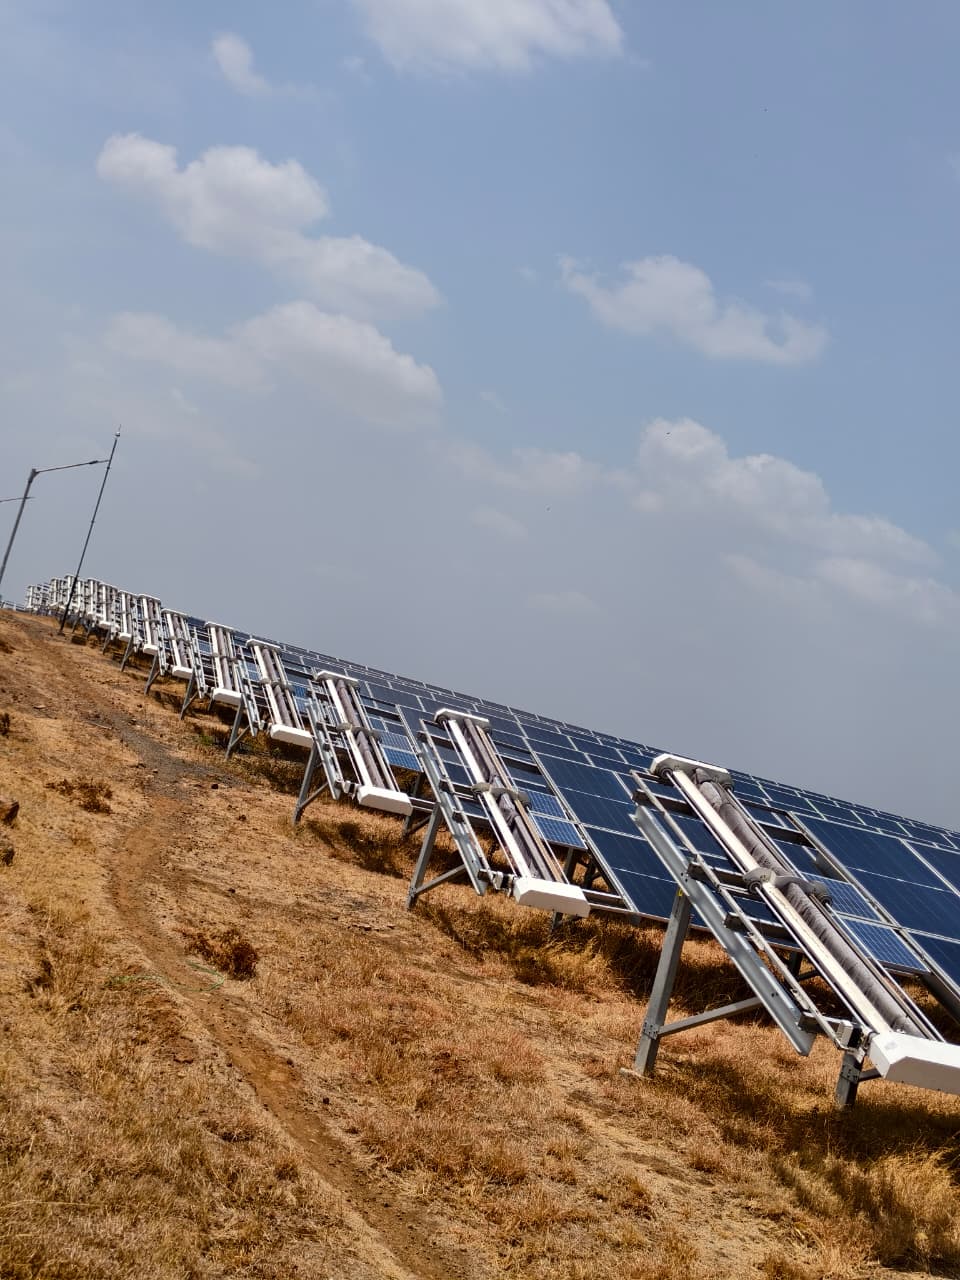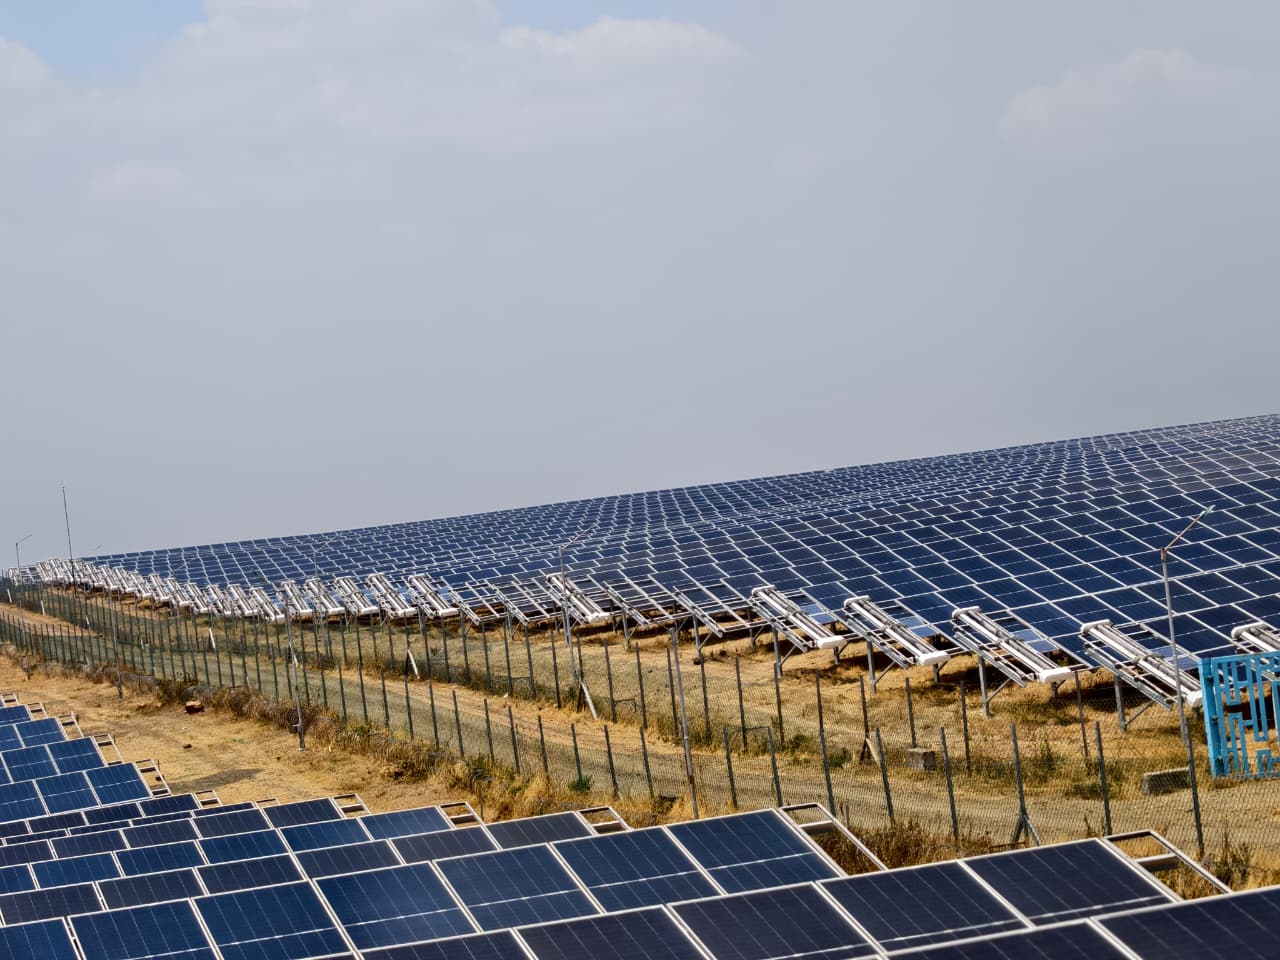
একটি ইউটিলিটি পাওয়ার প্ল্যান্টের ক্লিনিং রোবট ঘরের সাধারণ গৃহস্থালি সরঞ্জামের চেয়ে একটি ছোট স্বয়ংক্রিয় যানের কাছাকাছি। এটি কিলোমিটারের পর কিলোমিটার সারি অতিক্রম করে, ট্র্যাকারের স্টোয়িং (stow) মান বজায় রাখে, অ্যাসেট ম্যানেজারদের জন্য কভারেজ লগ করে এবং পিএপি (PPA) মার্কেটের মতো প্রতিকূল পরিস্থিতিতে ক্যাপিটাল এক্সপেন্ডিচার (capex) সাশ্রয়ের জন্য পর্যাপ্ত মেগাওয়াট-আওয়ার (MWh) পুনরুদ্ধার করে। ভারতের যেসব অপারেটর অটোমেশন নিয়ে কাজ করছেন, তাদের বিপণনের চাকচিক্যের চেয়ে বরং যান্ত্রিক কার্যকারিতা বেশি প্রয়োজন।
এই নিবন্ধে ১০–১০০ মেগাওয়াট সাইটগুলোতে যেখানে ম্যানুয়াল কর্মীরা ইতিমধ্যে কাজের বিশাল চাপে হিমশিম খাচ্ছেন, সেখানে ডাস্ট বেল্ট বা ধূলিময় এলাকায় রোবটের সাবসিস্টেম, ওয়াটারলেস বনাম ভেজা পরিষ্কার পদ্ধতি, রাতের কাজের সময় এবং কমিশনিং ধাপগুলো নিয়ে আলোচনা করা হয়েছে।
সংক্ষিপ্ত উত্তর
- রোবটগুলো অনবোর্ড কন্ট্রোল এবং সেফটি স্টপ ব্যবহার করে ফ্রেম বা রেলের ওপর দিয়ে সারিগুলো (rows) অতিক্রম করে।
- ব্রাশ বা ওয়াটারলেস সিস্টেমগুলো ওইএম (OEM) অনুমোদিত হলে কাঁচের ক্ষতি না করেই ধুলো পরিষ্কার করে।
- রাতের বেলা বা কম আলোতে পরিষ্কার করলে দিনের বেলা বিদ্যুৎ উৎপাদনের কোনো ক্ষতি হয় না।
- ট্র্যাকার সাইটগুলোতে অবশ্যই স্টোয়িং লজিক, বাতাসের সীমাবদ্ধতা এবং ক্লিয়ারেন্স ভ্যালিডেশন থাকতে হবে।
- আপনার ময়লার ডেটার ওপর ভিত্তি করে ROI মডেলের মাধ্যমে এর কার্যকারিতা যাচাই করুন।
রোবট যে সমস্যার সমাধান করে
৫০ মেগাওয়াট বা তার বেশি বিদ্যুৎ কেন্দ্রে ম্যানুয়ালি ভেজা পরিষ্কার করতে গেলে মবিলাইজেশন বা লোকবল জড়ো করার দেরি, পানির লজিস্টিকস এবং দিনের বেলায় পরিষ্কারের সময় উৎপাদন ব্যাহত হওয়ার সমস্যা দেখা দেয়। রোবটগুলো শুরুর ক্যাপিটাল এক্সপেন্ডিচার (capex)-এর বদলে কাজের ধারাবাহিকতা নিশ্চিত করে, সাধারণত রাতের বেলায়, যেখানে লগ বুক কভারেজের প্রমাণ দেয়। এগুলো ওঅ্যান্ডএম (O&M) বা রক্ষণাবেক্ষণকে পুরোপুরি বাদ দেয় না, বরং সমস্যার প্রকৃতি বদলে দেয়; যেমন "এই সপ্তাহে কি কর্মীদের কাজ করানো সম্ভব" এই প্রশ্নের বদলে এখন মূল প্রশ্ন হয় "ফ্লিট আপটাইম কি লক্ষ্যমাত্রার ওপরে আছে"।
রোবট প্রতিটি ব্লকে কার্যকর কি না, তা ধরে নেওয়ার আগে প্রথাগত বনাম ওয়াটারলেস রোবটিক ক্লিনিং পদ্ধতির অর্থনৈতিক তুলনামূলক বিশ্লেষণ দেখে নিন।
মূল সাবসিস্টেমসমূহ
| সাবসিস্টেম | কাজ | অ্যাকসেপ্টেন্স টেস্ট |
|---|---|---|
| ড্রাইভ ও নেভিগেশন | সারি অনুসরণ, মোড় নেওয়া, বাধা পেলে থেমে যাওয়া | ম্যানুয়ালি ধাক্কা ছাড়াই উভয় দিকে পুরো পাইলট সারি সম্পন্ন করা |
| ক্লিনিং হেড | ওইএম (OEM) অনুযায়ী ব্রাশ, এয়ার অ্যাসিস্ট বা মাইক্রো-মিস্ট | ৫০ বার পরিষ্কারের পর রেফারেন্স মডিউলে কাঁচের কোনো ক্ষতি না হওয়া |
| পাওয়ার | ব্যাটারি অদলবদল বা ডক চার্জিং | পরিকল্পিত নাইট শিফটের জন্য পর্যাপ্ত সাইকেল |
| কমিউনিকেশনস | ফ্লিট ড্যাশবোর্ড, পাস নিশ্চিতকরণ | দূরতম ব্লক থেকে লগ সিঙ্ক হওয়া |
| সেফটি ইন্টারলক | বাতাস, বৃষ্টি, ম্যানুয়াল ই-স্টপ | নথিভুক্ত অ্যাবোর্ট এবং পুনরায় চালু হওয়ার আচরণ |
একটি সাধারণ ক্লিনিং সাইকেল যেভাবে চলে
- শিডিউল: ওঅ্যান্ডএম ময়লার ডেটা বা ঝড়ের সংকেতের ওপর ভিত্তি করে ব্লক নির্ধারণ করে।
- প্রি-চেক: বাতাস সীমার মধ্যে আছে কিনা, প্রয়োজনে ট্র্যাকার স্টোয়িং করা আছে কিনা এবং কমিউনিকেশনস অনলাইন আছে কিনা তা নিশ্চিত করা।
- ডিপ্লয়: রোবটকে সারির শুরুতে রাখা বা ডক থেকে স্বয়ংক্রিয়ভাবে পাঠানো।
- ট্রাভার্স: নিয়ন্ত্রিত গতি ও চাপে ব্রাশ কাঁচ স্পর্শ করে পরিষ্কার করে।
- এন্ড-টার্ন: রোবট পরবর্তী সারিতে চলে যায় বা চার্জিং পয়েন্টে ফিরে আসে।
- লগ: কাজের নিশ্চিতকরণ আপলোড হয়; ত্রুটি থাকলে টিকিট তৈরি হয়।
কমিউনিকেশন আর্কিটেকচার: মেগাওয়াট সাইটে রোবট ফ্লিট যোগাযোগ ব্যবস্থা।
ভারতীয় সাইটে ওয়াটারলেস বনাম ভেজা পদ্ধতি
রাজস্থান এবং গুজরাটে পানির লজিস্টিকস ভেজা ওঅ্যান্ডএম-এর বড় অংশ দখল করে থাকে। ট্যাঙ্কার, বোরওয়েলের গভীরতা এবং নিষ্কাশন নিয়মগুলো ধোয়ার ফ্রিকোয়েন্সি কমিয়ে দেয়, যা অর্থনৈতিক প্রয়োজনের তুলনায় কম। ওয়াটারলেস ডুয়াল-পাস ব্রাশ সিস্টেম মডিউল প্রতি লিটার পানি খরচ না করেই বেশিরভাগ ধুলো সরিয়ে ফেলে, যা ঘন ঘন পরিষ্কারের সুযোগ তৈরি করে এবং পানির ব্যবহার সংক্রান্ত ইএসজি (ESG) লক্ষ্যমাত্রা পূরণ করতে সহায়তা করে।
| বিষয় | ভেজা রোবট / ম্যানুয়াল ভেজা | ওয়াটারলেস রোবট |
|---|---|---|
| পানির ব্যবহার | প্রতি মেগাওয়াট প্রতি পাসে লিটার | প্রায় শূন্য |
| ধুলোর ধরন | কাদা পরিষ্কারে ভালো | শুকনো ধুলোয় সেরা; কাদার জন্য স্পট ওয়েট প্রয়োজন হতে পারে |
| ইএসজি রিপোর্টিং | প্রতি মেগাওয়াট-আওয়ার খরচ ট্র্যাকিং | ডিসক্লোজারে পানির ব্যবহার কম দেখানো যায় |
| ওইএম অনুমোদন | চাপ ও রাসায়নিকের জন্য প্রয়োজন | ব্রাশের ধরন ও চাপের জন্য প্রয়োজন |
আপনার ট্যাঙ্কার এবং শ্রমিকের খরচের সাথে মিলিয়ে ওয়াটারলেস বনাম পানি-ভিত্তিক ক্লিনিং পদ্ধতির তুলনা করুন।
ট্র্যাকার: স্টোয়িং, বাতাস এবং রাতের সময়সীমা
সিঙ্গেল-অ্যাক্সিস ট্র্যাকার রোবট অপারেশনে পরিবর্তন আনে। দিনের বেলা পরিষ্কার করলে উৎপাদন হ্রাসের ঝুঁকি থাকে এবং দীর্ঘ সারিতে কর্মীদের অতিরিক্ত গরমের সম্মুখীন হতে হয়। মডিউলগুলো যখন স্টোয়িং পজিশনে থাকে, তখন রাতে পরিষ্কার করা একটি সাধারণ রীতি, তবে তা কেবল তখনই সম্ভব যদি:
- রোবট ক্লিয়ারেন্স স্টো অ্যাঙ্গেল এবং ক্যাবল ট্রে লেআউটের সাথে সামঞ্জস্যপূর্ণ হয়।
- বাতাসের সীমা অতিক্রম করলে রোবট স্বয়ংক্রিয়ভাবে থেমে যায় এবং অ্যালার্ট পাঠায়।
- ওইএম ট্র্যাকার-মাউন্টেড মডিউল পরিষ্কারের জন্য এই পদ্ধতি অনুমোদন করে।
ট্র্যাকার বনাম ফিক্সড টিল্টে রোবটিক ক্লিনিং এবং ট্র্যাকার ক্লিনিং সিস্টেম সম্পর্কে পড়ুন।
ফ্লিট সাইজিংয়ের উদাহরণ (শিল্পের সাধারণ মান, সাইটে যাচাই করুন)
| প্ল্যান্ট সাইজ | রোবটের সম্ভাব্য সংখ্যা | অনুমান |
|---|---|---|
| ১০ মেগাওয়াট ফিক্সড-টিল্ট | ১–৩ ইউনিট | ছোট সারি, কম রাতের সময় প্রয়োজন |
| ৫০ মেগাওয়াট ট্র্যাকার | ৪–৮ ইউনিট | ৫–৭ দিনের মধ্যে কার্যকর কভারেজ লক্ষ্যমাত্রা |
| ১০০ মেগাওয়াট মিশ্র | ৮–১৪ ইউনিট | ব্লক ভাগ করা, ঝড়ের সপ্তাহের জন্য বাড়তি প্রস্তুতি |
ভেন্ডরভেদে কাজের ক্ষমতা ভিন্ন হয়। পিও (PO) দেওয়ার আগে অ্যাজ-বিল্ট সারিতে চাহিদা সিমুলেশন করুন।
বিজ্ঞাপন
ইনস্টলেশন এবং কমিশনিং
ডিপ্লয়মেন্ট কোনো সহজ প্লাগ-অ্যান্ড-প্লে বিষয় নয়। সাধারণ ধাপগুলো হলো:
- সবচেয়ে খারাপ ব্লকে রুটের জরিপ এবং সারি ক্লিয়ারেন্স পরিমাপ।
- প্রোডাকশন মিটার এবং রেফারেন্স মডিউল দিয়ে পাইলট সারি পরিচালনা।
- সবচেয়ে দূরের ইনভার্টার প্যাড পর্যন্ত গেটওয়ে এবং মেশ কমিশনিং।
- অপারেটরদের অ্যাবোর্ট কোড, ব্যাটারি অদলবদল এবং লগিং বিষয়ে প্রশিক্ষণ।
- ওইএম মডিউল ক্লিনিং অনুমোদনের লিখিত কপি ওঅ্যান্ডএম-এ জমা দেওয়া।
বিস্তারিত: রোবট ইনস্টলেশন ধাপ এবং স্বয়ংক্রিয় ক্লিনিং সিস্টেমের সংক্ষিপ্ত বিবরণ।
রোবট যা করে না
- ইনভার্টার ফল্ট, ট্র্যাকারের অ্যালাইনমেন্ট সমস্যা বা কার্টেলমেন্ট ঠিক করা।
- গাছপালা পরিষ্কার বা কাদা জমার ড্রেনেজ সমস্যা ঠিক করা।
- আপটাইম এবং কভারেজ ডিসিপ্লিন ছাড়া পিআর (PR) বৃদ্ধি নিশ্চিত করা।
- ইঞ্জিনিয়ারিং পর্যালোচনা ছাড়া যেকোনো সারির জ্যামিতিতে ফিট হওয়া।
সুবিধাসমূহ: ইউটিলিটি প্ল্যান্টে এর সুবিধা এবং ক্লিনিং রোবট কী সম্পর্কে জানুন।
মাইক্রোফাইবার বনাম ব্রাশ: যা কাঁচ স্পর্শ করে
ক্লিনিং হেডের নকশা ময়লা অপসারণ এবং ওয়ারেন্টির ঝুঁকি নির্ধারণ করে। চাপ ও গতি নিয়ন্ত্রিত হলে মিহি মাইক্রোফাইবার-স্টাইল ক্লিনিং মরুভূমির সূক্ষ্ম ধুলোর জন্য উপযুক্ত। ওয়াটারলেস রোবটের ডুয়াল-পাস ব্রাশ সিস্টেম মডিউলের সীমাবদ্ধতার কথা মাথায় রেখে ডিজাইন করা হলে তা অধিক ধুলো অপসারণ করতে সক্ষম। সিলিকা-সমৃদ্ধ ধুলোবালি এলাকায় ক্ষয়ে যাওয়া ব্রাশ বা ঘর্ষণকারী প্যাড মাইক্রো-স্ক্র্যাচের ঝুঁকি তৈরি করে, যা কয়েক বছর পর ওয়ারেন্টি দাবির ক্ষেত্রে সমস্যা হতে পারে।
টেন্ডারে সাধারণ ব্রাশ স্পেসিফিকেশন গ্রহণ করার আগে মাইক্রোফাইবার বনাম ডুয়াল-পাস ব্রাশের তুলনা পড়ে নিন। রেফারেন্স মডিউলে ৫০ বার পরিষ্কারের পর পাইলট ইন্সপেকশন অবশ্যই স্ট্যান্ডার্ড অ্যাকসেপ্টেন্স ক্রাইটেরিয়া হওয়া উচিত।
১০০ মেগাওয়াট নাইট শিফটে অপারেটরের কাজের প্রবাহ
ফ্লিট অপারেশন অনেকটা লজিস্টিকসের মতো, একক যন্ত্র পরিচালনার চেয়ে জটিল:
- বিকেল: ময়লার সতর্কতা এবং বাতাসের পূর্বাভাসের ওপর ভিত্তি করে পরিকল্পনা।
- সন্ধ্যা: ব্লক নির্ধারণ; এসসিএডিএ (SCADA)-এর সাথে ট্র্যাকার স্টো সময় নিশ্চিত করা।
- রাত: প্রতি জোনে দুই থেকে চারটি রোবট ব্যাটারি অদলবদল রোটেশনে কাজ করবে।
- ভোর: লগের পর্যালোচনা; সূর্যের আলোর তীব্রতা বাড়ার আগে অসমাপ্ত সারি পুনরায় শিডিউল করা।
- সাপ্তাহিক: ব্রাশের ক্ষয় পরীক্ষা; ধুলোর মৌসুমে গেটওয়ে অ্যান্টেনা পরিষ্কার।
অপারেশন টিম ছোট হওয়া একটি সাধারণ ব্যর্থতার কারণ; অপারেটররা অন্য জায়গায় ইনভার্টার অ্যালার্ম সামলাতে ব্যস্ত থাকলে রোবটগুলো অলস বসে থাকে। ওঅ্যান্ডএম মডেলে জনবল নিয়োগের বাজেট বাস্তবসম্মত রাখুন।
ফ্লিট অনুমোদনের আগে অ্যাকসেপ্টেন্স টেস্টিং
ইপিসি (EPC) এবং ওঅ্যান্ডএম-এর যৌথভাবে রোবট গ্রহণ করা উচিত শুধুমাত্র নথিভুক্ত পরীক্ষার পর:
| পরীক্ষা | পাস করার মানদণ্ড (উদাহরণ) |
|---|---|
| দীর্ঘতম সারি অতিক্রম | ম্যানুয়াল হস্তক্ষেপ ছাড়াই উভয় দিকে সফলভাবে সম্পন্ন |
| বাতাসের কারণে অ্যাবোর্ট | নির্দিষ্ট সীমার মধ্যে থামা; ড্যাশবোর্ডে অ্যালার্ট পাওয়া |
| যোগাযোগ বিচ্ছিন্নতা | লিঙ্ক ফেরার ১৫ মিনিটের মধ্যে লগ বাফার ও সিঙ্ক হওয়া |
| কাঁচ পরিদর্শন | ১০০ বার পাসের পর ১০টি রেফারেন্স মডিউলে নতুন কোনো ত্রুটি নেই |
| রাতের উৎপাদন | পরীক্ষার সময় এনার্জাইজড সারিতে কোনো এক্সপোর্ট নেই |
সিওডি (COD)-এর চাপে অ্যাকসেপ্টেন্স এড়িয়ে গেলে প্রথম বছরেই বিরোধ তৈরি হয়। রোবট ইনস্টলেশন ধাপে কমিশনিংয়ের ক্রম বিস্তারিত দেওয়া আছে।
অতিরিক্ত যন্ত্রাংশ এবং রক্ষণাবেক্ষণ পরিকল্পনা
ফ্লিট নির্ভরযোগ্যতা পার্টস ম্যানেজমেন্টের ওপর নির্ভর করে। ৫০ মেগাওয়াট রোবটিক প্রোগ্রামের জন্য ন্যূনতম মজুত:
- সিলিকা-সমৃদ্ধ সাইটে প্রতি পাঁচটি সক্রিয় রোবটের জন্য দুটি অতিরিক্ত ব্রাশ হেড সেট।
- নাইট-ডাবল-শিফট প্রোগ্রামে প্রতি তিনটি রোবটের জন্য একটি অতিরিক্ত ব্যাটারি প্যাক।
- দূরবর্তী ব্লকের জন্য গেটওয়ে স্পেয়ার এবং প্রি-পেয়ার্ড মেশ নোড।
- সাপ্তাহিক প্রতিরোধমূলক রক্ষণাবেক্ষণের জন্য ড্রাইভ হুইল এবং সেন্সর ক্লিনিং কিট।
মে মাসের ধুলোবালি মৌসুমে পার্টসের অভাবে কাজ আটকে থাকলে যে পরিমাণ মেগাওয়াট-আওয়ার লোকসান হয়, তা পার্টস মজুত করার খরচের চেয়ে অনেক বেশি। রোবট ক্রেতাদের নির্দেশিকা অনুযায়ী ভেন্ডরের সুপারিশগুলো মেনে যন্ত্রাংশ গুছিয়ে রাখুন।
অপারেটরদের সাধারণ ভুলসমূহ
ঝড়ো রাতে স্টো (stow) নিশ্চিত না করেই রোবট চালানো ওয়ারেন্টি বাতিল করে এবং মডিউলের ক্ষতির ঝুঁকি তৈরি করে। বাধা পেয়ে রোবট থেমে যাওয়ার পর সারির শেষ প্রান্তে ম্যানুয়াল পরিদর্শন না করলে সেখানে ময়লা রয়ে যায়। নন-ওইএম (non-OEM) ব্রাশ ব্যবহার করলে অনুমোদন বাতিল হয়ে যায়। বর্ষার আগে প্রতিবার রিফ্রেশার প্রশিক্ষণের ব্যবস্থা করলে বিভিন্ন সাইটে কাজ করা চুক্তিভিত্তিক অপারেটরদের দক্ষতা কমে যাওয়ার সমস্যা রোধ করা যায়।
মডিউলের ফরম্যাট পরিবর্তনের সাথে খাপ খাইয়ে নেওয়া
বড় মডিউল দিয়ে ব্লকগুলো পুনরায় পাওয়ার-আপ করার সময়, বিদ্যমান ফ্লুয়িড সেটিংস সঠিক থাকবে এমনটা ধরে নেওয়ার আগে রোবটের পাথ সিমুলেশন পুনরায় চালিয়ে নিন। এমনকি ২০–৩০ মিমি ফ্রেমের উচ্চতার পরিবর্তনও ব্রাশের কন্টাক্ট প্রেশার এবং ট্র্যাকারগুলোর এন্ড-টার্ন ক্লিয়ারেন্সকে প্রভাবিত করতে পারে।
মূল সারসংক্ষেপ
- রোবটগুলো হলো ওঅ্যান্ডএম (O&M) সরঞ্জাম যার ড্রাইভ, ব্রাশ, পাওয়ার এবং যোগাযোগ সাবসিস্টেম রয়েছে।
- ধুলোবালি শুকনো থাকলে জলবিহীন পদ্ধতিগুলো পানিসংকটপূর্ণ ভারতীয় ইউটিলিটি সাইটগুলোর জন্য উপযোগী।
- ট্র্যাকারগুলোর জন্য রাতের কাজের সময়, স্টো লজিক এবং ওইএম (OEM) অনুমোদন প্রয়োজন।
- পাস লগ, পাইলট রো এবং অ্যাজ-বিল্ট (as-builts) এর ওপর ফ্লিট সিমুলেশনের দাবি জানান।
- আরওআই (ROI) কেবল রোবটের সংখ্যার ওপর নয়, বরং কভারেজ এবং ফ্রিকোয়েন্সির ওপর নির্ভর করে।
রাতের কমিশনিংয়ের সময় অপারেটরদের সাথে পুরো একটি সারি হেঁটে দেখুন। সাইটে অ্যাবোর্ট কোডগুলো সম্পর্কে ধারণা থাকলে ভেন্ডর চলে যাওয়ার পর আংশিক কভারেজের মতো সমস্যা এড়ানো যায়।
সম্পর্কিত পঠন
- রোবট ক্রেতা নির্দেশিকা ২০২৬
- পরিচ্ছন্নতা ব্যবস্থা নির্বাচন
- জলবিহীন পরিচ্ছন্নতা প্রযুক্তি
- ইউটিলিটি-স্কেল সোলার অপারেশনস
Compare waterless robots, automatic and semi-automatic models, and managed OPEX on Taypro's solar panel cleaning system for utility plants.
প্রায়শই জিজ্ঞাসিত প্রশ্ন
অধিকাংশ ইউটিলিটি রোবট মডিউল ফ্রেম বা নির্দিষ্ট রেলের ওপর দিয়ে চলে। এগুলো গাইড হুইল, সেন্সর এবং অনবোর্ড কন্ট্রোলার ব্যবহার করে সারি পার হয় এবং মোড় নেওয়ার কাজ সম্পন্ন করে। ট্র্যাকার প্ল্যান্টের ক্ষেত্রে প্রতিটি রান শুরুর আগে স্টো-অ্যাওয়ার শিডিউলিং, ক্লিয়ারেন্স চেক এবং উইন্ড ইন্টারলক যাচাই করা প্রয়োজন।
কিছু রোবট মাইক্রো-ওয়েট বা ব্রাশ-অ্যান্ড-মিস্ট সিস্টেম ব্যবহার করে; তবে ভারতের অনেক ইউটিলিটি প্রকল্পে শুষ্ক এলাকায় পানি সাশ্রয়ের জন্য ওয়াটারলেস ডুয়াল-পাস ব্রাশের ওপর জোর দেওয়া হয়। পদ্ধতি নির্বাচনের ওপর ওঅ্যান্ডএম (O&M) খরচ, মডিউল ওইএম (OEM) অনুমোদন এবং ইএসজি (ESG) পানির তথ্য প্রকাশ নির্ভর করে।
উৎপাদন ক্ষতি এবং উচ্চ সেল তাপমাত্রা এড়াতে সাধারণত রাতে বা ভোরে পরিষ্কার করা হয়। ট্র্যাকার সাইটগুলোতে বাতাসের গতিবেগ ও স্টো ইন্টারলকের কারণে রোবটের কাজ সাময়িকভাবে বন্ধ থাকে। ইউটিলিটি প্ল্যান্টে বিদ্যুৎ বিভ্রাটের নির্ধারিত সময় ছাড়া দিনের বেলা পরিষ্কারের ঘটনা বিরল।
সারির জ্যামিতিক সামঞ্জস্য, ওঅ্যান্ডএম (O&M) ড্যাশবোর্ডের সাথে যোগাযোগ ব্যবস্থা, পাস কাভারেজ লগ, লিখিতভাবে মডিউল ওয়ারেন্টির অনুমোদন এবং আপনার সয়েলিং কার্ভের ভিত্তিতে ম্যানুয়াল ক্রু-এর তুলনায় ক্লিনিক আরওই (ROI) যাচাই করতে হবে। সহজ ব্লকের পরিবর্তে ট্র্যাকার সারির সবচেয়ে কঠিন অংশগুলোতে পাইলট প্রজেক্ট শুরু করুন।
প্রয়োজনীয় রোবটের সংখ্যা সারির দৈর্ঘ্য, ব্লক, রাতে কাজের প্রাপ্য সময় এবং কাঙ্ক্ষিত ফ্রিকোয়েন্সির ওপর নির্ভর করে। উদাহরণস্বরূপ, ৫০ মেগাওয়াট ট্র্যাকার-নির্ভর সাইটের জন্য ৪ থেকে ১২টি রোবট লাগতে পারে, যা ভেন্ডরের সক্ষমতার ওপর নির্ভর করে। সাধারণ তালিকার ওপর নির্ভর না করে আপনার প্ল্যান্টের লেআউট অনুযায়ী ফ্লিট সিমুলেশন বা যাচাই করে নিন।