প্ল্যান্ট ম্যানেজারদের জন্য সারসংক্ষেপ
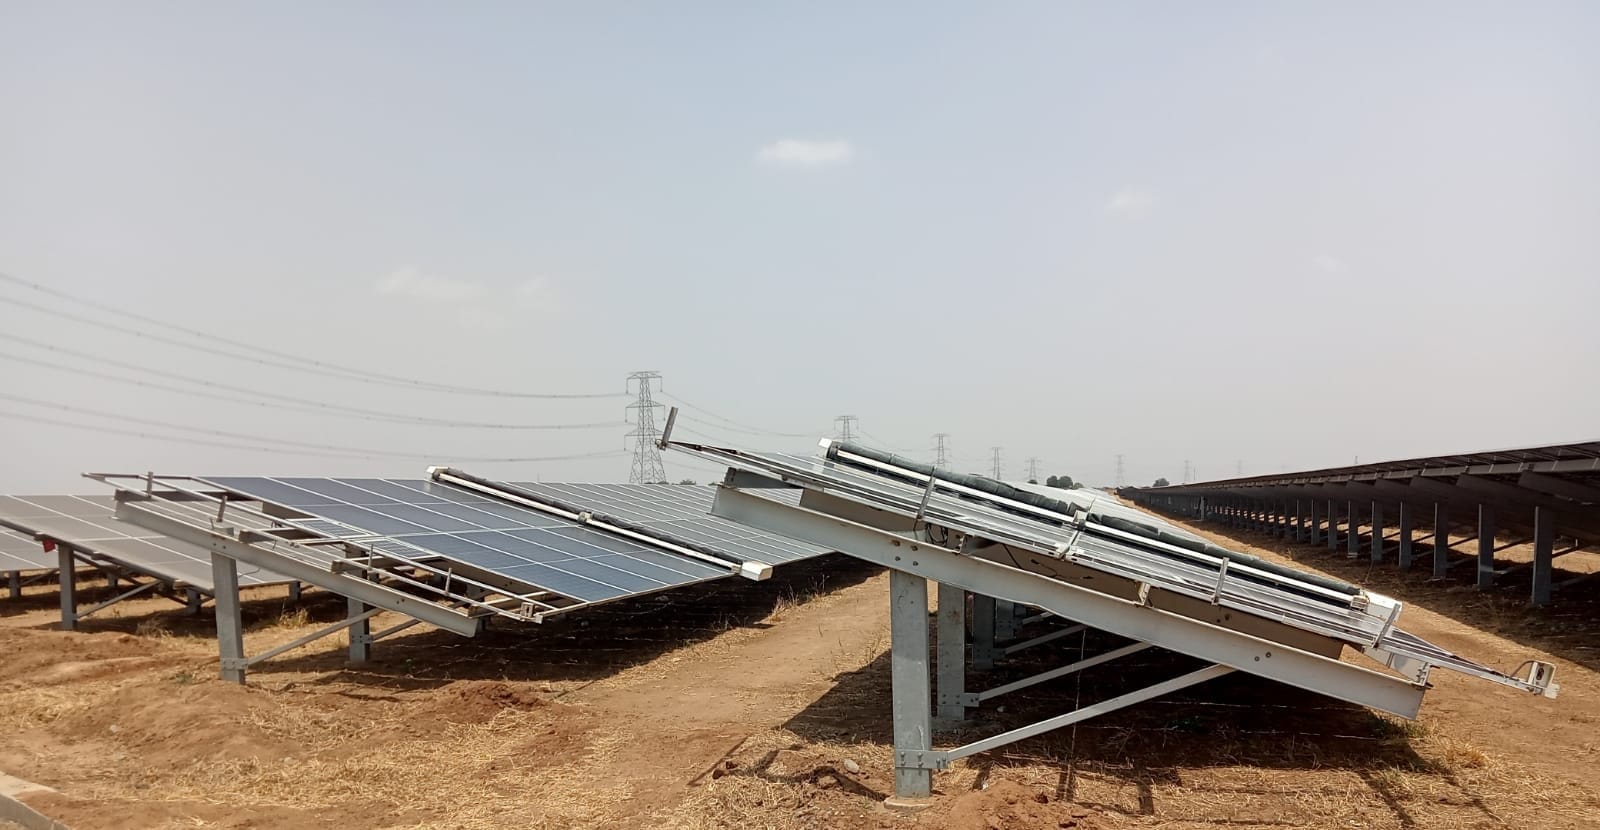
২০২৬ সালের মধ্যে, ভারতের বড় সৌরবিদ্যুৎ কেন্দ্রগুলোর জন্য স্বয়ংক্রিয় এবং জলহীন পরিচ্ছন্নতা আর ঐচ্ছিক বিষয় থাকবে না। আঞ্চলিক ধূলিকণার কারণে ১৫% থেকে ৩০% পর্যন্ত জ্বালানি শক্তি হ্রাস পায়, তাই আমাদের ম্যানুয়াল বা কায়িক পরিশ্রমভিত্তিক রক্ষণাবেক্ষণ থেকে সরে আসতে হবে। এর পরিবর্তে, আপনাকে রিয়েল-টাইম সেন্সর এবং ম্যানেজমেন্ট সফটওয়্যার ব্যবহার করে প্রেডিক্টিভ বা পূর্বাভাসমূলক সময়সূচীর দিকে ঝুঁকতে হবে। এই পরিবর্তনটি ধাপে ধাপে করা উচিত।
- ধূলিকণার কারণে বার্ষিক শক্তি উৎপাদন (AEP) থেকে যে ১৫% থেকে ৩০% ক্ষতি হয়, তা পুনরুদ্ধার করুন।
- জলহীন রোবোটিক পরিচ্ছন্নতার মাধ্যমে পানির ব্যবহার ৯০% পর্যন্ত কমিয়ে আনুন।
- পারফরম্যান্স রেশিও (PR) যখন মৌসুমী স্তরের চেয়ে ২-৩% নিচে নেমে যায়, তখন প্রেডিক্টিভ বা পূর্বাভাসমূলক সময়সূচীতে পরিবর্তন করুন।
- ৫ মেগাওয়াট বা তার বেশি সক্ষমতার সাইটগুলোর জন্য ও অ্যান্ড এম (O&M) বাজেট ম্যানুয়াল শ্রম থেকে সরিয়ে রোবোটিক মডেলের নির্দিষ্ট খরচে রূপান্তর করুন।
আপনি যদি ৫ মেগাওয়াট বা তার বেশি ক্ষমতার পোর্টফোলিও পরিচালনা করেন, তবে আপনার সাইটের ভূ-প্রকৃতি এবং ট্র্যাকার সামঞ্জস্যতা মূল্যায়নের মাধ্যমে শুরু করুন। GLYDE বা NYUMA সিরিজের মতো সিস্টেমগুলো এক্ষেত্রে আদর্শ। ২০২৬ সালের জন্য, গবেষণা ও উন্নয়ন (R&D) NECTYR-এর সমন্বিত অ্যানালিটিক্সের মাধ্যমে আপটাইম বাড়ানোর ওপর গুরুত্ব দিচ্ছে। ক্যালেন্ডারের ওপর ভিত্তি করে নির্দিষ্ট সময়সূচী অনুসরণ না করে, স্মার্ট এবং ট্রিগার-ভিত্তিক পরিচ্ছন্নতা পদ্ধতি ব্যবহার করুন। এটি আপনার প্যানেলের আবরণ রক্ষা করবে এবং রাজস্থান ও গুজরাটের মতো শুষ্ক অঞ্চলে উৎপাদন ক্ষমতা স্থিতিশীল রাখবে। আমাদের ও অ্যান্ড এম কৌশল নির্দেশিকায় যেমন উল্লেখ করা হয়েছে, প্ল্যান্টের মুনাফা রক্ষার জন্য অটোমেশন এখন একটি প্রয়োজনীয়তা।
২০২৬ সালের ক্লিনিং রোবোটিকস শিল্পের মূল প্রবণতাগুলো বোঝা
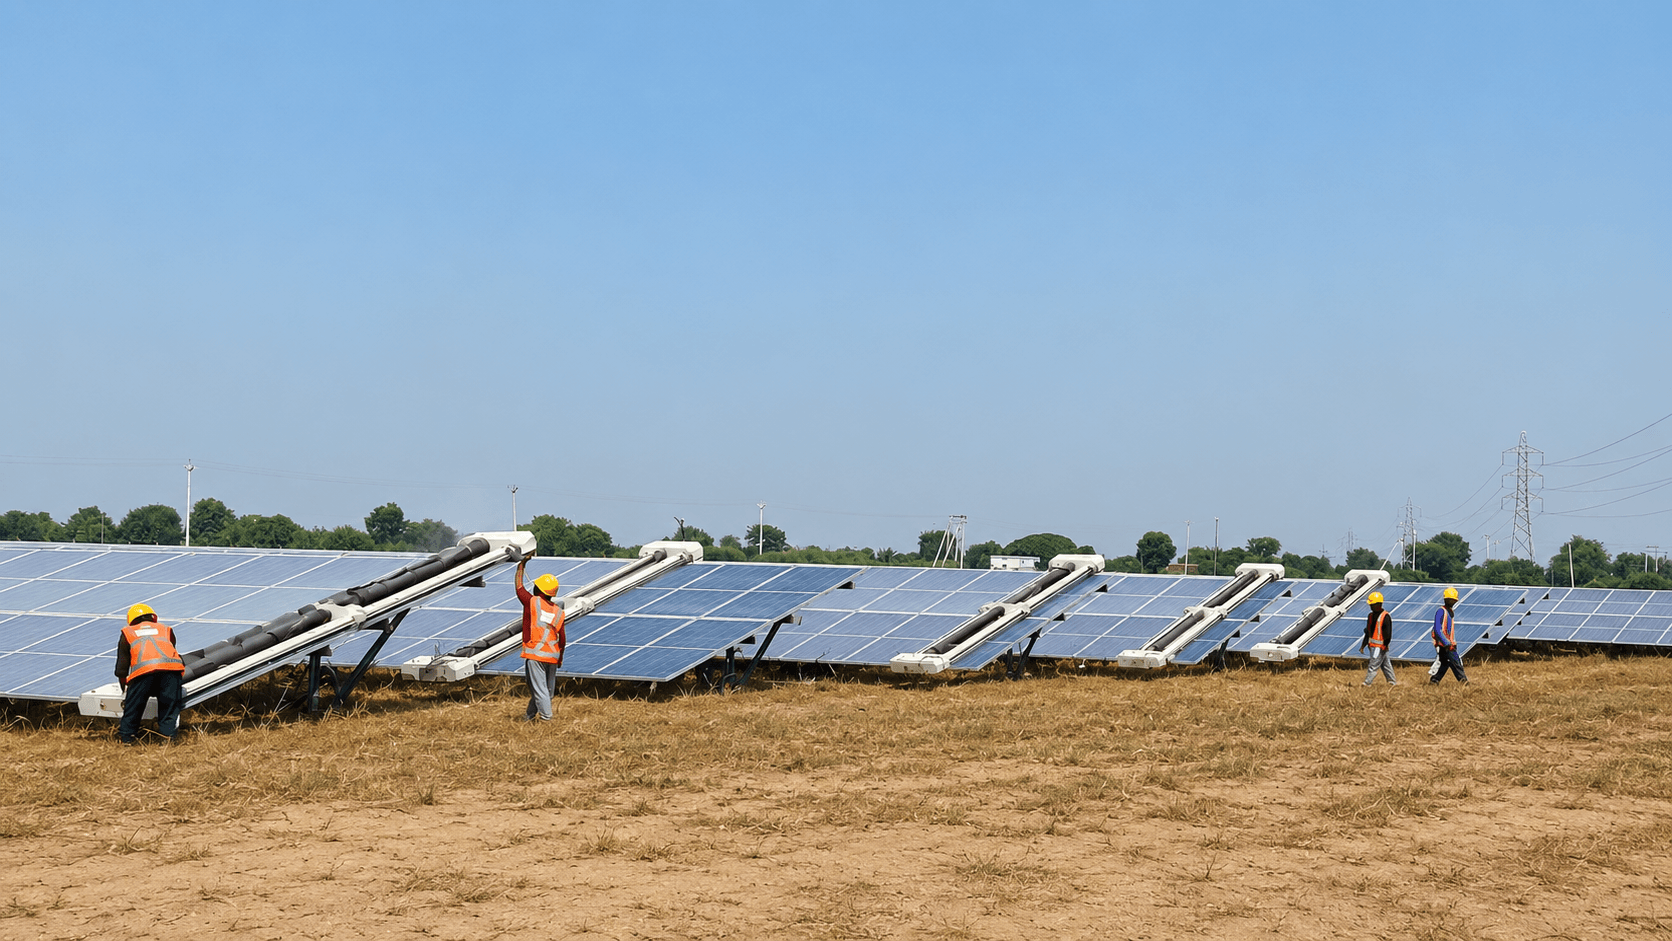
২০২৬ সালে, সৌরবিদ্যুৎ খাতের গবেষণা ও উন্নয়ন মৌলিক হার্ডওয়্যার থেকে বুদ্ধিমান ইকোসিস্টেমের দিকে সরে যাচ্ছে। প্ল্যান্ট ম্যানেজারদের সাধারণ পরিচ্ছন্নতা এবং একটি স্বয়ংক্রিয় ফ্লিট বা রোবটের বহর পরিচালনার মধ্যে পার্থক্য বোঝা প্রয়োজন। যেহেতু ভারতে ধূলিকণার কারণে পারফরম্যান্স রেশিও (PR) ৩০% পর্যন্ত কমে যেতে পারে, তাই এই শিল্পটি তিনটি মূল স্তম্ভের ওপর ফোকাস করছে।
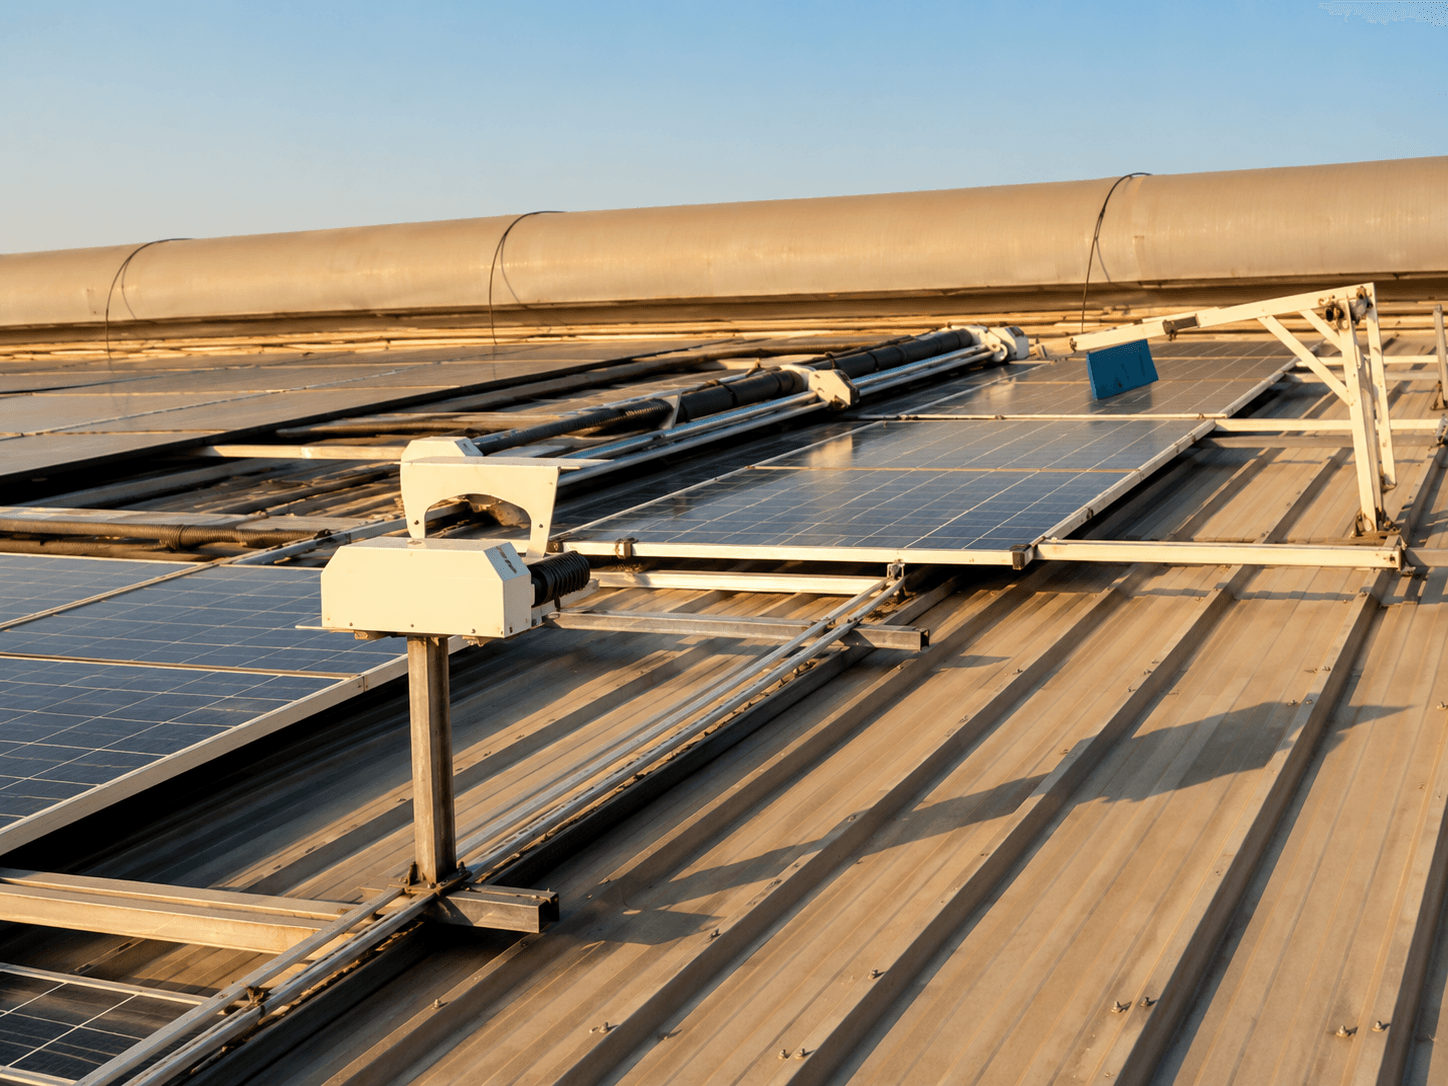
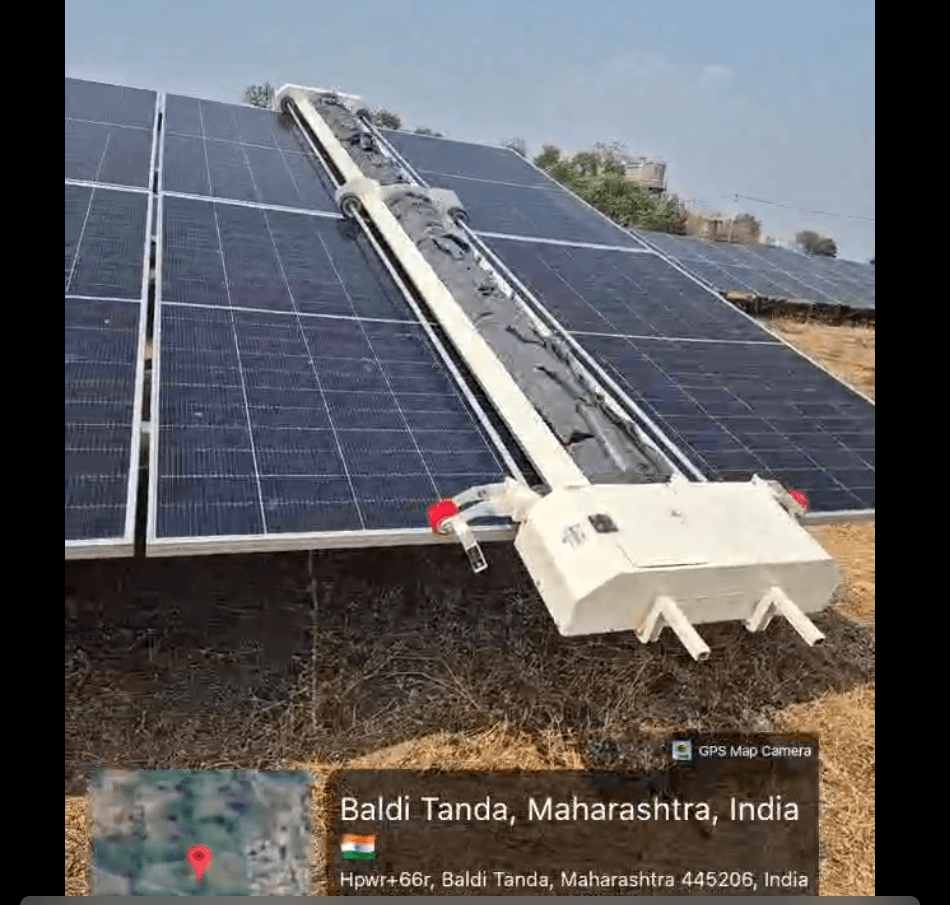
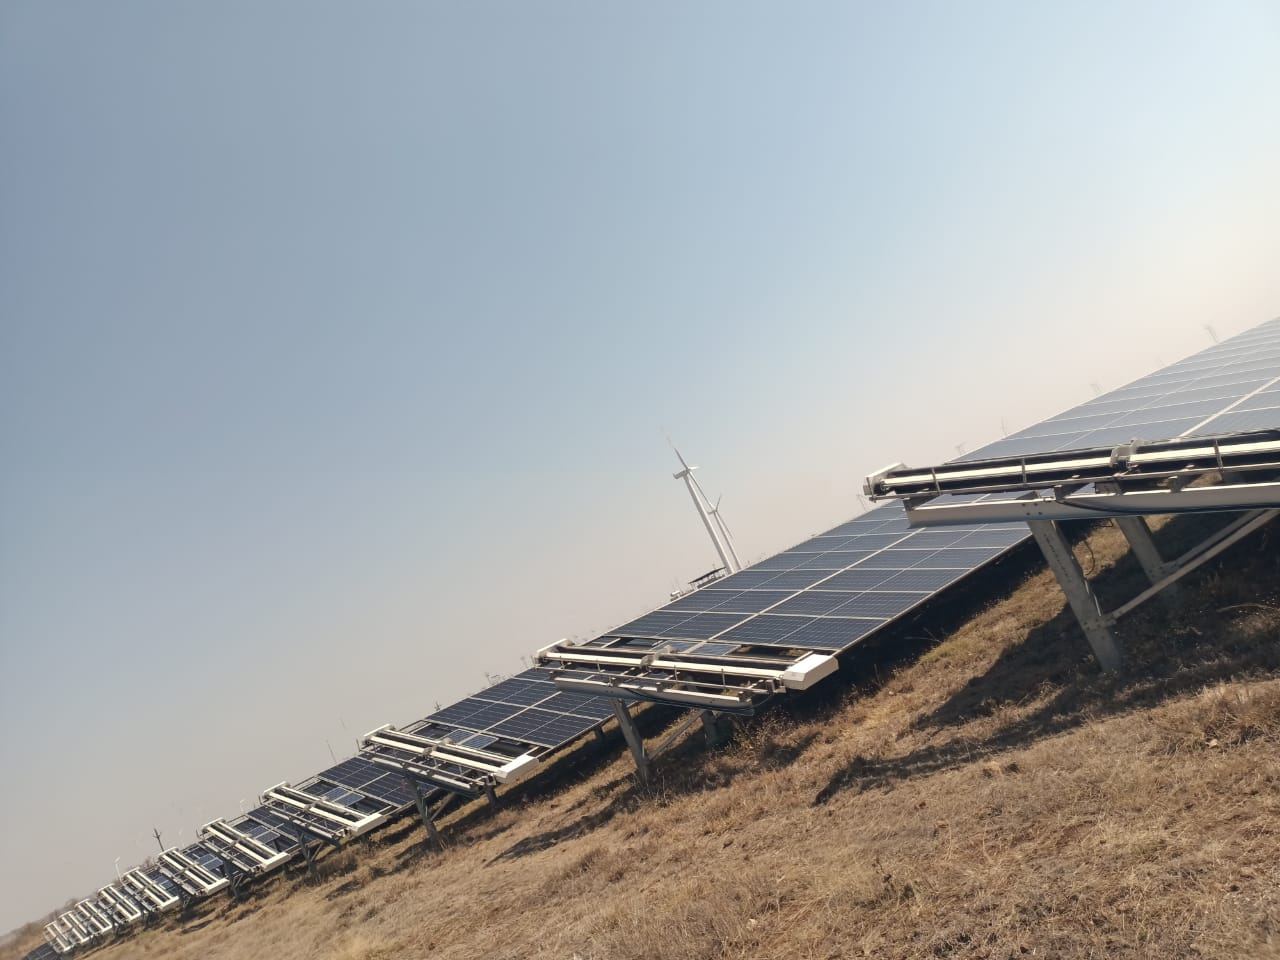
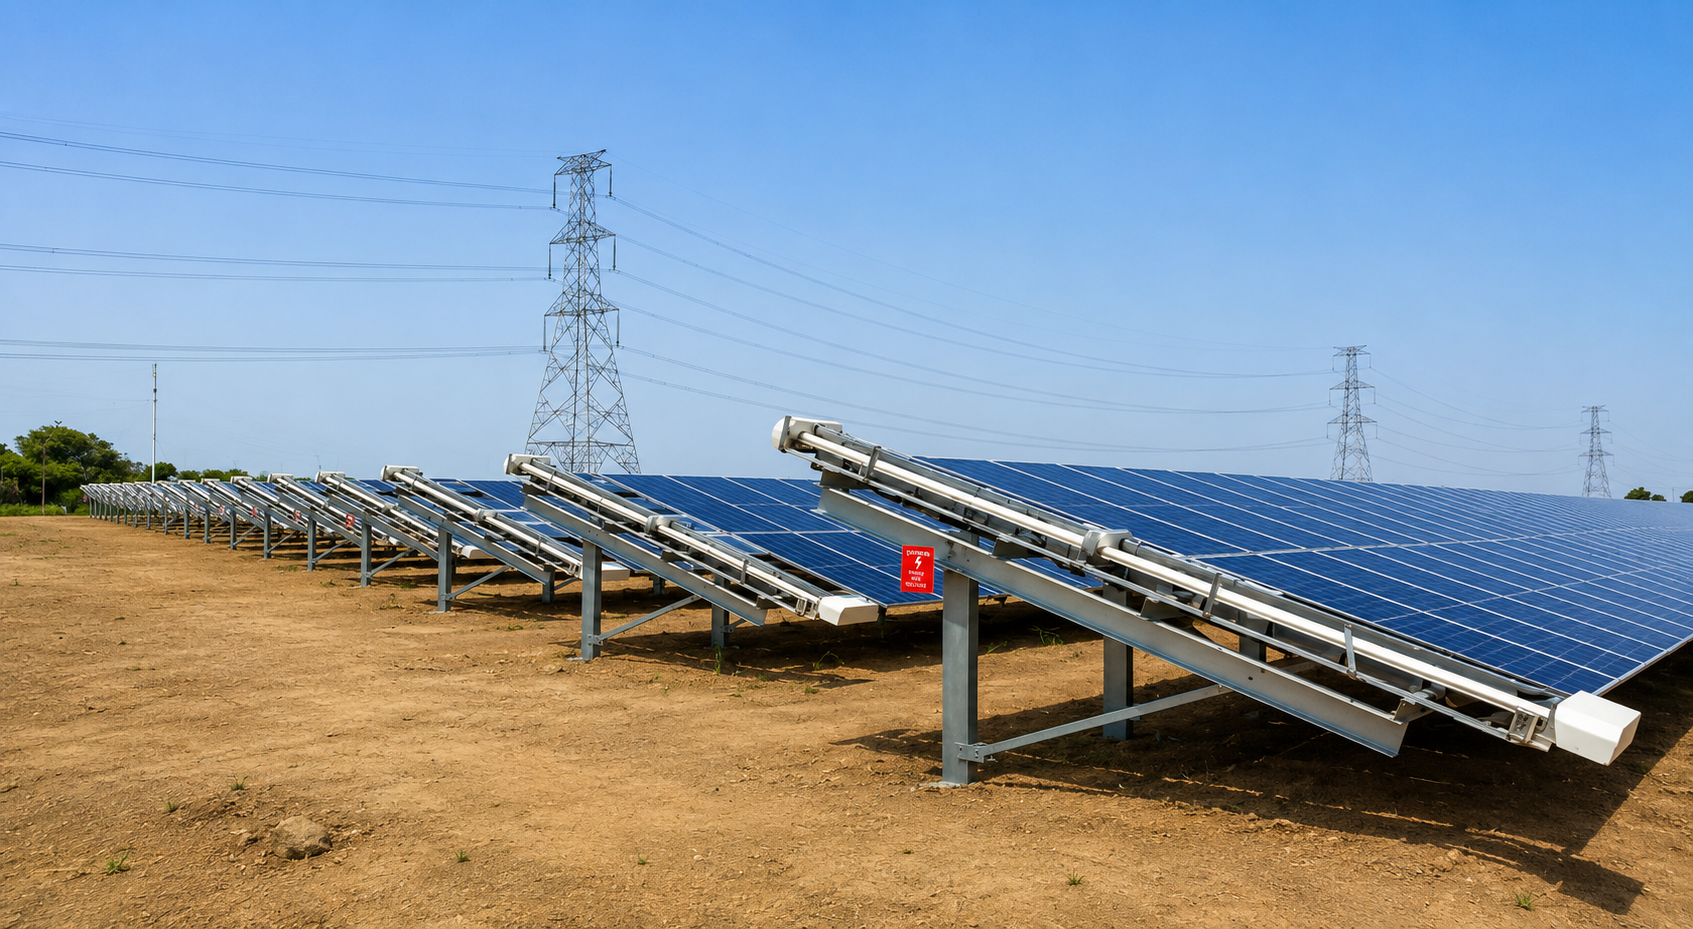
প্রথমত, আমরা বিশেষায়িত রোবট ডিজাইন দেখতে পাচ্ছি। সাধারণ মডেলগুলোর পরিবর্তে GLYDE-X বা NYUMA-X-এর মতো ট্র্যাকার-সামঞ্জস্যপূর্ণ ইউনিট ব্যবহার করা হচ্ছে। এগুলো নমনীয় কাঠামোর মাধ্যমে বিভিন্ন কোণে প্যানেলের সাথে যোগাযোগ বজায় রাখে, যা ট্র্যাকার চলাকালীন সময়েও পরিচ্ছন্নতা নিশ্চিত করে। এটি দীর্ঘসময় ট্র্যাকার স্থির থাকার সময় মডিউলের ওপর ধুলো জমাট বাঁধতে বাধা দেয়।
দ্বিতীয়ত, নির্দিষ্ট ক্যালেন্ডারের জায়গায় এখন ডেটা বা তথ্য গুরুত্ব পাচ্ছে। আধুনিক সাইটগুলোতে NECTYR-সমন্বিত প্রেডিক্টিভ ক্লিনিং ব্যবহৃত হয়, যেখানে রোবটগুলো কেবল সেন্সর বা বাতাসের গুণমান (AQI) ডেটা অনুযায়ী ধূলিকণার আধিক্য বোঝা গেলেই কাজ শুরু করে। এটি রোবটের ক্ষয় কমায়, শক্তি সাশ্রয় করে এবং ঠিক তখনই পরিচ্ছন্নতা নিশ্চিত করে যখন শক্তির উৎপাদন সবচেয়ে বেশি প্রয়োজন।
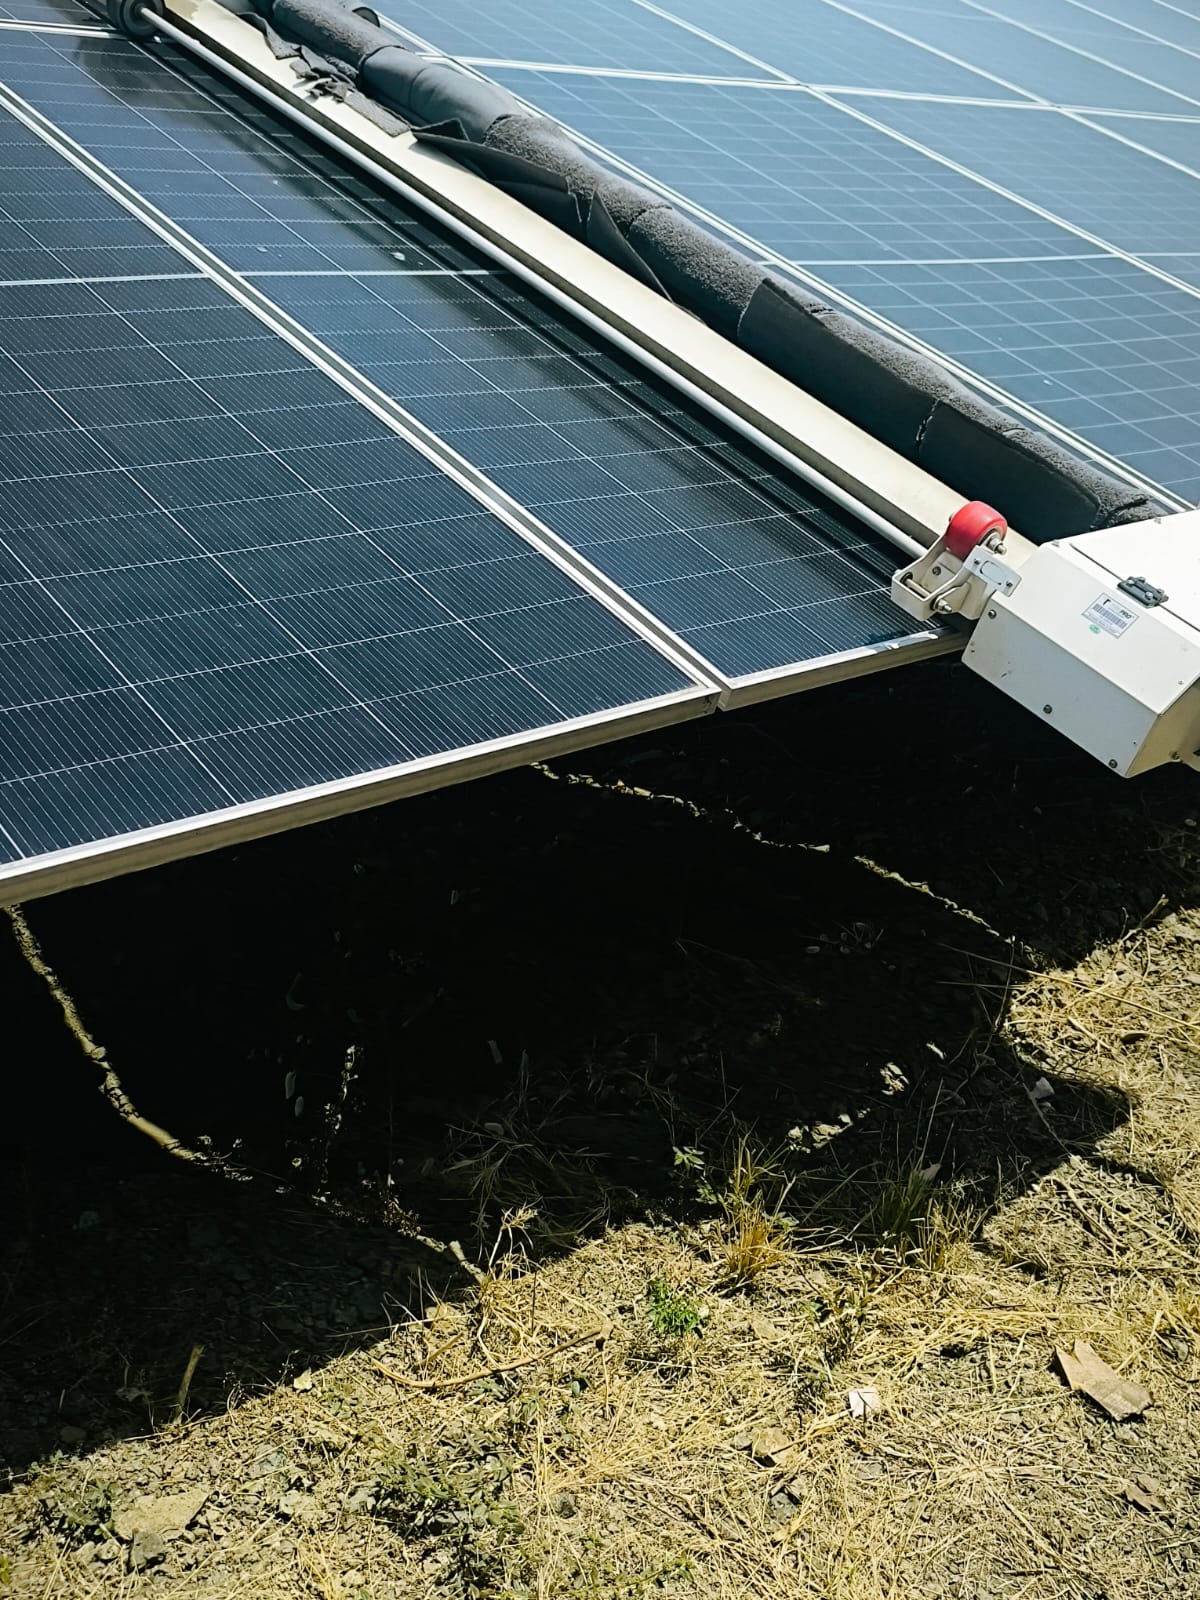
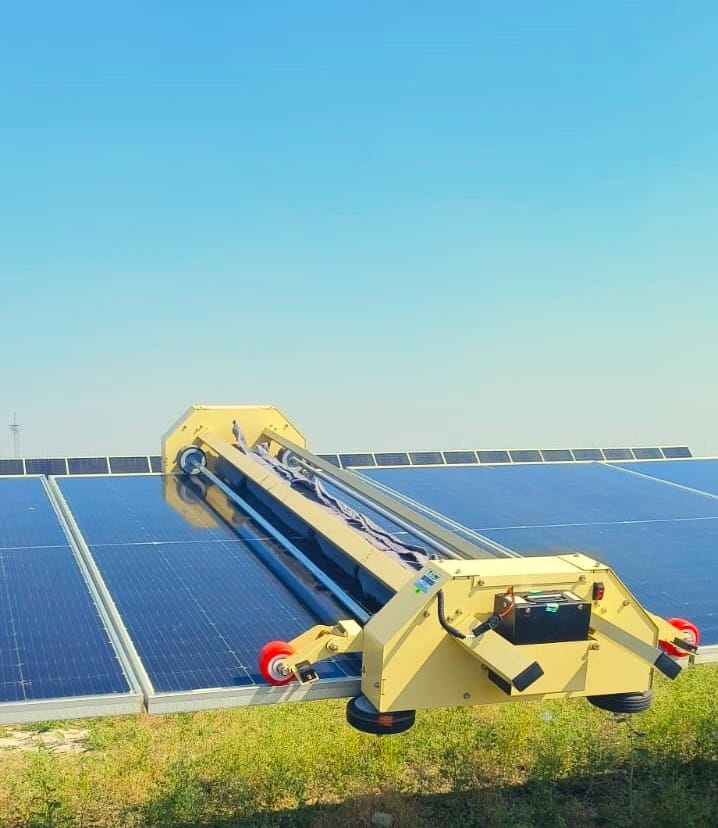
তৃতীয়ত, গুজরাট এবং রাজস্থানের পানি সংকট শুষ্ক পরিচ্ছন্নতার দিকে ঝুঁকে পড়তে বাধ্য করছে। ২০২৬ সালের আর অ্যান্ড ডি প্রবণতাগুলো ডুয়াল-পাস মাইক্রোফাইবার বা ইউভি-স্টেবল পিবিটি ব্রাশের মতো ঘর্ষণহীন পদ্ধতির ওপর গুরুত্ব দিচ্ছে। এই সরঞ্জামগুলো পানির ব্যবহার ছাড়াই ধুলো দূর করে এবং প্যানেলের অ্যান্টি-রিফ্লেক্টিভ আবরণকে ক্ষতির হাত থেকে রক্ষা করে। এই ধরনের স্মার্ট রোবোটিক ফ্লিট ব্যবহার করে ভারতীয় আইপিপিগুলো তাদের সম্পদ রক্ষা করতে পারে এবং পরিবর্তনশীল ব্যয় কমাতে পারে।
৫ মেগাওয়াট বা তার বেশি ক্ষমতার ভারতীয় সাইটগুলোতে স্বয়ংক্রিয় পরিচ্ছন্নতার সময়সূচী কীভাবে বাস্তবায়ন করবেন
৫ মেগাওয়াট বা তার চেয়ে বড় সাইটে রোবোটিক পরিচ্ছন্নতা বাস্তবায়নের জন্য একটি পর্যায়ক্রমিক পদ্ধতি প্রয়োজন। রোবটগুলো আপনার ট্র্যাকার এবং স্থানীয় আবহাওয়ার সাথে সামঞ্জস্যপূর্ণ কি না তা নিশ্চিত করতে হবে। আমি পরামর্শ দেব যে, একটি ১ মেগাওয়াটের ব্লকে পরীক্ষামূলকভাবে রোবট মোতায়েন করে শুরু করুন। এটি আপনাকে স্থানীয় ধুলোর বিপরীতে সেন্সর ট্রিগার পরীক্ষা করতে এবং আপনার বর্তমান অপারেশনাল কাজে কোনো বিঘ্ন না ঘটিয়েই ম্যানুয়াল ক্লিনিংয়ের তুলনায় শক্তির বাড়তি লাভের বিষয়টি যাচাই করতে সাহায্য করবে।
পর্যায় ১: বেসলাইন সাইট ম্যাপিং এবং সেন্সর ক্যালিব্রেশন
GLYDE-X বা NYUMA-X রোবট ইনস্টল করার আগে, আপনার সারির দৈর্ঘ্য এবং কোনো বাধা থাকলে তা চিহ্নিত করুন। আপনার অটোমেটেড সয়েলিং সেন্সরগুলোকে বিদ্যমান স্কাডা (SCADA) সিস্টেমের সাথে সংযুক্ত করুন। জয়সালমির বা কচ্ছের মতো ধুলোময় অঞ্চলে, ৩% পিআর ড্রপ সাধারণত আপনার ট্রিগার হিসেবে কাজ করে। এই ডেটা-চালিত পদ্ধতি রোবটগুলোর চলাচলের অপ্টিমাইজেশন নিশ্চিত করে, ব্যাটারির স্বাস্থ্য রক্ষা করে এবং যান্ত্রিক চাপ কমায়।
পর্যায় ২: অপারেশনাল ইন্টিগ্রেশন এবং ফ্লিট স্টেজিং
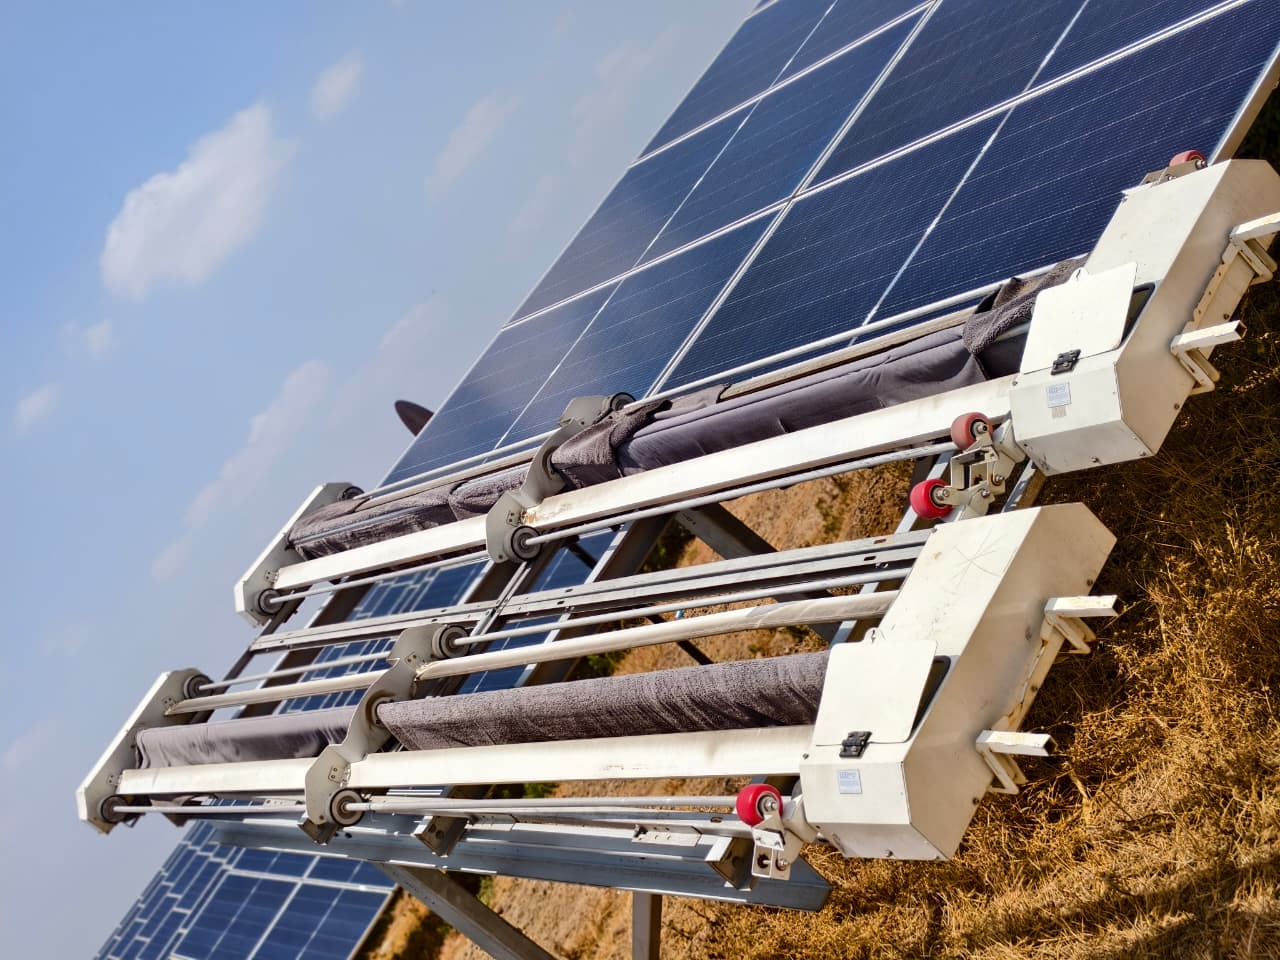
ভারতে সফল বাস্তবায়নের বিষয়টি স্মার্ট ফ্লিট স্টেজিংয়ের ওপর নির্ভর করে। চলাচলের সময় কমানোর জন্য সারির শেষে CRADYL ডকিং স্টেশন বসান। যদি আপনার সাইটে ছড়িয়ে-ছিটিয়ে থাকা ব্লক থাকে, তবে অবিচ্ছিন্ন নয় এমন অংশগুলো সাশ্রয়ীভাবে পরিষ্কার করার জন্য HELYX সিস্টেম একটি ভালো পছন্দ। এই মডুলার সেটআপ আপনাকে নিয়মিত ও অ্যান্ড এম মনিটরিং থেকে প্রাপ্ত মৌসুমী ধূলিকণার হারের ওপর ভিত্তি করে আপনার ফ্লিট বা রোবটের সংখ্যা নির্ধারণ করার সুযোগ দেয়।
পর্যায় ৩: কর্মক্ষমতা যাচাইকরণ এবং স্কেলিং
কমপক্ষে এক মাস আপনার দৈনিক পিআর উন্নতির দিকে নজর রাখুন। আপনি প্রায় ৩% থেকে ৫% পর্যন্ত বার্ষিক শক্তি উৎপাদন (AEP) বৃদ্ধি দেখতে পাবেন। পরিস্থিতি স্থিতিশীল হলে, আপনি আপনার কর্মীবাহিনীকে ম্যানুয়াল ক্রু থেকে প্রযুক্তিগত সুপারভাইজারে রূপান্তর করতে পারেন, যারা NECTYR ড্যাশবোর্ডের মাধ্যমে ফ্লিট পরিচালনা করবে। এটি আপনাকে শক্তির পুনরুদ্ধার এবং পানির সাশ্রয়ের পরিমাণ ট্র্যাক করতে সাহায্য করবে, যা কার্বন ক্রেডিট রিপোর্ট এবং বিনিয়োগকারীদের ইএসজি (ESG) চাহিদার জন্য প্রয়োজনীয় ডেটা প্রদান করবে।
স্বয়ংক্রিয় ড্রাই ক্লিনিং কি বিদ্যমান মডিউল ওয়ারেন্টি বাতিল করবে?
অনেক ভারতীয় আইপিপি চিন্তিত যে ড্রাই ক্লিনিং কি এইচজেটি (HJT) বা টপকন (TOPCon) প্রযুক্তির সাথে কাজ করে কি না। অধিকাংশ টিয়ার-১ প্রস্তুতকারক ড্রাই বা শুষ্ক এবং ঘর্ষণহীন রোবোটিক পরিচ্ছন্নতা গ্রহণ করে, যদি রোবটটি ইউভি-স্টেবল পিবিটি বা মাইক্রোফাইবারের মতো অনুমোদিত উপকরণ ব্যবহার করে। ম্যানুয়াল ওয়েট ক্লিনিংয়ে প্রায়ই ভুল ব্রাশ বা অতিরিক্ত চাপ প্রয়োগ করা হয়, যা প্যানেলের সিল বা আবরণের ক্ষতি করতে পারে। প্রত্যয়িত রোবটগুলো নিরাপদ রাখতে নিয়ন্ত্রিত চাপ ব্যবহার করে।
অংশীদার নির্বাচনের সময় সামঞ্জস্যতার সার্টিফিকেশন যাচাই করুন। Taypro-এর মতো নির্মাতারা নিশ্চিত করে যে তাদের সরঞ্জামগুলো নিরাপদ; উদাহরণস্বরূপ, NYUMA সিঙ্গেল-পাস পিবিটি ব্রাশ ব্যবহার করে, যেখানে GLYDE সিরিজ ডুয়াল-পাস মাইক্রোফাইবার ব্যবহার করে। উভয়ই মডিউল সরবরাহকারীদের নির্ধারিত চাপের সীমার মধ্যে থাকে। দীর্ঘমেয়াদী আউটপুটের জন্য উচ্চ-দক্ষতাসম্পন্ন মডিউলের জন্য সঠিক পরিচ্ছন্নতা কৌশল বজায় রাখা জরুরি, আর সুনির্দিষ্ট পাথ কন্ট্রোল বা নিয়ন্ত্রণ কোষ ফেটে যাওয়ার মতো ভুলগুলো প্রতিরোধ করে।
প্ল্যান্ট ম্যানেজারদের তাদের ও অ্যান্ড এম চুক্তি এবং ওয়ারেন্টিগুলো যাচাই করা উচিত যাতে রোবট প্রদানকারী মডিউল সরবরাহকারীদের নির্দেশিকা অনুসরণ করে। ম্যানুয়াল শ্রমের তুলনায় রোবোটিক পদ্ধতি নিরাপত্তা ঝুঁকি কমায় এবং মডিউলের স্বাস্থ্যের জন্য প্রয়োজনীয় আলতো পরিচ্ছন্নতা প্রদান করে। উচ্চ ধূলিকণা এলাকায়, ড্রাই রোবট ধুলোকে 'জমাট' বাঁধতে বাধা দেয়, যা বারবার পানি স্প্রে করার কারণে কাঁচের স্থায়ী ক্ষতি হওয়া রোধ করে।
প্রযুক্তিগত ইন্টিগ্রেশন: রিঅ্যাক্টিভ থেকে প্রেডিক্টিভ ক্লিনিংয়ে উত্তরণ
প্রেডিক্টিভ বা পূর্বাভাসমূলক পরিচ্ছন্নতা ২০২৬ সালের সবচেয়ে বড় প্রবণতা। এটি আপনাকে কঠোর পরিচ্ছন্নতা ক্যালেন্ডার থেকে সরিয়ে সেন্সর এবং এআই (AI) থেকে প্রাপ্ত রিয়েল-টাইম ডেটার দিকে নিয়ে যায়। NECTYR পোর্টালে ধূলিকণার ডেটা পাঠিয়ে ম্যানেজাররা ডাইনামিক বা পরিবর্তনশীল ট্রিগার সেট করতে পারেন। এটি ধুলো কম থাকা সময়ে পরিচ্ছন্নতা রোধ করে এবং যে সারিতে শক্তির অপচয় বেশি, সেগুলোকে অগ্রাধিকার দেয়।
৫ মেগাওয়াট বা তার বেশি সাইটে ইন্টিগ্রেশন সাধারণত নিচের ধাপগুলো অনুসরণ করে:
- সেন্সর ক্যালিব্রেশন: এমন সেন্সর ইনস্টল করুন যা স্থানীয় এআইকিউআই (AQI) ডেটাকে পিআর হ্রাসের সাথে সংযুক্ত করে।
- থ্রেশহোল্ড সেটিং: খরচের ওপর ভিত্তি করে ক্লিনিং ট্রিগার সেট করুন। মরুভূমি অঞ্চলে সাধারণত ১.৫% থেকে ২% পিআর হ্রাস ট্রিগার হিসেবে কাজ করে।
- অটোমেটেড শিডিউলিং: রোবটকে কাজ পাঠানোর জন্য NECTYR ড্যাশবোর্ড ব্যবহার করুন। কোনো সারি থ্রেশহোল্ড অতিক্রম করলেই রোবট পরিষ্কার শুরু করবে।
- পরিচ্ছন্নতার পর যাচাইকরণ: পিআর বৃদ্ধি তাৎক্ষণিকভাবে অডিট করার জন্য সিস্টেমটি ব্যবহার করুন, যা একটি স্বচ্ছ অডিট ট্রেইল তৈরি করে।
এই সিদ্ধান্তগুলো স্বয়ংক্রিয় করার মাধ্যমে বার্ষিক শক্তি উৎপাদনের ৩% থেকে ৫% পুনরুদ্ধার করা সম্ভব, যা ১৫০টিরও বেশি সাইটে রোবোটিক ফ্লিট ব্যবহারের মাধ্যমে প্রমাণিত। এটি ব্যয় অপ্টিমাইজ করে, ইএসজি অডিটের জন্য সম্পদের স্বাস্থ্যের রেকর্ড তৈরি করে এবং হার্ডওয়্যারের ক্ষয় কমায়। NYUMA বা GLYDE ইউনিট ব্যবহার নিশ্চিত করে যে রোবট তখনই চলে যখন এটি সত্যিই প্রয়োজন।
রোবোটিকস স্কেলিং: ভারতের ইউটিলিটি-স্কেল প্রকল্পের জন্য ডিপ্লয়মেন্ট লজিস্টিকস
৫০ মেগাওয়াট বা তার বেশি স্কেলে কাজের জন্য সাইট অ্যাক্সেস এবং আপটাইমের ওপর ভিত্তি করে একটি শক্তিশালী লজিস্টিক পরিকল্পনা প্রয়োজন। লক্ষ্য হলো ম্যানুয়াল কাজ কমানো। GLYDE-X বা NYUMA-X-এর মতো রোবটগুলোর সারির মধ্যে সহজে চলাফেরা করা প্রয়োজন, তাই শুরুতে আপনার অবকাঠামো পরীক্ষা করুন। দীর্ঘ ট্র্যাকার টেবিলে রোবটগুলোকে সঠিকভাবে সারিবদ্ধ রাখতে আপনার এন্ড-রো রেল বা গাইড পাথ ইনস্টল করার প্রয়োজন হতে পারে।
আমি পূর্ণ স্কেলে যাওয়ার আগে পরীক্ষার জন্য একটি পর্যায়ক্রমিক রোলআউট বা প্রবর্তনের পরামর্শ দিই। ১০০ মেগাওয়াট সাইটের জন্য নিচের ধাপগুলো অনুসরণ করুন:
- ইনফ্রাস্ট্রাকচার অডিট: সারির মধ্যবর্তী দূরত্ব, ছাড়পত্র এবং ট্র্যাকারের টিল্ট সামঞ্জস্যতা পরীক্ষা করুন।
- পাইলট ডিপ্লয়মেন্ট: একটি ব্লকে ৫ থেকে ১০টি ইউনিট পরীক্ষা করুন। স্থানীয় ধুলোর মধ্যে কার্যকারিতা দেখুন এবং গরমে ব্যাটারির স্থায়িত্ব পরীক্ষা করুন।
- পূর্ণ ইন্টিগ্রেশন: প্রতি মেগাওয়াটে সঠিক রোবটের সংখ্যা নির্ধারণ করতে ফ্লিট সাইজিং ক্যালকুলেশন ব্যবহার করে ফ্লিট বড় করুন।
- চলমান রক্ষণাবেক্ষণ: খুচরা যন্ত্রাংশ এবং নিয়মিত পরিষেবার জন্য সাইটে একটি মেরামতের সুবিধা রাখুন।
জটিল ভূ-প্রকৃতির সাইটগুলোর জন্য, CRADYL-এর মতো রো-ট্রান্সফার সিস্টেম কার্যকর। এটি একটি রোবটকে ম্যানুয়াল সাহায্য ছাড়াই অনেক সারি পরিষ্কার করার সুযোগ দেয়, যা ম্যানুয়াল দলের জন্য নিরাপত্তা ঝুঁকি এড়িয়ে চলে এবং পরিচ্ছন্নতার মান বজায় রাখে। এই লজিস্টিকসগুলো ম্যানেজারদের ৯৯% পরিচ্ছন্নতা দক্ষতা অর্জন করতে সাহায্য করে, একই সাথে রাজস্থান ও গুজরাটের মতো অঞ্চলে পানি সাশ্রয় করে।
প্ল্যান্ট ম্যানেজারদের পরবর্তী করণীয় কী?
২০২৬ সালের ফ্লিট কৌশলের জন্য ডেটা-চালিত, প্রেডিক্টিভ মডেলের দিকে অগ্রসর হওয়া প্রয়োজন। অ্যাসেট ম্যানেজারদের উচিত রো-ভিত্তিক রোবটগুলোর সাথে বর্তমান অবকাঠামোর সামঞ্জস্যতা যাচাই করার মাধ্যমে শুরু করা। ৫ মেগাওয়াট (MW)-এর বেশি সাইটগুলোর জন্য, সম্ভাব্য পিআর (PR) পুনরুদ্ধারের পরিমাপ করতে একটি পাইলট প্রকল্প চালান। অপারেশনগুলো কেন্দ্রীভূত করতে এবং আর্থিক ও স্বাস্থ্য নিরীক্ষার জন্য প্রয়োজনীয় ডেটা পেতে NECTYR ড্যাশবোর্ড ব্যবহার করুন।
রাজস্থান বা গুজরাটের মতো ধূলিকণাপ্রবণ এলাকায়, জলের চাপ কমাতে এবং মডিউলের আয়ু বাড়াতে জলবিহীন পরিচ্ছন্নতাকে অগ্রাধিকার দিন। আপনার ওএন্ডএম (O&M) উন্নত করতে নিচের পদক্ষেপগুলো বিবেচনা করুন:
- সোয়িলিং বেঞ্চমার্কিং: শক্তির সঠিক ক্ষয়ক্ষতি শনাক্ত করতে ঐতিহাসিক পিআর (PR) ডেটা ব্যবহার করুন।
- অবকাঠামো উন্নয়ন: GLYDE-X বা NYUMA-X-এর মতো ইউনিটগুলোর জন্য রেল বা গাইড পাথগুলো সংস্কার করুন।
- পাইলট ও স্কেল: বড় পরিসরে প্রয়োগের আগে আপনার স্থানীয় মাটিতে ছোট একটি ফ্লিট পরীক্ষা করে দেখুন।
- প্রেডিক্টিভ শিডিউলিং ব্যবহার: আপনার রোবট ফ্লিট ম্যানেজমেন্ট সফটওয়্যারকে আবহাওয়া এবং একিউআই (AQI) পূর্বাভাসের সাথে সংযুক্ত করুন।
- আরওআই (ROI) নিরীক্ষা: ব্যবসার ক্ষেত্রে সাফল্যের জন্য শক্তির লাভ এবং জল সাশ্রয়ের হিসাব ট্র্যাক করুন।
এমন অংশীদারদের অগ্রাধিকার দিন যারা হার্ডওয়্যার এবং ইন্টেলিজেন্স উভয়ই প্রদান করে। রোবোটিক ক্লিনিং শুধুমাত্র সরঞ্জামের আপগ্রেড নয়; এটি এমন একটি উপায় যার মাধ্যমে ভারতীয় আইপিপি (IPP) কোম্পানিগুলো বিদ্যুৎ উৎপাদন স্থিতিশীল রাখতে পারে এবং ইএসজি (ESG) লক্ষ্যমাত্রা পূরণ করতে পারে। ফ্লিট সাইজিং কৌশল ব্যবহার করে, ম্যানেজাররা সম্পদের পুরো জীবনকাল জুড়ে উচ্চ আউটপুট নিশ্চিত করতে পারেন।
উৎস এবং আরও পড়ার জন্য
প্রায়শই জিজ্ঞাসিত প্রশ্ন
২০২৬ সালে, ভারতের বৃহৎ সৌর বিদ্যুৎ কেন্দ্রগুলোর জন্য স্বয়ংক্রিয় এবং জলবিহীন পরিচ্ছন্নতা অত্যন্ত জরুরি। এটি অত্যন্ত গুরুত্বপূর্ণ কারণ আঞ্চলিক ধূলিকণার কারণে ১৫% থেকে ৩০% পর্যন্ত শক্তি উৎপাদন হ্রাস পায়।
অপারেটরদের উচিত ম্যানুয়াল শিডিউল থেকে সরে এসে প্রেডিক্টিভ ট্রিগারের দিকে নজর দেওয়া। যখন সাইট-ওয়াইড পারফরম্যান্স রেশিও প্রতিষ্ঠিত সিজনাল বেসলাইন থেকে ২-৩% নিচে নেমে যায়, তখন অবিলম্বে এটি কার্যকর করা উচিত, যাতে ১৫% থেকে ৩০% পর্যন্ত শক্তির ক্ষতি পুনরুদ্ধার করা সম্ভব হয়।
২০২৬ সালের বর্তমান রোবোটিক সলিউশনগুলো ট্র্যাকার সামঞ্জস্যতা এবং নির্ভুল অপারেশনের জন্য তৈরি করা হয়েছে। এগুলো প্রচলিত ম্যানুয়াল পদ্ধতির কঠোর ঘষামাজার পরিবর্তে স্মার্ট ডেপ্লয়মেন্টের মাধ্যমে আপটাইম সর্বোচ্চ করা এবং প্যানেলের কোটিং সুরক্ষার ওপর গুরুত্ব দেয়।
৫ মেগাওয়াট (MW) থেকে বড় সাইটগুলোর ক্ষেত্রে, ওঅ্যান্ডএম (O&M) বাজেটকে পরিবর্তনশীল এবং শ্রম-নির্ভর ম্যানুয়াল খরচ থেকে সরিয়ে একটি নির্দিষ্ট রোবোটিক ওপিইএক্স (OPEX) মডেলে রূপান্তর করার পরামর্শ দেওয়া হয়, যা একইসাথে ক্রয় এবং দীর্ঘমেয়াদী ফ্লিট ম্যানেজমেন্টে সহায়তা করে।