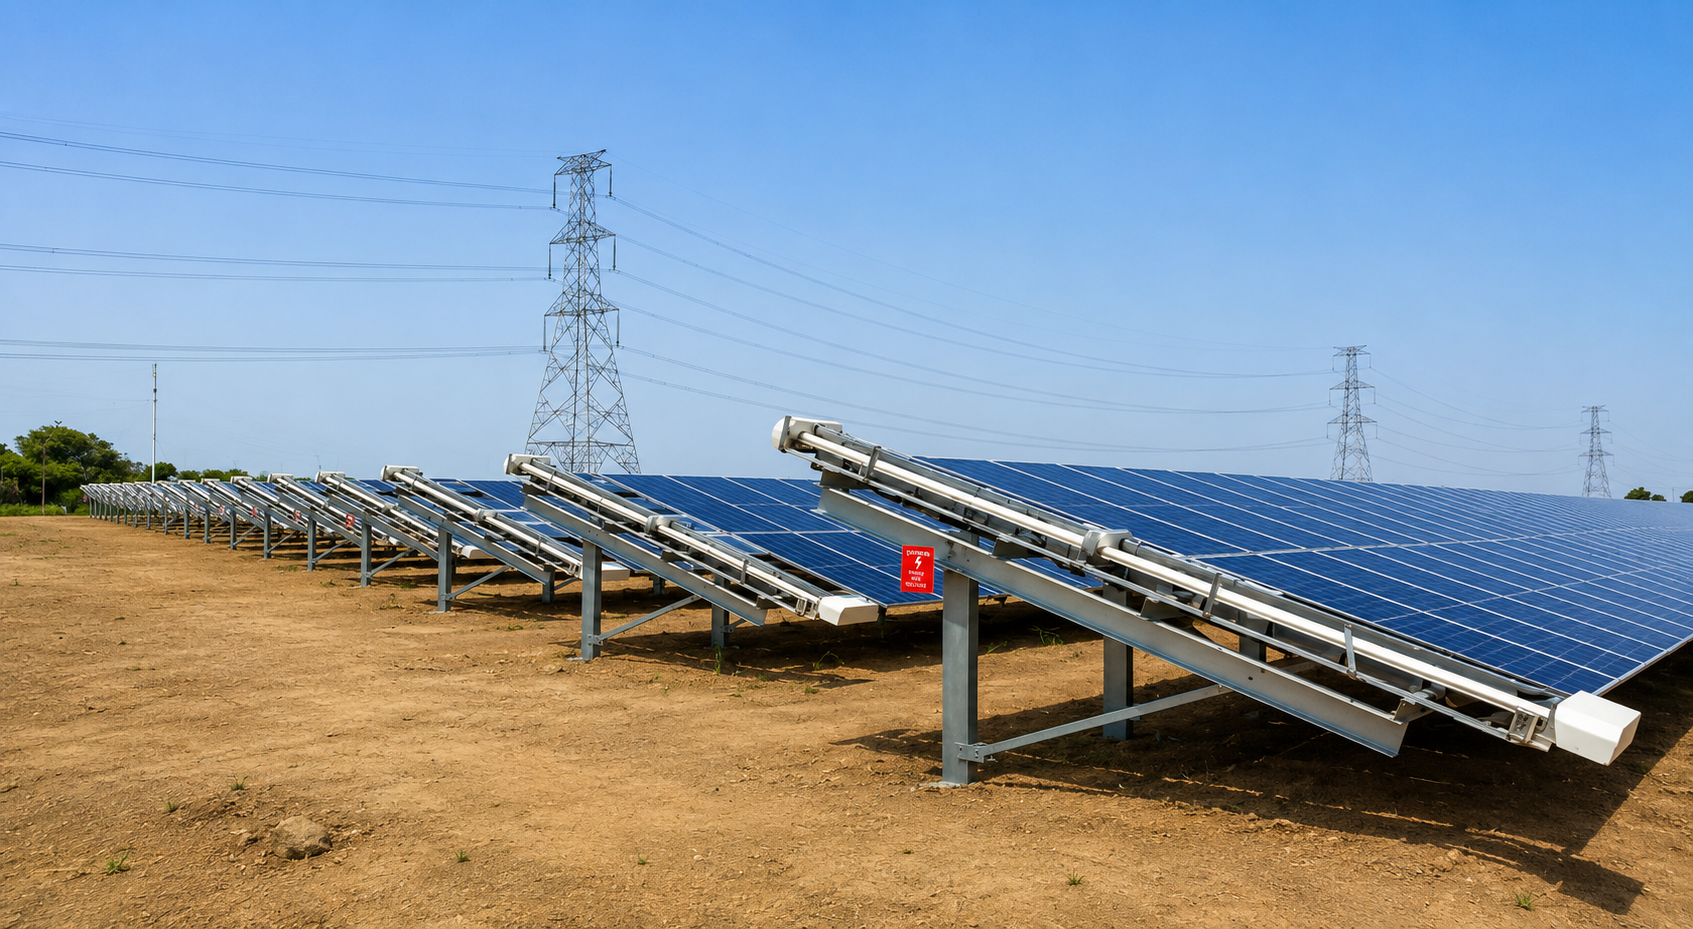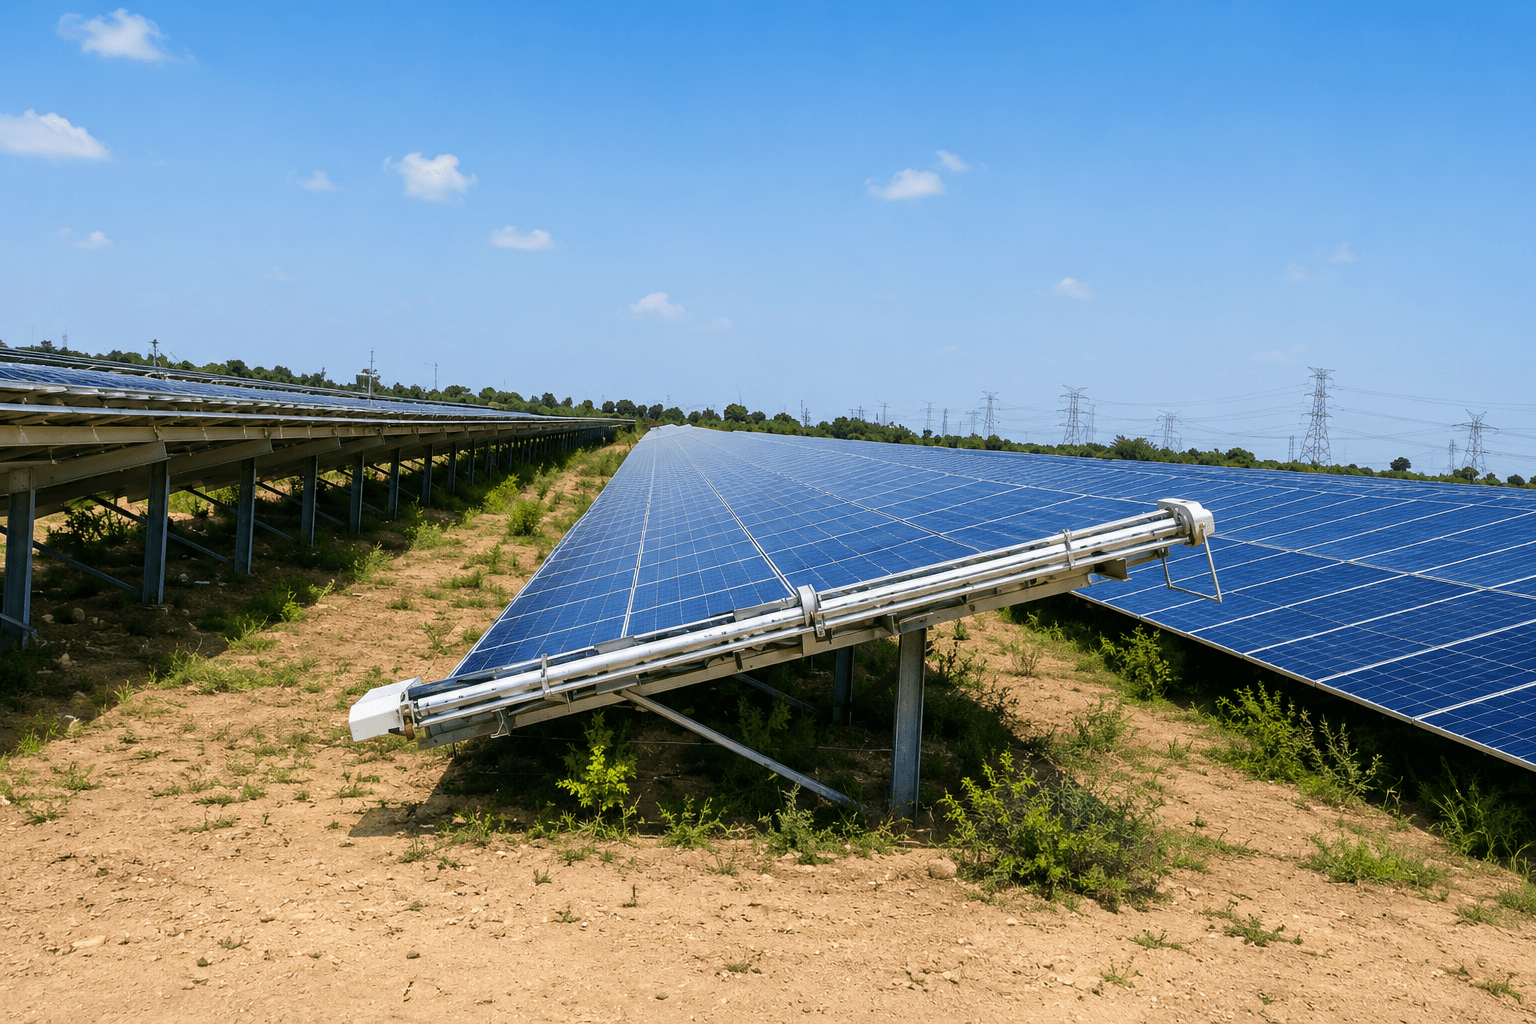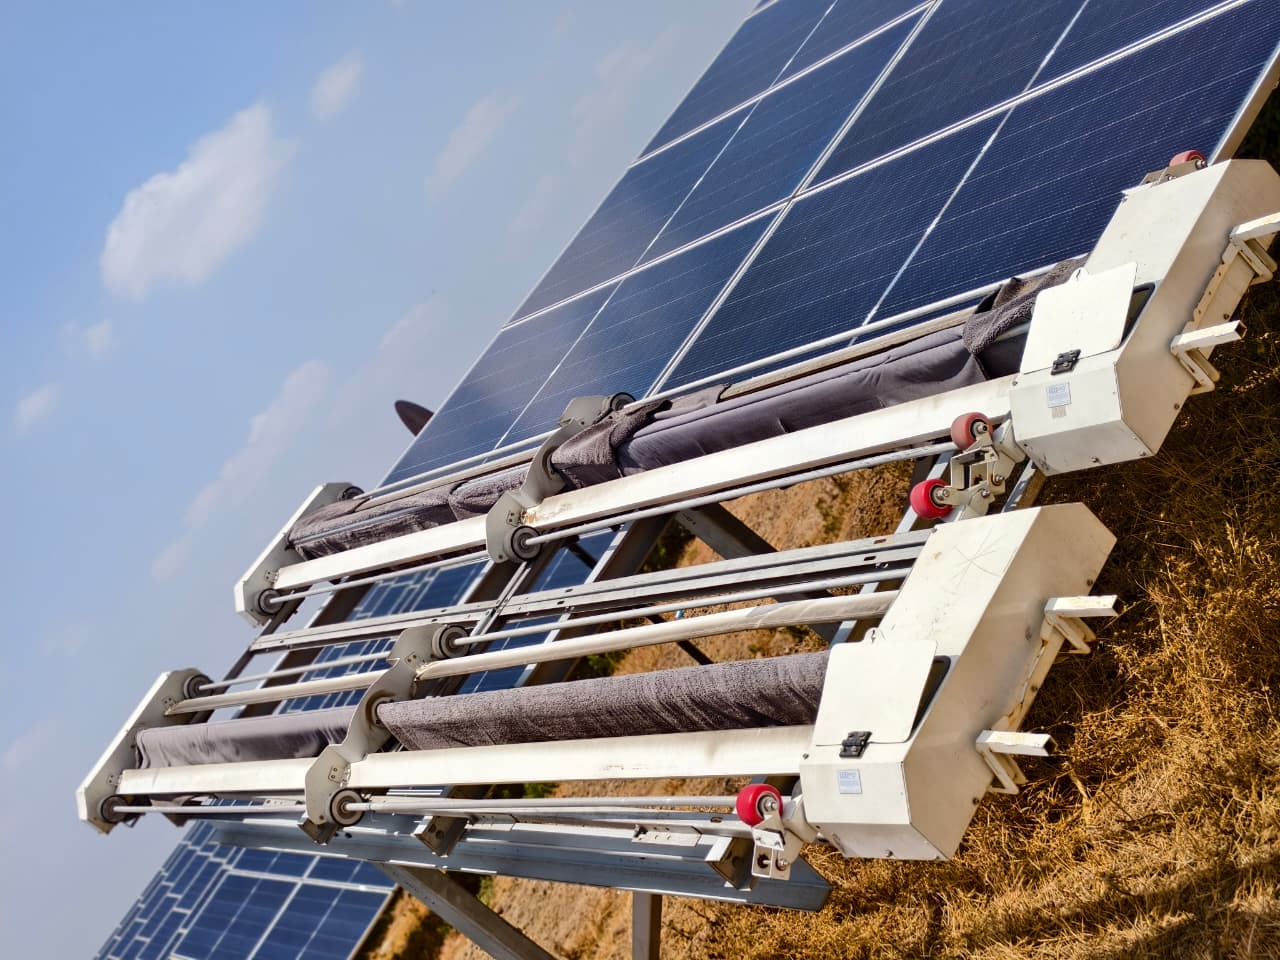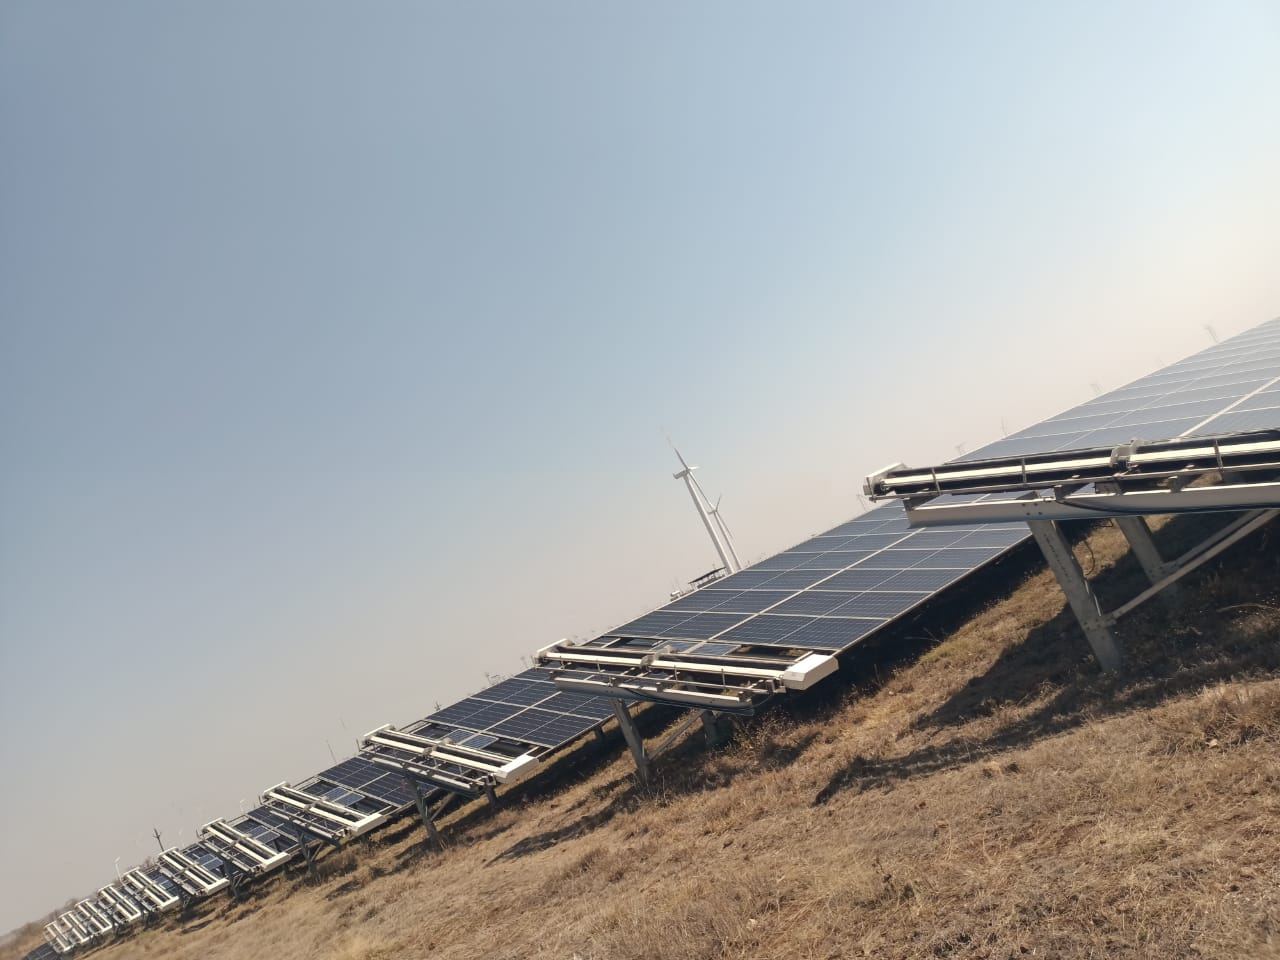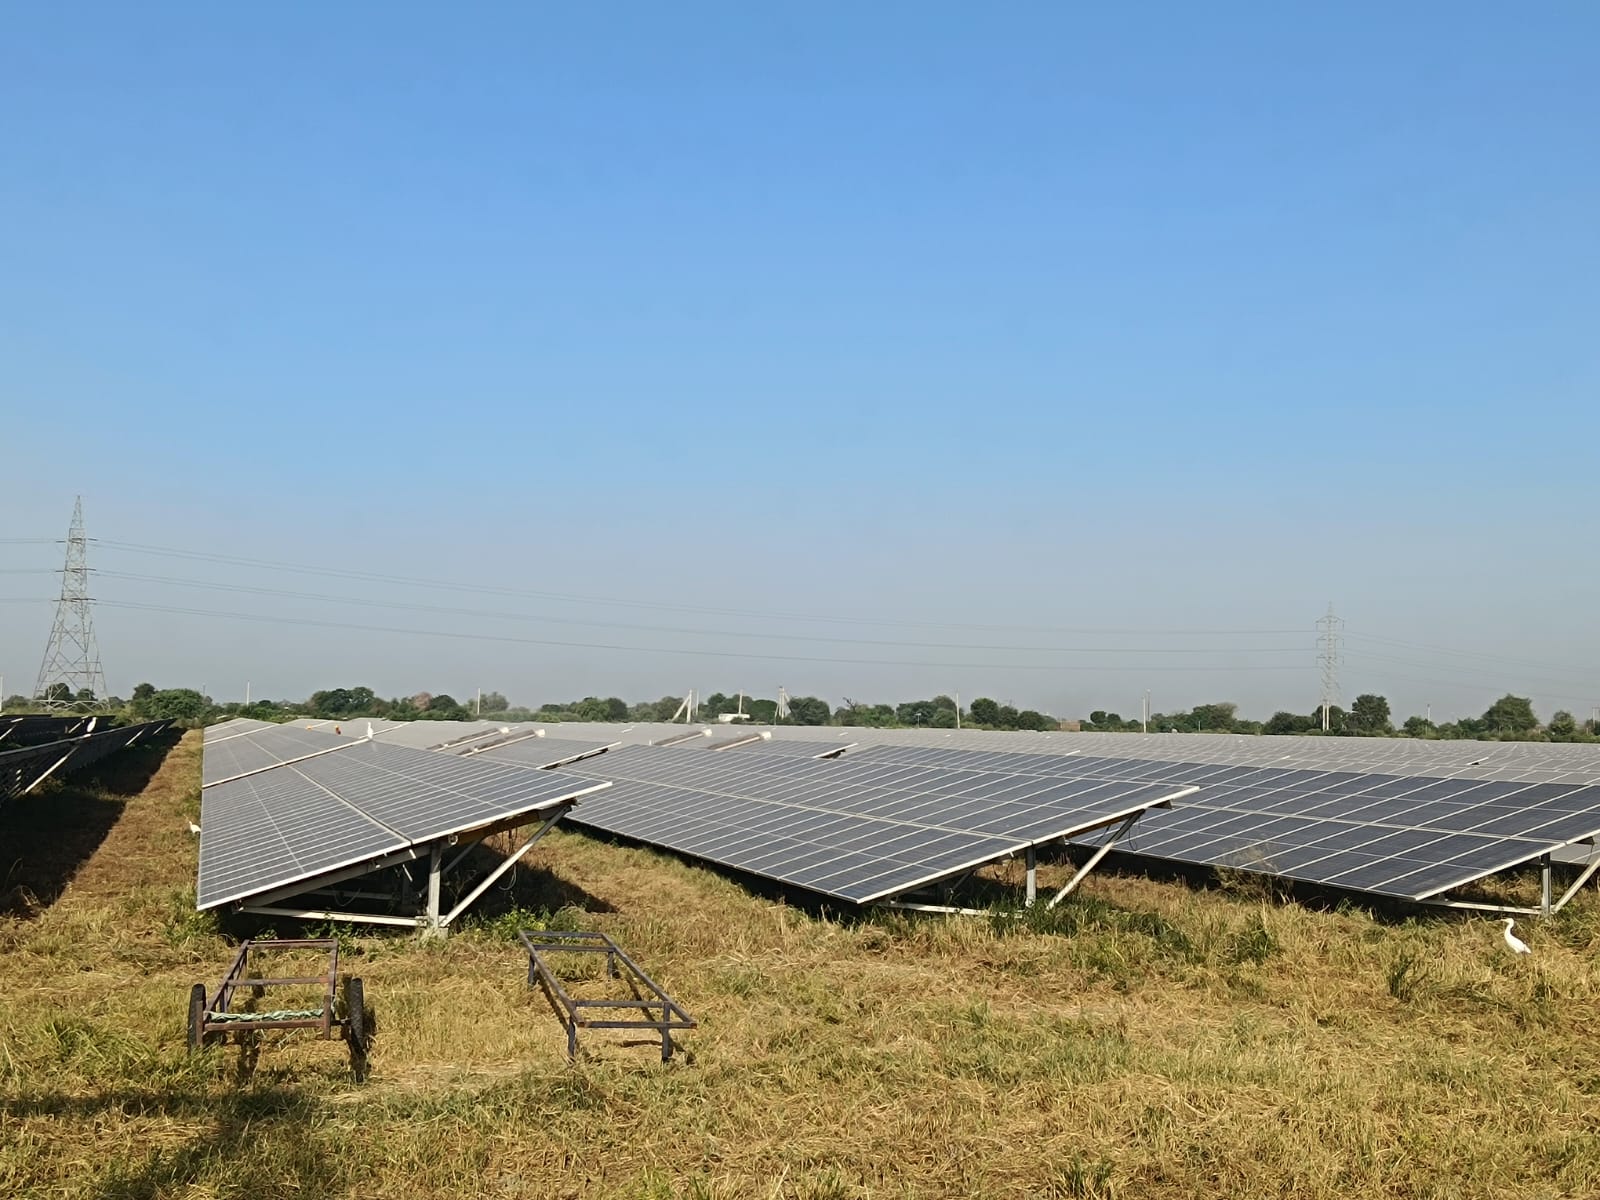
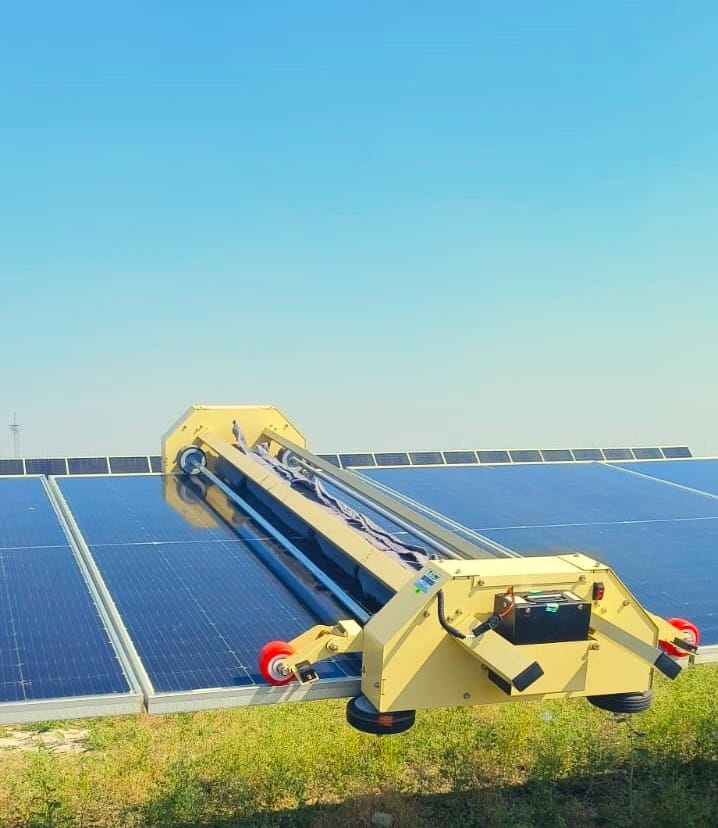
স্তিমিত পিআর (PR) এবং ৫ মেগাওয়াট সীমা: মাঠ পর্যায়ের একটি দৃশ্য
ভারতের ইউটিলিটি খাতে, ৫ মেগাওয়াট বা ৫০ মেগাওয়াট সম্পদের ক্ষেত্রে পারফরম্যান্স রেশিও (PR) হ্রাসের হার সাধারণত সব জায়গায় সমান হয় না। সাইট ম্যানেজাররা যখন দৈনিক উৎপাদন পর্যবেক্ষণ করেন, তখন তারা প্রায়ই দেখেন যে ভৌগোলিকভাবে কাছাকাছি হওয়া সত্ত্বেও ফিক্সড-টিল্ট ব্লক এবং ট্র্যাকার-মাউন্টেড অ্যারেগুলোতে ময়লা জমার হার ভিন্ন হয়। সম্পদ মালিকদের জন্য এই পার্থক্যটি কেবল একটি অপারেশনাল সূক্ষ্ম বিষয় নয়; এটি রাজস্বের একটি অনিয়ন্ত্রিত ক্ষতি। যদি আপনার ওঅ্যান্ডএম (O&M) মডেলে সব ধরনের কাঠামোর জন্য ত্রৈমাসিক পরিষ্কারের একটি সাধারণ সময়সূচী থাকে, তবে আপনি সম্ভবত ট্র্যাকার সারিতে ময়লার কারণে হওয়া ৩% থেকে ৭% ক্ষতি কম গণনা করছেন এবং একই সাথে ফিক্সড-টিল্ট রক্ষণাবেক্ষণে অতিরিক্ত বিনিয়োগ করছেন। এই অপারেশনাল অদক্ষতা পরিমাপ করার উপায় সম্পর্কে জানতে, আমাদের পারফরম্যান্স রেশিও এবং সফট-লস ট্রায়াজ বিষয়ক নিবন্ধটি পড়ুন।
৫ মেগাওয়াট সীমা একটি গুরুত্বপূর্ণ অপারেশনাল মোড় হিসেবে কাজ করে। এই সীমার নিচে, ম্যানুয়াল পরিষ্কারের সময়সূচী সাধারণত কোনো অত্যাধুনিক স্ট্রাকচারাল ম্যাপিং ছাড়াই স্থানীয় শ্রমিকের মাধ্যমে পরিচালিত হয়। যাইহোক, একবার আপনি ৫ মেগাওয়াটের সীমা অতিক্রম করলে, রোবটের কাইনেমেটিক্স এবং মাউন্টিং কাঠামোর মধ্যে অসঙ্গতি একটি প্রধান বাধা হয়ে দাঁড়ায়। যে ক্লিনিং রোবট ফিক্সড-টিল্ট টেবিলের সমতল জ্যামিতিতে ভালো কাজ করে, সেটি হয়তো সিঙ্গেল-অ্যাক্সিস ট্র্যাকারের পরিবর্তনশীল টিল্ট কোণের সাথে মানিয়ে চলার মতো নমনীয় নয়। এই অমিলের কারণে ব্রাশের সাথে সঠিক সংযোগ তৈরি হয় না, মডিউলের ওপর চাপ বাড়ে এবং শেষ পর্যন্ত পরিষ্কারের প্রক্রিয়া অসম্পূর্ণ থেকে যায়, যা ঠিক করার জন্য ব্যয়বহুল ম্যানুয়াল হস্তক্ষেপের প্রয়োজন হয়।
প্রযুক্তিগত সামঞ্জস্যতা: ট্র্যাকার বনাম ফিক্সড-টিল্ট ক্লিনিং রোবটের সীমাবদ্ধতা
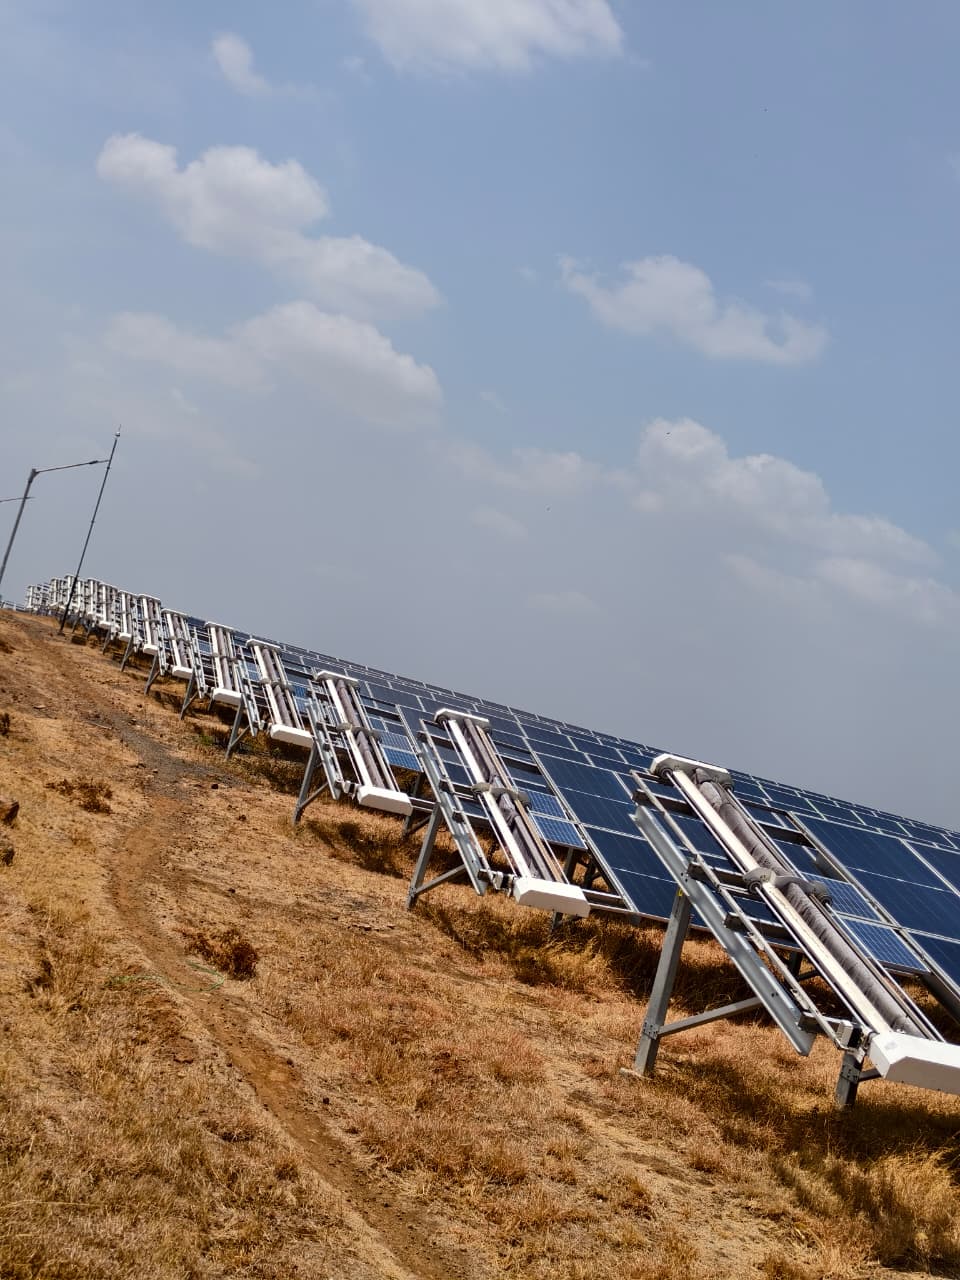
ট্র্যাকার এবং ফিক্সড-টিল্ট ক্লিনিং রোবটের সামঞ্জস্যতার মূল বিষয়টি হলো কাঠামোগত ছাড়পত্র (clearance) এবং যান্ত্রিক নেভিগেশন সীমাবদ্ধতা বোঝা। ফিক্সড-টিল্ট অ্যারেগুলো একটি নির্দিষ্ট, স্থির অবস্থান প্রদান করে, যা NYUMA-এর মতো রোবটগুলোকে জটিল সেন্সর ফিডব্যাক ছাড়াই পূর্বনির্ধারিত ও সরল পথে চলতে দেয়। এই কাঠামোটি শক্ত, যার অর্থ পুরো সারি জুড়ে ব্রাশের চাপ এবং রোবটের বিন্যাস একই থাকে। এর বিপরীতে, ট্র্যাকার-মাউন্টেড মডিউলগুলো সারাদিন ৫২ ডিগ্রি পর্যন্ত ডাইনামিক টিল্ট বা কোণ পরিবর্তন করে, যা রোবটের জন্য ক্রমাগত পরিবর্তনশীল পৃষ্ঠ তৈরি করে। আপনার হার্ডওয়্যার মূল্যায়ন করার সময়, মডিউল ফ্রেমের শক্তি যেন উচ্চ-ফ্রিকোয়েন্সি রোবোটিক ক্লিনিংয়ের সাথে সামঞ্জস্যপূর্ণ হয়, তা নিশ্চিত করতে ভারতের ইউটিলিটি স্কেলের জন্য সেরা সোলার প্যানেলগুলো বিবেচনা করুন।
ট্র্যাকার-ভিত্তিক ইউটিলিটি সাইটে ৯৯% ক্লিনিং দক্ষতা বজায় রাখতে, রোবটটির একটি নমনীয় বডি এবং ৩৬০-ডিগ্রি রোটেটরি ব্রিজ থাকা আবশ্যক, যেমনটি GLYDE-X-এ দেখা যায়। সাধারণ ফিক্সড-টিল্ট রোবটগুলো এখানে ব্যর্থ হয়, কারণ তারা সূর্যের সাথে ট্র্যাকারের গতিবিধি বা টেবিলের পরিবর্তনশীল ঢালের সাথে নিজেকে মানিয়ে নিতে পারে না। অপারেটরদের মূল্যায়ন করা উচিত যে তাদের রোবোটিক ফ্লিট হার্ডওয়্যার নিচের বিষয়গুলো সমর্থন করে কি না:
- ডাইনামিক মডিউল টিল্ট রেঞ্জ (সাধারণত সিঙ্গেল-অ্যাক্সিস ট্র্যাকারের জন্য -৫২ ডিগ্রি থেকে +৫২ ডিগ্রি)।
- ট্র্যাকার টেবিলের মধ্যবর্তী ফাঁকা স্থান পার হওয়ার জন্য অটোমেটিক রো-ট্রান্সফার ক্ষমতা।
- অমসৃণ, মাল্টি-প্যানেল টেবিল পৃষ্ঠ জুড়ে ব্রাশের সঠিক চাপ বজায় রাখা।
আপনার নির্দিষ্ট প্ল্যান্ট ডিজাইনের সাথে এই প্রযুক্তিগত সীমাবদ্ধতাগুলো মিলিয়ে দেখলে আপনি রোবট মাঝপথে আটকে যাওয়া বা ভুল যোগাযোগের কারণে মাইক্রো-ক্র্যাক হওয়ার মতো ব্যয়বহুল ডাউনটাইম এড়াতে পারবেন। রাজস্বের ওপর প্রভাব সম্পর্কে আরও বিশ্লেষণের জন্য, আমাদের ময়লার কারণে রাজস্ব ক্ষতি সংক্রান্ত প্রতিবেদনটি দেখুন এবং কীভাবে সেগুলো আপনার ফ্লিট নির্বাচন কৌশল নির্ধারণ করে তা জানুন।
টিল্ট কোণের পরিবর্তন কীভাবে রোবট নেভিগেশন এবং ব্রাশের চাপকে প্রভাবিত করে?
ইউটিলিটি-স্কেল ট্র্যাকার অ্যারেগুলোতে মডিউলগুলো খুব কমই স্থির অবস্থায় থাকে। সারাদিন ট্র্যাকিং সিস্টেম যেমন সমন্বয় হয়, তেমনি রোবটকেও ৫২ ডিগ্রি পর্যন্ত পরিবর্তনশীল ঢাল সামলাতে হয়। ফিক্সড-টিল্ট রোবটগুলো, যেগুলো অভিন্ন জ্যামিতির ওপর নির্ভর করে, তারা প্রায়ই এই পৃষ্ঠগুলোতে মেকানিক্যাল ড্র্যাগ বা ট্র্যাকশন হারানোর সমস্যায় পড়ে। যদি আপনার ক্লিনিং সিস্টেমে আর্টিকুলেটেড ব্রিজ বা ফ্লেক্সিবল বডি আর্কিটেকচার না থাকে, তবে ব্রাশ পুরো মডিউল সারি জুড়ে সমান চাপ বজায় রাখতে ব্যর্থ হবে। সাধারণ পরিষ্কারের বাইরেও, আধুনিক অপারেটররা ব্রাশের চাপের সাথে রিয়েল-টাইম বিদ্যুৎ উৎপাদনের সমন্বয় করতে ইউটিলিটি স্কেলের জন্য অটোমেটেড মনিটরিং সিস্টেম ব্যবহার করেন।
যান্ত্রিক অসামঞ্জস্যতা দুটি স্বতন্ত্র ঝুঁকির জন্ম দেয়: মডিউলের কিনারাগুলো ঠিকমতো পরিষ্কার না হওয়া এবং রোবট ভুলভাবে বিন্যস্ত হওয়ার ফলে কাঠামোগত চাপ তৈরি হওয়া। যখন কোনো রোবট একটি পরিবর্তনশীল ঢাল বরাবর চলতে হিমশিম খায়, তখন তা মডিউল ফ্রেমের ওপর অসম চাপ সৃষ্টি করে। কয়েক মাস ধরে এটি বিদ্যমান মাউন্টিং দুর্বলতাগুলোকে বাড়িয়ে তুলতে পারে। ট্র্যাকার-সামঞ্জস্যপূর্ণ রোবট যেমন GLYDE-X, ট্র্যাকারের কোণ নির্বিশেষে স্থায়িত্ব বজায় রাখতে ৩৬০-ডিগ্রি রোটেটরি ব্রিজ ব্যবহার করে। এটি নিশ্চিত করে যে মাইক্রোফাইবার বা পিবিটি (PBT) এর স্পর্শ অভিন্ন থাকে, যা মাধ্যাকর্ষণ শক্তির ওপর নির্ভর না করেই কার্যকরভাবে ধুলো এবং জৈব পদার্থ অপসারণ করে।
ধাপে ধাপে ইন্টিগ্রেশন: আপনার প্ল্যান্টের কাঠামোগত ডেটা ম্যাপিং
৫ মেগাওয়াট বা তার বেশি সাইটে ফ্লিট চালু করার আগে, আপনার কাঠামোগত ডেটাকে ফিক্সড-টিল্ট, সিজনাল-টিল্ট, অথবা সিঙ্গেল-অ্যাক্সিস ট্র্যাকার ব্লকে শ্রেণীবদ্ধ করতে হবে। হার্ডওয়্যার সামঞ্জস্যতা যাচাই করার জন্য NEXTracker বা Gamechanger-এর মতো নির্দিষ্ট ট্র্যাকারের নাম চিহ্নিত করে শুরু করুন। NYUMA-X-এর মতো রোবোটিক প্ল্যাটফর্মগুলো অবকাঠামোগত পরিবর্তন ছাড়াই এই মাউন্টিং আর্কিটেকচারের সাথে মানিয়ে নেওয়ার জন্য বিশেষভাবে তৈরি করা হয়েছে।
সম্পূর্ণ সাইটে নির্বিঘ্ন ইন্টিগ্রেশন নিশ্চিত করতে এই চেকলিস্টটি অনুসরণ করুন:
- সারিগুলোর মধ্যবর্তী দূরত্ব পরীক্ষা করুন: নিশ্চিত করুন যে সারির শেষের ফাঁকা জায়গাগুলো রোবট পার্কিং বা CRADYL-এর মতো রো-ট্রান্সফার মেকানিজমের জন্য উপযোগী, যদি আপনার ডিজাইনে দীর্ঘ সারি থাকে।
- টিল্ট প্রোফাইল ম্যাপ করুন: আপনার ট্র্যাকার সারির সর্বোচ্চ টিল্ট রেঞ্জ চিহ্নিত করুন এবং নিশ্চিত করুন যে এটি আপনার নির্বাচিত রোবট মডেলের ৫২-ডিগ্রি অপারেশনাল সীমার মধ্যে আছে।
- বিদ্যুৎ এবং কানেক্টিভিটি যাচাই করুন: নিশ্চিত করুন যে আপনার প্ল্যান্ট-ওয়াইড আরএফ মেশ বা ওয়াই-ফাই নেটওয়ার্ক NECTYR টেলিমেট্রি প্রয়োজনীয়তা সমর্থন করে, যা রিমোট সিডিউলিং এবং রিয়েল-টাইম ফল্ট শনাক্তকরণে সহায়তা করবে।
- পাইলট ব্লকে পরীক্ষা করুন: পূর্ণাঙ্গ মোতায়েনের আগে, পিআর (PR) উন্নতি মূল্যায়ন করতে এবং সূর্যোদয় বা সূর্যাস্তের সময় কোনো শারীরিক বাধা আছে কি না তা নিশ্চিত করতে একটি ট্র্যাকার ব্লকে এক সপ্তাহের পাইলট টেস্ট চালান।
বিভিন্ন অ্যারের জন্য পানির ব্যবহার এবং ওঅ্যান্ডএম লজিস্টিকস
ট্র্যাকার এবং ফিক্সড-টিল্ট উভয় ব্লক থাকা হাইব্রিড প্ল্যান্টের জন্য ওঅ্যান্ডএম লজিস্টিকস পরিচালনার ক্ষেত্রে দ্বিমুখী কৌশলের প্রয়োজন। ফিক্সড-টিল্ট অ্যারেগুলো অনুমানযোগ্য; পরিষ্কারের সময়সূচী ঋতুভিত্তিক ময়লার হারের ওপর ভিত্তি করে লিনিয়ার প্যাটার্ন অনুসরণ করে। যাইহোক, ট্র্যাকার অ্যারেগুলো লজিস্টিক জটিলতা বাড়ায়। যেহেতু ট্র্যাকারগুলো ইনসোলেশন অপ্টিমাইজ করার জন্য নড়াচড়া করে, তাই তারা ছায়ার অবস্থান পরিবর্তন করে এবং অ্যাক্সেস পয়েন্টগুলোও বদলে যায়, ফলে বড় মেগাওয়াট স্কেলের সাইটগুলোতে ম্যানুয়াল পানি-ভিত্তিক পরিষ্কারের সমন্বয় করা কঠিন হয়ে পড়ে।
রাজস্থান বা গুজরাটের মতো শুষ্ক অঞ্চলে ৫০ মেগাওয়াট বা তার বেশি স্থাপনার ক্ষেত্রে, পানির লজিস্টিকস প্রায়শই ওঅ্যান্ডএম বাজেটের সবচেয়ে বড় বাধা হয়ে দাঁড়ায়। ট্র্যাকার অ্যারের জন্য পানি-ভিত্তিক পরিষ্কারের ওপর নির্ভর করলে যদি পানির ট্যাঙ্কারগুলো পরিবর্তনশীল সারিগুলোর মধ্যে চলাচল করতে না পারে বা নির্ধারিত পরিষ্কারের সময় মডিউলগুলো 'স্টো' (stow) অবস্থানে থাকে, তবে বড় ধরনের ডাউনটাইম হতে পারে। ফিক্সড-টিল্টের জন্য NYUMA বা ট্র্যাকারের জন্য NYUMA-X-এর মতো পানিহীন রোবোটিক সিস্টেমে রূপান্তর করলে স্থানীয় পানির ওপর নির্ভরতা দূর হয়। এই পরিবর্তনটি কেবল প্ল্যান্টের পারফরম্যান্স রেশিও (PR) রক্ষা করে না, বরং এটি ভারতের ইউটিলিটি-স্কেল সোলার প্রকল্পে পানির ব্যবহারের ওপর ক্রমবর্ধমান নজরদারির সাথেও সামঞ্জস্যপূর্ণ, যা ভারতীয় ইউটিলিটি সোলার সম্পদের ইএসজি (ESG) রিপোর্টিংয়ের একটি মূল স্তম্ভ।
আপনার লজিস্টিকস পরিকল্পনা করার সময়, এই তিনটি অপারেশনাল ভেরিয়েবল বিবেচনা করুন:
- মোতায়েনের গতি: GLYDE সিরিজের মতো পানিহীন রোবটগুলো প্রতি মিনিটে ১০ থেকে ১৫ মিটার গতিতে চলে, যা পরিষ্কারের একটি ধারাবাহিক গতি বজায় রাখে, যা পিক সিজনে ম্যানুয়াল ক্রু দ্বারা সম্ভব নয়।
- অ্যাক্সেস এবং ম্যানুভারেবিলিটি: ট্র্যাকার সারিগুলোর জন্য নির্দিষ্ট ডকিং স্টেশন যেমন CRADYL প্রয়োজন হতে পারে, যাতে ম্যানুয়াল হস্তক্ষেপ ছাড়াই রোবটগুলোকে বিভিন্ন ব্লকের মধ্যে স্থানান্তর করা যায়।
- সিস্টেম ইন্টিগ্রেশন: ট্র্যাকারের অপারেশনাল সময়সূচীর সাথে পরিষ্কারের চক্র সিঙ্ক্রোনাইজ করতে NECTYR ব্যবহার করুন, যাতে অ্যারে যখন হাই-টিল্ট বা স্টো মোডে থাকে তখন রোবটগুলো কখনোই মোতায়েন না হয়।
দীর্ঘমেয়াদী মডিউল স্বাস্থ্যের জন্য কোন ক্লিনিং পদ্ধতি নিশ্চিত করে?
ম্যানুয়াল ব্রাশ ক্লিনিং এবং স্বয়ংক্রিয় ড্রাই রোবোটিক ক্লিনিংয়ের মধ্যে বেছে নেওয়ার সময় স্বল্পমেয়াদী পারফরম্যান্স বৃদ্ধি এবং দীর্ঘমেয়াদী মডিউল ক্ষয়ের ঝুঁকি উভয়ই মূল্যায়ন করা প্রয়োজন। রাজস্থান বা গুজরাটের মতো উচ্চ বিকিরণযুক্ত অঞ্চলে, ম্যানুয়াল ক্লিনিং প্রায়শই জল-ভিত্তিক সমাধানের ওপর নির্ভর করে, যা খনিজ উপাদানের কঠোর নিয়ন্ত্রণ না থাকলে হার্ড-ওয়াটার স্কেলিং তৈরি করতে পারে। ৫ মেগাওয়াটের বেশি ইউটিলিটি-স্কেল অ্যাসেটের জন্য, ঘর্ষণকারী ব্রাশের কারণে বারবার ম্যানুয়াল ঘর্ষণ এবং অসম চাপ প্রায়শই মাইক্রো-ক্র্যাকিং এবং অ্যান্টি-রিফ্লেক্টিভ কোটিং অকাল ক্ষয়ের কারণ হয়ে দাঁড়ায়। শিল্প উদ্ভাবনের বিষয়ে বিস্তারিত জানতে, স্বয়ংক্রিয় এআই-চালিত সোলার রক্ষণাবেক্ষণের জন্য প্রাপ্ত সাম্প্রতিক মিন্ট টেকফরগুড ২০২৪ স্বীকৃতি পর্যালোচনা করুন।
GLYDE বা NYUMA সিরিজের মতো স্বয়ংক্রিয় ড্রাই ক্লিনিং সমাধানগুলো স্পর্শ-নিরাপদ অপারেশনকে অগ্রাধিকার দেয়। এই রোবোটিক প্ল্যাটফর্মগুলো স্থির চাপ প্রয়োগ করে এবং জল বা অতিরিক্ত ঘর্ষণ ছাড়াই ধূলিকণা দূর করতে মাইক্রোফাইবার বা পিবিটি ব্রাশের মতো বিশেষ উপাদান ব্যবহার করে। ক্লিনিং চক্র স্বয়ংক্রিয় করার মাধ্যমে, অ্যাসেট ম্যানেজাররা মানব ত্রুটি এবং যান্ত্রিক ঘর্ষণজনিত ঝুঁকি কমিয়ে উচ্চ পারফরম্যান্স রেশিও বজায় রাখতে পারেন। রোবট মডেলগুলোর তুলনা করার সময়, এমন সিস্টেম খোঁজা অপরিহার্য যা TÜV NORD সার্টিফাইড, যা নিশ্চিত করে যে কন্টাক্ট মেকানিজম আপনার পিভি মডিউলের দীর্ঘমেয়াদী ওয়ারেন্টির কোনো ক্ষতি করবে না।
প্ল্যান্ট ম্যানেজারদের জন্য মূল বিষয়সমূহ
- আপনার সাইটের ডিজাইন অডিট করুন: আপনার প্ল্যান্টে সিঙ্গেল-অ্যাক্সিস ট্র্যাকার নাকি ফিক্সড-টিল্ট স্ট্রাকচার ব্যবহৃত হচ্ছে তা আগেই নিশ্চিত করুন, কারণ এর ওপর ভিত্তি করেই নির্ধারিত হয় আপনার NYUMA-X এর মতো বিশেষ ট্র্যাকার রোবট প্রয়োজন, নাকি NYUMA বা GLYDE-এর মতো স্ট্যান্ডার্ড প্ল্যাটফর্ম।
- ডেটা-চালিত সময়সূচী: ক্যালেন্ডার-ভিত্তিক ম্যানুয়াল চক্রের ওপর নির্ভর করবেন না; যখন ময়লা জমার পরিমাণ আপনার প্ল্যান্টের নির্দিষ্ট পিআর লক্ষ্যের নিচে নেমে যায়, কেবল তখনই ক্লিনিং শুরু করতে NECTYR টেলিমেট্রি ব্যবহার করুন, যা অপ্রয়োজনীয় ক্ষয় রোধ করবে।
- জল ব্যবহারের সীমাবদ্ধতা: ভারতের জল-সংকটপূর্ণ অঞ্চলে, ওঅ্যান্ডএম ওপিইএক্স (O&M OPEX) কমাতে এবং কর্পোরেট ইএসজি লক্ষ্যের সাথে সামঞ্জস্য বজায় রাখতে জলহীন রোবোটিক সমাধানকে অগ্রাধিকার দিন, যেমনটি আমাদের ম্যানুয়াল বনাম রোবোটিক ক্লিনিংয়ের সুবিধা ও অসুবিধা সংক্রান্ত গাইডে উল্লেখ করা হয়েছে।
- ফ্লিট ইন্টারঅপারেবিলিটি: ছড়িয়ে ছিটিয়ে থাকা ব্লকযুক্ত বড় সাইটগুলোর জন্য, আপনার রোবট ফ্লিটের দক্ষতা বাড়াতে CRADYL রো-ট্রান্সফার স্টেশন ব্যবহারের কথা বিবেচনা করুন, যা প্রতি মেগাওয়াট অনুযায়ী প্রয়োজনীয় মোট ক্যাপিটাল এক্সপেন্ডিচার (CAPEX) কমায়।
- প্রকৃত প্রভাব পরিমাপ করুন: আপনার পোর্টফোলিও সাইজের জন্য পিআর রিকভারি কৌশলটি আর্থিকভাবে সঠিক কি না তা নিশ্চিত করতে সর্বদা ময়লা জমার কারণে হওয়া রাজস্ব ক্ষতি এবং স্বয়ংক্রিয় ক্লিনিং প্রোগ্রামের খরচের তুলনা করুন।
উৎস এবং আরও পড়া
প্রায়শই জিজ্ঞাসিত প্রশ্ন
আপনার মাউন্টিং সিস্টেমের যান্ত্রিক নেভিগেশন সীমা এবং কাঠামোগত ছাড় যাচাই করে আপনার সাইট মূল্যায়ন করা উচিত। ফিক্সড-টিল্ট অ্যারেগুলোর জন্য স্থির ও রৈখিক পথের উপযোগী রোবটের প্রয়োজন হয়, অন্যদিকে ট্র্যাকার-মাউন্টেড সিস্টেমের জন্য নমনীয় বডি এবং রোটেশনাল ব্রিজযুক্ত রোবট প্রয়োজন যা ৫২ ডিগ্রি পর্যন্ত গতিশীল টিল্ট অ্যাঙ্গেলের সাথে সামঞ্জস্য বজায় রাখতে সক্ষম।
মোতায়েনের আগে, আপনাকে সারিগুলোর মধ্যবর্তী দূরত্ব এবং চলাচলের সময় রোবটের ব্রাশের স্পর্শ বজায় রাখার ক্ষমতা যাচাই করতে হবে। যেহেতু ট্র্যাকারগুলো সারাদিন তাদের দিক পরিবর্তন করে, তাই রোবটটিকে মডিউলের কোনো ক্ষতি বা কাঠামোগত বাধা ছাড়াই পরিবর্তনশীল সারফেস প্রোফাইলের সাথে মানিয়ে নিতে সক্ষম হতে হবে।
সাধারণত উভয় কাঠামোর জন্য একই রোবট ব্যবহার করা সম্ভব নয়, যদি না সেই ইউনিটে বিশেষ কাইনেমেটিক্স থাকে। ফিক্সড-টিল্ট রোবটগুলোতে ট্র্যাকারের জন্য প্রয়োজনীয় আর্টিকুলেশন বা নমনীয়তার অভাব থাকে, অন্যদিকে ট্র্যাকার-সামঞ্জস্যপূর্ণ উন্নত রোবটগুলো ফিক্সড-টিল্ট টেবিলের সাধারণ জ্যামিতির জন্য অতিরিক্ত জটিল হতে পারে।
ট্র্যাকার সিস্টেমে অনেক সময় ময়লা জমার হার বেশি হয়, যার ফলে ত্রৈমাসিক রক্ষণাবেক্ষণ পদ্ধতিতে রাজস্ব ক্ষতি হতে পারে। ট্র্যাকার সিস্টেমে অসামঞ্জস্যপূর্ণ রোবট ব্যবহারের ফলে অদক্ষ পরিষ্কার এবং ম্যানুয়াল হস্তক্ষেপের প্রয়োজনীয়তা দেখা দেয়, যার কারণে খরচ বৃদ্ধি পায়। অন্যদিকে, ফিক্সড-টিল্ট অ্যারেগুলোতে অধিক অনুমানযোগ্য এবং সাশ্রয়ী অটোমেটেড রক্ষণাবেক্ষণ করা সম্ভব।